I01 · Intracortical brain-computer interface for navigation in virtual reality in macaque monkeys
Saussus, O., De Schrijver, S., Garcia Ramirez, J., Decramer, T., & Janssen, P. (2026). Science Advances, 12, eadw3876. doi:10.1126/sciadv.adw3876
三只猕猴通过皮层内BCI在立体VR中完成导航及相关目标控制任务。解码器在一次在线阶段保持固定,但每次实验需校准,几何或视角变化还可能需要重新训练。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
光标控制成功不保证能处理导航、目标跳变和绕障。本文检验被动观察校准后的BCI能支持哪些闭环行为。
研究思路
比较五类任务的成功率和轨迹,并用离线区域组合与在线重放分析检查信号来源及性能评估的局限。
方法
三只恒河猴头固定、双臂约束,观看带快门眼镜的立体场景。每次实验先被动观察校准,再用PSID相关潜状态、非线性特征和速度读出进行在线控制。猴2的有效信号仅来自M1,不能说三只均使用三区联合解码。
在线阶段内参数固定;Center-Out、Respawn和Obstacle可共享校准,Continuous Navigation及三维条件需结合相应几何和视角训练。区域贡献主要在猴1/3的匹配通道离线比较中评估。
主要结果
三只动物的主要任务表现高于置换基线,最高单次成功率96%不能当成平均水平。不同动物经验不同,初学动物呈训练改善。
附加任务支持三维控制、目标跳变后的修正及绕障。部分成功率差异未显著,不等于任务完全无代价;成功轨迹的策略差异也不足以唯一确定内部计划机制。
所比较离线指标中,PMv/PMd组合表现较好;在线表现又高于相应离线重放。差异提示反馈、延迟与在线适应值得研究,不能量化成“闭环适应占控制能力的一半”。
逐图解读
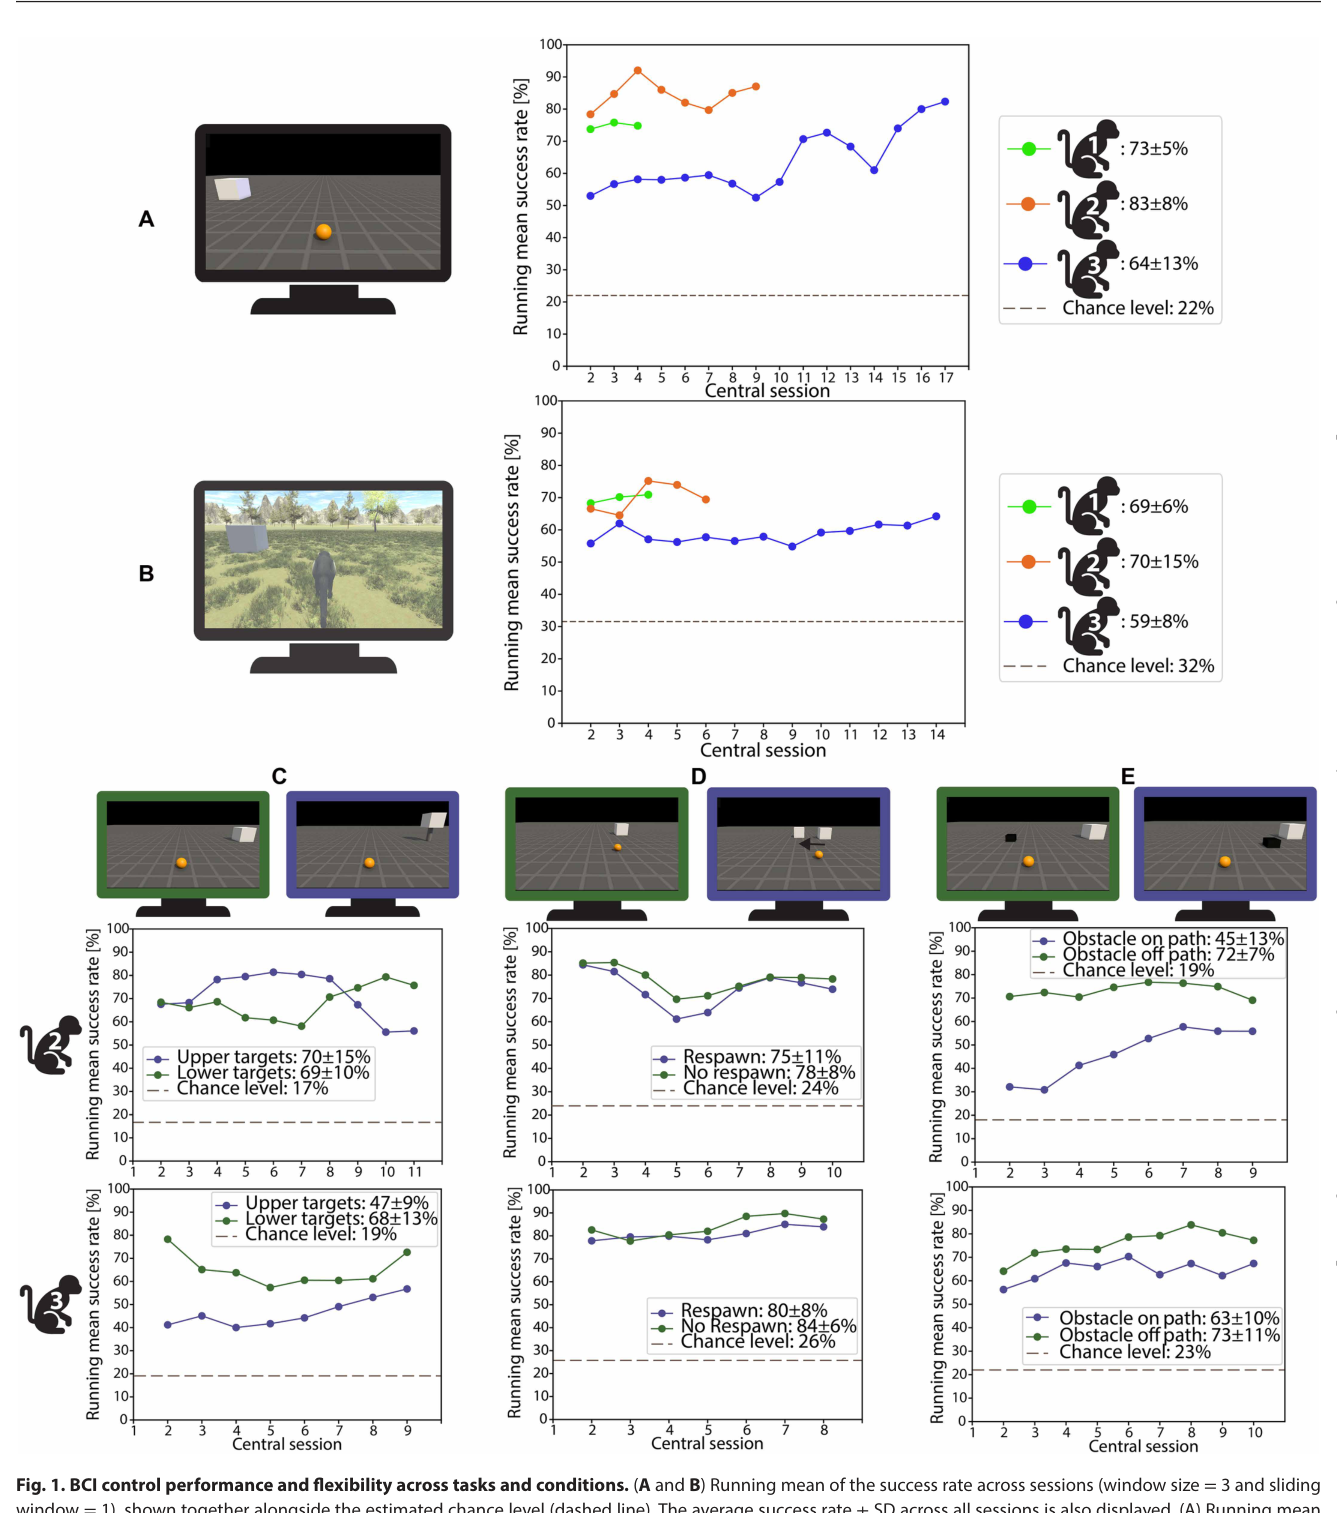 原文 Fig. 1 · PDF 第 3 页
图1 · 各任务表现。 展示跨实验学习与条件差异,应区分个体均值、滑动平均和最高单次值。
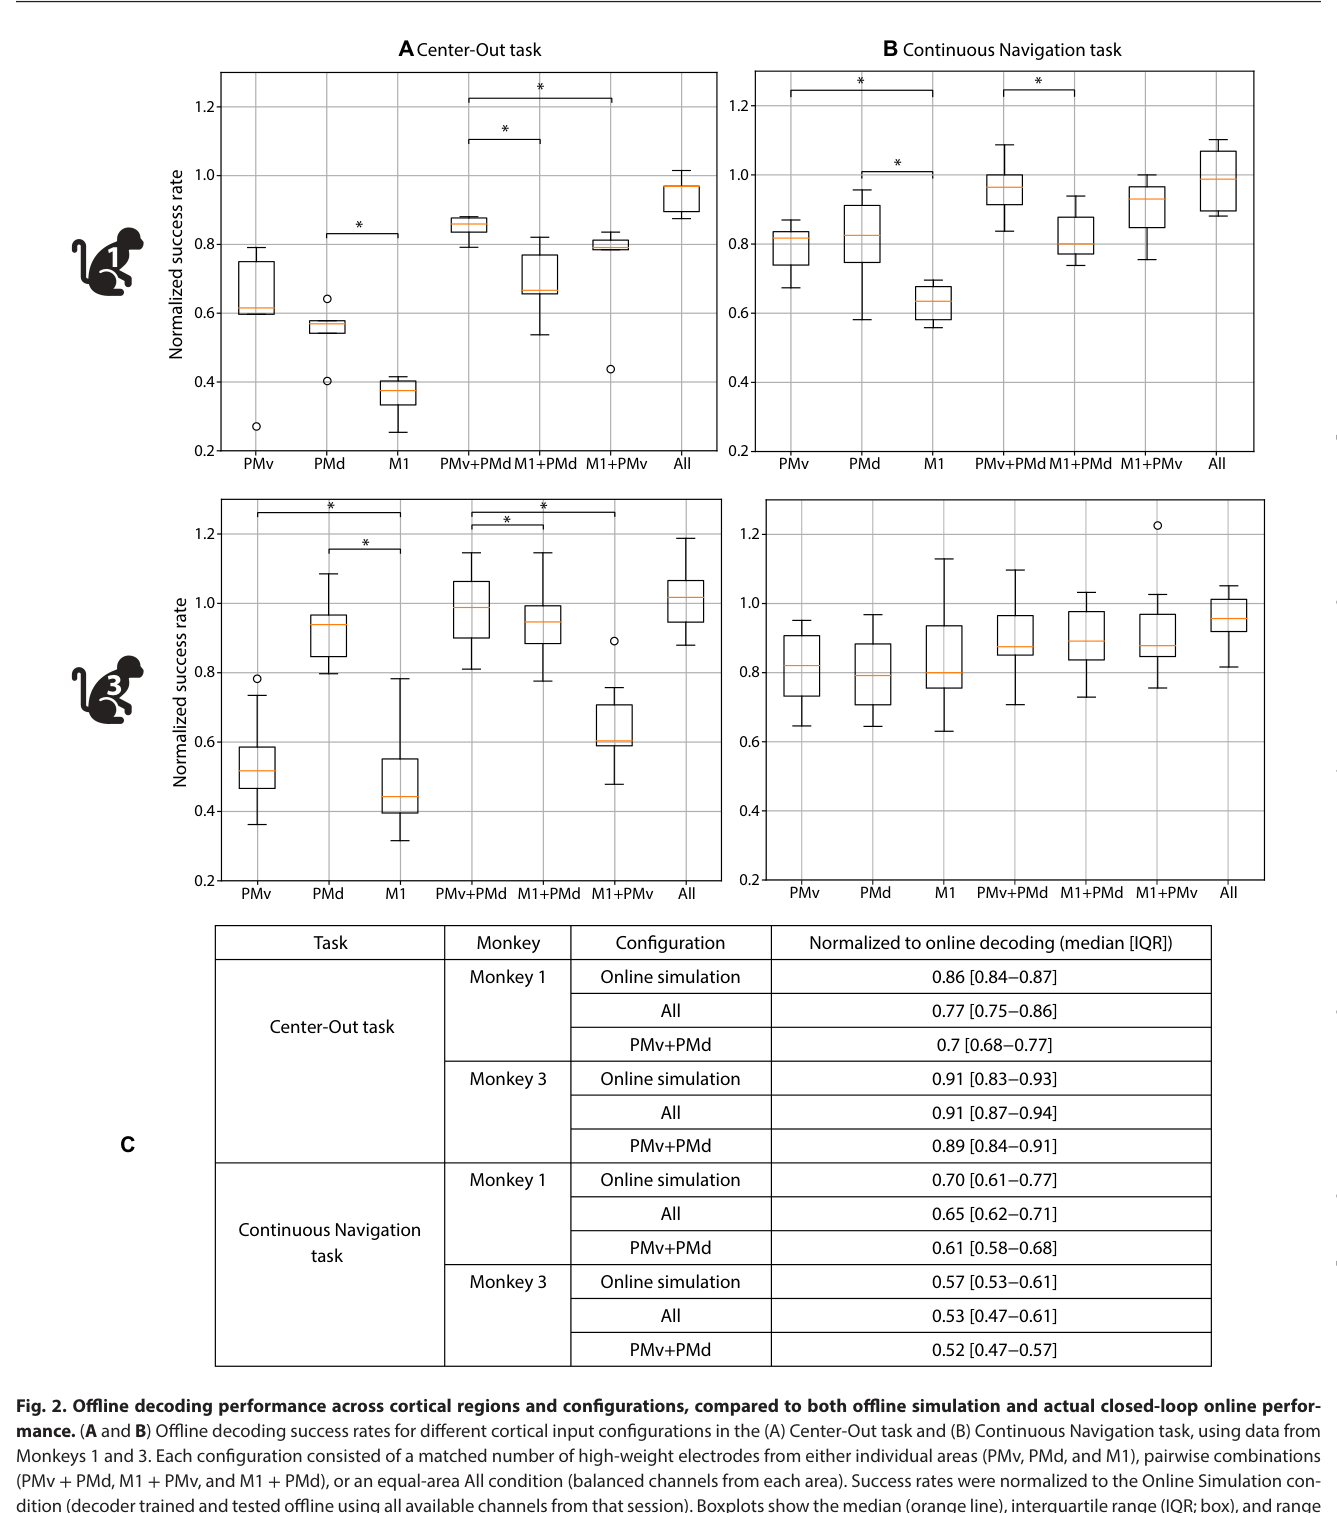 原文 Fig. 2 · PDF 第 5 页
图2 · 区域与离线/在线比较。 归一化参照在不同面板不同;离线优势不直接等于区域因果贡献。
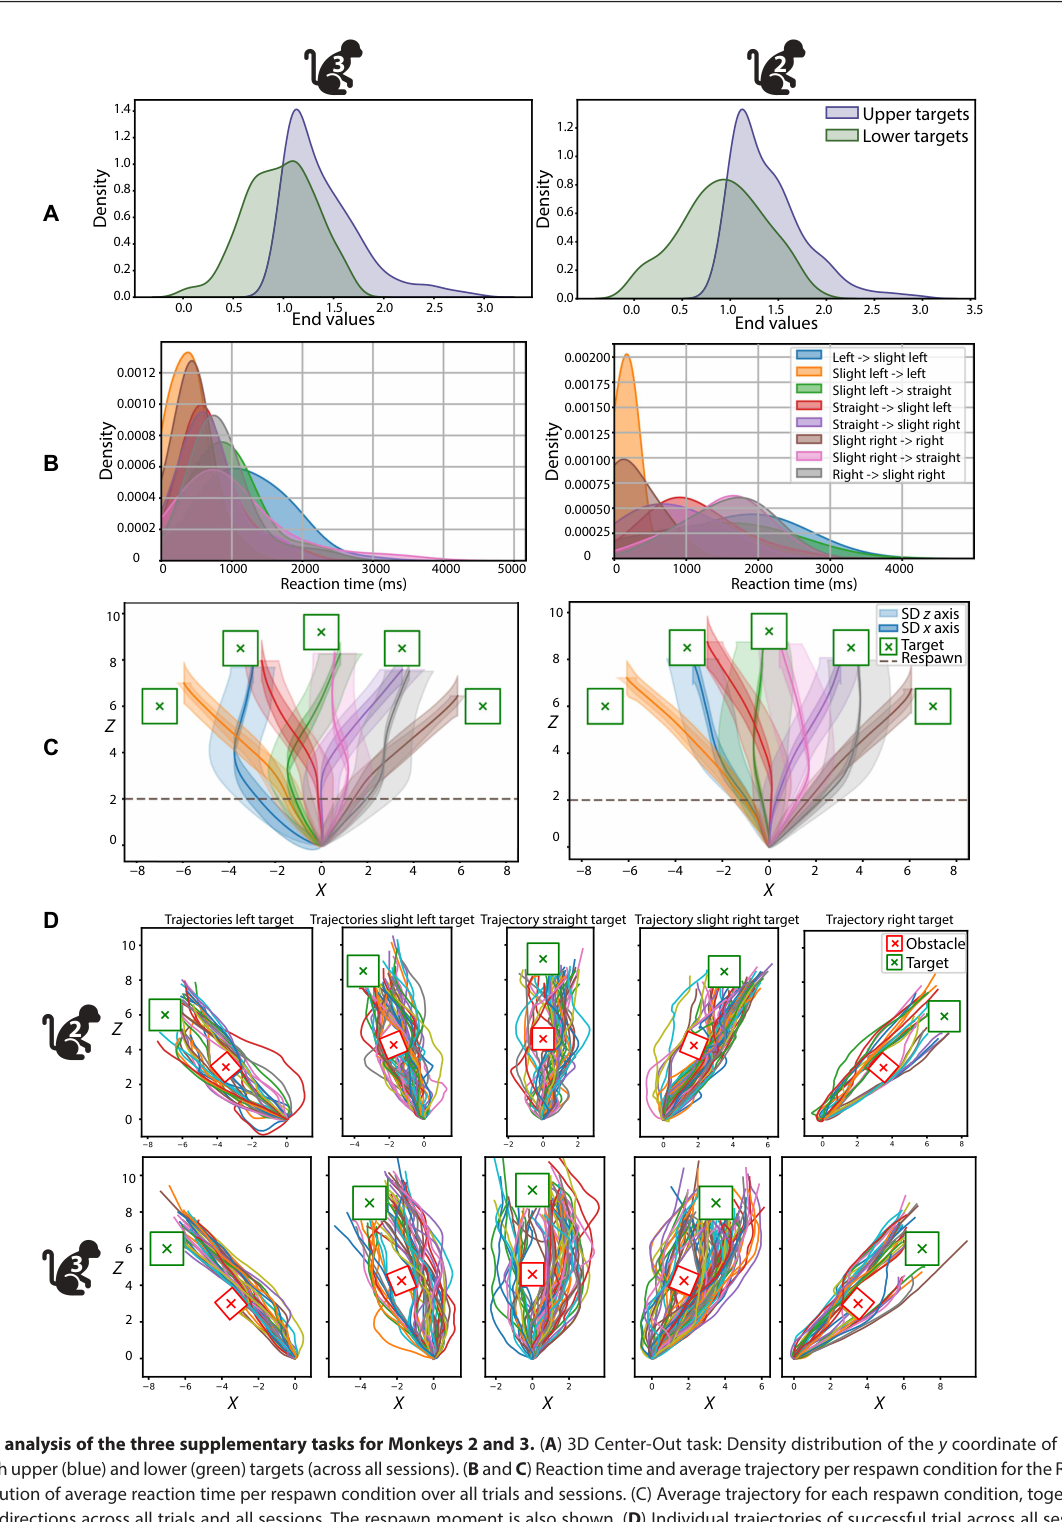 原文 Fig. 3 · PDF 第 6 页
图3 · 三维、跳变和绕障轨迹。 部分图只展示成功试次,不能忽略失败选择对策略解读的影响。
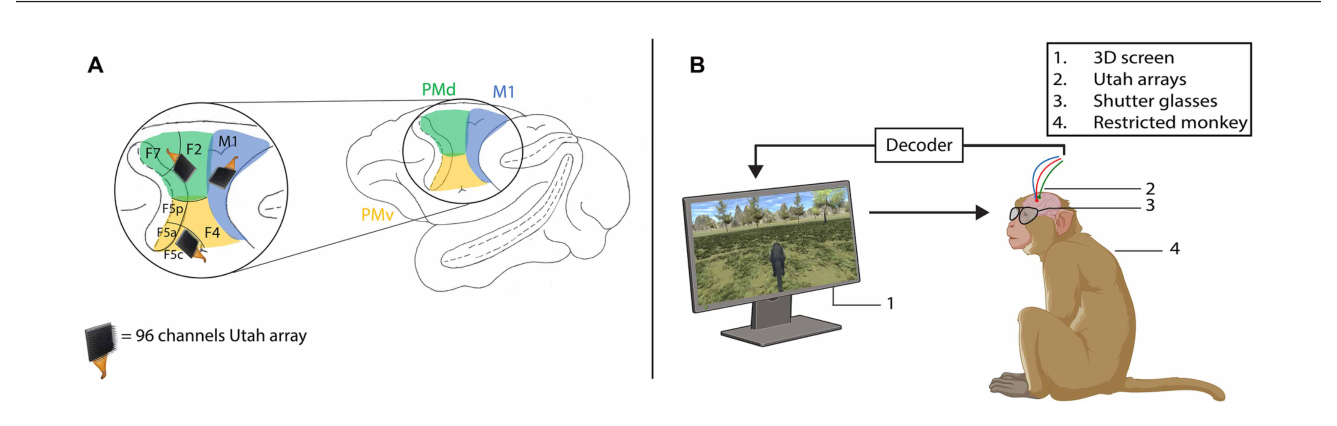 原文 Fig. 4 · PDF 第 9 页
图4 · 记录和VR装置。 示意三区植入及头固定立体显示,实际有效区域需按动物区分。
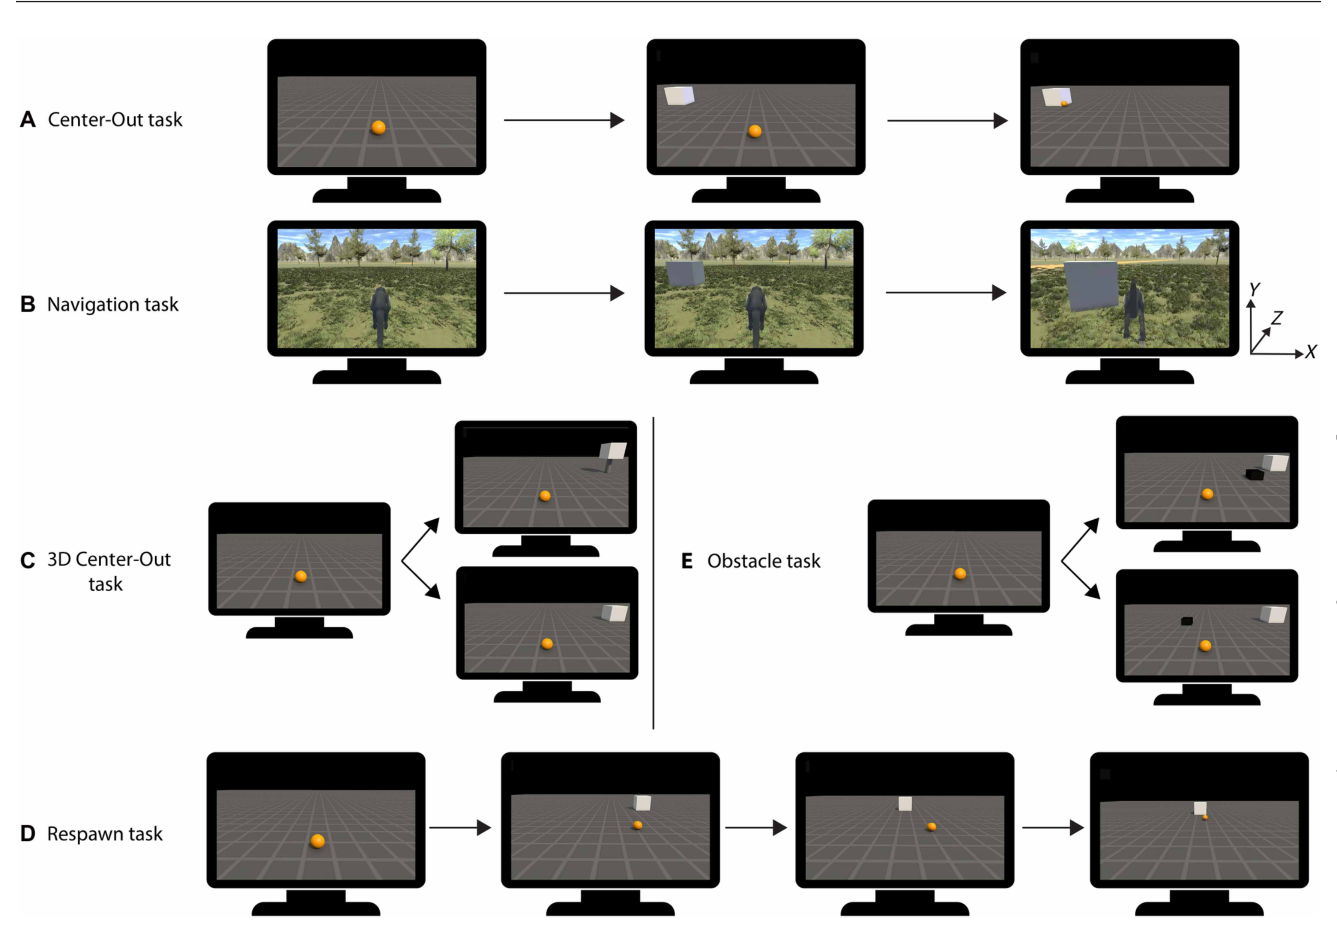 原文 Fig. 5 · PDF 第 10 页
图5 · 任务结构。 目标跳变和绕障的在线泛化应与三维、视角变化所需校准分开,不是同一永久解码器覆盖所有条件。
讨论与解读边界
被动观察校准可用于后续控制,不直接证明镜像神经元或完全共享的潜在机制。摄像机变化可能影响成绩,但未被单因素消融确定为主要原因。健康动物约束、少量肌电和眼动对照不能替代瘫痪患者验证,也未证明跨日免校准或真实轮椅安全。
思考问题
- 保持解码器跨日固定时,信号变化和行为适应分别怎样影响成绩?
- 匹配通道数并进行在线区域消融后,区域贡献是否与离线分析一致?