B09 · Error correction, sensory prediction, and adaptation in motor control
Reza Shadmehr, Maurice A. Smith & John W. Krakauer (2010) Annual Review of Neuroscience, 33, 89–108. doi:10.1146/annurev-neuro-060909-153135
综述把快速纠错、延迟感觉整合和逐次适应联系到前向预测,并讨论多时间尺度记忆。其证据支持预测与感觉预测误差的重要性,同时保留模型识别、结构学习和情境记忆的未解问题。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
运动控制系统不仅需要在运动目标突变时在线纠正动作轨迹,还必须在身体解剖特性或外部力学环境发生变化后,重新调整并生成适当的运动指令。外周感觉神经传导与中枢处理存在固有延迟且带有噪声;在执行快速运动时,传入中枢的感觉信号往往滞后于当前肢体的真实物理状态。同时,同一运动命令所产生的物理后果也会随外部力学负荷的变化而改变。这要求控制系统解决两个紧密关联的核心问题:如何在尚未获得实时感觉反馈时维持稳定的在线控制,以及如何确保内部的前向预测不因外部扰动和经验积累而持续失准。将单次运动内的即时纠错与跨试次的渐进适应割裂开来,虽然便于描述行为现象,却忽略了二者共享内部前向预测的计算纽带。
前向预测机制为连接即时控制与长期适应提供了核心桥梁:中枢利用外发运动指令副本及前向内模型预测动作的感觉后果,并将该预测与滞后的外周感觉信号动态融合,形成可靠的当前状态估计以驱动控制。然而,前向预测的存在并不代表学习驱动信号已被单一确定。在运动中,手未能触及目标所产生的“任务误差”,与实际感觉反馈偏离内部预测所形成的“感觉预测误差”,在常规适应实验中通常交织在一起;仅观察任务完成率的提升,无法剥离两种误差的独立贡献。此外,受试者采用的外显策略能够迅速消除目标误差并使任务取得成功,但这往往无法阻止隐式感觉预测误差所驱动的持续漂移。而在记忆维度上,训练后的自发恢复、快速去适应与次日保持呈现出差异化的时间演变过程,表明外显行为表现相同并不代表背后的内部记忆状态一致。
这篇综述以快速眼动扫视、上肢伸手即时纠错、小脑病变及视觉旋转适应为核心证据线索,系统阐述了前向预测、状态估计与自适应学习之间的计算关系;作者借助外显策略成功后依然出现隐式漂移的经典现象,论证了感觉预测误差在驱动适应中的独特作用,并利用多时间尺度状态空间模型解释了记忆的自发恢复与长程巩固。文章的主要价值在于构建了一套能够跨范式比较的计算理论框架,而非通过单一实验来裁决所有争议。需要强调的是,模型中的快、慢分量属于隐式潜在计算变量,不能简单映射为已在生理上独立分离的两组神经解剖回路;文中所提证据亦未完全涵盖情境依赖记忆与结构学习等高级认知维度。在将这一框架拓展至移动目标拦截等交互场景时,必须严格区分对机体自身感觉后果的预测与对外部运动目标轨迹的物理预测。
研究思路
先从快速扫视和延迟反馈说明预测的用途,再讨论预测与感觉整合,随后用策略和适应分离的实验分析学习信号,最后考察快慢学习及长期保持。
方法
这是一篇叙述性综述,整合眼动、上肢行为、患者、刺激和计算模型研究,没有新增统一实验样本。卡尔曼式估计和状态空间学习模型用于组织证据;综述引用的原始数据与概念框图需要分别识别。
主要结果
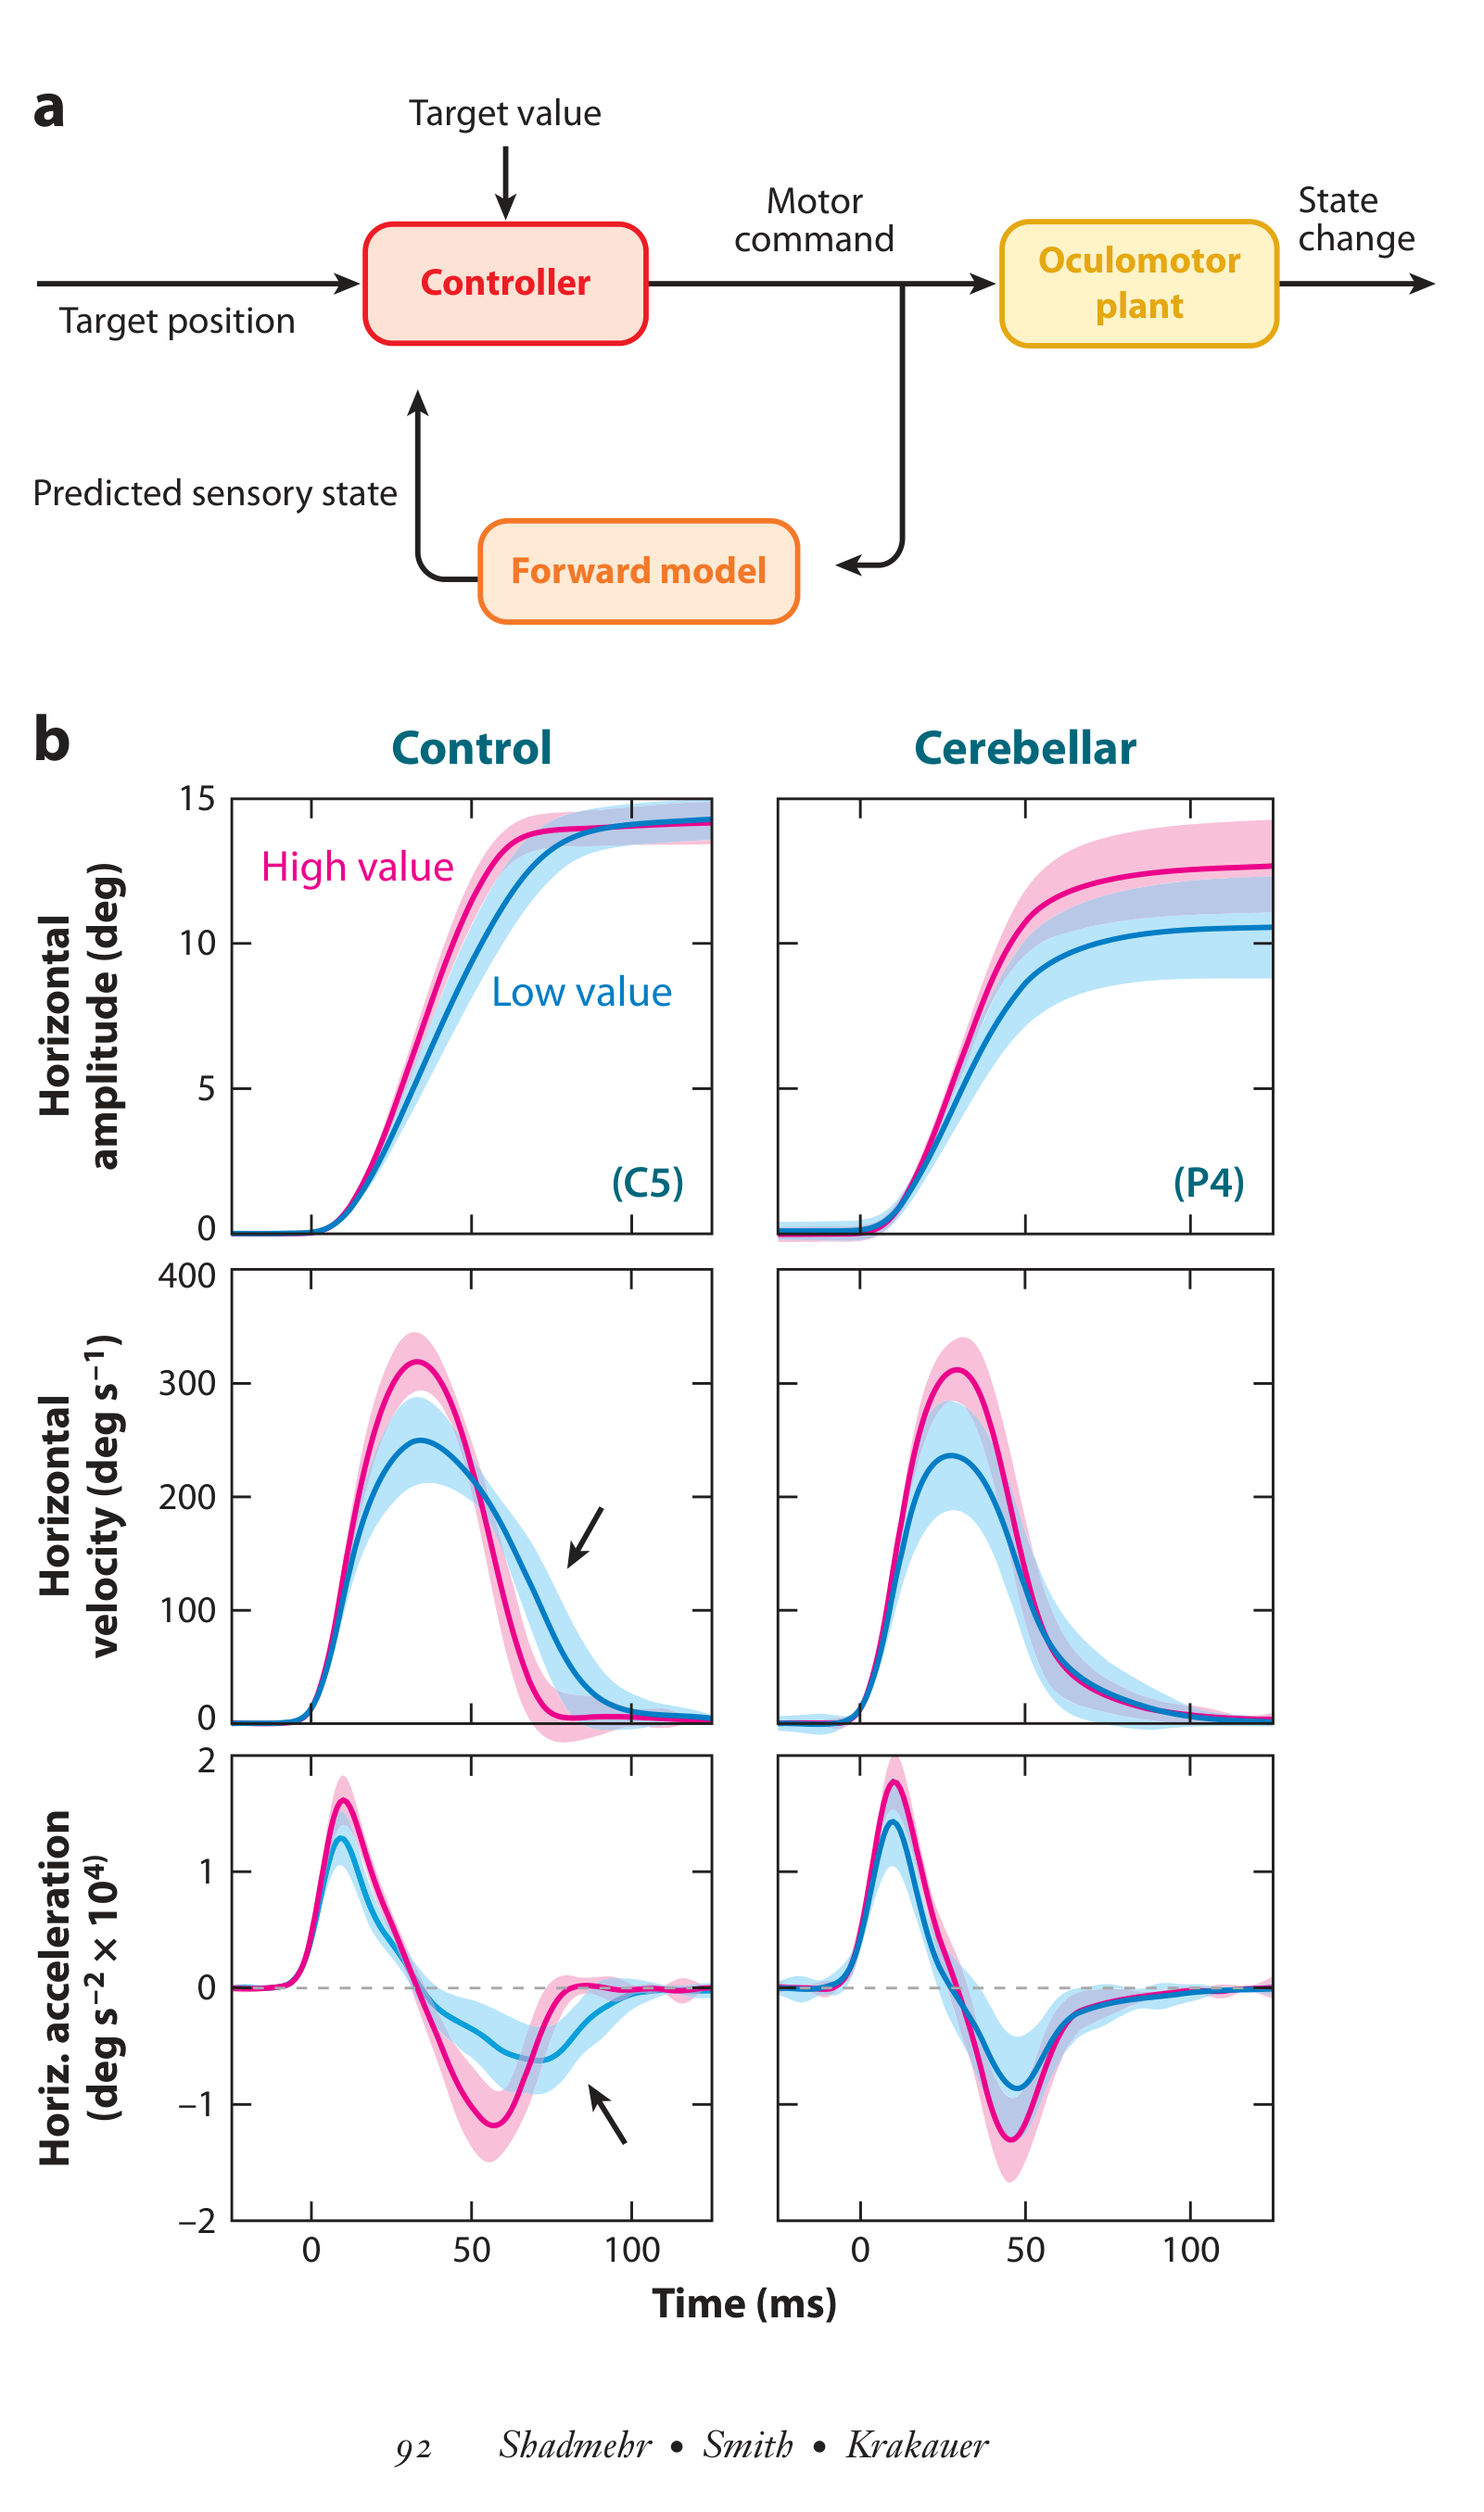
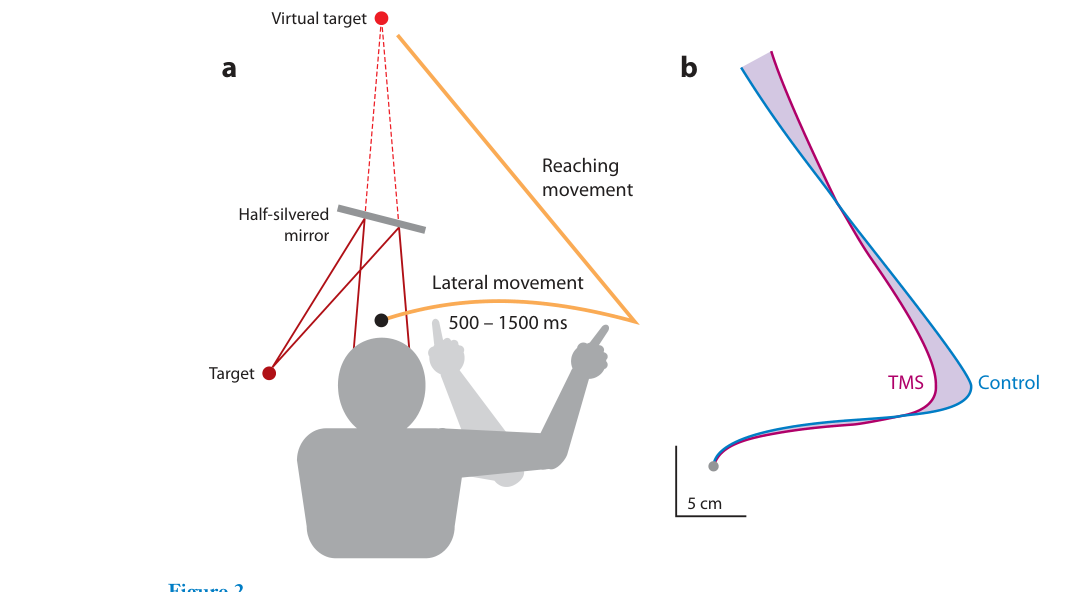
快速扫视中的眼跳间补偿、运动过程中的瞬态扰动快速响应以及针对小脑的经颅磁刺激(TMS)效应,均支持内部前向预测深度参与在线控制。作者将小脑视作前向内模型的核心神经基质;小脑 TMS 诱发的轨迹偏离被解释为约 130 ms 的过时状态估计所致,但这一时间窗属于基于计算模型的反推估计,并非直接测得的小脑突触传递延迟。
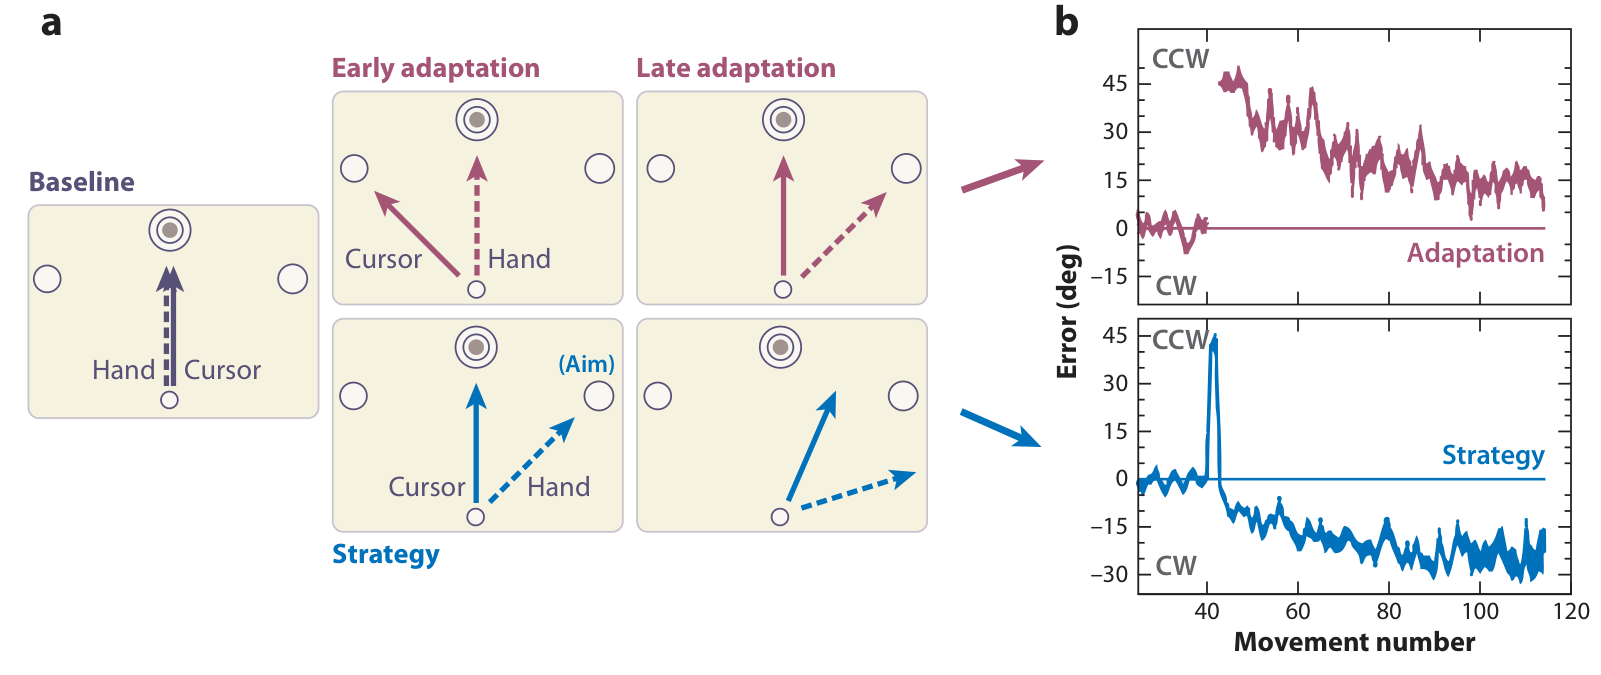
外显瞄准策略能够在首个试次立即显著减小目标位置误差,但随后的试次依然会出现由感觉预测误差驱动的隐式渐进适应,甚至导致运动轨迹发生过度漂移。作者据此指出,任务目标误差与感觉预测误差是性质不同的学习信号,外显任务的成功并不能阻断隐式预测误差的自适应过程。这一推论凸显了预测误差的关键地位,但并未完全排除其他学习通路的同时参与。
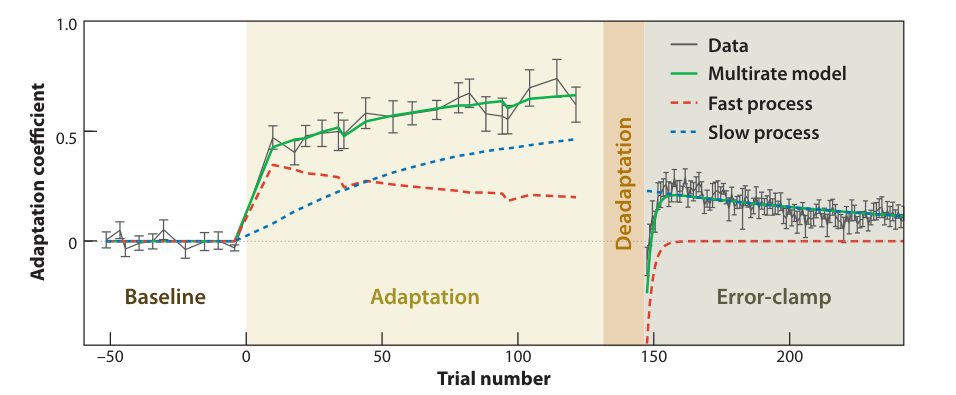
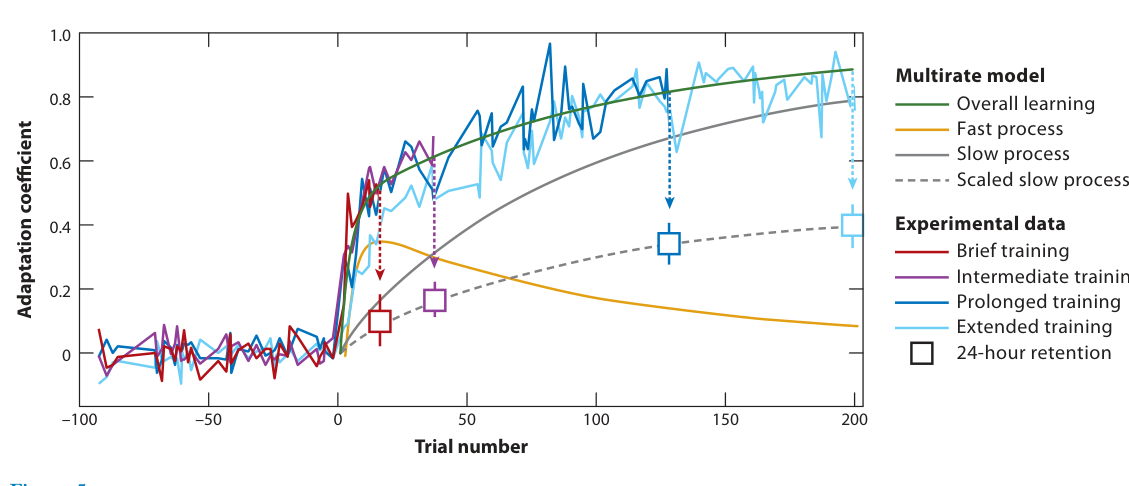
双时间尺度状态空间模型能够有效解释无误差阶段的自发恢复与顺行干扰等动态过程;综述同时指出了简单双过程模型在解释节省现象(savings)与情境特异性时的理论局限。图 5 中四种不同训练量下的 24 小时长期保持率与模型估计的慢过程状态值呈高度相关(r=0.99);然而该统计关联基于组平均水平,并非每个个体均严格遵循这一线性规律,亦未证明慢过程是形成长期记忆的唯一生理载体。
逐图解读
 原文 Fig. 1 · PDF 第 4 页 · 原文图像 · 查看来源
图1 · 快速扫视的内部补偿。 A为候选控制框图,B为健康者与小脑患者在重复目标条件下的运动时程。数据支持补偿差异,内部模型和目标价值仍是解释变量。
 原文 Fig. 2 · PDF 第 6 页 · 原文图像 · 查看来源
图2 · 小脑TMS与伸手方向。 从侧向运动转向目标时施加TMS,轨迹偏差与使用较旧状态估计的解释相容。图并未直接记录预测状态或证明小脑独自完成全部估计。
 原文 Fig. 3 · PDF 第 11 页 · 原文图像 · 查看来源
图3 · 策略成功与继续适应。 示意图和行为曲线来自Mazzoni与Krakauer研究。策略立即减小目标误差,随后出现漂移,说明短期任务成功不能保证适应停止。
 原文 Fig. 4 · PDF 第 13 页 · 原文图像 · 查看来源
图4 · 自发恢复与多速率拟合。 实测总补偿与模型快慢分量并列。通道减少横向误差,分量是潜在状态估计;不能把两条分量曲线当作直接记录的神经系统。
 原文 Fig. 5 · PDF 第 15 页 · 原文图像 · 查看来源
图5 · 训练量与次日保持。 曲线为训练及模型过程,方块为四组24 h保持,误差棒为SEM。慢过程与组别保持模式高度相关,不能推出快速学习一概留不过夜或直接给出普遍训练处方。
讨论与解读边界
综述将内部前向预测视作沟通毫秒级在线反馈纠错与跨试次长期适应的统一纽带。然而,尽管感觉预测误差在隐式适应中的主导作用得到了实证支持,强化学习、基于使用习惯的依赖以及认知层面的外显重瞄准在复杂技能学习中同样发挥着不可替代的作用。
将小脑定位为前向内模型的核心结构主要源自行为异常与电刺激扰动的间接推论,具体的细胞与突触机制仍待进一步解析。图 5 所呈现的慢状态与长程巩固的高度关联基于组平均统计,不能推论为个体层面的普遍因果律。在处理具有空间动态交互的复杂任务时,必须将机体对自身肢体动力学后果的预测,与对环境外部动态目标轨迹的知觉预测清晰区分开来。
思考问题
- 在保持目标成绩相近时独立改变预测误差,能否检验模型对逐次更新的定量预测?
- 用独立训练数据估计慢过程后,它对个体24 h保持的预测能否优于总训练量、末期表现及其他记忆模型?