B08 · A computational neuroanatomy for motor control
Reza Shadmehr & John W. Krakauer (2008) Experimental Brain Research, 185, 359–381. doi:10.1007/s00221-008-1280-5
本文用最优反馈控制组织病变、行为和生理证据,提出预测、状态估计、代价评估和控制策略的候选脑区分工。这是一张可供检验的计算解剖图,不能视为已经完成的一一定位。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
同样的运动异常可能来自感觉估计、预测、输出能力或目标权衡的变化。本文希望借助计算模型,使患者行为能够区分这些解释,也让病变研究反过来约束模型。
研究思路
先建立含噪声、动力学、状态估计和任务代价的反馈控制框架,再讨论病变推断的限制,最后对照小脑、顶叶、基底节、运动皮层和内侧颞叶相关研究。
方法
这是叙述性综述,综合人体行为、单病例与患者组、动物记录和损伤、TMS及刺激研究,并用简化的线性状态空间模型说明计算。不同图来自不同原始研究,不能合并为一个统一样本。
作者特别提醒,病变表现可能包含网络继发变化、任务难度及代偿。双重分离比单一缺陷提供更强约束,但也有推断条件;“功能可分离”与“已经精确定位”是不同命题。
主要结果
任务精度、奖励、动力学和两手之间的目标关系都会改变动作及扰动响应。最优反馈控制把这些变化联系到状态估计和任务相关反馈策略,而不是要求每次运动追踪同一固定轨迹。
作者提出,小脑可能参与系统辨识及感觉后果预测,顶叶参与结合预测与感觉的状态估计,基底节参与成本、奖励和后续价值评估,运动及前运动皮层参与把状态估计转成控制。图3呈现的是候选分工,各项证据强度不同。
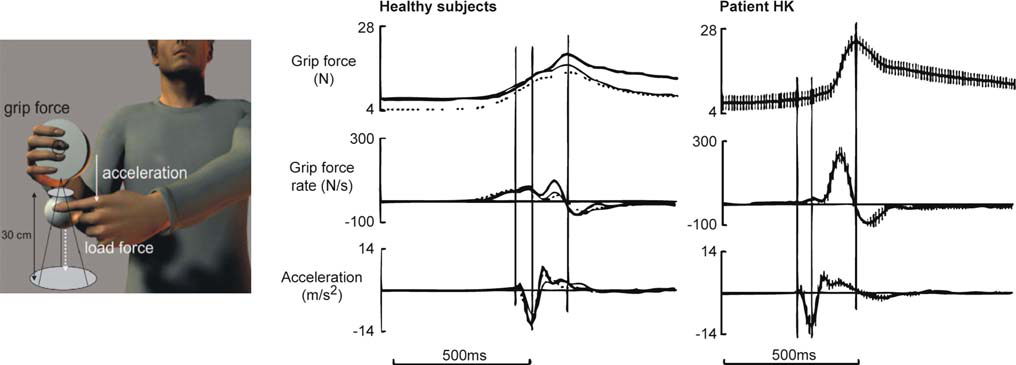
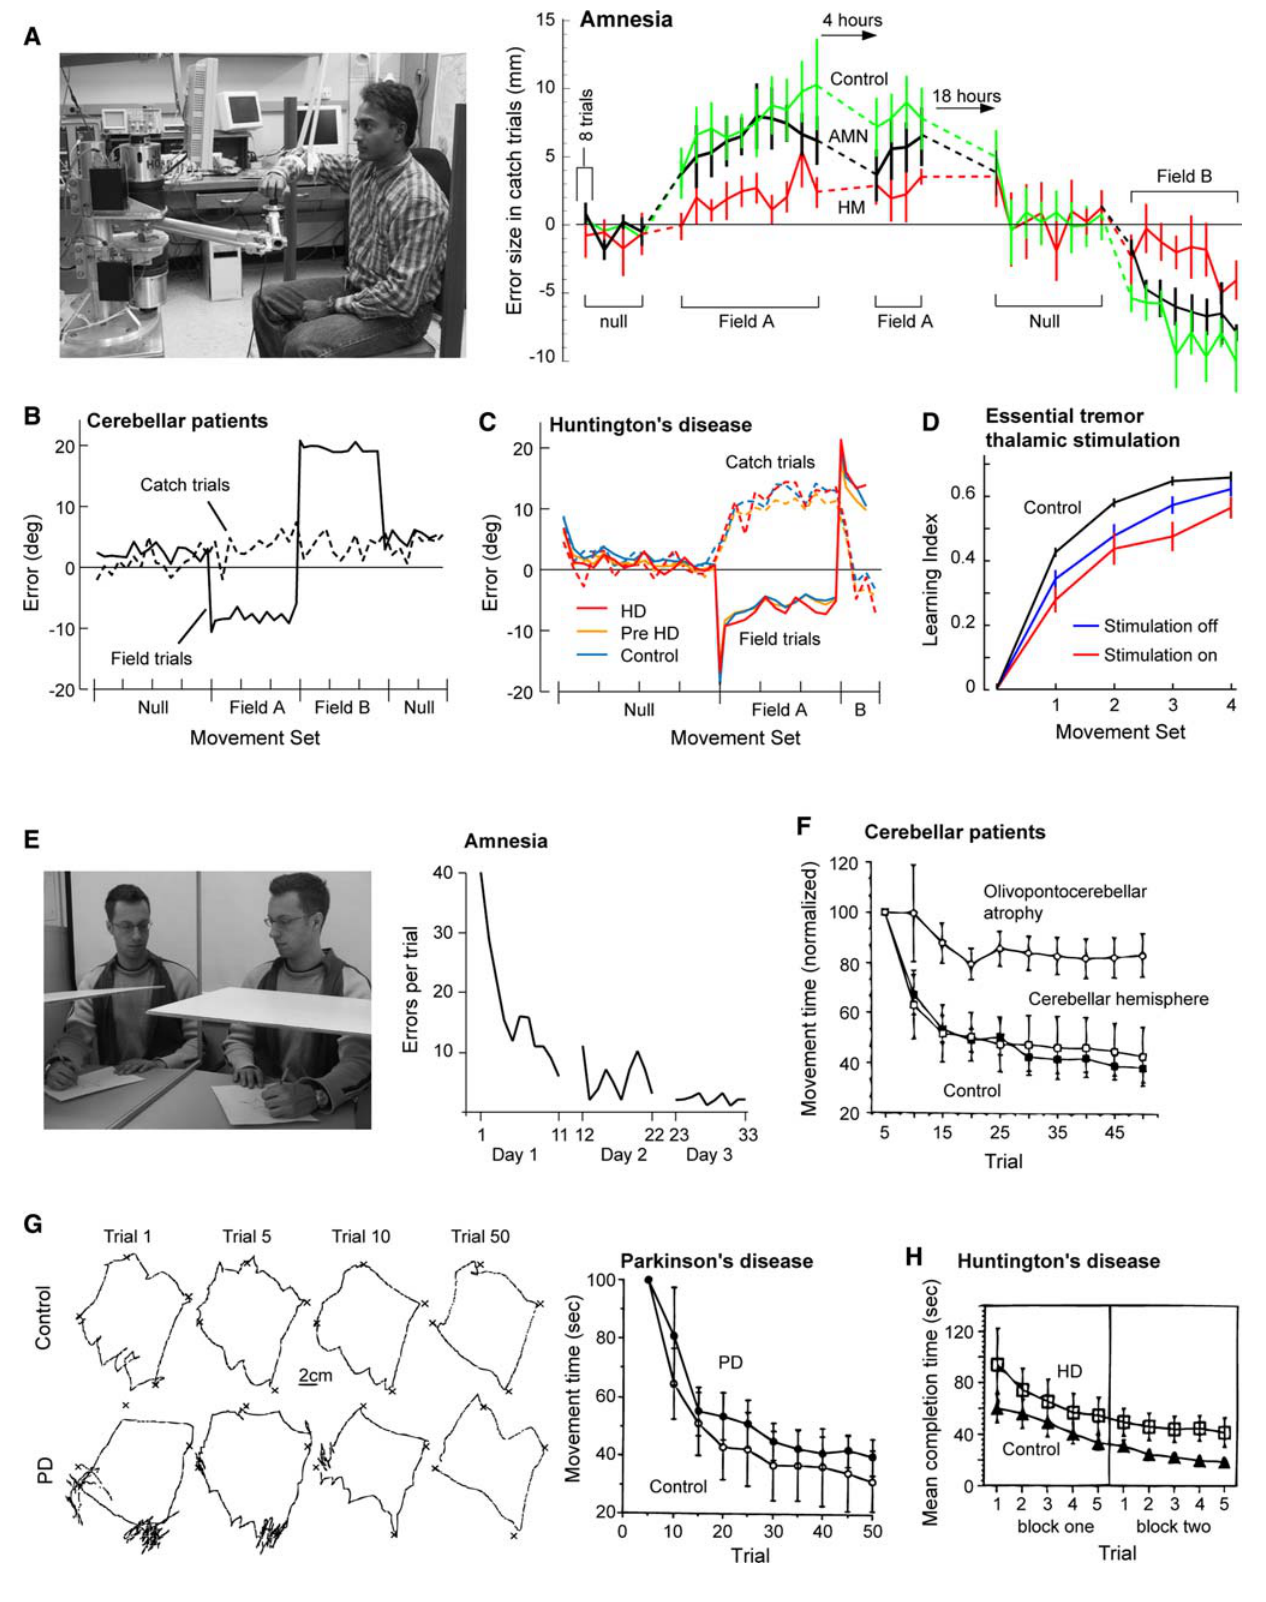
遗忘症患者的某些运动适应得以保留,小脑损伤与部分适应和预期性抓握受损相关,基底节病例及帕金森病运动迟缓可从成本权衡角度解释。这些任务特异的分离支持研究计算组件,但不能推出某结构与一切技能学习无关,或把成本参数异常认定为唯一病因。
逐图解读
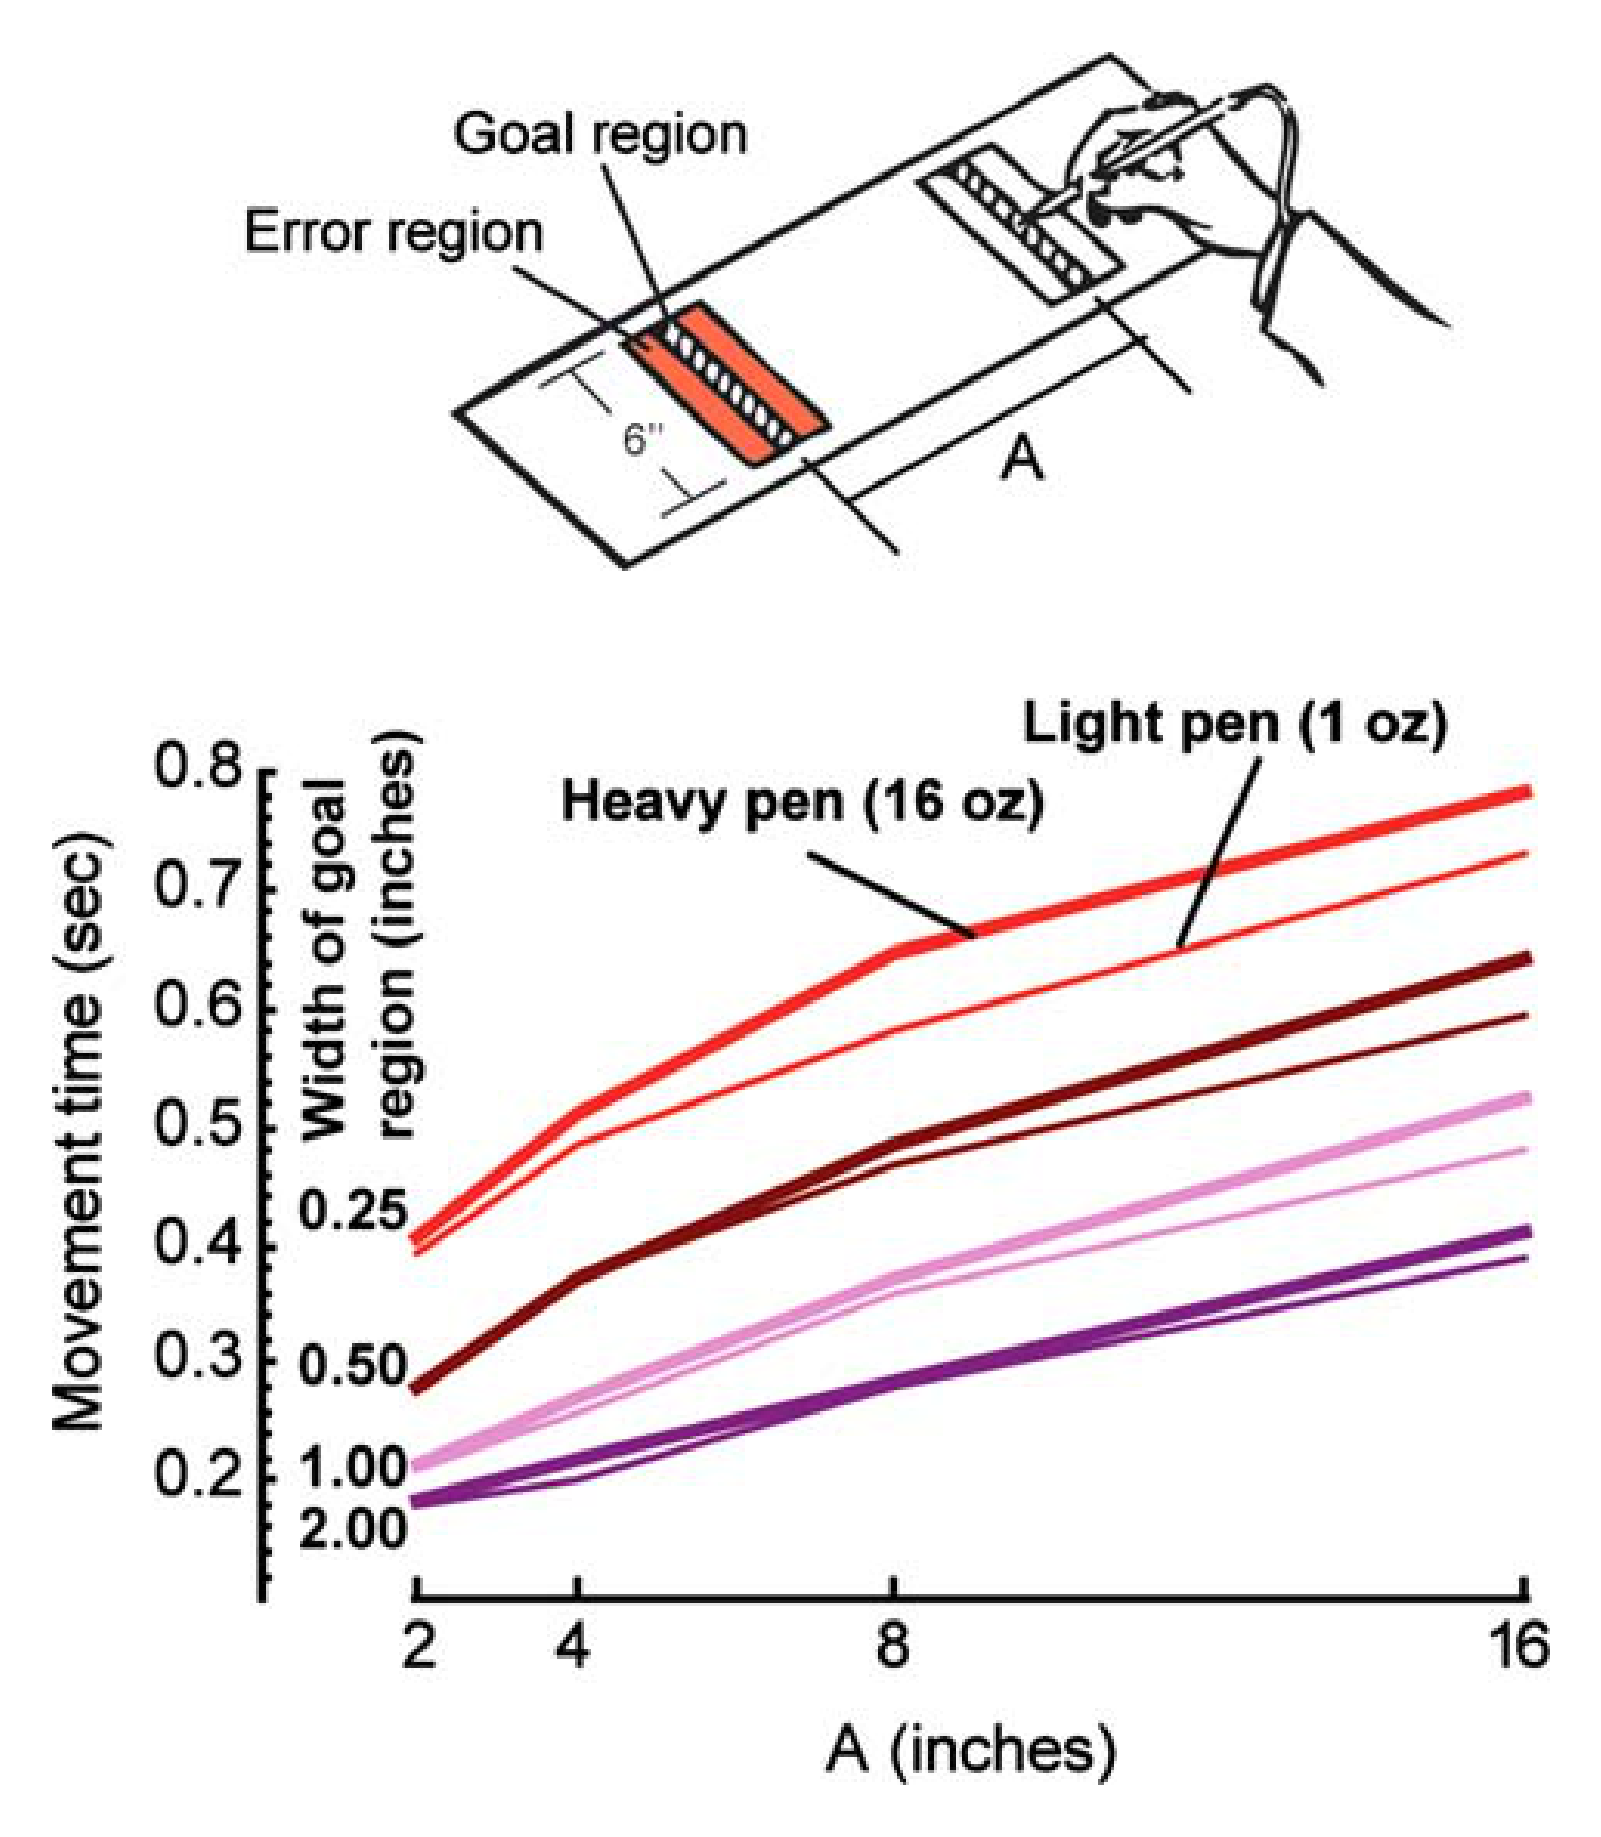 原文 Fig. 1 · PDF 第 2 页
图1 · 精度和负载约束。 目标宽度、间距和笔重影响运动时间。图中重笔为16 oz,不能写成不到一磅;这些行为约束不直接测量Q、L等模型参数。
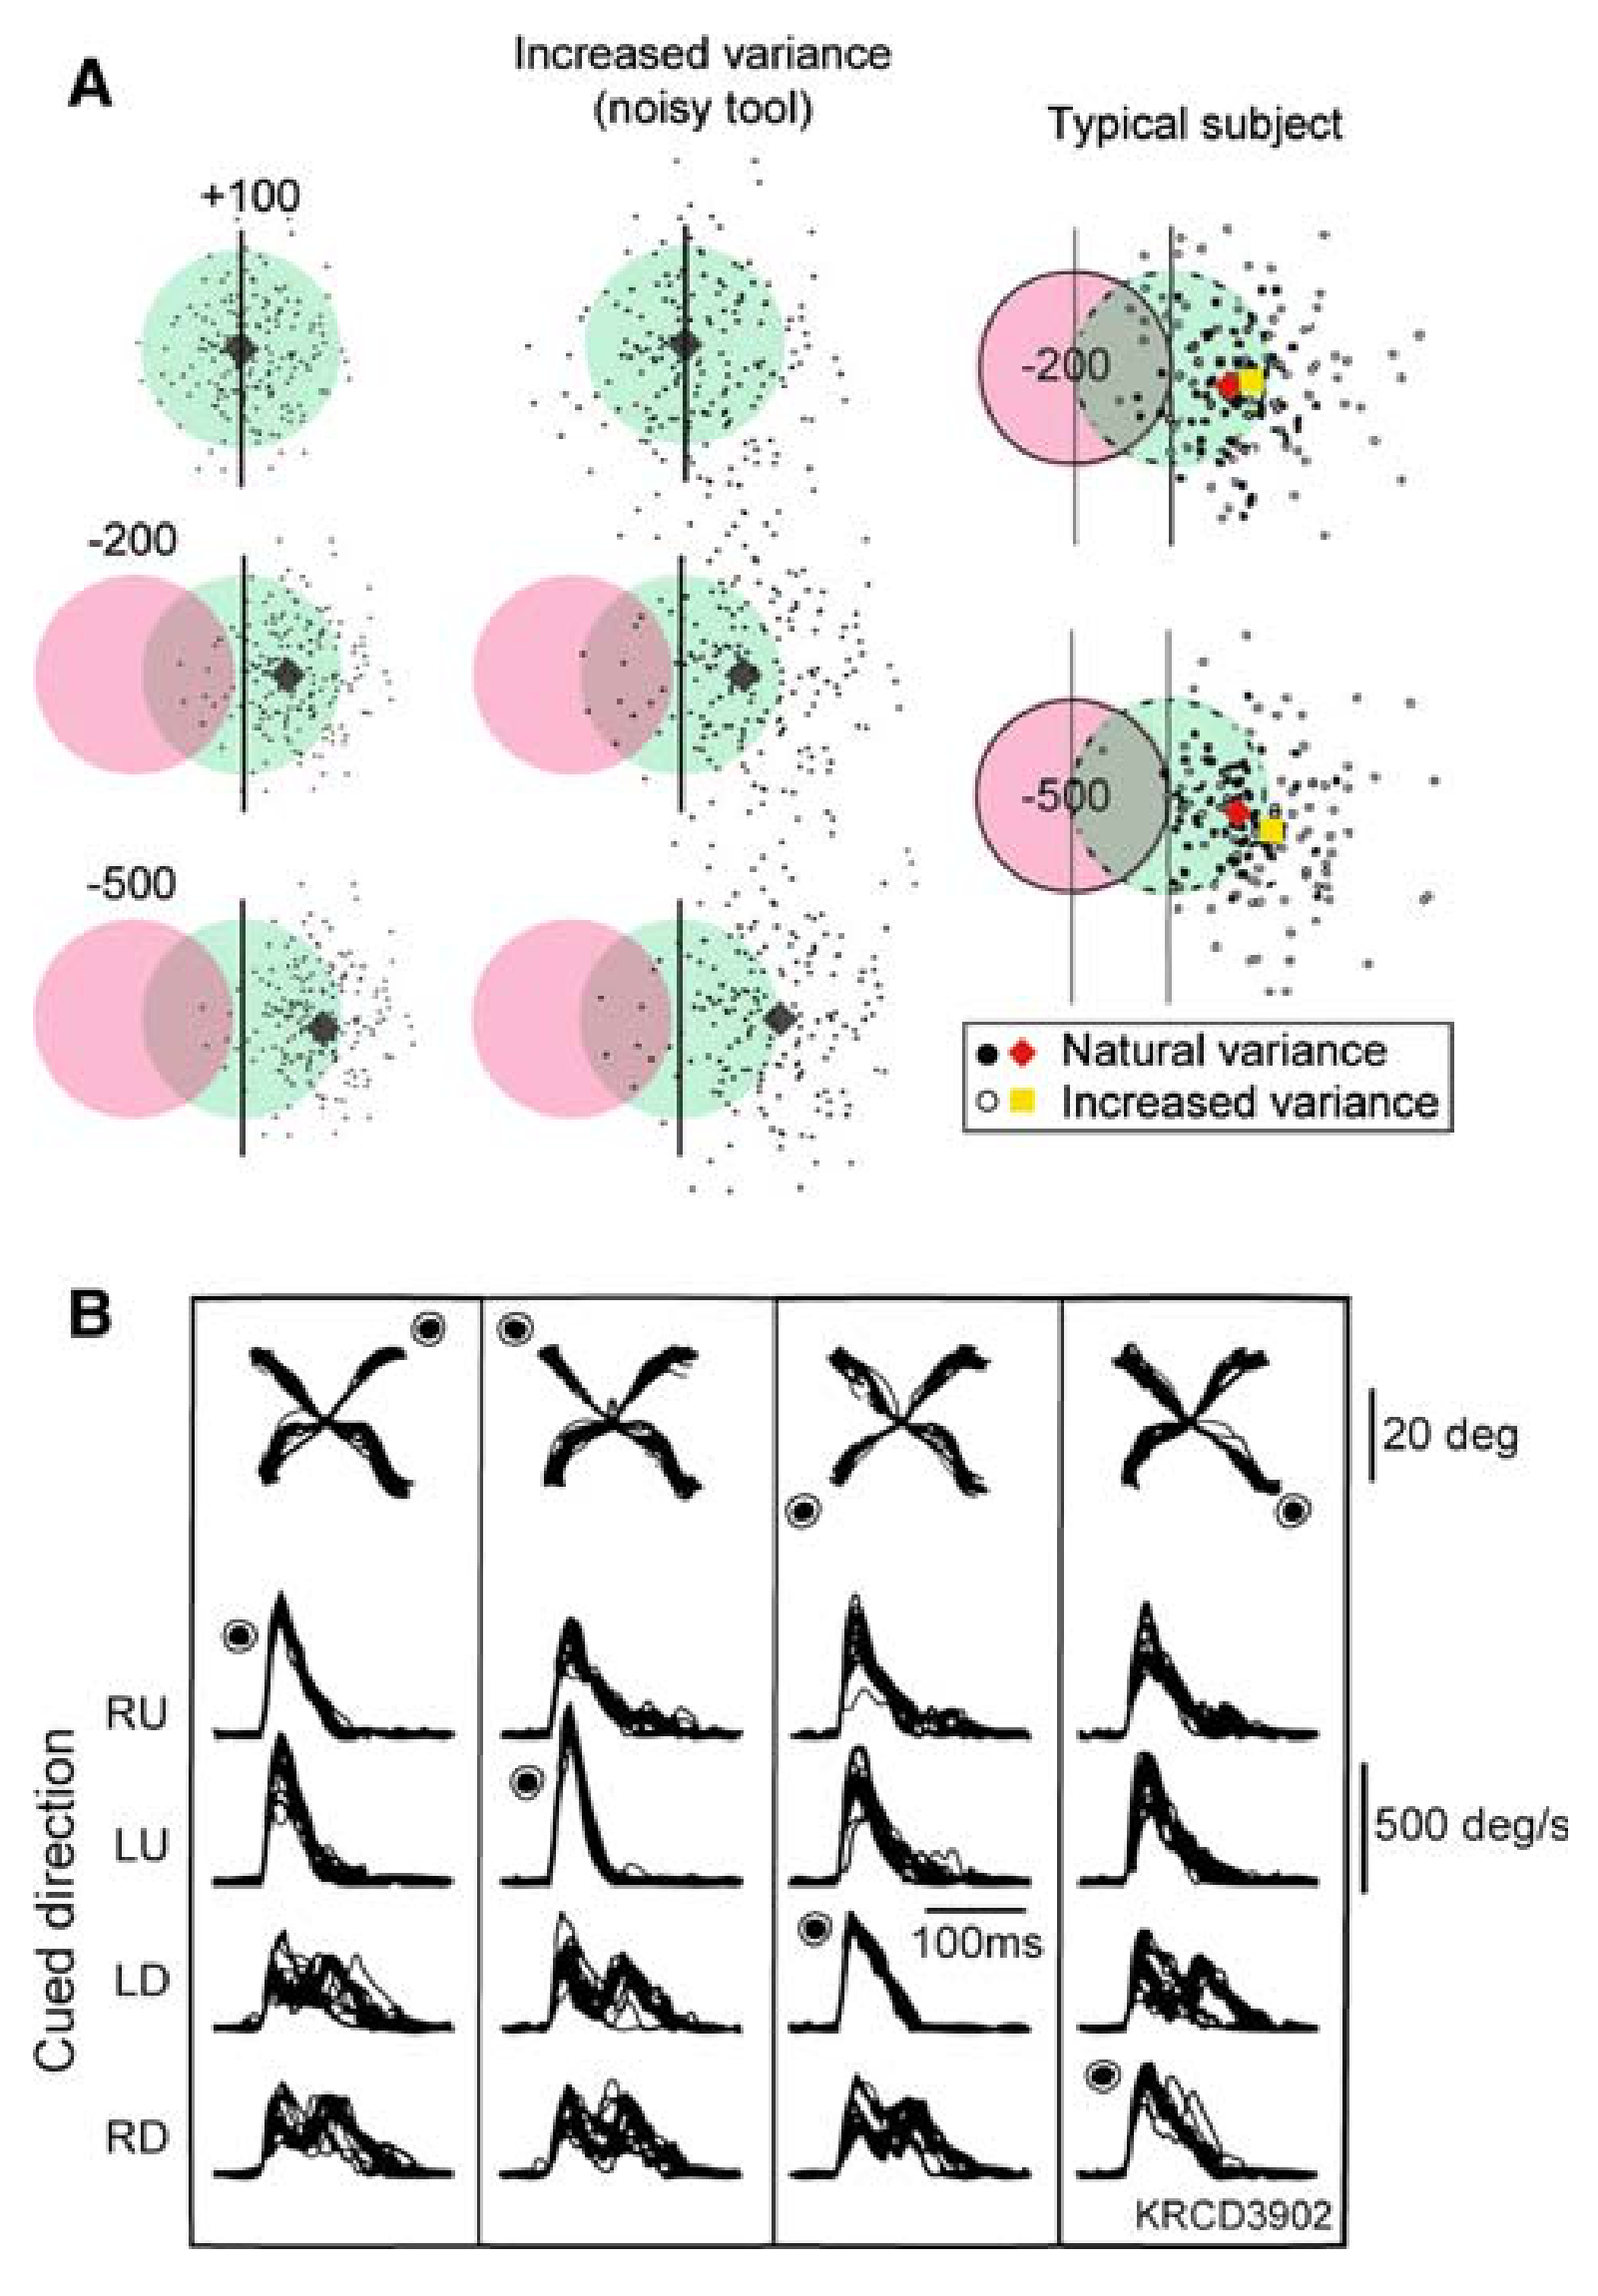 原文 Fig. 2 · PDF 第 3 页
图2 · 奖惩与运动选择。 A为奖惩瞄准及人为增大变异的条件,B为奖励相关扫视。行为随收益和不确定性改变,与期望收益解释相容,不是严格最优或实时学习算法的直接证明。
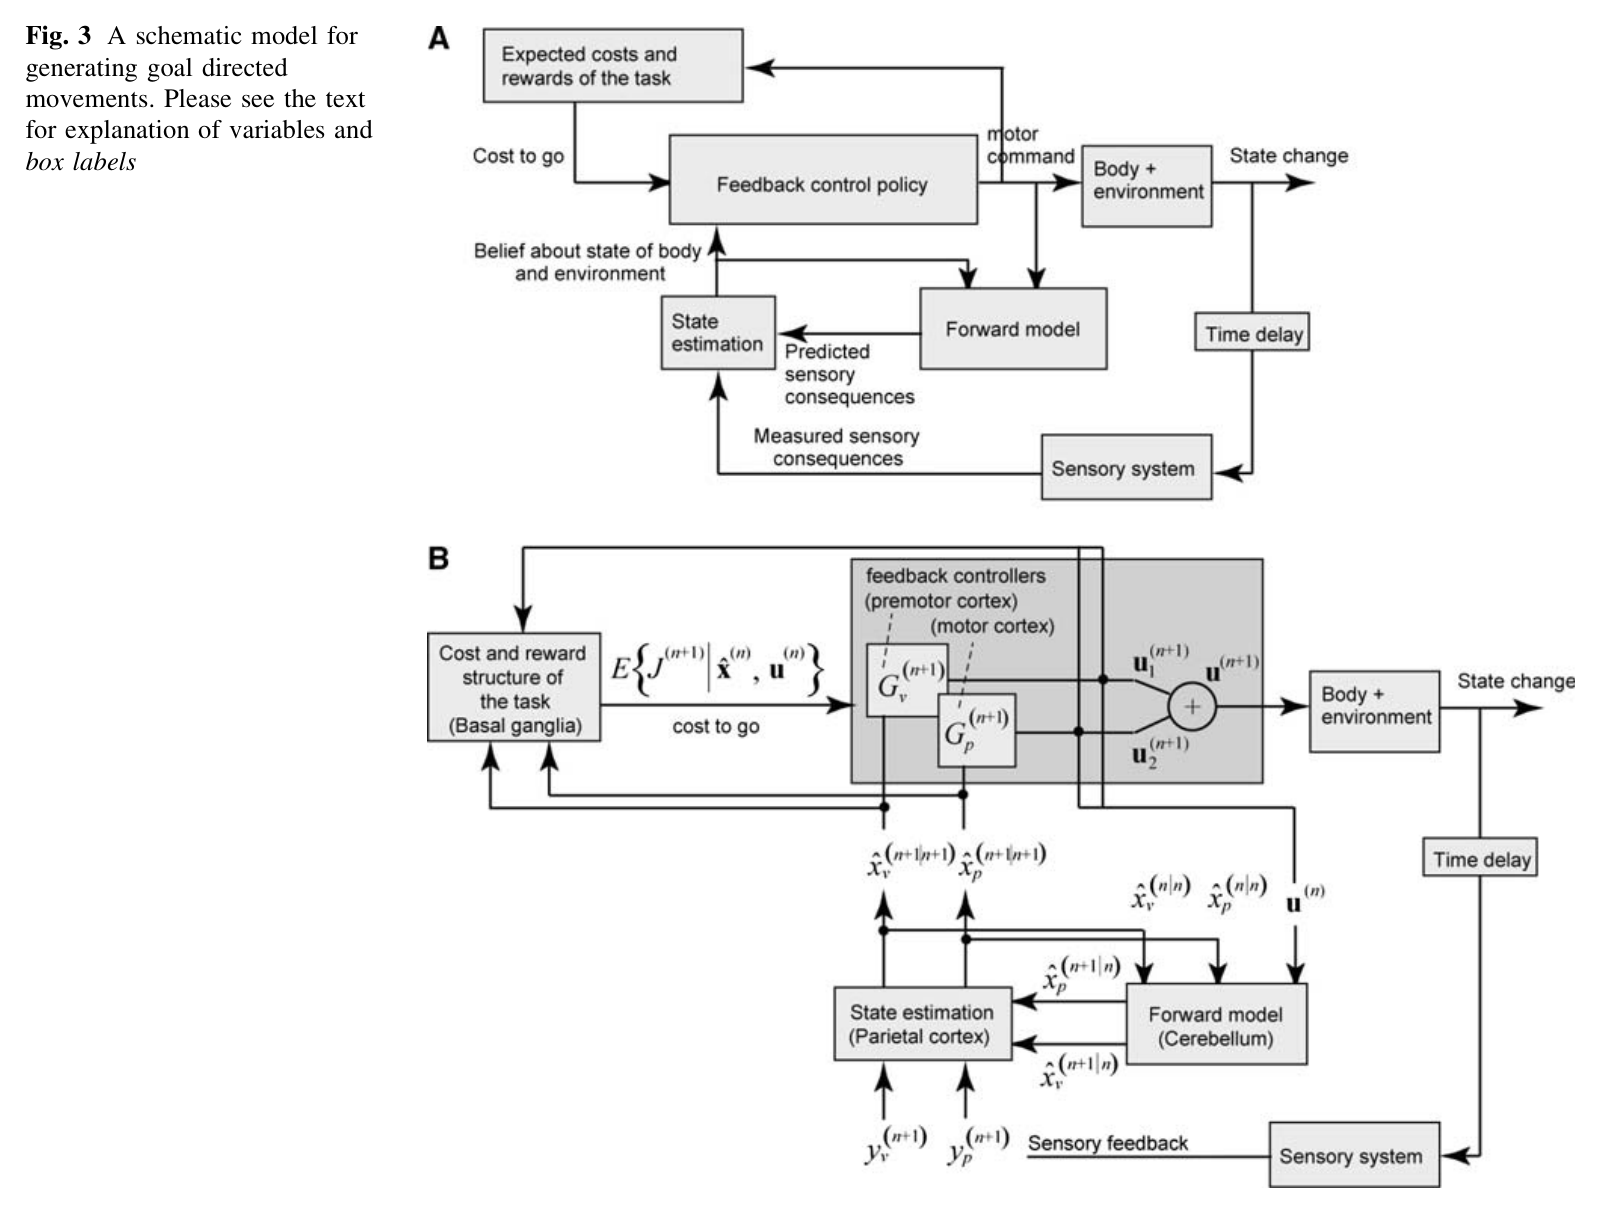 原文 Fig. 3 · PDF 第 5 页
图3 · 计算框架与候选解剖。 A说明估计、预测和反馈控制的关系,B提出脑区分工。上下两个框图是理论组织,不能把每个箭头等同于已由本研究验证的连接。
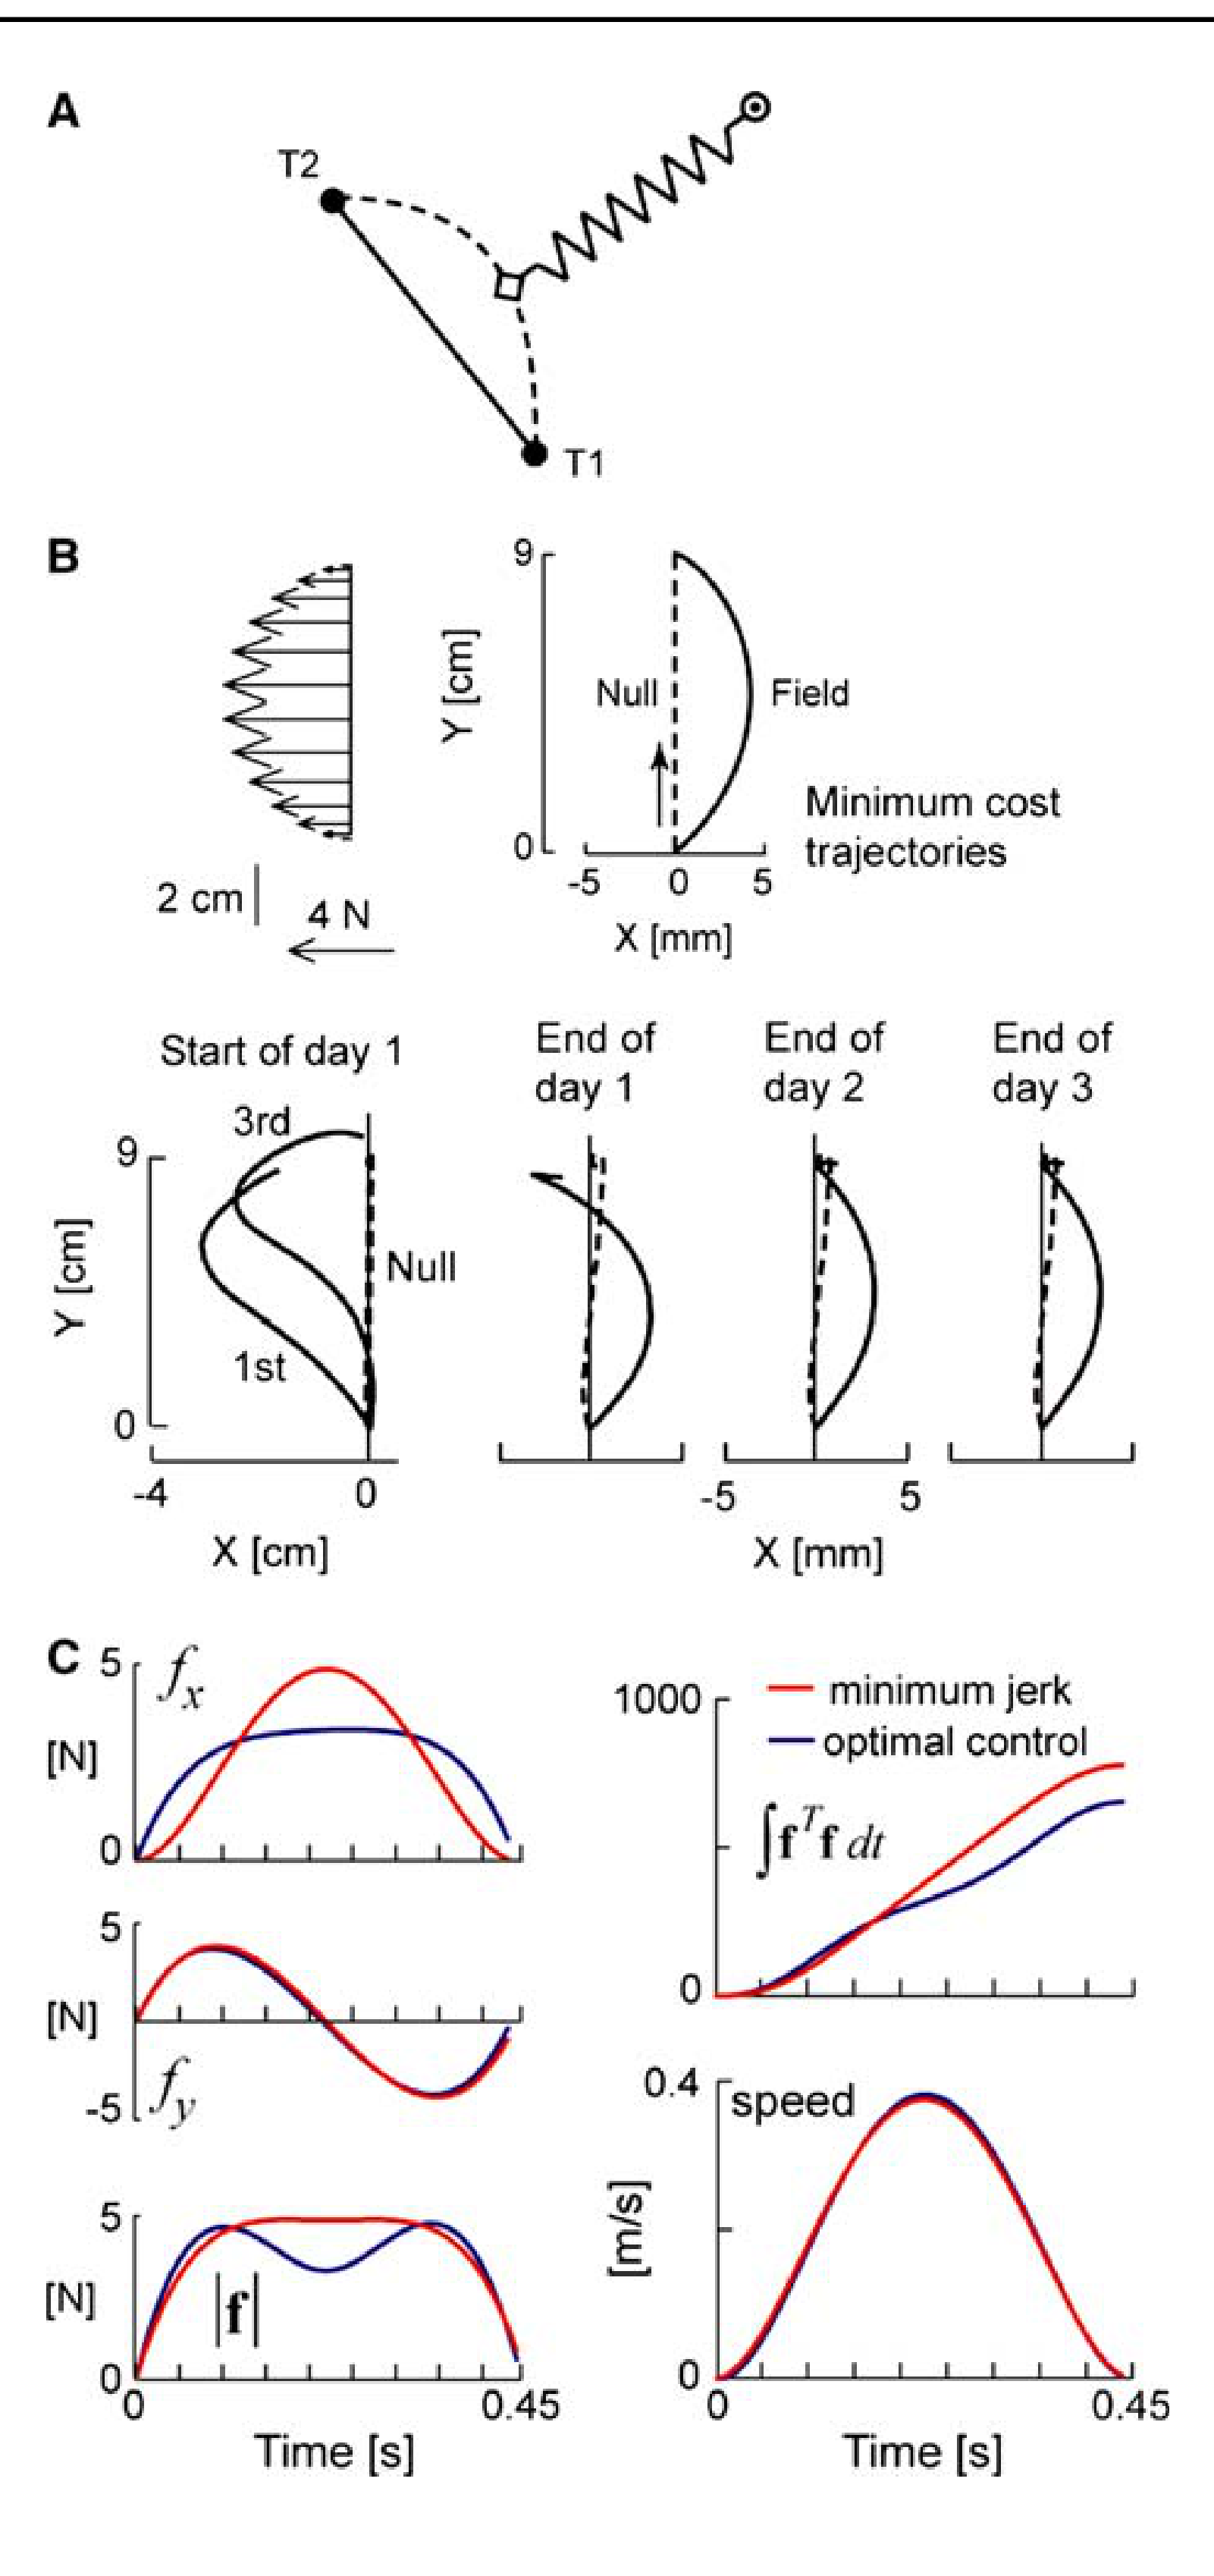 原文 Fig. 4 · PDF 第 7 页
图4 · 动力学影响轨迹。 弹簧及力场条件的轨迹,与不同控制模型比较。弯曲可与努力和精度权衡相容,但不能只凭轨迹断定唯一成本函数。
 原文 Fig. 5 · PDF 第 8 页
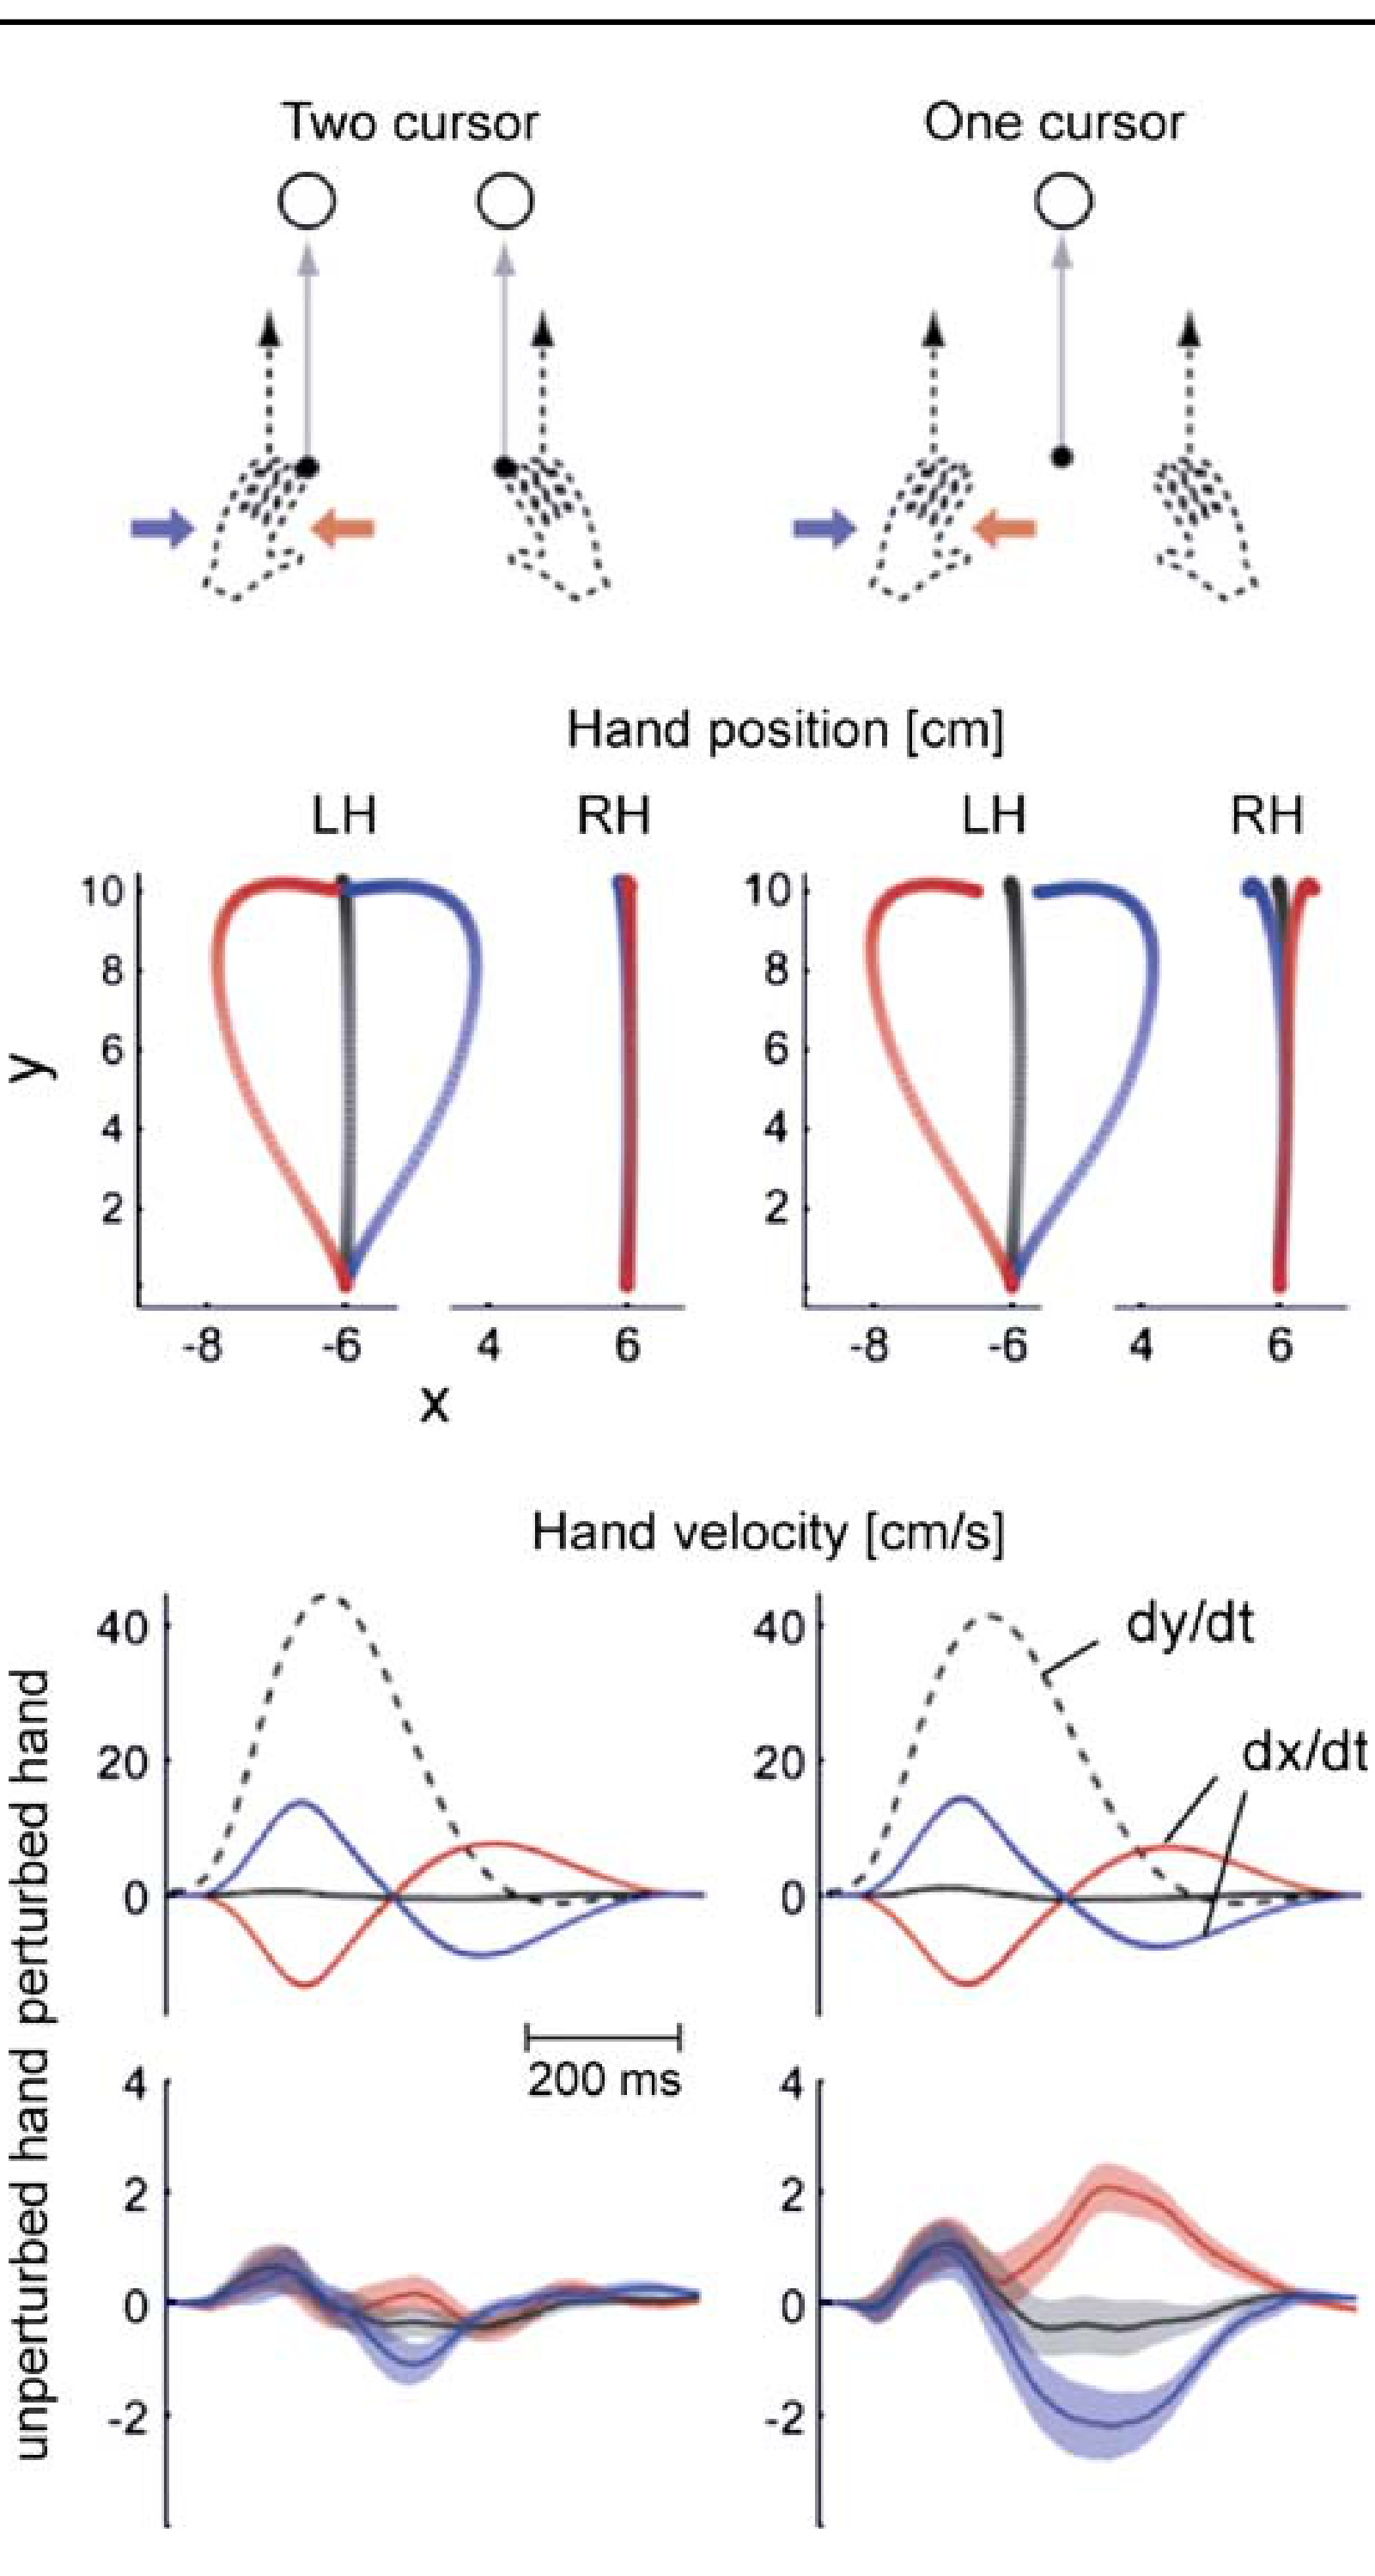
图5 · 双手任务的反馈协调。 两个独立光标与一个平均位置光标改变了另一手是否参与补偿。任务相关的反应支持灵活反馈策略;具体幅度仍需定量模型验证。
 原文 Fig. 6 · PDF 第 11 页
图6 · 预期性抓握的病例证据。 比较健康者与HK在自行和外部释放球时的握力时程。病例的预期调节受损支持预测相关贡献,但保留撞击后反应不代表所有感觉过程完全正常。
 原文 Fig. 7 · PDF 第 12 页
图7 · 不同疾病与运动学习。 A–D为力场相关任务,E–H为镜像描画相关研究。多研究并列可提示分离,不能把样本、指标和病变差异忽略后当作统一双重分离实验。图本体在PDF第12页,图注续至第13页。
 原文 Fig. 8 · PDF 第 15 页
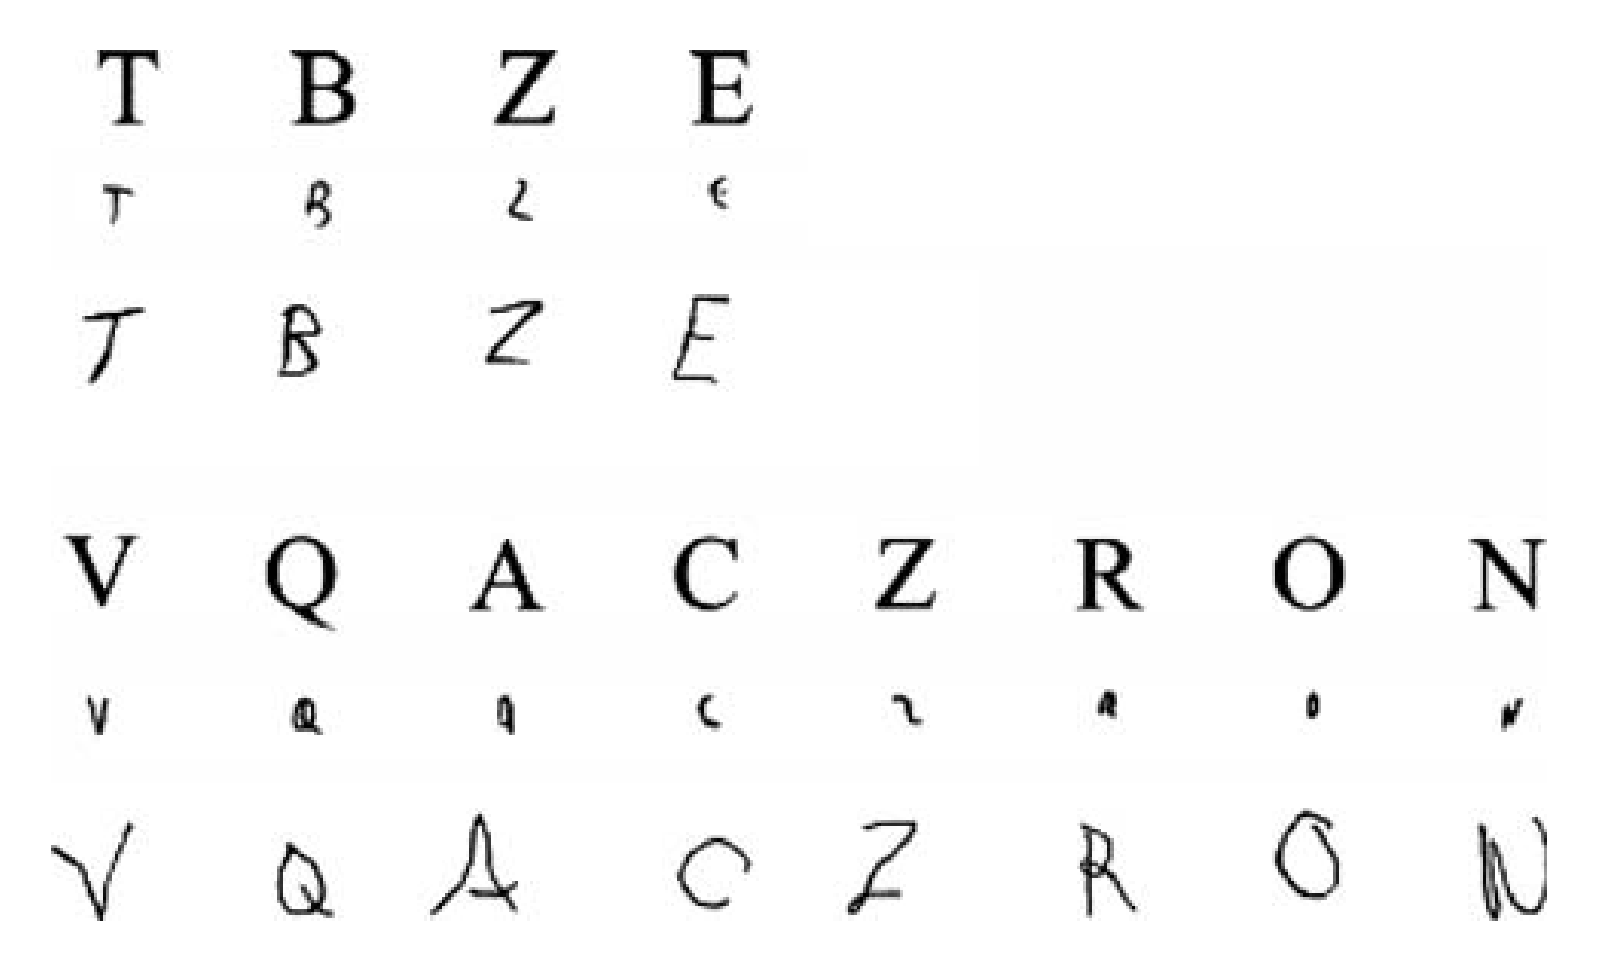
图8 · FF的书写样本。 示范字符及左右手书写用于呈现微小症。正文与图注对病变侧别的表述不一致;成本权重增大是解释假说,图未直接测得能量成本。
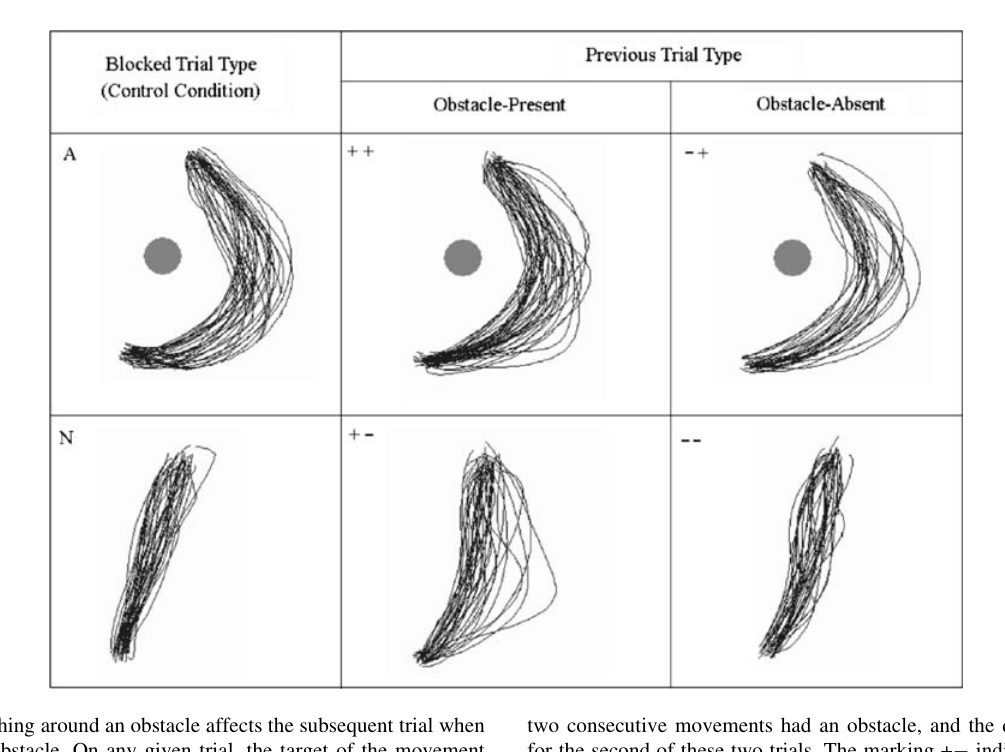 原文 Fig. 9 · PDF 第 20 页
图9 · 前一试次影响当前轨迹。 障碍物经历改变随后无障碍运动,显示历史依赖。结果约束即时重新优化的简化假设,也提示需要考虑策略更新或切换成本,不能据此否定全部反馈控制框架。
讨论与解读边界
模型的价值在于产生可比较的预测,例如异常来自状态估计还是控制策略,改变反馈可靠性或奖励后应有不同表现。若只在事后调整成本权重,几乎任何行为都可能获得解释,因此需要独立估参及新条件检验。
综述本身指出定量补偿幅度、策略切换历史和姿势控制等限制。图8相关正文与图注的病变侧别不一致,应保留这一来源问题,不能自行替原文确定侧别。将此框架用于VR伸手或拦截,还需区分身体状态预测与外部目标预测。
思考问题
- 在同一任务中独立改变奖励、感觉可靠性及动力学,能否区分成本权衡异常、状态估计异常和执行能力下降?
- 用基线数据预先估计成本与噪声后,模型能否预测患者对新扰动的方向、幅度和时间过程?