B02 · An internal model for sensorimotor integration
Wolpert, D.M., Ghahramani, Z., & Jordan, M.I. (1995). Science, 269, 1880–1882. doi:10.1126/science.7569931
黑暗中运动后的手位置判断,随运动时长呈现偏差先升后降、方差先升后趋稳的模式。结合运动预测与感觉校正的状态估计模型能定性解释这些结果,但研究没有唯一证明神经系统实现了卡尔曼滤波器。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
看不见手时,人既可依靠本体感觉,也可利用发出的运动命令估计手的位置。本文用运动后的定位判断及其误差随时间的变化,比较这两类信息怎样可能共同参与状态估计。
研究思路
改变黑暗中运动的持续时间以及助力、阻力条件,分别分析定位偏差和方差,再检验预测与感觉整合模型能否同时解释这些模式。这里的位置判断是内部估计的一种行为读出,不是对神经状态的直接测量。
方法
8名未受训男性每人完成300次试次。受试者先看见初始手位,再在黑暗中沿横线缓慢运动,听到音调后停止;条件随机为无外力、3 N助力或3 N阻力。停止后用另一手的轨迹球指认看不见的拇指位置。
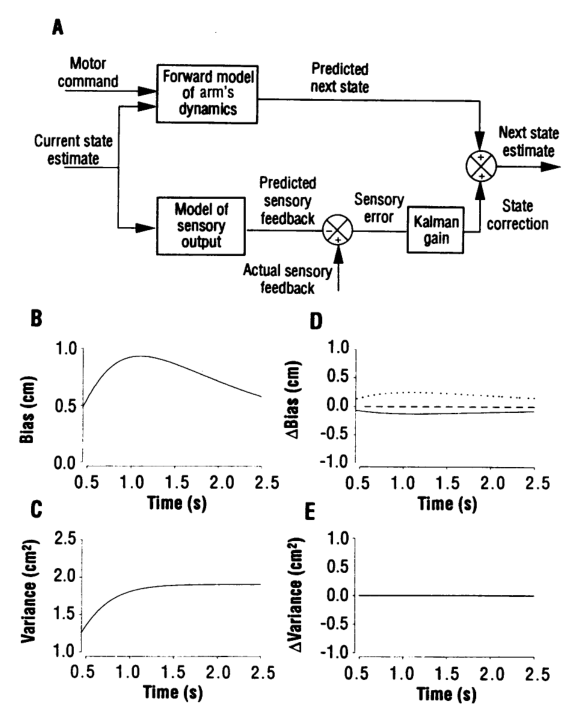
广义加性模型同时处理终点位置、运动时长及力条件,以减少静态定位偏差的影响。模拟将手近似为一维受阻尼质点,使用前向动力学和感觉校正估计位置、速度;初始零偏差和零方差是模型的理想化假设。B、Q、R等参数经试选用于定性再现,不是由独立实验唯一辨识。
主要结果
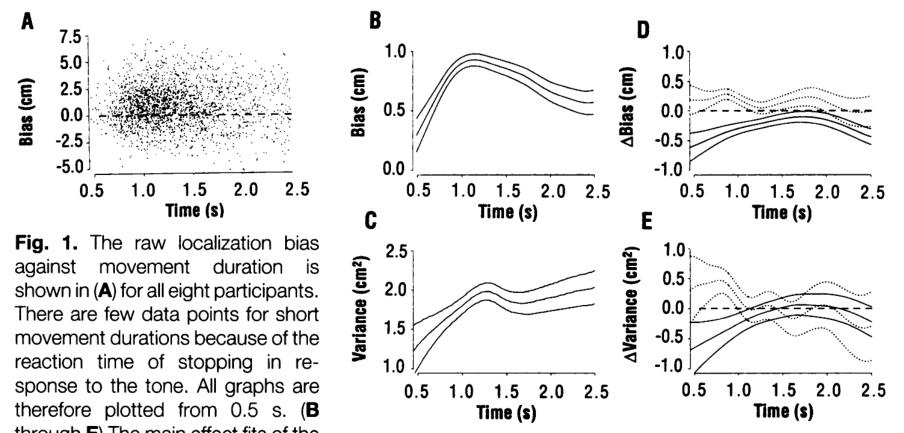
定位偏差总体表现为高估运动距离,在约1 s处达到约0.9 cm后缓慢下降;方差起初上升,随后趋于约2 cm²。助力与阻力对偏差的影响不同,而方差差异未达到统计显著;后者不能写成外力完全不影响方差。
模型通过略高估力到运动状态的映射,使早期预测产生距离高估,再用感觉校正限制误差。内部增益采用真实值的1.4倍,是作者选取的模拟参数,不是测得的人体增益。模型能同时再现主要曲线形态,优于文中比较的纯感觉或纯运动流出方案,但未穷尽其他状态估计模型。
连续时间模型应写为d x̂/dt=Âx̂+B̂u+K(t)[y−Ĉx̂]:等号左边是状态估计的时间导数。运动预测和感觉残差共同决定更新;若省略导数,就把状态与变化率错误地等同。
逐图解读
 原文 Fig. 1 · PDF 第 2 页
图1 · 行为定位误差。 A为原始偏差,B/C为时长相关的偏差与方差拟合,D/E为助力和阻力的差异效应;正偏差表示高估移动距离。图从0.5 s开始,短时长样本较少;方差差异不显著不等于已经证明相等。
 原文 Fig. 2 · PDF 第 2 页
图2 · 状态估计模型与模拟。 A连接运动预测和感觉残差校正,B–E依次对应图1的四类汇总。模拟与行为形状相近,参数却经过试选;图支持该结构的解释能力,不提供唯一模型识别或患者结果。
讨论与解读边界
研究的贡献在于把状态估计转化为可比较的行为偏差、变异和时间关系。它支持整合预测与感觉的解释,而“精确实现卡尔曼滤波”“小脑就是前向模型所在地”等更具体命题仍需要额外证据。
运动慢、维度低,且定位发生在停止之后,结果可能包含停止过程和判断环节的影响。外力也伴随运动速度差异。作者提出去传入或去除前向模型后的预测,属于待检验推论;本文没有报告患者试验,也没有验证后续研究是否全部符合预测。
思考问题
- 若在不同停止后延迟进行定位判断,偏差先升后降的模式是否稳定?哪些变化可归因于运动中估计,哪些来自停止后的感觉更新?
- 在独立数据中比较卡尔曼滤波、其他预测—感觉整合模型及纯感觉模型,哪些操纵能给出真正不同的预测?