B05 · Learning of action through adaptive combination of motor primitives
Kurt A. Thoroughman & Reza Shadmehr (2000) Nature, 407, 742–747. doi:10.1038/35037588
不同运动方向之间的误差传播,可由具有较宽速度调谐的高斯基元模型解释;该模型还预测了特定训练条件下的轨迹过补偿和高频力场学习偏差。基元形状来自行为推断,尚未直接定位到神经元。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
学习某一方向的动力学会影响其他方向。本文把这种泛化当作约束,尝试推断构成运动命令的计算基元,而不只描述整体误差怎样下降。
研究思路
先用撤场试次检验一次误差怎样改变后续运动,再用跨方向状态空间模型估计泛化函数。随后寻找能解释这一函数的基元,并在不同撤场概率和更高空间频率的力场中检验模型预测。
方法
三组右利手成人握持机器人完成八方向、10 cm伸手,目标时长500±50 ms。40人接受含17%撤场试次的旋转力场训练,其中13人记录四块上臂肌的表面肌电;24人接受持续力场,另外3人测试高空间频率力场。
行为误差用运动开始250 ms时的横向位移表示。它是动力学适应的代理量,不能仅凭取样较早就保证没有反馈参与。模型先比较方向独立和跨方向影响,再用速度空间高斯基元及权重更新构建控制器。基元宽度是模型参数,没有直接测量脑内感受野。
主要结果
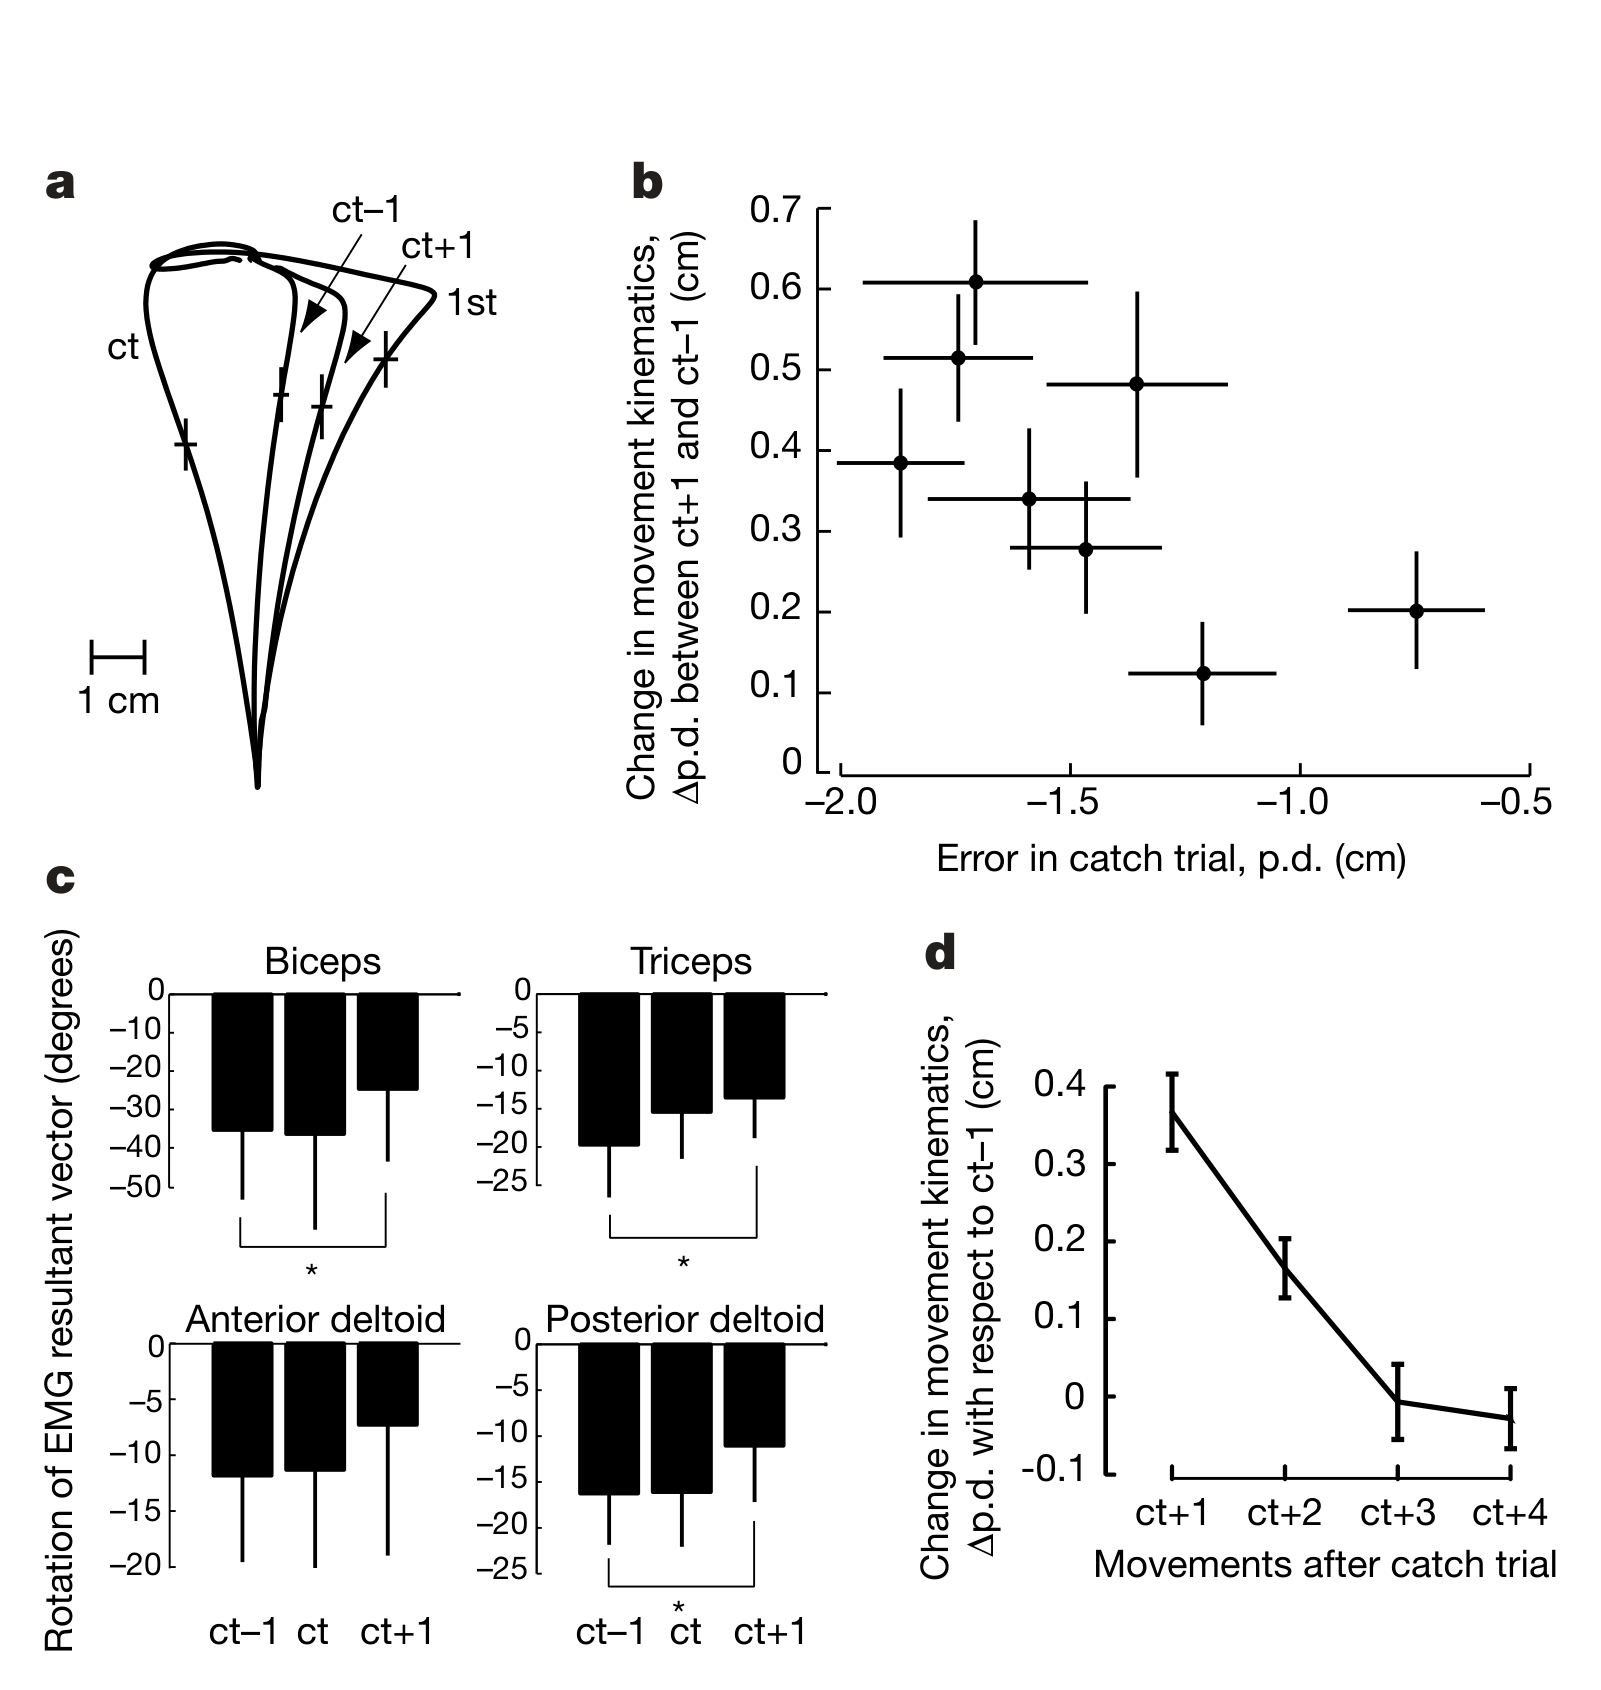
撤场后的下一次同方向运动误差增大,肌电调谐也出现回转,随后随训练恢复。图1的r=0.65来自按目标方向、跨受试者汇总的误差关系,不能写成个体间相关;图中并非四块肌肉都标出显著回转。
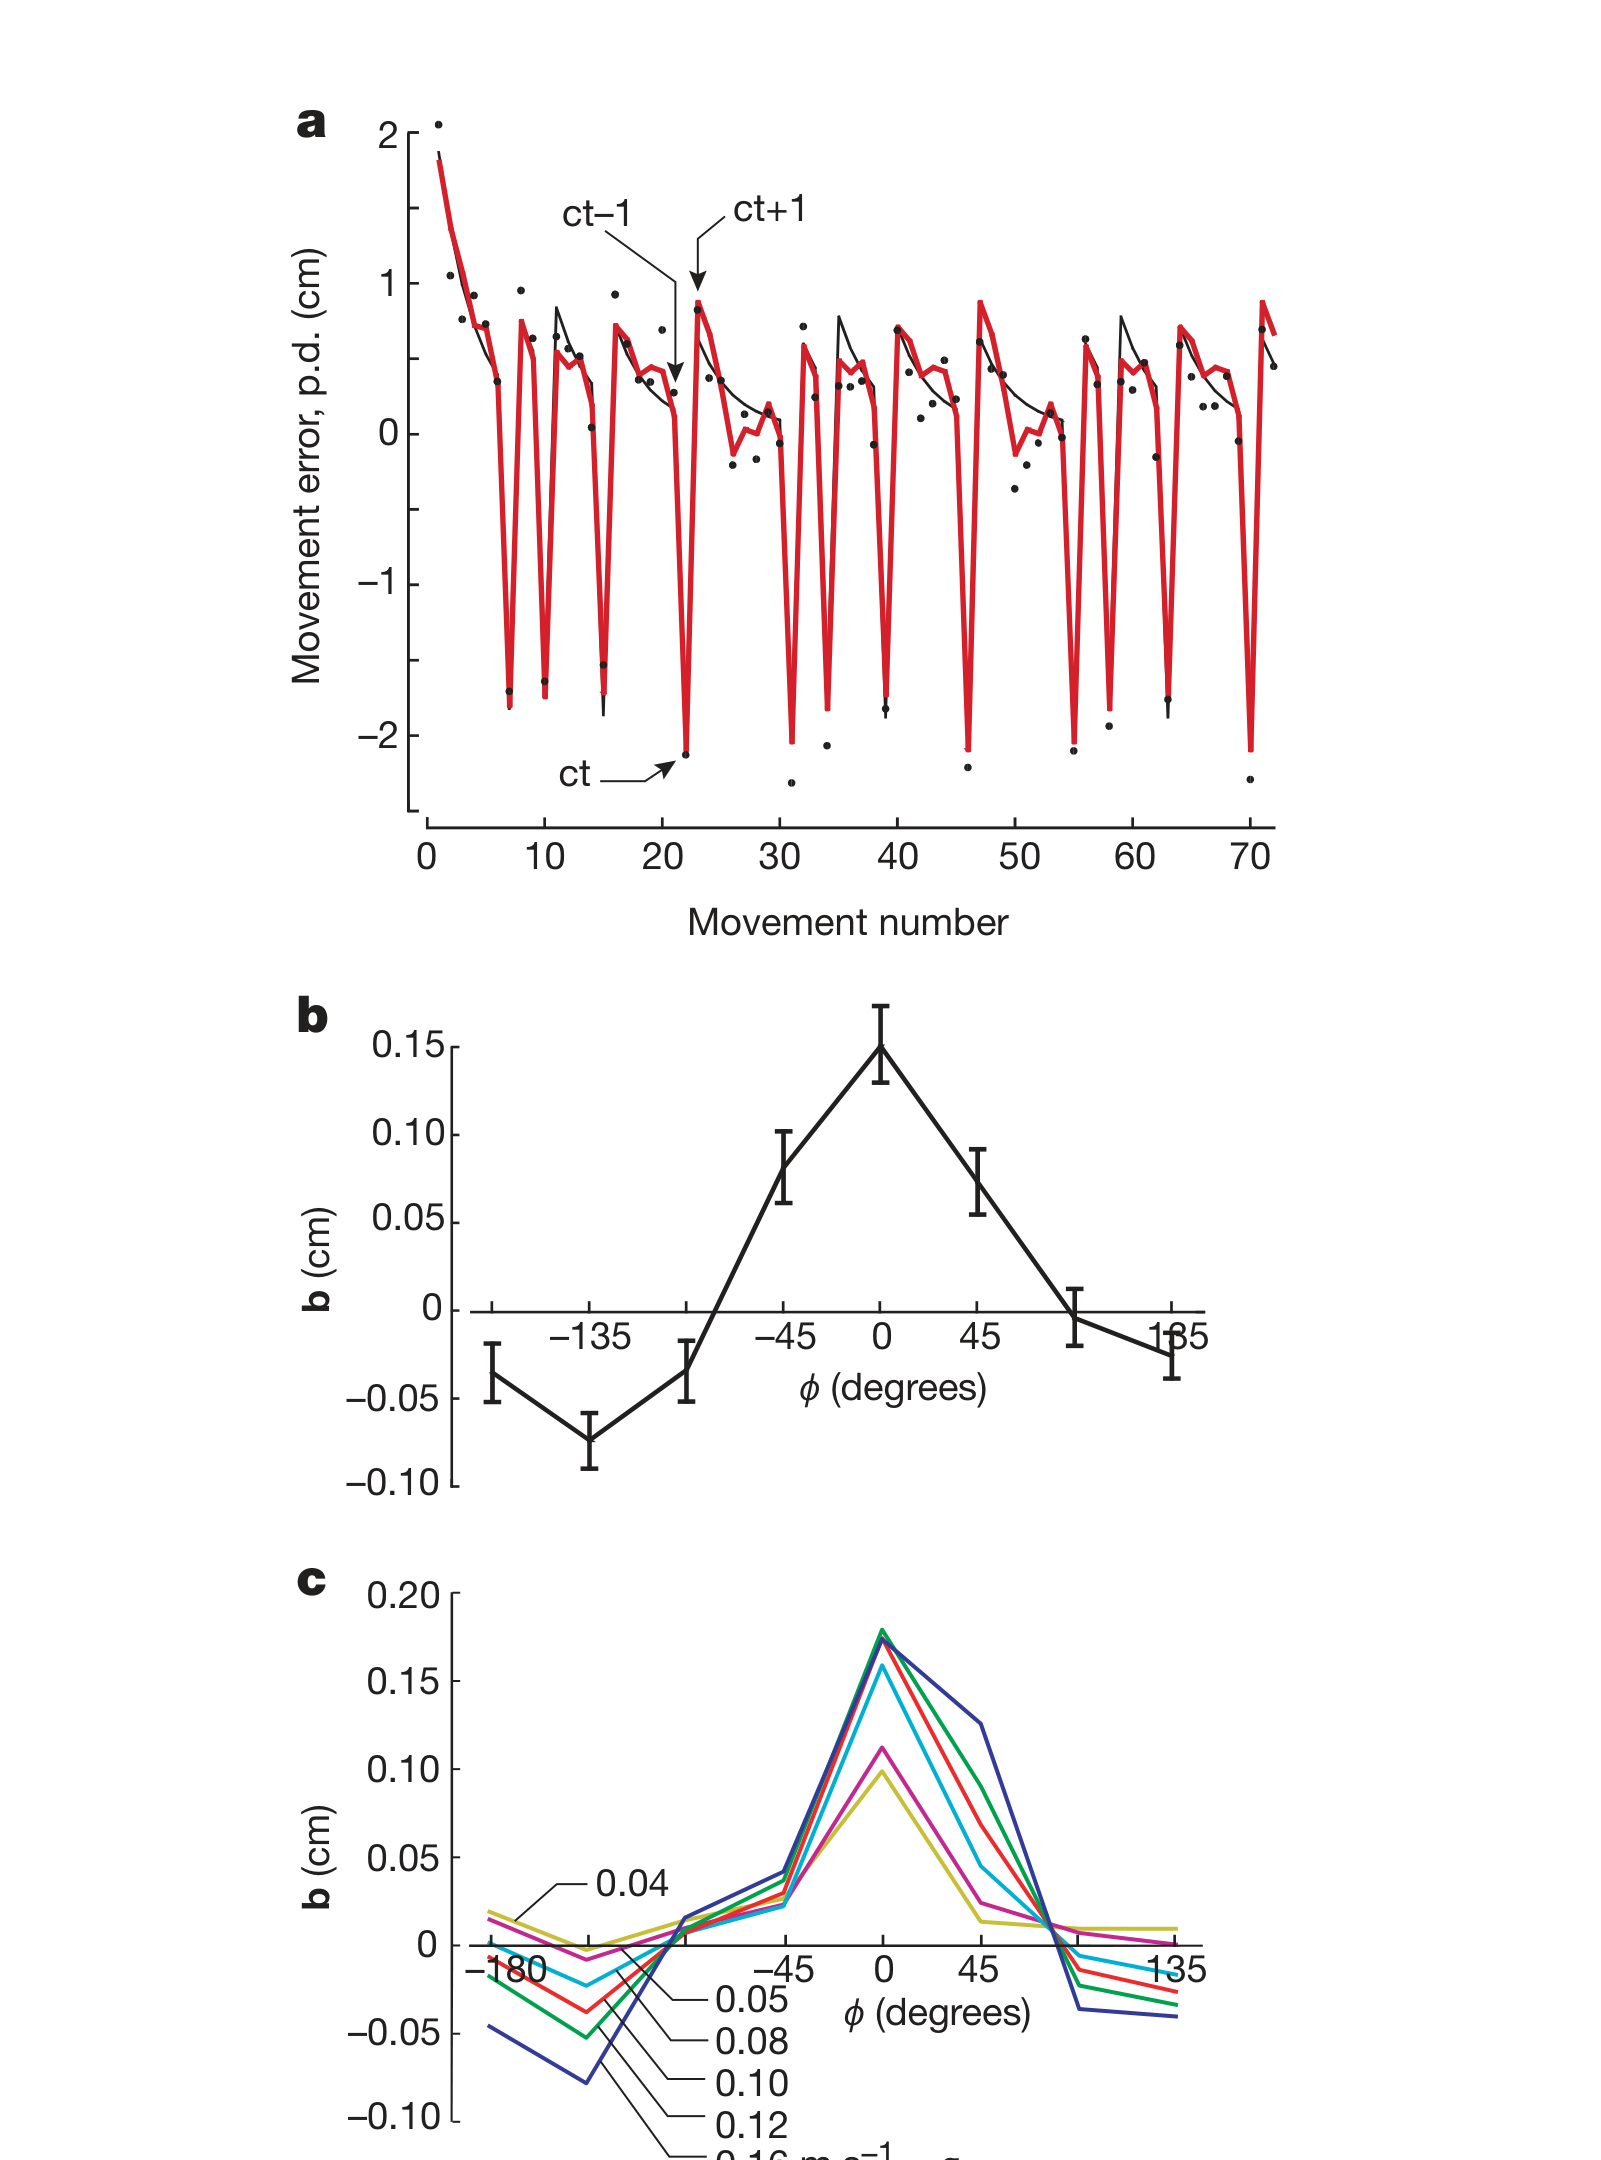
允许跨方向影响后,模型与误差序列的平均相关从0.60升至0.81。泛化随角距离衰减,并在较大角距离出现负值;其符号还受不同方向中横向误差定义的影响,不能直接等同于神经基元受到负向抑制。
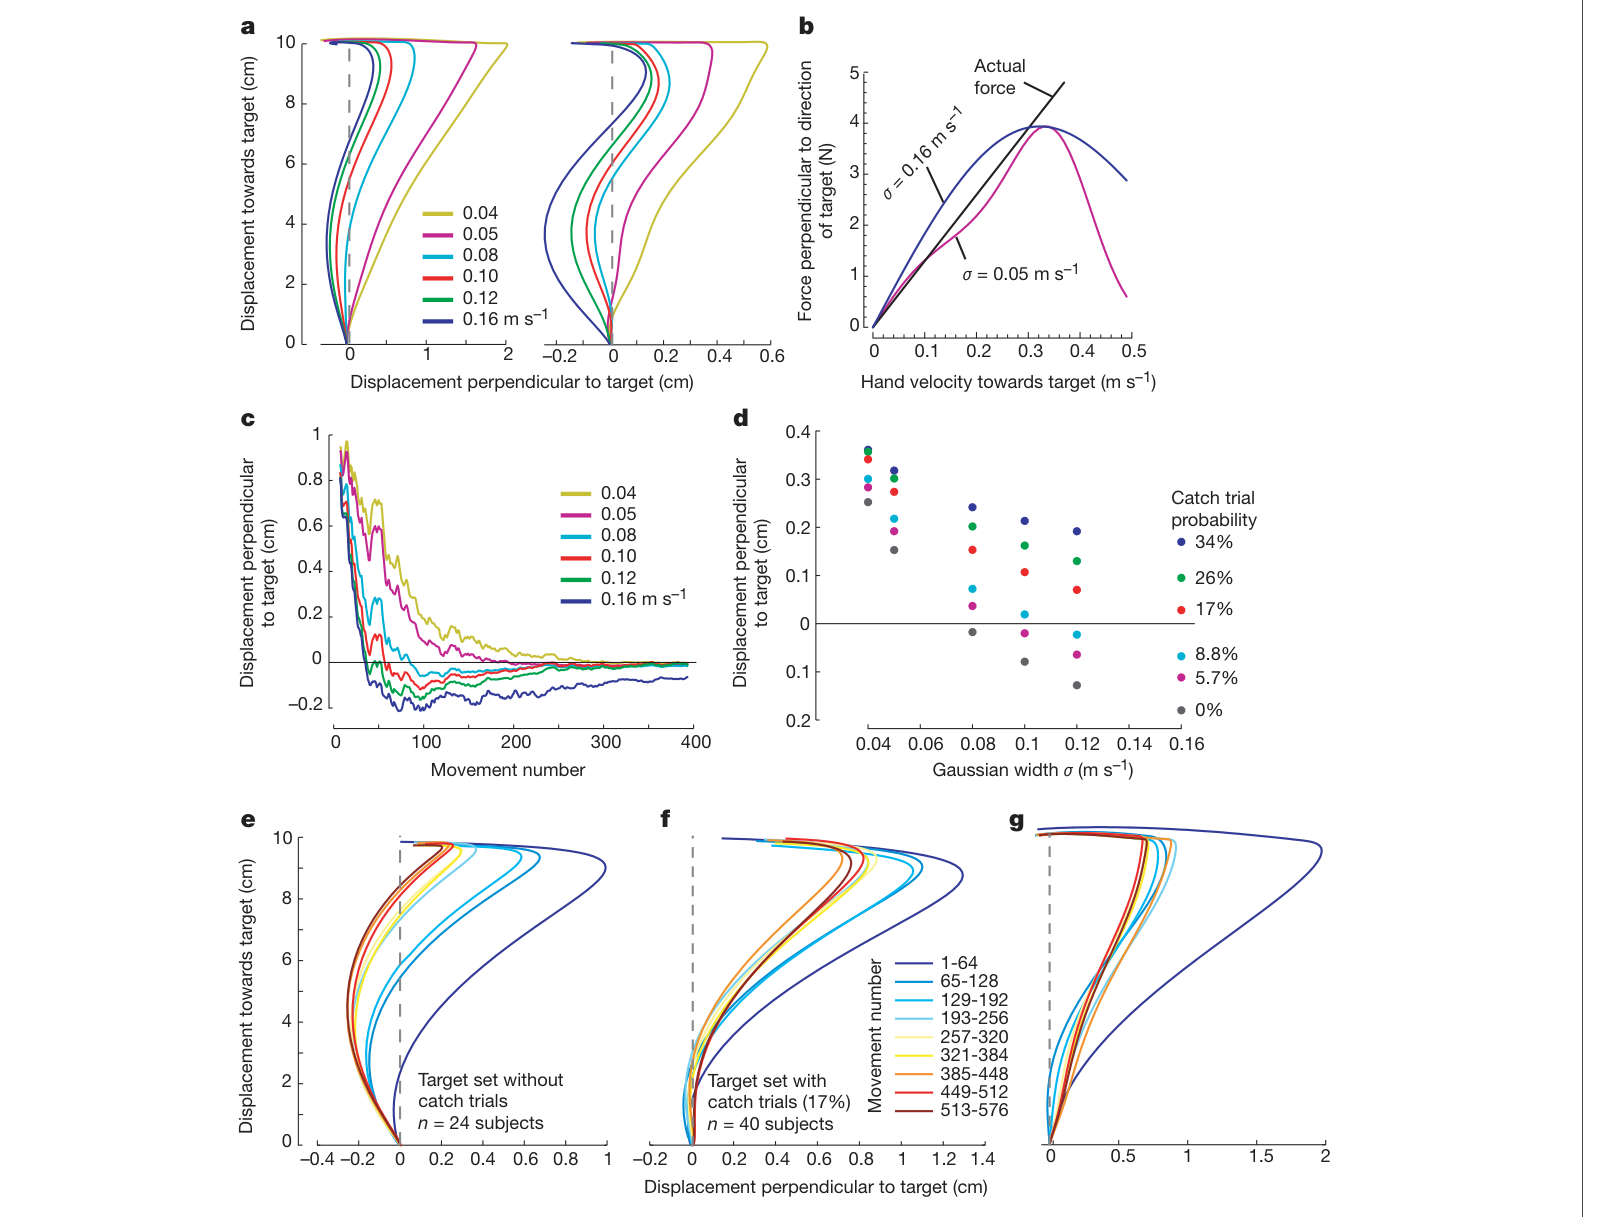
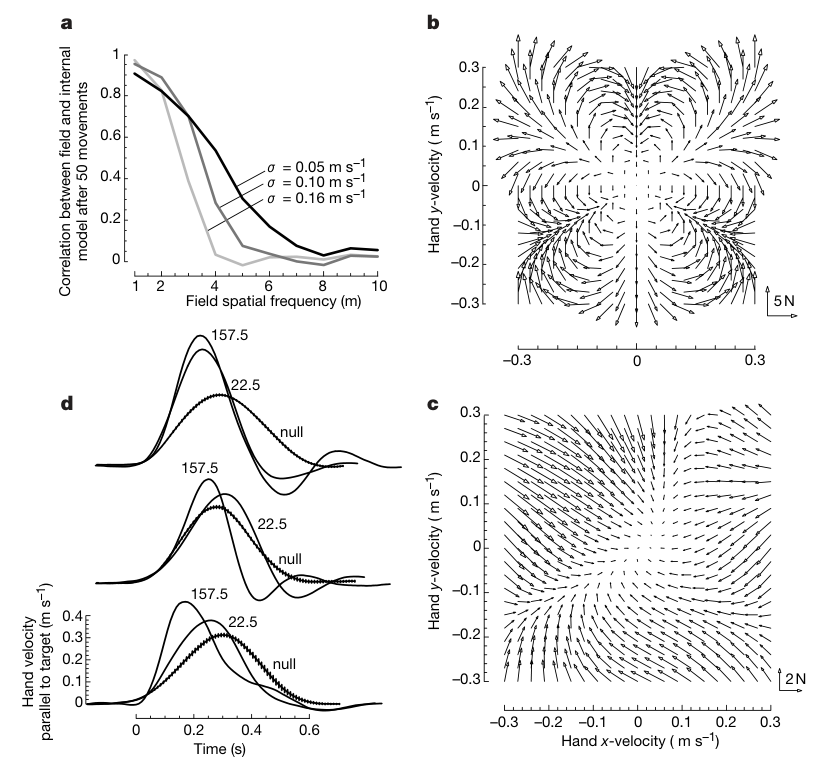
在比较的高斯模型中,宽度约0.12 m/s最符合估计的泛化。模型预测持续力场下出现S形轨迹、加入一定比例撤场会减小过补偿;24人无撤场组与40人17%撤场组的结果与此相符。高频场中3人的撤场速度也符合特定方向被误学为阻力的预测。17%是所检验条件,不是独立测定的人类普遍临界值。
逐图解读
 原文 Fig. 1 · PDF 第 2 页
图1 · 撤场试次改变后续运动。 A为40人平均轨迹,B为按方向汇总的撤场误差与后续误差变化,C为13人的肌电调谐,D为后续恢复。误差棒为跨受试者均值的95%置信区间;肌电支持命令发生调整,不能定位学习脑区。
 原文 Fig. 2 · PDF 第 2 页
图2 · 跨方向误差传播。 A比较标量与向量模型,B是估计的泛化函数,C是不同高斯宽度的模拟。较好的拟合支持跨方向影响,未直接证明高斯是唯一基元形状。
 原文 Fig. 3 · PDF 第 3 页
图3 · S形轨迹及撤场概率。 A–D为模型预测,E为24人持续力场,F为40人含17%撤场,G为相应模型。人体只比较了这些训练安排,不能把整条模拟概率曲线当作实测结果。
 原文 Fig. 4 · PDF 第 4 页
图4 · 高频动力学的学习限制。 A为不同基元宽度的模型表现,B是真实力场,C为学得的模型场,D为3人的速度。两指定方向的撤场速度与模型预测一致;恢复后的完整图应同时显示B、C力场,避免只看到速度曲线而失去比较依据。
讨论与解读边界
文章的强处是用拟合数据以外的行为模式约束模型。结果支持宽速度基元这一解释,但未穷尽其他非线性基函数、学习规则或反馈机制。
将推断基元与Purkinje细胞调谐联系,是跨研究类比。本文只有肌电和运动行为,没有小脑记录或干预;B07的视觉旋转患者研究也不能直接验证这里的高斯宽度。高频场只有3人,结论应限定在所测任务与样本。
思考问题
- 控制基函数数量和拟合自由度后,其他非线性速度基元能否同样预测S形轨迹与高频场偏差?
- 在更多撤场概率及独立受试者中,过补偿随训练安排怎样连续变化,模型能否提前预测而不重新调参?