G08 · How people achieve their amazing temporal precision in interception
Eli Brenner, Jeroen B. J. Smeets (2015) Journal of Vision, 15(3):8, 1–21. doi:10.1167/15.3.8
本研究通过九组行为实验与误差传播模型解释拦截计时精度。允许调整击打位置时,响应目标跳变通常比被迫改变击打时刻更快;这支持位置修正在所测任务中的作用。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
拦截运动的接触时机通常极具重复性,但感觉处理与运动执行存在显著生理延迟,高时间精度与长延迟之间的矛盾构成了控制理论的核心议题。传统观点常将计时表述为:预估目标到达某处的精确时刻,再控制肢体在该时刻到达预定位置。这一表述暗含拦截位置完全固定的前提。若允许手沿目标轨迹自由调整接触点,因目标速度估计偏差引起的误差即可通过空间位置调整来代偿,无须强行更改击打动作的完成时间。Brenner与Smeets从该自由度出发,深入解构了拦截时间精度的误差来源,并量化了空间轨迹调整对击打时机稳定性的具体贡献。
为区分空间调整与纯时间控制,研究设计了九组实验,操纵目标速度、可见性与允许拦截的区域范围,并通过突发目标位移比较“自由选择击打点”与“限定固定击打点”下的运动修正。自由条件下手能够重定向至新的拦截点,固定条件则迫使中枢调整动作完成时序;两类修正反应潜伏期的差异为控制机制提供了关键证据。作者进一步构建误差传播模型,整合视觉距离判断误差与速度相关不确定性,检验模型能否量化预测各实验条件下的时间变异。此处的时间精度定义为沿目标运动方向的空间偏差除以目标速度,与整体命中率及垂直方向的空间精度在物理含义上相互独立。
结果表明,在所测任务中,沿轨迹重定位置的修正潜伏期显著短于单纯调整击打时刻的反应;限制拦截区域会显著恶化时间精度。这证实运动过程中通过微调“在何处相遇”能有效优化“何时相遇”,但并未消除动作启动及初始会合点选择中的前馈预测需求。运动终末段因生理延迟而无法在线修正的窗口依然依赖早期预测,实验测得的潜伏期亦受特定计算方法与任务约束影响。误差模型能够较好拟合验证条件,但仍需输入当次实测的运动学变异参数。本研究阐明了空间自由度在时间精度维持中的代偿机制,未宣称该策略适用于所有高动态真实球类运动。
研究思路
先操纵显示、速度和任务限制,再用目标跳变估计修正时延,最后用误差传播模型预测额外条件。
方法
19名成人参与不同会话,首会话6人、多数会话8人,最后模型测试3人;一名作者参与,不能把19人算成每项实验样本。手指点触移动虚拟目标,时间精度主要以沿路径空间误差除以目标速度所得的标准差衡量。
前六会话比较因素,7/8会话用1 cm目标跳变估计修正潜伏期。模型拟合综合Weber分数和距离判断误差,第9会话保留这些参数,但仍输入当次实测的个体运动学和空间变异,不能称为完全不依赖测试数据。
主要结果
较快目标的时间误差标准差较小,但命中率不一定更高。指定拦截区使时间精度较差。
自由位置条件的位置修正约116 ms,另一方向约109 ms;固定位置下的计时调整约169 ms。这是当前任务和估计方法下的反应潜伏期,不是普遍神经传导常数。加速度误差推得的116 ms还依赖忽略加速度等模型假设。
综合Weber分数约9%、距离判断误差约2 mm的模型能解释多条件精度;第9会话跨参与者和条件预测相关r=0.87。相关高支持模型解释力,但不证明误差源已穷尽或真实脑使用完全同样算法。
逐图解读
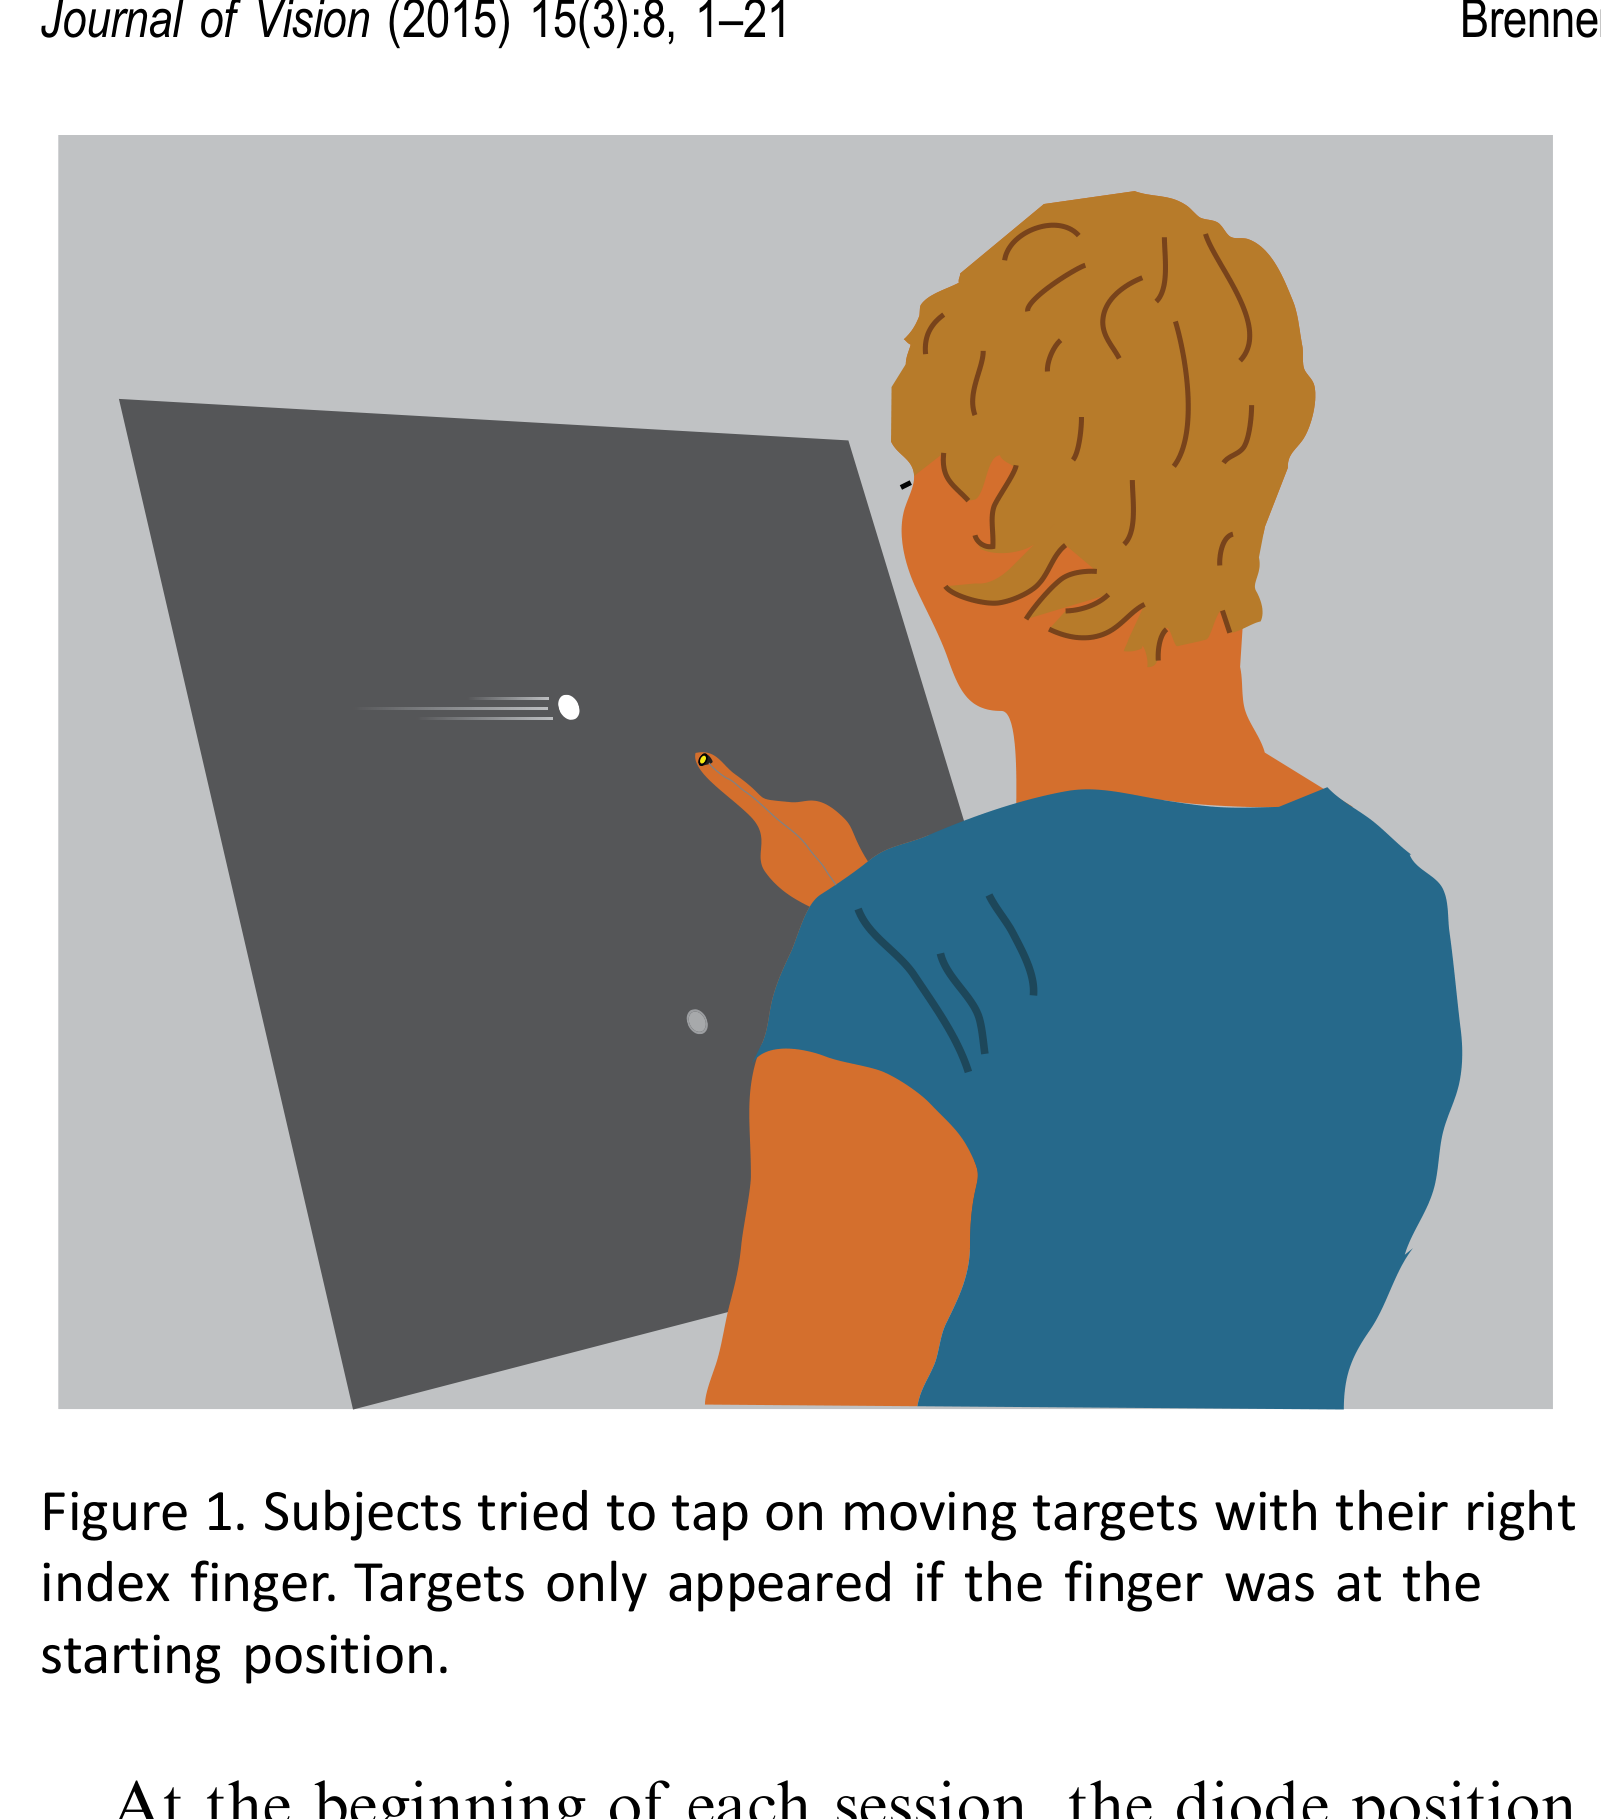 原文 Fig. 1 · PDF 第 4 页 · 原文图像 · 查看来源
图1 · 虚拟目标点触装置。 研究的是屏幕击打,不是真实高速落球。
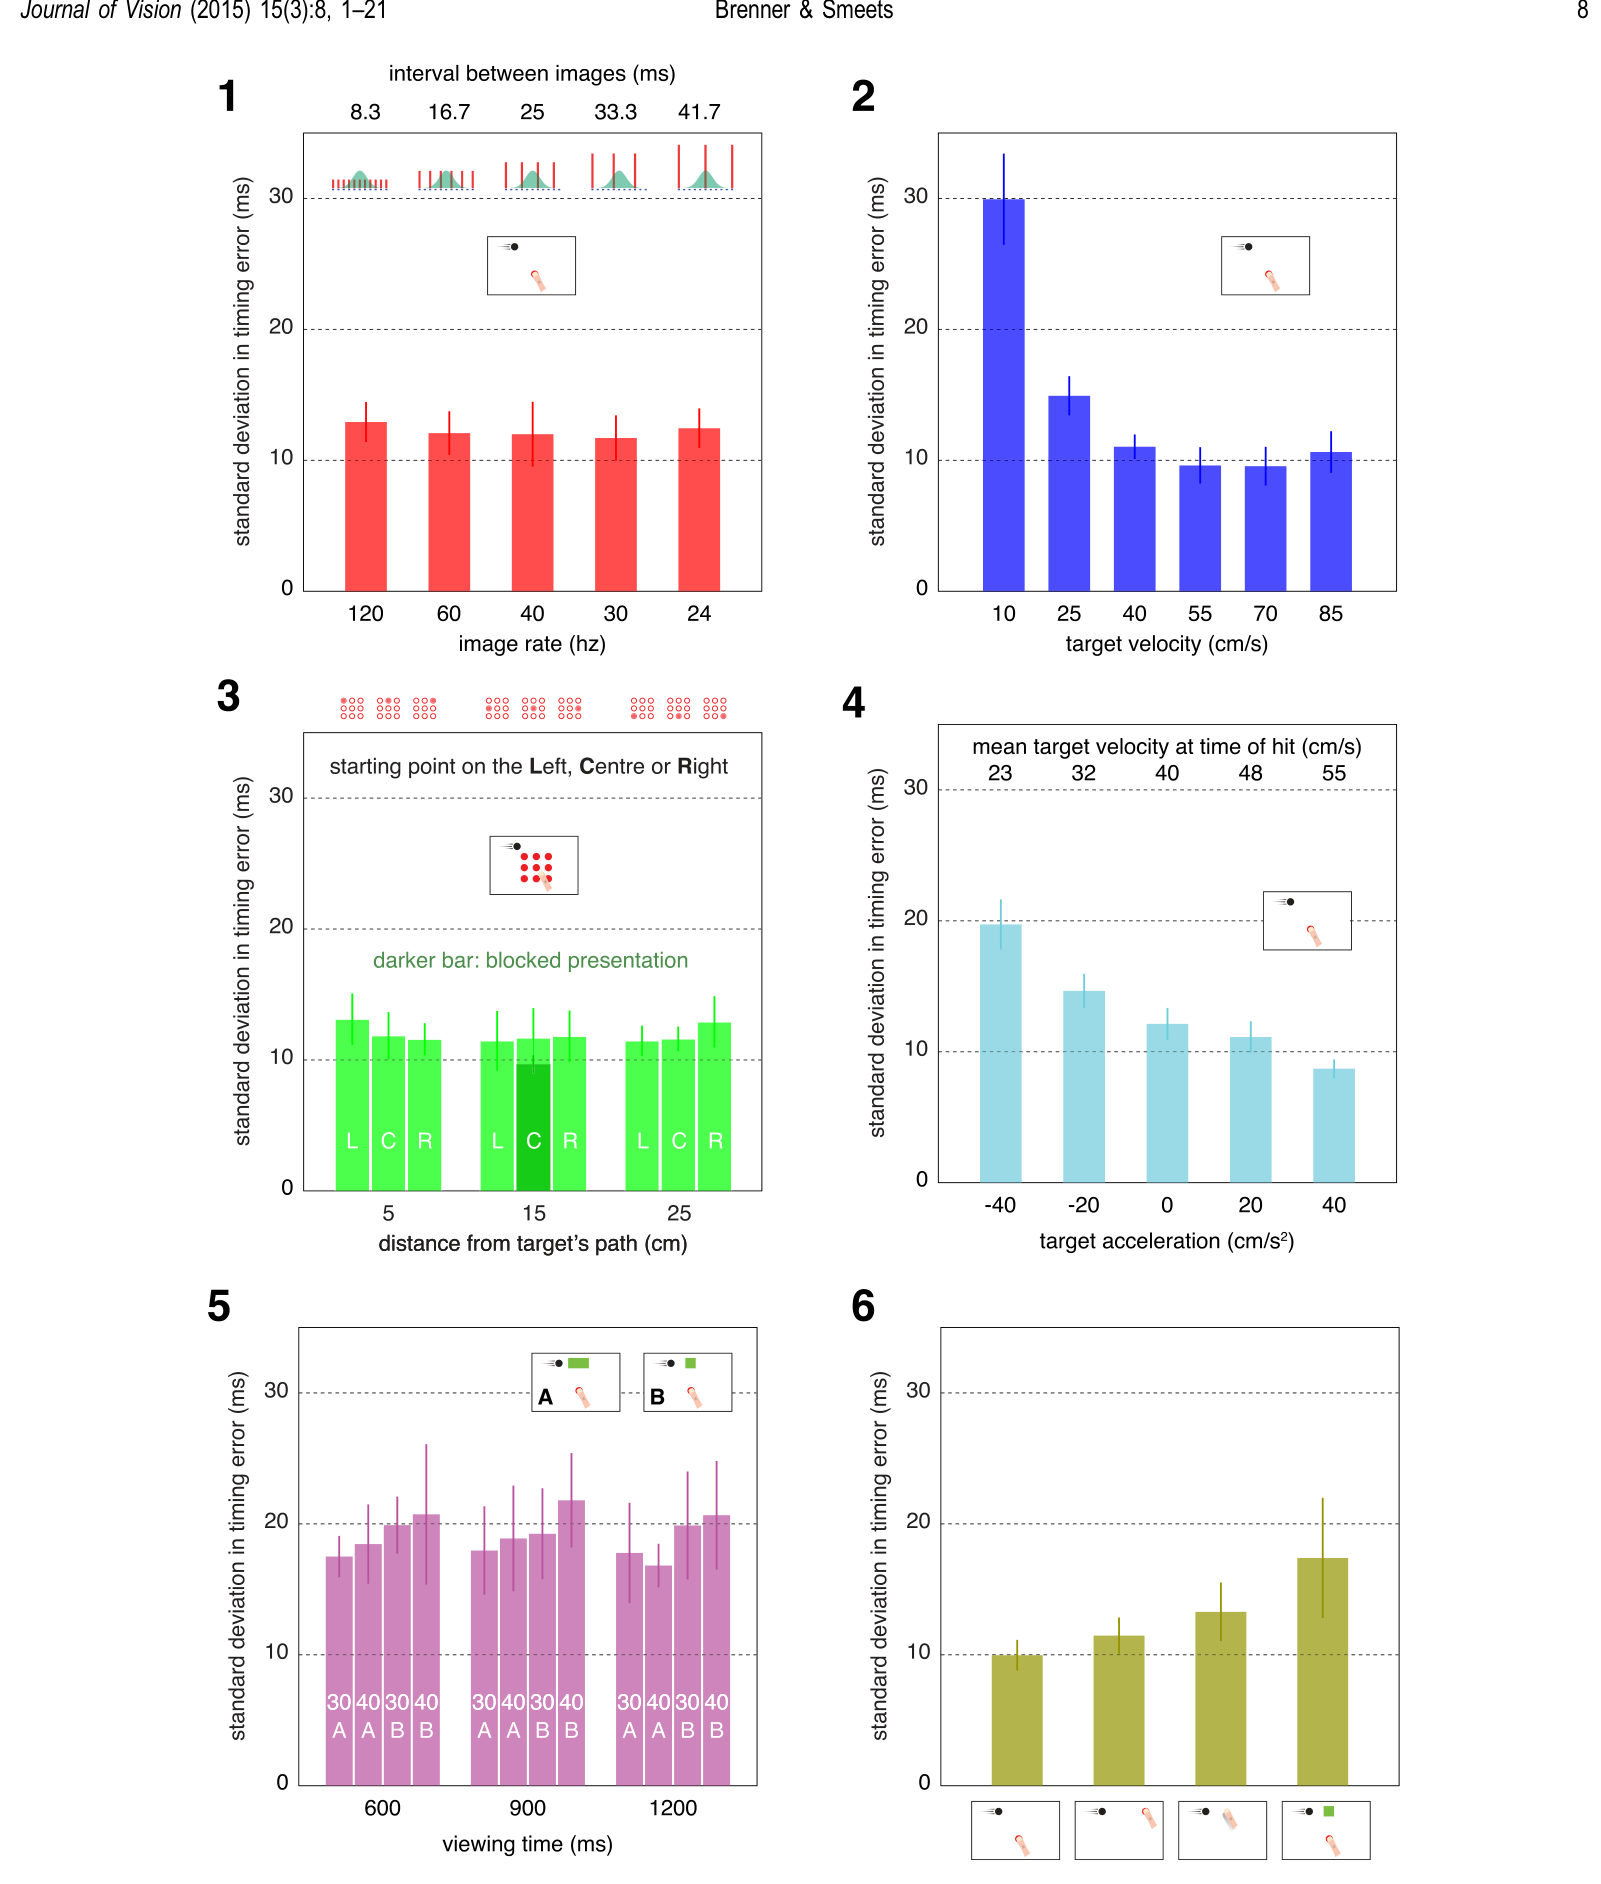 原文 Fig. 2 · PDF 第 9 页 · 原文图像 · 查看来源
图2 · 六会话精度。 不同条形来自不同操纵及样本,指定拦截区的标准差较大。
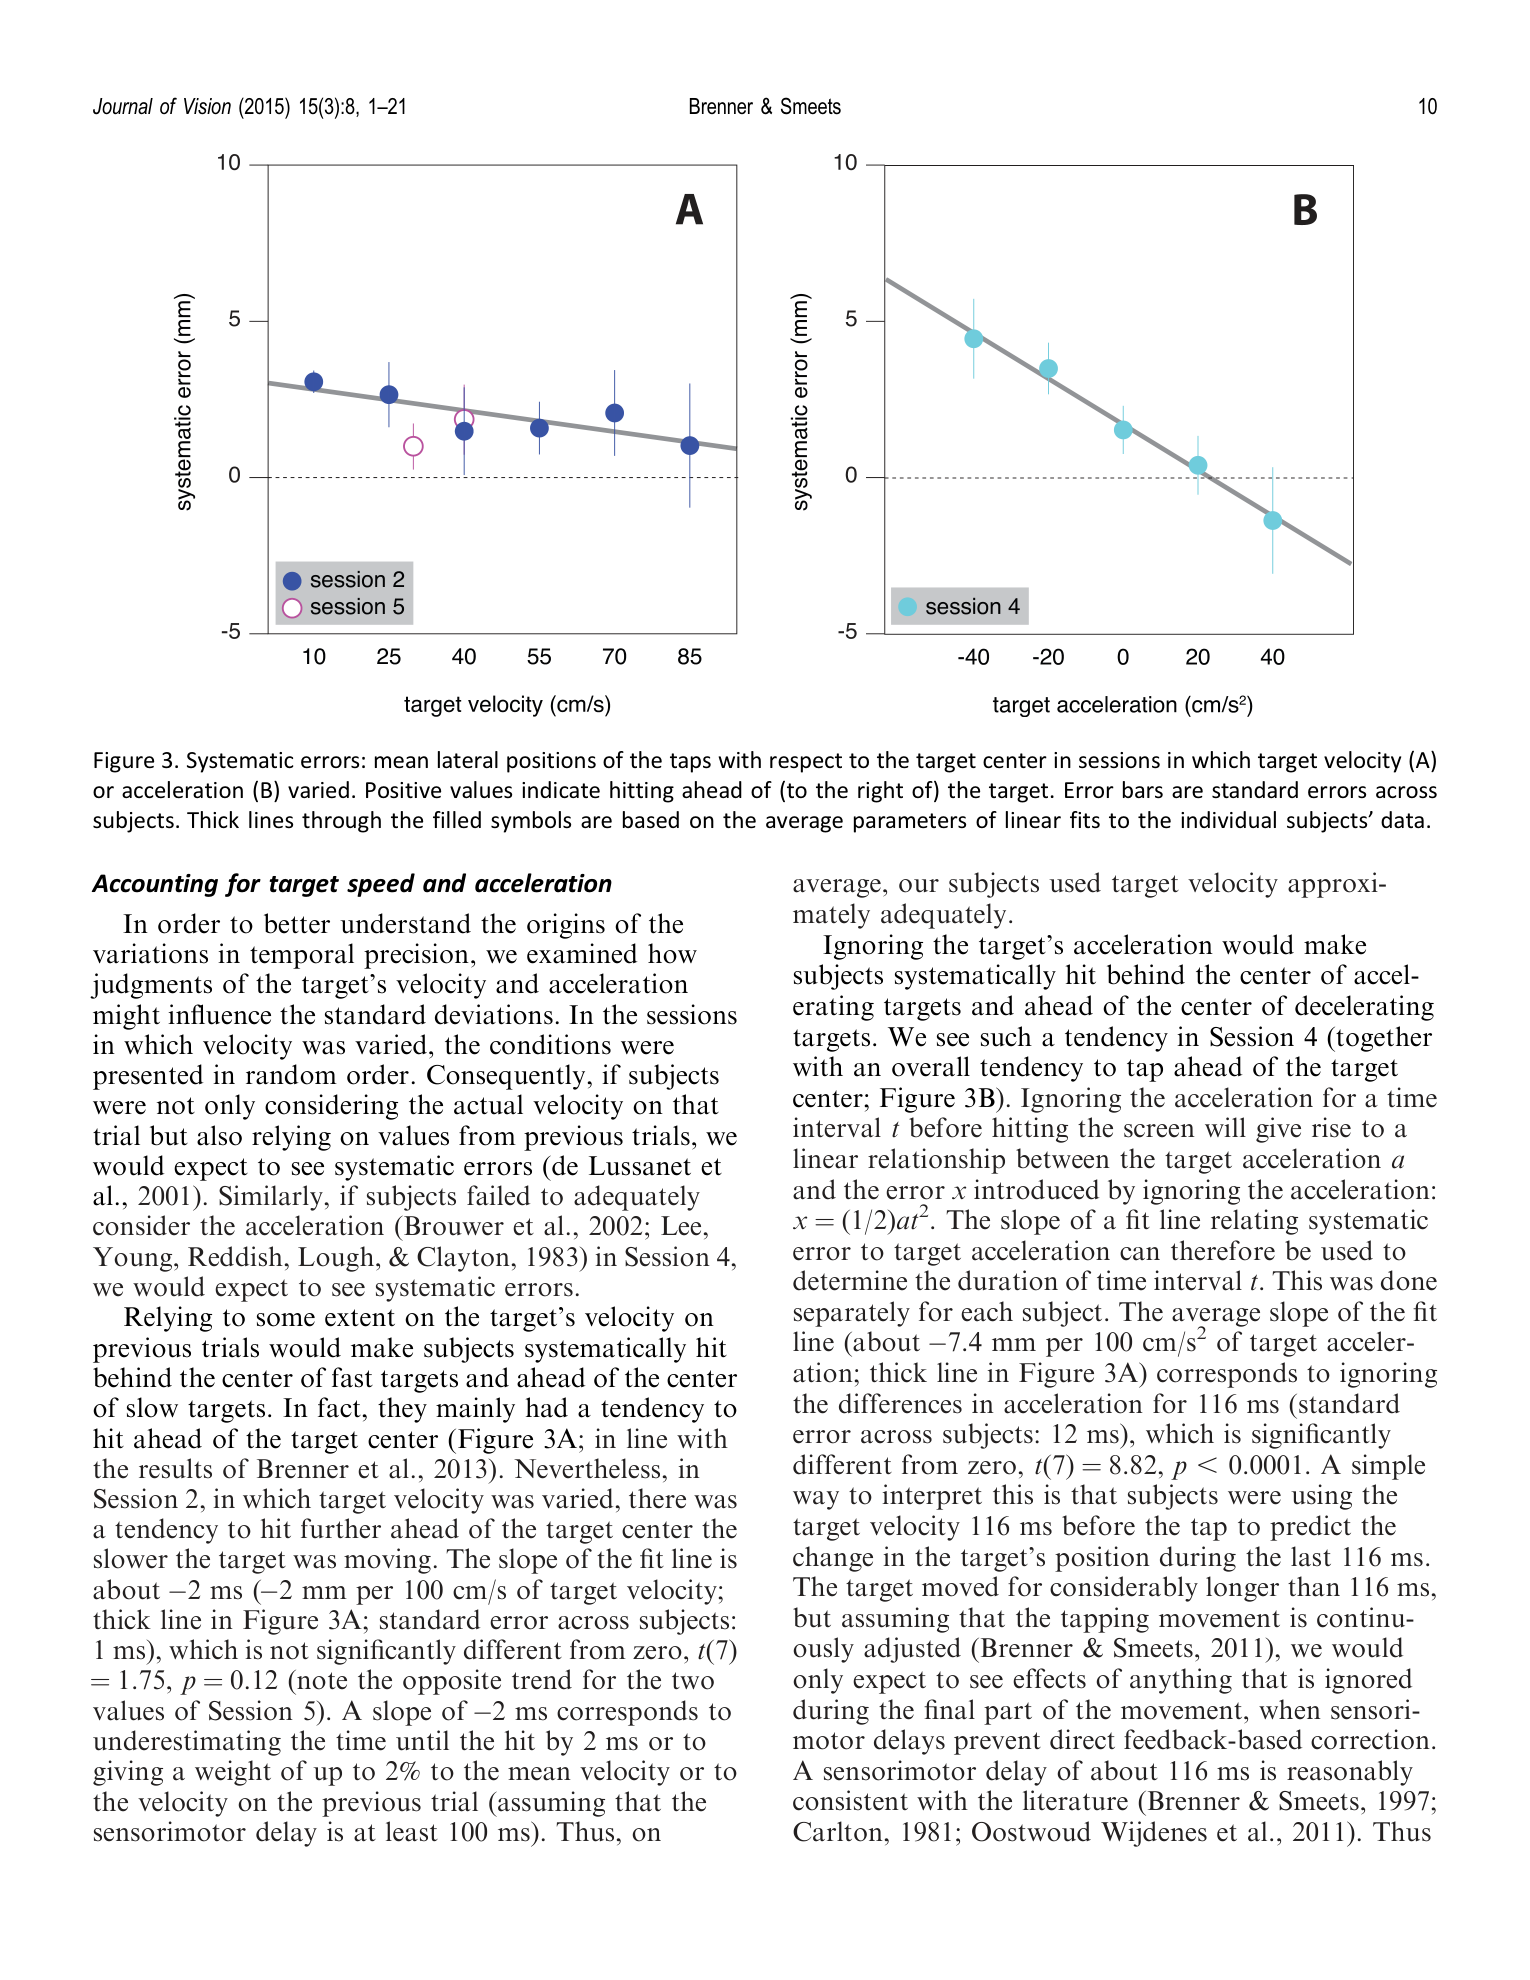 原文 Fig. 3 · PDF 第 11 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图3 · 系统性偏差。 速度与加速度斜率对应不同推断,后者的时距估计有模型前提。
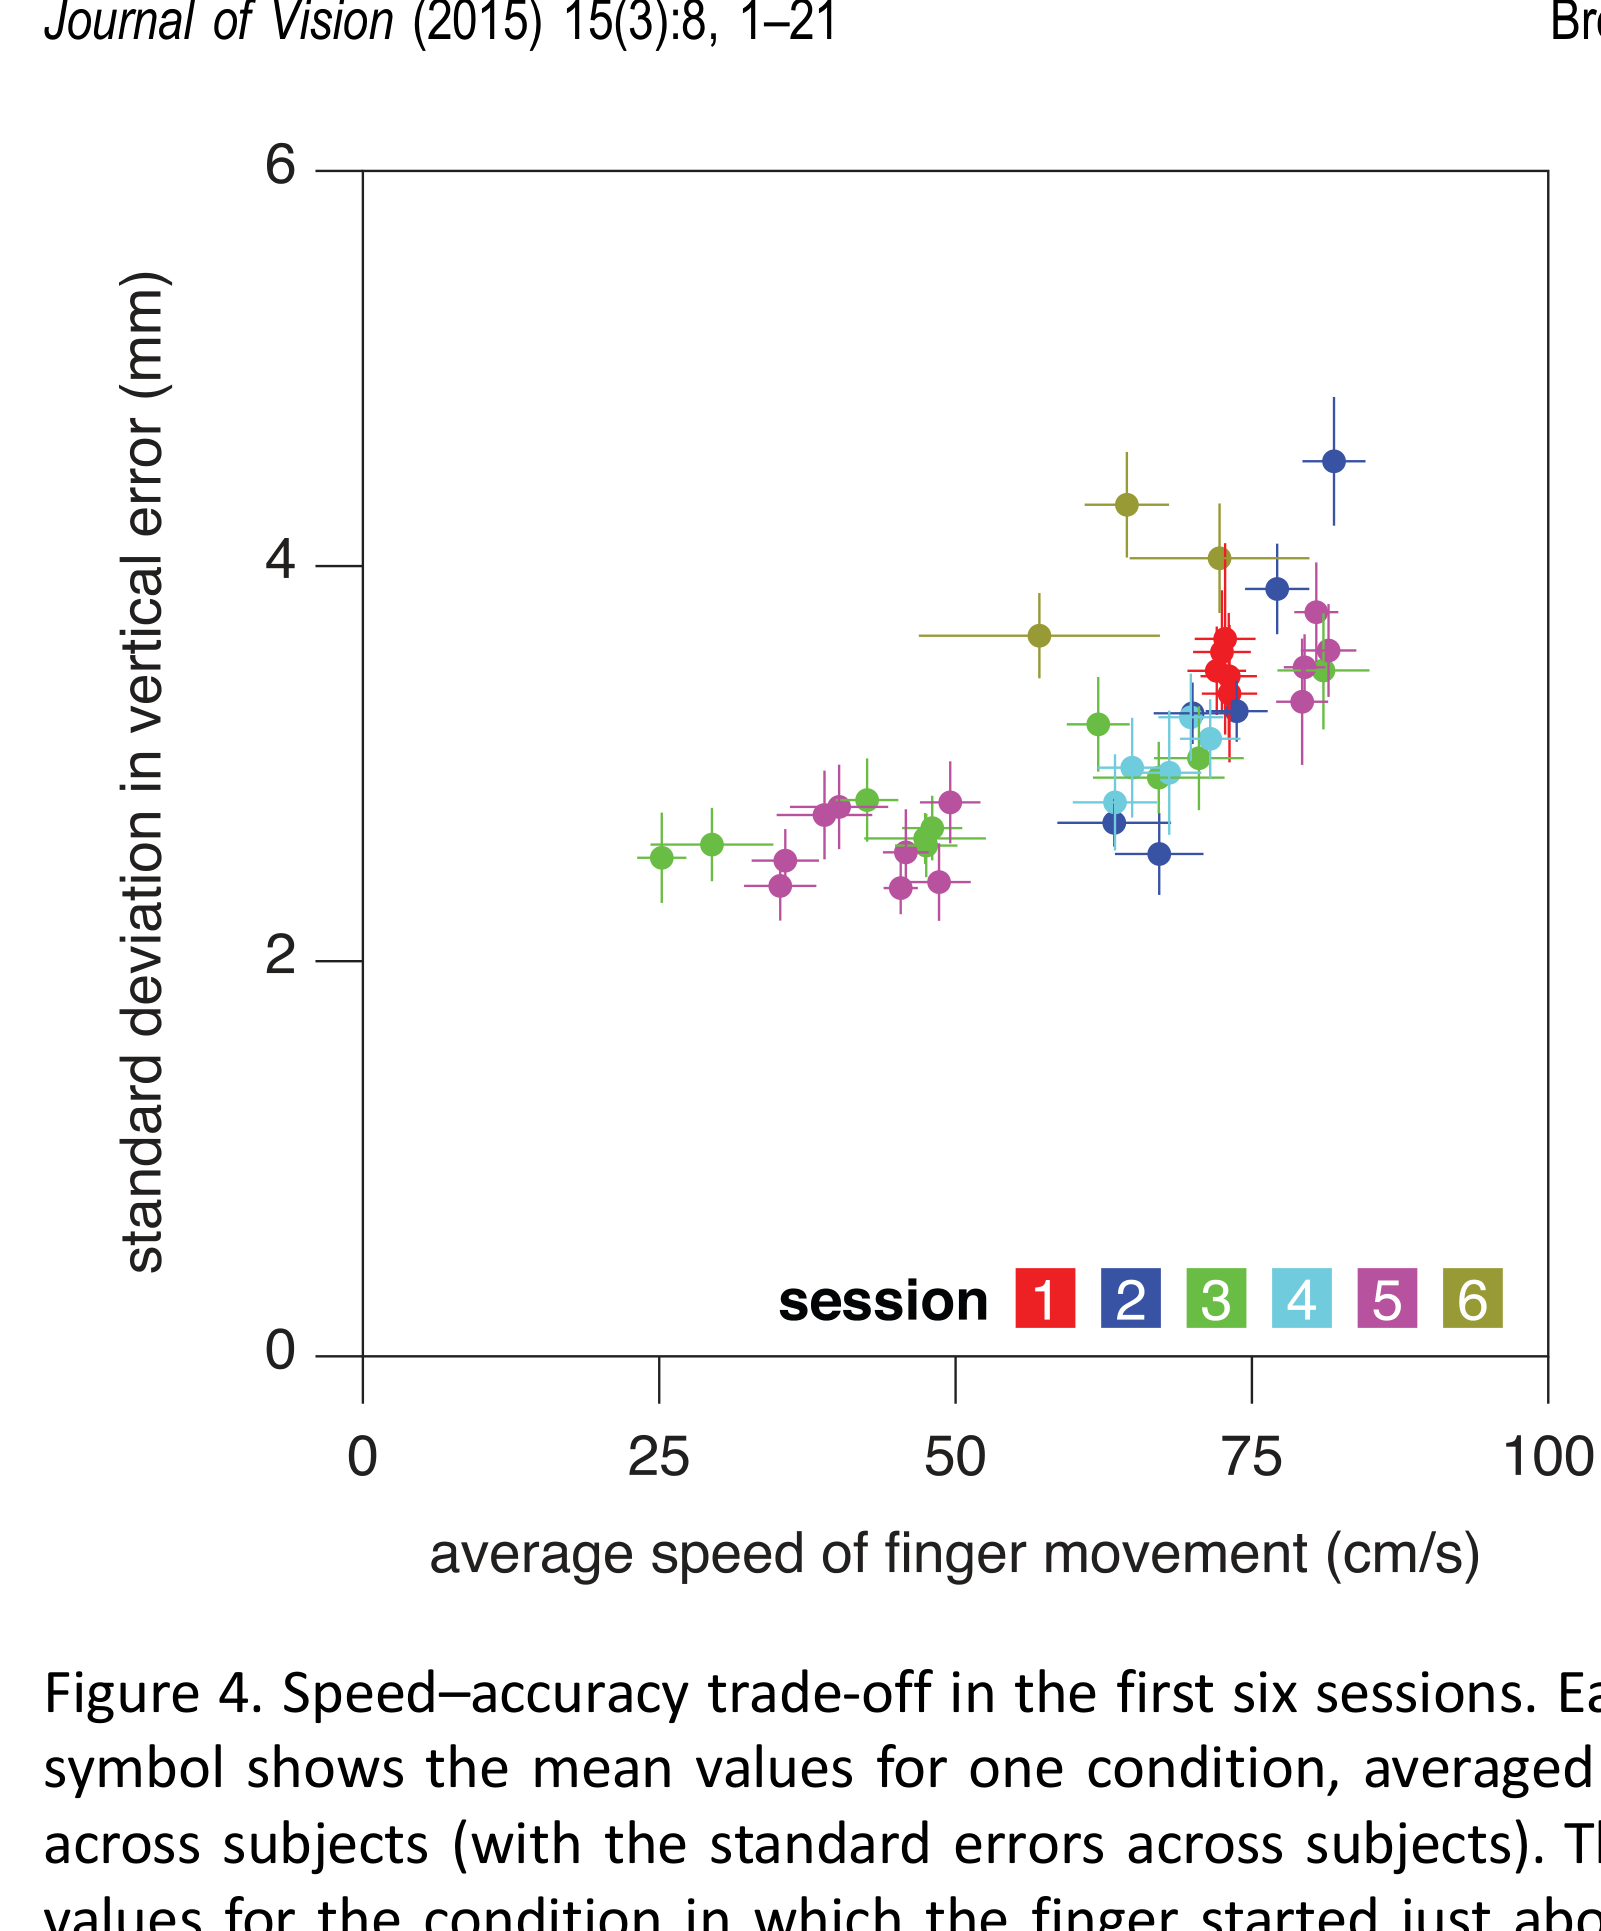 原文 Fig. 4 · PDF 第 12 页 · 原文图像 · 查看来源
图4 · 空间速度—精度关系。 正交空间误差与时间误差不是同一指标。
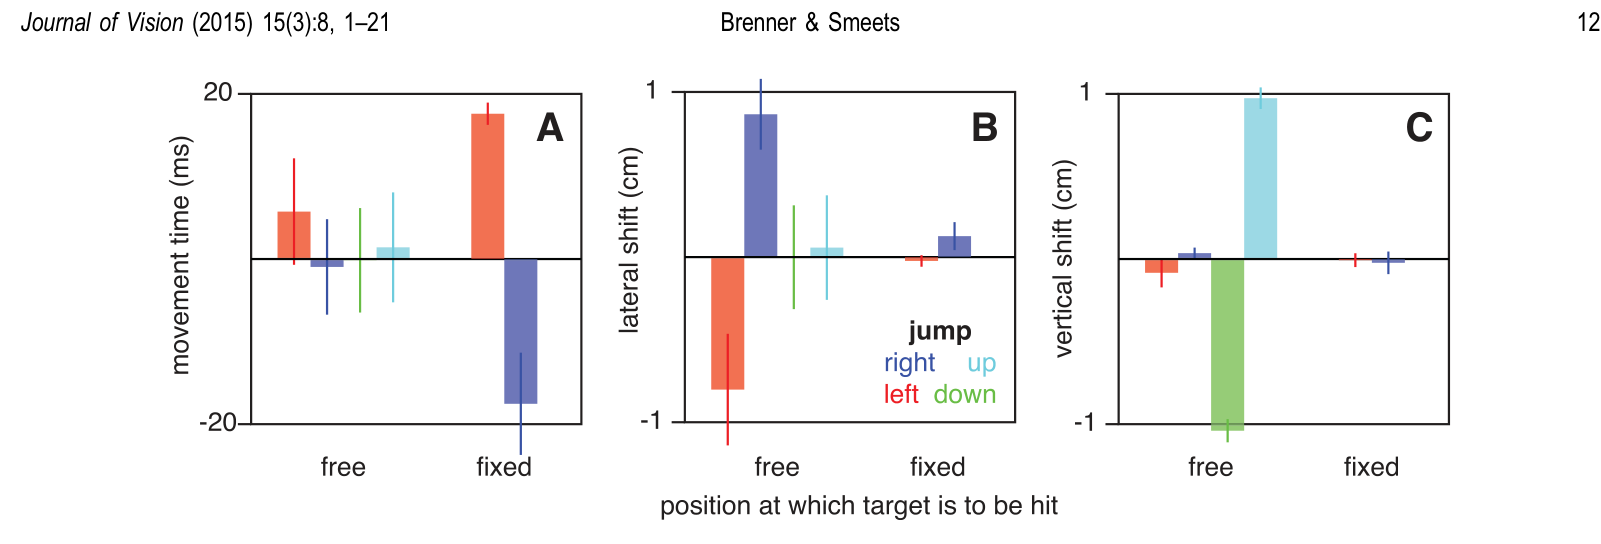 原文 Fig. 5 · PDF 第 13 页 · 原文图像 · 查看来源
图5 · 跳变后的调整。 自由位置主要调整位置,固定位置则需改变时刻。
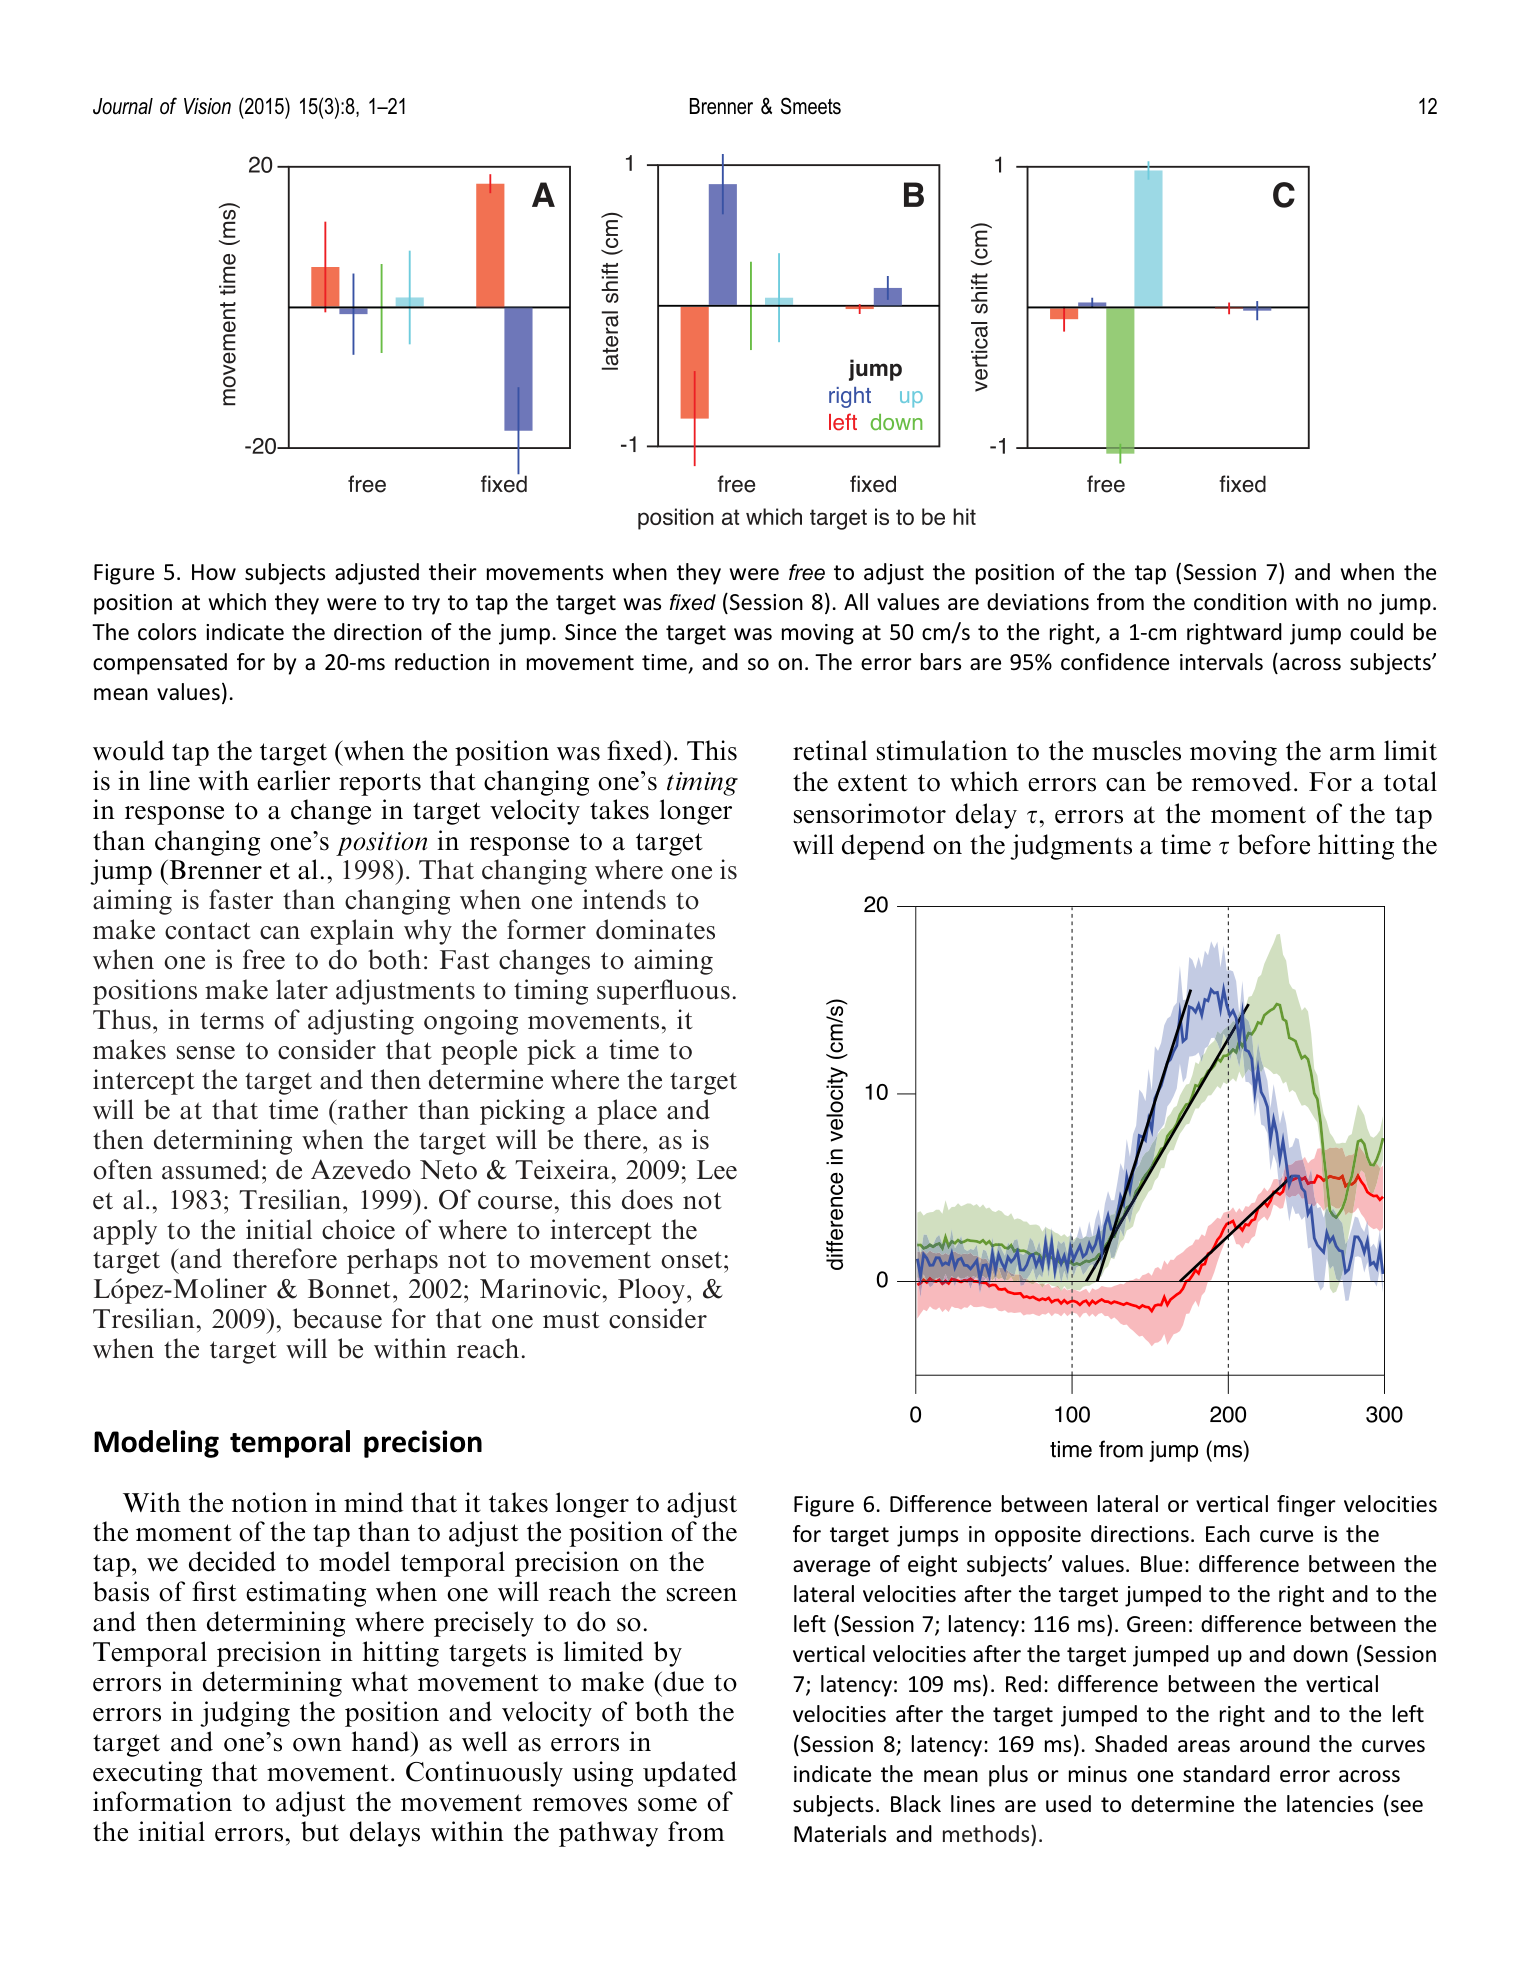 原文 Fig. 6 · PDF 第 13 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图6 · 潜伏期估计。 曲线、误差带与外推线须完整保留;原图缺全部轴说明。
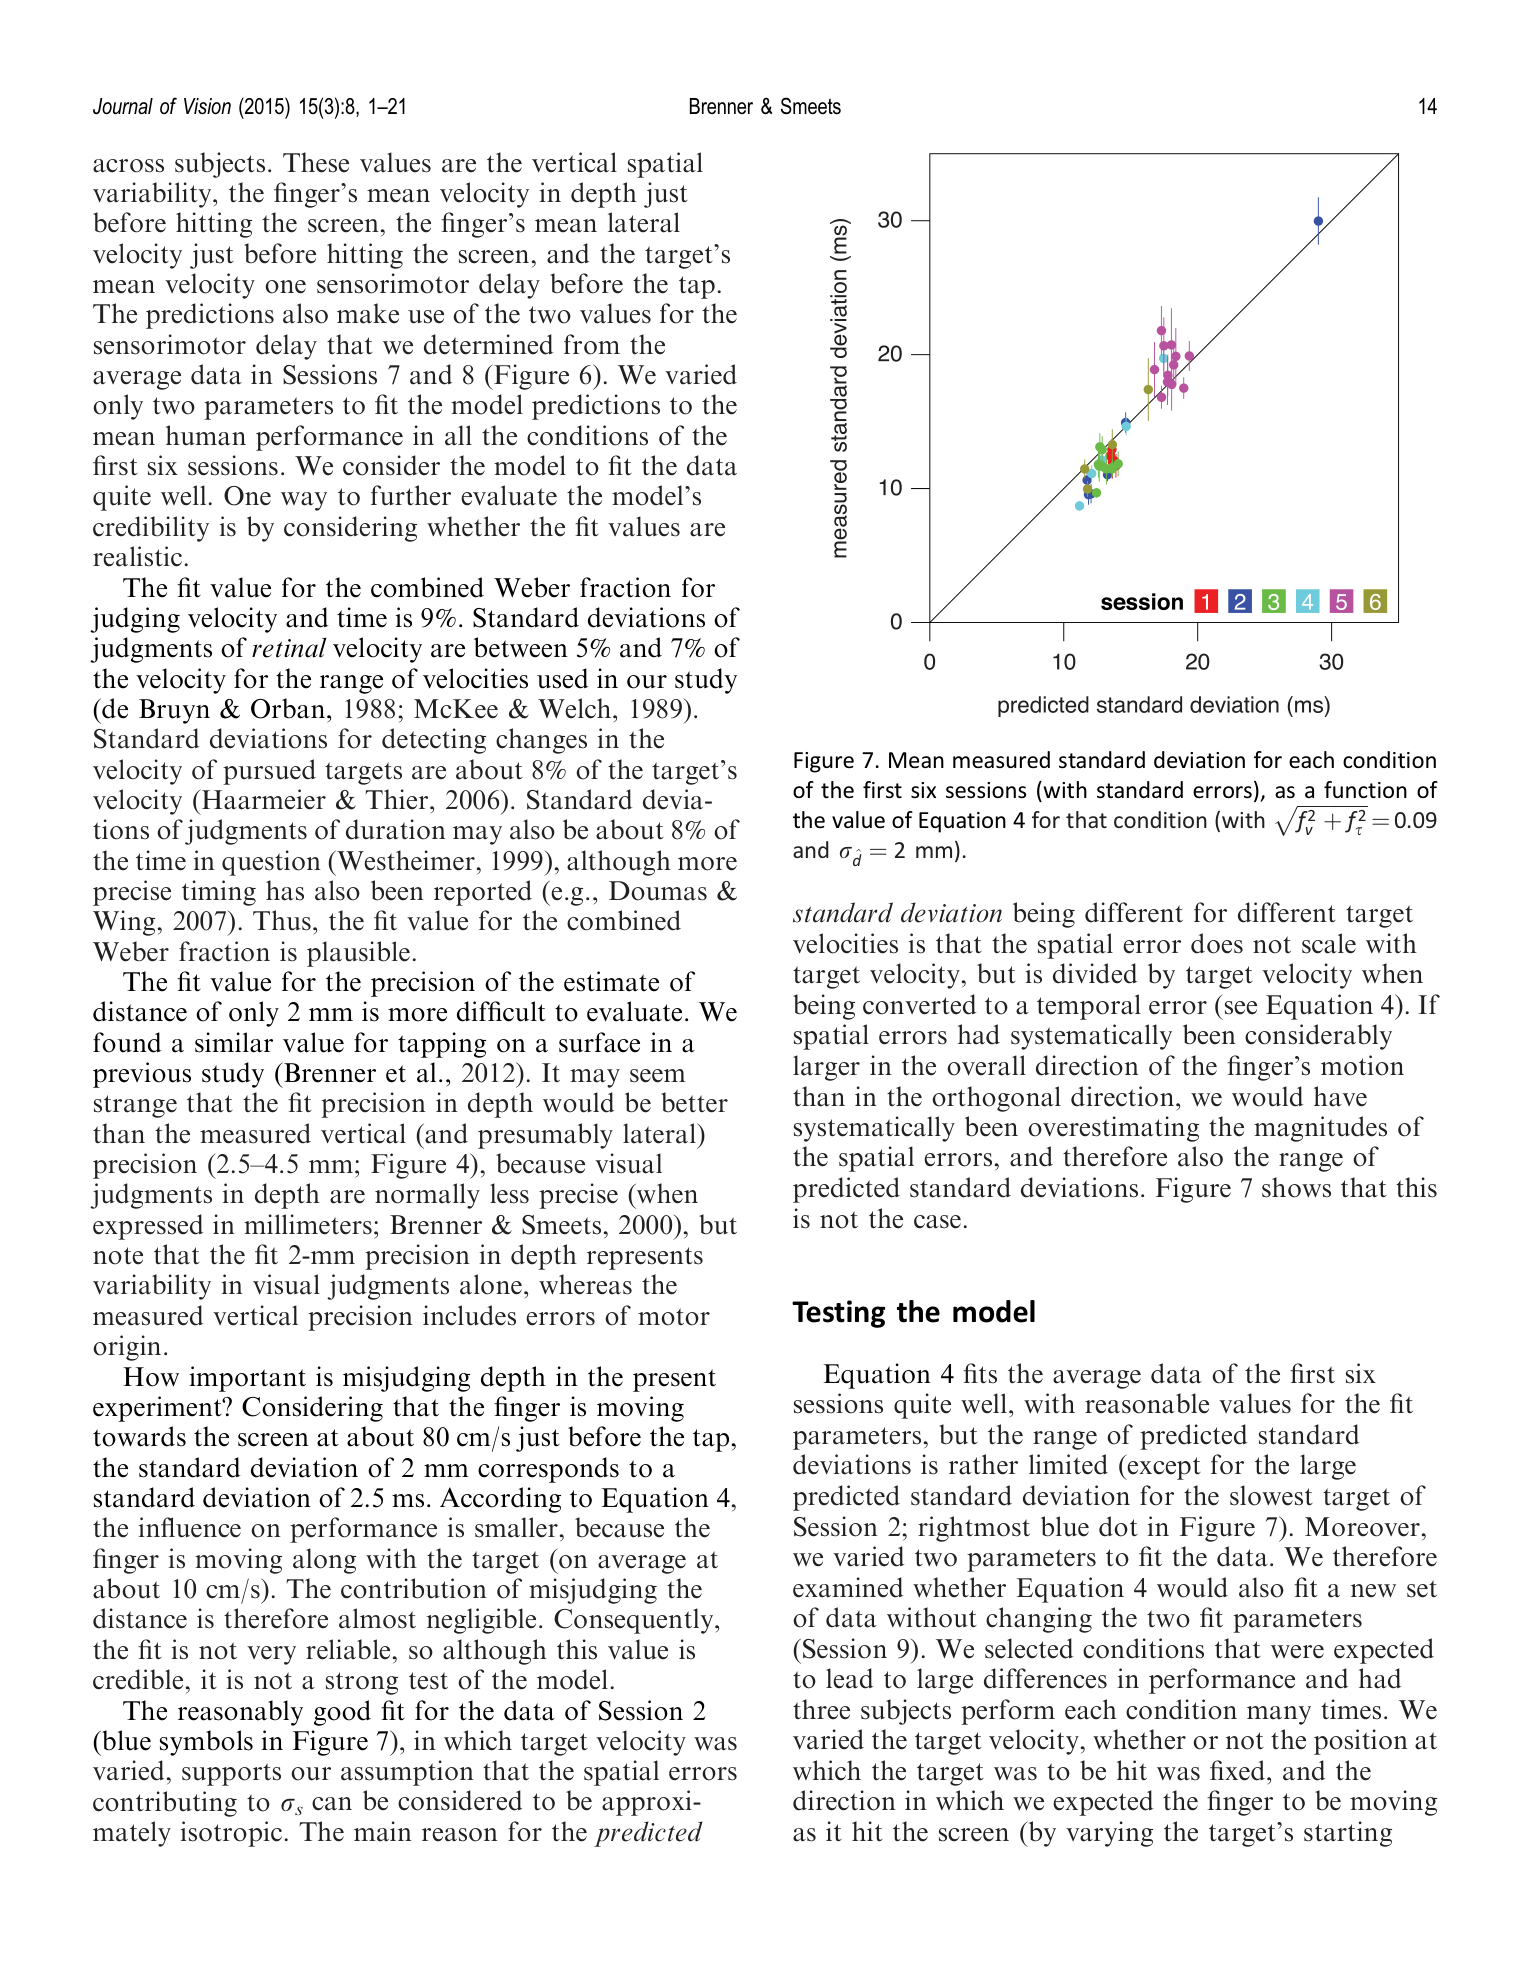 原文 Fig. 7 · PDF 第 15 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图7 · 模型拟合。 所用参数来自已有数据,不是新条件检验。
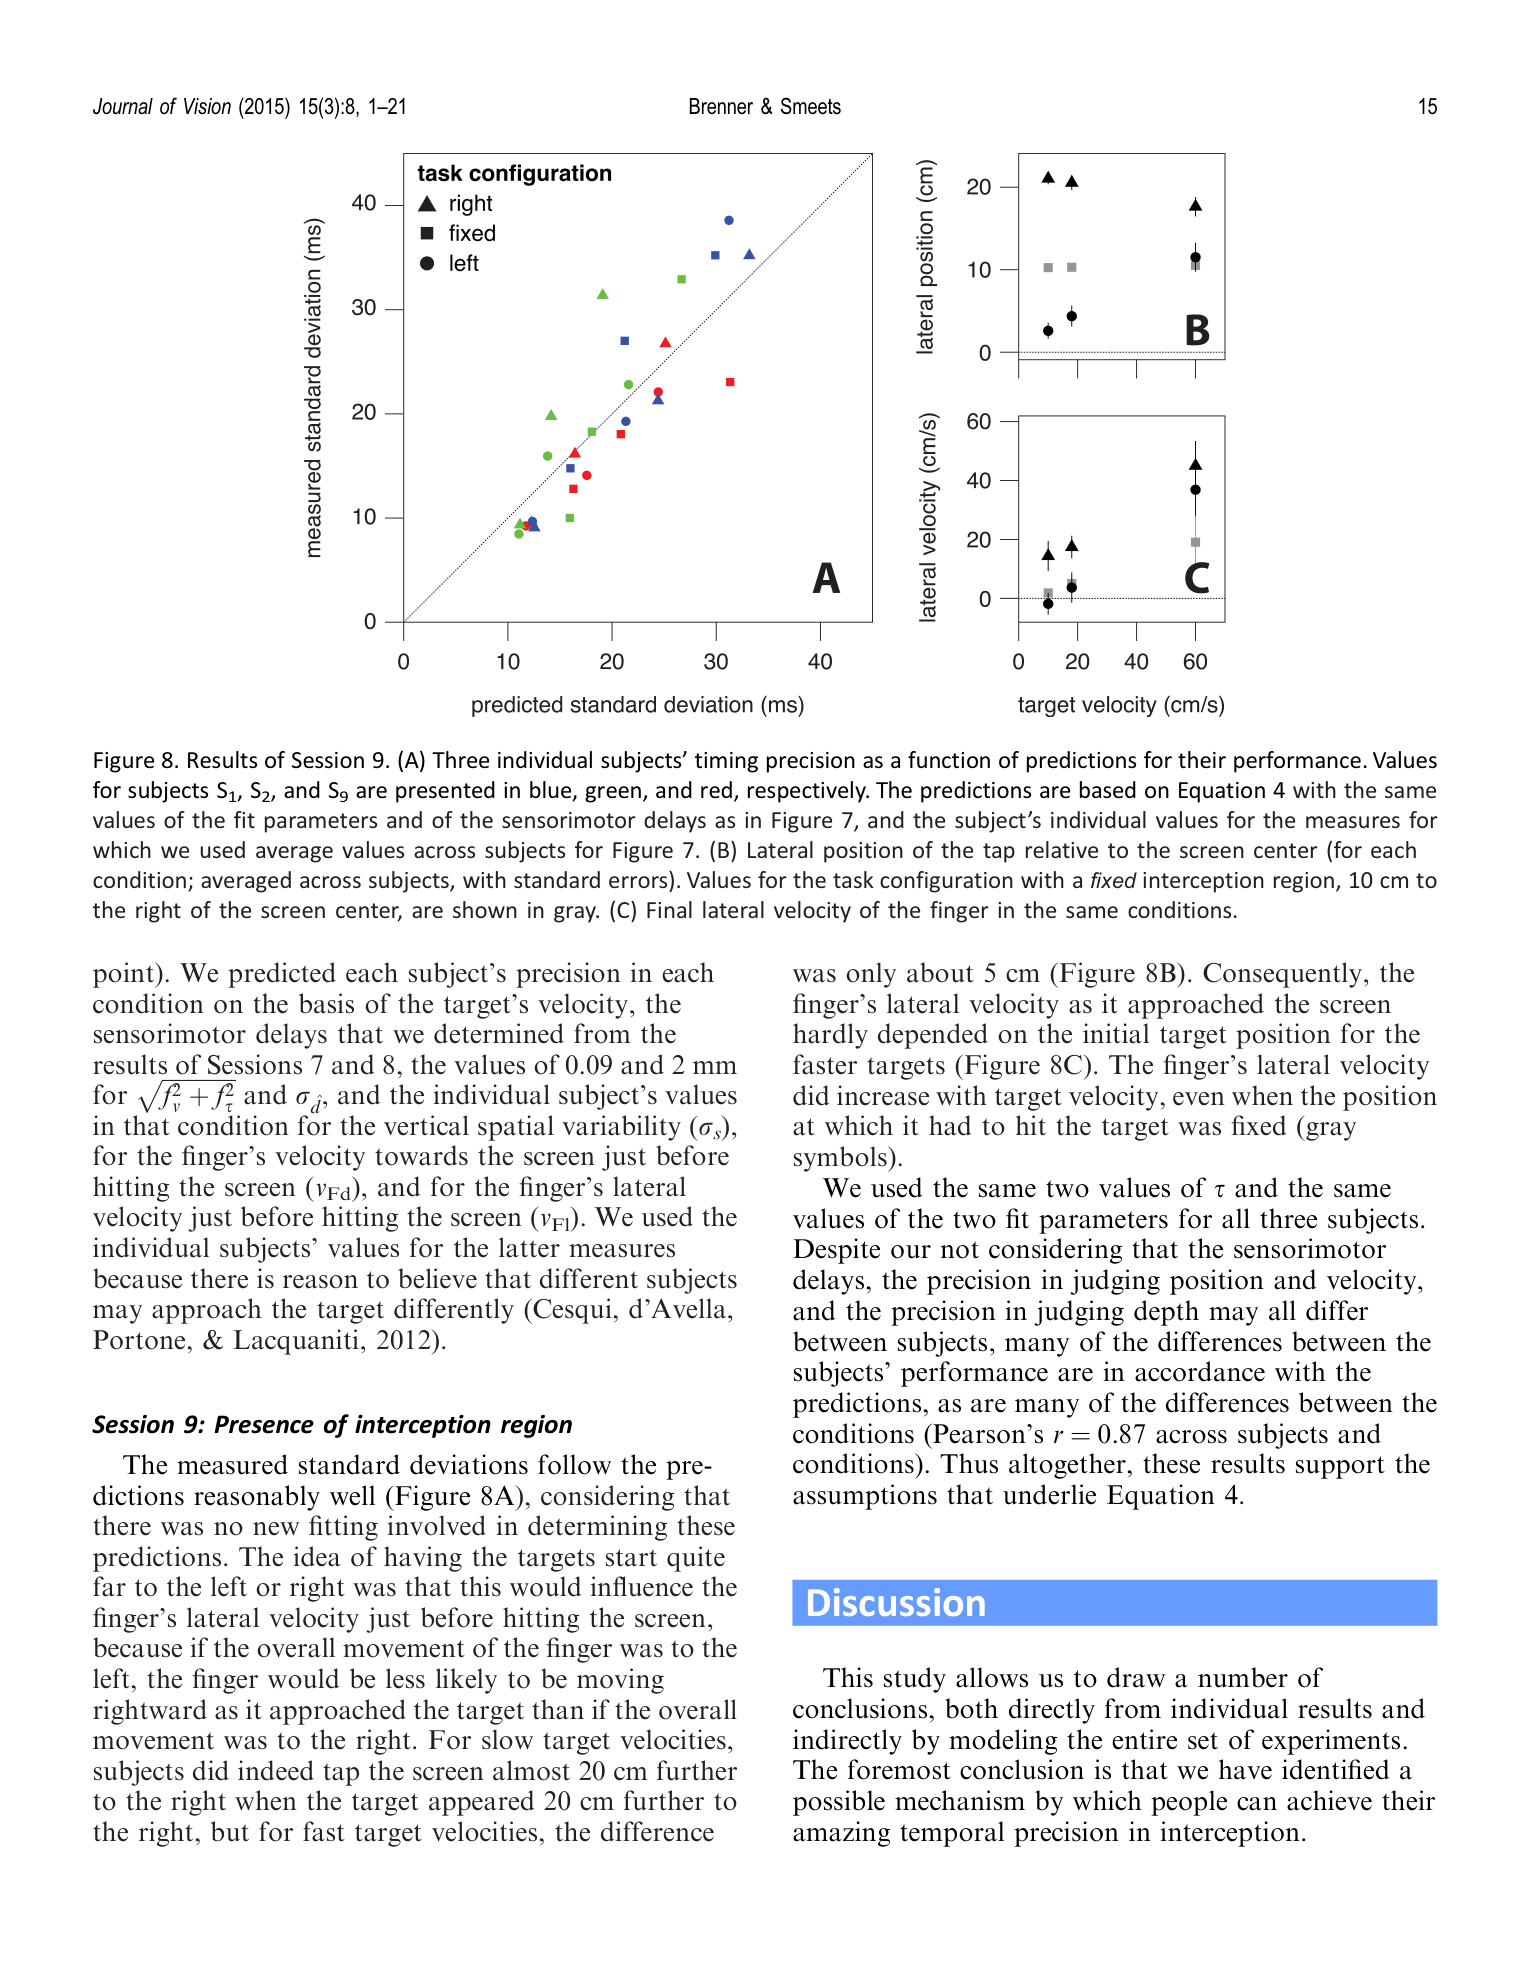 原文 Fig. 8 · PDF 第 16 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图8 · 第9会话测试。 A为预测精度,B/C为击打位置和手速度,原图只保留A,现恢复整页。
讨论与解读边界
“先估何时、再调何地”主要针对进行中动作的修正,作者明确未必适用于最初的会合点和启动选择。最终因感觉延迟不能再修正的时段仍需预测;本文不是“只靠最后百毫秒视觉”。真实落球5–6 ms是引用研究,不能写成本实验全部条件达到的精度。
思考问题
- 延迟视觉反馈后,位置和计时修正的变化能否按模型预测解释精度损失?
- 仅用训练阶段估计个体参数和运动学,模型对新目标规律的完整前瞻预测还能多准确?