C01 · Optimal feedback control as a theory of motor coordination
Emanuel Todorov & Michael I. Jordan (2002) Nature Neuroscience, 5, 1226–1235. doi:10.1038/nn963
在所研究的冗余任务中,反馈控制可优先纠正影响目标的偏差,允许其他方向保留变异。理论、简化仿真和人体行为共同支持最小干预解释,但没有证明所有动作都不使用轨迹计划。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
运动协调的一个基本难题在于运动系统的生物力学冗余性:同一个行为目标通常可以通过无数种关节构型、肌肉激活组合及空间运动轨迹来实现。传统理论往往将运动控制理解为两阶段串联过程:先在运动学层面规划出一条平滑的期望轨迹(如最小加速度变化率模型),再由底层伺服系统将实际状态硬性拉回该轨迹。然而,这种经典的期望轨迹跟踪假说难以解释运动变异的结构性分布特征:人体的动作重复并非在所有维度上具有同等精度;在影响任务成败的关键方向上动作变异往往极小,而在不影响最终结果的“任务无关”方向上变异却显著保留。硬性纠正每一个偏离预定路径的微小误差,不仅会耗费额外的肌肉代谢能量,还会因神经肌肉噪声的注入而累积新的扰动。
已有经典模型虽然能够描述特定的典型平均轨迹,却无法有效判别中枢神经系统究竟是在严格维护预设的几何路径,还是仅在关乎最终目标的维度上实施必要调控。这两类控制策略在无干扰条件下可能表现出相似的平均运动轨迹,但在多试次间的自发变异分布、外部扰动后的动态响应以及任务约束改变时的协调重组上,却会呈现出截然不同的行为特征。Todorov 与 Jordan 在 2002 年发表的这篇开创性论文所针对的核心问题,正是提供一个超越固定预定轨迹概念的统一计算框架,以解释为何神经系统能够以富有弹性的方式协同调度生物力学冗余度。
作者结合局部数学推导、随机最优控制仿真以及多项人体行为实验,系统提出了“最小干预原则”(minimum intervention principle):控制器依据当前感觉状态估计与任务目标动态选择控制律,优先纠正偏离任务流形的误差,而对不影响任务绩效的冗余自由度波动采取最小干预。通过设计多目标点穿越、目标宽度调控、乒乓球击球以及精细揉纸等具有不同冗余约束的任务,作者展示了系统如何根据即时任务规则动态重构变异的空间结构。需要指出的是,文中的理论分析依赖于线性二次型高斯(LQG)局部近似与简化的刚体动力学模型,不能直接等同于任意高维非线性生物力学系统的全局数学定论;实证数据有力支持了所提出的最优反馈控制视角,但并未排斥特定任务本身将轨迹形状作为直接约束目标的可能,亦未唯一确定该控制律在神经回路中的具体突触实现。
研究思路
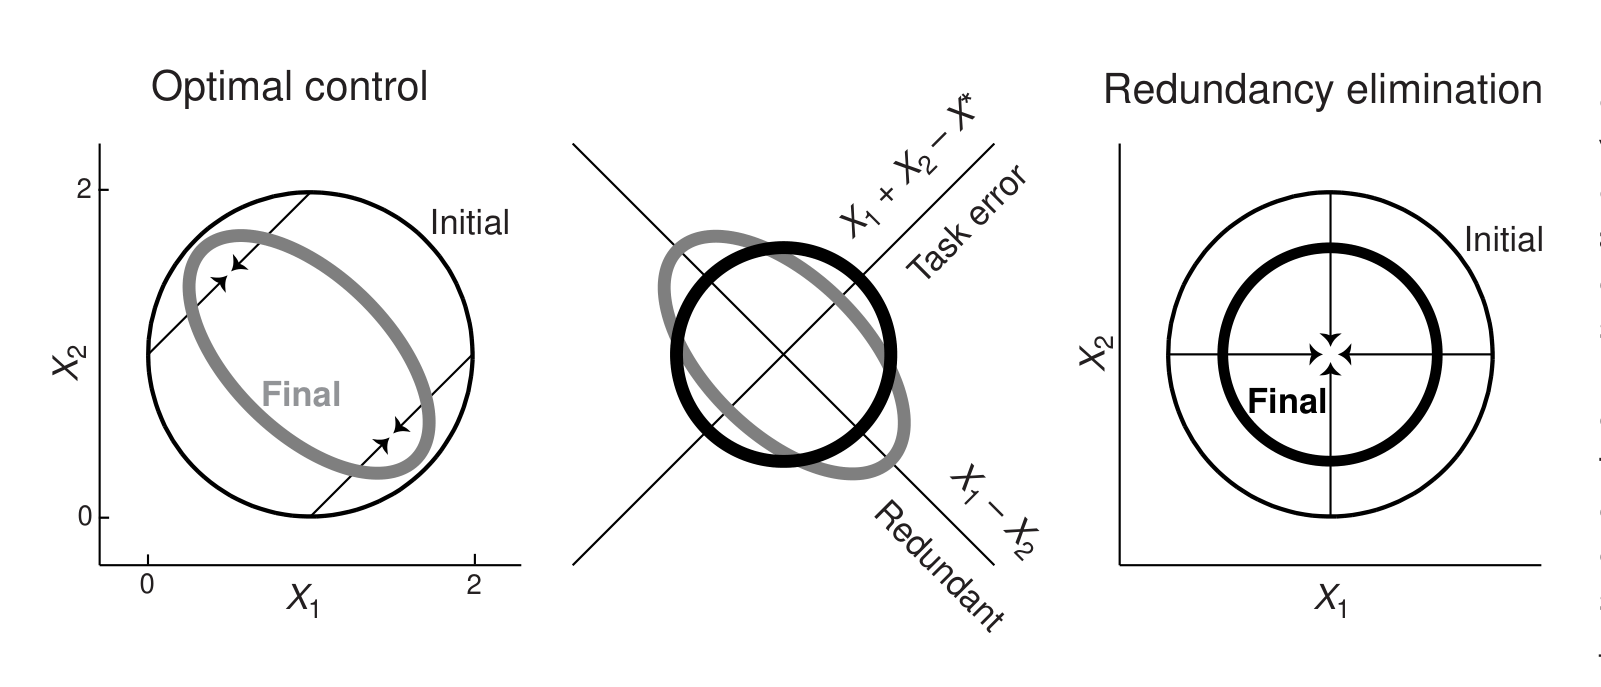
从一个只约束两个状态之和的例子出发,推导任务相关纠正的直觉及局部数学关系;再用模拟和改变任务约束的实验,检验精度是否集中在真正影响目标的维度与时刻。
方法
理论包含任务误差、控制努力和信号依赖噪声。具体模拟采用扩展的线性二次高斯框架及内部状态估计;一般非线性分析依赖局部近似,不能直接等同于任意真实系统的全局定理。
新实验包括8人的多目标穿越、7人的目标大小比较及5人的揉纸任务;另再分析已有路径任务与9人的乒乓击球数据。纸团任务以Cyberglove记录20个关节角,圆柱抓握对照来自其中1人,不能写成5人完整对照组。
穿越任务的变异按路径位置对齐后计算;击球分析采用手位置协方差行列式,并将峰值归一化。不同图中的“变异”指标不同。击球数据与简化投掷仿真比较,因为线性模型没有直接模拟碰撞。
主要结果
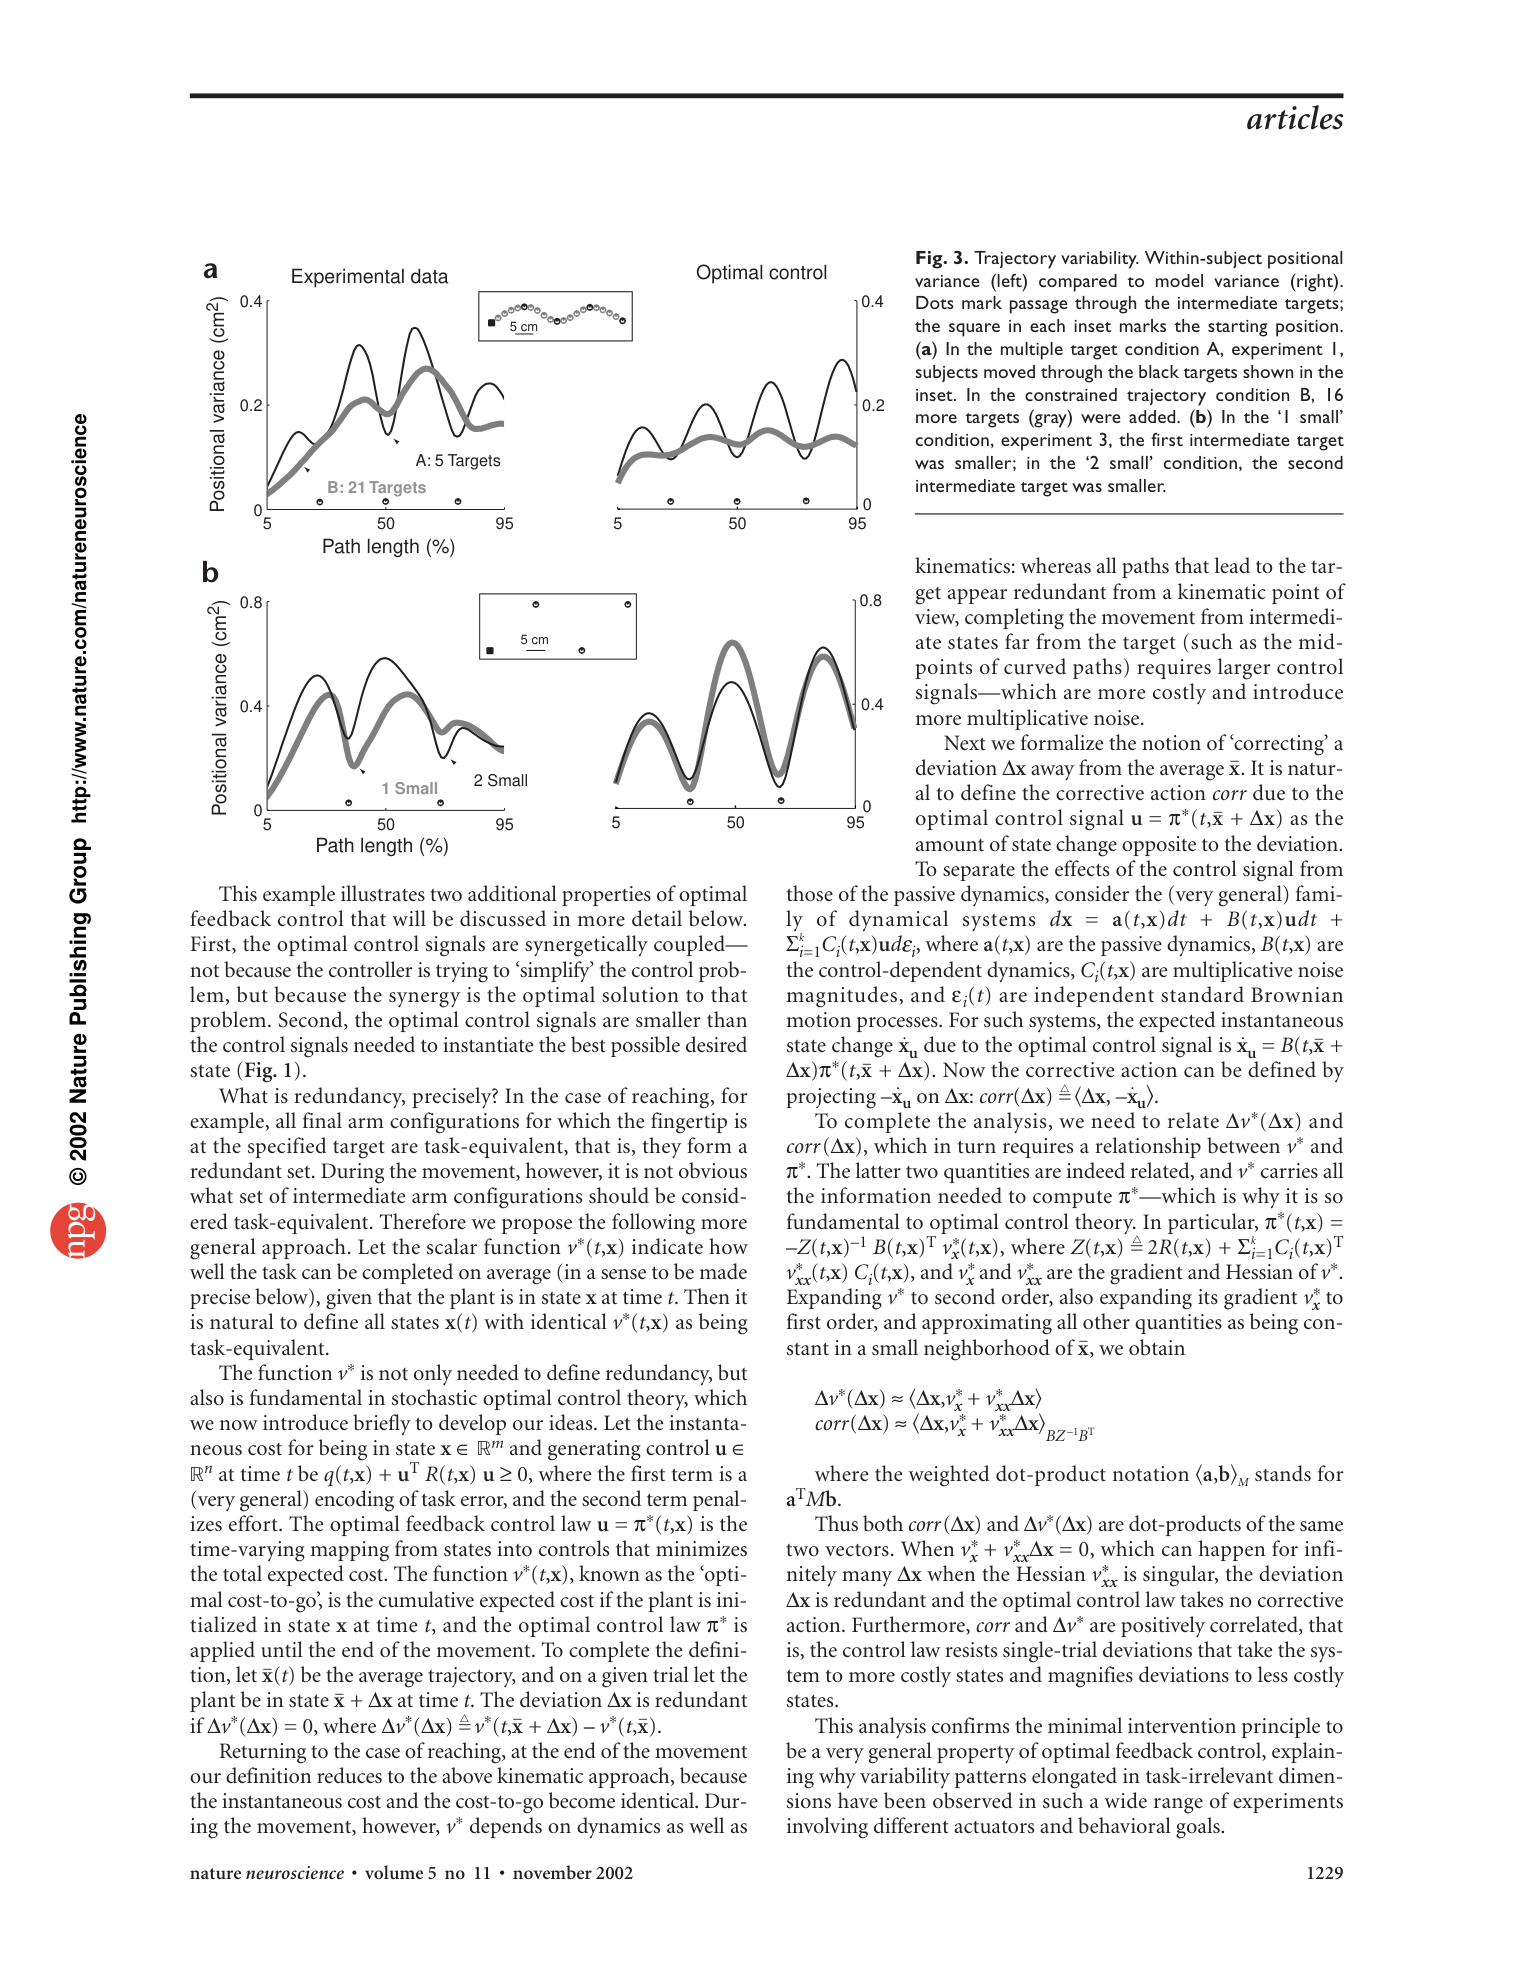
在多目标穿越任务中,手部在穿越目标点处的空间位置方差仅为 0.14±0.01 cm²,而在目标之间的自由运动段方差上升至 0.26±0.03 cm²;当沿原平均轨迹额外加密插入 16 个目标点时,两处的位置方差均稳定在约 0.18 cm²。改变目标尺寸同样显著重新分配了变异的空间分布,证实动作精度随即时任务约束动态调整,而非受制于整条轨迹上恒定不变的误差容限。
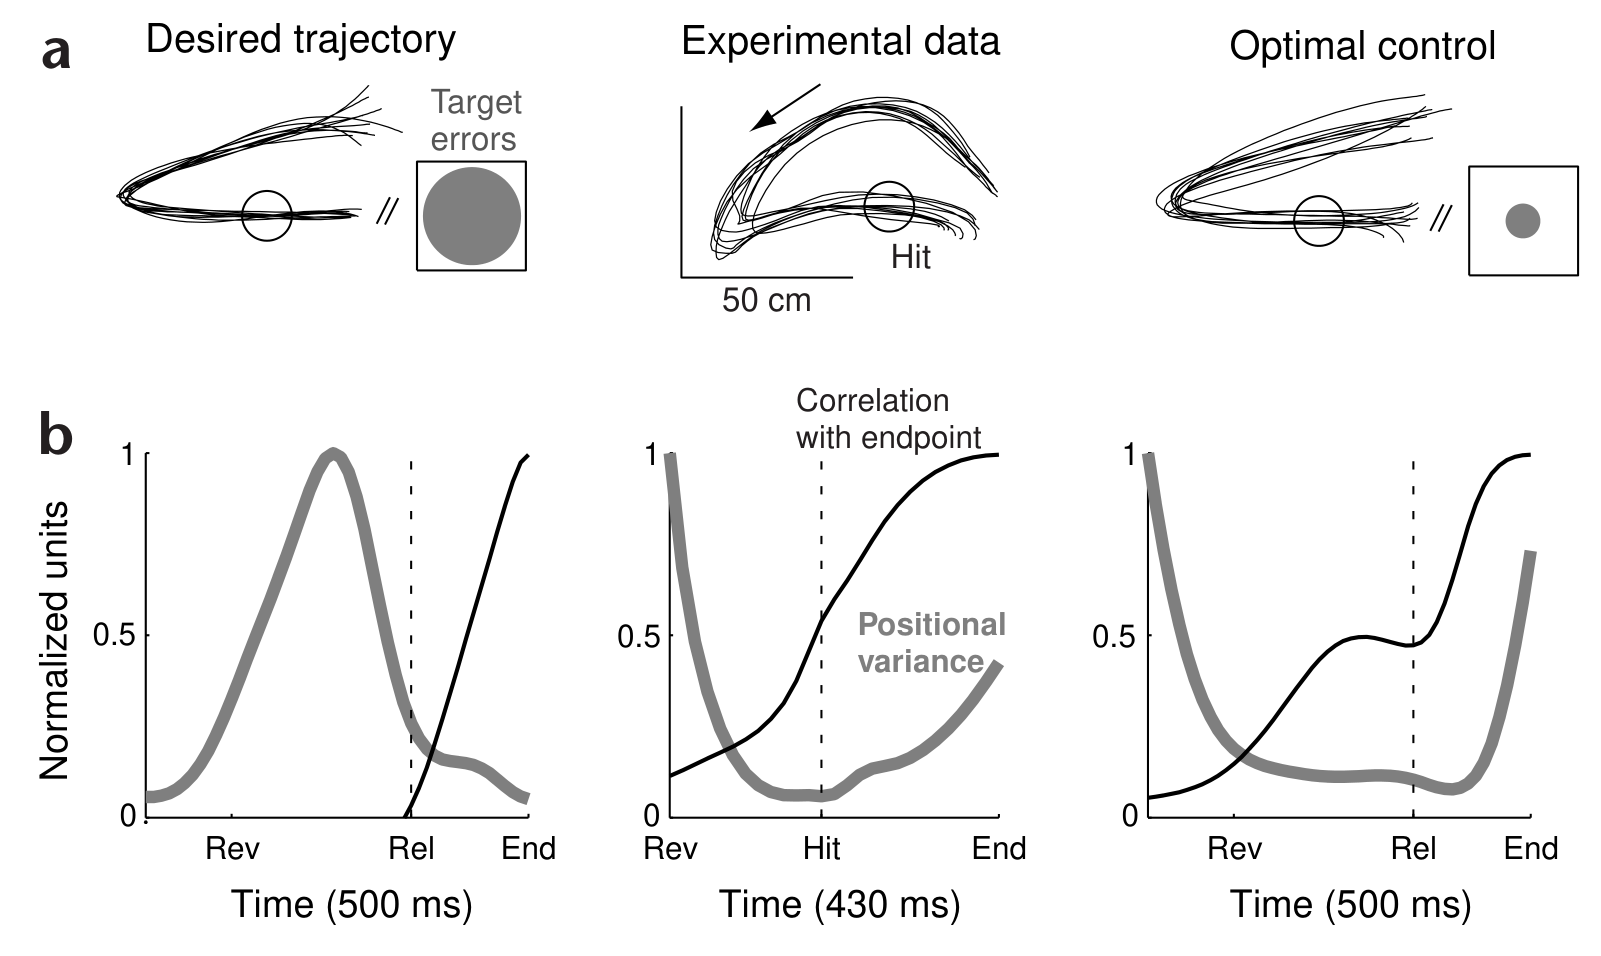
在乒乓球击球动作中,球拍与球碰撞时刻的手部位置变异显著小于击球结束后的变异,击球终点与碰撞时刻的变异指标比值达 7.6±2.2。以击球时刻为最终约束的最优控制模型能够自然复现碰撞后控制力松弛的现象,而传统的期望轨迹跟踪模型则会对终点施加过度且不必要的刚性约束。
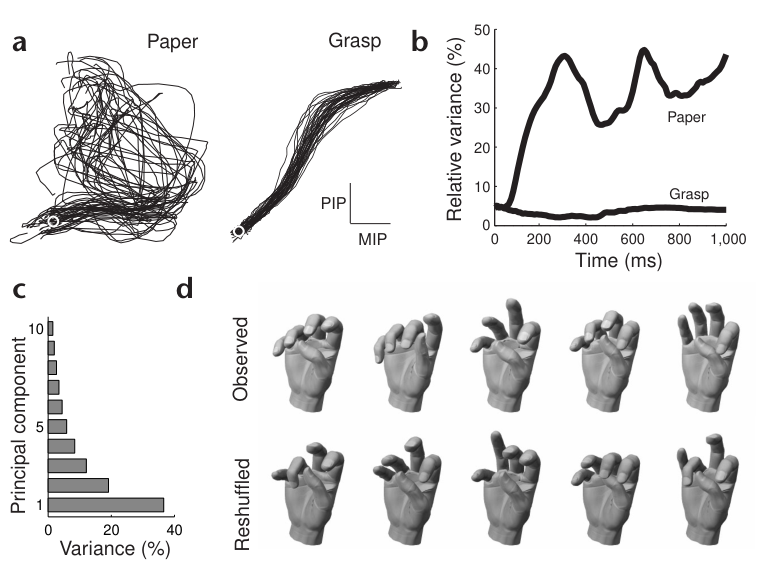
在精细揉纸任务中,单个手指关节的运动轨迹在各试次间表现出高度不可重复性,但揉纸的整体任务仍能稳定完成;若人为置换打破跨关节间的时空协变关系,生成的合成手部姿态将完全无法满足揉纸功能,提示关节维度的离散变异受制于跨自由度的功能性协同约束。主成分分析(PCA)揭示了关节活动的主导协变模式,但并不等同于在生理上直接测出了独立的神经协同模块。
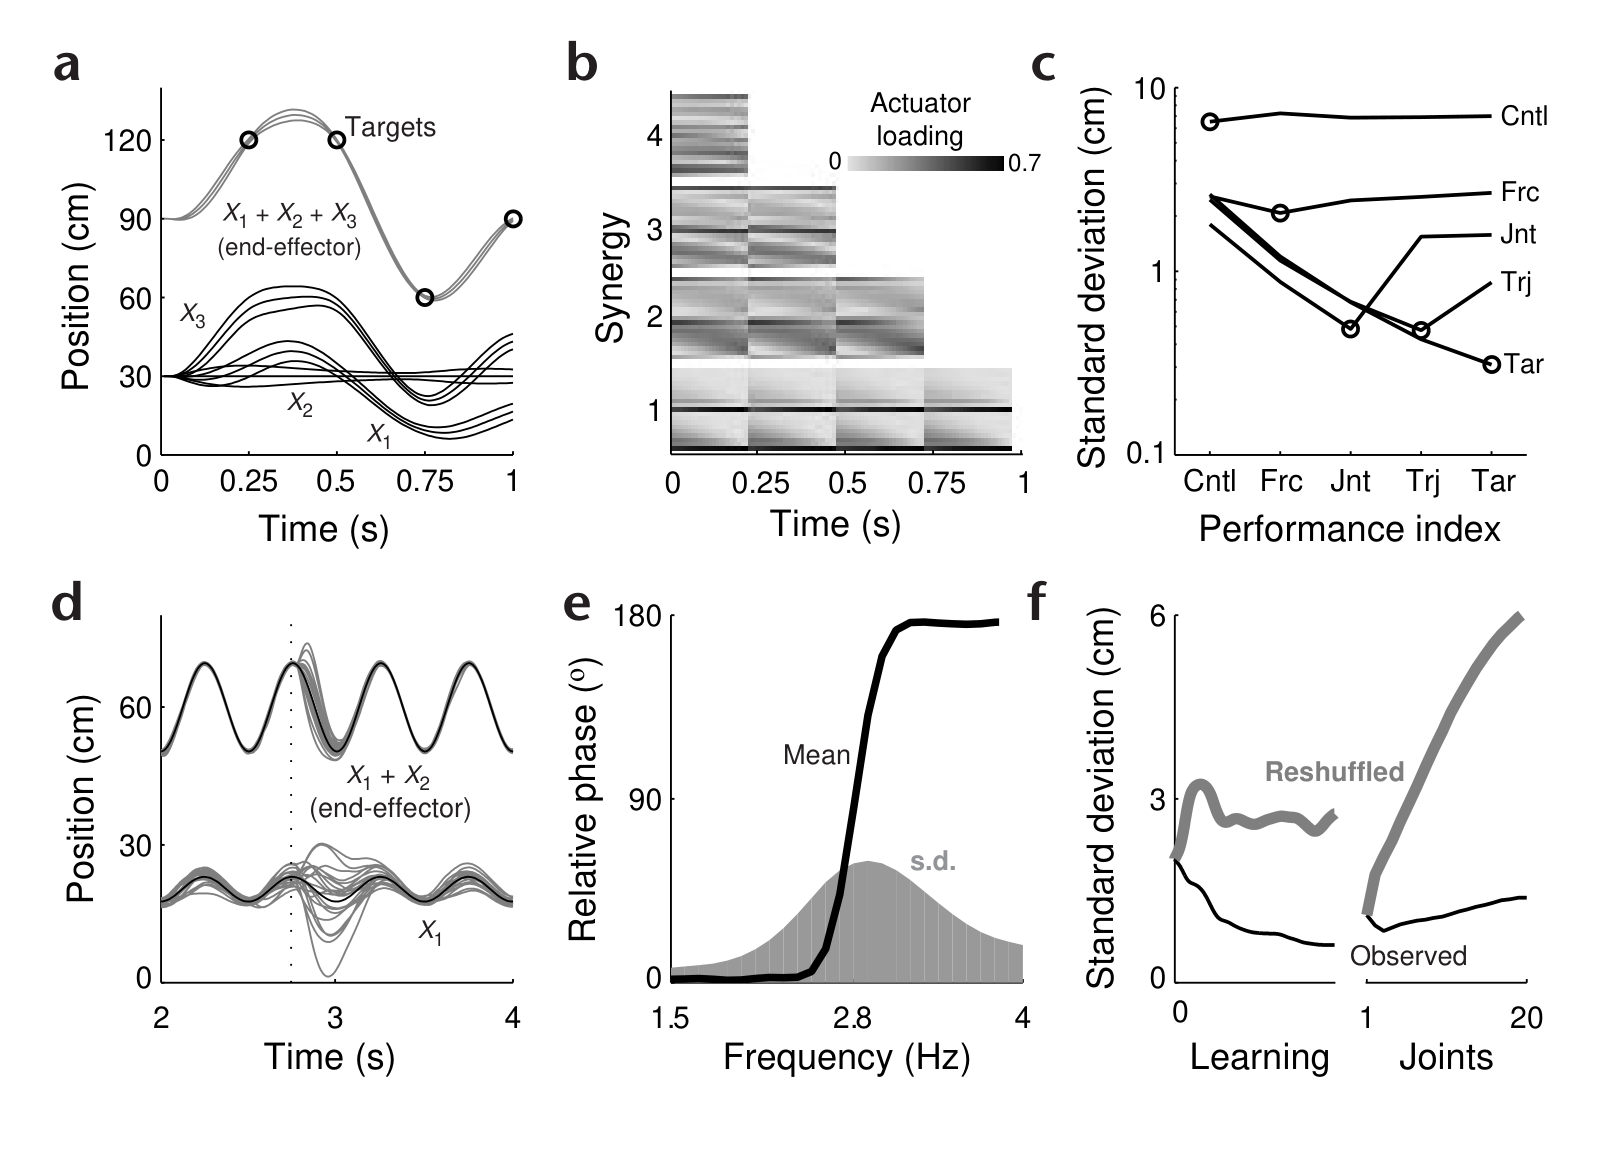
在多关节伸缩机械臂仿真中,基于最小干预原则的模型自然涌现出关节“表观冻结”、低秩控制策略以及跨相位控制转换等复杂动力学现象。这些模拟表明,经典运动学中观察到的协调限制可完全源自任务目标与动力学约束的优化结果,而非必然依赖中枢硬编码的生理模块;仿真中报告的成本比数值属于特定参数设置下的计算输出,并非对人体代谢效率的直接实验测定。
逐图解读
 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 简化任务中的冗余。 任务只约束两个状态之和,最优控制与固定终态控制产生不同协方差。图是单步仿真,直观说明代价与噪声如何影响纠正分配。
 原文 Fig. 2 · PDF 第 3 页 · 原文图像 · 查看来源
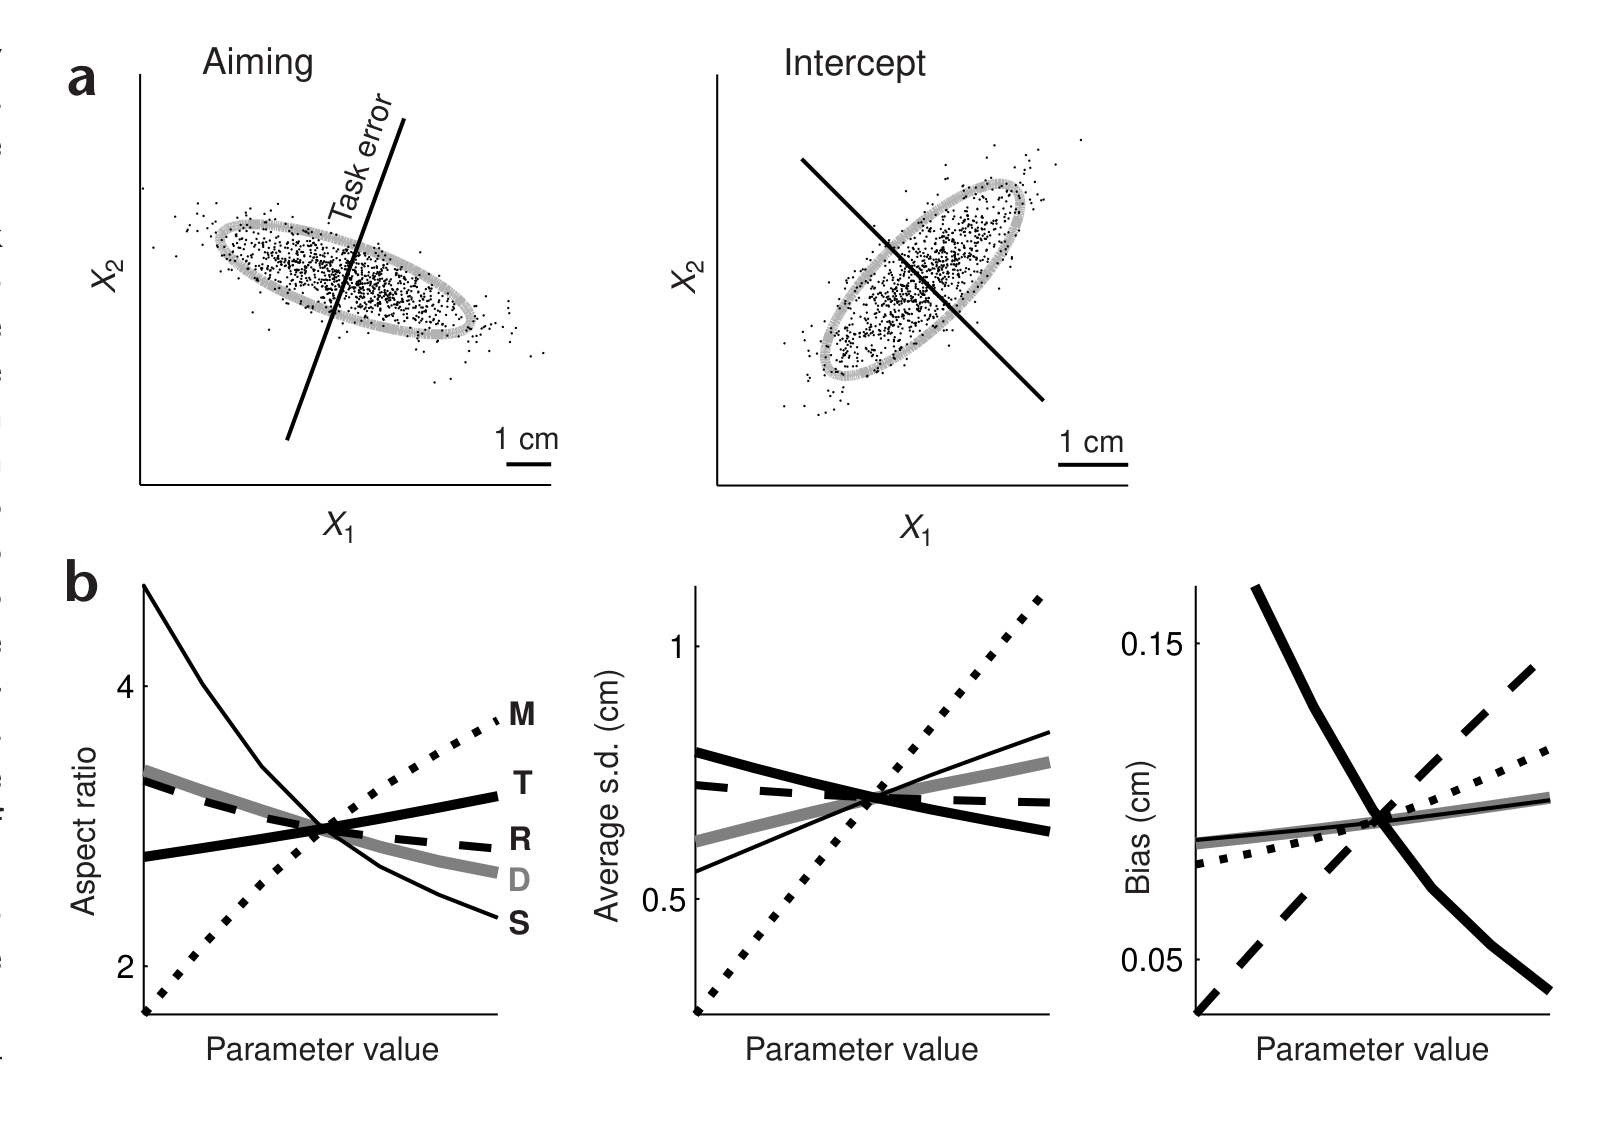
图2 · 终态变异及参数敏感性。 A为瞄准和双质点汇合模拟,B改变噪声、延迟、努力惩罚和时长。所测参数范围内的稳健性不能推广为任意参数下必有同样结果。
 原文 Fig. 3 · PDF 第 4 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图3 · 目标约束重新分配精度。 左列为人体、右列为模型;A比较5与21个目标,B比较小目标的位置。恢复完整上排后,才能核对增加目标与变异重分配之间的对应。
 原文 Fig. 4 · PDF 第 5 页 · 原文图像 · 查看来源
图4 · 击球数据与投掷模型。 实验列为击球,其余为简化投掷控制器;撞击时刻由峰值速度估计。下排比较归一化协方差行列式和终点相关,不应与图3的位置方差直接作数值比较。
 原文 Fig. 5 · PDF 第 6 页 · 原文图像 · 查看来源
图5 · 揉纸中的关节协变。 A/B为轨迹与相对变异,C为PCA,D为真实及重组姿态。完整图应保留所有面板;重组检验提示协调结构,却没有直接定量证明全局最优性。
 原文 Fig. 6 · PDF 第 7 页 · 原文图像 · 查看来源
图6 · 伸缩臂模拟。 A–F分别展示平均行为与涨落、控制子空间、不同目标下的变异、扰动、相位关系以及学习与冗余度。全部是计算结果,不能直接当作肌肉协同数量或人体相变机制的测量。
讨论与解读边界
“任务相关”与“任务无关”的边界不仅取决于几何意义上的终点位置,还受肢体动力学、剩余控制时间以及未来潜在控制代价的共同制约。观察到某一方向上的纠正幅度较小,并不足以单独证明该偏差与任务完全无关;感觉运动系统固有的噪声结构、被动力学属性以及外周反馈的可用性,均会对变异的各向异性产生重要贡献。
本文主要反驳的是刚性追踪预定几何轨迹的控制假说,但并未完全排除在某些特定行为(如书法或舞蹈)中轨迹本身即构成显性控制目标的可能;同时,理论亦未唯一确定最优反馈控制律在大脑各功能区中的具体神经回路实现机制。局部的数学推导、简化的计算仿真与行为学变异证据相互支撑,表明最优反馈控制是理解运动协调的高效理论范式,但在推论时仍需保留对多样化神经控制机制的探讨空间。
思考问题
- 在平均轨迹近似相同的条件下,改变目标容差能否同时预测自发变异与意外扰动后的纠正方向和幅度?
- 将感觉噪声及被动力学纳入独立估计后,任务无关方向的较大变异还有多少能由反馈策略特异地解释?