B06 · Interacting adaptive processes with different timescales underlie short-term motor learning
Maurice A. Smith, Alireza Ghazizadeh & Reza Shadmehr (2006) PLoS Biology, 4(6), e179, 1035–1043. doi:10.1371/journal.pbio.0040179
先学习一种力场,再短暂学习反向场后,接近零横向误差的通道试次中出现原学习方向的补偿反弹。快、慢两过程模型能解释这一结果,但两种潜在状态并未被直接定位到两个脑区。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
行为回到基线并不必然意味着先前学习已被清除。本文用误差受限的试次观察残留适应,并比较单状态、方向特异及不同学习速率模型。
研究思路
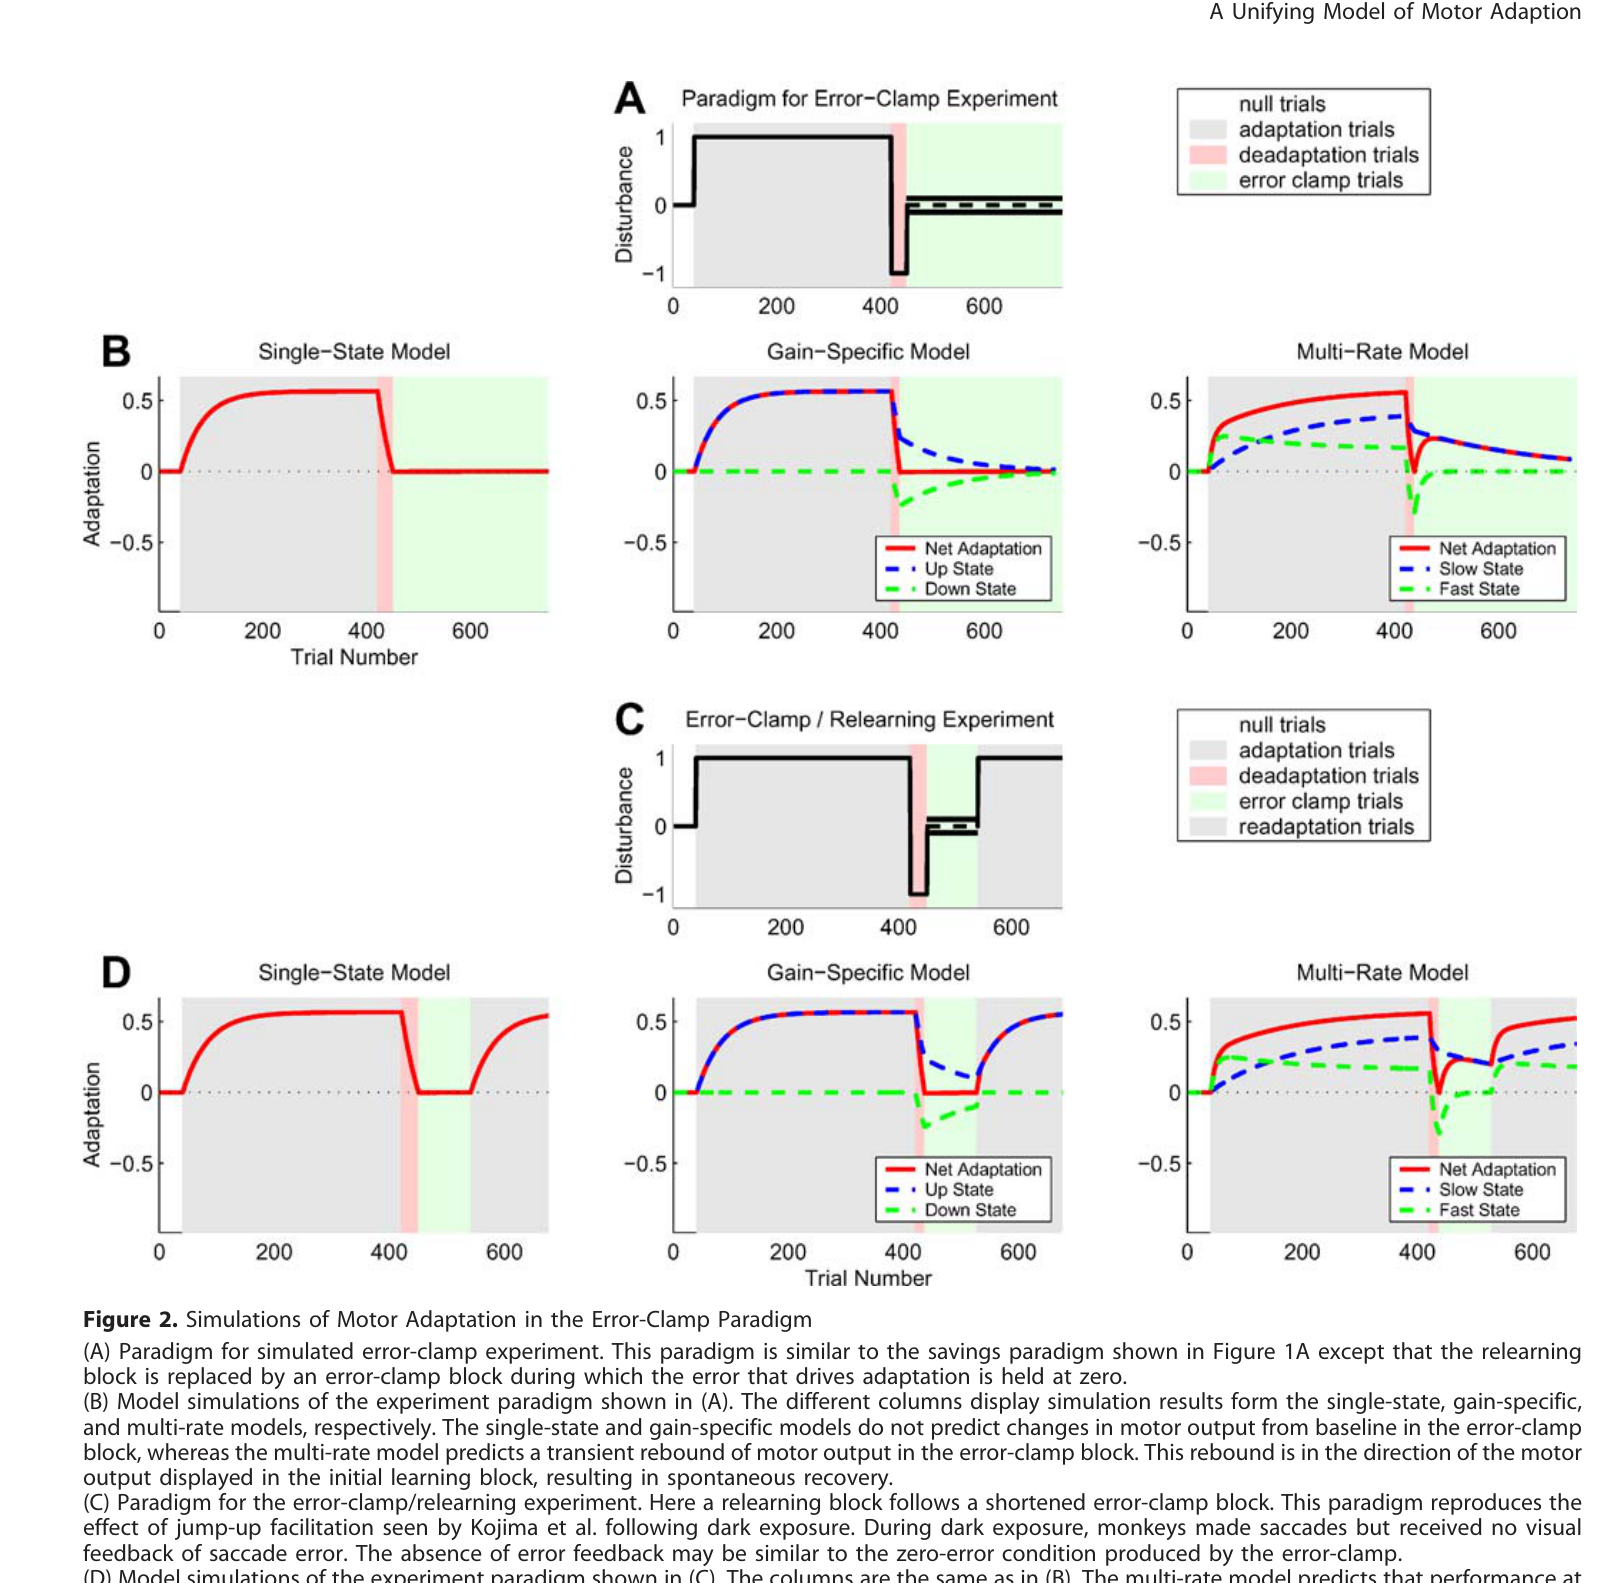
两过程模型预测:反向学习使快、慢状态暂时抵消,随后快状态衰减较快,慢状态便重新显露。关键检验是在不重新施加原力场的情况下,是否仍恢复原方向的补偿力。
方法
14名健康右利手成人使用机器人完成10 cm往返伸手,初始力场方向分为两组各7人。力通道以高刚度和阻尼限制侧向位移,偏移小于0.6 mm,平均约0.2 mm;记录通道侧向力与理想补偿力剖面的回归系数。
经初始训练和15次反向场去适应后,分析同一方向连续95次通道探测。文章按运动方向计数的分析试次需与每块120次往返总运动区分。模型使用逐试次保持率及误差敏感度,参数由平均数据拟合,并以1000次bootstrap估计区间;示意仿真的参数与图3数据拟合参数不是同一组。
主要结果
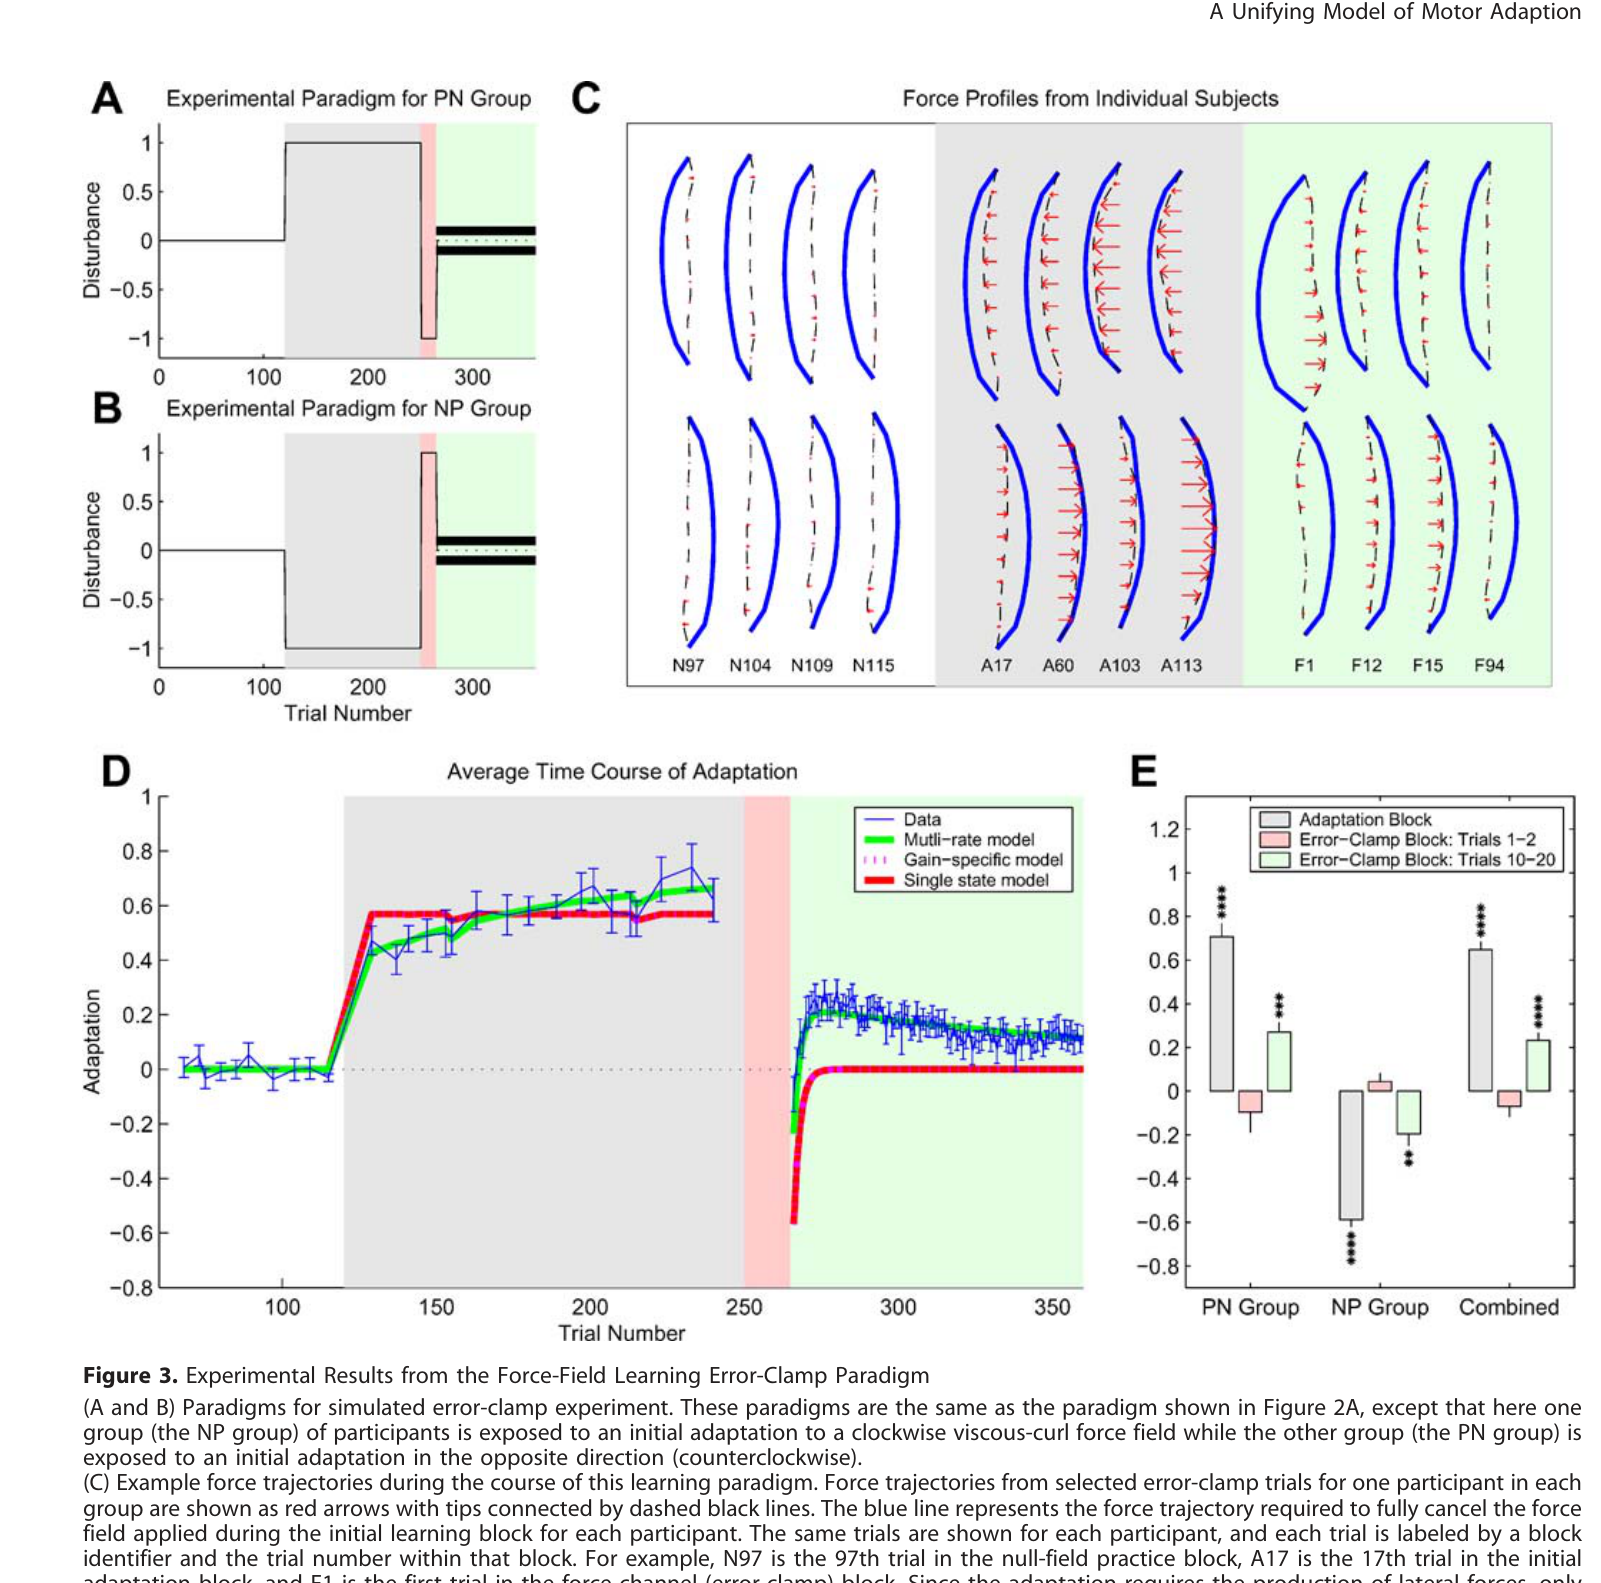
进入连续通道时,补偿接近零或略反向,随后在约10–20次内向最初学习方向反弹,再逐渐衰减。两种初始方向均出现这一现象,合并比较P<0.0001,支持表面去适应后仍保留学习。
图3的最佳拟合中,慢过程保持率0.992、误差敏感度0.02,快过程分别为0.59和0.21。这些是特定数据与模型的估计,不能当作固定生理常数。快、慢相反状态的抵消和不同衰减率可以产生观察到的反弹。
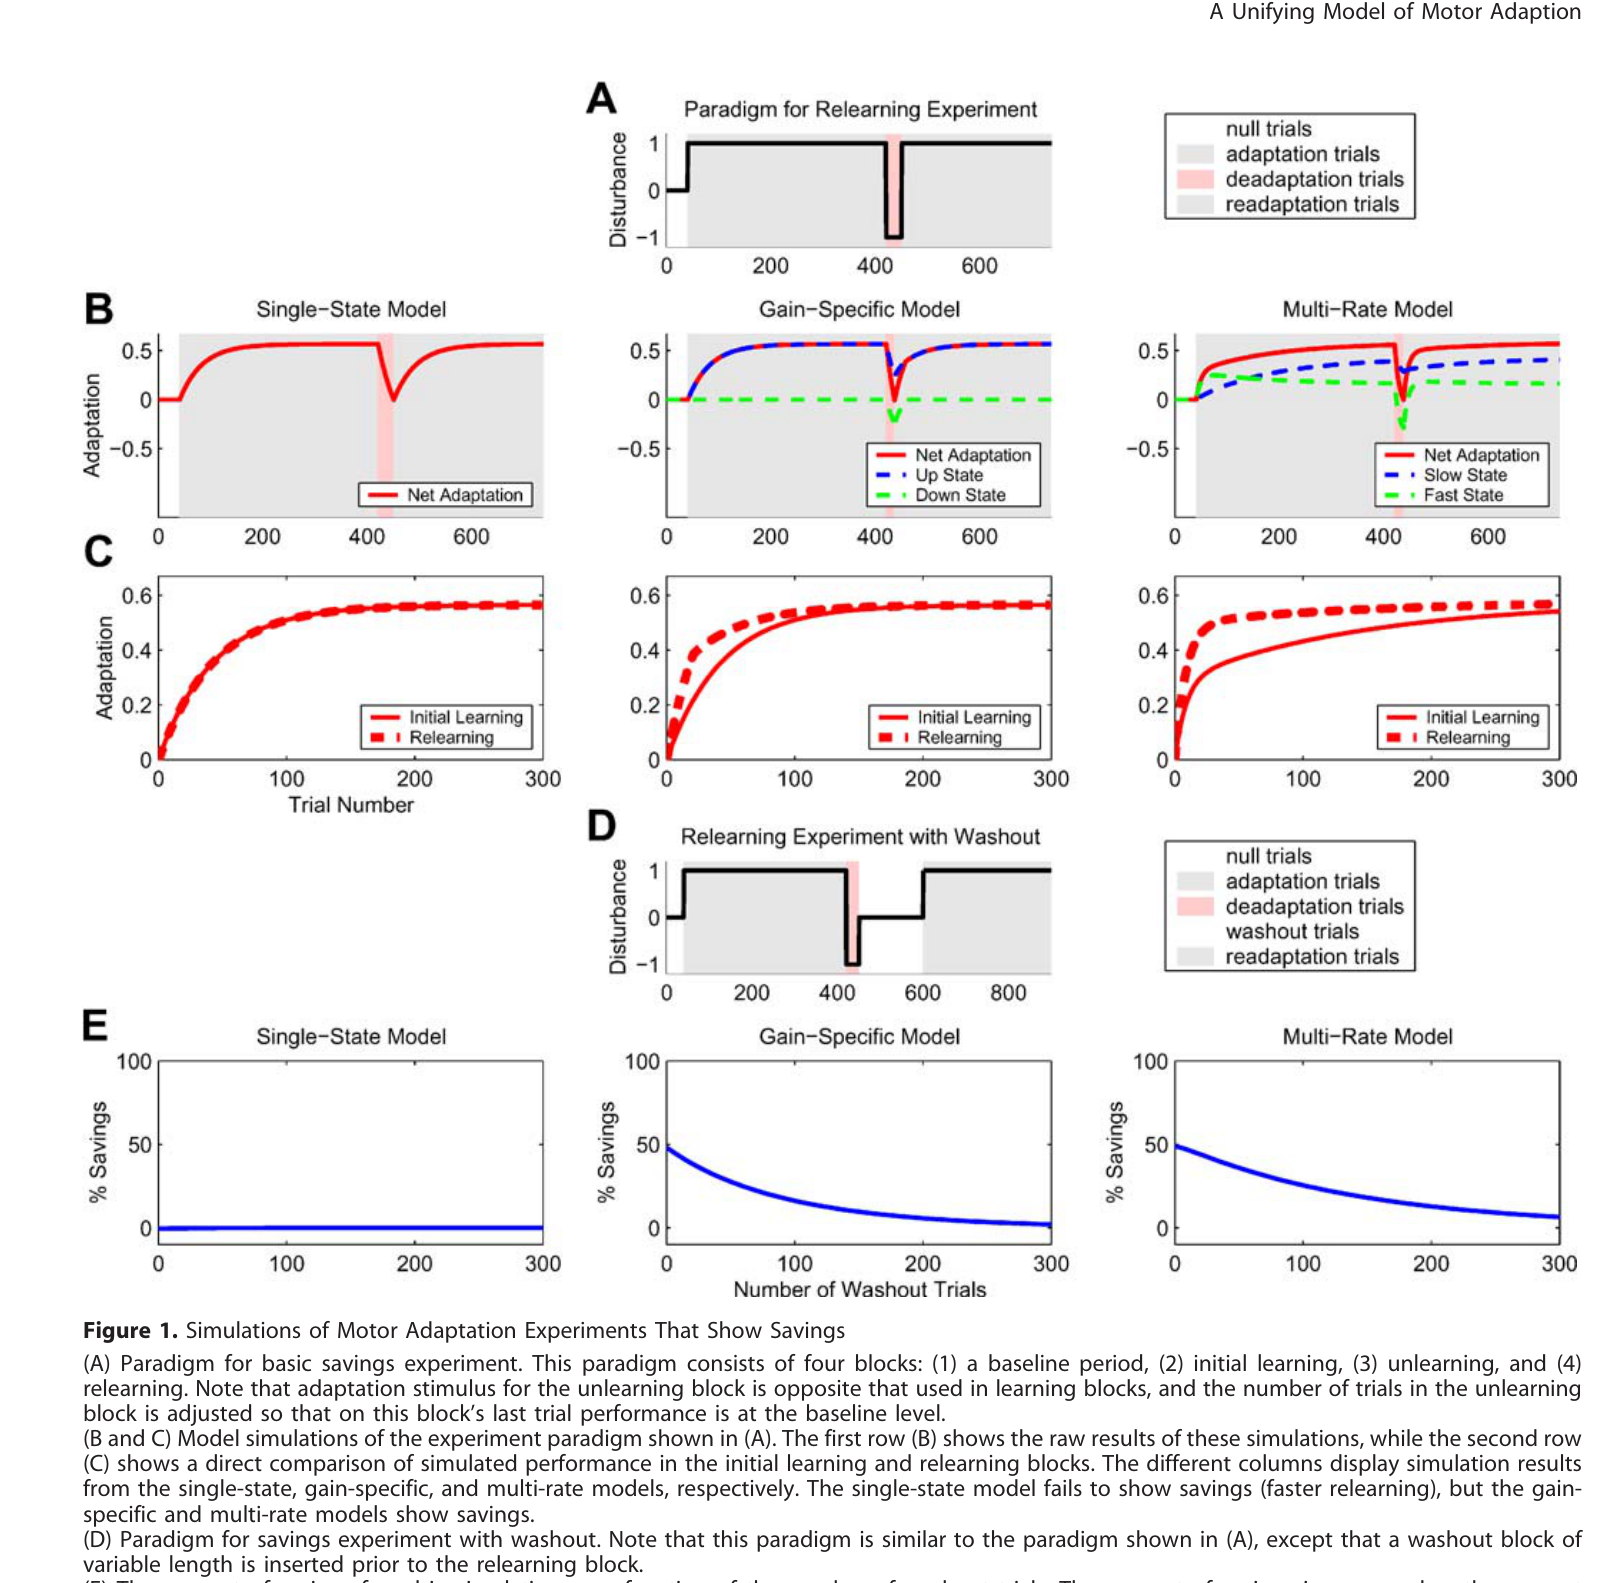
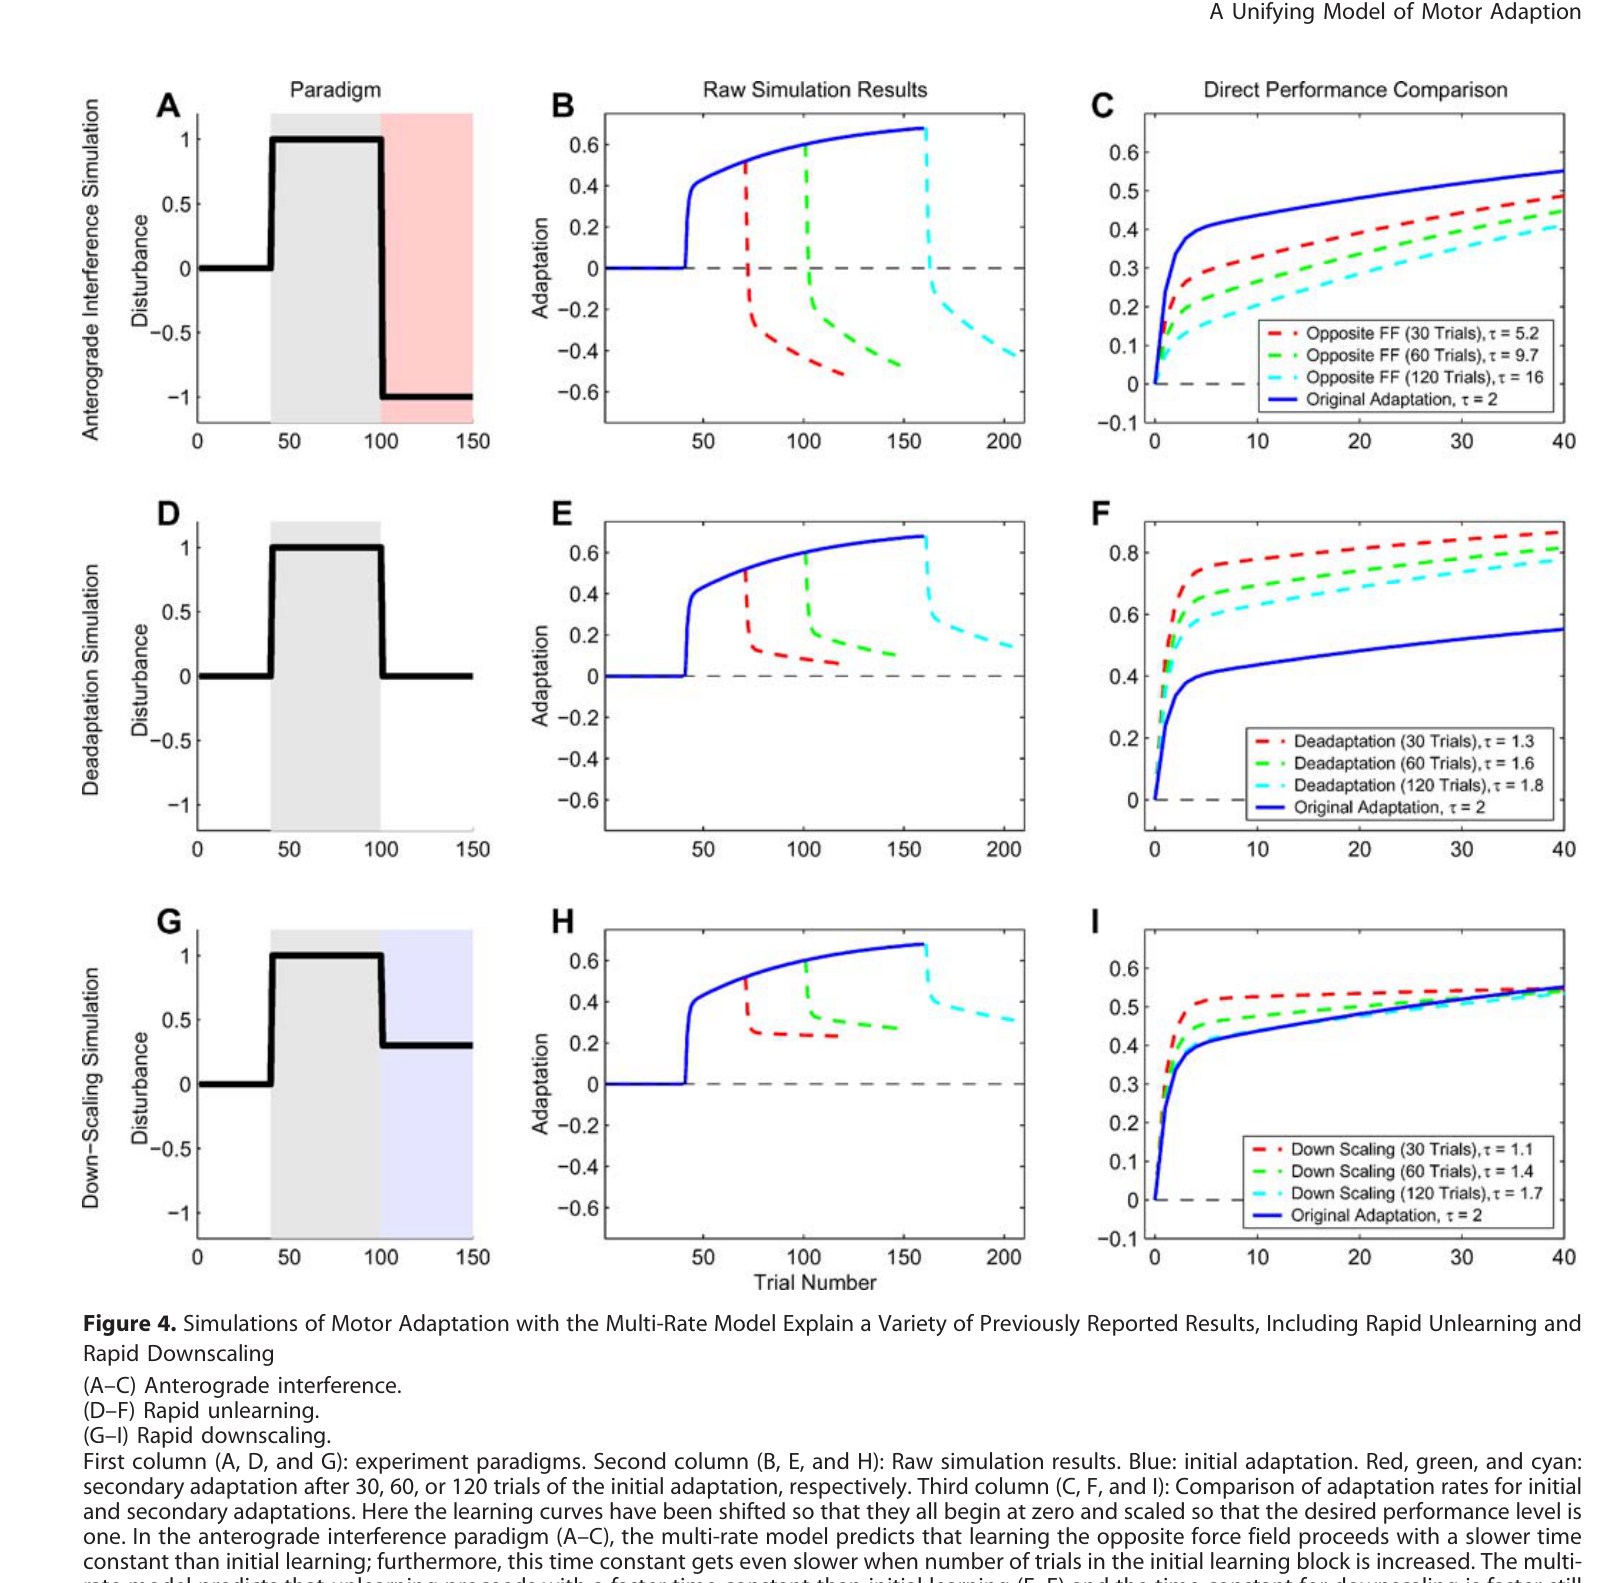
模型还模拟了savings、顺行干扰、快速去适应及降幅学习等既有现象。本文直接新增的人体证据主要是通道反弹,不能把所有仿真图说成同一批14人的实验结果;快速去适应也并非只有多速率模型才能产生。
逐图解读
 原文 Fig. 1 · PDF 第 3 页
图1 · savings的模型比较。 A/D为模拟安排,B/C/E展示模型状态与再学习表现。曲线是仿真,用于说明模型性质,不是本研究新测的神经状态。
 原文 Fig. 2 · PDF 第 4 页
图2 · 误差钳制下的模型预测。 多速率模型中两个相反状态的衰减不同,使总输出先回升再下降。图给出待由图3检验的预测。
 原文 Fig. 3 · PDF 第 5 页
图3 · 人体通道实验。 A/B为两种初始方向,C为各组一名受试者的力剖面示例,D为合并数据与拟合,E为组别比较。反弹跟随初始学习方向;图中的快慢分量仍是模型推断。
 原文 Fig. 4 · PDF 第 7 页
图4 · 多种训练历史的模拟。 三行分别讨论顺行干扰、快速去适应和降幅学习,比较不同先前训练长度。这里没有新增对应的人体组别。
 原文 Fig. 5 · PDF 第 8 页
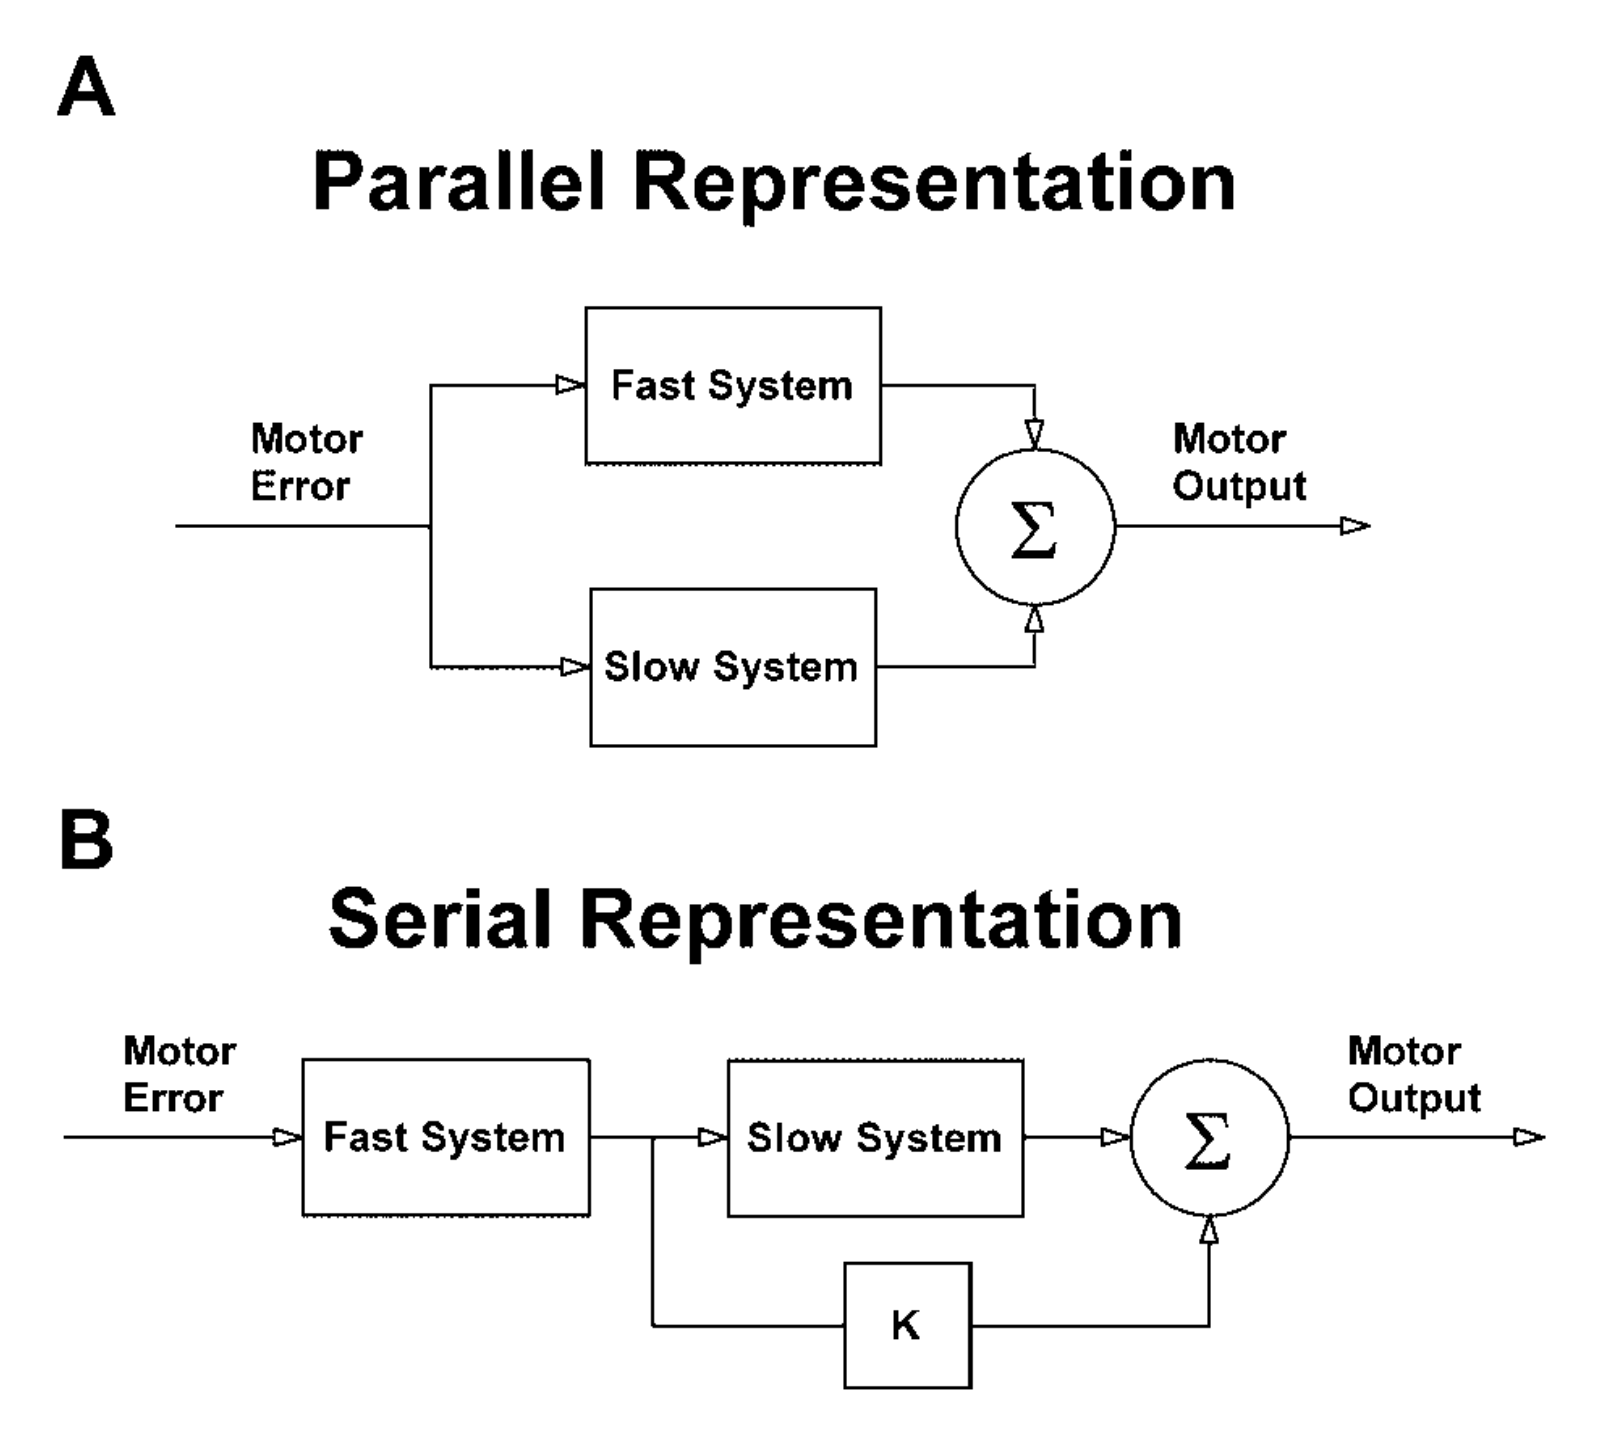
图5 · 不同内部实现。 并行和串行系统可以具有相同输入输出关系。行为拟合约束系统动力学,却不能单独确定神经回路连接方式。
讨论与解读边界
通道试次有助于减少侧向轨迹误差,但仍有力和本体感觉反馈,“误差钳制”不等于所有学习信号严格为零或纯粹读出记忆。
图5说明相同输入输出可由不同内部实现产生,因此快、慢状态不能直接对应小脑皮层、深核或M1。本文以试次数描述保持,也没有独立分离经过时间的影响。进一步比较需要操纵间隔、误差种类和训练历史,并检验个体及新条件的预测。
思考问题
- 固定试次数而改变间隔,再固定总时长而改变试次数,哪种保持模型能同时预测反弹幅度和时程?
- 在拟合初始学习后,模型能否不重新估参就预测不同反向训练长度的反弹?