G01 · A theory of visual control of braking based on information about time-to-collision
David N. Lee(1976) Perception, 5, 437–459. doi:10.1068/p050437
Lee提出一种以光学膨胀信息调节制动的理论:在小视角等假设下,tau估计维持当前接近速度时的剩余时间,其变化率可用于评估当前减速是否足够。理论可用性与驾驶者实际采用该变量需区分。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
在向障碍物高速接近的过程中,观察者必须在碰撞边界之前适时施加制动,并动态评估瞬时减速度是否足以避免相撞。传统计算视觉假说倾向于假设神经系统必须先在视网膜投影中解算目标的空间绝对距离,再结合自身运动推算相对速度,最终计算出理论停车点;然而,在动态环境中这一级联计算面临严重的感知噪声与时延瓶颈。Lee将研究范式从“环境三维几何的内在物理重建”,彻底转向分析“动态视网膜阵列接收的光学膨胀本身”:随着相对距离缩短,障碍物在眼底呈现加速扩张,视网膜光学角大小与其即时膨胀率的比值,天然蕴含了直接调控行为的时间尺度。这一生态视知觉视角的切入,确立了以光学变量直接闭环驱动行为动作的理论基石,并成为后续有关碰撞时间(TTC)知觉与运动拦截控制的核心理论源头。
理论的关键断层在于:仅仅感知“维持当前相对速度下距离碰撞还剩多少时间”,并不能直接指导“当前施加的制动幅度是否足以在撞击前将速度完全归零”。相同的瞬态时间余量完全可能对应截然不同的加减速状态;在真实世界中,观察者的感知还受到视网膜感受野最小检测阈值、视敏度以及外周神经运动潜伏期的物理制约。因此,理论模型不仅需要推导出一个光学时间变量,还必须严密推导该变量的时间演化动力学,进而建立可直接判定减速安全裕度的代数判据。Lee从纯粹的光学投影几何出发推导了光学变量tau(τ),并证明其一阶时间导数dot{tau}能直接表征减速度的力学充分性。此外,在跟车行驶等相对运动情景中,基于两车相对接近运动定义的光学tau,与基于后车绝对物理车速定义的时间车距(time-headway)存在本质几何区别,二者在物理维度上不可随意替代。
需明确的是,这篇里程碑式的论文确立的是一种“基于直接生态光学信息实现闭环制动控制的数学可行性”,而非直接证明人类驾驶员在神经生物学层面排他性地固化了该算法。在小视场角近似、刚体障碍物以及直线相对接近的前提假定下,光学tau的倒数精确等价于物理距离与接近速度之比,且其时间导数完全囊括了相对减速度的物理效应;因此,不能将tau理论简单贬损为“对加速度完全盲目的一阶线性估计”。论文在实证比对中引用了Spurr(1969)关于单一驾驶员的实测制动轨迹,虽然验证了制动展开后阶段与特定安全控制曲线的高度吻合,但这属于已有公开数据的理论拟合,未开展全新受试者队列的实验检验,且对从踩下刹车到峰值减速度建立的初始过渡时段缺乏内生动力学解释。理解其科学价值,须辩证看待其双重属性:它开创性地提出了直接可用于行动控制的光学变量与判据,但不能视作已证明人类在复杂交通场景中唯一遵循该闭环规则,文中的理想化控制阈值与安全界限亦不能未经修正直接视作工程安全准则。
研究思路
从视网膜光学投影几何推导tau及其时间导数,建立安全制动动力学判据与理论控制曲线,分析光学感受阈值约束,并拟合既有道路驾驶实验数据。
方法
本研究为纯理论推导论文,涵盖严格几何证明、解析动力学建模以及典型交通场景的数值模拟,未包含新增受试者的行为学实验。在小视角近似、对称刚性障碍物轮廓以及纯直线相对接近的数学假定下,光学变量tau被定义为障碍物视角大小除以其光学膨胀速率,其值在代数上严格等于空间物理距离除以相对接近速率。
在设定接近速度为正的坐标系下,tau的时间导数解析表达式为dot{tau} = -1 + (Z * D) / V^2,其中Z为当前瞬时距离,V为接近速度,D为当前的接近减速度。理论临界阈值dot{tau} = -0.5对应于理想物理边界:若自该瞬时起维持恒定相对减速度,车辆将在间距消耗殆尽的瞬间恰好将相对速度降为零;若要获得平稳舒适的制动安全余量,必须维持dot{tau} > -0.5(文中所述控制策略保持dot{tau}在稍微更偏安全的区间)。所有具体交通工况下的安全距离推算,均严格取决于生理反应延迟、机械制动最大减速度以及视网膜膨胀检测阈值的参数设定。
主要结果
动态视网膜上的光学相对膨胀直接提供了在维持当前速度假定下的碰撞剩余时间信息,无需神经中枢预先独立反演目标的绝对物理距离与线速度。但需强调,这一解析等价性严格受限于刚体与直线接近假定,不涵盖目标发生剧烈非线性机动、视角大角度旋转变形或自身非刚性膨胀的情形。
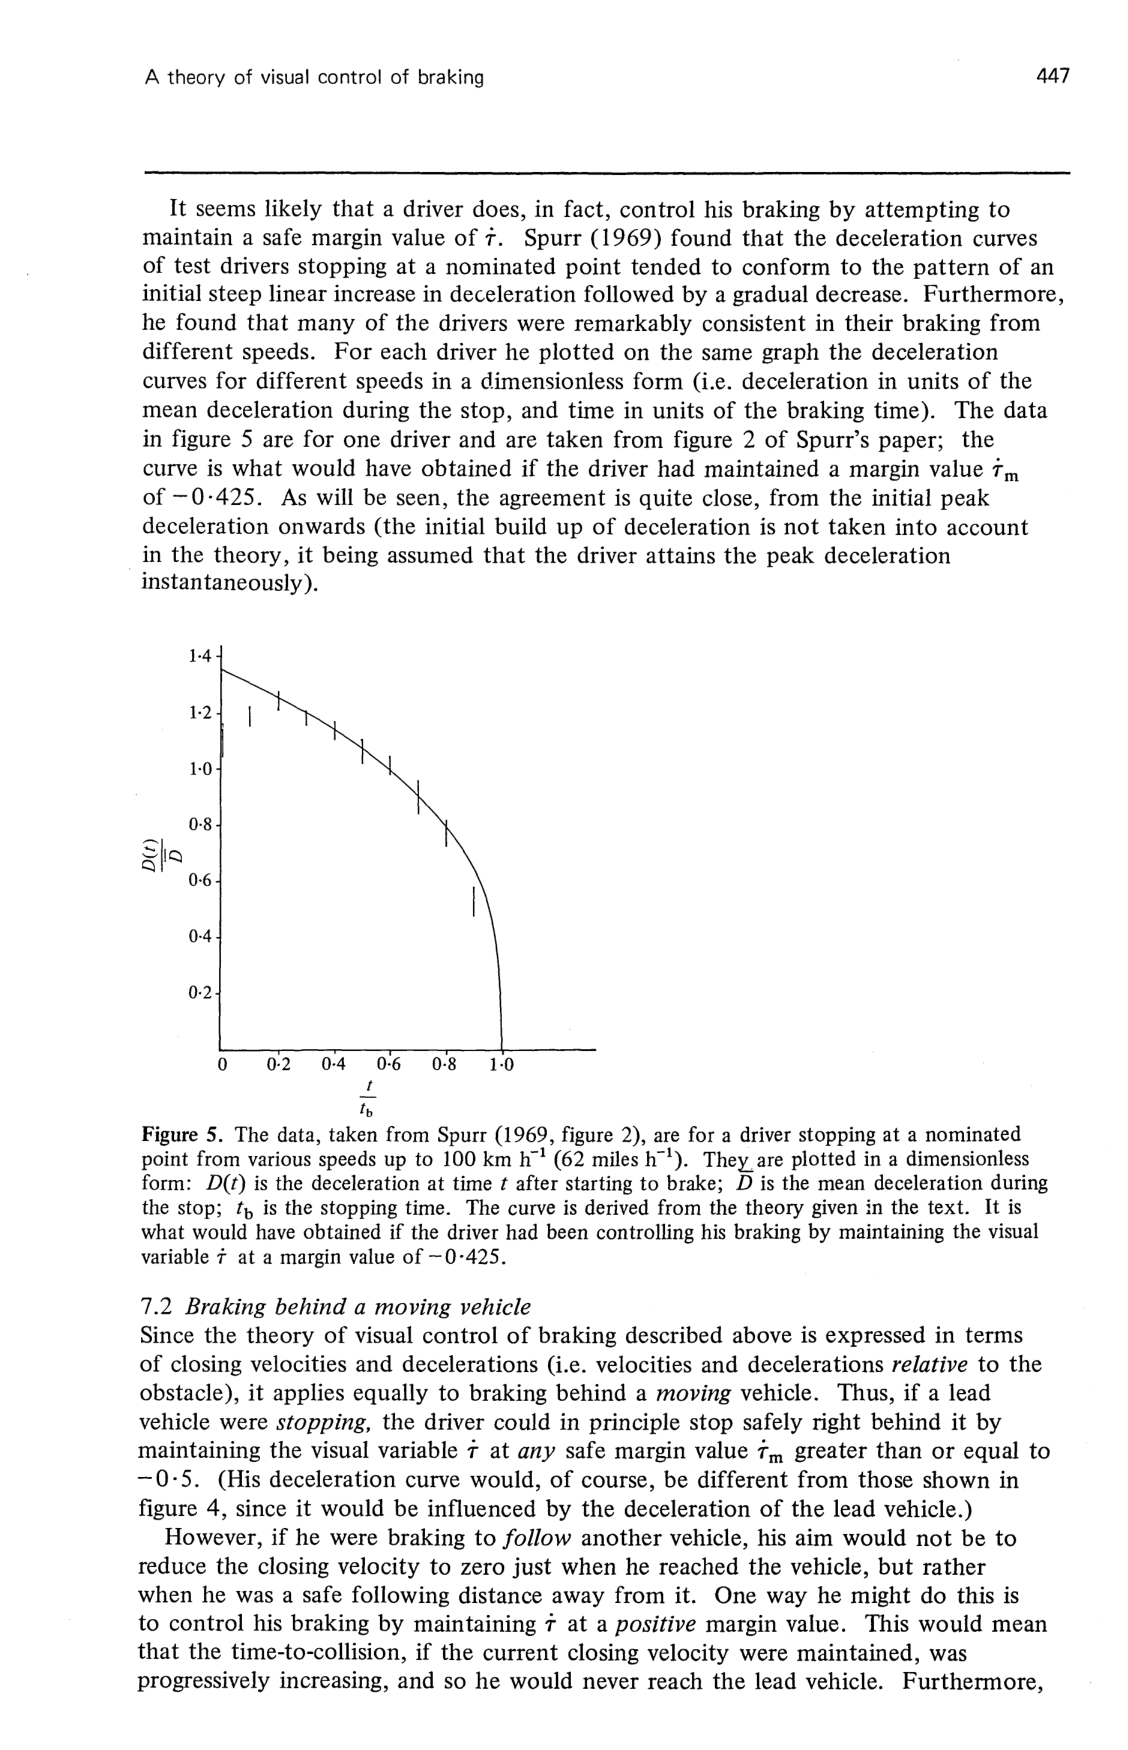
若驾驶员通过主动调节制动踏板使dot{tau}稳定维持在安全裕度附近,将自发产生一条平滑的理论减速曲线。论文图5比对了Spurr发表的一位真实驾驶员制动减速记录,显示在初始减速峰值建立之后,实际运动轨迹与dot{tau} = -0.425的理论控制曲线高度吻合;但这属于历史数据的重现性检验,对最初踩下踏板至建立稳定减速的物理过渡期缺乏理论刻画,且无法替代大样本前瞻性实验检验。
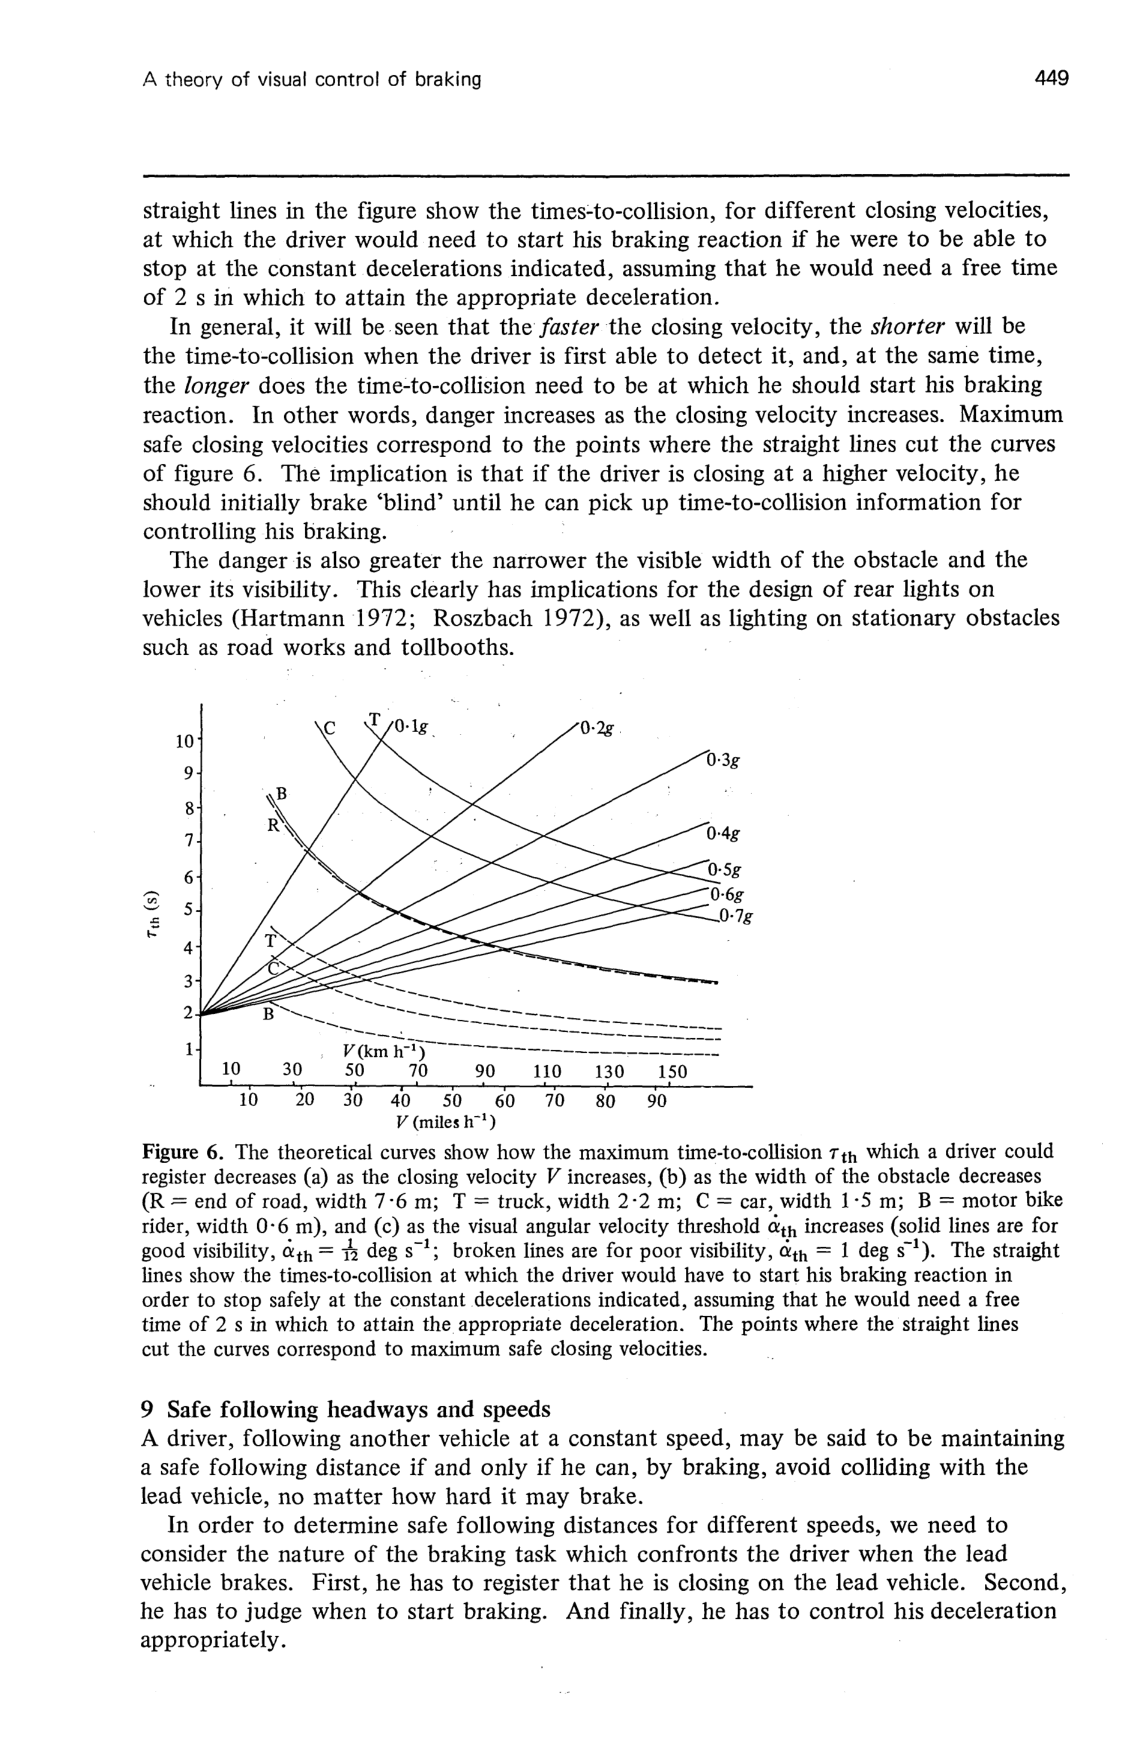
解析模拟进一步表明,单凭固定的tau触发阈值在应对前车减速、障碍物物理横截面极窄或光照条件导致光学膨胀率处于知觉阈值边缘时,极易导致危险制动延误。此外,道路工程中基于后车速度定义的“时间车距”(time-headway)与基于前后车相对接近速率定义的光学tau在物理内涵与数值上完全不同,在追尾分析中不可混同。
逐图解读
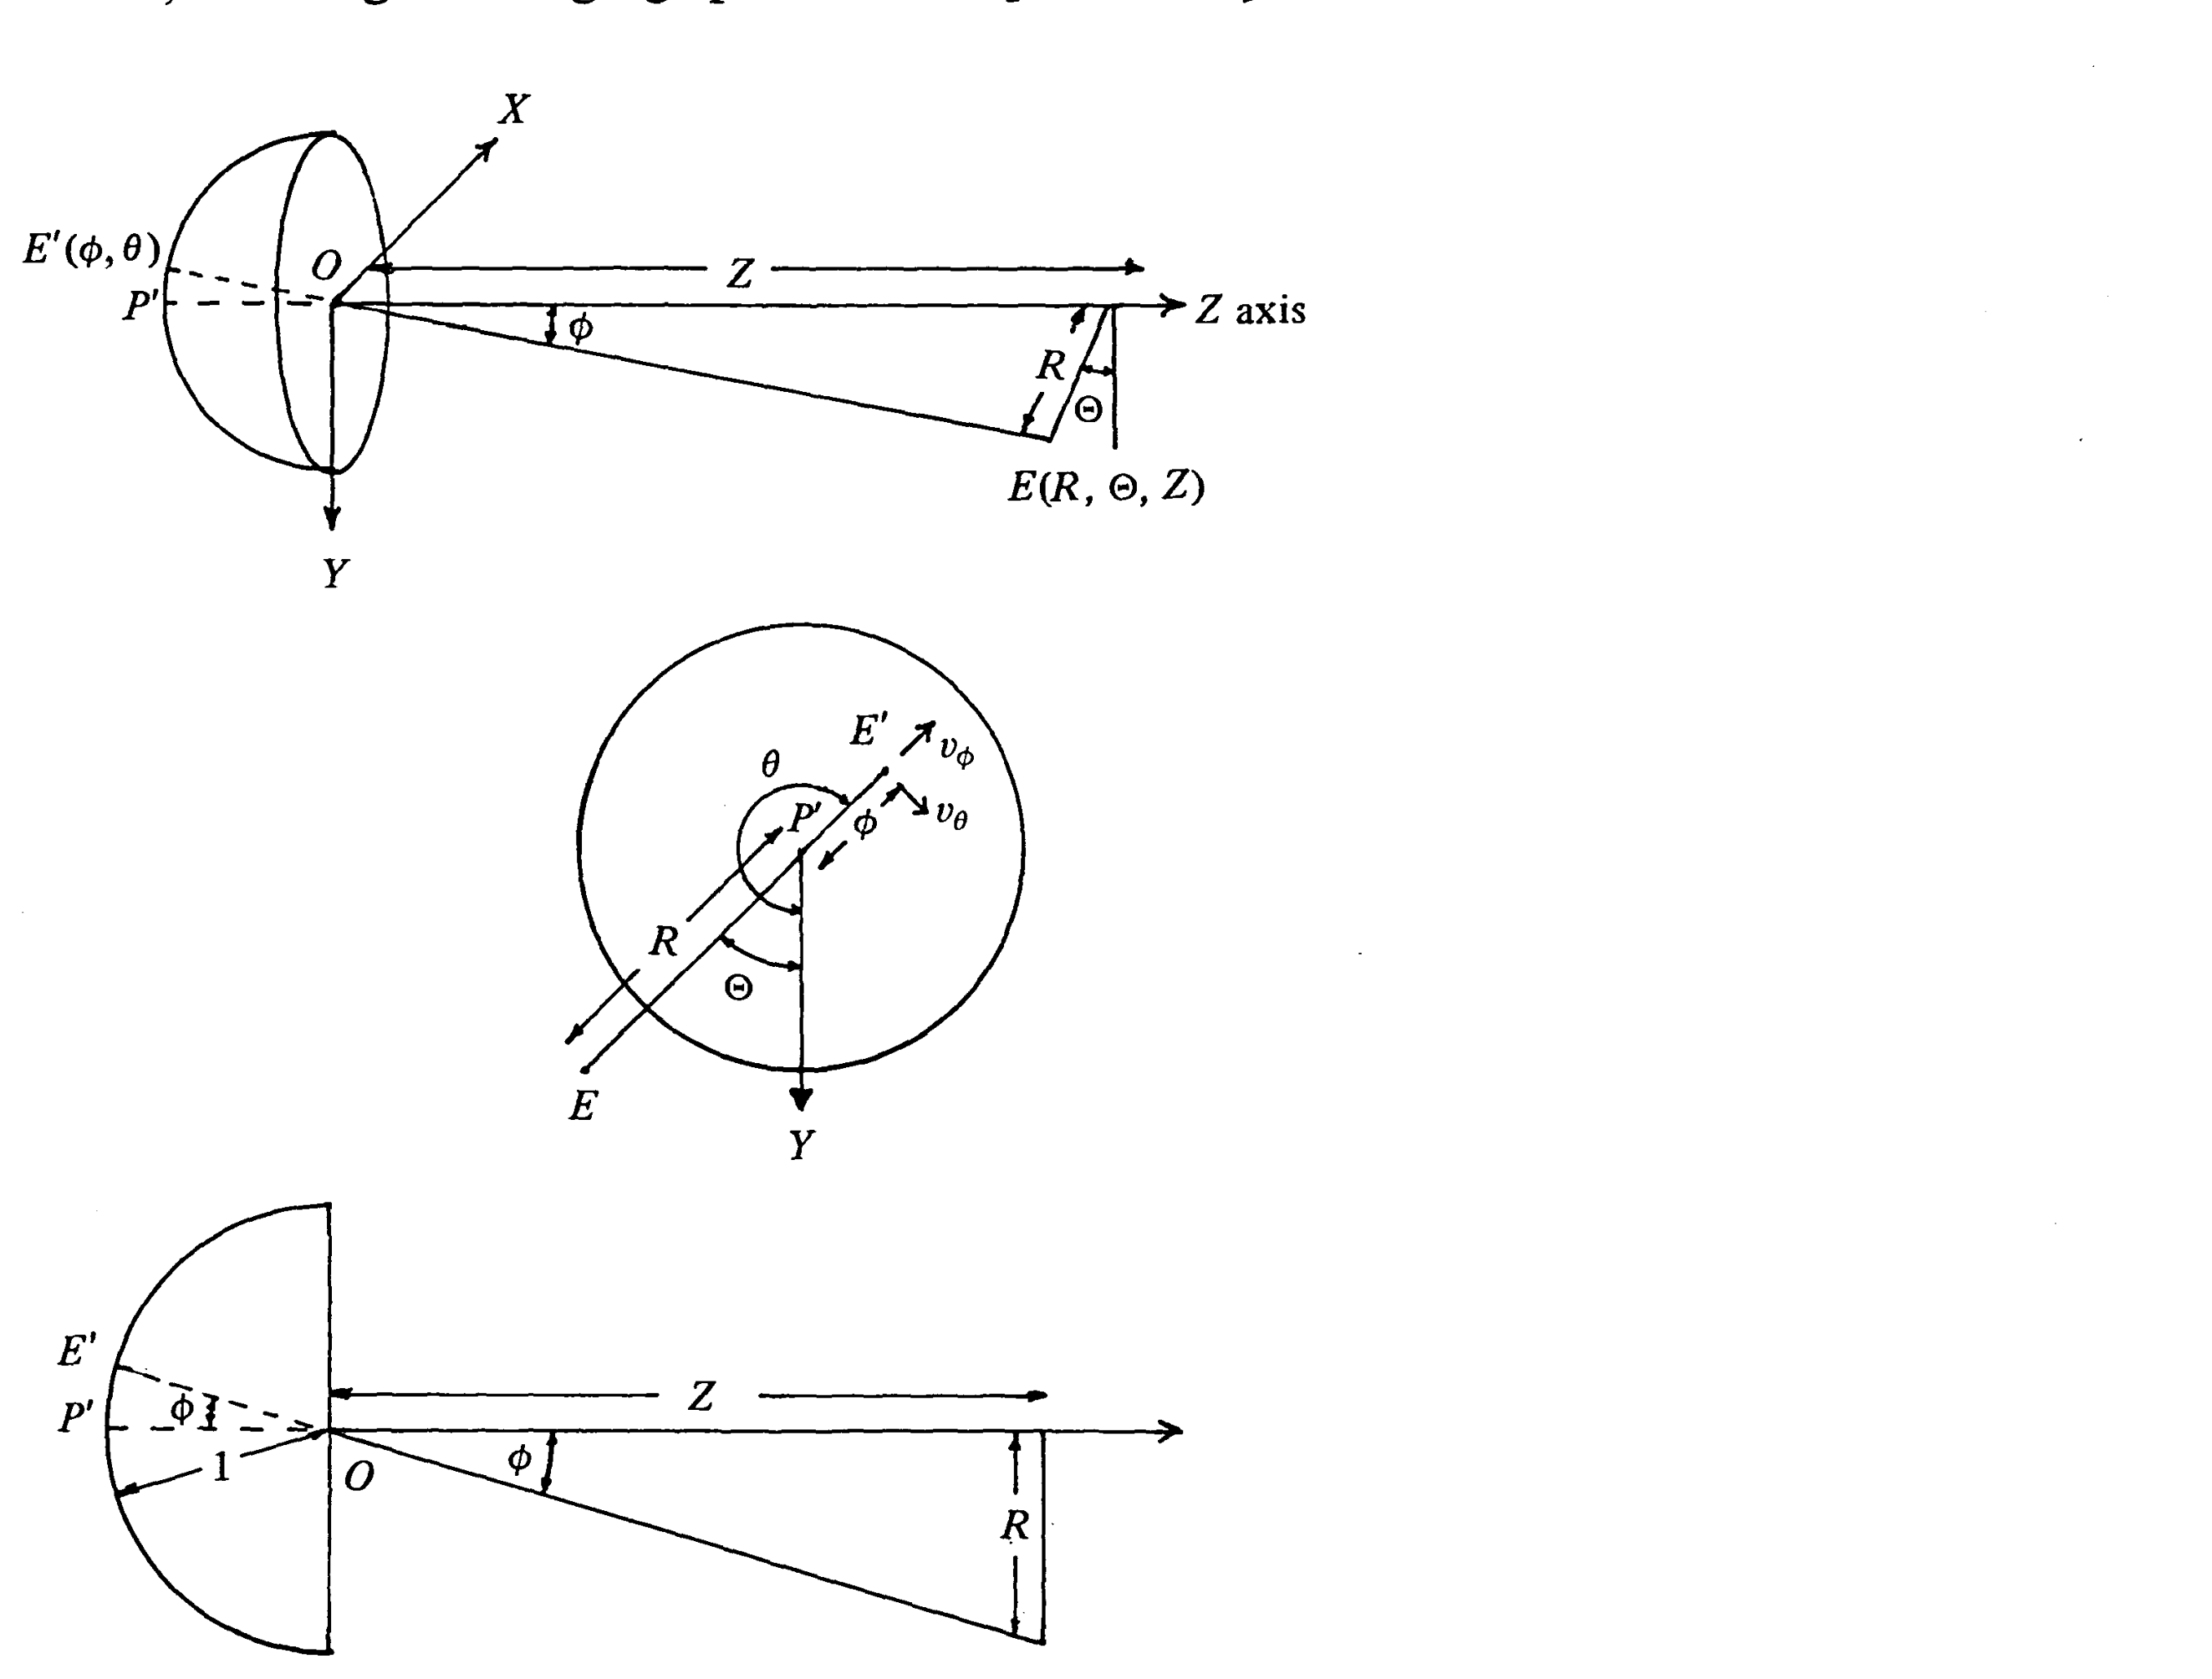 原文 Fig. 1 · PDF 第 3 页 · 原文图像 · 查看来源
图1 · 光学几何。 建立物理位置与角变量的对应,推导依赖几何近似。
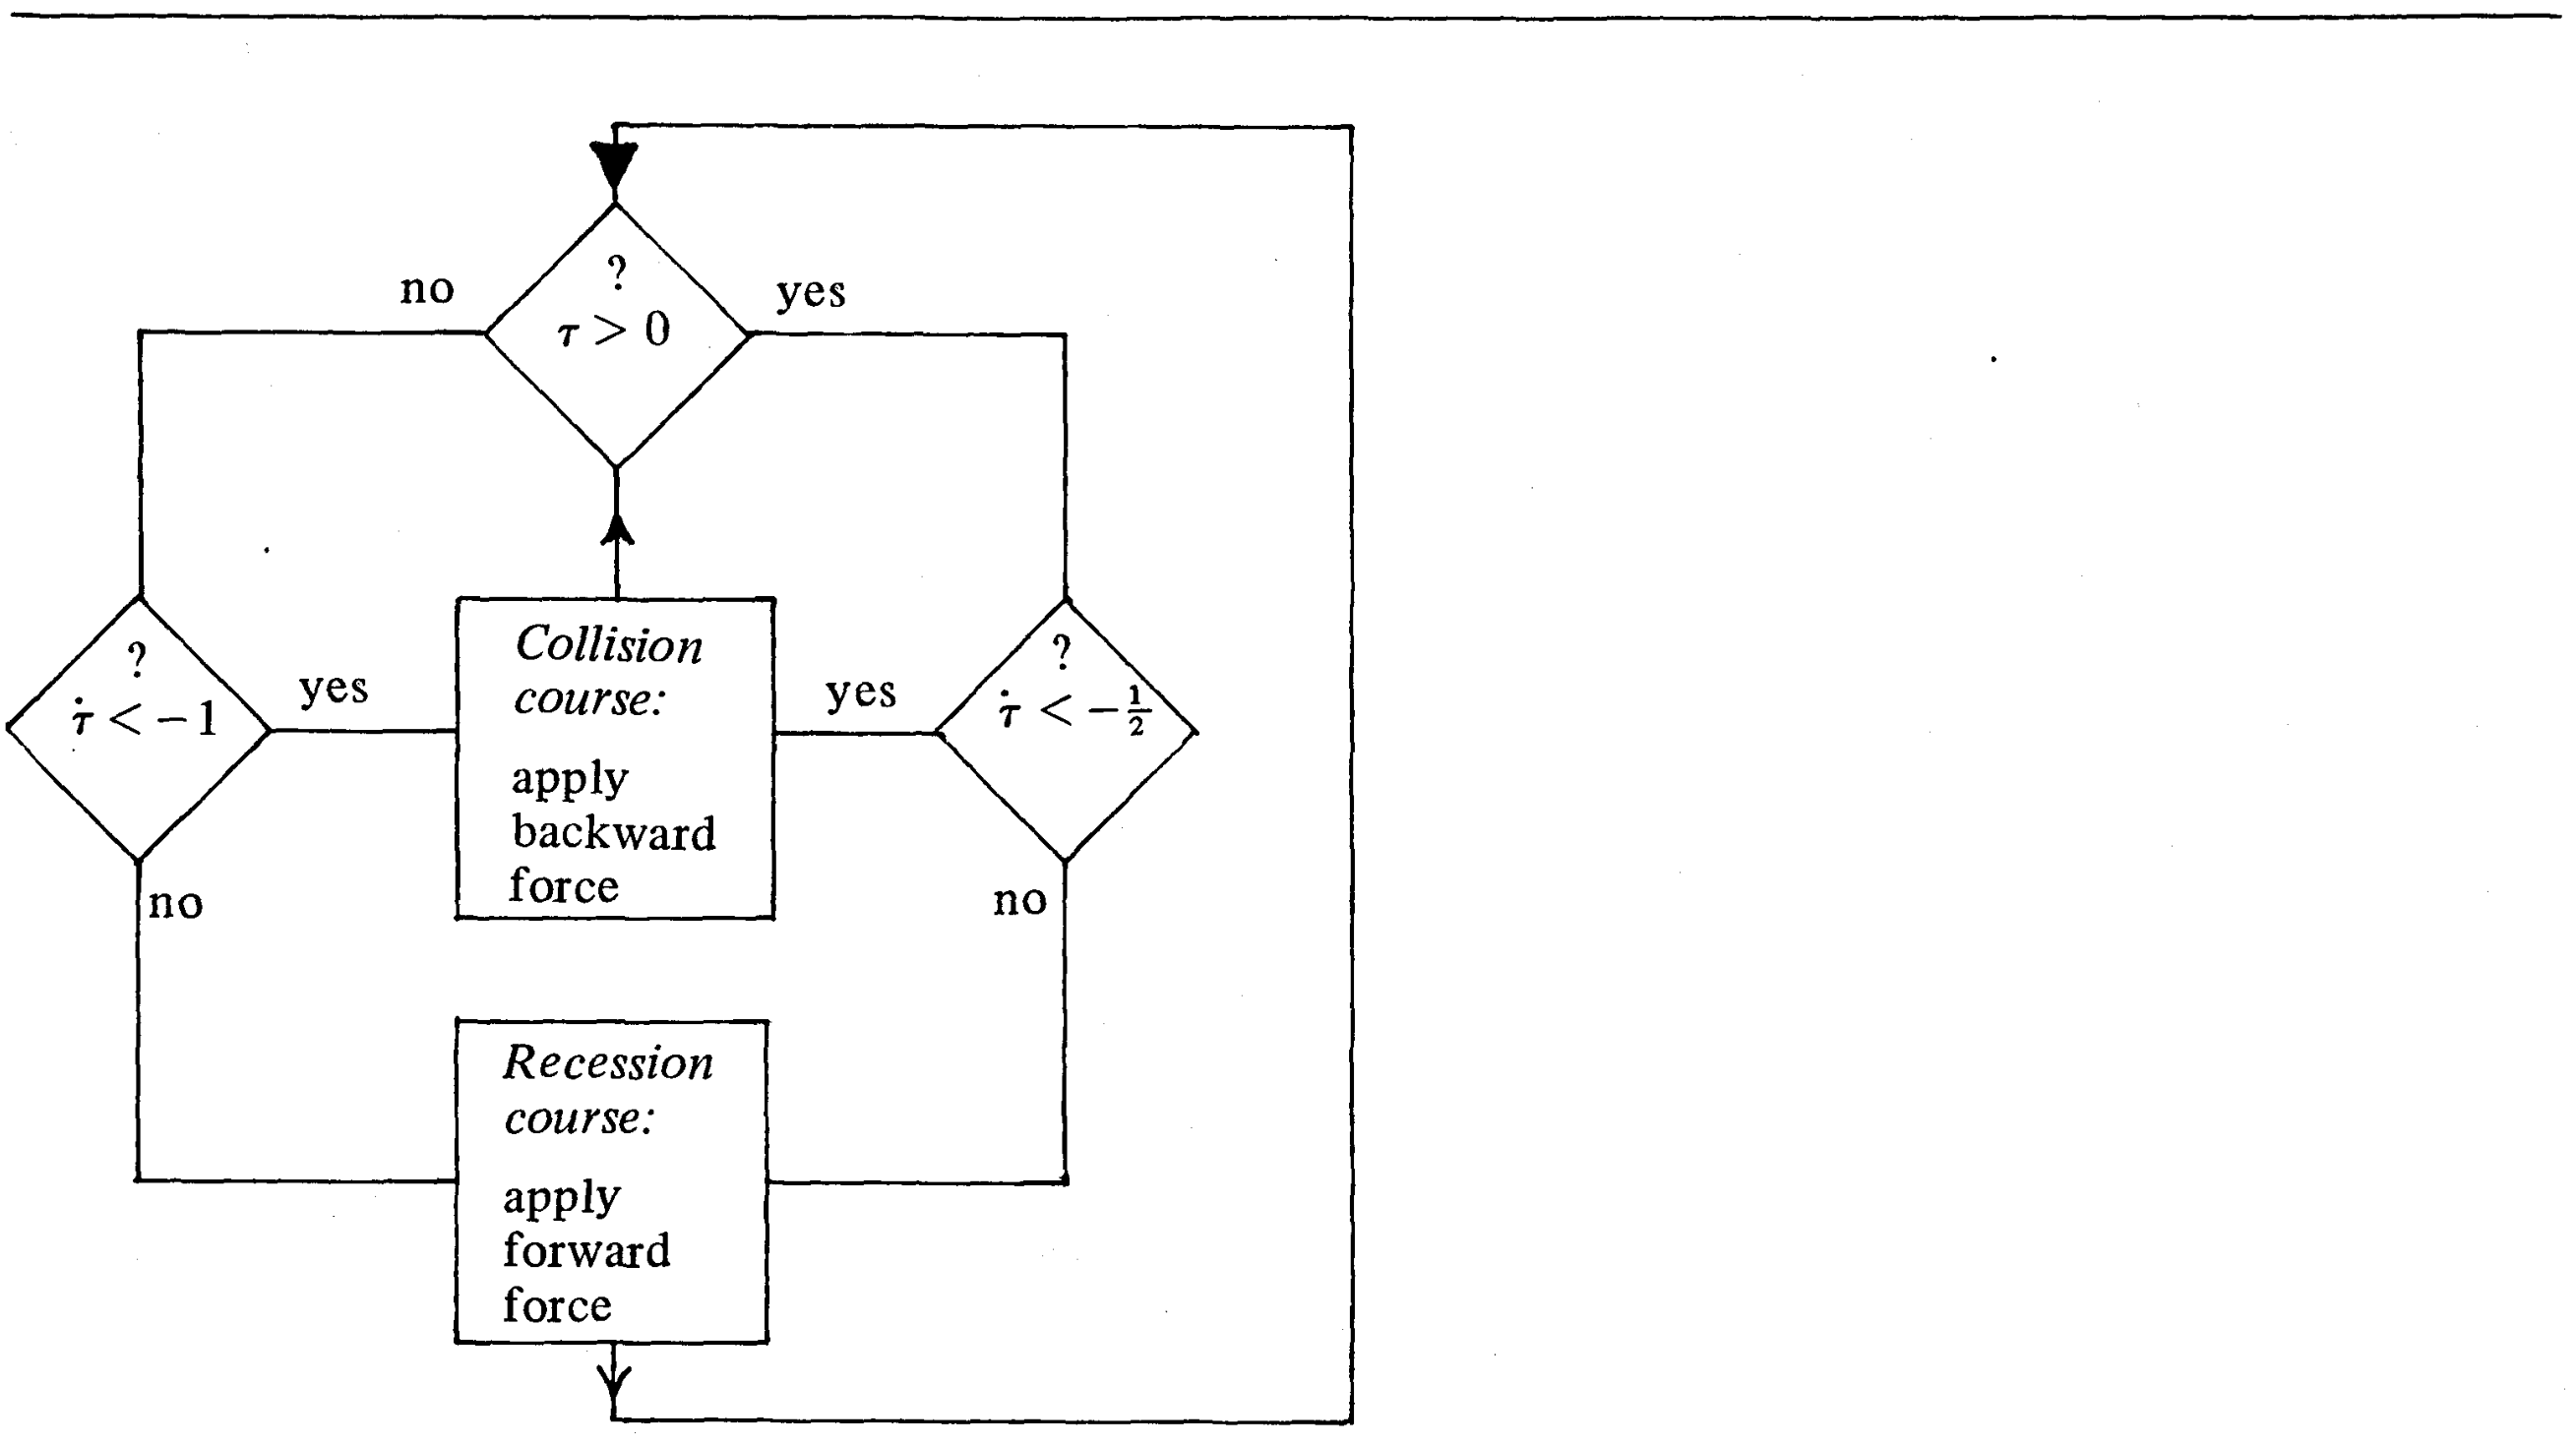 原文 Fig. 2 · PDF 第 6 页 · 原文图像 · 查看来源
图2 · 理论控制判断。 由tau及其导数判断当前运动状态,是规则图而非受试者决策数据。
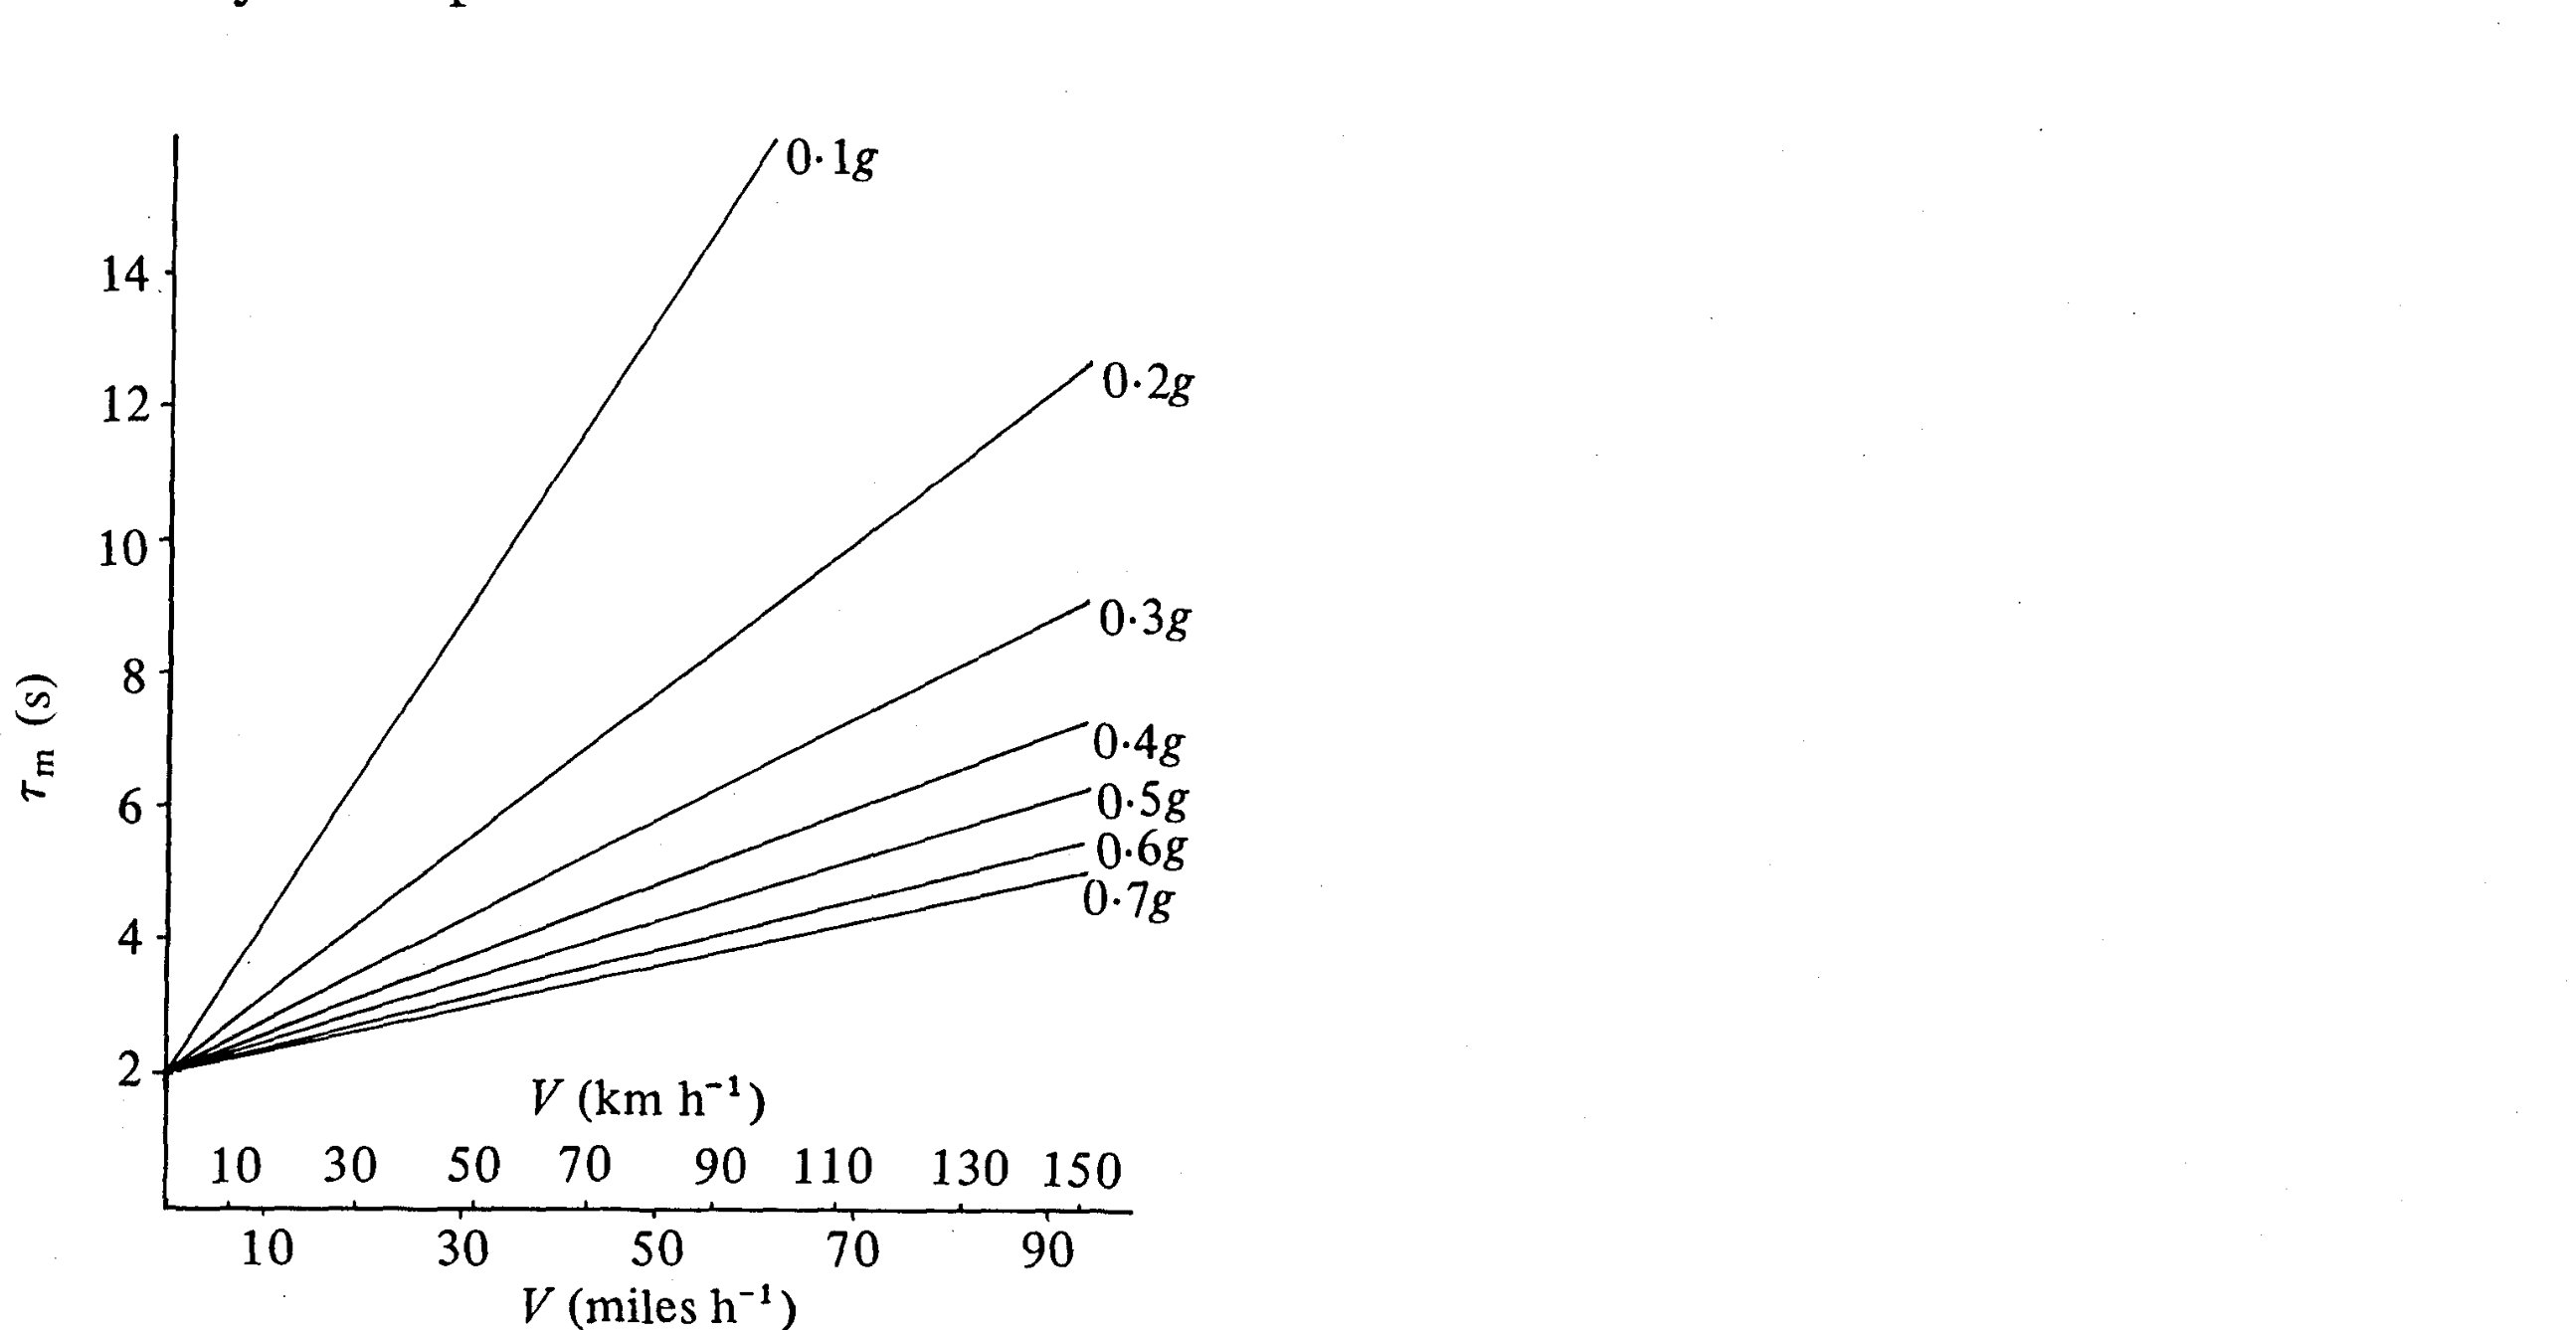 原文 Fig. 3 · PDF 第 8 页 · 原文图像 · 查看来源
图3 · 速度与触发余量。 不同减速条件的计算曲线,参数假设决定数值。
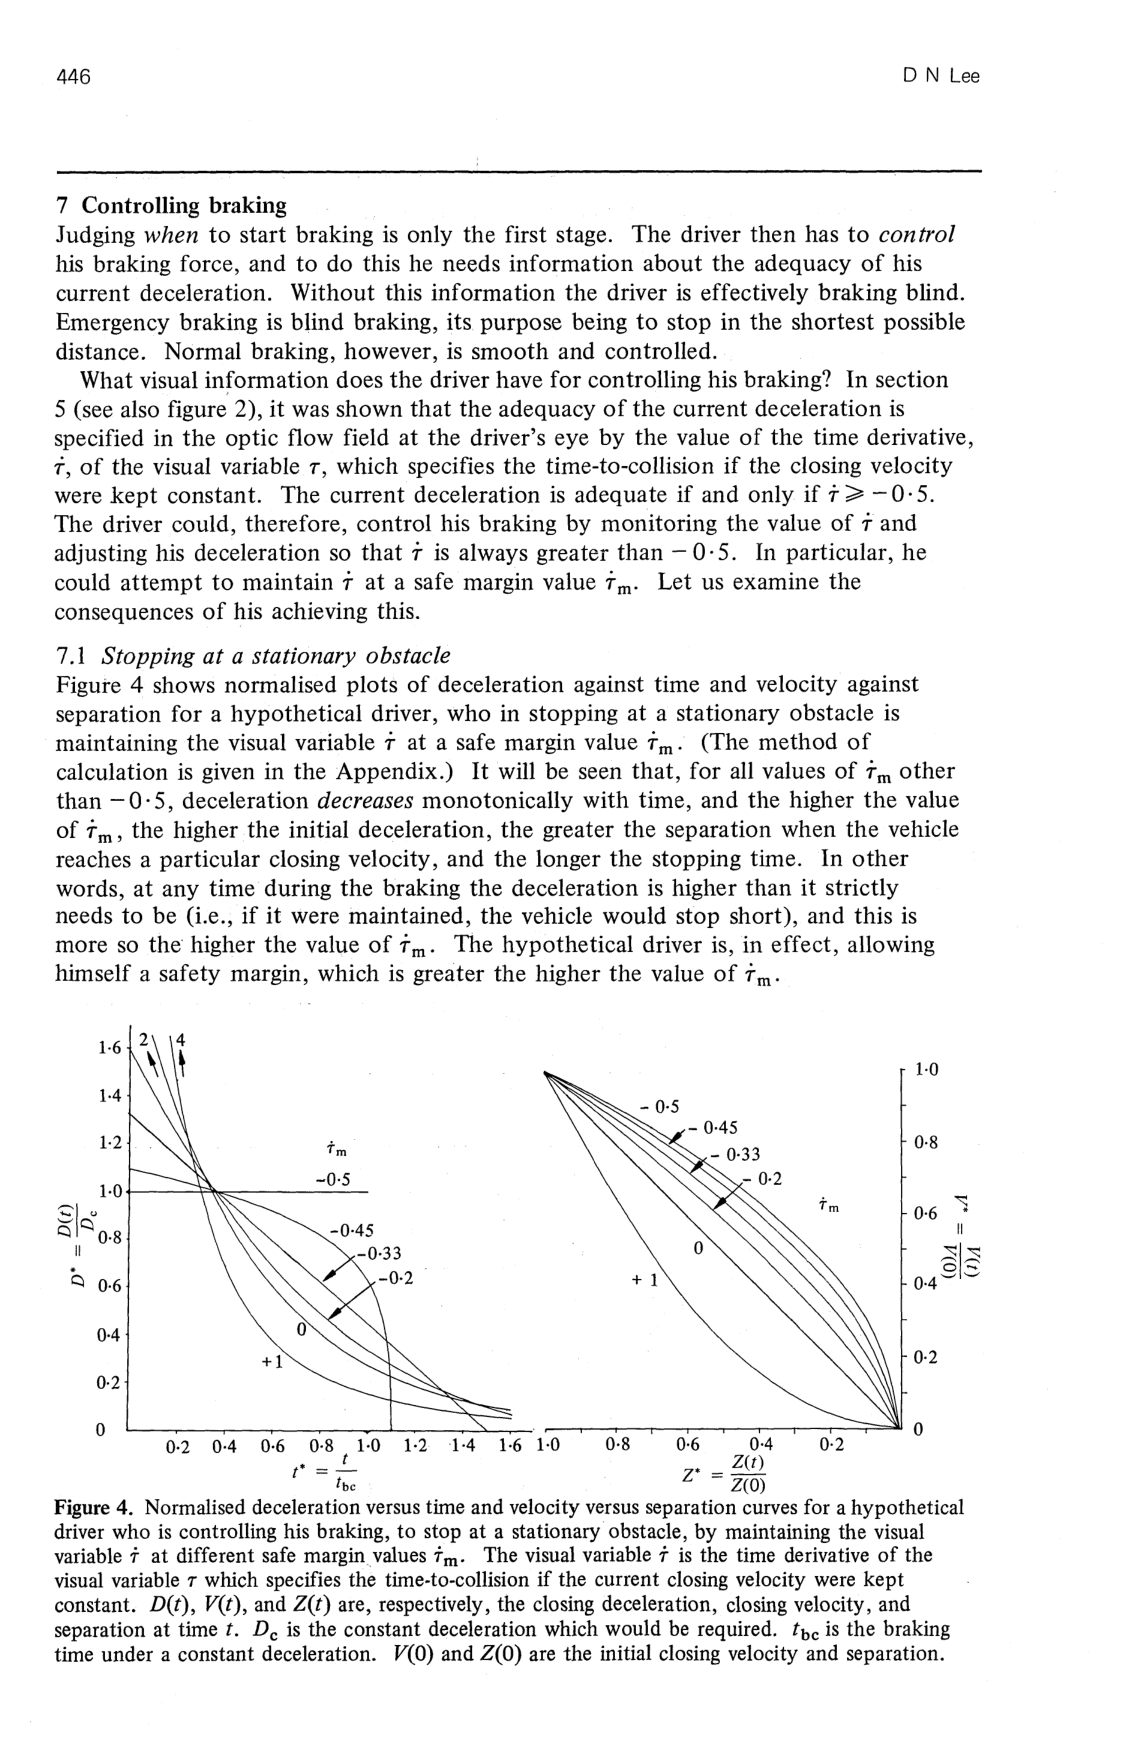 原文 Fig. 4 · PDF 第 10 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图4 · 恒定tau导数的预测。 归一化减速和速度—距离曲线为解析模型输出。
 原文 Fig. 5 · PDF 第 11 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图5 · 与既有驾驶数据比较。 一名驾驶者多速度数据与示例曲线,不能视为大样本机制验证。
 原文 Fig. 6 · PDF 第 13 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图6 · 视觉检测与制动要求。 障碍宽度及检测阈值约束可获得的信息,交点是模型条件下的界限。
 原文 Fig. 7 · PDF 第 21 页 · 原文图像 · 查看来源
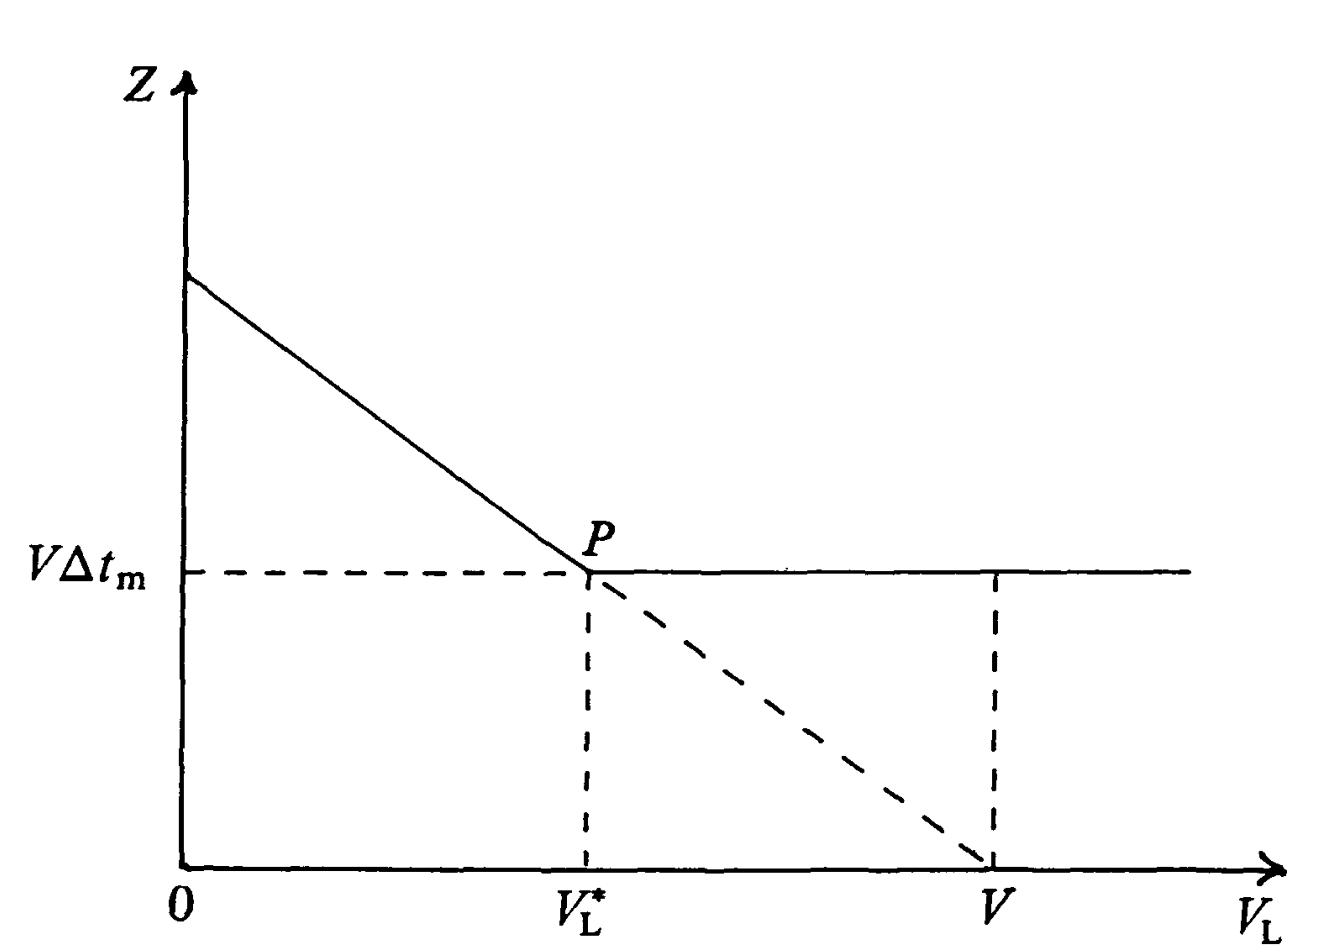
图7 · 跟车触发条件。 附录中的分段几何关系帮助推导所需减速度,不是实测轨迹。
讨论与解读边界
光学变量tau本身表征假定当前速度恒定下的剩余时间(一阶估计),但其时间导数dot{tau}解析推导中直接纳入了瞬时相对减速度,因而不能断言直接感知理论对加速度物理效应具备天然盲目性。利用视角间隔定义tau所获得的旋转眼动不敏感性建立在严格的对称光学几何假设上,并不意味着任意视网膜光学流特征均能天然免疫眼球跳视的干扰。文中的交通工况计算属于特定假定下的理论演算范例,不可直接作为当今道路交通工程的现实安全法规;后续关于前馈内部模型预测与直接光学闭环调节的学术争论属于控制理论的深度互补,不可简单定性为单一学派的非黑即白。
思考问题
- 在保持角膨胀相似而改变运动规律时,行为更依赖tau、其变化率还是学习到的规律?
- 将视觉噪声、反应延迟和代价纳入后,固定tau余量还能解释哪些制动曲线?