D03 · Reach Plans in Eye-Centered Coordinates
Aaron P. Batista, Christopher A. Buneo, Lawrence H. Snyder & Richard A. Andersen (1999) Science, 285, 257-260. doi:10.1126/science.285.5425.257
在所测PRR伸手相关细胞中,多数目标调谐更符合眼中心而非手中心坐标;插入扫视后,记忆目标相关活动会更新。数据支持一种早期空间表征,未直接证明完整坐标变换通路。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
证明后顶叶活动与伸手计划有关之后,仍需回答一个空间计算问题:准备伸手的神经活动究竟以什么为参照描述目标?视觉首先给出目标相对注视方向的位置,而手臂最终需要到达目标相对当前手位的位置。动作由手执行,并不意味着所有准备阶段都已经采用手中心坐标;相反,较早的计划也可能保留视觉输入的眼中心形式,再由其他过程结合身体状态形成输出。区分这两种可能,能够限制视觉到动作之间的计算顺序,也能避免仅凭某区域与伸手有关,就把它视作已完成全部坐标转换的运动指令阶段。
困难在于通常的伸手任务中,眼位、手位和目标位置容易相互关联。若动物总从同一位置看向并伸向目标,眼中心与手中心描述可能对神经活动作出相似预测。因此需要改变初始手位和注视方向,比较同一细胞的目标调谐在不同参照下是否更一致。还有一个更严格的问题来自记忆条件:目标消失后若眼睛移动,外部目标虽未移动,其相对眼的位置却已改变。单次视觉响应可以带有眼中心特征,但真正可用于计划的表征还应能够在这类变化后更新。坐标偏好与扫视后的更新能力是相关而不同的证据,需要分别检验。
本研究比较了PRR伸手相关细胞在不同眼手配置下的延迟活动,并在记忆期插入扫视,观察目标相关响应是否随新的眼位关系调整。结果支持所测群体多数细胞更符合眼中心描述,也支持扫视后记忆目标活动的更新,使眼中心形式成为一种可以服务伸手准备的表征,而非只能用于视觉或眼动的信号。不过,实验筛选偏向伸手计划响应,眼位与手位的采样并非完整全因子设计,相关性优势不能逐个等同于排除了其他参考系。扫视补偿判据也不要求响应精确恢复到场内对照水平。由这些结果走向完整的眼、头、肢体信号转换模型,仍需额外证据,尤其不能把扫视后平均响应更新写成已经证实扫视前的预测性重映射。
研究思路
分别改变初始手位与注视位置,比较调谐一致性;随后在记忆延迟内插入扫视,检验活动能否补偿视网膜坐标变化。
方法
坐标分析包含三只猴的74个伸手特异细胞,筛选本身偏向伸手计划响应。四种条件分别改变水平手位或眼位,目标仍分布在二维按钮板上;不是完整的眼位×手位全因子采样。
相关分析使用延迟期平均活动,另做眼中心平移对齐。扫视插入实验分析34个细胞,主要比较扫视后100 ms至go信号的平均放电与目标在场外的对照。
主要结果
74个细胞中84%在眼中心比较中相关更高,平移对齐分析为81%。这是模型一致性的比较,不是每个细胞均达到排除其他坐标系的独立显著性检验。
34个受测细胞均满足作者的扫视补偿判据,即扫视后响应显著高于场外对照。判据并不要求恢复到场内对照的完全相等水平,因此不能称为所有细胞精确、完整补偿。
作者据此提出眼中心计划经眼、头、肢体位置信号调节后转换到动作相关坐标的模型。完整变换、实时更新精度和扫视前预测性重映射均未在本文被直接确立。
逐图解读
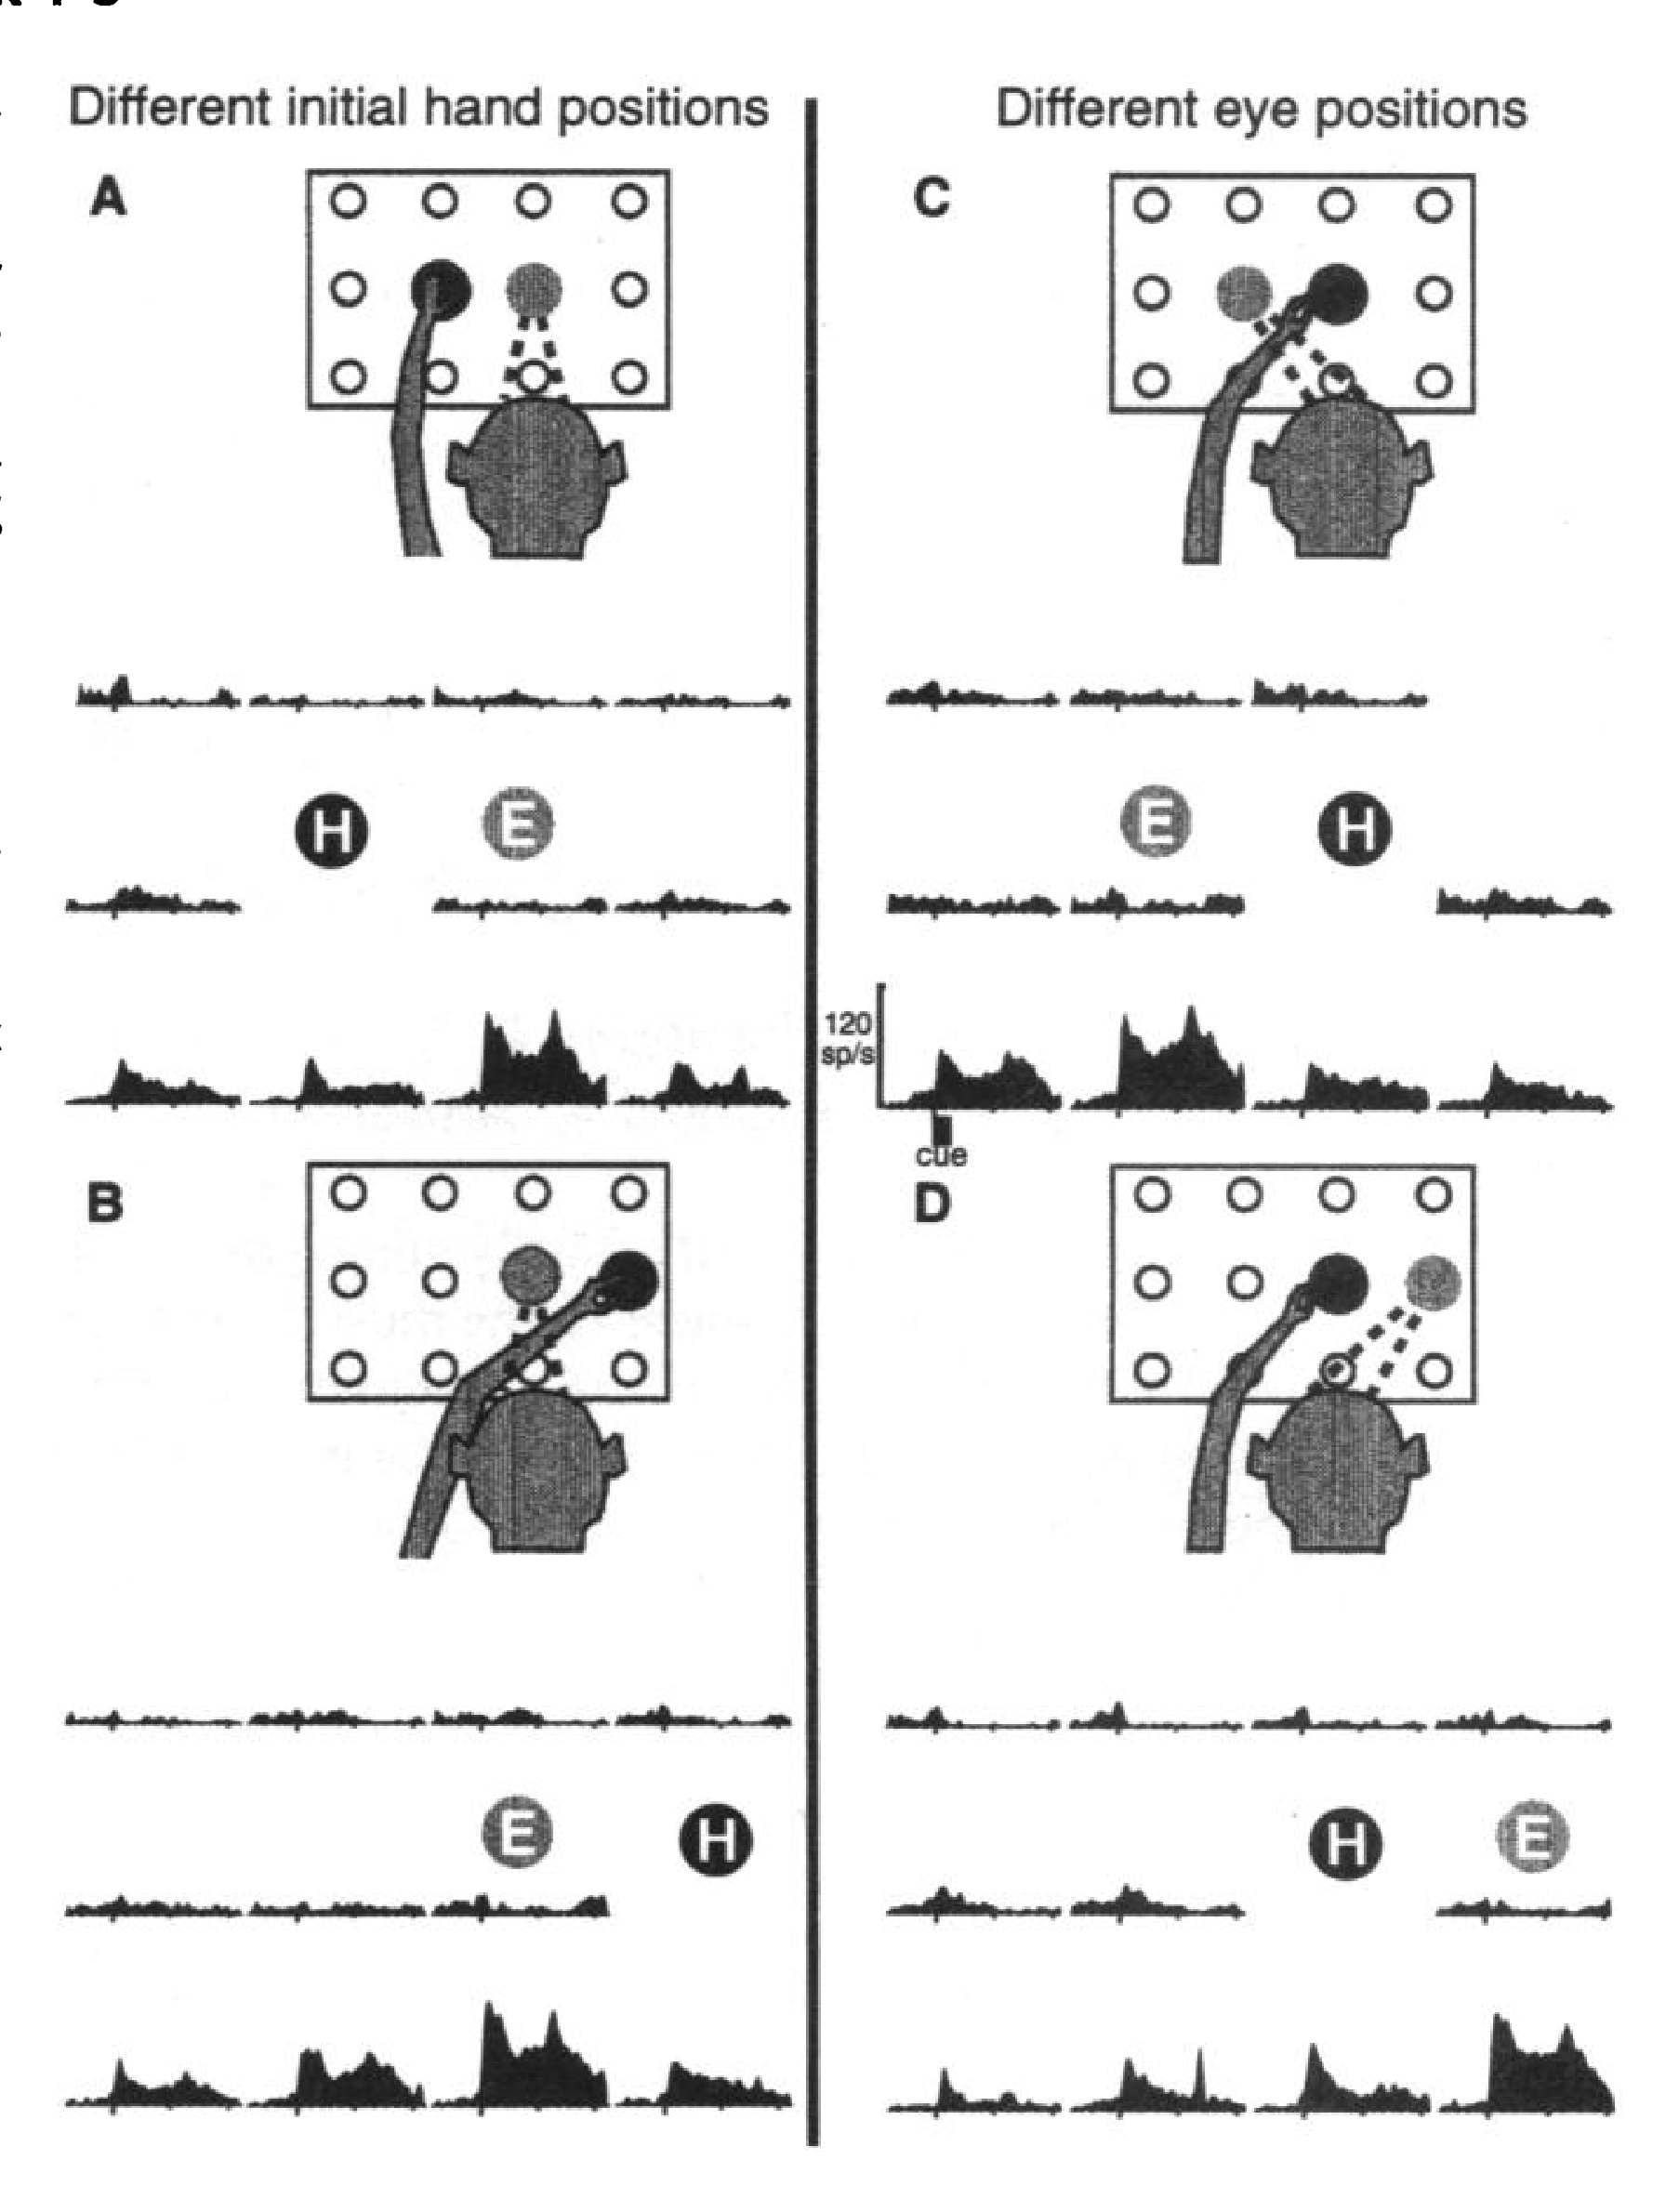 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 四种眼手配置。 A/B改变手位,C/D改变眼位;示例的偏好目标更随注视位置变化。
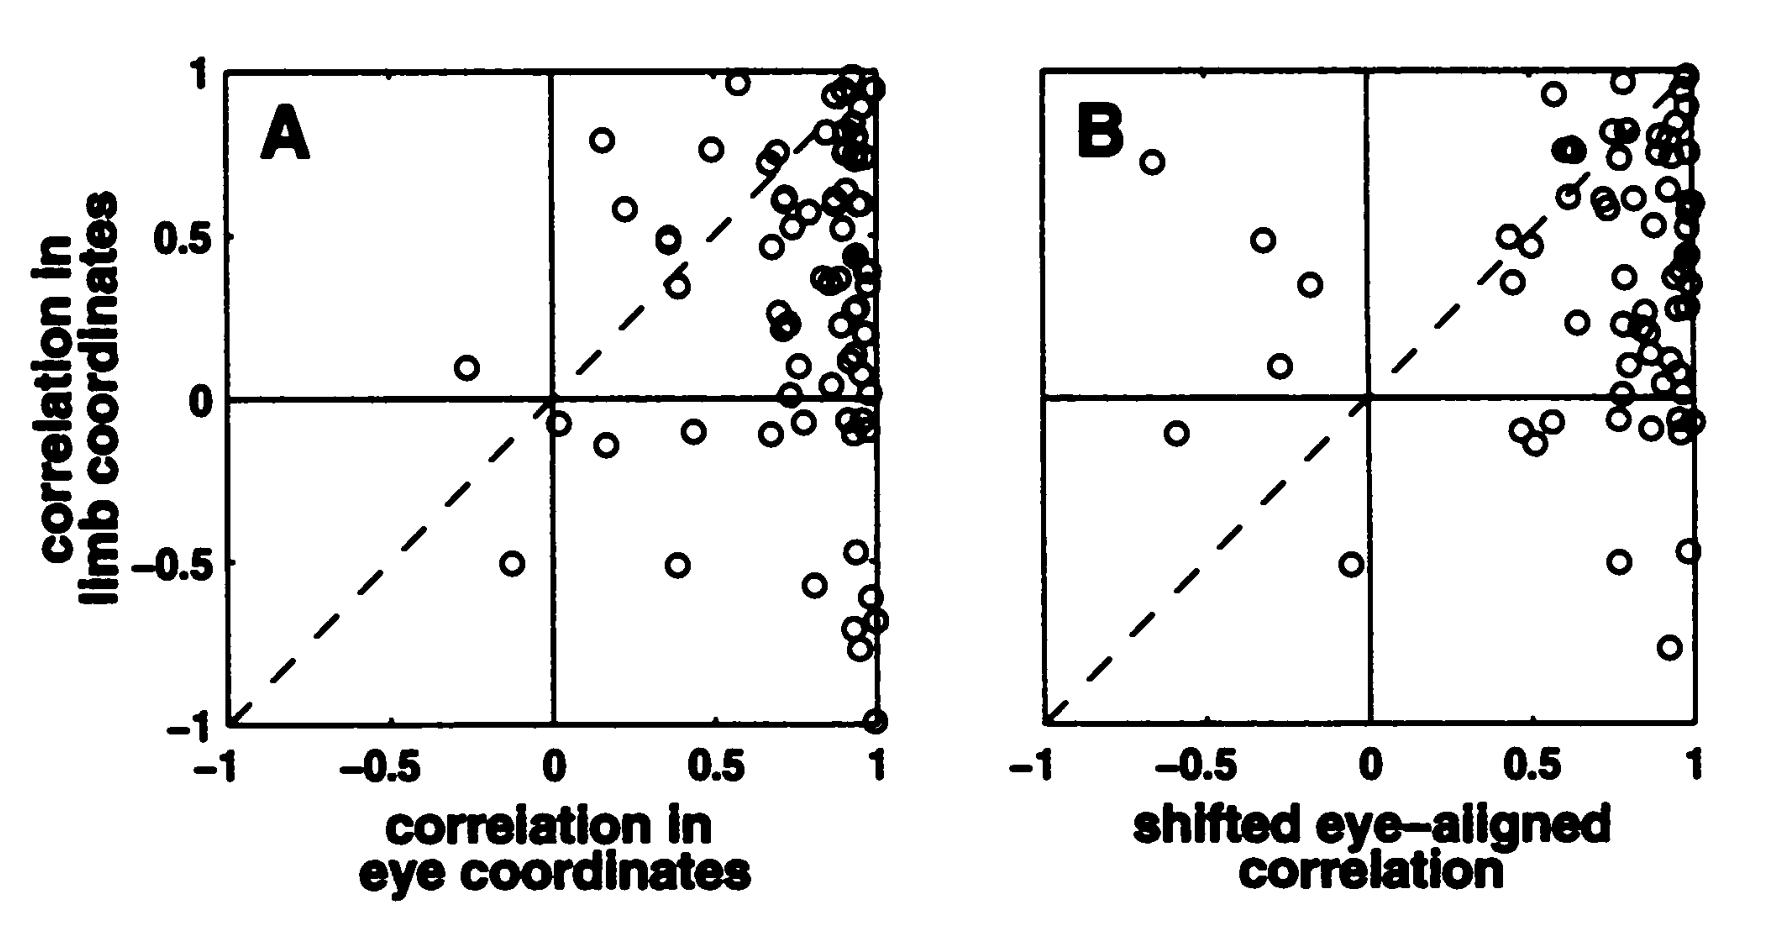 原文 Fig. 2 · PDF 第 2 页 · 原文图像 · 查看来源
图2 · 群体坐标比较。 A比较两类相关,B比较平移前后相关;每点一个细胞,不能将低于对角线直接等同于个体显著性。
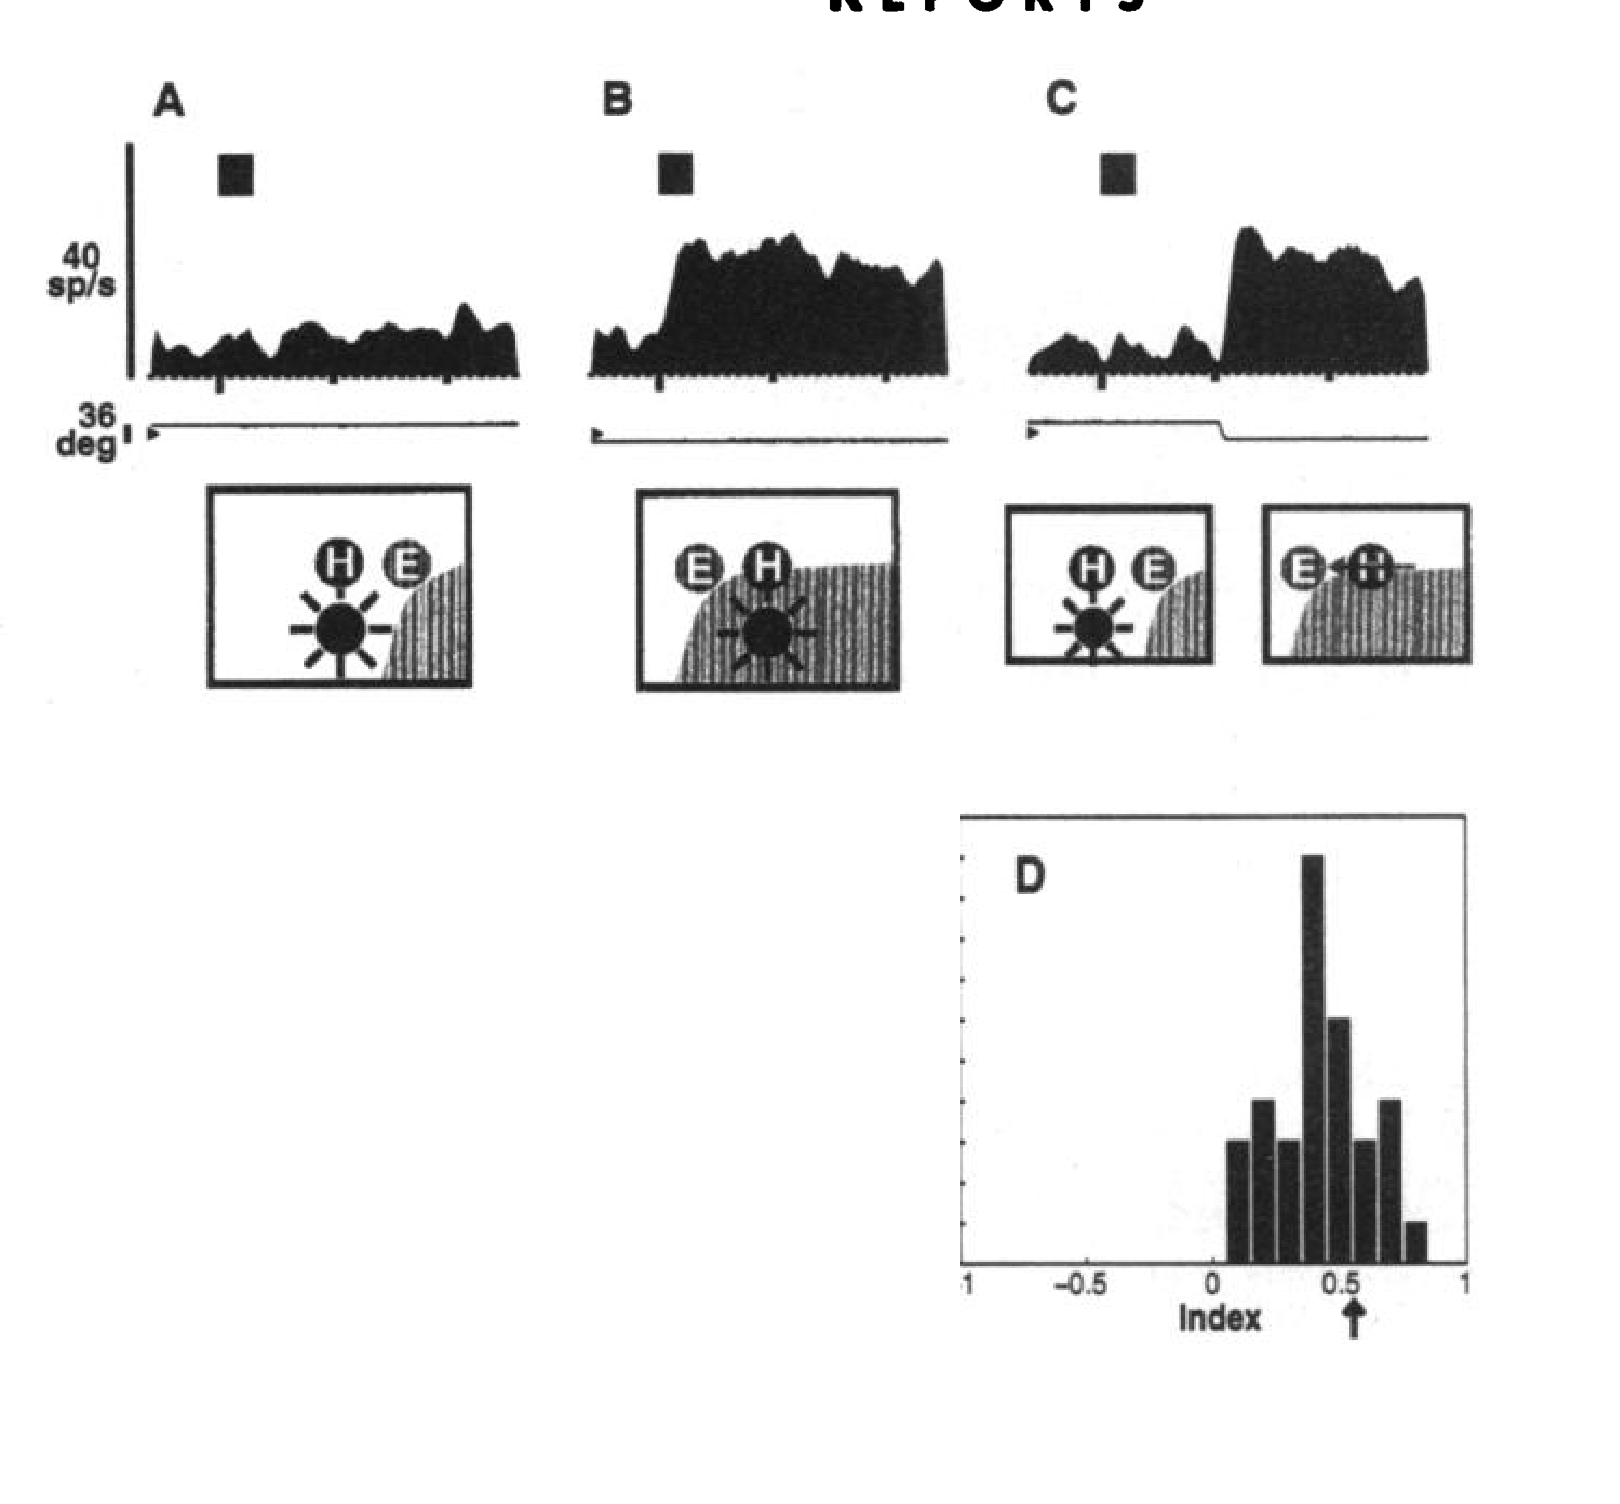 原文 Fig. 3 · PDF 第 3 页 · 原文图像 · 查看来源
图3 · 插入扫视后的更新。 A–C为示例,D为相对场外条件的响应指标。指标大于零不等于完全恢复场内响应。
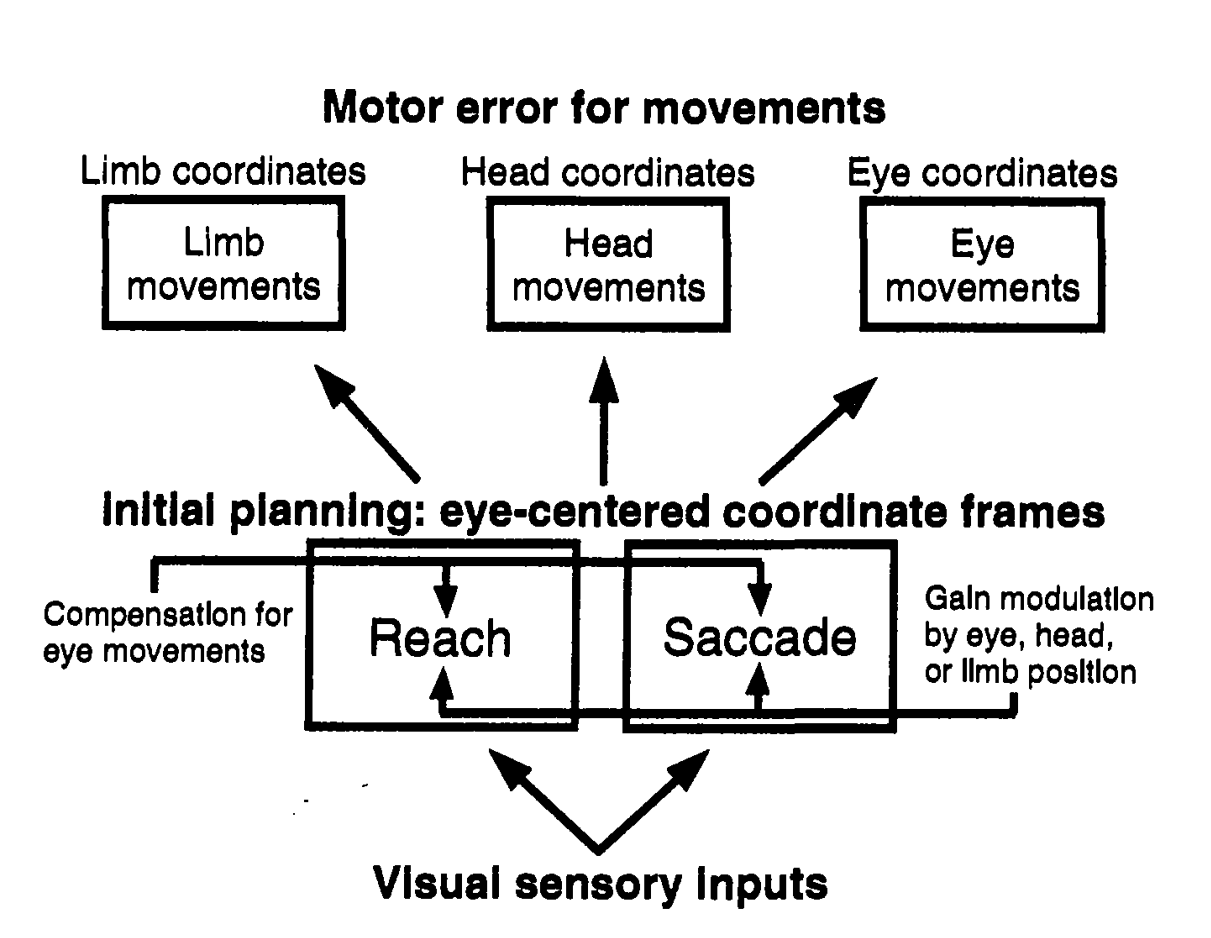 原文 Fig. 4 · PDF 第 3 页 · 原文图像 · 查看来源
图4 · 作者提出的通路模型。 底部视觉输入向上进入计划与转换环节;箭头与gain modulation是理论解释,不是本文测得的连接权重。
讨论与解读边界
结果限于筛选出的PRR细胞及测试范围,群体仍有异质性。相关系数不能单独分离调谐位置、增益和混合选择性;初始手位改变也改变运动向量。把本研究、D01和D04并读有助于提出模型,却不意味着它们追踪了同一个串行神经环路。
思考问题
- 扩大二维眼位和手位的独立采样后,混合坐标模型是否优于纯眼中心模型?
- 用逐时分析和未见目标位置检验,扫视补偿何时开始,空间精度能达到什么程度?