D04 · Direct visuomotor transformations for reaching
Christopher A. Buneo, Murray R. Jarvis, Aaron P. Batista & Richard A. Andersen (2002) Nature, 416, 632-636. doi:10.1038/416632a
area 5的伸手相关响应同时受目标相对眼和手的位置影响,PRR响应则更偏眼中心。结果支持直接视觉运动变换的可能机制,尚未直接测出神经回路执行“T−H”运算。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
若目标和手位置在共同参考系内表示,可以相减得到目标相对手的位置;另一方案则经过头、身体等中间参考系。
研究思路
先比较不同参考系下的跨条件活动一致性,再用目标位置×初始手位的反应场区分纯坐标、增益调节与混合坐标模型。
方法
第一实验为两只恒河猴89个area 5细胞,四种眼手条件。第二实验为同一只猴15个area 5和17个PRR细胞,五个起始手位×五个目标。主要窗口为运动起始前后各200 ms,线索后和延迟期另作分析。
群体相关图合并细胞及多个运动配对,相关系数不是单细胞平均准确率。平移分布中的98个PRR细胞来自既有研究数据分析,与D03的74个相关分析样本不可互换。
主要结果
保持目标相对眼和手的位置同时一致时,area 5活动相关最高(汇总r=0.95);其他比较仍有较高相关,并非毫无解释力。
手位改变36°时,area 5调谐平移分布的主峰约18°,PRR约0°。结果更符合area 5混合依赖而非两个纯坐标亚群的简单混合,未证明每个细胞恰好各占一半权重。
第二实验的反应场和梯度方向支持area 5眼手共同依赖与PRR较强眼中心目标调谐。部分PRR细胞受到初始手位增益调节。用共同眼中心表示相减、再由加权汇聚读出手中心向量,是结合数据与既有模型提出的机制。
逐图解读
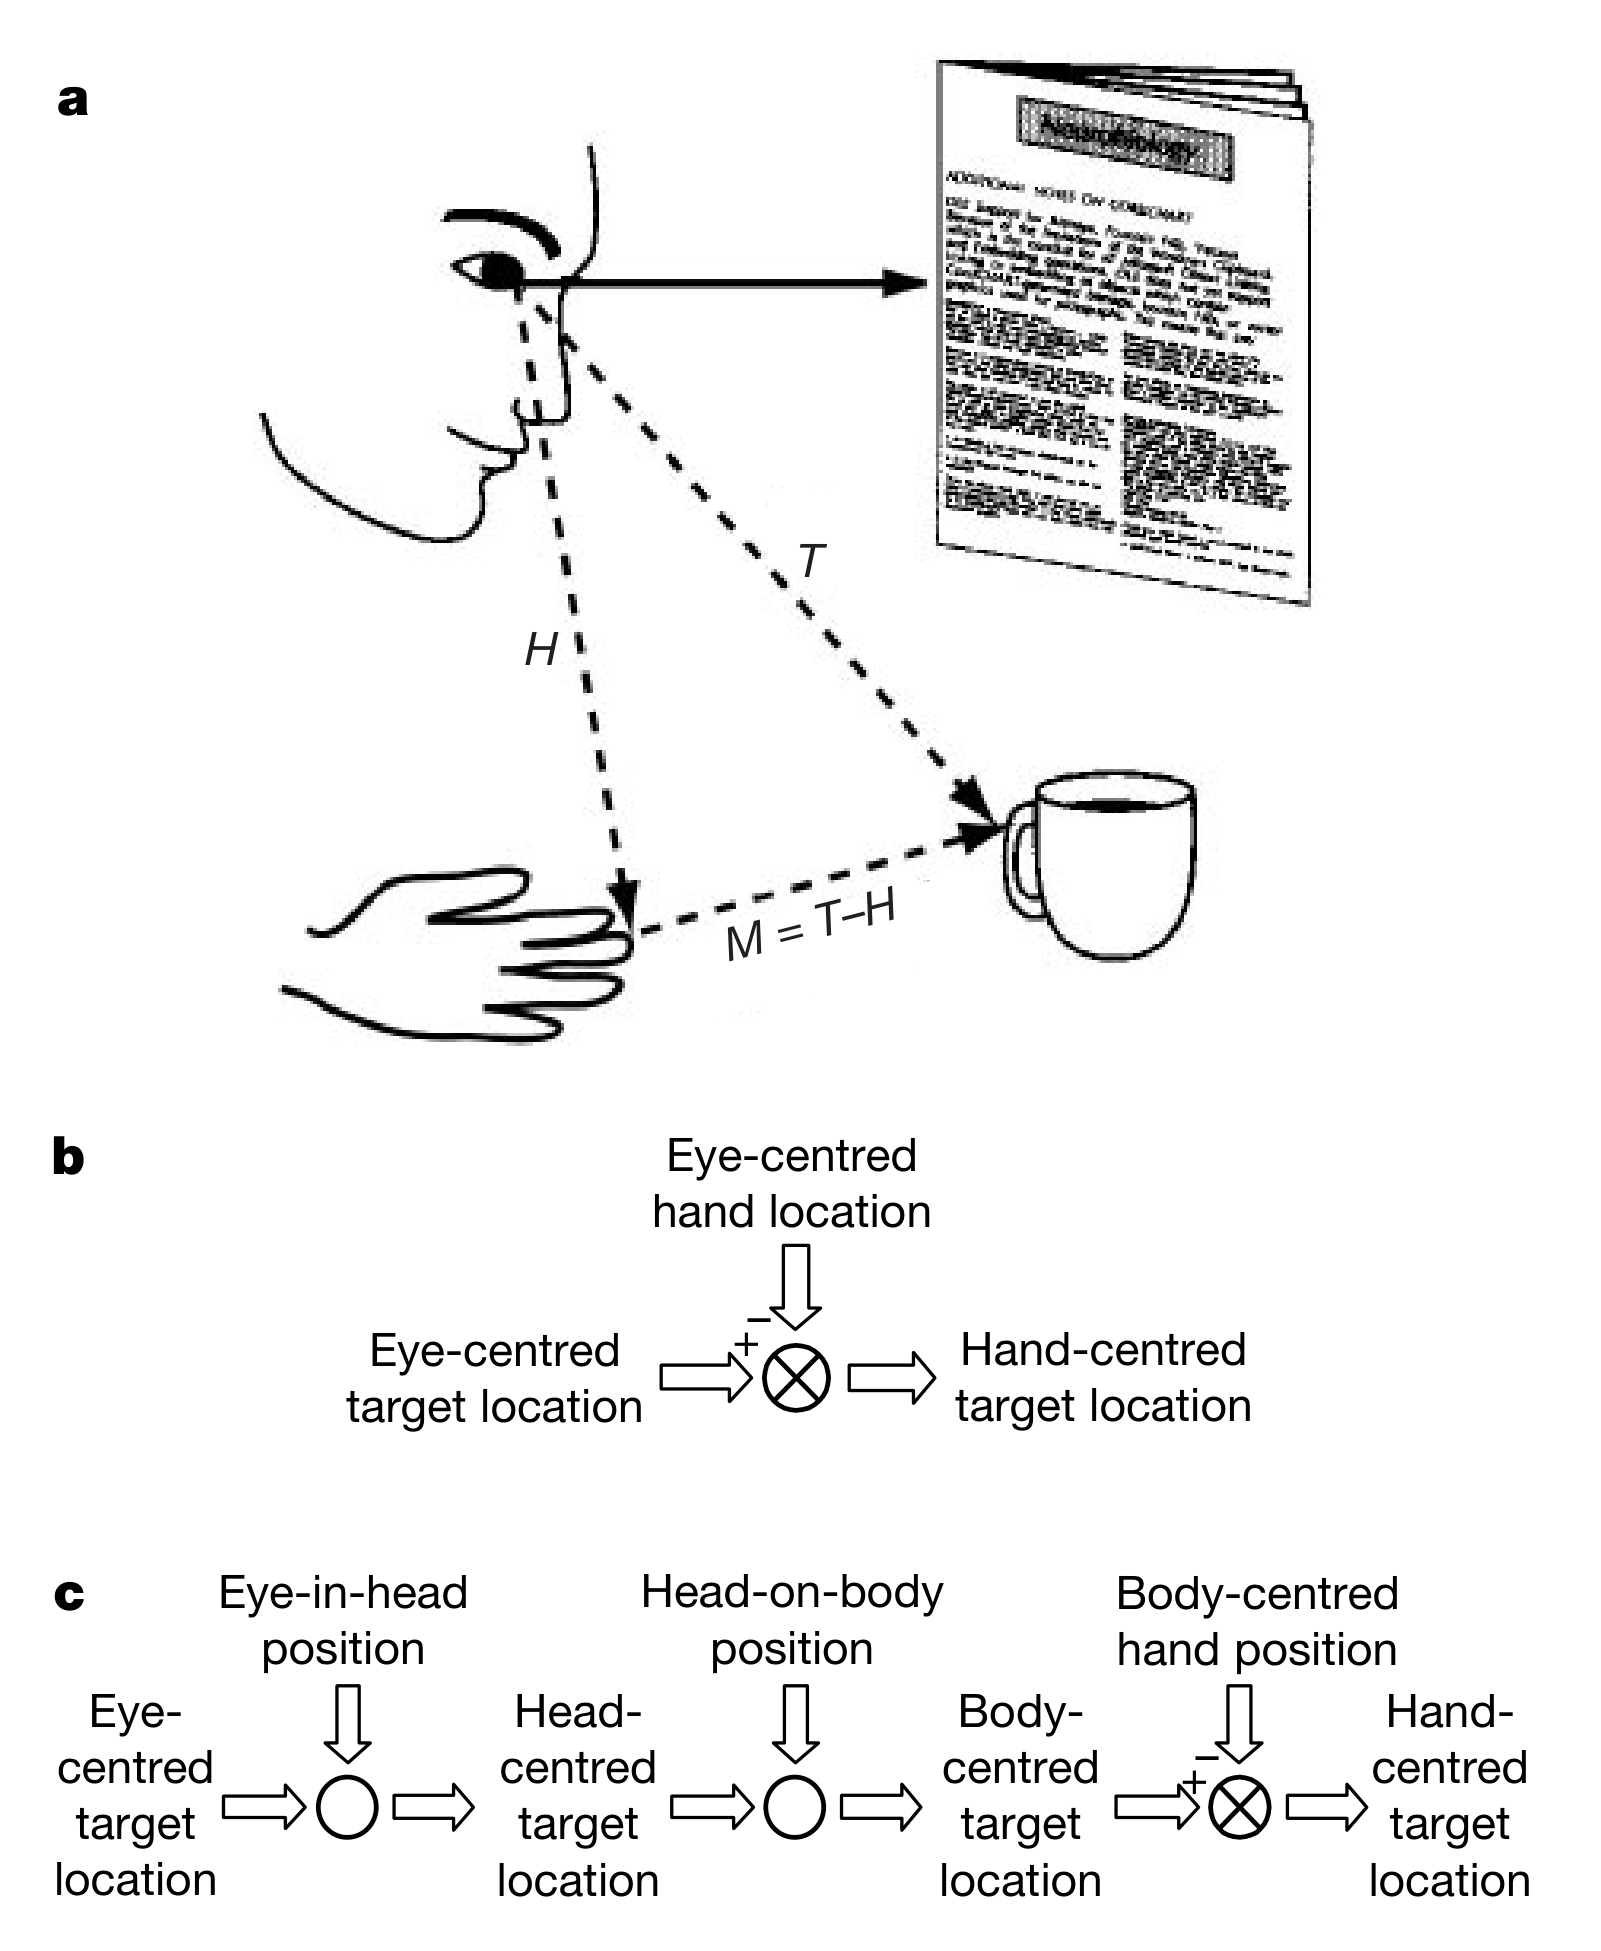 原文 Fig. 1 · PDF 第 2 页
图1 · 直接与间接变换。 a/b在共同眼中心坐标下相减,c为串行方案;均是待比较的计算框架。
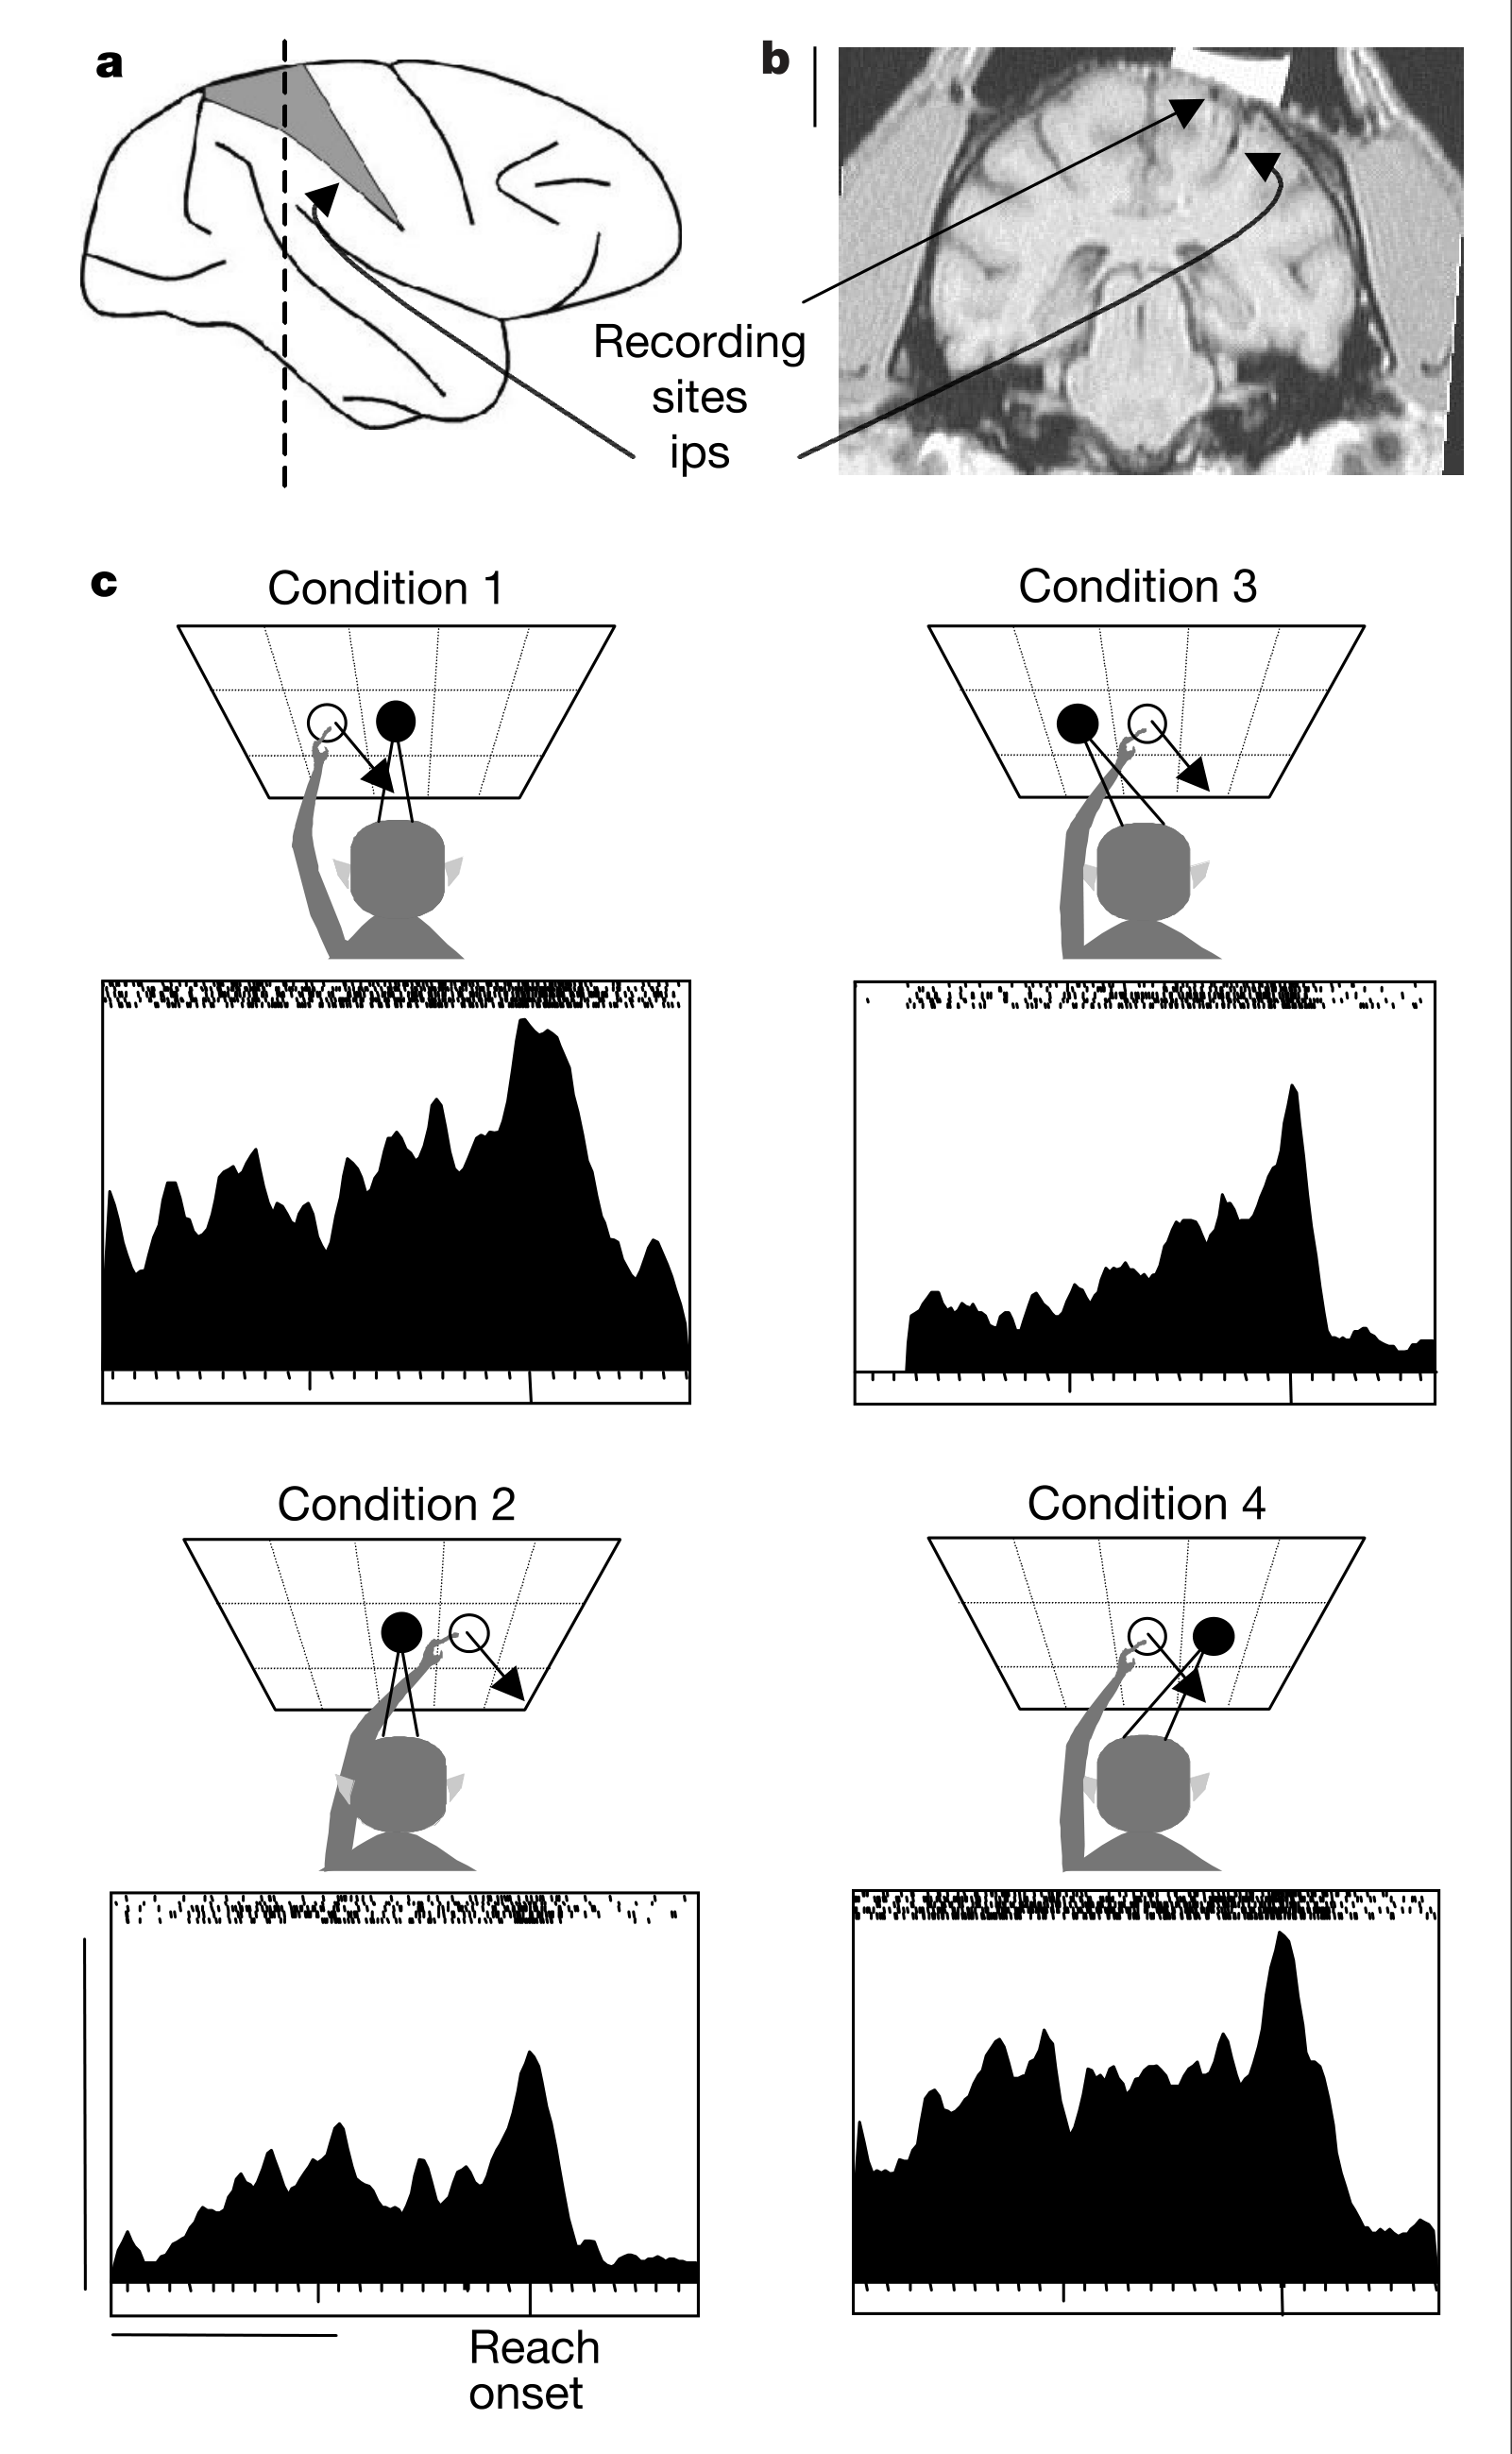 原文 Fig. 2 · PDF 第 2 页
图2 · 定位及单细胞示例。 同一运动向量在不同眼手配置下响应不同,说明只用运动向量不足。
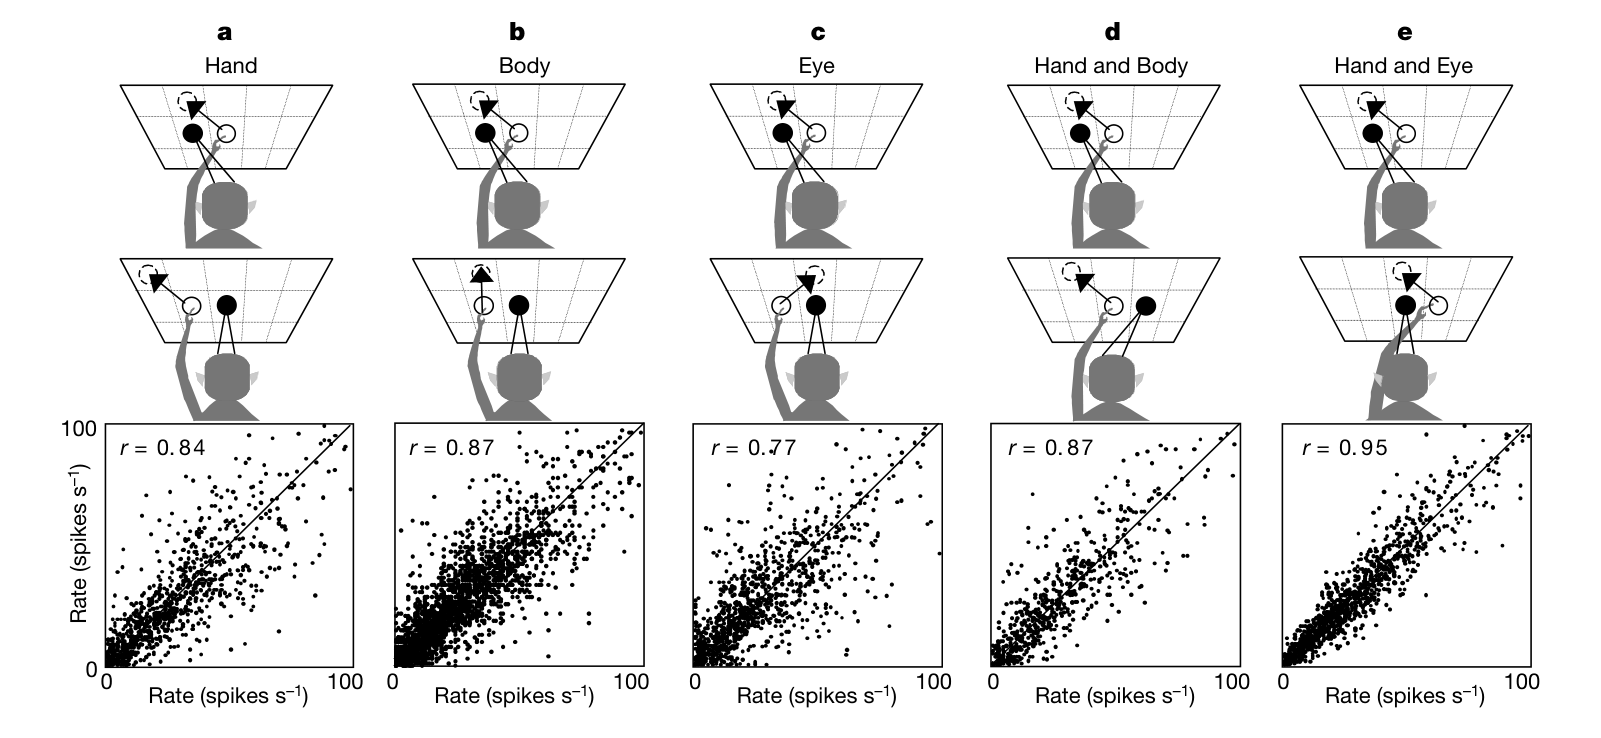 原文 Fig. 3 · PDF 第 3 页
图3 · 汇总跨条件相关。 五种坐标匹配比较,手+眼最高;每点是某细胞的一对运动条件,不是每点一个独立动物。
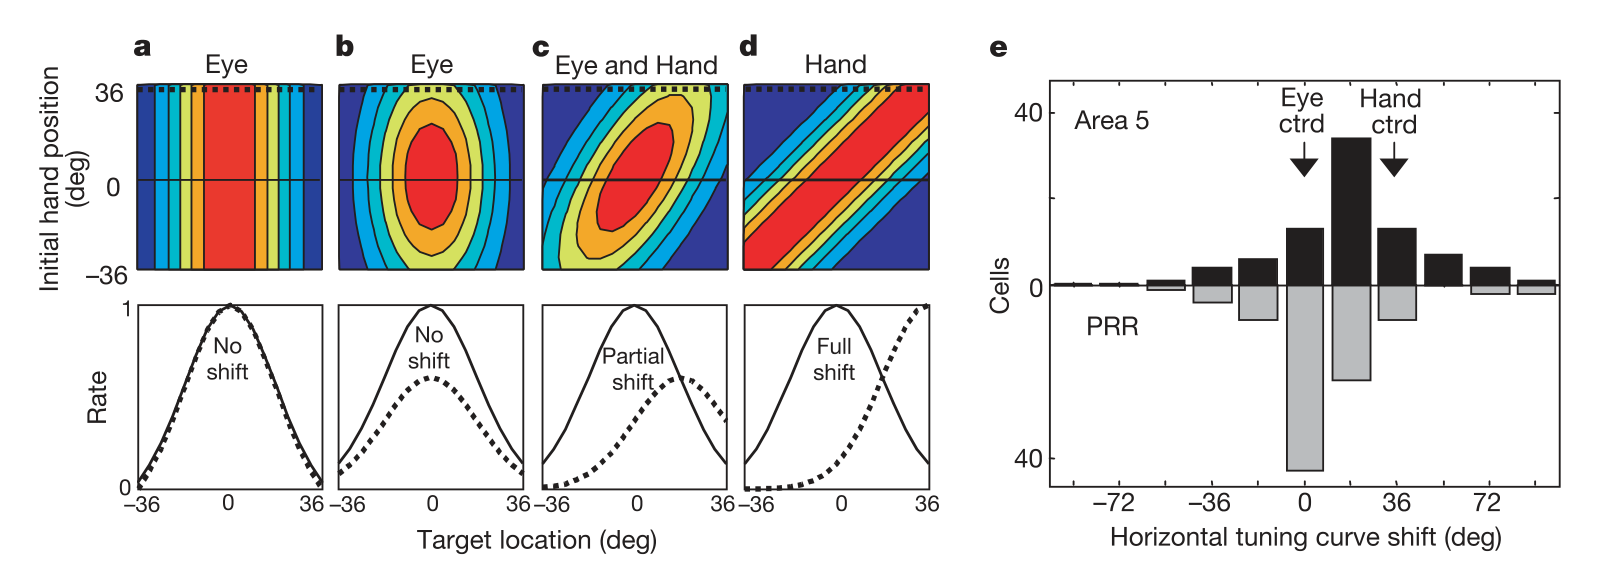 原文 Fig. 4 · PDF 第 3 页
图4 · 理想反应场与实际平移分布。 a–d是模型,e是细胞分布。area 5的中间主峰支持混合依赖。
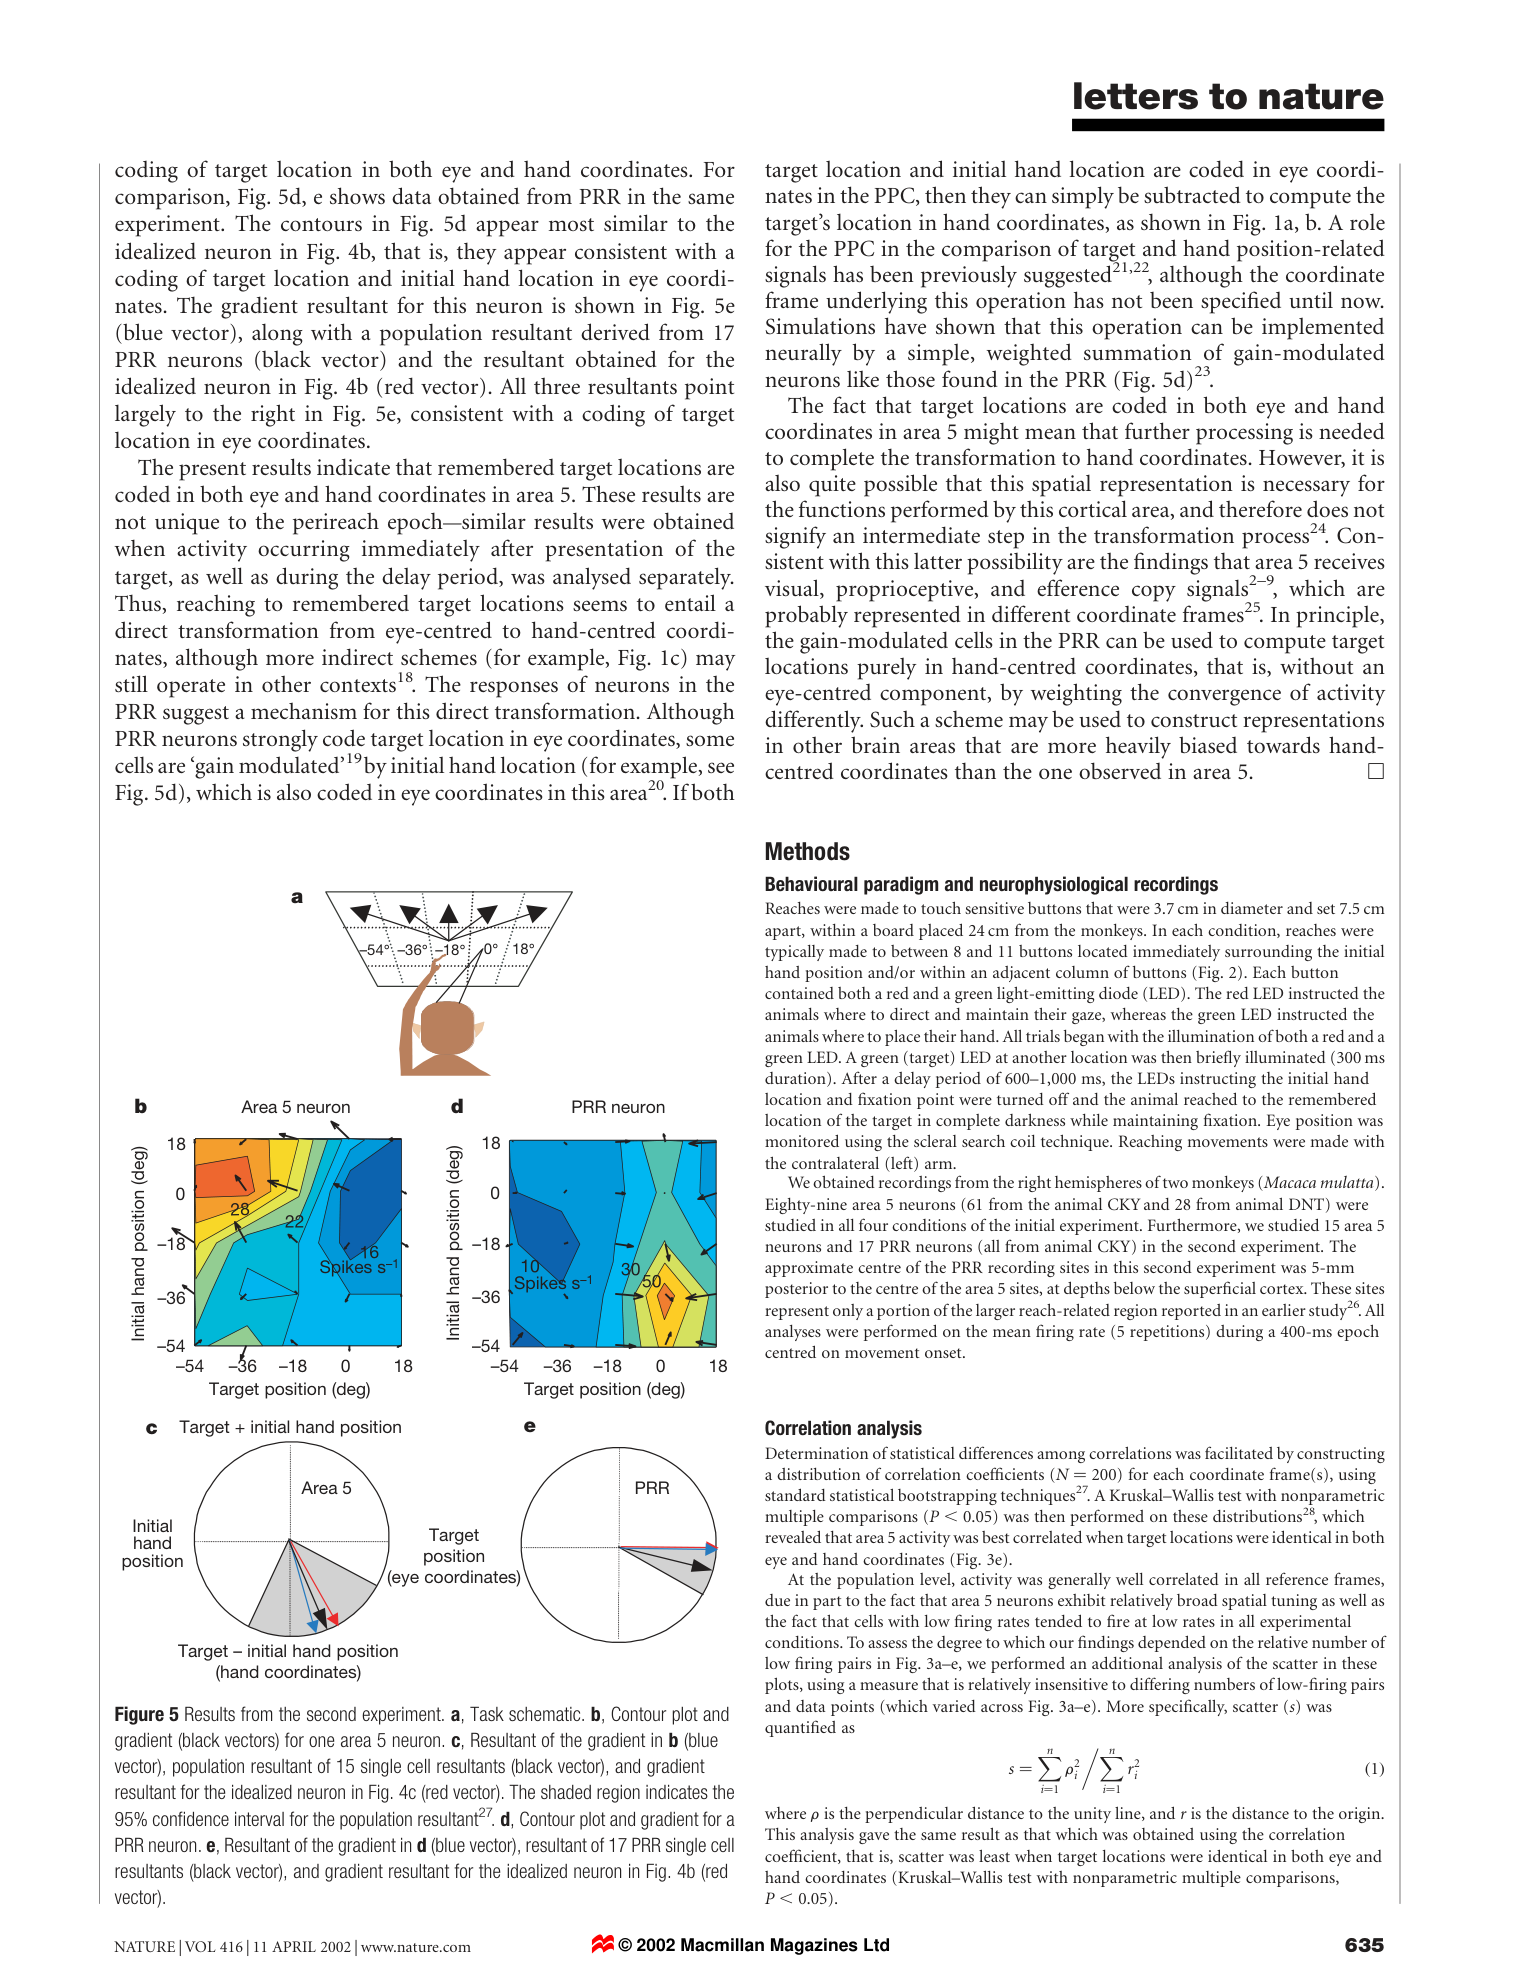 原文 Fig. 5 · PDF 第 4 页
图5 · 二维条件矩阵及梯度。 b/c为area 5,d/e为PRR;向量经过角度加倍及归一化处理,不能直接当作真实运动方向。
讨论与解读边界
实验没有改变头部姿势,也没有直接追踪PRR到area 5的计算传递。因此不宜写成眼、头、手信号全部被实测组合,或把记录相关性等同于已识别的减法回路。混合坐标既可能是转换中的状态,也可能服务于本区功能,两者可共存。手中心位置是几何参考系概念,并不按定义必须随关节构型变化。
思考问题
- 保持手的空间位置不变而改变关节构型,哪些活动反映几何位置,哪些反映姿态或动力学?
- 对候选输入和读出环节作干预,能否预测性地改变目标与手位权重以及伸手误差?