B04 · Internal models for motor control and trajectory planning
Kawato, M. (1999). Current Opinion in Neurobiology, 9, 718–727. doi:10.1016/S0959-4388(99)00028-8
这篇综述以适应、抓握协调和眼动记录讨论前向、逆向内模型,并提出小脑实现与轨迹优化的联系。证据支持预测和动力学学习的重要性,但不同内模型的神经实现仍有待区分。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
内模型假说将动作控制分成两类计算:预测命令的后果,以及为目标动作求取合适命令。本文汇集截至1999年的代表性研究,讨论这些计算是否必要、可能如何学习及位于何处。
研究思路
先从行为适应和预期性抓握调节说明计算需求,再讨论小脑眼动记录、病变与成像证据,最后连接多模块选择及轨迹优化。它是一条理论论证线索,不是统一实验同时测得的因果链。
方法
文章属于叙述性综述,涉及人体行为、猴眼动电生理、成像以及计算模型,没有新增统一受试者样本或系统汇总效应量。不同范式、物种和证据层级应分别理解。
眼动部分将MST、DLPN及小脑VPFL的响应与眼球位置、速度和加速度模型联系;成像部分讨论学习及抓握—负载耦合相关活动。文中还包含个人通信及当时尚在印刷中的研究,不能把这些描述当成本文已提供完整方法和数据的独立实验。
主要结果
力场适应和撤场后效支持学习了与环境动力学相关的补偿;抓握力随预期负载提前调整,则支持预测参与协调。它们与内模型相容,但后效或时间领先本身不能唯一识别前向或逆向算法。
眼随动研究显示,从MST、DLPN到VPFL,群体的方向、速度和时间响应特征发生变化。Purkinje细胞简单与复杂峰的平均时程可由眼动动力学相关项描述,并具有近似镜像关系。作者据此支持反馈误差学习和部分逆动力学表示;这仍需区分相关拟合、回路贡献和教学信号的因果作用。
多配对模型将情境先验与感觉预测误差结合,以选择、混合和更新控制模块。最小方差理论则用终点误差作为目标,同时通过信号依赖噪声及被控对象动力学约束轨迹。它连接运动学目标与动力学计算,不意味着所有轨迹模型已经等价或争论已经结束。
逐图解读
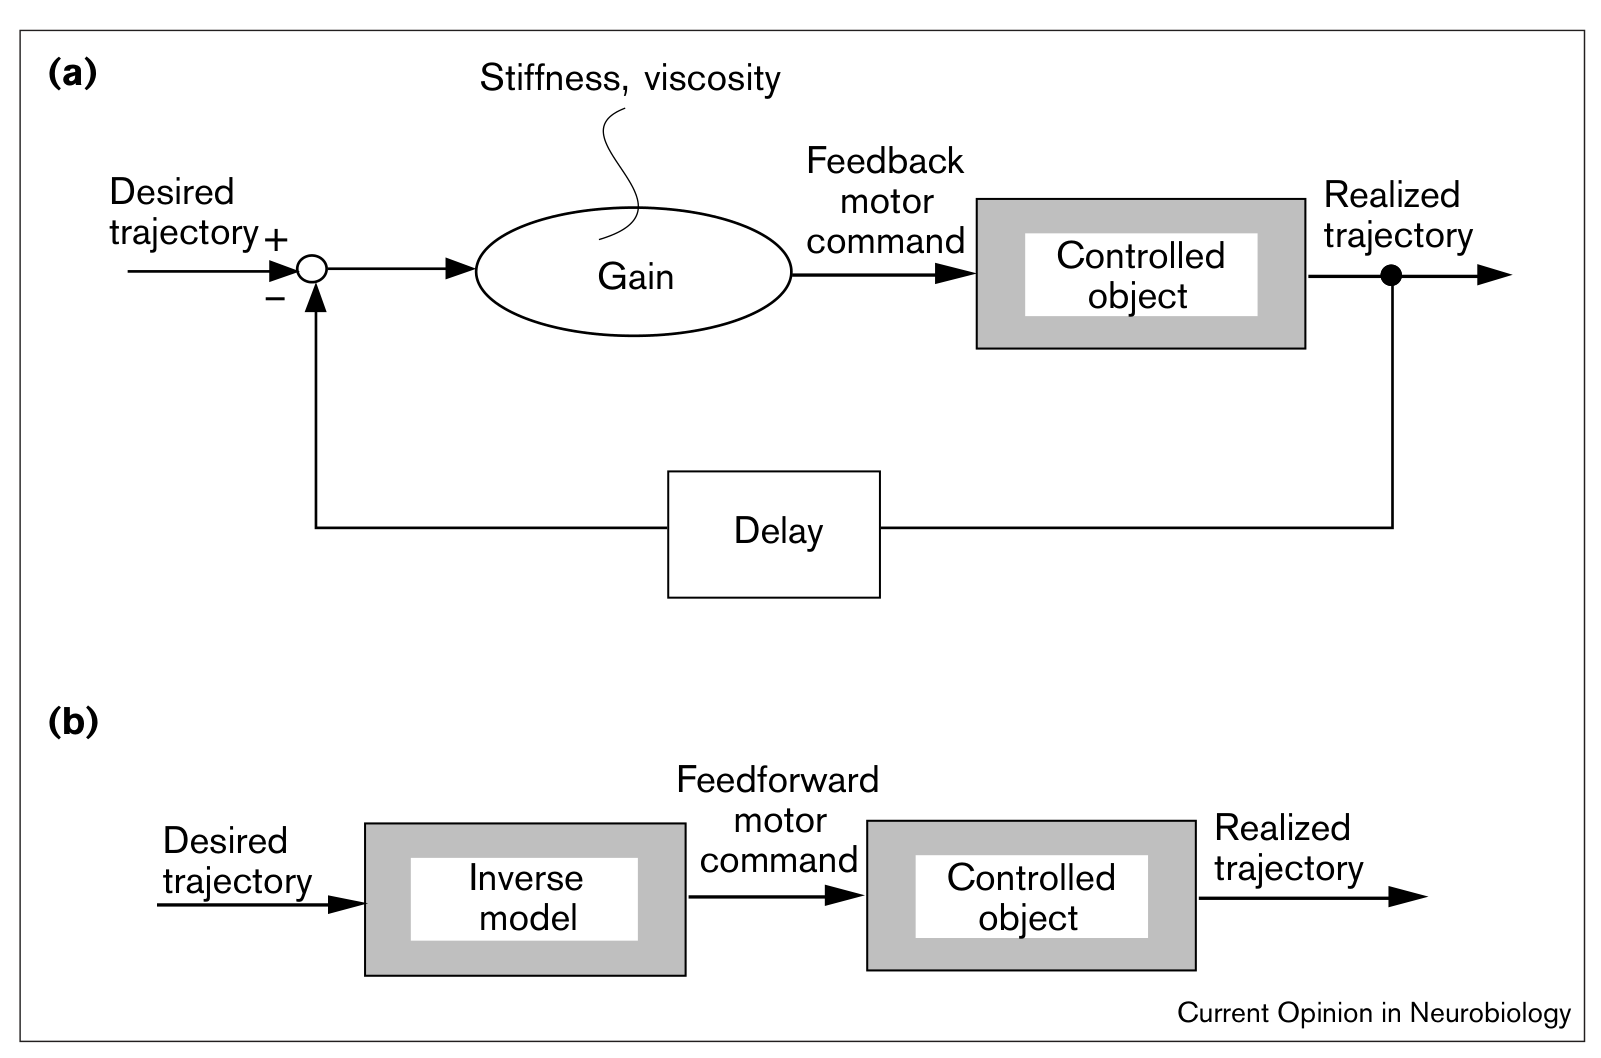 原文 Fig. 1 · PDF 第 2 页
图1 · 反馈与逆模型前馈。 A说明有延迟的反馈回路,B说明理想逆模型与对象串联时可实现目标。理想逆模型是理论条件;图不能证明真实运动没有反馈或反馈控制在生物系统中不可用。
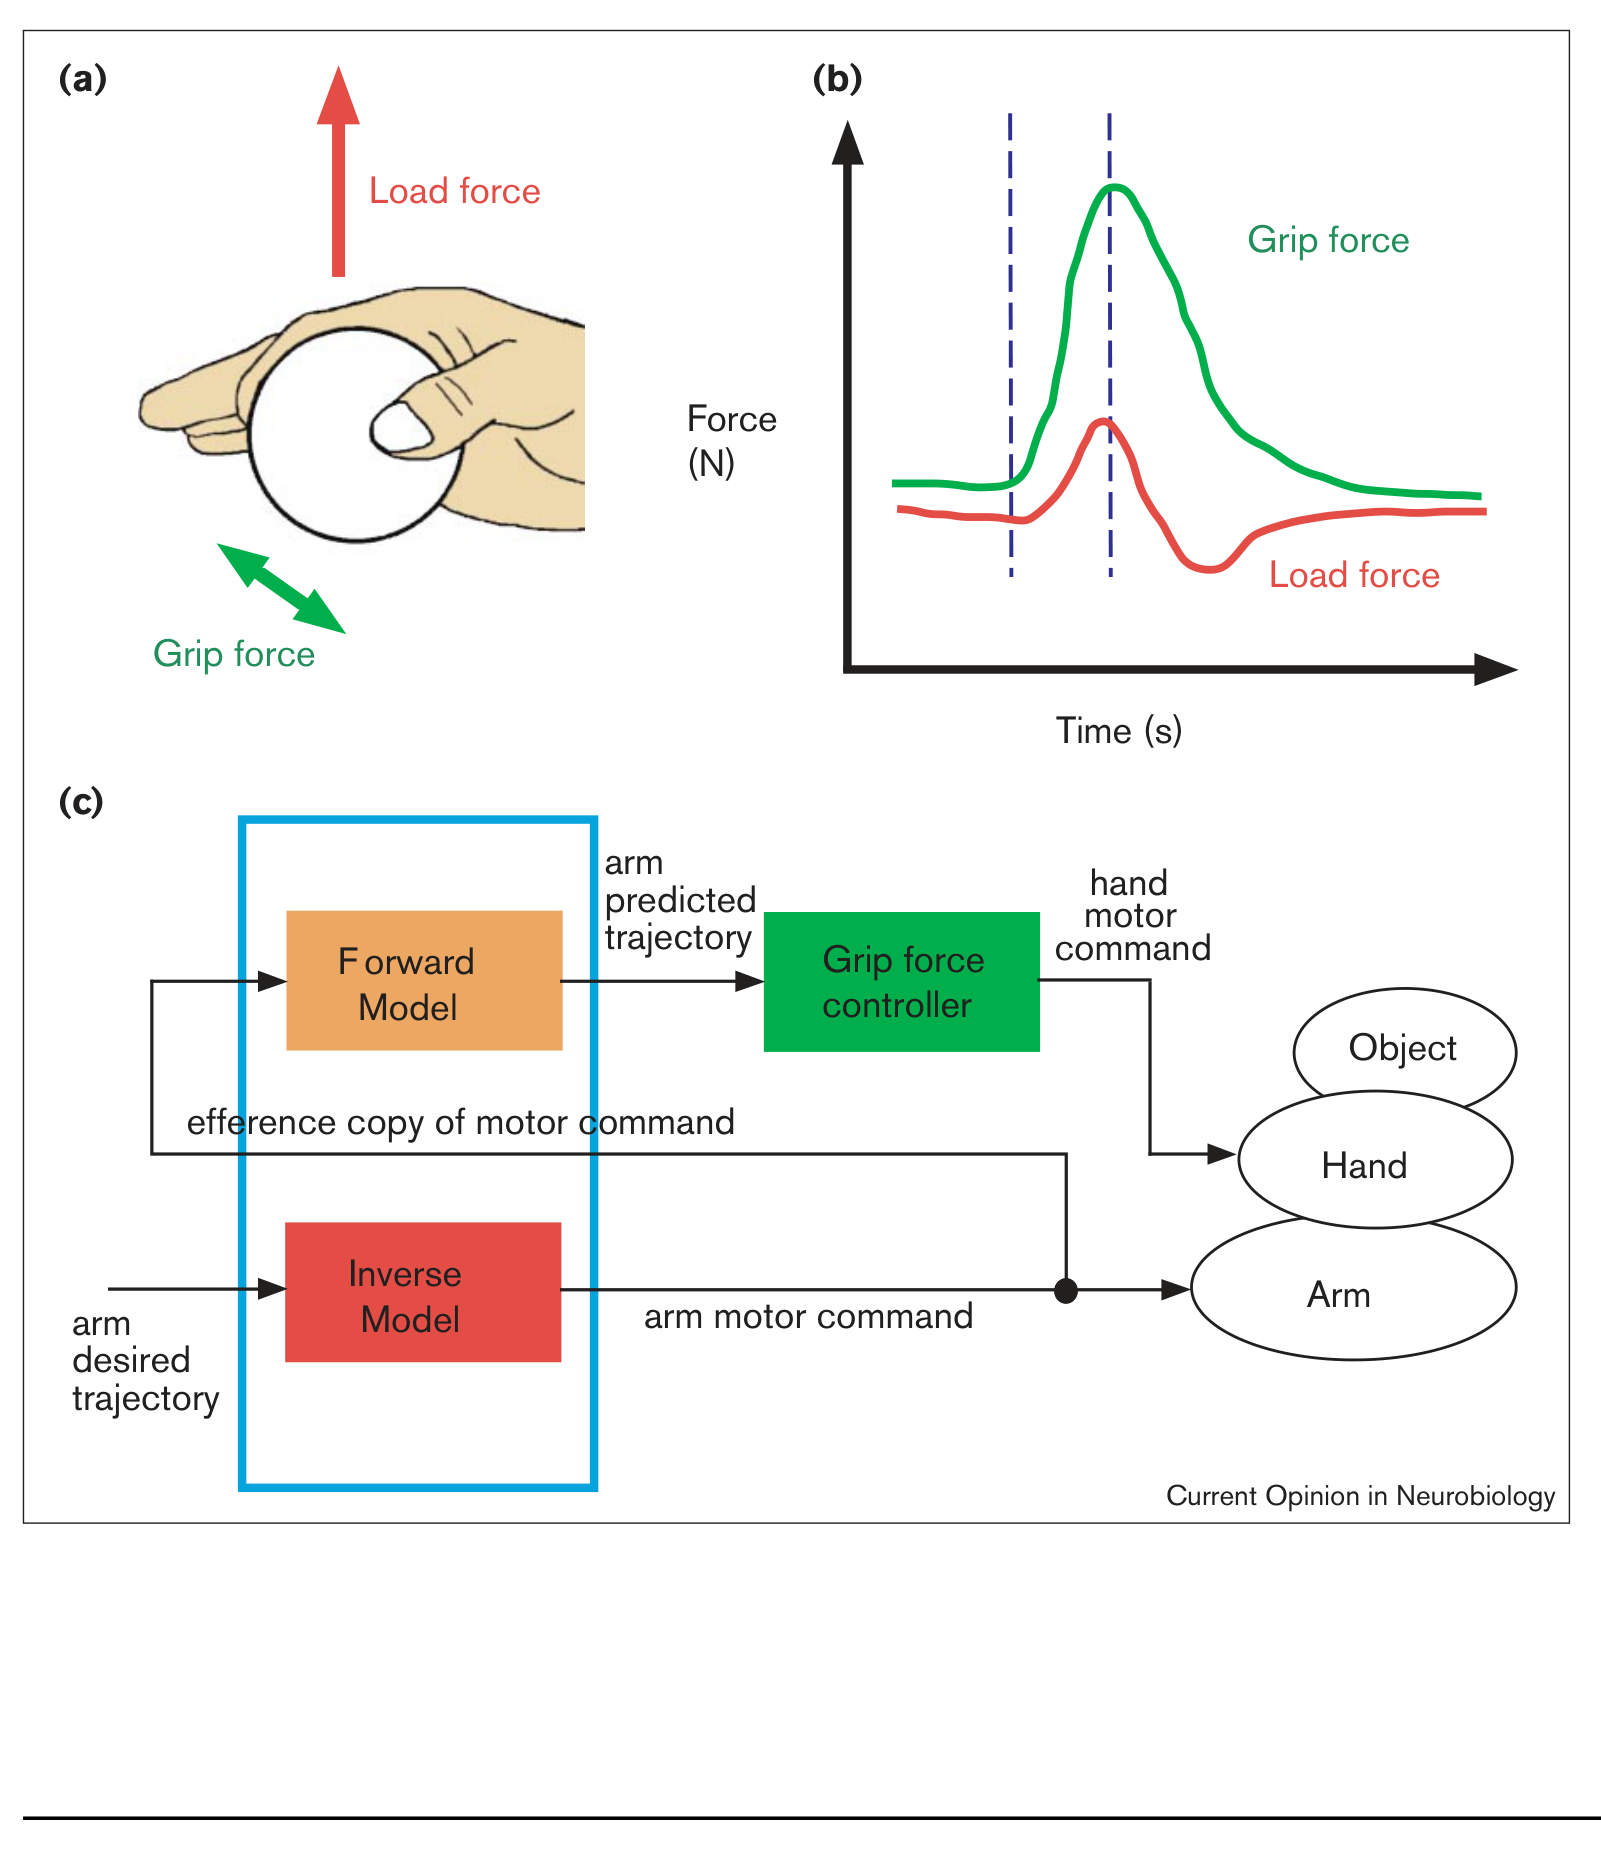 原文 Fig. 2 · PDF 第 3 页
图2 · 抓握力与负载力协调。 A为抓握几何,B为随负载变化的抓握力,C为前向预测和逆向控制参与的解释。抓握需留出防滑余量;图中的计算分工不能仅凭相关成像活动确认为三个已定位的独立内模型。
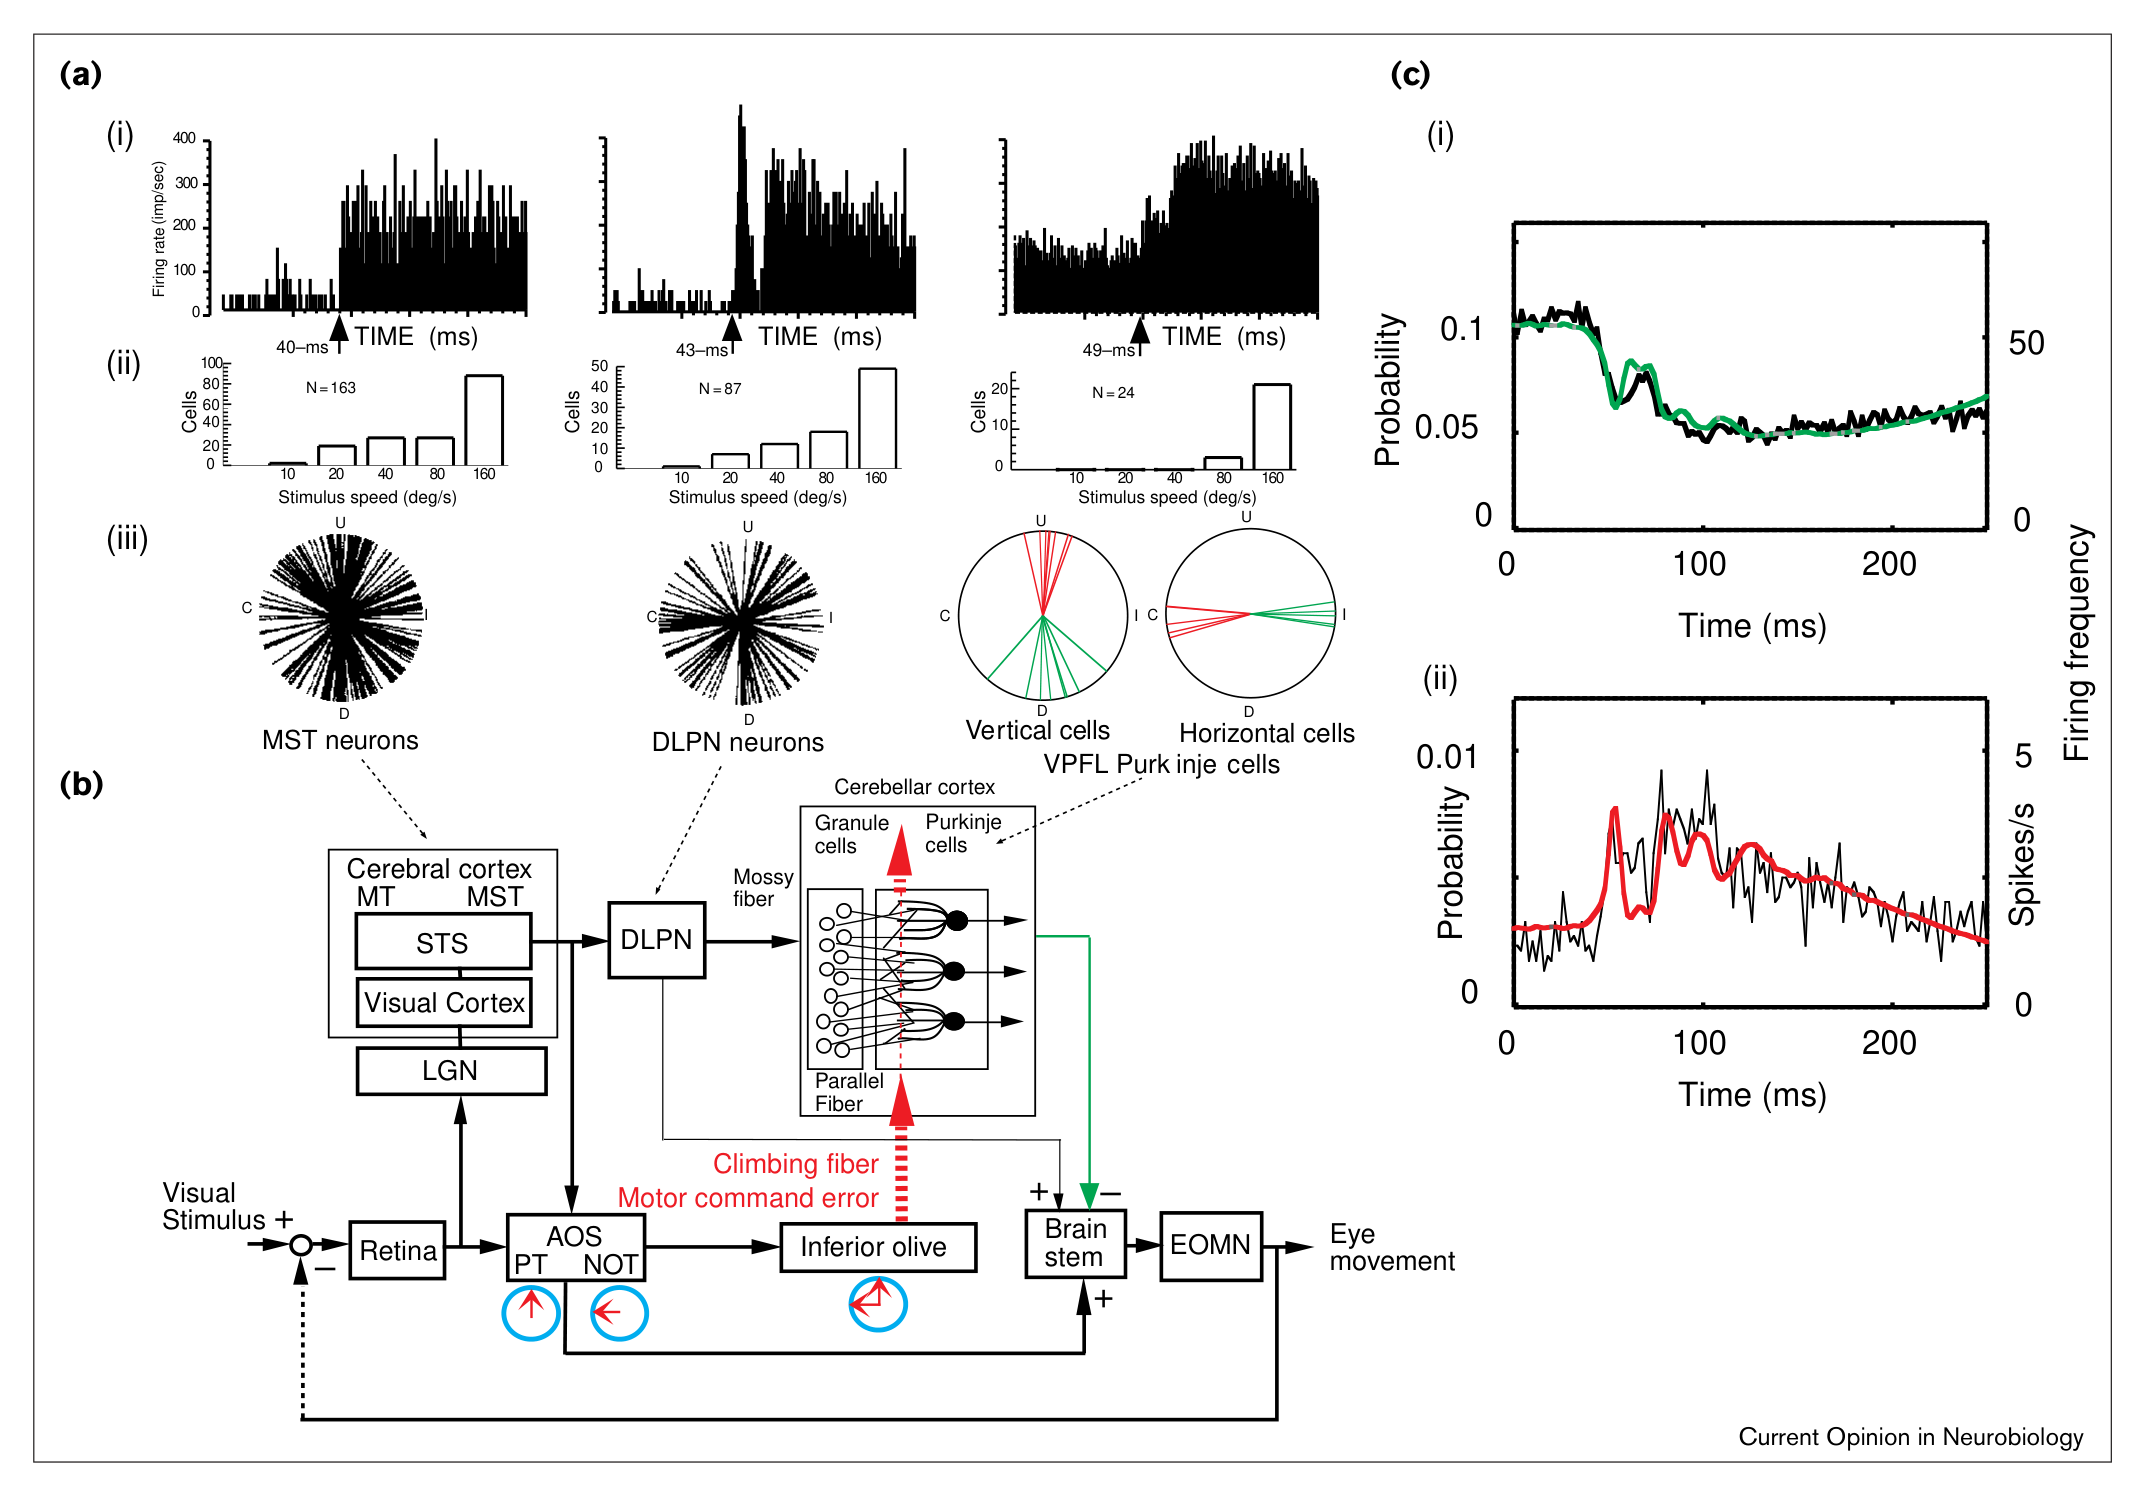 原文 Fig. 3 · PDF 第 5 页
图3 · 眼随动回路与神经响应。 A为候选回路;B比较MST、DLPN和VPFL的时间响应、最优速度及方向分布,其中速度分布不是方向分布。C比较简单、复杂峰时程与模型重建,显示平均信号的动力学关联,而非单次试验已证实唯一逆模型。
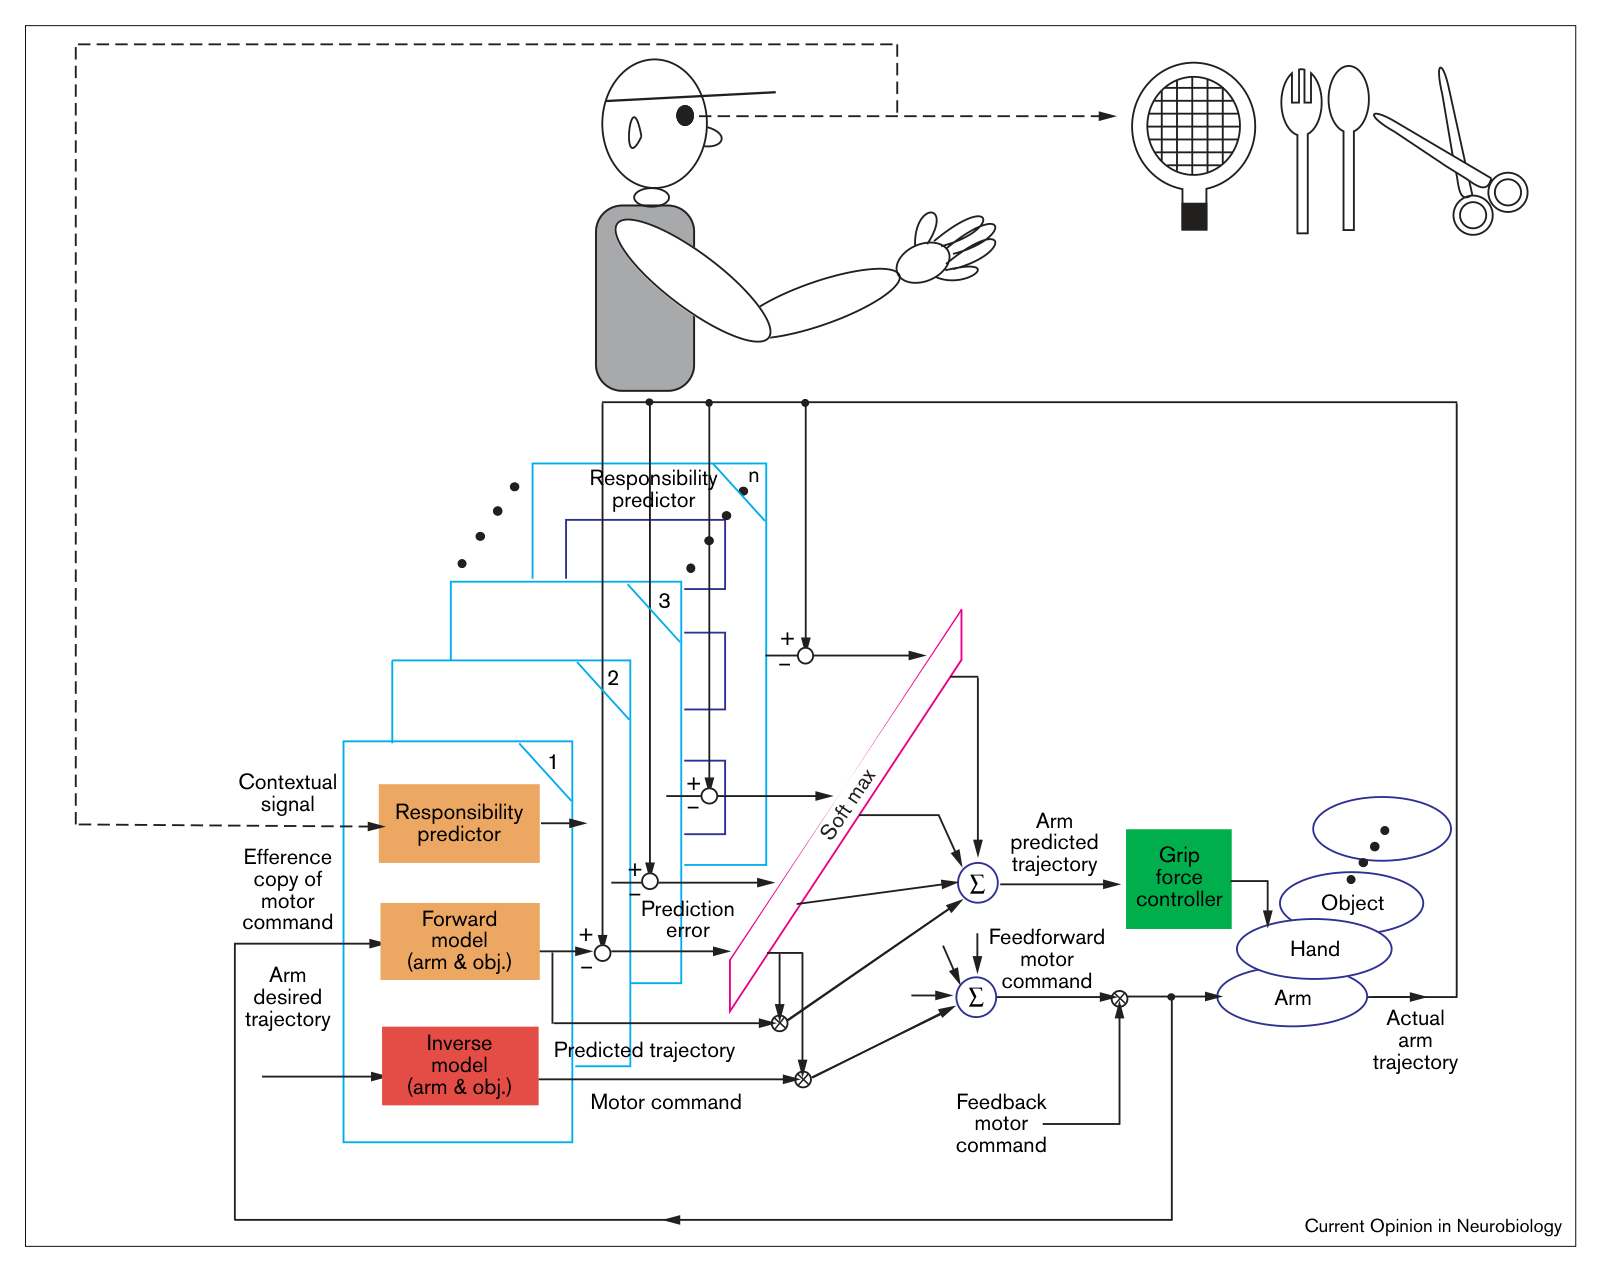 原文 Fig. 4 · PDF 第 6 页
图4 · 多物体的配对模型框架。 情境预测提供先验,动作后果的预测误差修正模块责任,责任再调节控制与学习。物体示意和算法连线表达理论构想,不是本文新测得的模块数量或脑区连接。
讨论与解读边界
作者明确支持内模型假说,解读需要保留其观点,同时标明证据能达到的层级。延迟限制不能被简化为“生物反馈不可能控制动作”,预先规划和在线反馈可以共存;小脑激活也不能单独区分前向预测、逆向控制或其他任务过程。
图2的抓握力关系应结合接触几何和摩擦定义理解,不宜直接照搬为“负载乘通常意义的摩擦系数”。本文没有给出可通用于各种抓握的定量公式。眼动模型参数拟合和群体平均响应也不能直接推广为上肢单次动作的完整神经实现。
思考问题
- 怎样分别操纵感觉预测误差与任务纠正需求,检验小脑活动更符合预测器、控制器还是两者共同参与?
- 比较眼动模型时,加入感觉输入与反馈变量后,逆动力学项对独立试次还有多少额外预测能力?