B01 · Adaptive representation of dynamics during learning of a motor task
Shadmehr, R., & Mussa-Ivaldi, F.A. (1994). The Journal of Neuroscience, 14(5), 3208–3224. doi
练习速度相关力场后,受试者的伸手轨迹逐渐恢复,撤场产生方向性后效,且学习能迁移到另一工作区。迁移更符合所比较的关节坐标变换,支持动力学补偿的学习,但不能仅凭后效确定唯一内模型或神经实现。
核对版本:Zotero motor_control_interception_64 集合本地全文(OCR),图注与正文互相校订(2026-09-18);Zotero 条目。
背景
同样的运动在不同机械环境中需要不同的肌肉输出。本文通过机器人施加可控力场,研究人怎样学会补偿新动力学,以及补偿在改变手臂姿势后如何迁移。
研究思路
先观察受扰动轨迹怎样随练习恢复,再在随机撤场试次中检查是否仍产生补偿。随后在不同工作区比较两种力场:它们在训练区很相似,移到测试区后分别保持端点或关节坐标下的关系,由此检验迁移的几何特征。
方法
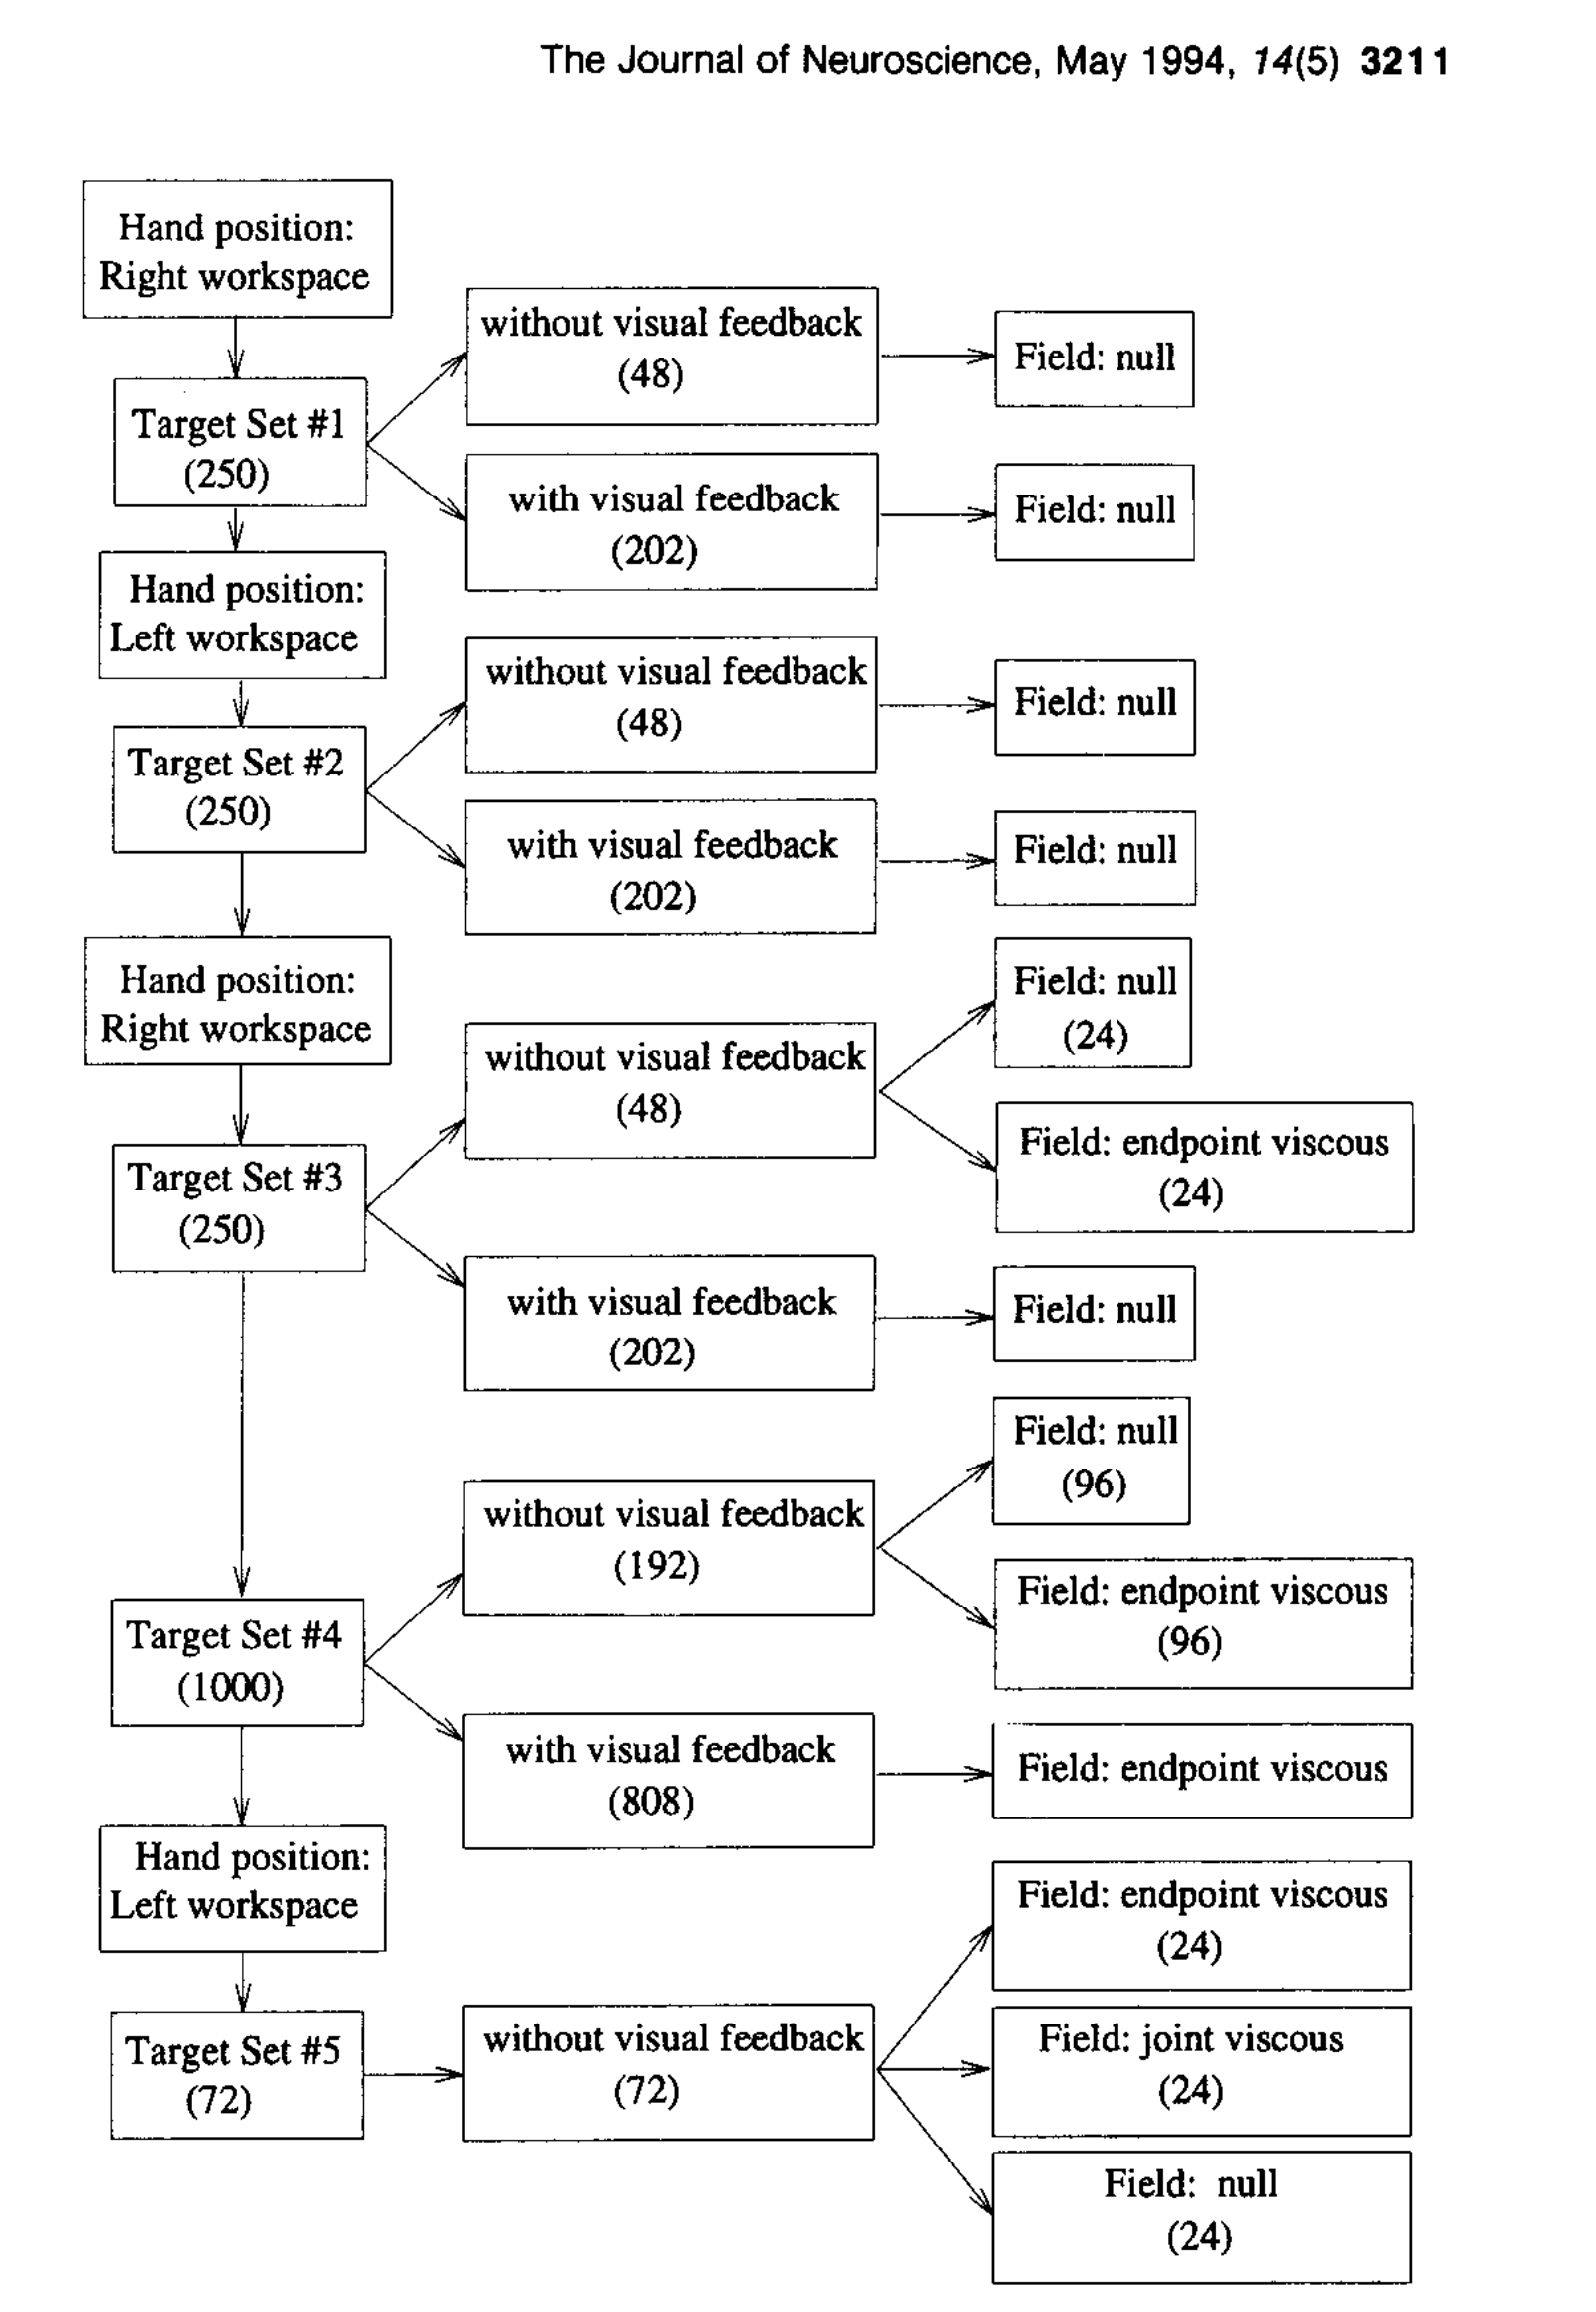
8名右利手成人握持二维机器人手柄,在15×15 cm工作区内完成相邻目标相距10 cm的伪随机运动。通过移动受试者相对装置的位置改变左右工作区,避免把机器人自身构型差异混入比较。
端点场按手速度线性生成力,另一个场按关节角速度生成力矩,并在训练区与端点场近似匹配。这不是通常的纯旋转curl场;其矩阵包含使某些方向稳定、另一些方向不稳定的结构。训练共1000次,穿插撤场试次;迁移阶段在左工作区比较无场和两种场,关键探测试次不显示运动光标。没有视觉反馈仍保留本体感觉及其他控制通路。
作者以速度向量场相关比较轨迹,并用带骨骼动力学模型、环境补偿及黏弹性稳定项的控制器模拟初始扰动和后效。模型参数并非为每名受试者完整辨识。
主要结果
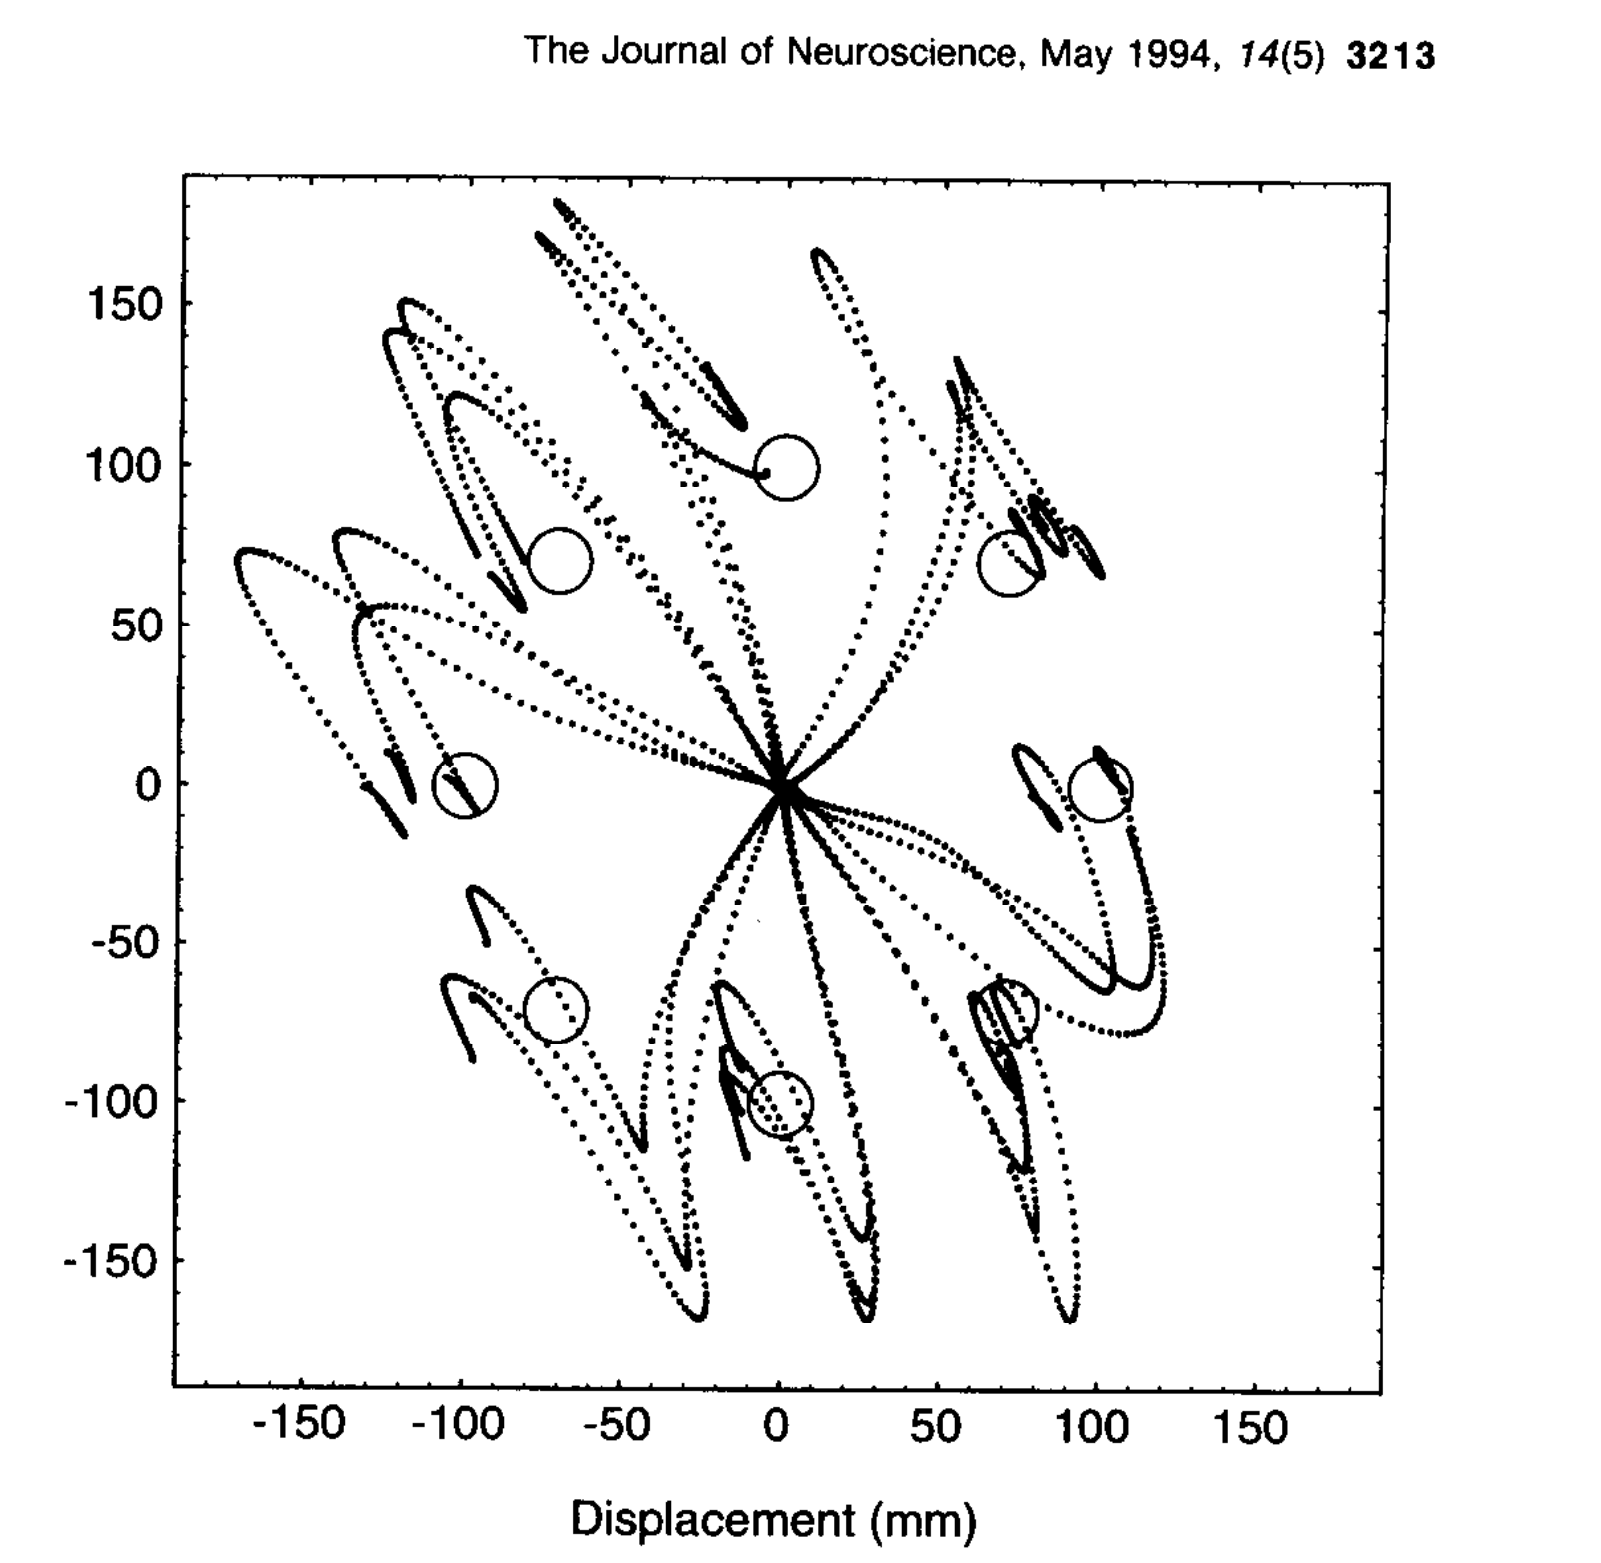
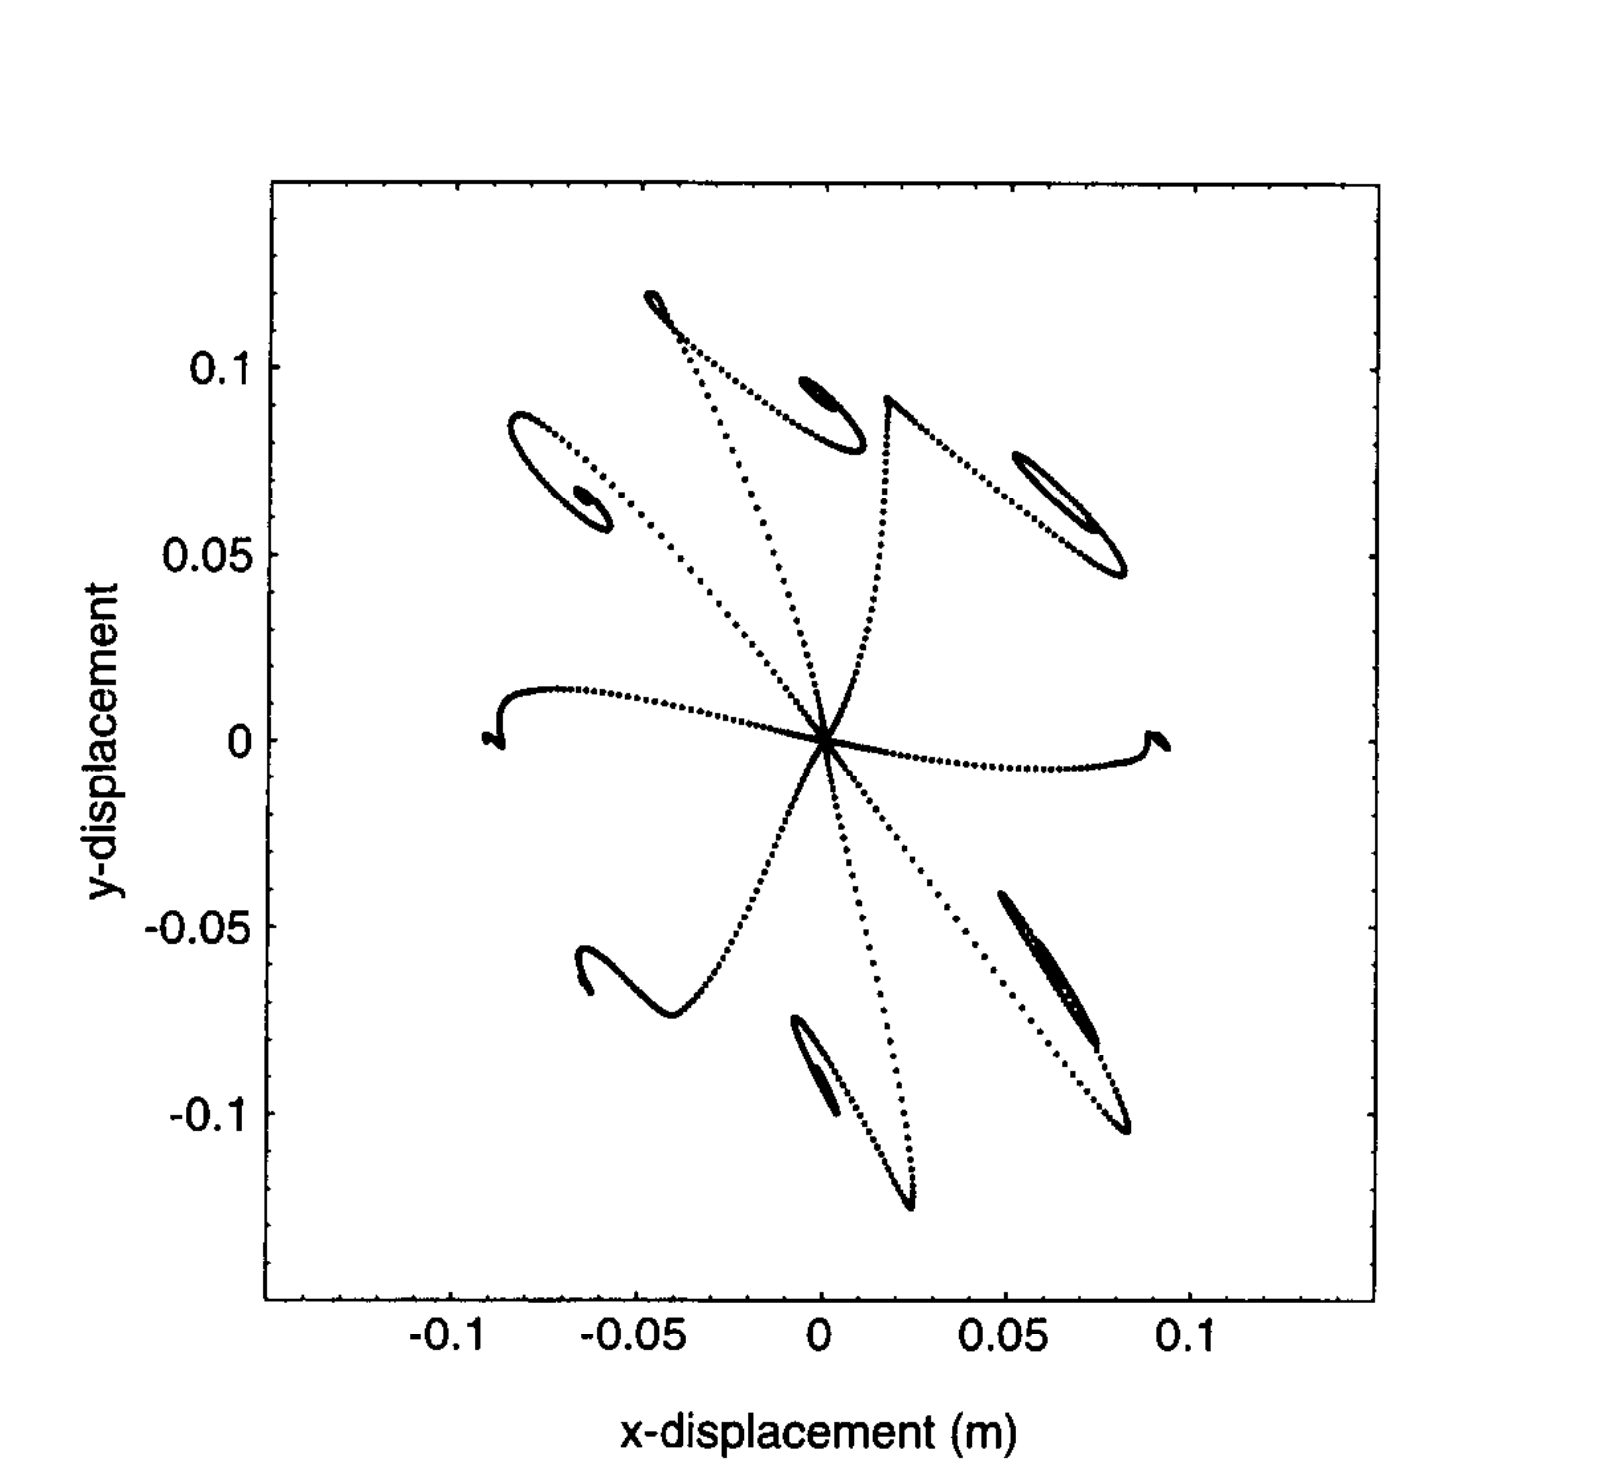
初次遇到力场时轨迹明显弯曲,部分呈钩形。所用模型在没有学得环境补偿时也能产生类似形状,说明不必把每个弯折都解释为重新规划的动作;仿真没有排除人体反馈参与。
练习后,场内轨迹接近原先无场轨迹,分段轨迹相关在8人中随训练上升;峰值速度平均仍高约19%。撤场后出现与初始扰动方向相反的偏移,并随学习增强,支持存在对预期外力的补偿。这反对仅靠整体增加刚度解释恢复,但不能断言阻抗调节完全没有贡献。
在没有接受力场训练的左工作区也观察到后效。两组受试者的迁移均更符合关节坐标下的场关系;图15示例的轨迹相关为0.91和0.62,这两个数属于一名受试者,不能写成总体准确率或组均值。结果限制了仅在训练位置附近储存局部关联的解释,尚未唯一确定神经基函数形式。
逐图解读
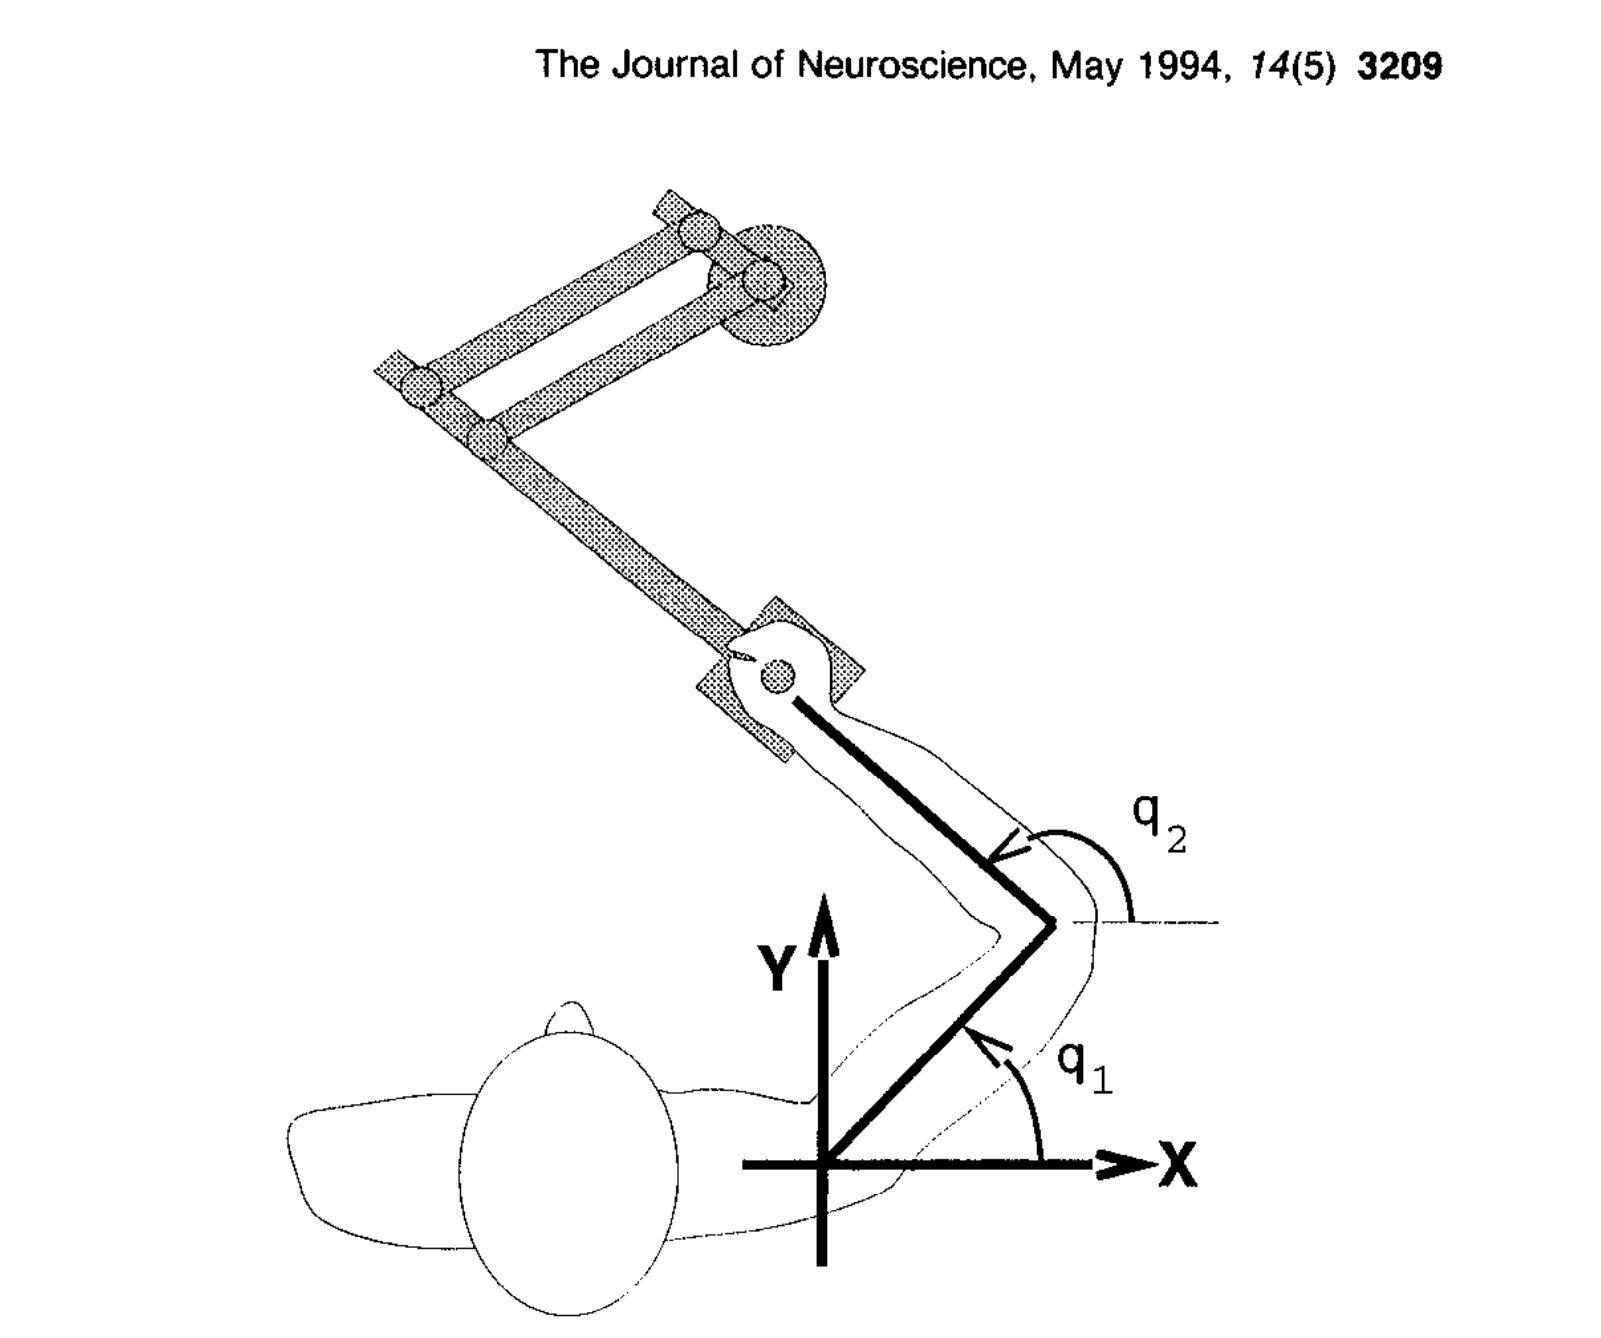 原文 Fig. 1 · PDF 第 2 页
图1 · 机器人与手臂。 机器人测量运动并施加程序控制的力。实验操纵的是手与机械环境的相互作用,没有在本研究中记录神经活动。
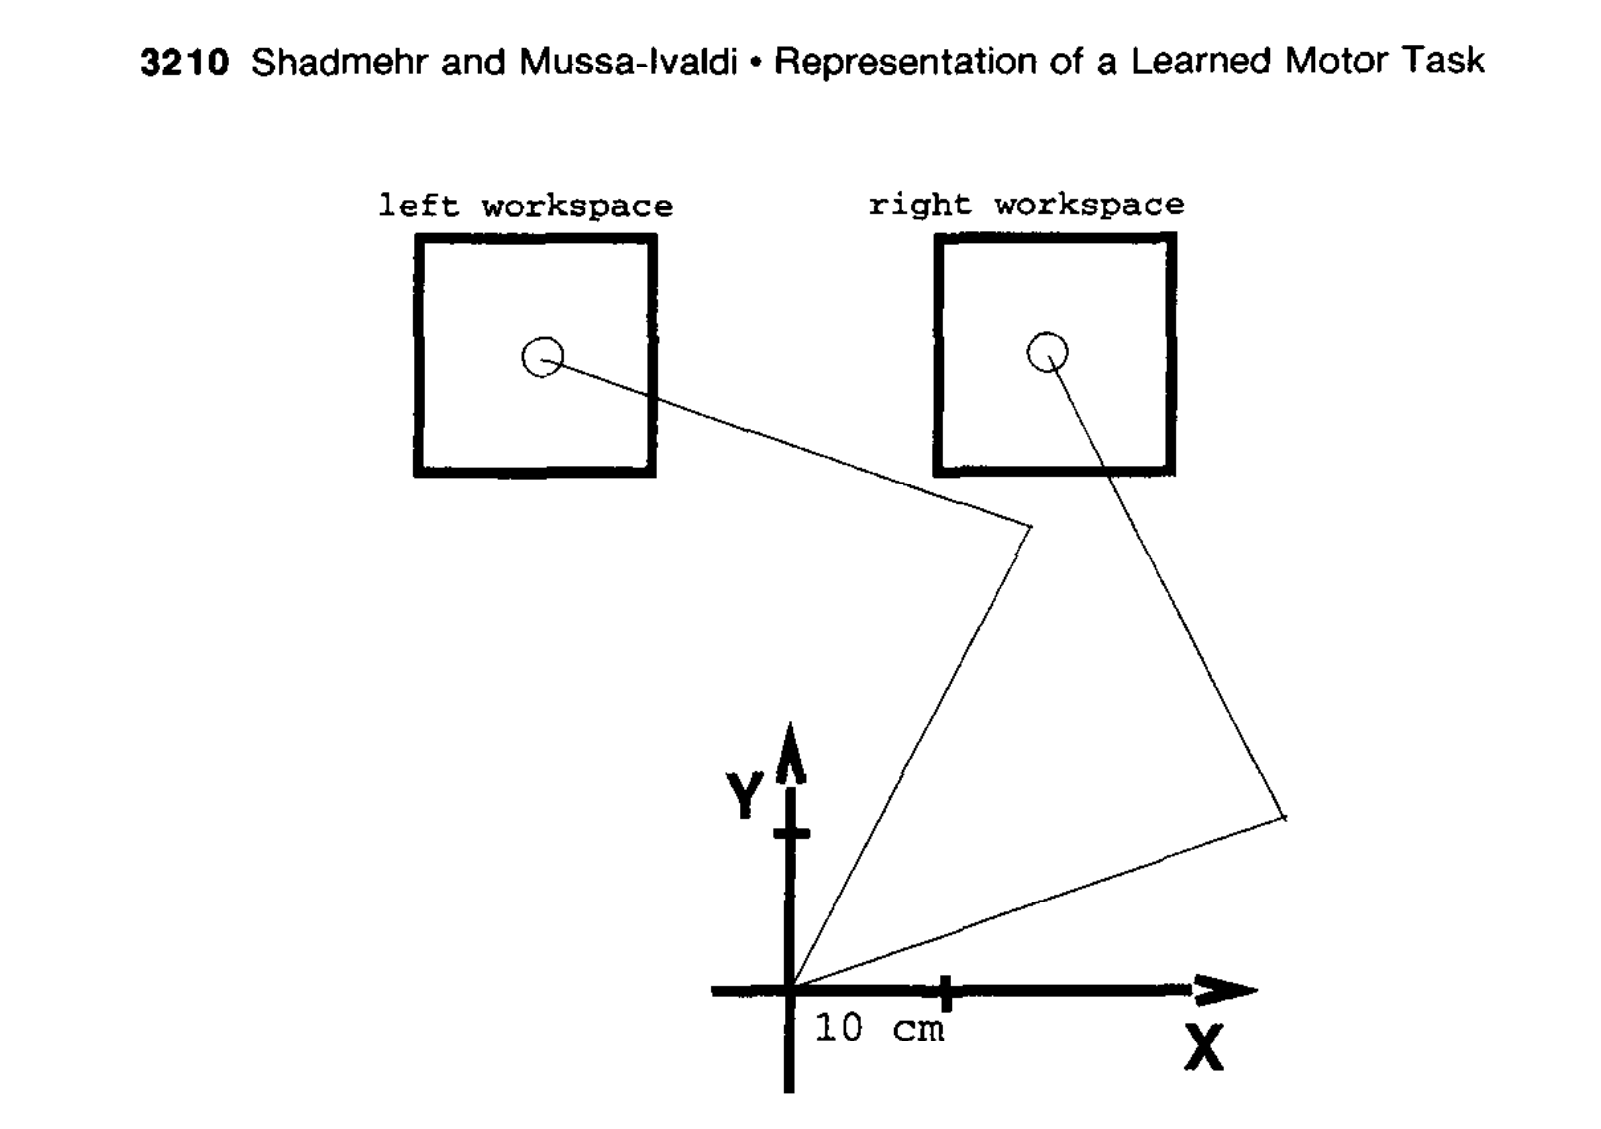 原文 Fig. 2 · PDF 第 3 页
图2 · 两个工作区的手臂几何。 左右位置改变肩肘构型,为比较不同坐标下的迁移提供条件。实际通过移动受试者切换相对工作区。
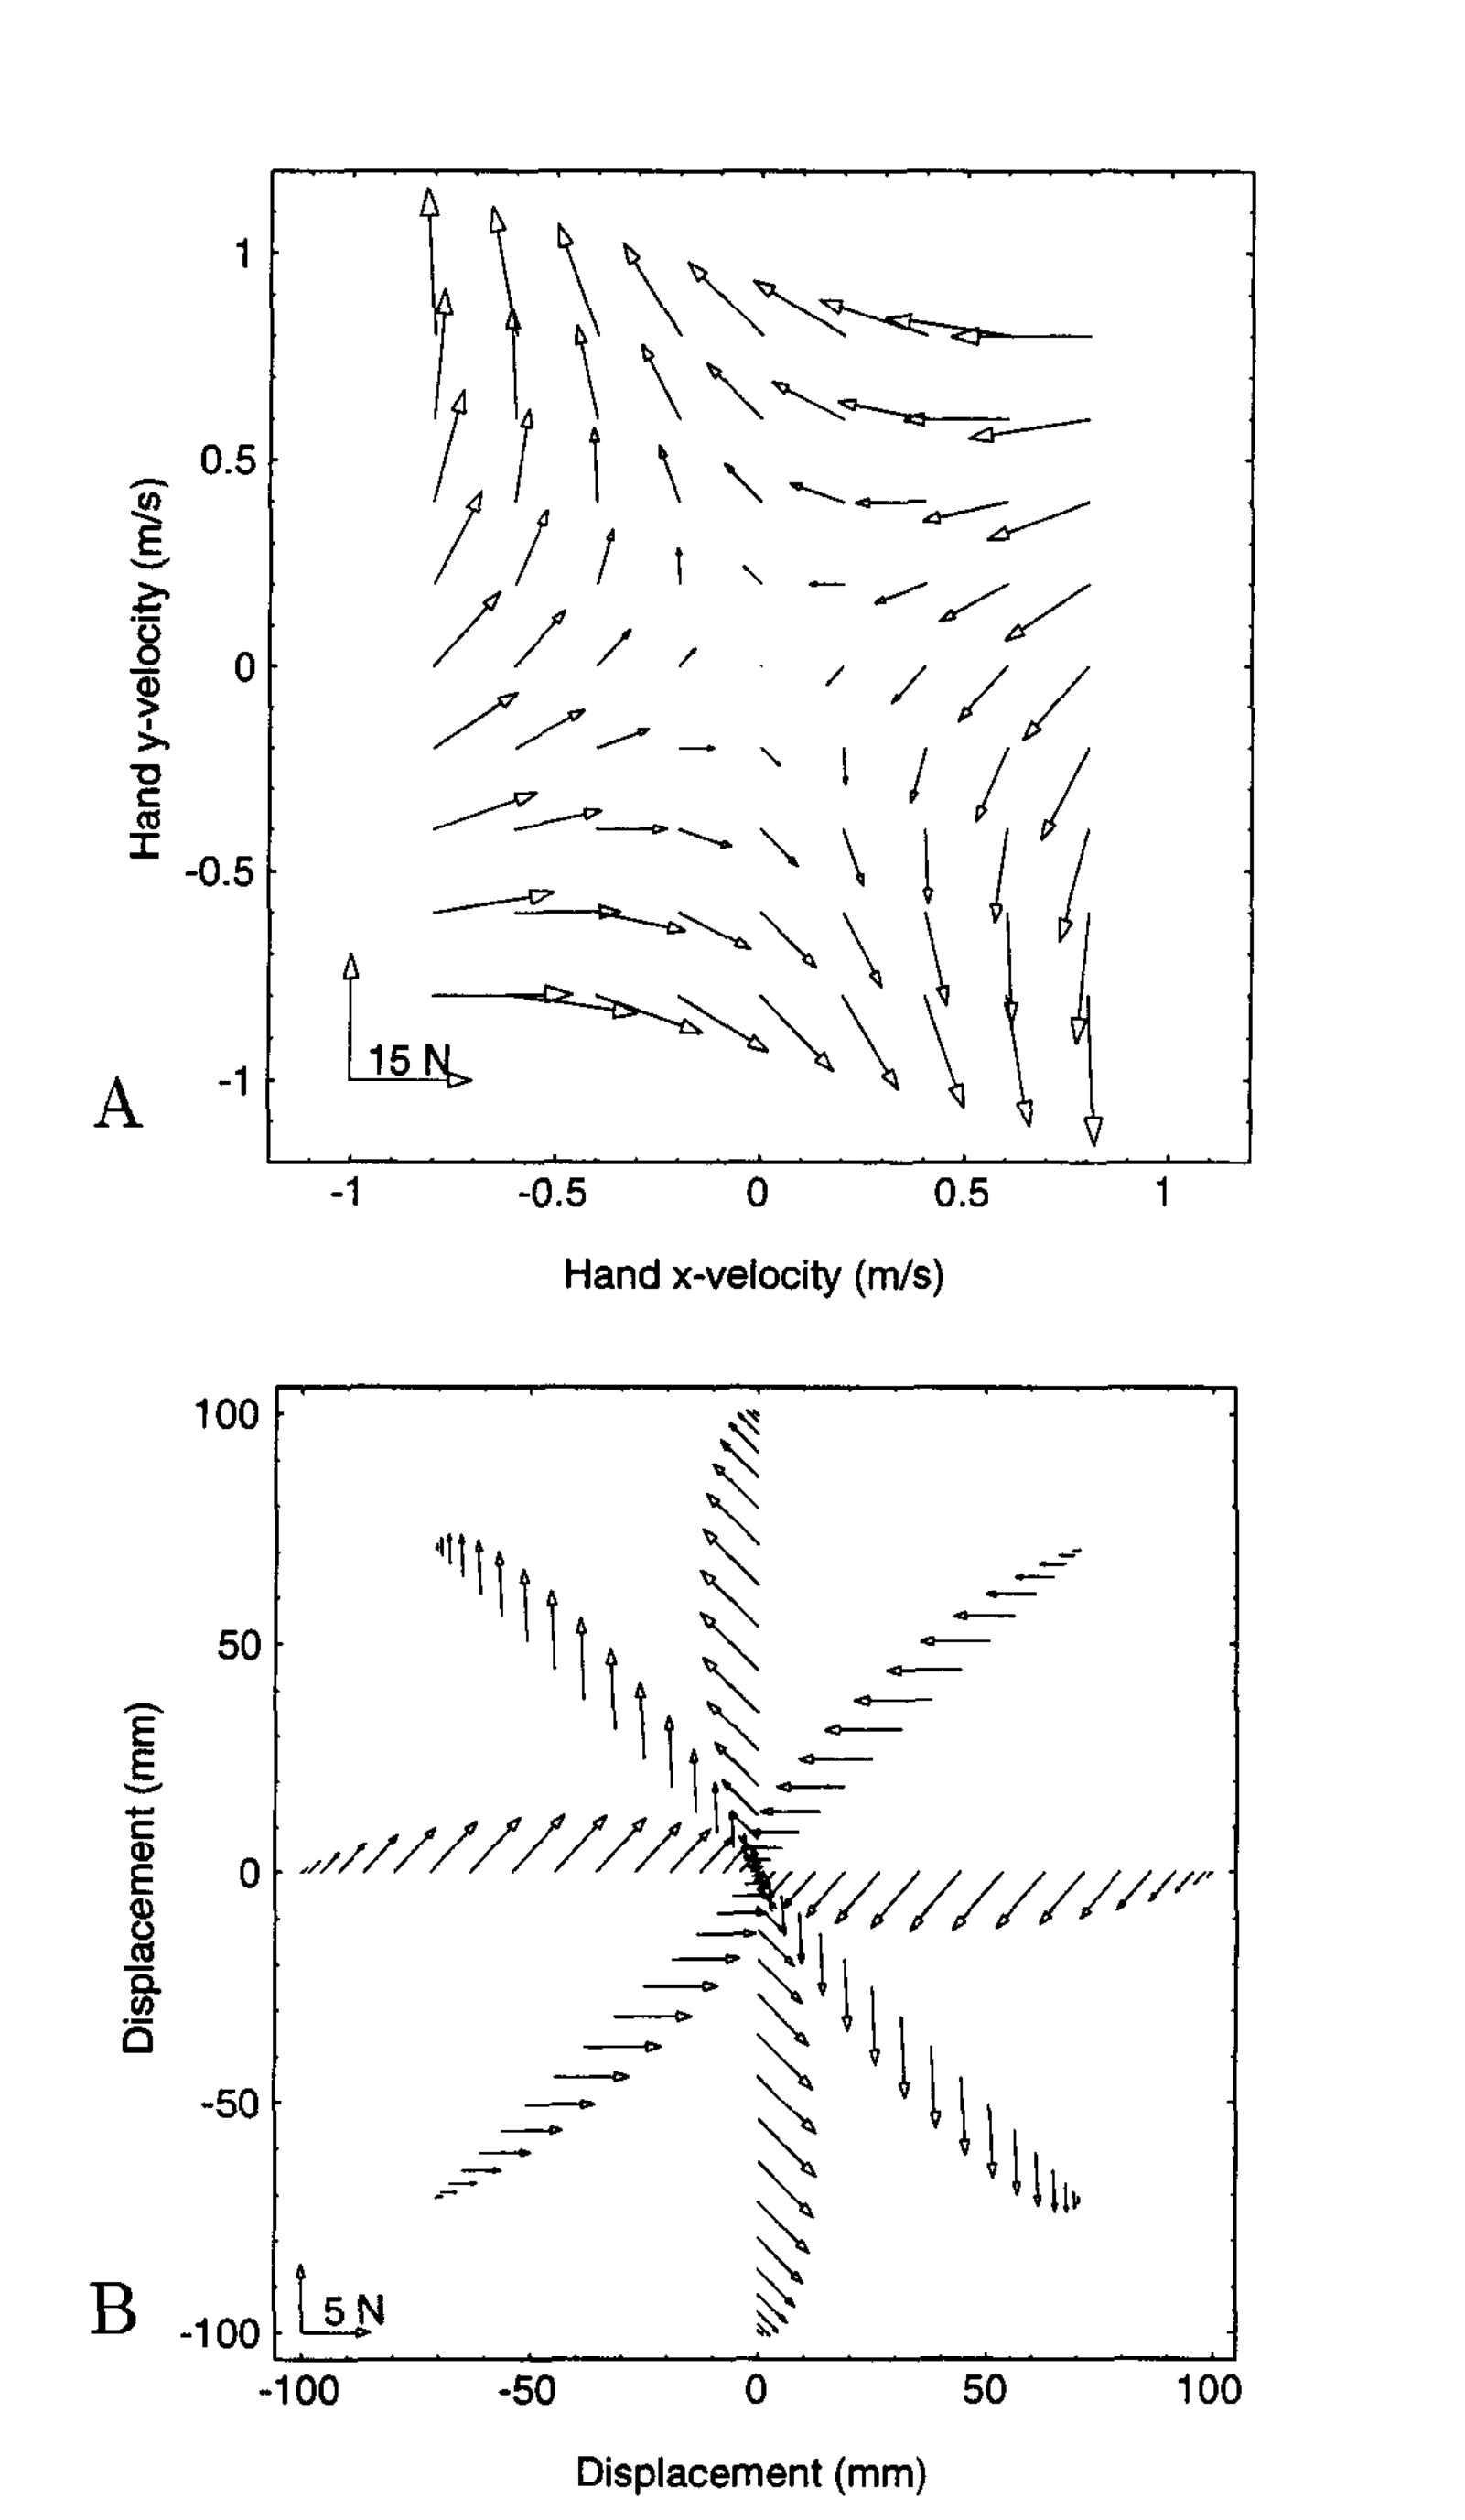 原文 Fig. 3 · PDF 第 3 页
图3 · 端点速度相关力场。 A在速度平面表示力,B表示模拟运动路径上受到的力。力的方向由所用矩阵决定,并非所有速度都受到垂直于运动的旋转力;静止时为零也不等于受试者对训练环境毫无预期。
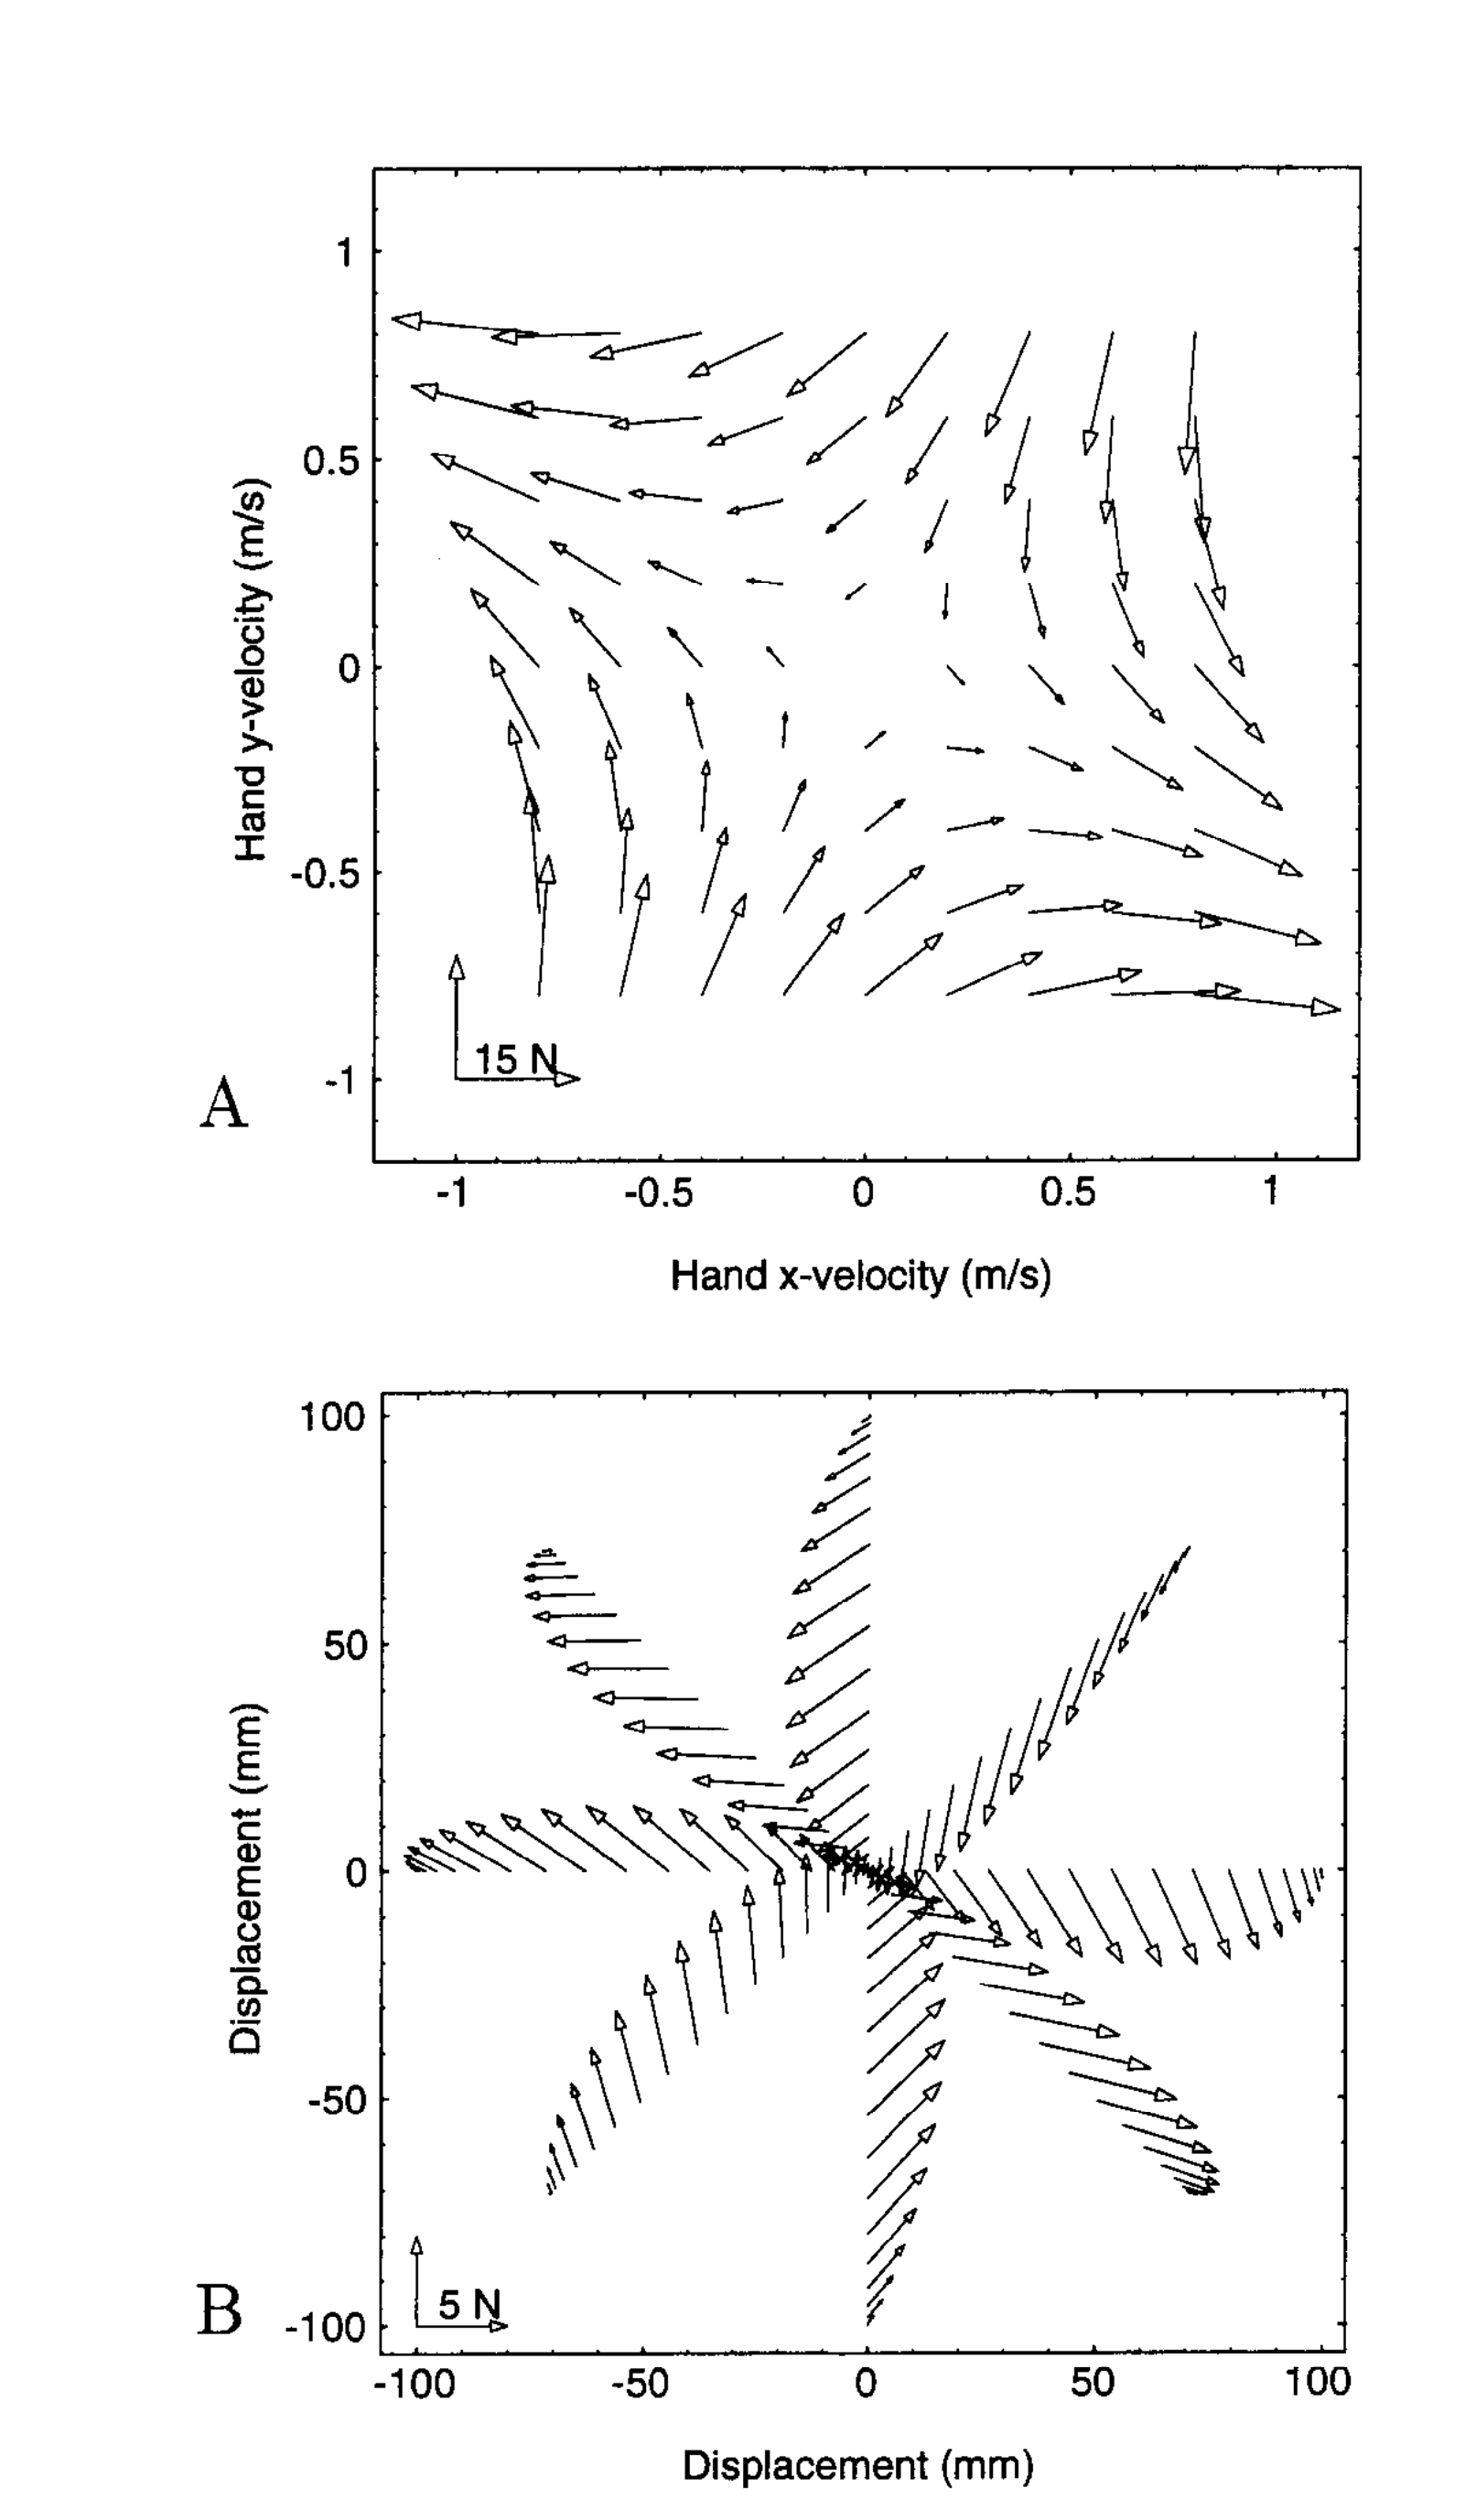 原文 Fig. 4 · PDF 第 4 页
图4 · 关节场在测试区的端点表达。 经手臂几何变换后,其方向结构与图3明显不同。两种场在训练区近似一致、在测试区分离,是迁移比较的关键。
 原文 Fig. 5 · PDF 第 4 页
图5 · 训练和探测流程。 无场基线、力场练习、撤场探测及左区测试依次安排。无视觉探测减少了在线视觉纠正,但不能排除本体反馈或预先形成的控制策略。
 原文 Fig. 6 · PDF 第 6 页
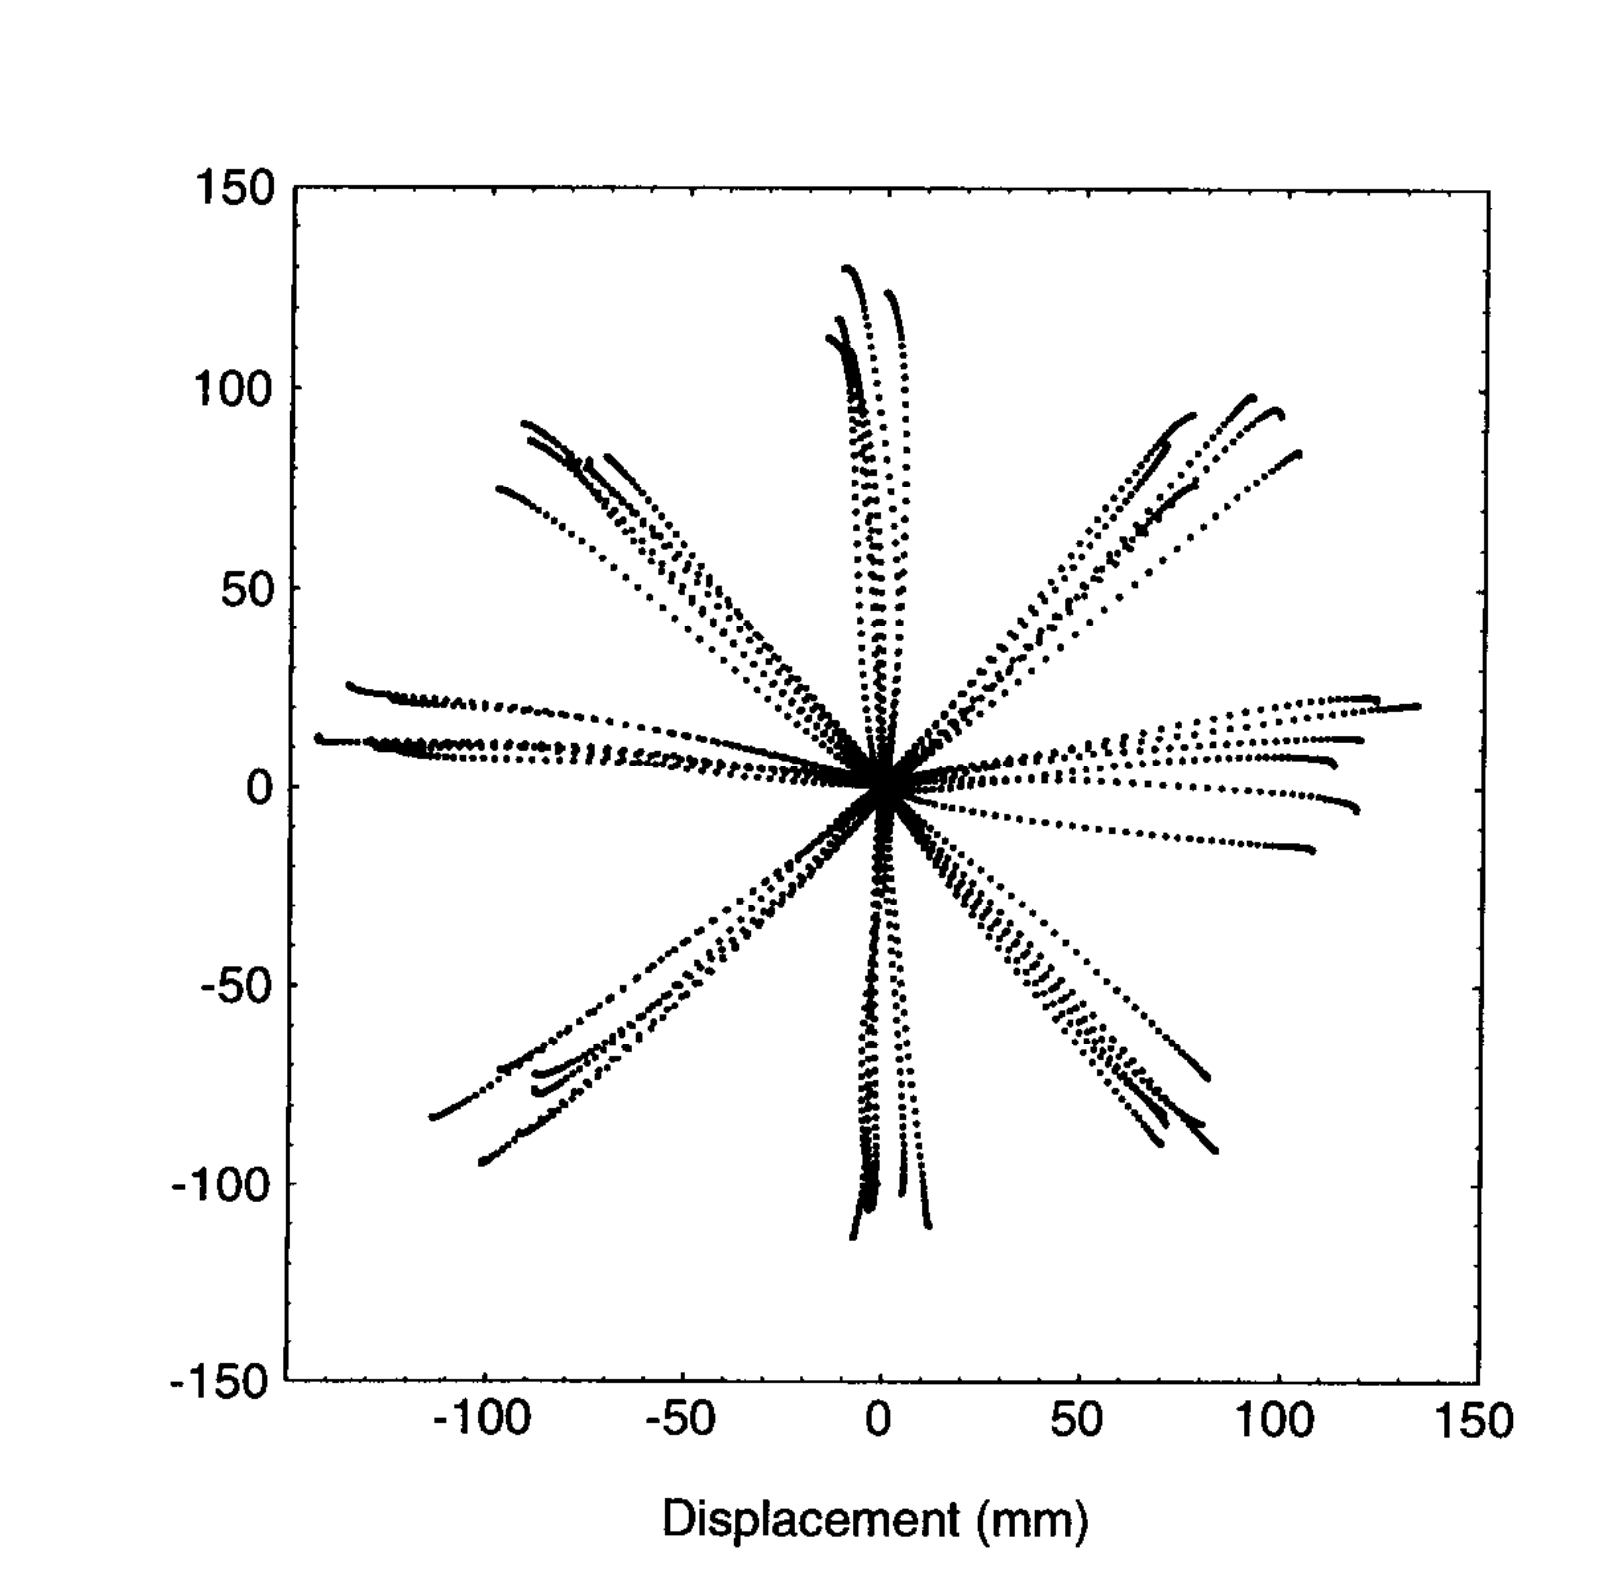
图6 · 无场运动基线。 示例路径接近直线,点间隔10 ms。后续改善和后效都需要相对各受试者自身基线判断。
 原文 Fig. 7 · PDF 第 6 页
图7 · 初次遇到力场的轨迹。 路径出现方向依赖的偏转及钩形,显示新环境显著改变动作。单凭曲线弯折不能确定是主动修正还是肢体—环境相互作用。
 原文 Fig. 8 · PDF 第 7 页
图8 · 未学习环境补偿的模拟。 保留既有手臂控制与黏弹性稳定项、去除环境模型后,可重现部分钩形特征。模型展示一种可行解释,不是对人体反馈过程的直接测量。
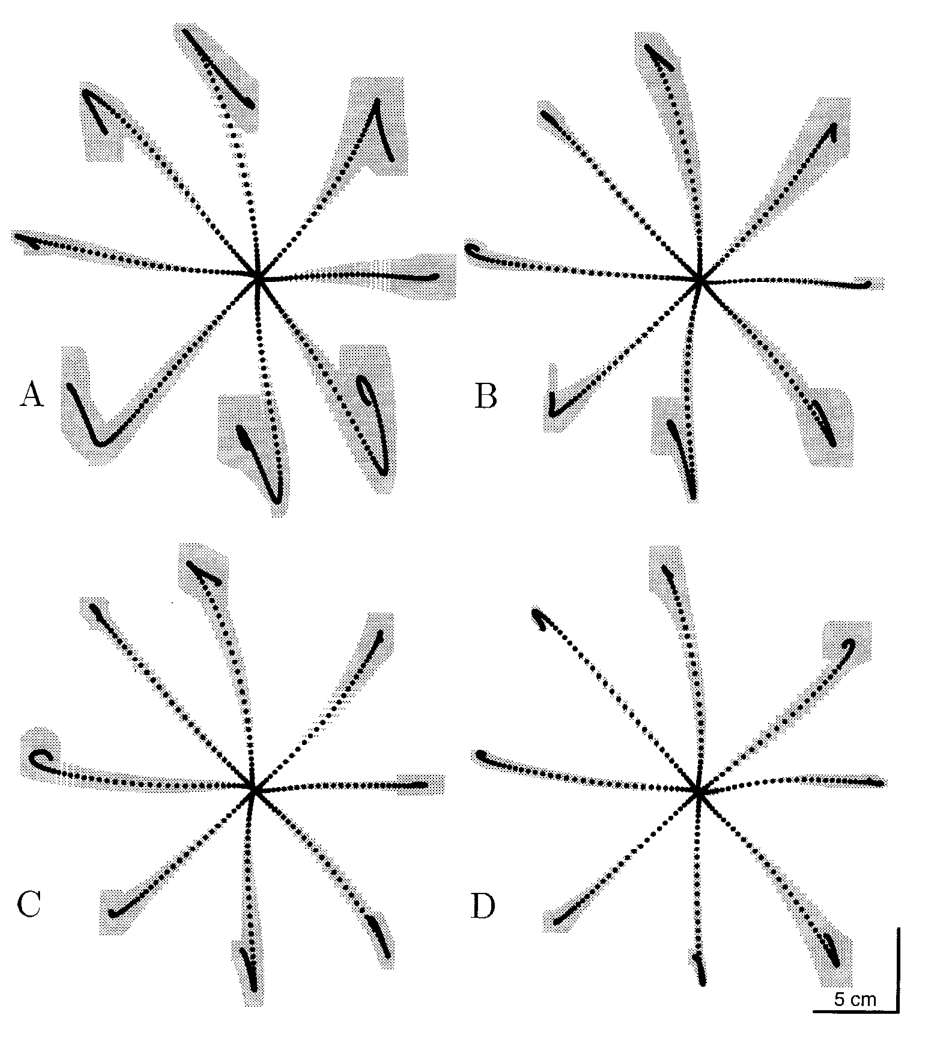 原文 Fig. 9 · PDF 第 8 页
图9 · 场内轨迹随练习改善。 A–D为连续四段各250次练习对应的探测汇总,黑线与阴影显示代表轨迹及变异。后期更接近无场路径,不能据此判断所有单次动作都已恢复。
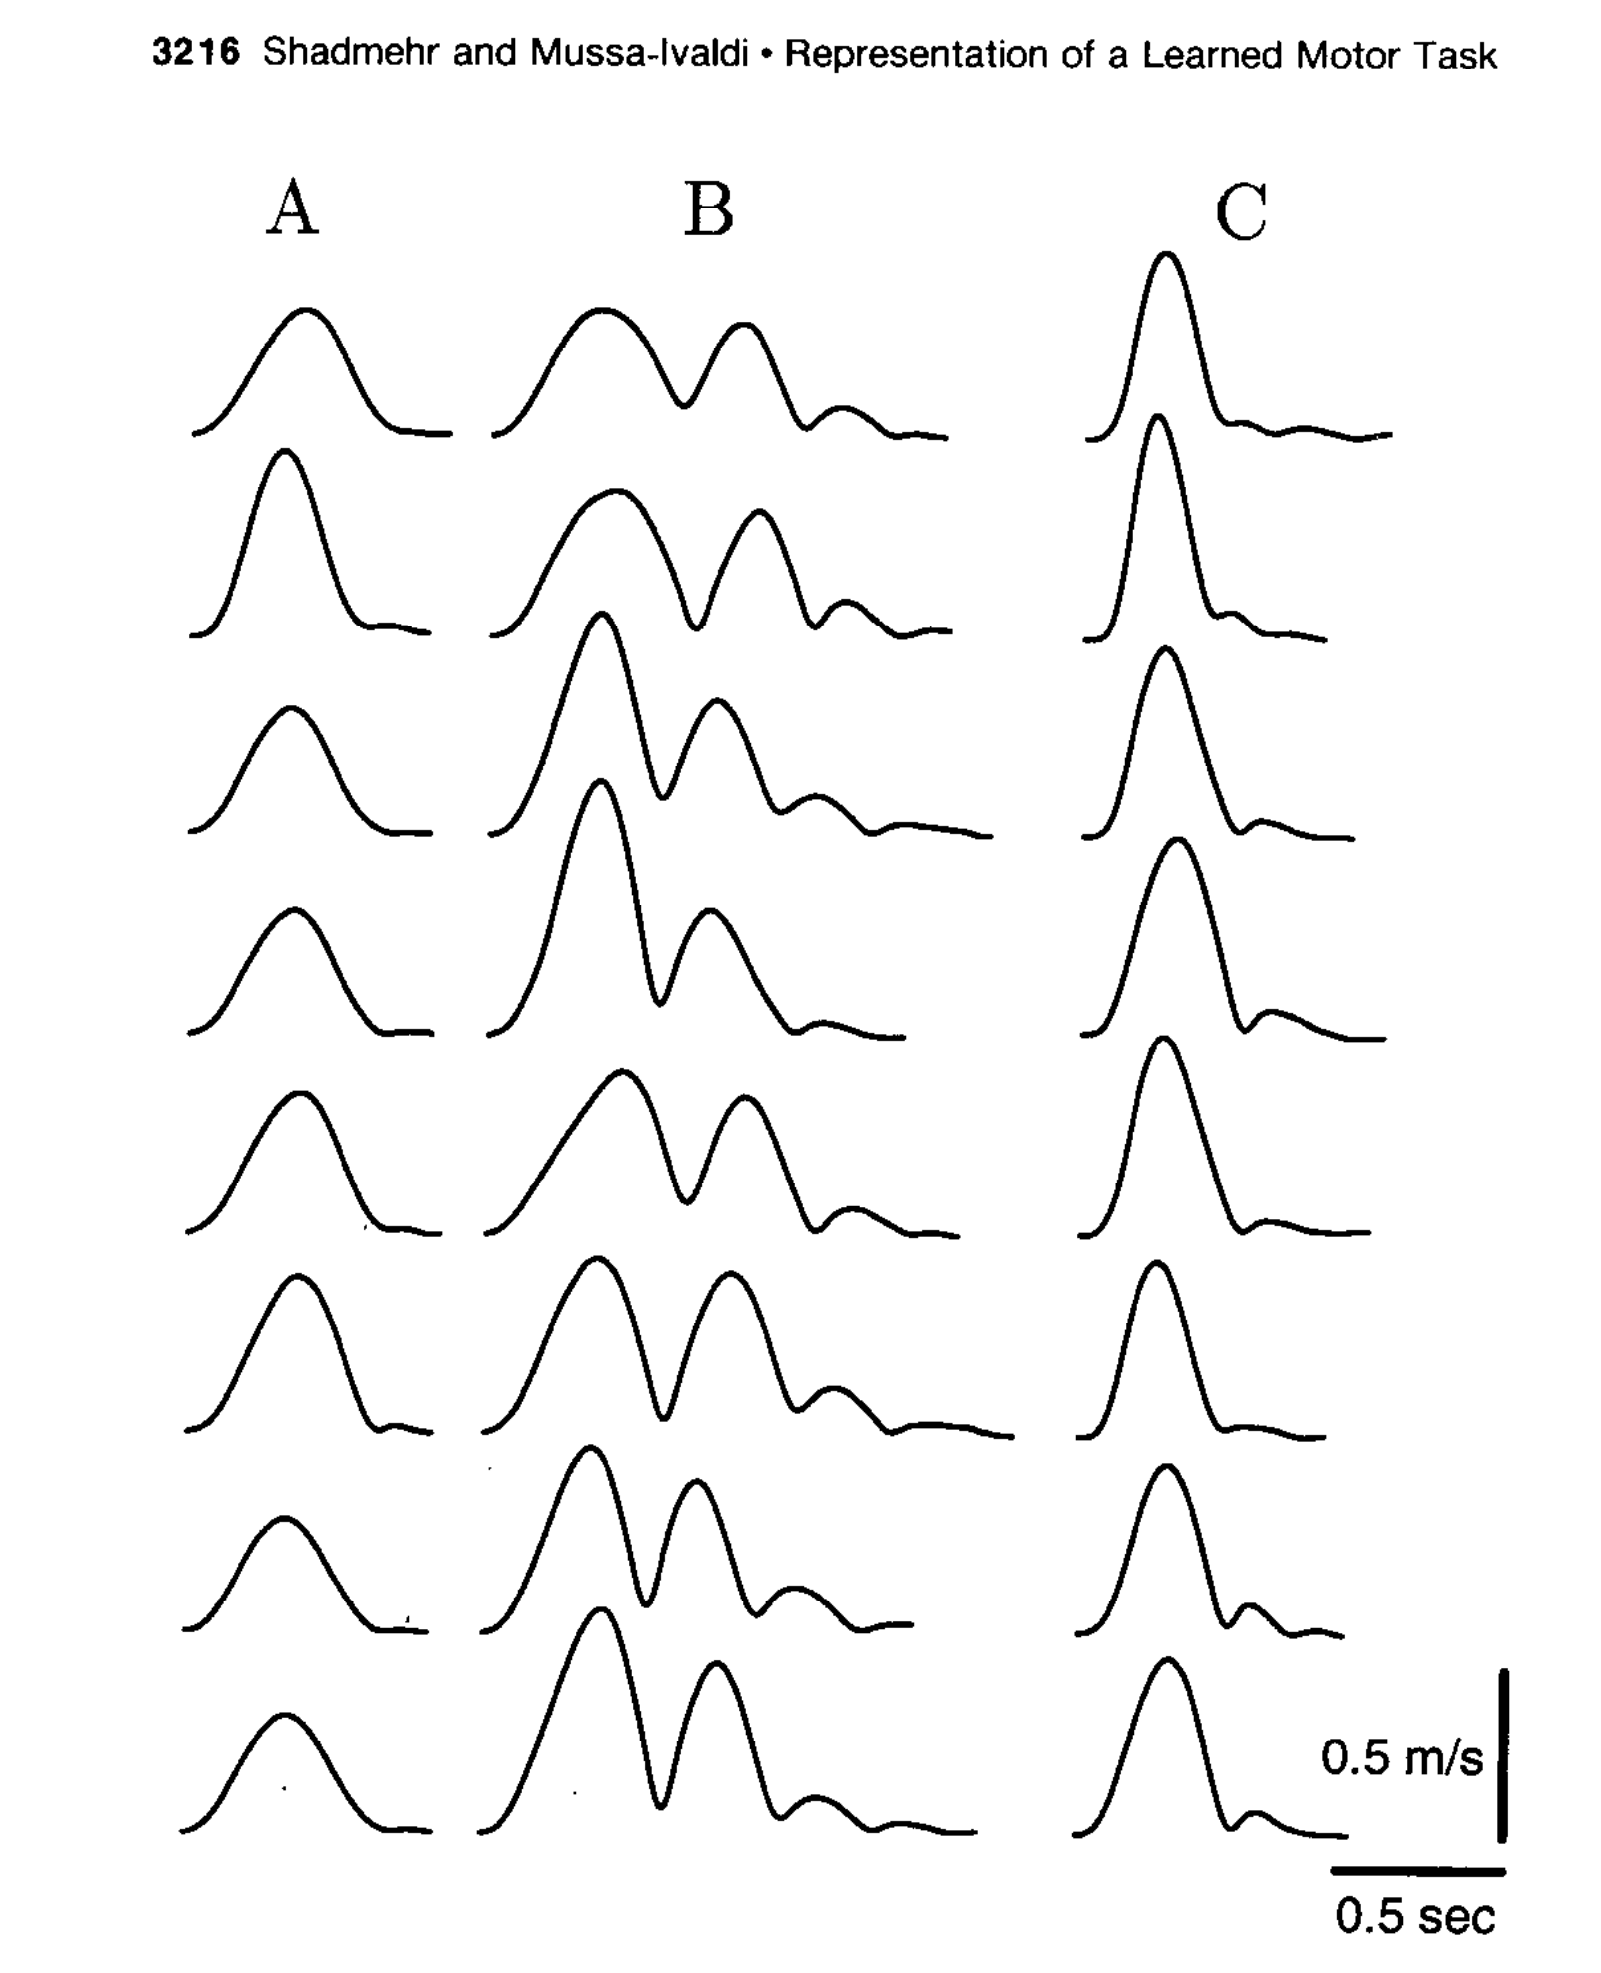 原文 Fig. 10 · PDF 第 9 页
图10 · 速度时程。 A无场,B初次遇场,C训练后。多峰轮廓逐渐恢复较集中的速度峰,但峰值速度并未严格回到基线。
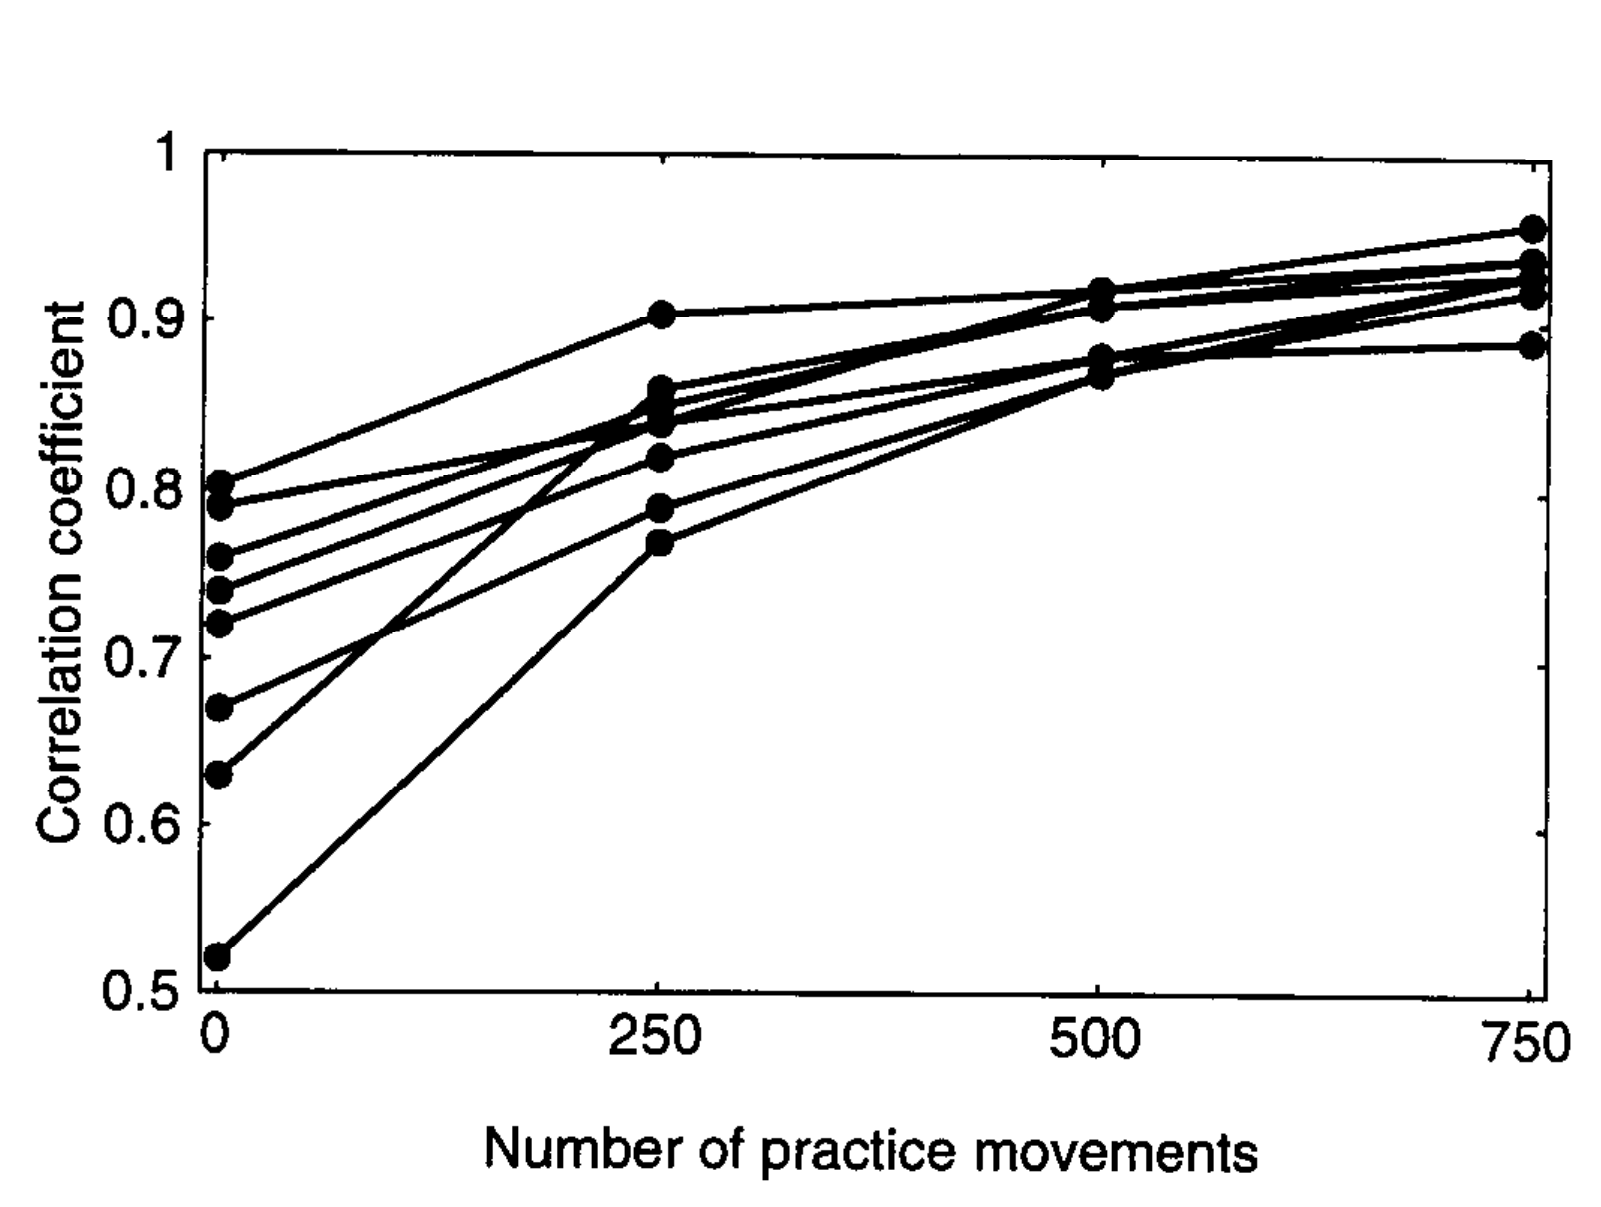 原文 Fig. 11 · PDF 第 9 页
图11 · 各受试者的学习变化。 每条线表示一人的分段轨迹相关,均呈上升。它描述分段汇总,不能推广为每个试次都单调改善。
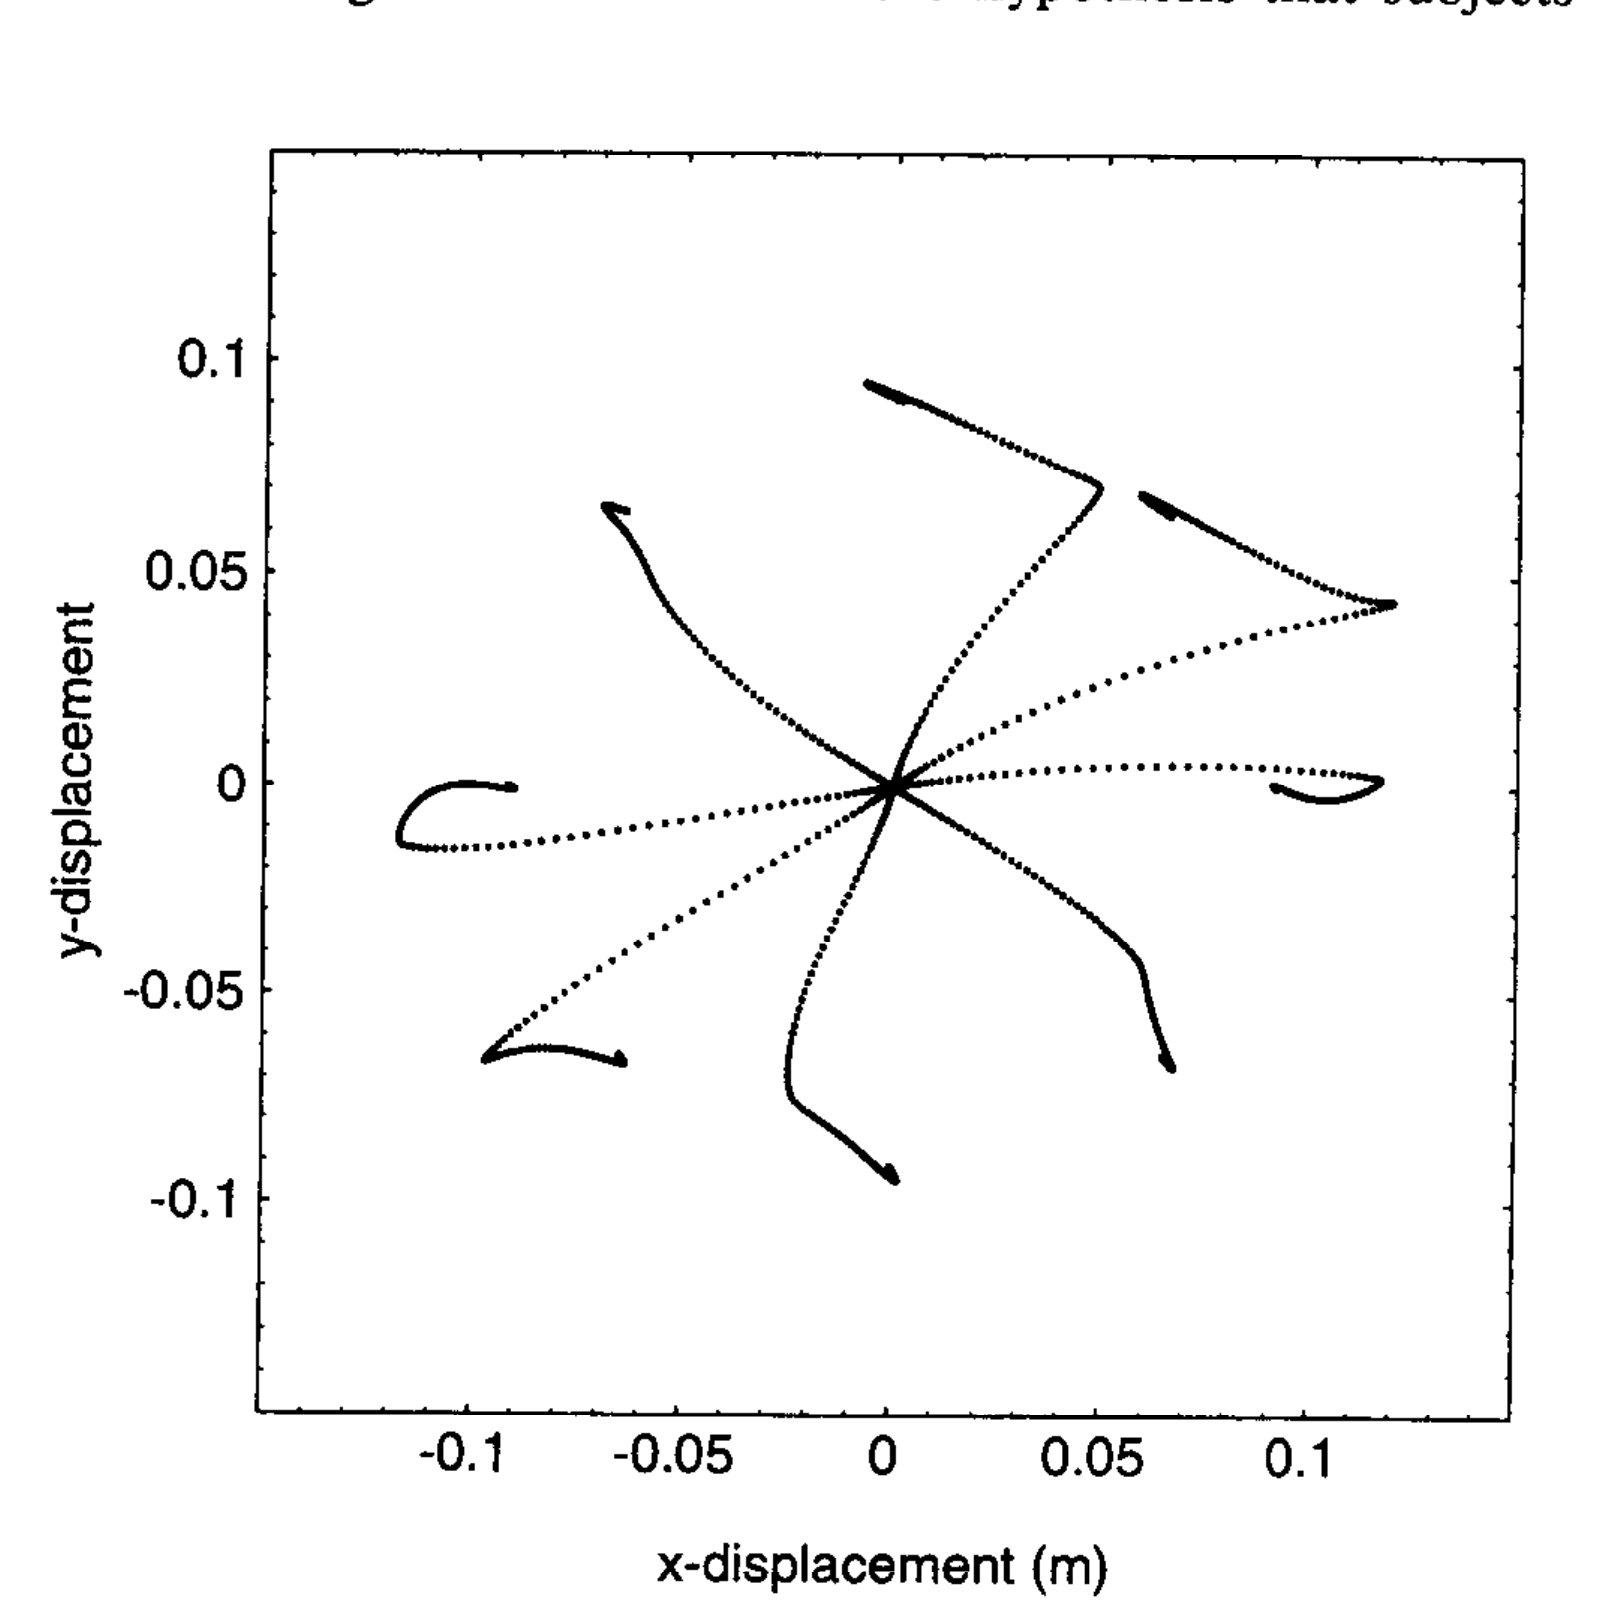 原文 Fig. 12 · PDF 第 9 页
图12 · 撤场后效的模型预测。 保留已学的环境补偿但去掉外场,模型产生反向偏移。这是与行为比较的仿真预测,不是另一组人体观测。
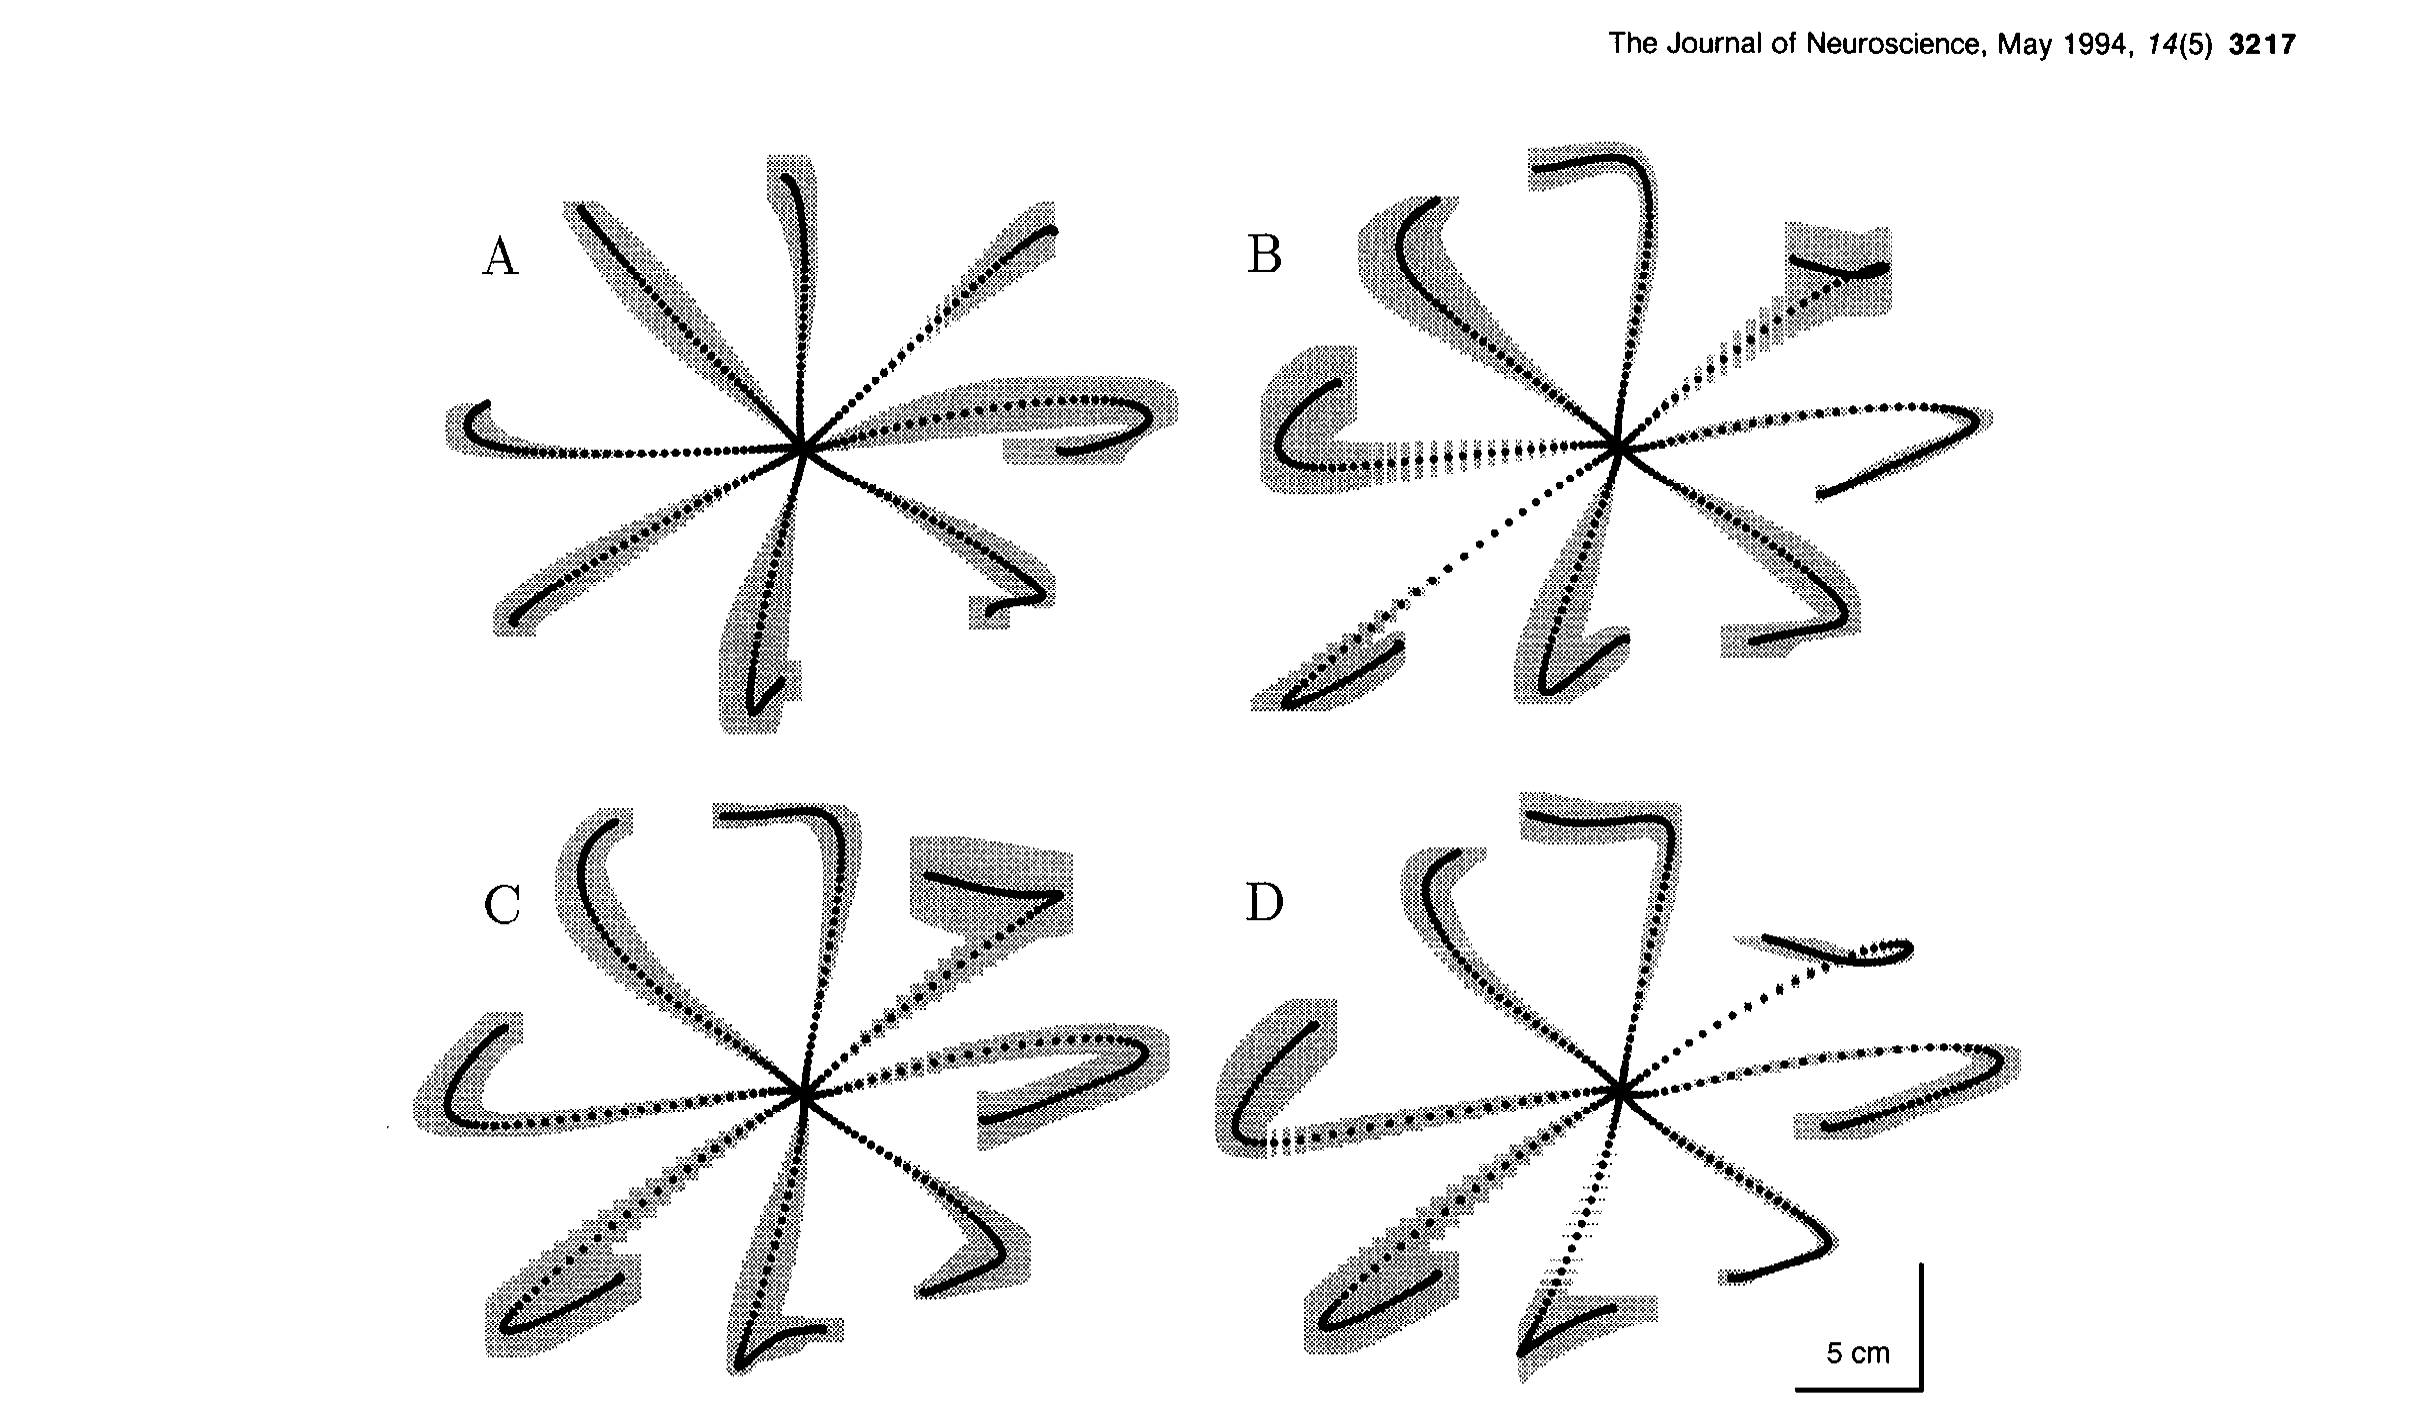 原文 Fig. 13 · PDF 第 10 页
图13 · 实测撤场后效。 A–D显示练习过程中随机无场探测的偏移增加,与场内改善相对应。它支持预期补偿形成,但不单独指定补偿的完整神经算法。
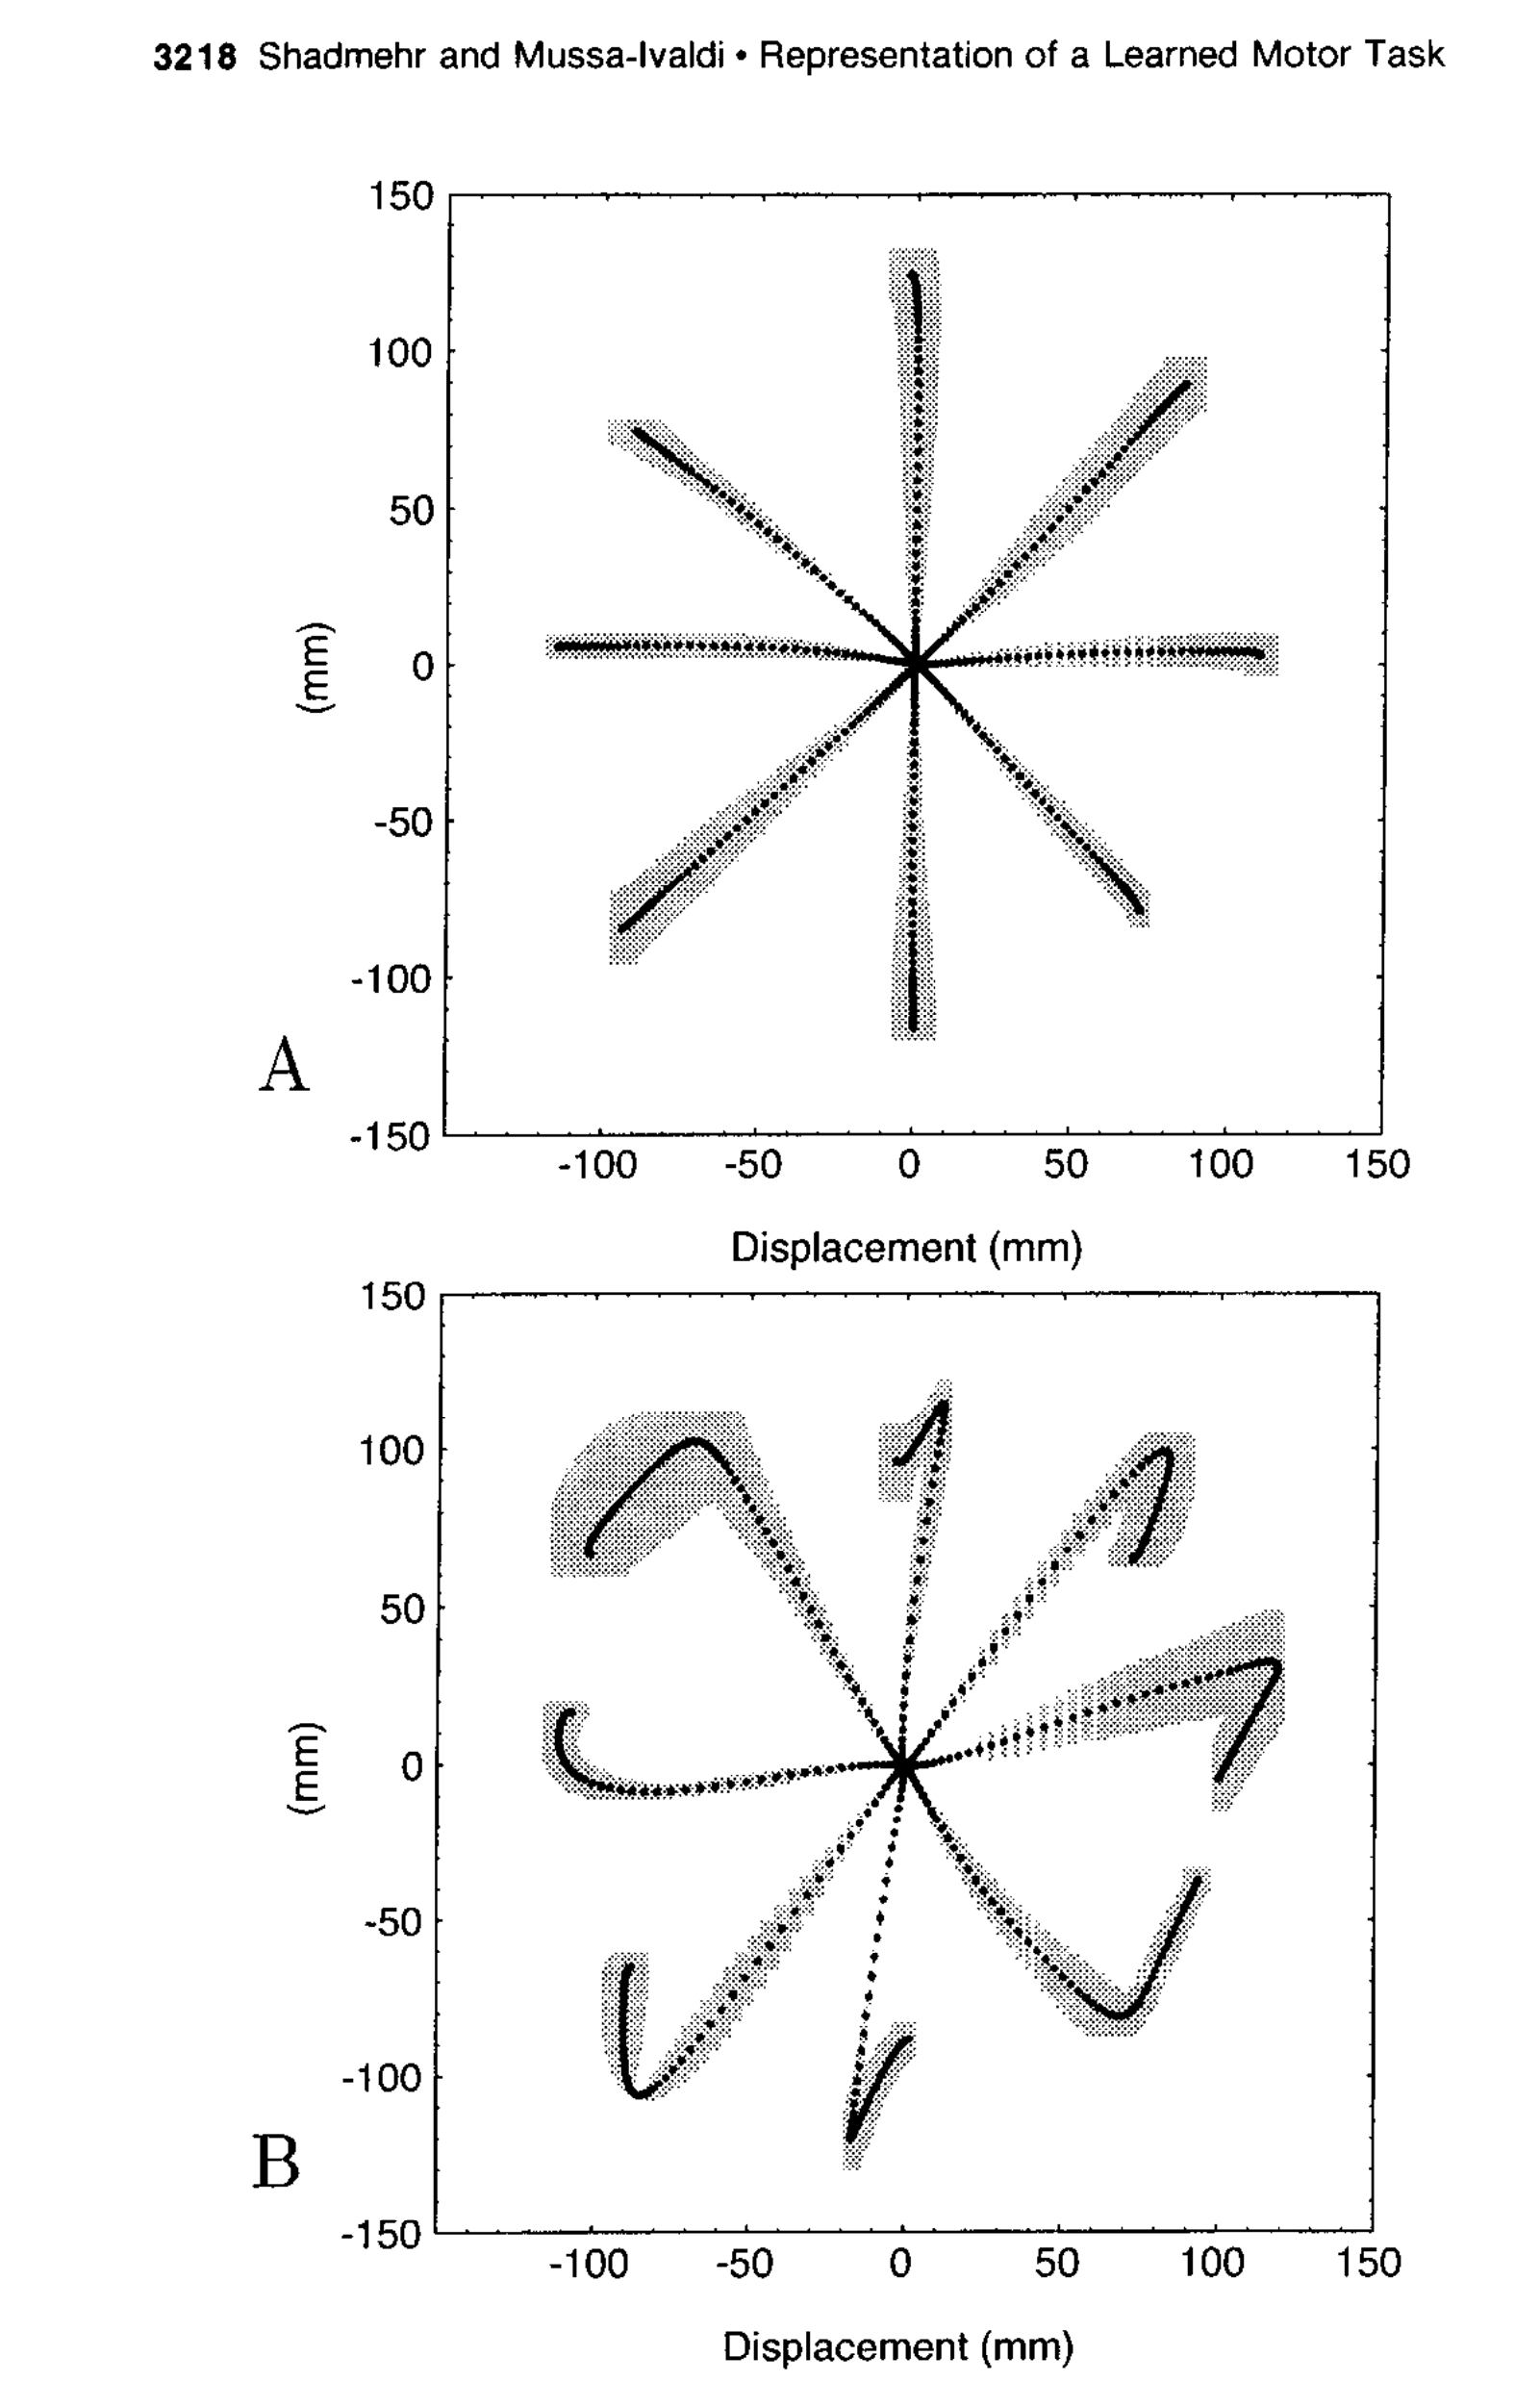 原文 Fig. 14 · PDF 第 11 页
图14 · 左工作区的迁移后效。 A为右区训练前、B为训练后在左区的无场运动。学习影响扩展到未接受力场训练的位置,反对完全局限于所访问位置的记忆解释。
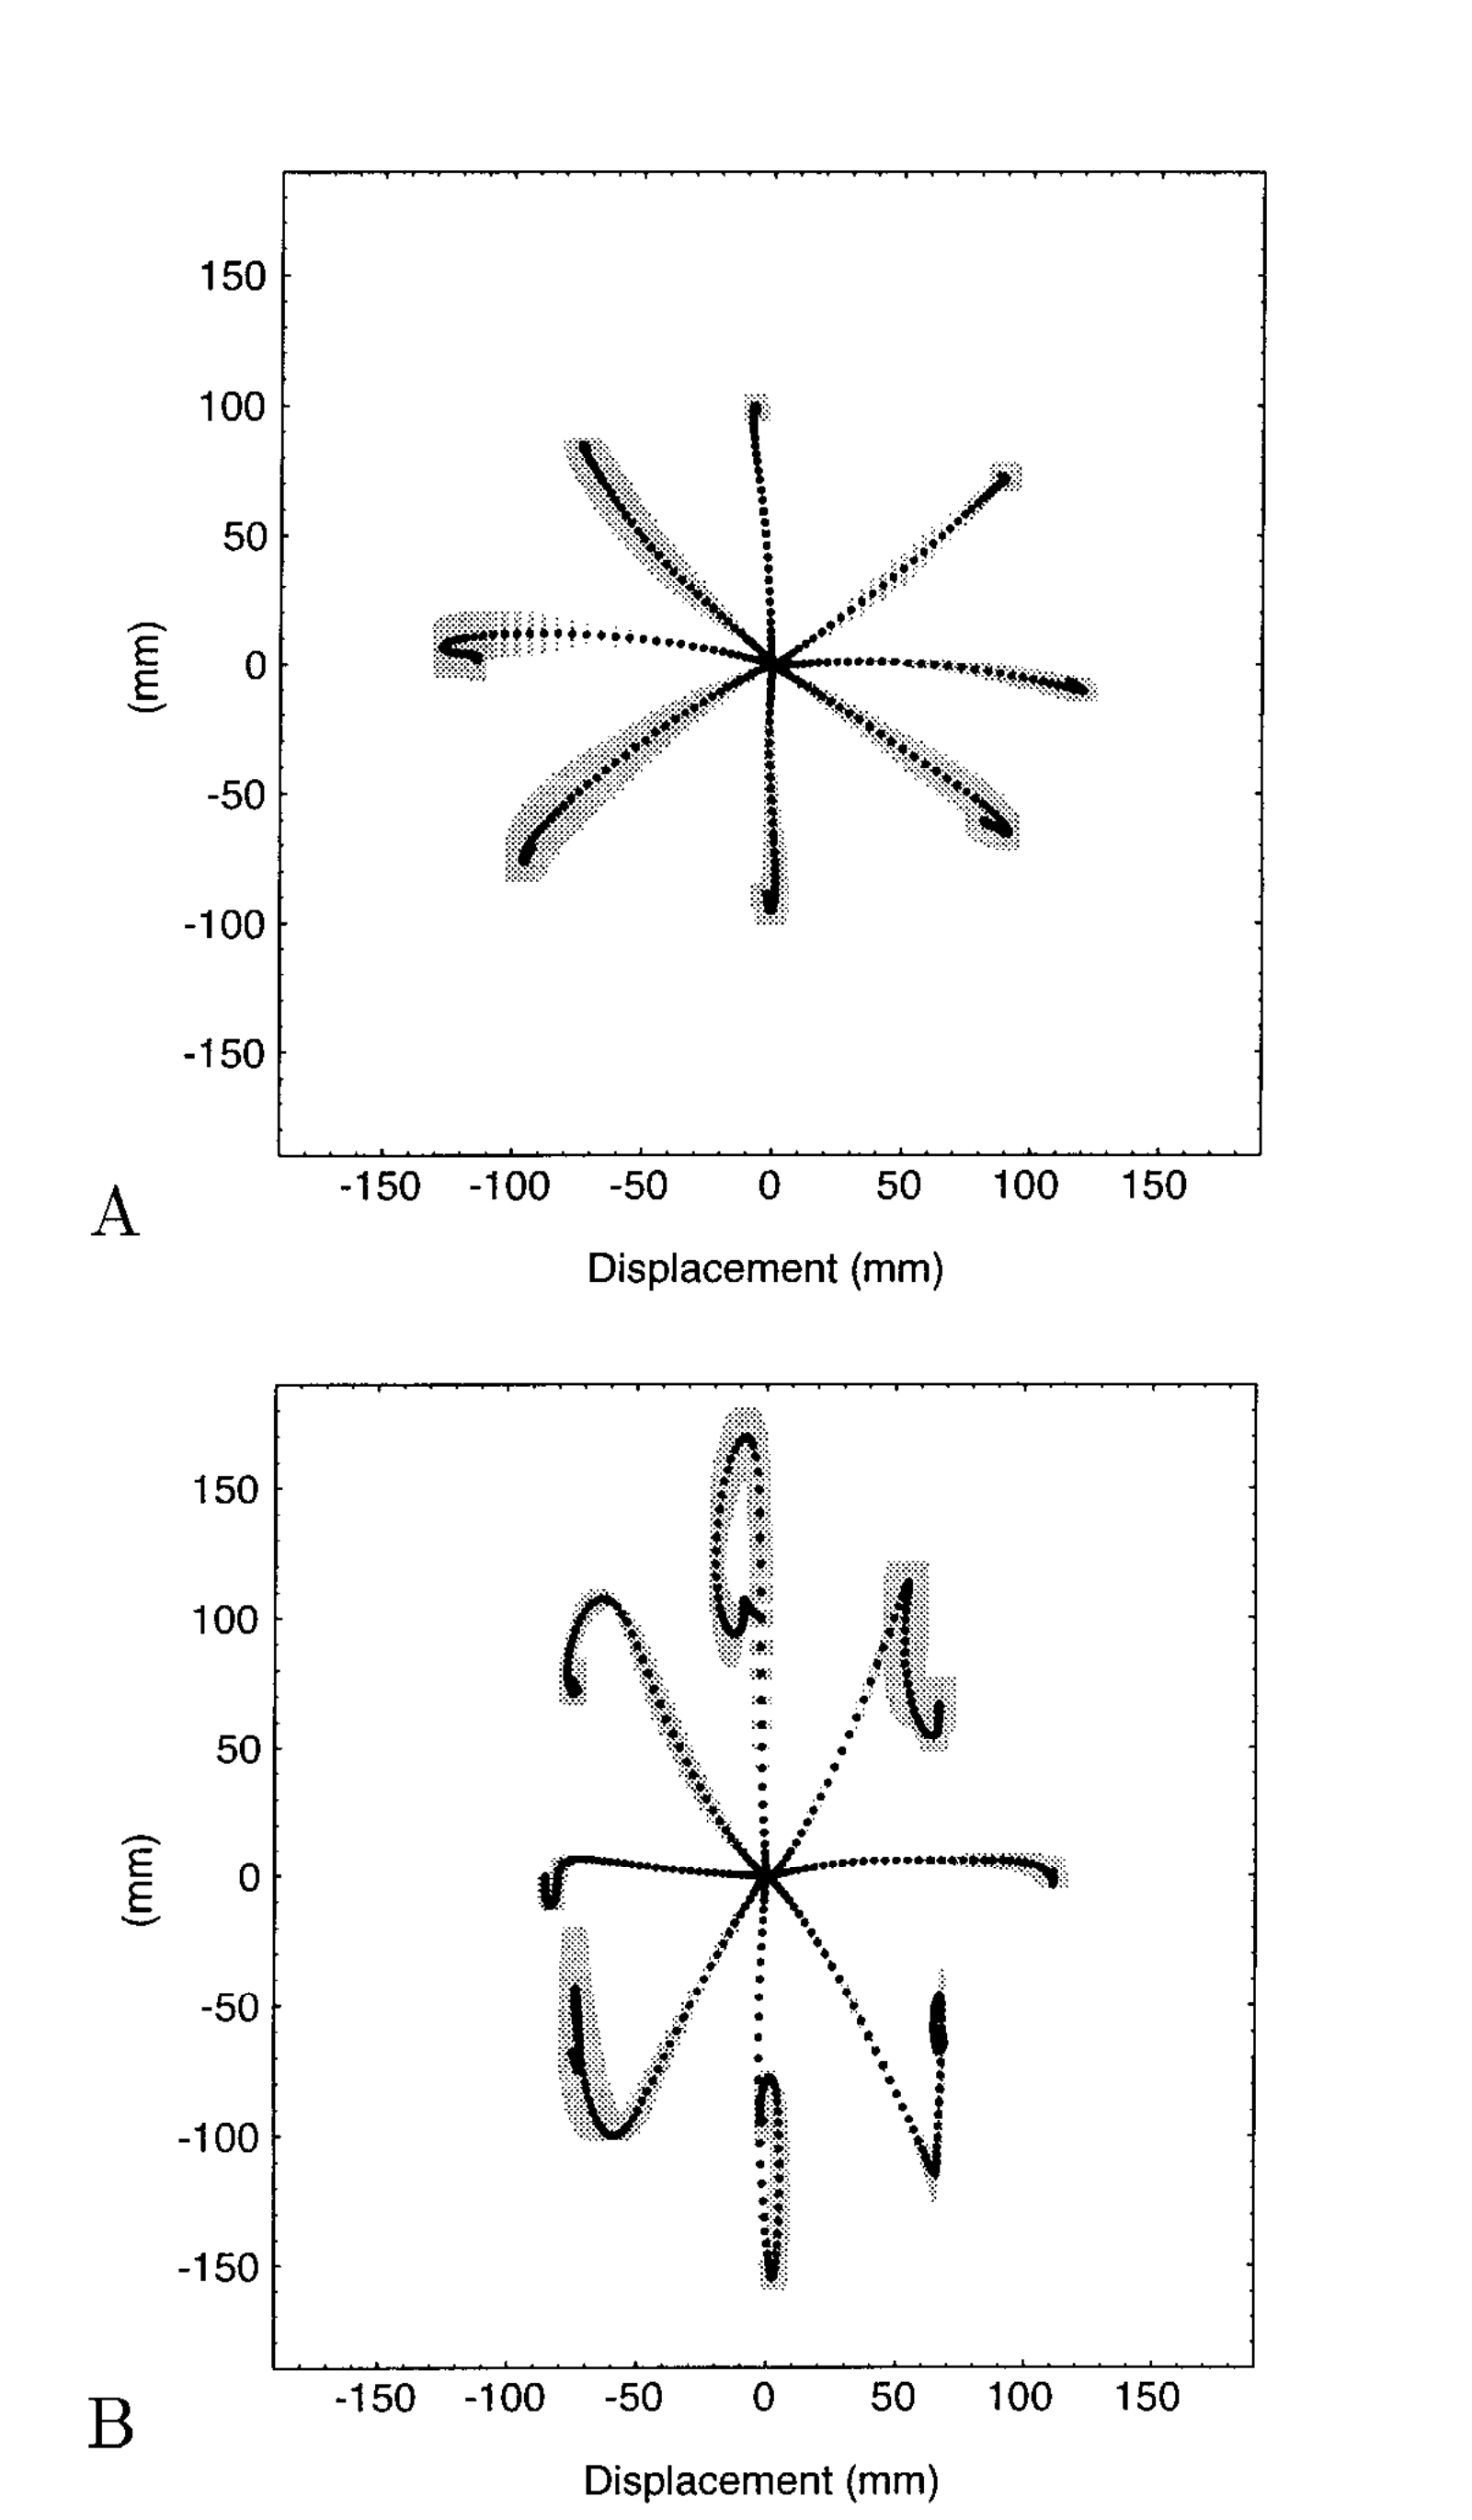 原文 Fig. 15 · PDF 第 11 页
图15 · 两种测试场的单人示例。 A关节场、B端点场,相对该人无场轨迹的相关分别约0.91与0.62。该对比体现迁移方向,不能作为两组的平均成绩。
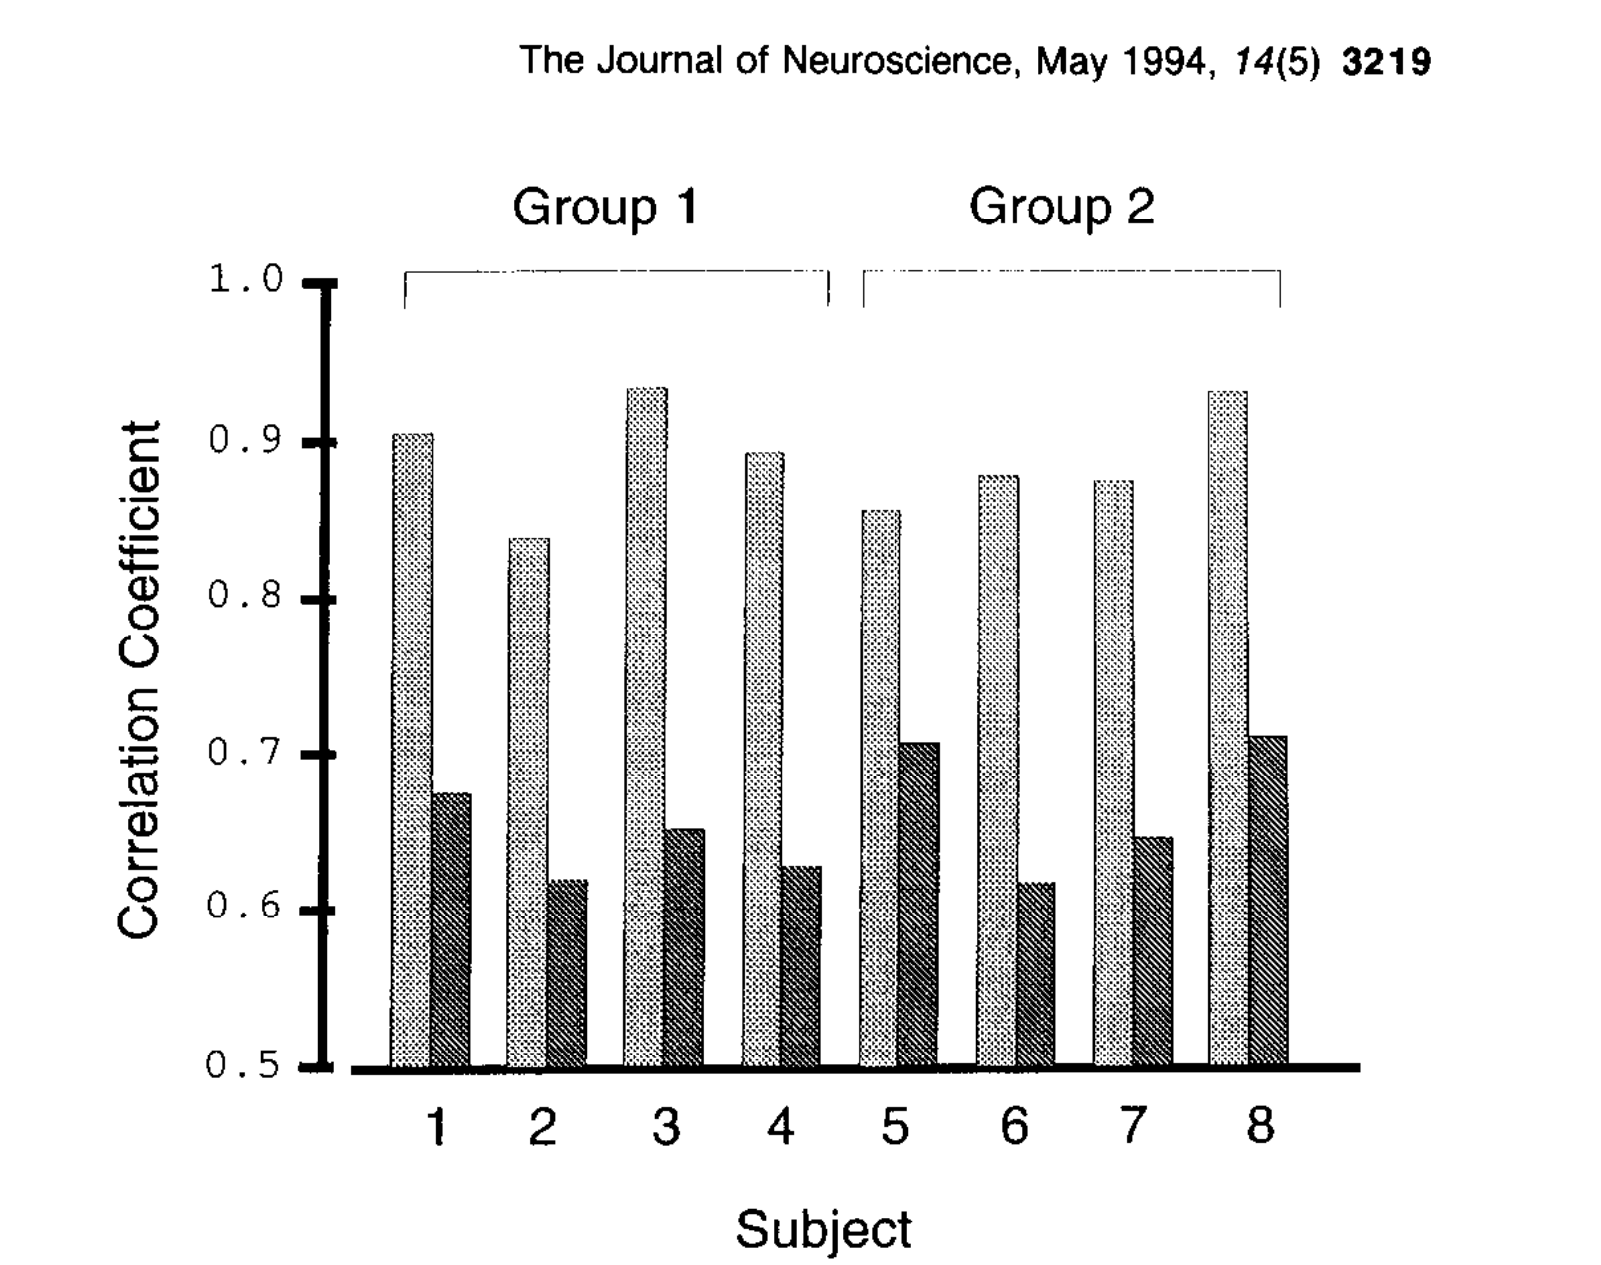 原文 Fig. 16 · PDF 第 12 页
图16 · 八人的迁移比较。 每对柱对应一个受试者,比较两种测试场的轨迹相关,分组表示训练场不同。结果支持所测范围内的内在坐标迁移,但未区分关节与肌肉表示,也没有直接证明运动计划和动力学学习位于不同脑回路。
讨论与解读边界
最有力的证据是场内改善、撤场后效和跨工作区迁移的共同模式,而不是其中任一现象单独证明一种模型。本文把环境补偿放在近似逆动力学控制框架中讨论,不能直接将其改称已测得前向预测模型。
轨迹恢复接近直线与保持运动目标的控制相容,却不能唯一证明脑中存在一条显式、完全不随动力学变化的参考轨迹。关节和肌肉坐标在所用设计中也没有充分分开;行为迁移支持某类内在坐标解释,并非对某个脑区或细胞计算的直接定位。
思考问题
- 同时测量撤场时的预测补偿力、肌电和扰动诱发的阻抗变化,能否分别估计动力学补偿与刚度调节对轨迹恢复的贡献?
- 在第三个工作区及不同运动方向上作留出预测,关节、肌肉或混合坐标模型哪一种更能解释迁移?