G03 · Manual interception of moving targets. II. On-line control of overlapping submovements
Daeyeol Lee, Nicholas L. Port & Apostolos P. Georgopoulos(1997) Experimental Brain Research, 116, 421–433. doi:10.1007/pl00005770
同一拦截任务的成功试次可用重叠的最小jerk子运动拟合。子运动幅度与按目标位置、速度外推的终点有关,但这种分解不直接证明神经系统以固定脉冲逐个发出指令。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
当手部动作启动之后,外部运动目标仍在持续行进,动作发起之初所依据的视觉状态估计必然面临动态漂移与误差累积。因此,对拦截运动的完整解释绝不能止步于分析运动触发的初始潜伏期,更必须深入剖析在动作展开过程中,新摄入的视觉感觉信息如何动态注入并重塑正在进行的肌肉驱动。在行为记录中,与短时程、高速目标对应的单峰光滑速度剖面相比,长时程、慢速目标往往伴随高度波动的多峰速度曲线。这一经验形态引出了一个根本性的运动控制假说:宏观上看似连续流动的肢体轨迹,是否在深层微观组织上由若干在时间上相互重叠、各自针对更新后目标状态的离散亚动作(submovements)叠加而成?该研究承接前篇关于运动发起的探讨,将视野转向运动展开过程中的在线动态重组,旨在建立速度曲线的微观拓扑与中枢感觉信息利用之间的内在关联。
然而,多峰速度曲线的表观存在本身并不足以直接证明离散控制的存在,因为具有非零时延的连续反馈调节、外周肢体力学阻抗以及任意光滑基函数的数学插值均能诱导出类似的波形。作者选取具有恒定运动平滑性假定的重叠最小加加速度(minimum-jerk)钟形速度脉冲作为量化工具,将前篇六名受试者的1080次成功拦截轨迹系统分解为多个离散脉冲单元,深入审视了脉冲的生成数量、物理持续时间、相邻脉冲间的时间间隔拓扑以及峰值幅度调节规律。该研究的核心突破口确立在两个层面:其一,提取出的子运动成分在时序上是否存在显著超越随机独立组合的时间耦合特征;其二,后续子运动的理论外推落点,是否直接追踪基于目标瞬时位置与速度所预测的未来空间位点。通过系统比对基于一阶速度外推的预测位点、考虑二阶物理加速度的真实未来位点以及其他替代控制假说,研究将“在线运动调控是否实时补偿了加速度”转化为可量化检验的经验问题。
研究发现为离散在线重组假说提供了坚实的行为结构依据:子运动之间展现出高度严格的时间时序锁定(前一脉冲未结束时下一脉冲已自发重叠介入),其幅度分布与基于一阶外推的位置控制假说最为吻合,且引入目标真实物理加速度所对应的未来位点并未在统计上提升预测优度。然而,必须对这一唯象分解确立严格的解释边界:子运动本质上是预设波形约束(正向最小jerk基函数)、优化停止准则(R² ≥ 0.99)与局部搜索算法所提取出的数学逼近分量,而非中枢神经系统直接发出的离散神经冲动的独立物理记录。优化算法预设的高拟合优度本身属于模型构建标准,绝不可倒因为果充当证实大脑按固定脉冲发令的独立证据;全试次统计得出的约2.5 Hz平均脉冲频率,亦不意味每个试次内部都存在机械恒定的周期节律发生器。此外,该分析严格基于成功完成拦截的精选子集,不可草率外推至失败试次或自由轨迹控制。这项工作的科学价值,在于将模糊的在线感觉运动修正具象化为具有确定参数关系的时空拓扑,并为后续区分离散内部脉冲生成与连续状态反馈控制留下了明确的实证判别基准。
研究思路
将手部竖直运动速度剖面非线性分解为重叠的最小jerk钟形脉冲,系统比对脉冲数量、时序重叠几何与终点幅度控制模型,并检验引入目标二阶加速度能否改善在线预测效力。
方法
研究所用数据集来自前篇G02中六名受试者完成的1080次成功拦截试次,属于同一实验队列的深入二次分析,不构成独立的实验样本复制。分析严格限定于手部操纵杆的竖直方向速度曲线,其底层数学模型假定整体轨迹由若干正向(非负)最小jerk脉冲经代数线性叠加而成;算法采用人工启发式设定初始猜测参数后,利用改进的Powell共轭方向法进行非线性参数优化,逐次增加子运动脉冲阶数,直至决定系数达到R² ≥ 0.99。在评估一般非线性参数关系时另行采用Nelder–Mead单纯形算法,两种数值算法具有不同应用场景。
需重申,拟合结果达到极高的R²是该算法预设的终止收敛准则,绝对不可作为独立证明该数学分解反映了真实中枢神经发生机制的循环论证。分解所得的具体参数在数学上高度受制于先验假定的波形基底(最小jerk)、脉冲符号纯正向约束以及初始参数的经验赋值。
主要结果
在全部1080次成功拦截动作中,算法共计分解出2862个离散子运动脉冲,单次动作平均包含2.65个子运动;子运动平均总数与实际运动时长的比值约为2.49 Hz,单个子运动的平均持续时间约为0.56 s。这一频率表征宏观总体水平的统计均值,绝不意味着在每一次具体运动中神经系统均以严格恒定的周期节律进行指令发放。
相邻子运动的时序关系显示,后一子运动的起始间隔随前一子运动的持续时间呈正相关线性漂移;然而后一子运动起始时刻减去前一子运动理论终止时刻的时间差分布表现出极高的紧凑性,其均值约为-0.25 s(负值代表时间上的深度重叠介入)。通过构建蒙特卡洛随机重排检验,证实这一狭窄的重叠分布显著超越了基于脉冲持续时间独立抽样构成的基线组合,但这一几何特征尚未唯一定位其背后的中枢神经回路发生机制。
在终点控制假说的量化比对中,基于一阶速度外推的“位置控制假说”展现出最佳的模型拟合优度(各受试者R²大致分布在0.75至0.85区间),显著优于其他替代性运动学模型。后续子运动所瞄准的外推终点与一阶估计位点呈现出较强的线性相关,但绝非每次运动中手部终点均精准无误地命中理论目标。进一步分析表明,在控制模型中额外引入基于目标真实加速度计算的绝对未来位点,并未带来任何统计意义上的拟合改善,这为受试者在在线调节中对加速度利用极为有限的假说提供了实证支持,但不能武断断言大脑完全不处理加速度信息。
逐图解读
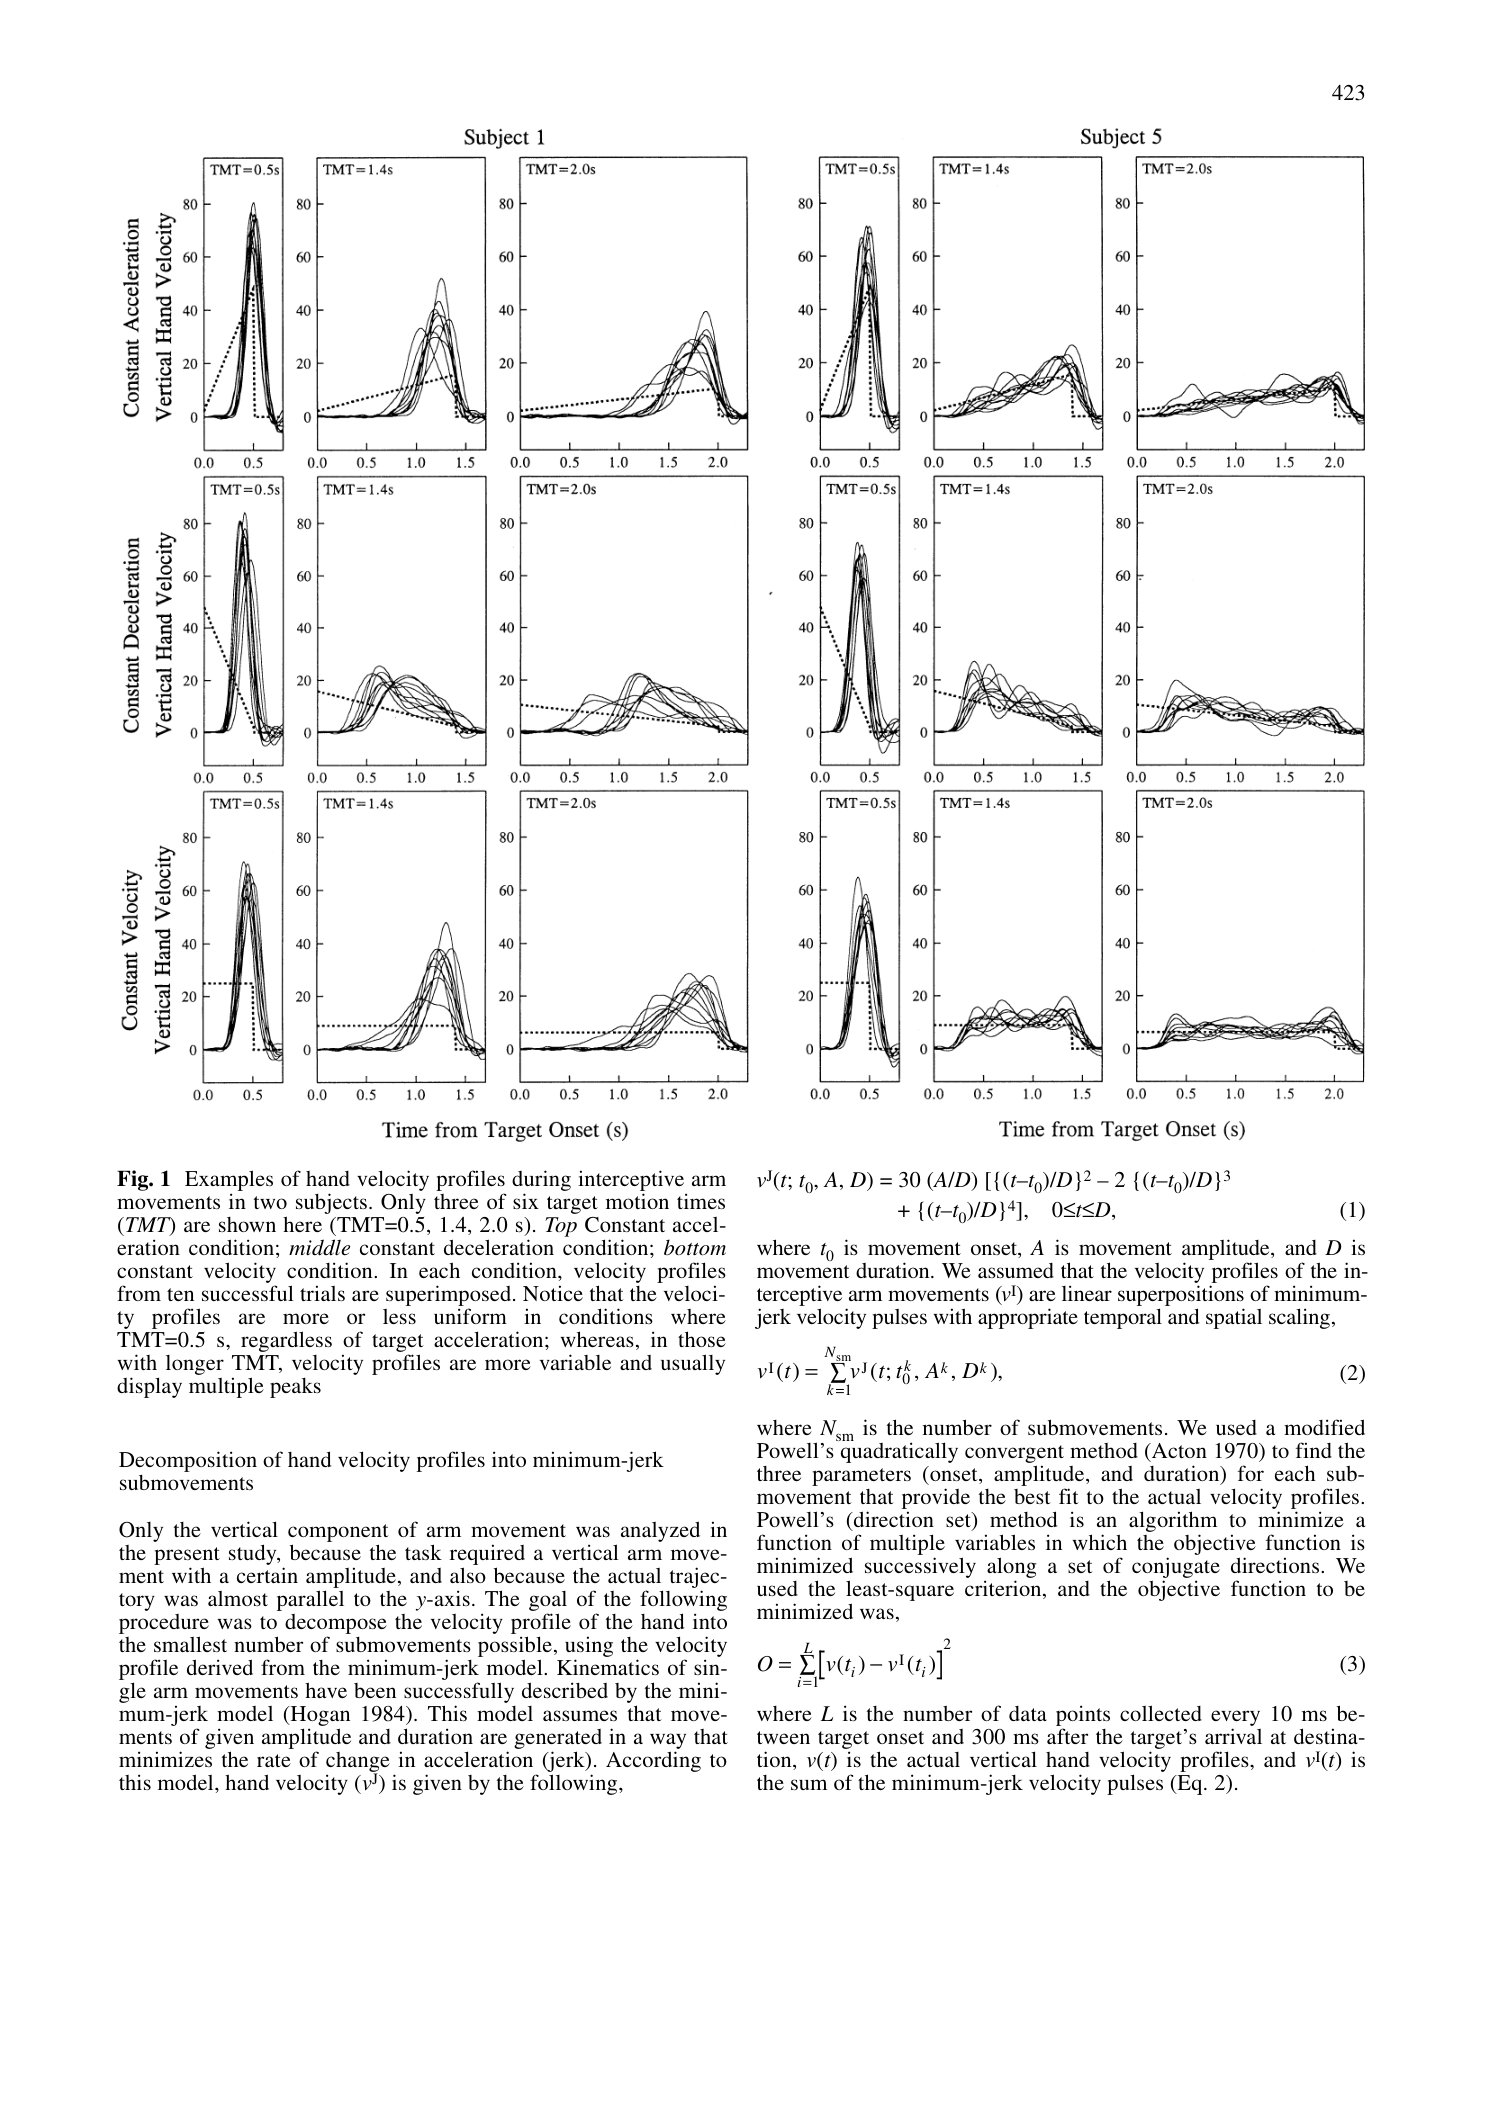 原文 Fig. 1 · PDF 第 3 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图1 · 速度剖面示例。 快目标较单峰,慢目标较多峰;原图两参与者面板被截去一半。
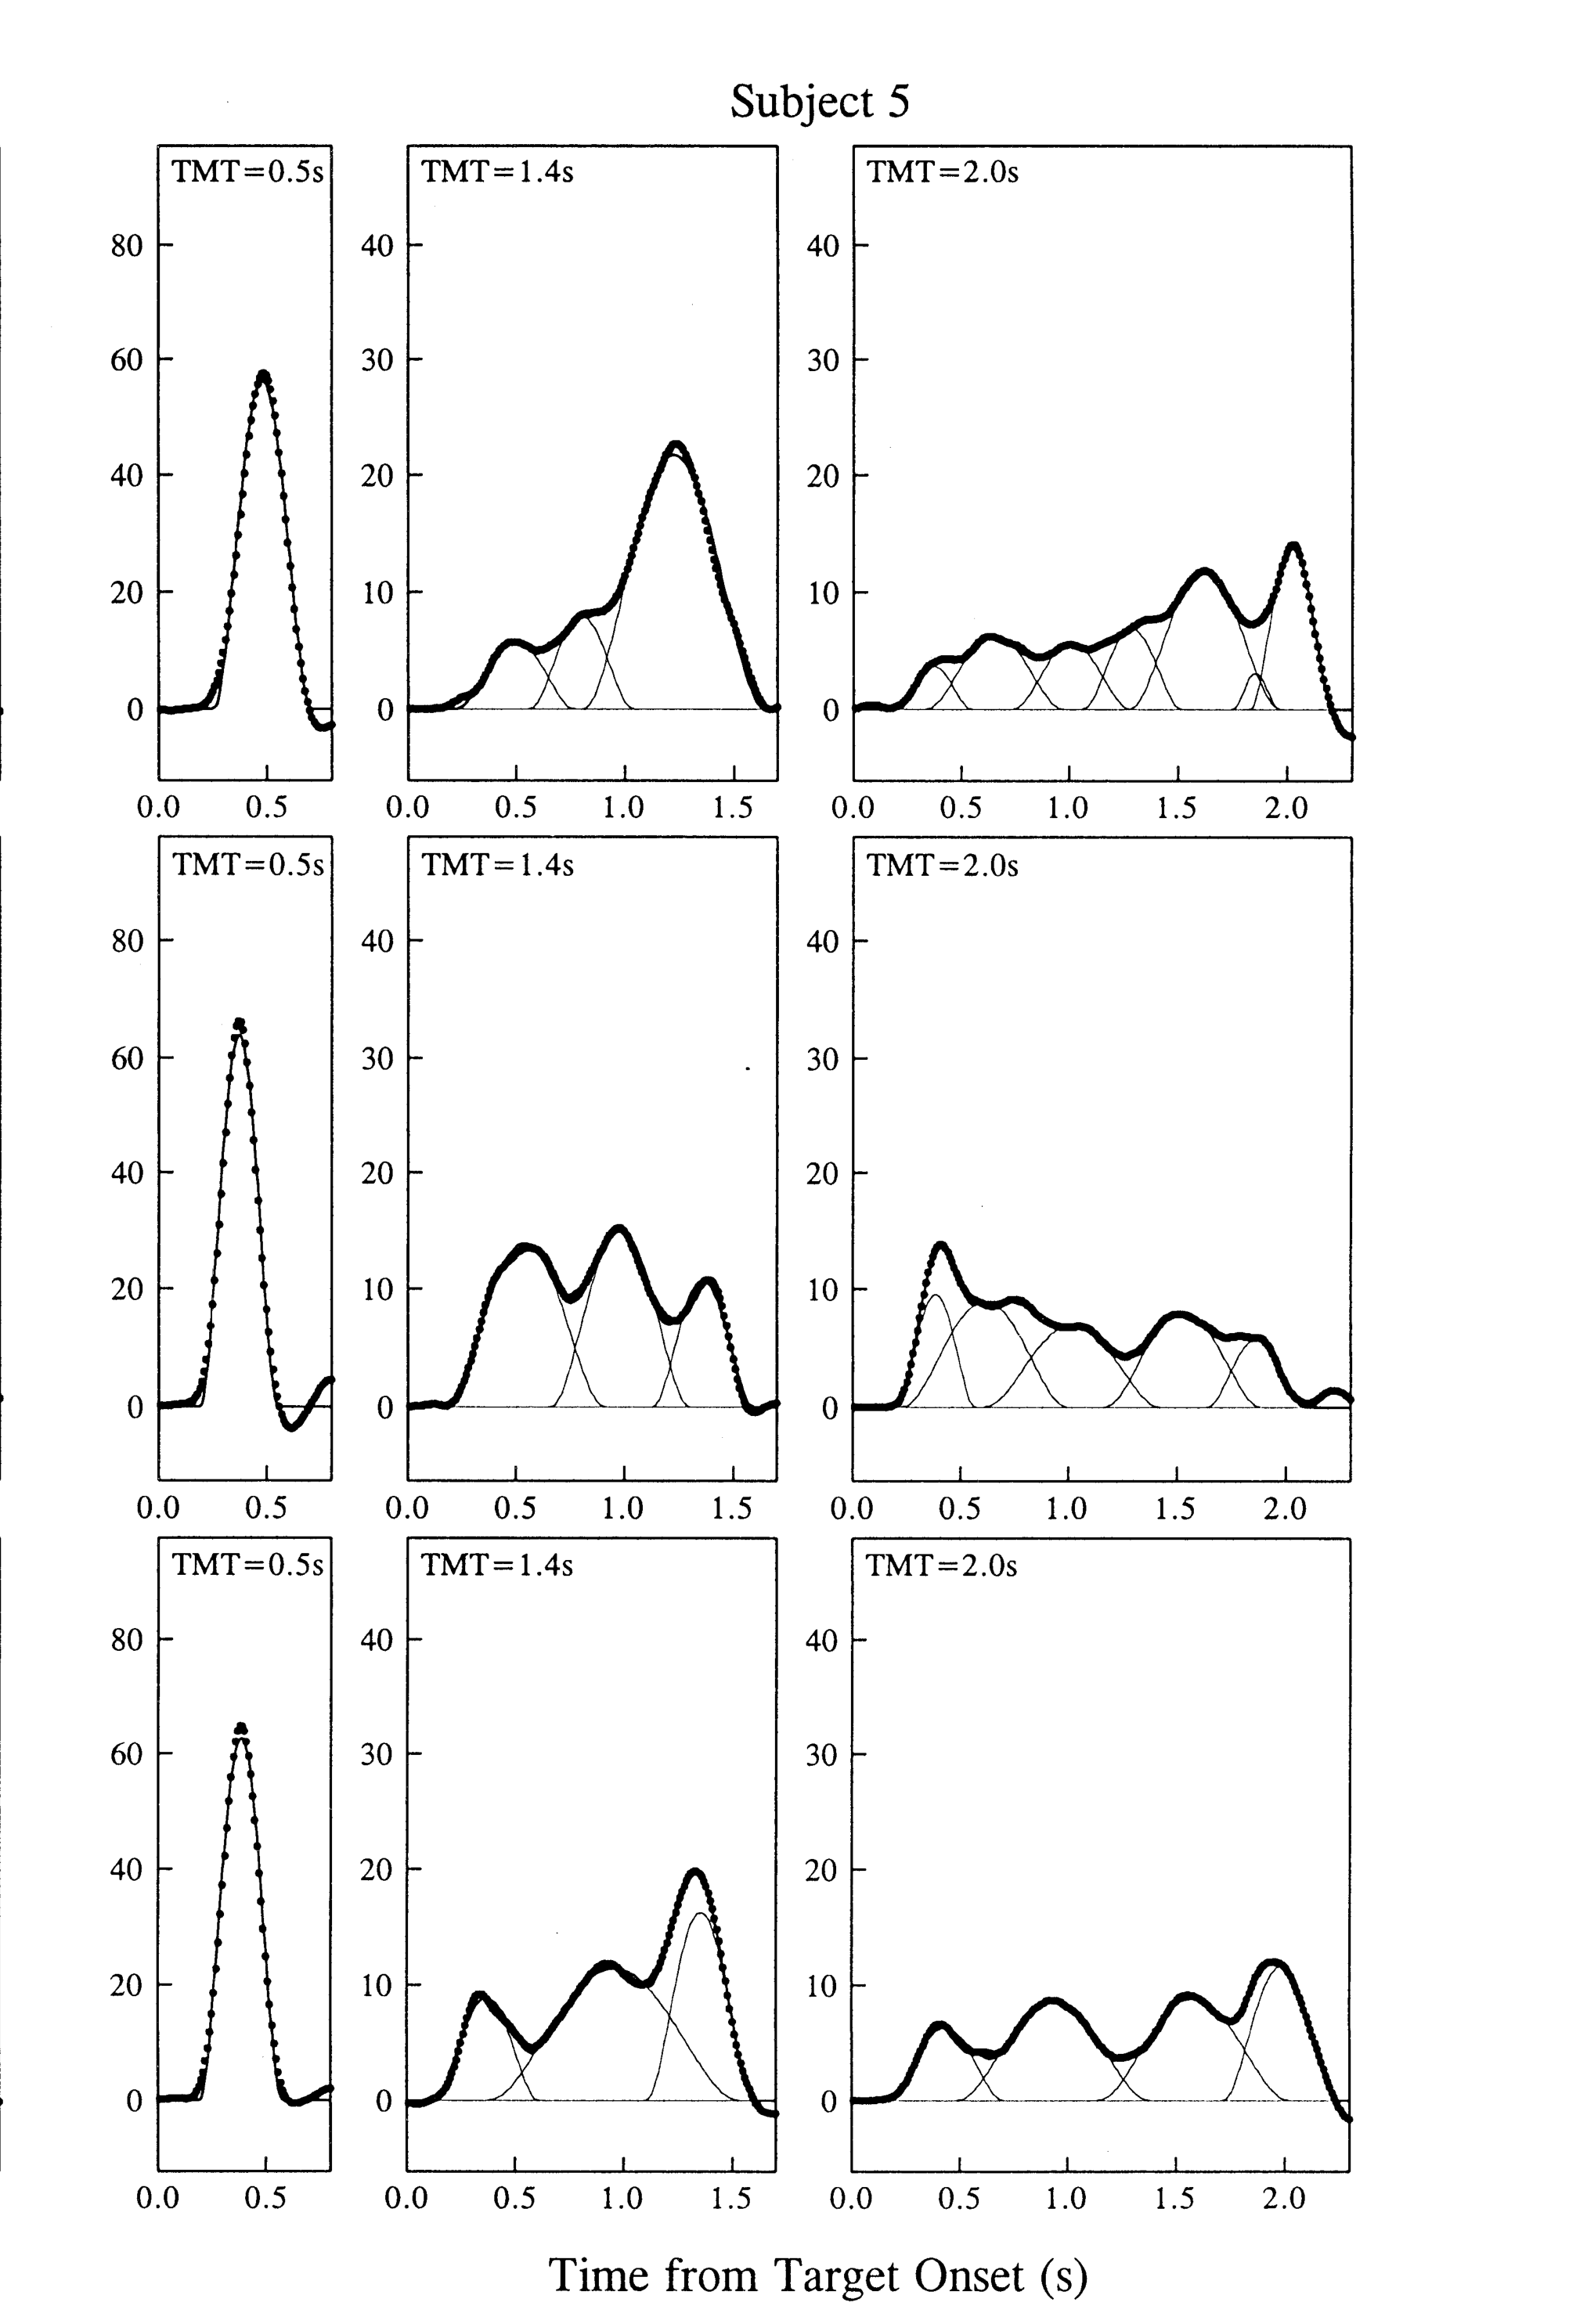 原文 Fig. 2 · PDF 第 4 页 · 原文图像 · 查看来源
图2 · 子运动分解示例。 总和与分量都由拟合获得,不是分别记录的运动指令。
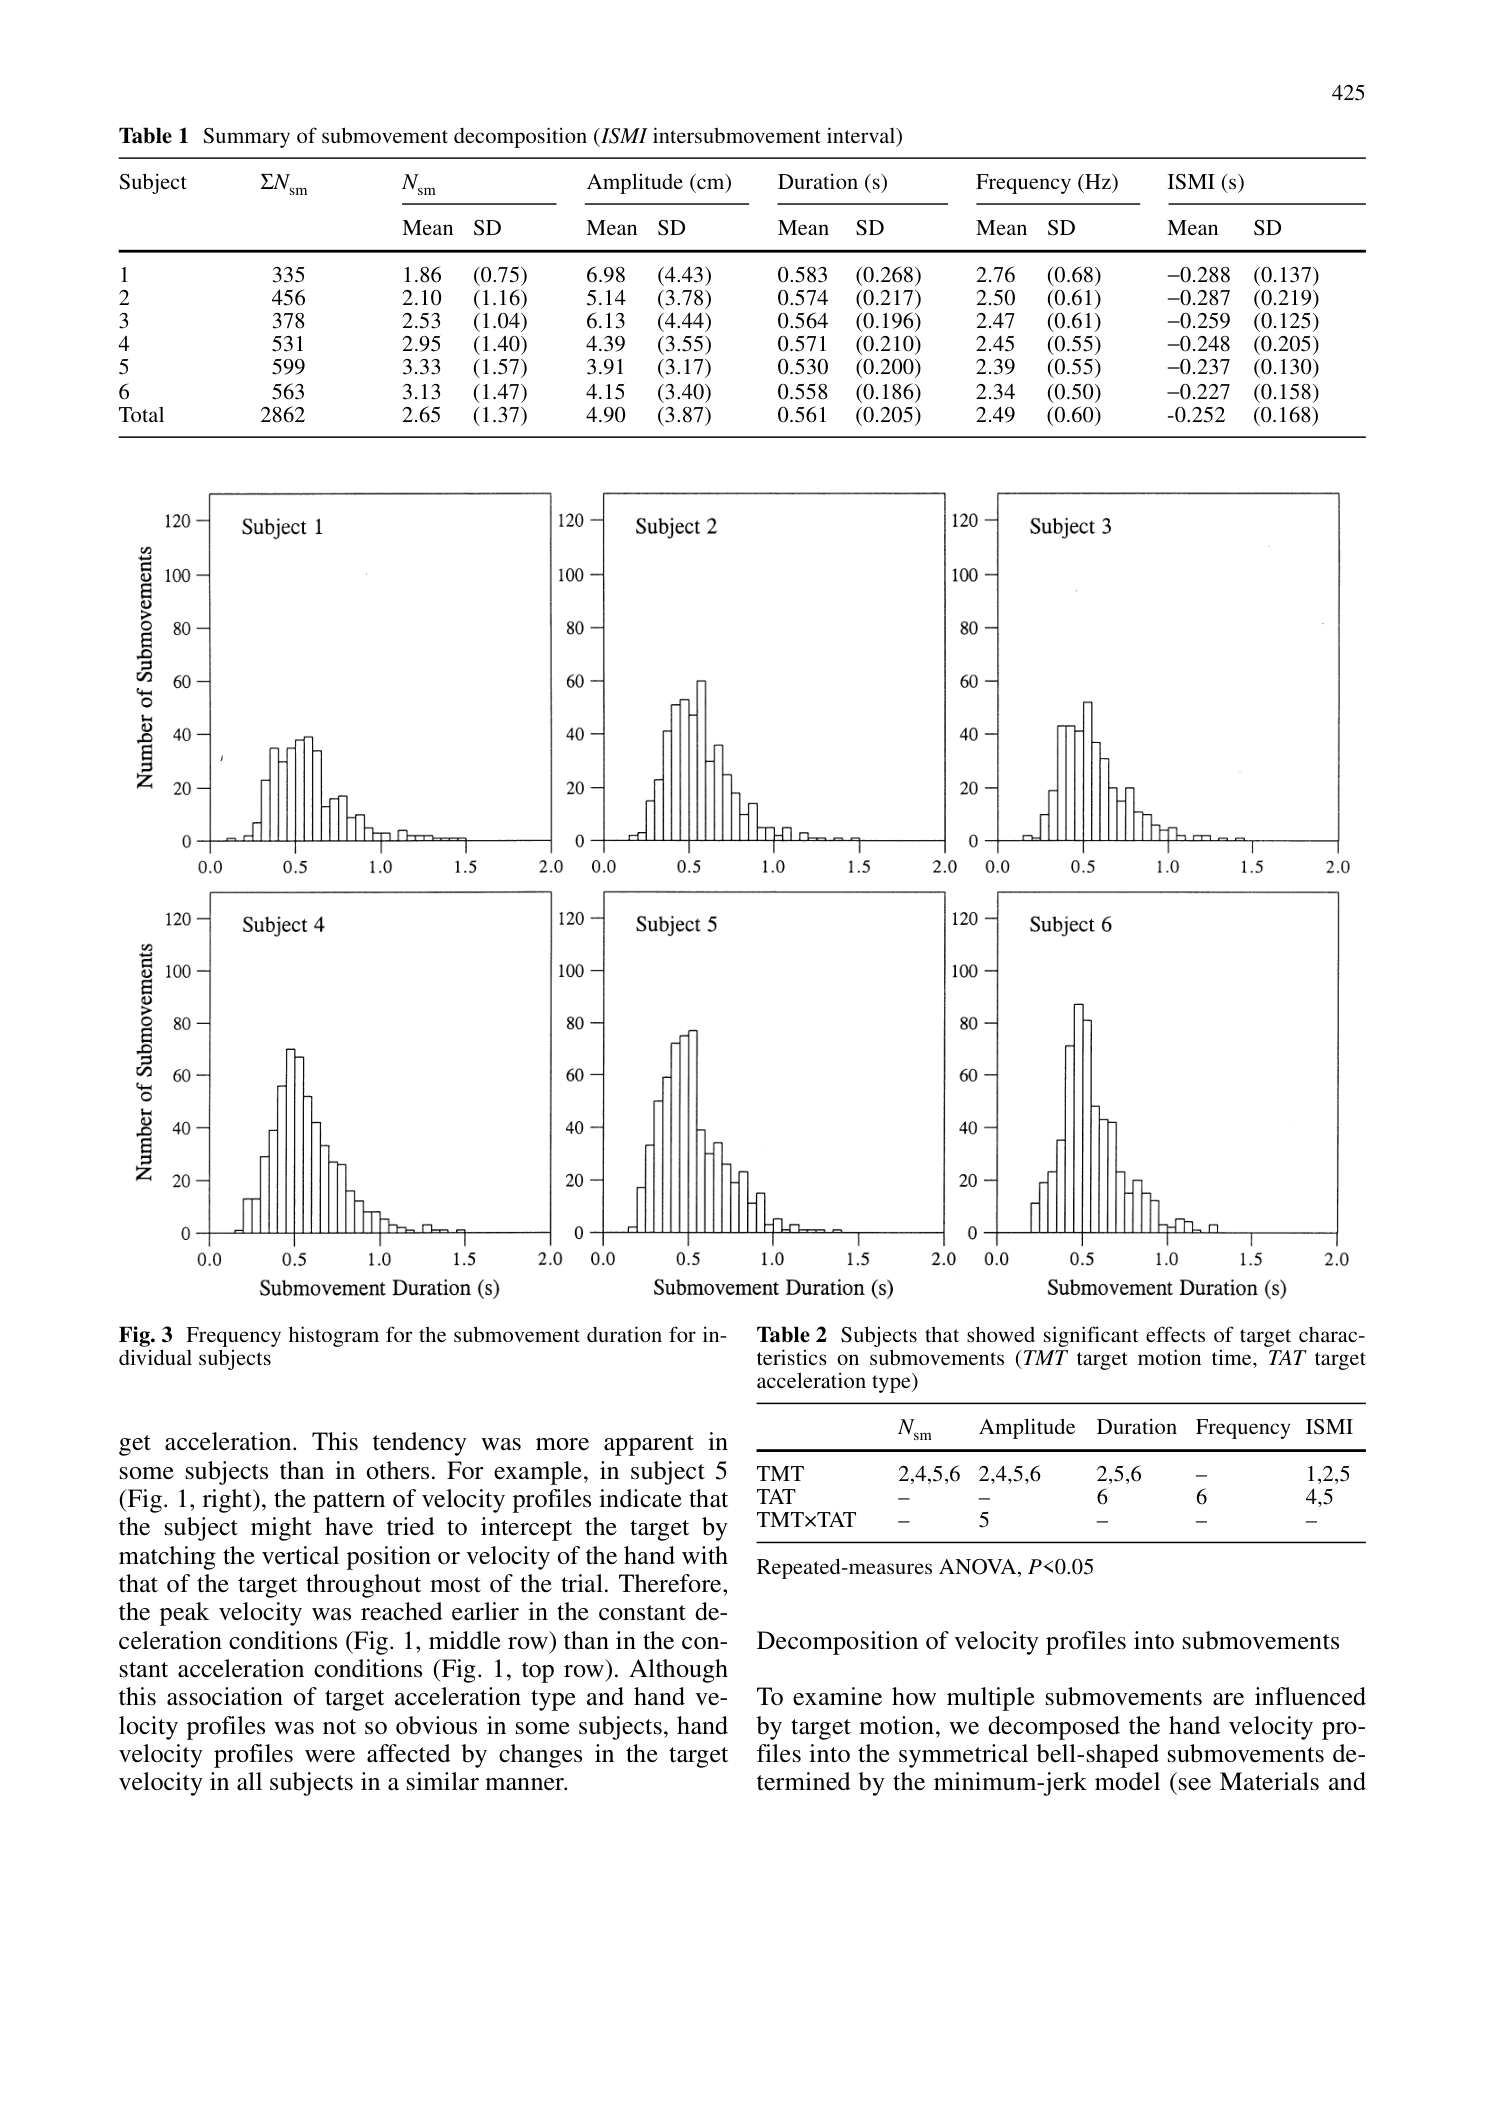 原文 Fig. 3 · PDF 第 5 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图3 · 子运动时长分布。 原图混入表1并裁掉主要直方图,现恢复完整源页。
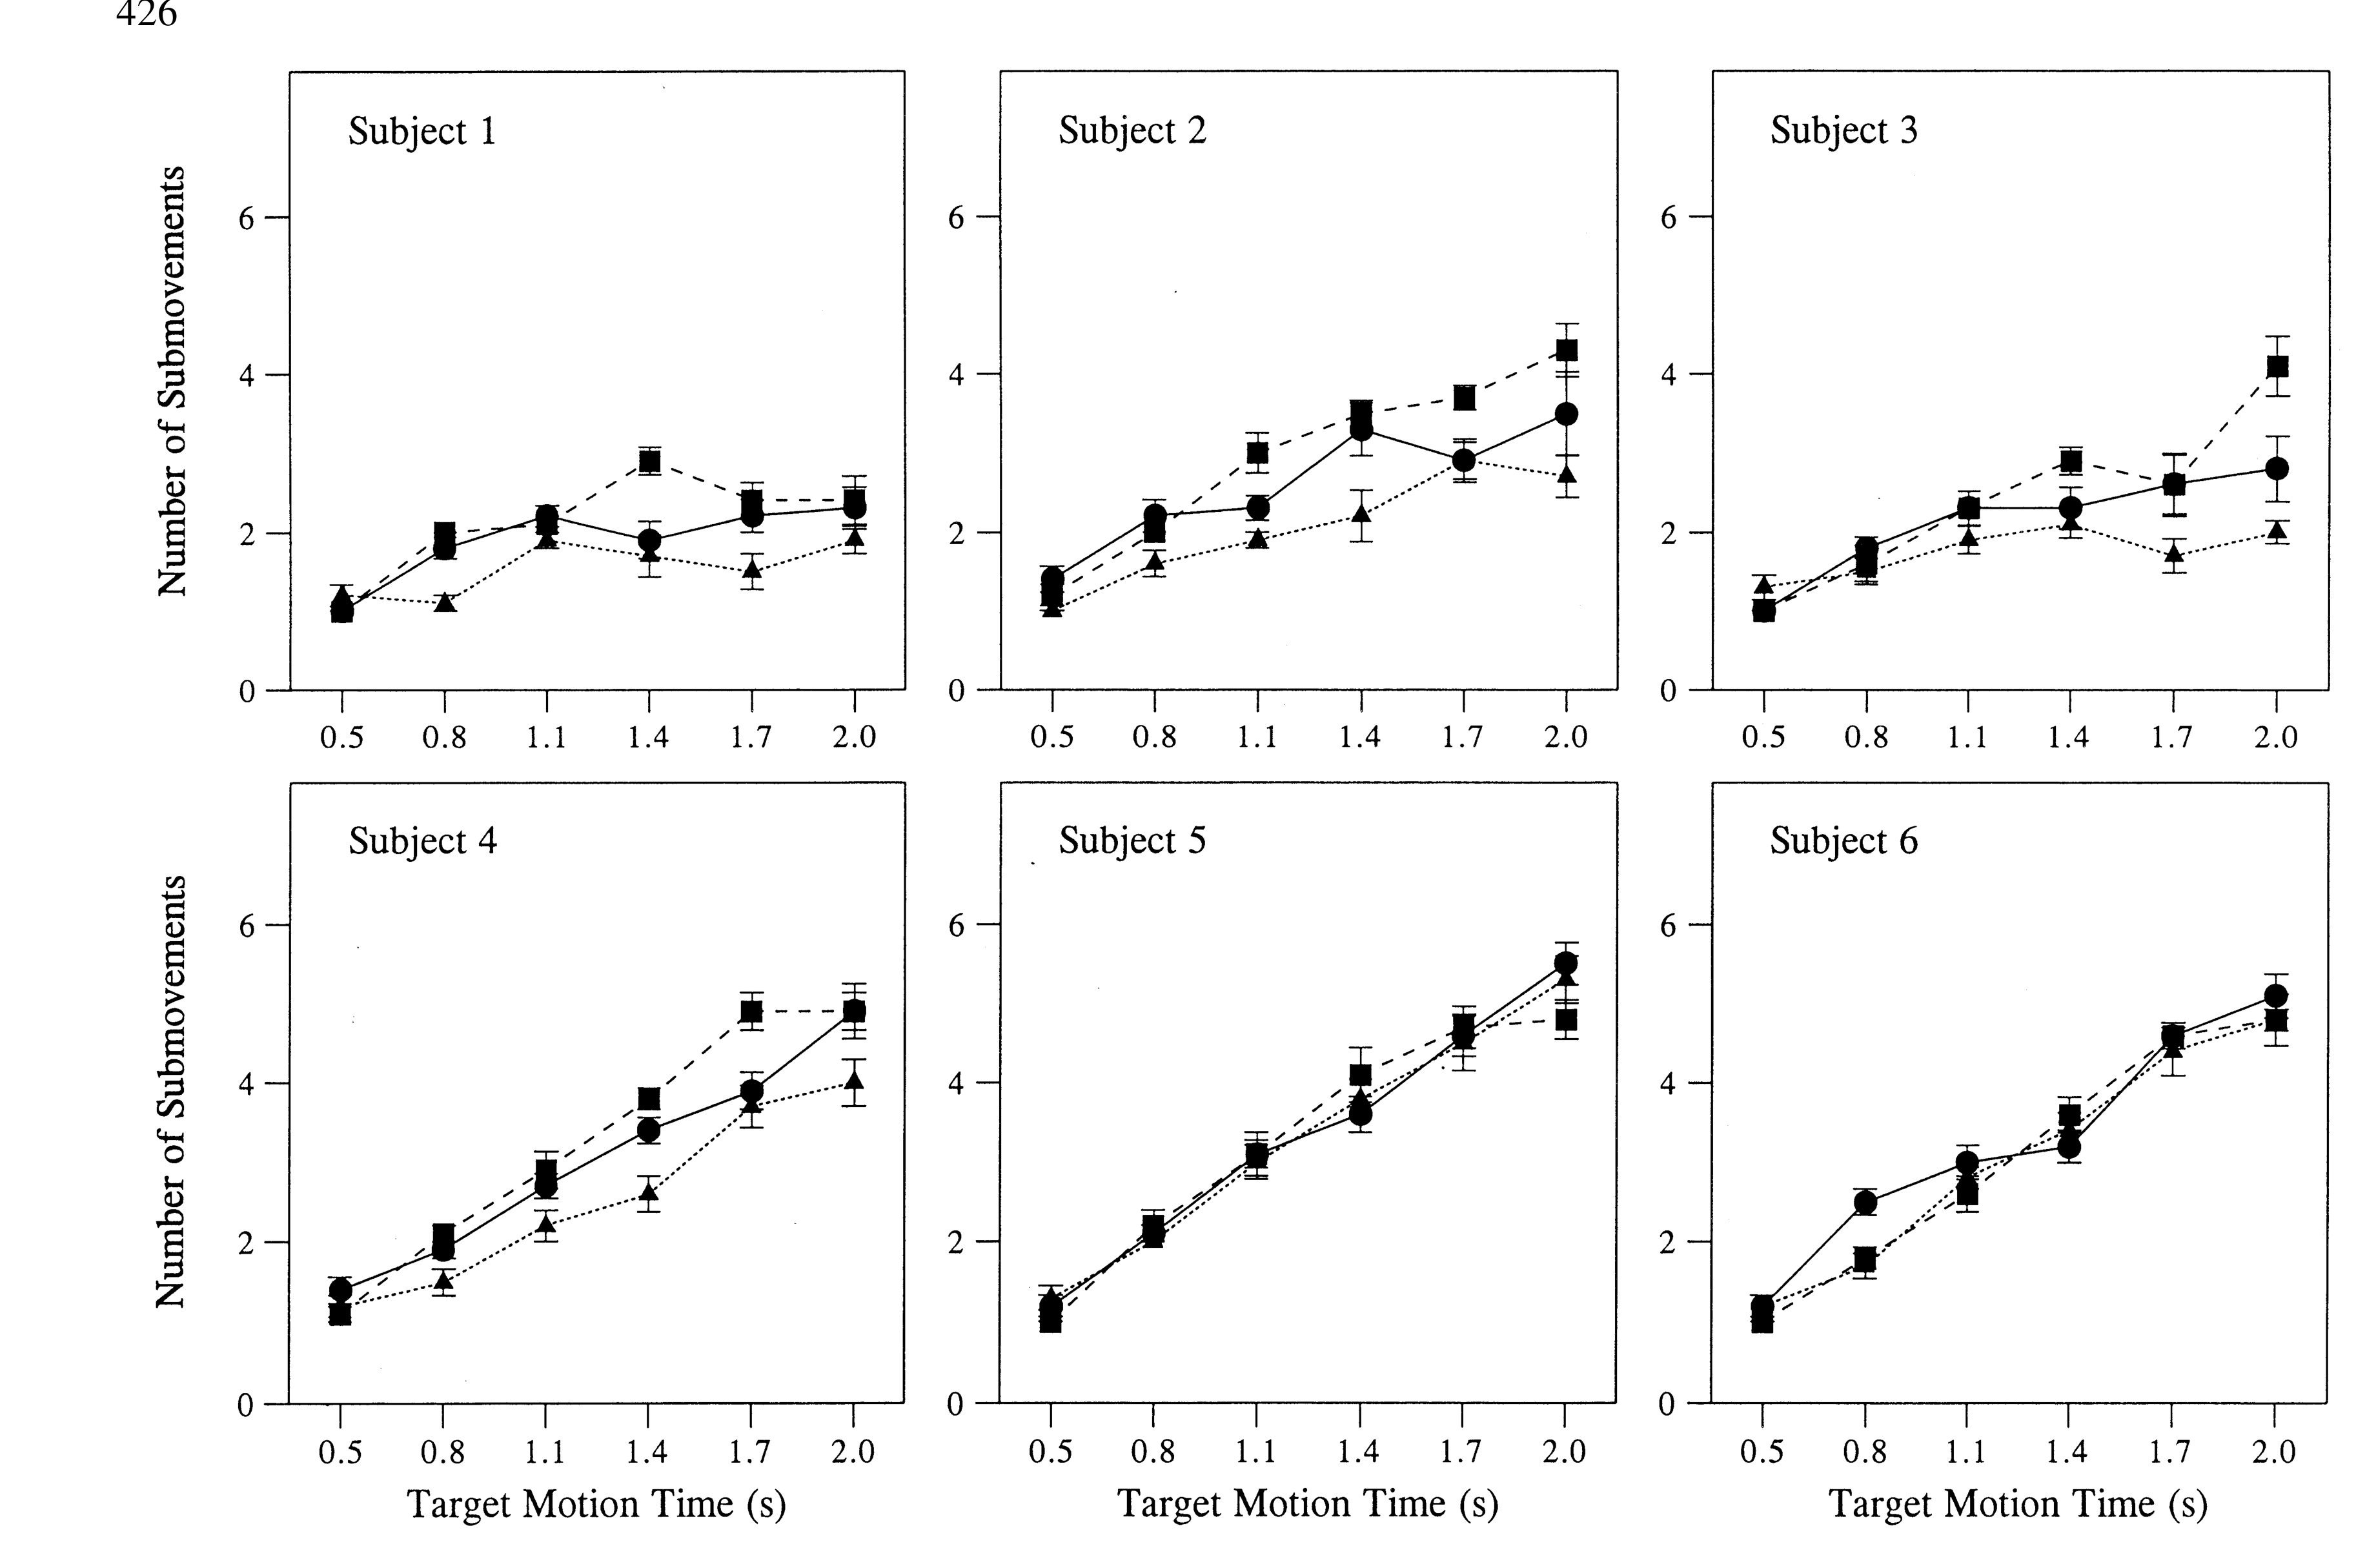 原文 Fig. 4 · PDF 第 6 页 · 原文图像 · 查看来源
图4 · 子运动数量。 随目标时程和个体改变,平均规律不等于固定发生器。
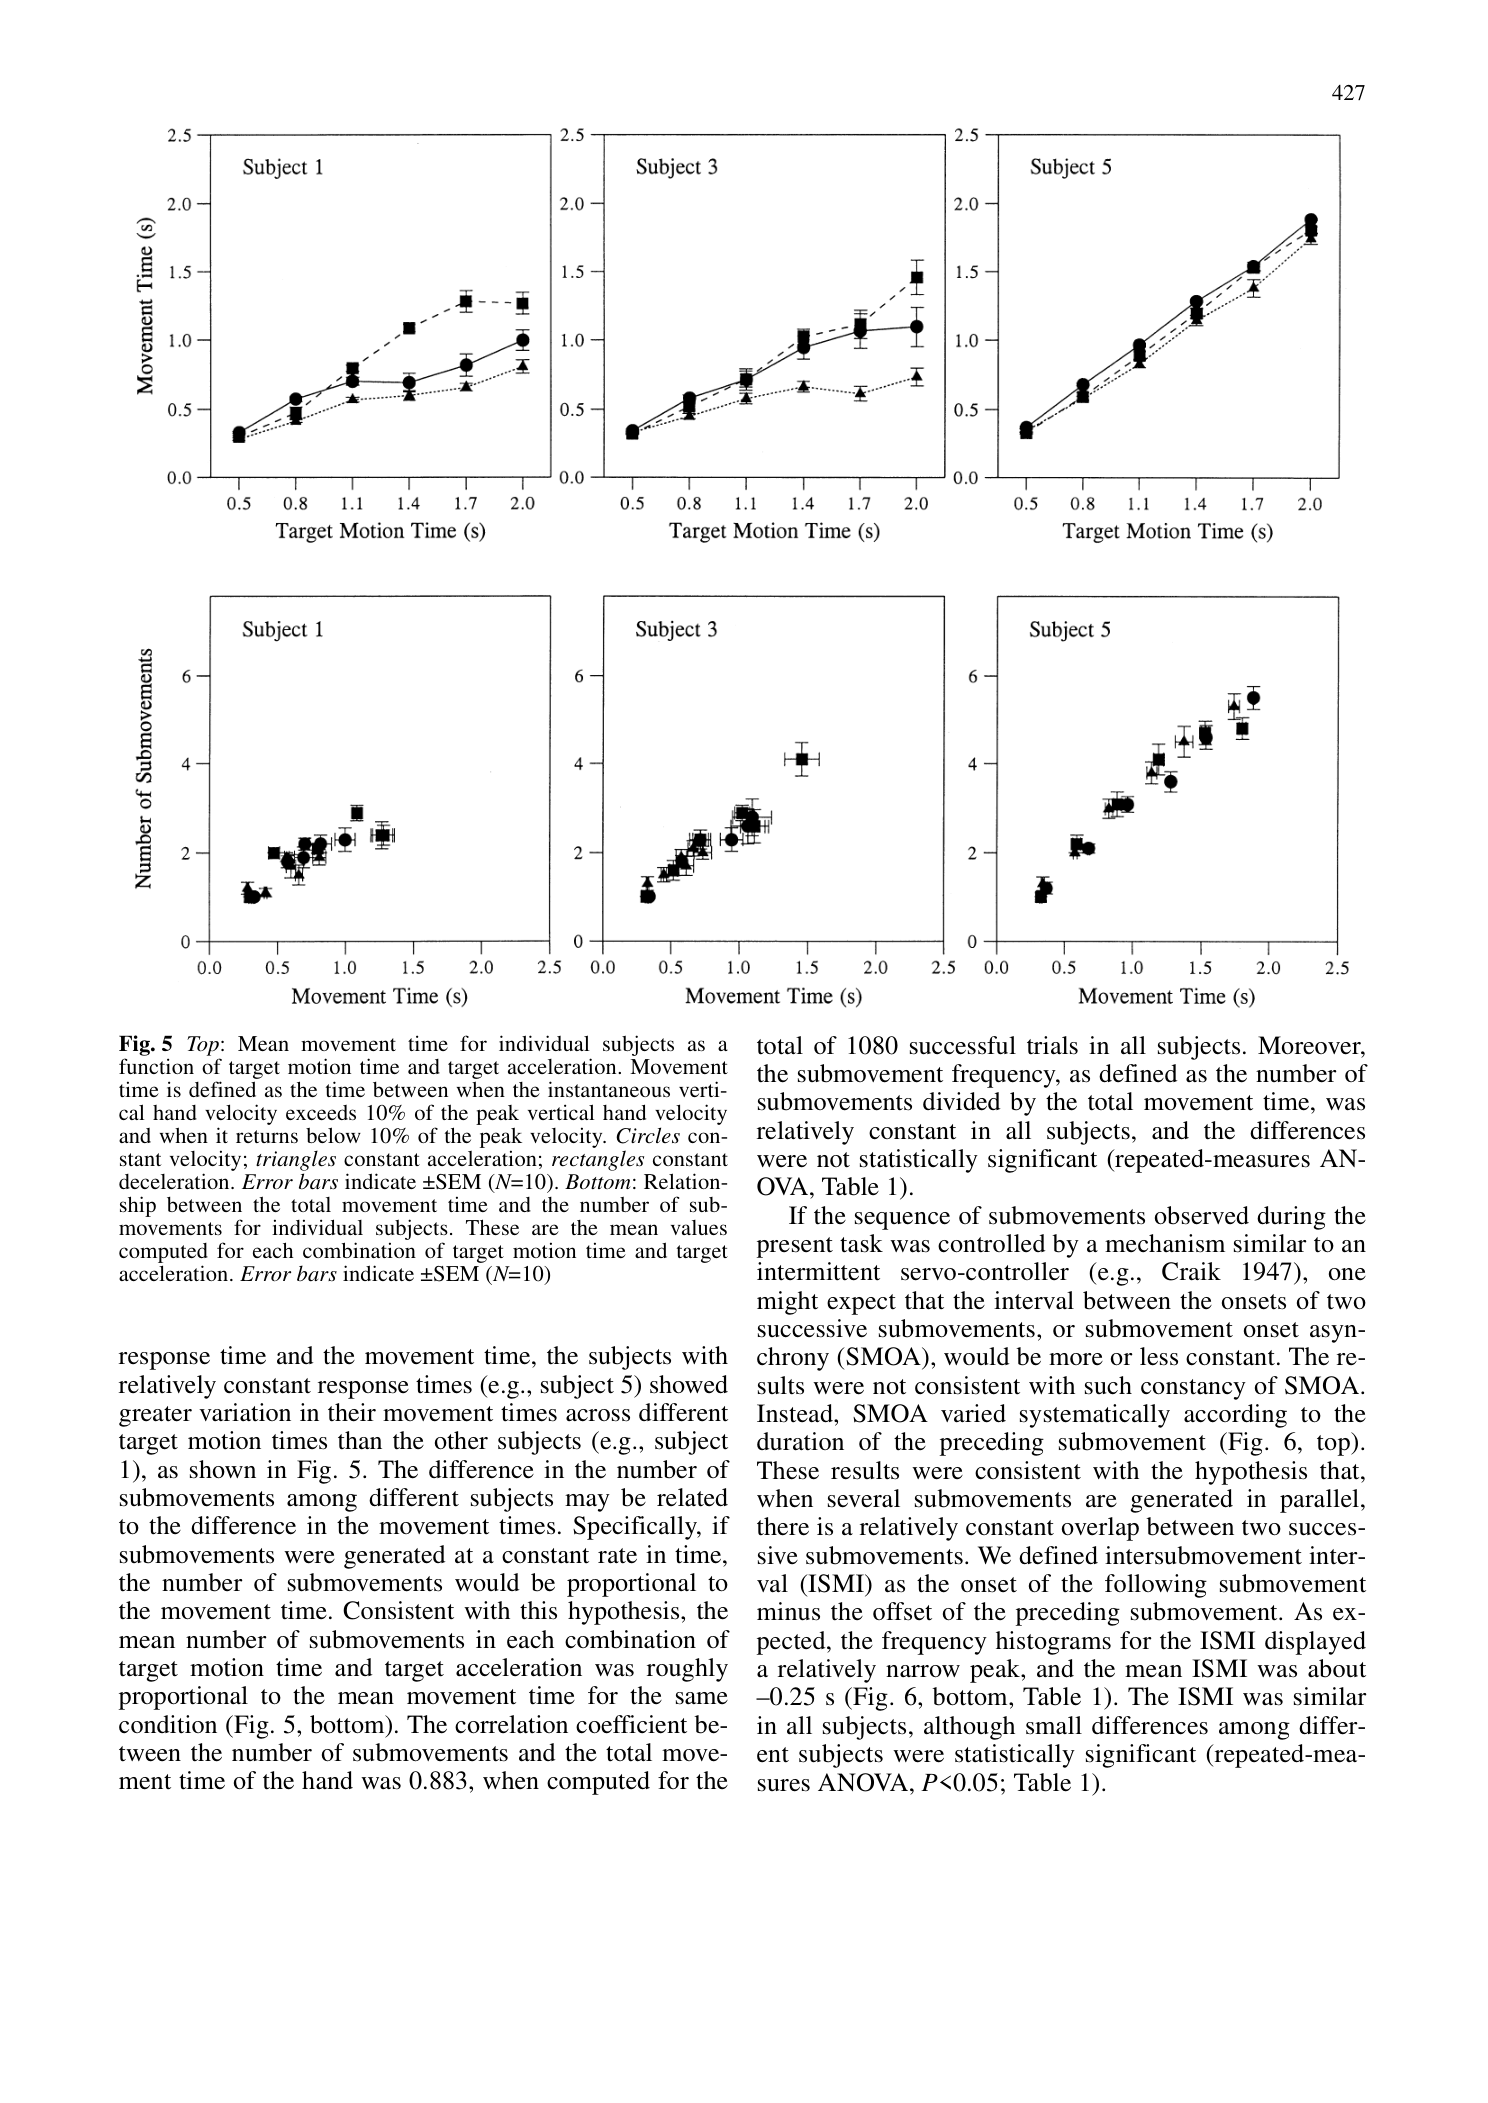 原文 Fig. 5 · PDF 第 7 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图5 · 运动时长与数量。 比值约2.5 Hz是统计概括,应保留个体和试次变异。
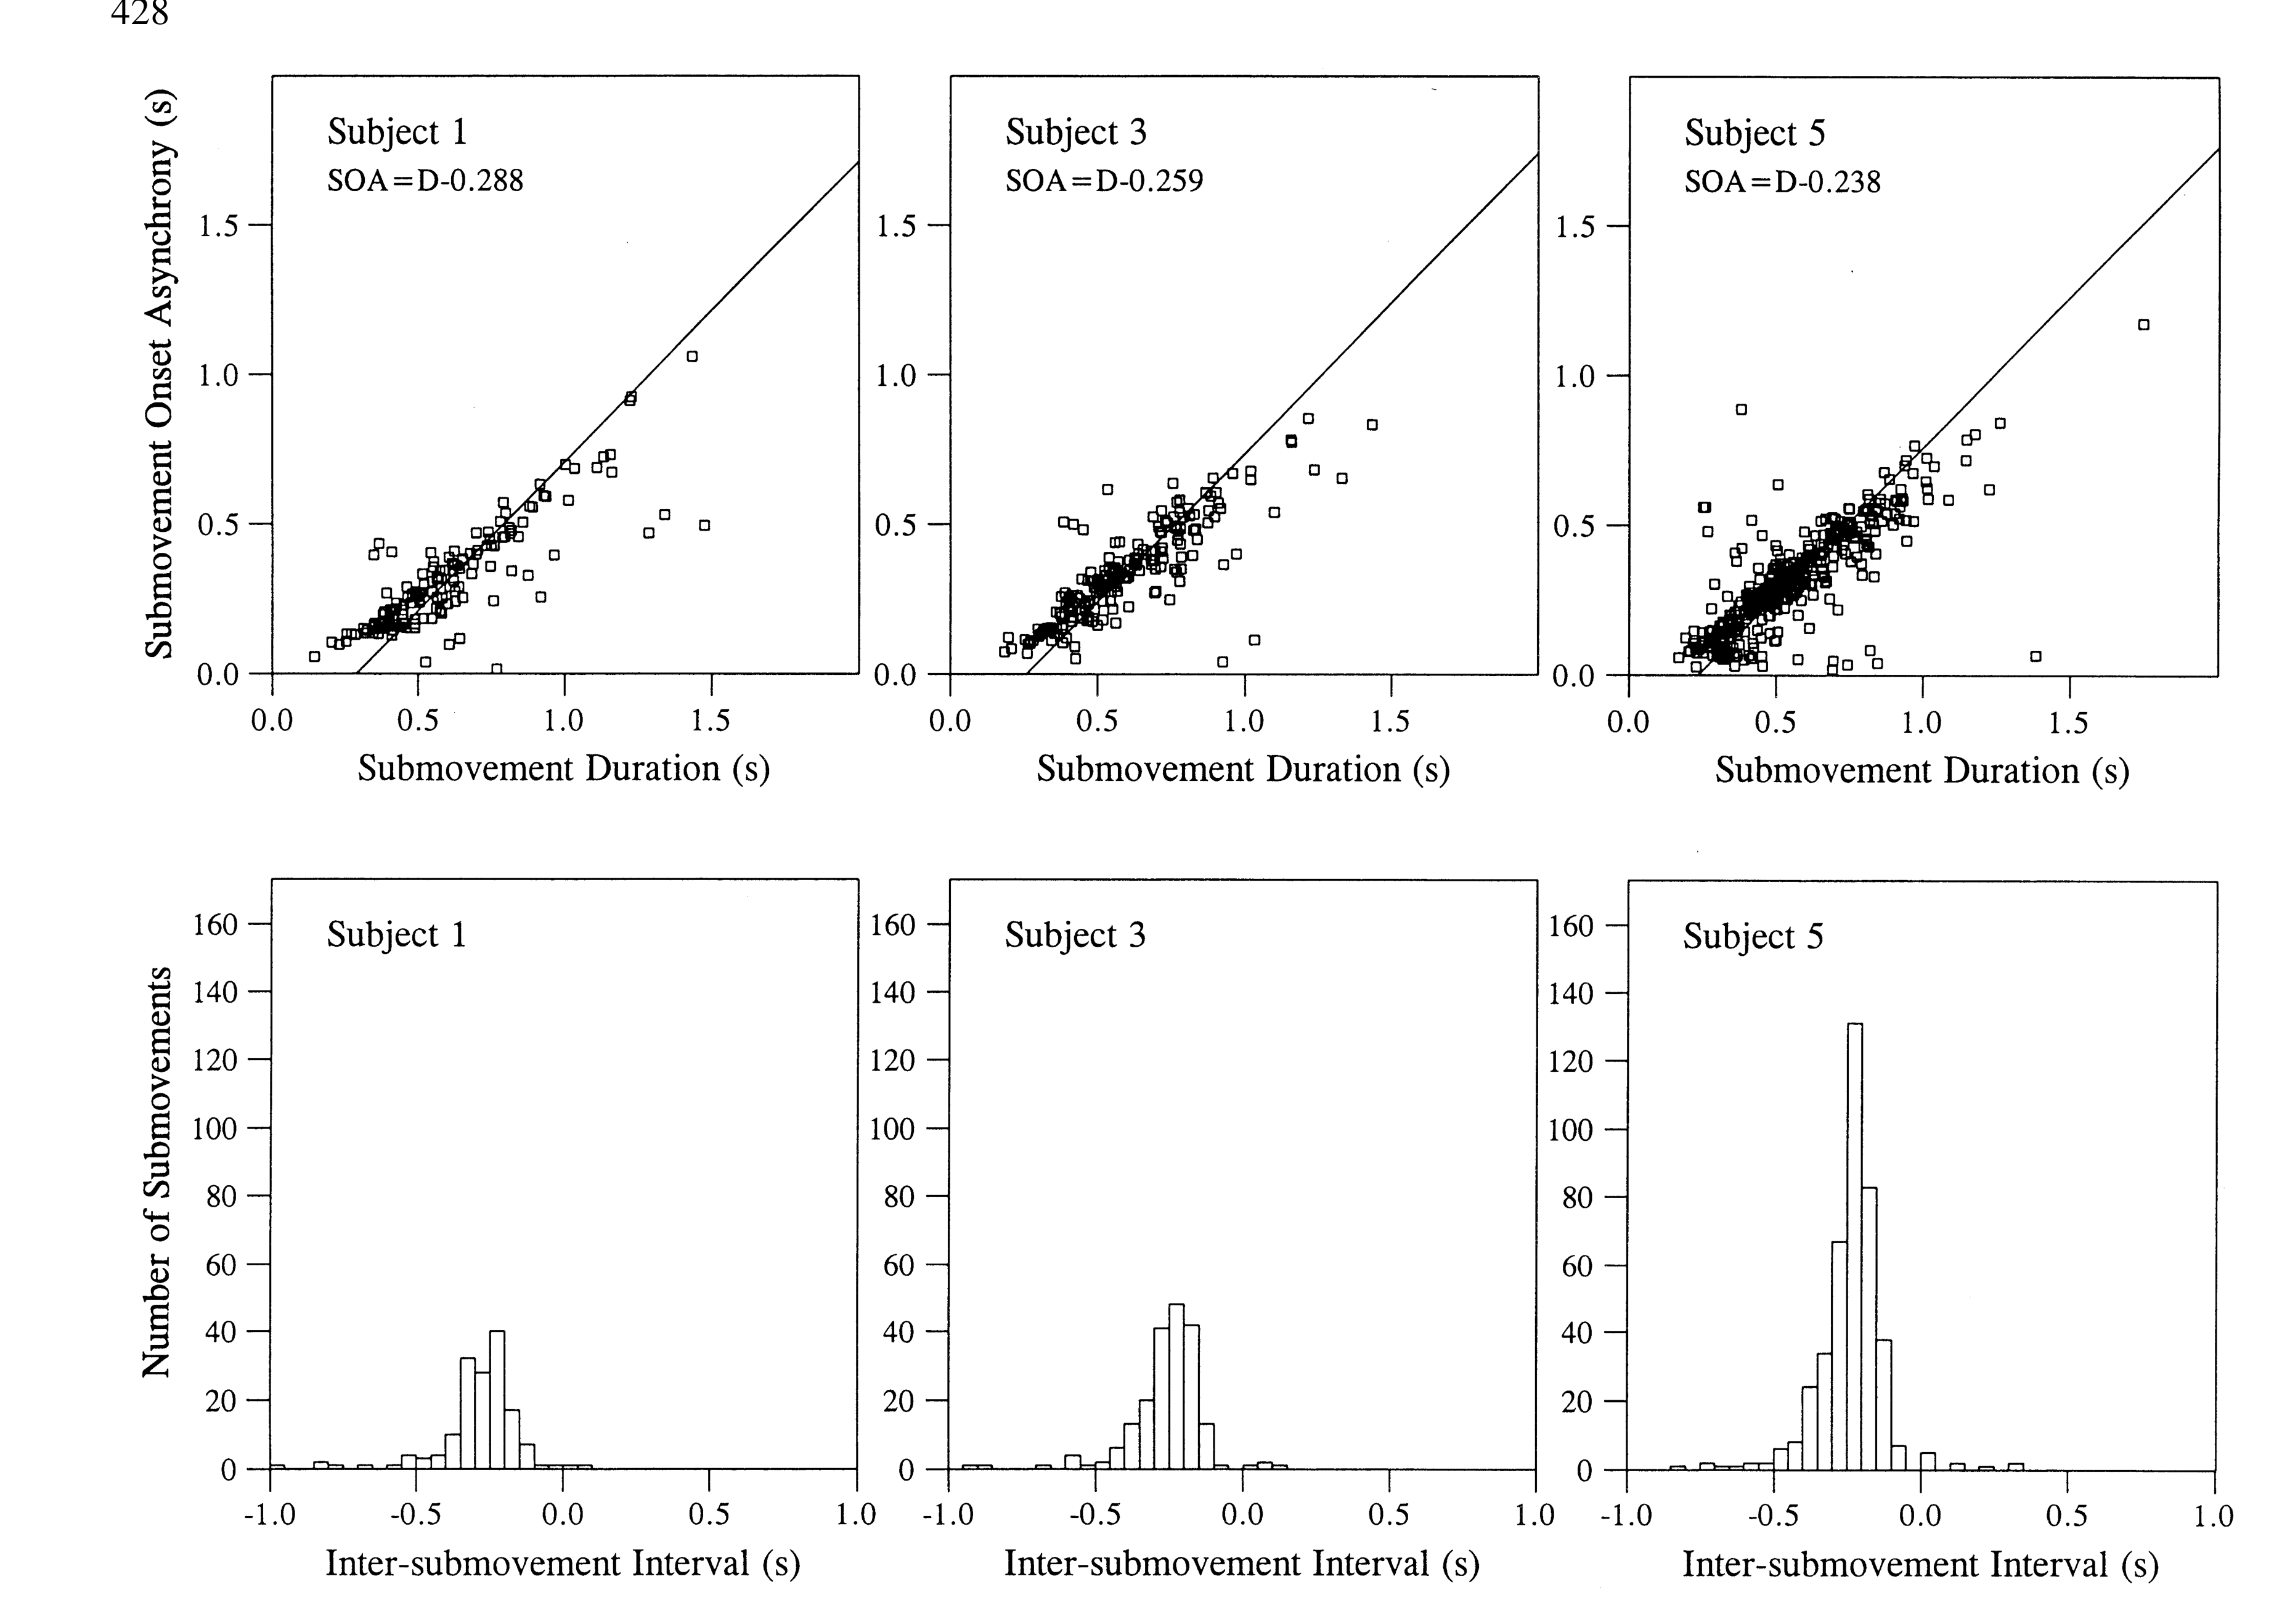 原文 Fig. 6 · PDF 第 8 页 · 原文图像 · 查看来源
图6 · 起始间隔与重叠。 比较前一时长、起始异步与负间隔分布。
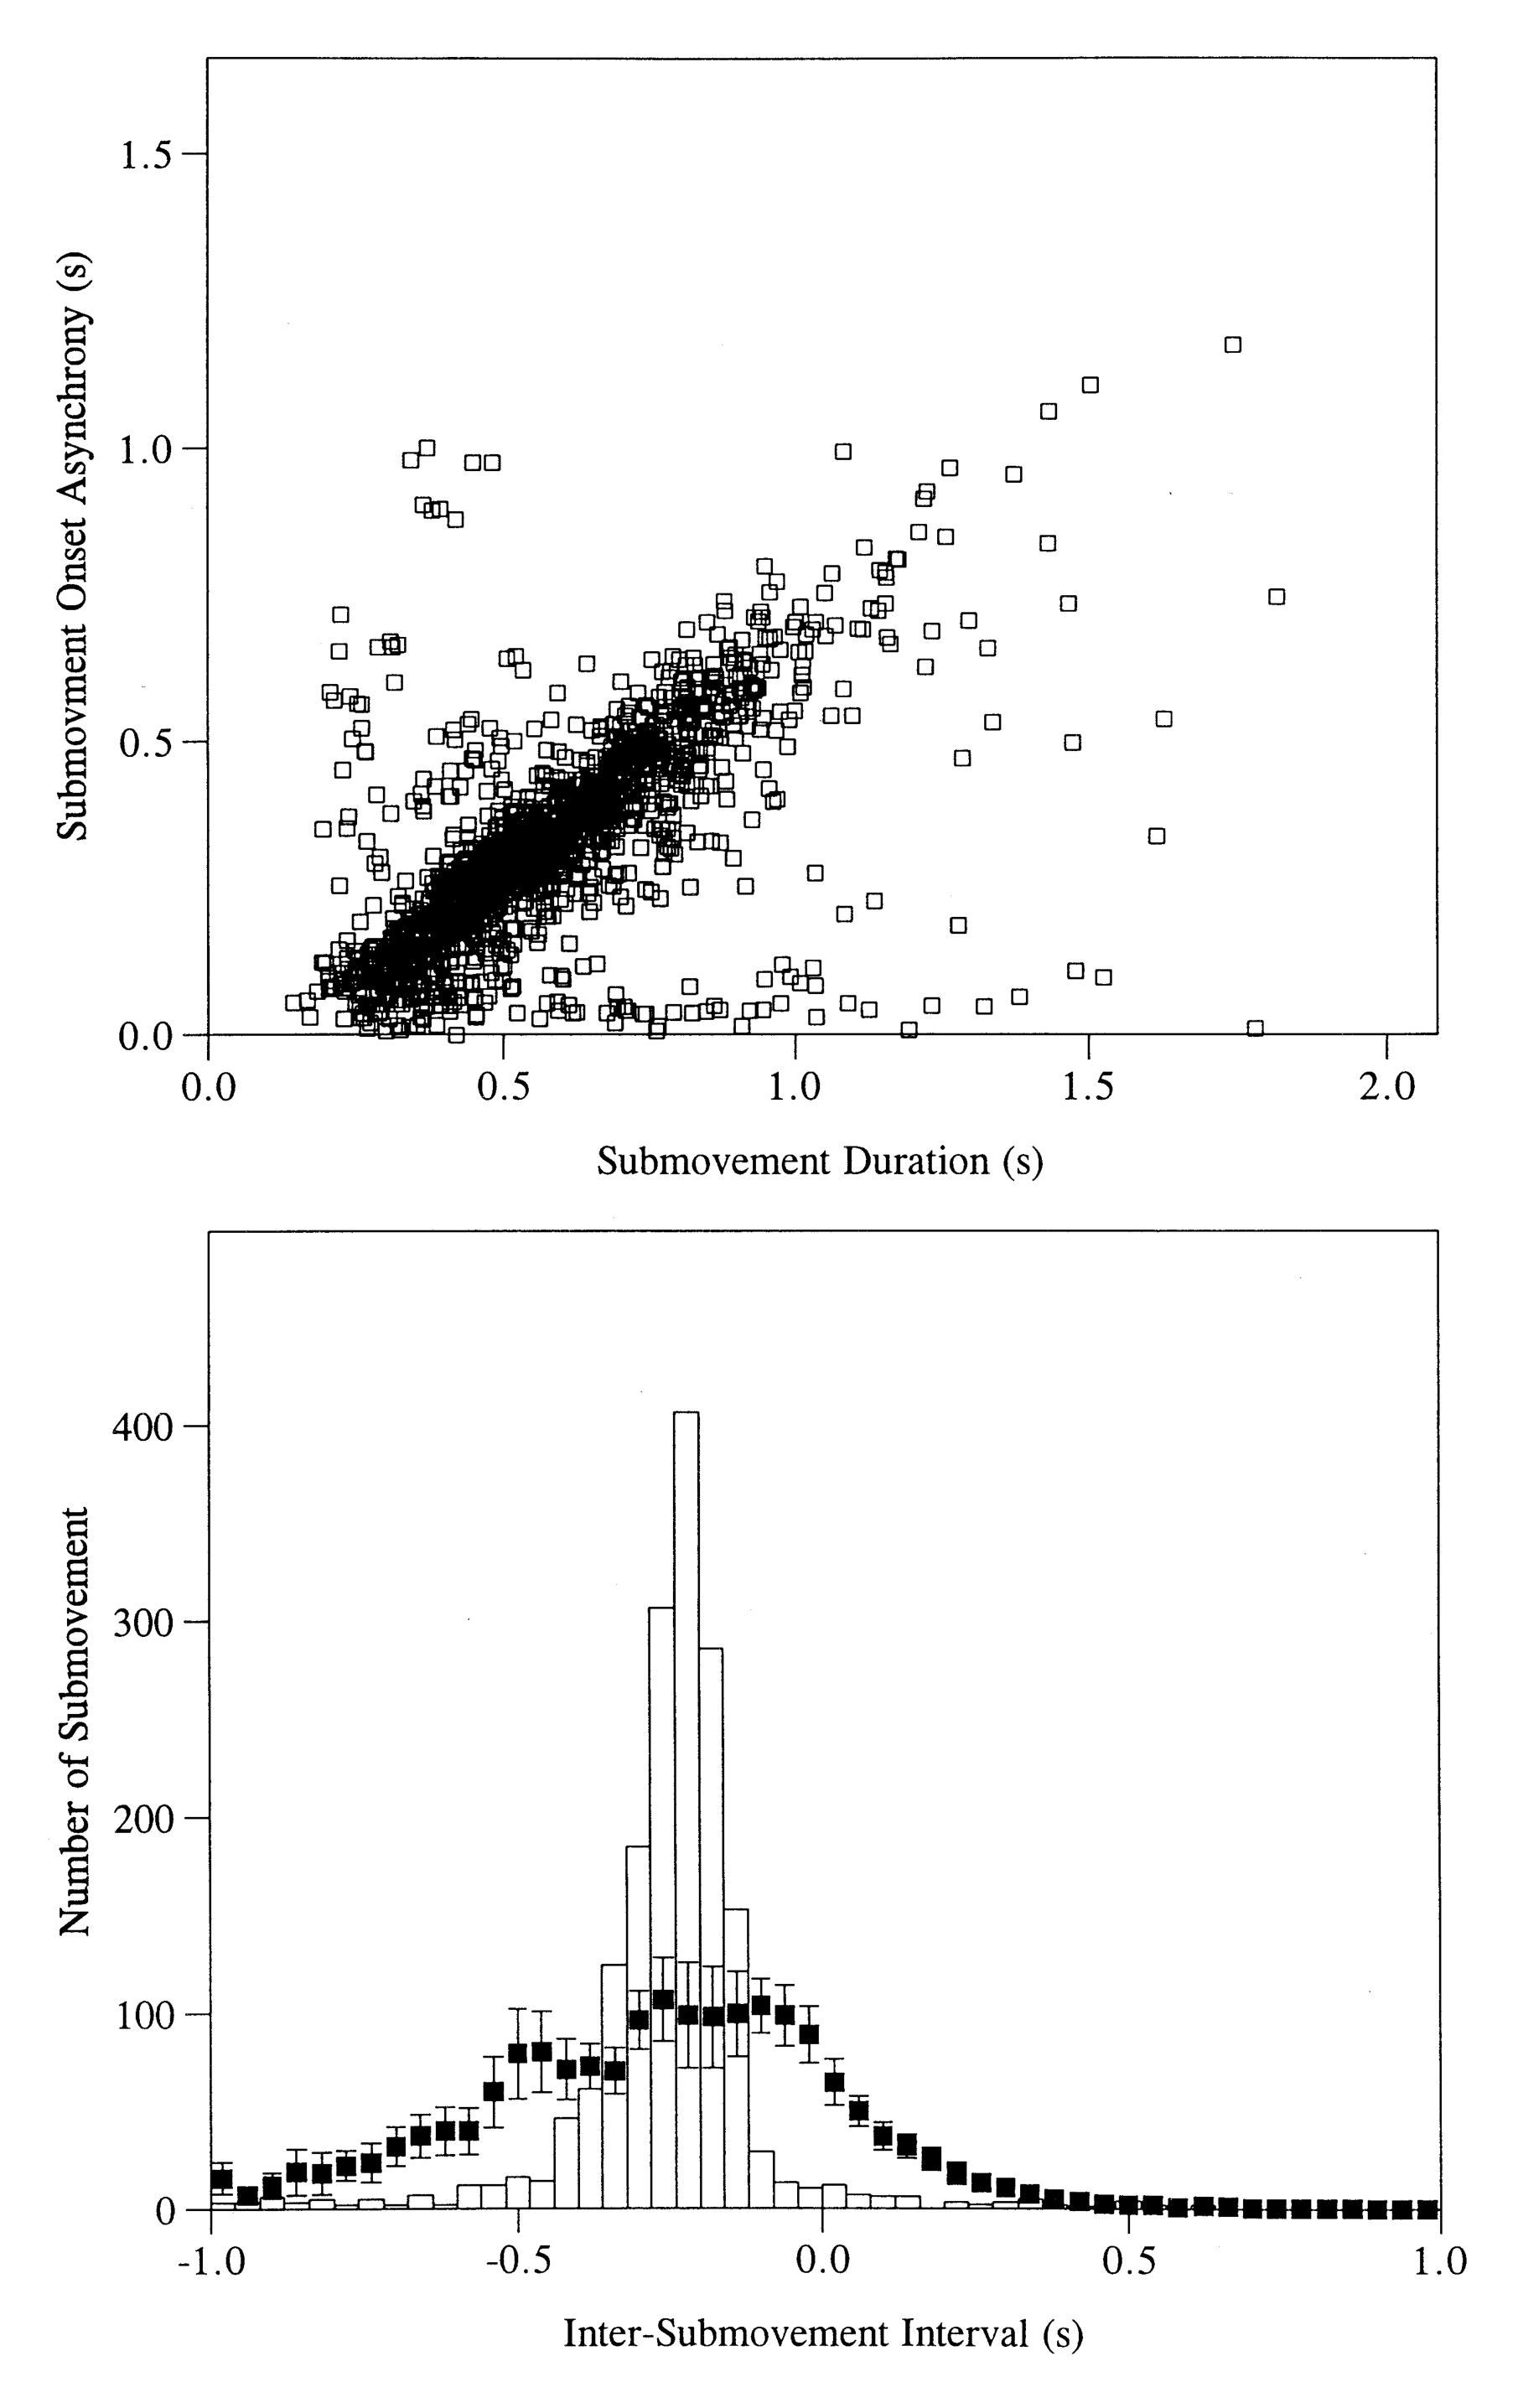 原文 Fig. 7 · PDF 第 9 页 · 原文图像 · 查看来源
图7 · 重排基线。 窄重叠分布超出该基线,不排除其他生成方式。
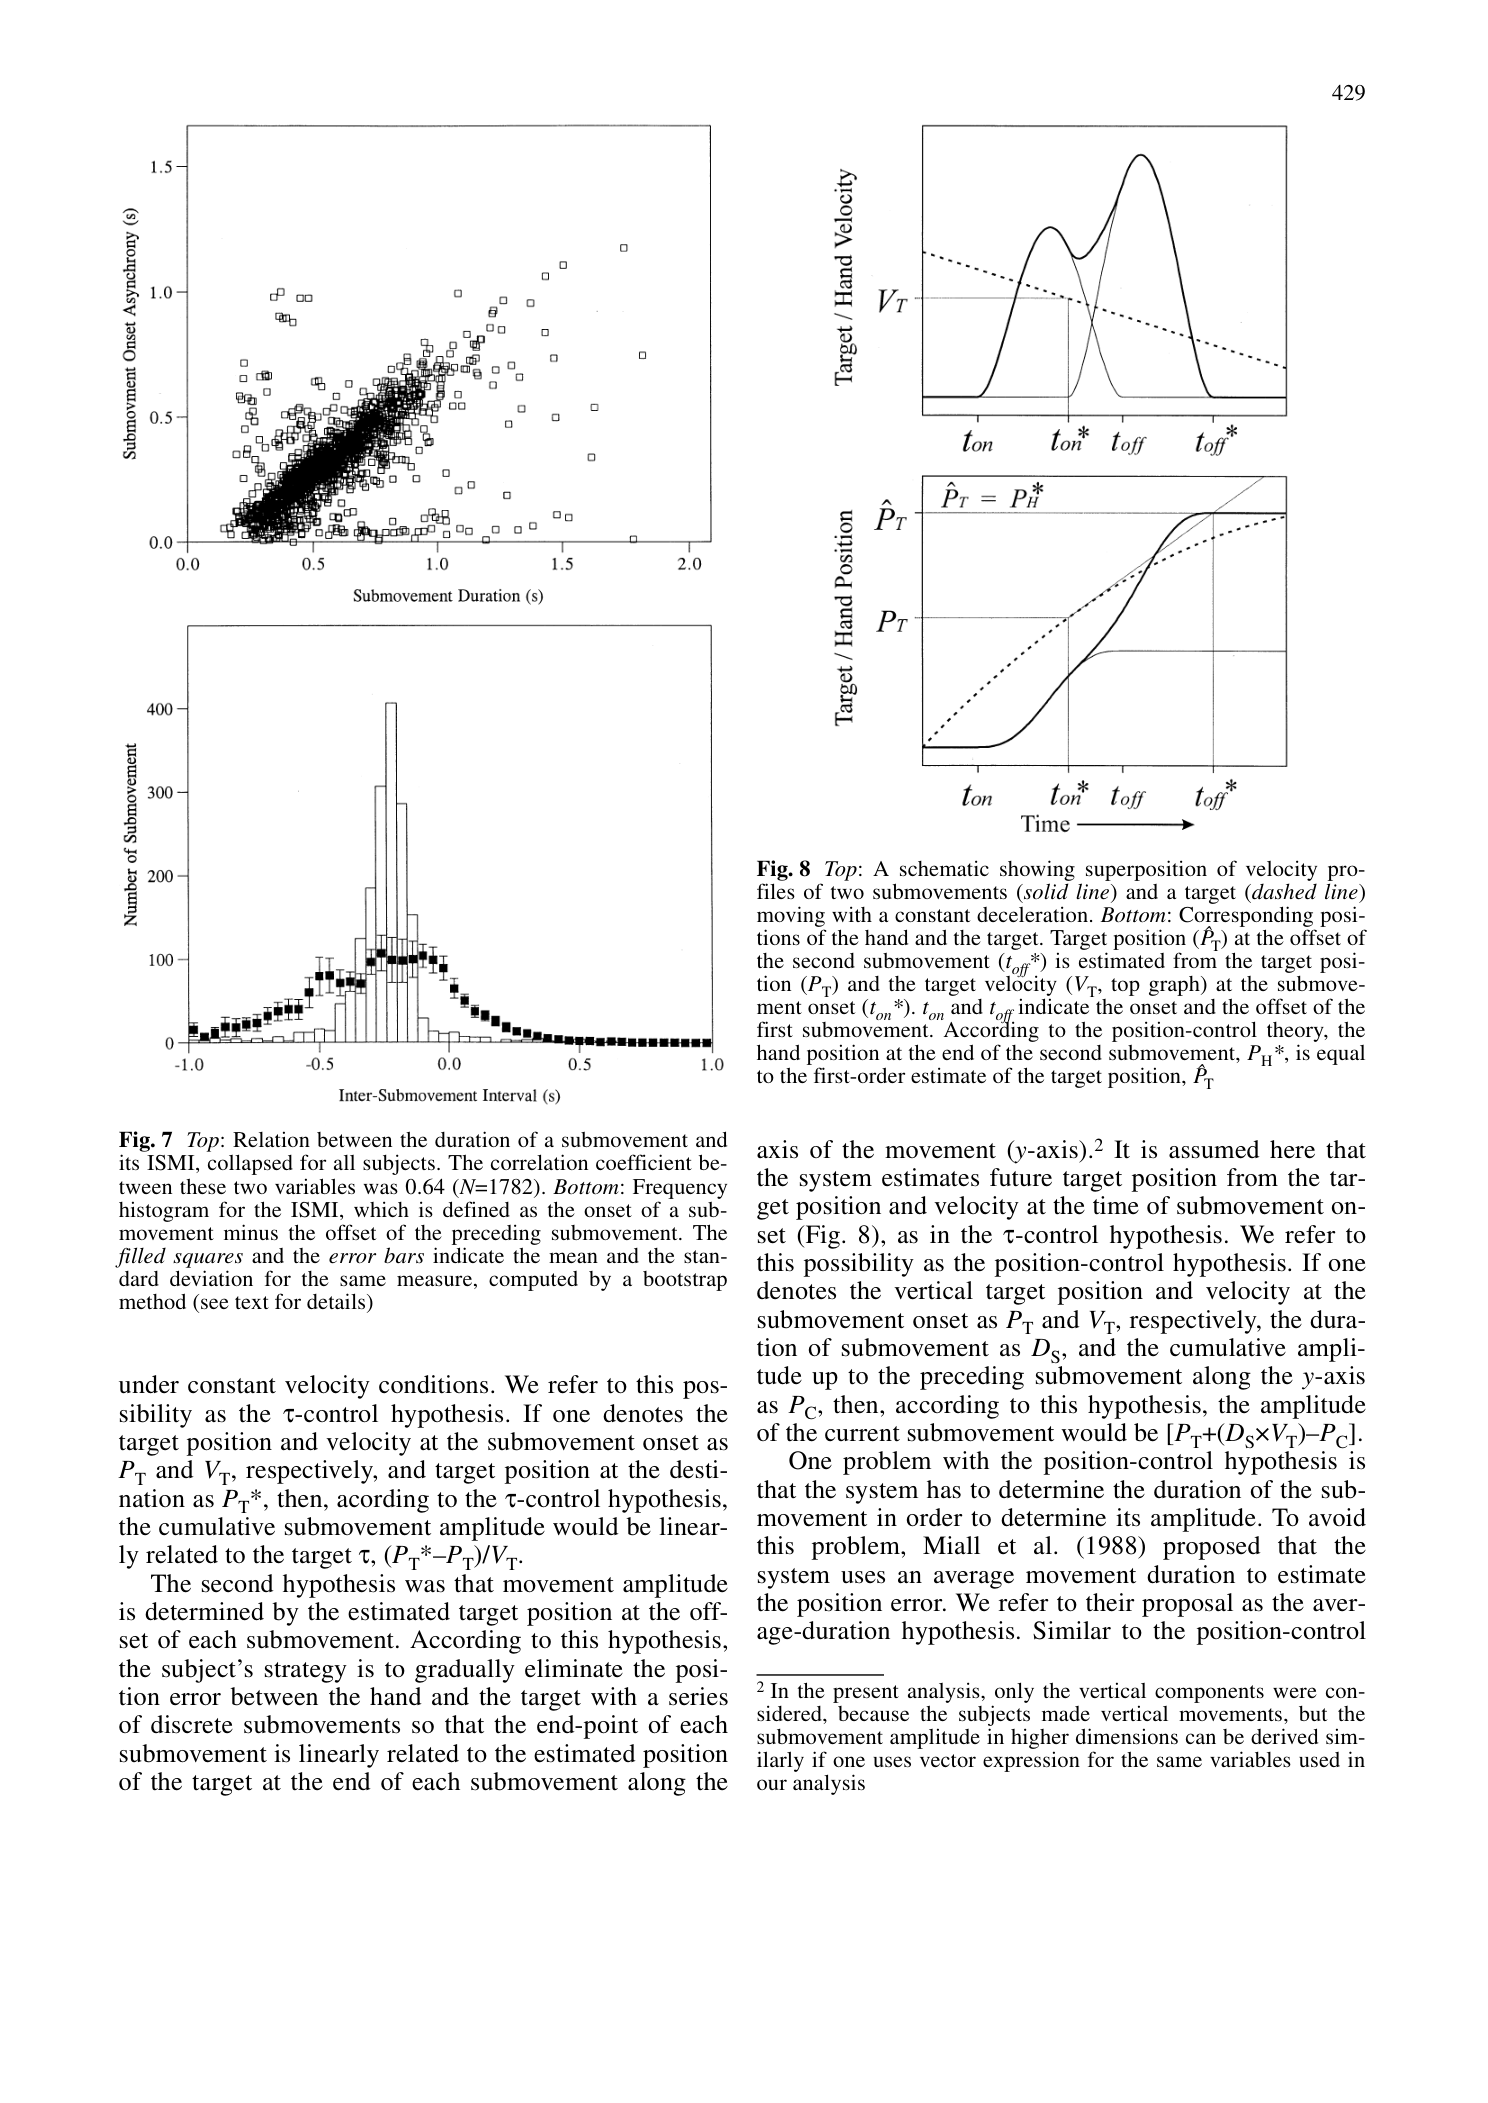 原文 Fig. 8 · PDF 第 9 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图8 · 幅度控制假说。 位置与tau预测的示意,原裁图混入相邻图7;并非直接追踪的子目标。
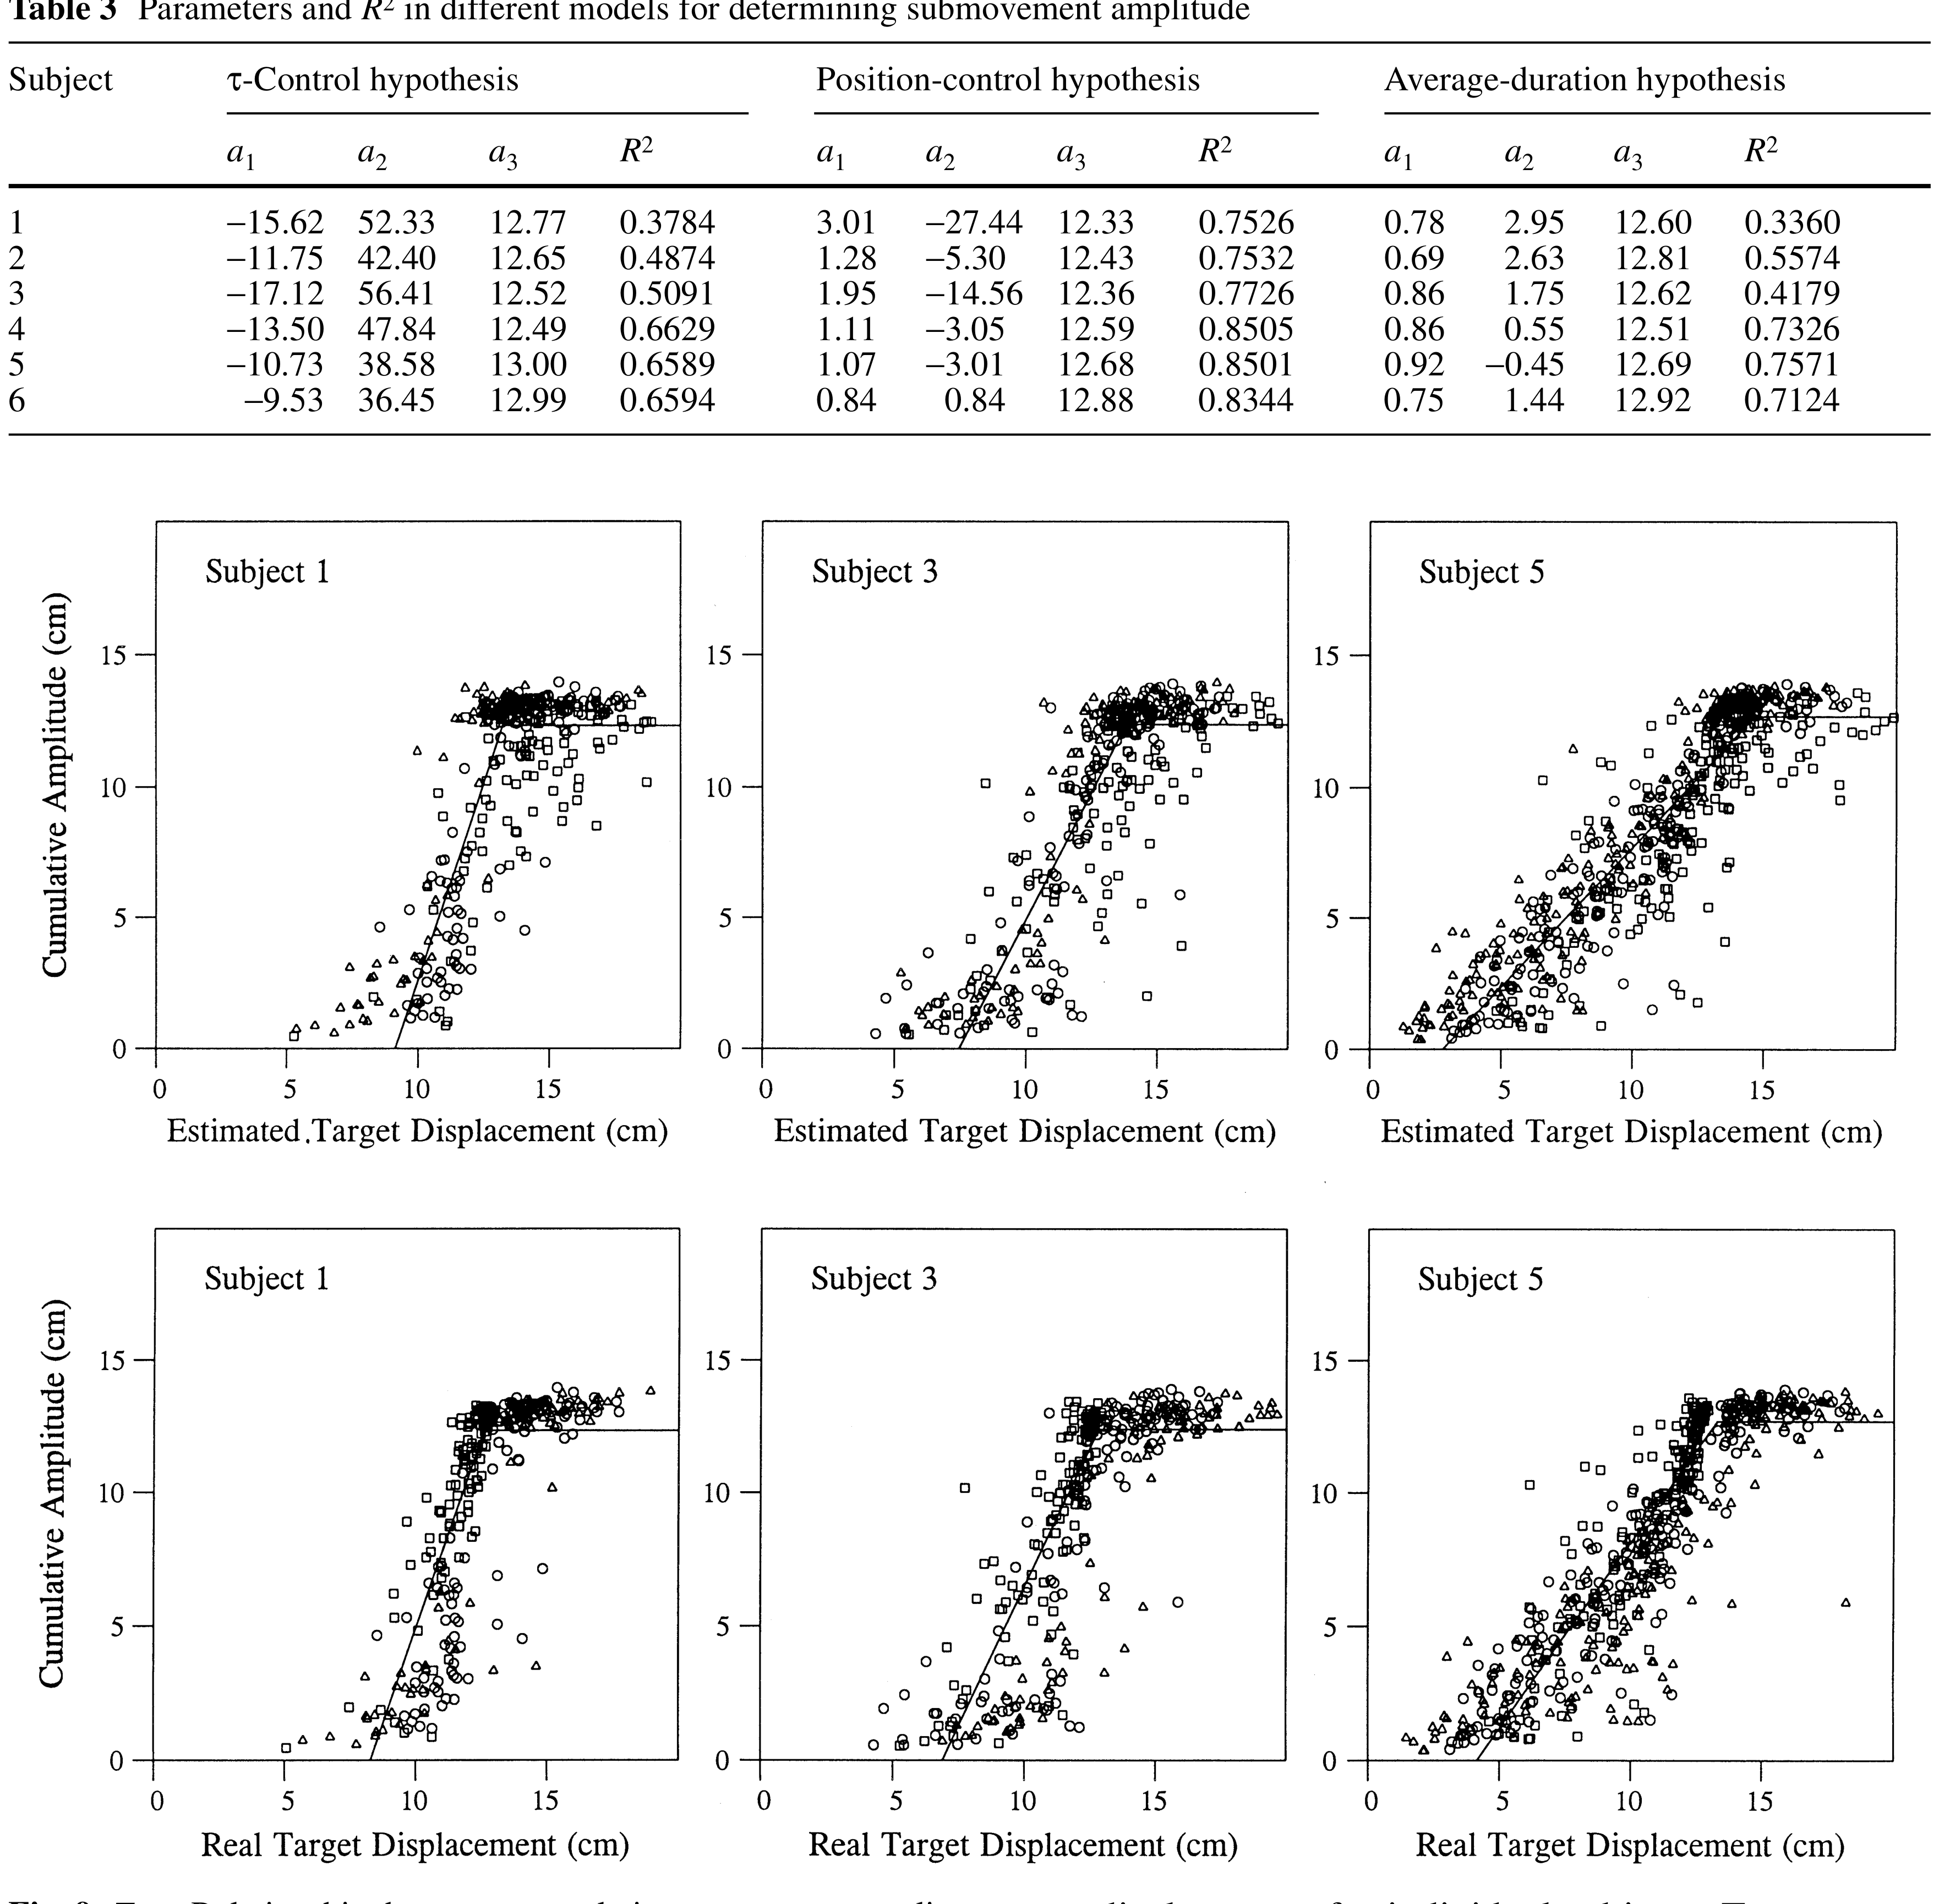 原文 Fig. 9 · PDF 第 10 页 · 原文图像 · 查看来源
图9 · 终点关系。 比较估计与真实目标位置的相关,不能把回归相关写成终点严格命中。
讨论与解读边界
由于分析流程严格限定于成功完成拦截的试次队列,试次选择偏倚可能系统性重塑最终误差方差与子运动的微观统计分布,因此相关结论不能直接泛化至失败动作或大幅偏离的目标轨迹。具有传输时延的连续闭环状态反馈控制器同样能够在特定增益下自发诱发多峰速度波动;未来的计算比对必须引入替代性脉冲基底(如对数正态波形)以及在未参与拟合的留出数据集上的泛化性能检验。此外,目标真实物理速度与脉冲持续时间及起始重叠间隔之间的统计相关性较弱,不能据此武断排除外周物理约束或中枢共同驱动源的潜在贡献。
思考问题
- 加入失败试次并改变脉冲形状、初始化及复杂度准则后,重叠时序还稳定吗?
- 连续反馈模型能否在未参与拟合的目标扰动中给出同样的速度峰和误差分布?