C04 · Evidence for the flexible sensorimotor strategies predicted by optimal feedback control
Daqing Liu, Emanuel Todorov (2007) The Journal of Neuroscience, 27, 9354–9368. doi:10.1523/JNEUROSCI.1110-06.2007
放宽到达终点时的停止要求,会减小对晚期目标跳变的欠矫正。结果支持反馈策略随精度、停止和时间要求调整;停止成本的证据较直接,能量成本和具体增益机制主要来自模型解释。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
目标在运动后期突然移动时,人常不能完全修正。本文检验这种欠矫正是否只因剩余时间不足,还是也反映完成动作时对稳定停止的要求。
研究思路
先测量目标跳变的时机效应,再由控制模型预测:允许借助靶面停止、降低主动停止要求,应保留较大的晚期纠正。随后用机器人靶面和下降目标检验这一预测。
方法
实验1有7人,完成30 cm平面伸手,运动中看不见手但可见目标,目标在三个时点侧移5 cm。实验2有8人,绕障接触可调阻抗的机器人靶面,比较stop与hit条件及早晚9 cm跳变;顺序为一半先hit、一半先stop。实验3有10人,目标下降形成可见期限,接触力定义运动结束。
实验2和3只分析无错误试次,分别占全部试次79%和58%;失败试次的处理与条件难度会影响纳入样本。原文还报告10人的腕自由预实验。
LQG模型将末端误差、停止和努力写入成本,但运动时长借用数据。更一般的离散MDP以位置、速度及时间构成状态,加速度为控制选择,并可预测结束时刻;不能把动作网格误写成额外状态维度。
主要结果
晚期跳变造成较大欠矫正,并伴随运动延长。纠正持续时间和后续stop/hit比较提示,单纯“没有时间”不足以解释全部结果,但不能据此断言时间限制毫无作用。
在机器人靶面实验中,hit条件减小晚期欠矫正,即便stop条件运动更长。结果符合放松停止要求后反馈策略改变的预测。控制器降低晚期位置增益、权衡停止与精度,是模型给出的机制解释,没有在人体直接测量这些增益。
绕障路径中未发现固定中间目标预测的变异收缩,纠正还可在经过障碍附近前开始,反对所比较的固定路点方案,未排除一切层级规划。含扰动区块中的未扰动试次变异较大,MDP可解释这种环境依赖。
状态空间分析中单独学习项未显示可靠贡献,但完整模型略优于只用当前目标的模型。应表述为本范式下逐试次效应很小,而非目标运动永远不能被学习。
逐图解读
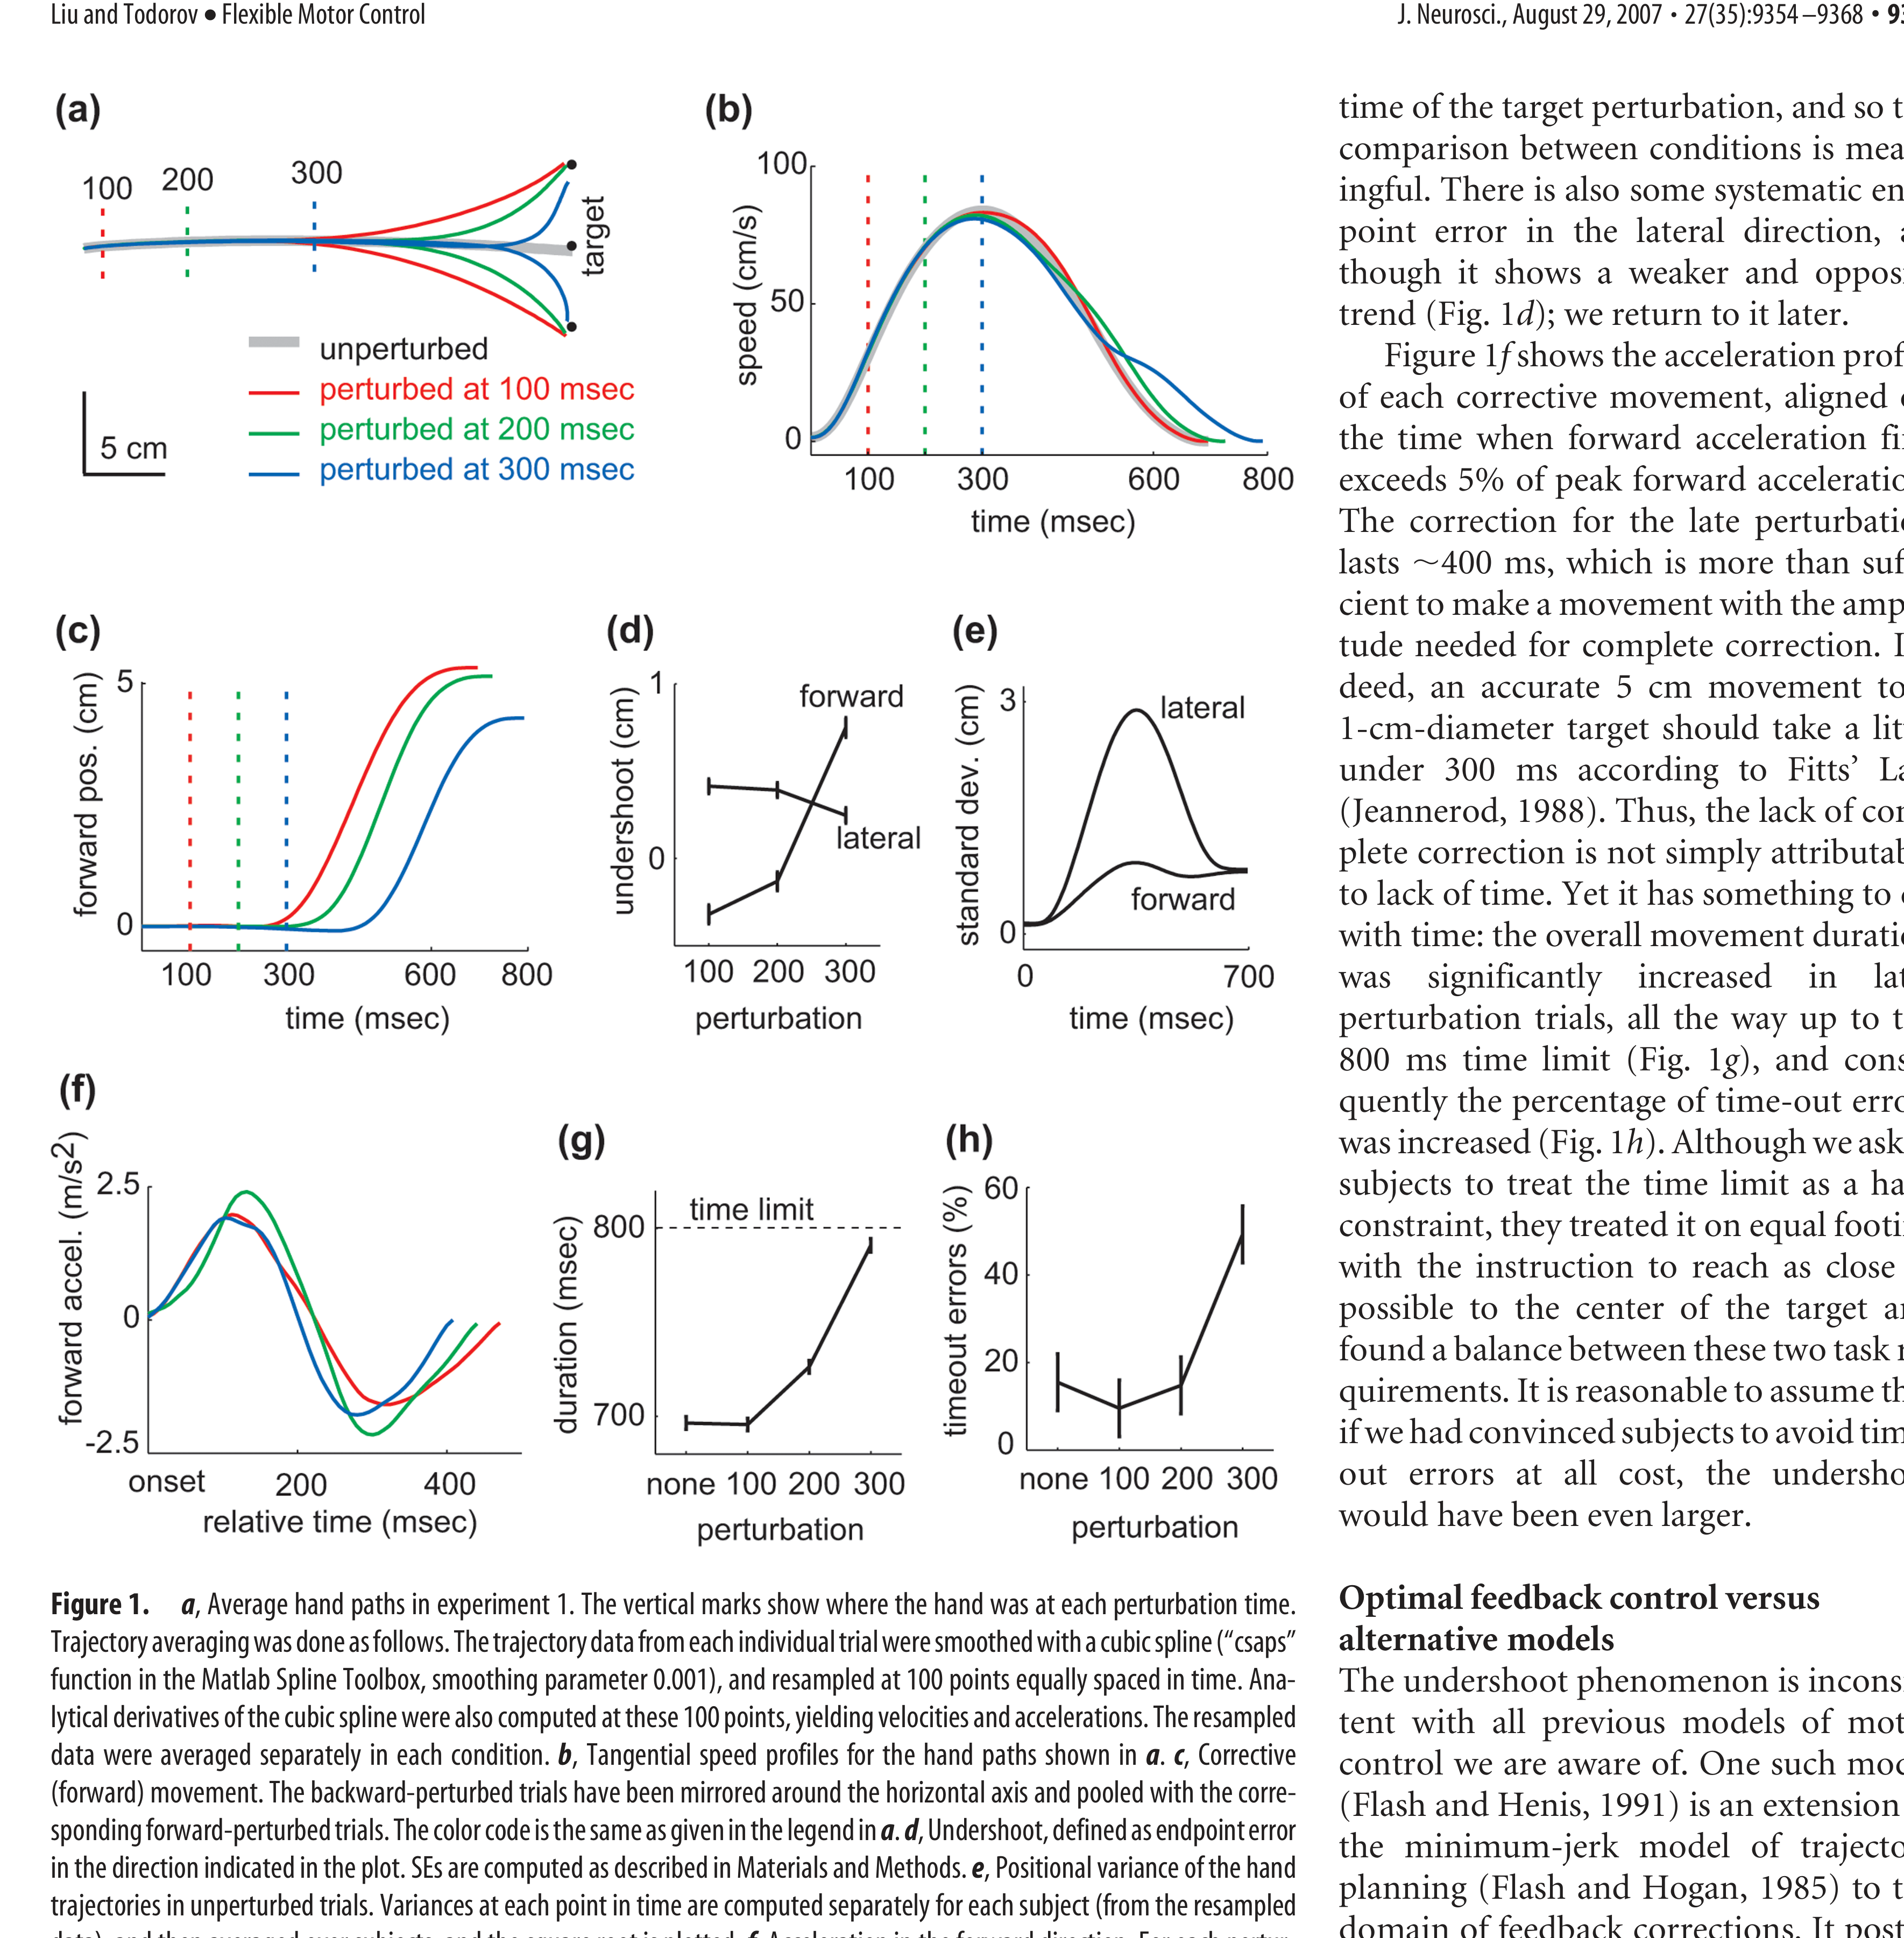 原文 Fig. 1 · PDF 第 6 页
图1 · 目标跳变的行为结果。 A–H比较路径、速度、纠正、误差、变异和时长。晚期欠矫正伴随较长纠正过程,提示不能仅用剩余时间作解释。
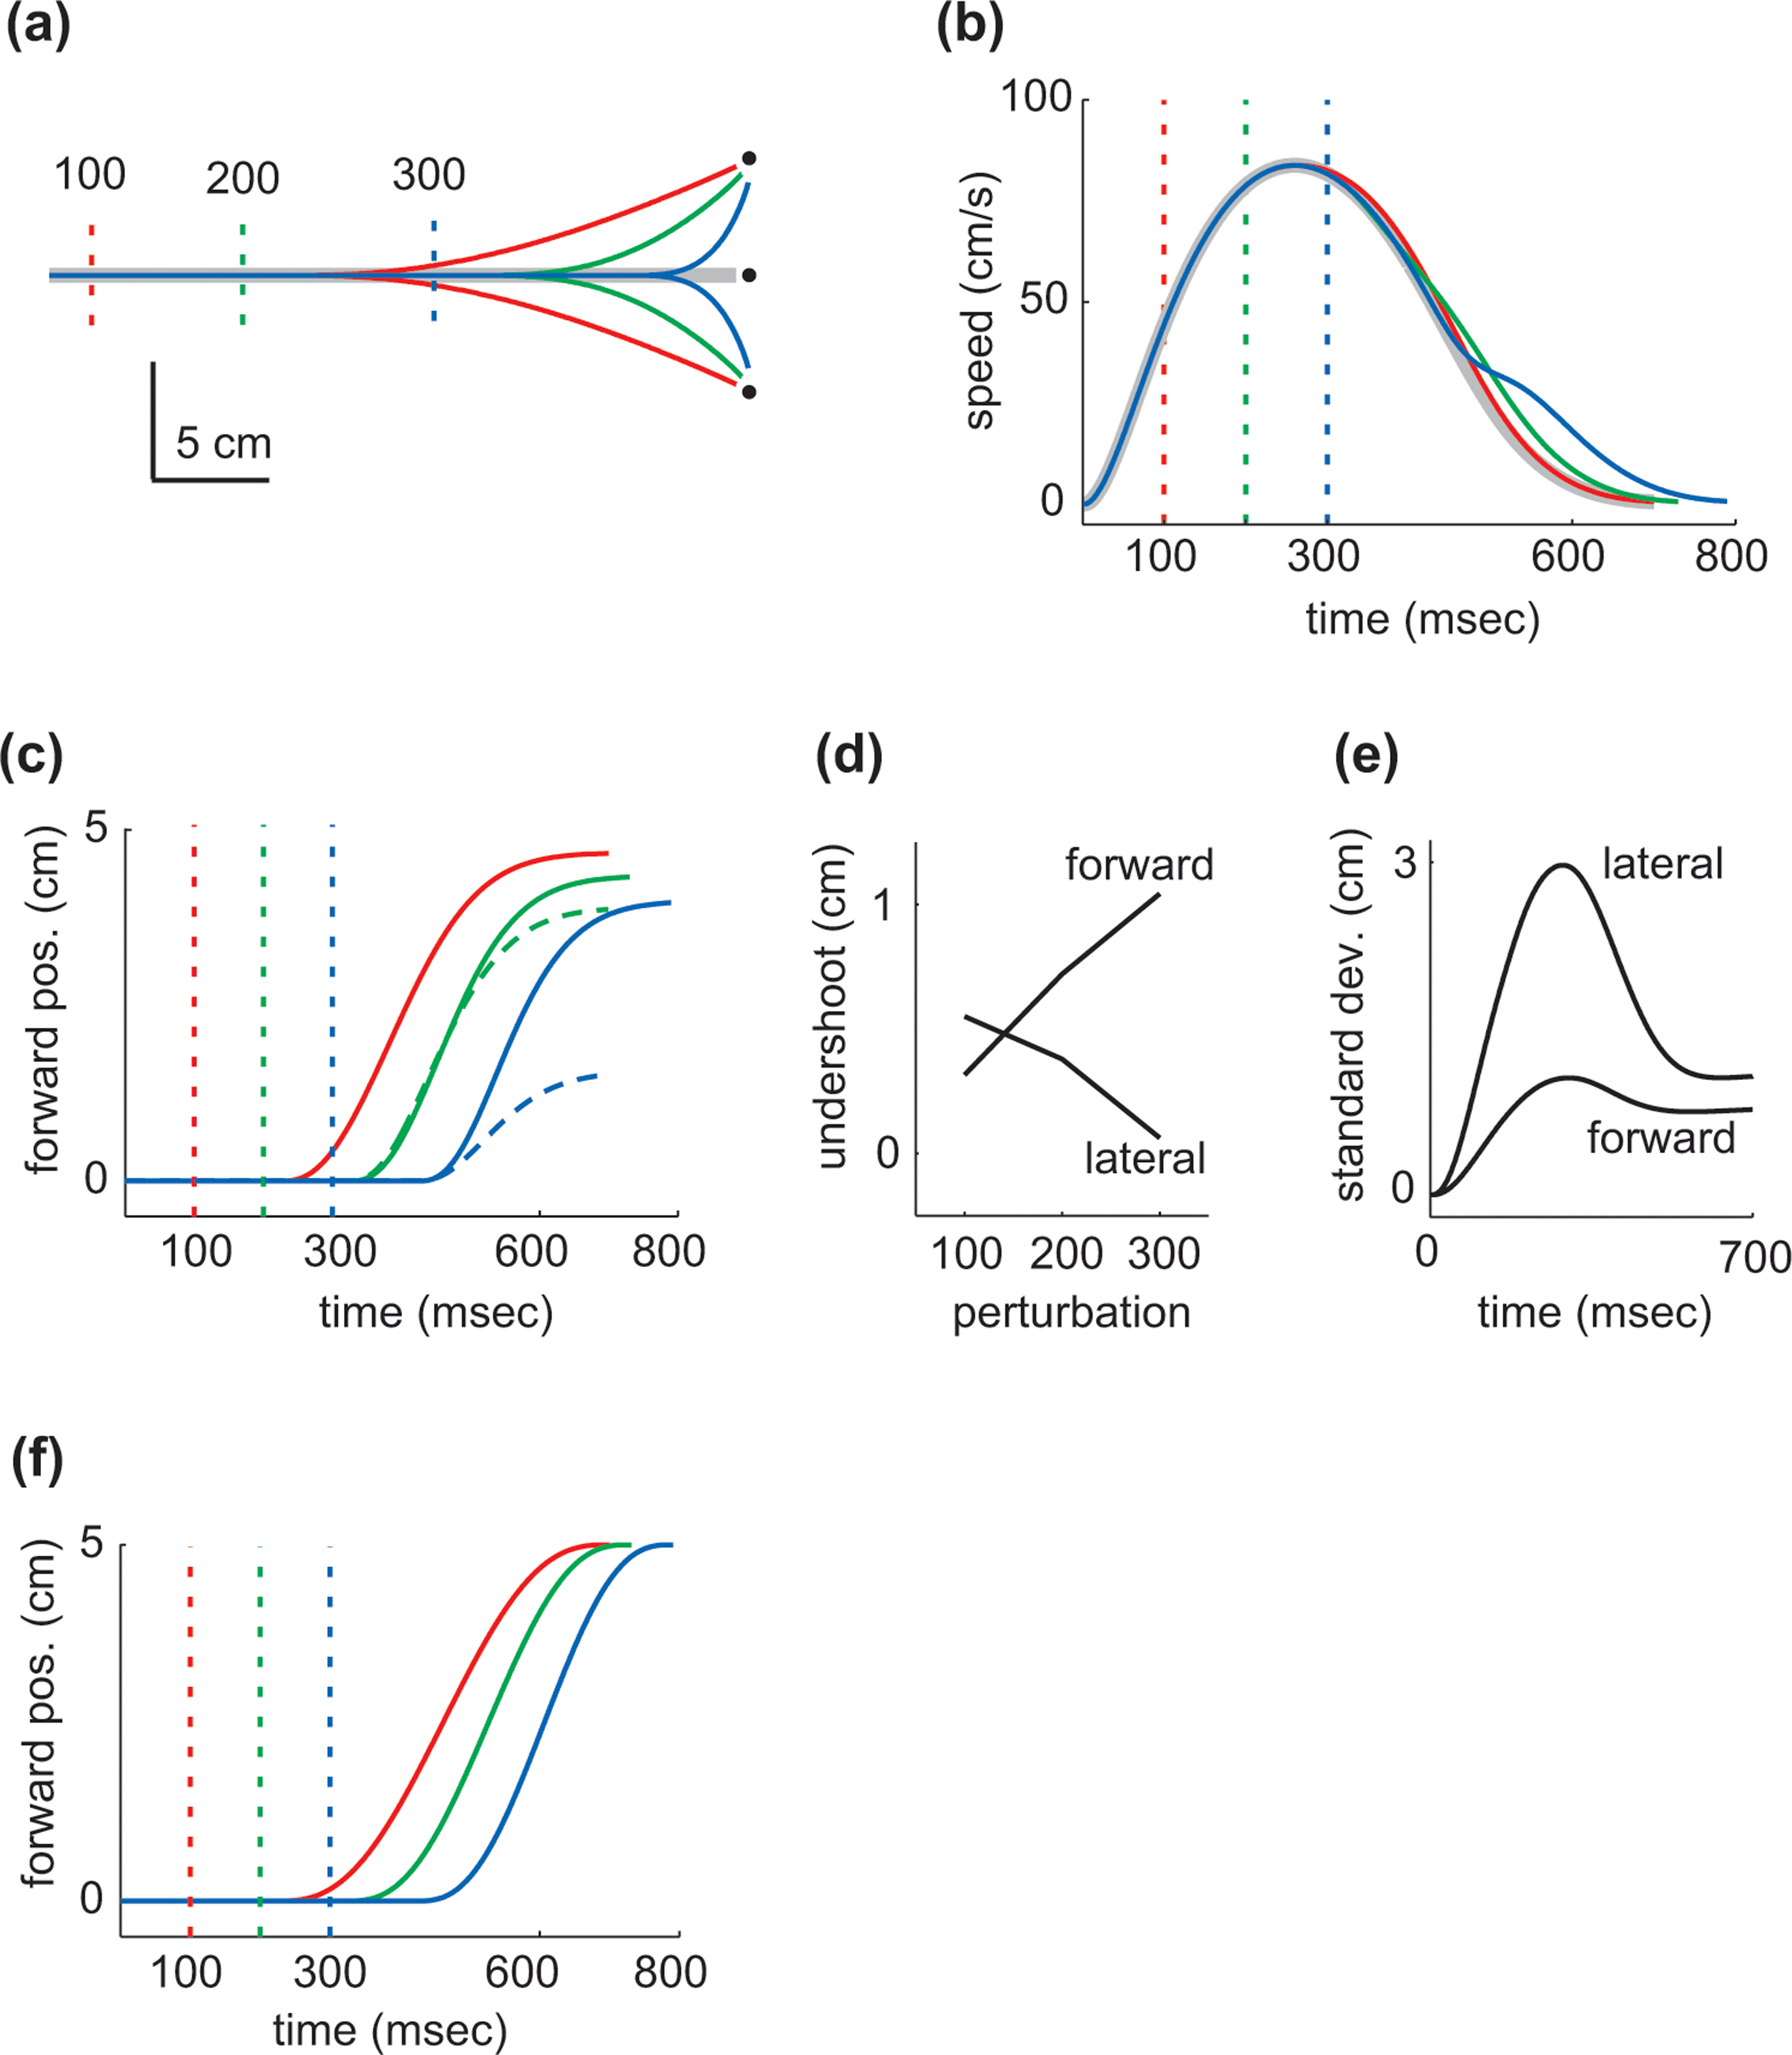 原文 Fig. 2 · PDF 第 7 页
图2 · LQG与轨迹模型比较。 模型复现若干行为模式,但部分时长来自数据;图支持特定模型的解释能力,不等于所有时程都由模型独立预测。
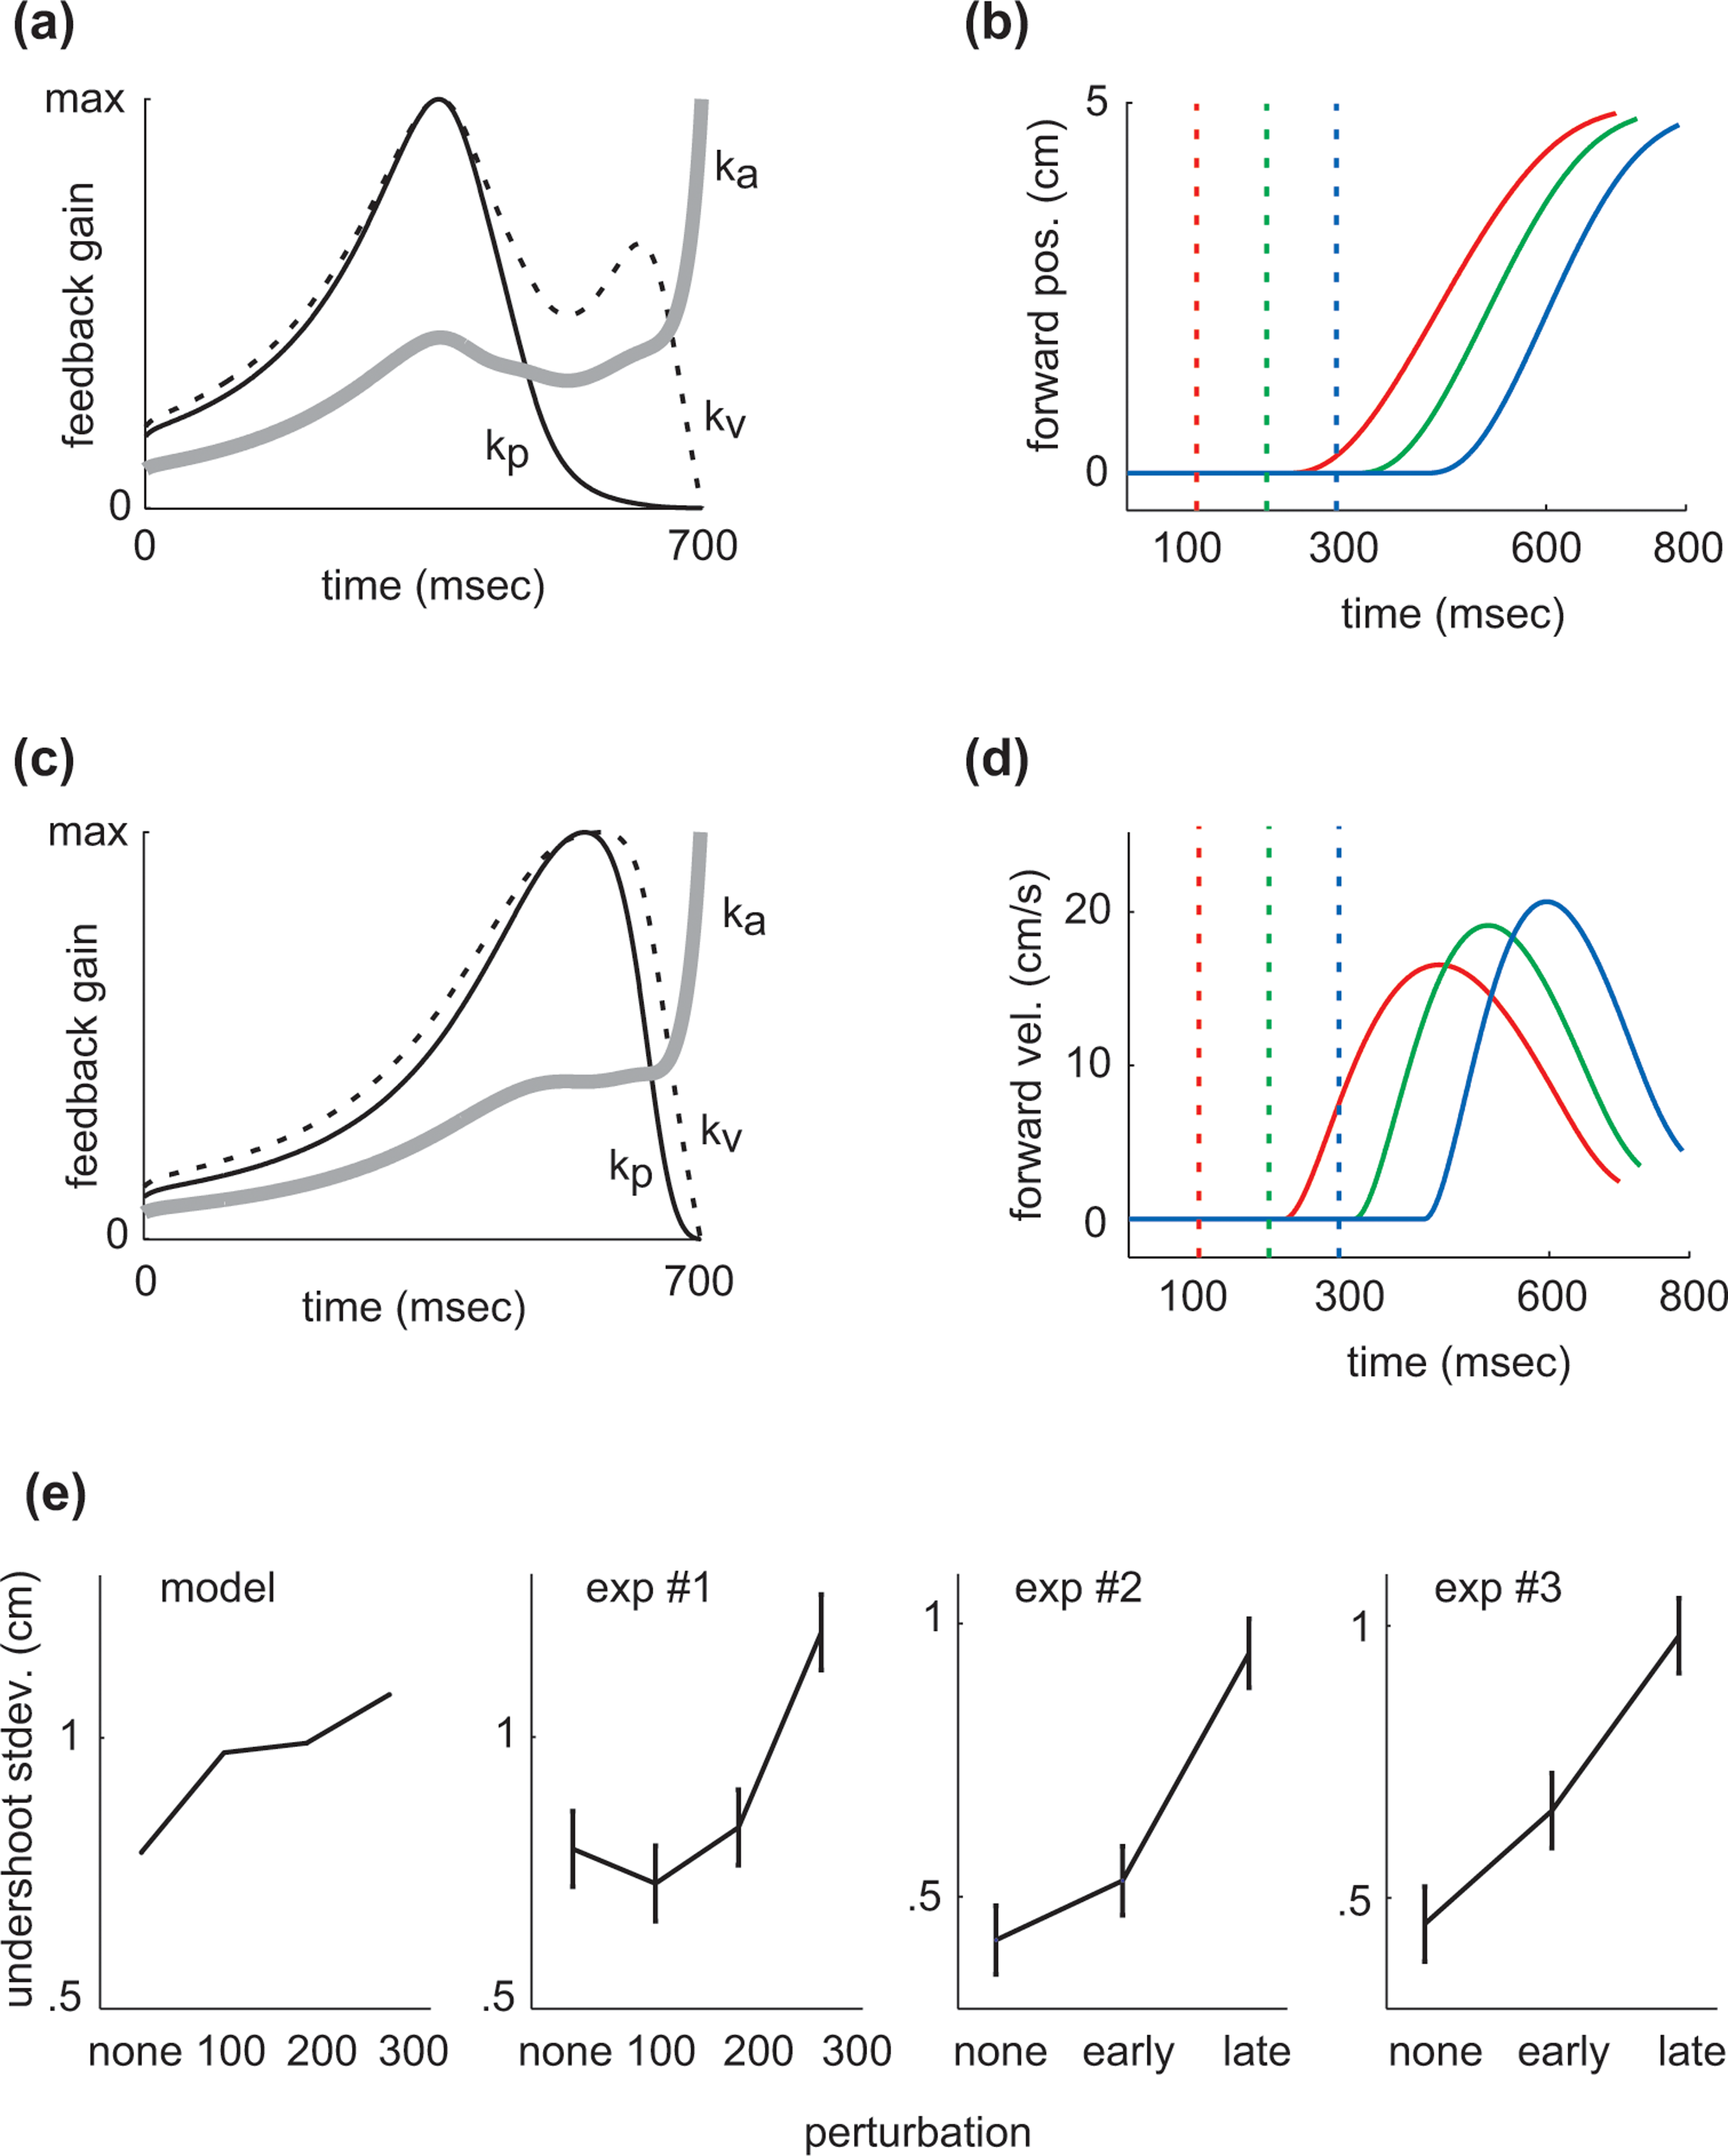 原文 Fig. 3 · PDF 第 8 页
图3 · 模型增益与停止要求。 A/C为不同停止代价的反馈增益,B/D为放宽停止要求后的纠正,E比较误差变异。增益曲线属于计算结果,尚未直接从人体神经或肌电识别。
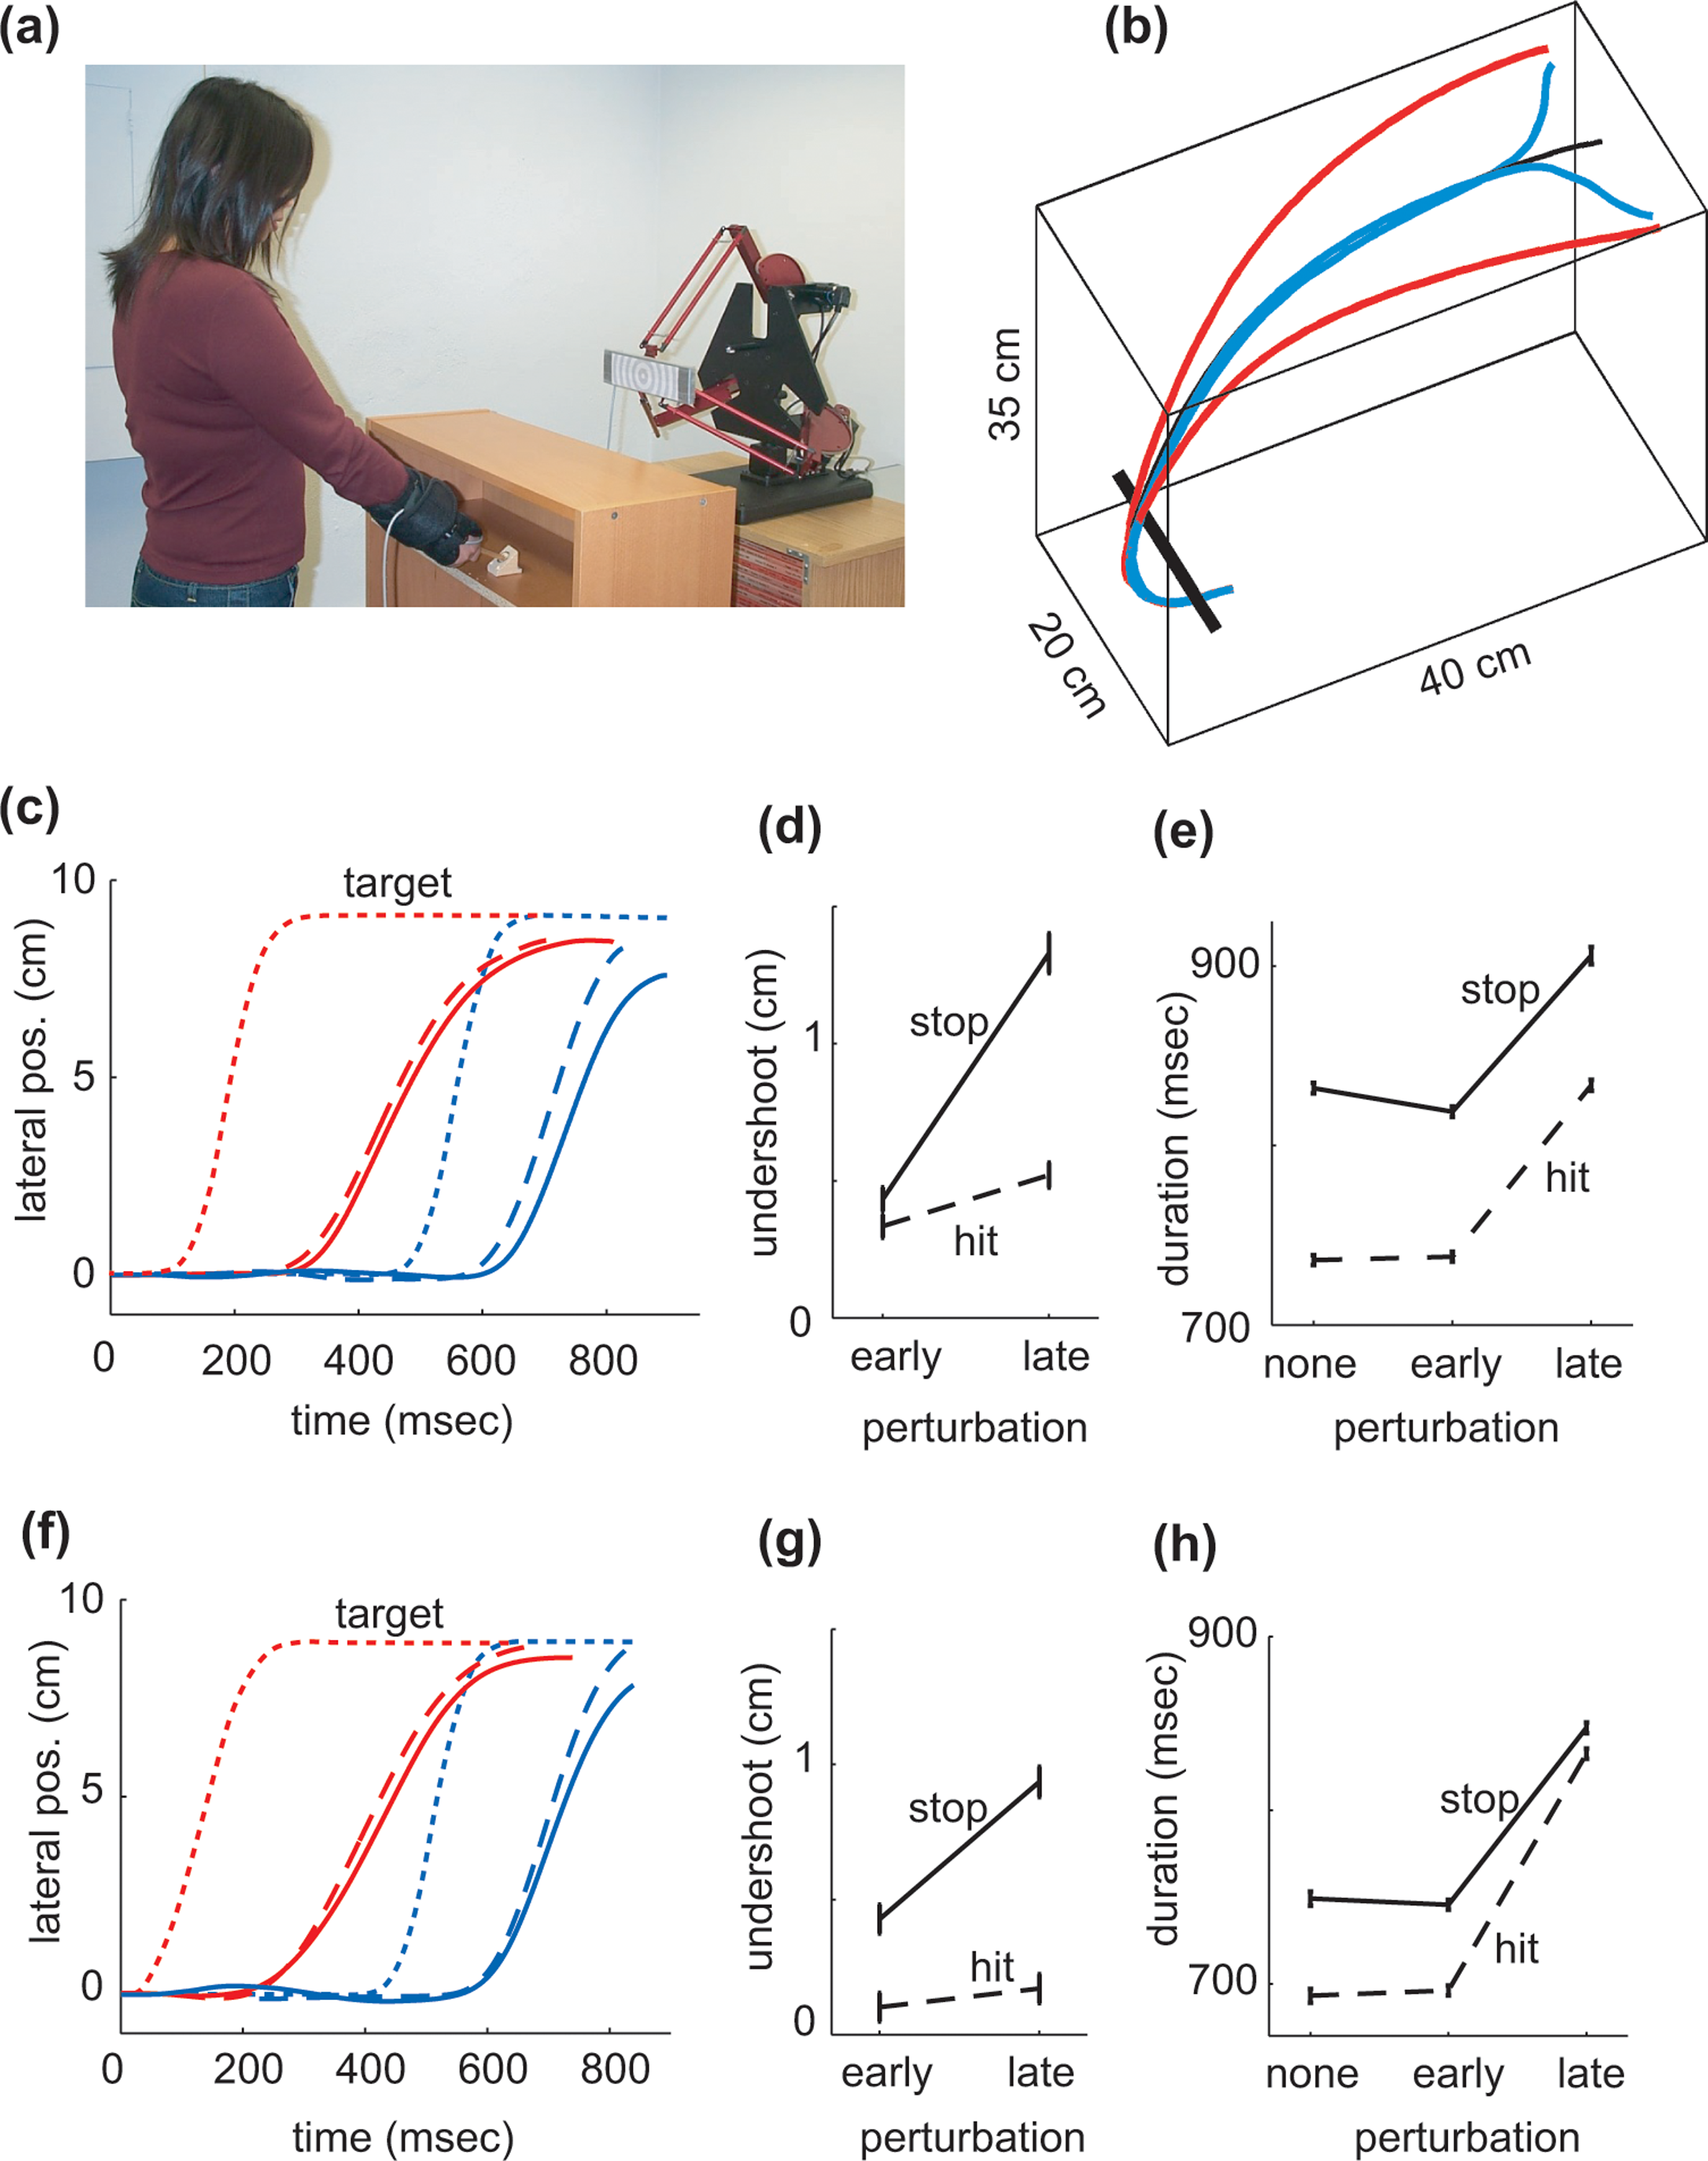 原文 Fig. 4 · PDF 第 9 页
图4 · stop与hit的实验检验。 A/B为装置和轨迹,C–E、F–H分别为实验2、3。晚期欠矫正随停止条件改变,支持任务相关策略;误差与时长需要结合阅读。
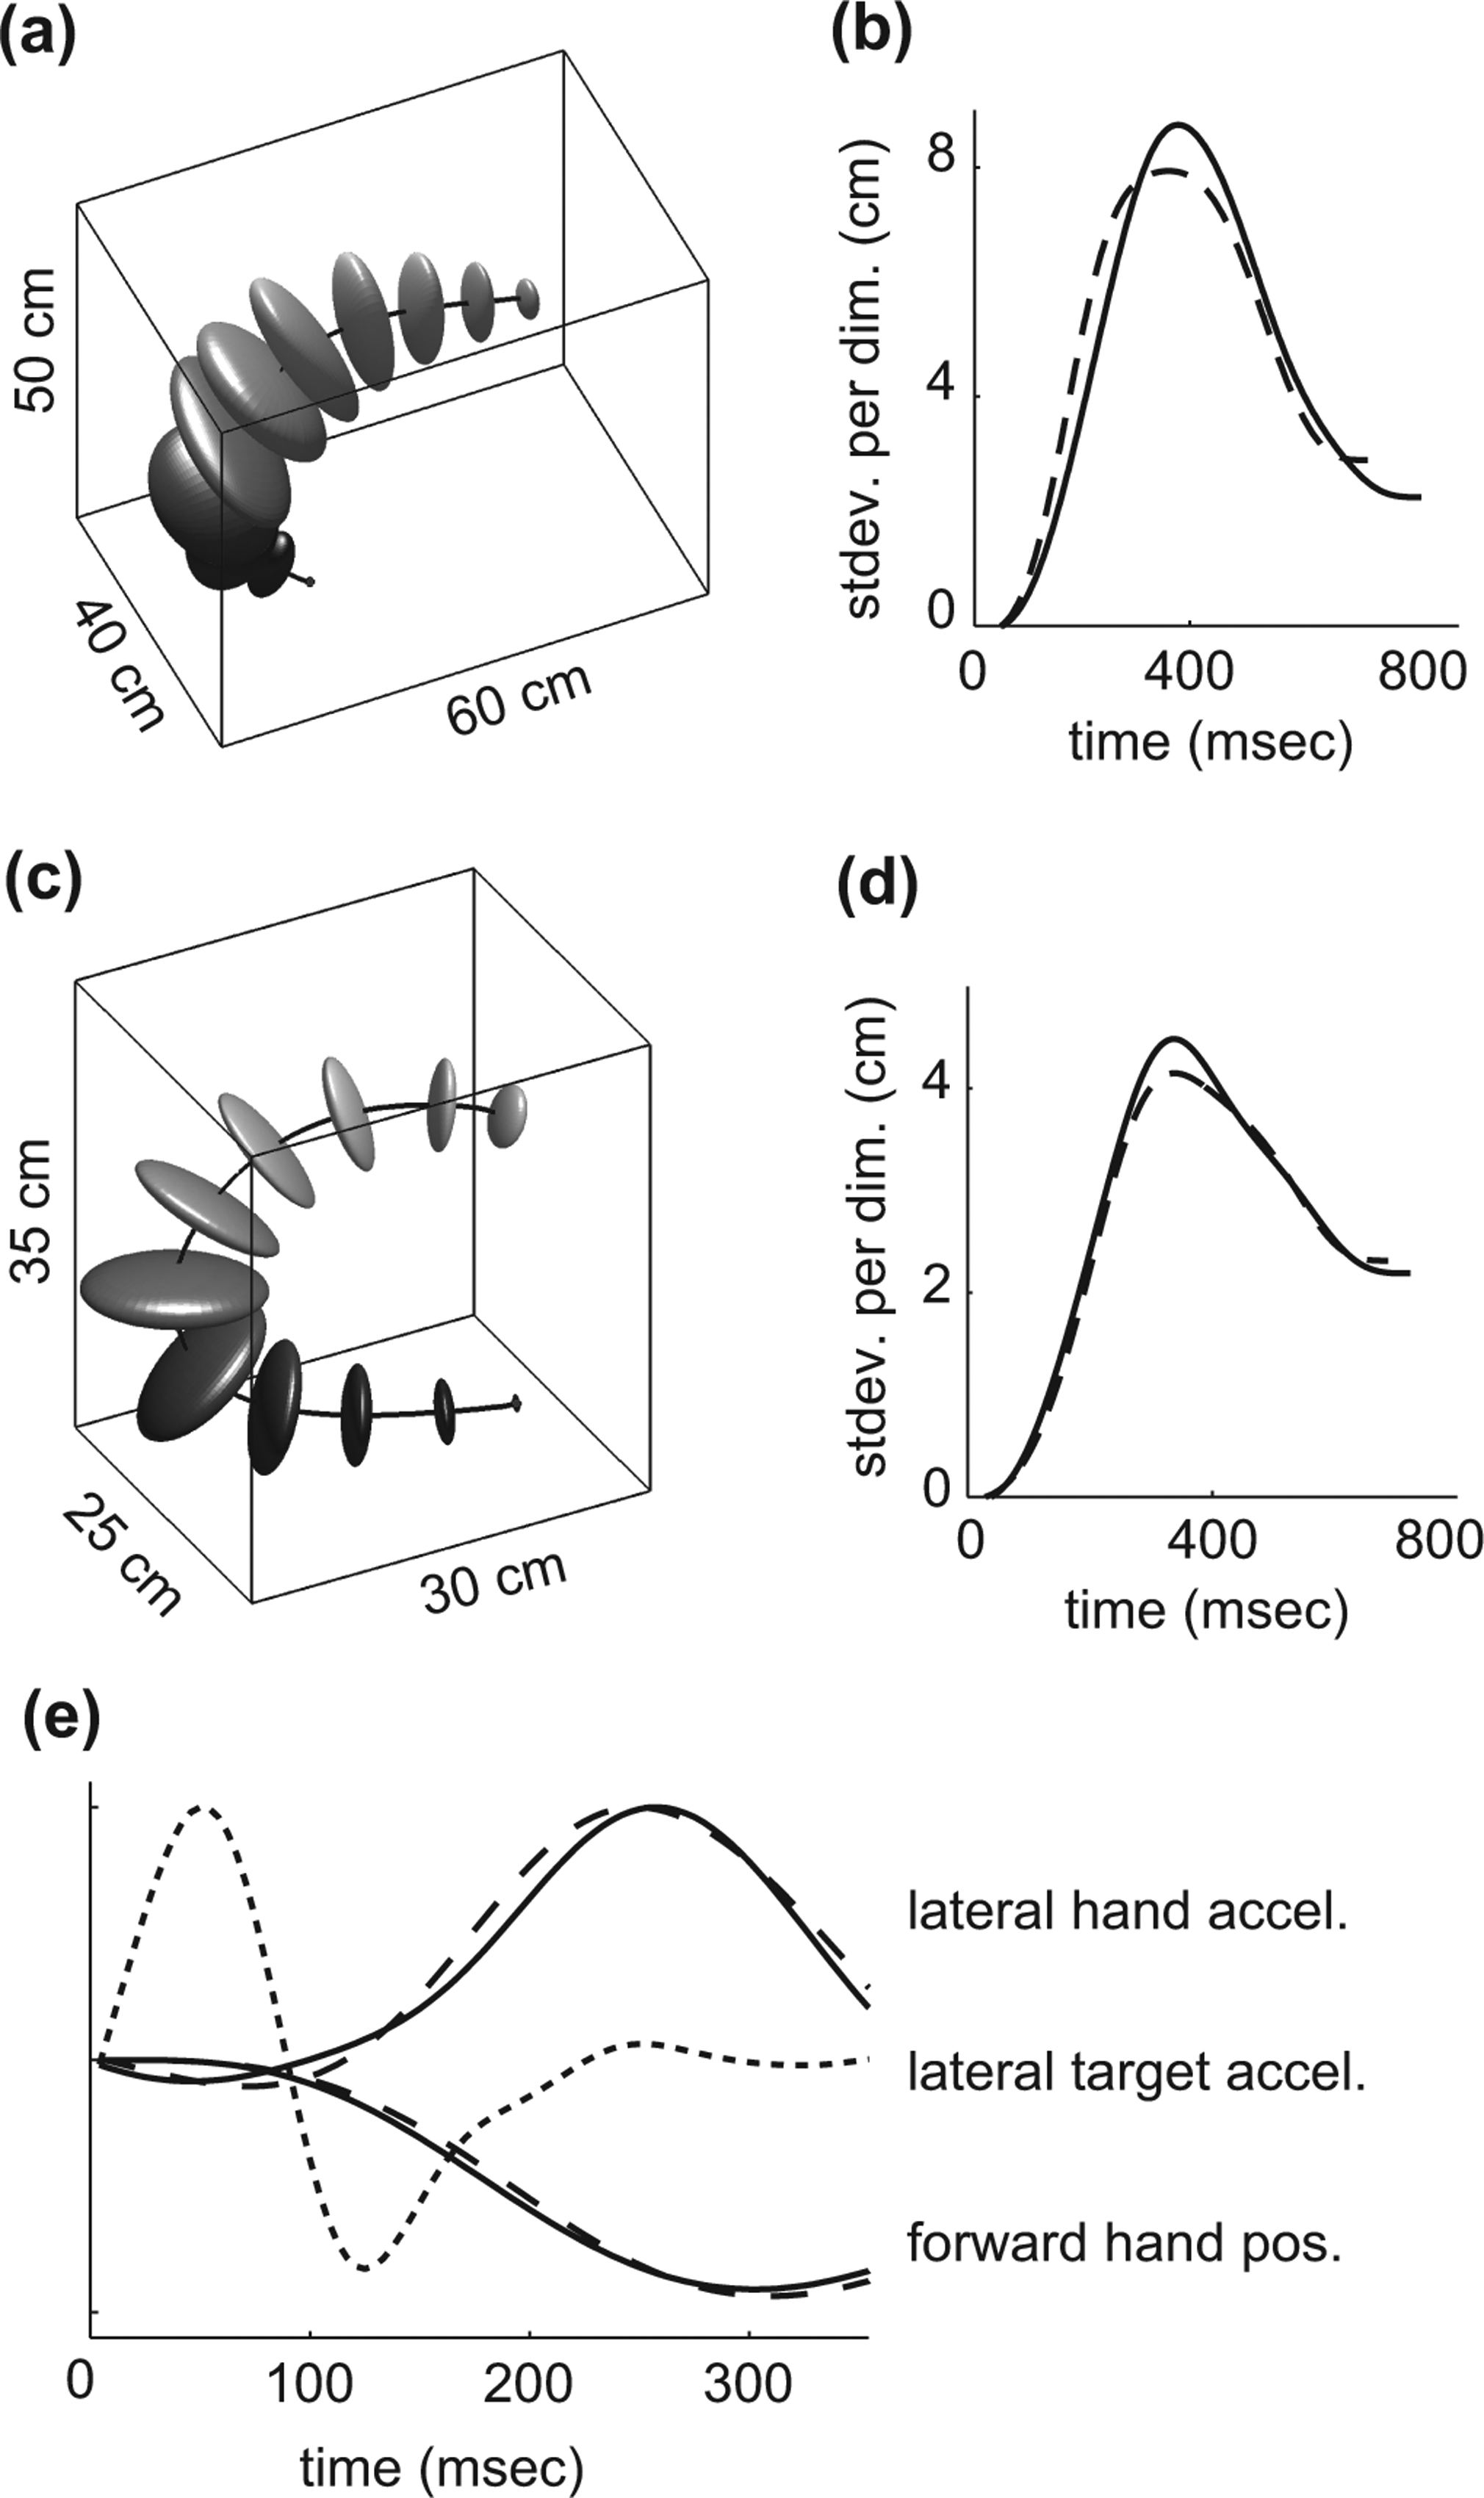 原文 Fig. 5 · PDF 第 10 页
图5 · 绕障过程中的变异与纠正。 A–D描述路径分布,E比较纠正和前向运动的时间关系。结果反对固定虚拟路点的特定预测,不能标题化为所有中间目标都不存在。
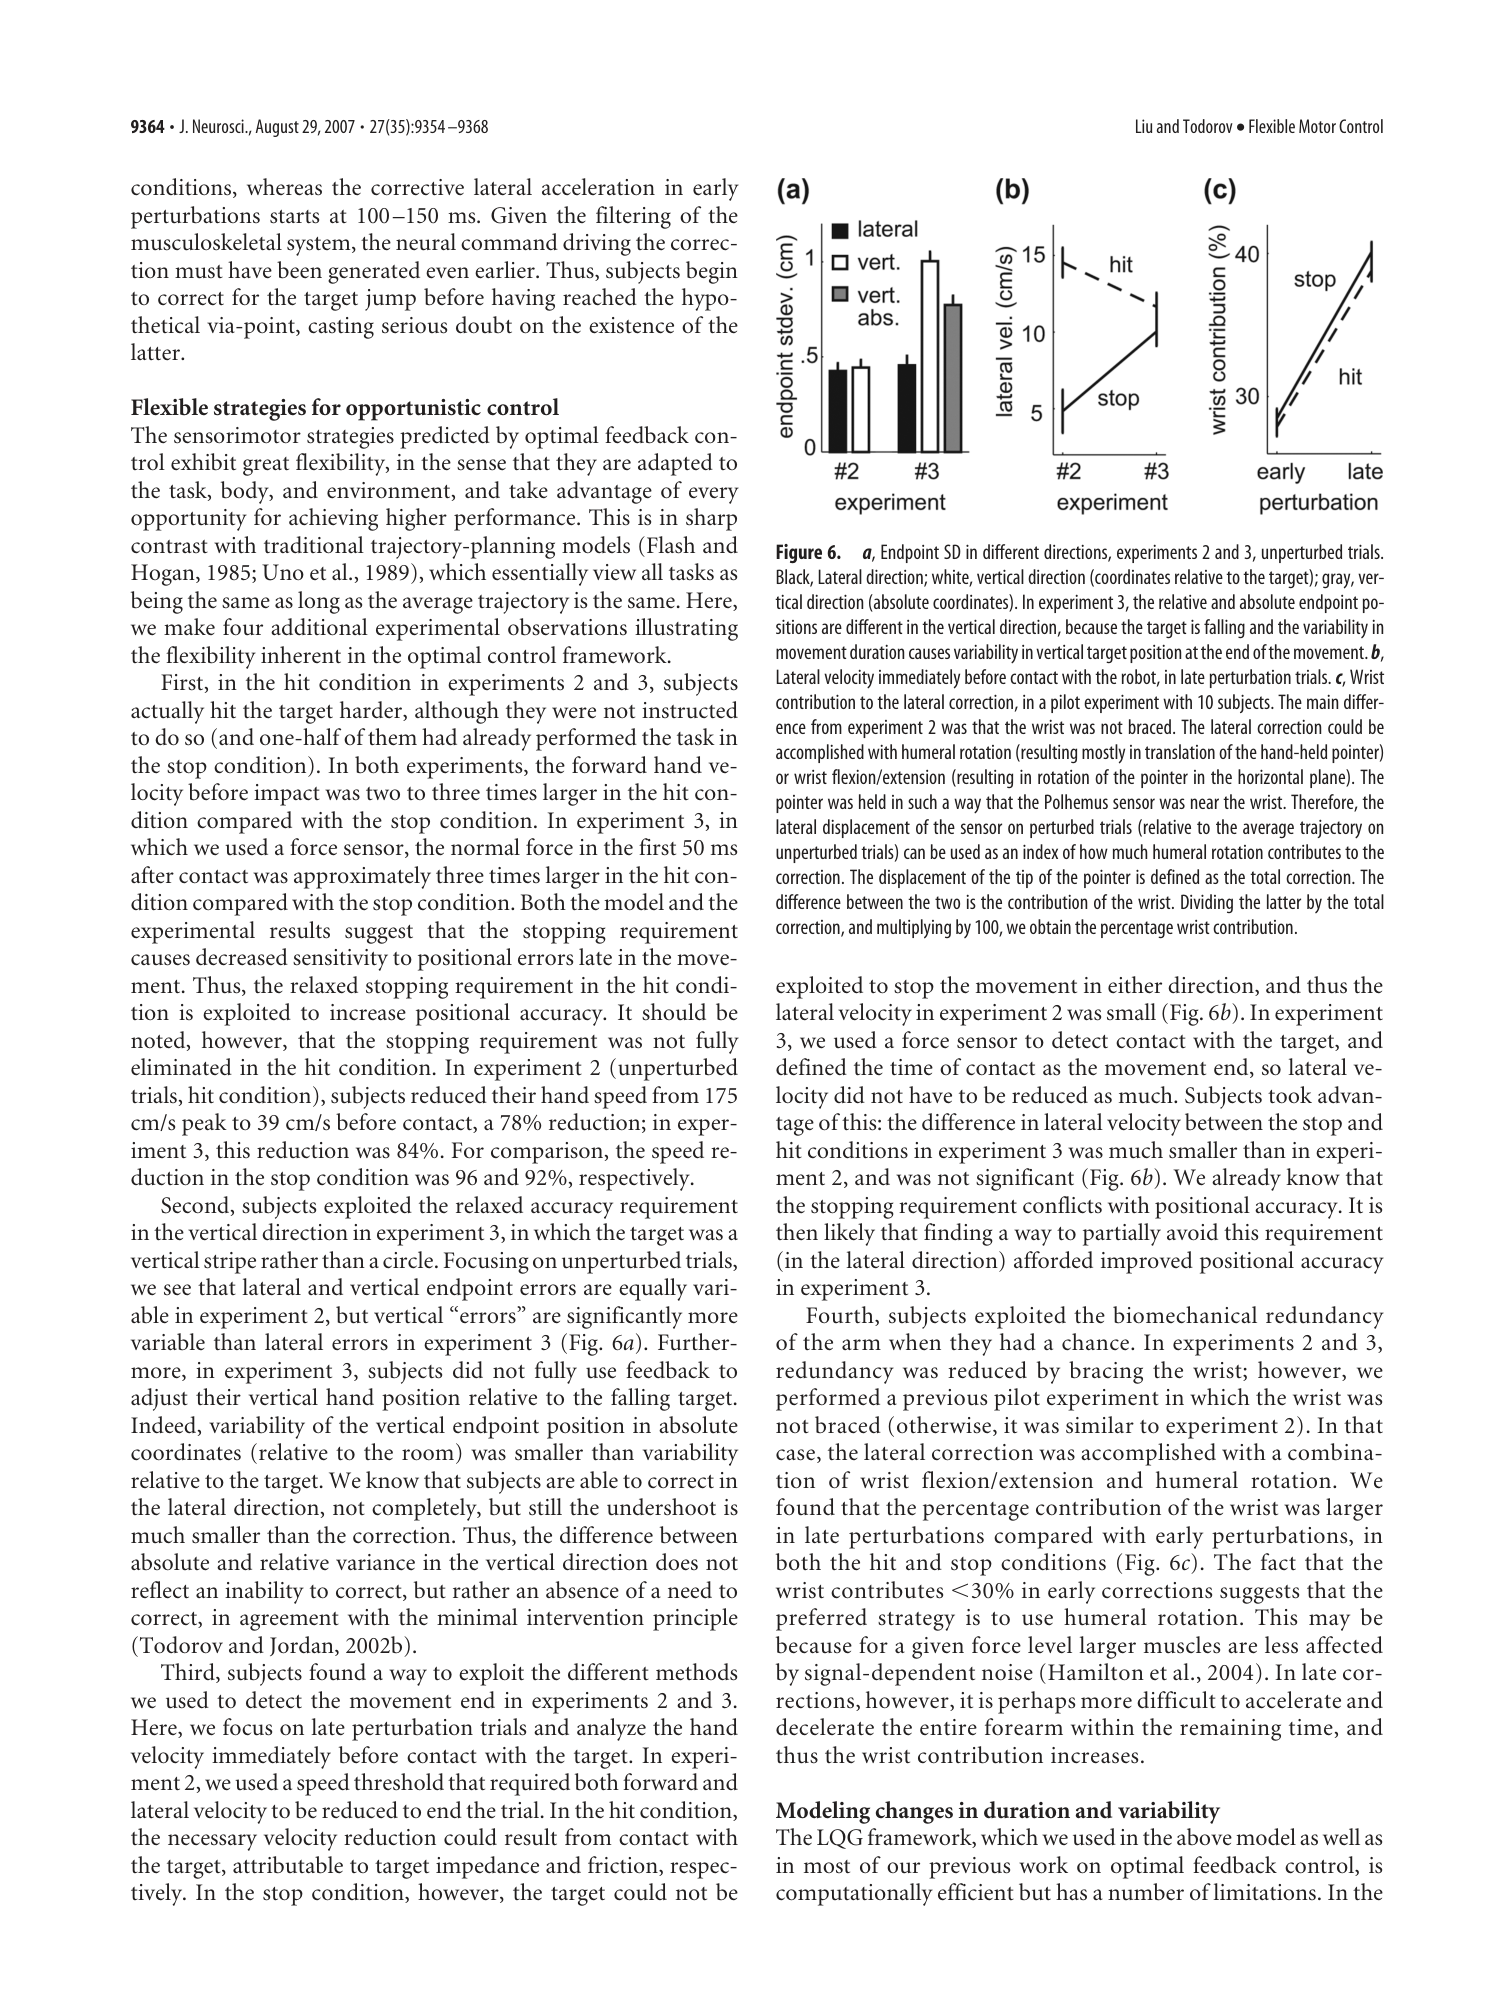 原文 Fig. 6 · PDF 第 11 页
图6 · 任务规则影响运动选择。 A比较终点不同方向的标准差,B比较侧向速度,C为腕自由预实验。三个面板来自不同分析;腕贡献不是正式固定腕实验中的测量。
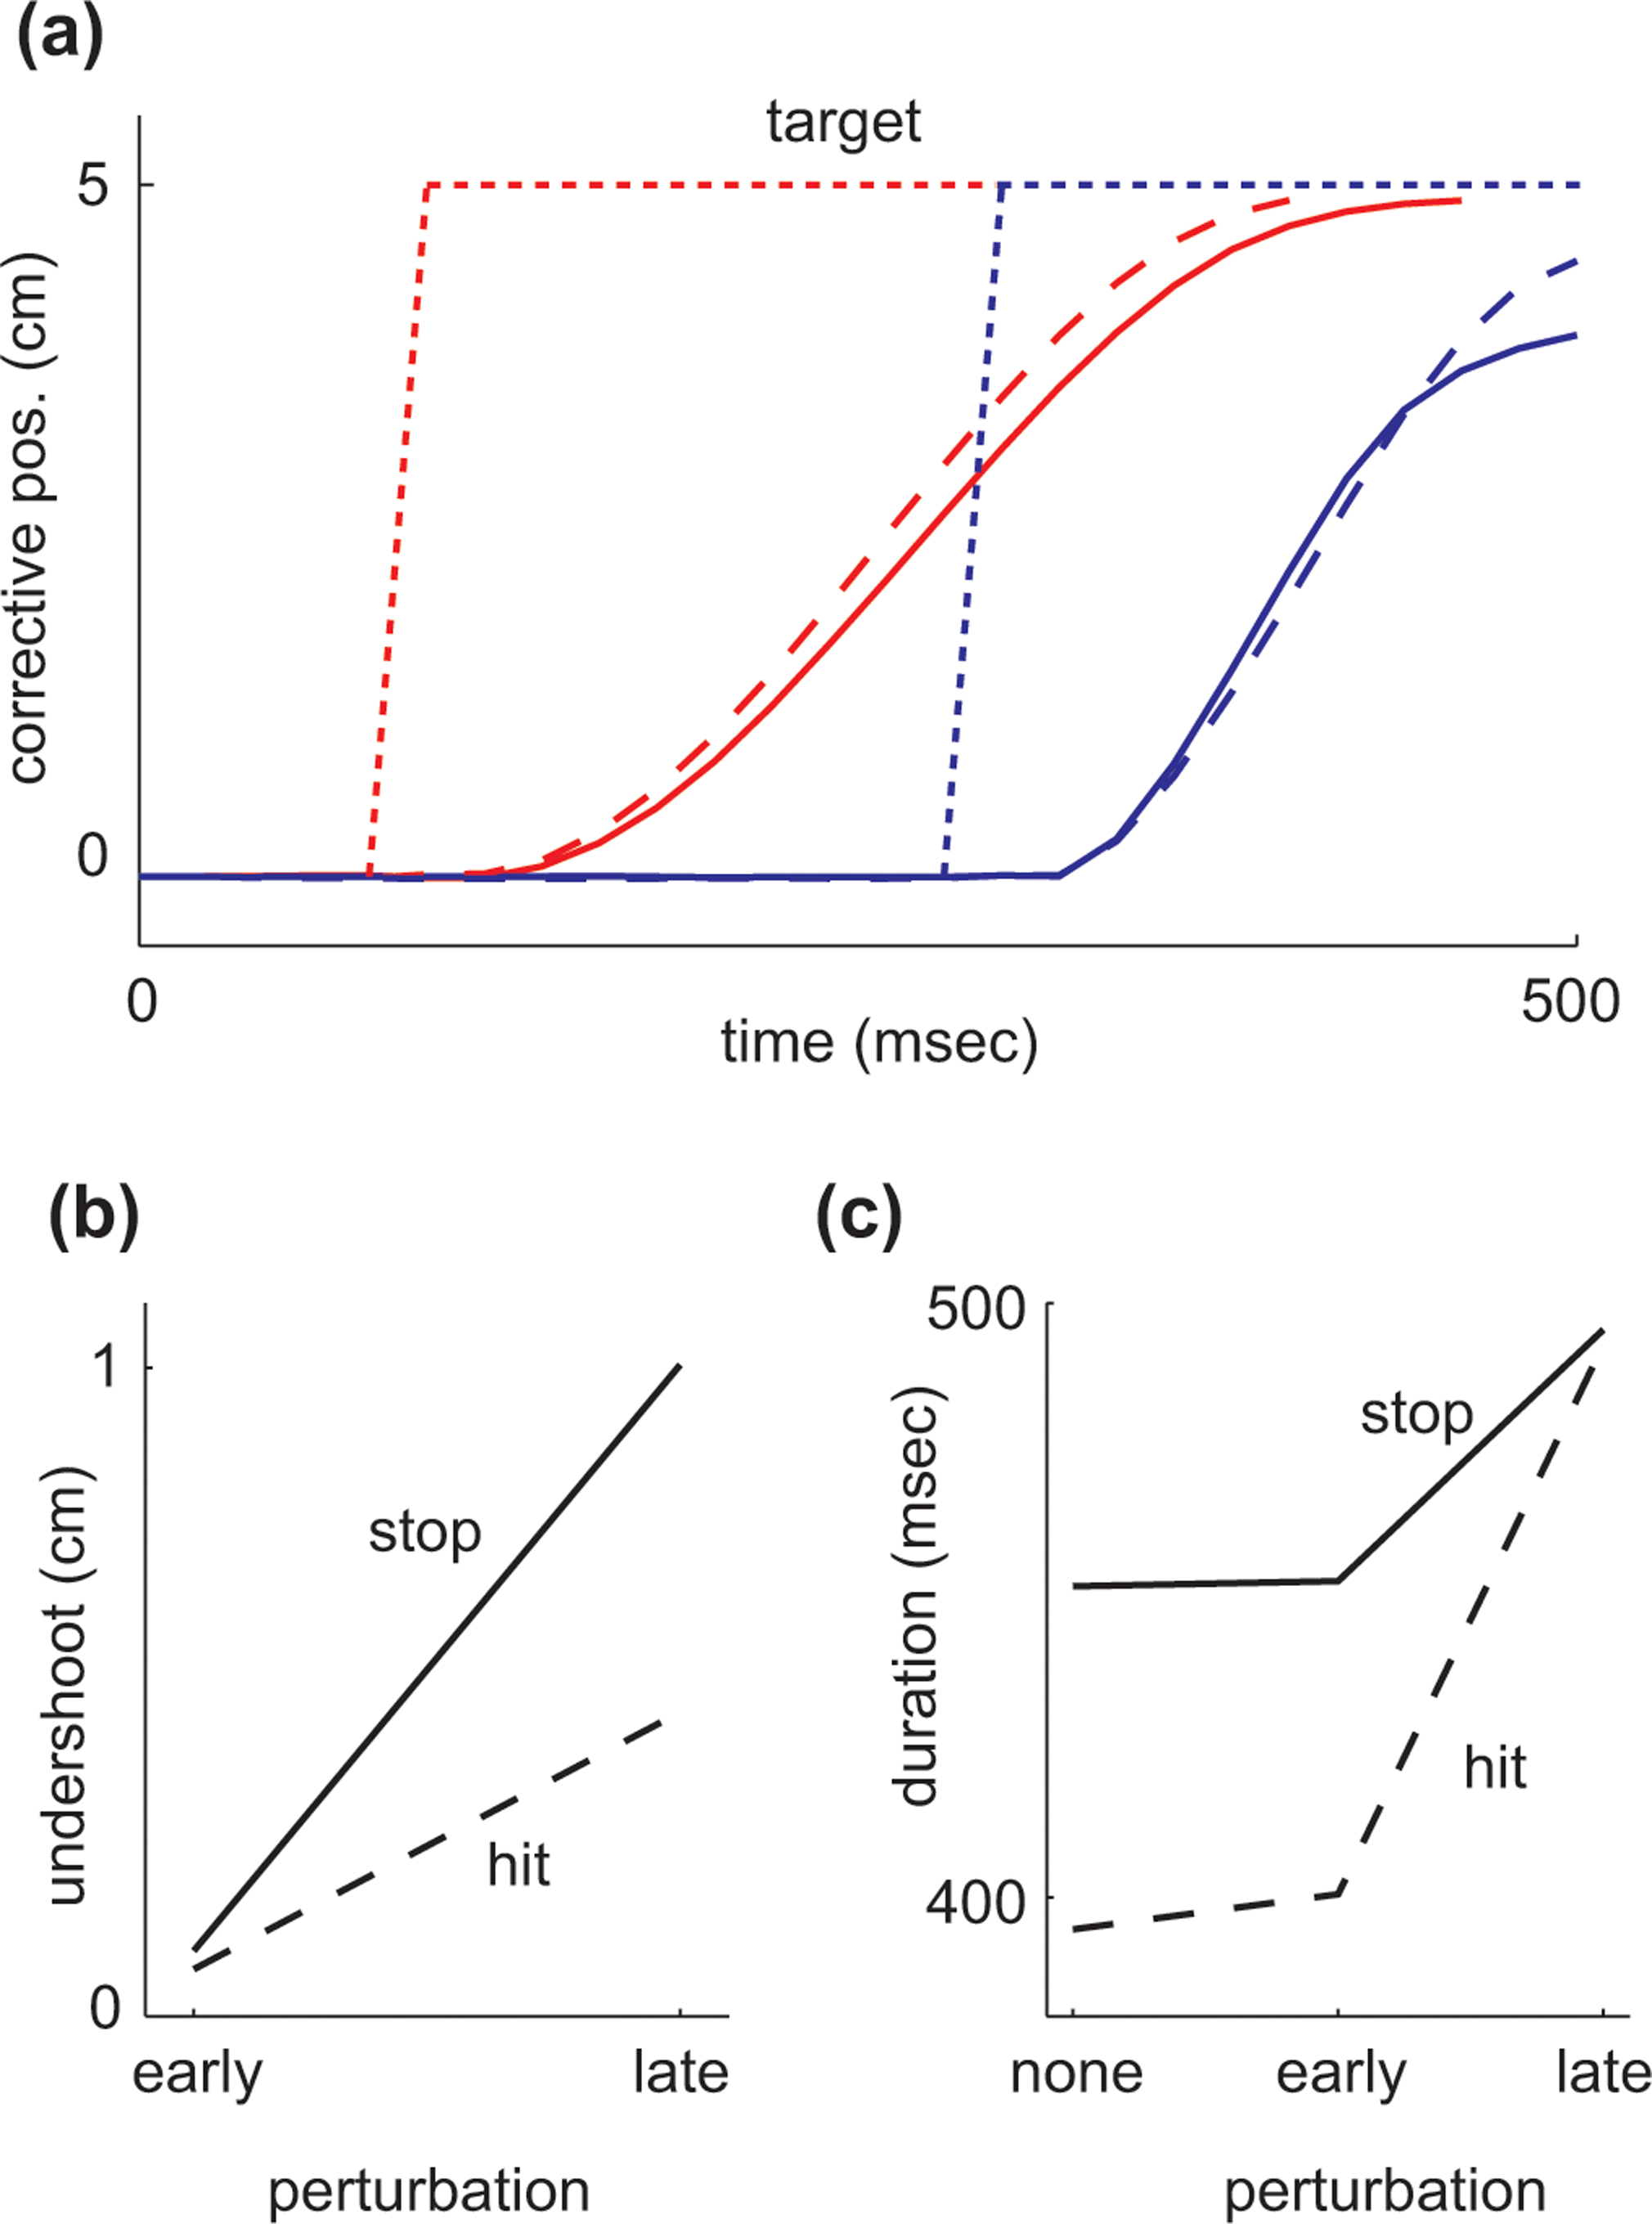 原文 Fig. 7 · PDF 第 12 页
图7 · MDP模型的纠正和时长。 平均轨迹来自随机离散仿真,结束时间由策略产生。它比此前LQG对时长有更强预测要求,仍依赖所设成本和简化动力学。
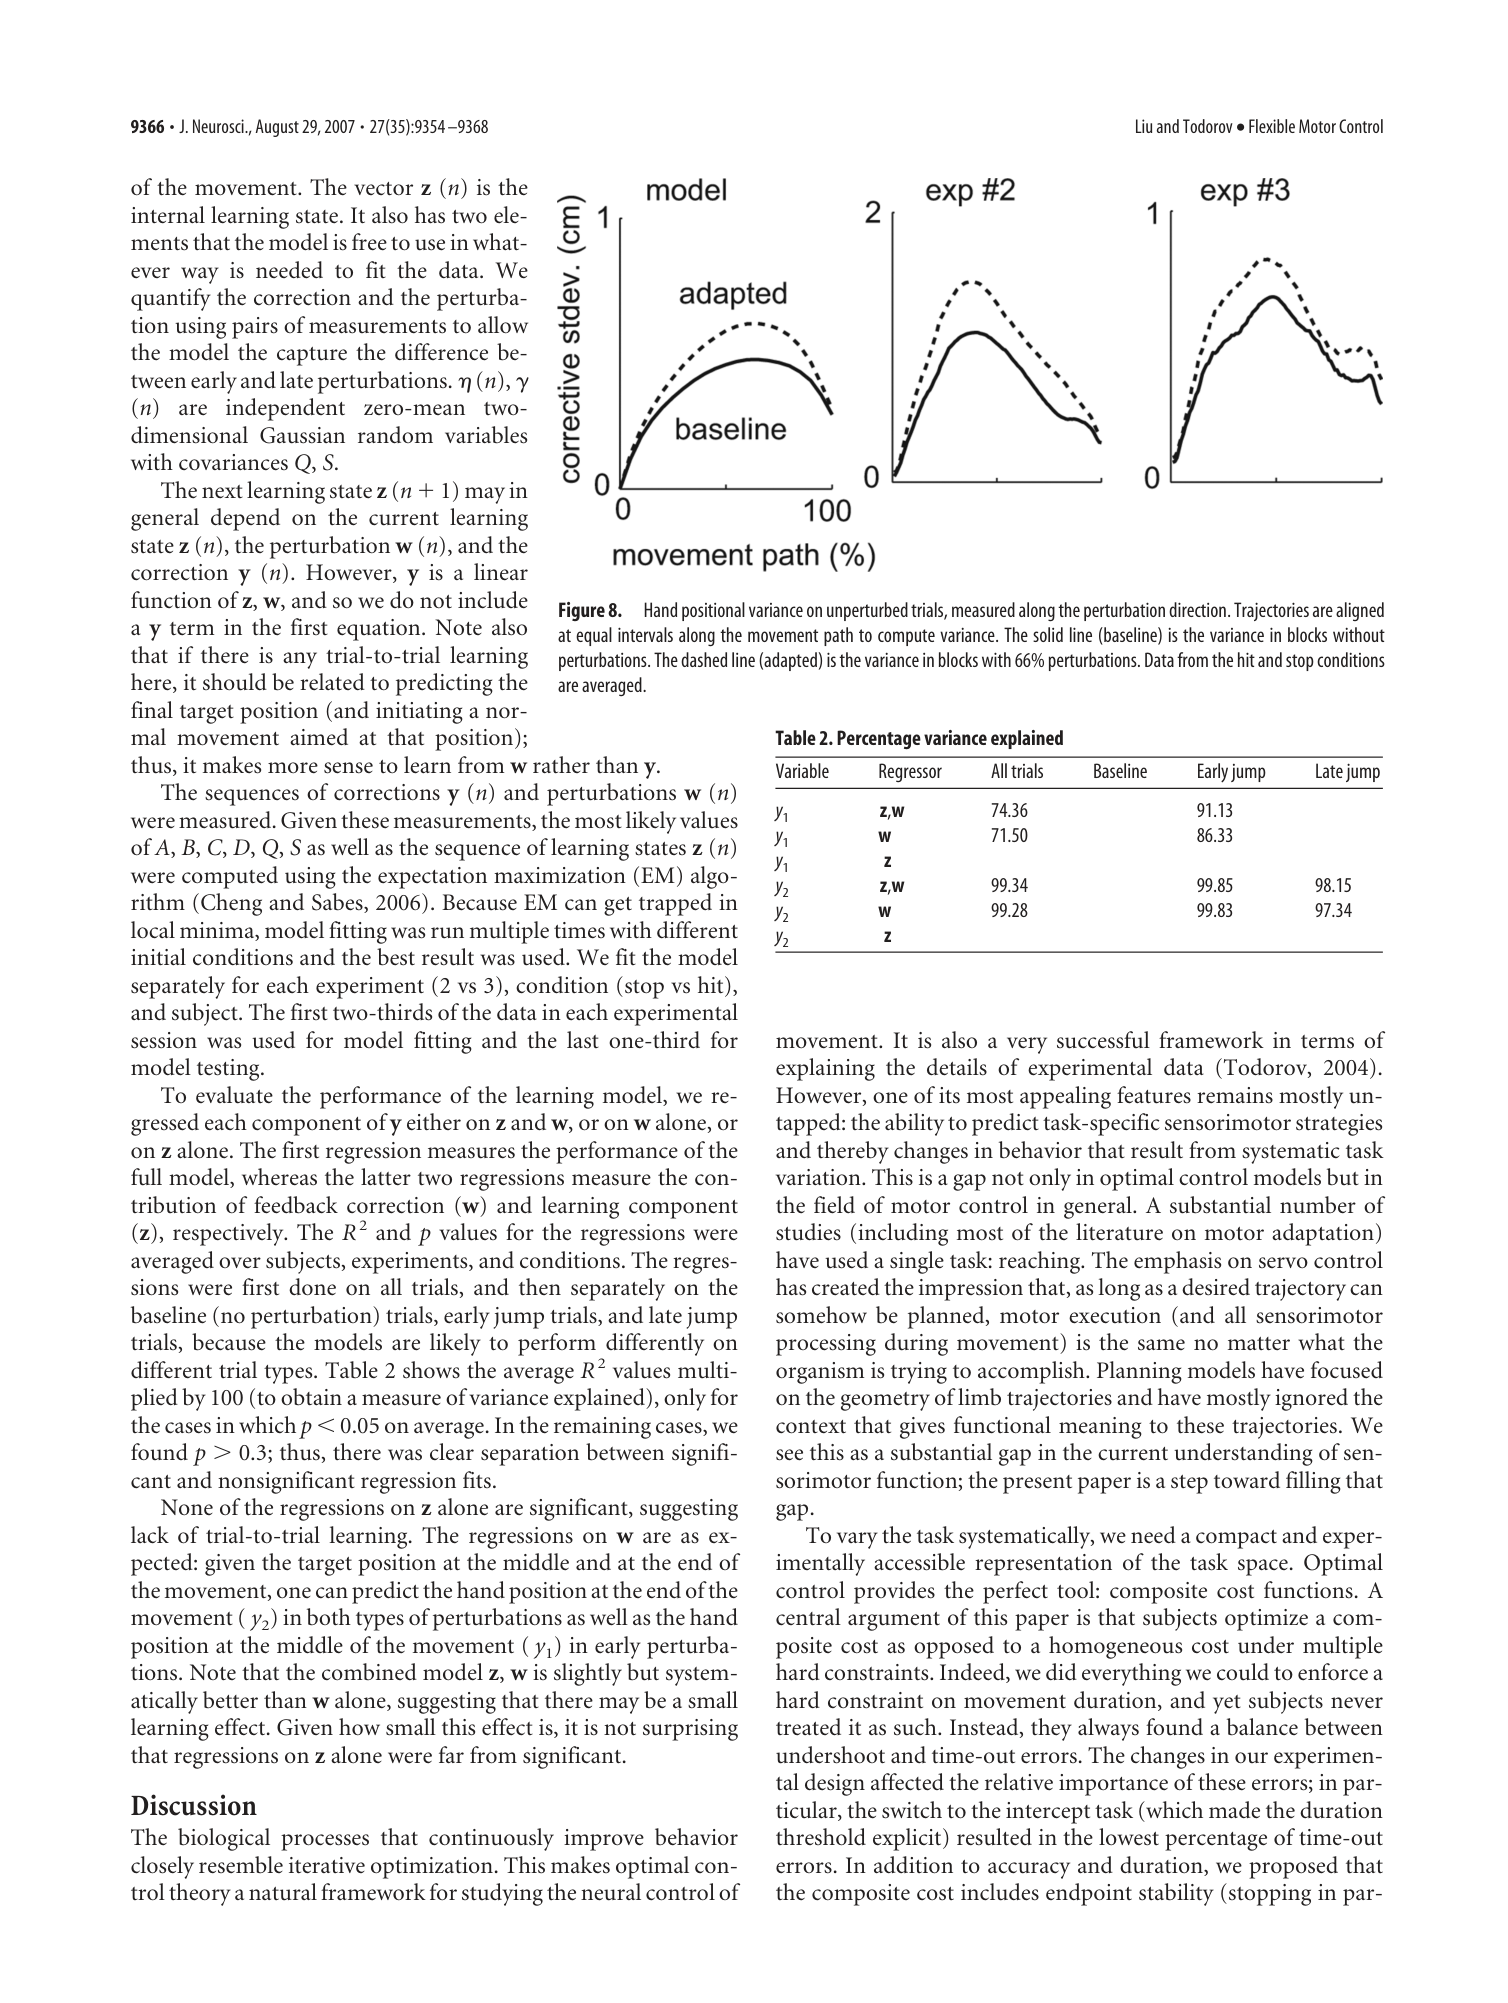 原文 Fig. 8 · PDF 第 13 页
图8 · 扰动环境中的基线变异。 实线为无扰动区块,虚线为含扰动区块中的未扰动试次。模型与实验并列,显示环境历史效应;控制器调整是候选解释。
讨论与解读边界
任务操纵比单纯拟合平均轨迹更能约束控制模型。不过hit/stop同时涉及靶面阻抗和停止要求,成本权重及神经实现仍未唯一确定;作者明确承认能量项的证据是间接的。
高失败比例及只分析成功试次需要保留在解读中。模型使用简化动力学,不能把拟合到的每个参数直接解释为生理量,也不能将特定轨迹模型失配推广为所有规划模型失效。
思考问题
- 把靶面阻抗和主动停止指令独立操纵,欠矫正的变化分别由哪一因素解释?
- 同时建模成功与失败试次后,预先确定的成本函数能否预测新跳变时机的误差、时长及失败率?