I01 · Intracortical brain-computer interface for navigation in virtual reality in macaque monkeys
Saussus, O., De Schrijver, S., Garcia Ramirez, J., Decramer, T., & Janssen, P. (2026). Science Advances, 12, eadw3876. doi:10.1126/sciadv.adw3876
三只猕猴通过皮层内BCI在立体VR中完成导航及相关目标控制任务。解码器在一次在线阶段保持固定,但每次实验需校准,几何或视角变化还可能需要重新训练。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
来源状态:2026-09-20本地API核查显示,该Zotero条目当前位于回收站;本地PDF可读。本轮保留文件夹中这篇解读并按该全文审查,未恢复或改动Zotero条目。
背景
皮层内脑机接口(BCI)能够驱动一维或二维的简单光标移动,并不等同于能够支持在复杂虚拟环境下的连续自主导航。空间导航要求操控者在动态变化的视觉场景中依据感知反馈实时修正航向:目标点可能随时重新出现或突发跳变,各类空间障碍物也使得直线追踪不再属于可行解。因此,仅从离线条件下的神经解码准确率,或传统中心向外(center-out)离散步冲任务出发,难以评估同一套皮层信号与解码映射在闭环连续控制中的承受上限。立体虚拟现实平台提供了可自由操纵空间几何、目标动力学与观察视角的实验环境,使研究人员得以在头部刚性固定条件下深入探究多自由度连续导航及目标追踪行为。本文重点关注的是:在被动观察视觉运动阶段校准建立的神经解码器,能否有效驱动动物随后主动参与的闭环在线导航控制。
这一范式同时涉及算法校准策略与行为泛化边界。若先让动物在被动注视下观察场景运动,再借助相应的神经群体放电构建瞬时速度解码模型,就必须通过实证检验该映射能否稳健迁移至动物自主闭环操控中,而不能仅展示训练数据集上的离线回归拟合优度。研究团队训练三只猕猴执行多种任务,系统检验了连续空间导航、三维飞行控制、目标突变后的即时航向修正以及主动绕障能力,并结合不同脑区电极组合的离线解码与在线重放比对评估各区域的信号权重。不同任务在视觉景深、几何空间与投影视角上的差异,也为检验校准模型的跨任务泛化能力提供了严格情境。研究因而将任务成功率与实际运动学轨迹并重考察:既要确认控制水平显著超越神经置换基线,亦需判别特定的操控适应能力究竟是在固定解码参数下由动物在线学习获得,还是必须依赖针对新任务的重新校准。
研究结果证实,基于被动观察校准的皮层内脑机接口能够有效支持多种闭环虚拟现实操控行为,且在线控制表现与离线开环重放的系统性差异提示感觉反馈与即时神经行为适应显著提升了操控精度。然而,单次实验阶段内的解码参数保持固定并不意味着实现了免校准的长期跨天稳定性;三维立体控制与大范围连续导航任务依然需要针对特定的立体几何或相机视角实施专门训练;三只动物各自有效植入电极的解剖脑区亦存在个体差异。离线分析中特定脑区组合表现占优不能直接等同于该脑区在因果上提供了最关键的控制驱动,成功试次的轨迹亦无法代表全部试次中采用的决策策略。需要强调的是,本实验的虚拟现实环境为头部固定、佩戴主动快门立体眼镜的双目场景,实验对象为四肢机械约束的健康猕猴,因而尚未在运动瘫痪患者或真实动力学轮椅等复杂现实场景中完成安全验证。本文确立的是高阶闭环控制的技术可行性与操作边界,而非一套普适于所有任务场景的固定解码器。
研究思路
系统比较五类虚拟现实任务中的任务成功率与空间运动轨迹,结合多脑区离线组合解码与在线控制的重放比对,评估神经信号来源及当前离线性能评估指标的适用局限。
方法
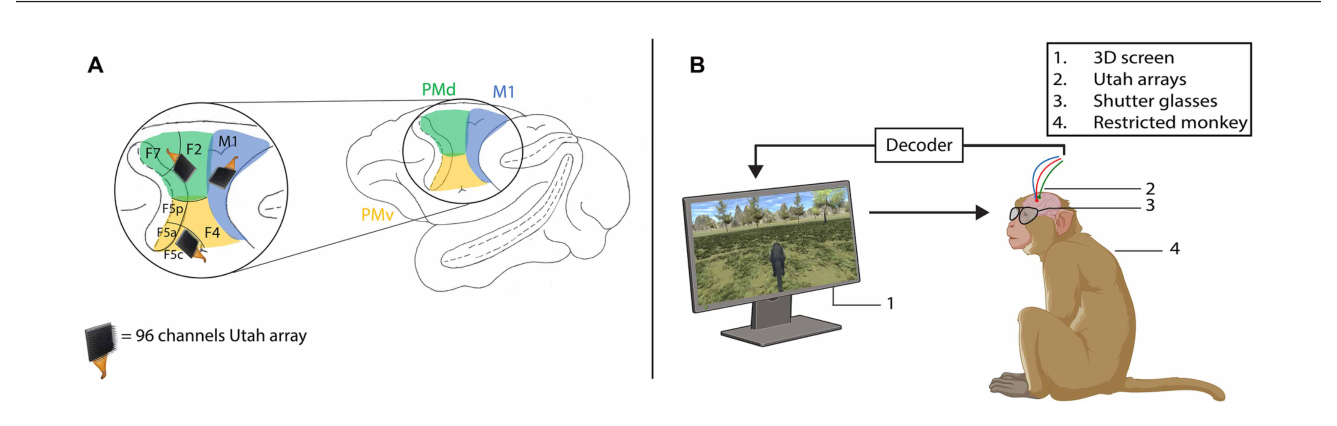
三只恒河猴在头部严格固定且双臂机械约束的条件下,佩戴液晶快门眼镜观看立体虚拟场景。每日实验均需先通过被动观察视觉运动实施算法校准,随后利用基于 PSID(优先状态空间辨识)提取的潜在动态特征、非线性升维映射与瞬时速度回归器执行在线运动控制。其中猴 2 的有效神经信号仅采集自 M1 区域,不能表述为三只动物均采用了 M1、PMd 与 PMv 三脑区联合的混合解码方案。
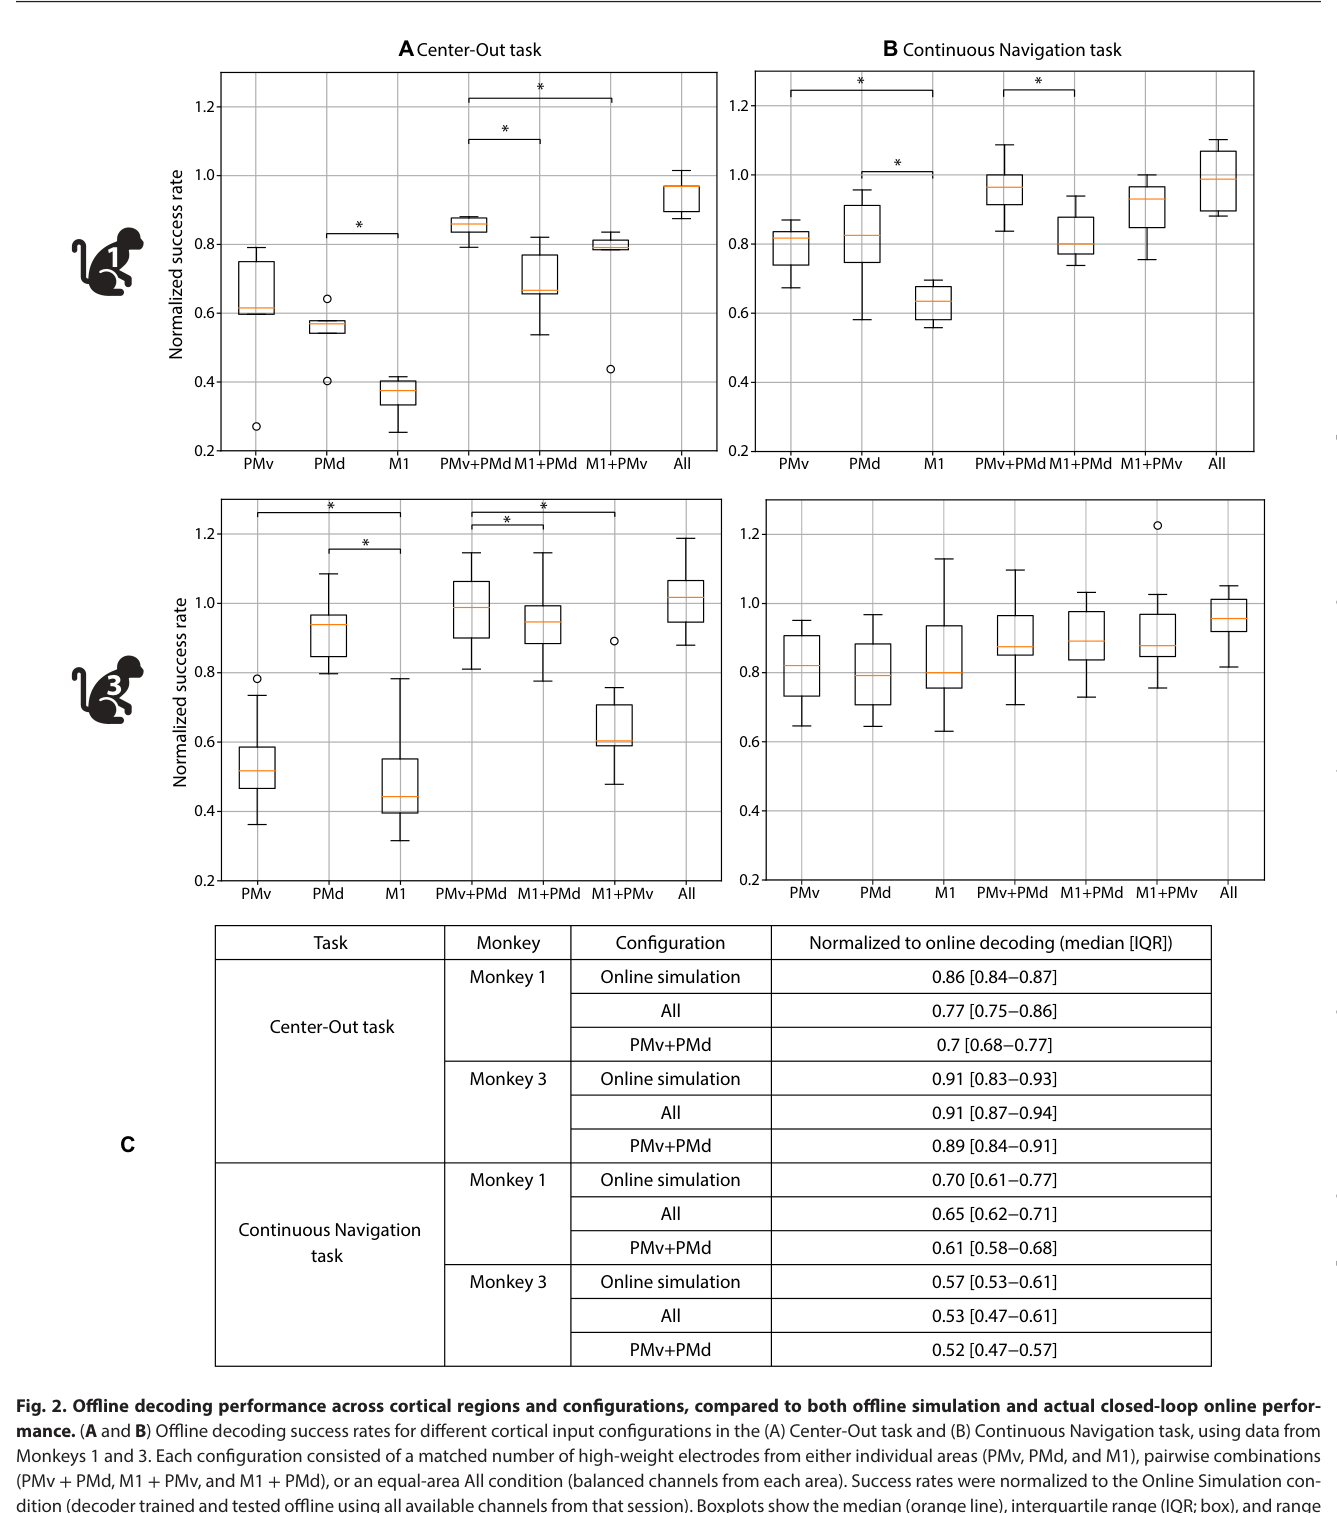
在单次在线控制阶段内,解码器内部参数保持固定不变;Center-Out、Respawn 与 Obstacle 任务可共享同一组校准参数,而连续大范围导航及三维自由飞行条件则必须结合相应的空间几何与相机视角实施专门的校准训练。各脑区的相对贡献主要基于猴 1 与猴 3 在电极通道数匹配下的离线回归比对进行评估。
主要结果
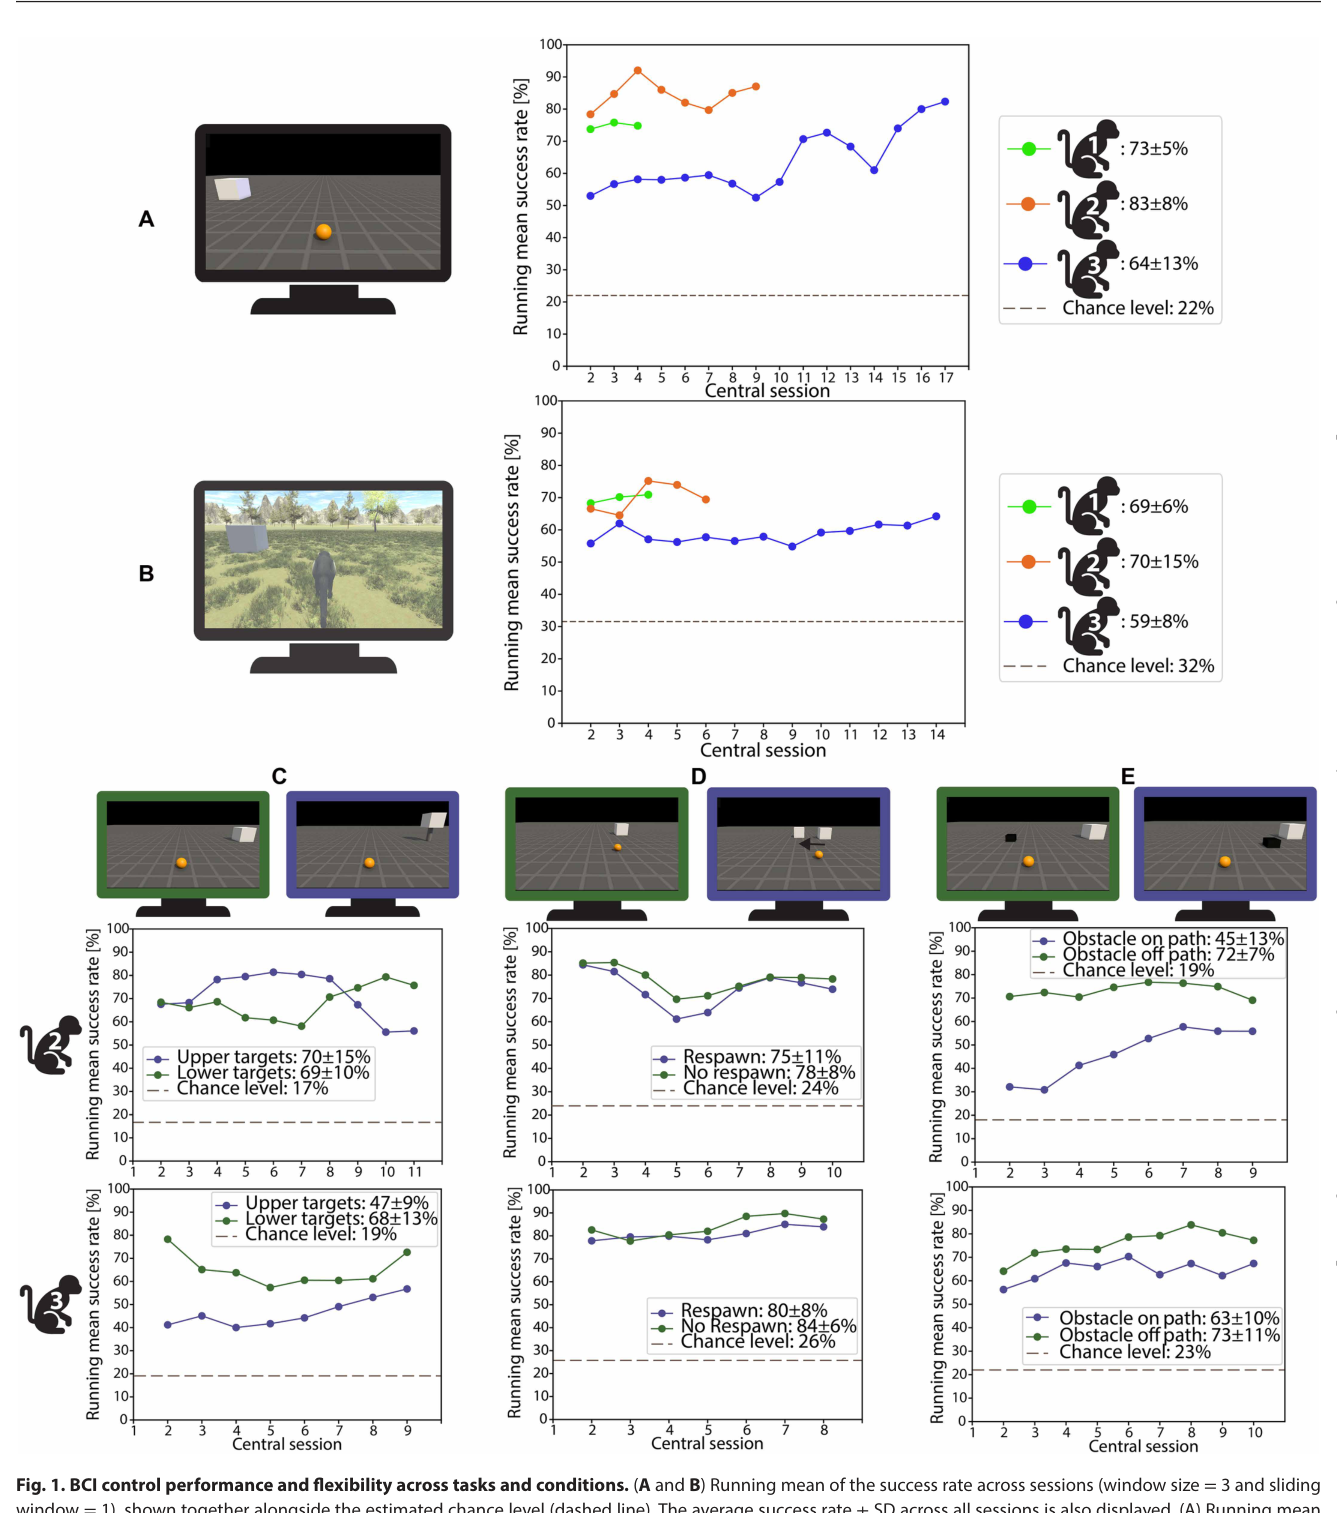
三只猕猴在各项核心导航任务中的控制表现均显著高于将神经试次打乱重组的置换随机基线;但单次实验中录得的 96% 最高成功率属于极端优秀表现,不能等同于全时程的平均控制水平。不同动物在此前接受的操作经验存在差异,初学猴在训练初期呈现典型的学习进步曲线。
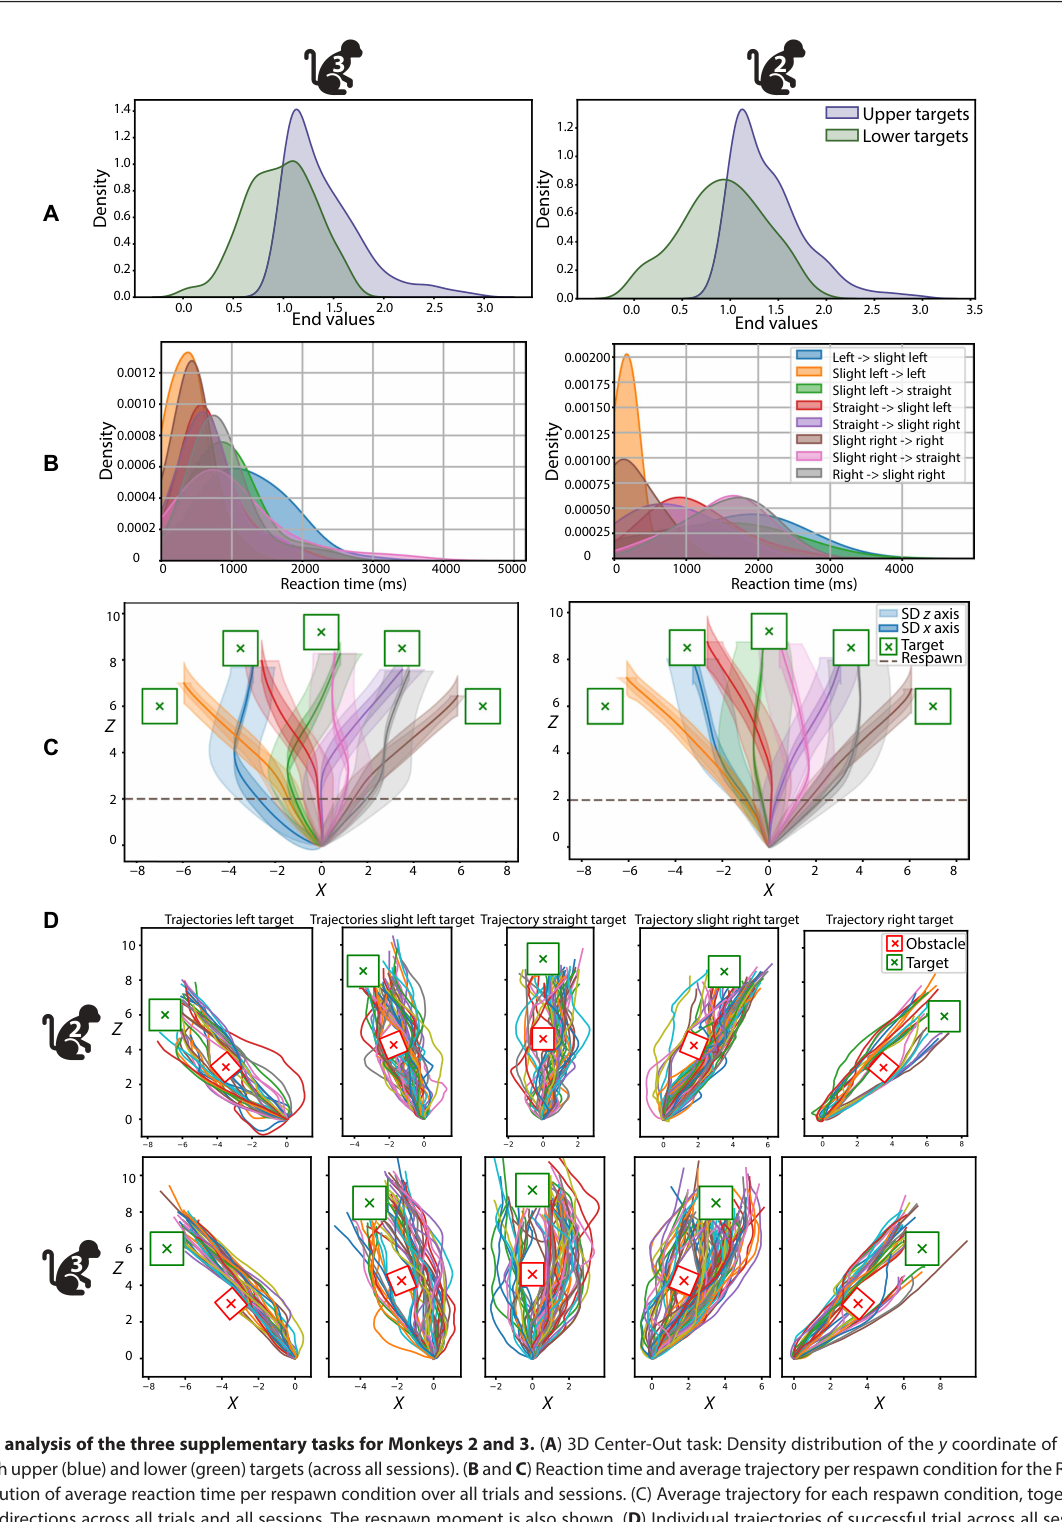
附加的扩展任务证实猕猴能够实现三维空间定位、目标瞬时突变后的即时航向修正以及主动规避障碍物动作。部分任务间成功率的数值差异未达到统计学显著水平,这表明任务间表现相对平稳,并不等于切换任务毫无行为转换成本;成功试次中所展现的路径策略差异亦不足以唯一反推中枢内部的认知规划机制。
在比对的各项离线特征组合中,PMv 与 PMd 联合模型表现出较好的解码性能;而在所有对应任务中,动物的主动在线控制表现均系统性优于将相同神经信号开环代入的离线重放轨迹。这一性能差值表明感觉反馈闭环调节与即时神经行为适应的重要性,但不能量化为“闭环自适应贡献了整整一半的控制能力”。
逐图解读
 原文 Fig. 1 · PDF 第 3 页 · 原文图像 · 查看来源
图1 · 各任务表现。 展示跨实验学习与条件差异,应区分个体均值、滑动平均和最高单次值。
 原文 Fig. 2 · PDF 第 5 页 · 原文图像 · 查看来源
图2 · 区域与离线/在线比较。 归一化参照在不同面板不同;离线优势不直接等于区域因果贡献。
 原文 Fig. 3 · PDF 第 6 页 · 原文图像 · 查看来源
图3 · 三维、跳变和绕障轨迹。 部分图只展示成功试次,不能忽略失败选择对策略解读的影响。
 原文 Fig. 4 · PDF 第 9 页 · 原文图像 · 查看来源
图4 · 记录和VR装置。 示意三区植入及头固定立体显示,实际有效区域需按动物区分。
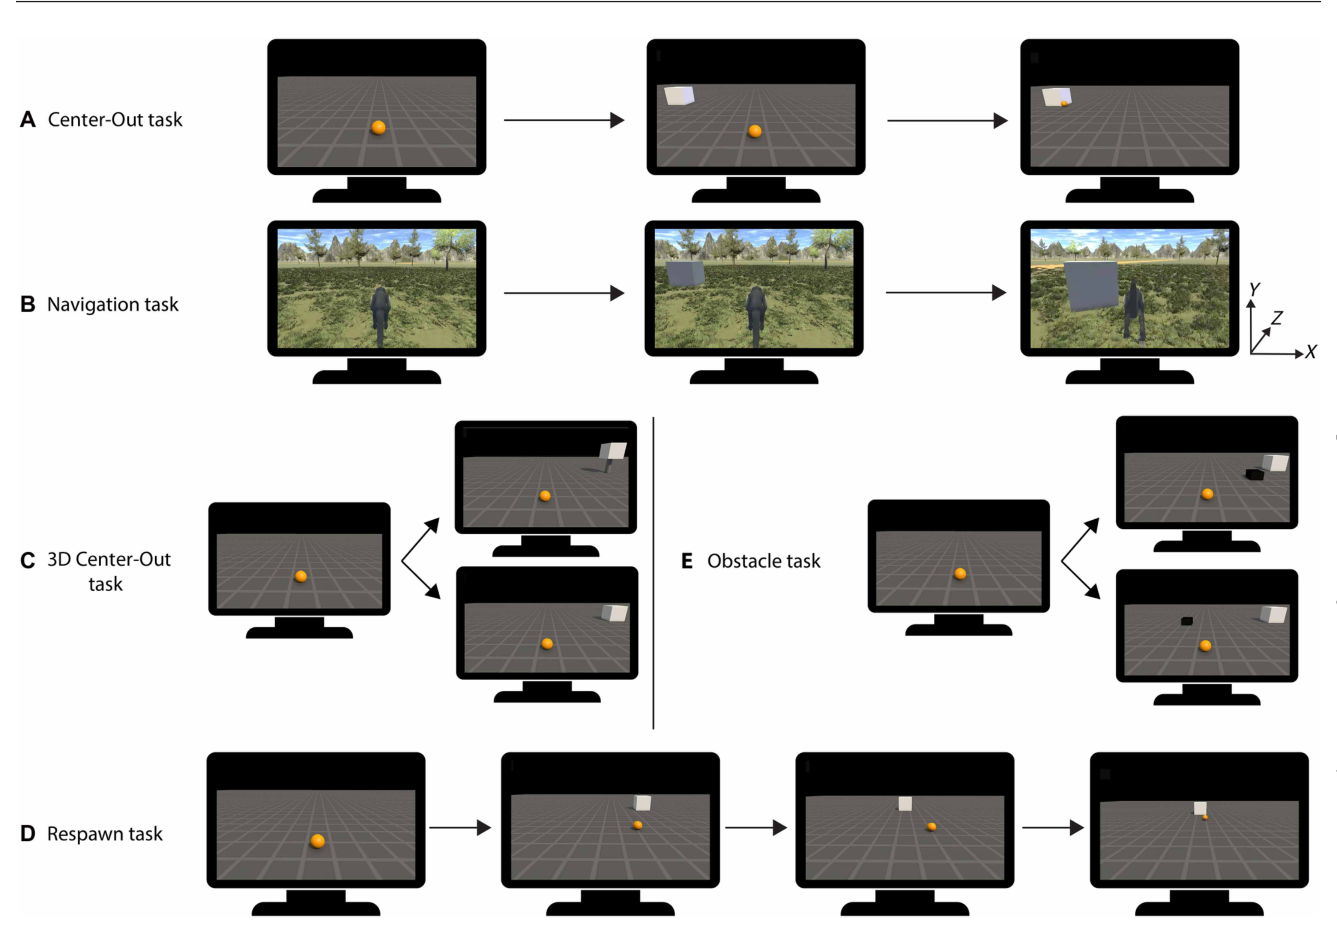 原文 Fig. 5 · PDF 第 10 页 · 原文图像 · 查看来源
图5 · 任务结构。 目标跳变和绕障的在线泛化应与三维、视角变化所需校准分开,不是同一永久解码器覆盖所有条件。
讨论与解读边界
被动观察校准能够有效支撑后续的主动运动控制,这一事实本身不能直接证明镜像神经元机制或两阶段共享完全一致的神经计算底层。相机视角或投影视角参数的变化可能影响操控成绩,但目前尚未通过严密的单因素控制实验证明其为性能差异的唯一主要诱因。在双臂机械约束的健康猕猴上采集的肌电与眼动对照实验,不能替代在下肢或高位瘫痪患者人群中的临床验证,亦未证明该系统已实现长期跨天免校准或可直接安全部署于物理动力学轮椅中。
思考问题
- 保持解码器跨日固定时,信号变化和行为适应分别怎样影响成绩?
- 匹配通道数并进行在线区域消融后,区域贡献是否与离线分析一致?