H06 · Posterior parietal cortex predicts upcoming movement in dynamic sensorimotor control
Yuhui Li, Yong Wang & He Cui (2022) Proceedings of the National Academy of Sciences, 119(13), e2118903119. doi:10.1073/pnas.2118903119
在灵活拦截中,7a的运动前活动跨目标速度更稳定地对应即将到来的伸手方向,而非当时的目标位置。结果支持运动规划相关表征,但尚未确定这种信息的来源及因果用途。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
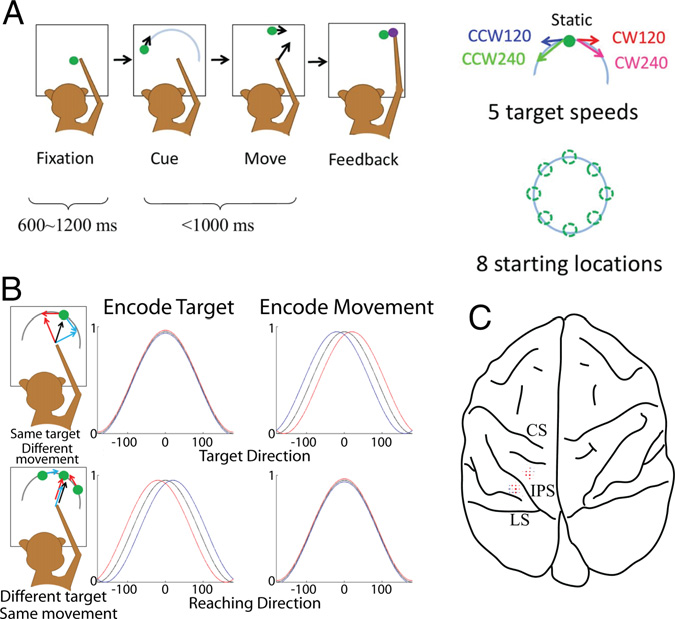
后顶叶皮层常被放在感觉信息与行动计划的交界处讨论,但静态目标任务很难区分方向选择性响应对应的是目标位置还是即将发生的动作。伸手朝向静止目标时,这两个方向通常重合;即便记录发生在动作之前,也不能仅凭提前放电认定其属于运动计划。移动目标提供了更有区分度的情境:同一个当前目标位置可以要求不同的未来伸手方向,相近的动作方向也可能来自不同的目标运动状态。本文延续灵活拦截的行为实验,利用这种天然错位检验顶叶活动与感觉位置、未来动作的关系。
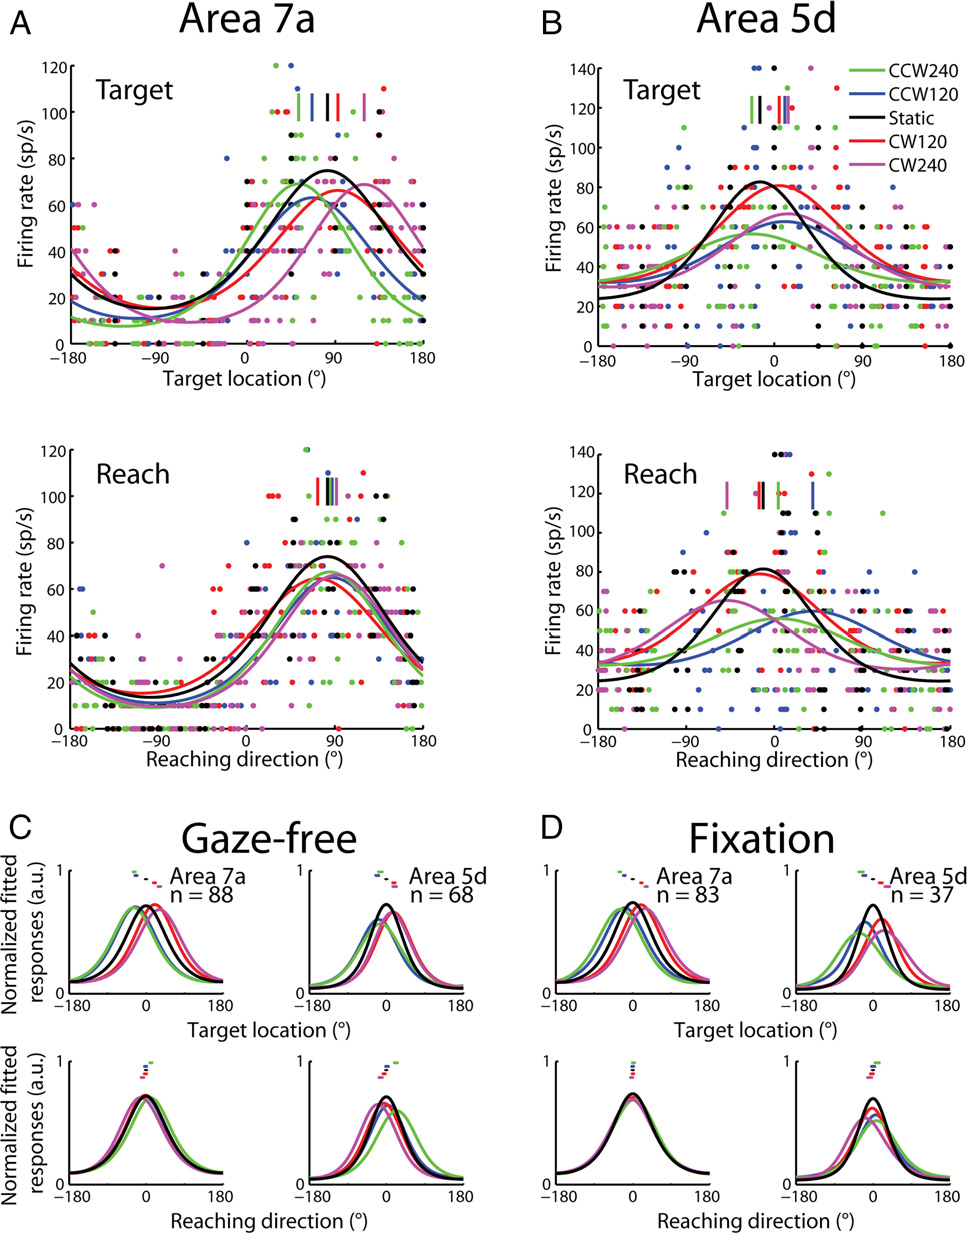
作者记录 7a 与 5d 区域的任务相关细胞,分别按目标位置和最终伸手方向拟合调谐,再比较调谐跨目标速度的稳定性。若活动更接近当前感觉位置,跨条件关系应主要随目标位置保持;若更接近即将到来的动作,按伸手方向组织时应更一致。以静态条件训练、运动目标条件测试的解码分析,为这种比较增加了跨条件约束;时间分析则考察关联是否从目标出现后逐渐转向运动附近的未来方向。自由眼动与固视记录提供了另一层对照,但两种条件采集的是不同细胞群,只能比较总体模式,并非同一批神经元在眼动操纵前后的配对结果。
研究显示,7a 在运动附近的活动与即将发生的伸手方向关联更稳定;引入不同感觉滞后的目标位置后,仍未能更好解释主要结果。这一发现限制了单纯滞后视觉表征的解释,支持运动规划相关信息参与顶叶活动。不过在成功拦截中,伸手方向与预测的未来目标位置高度接近,当前设计尚未彻底分离未来感觉目标与动作计划。群体解码使用的是跨会话拼接的伪群体,重组样本不等于同时记录的单试次;滑动时间窗也限制了对转换时刻的精确定位。因此,本文回答了在两种表征假说中哪一种更符合当前数据,并未确定这些信息是在 7a 本地生成、由其他区域输入还是反馈而来,也未直接证明其被下游回路用于控制动作。
研究思路
分别按目标位置和最终伸手方向拟合调谐,比较跨速度稳定性;再用静态条件训练的解码器测试运动目标条件,并考察时间演变与固视对照。
方法
两只恒河猴完成自由选择会合点的触屏任务,共分析 171 个 7a 和 105 个 5d 任务相关细胞。自由眼动与固视先后训练,记录的是不同细胞群,并非同一细胞在眼动操纵下的配对记录。方法部分提示,少量 7a 边界记录可能来自 7b。
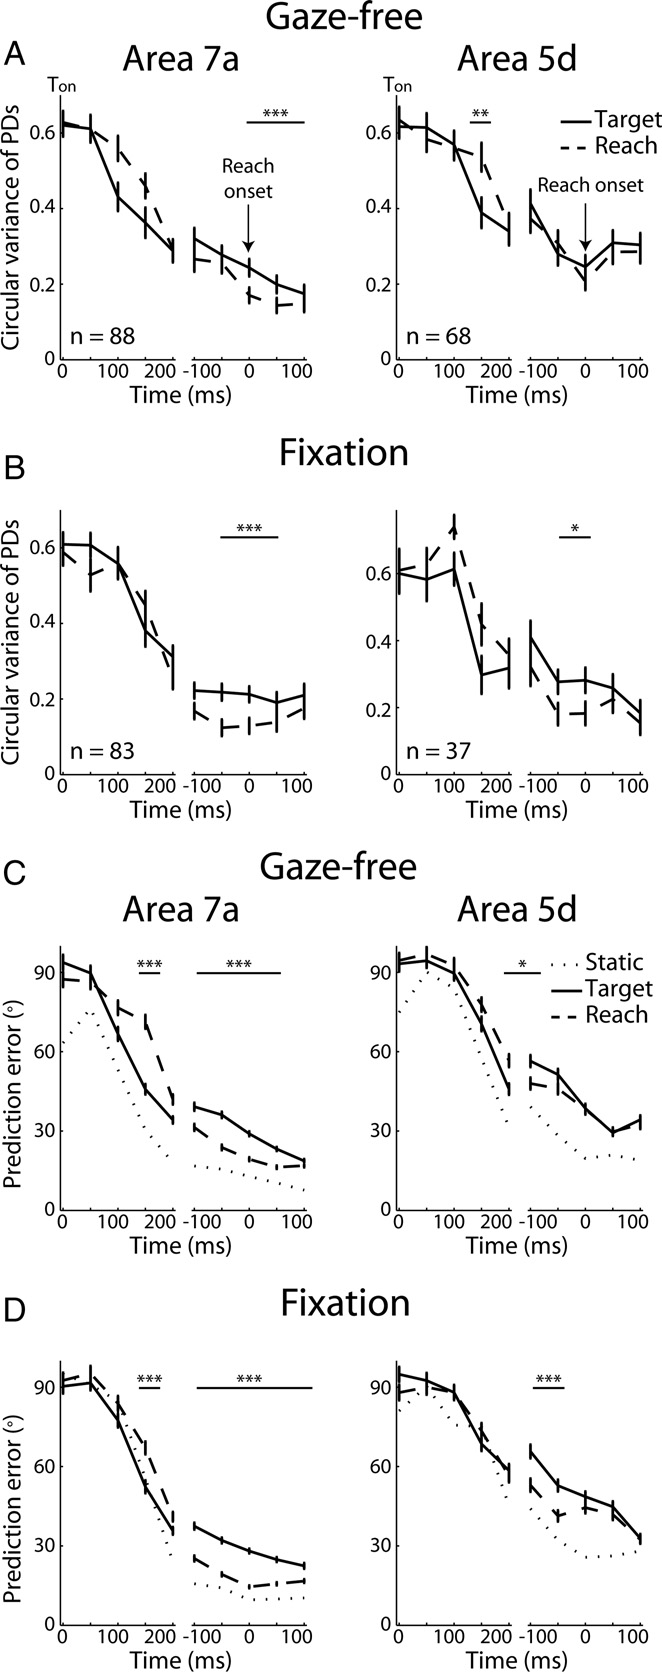
主要调谐窗口取伸手启动 ±50 ms。群体解码由跨会话细胞拼接为伪群体,训练数据经重组扩增,并非同时记录的独立单试次。以静态条件训练支持向量回归,在运动目标条件测试;图 6 的时间分析采用 100 ms 窗口、50 ms 步长。
主要结果
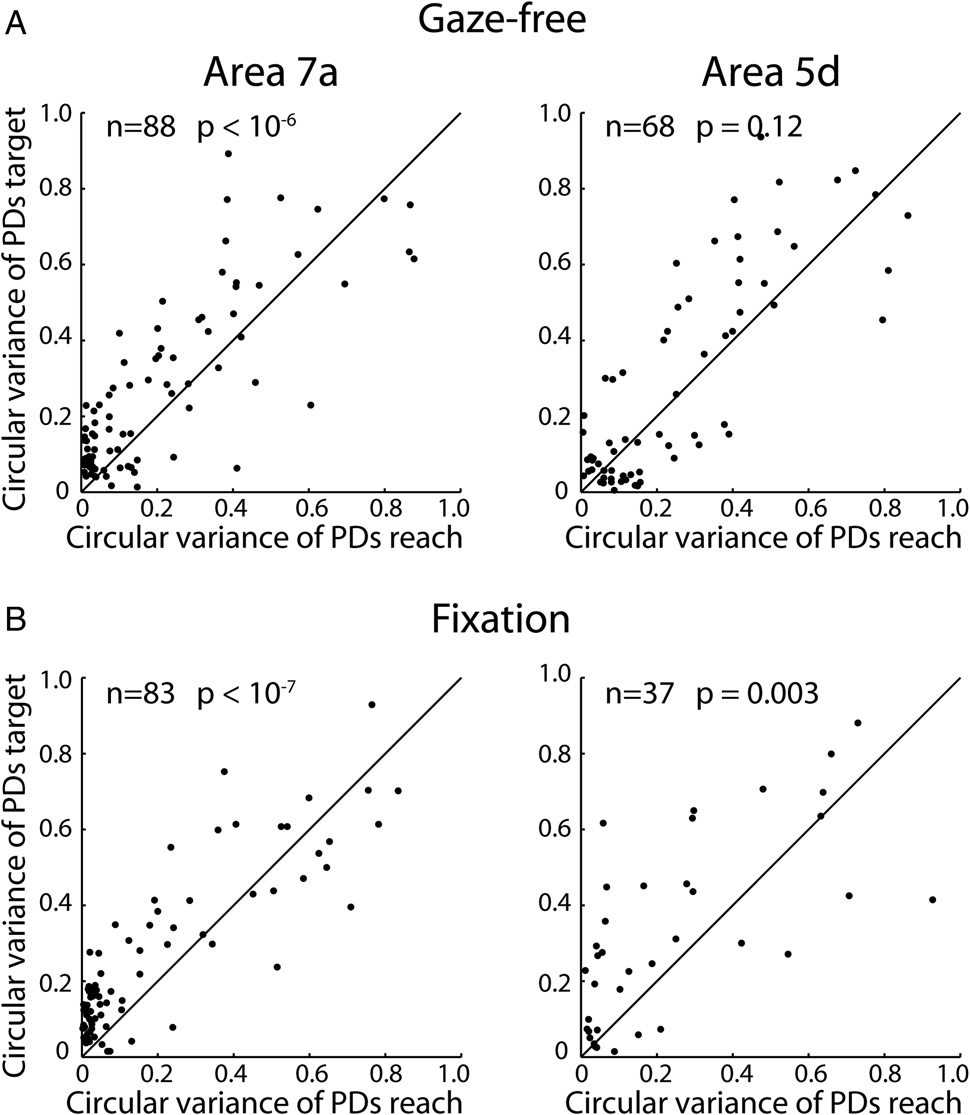
7a 的目标方向 PD 圆方差减去伸手方向 PD 圆方差,在自由眼动与固视下分别约为 0.07±0.13 和 0.08±0.11,表明对伸手方向的关联更稳定。5d 的差异较弱且个体间不一致,不能断言其完全不编码预测信息。
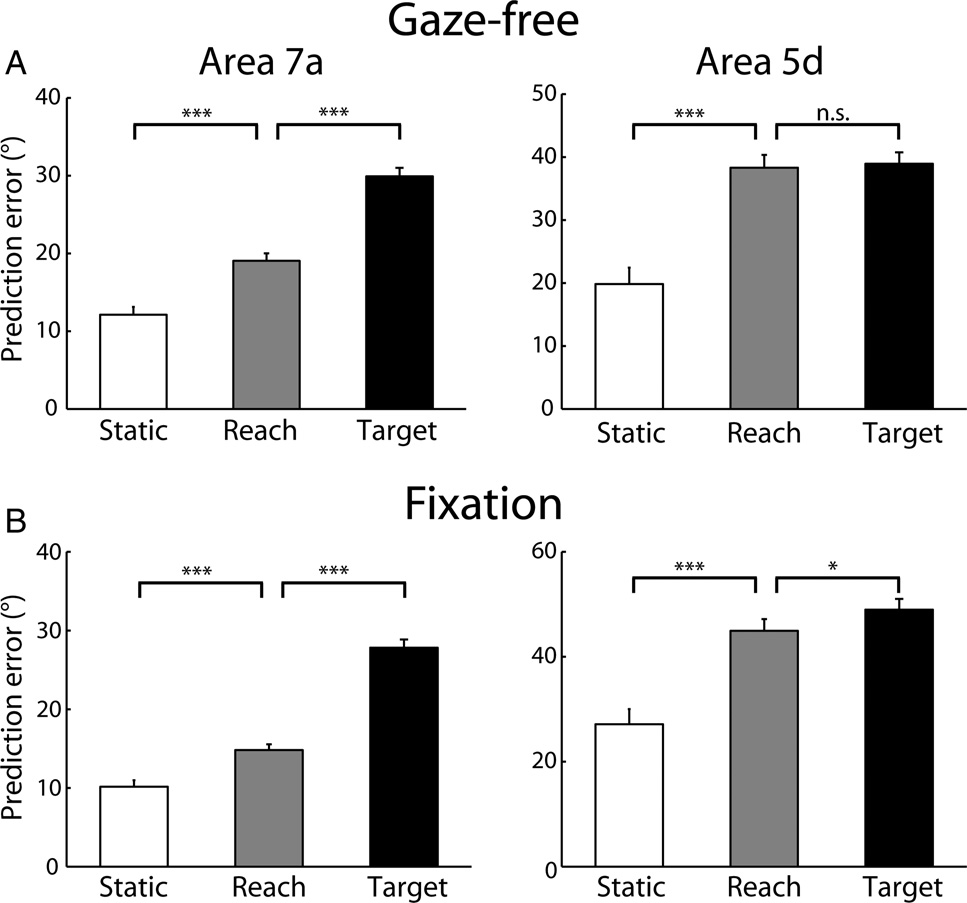
表 2 合并 7a 伪群体的平均绝对解码误差:自由眼动下,伸手约为 19.1°、目标为 29.9°;固视下分别为 14.8° 与 27.8°。作为对照,猴 G 分别为 20.1°/31.8° 与 14.6°/26.4°,与合并结果须分开引用。n=320 对应 32 条件 × 10 个重组试次,不能等同于 320 只动物或同时记录的自然试次。
目标出现后约 100–150 ms,神经表征更偏向当前目标;伸手前约 50 ms 起,更偏向未来动作方向。这一时间规律受窗口与比较方式界定,不能视作瞬时开关。引入不同感觉滞后的目标位置后,仍未能更好解释主要结果。
逐图解读
 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 任务、预测和记录部位。 两种调谐假说是比较框架,感觉和运动变量仍有联系。
 原文 Fig. 2 · PDF 第 3 页 · 原文图像 · 查看来源
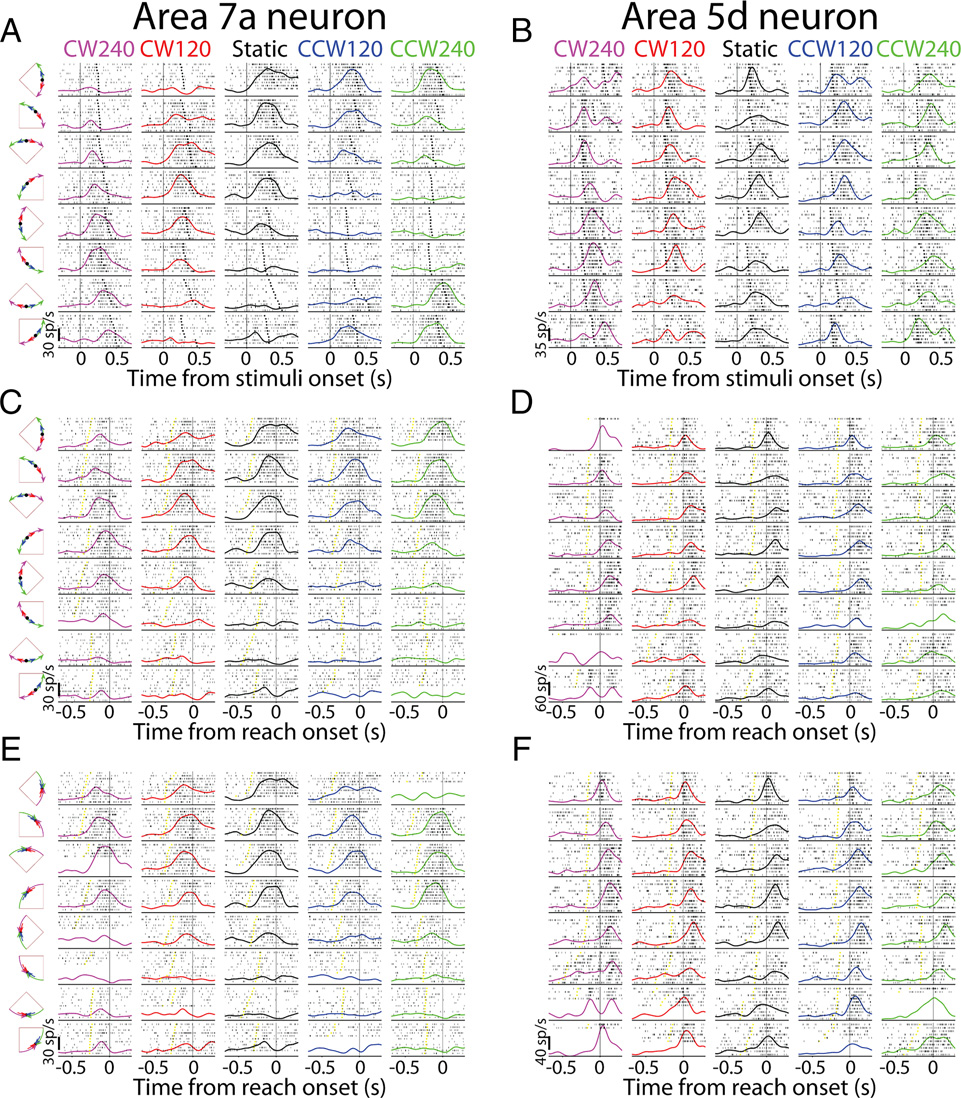
图2 · 单细胞时程。 同一批活动按不同变量分组,示例反映关联而非信息流。
 原文 Fig. 3 · PDF 第 4 页 · 原文图像 · 查看来源
图3 · 调谐曲线。 7a跨速度的伸手方向PD相对稳定,群体平均不代表每个细胞。
 原文 Fig. 4 · PDF 第 5 页 · 原文图像 · 查看来源
图4 · PD方差。 左右脑区、上下眼动条件的样本量不同。
 原文 Fig. 5 · PDF 第 6 页 · 原文图像 · 查看来源
图5 · 伪群体解码。 白为静态基线,灰为运动目标中的伸手,黑为当前目标;表2须区分合并与单猴列。
 原文 Fig. 6 · PDF 第 7 页 · 原文图像 · 查看来源
图6 · 表征随时间变化。 100 ms窗口平滑了时间定位,不能据此确定一个50 ms因果开关。
讨论与解读边界
在成功试次中,即将伸手的方向与预测的未来目标位置相近,本实验并未完全解耦运动计划与未来感觉目标。解码结果无法确定该信息由 7a 本地生成、自上游输入还是源于反馈,也未直接证明 PPC 将计划传递给 M1。本分析未重新运行原始数据,伪群体扩增与交叉验证是否存在样本重复重叠,仅凭正文无法独立确认,不能推定已完成数据泄漏排查。
思考问题
- 改变手—光标映射,使未来目标位置与所需手方向分离,7a主要跟随哪一个量?
- 采用同时记录且按原始试次或会话严格分割的数据,跨速度泛化和时间演变能否重现?