H05 · Eye-hand coordination during flexible manual interception of an abruptly appearing, moving target
Yuhui Li, Yong Wang & He Cui (2018) Journal of Neurophysiology, 119, 221–234. doi:10.1152/jn.00476.2017
在目标突然出现的自由眼动拦截中,手的初始方向通常更接近未来交会点,初始扫视则更接近扫视启动时的目标位置。两者协调,却不具有相同的预测程度。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
当高速运动的目标突发出现时,视觉眼动与手动拦截均需在极紧迫的时限内响应,但两类效应器并不同步瞄准相同的空间目标。眼球扫视倾向于将运动目标快速捕获至中央凹以便后续高清追踪;手臂运动则必须计入自身的运动执行时间,将落点提前投射至未来的空间会合点。因此,“眼手协调”在机理上并不等同于“注视点预先到达会合点后引导手臂跟进”。刺激暴露时间、注视约束与行为奖励规则均能改变二者的动态耦合。本研究在目标突发出现、拦截点自主决定的触屏范式中,深入剖析了初始扫视与初始伸手动作在空间预测程度上的异同。
实验训练两只恒河猴截击沿隐形圆周匀速滑行的突发光斑,仅对指尖命中提供液体奖励,眼动既不施加空间约束亦无直接奖赏。研究利用高频红外眼动仪与触屏同步采集眼手轨迹,构建了预测指数(Prediction Index, PI):利用启动初期手部瞬时速度向量外推的方向,相对于启动及命中时刻目标空间方位的几何比值,量化前馈外推程度。这一指标能够有效分离“启动瞬时已瞄准未来位置”与“依靠后续在线修正代偿误差”;通过在严格匹配反应时间的条件下对比追赶扫视,排除了“眼手差异仅因观察时长不同导致”的混淆解释。但该几何指数无法直接拆分感觉输入延迟与运动传导延迟的具体代偿份额。
结果显示,手部动作的初始指向显著超前于当前目标位置,其预测指数远高于初始扫视;在控制反应时间严格一致后,手部的预测优势依然稳固存在。与此同时,扫视落地后的视网膜定位误差与后续眼球追踪速度及手部终点误差保持显著相关,排除了两套控制系统完全彼此孤立的假设。研究将眼手协调刻画为具有不同预测深度但共享动态误差修正的协同网络。两只实验猴在代偿完全度上存在个体差异,单峰速度轮廓亦不排除运动后段的感觉反馈介入。本文作为行为学研究未记录神经放电,无法直接推断两条独立的神经回路,亦不可将眼手解耦唯一归因于特定的延迟代偿假说。
研究思路
同时测量眼手轨迹,用初始运动方向与最终位置分别量化超前程度,再匹配反应时间,检查两种效应器的差异。
方法
两只恒河猴完成触屏拦截:目标从八个位置之一出现,以五种角速度条件沿不可见圆周运动,可在规定时间窗内自行选择出手。眼动不受显式训练或直接奖励,手的命中得到奖励。本文是行为实验,没有神经记录。
预测指数为(ID−Ton)/(Toff−Ton):ID由运动初期、速度达到峰值5%时的方向外推得到,Ton和Toff为运动起止时的目标位置。0表示瞄准启动时目标,1表示瞄准结束时目标;它是几何指标,不直接分解感觉与运动延迟。反应时间匹配在同条件内配对±5 ms的不同试次。
本地PDF是2017年在线稿排版,期刊卷期归于2018年;图注在第41–45页,真正的16张图在第50–65页。下列图像对应第50–65页,图注可回看第41–45页。
主要结果
两猴成功率约86.3%和95.9%,平均手运动时长约145和208 ms。多数速度曲线单峰且初始方向超前于当前目标,但单峰并不证明完全开环。
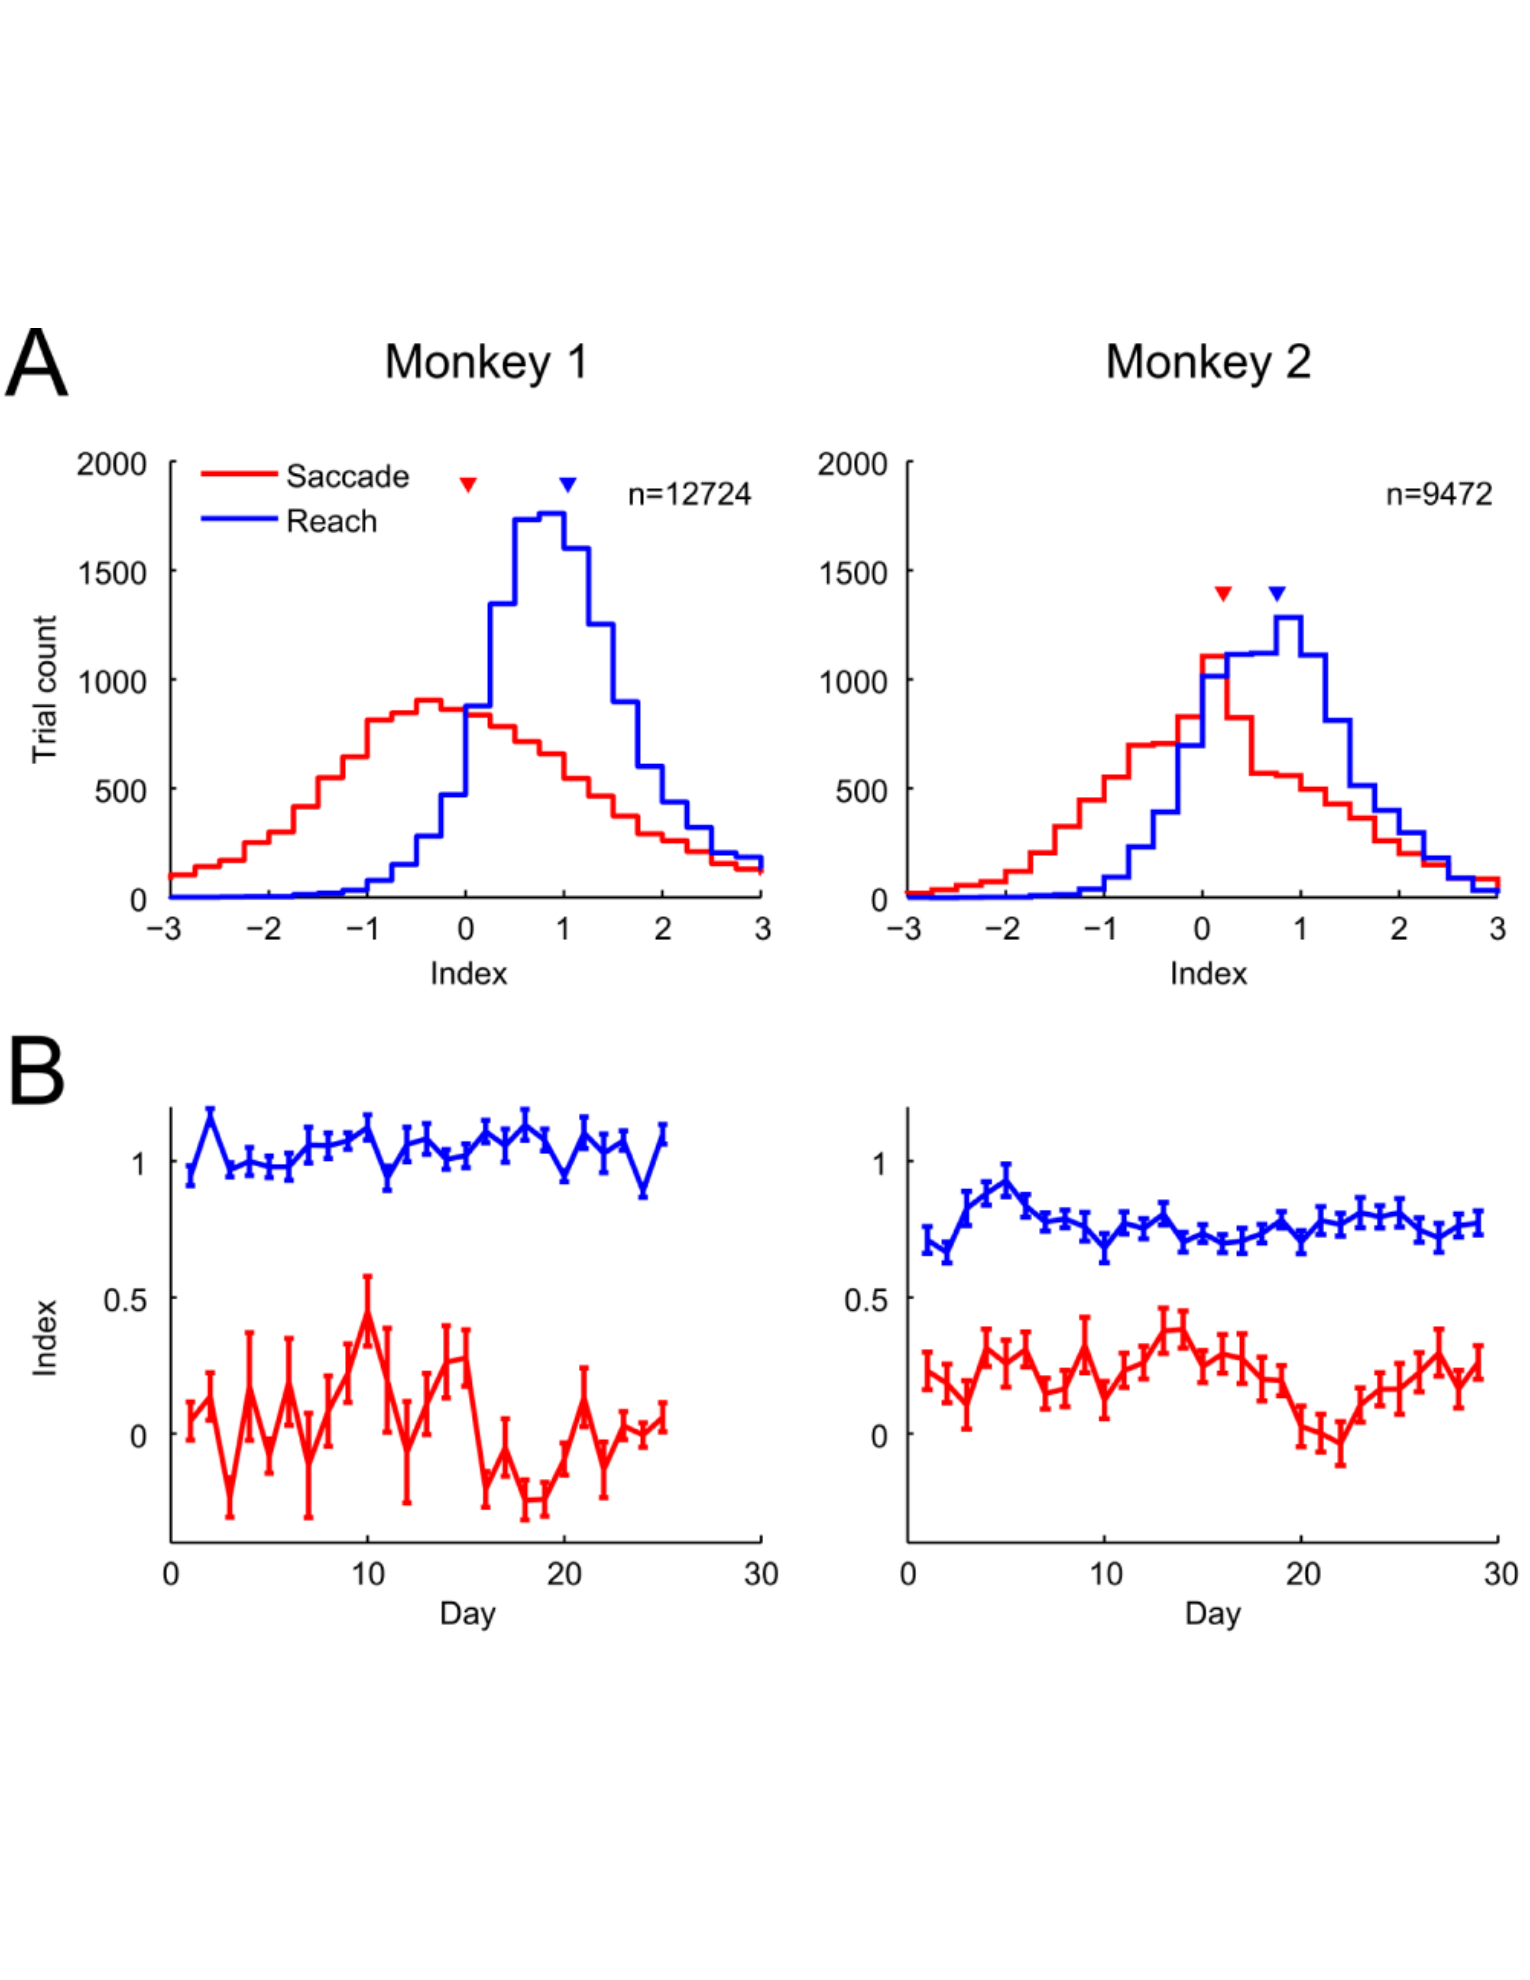
手的预测指数约1.04±0.90和0.77±0.77,初始扫视约0.03±2.18和0.22±1.30。均值差异支持手更充分指向未来位置;第二只猴的初始手方向仍有欠补偿,不能写成两只猴每次都完全补偿。
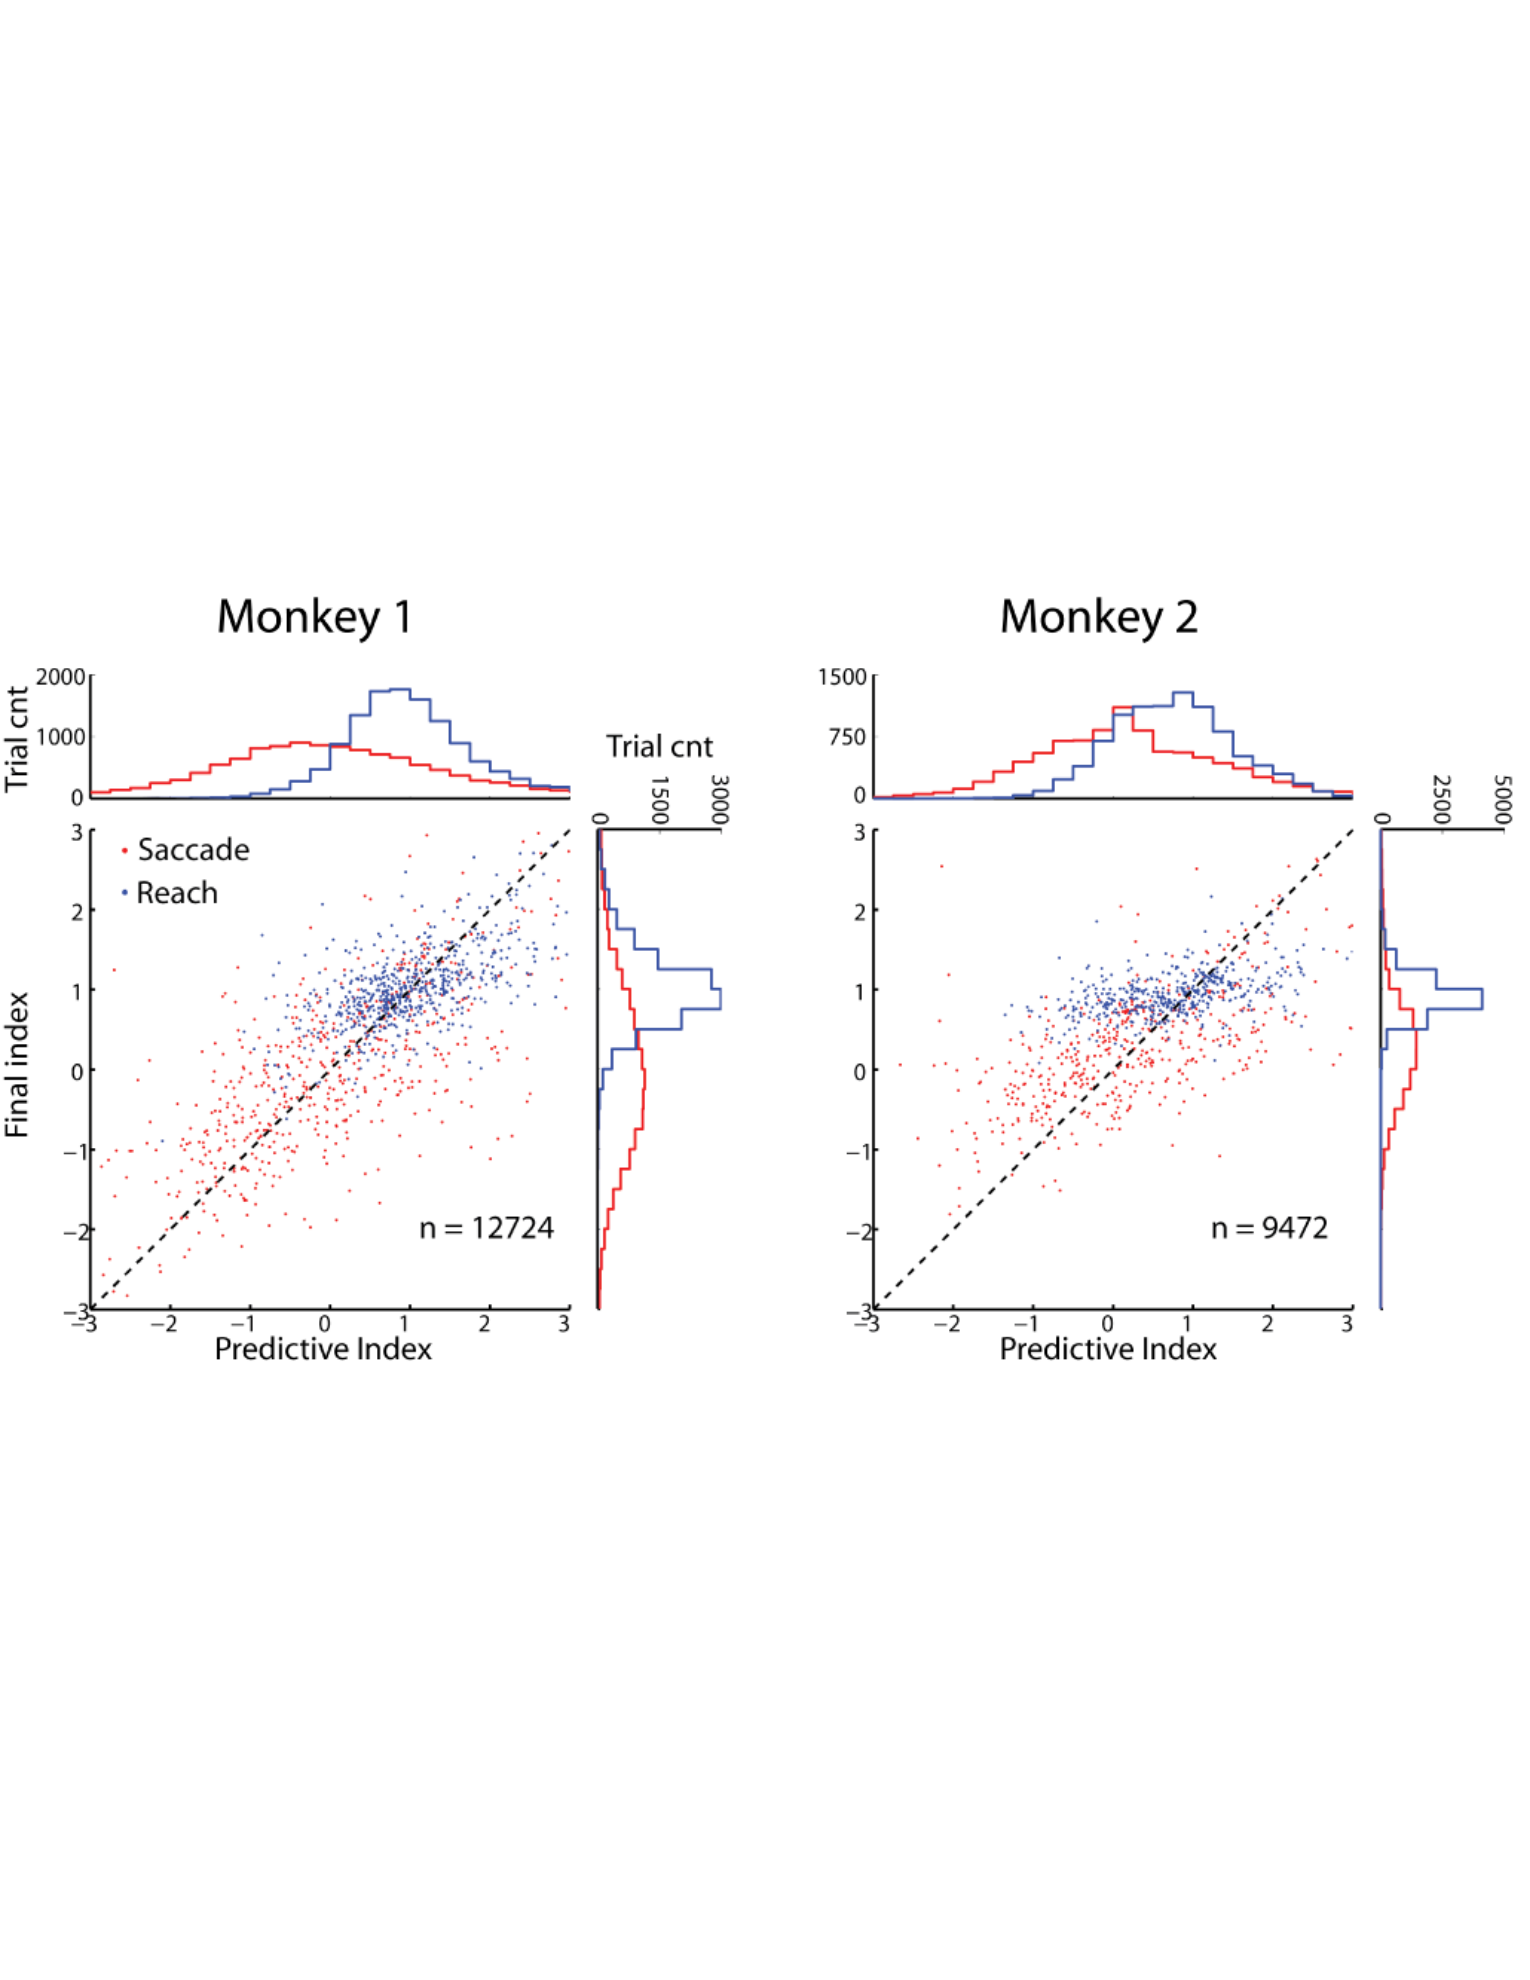
猴2的最终指数升至约0.93,提示运动过程中存在修正。猴1均值变化不显著,但分布更窄;均值不变不等于修正没有作用。反应时间匹配及同试次追赶扫视比较后,眼手差异仍在,说明单纯观察时长不足以解释全部差别。
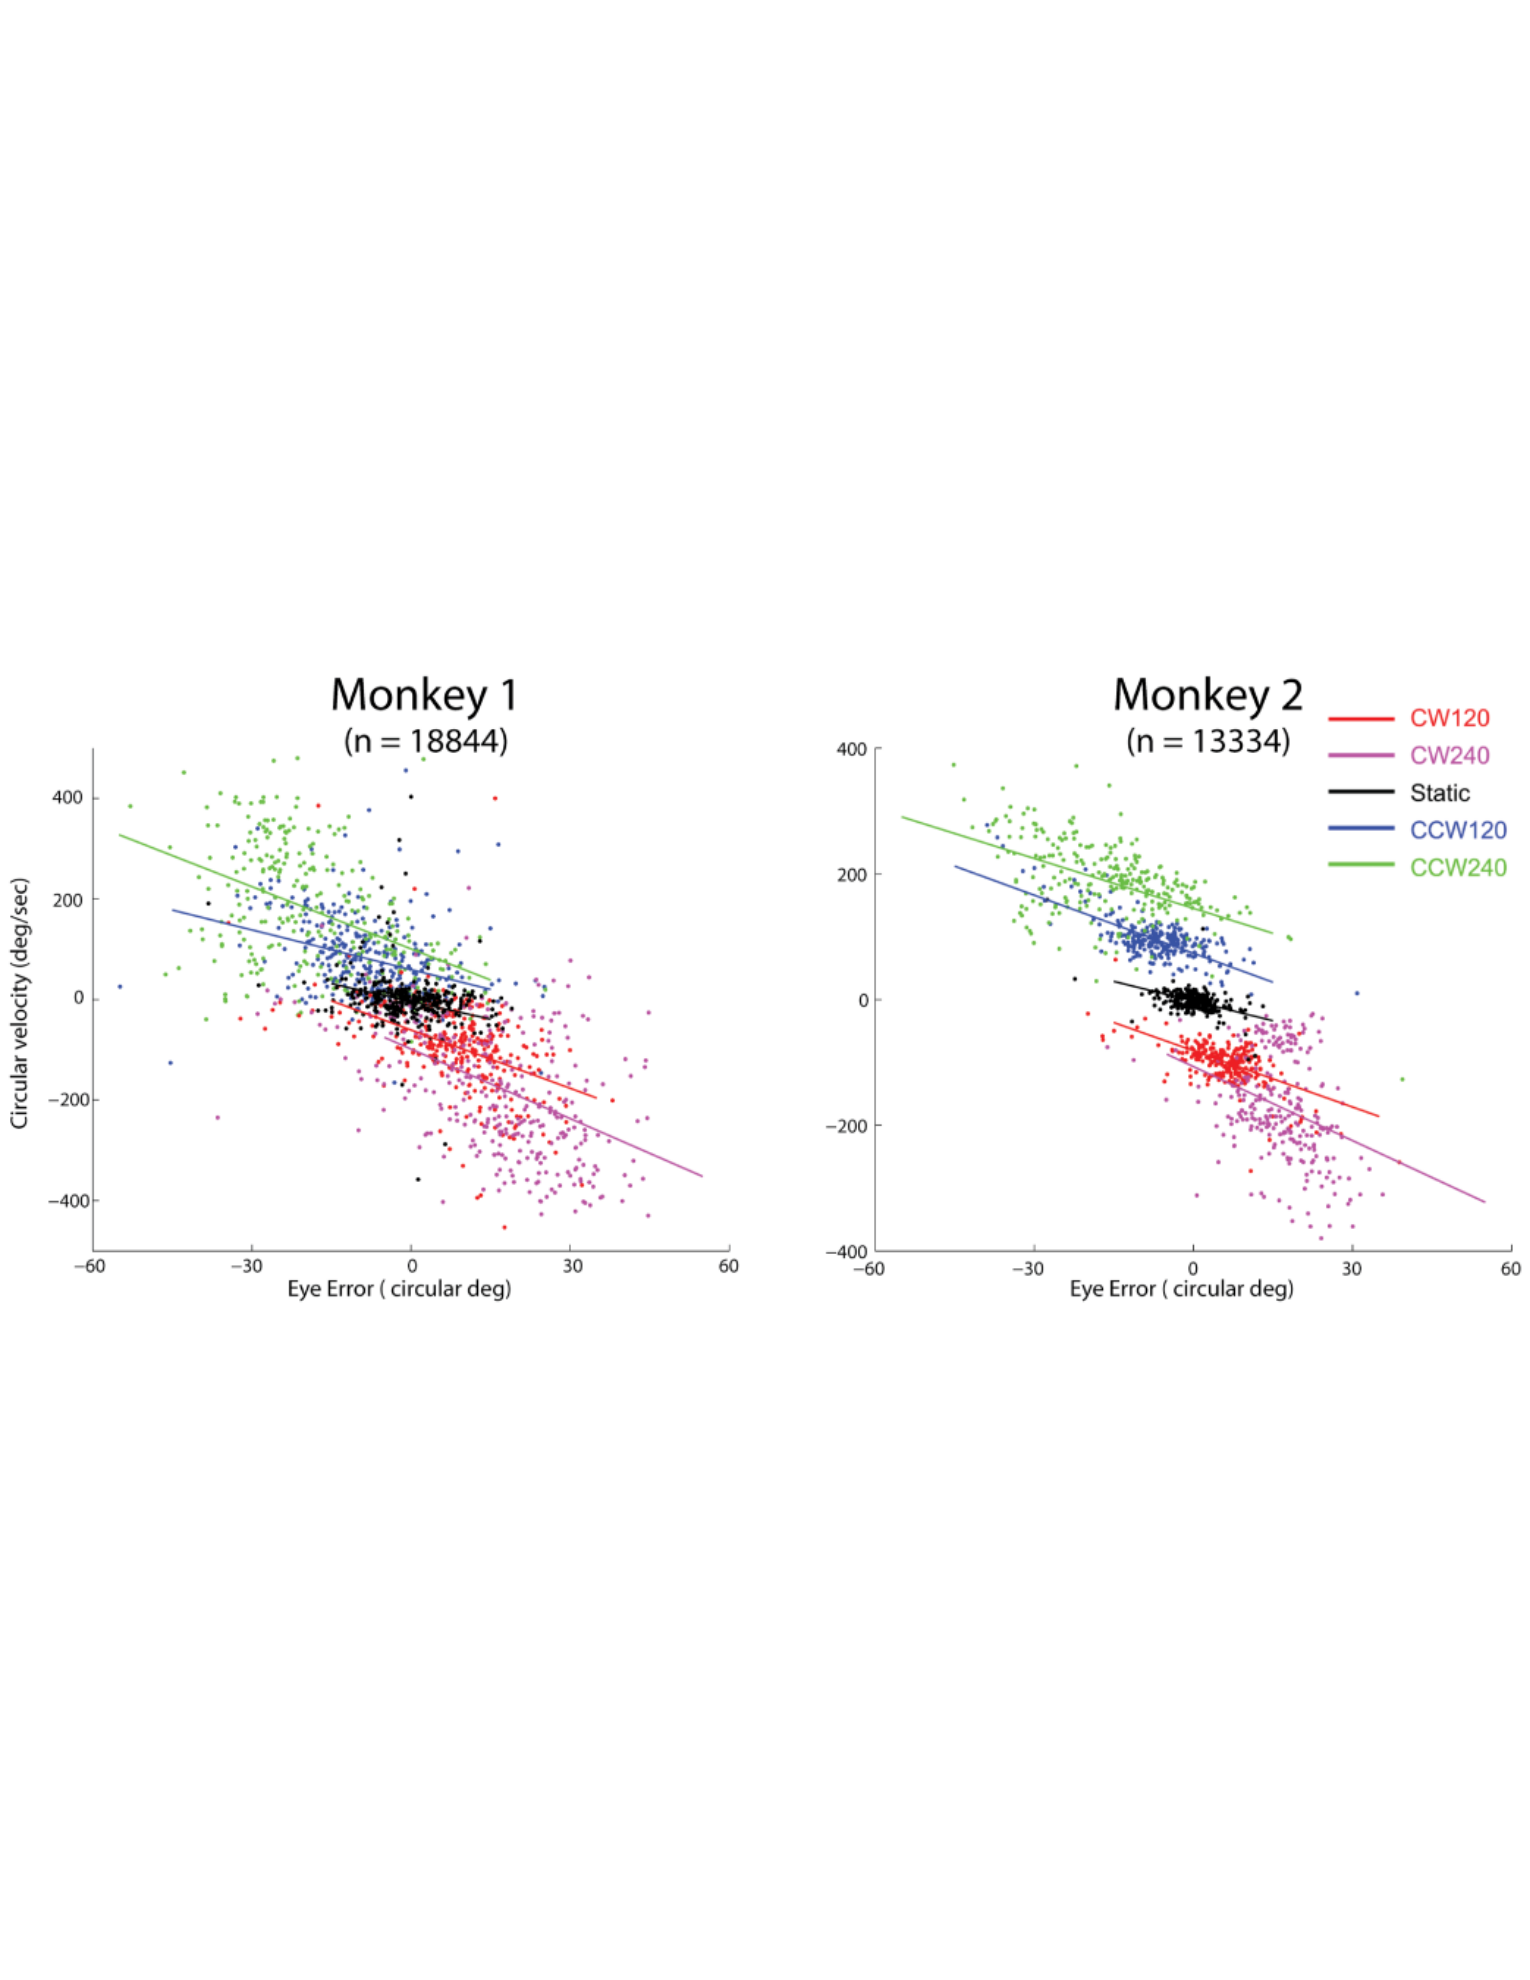
后续眼动随目标速度变化,视网膜误差与后续眼速、伸手误差相关。这些关联支持协调,不能确定误差传递的因果方向。
逐图解读
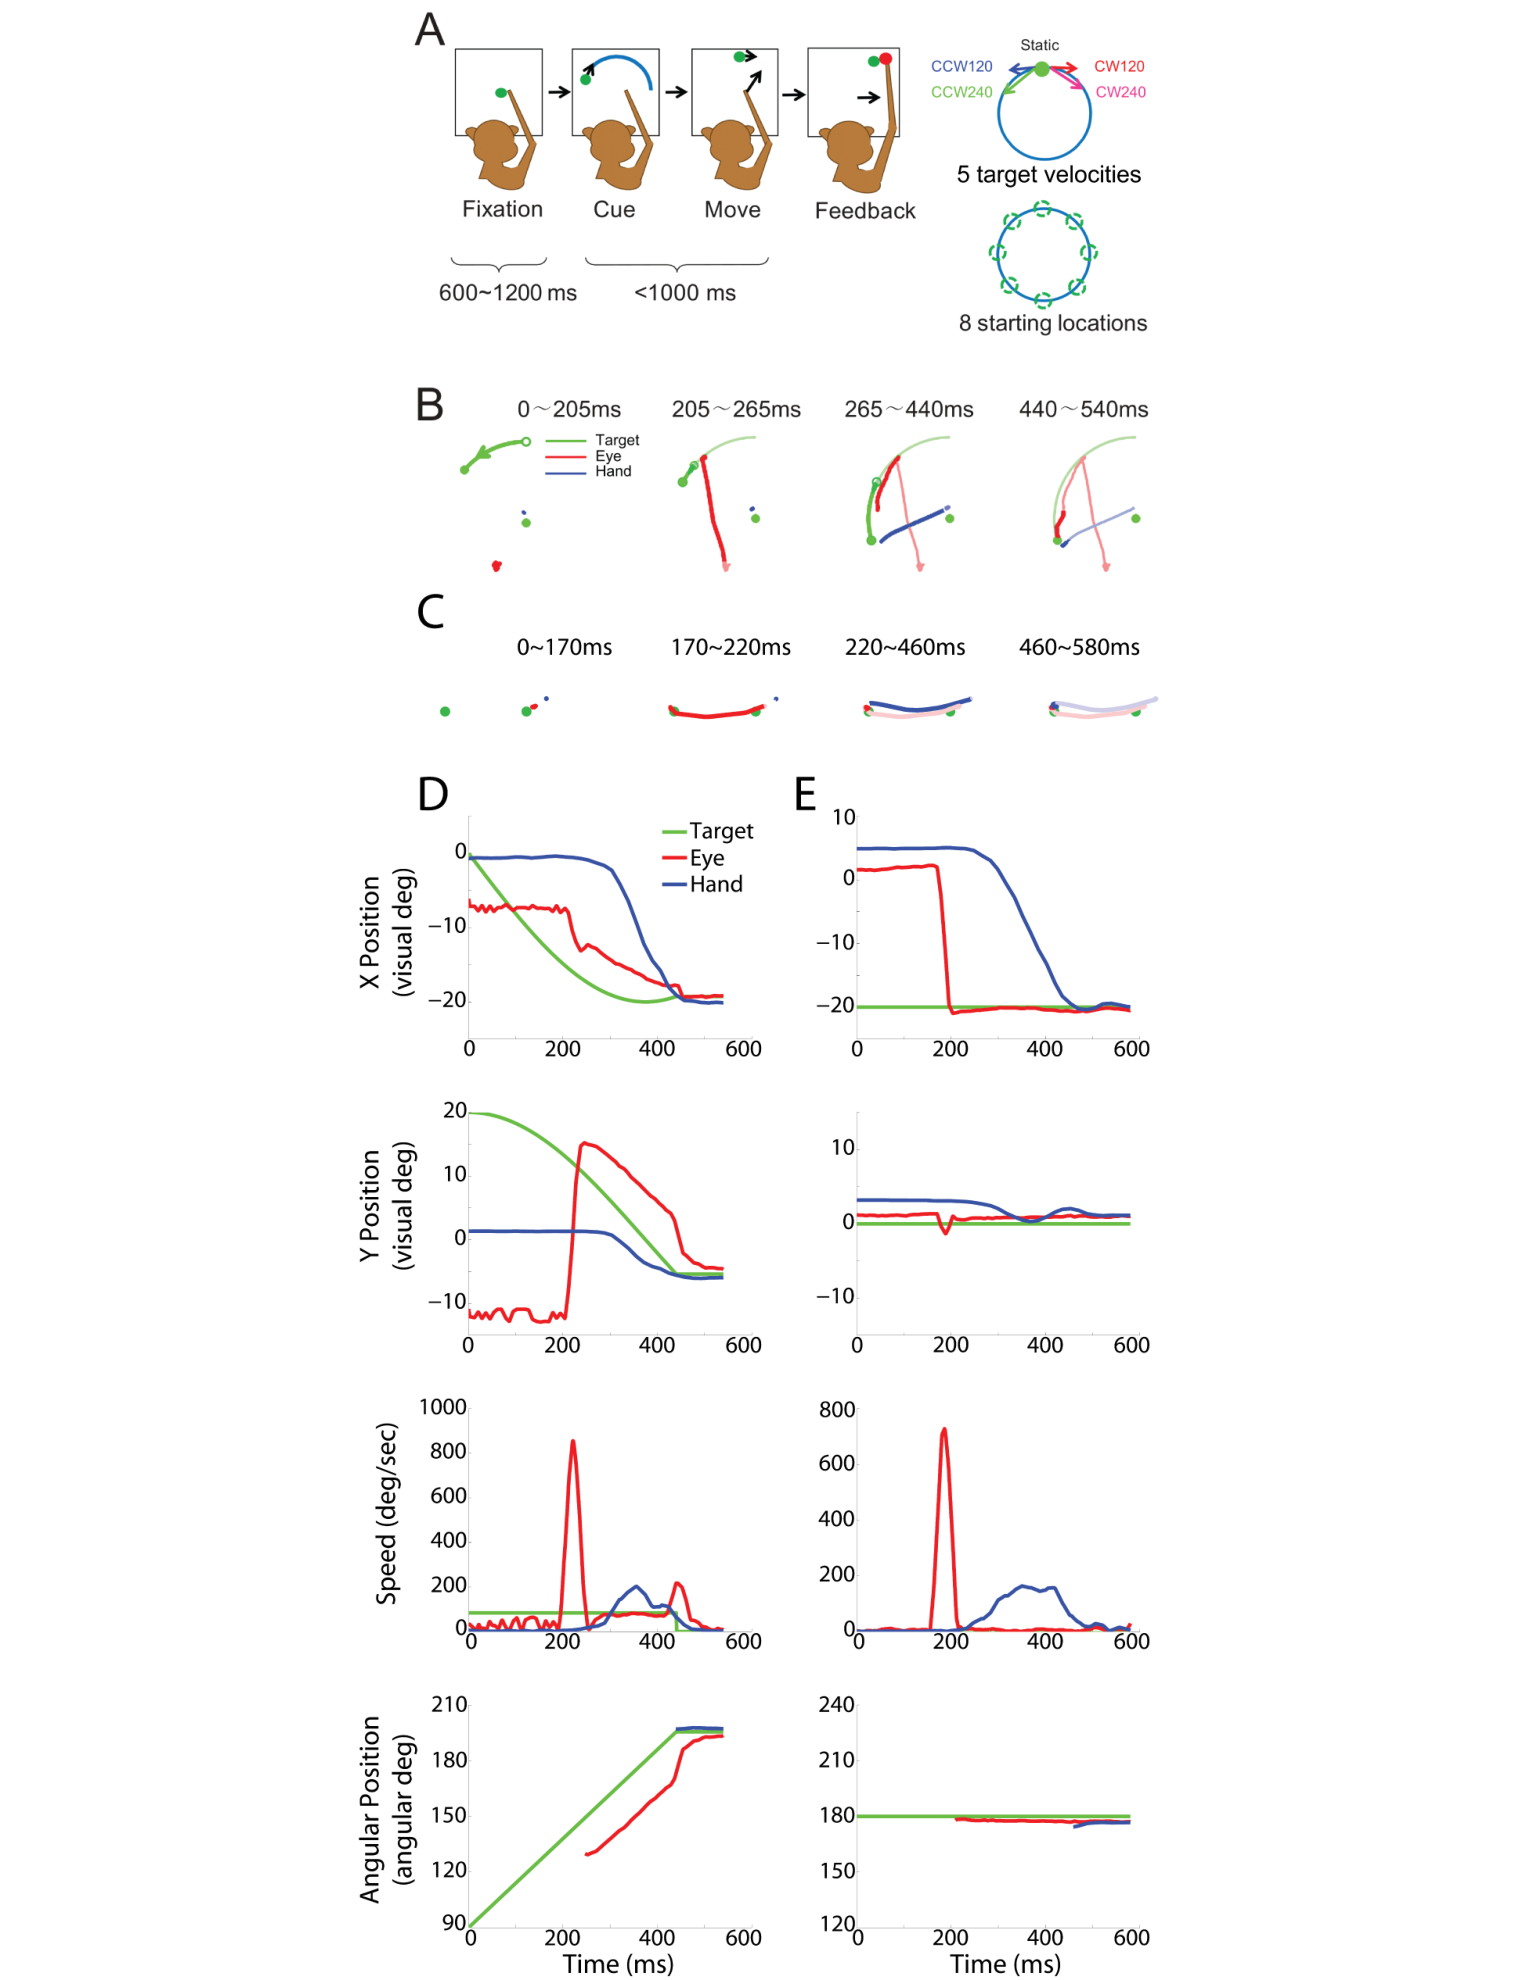 原文 Fig. 1 · PDF 第 50 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图1 · 任务与眼手时程。 同时展示运动目标和静态目标示例,不能把一条轨迹作为全部试次。
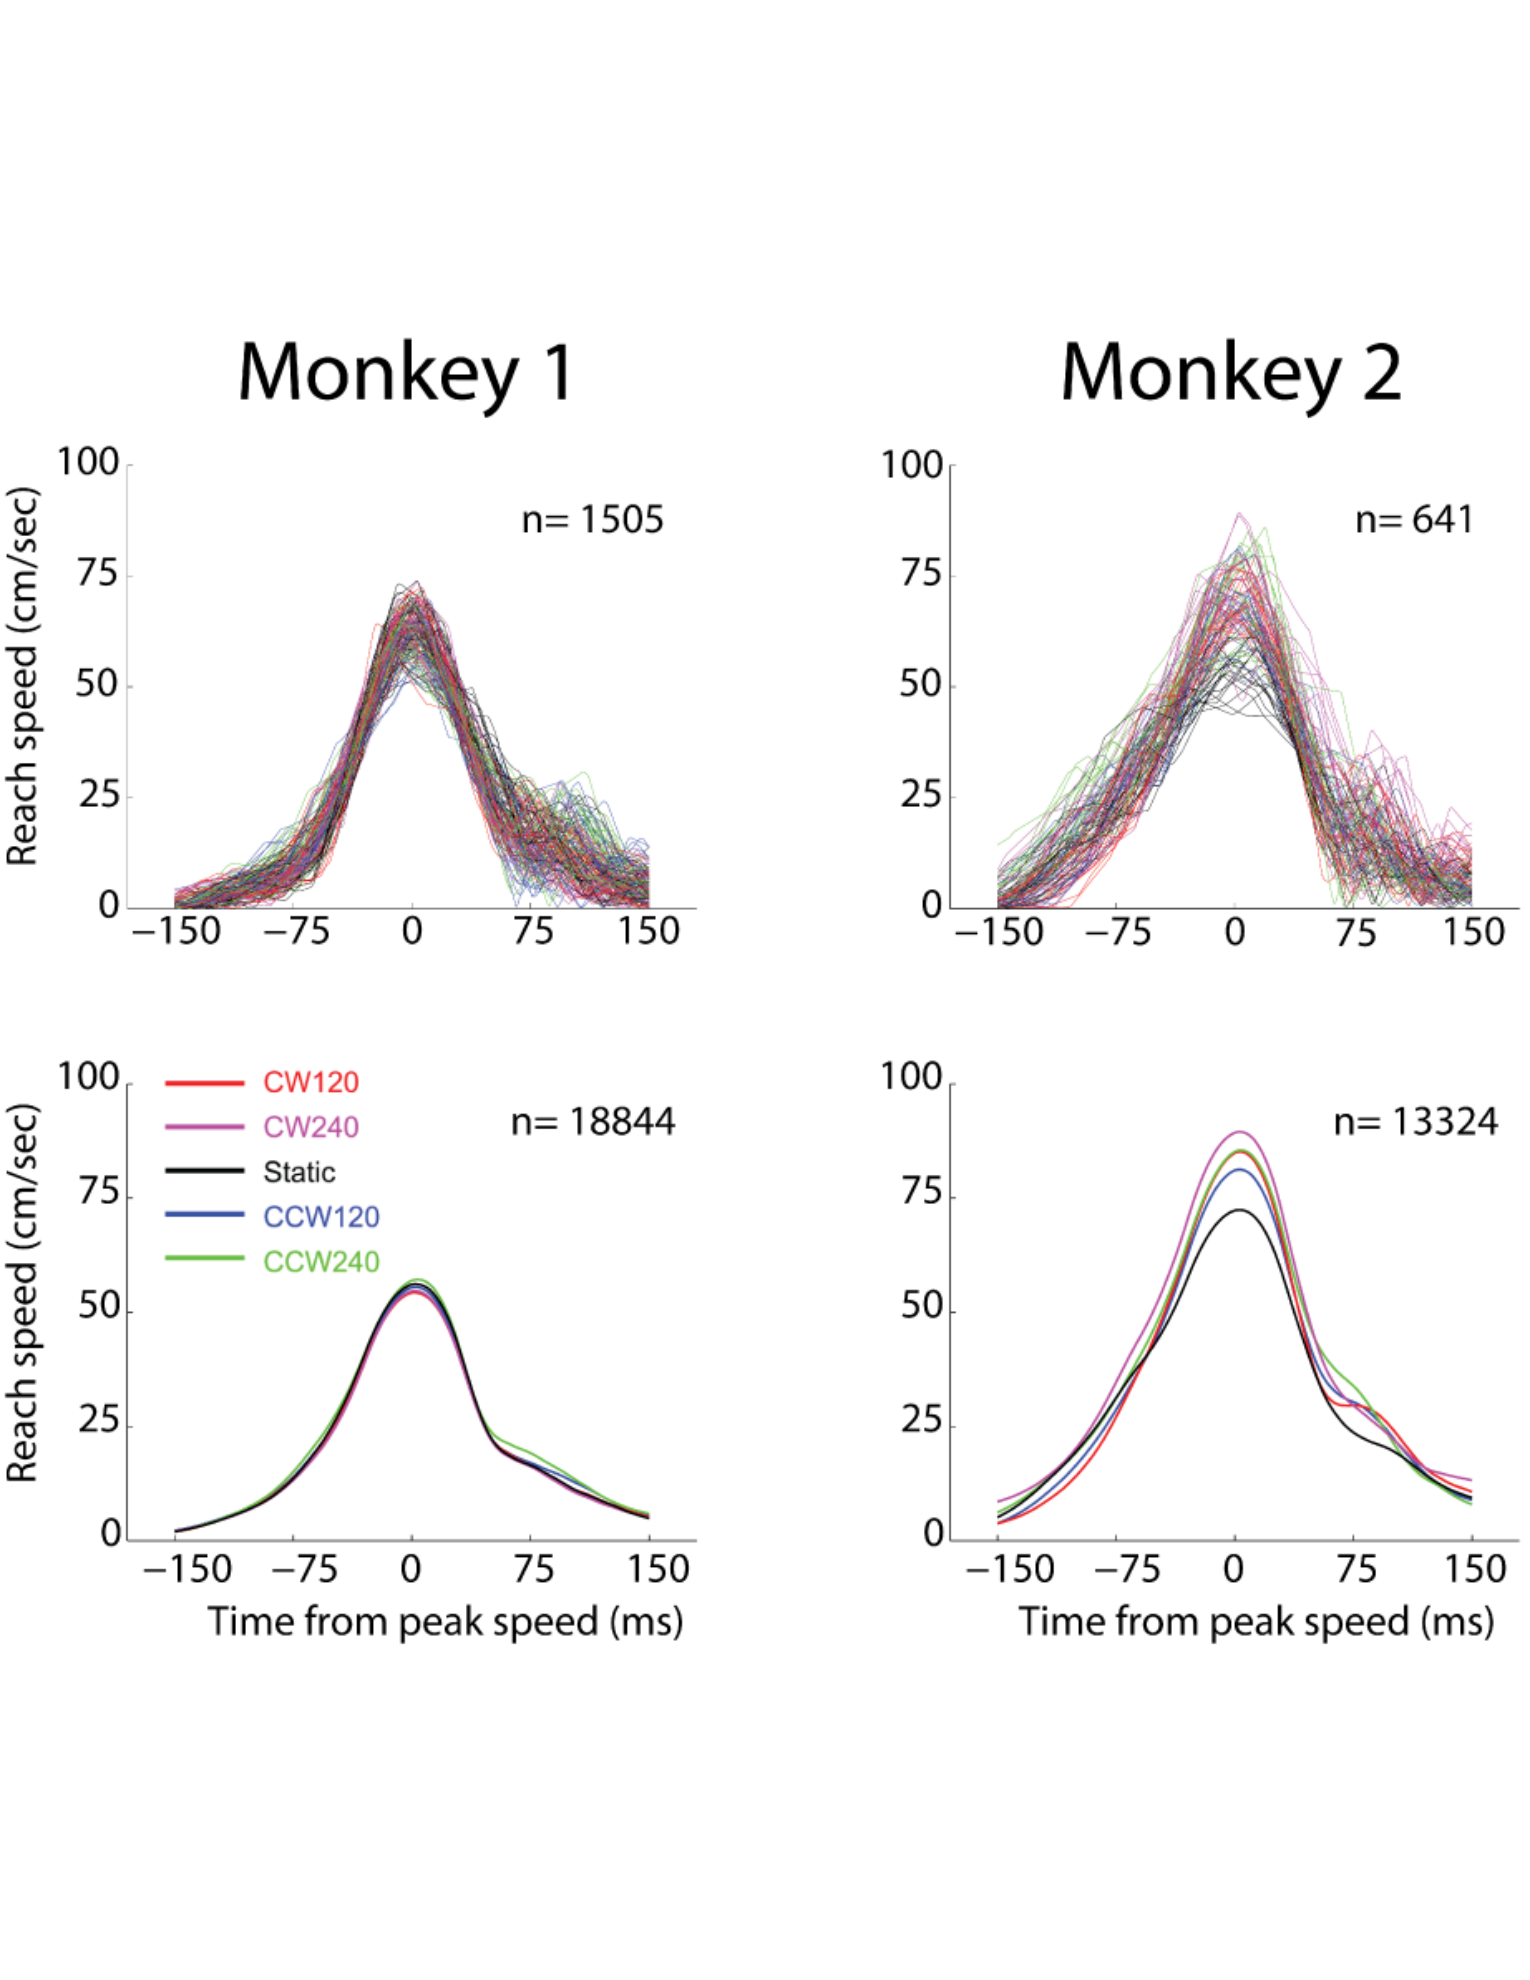 原文 Fig. 2 · PDF 第 51 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图2 · 手速剖面。 单峰是运动形态,不能单独证明不存在反馈。
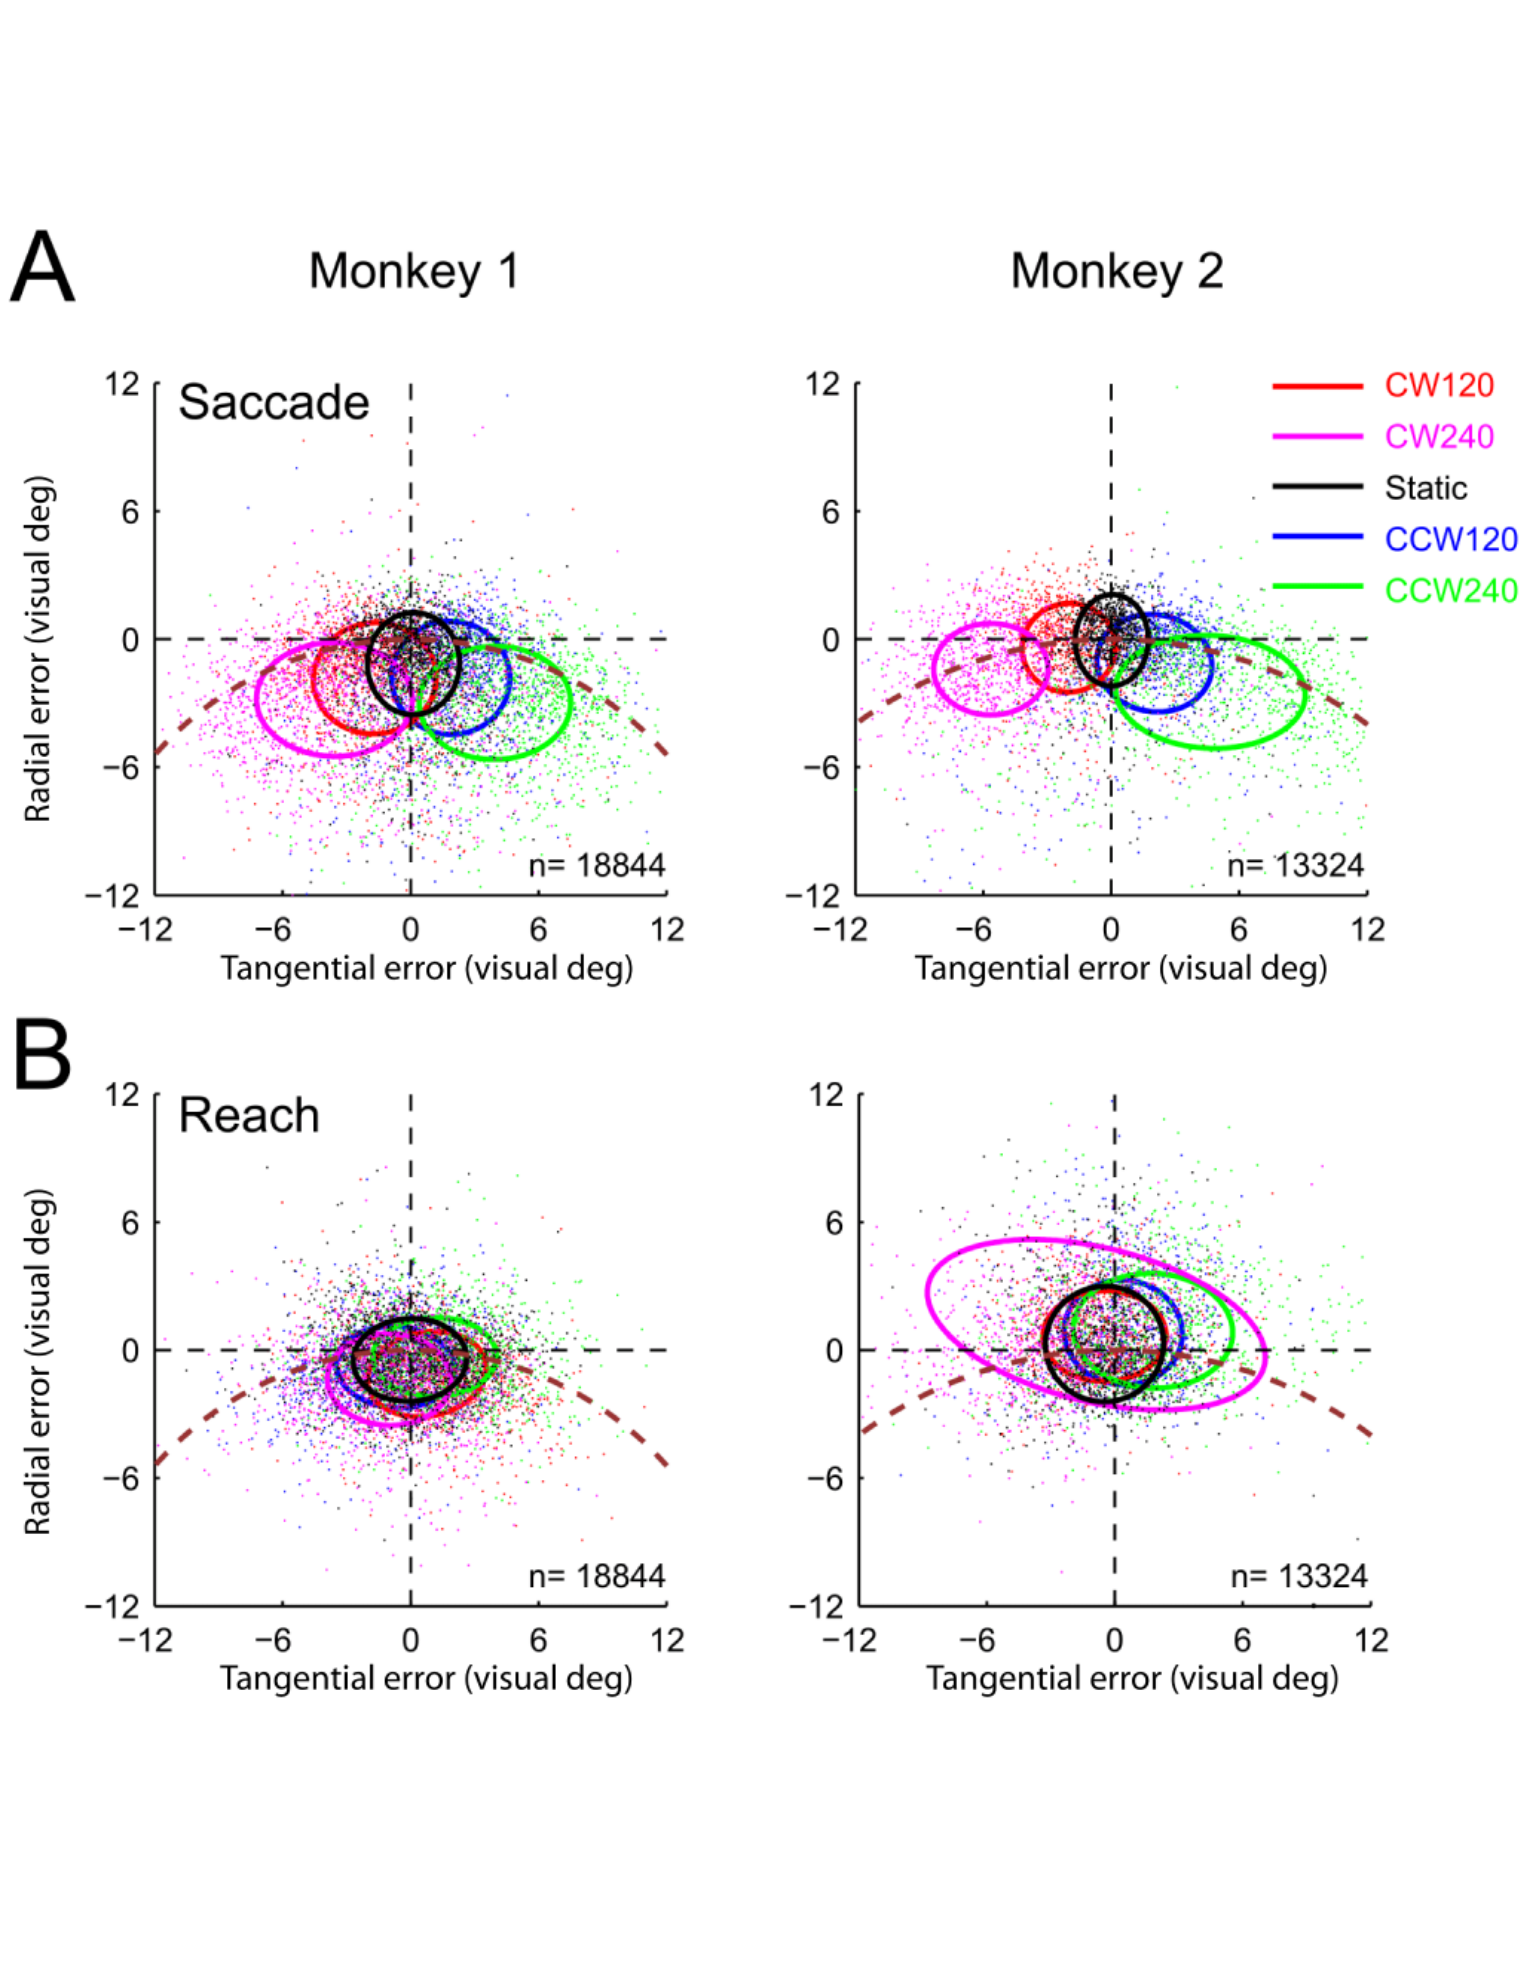 原文 Fig. 3 · PDF 第 52 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图3 · 终点误差。 扫视与手触点按目标位置对齐,两种误差不可混用。
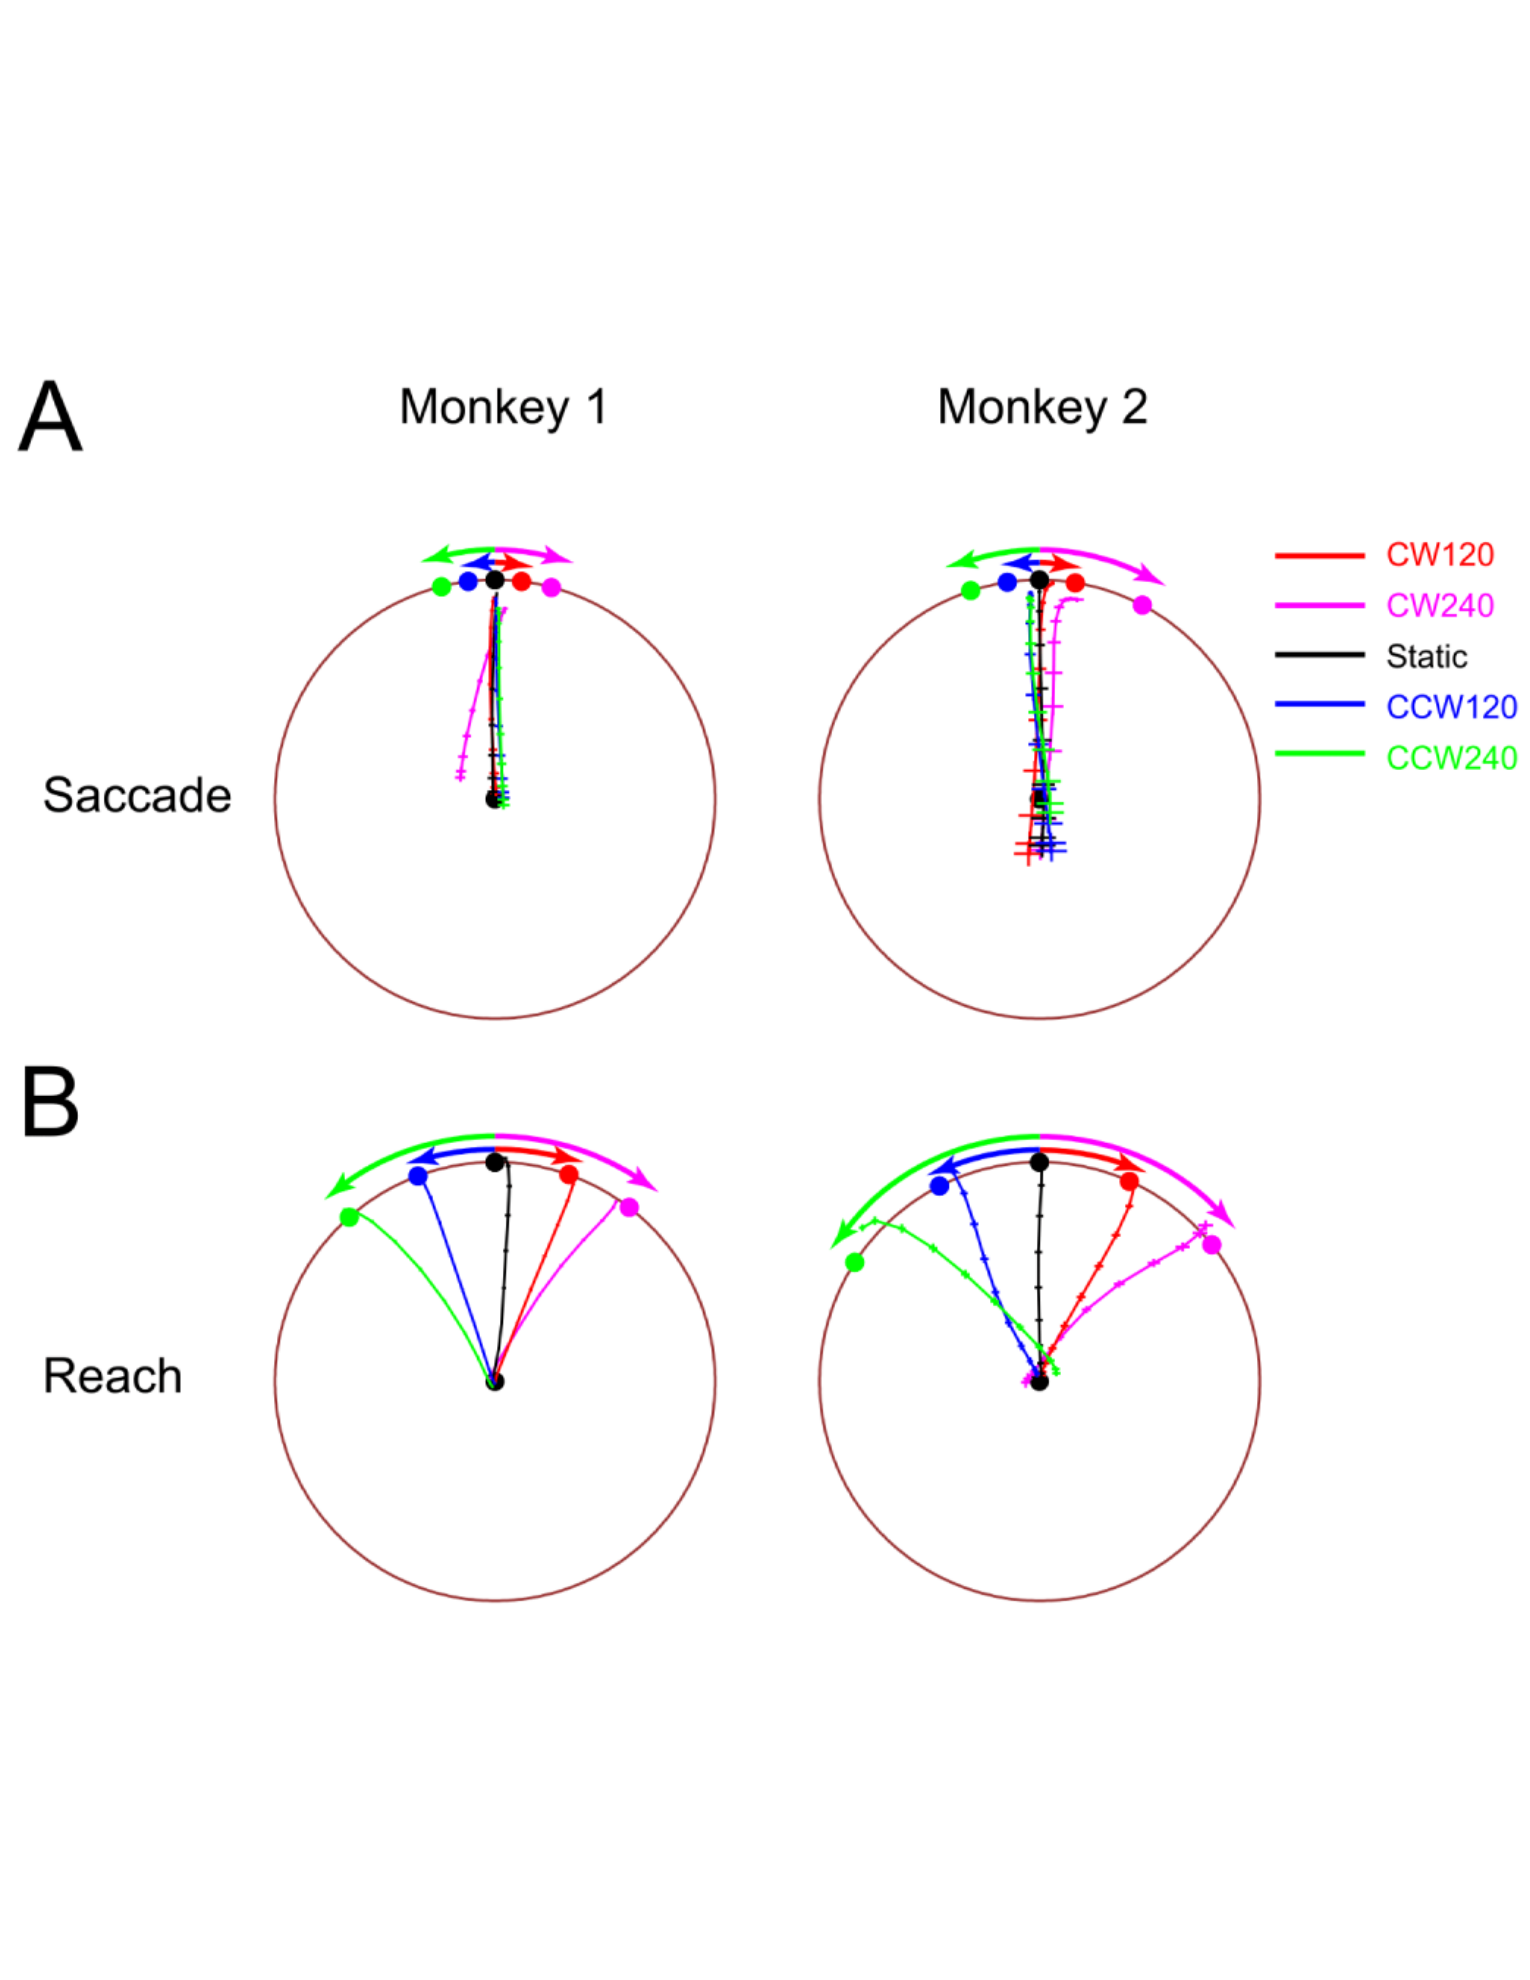 原文 Fig. 4 · PDF 第 53 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
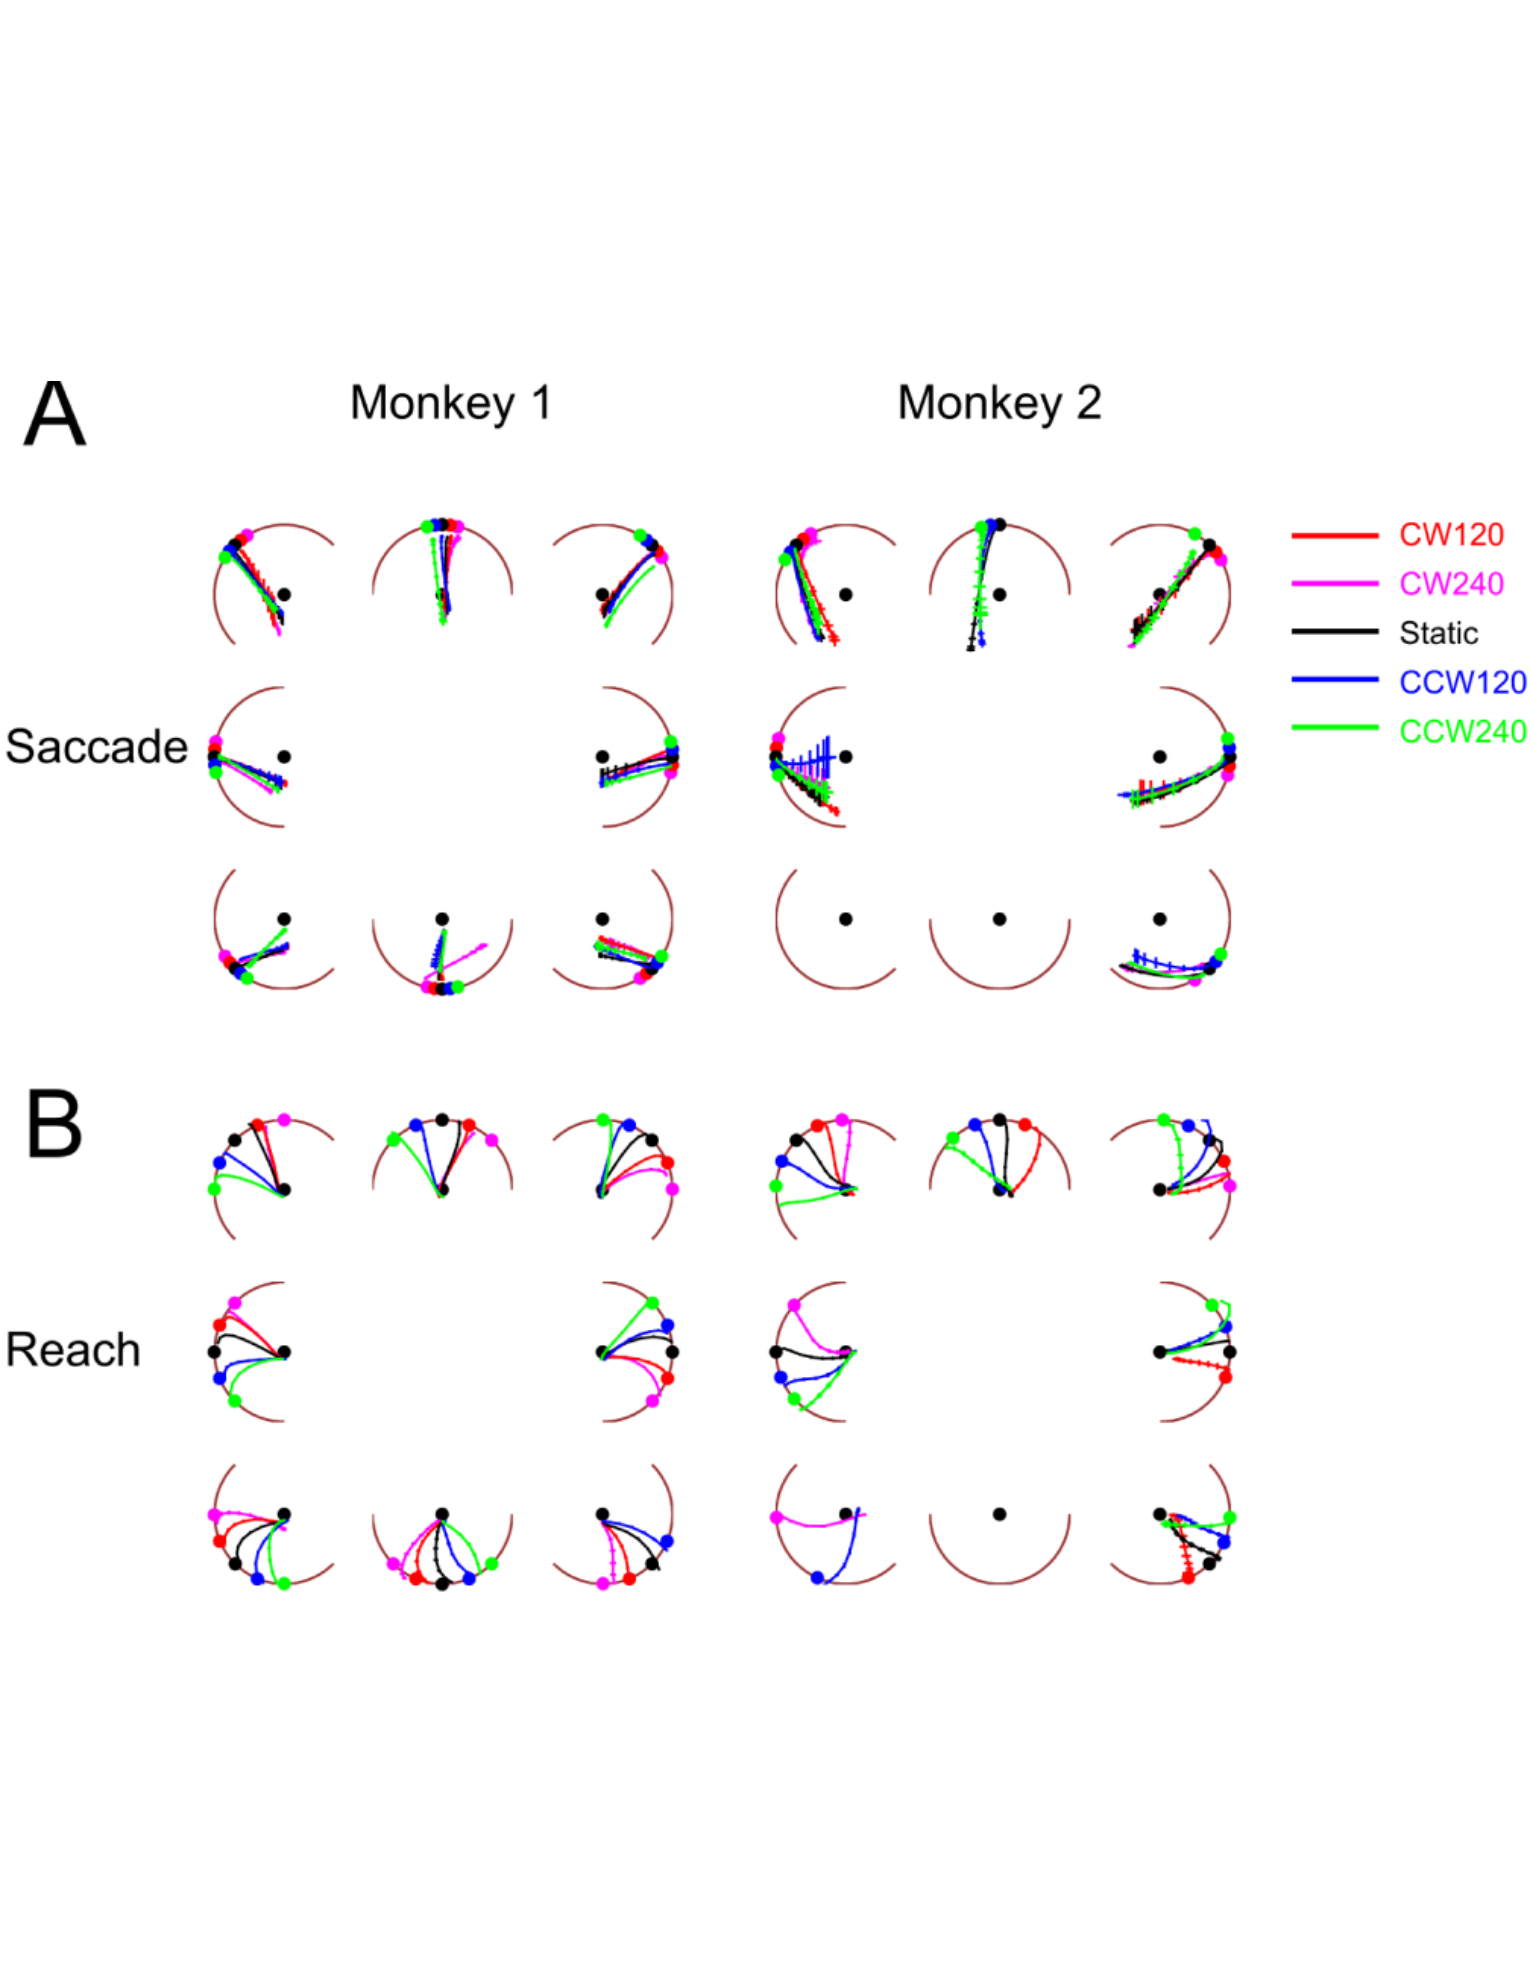
图4 · 平均初始轨迹。 手方向随目标运动分开,眼方向相对较少超前。
 原文 Fig. 5 · PDF 第 54 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图5 · 按启动目标位置分组。 检查总体平均是否掩盖空间差异。
 原文 Fig. 6 · PDF 第 55 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
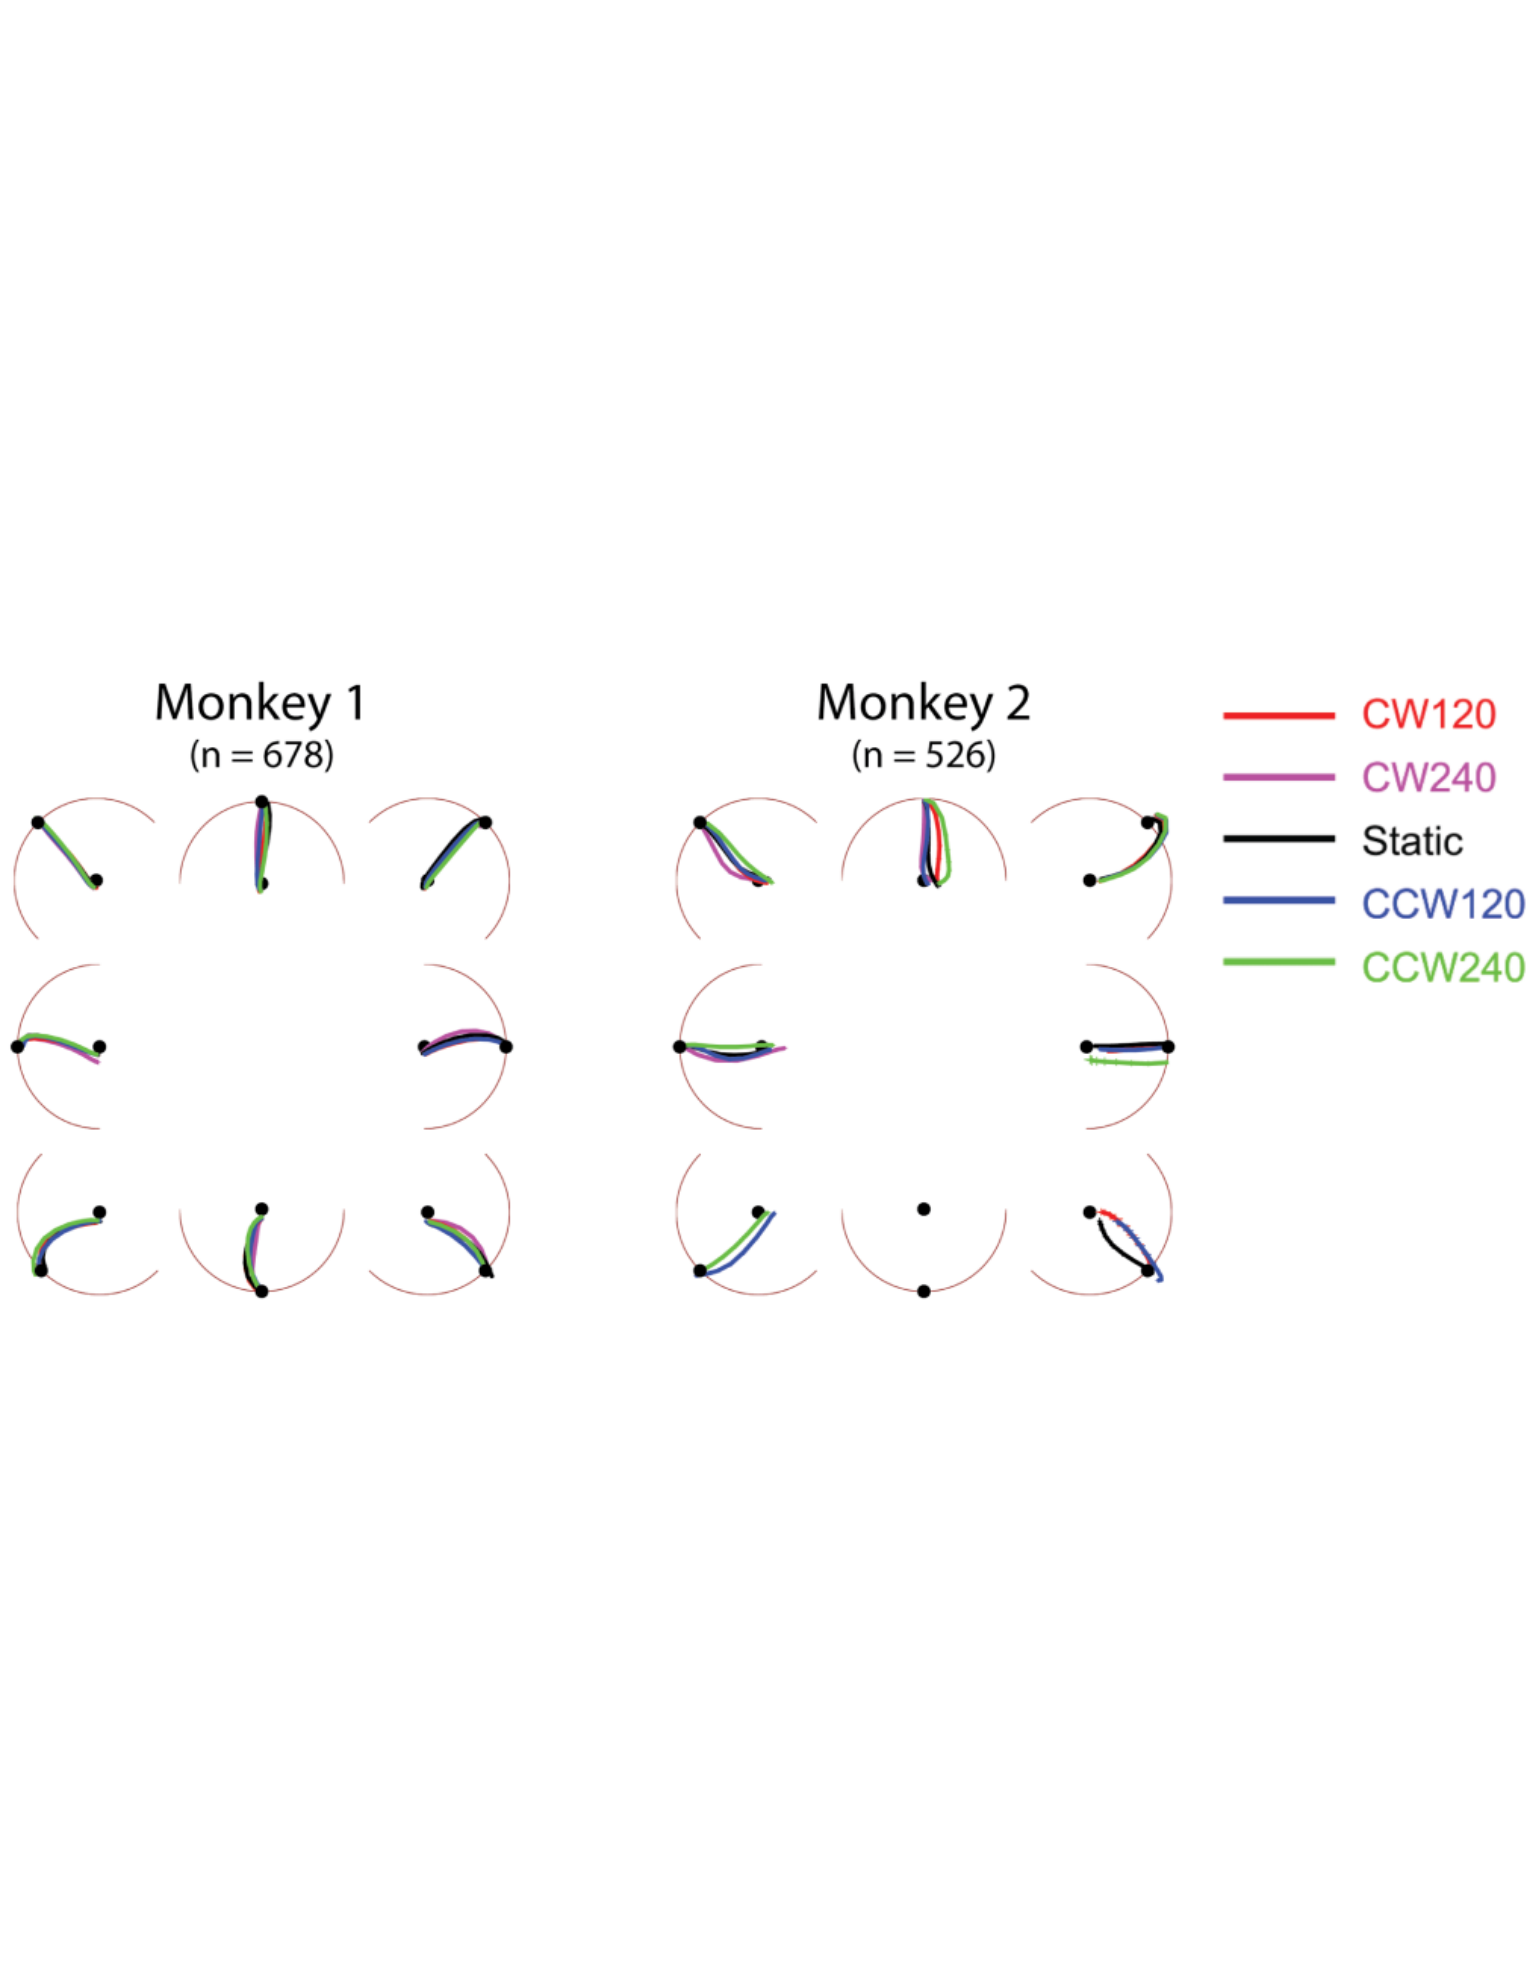
图6 · 按伸手终点分组。 相似运动方向的轨迹比较减弱简单平均伪影,未排除所有修正。
 原文 Fig. 7 · PDF 第 56 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图7 · 预测指数。 0和1是几何参照,宽分布需与均值一起解释。
 原文 Fig. 8 · PDF 第 57 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图8 · 初始与最终指数。 初末差异与修正相容,不是去除反馈后的实验对照。
 原文 Fig. 9 · PDF 第 58 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
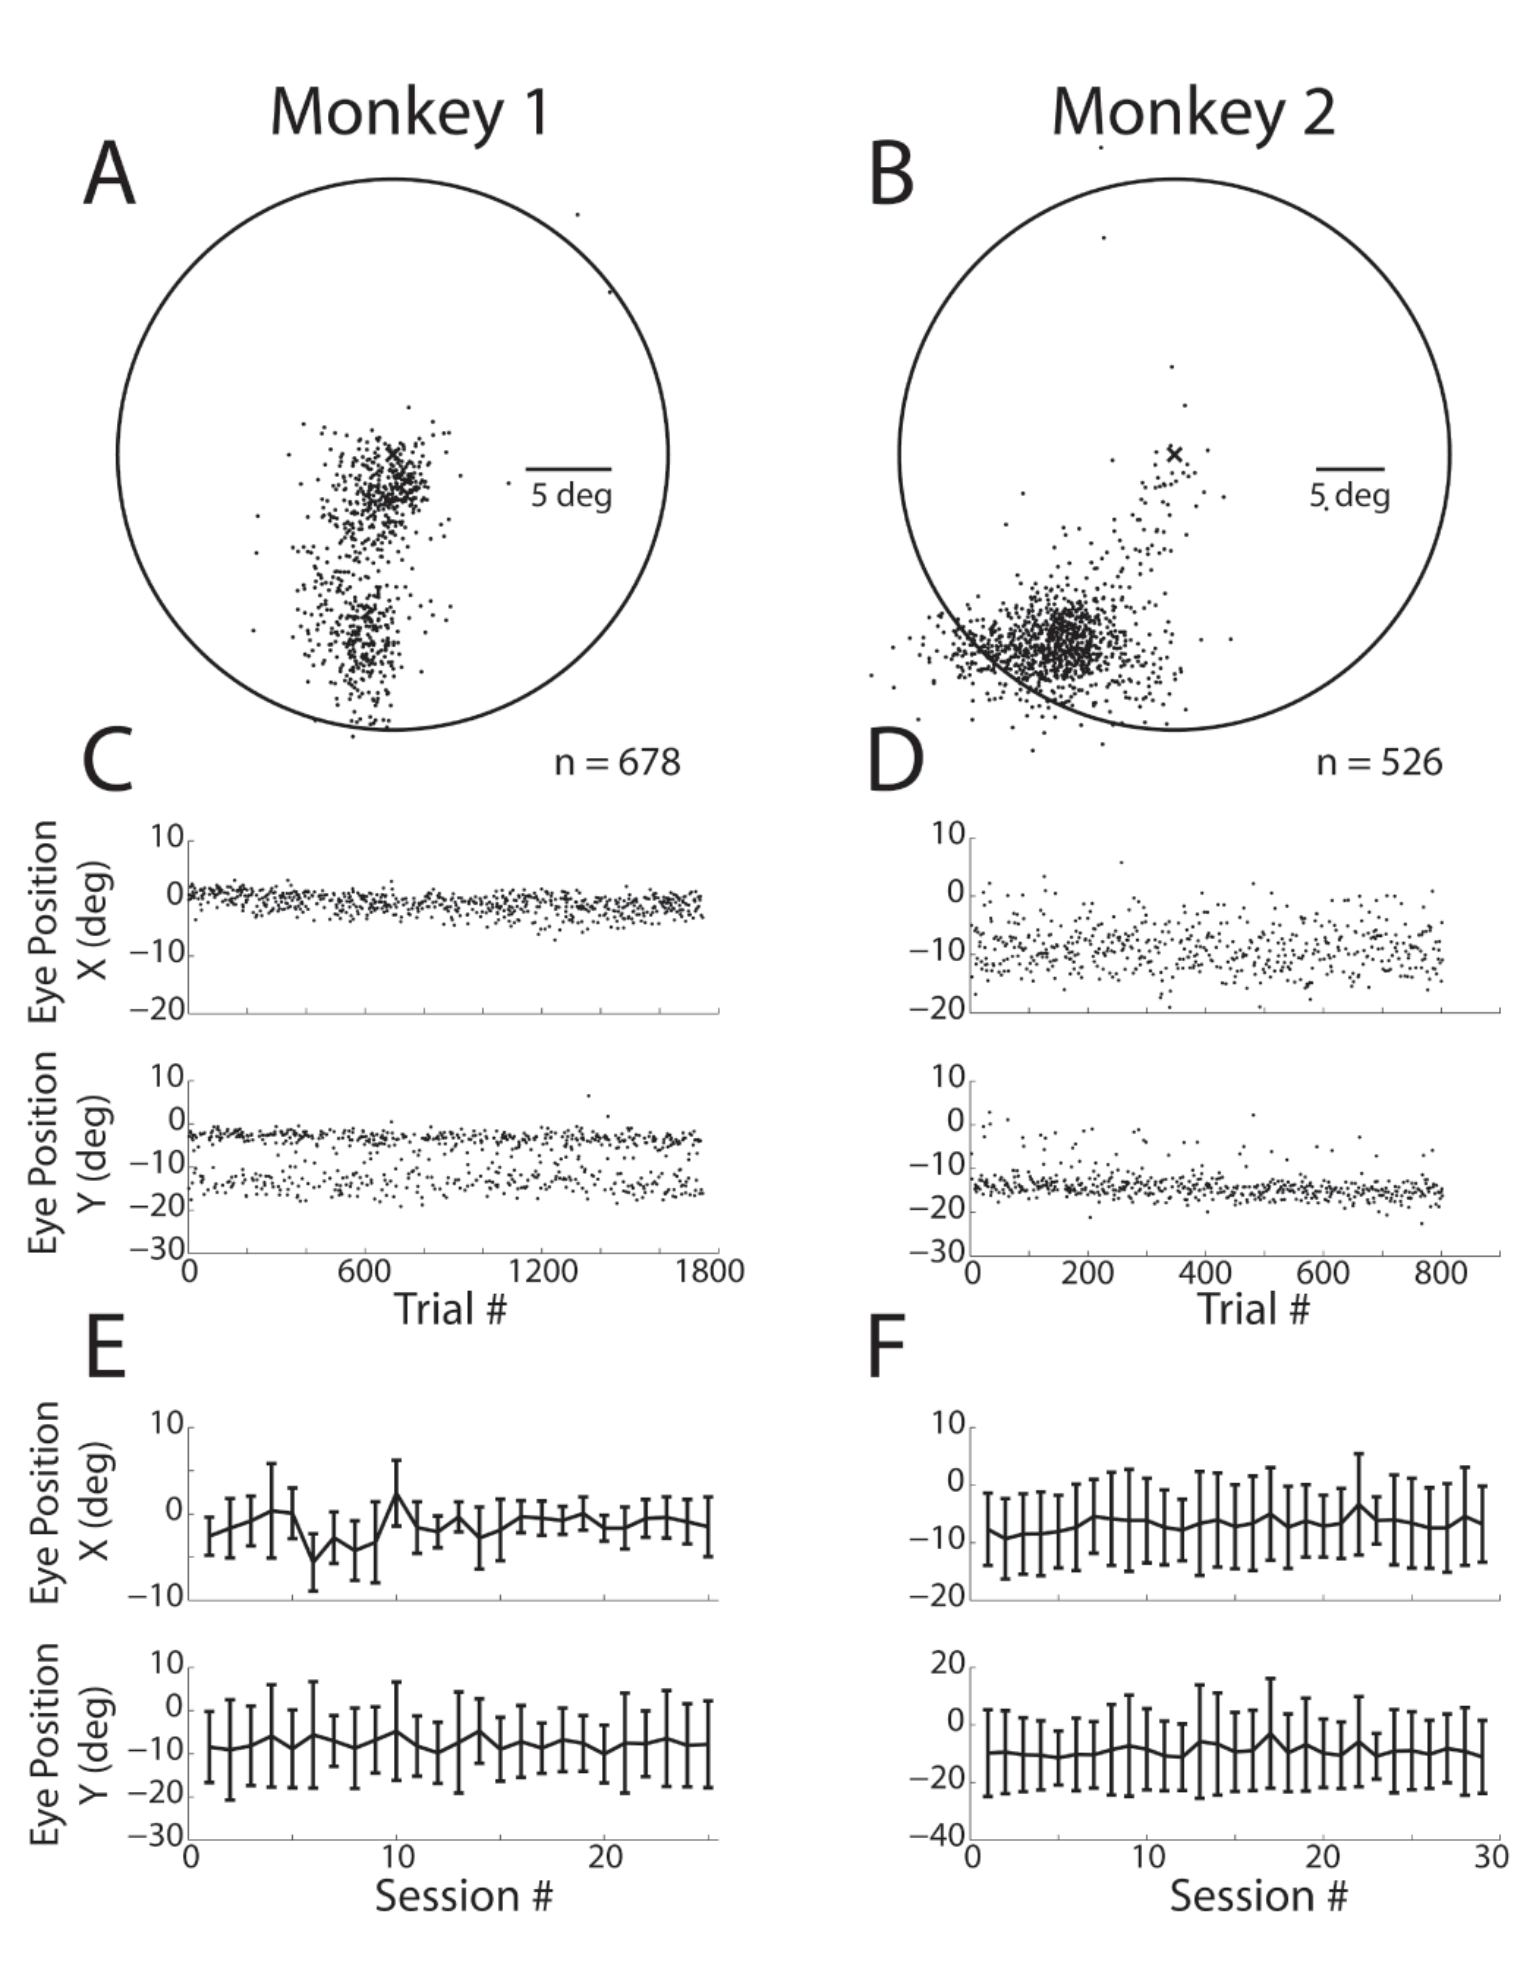
图9 · 初始注视分布。 存在个体偏好,不能将自由眼动视作统一中央固视。
 原文 Fig. 10 · PDF 第 59 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
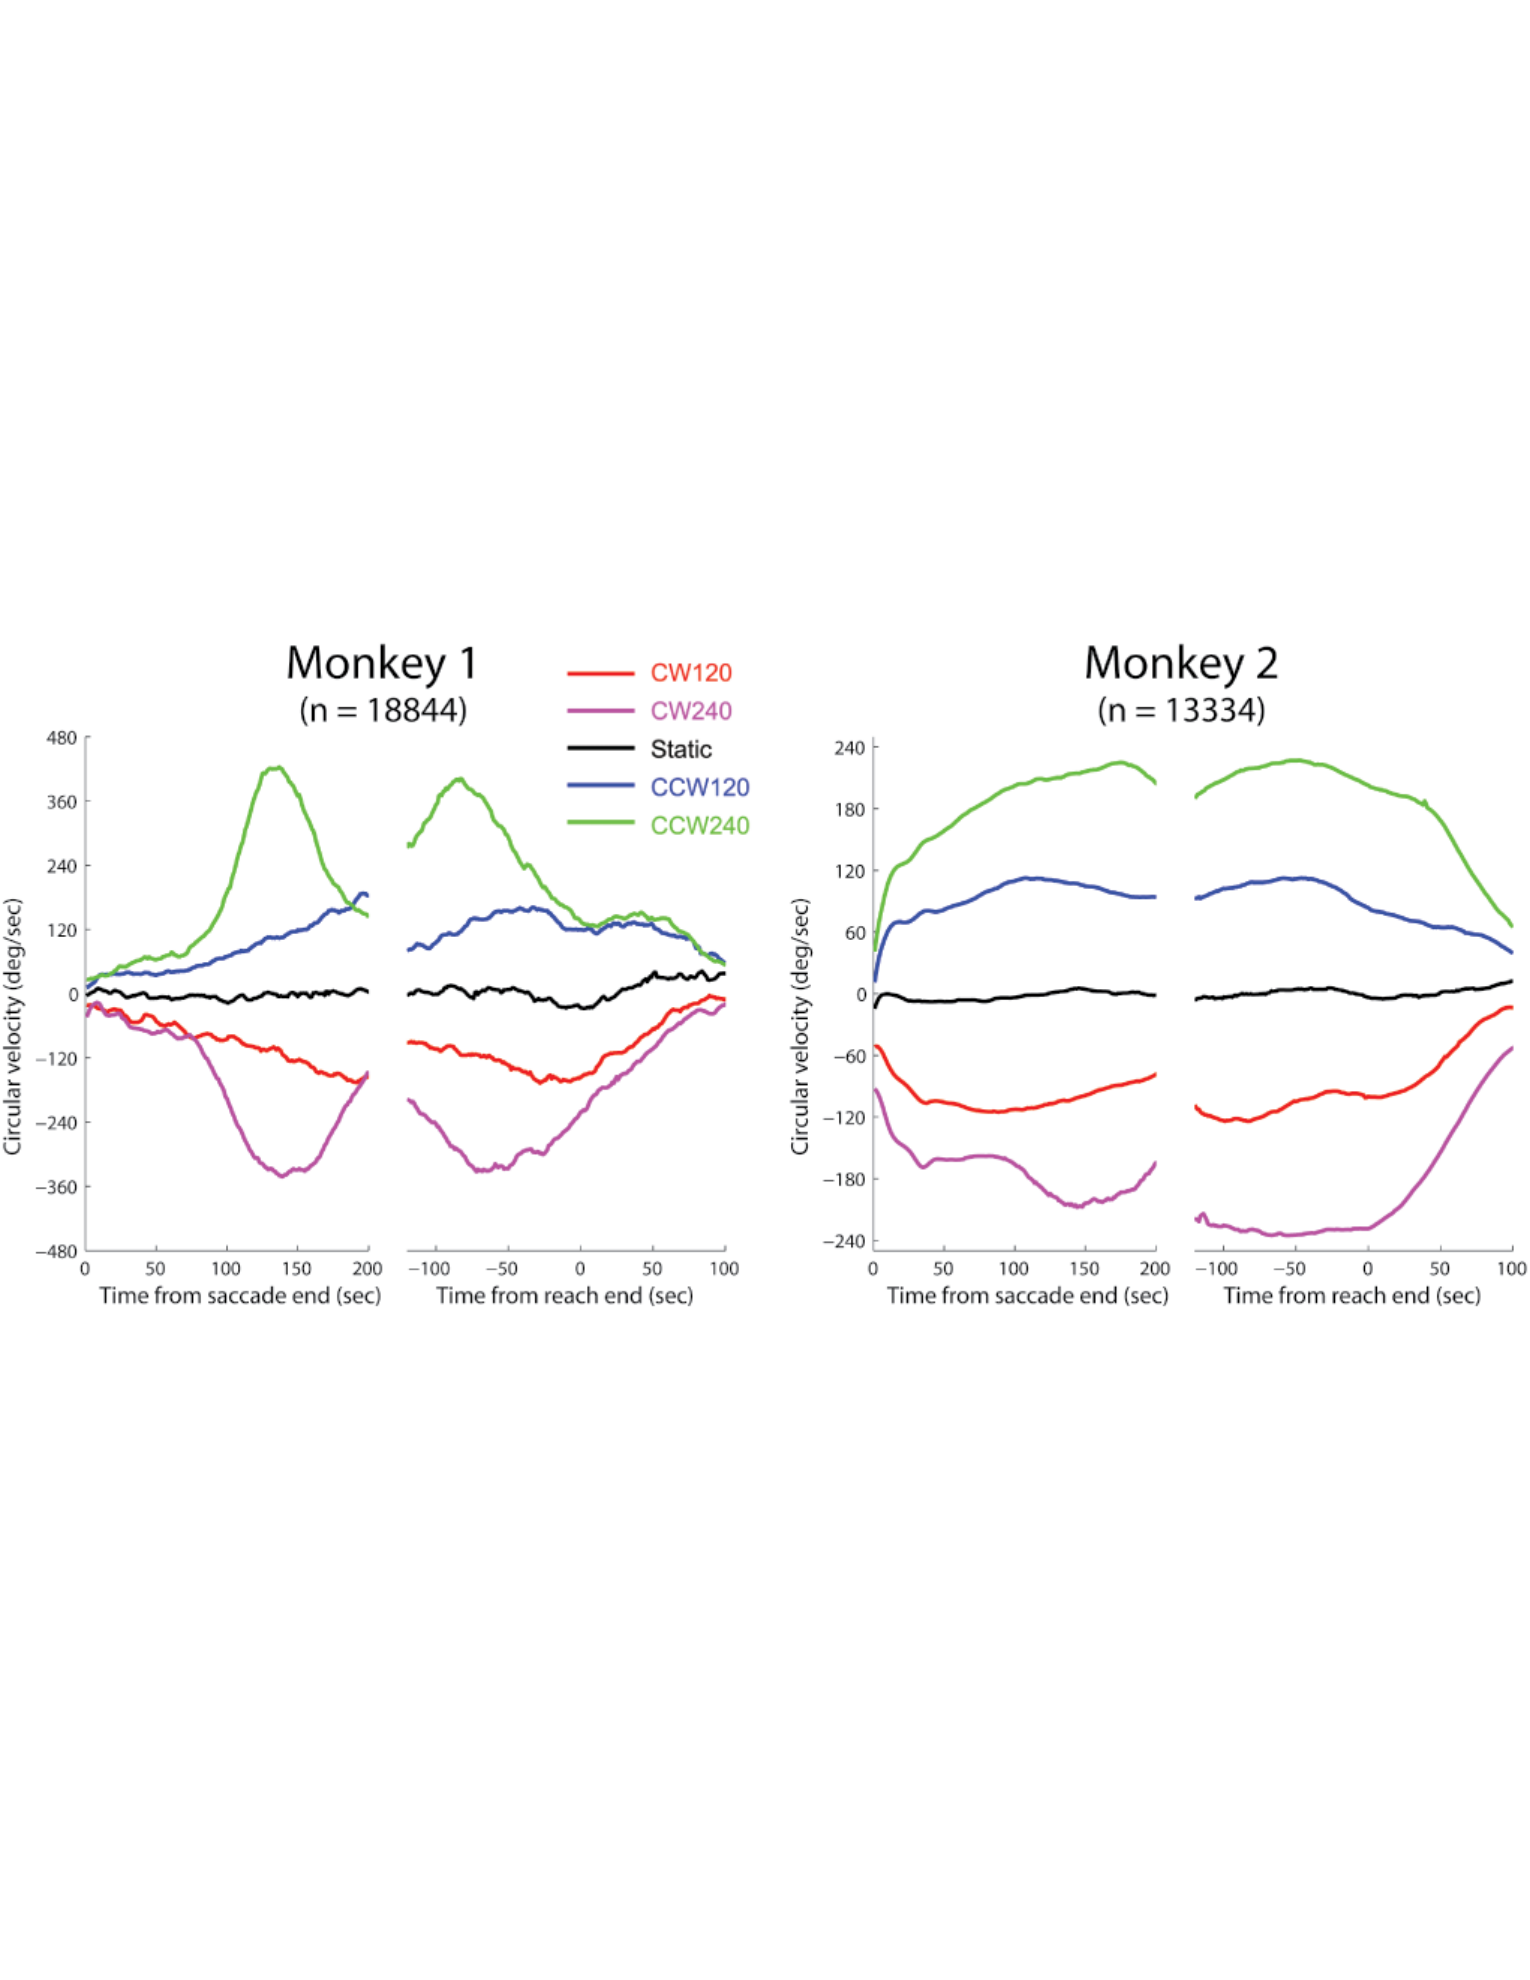
图10 · 追赶眼速。 按扫视结束和伸手结束对齐,目标在触屏后停止。
 原文 Fig. 11 · PDF 第 60 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
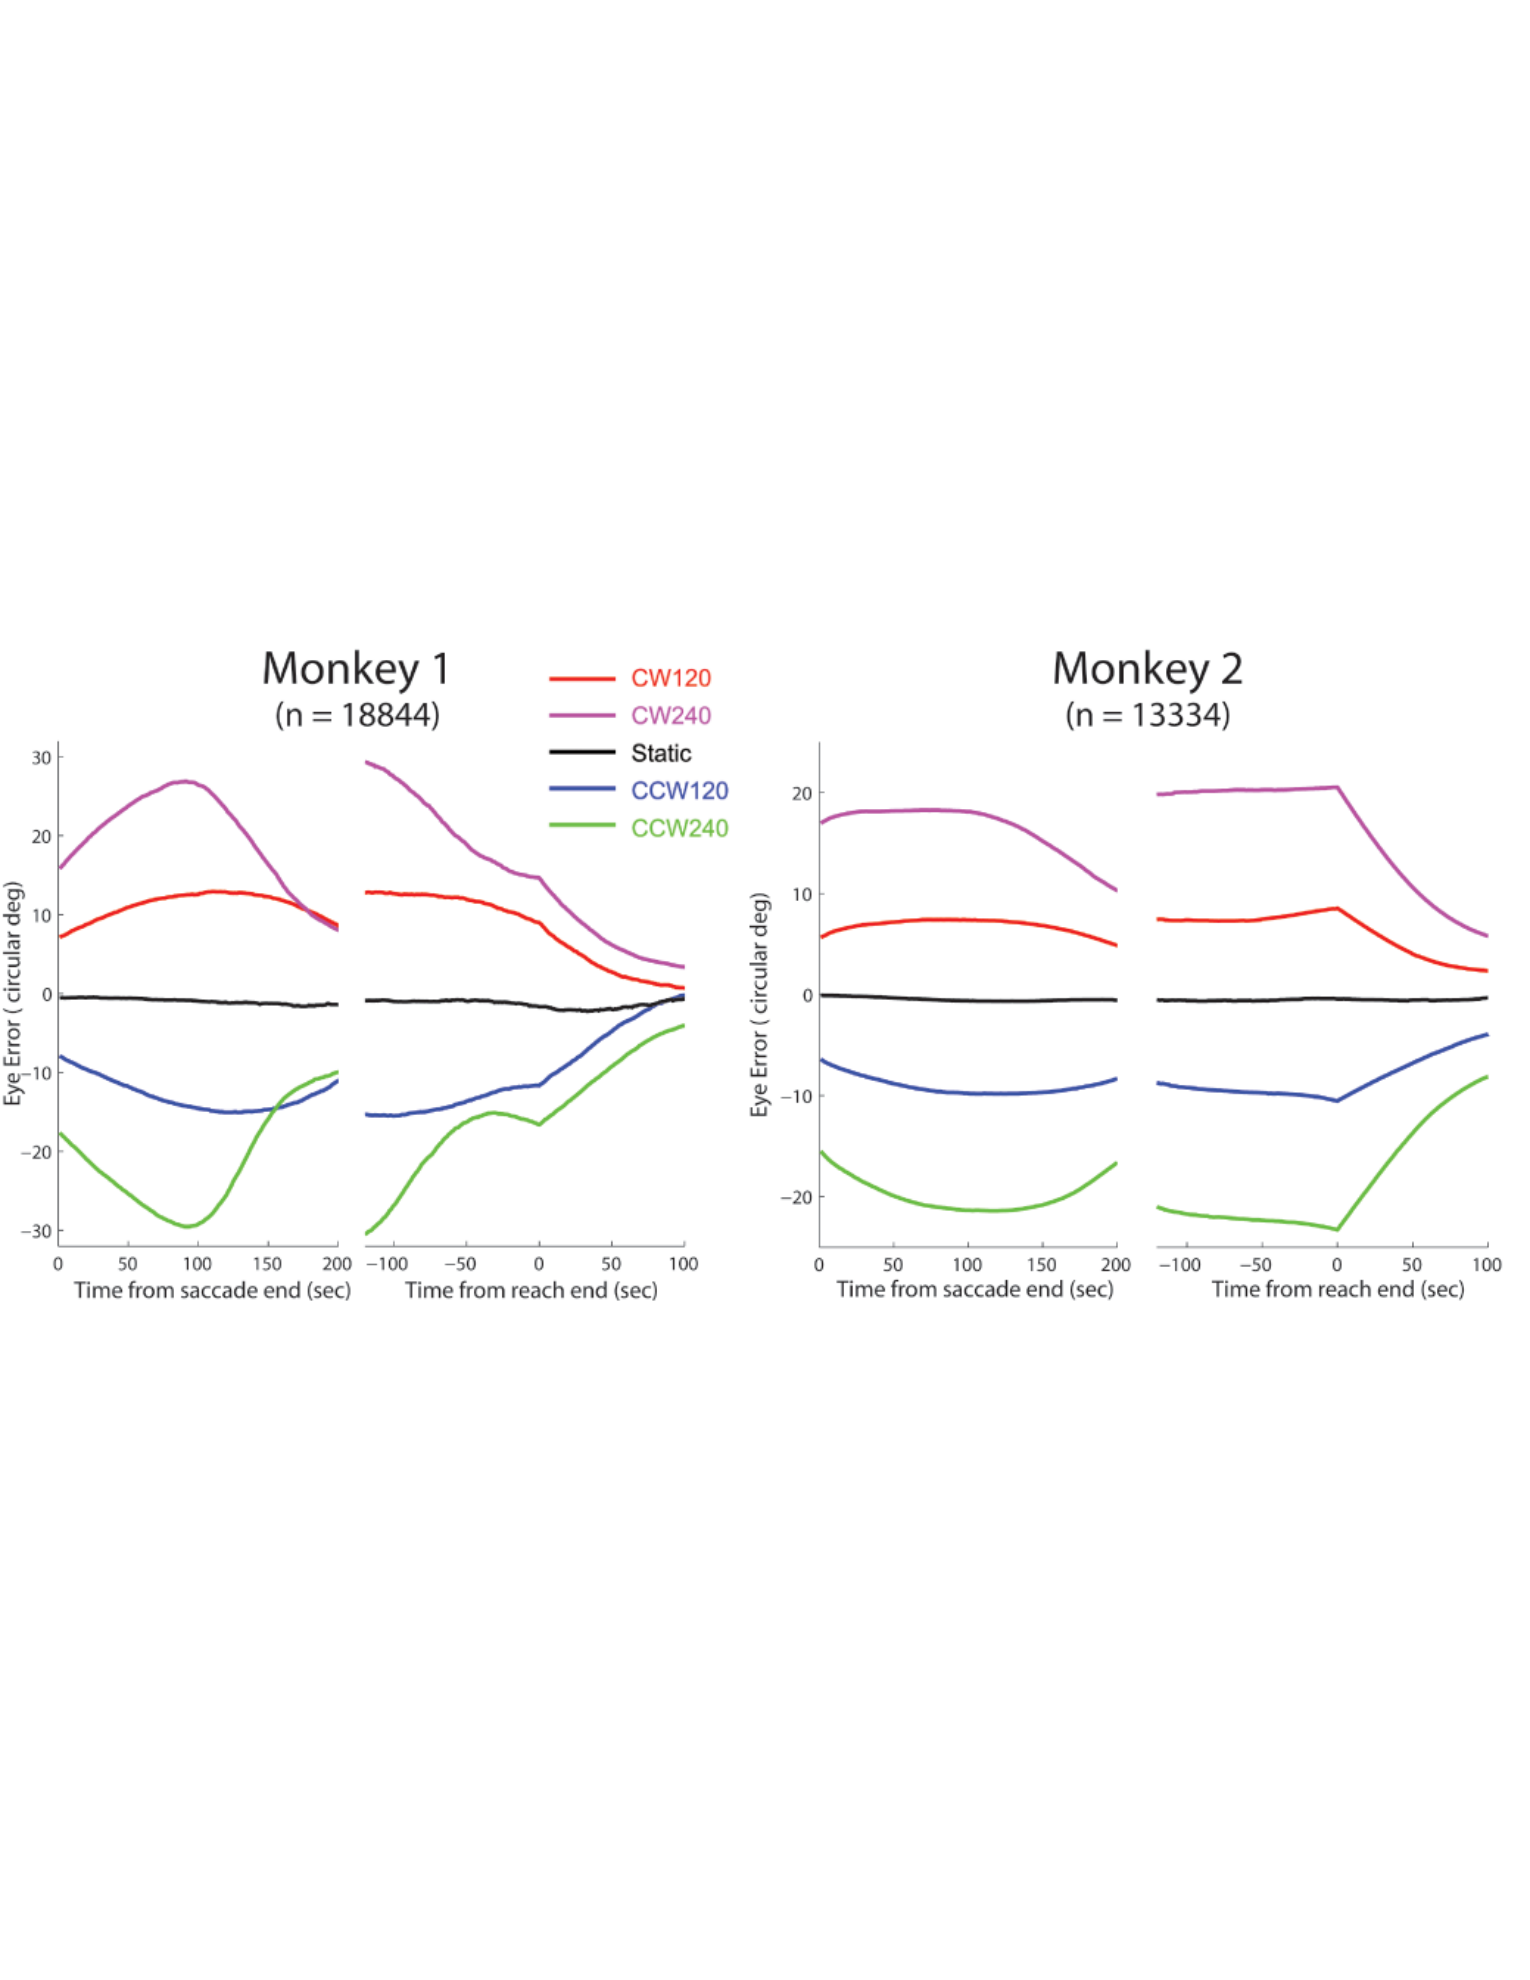
图11 · 视网膜误差。 跟随期间仍可滞后,滞后不等于完全没有预测。
 原文 Fig. 12 · PDF 第 61 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图12 · 误差与后续眼速。 相关支持误差信息参与控制,不单独证明因果。
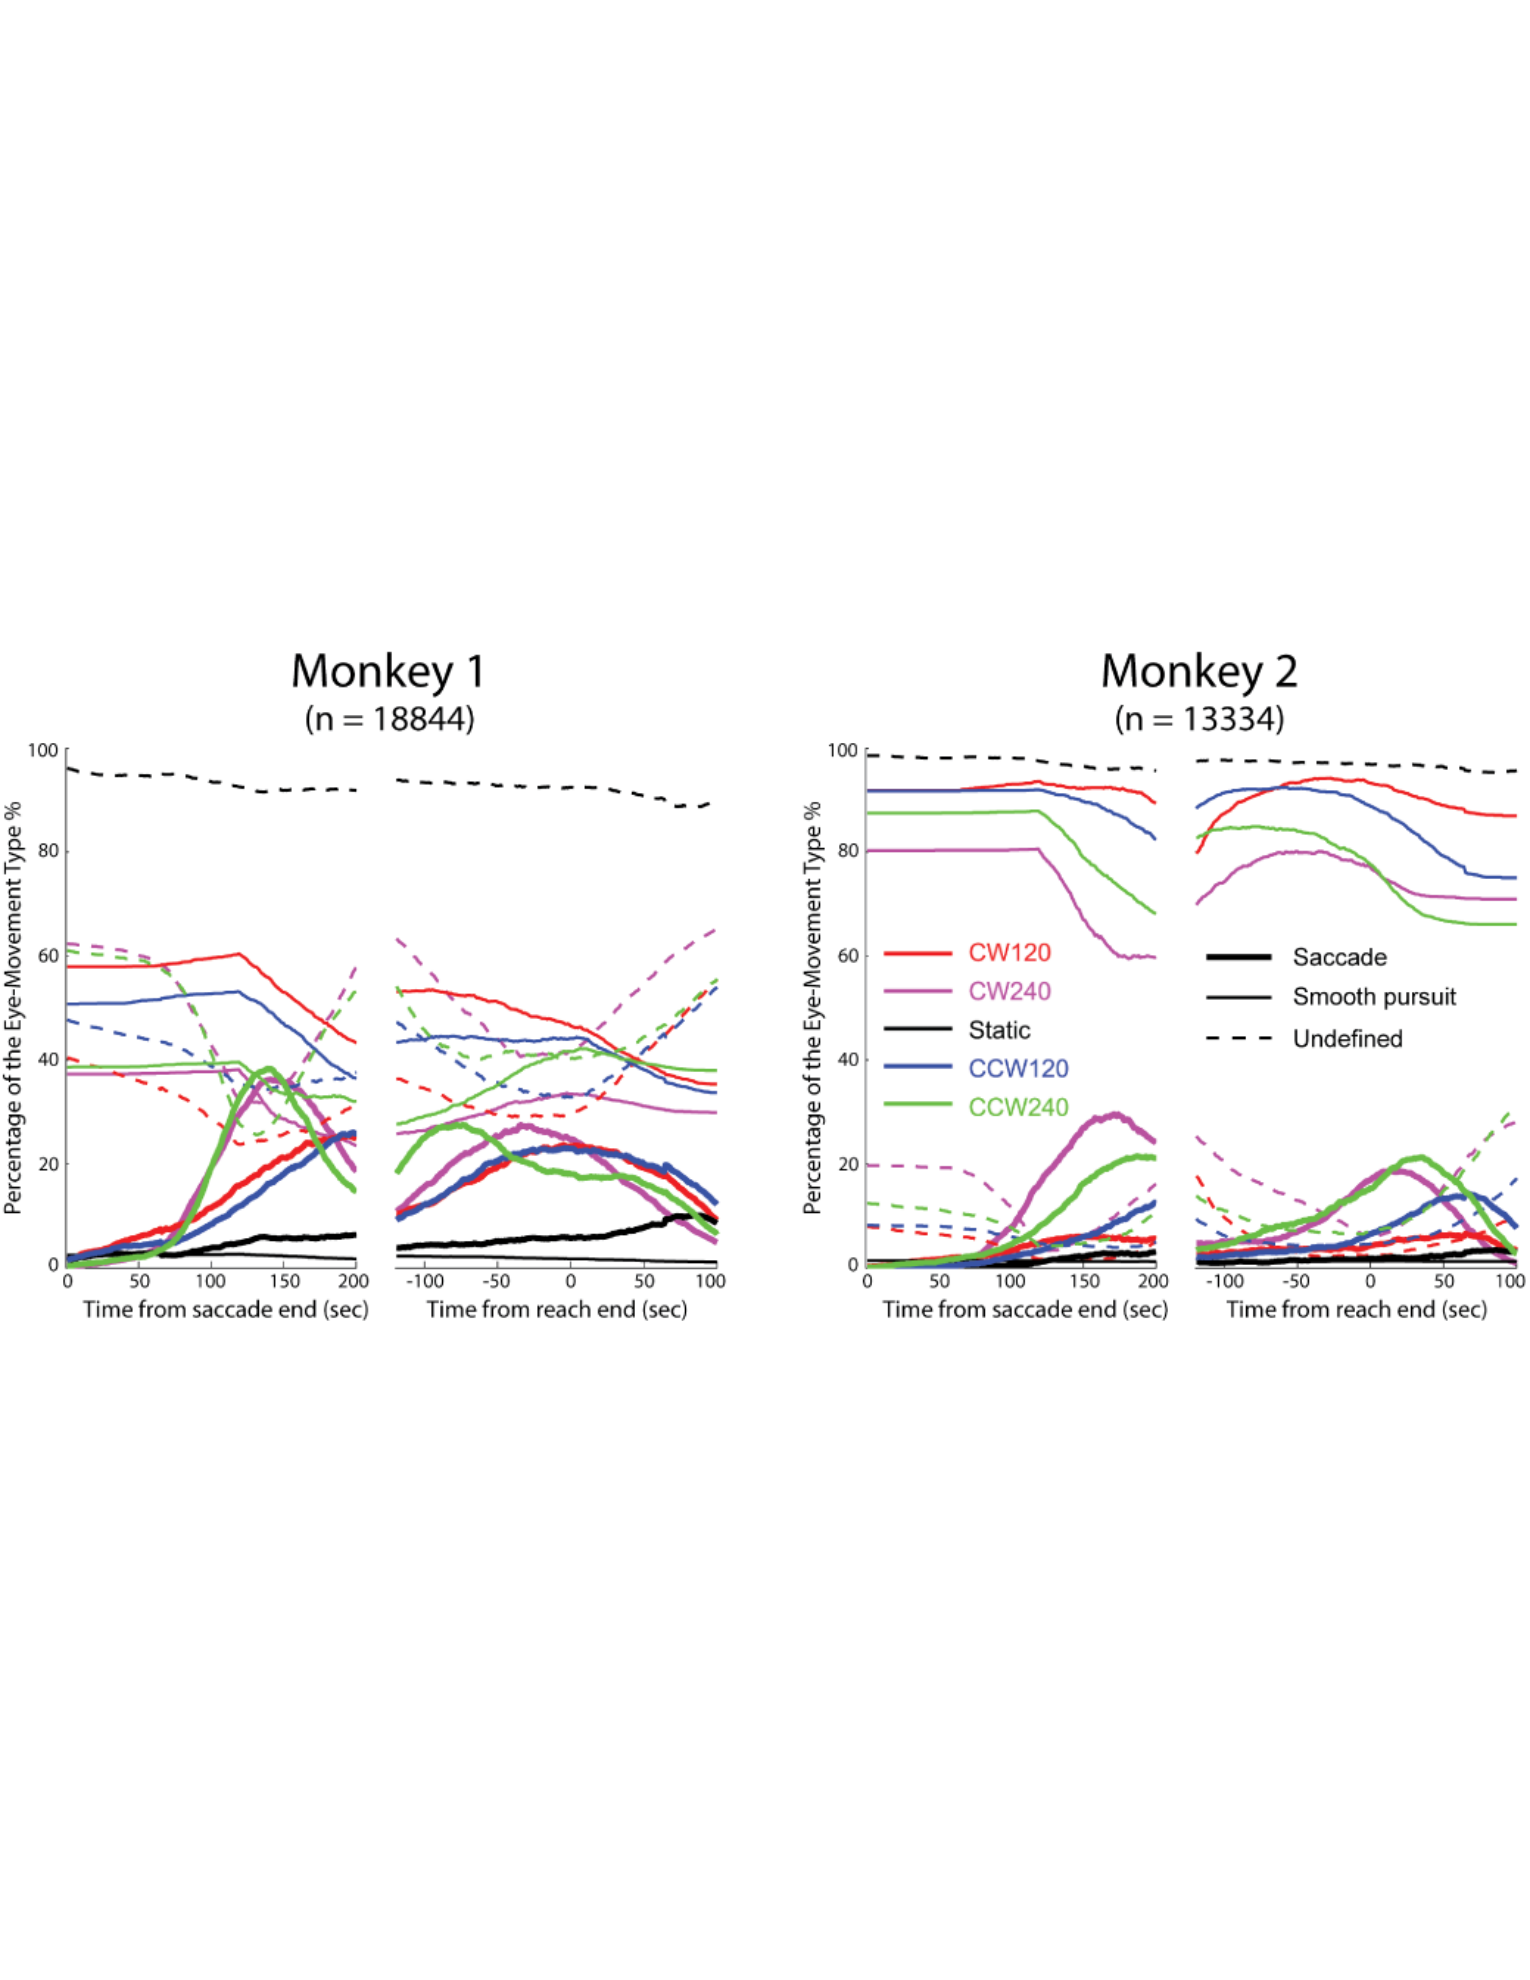 原文 Fig. 13 · PDF 第 62 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图13 · 后续眼动类型。 分类依速度阈值,追踪、扫视和其他成分随时间变化。
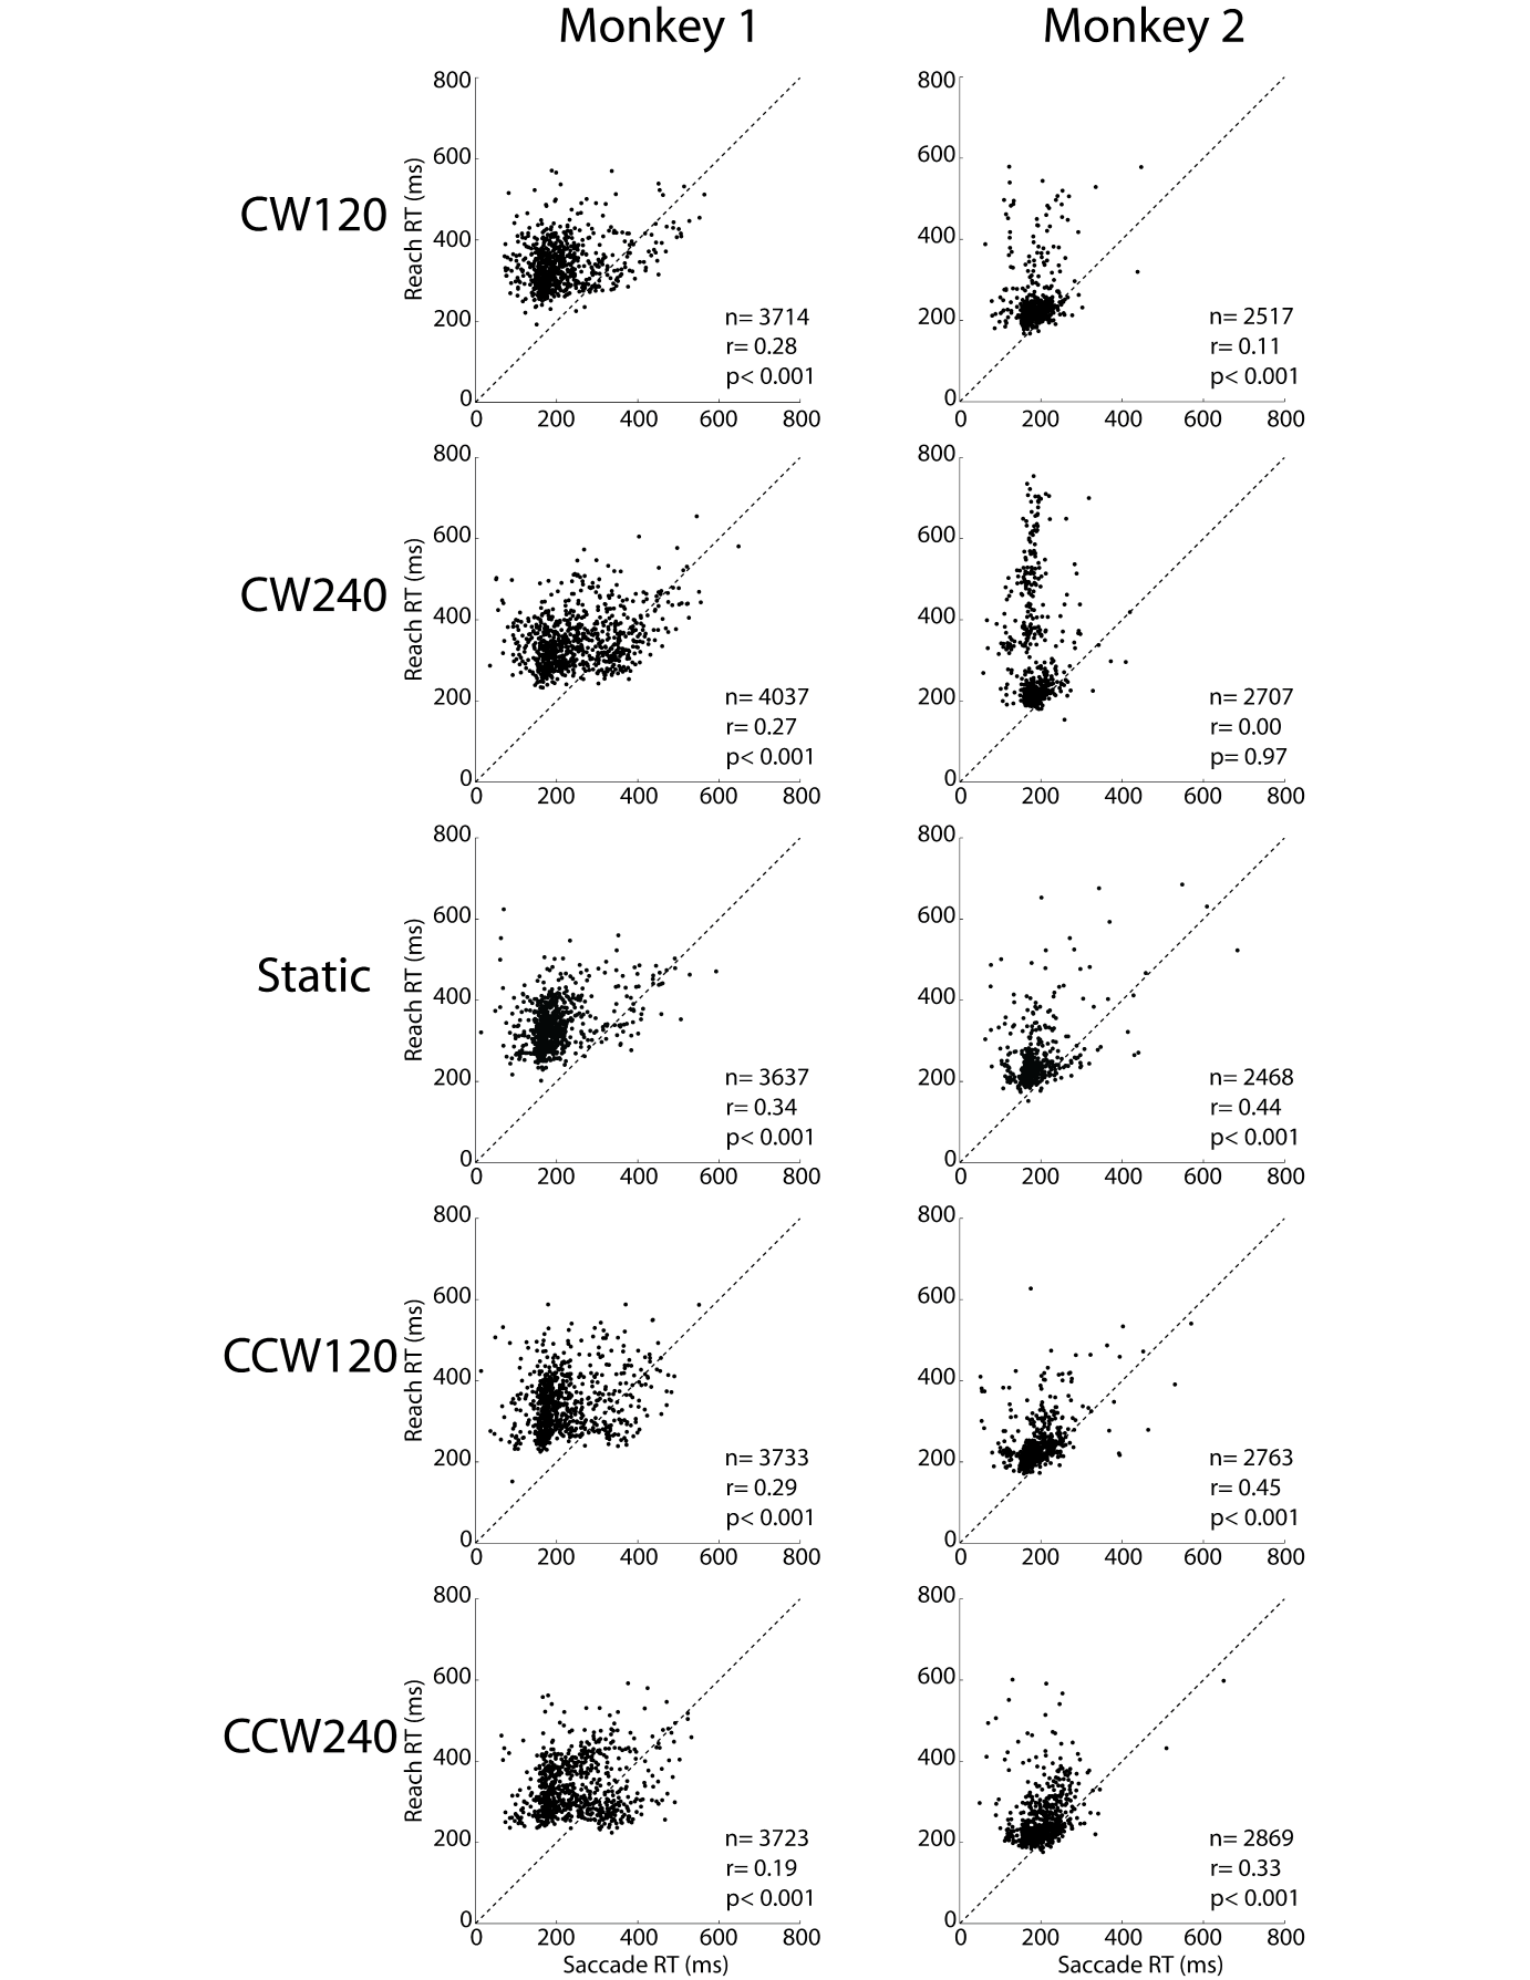 原文 Fig. 14 · PDF 第 63 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图14 · 眼手反应时间相关。 个体和速度条件不同,遮挡相关试次会影响估计。
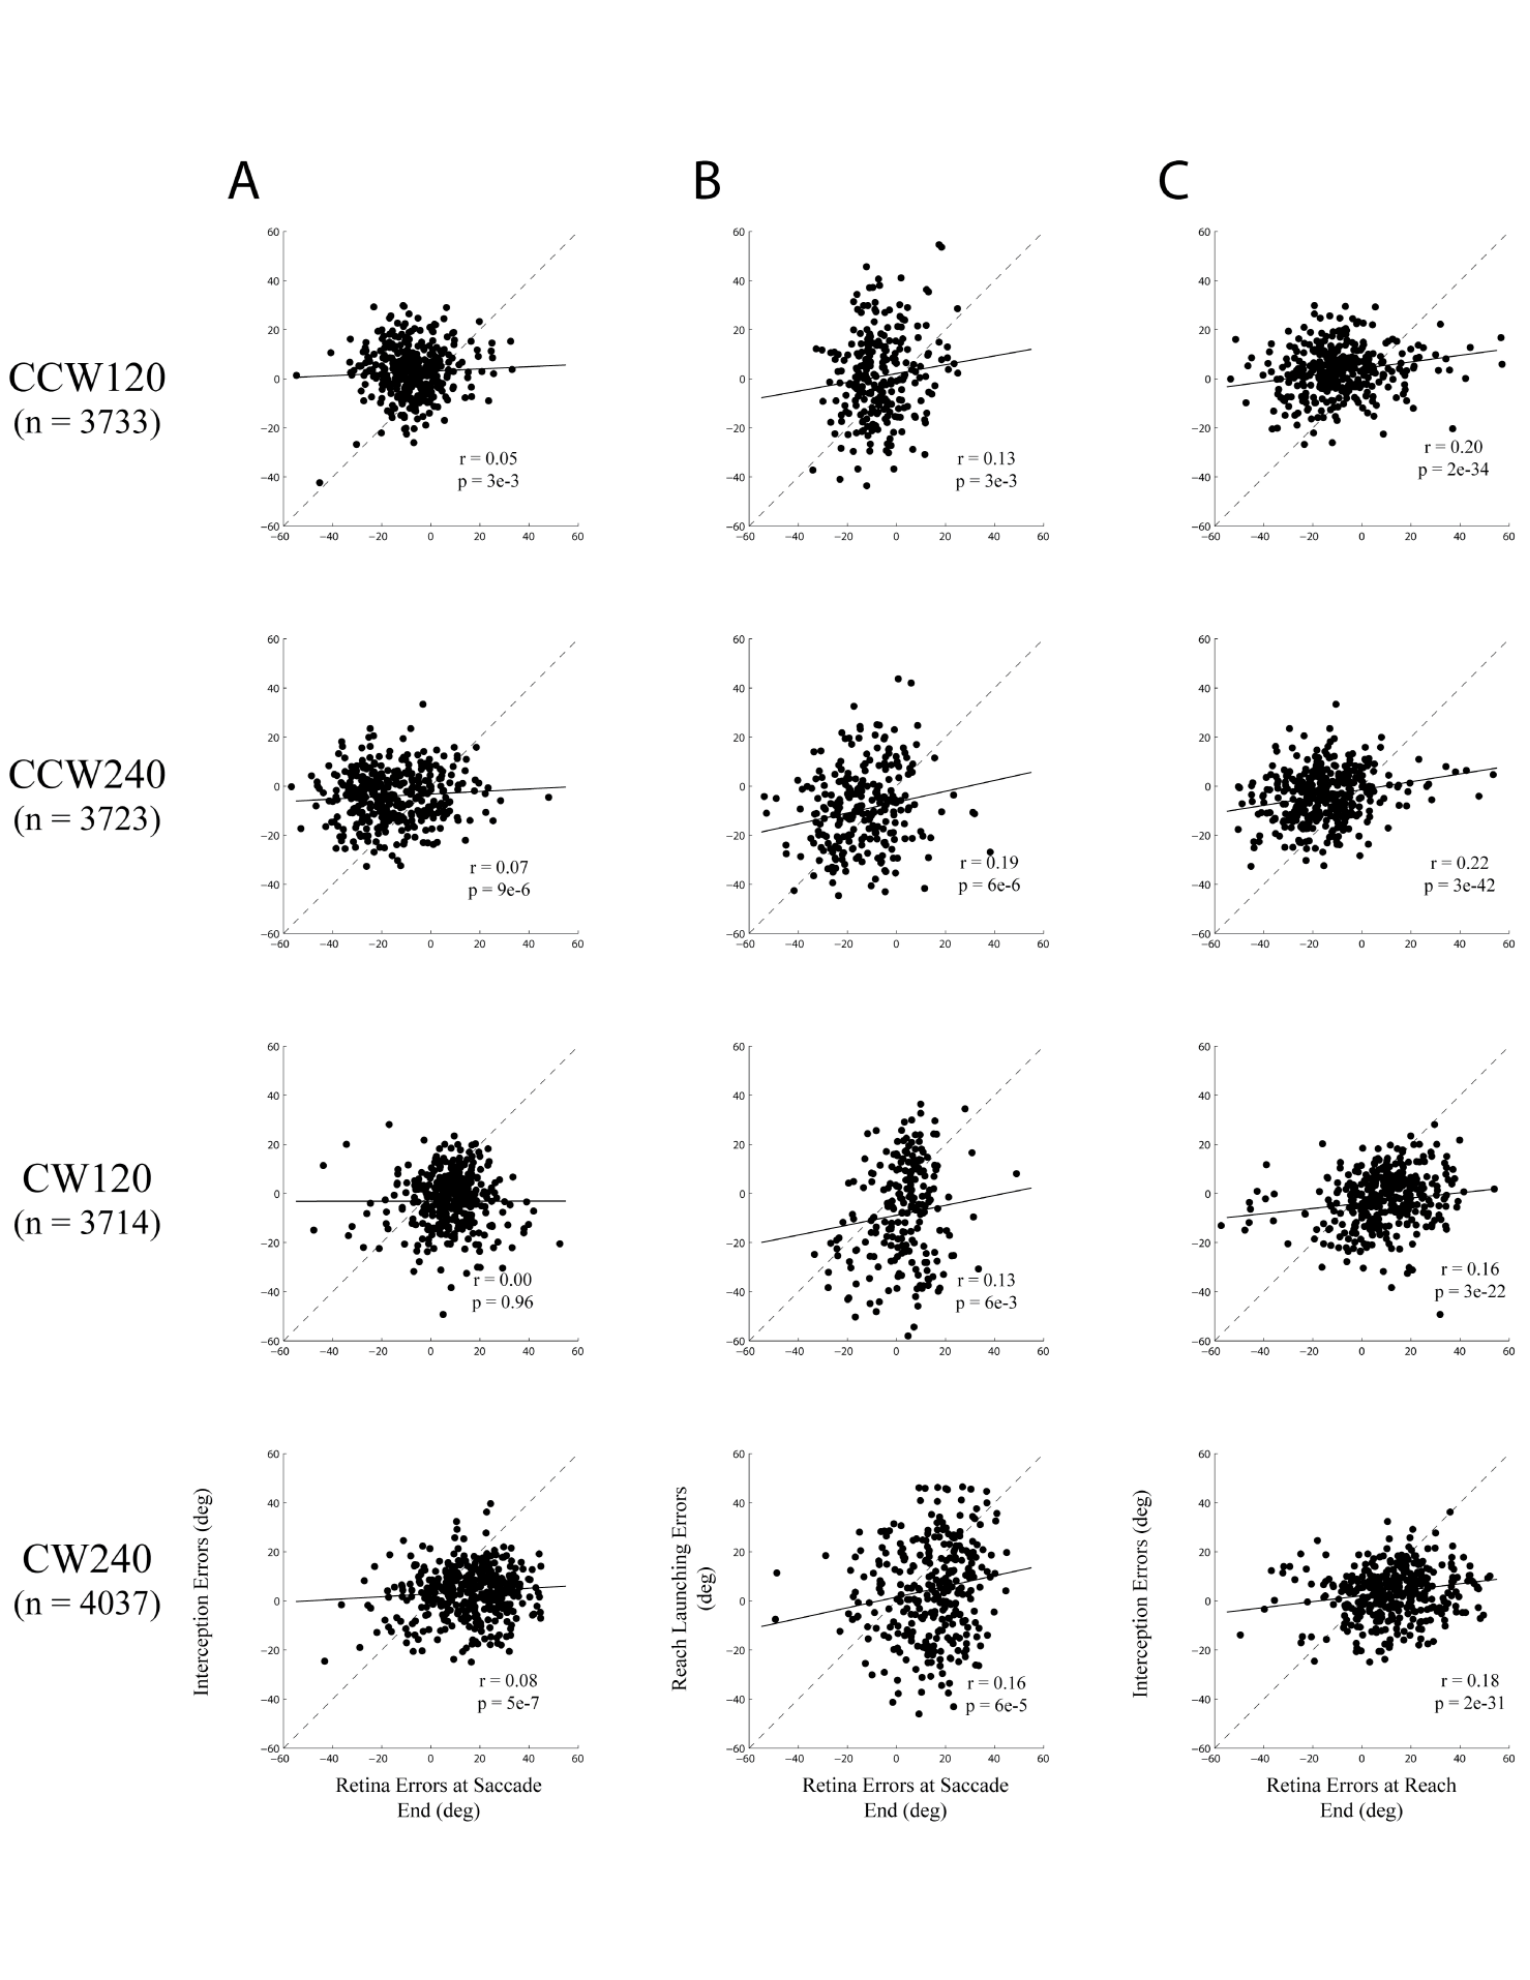 原文 Fig. 15 · PDF 第 64 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图15 · 猴1眼手误差。 A比较扫视结束与拦截误差,B比较扫视误差与伸手发射误差,C按原图注为reach offset时眼误差;须避免把C直接写成启动时刻。
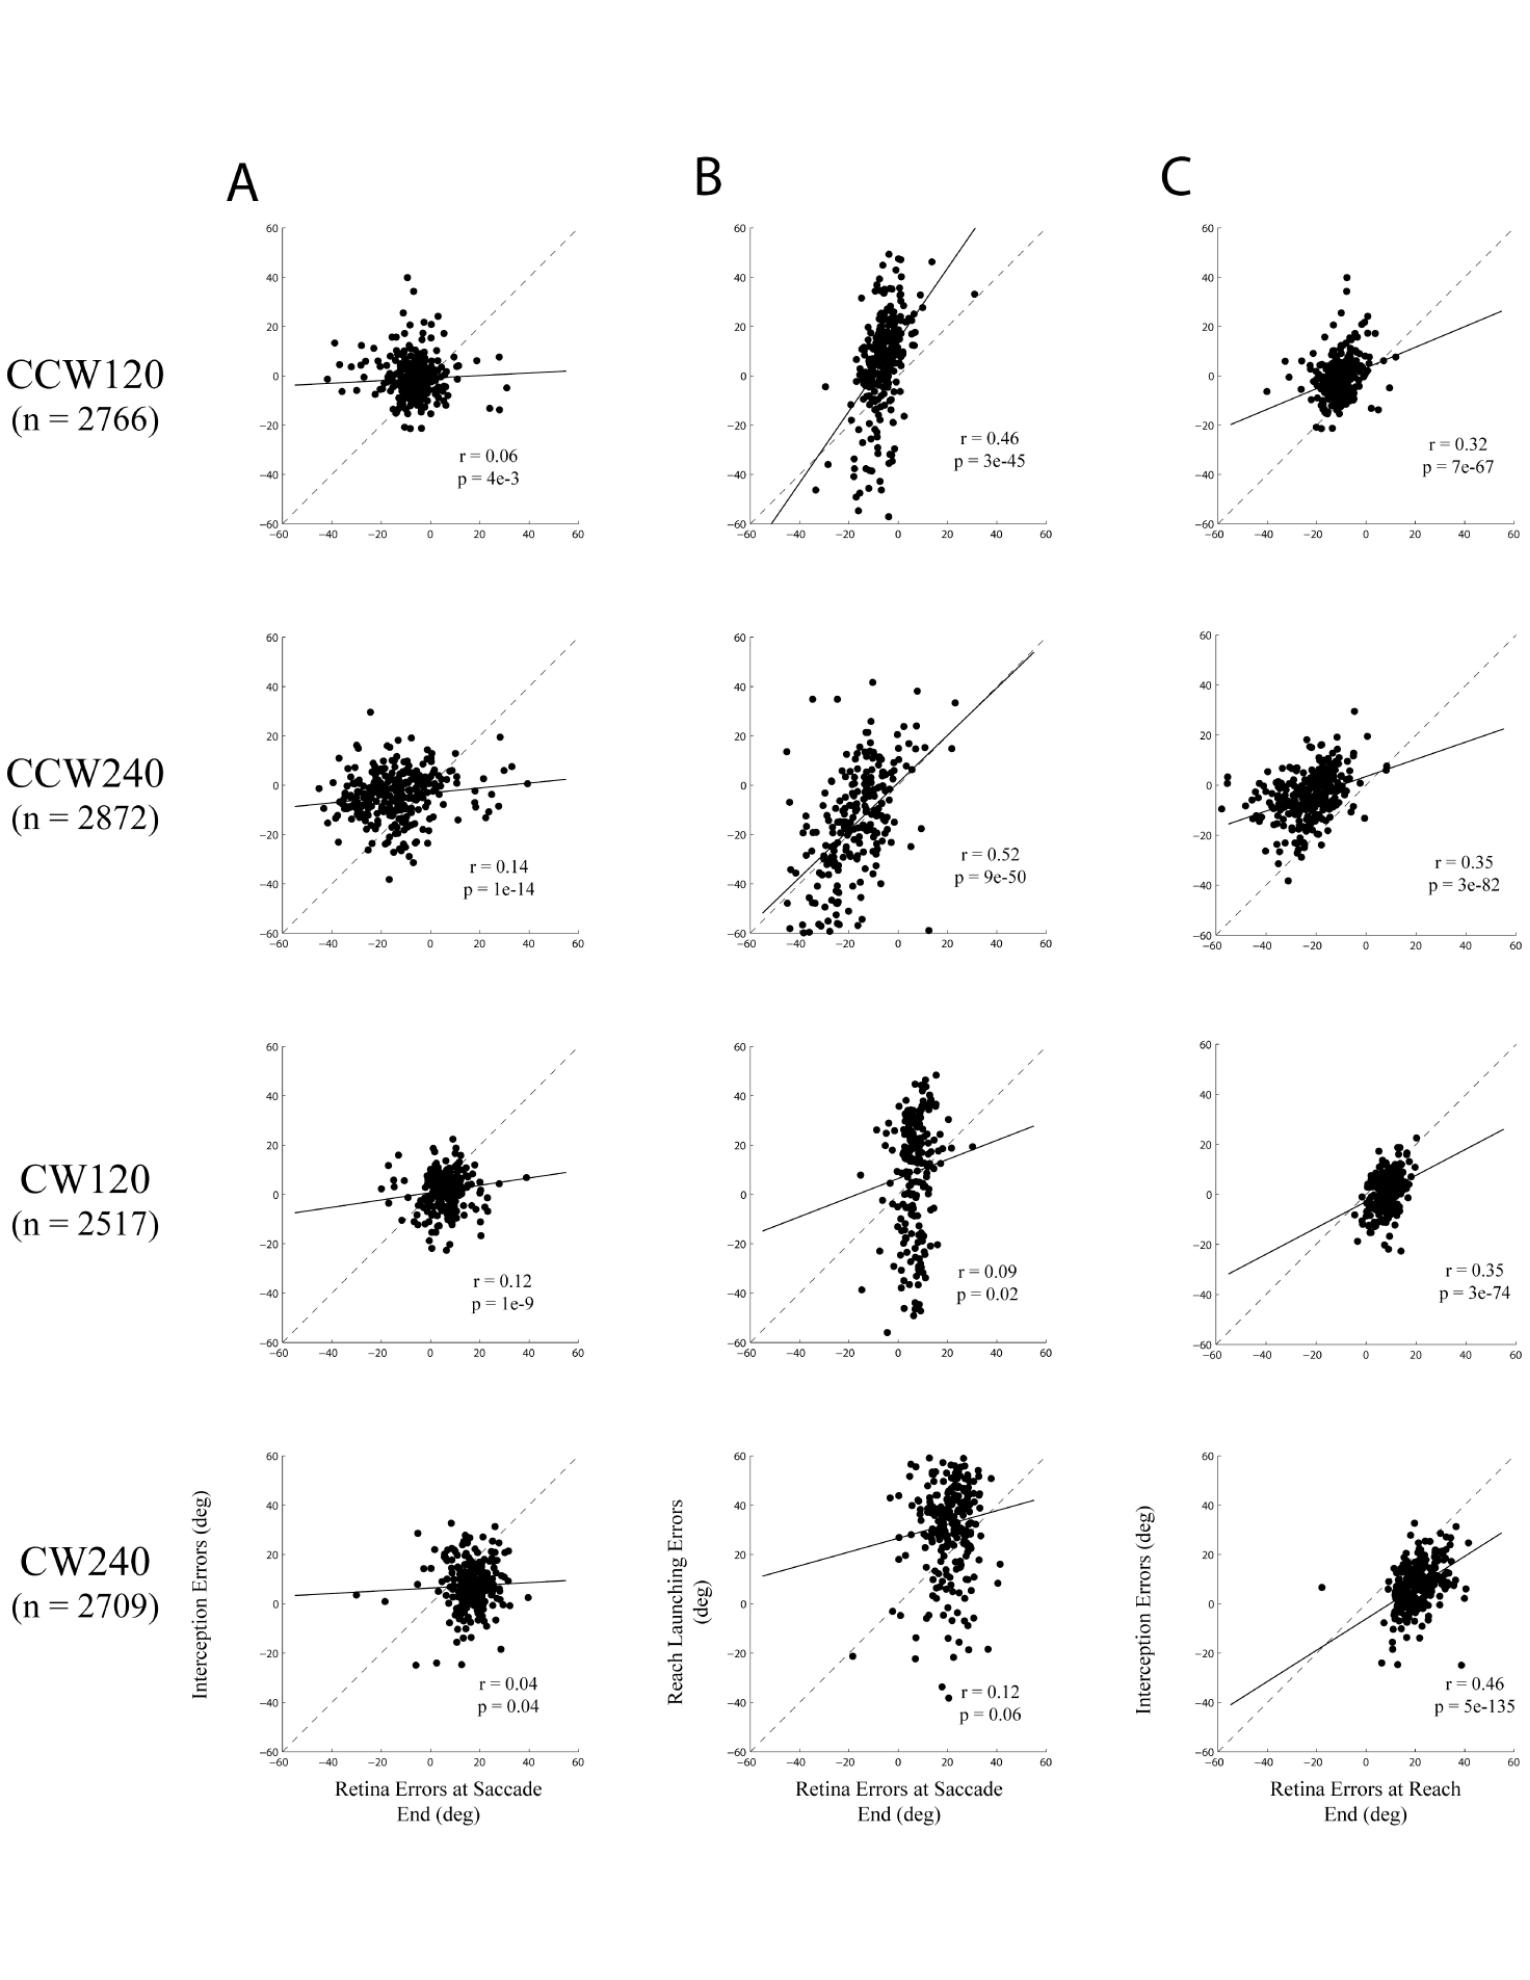 原文 Fig. 16 · PDF 第 65 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图16 · 猴2眼手误差。 面板含义同图15,相关强弱不直接划定两条神经通路。
讨论与解读边界
“眼只补感觉延迟、手补两种延迟”是作者的直观解释,原文明确无法排除两类延迟都被部分补偿。奖励相关性与时间压力是机制候选,并未通过独立操纵区分。延长观察时间后指数变化也不会自动在两个解释之间作出唯一判决。
思考问题
- 独立操纵观察时长与眼动奖励,初始方向、最终误差及追踪策略分别怎样变化?
- 在运动途中施加短暂目标跳变,能否直接估计在线修正对两只猴精度的贡献?