G06 · Target interception: Hand–eye coordination and strategies
Leigh A. Mrotek, John F. Soechting (2007) The Journal of Neuroscience, 27(27), 7297–7309. doi:10.1523/JNEUROSCI.2046-07.2007
自由选择启动时间的拦截中,参与者常在目标接近手且轨迹较直时出手,初始方向包含短时外推,手动拦截后扫视概率下降。结果支持预测与在线调节配合,但不唯一确定其神经机制。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
许多拦截实验预先规定会合点或出手时刻,能够精确测量反应时与终点误差,却未解答人在能够等待时依据何种准则选择行动时机。自然的拦截通常兼具机会选择与运动执行:目标离手的距离、靠近或远离的朝向、路径弯曲程度,都会改变行动难度。同时,眼睛承担着持续采集运动信息的任务,眼动策略与手部动作并非彼此独立。本文设计了沿复杂二维路径运动的目标,允许参与者自主选择启动时机,探讨观察者主动选择动作机会时的眼手协调。
该设计聚焦的核心问题在于:启动时刻的目标运动状态具有何种特征,手部的初始指向又包含了多长时间尺度的运动外推。若参与者倾向于等待目标靠近且路径较直时出手,拦截成功可能主要得益于选择了容易的时机,而非对复杂轨迹的全局预测。作者将实际启动时刻的目标运动参数与随机基线时刻对比,同步记录平滑追踪眼动、扫视和手部初始方向,并测试不同的运动外推模型。纯追踪对照条件提供了基线参照,用于检验当视觉追踪服务于手动拦截时,信息采样策略是否发生特异性改变。
结果表明,在核心分析样本中,参与者更常在目标朝向手且轨迹相对平直时启动动作;初始手方向包含约150 ms的短时运动外推成分,手启动后扫视发生率下降。这些现象与持续视觉监测和在线修正相符,但扫视减少的功能意义未获直接证实,亦未通过视觉阻断量化反馈贡献。目标路径由正弦波叠加构成且具周期重复性,经验积累可能辅助外推;另外两名参与者近乎立即出手,表明等待有利时机并非普遍策略。各运动参数存在自然协变,所构建的短时预测误差模型对启动时机的解释力有限。本文揭示了自主拦截中眼手协调的行为特征,未证实统一的最优决策计算模型。
研究思路
将实际启动时刻与随机时刻的目标参数比较,再分析眼动、初始手方向及不同外推模型。
方法
共9人,主拦截7人、纯追踪5人,其中3人重叠。核心策略分析主要针对5名先观察后出手的参与者,另2名近乎立即出手者需保留为范围限制。目标轨迹为正弦叠加并旋转,具有周期结构,并非真正随机。
触屏记录手指、EyeLink记录眼动。ROC式分布比较和归一化权重描述参数与启动的关系;这些权重不是直接识别出的脑内决策系数。
主要结果
单次动作成功率平均约73%,个体差异明显。核心五人更常在目标朝手运动、轨迹较直时启动,距离和其他参数的关系因人而异。
拦截期间平滑追踪总体维持,启动后扫视概率下降,视线位置滞后增加。维持连续运动信息是一种功能解释,但未通过强制扫视或视觉中断直接验证。
初始手方向常可由约150 ms的目标外推解释,个体范围较宽,而平均手运动约350 ms。后段弯曲与在线修正相容,但不能用这两个均值精确划分前馈与反馈时段。
所构造的短时预测误差模型没有充分解释启动时机。这限制该模型,不是否定所有不确定性最小化、最优控制或Kalman状态估计。
逐图解读
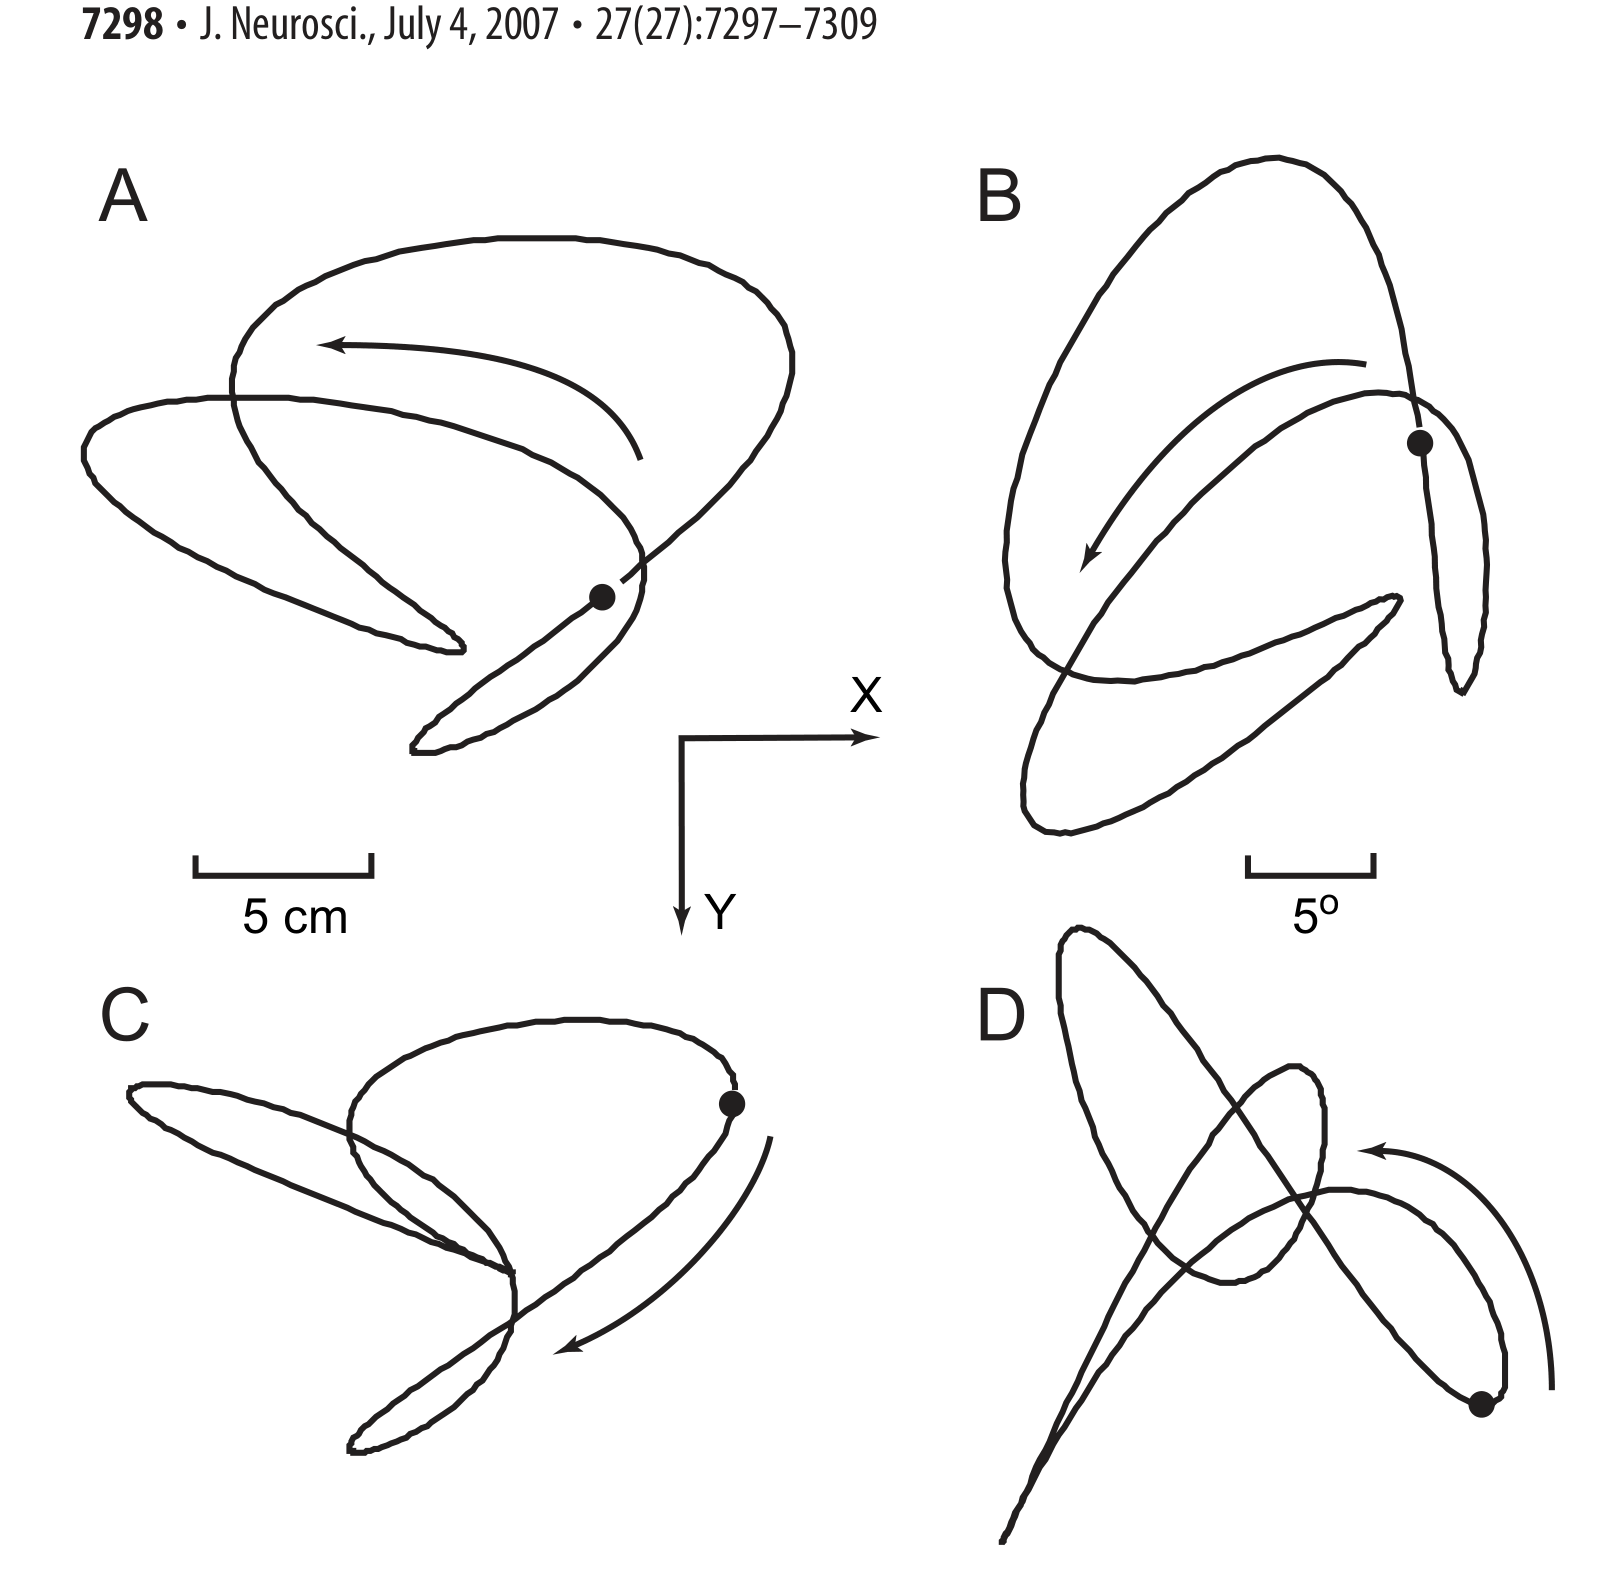 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 轨迹与朝向。 复杂但重复的正弦轨迹不是随机游走。
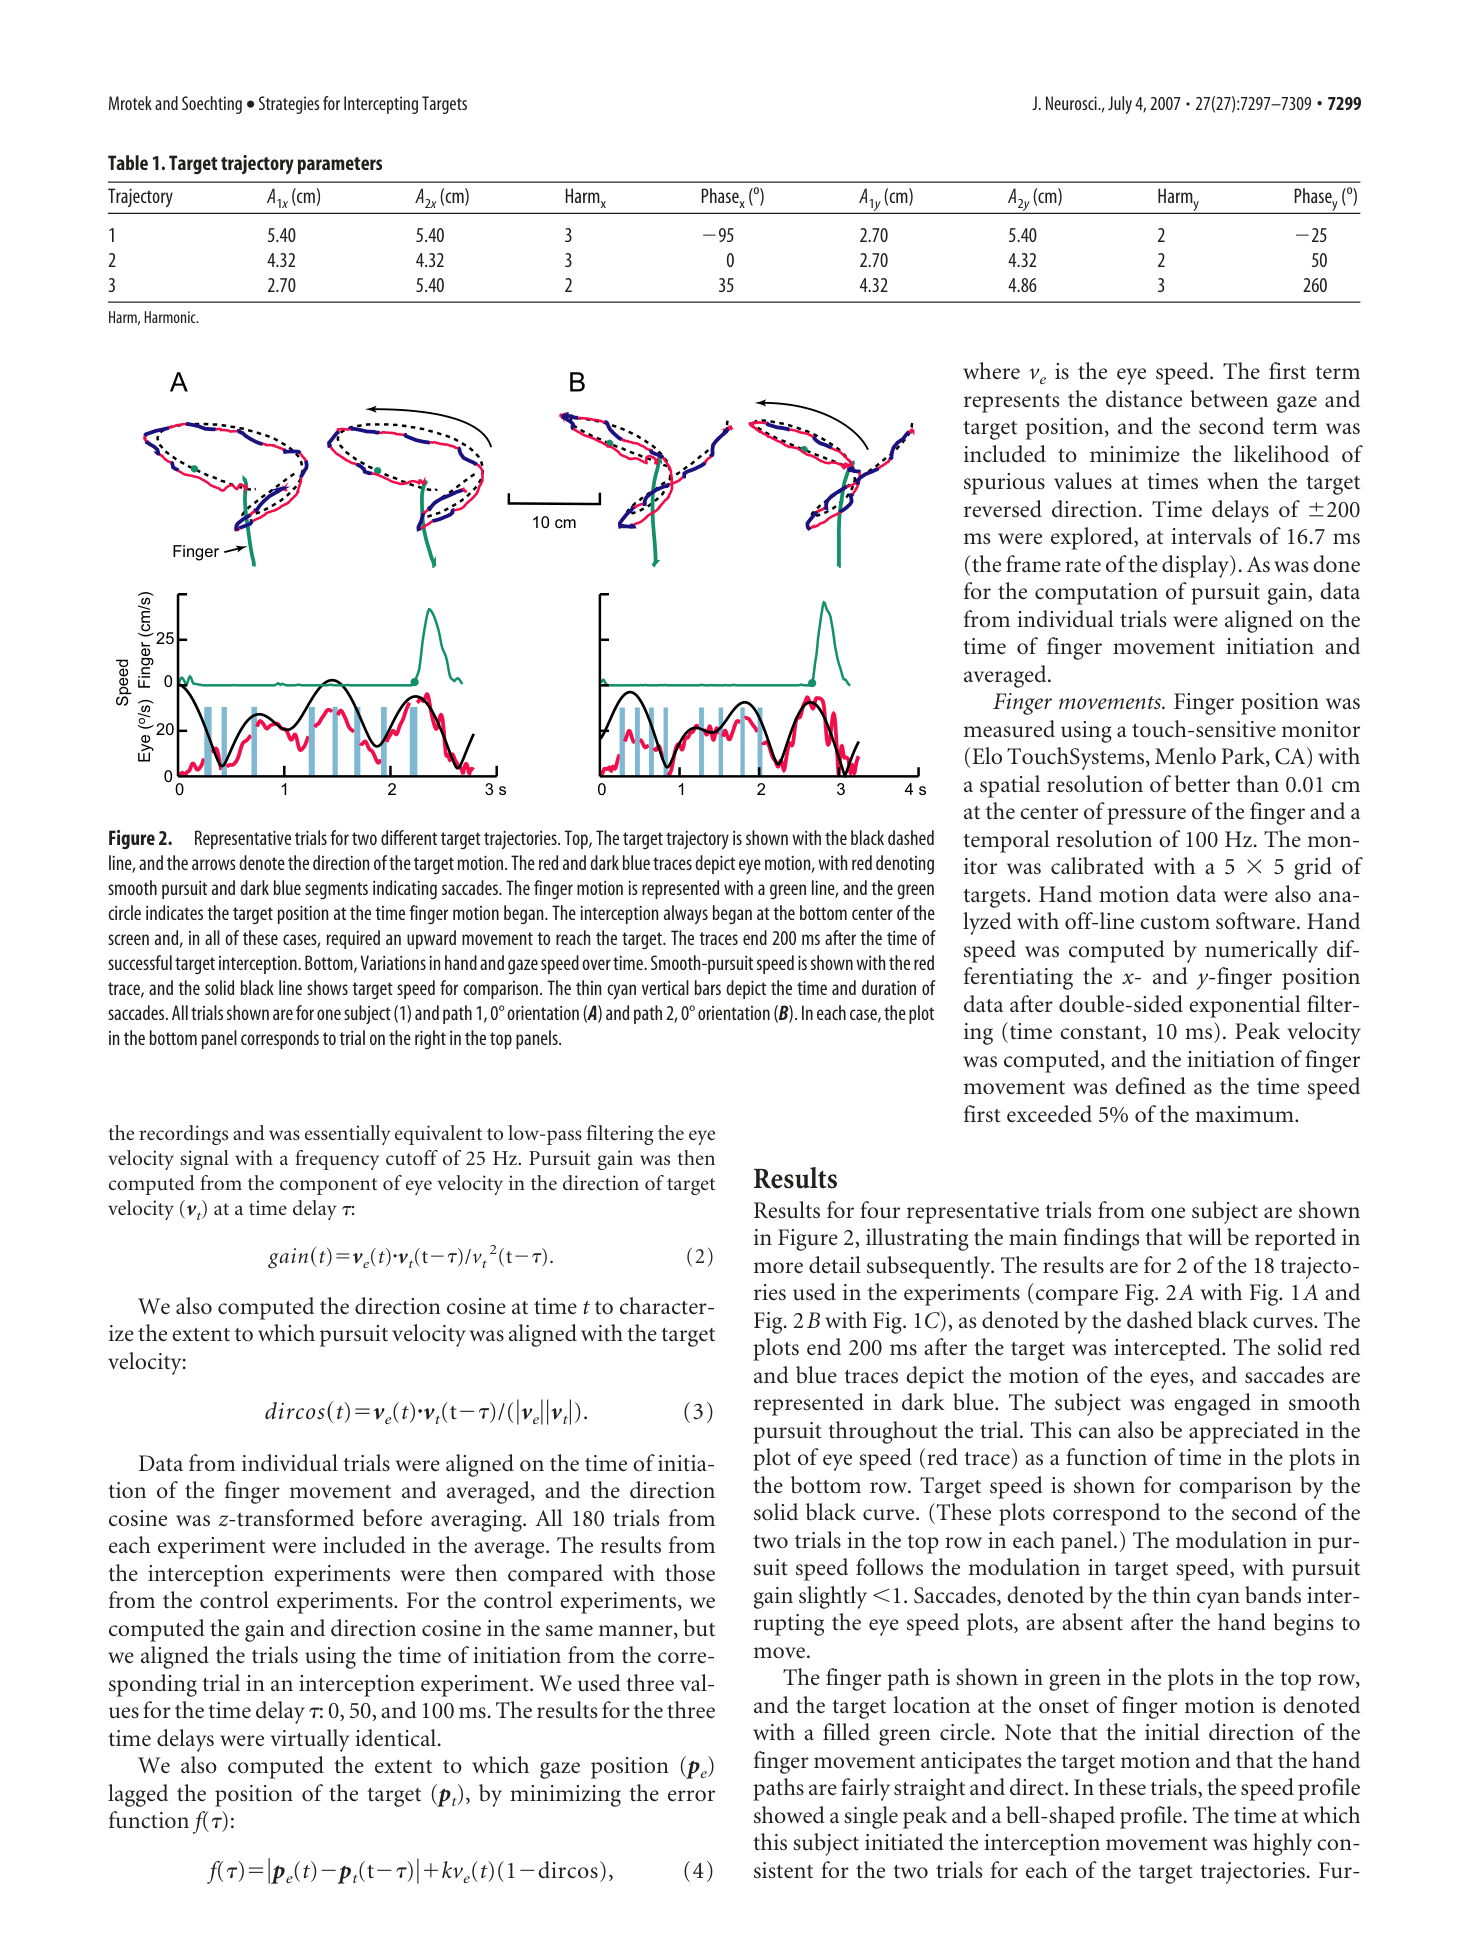 原文 Fig. 2 · PDF 第 3 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图2 · 眼手行为示例。 轨迹与速度共同展示追踪和拦截,原图右侧被截去。
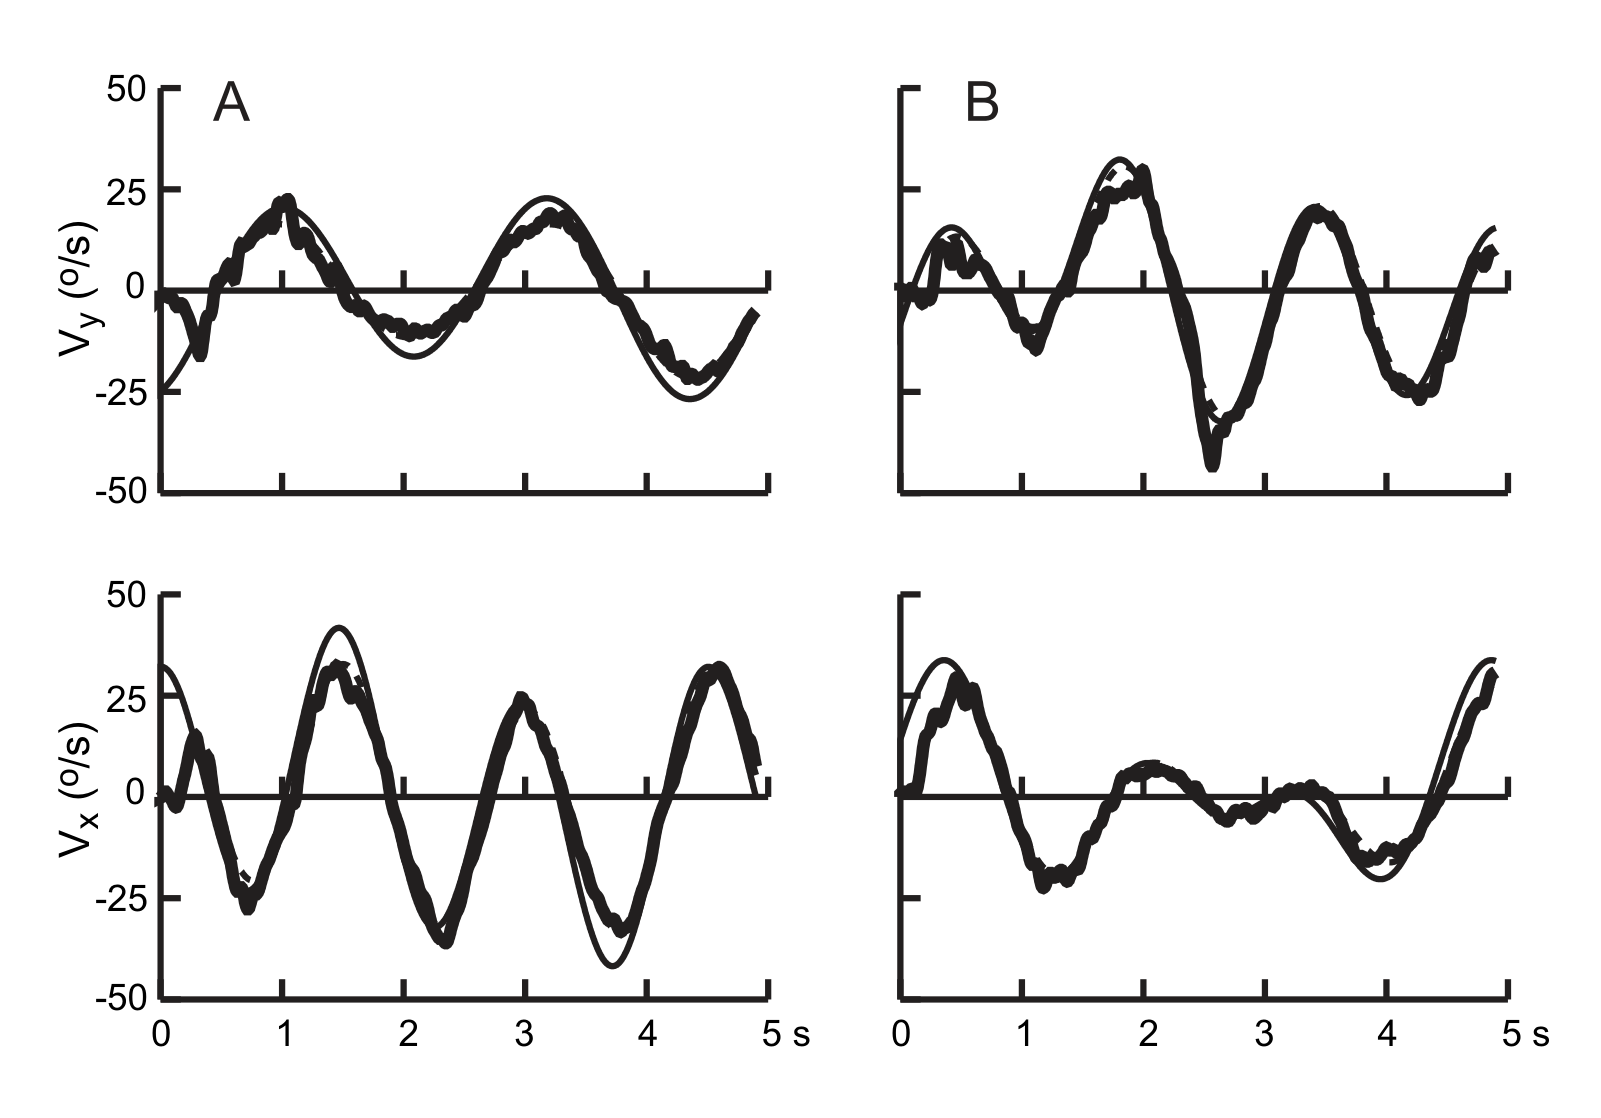 原文 Fig. 3 · PDF 第 4 页 · 原文图像 · 查看来源
图3 · 纯追踪控制。 眼和目标速度用于评估追踪质量。
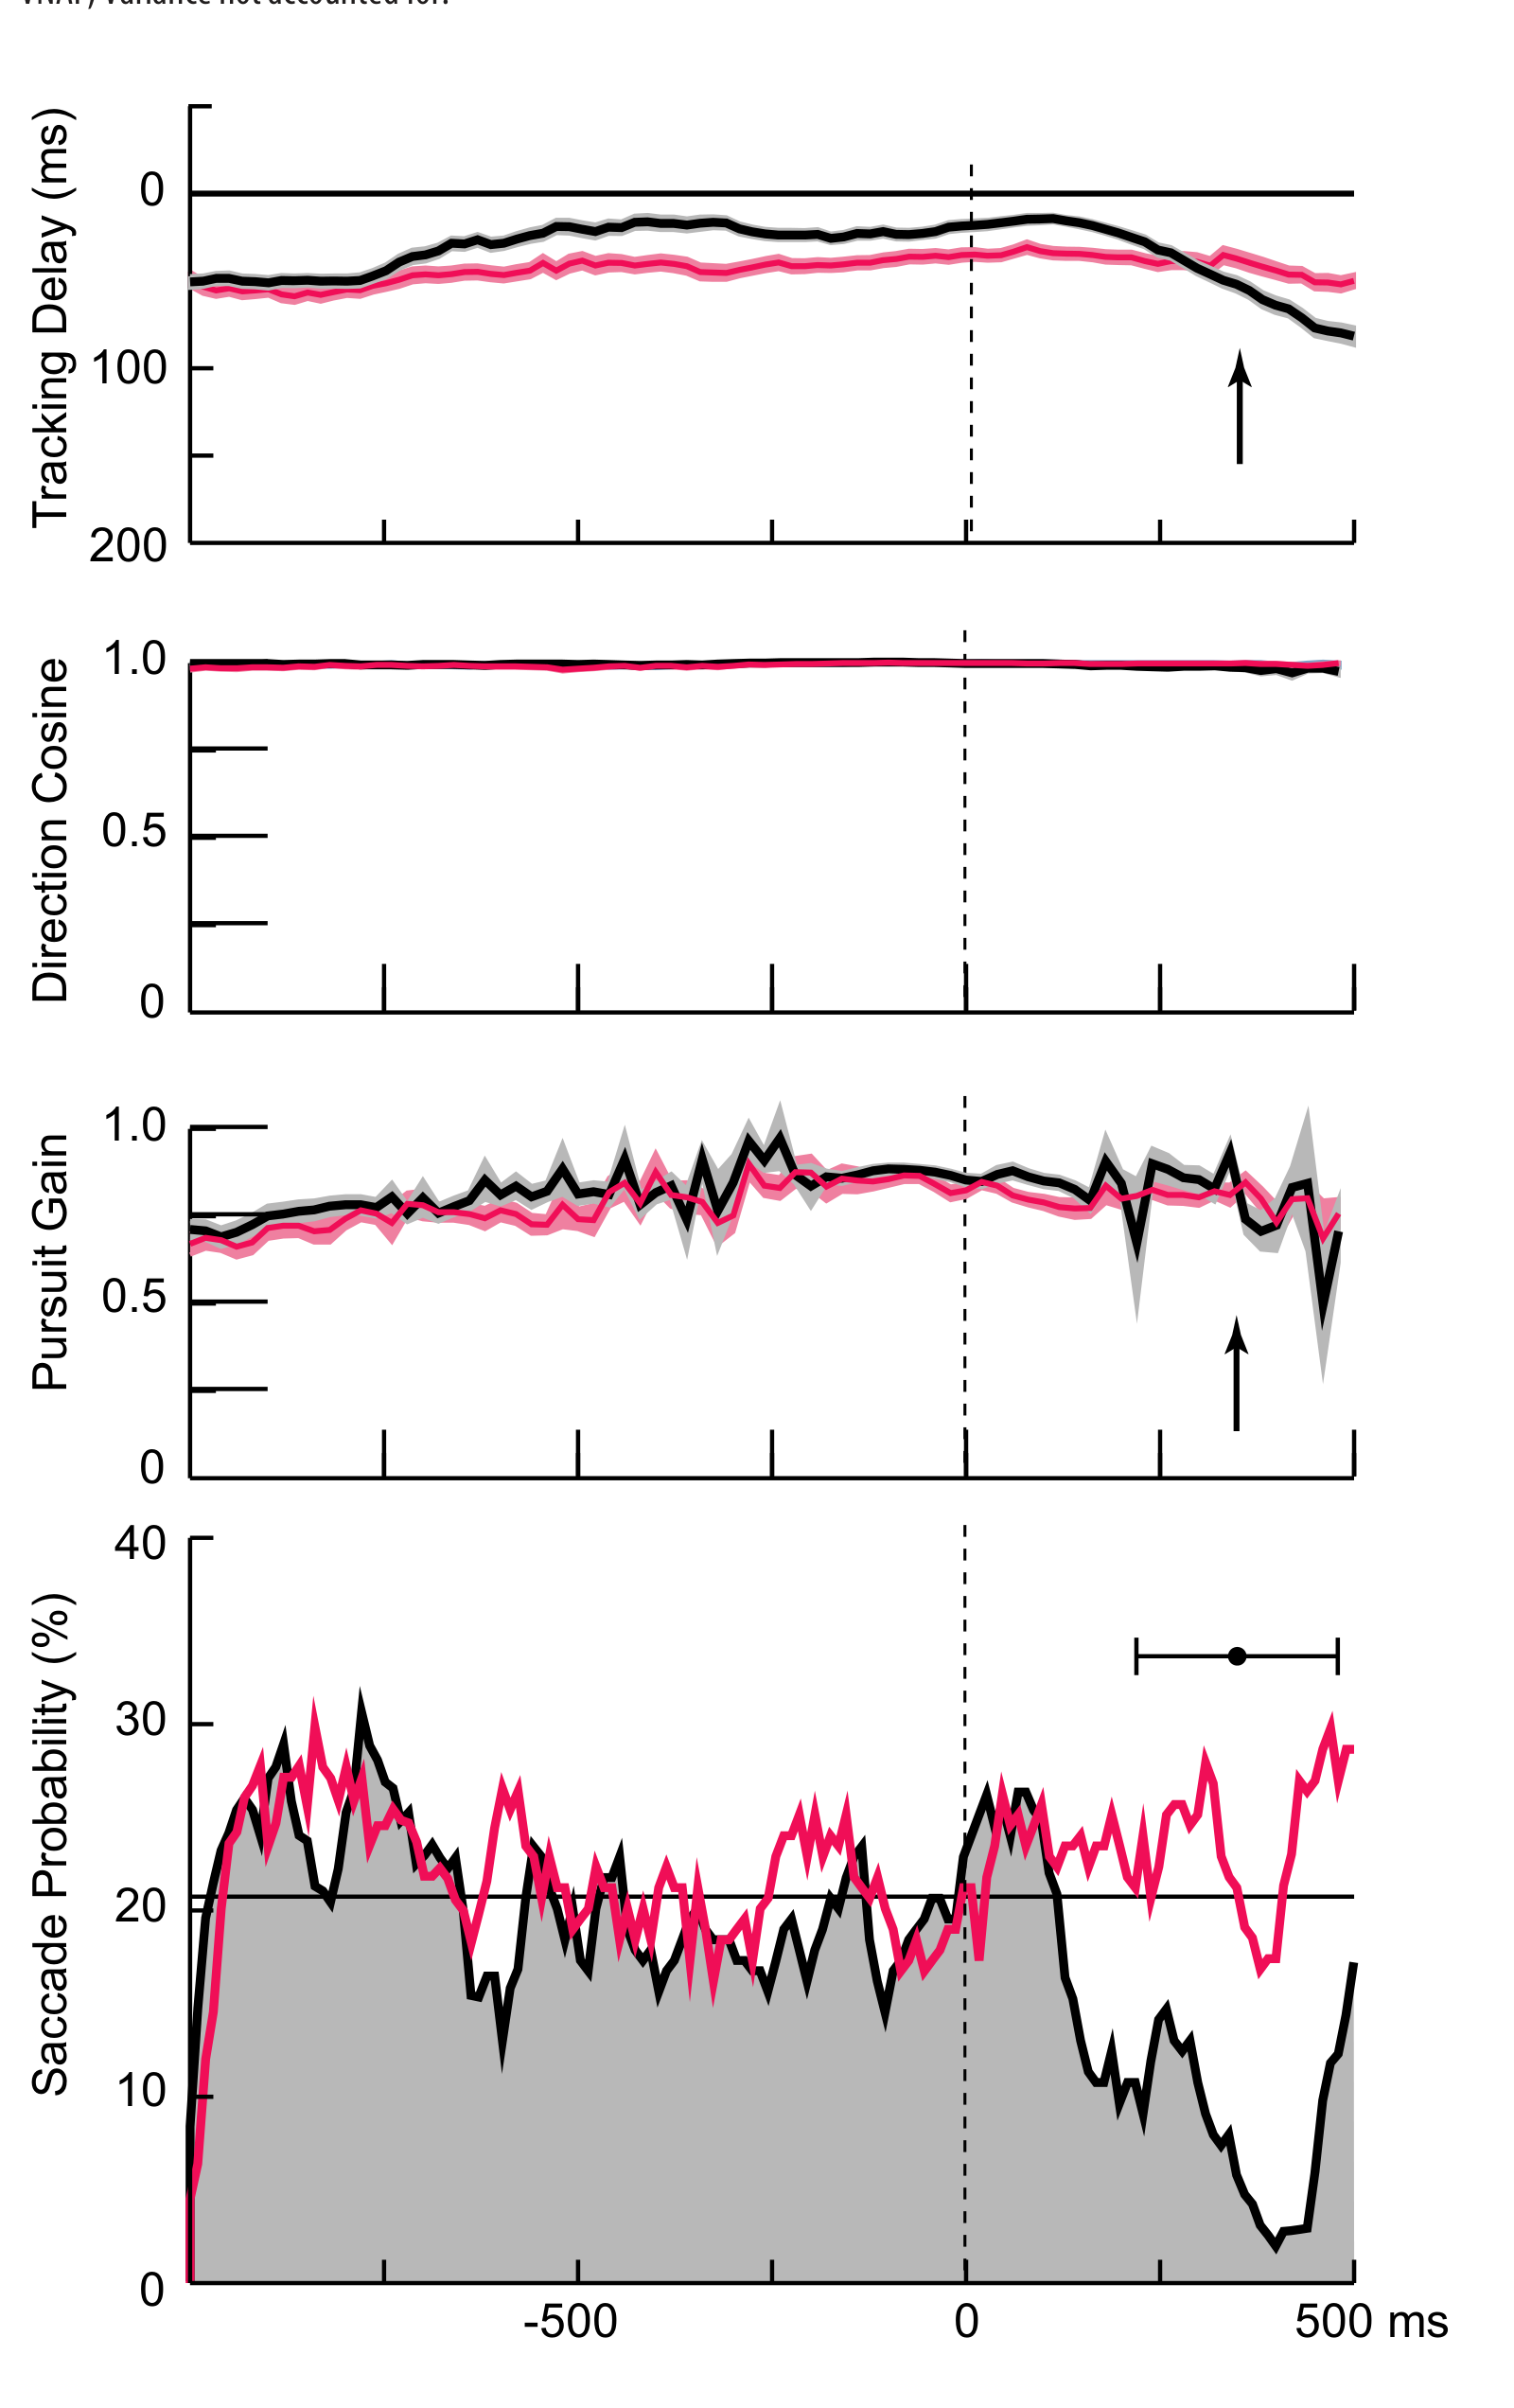 原文 Fig. 4 · PDF 第 5 页 · 原文图像 · 查看来源
图4 · 围绕手启动的眼动。 追踪增益、方向及扫视概率是不同指标。
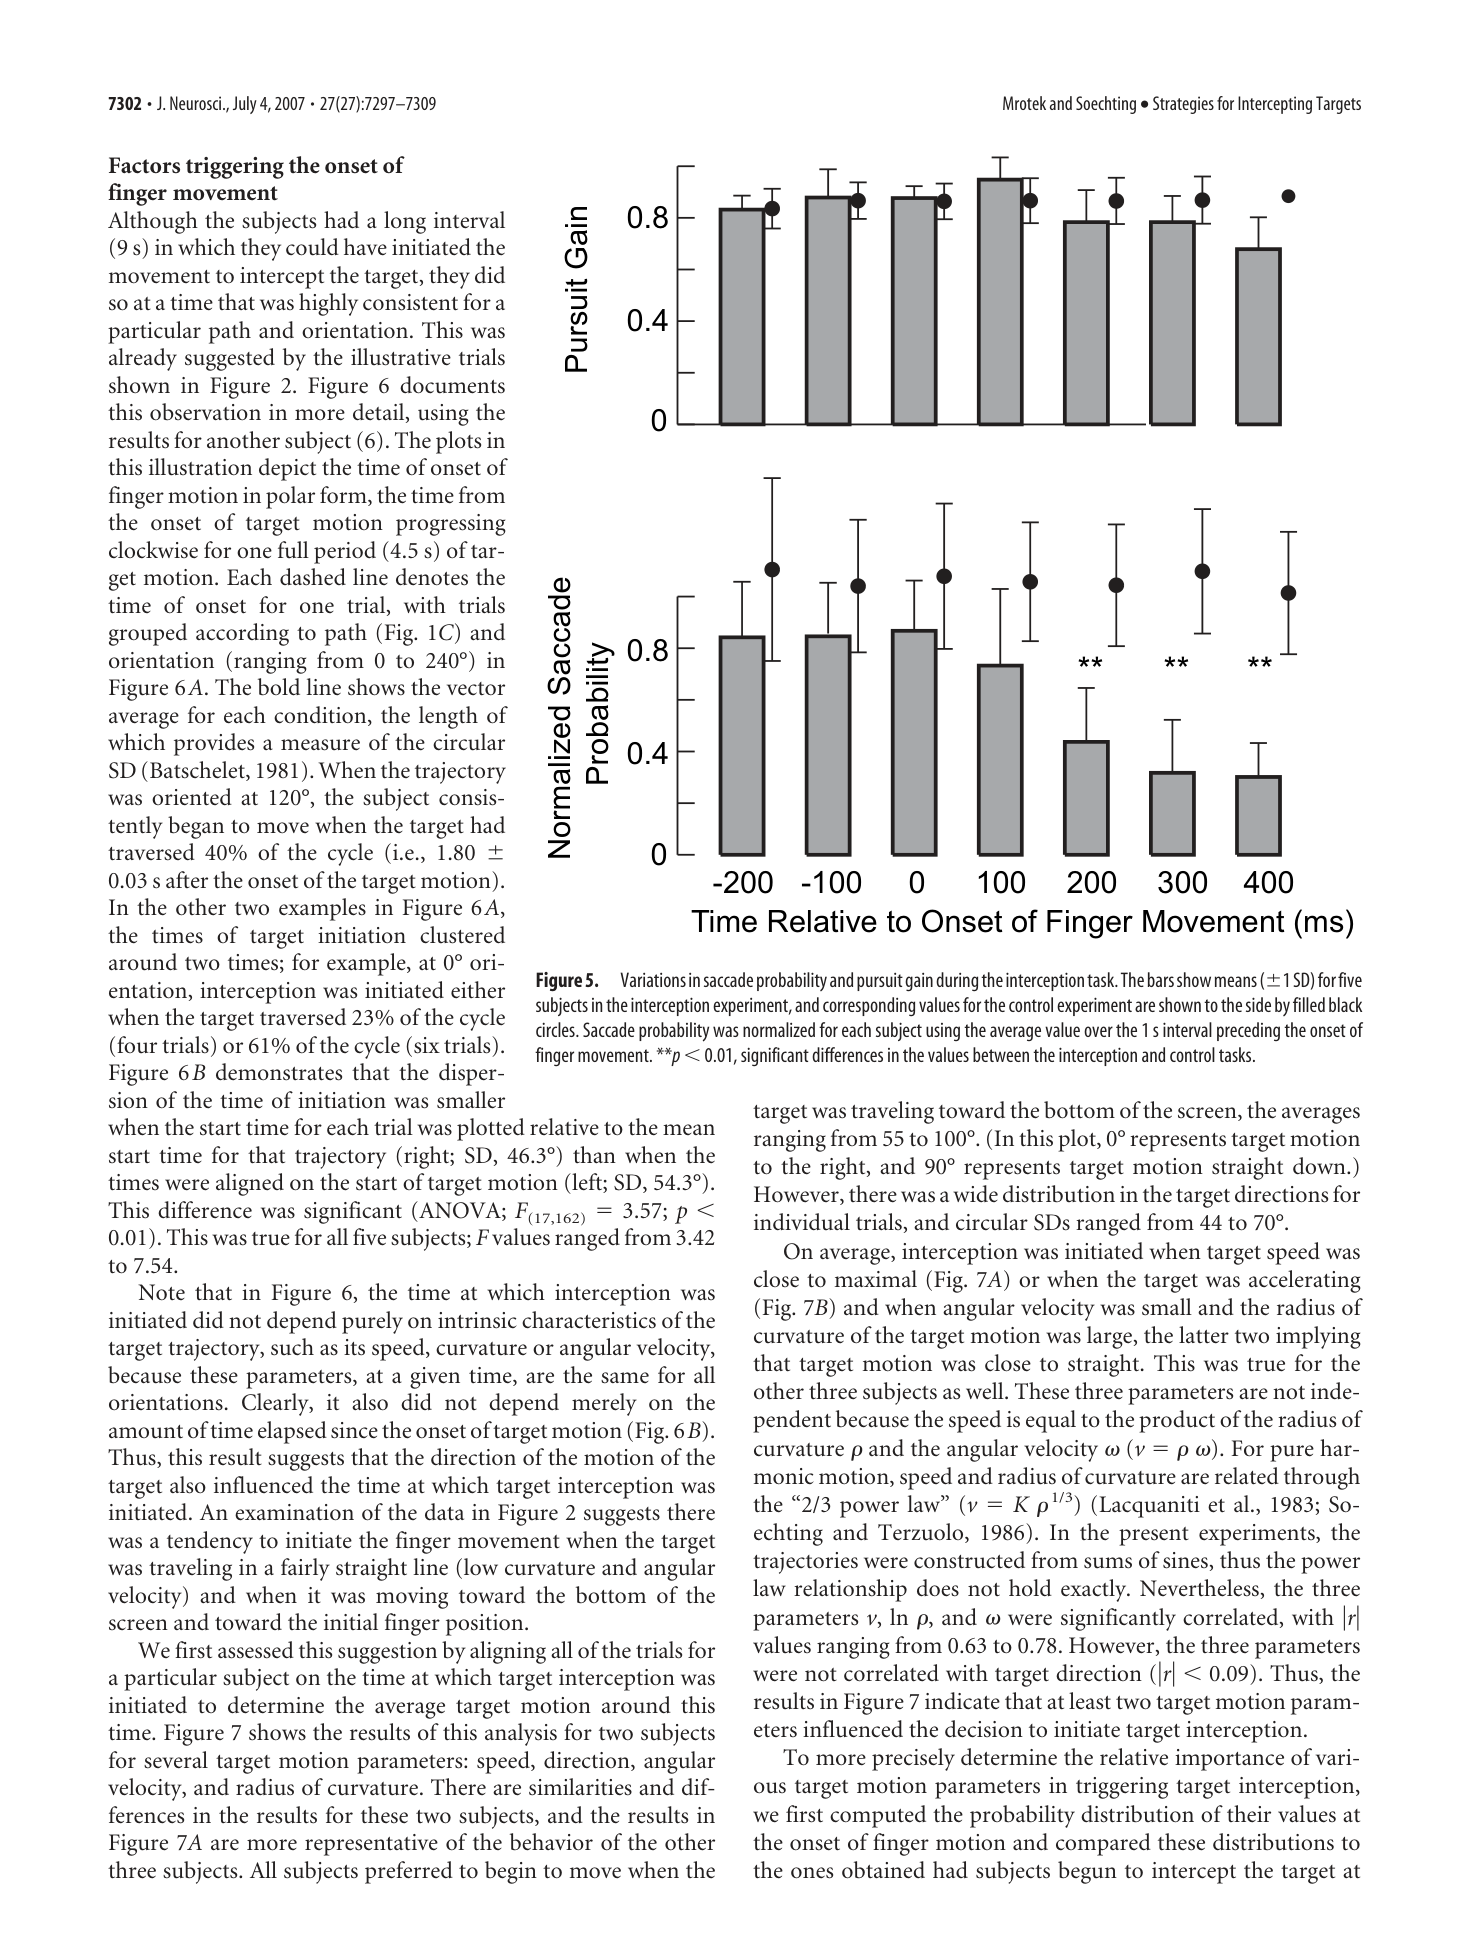 原文 Fig. 5 · PDF 第 6 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图5 · 眼动汇总。 扫视下降伴随手启动,关联不单独说明目的。
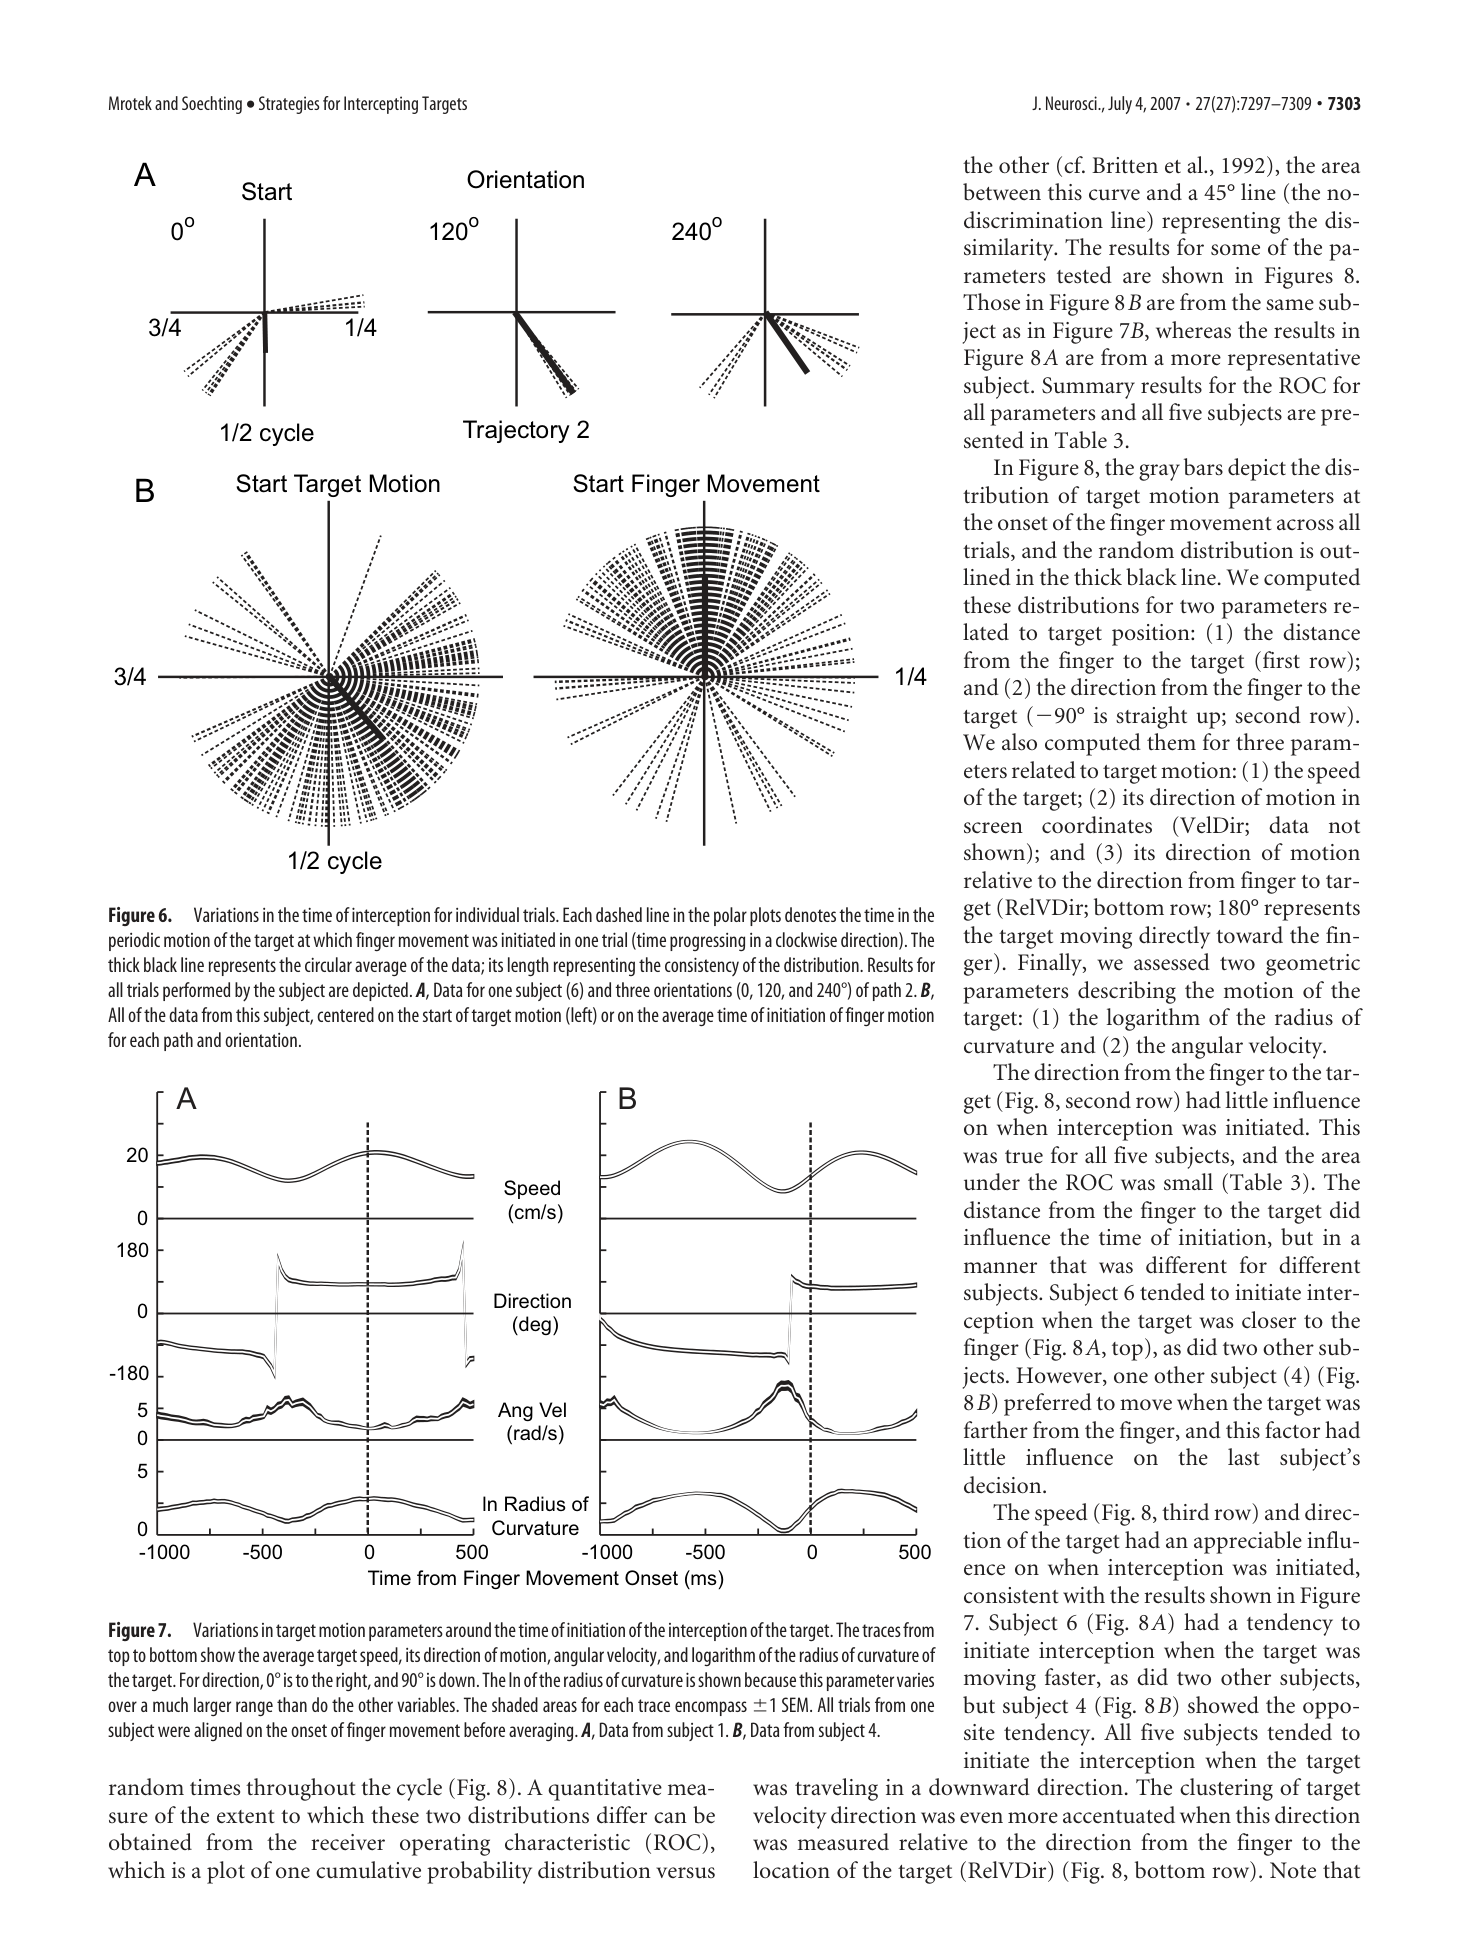 原文 Fig. 6 · PDF 第 7 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图6 · 启动相位。 实际时刻具有轨迹依赖性,不等于完全固定策略。
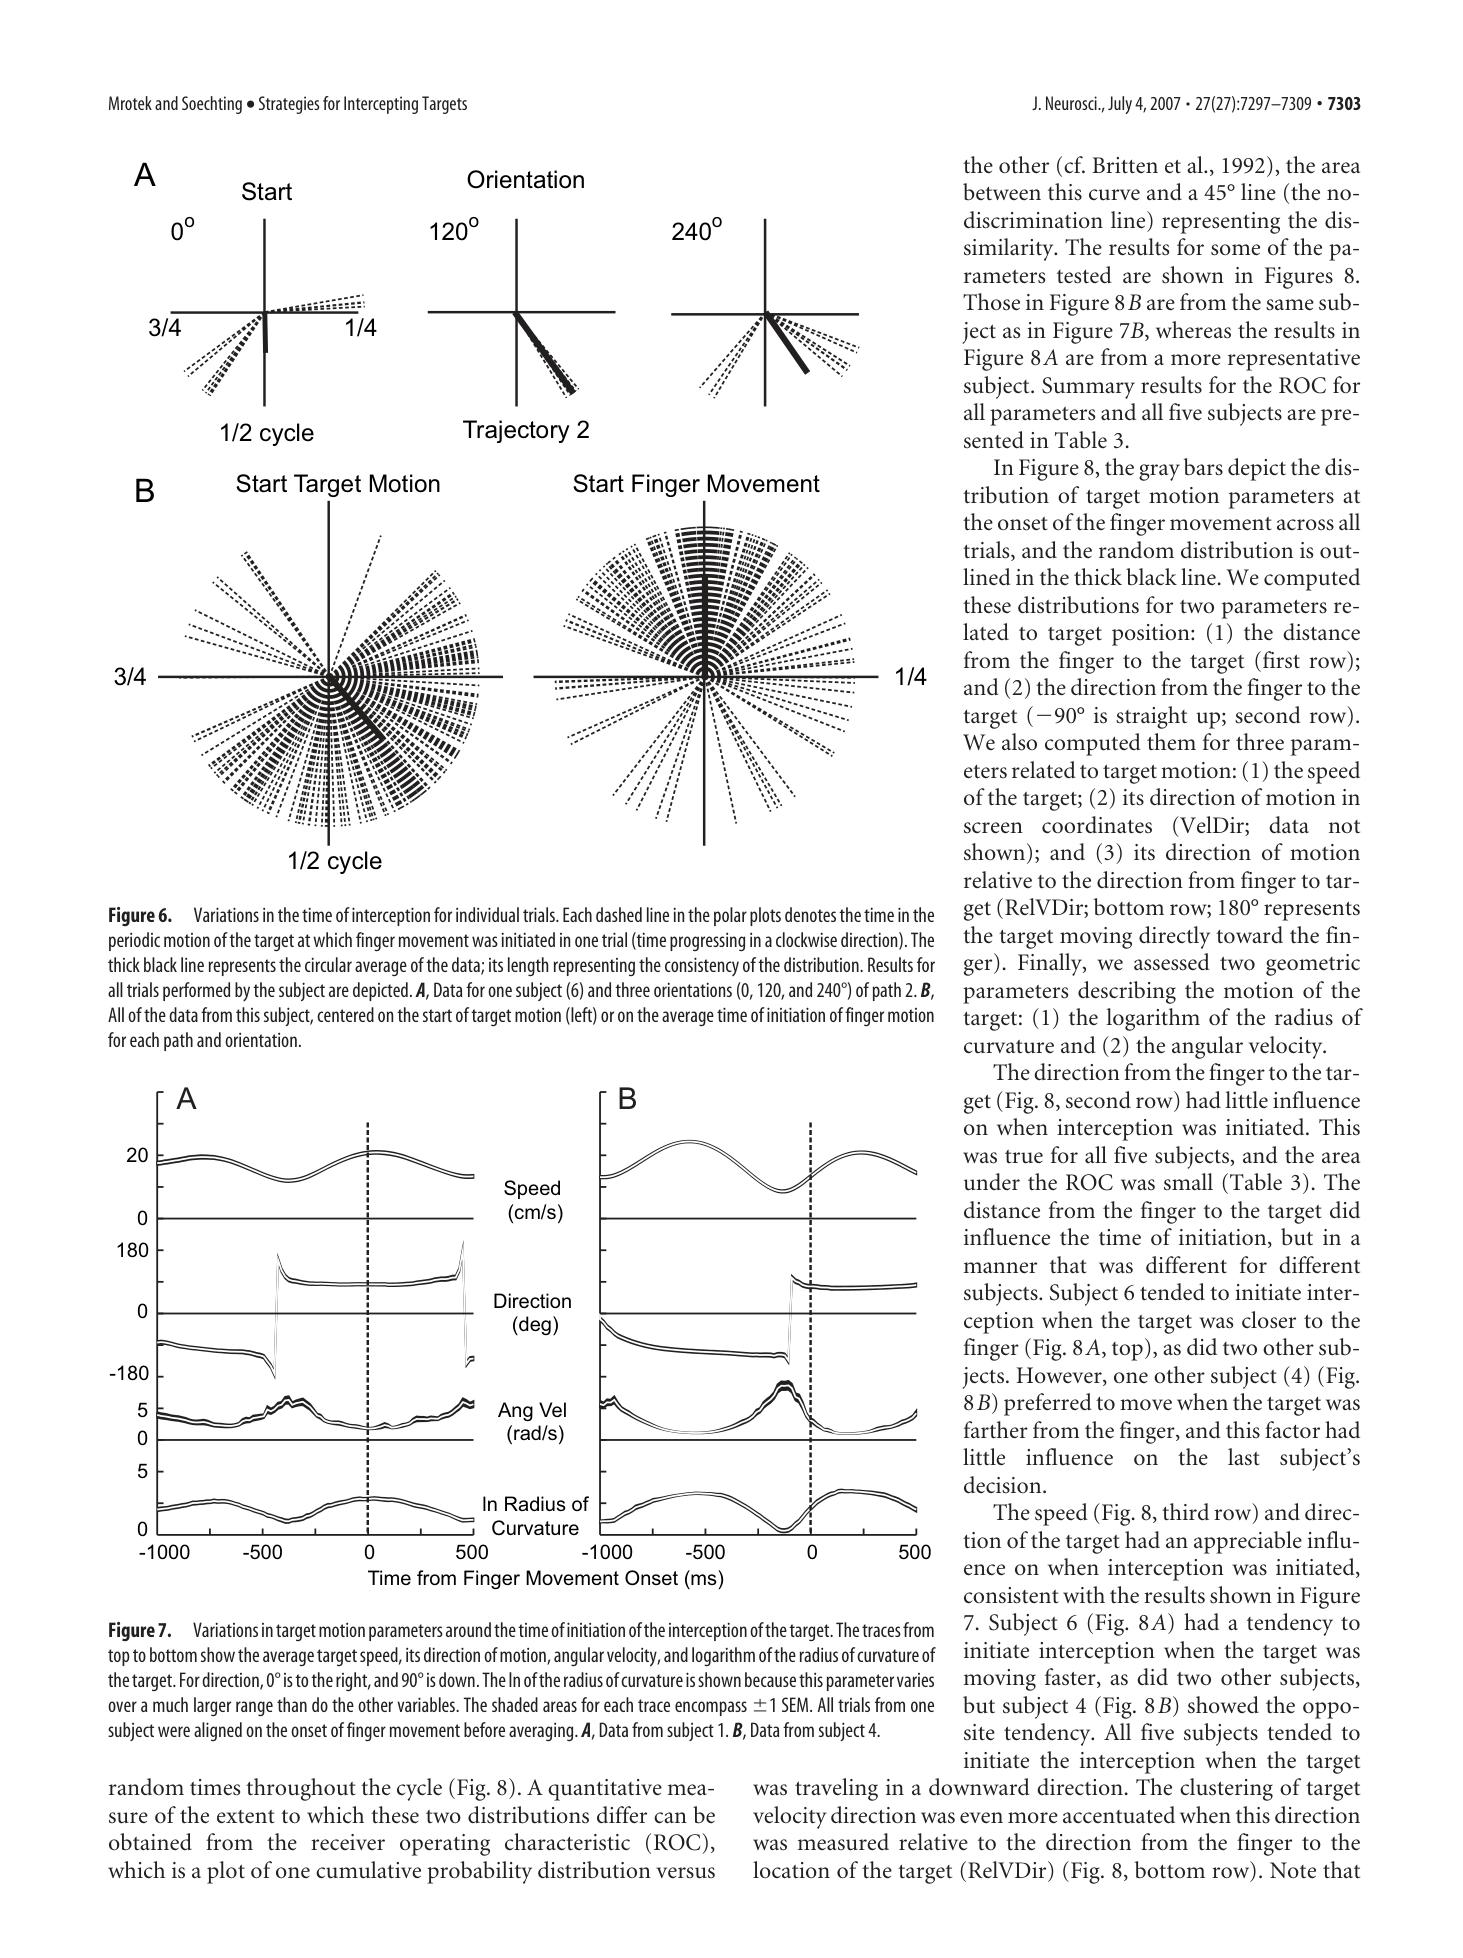 原文 Fig. 7 · PDF 第 7 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图7 · 启动附近目标参数。 多参数协变,需要完整列和轴标签才能解释。
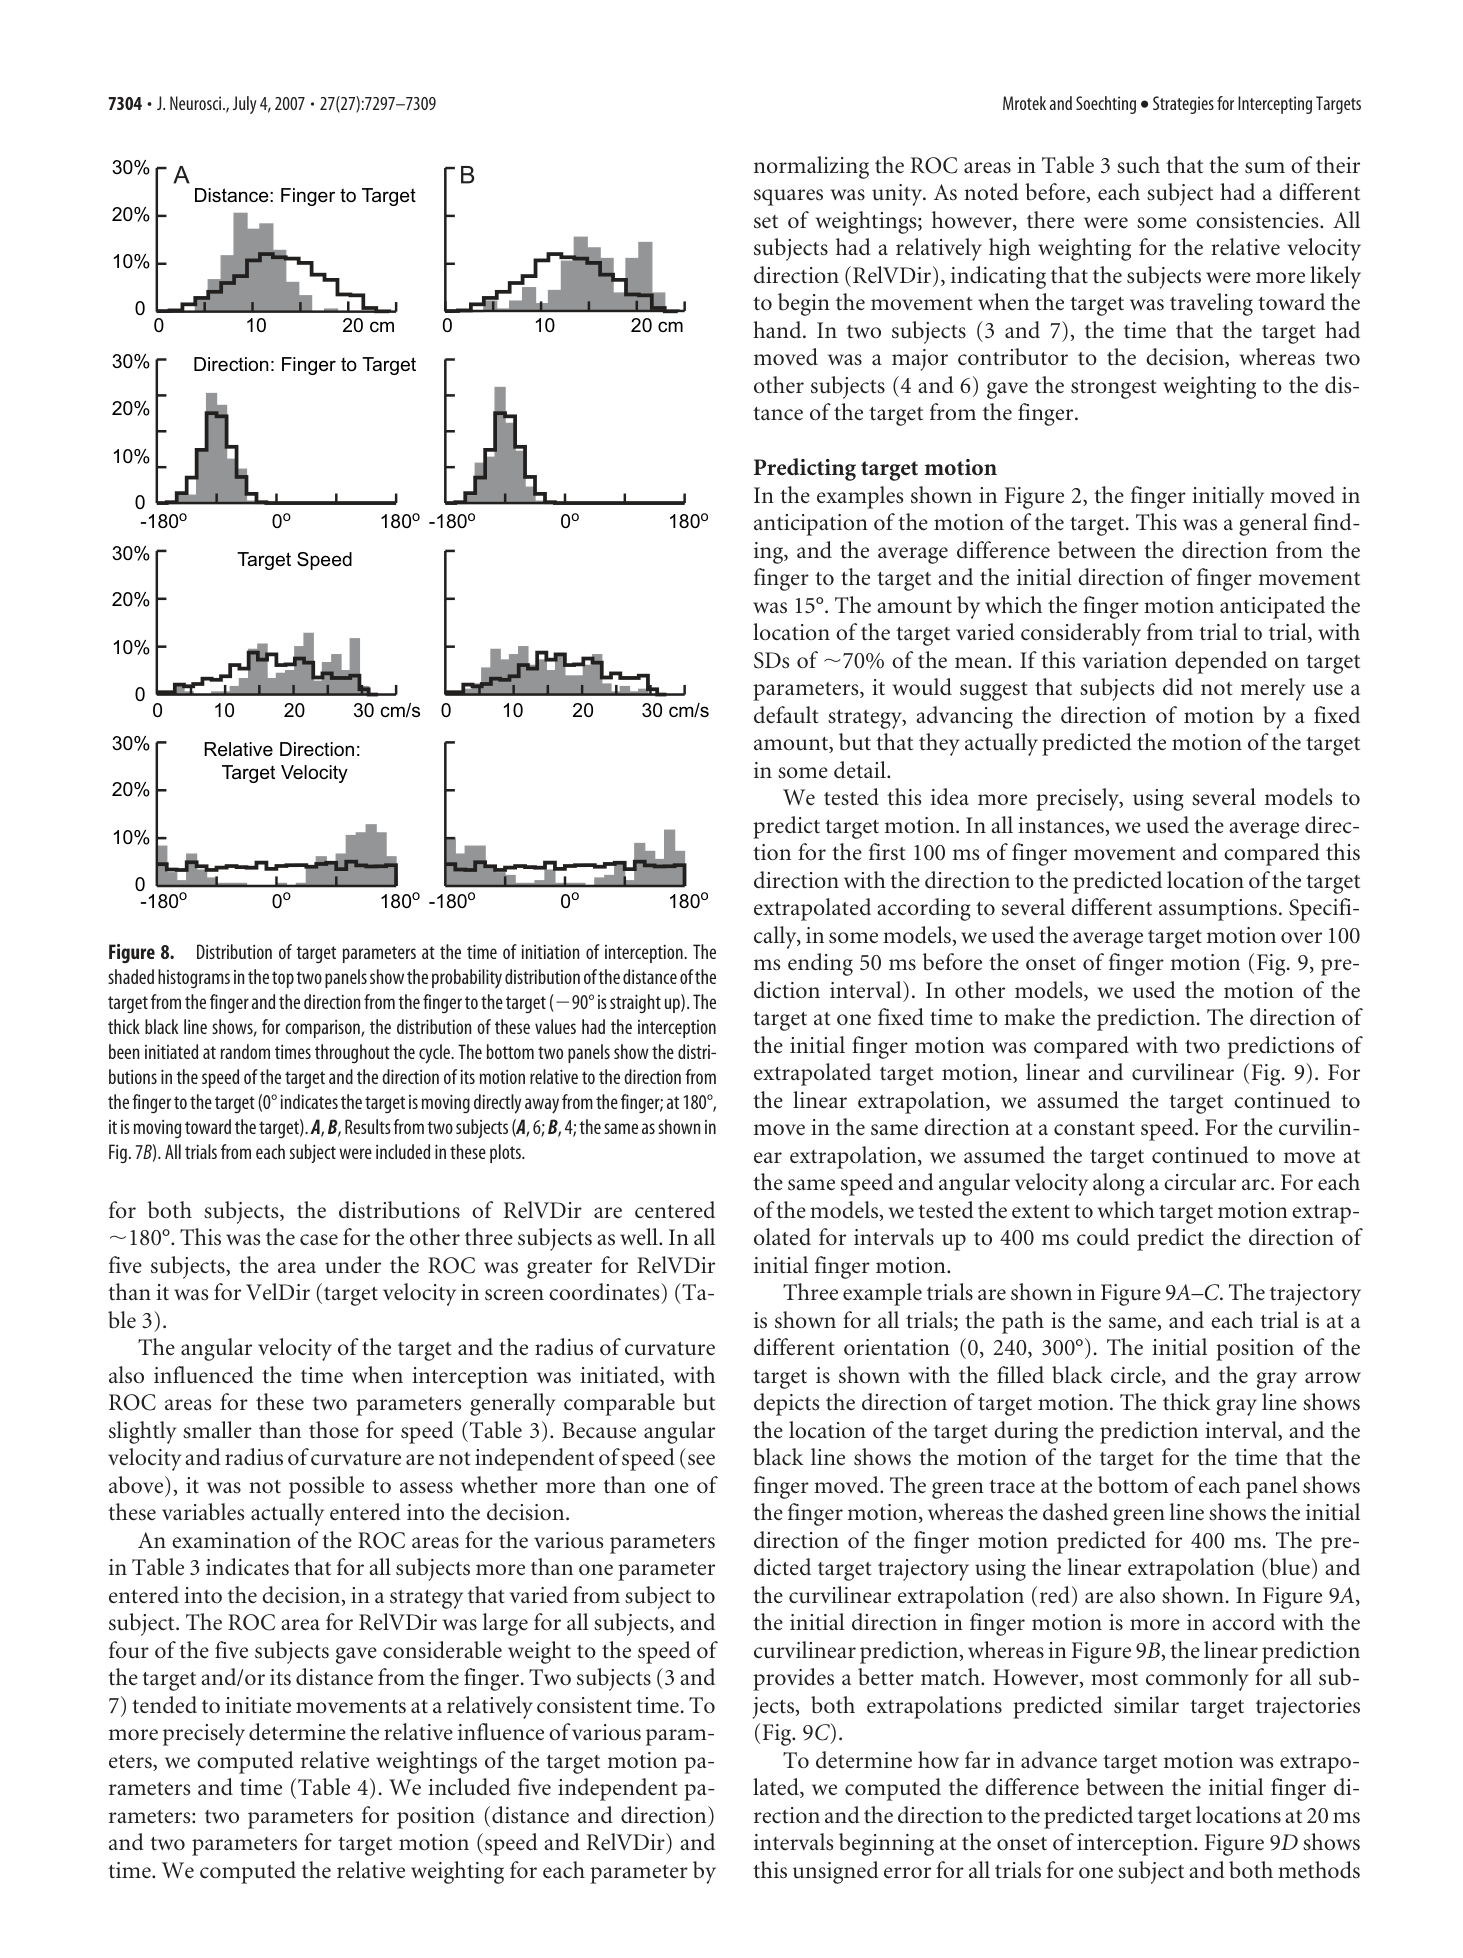 原文 Fig. 8 · PDF 第 8 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图8 · 参数分布比较。 实际与随机启动分布提供描述性策略证据。
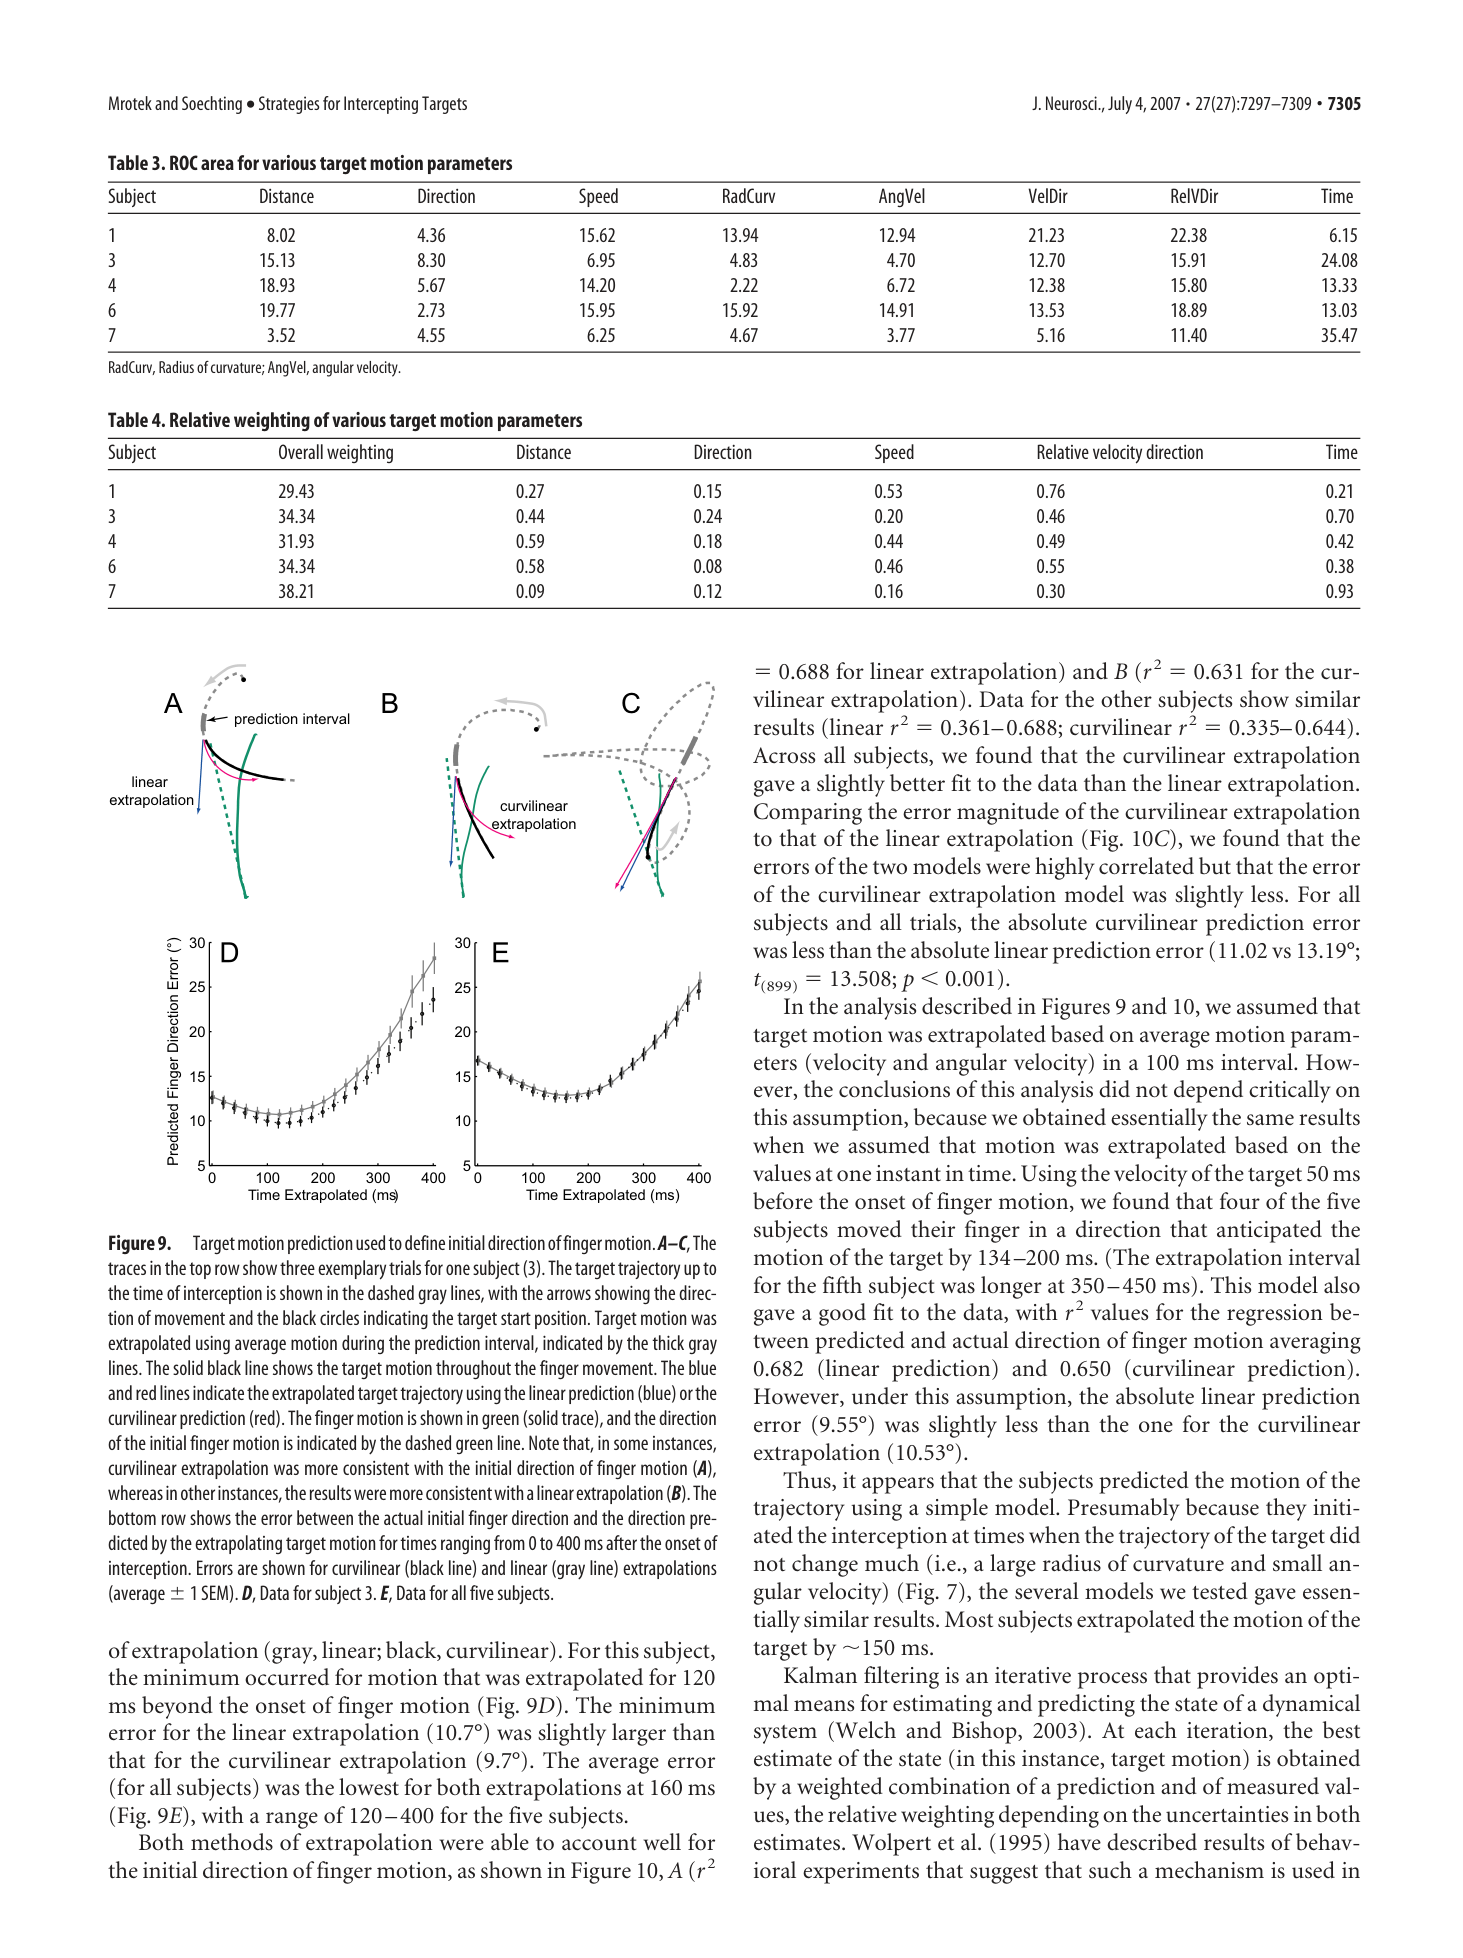 原文 Fig. 9 · PDF 第 9 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图9 · 初始方向的外推模型。 预测区间通过拟合选择,并非直接观察到的脑内时窗。
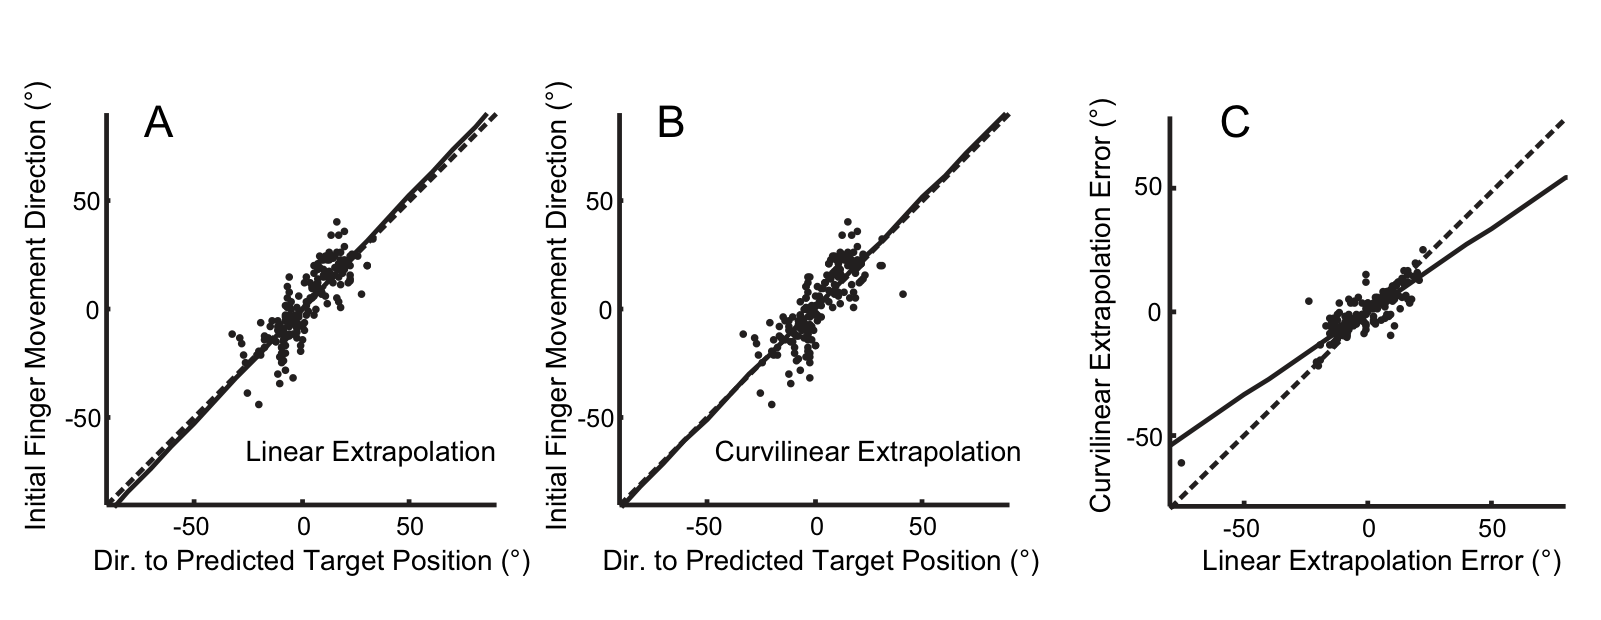 原文 Fig. 10 · PDF 第 10 页 · 原文图像 · 查看来源
图10 · 方向拟合。 线性与曲线外推均有解释力,优势取决于取样方式。
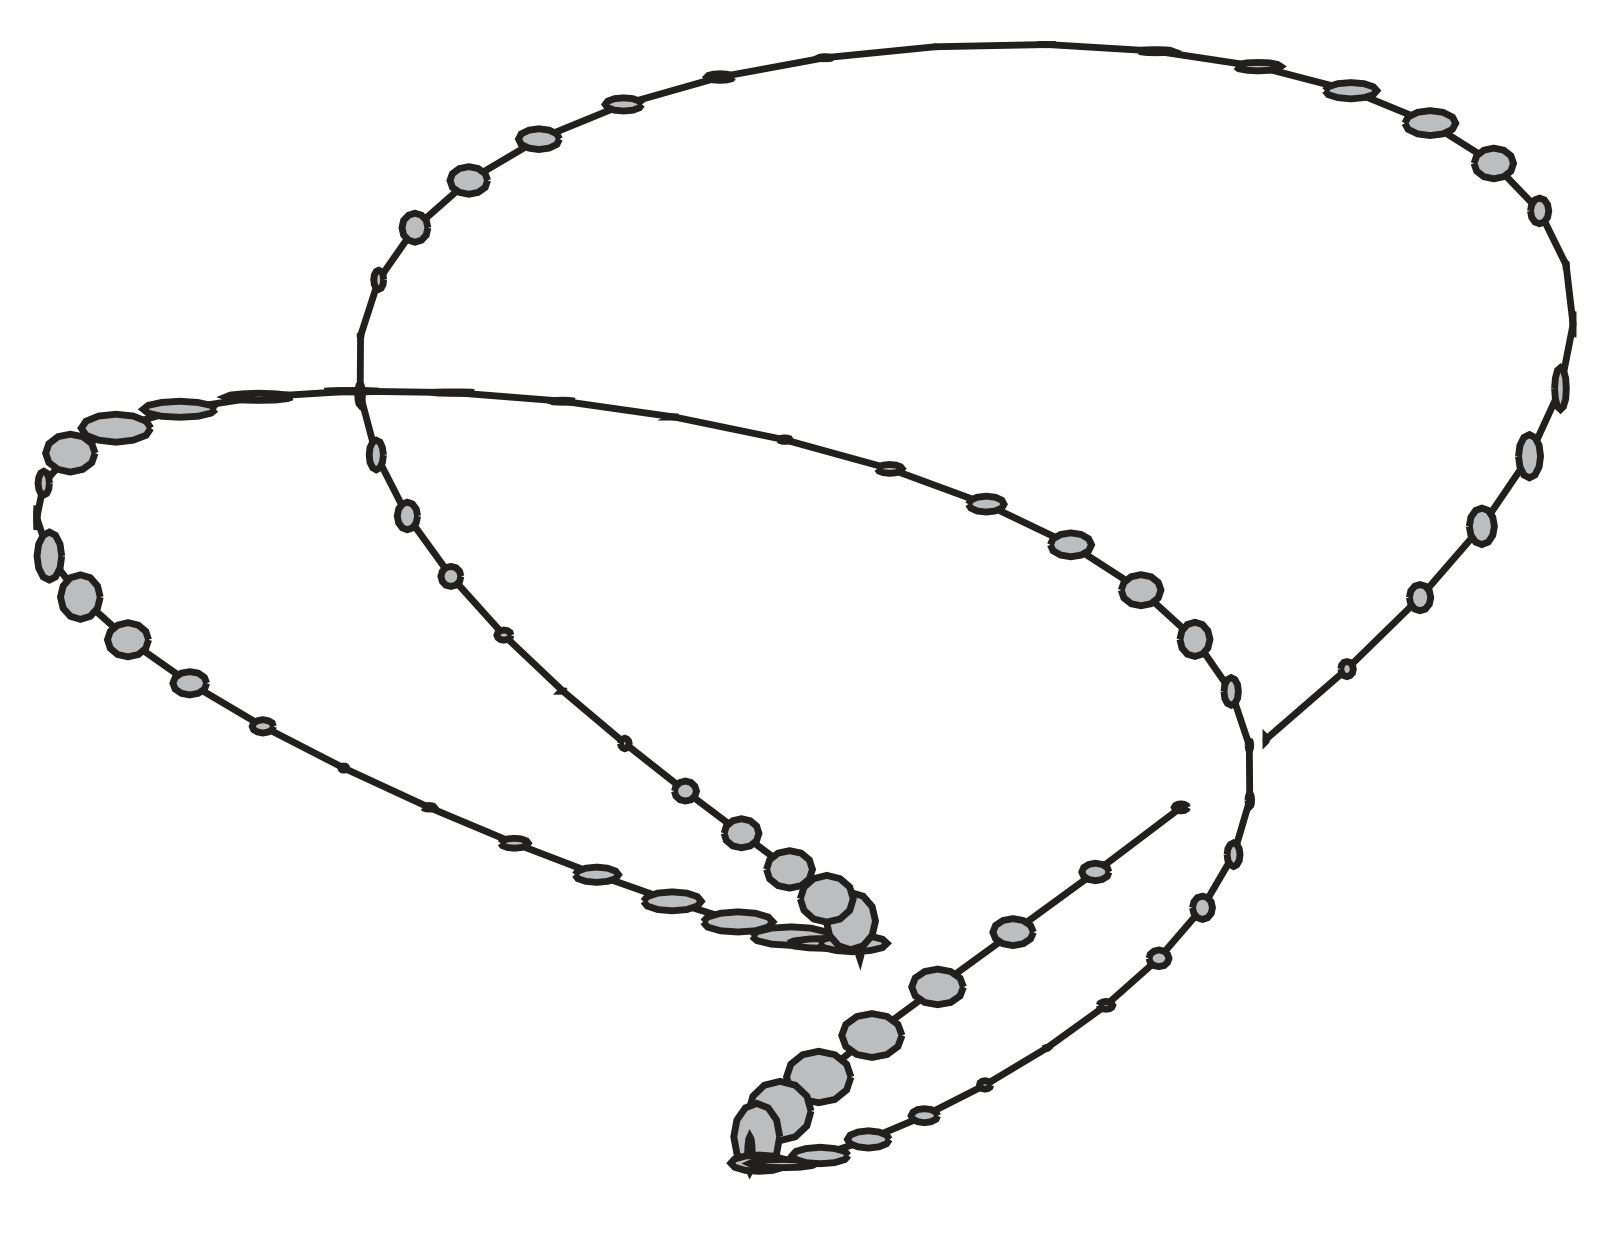 原文 Fig. 11 · PDF 第 10 页 · 原文图像 · 查看来源
图11 · 预测误差示意。 椭圆来自所用估计模型,不是直接测量的主观不确定性。
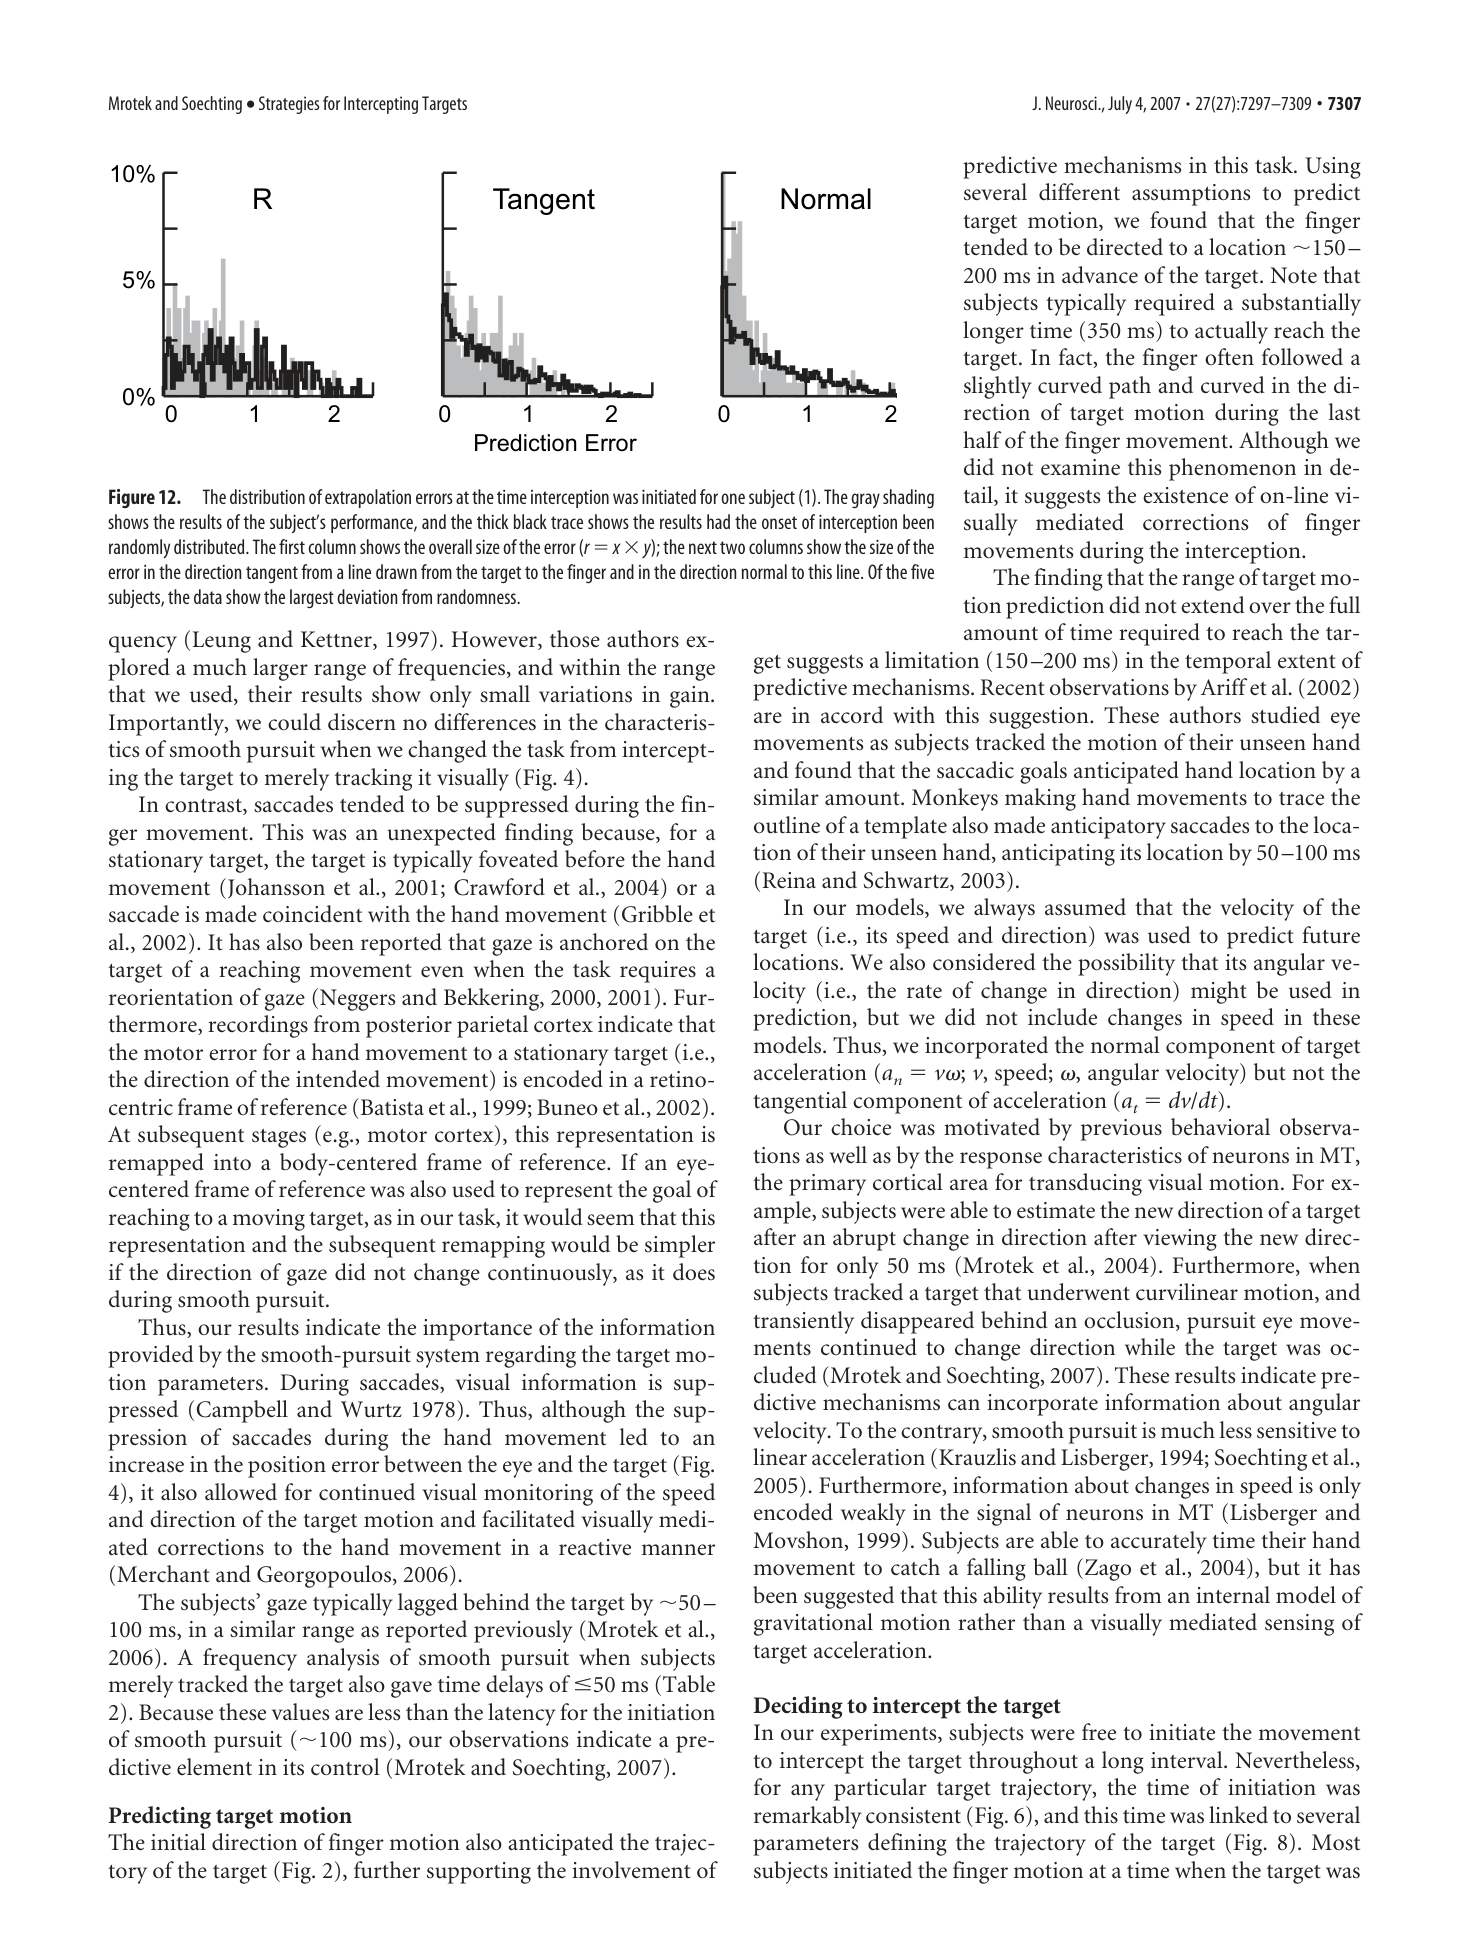 原文 Fig. 12 · PDF 第 11 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图12 · 预测误差与启动。 当前模型区分实际和随机启动有限,不能否定全部最优策略。
讨论与解读边界
目标时程、方向、距离及曲率有相关性,描述性权重不保证因果分离。反复呈现的周期轨迹也可能被学习。本文没有神经记录,不能由扫视下降推定PPC参考系发生何种变化;没有直接阻断视觉,在线控制贡献需用扰动进一步检验。
思考问题
- 在保持目标状态相似时打乱其历史和未来规律,启动策略及预测提前量是否改变?
- 短暂中断视觉或安排扫视后,哪一段手轨迹受损,能否验证连续监测的解释?