G05 · Hitting a moving target: Perception and action in the timing of rapid interceptions
James R. Tresilian (2005) Perception & Psychophysics, 67(1), 129–149. doi:10.3758/BF03195017
这篇综述主张,快速手动击打的计时可由预先设定的运动时长与启动规则解释。它强调与连续控制相容不等于独有证据,但没有证明所有拦截都不需要反馈。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
击打要求接触时手仍在运动,与到达后等待的捕捉不同。本文重新评估两类任务中预编程与在线控制的证据。
研究思路
用共同控制框架比较operational timing、tau耦合和所需速度控制,检查运动时长、精度及双相速度曲线是否能区分模型。
方法
叙述性和理论综述,整合既有击打、捕捉及心理物理研究,没有统一新增样本。部分图是引用数据,部分是任务、信息流程及可能的神经机械实现示意。
作者把预编程限定为启动输出之后计时不再由外部感觉调整,仍允许启动前的信息更新和某些方向调整。方程中的传输延迟及运动程序不等于直接测出的独立神经模块。
主要结果
运动时长随目标速度、动作幅度和允许时间窗变化,表明简单固定时长触发规则不足;可调程序提供一种解释,但不是唯一可能。
启动变异大于接触变异、tau变量相关或运动反转,都可由不止一种模型产生。作者据此要求模型提供有区分力的预测,而非仅复现某个形状。
双相预编程可解释部分先慢后快的动作,但与离散反馈修正在当时数据上仍难区分。用惊跳触发检验第二相是建议,并非本文完成的实验。
逐图解读
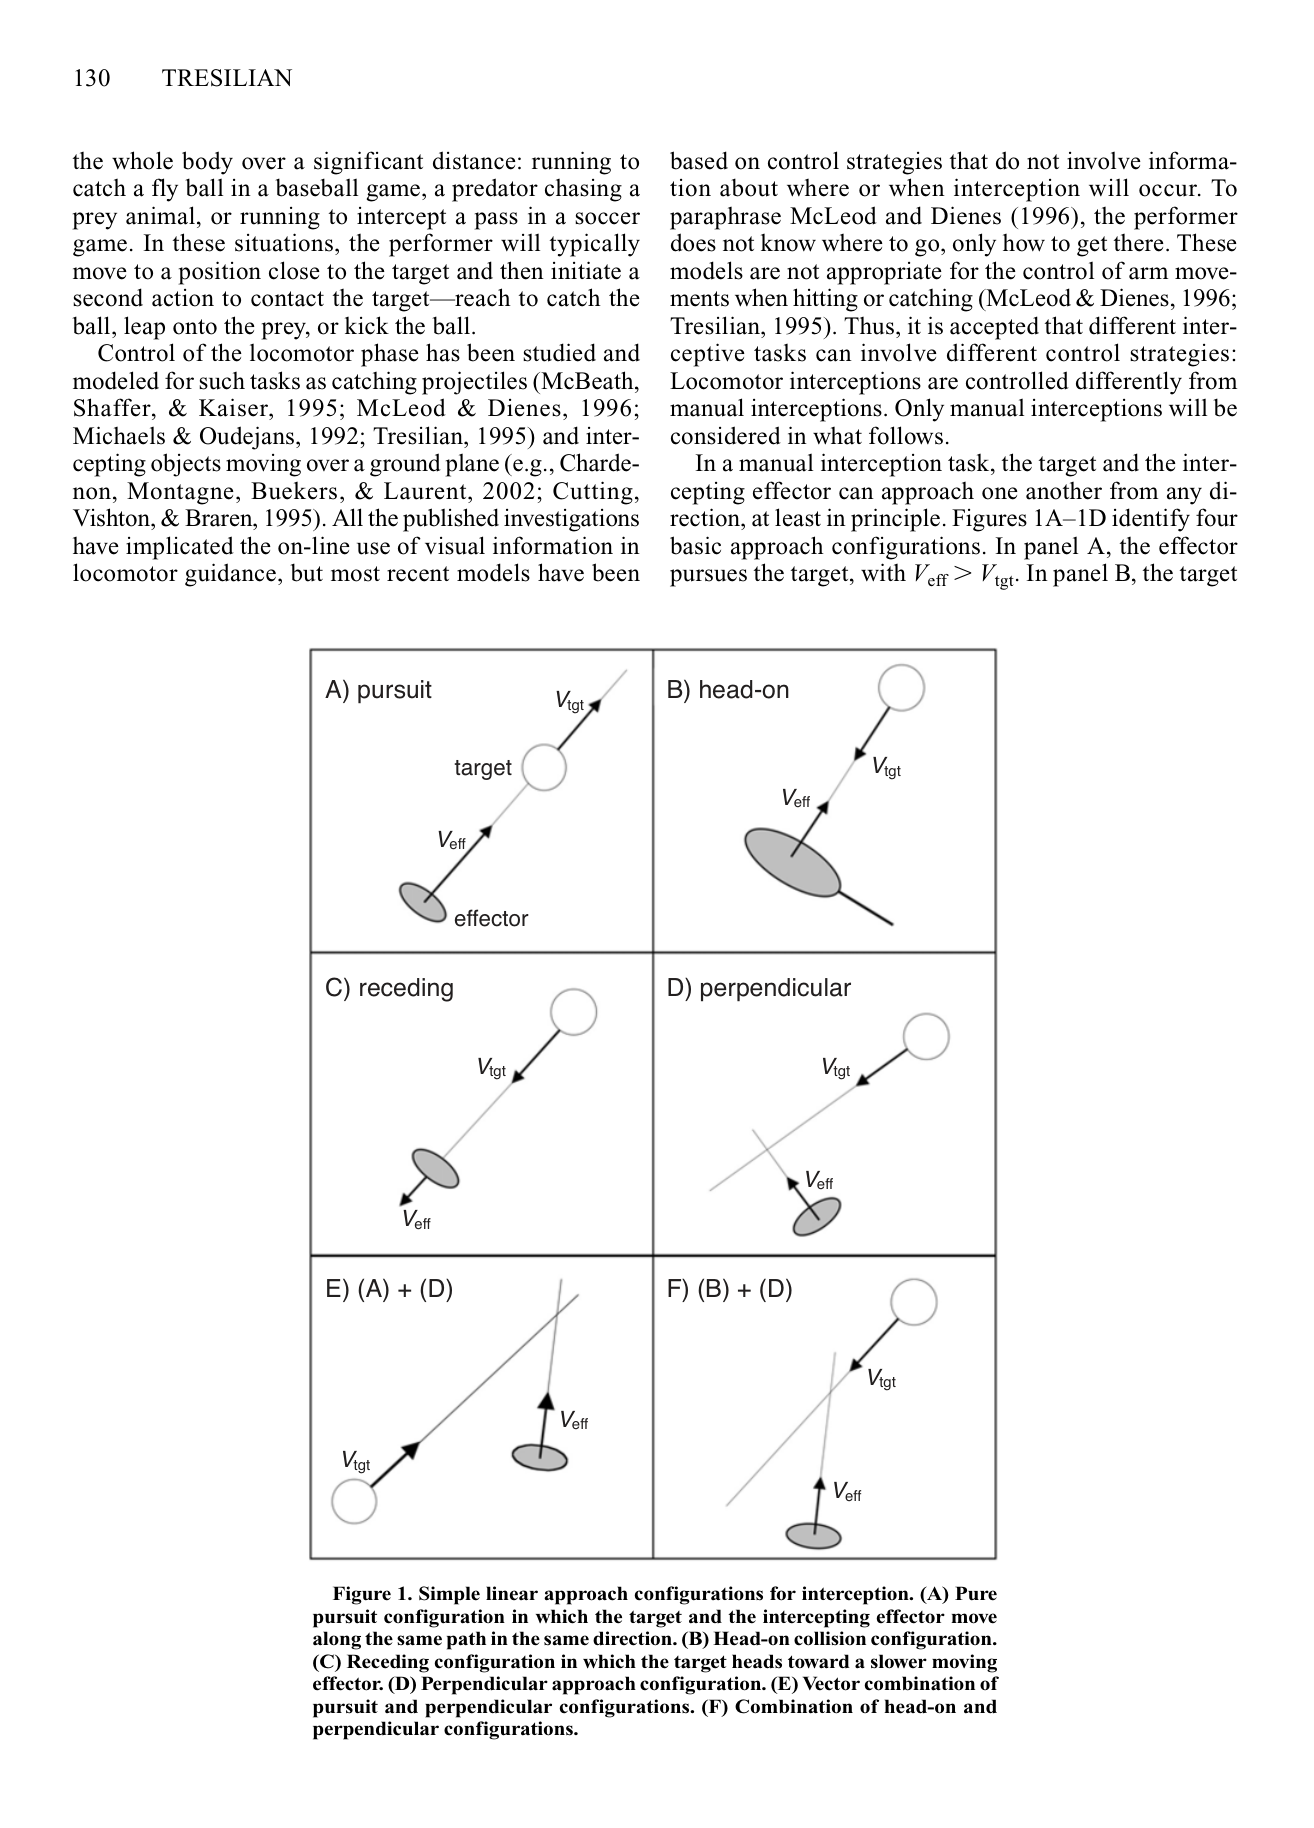 原文 Fig. 1 · PDF 第 2 页
图1 · 拦截几何分类。 接近、远离和追随等构型具有不同控制要求。
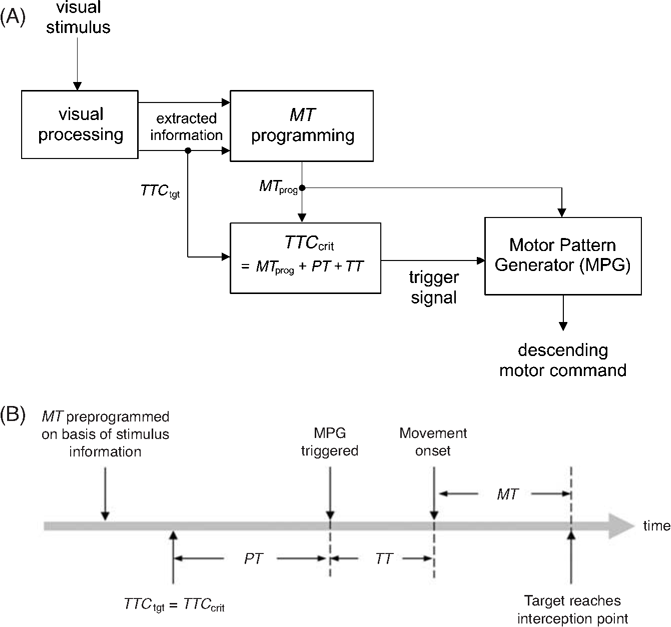 原文 Fig. 2 · PDF 第 4 页
图2 · 预编程计时流程。 运动时长和传输时间共同决定触发阈值,是模型结构。
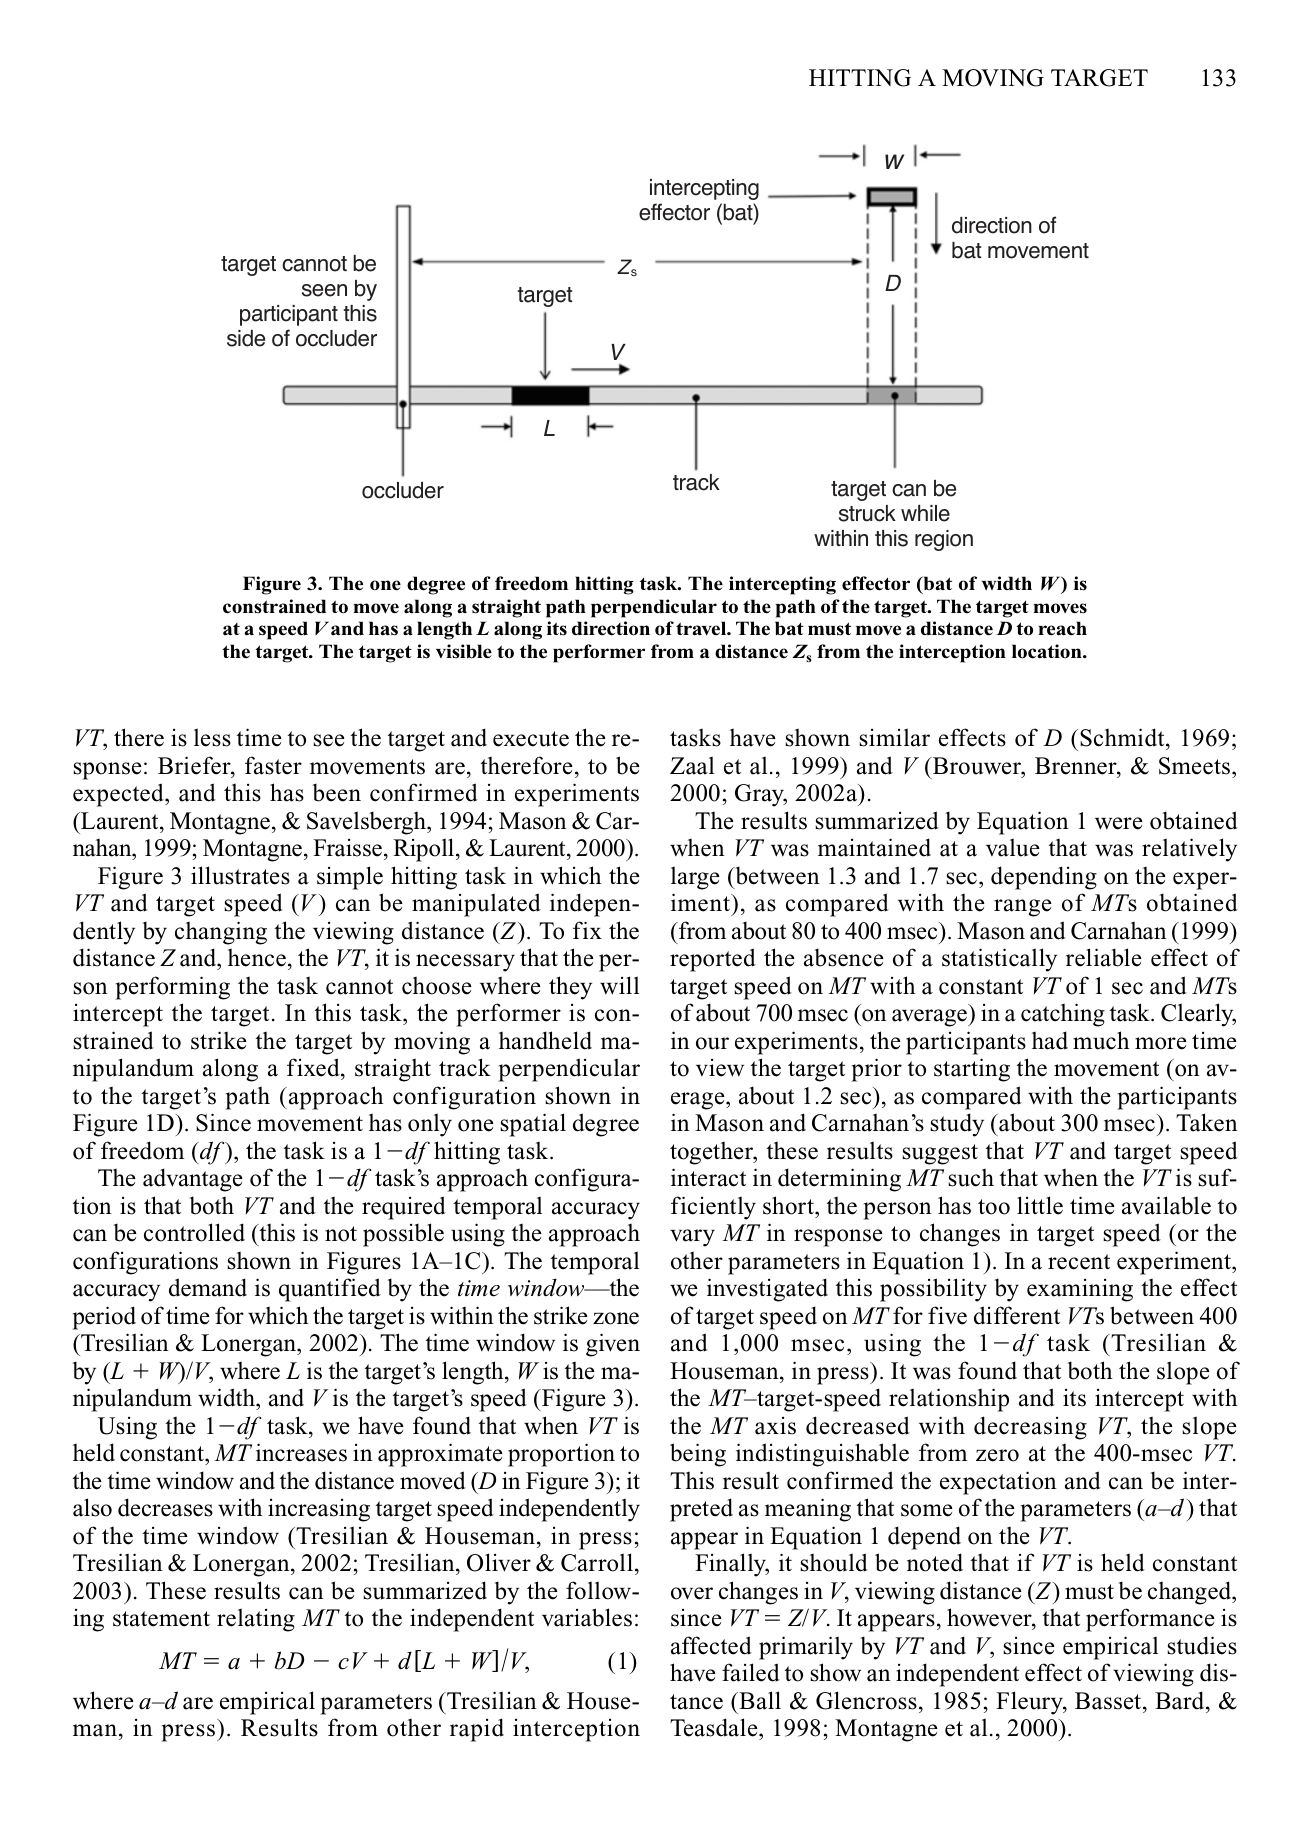 原文 Fig. 3 · PDF 第 5 页
图3 · 一维击打任务。 几何约束有助于分离幅度、速度和时间容差。
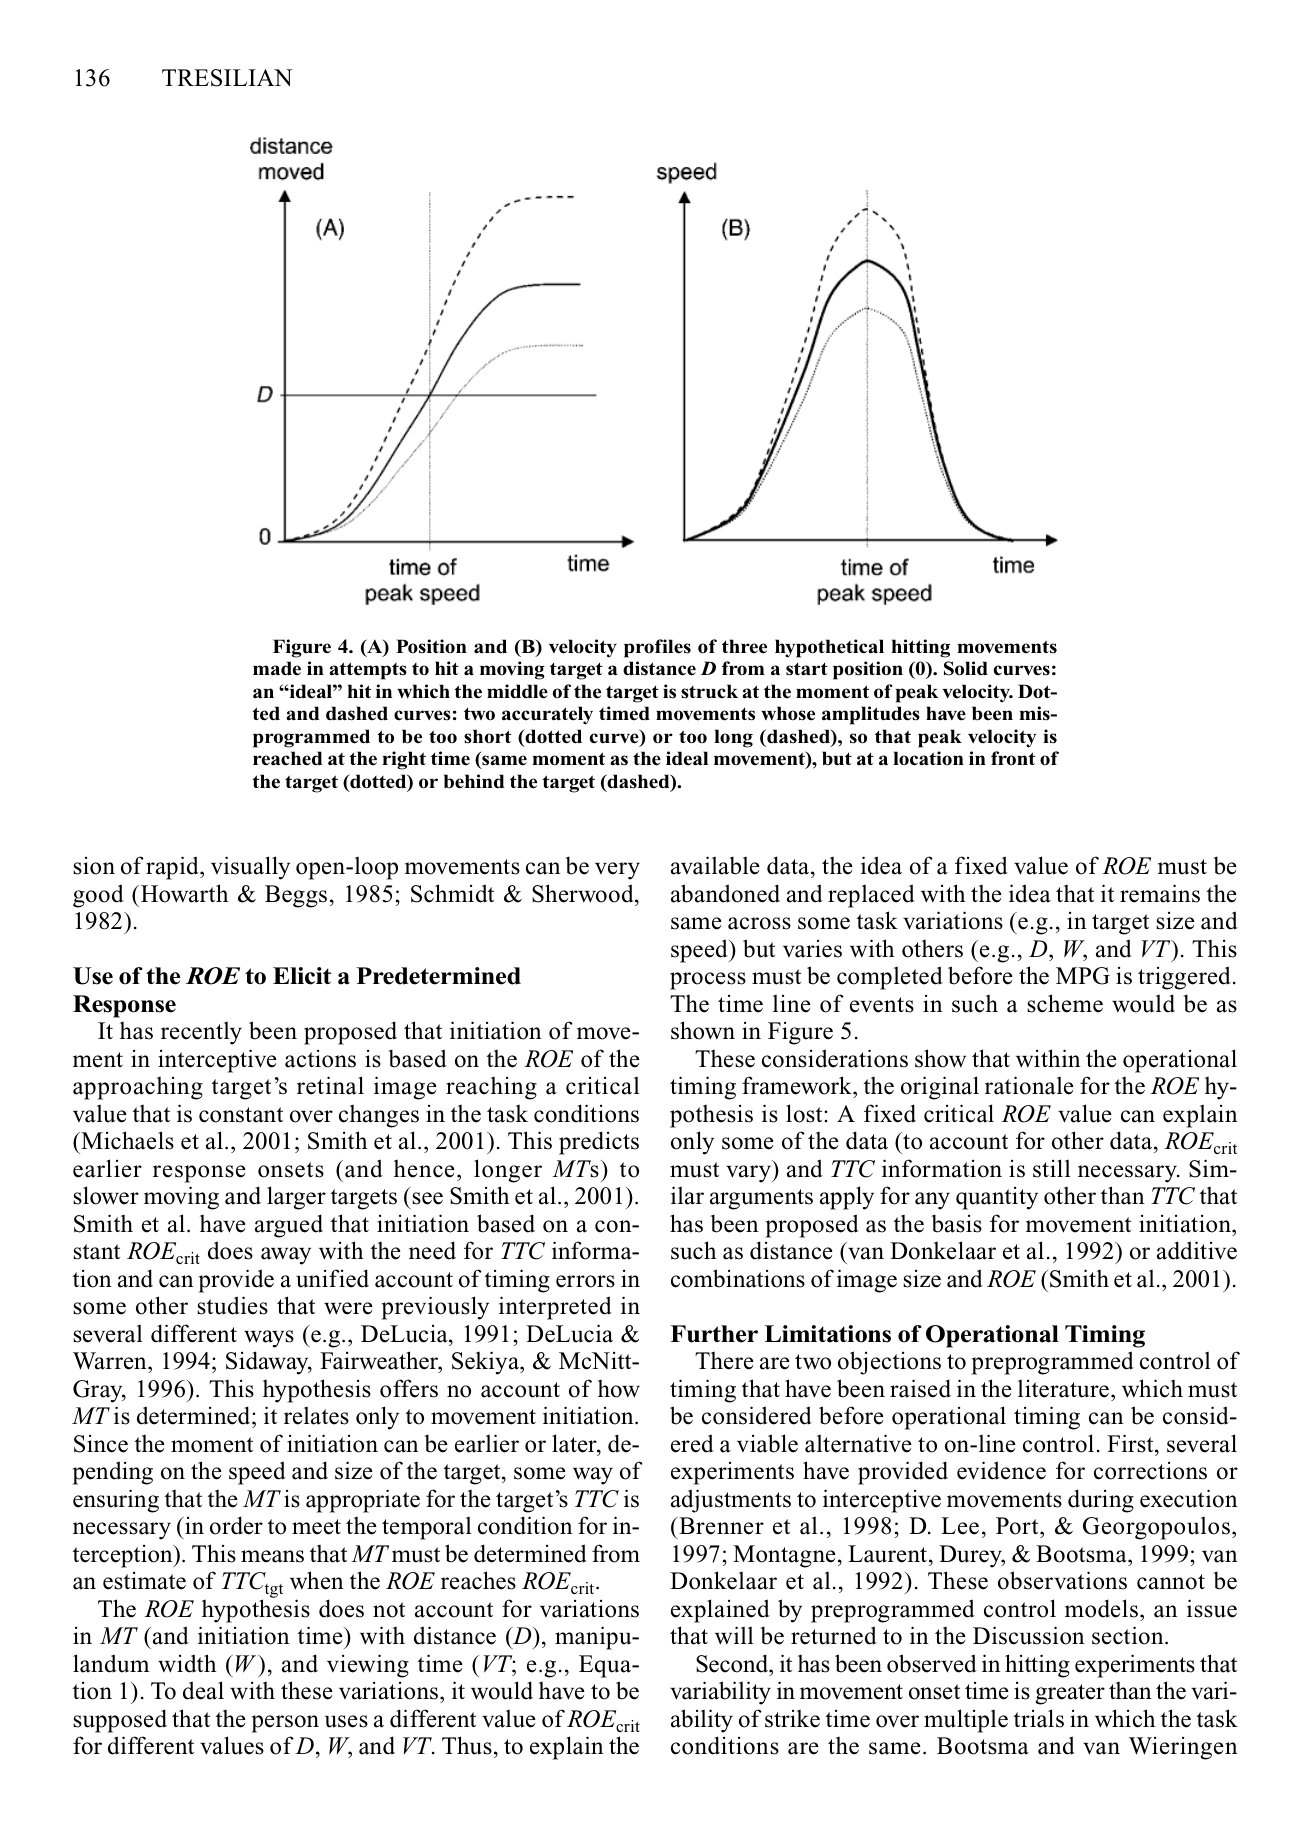 原文 Fig. 4 · PDF 第 8 页
图4 · 幅度误差与速度。 概念曲线说明接触容差,不是新增行为数据。
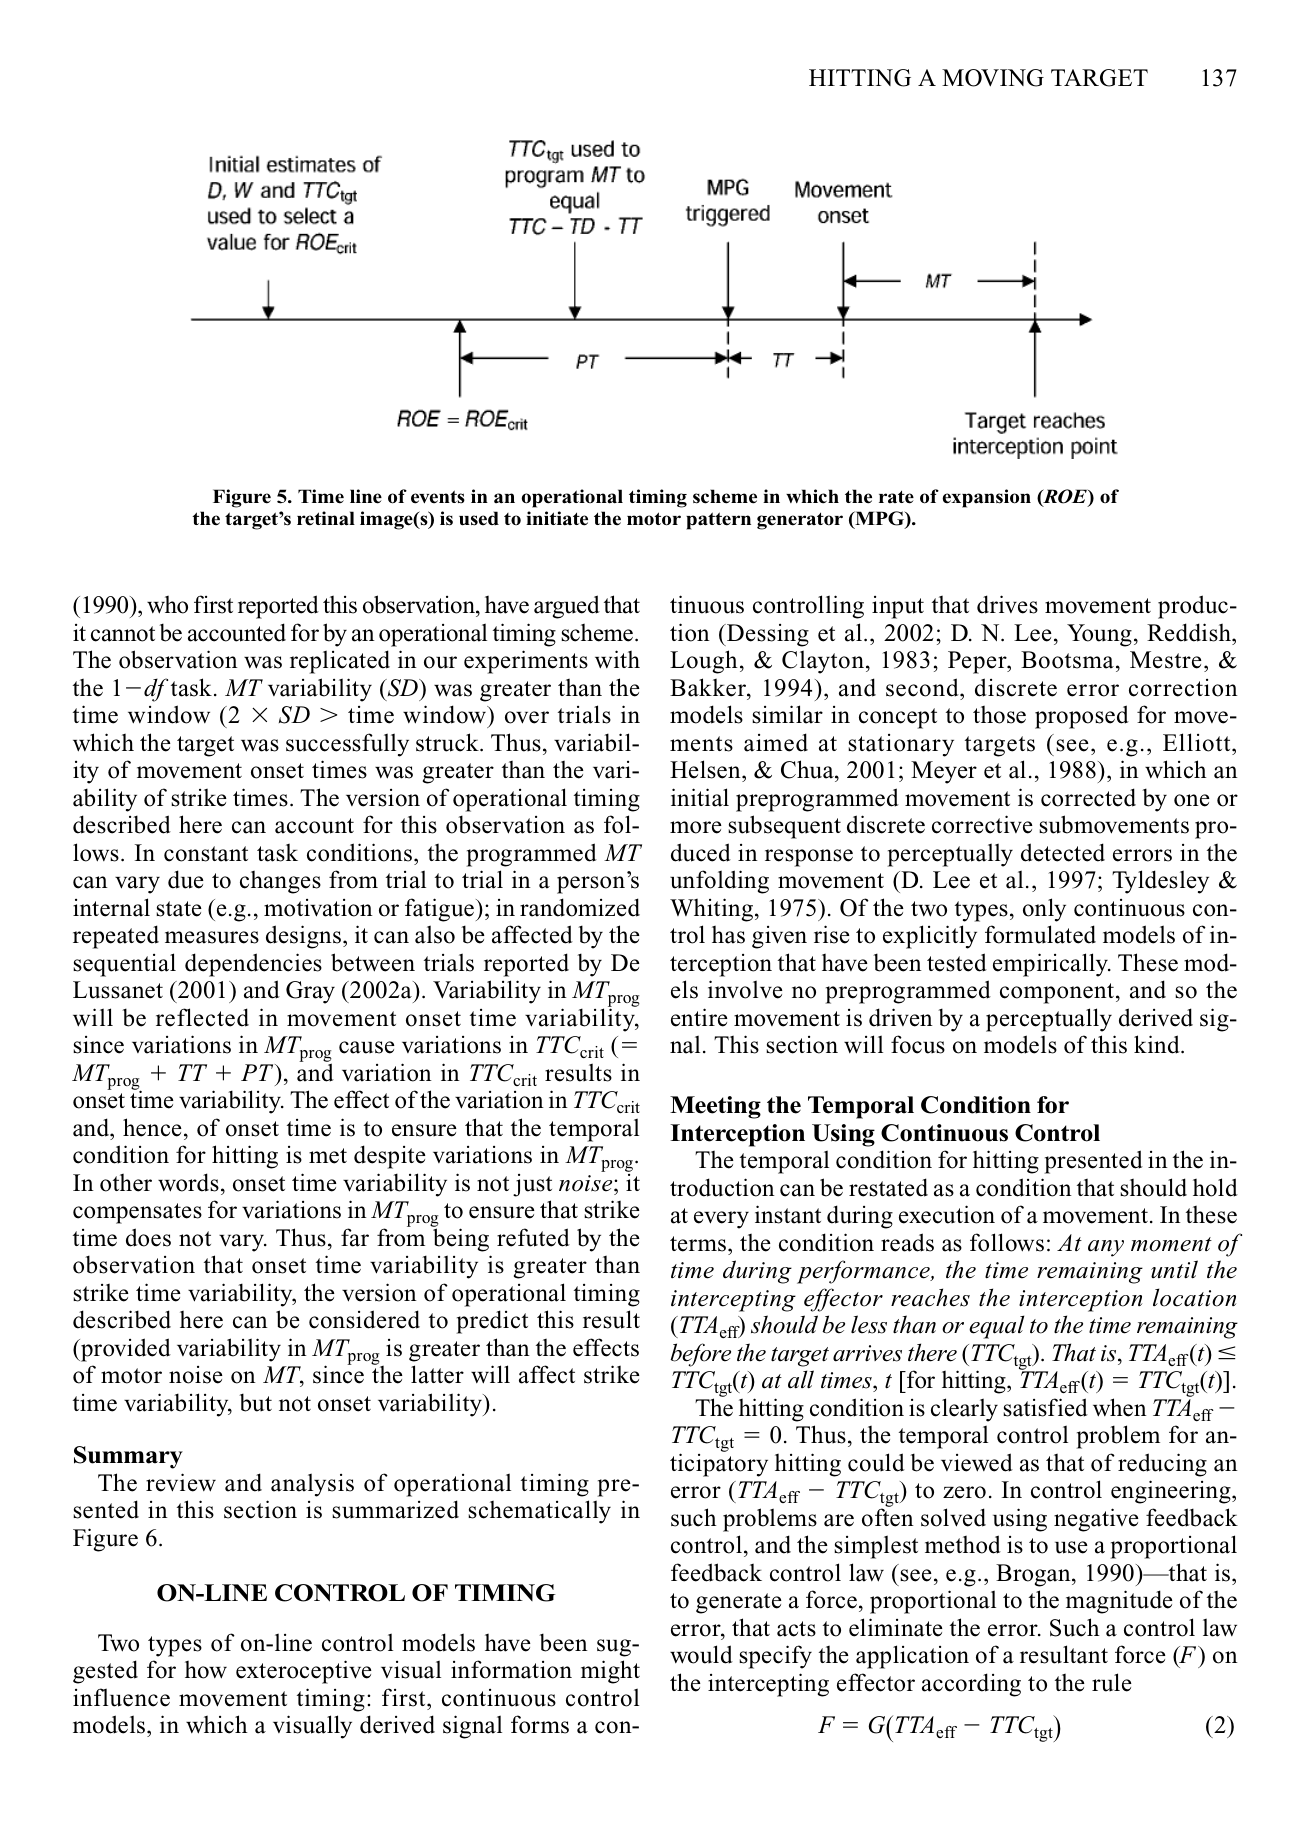 原文 Fig. 5 · PDF 第 9 页
图5 · 膨胀率触发的时间关系。 说明该规则仍需处理运动时长等信息。
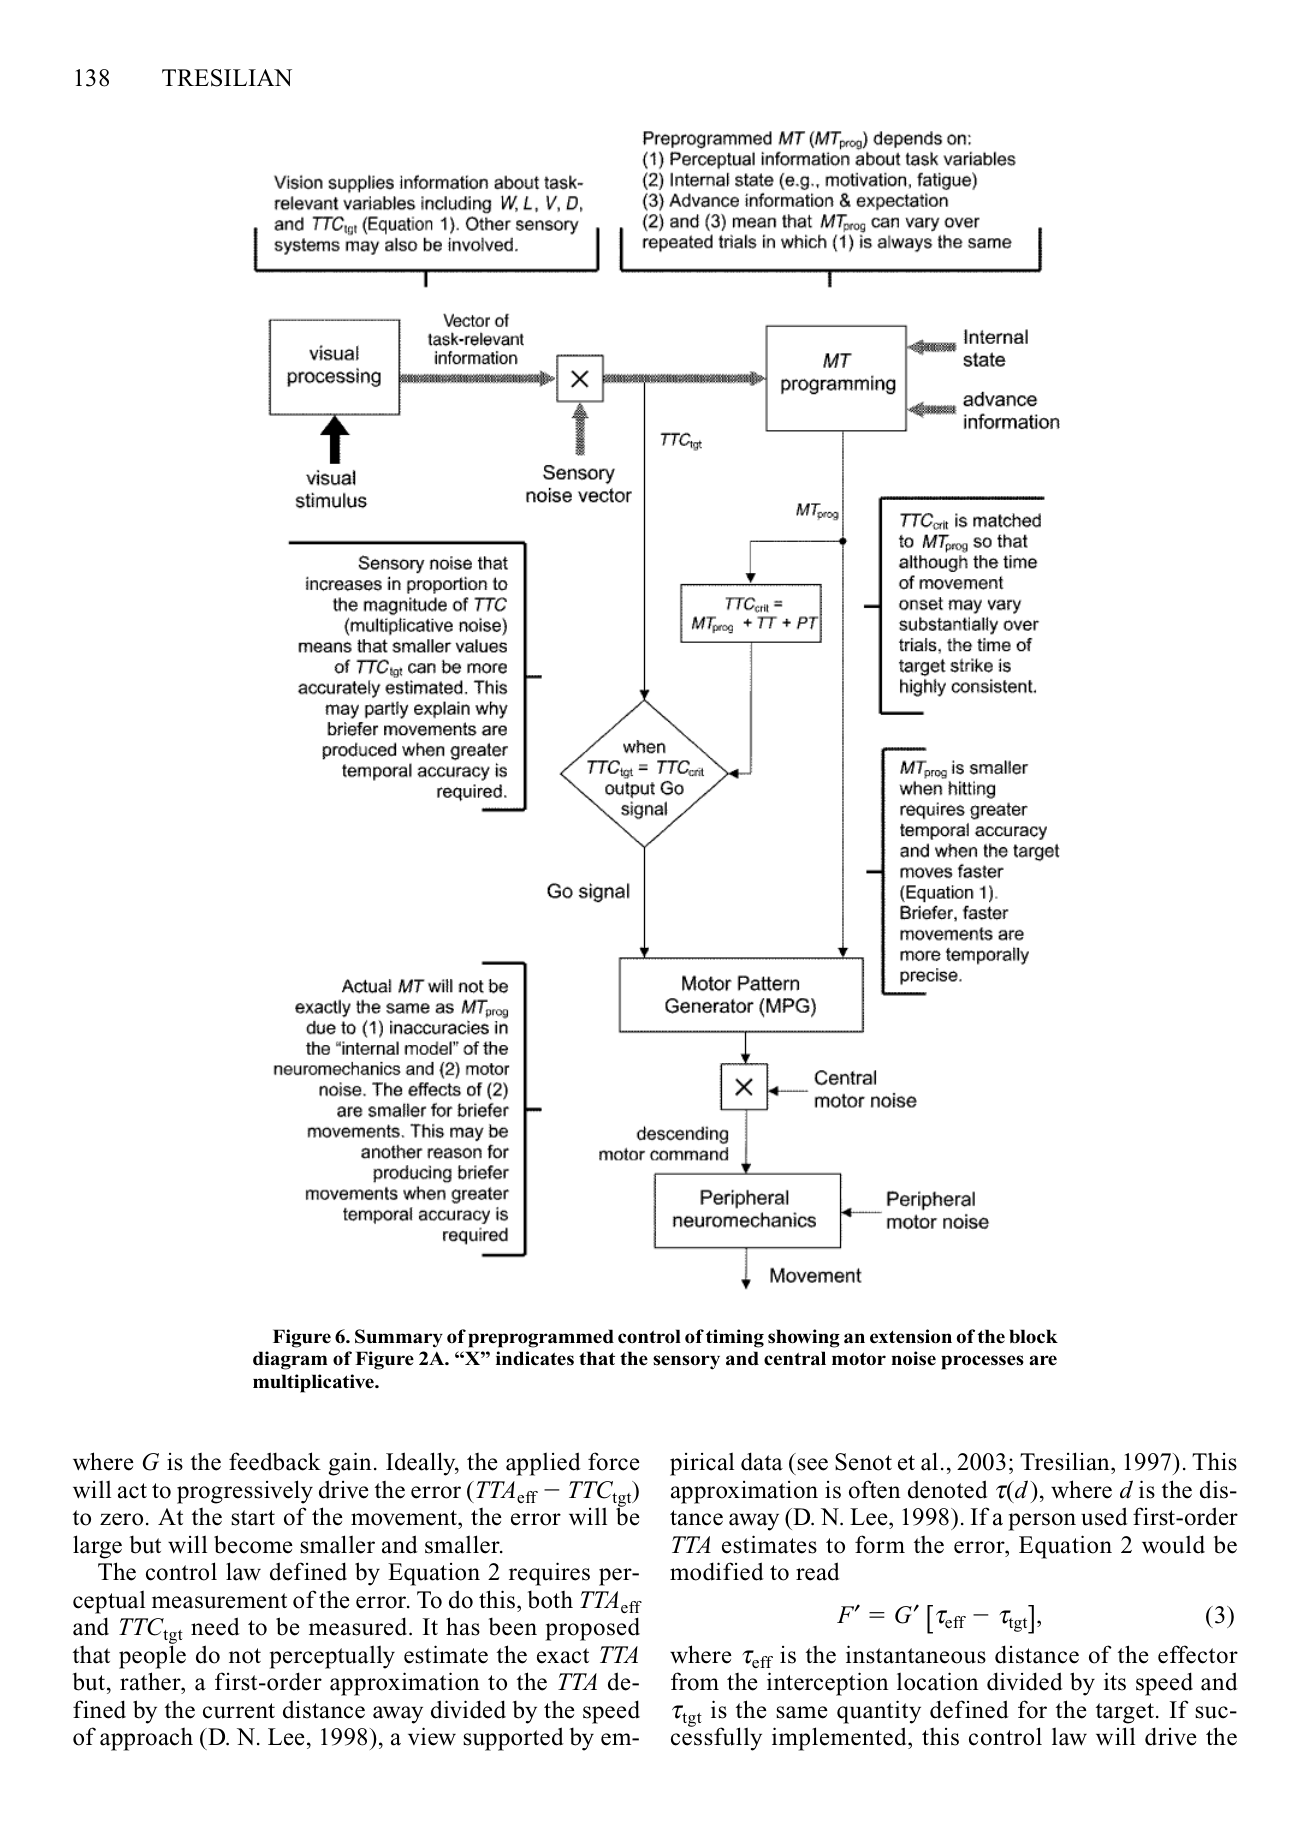 原文 Fig. 6 · PDF 第 10 页
图6 · 可调预编程框架。 多个信息和噪声来源是待检验组成,不是已定位通路。
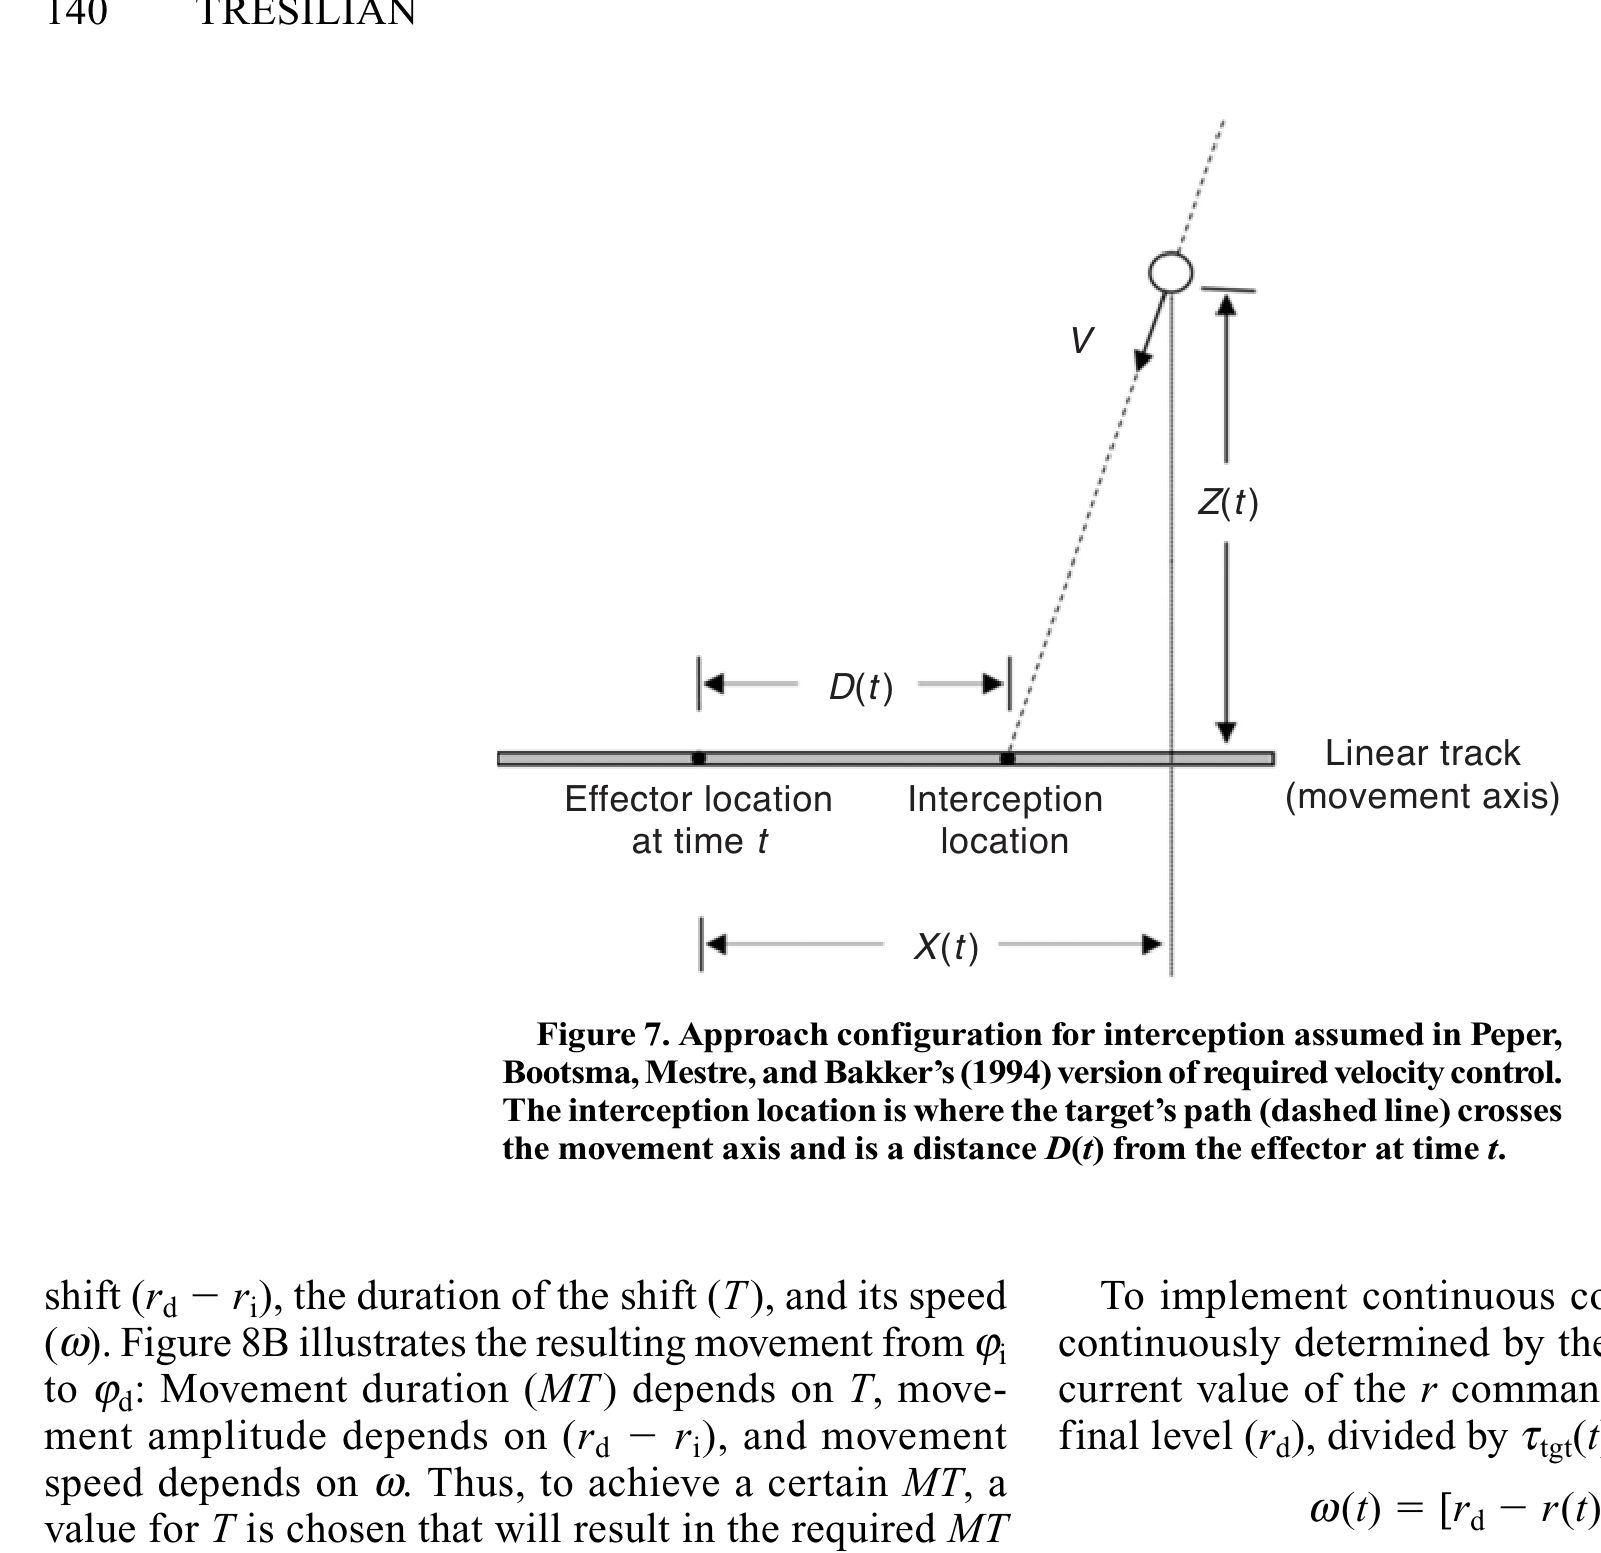 原文 Fig. 7 · PDF 第 12 页
图7 · 所需速度控制几何。 目标与手到会合点的距离定义控制变量。
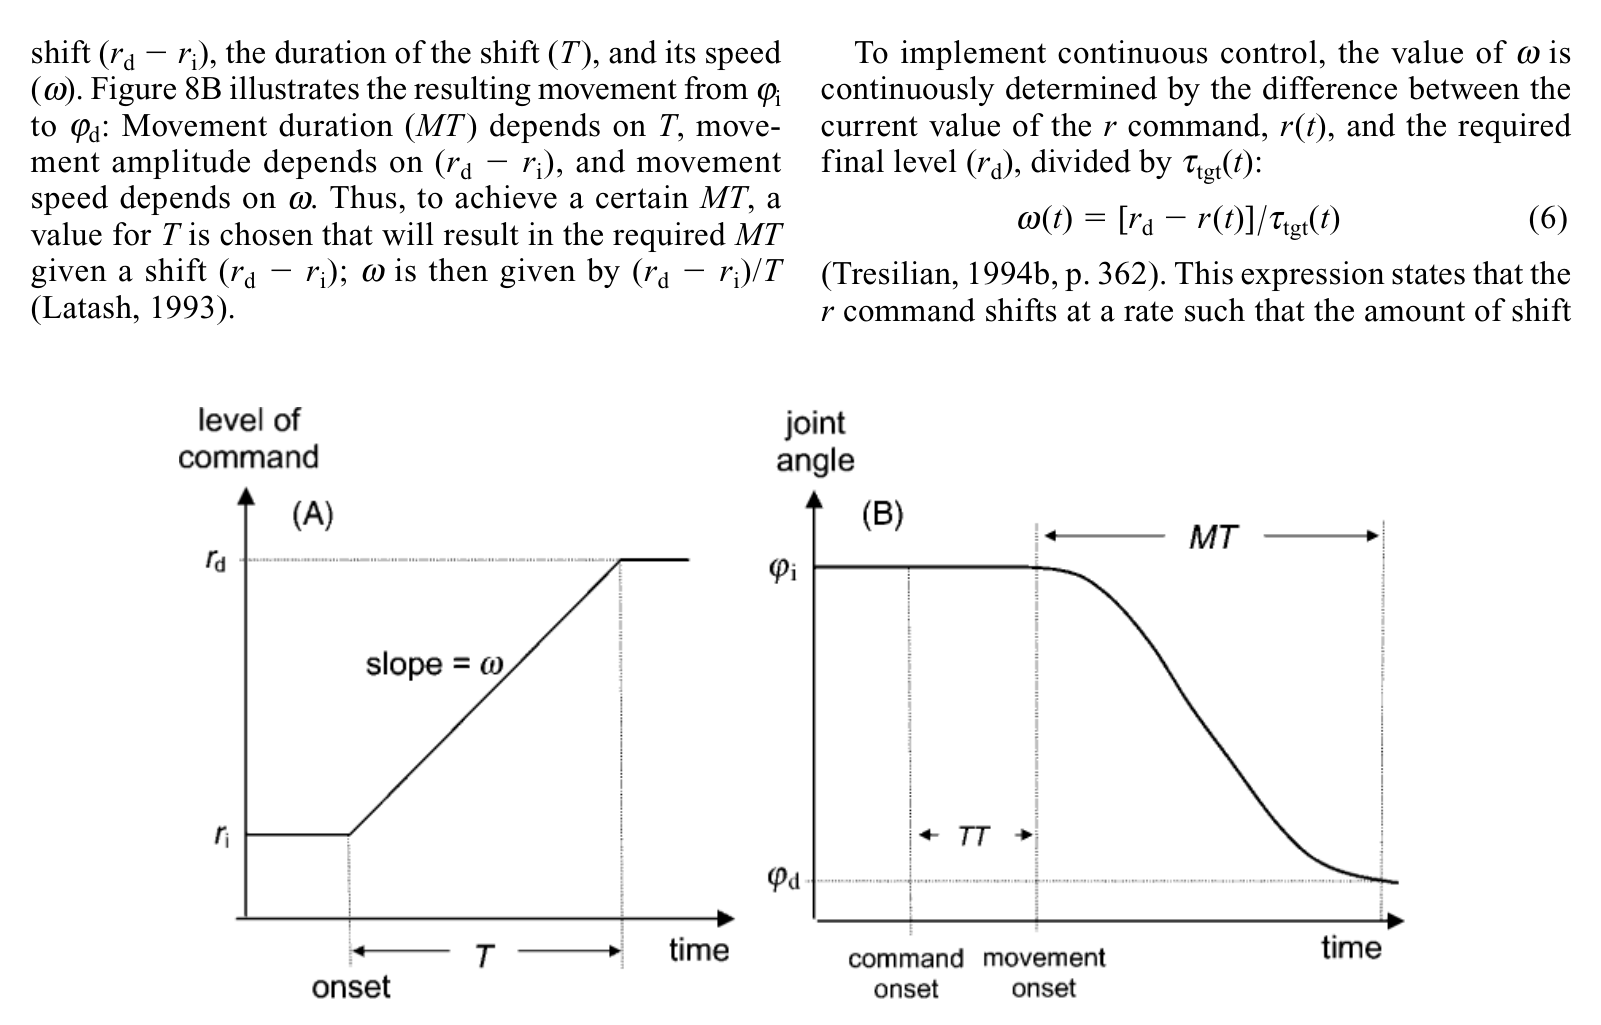 原文 Fig. 8 · PDF 第 12 页
图8 · 平衡点式指令。 指令与实际运动有动力学映射,二者时长不同。
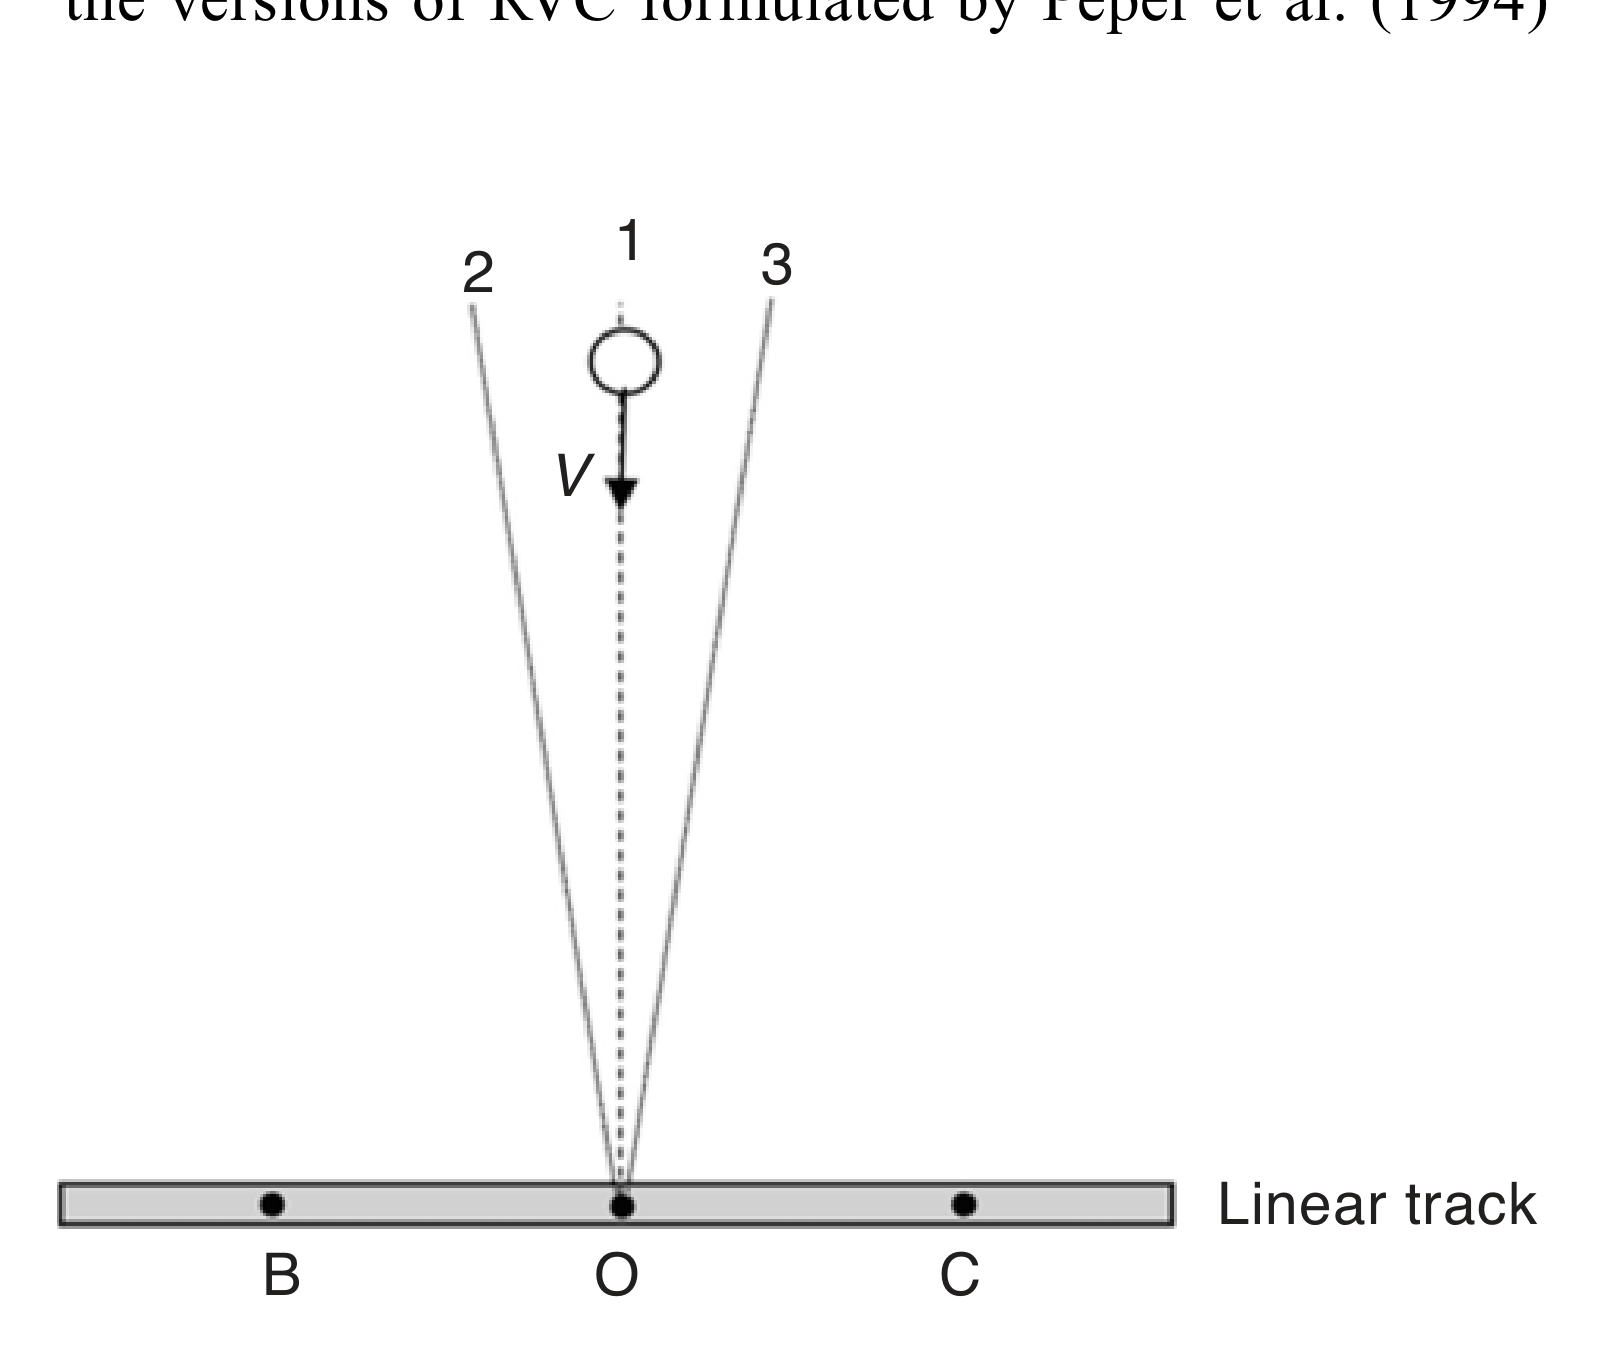 原文 Fig. 9 · PDF 第 14 页
图9 · 接近角度与运动反转。 几何例子用于比较预测,反转本身不唯一支持连续控制。
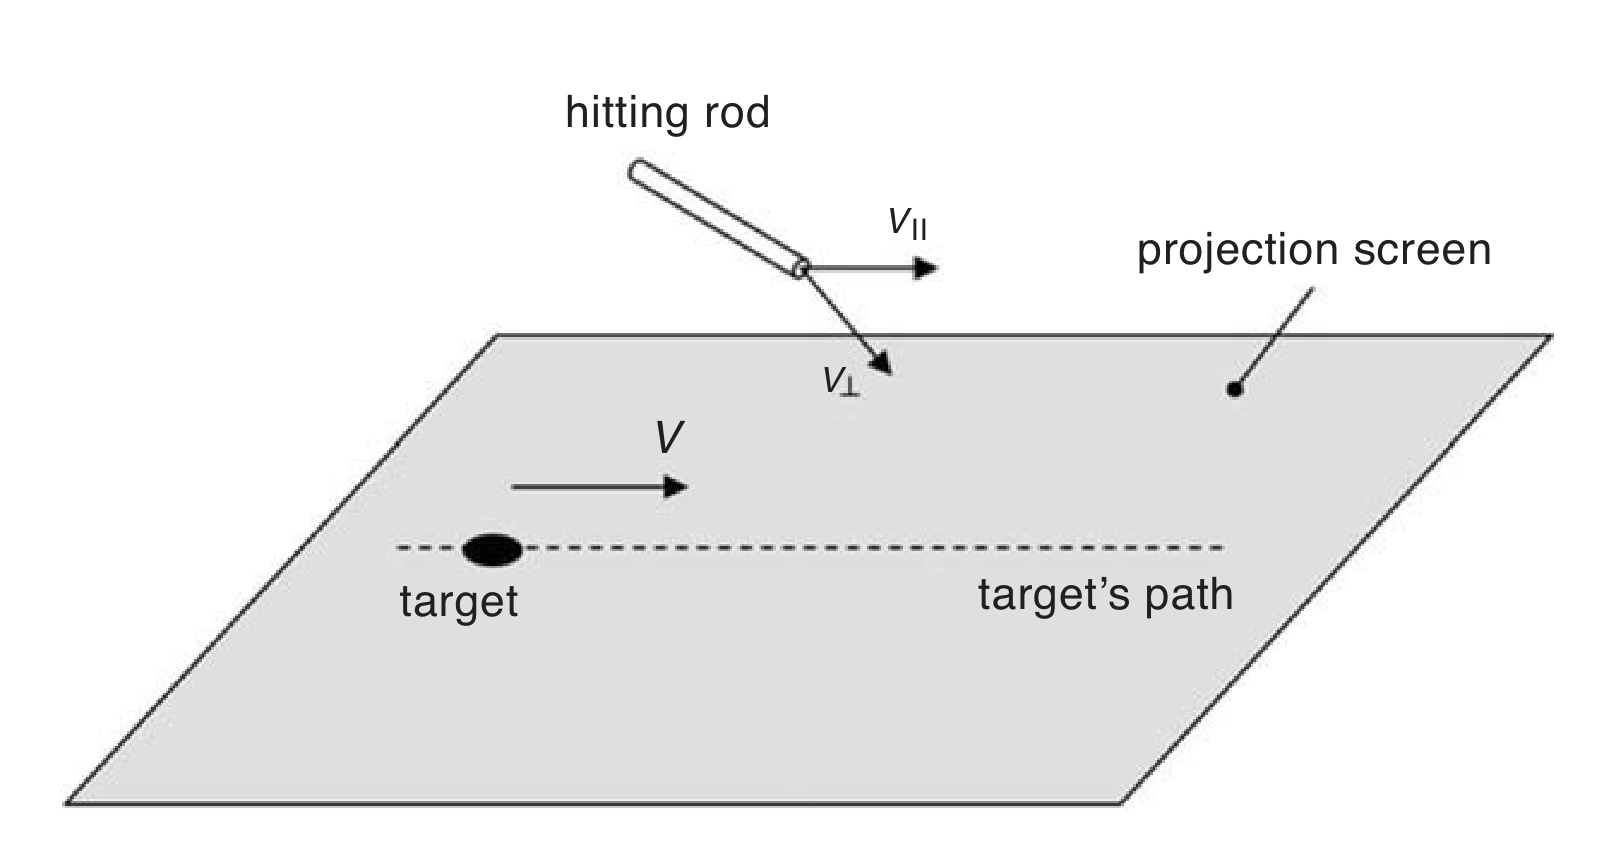 原文 Fig. 10 · PDF 第 16 页
图10 · 击杆任务。 位置、方向与计时可以部分分离。
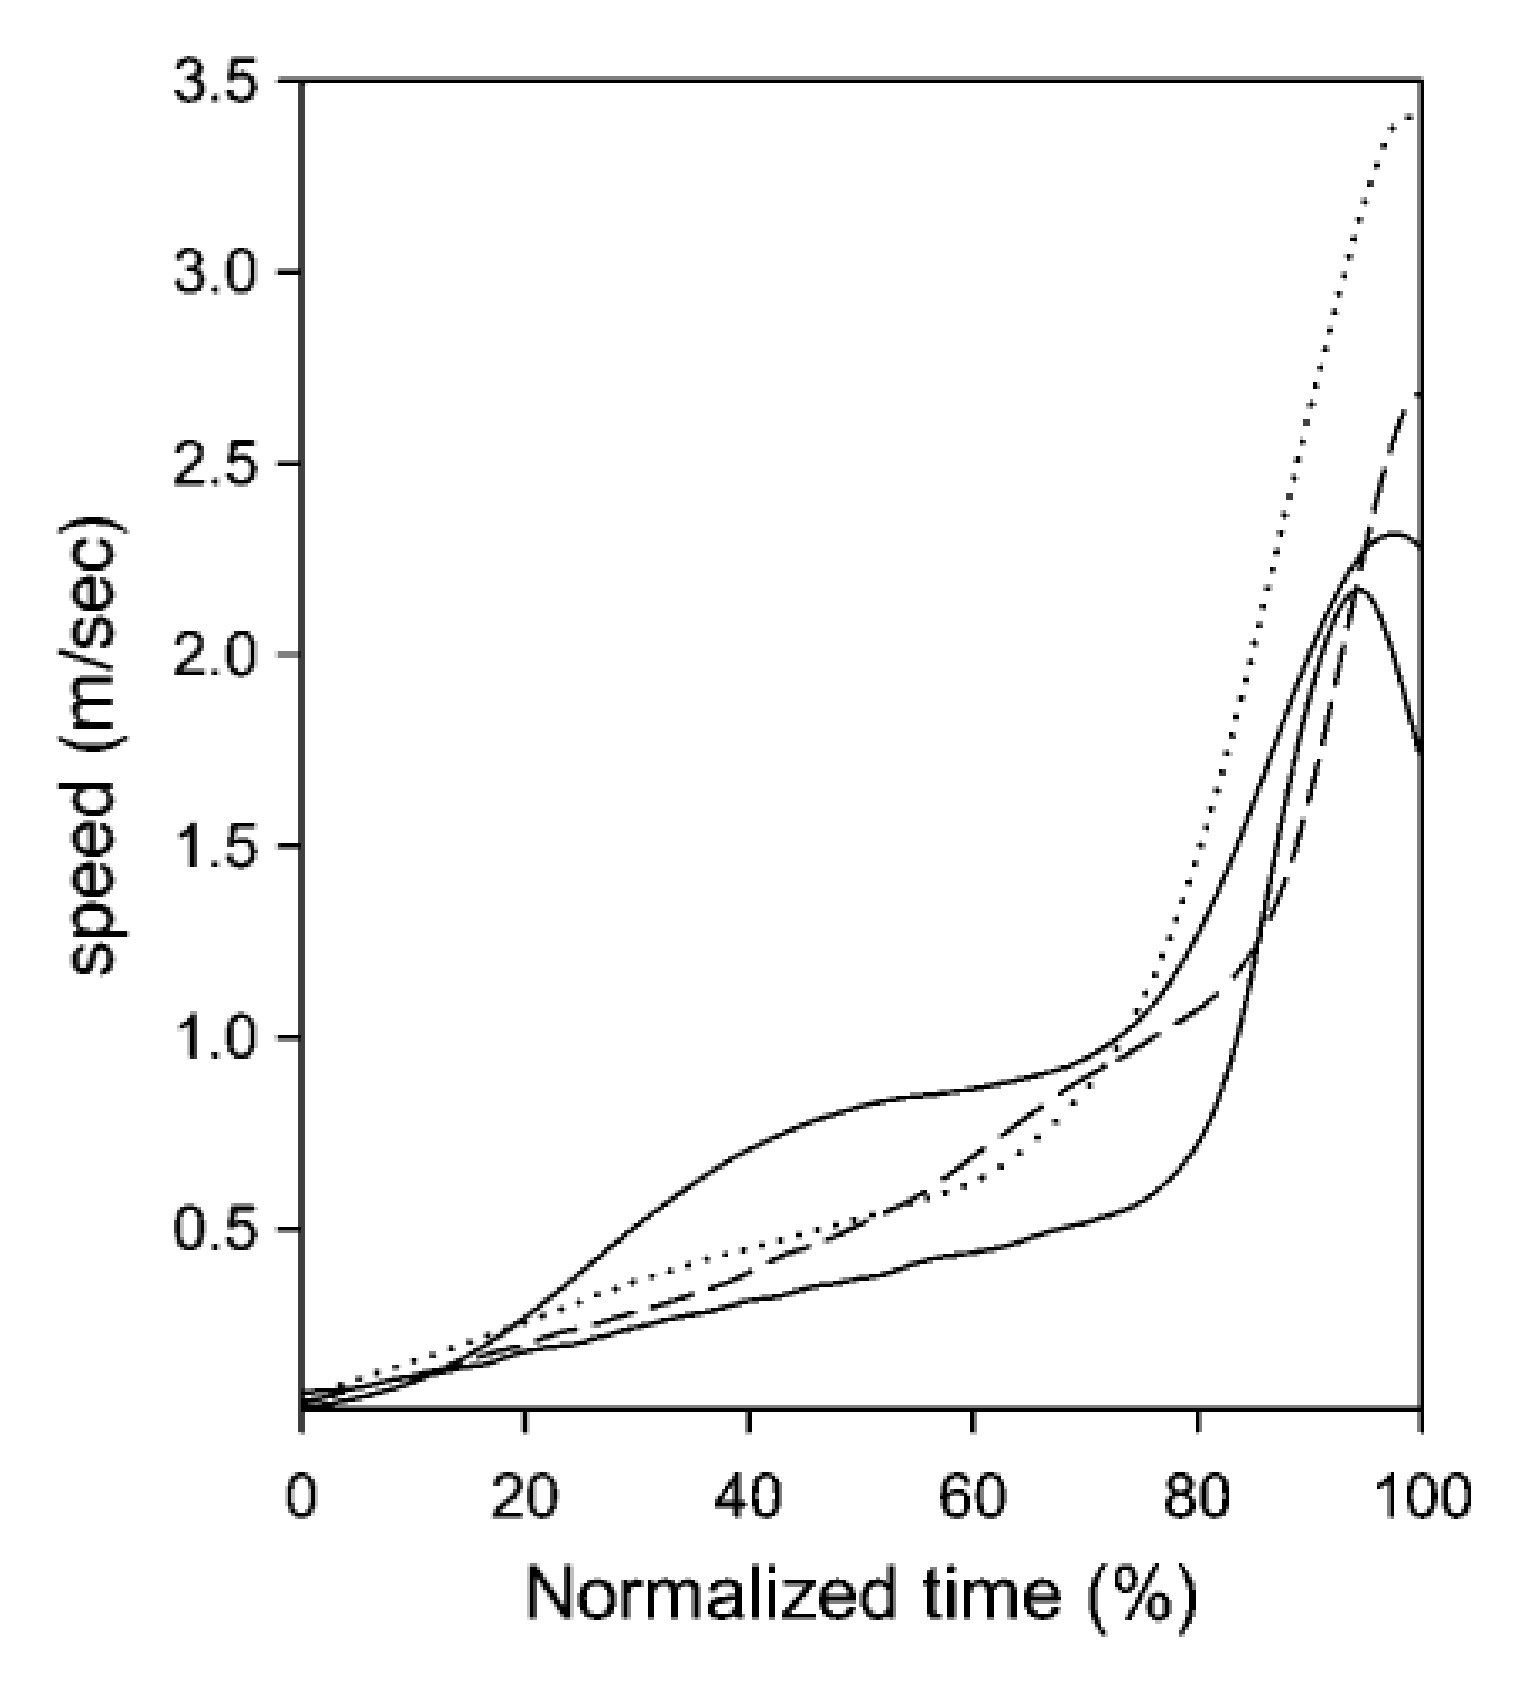 原文 Fig. 11 · PDF 第 17 页
图11 · 双相速度示例。 曲线包含慢快阶段,不能直接认定第二阶段是反馈或预设。
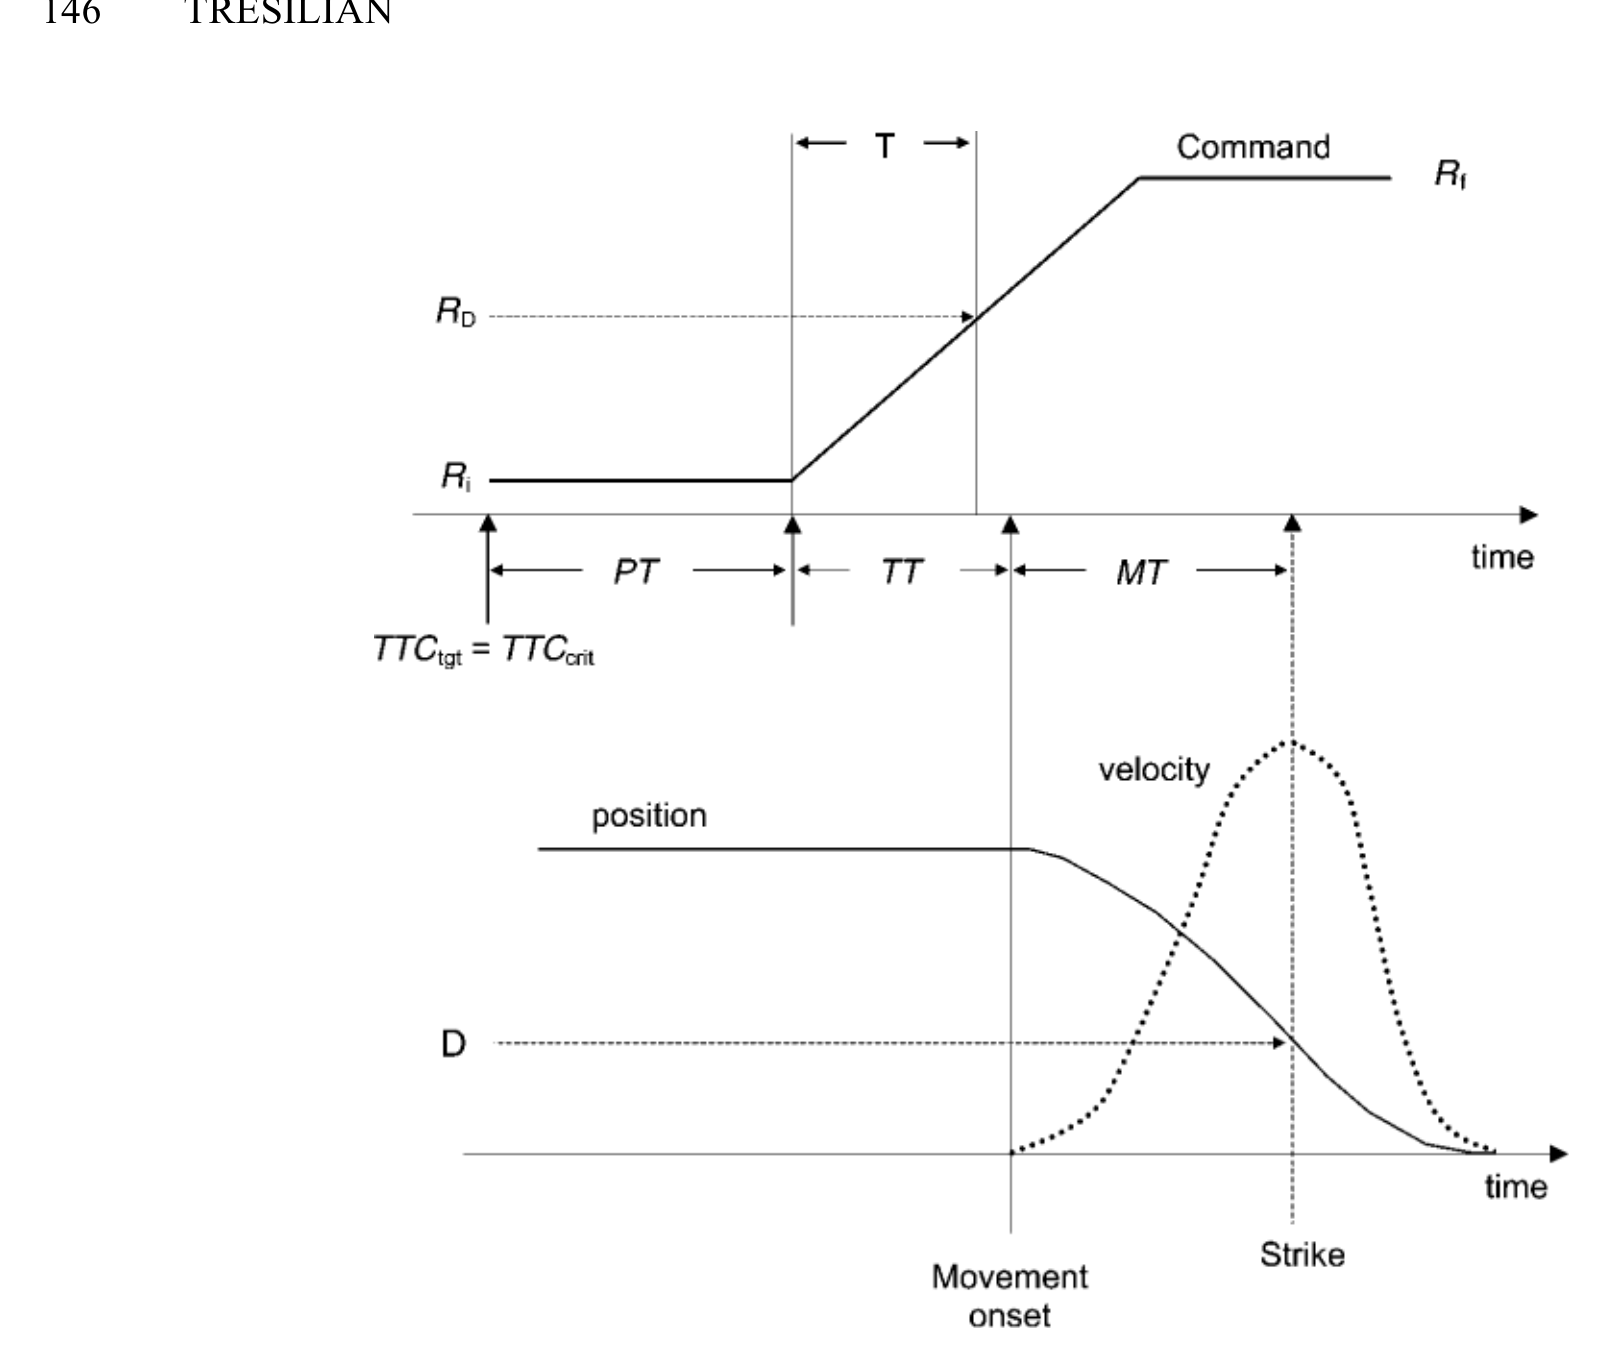 原文 Fig. 12 · PDF 第 18 页
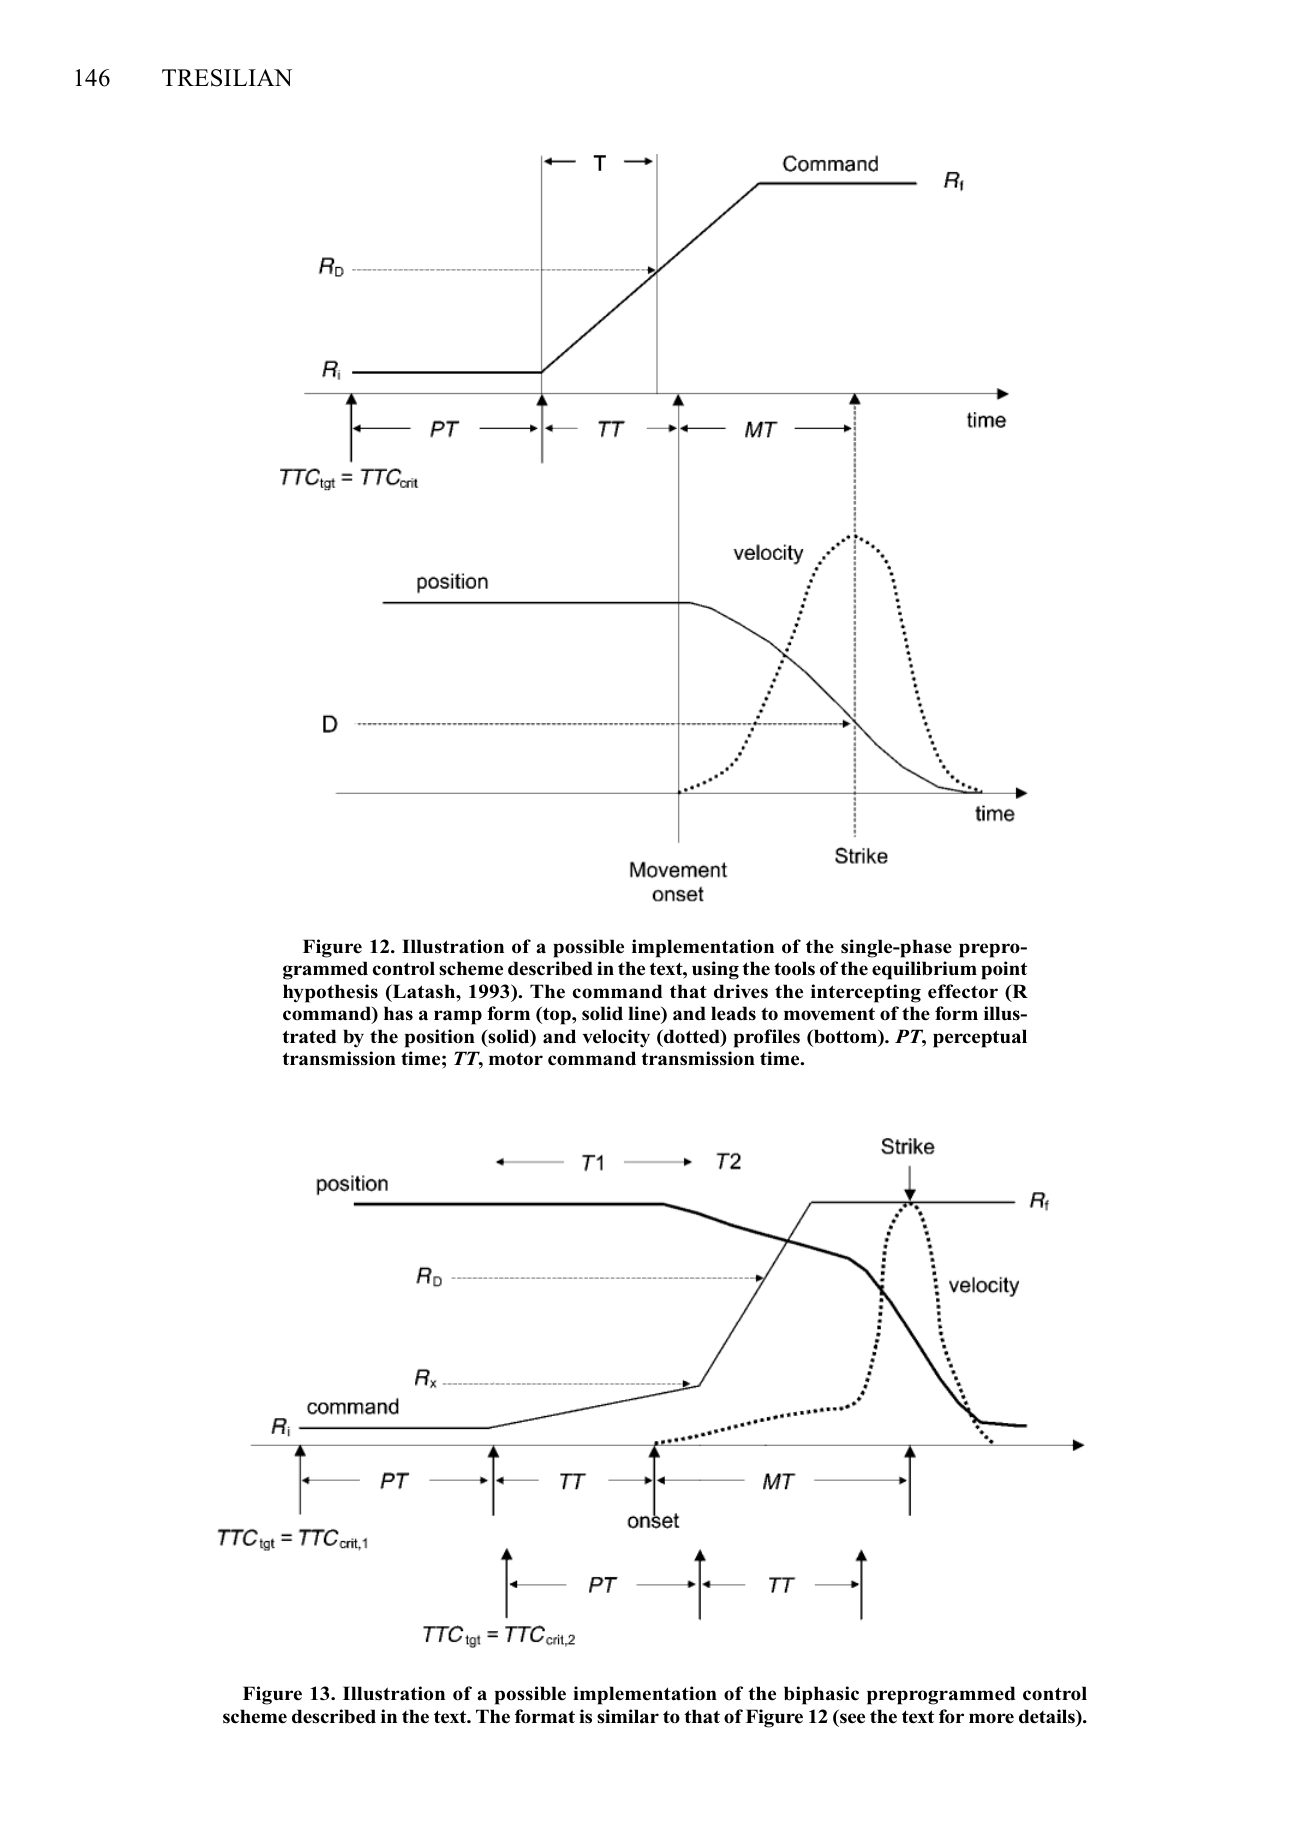
图12 · 单相方案的可能实现。 这是模型示意,不是记录的下降指令。
 原文 Fig. 13 · PDF 第 18 页
图13 · 双相方案的可能实现。 两个触发时刻是模型假设,惊跳检验尚未实施。
讨论与解读边界
结论针对较快目标、较短时长的手动击打计时,文中约20 cm/s和500 ms是讨论范围,不是跨任务生理分界。作者并未证明反馈在整个动作中无作用。后续G08的位置调整证据应与计时调整的命题对齐,不能把两篇写成一方全面推翻另一方。
思考问题
- 在参数预先固定的条件下,两类模型对短暂目标跳变和不同遮挡时段有哪些可区分预测?
- 怎样同时测量位置与计时修正,避免把一个维度的反馈证据套到另一个维度?