G02 · Manual interception of moving targets. I. Performance and movement initiation
Nicholas L. Port, Daeyeol Lee, Paul Dassonville & Apostolos P. Georgopoulos(1997) Experimental Brain Research, 116, 406–420. doi:10.1007/pl00005769
六名参与者的固定地点拦截表明,运动发起随目标速度和加速度类型变化,单一距离或tau阈值模型不足。双策略模型拟合较好,但策略归属是模型解释,不是直接测出的认知状态。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
拦截需要决定何时启动。本任务固定手的起点和会合点,主要研究时间控制。
研究思路
比较不同目标时程的错误与反应时,再用距离阈值、tau阈值及两者组合解释个体差异。
方法
六名右利手成人,其中两人为作者,其余对任务目的不知情;这不构成双盲实验。二维操纵杆控制光标,目标从两侧沿45°路径到固定会合点,三种加速度类型与六种运动时长组合,另有左右起点因素。
成功要求到达时间在目标前后100 ms内并保持。总计2614次运动,其中1080次成功(41.3%);错误分析与成功试次分析分开。模型拟合使用行为数据,处理时间等参数不是直接测量的传导时延。
主要结果
减速目标较常出现提前到达,加速目标较常出现延迟,说明参与者未充分补偿本任务的速度变化。没有独立知觉测试,因此引用其他任务的阈值不能证明这六人在每个条件都清楚感知加速度。
单一阈值模型只部分解释数据,距离模型在一名参与者得到负处理时间,暴露解释困难。双策略模型在五人中拟合R²约0.75–0.93,第六人为0.32,不能写成六人都被准确解释。
模型将短时程下的启动主要归为reactive,长时程显示个体差异。这是所测模型下的分类,不证明人必然只有两种离散策略,或所有快速拦截都没有预测。
逐图解读
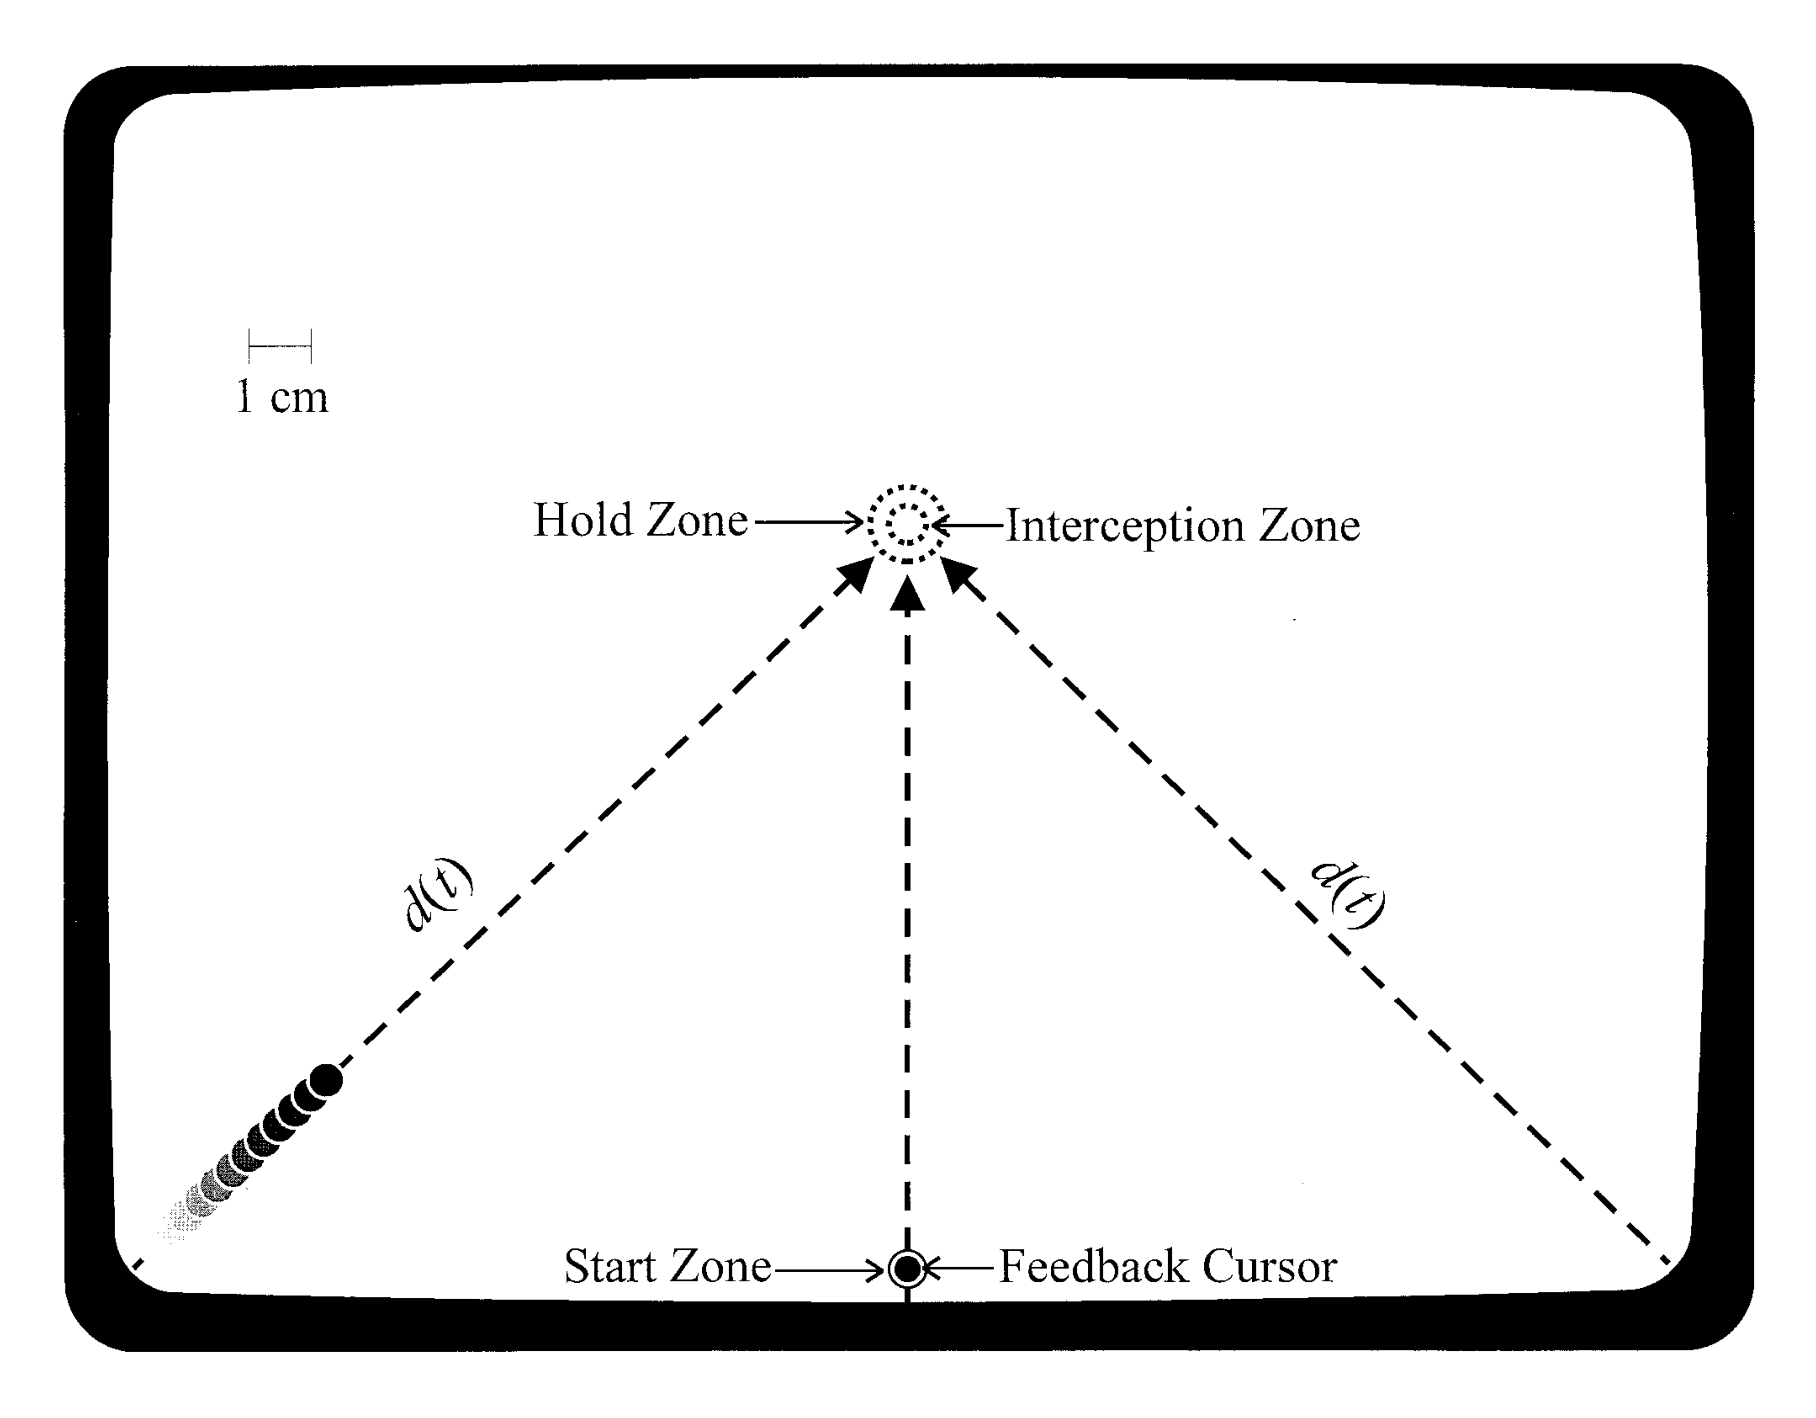 原文 Fig. 1 · PDF 第 3 页
图1 · 固定会合点任务。 目标左右移动,手主要向上到达同一位置。
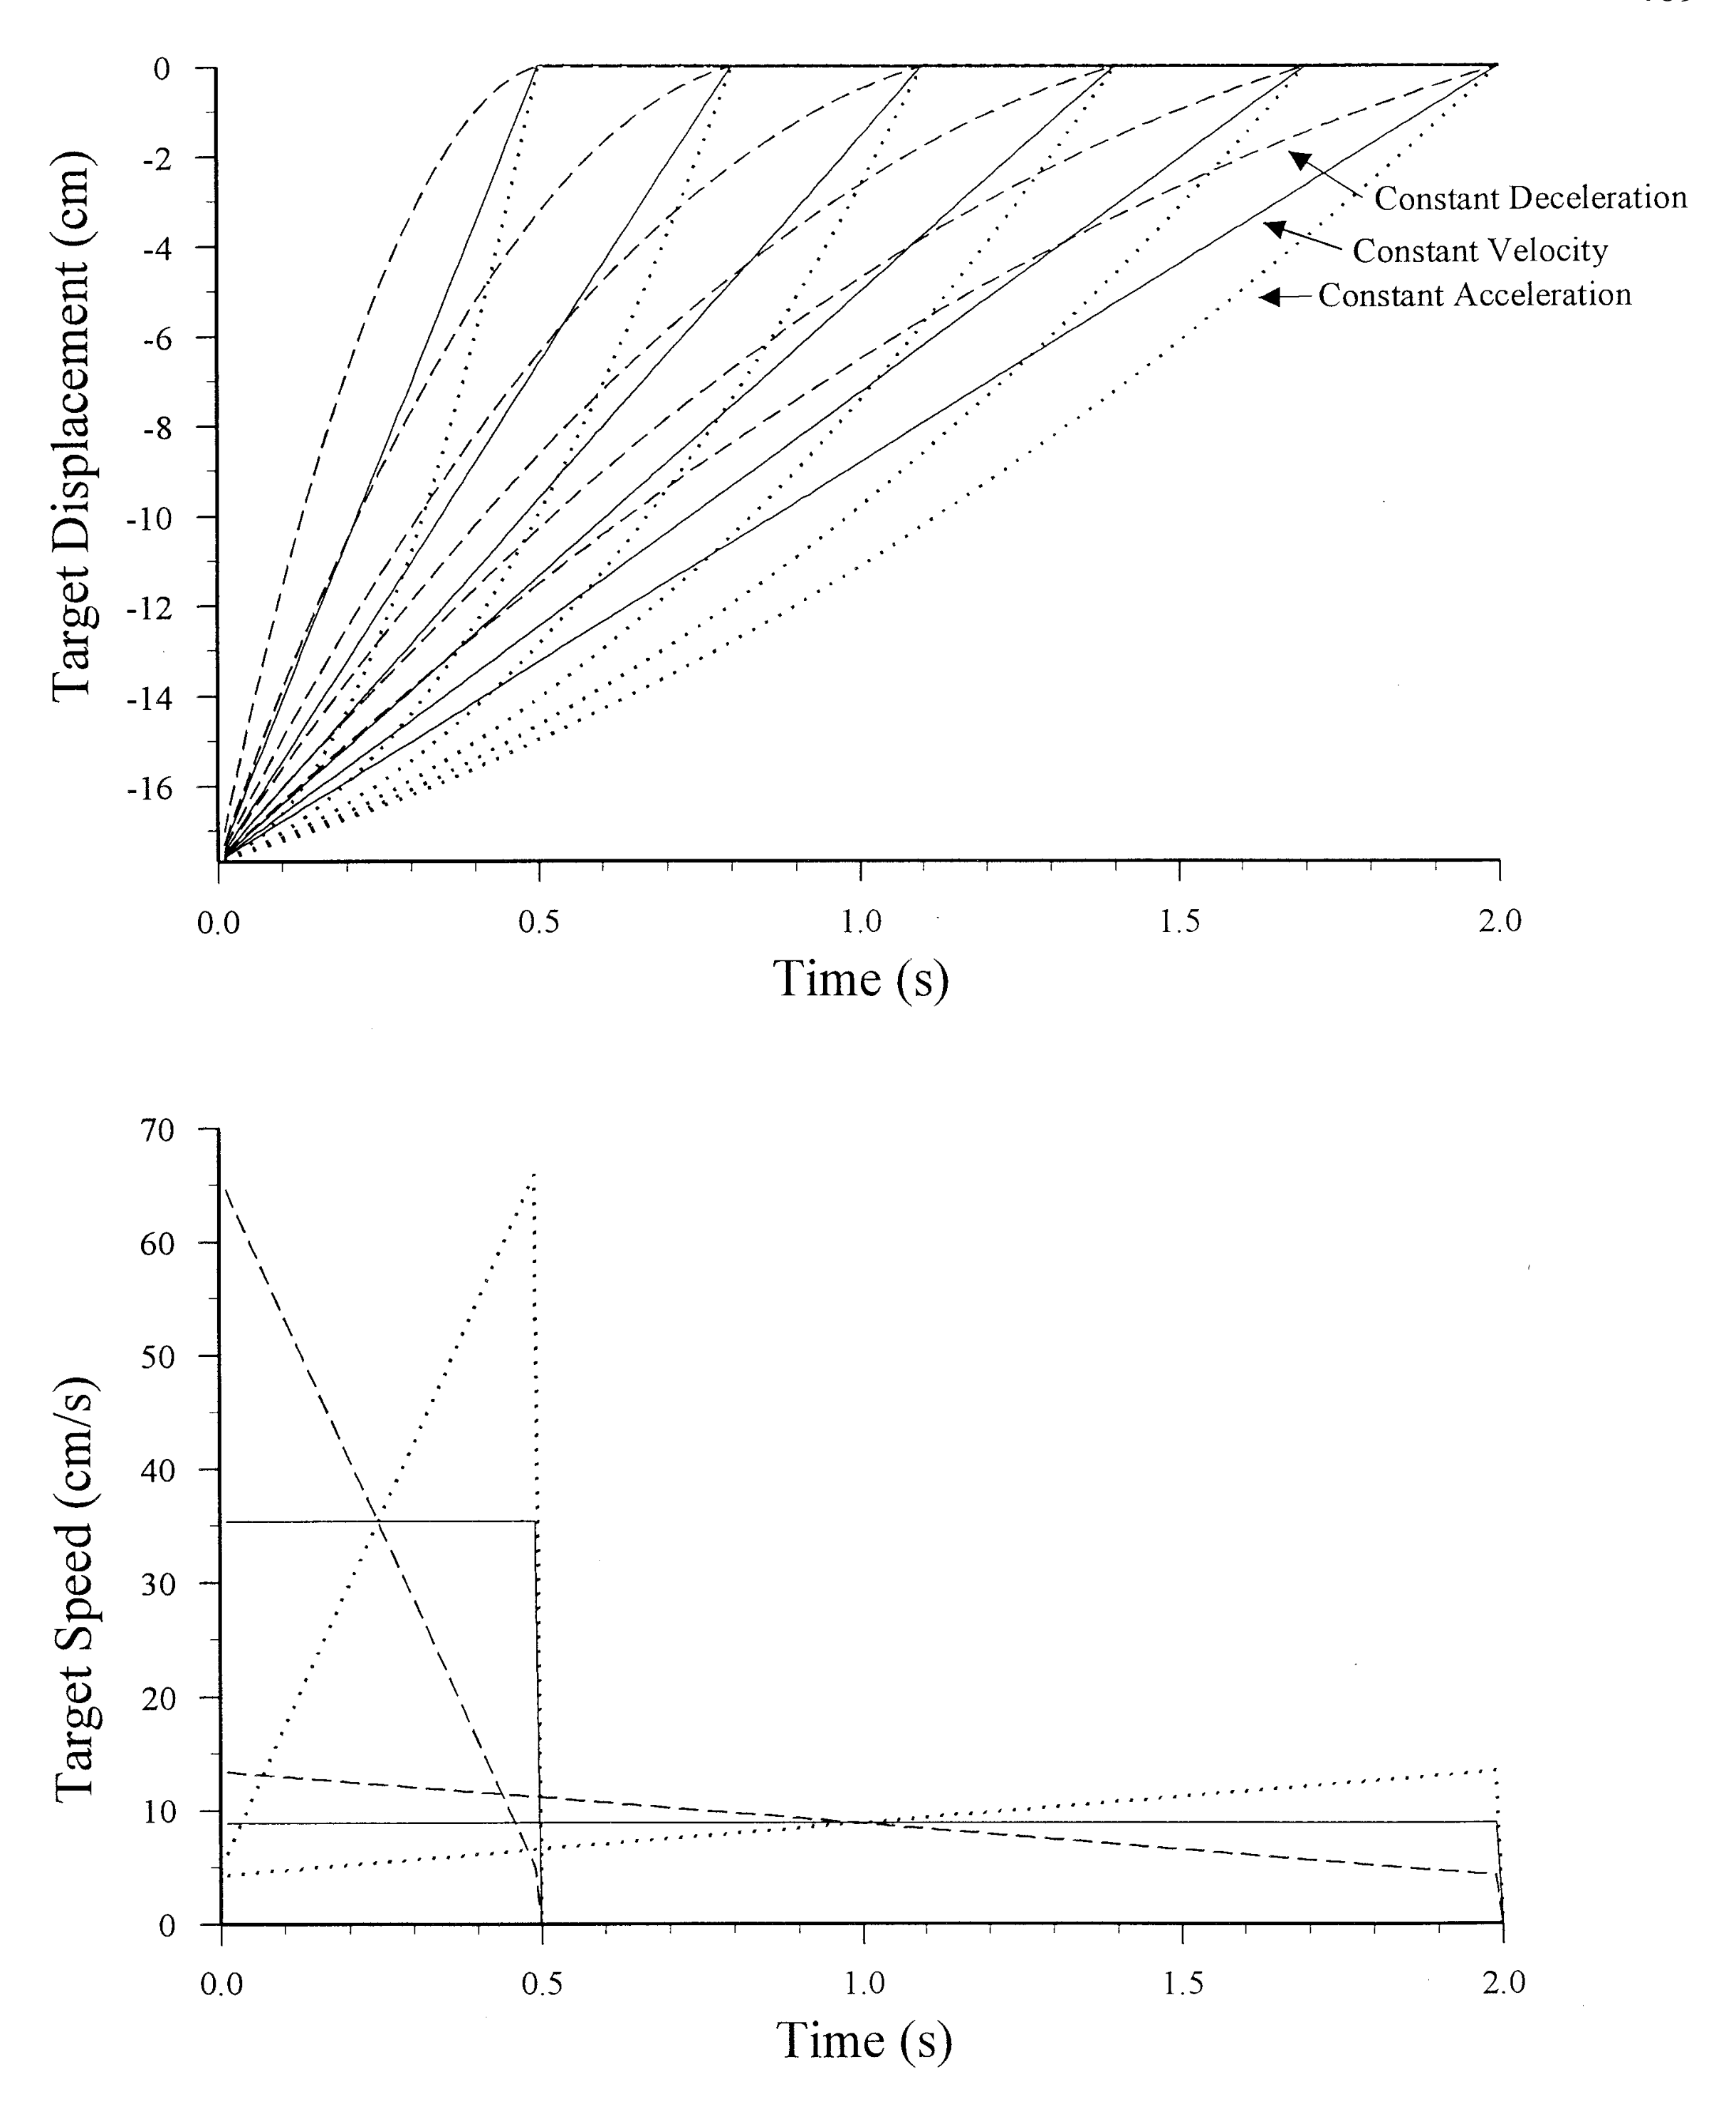 原文 Fig. 2 · PDF 第 4 页
图2 · 目标时程。 三种速度规律与六种时长,为错误及反应时分析提供条件。
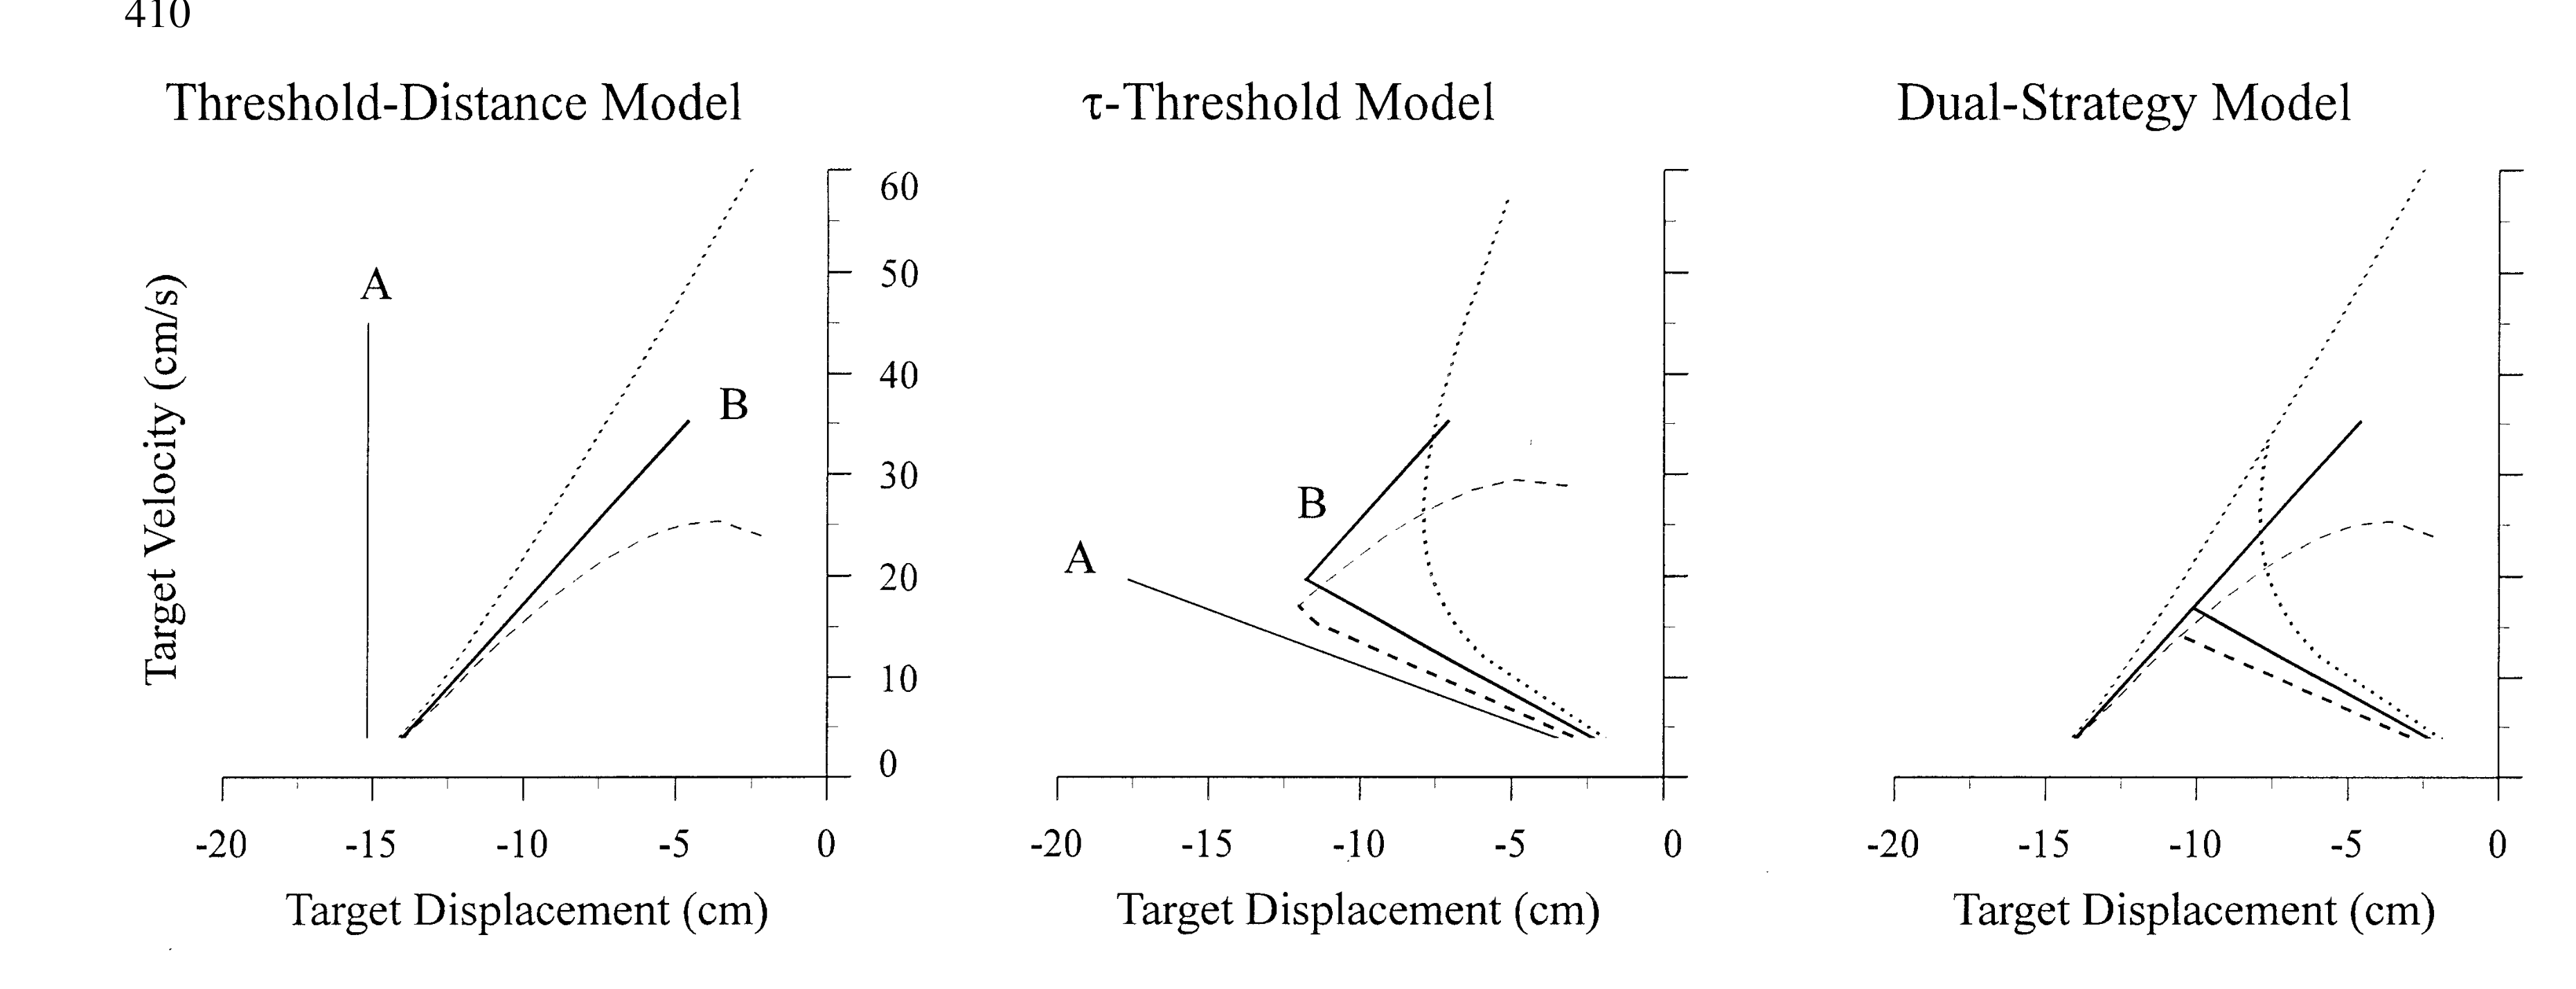 原文 Fig. 3 · PDF 第 5 页
图3 · 三种模型预测。 状态空间中的触发关系是模型示意。
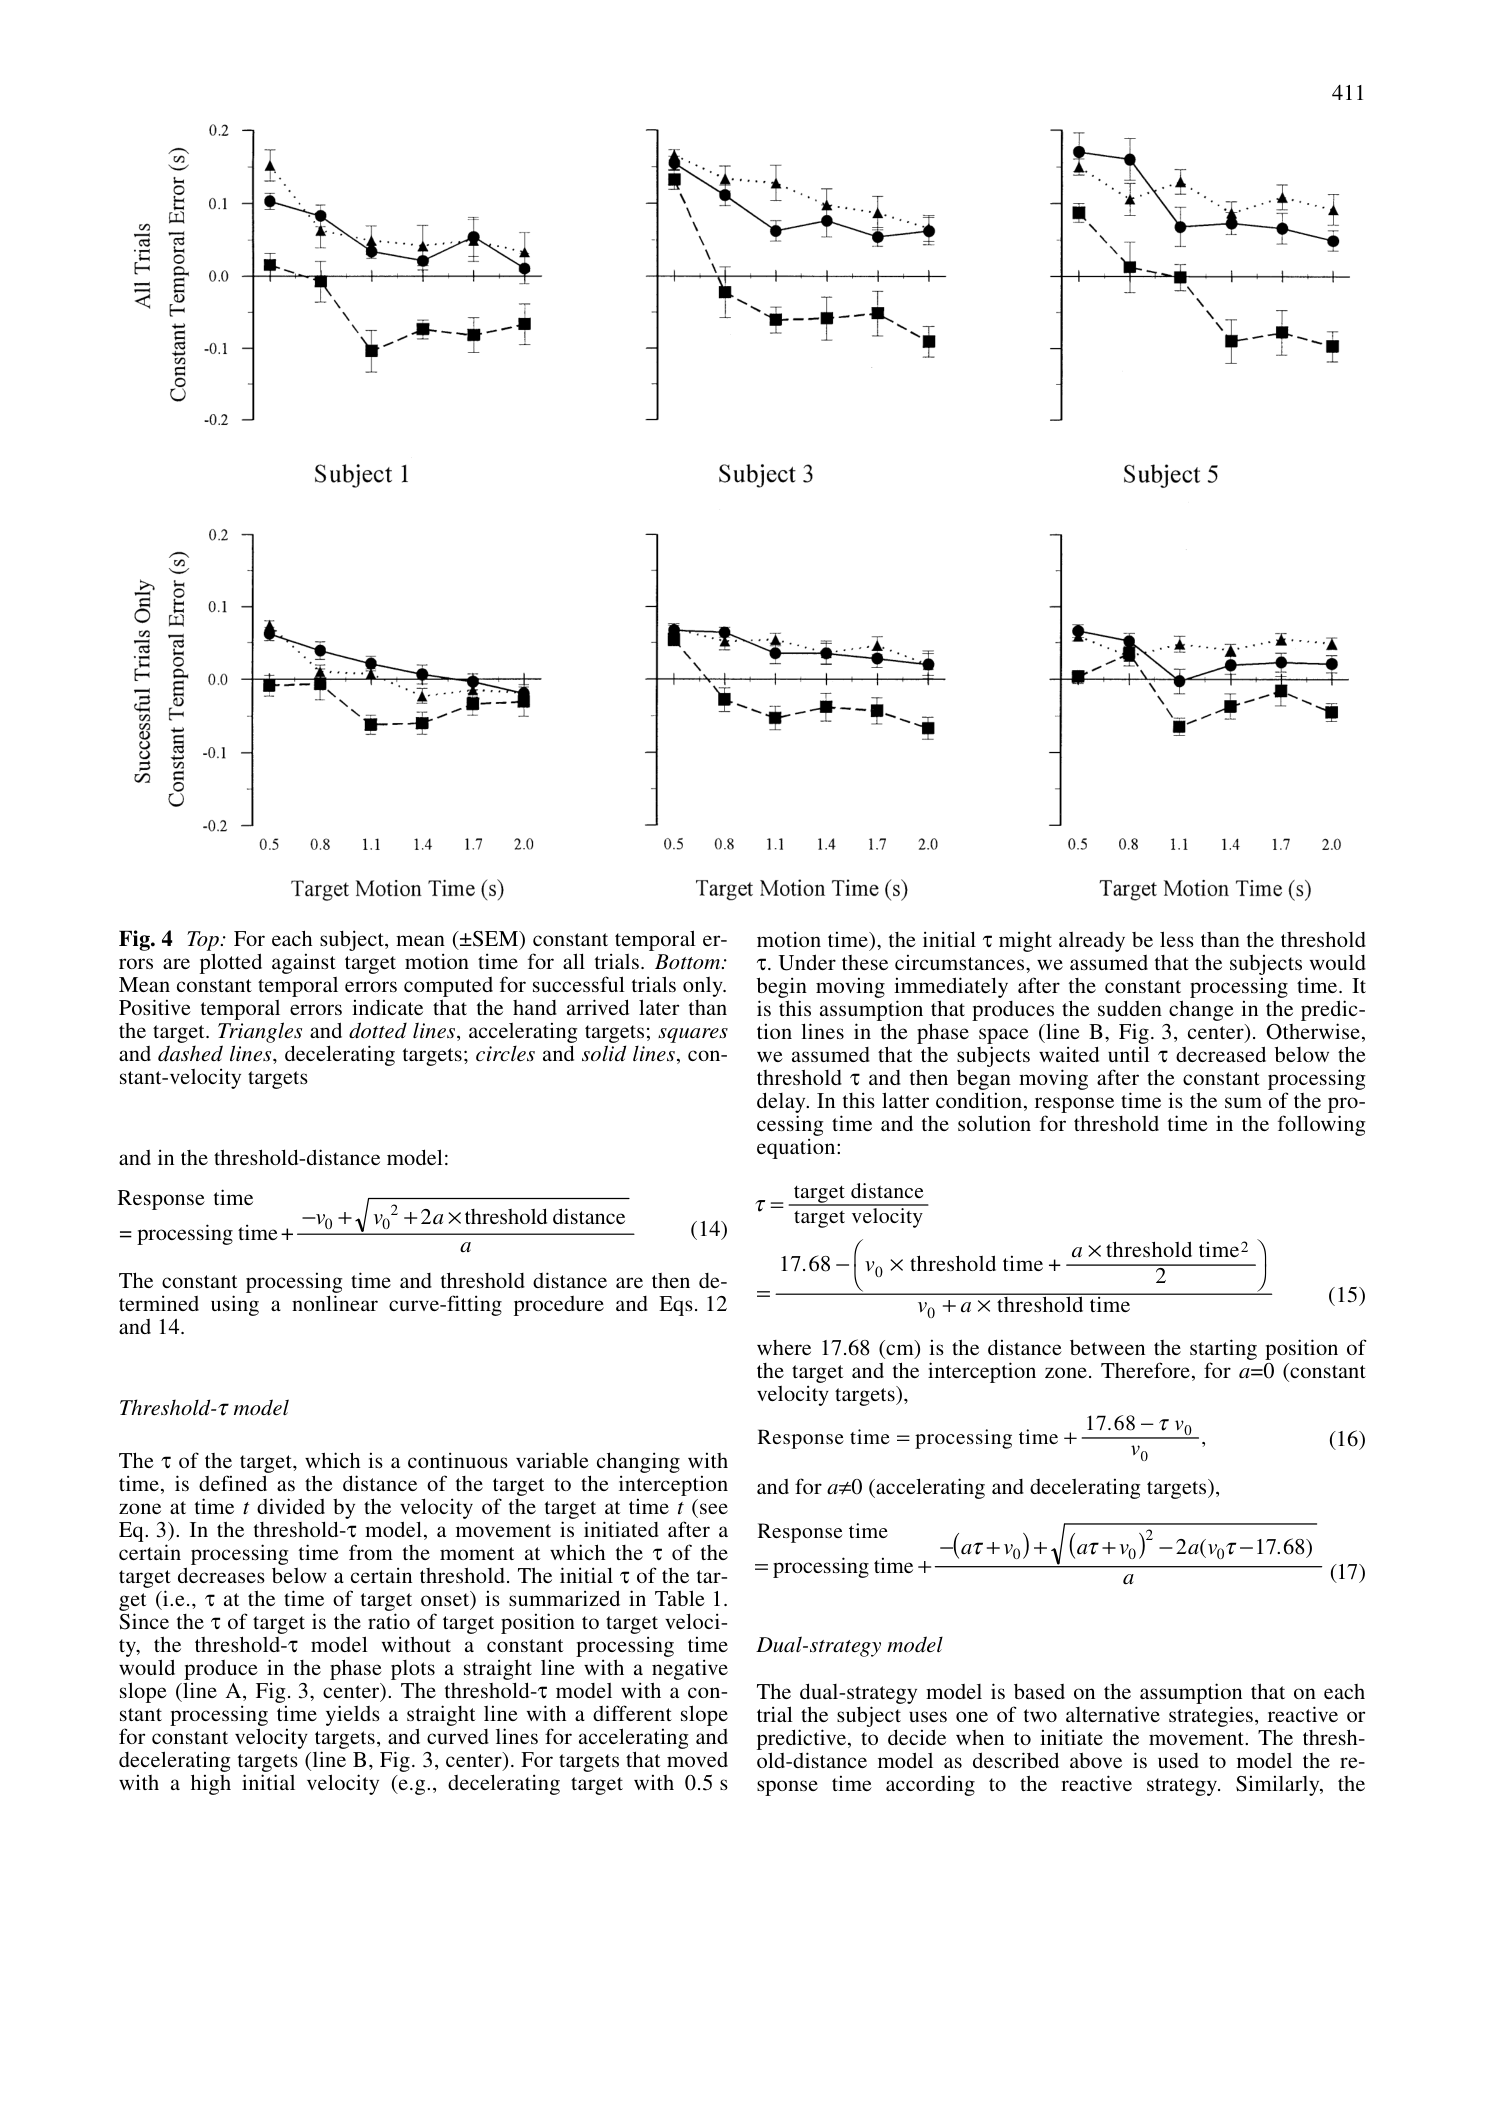 原文 Fig. 4 · PDF 第 6 页
图4 · 到达误差。 全部与成功试次分开,后者受±100 ms选择限制。
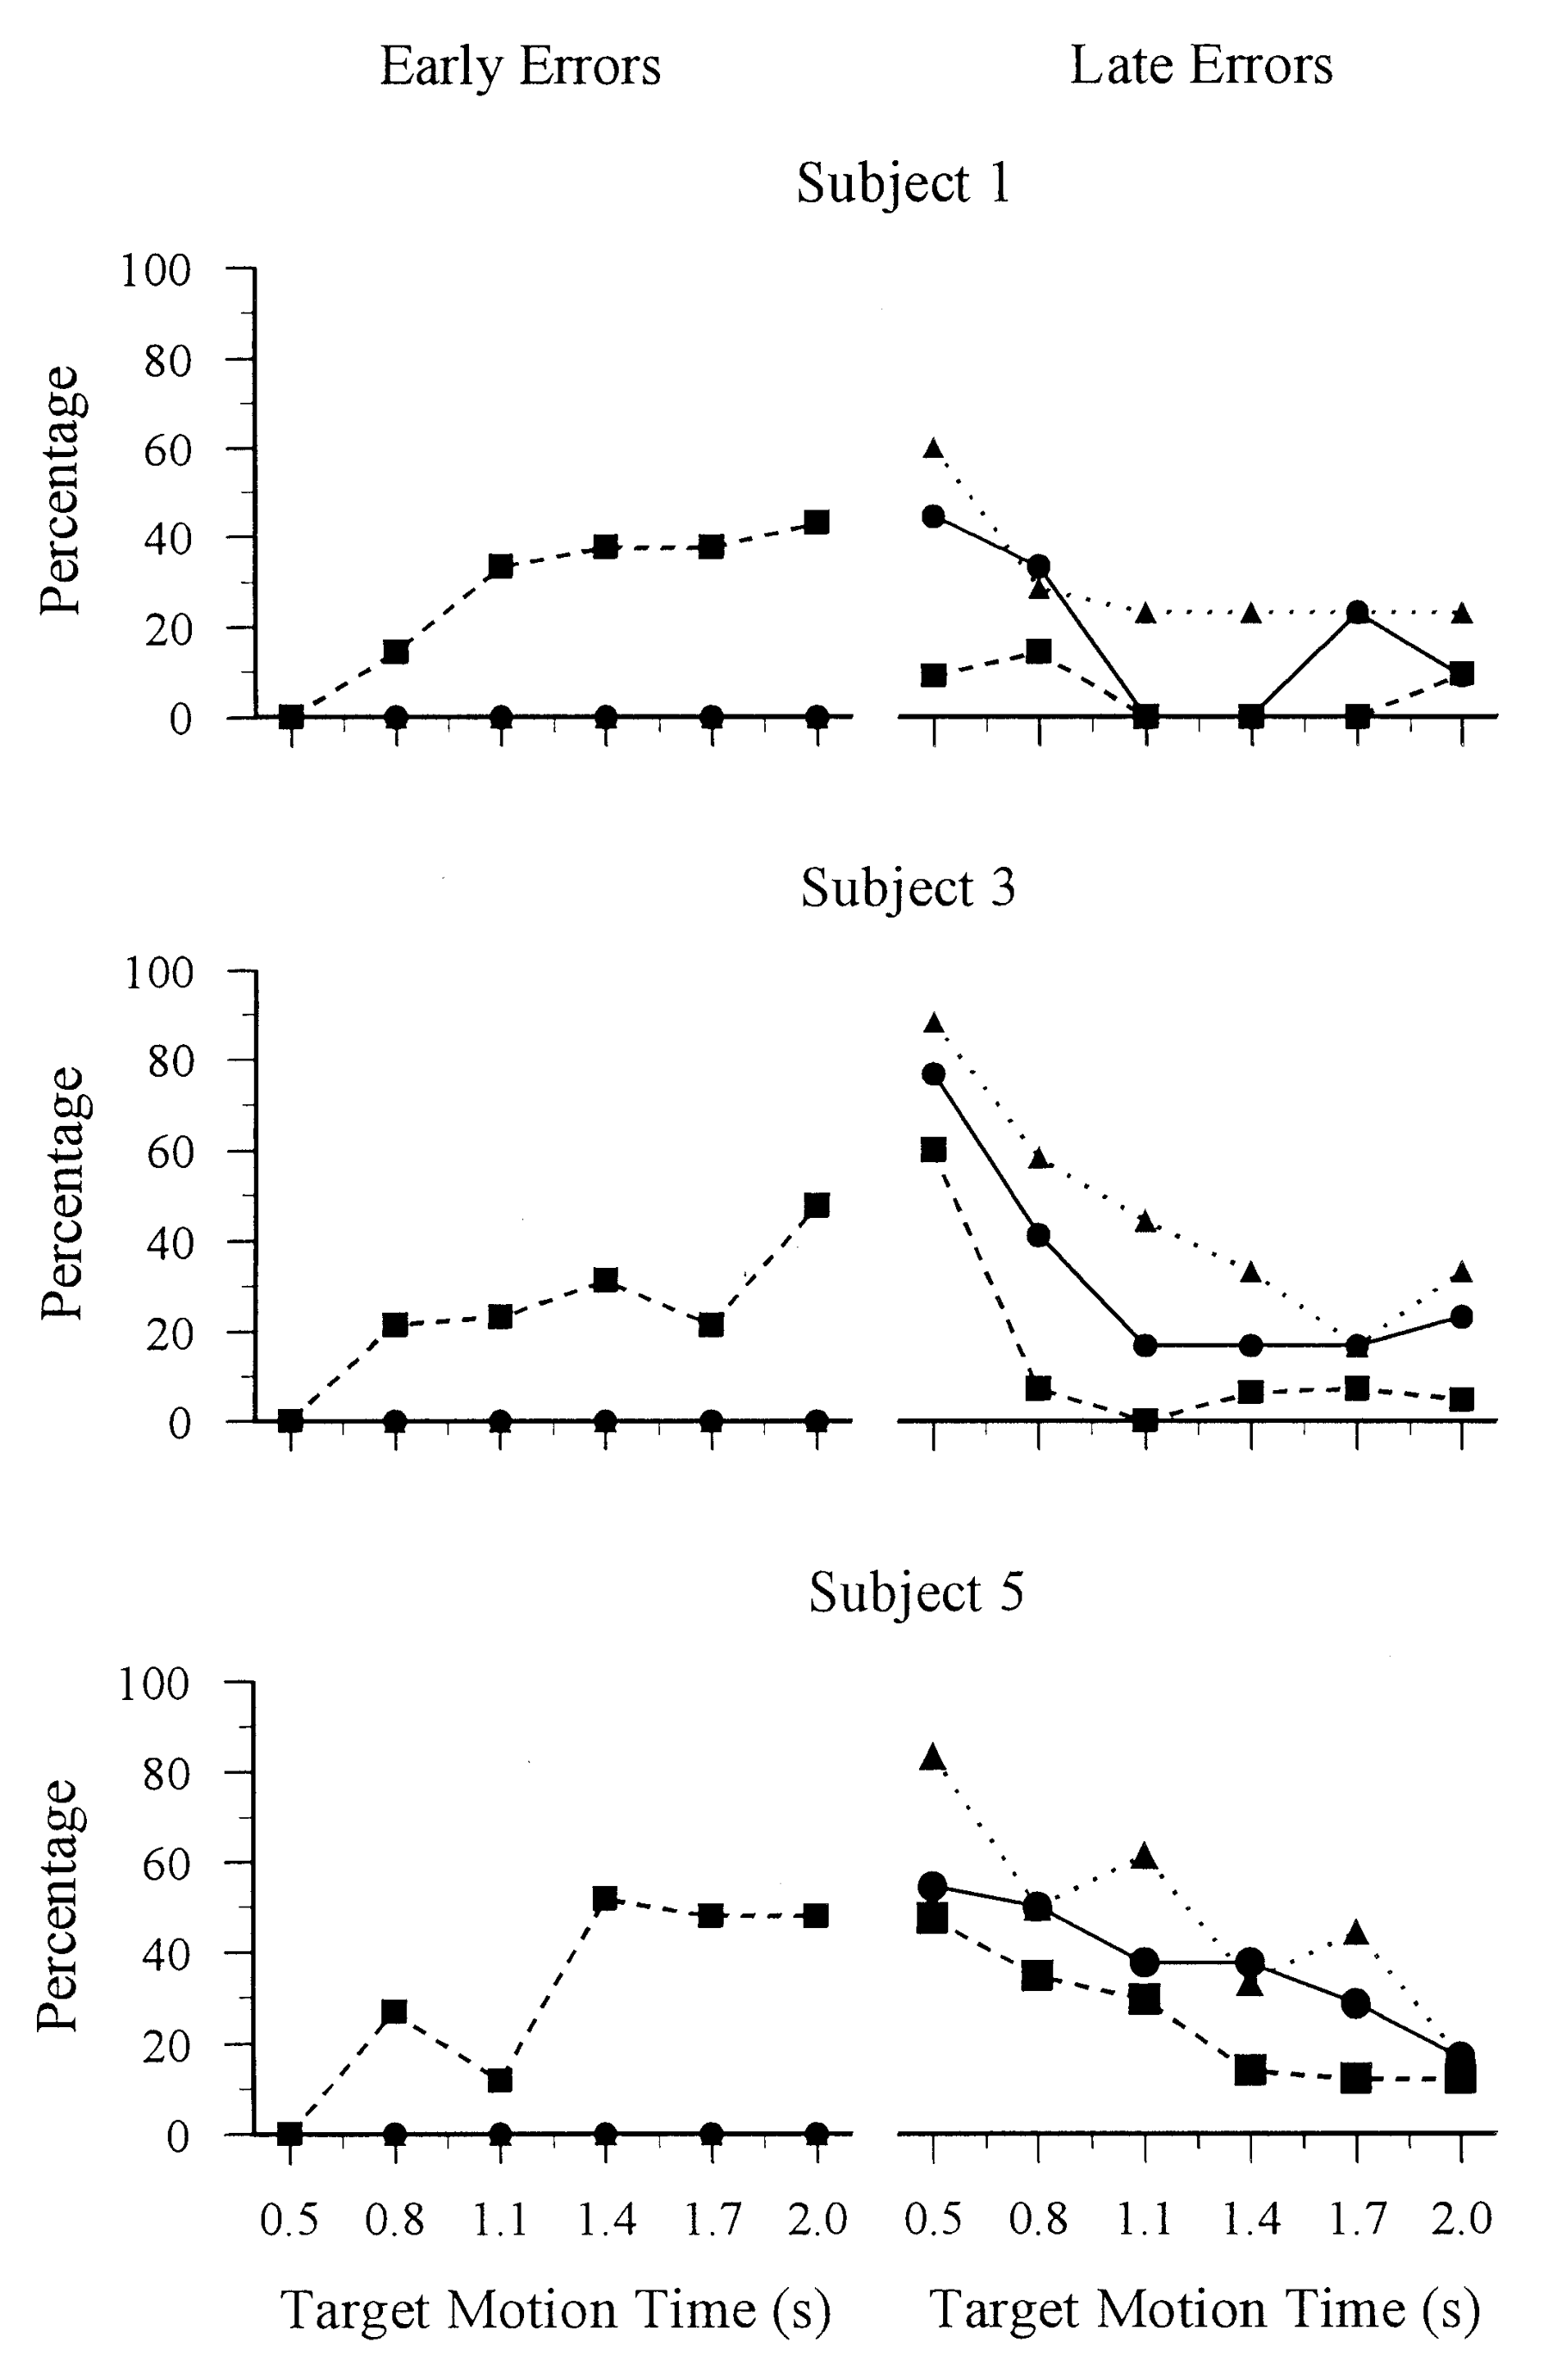 原文 Fig. 5 · PDF 第 7 页
图5 · 提前和延迟错误。 仅展示部分参与者,不能以示例替代全体。
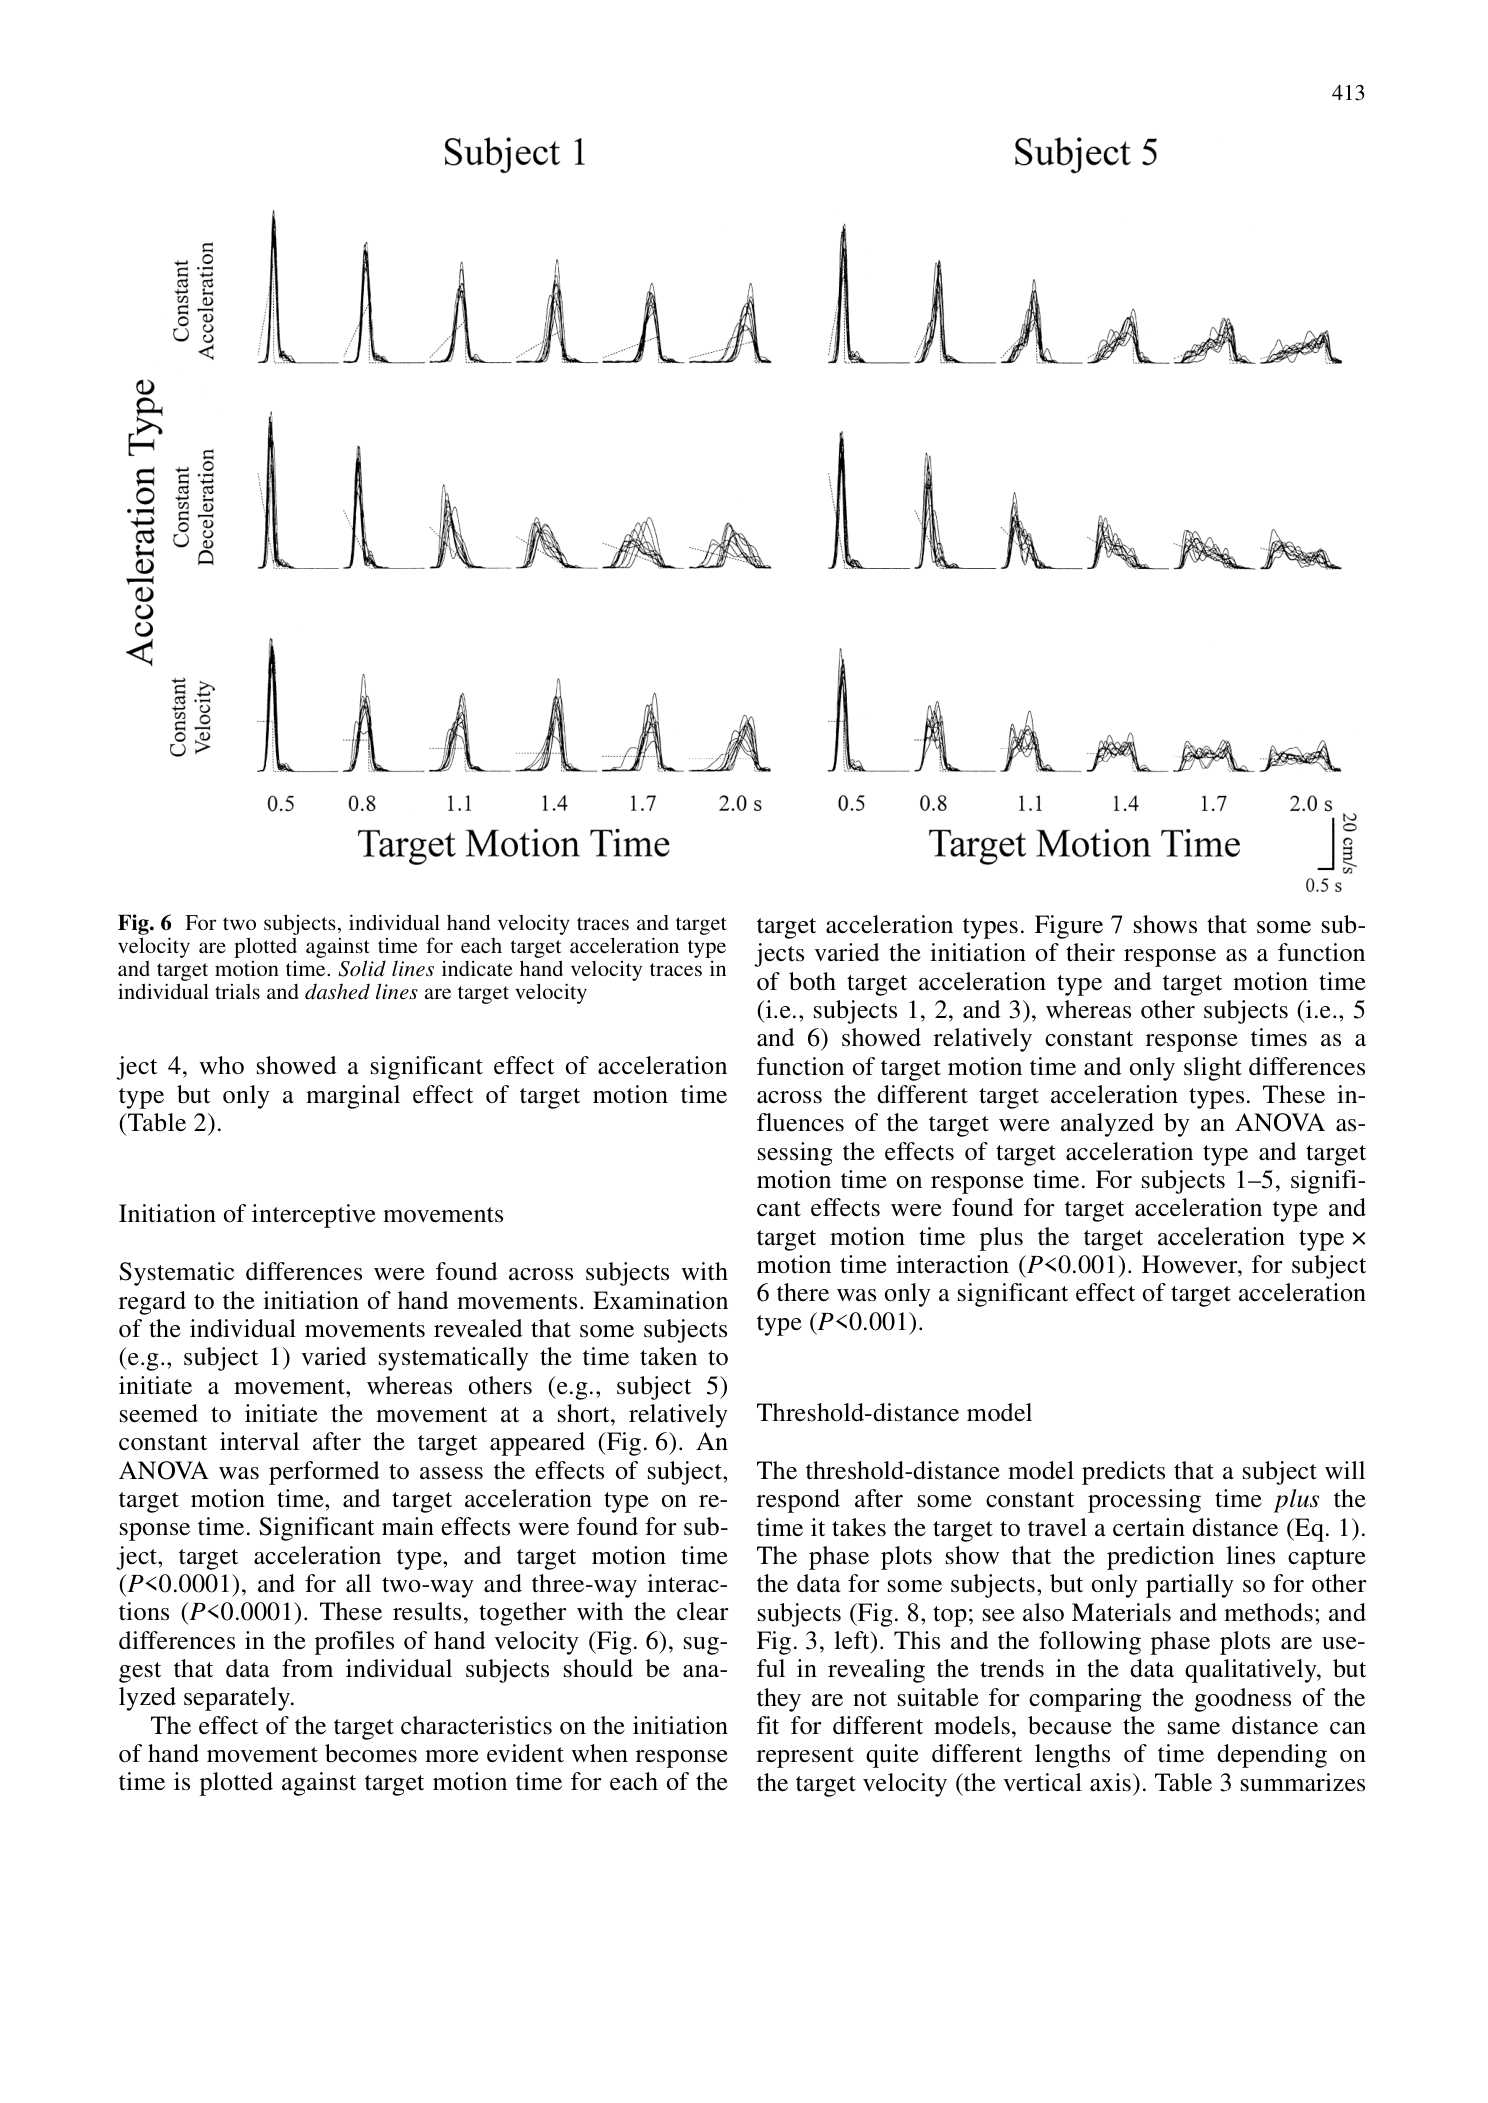 原文 Fig. 6 · PDF 第 8 页
图6 · 手速度示例。 时程和峰数随目标条件改变,为伴随论文的在线控制分析提供背景。
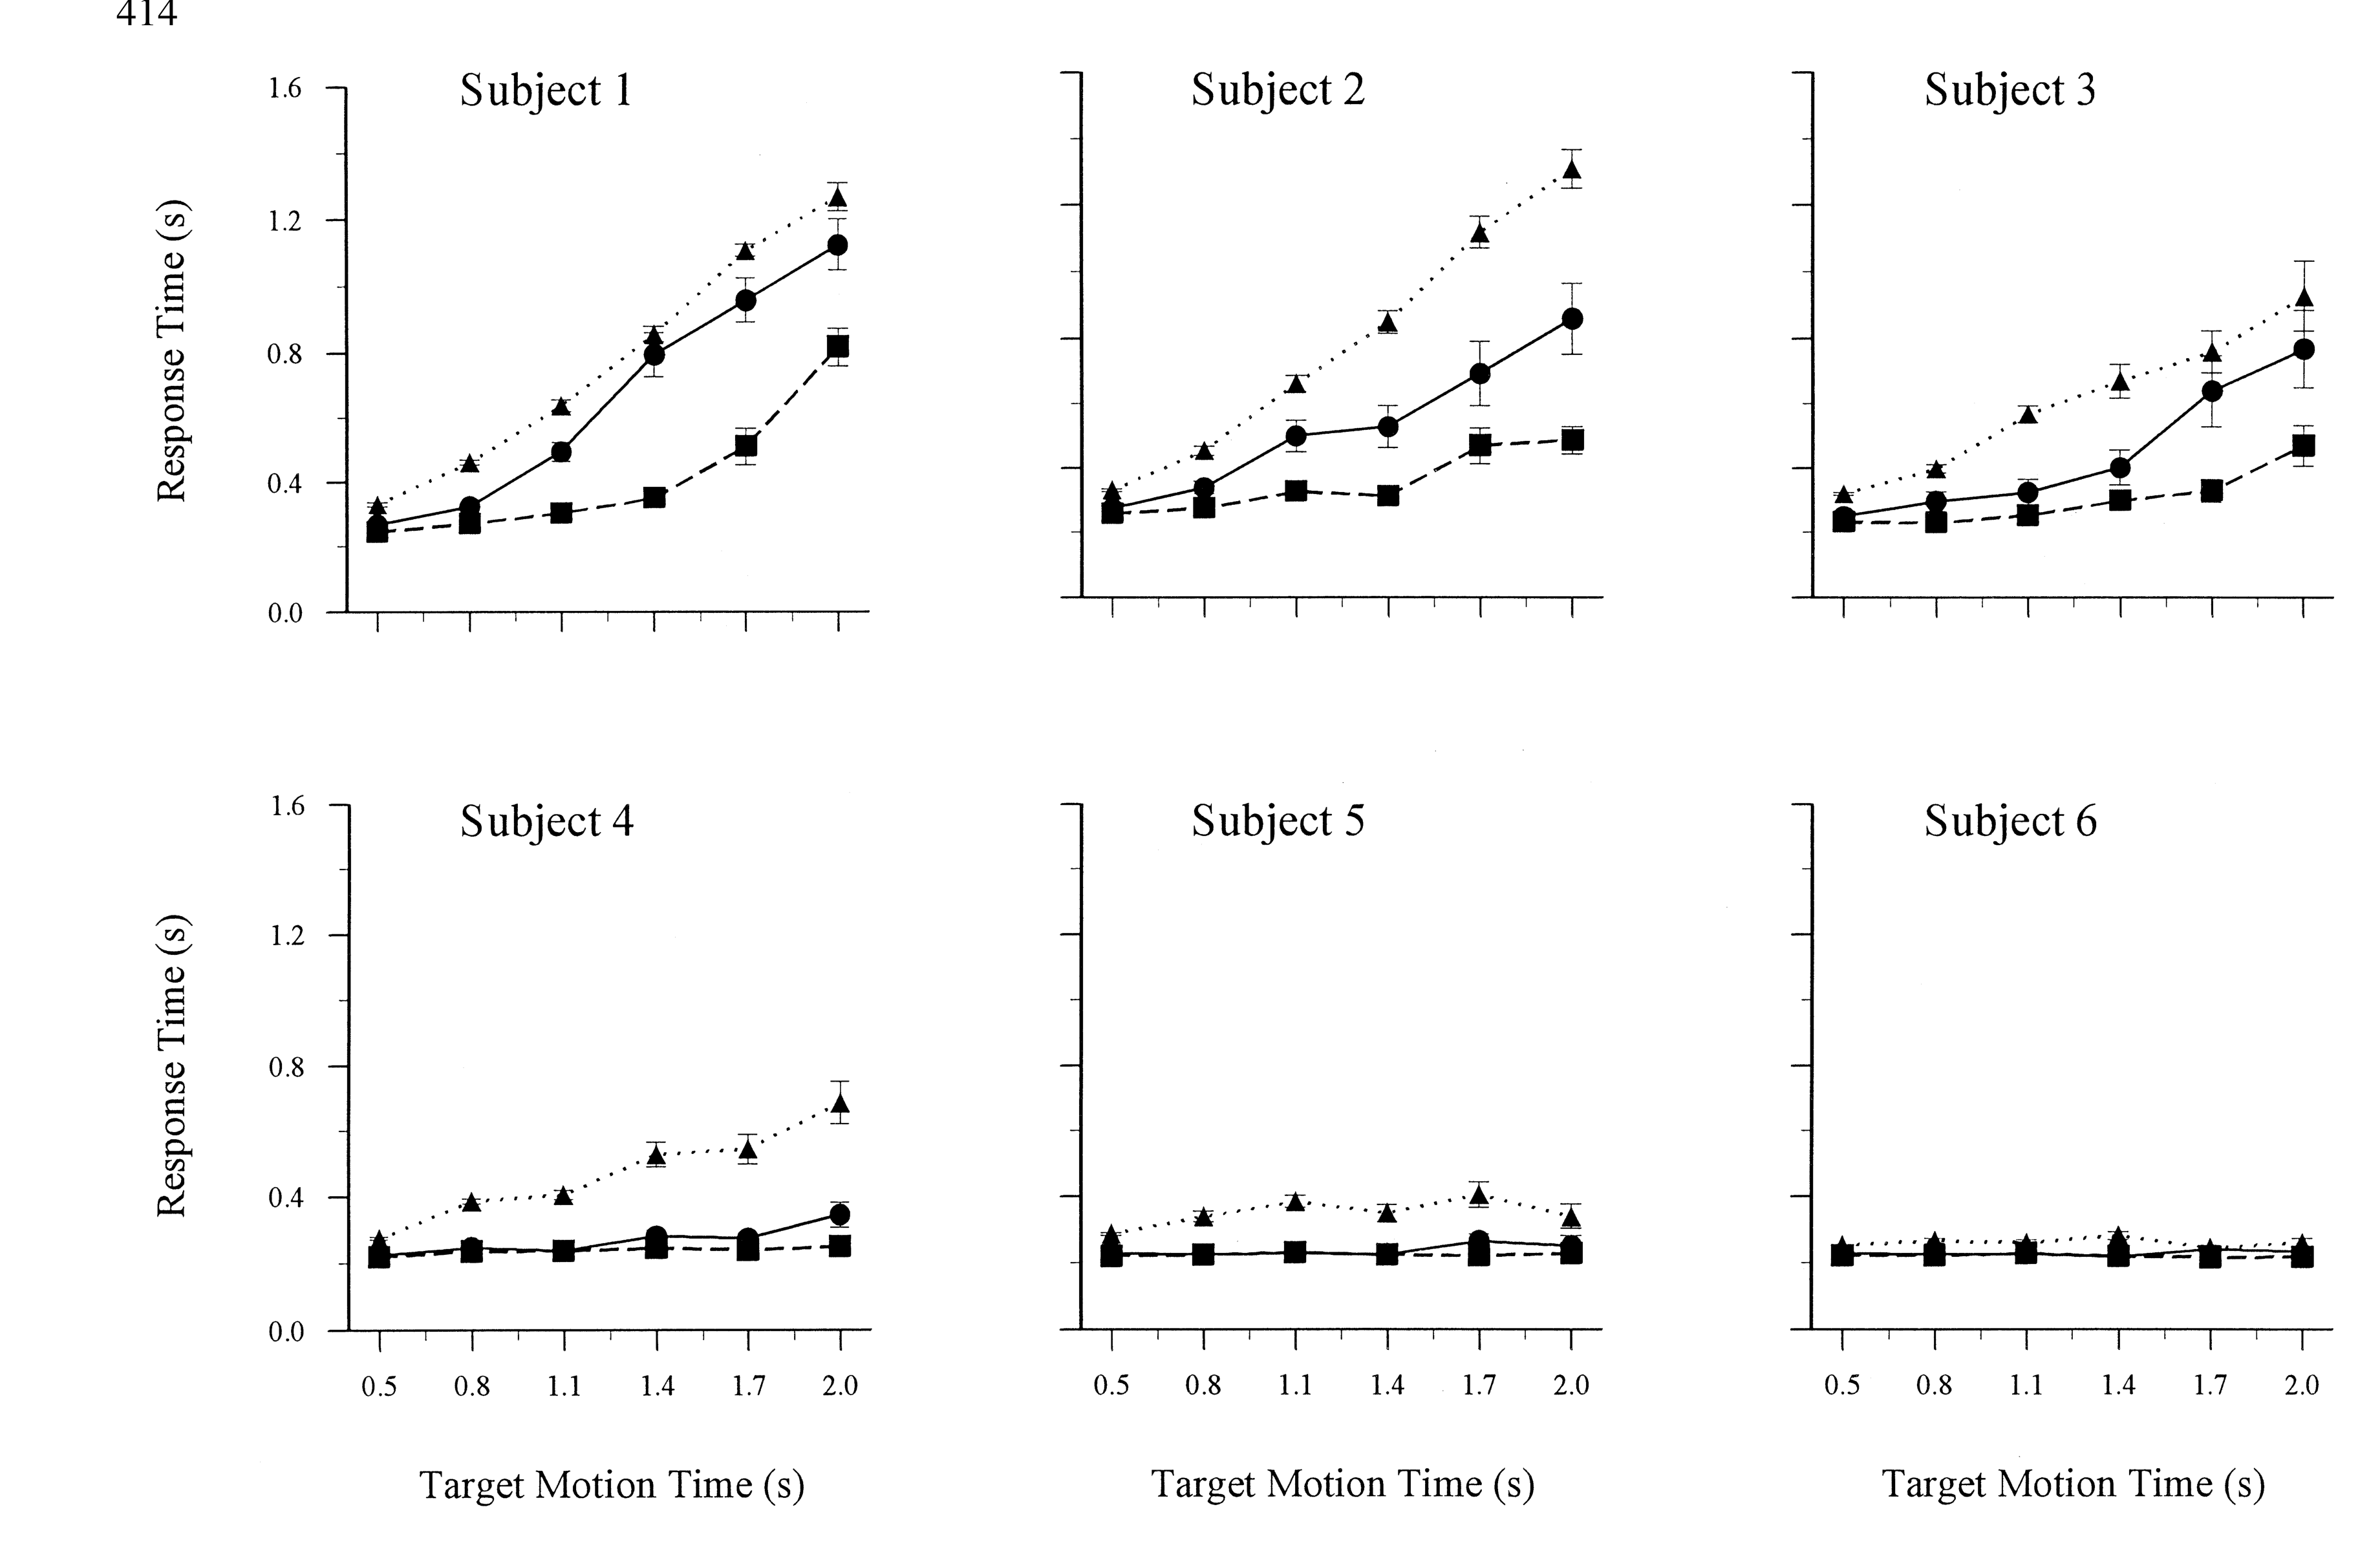 原文 Fig. 7 · PDF 第 9 页
图7 · 个体反应时。 显示明显个体差异,均值趋势不说明单次策略。
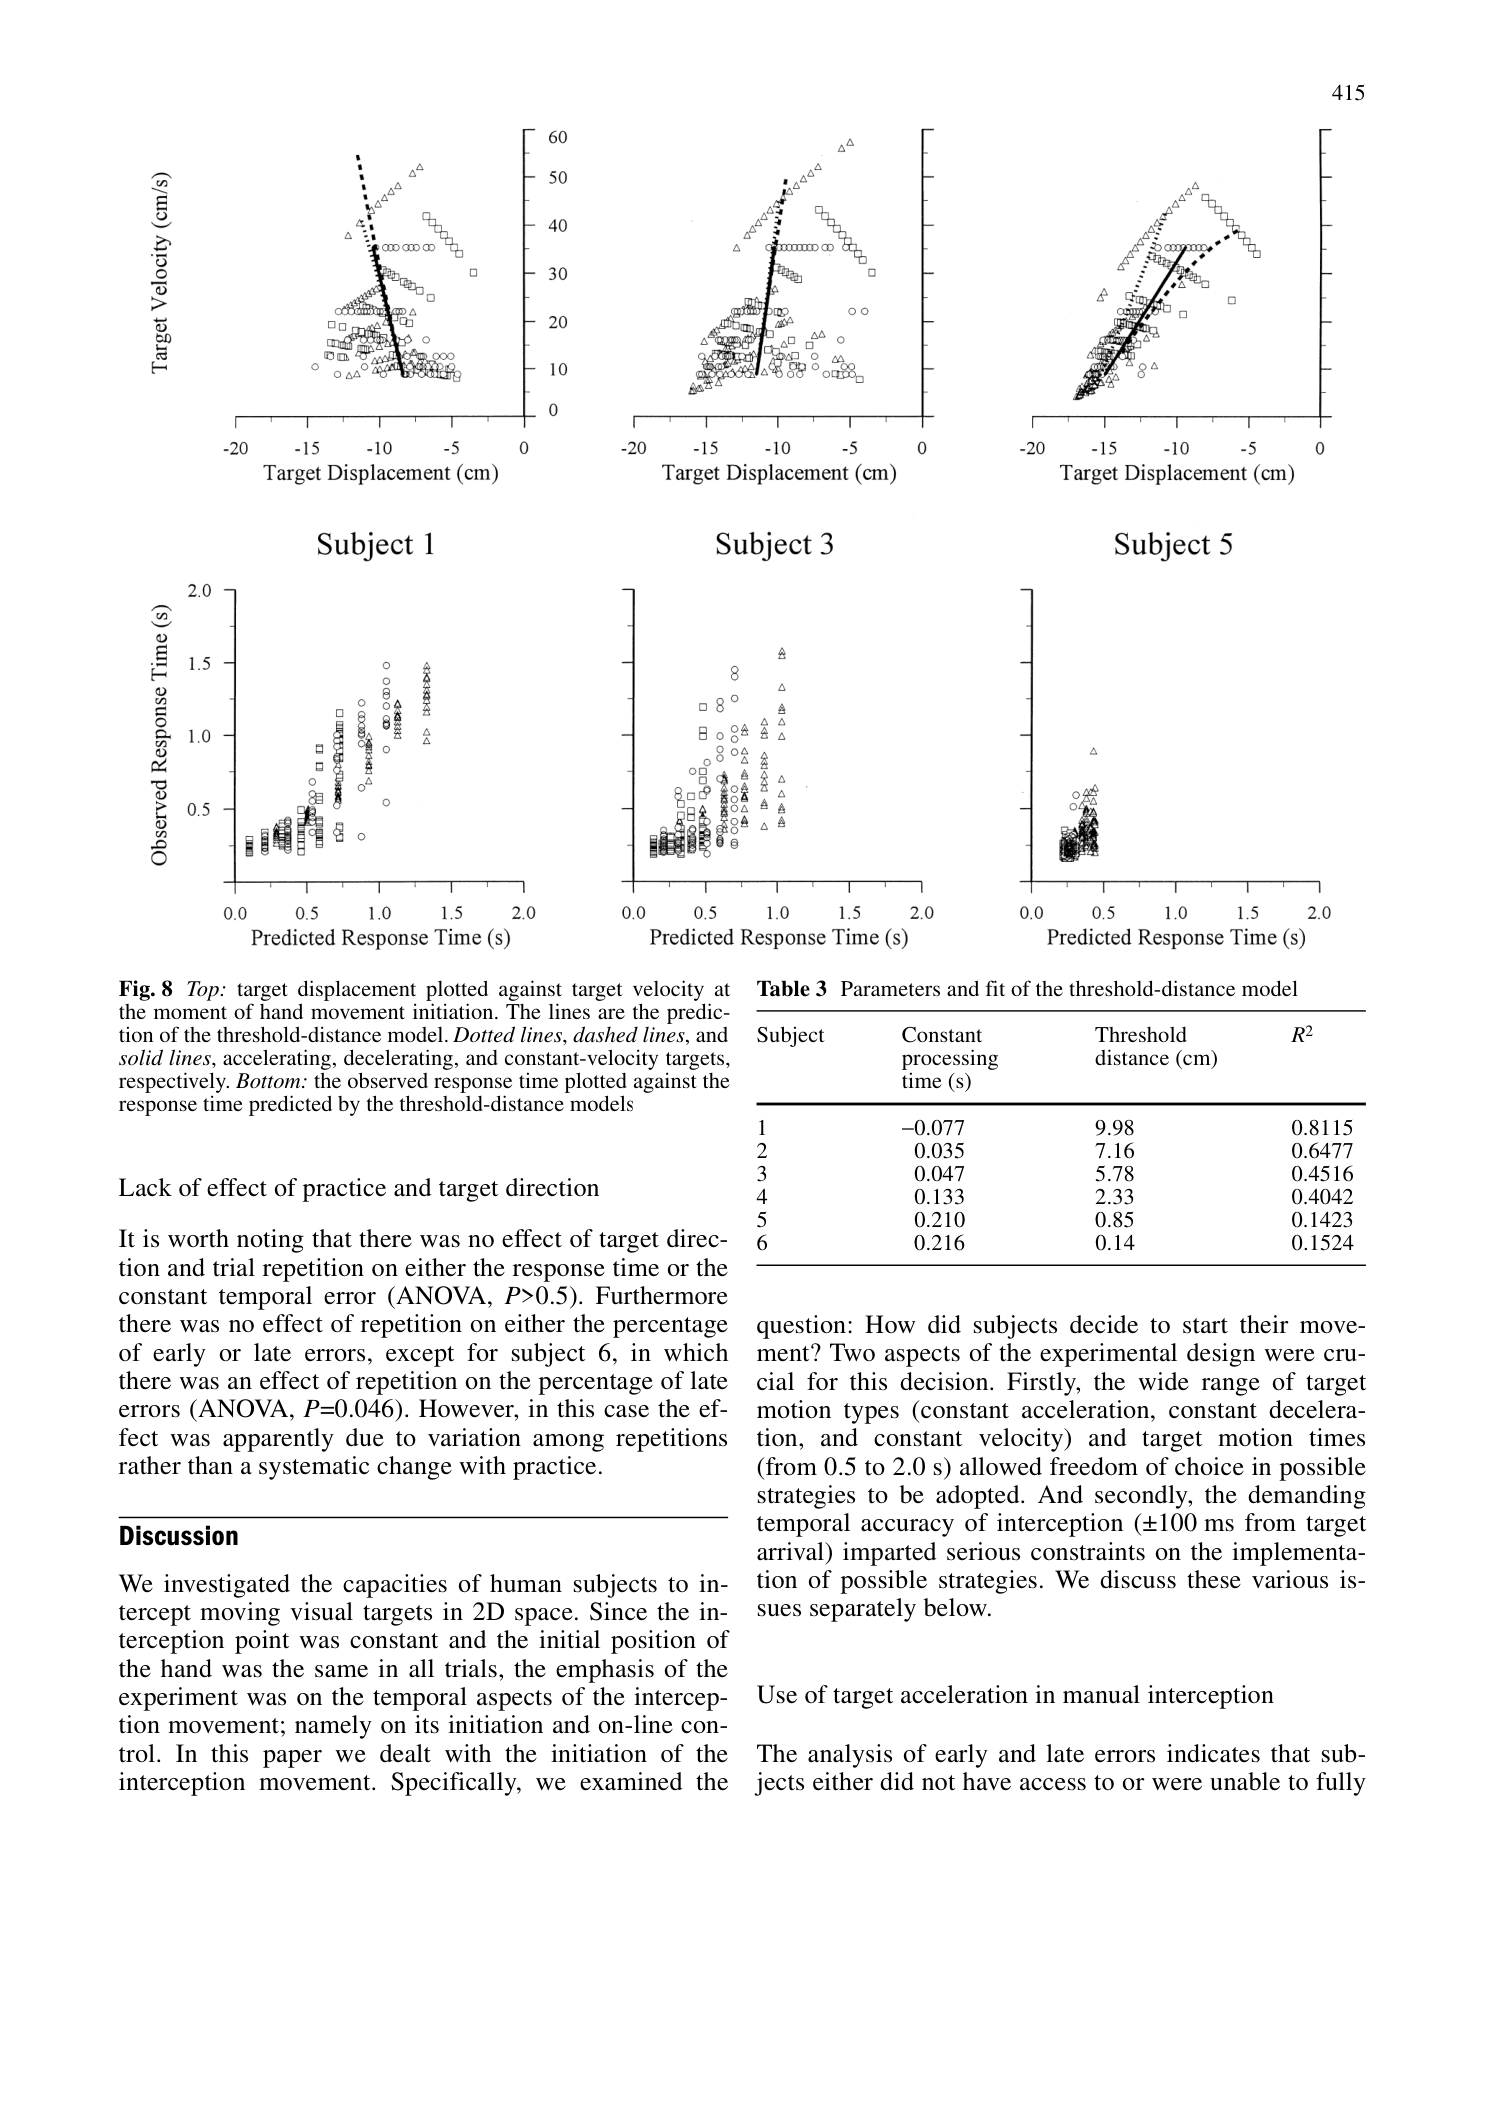 原文 Fig. 8 · PDF 第 10 页
图8 · 距离阈值拟合。 预测与观测比较需结合异常参数,而非只看R²。
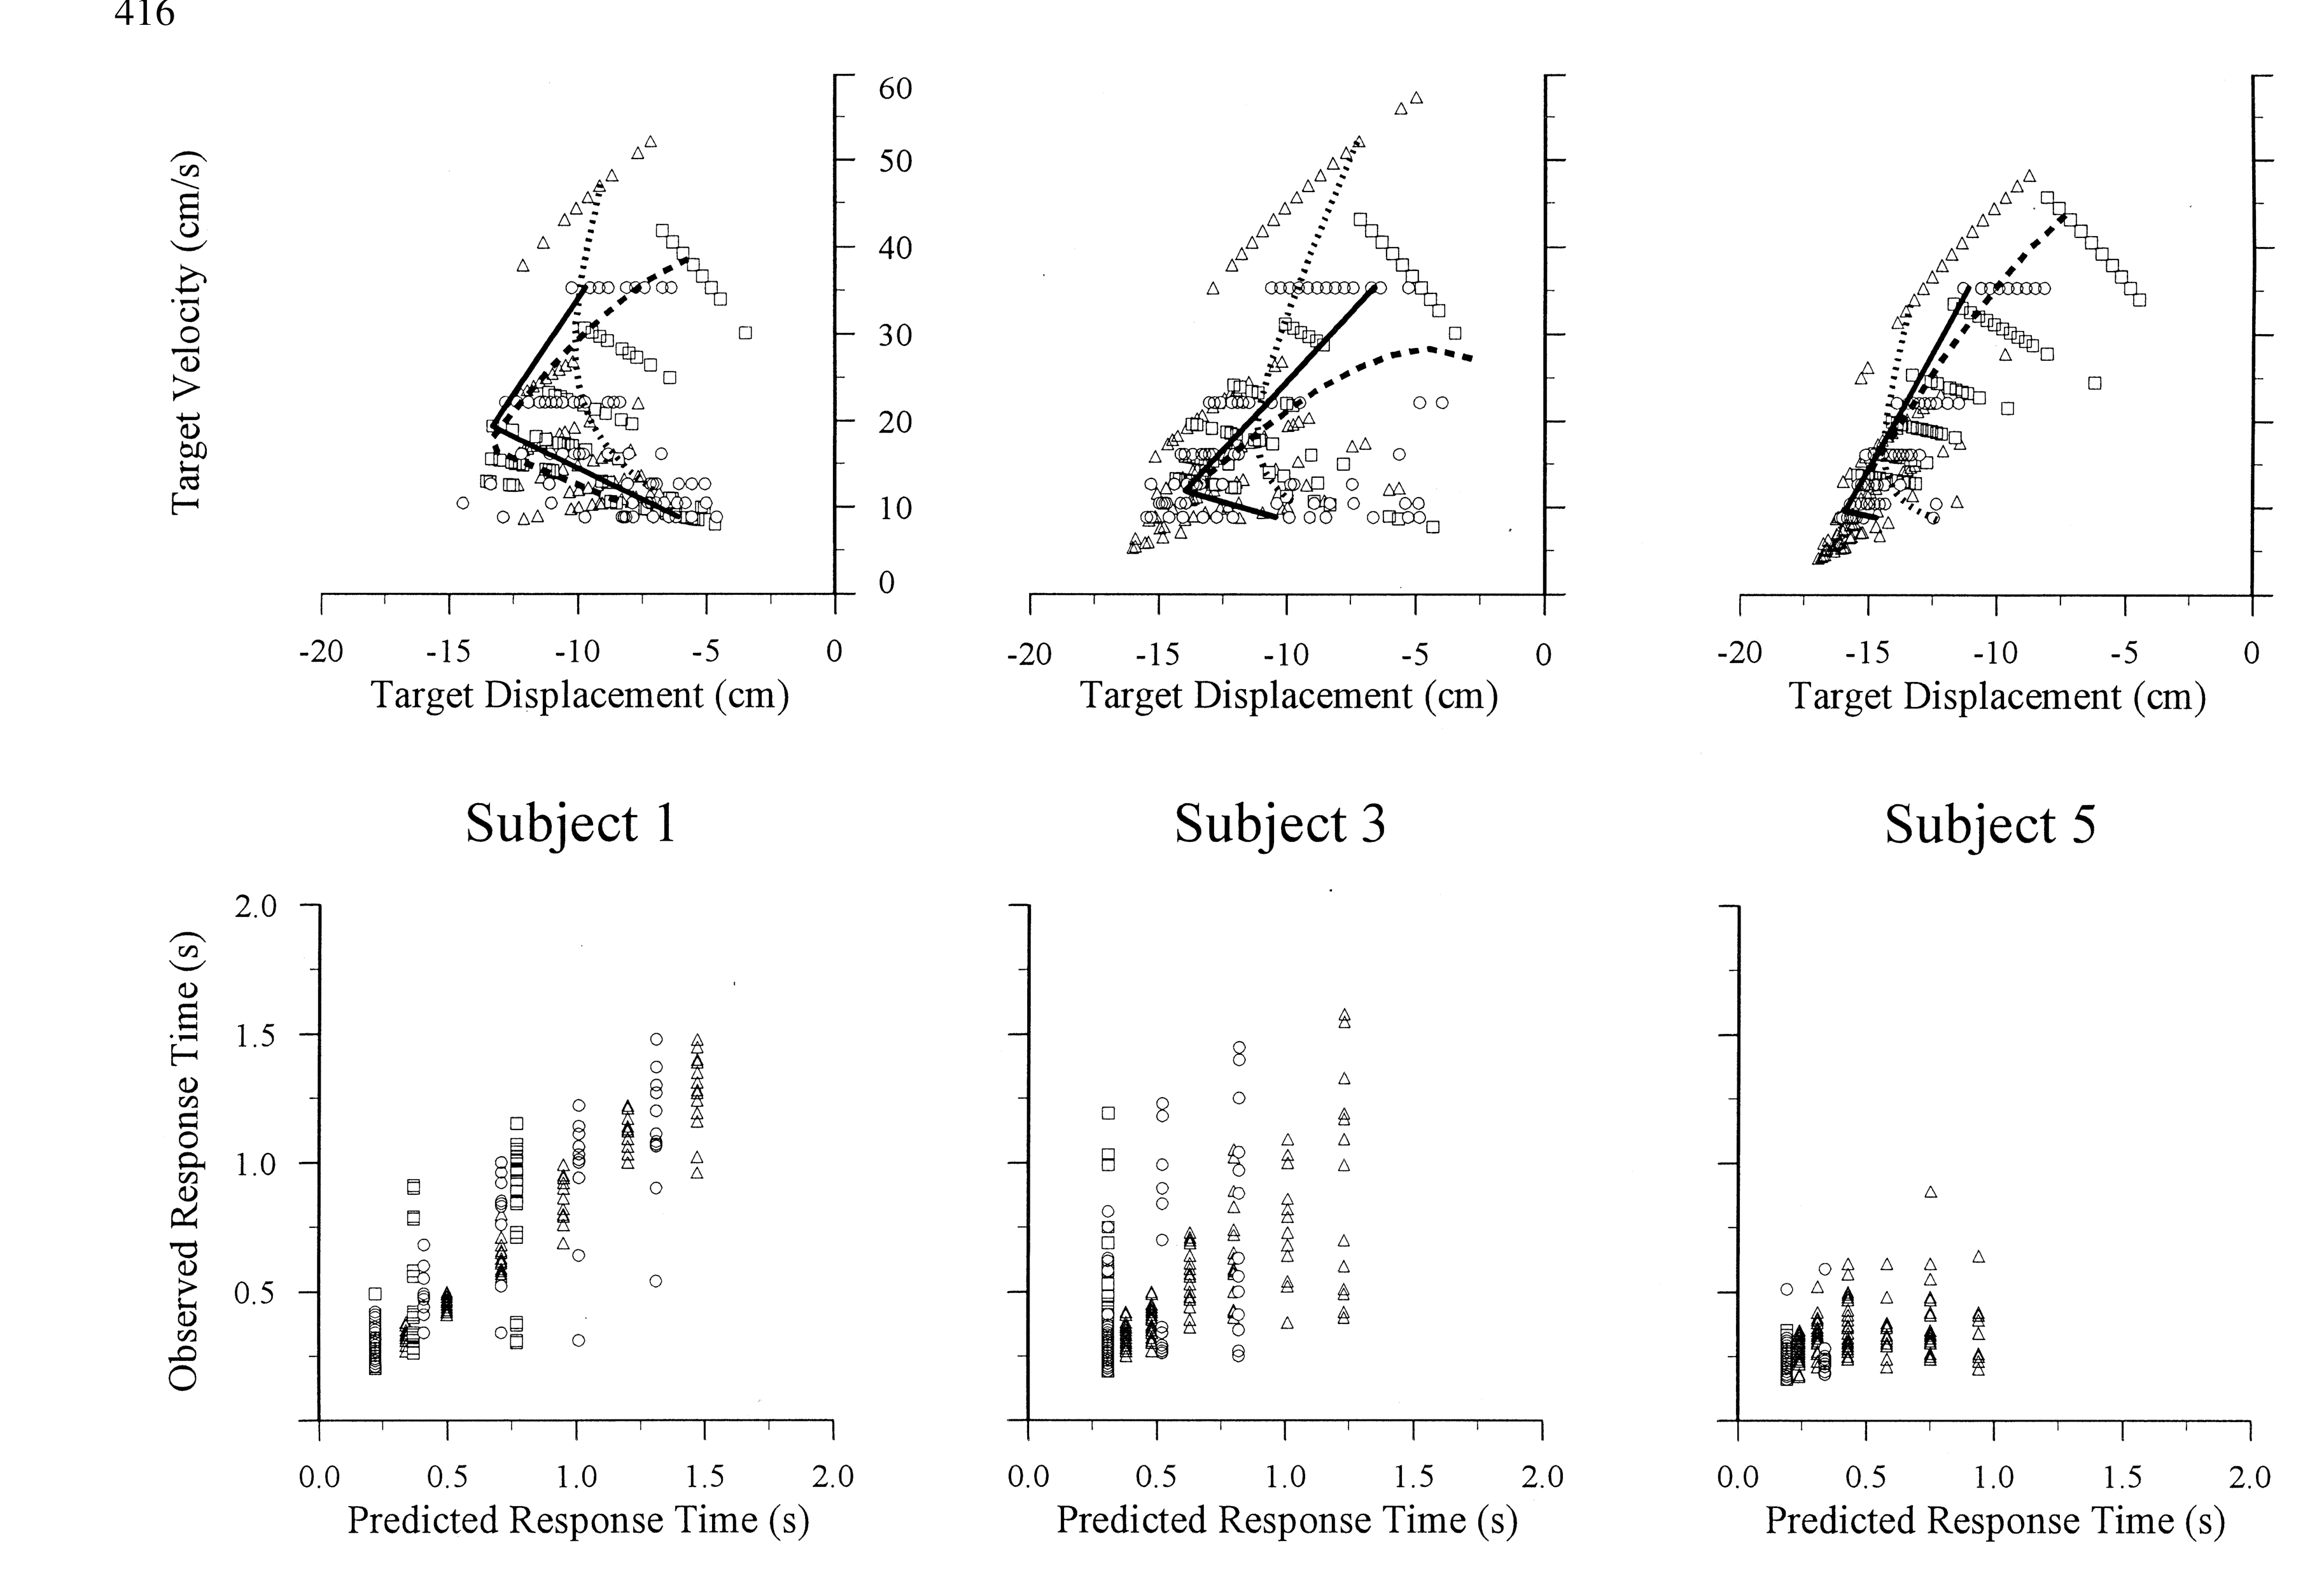 原文 Fig. 9 · PDF 第 11 页
图9 · tau阈值拟合。 仅靠tau阈值不能充分概括各参与者。
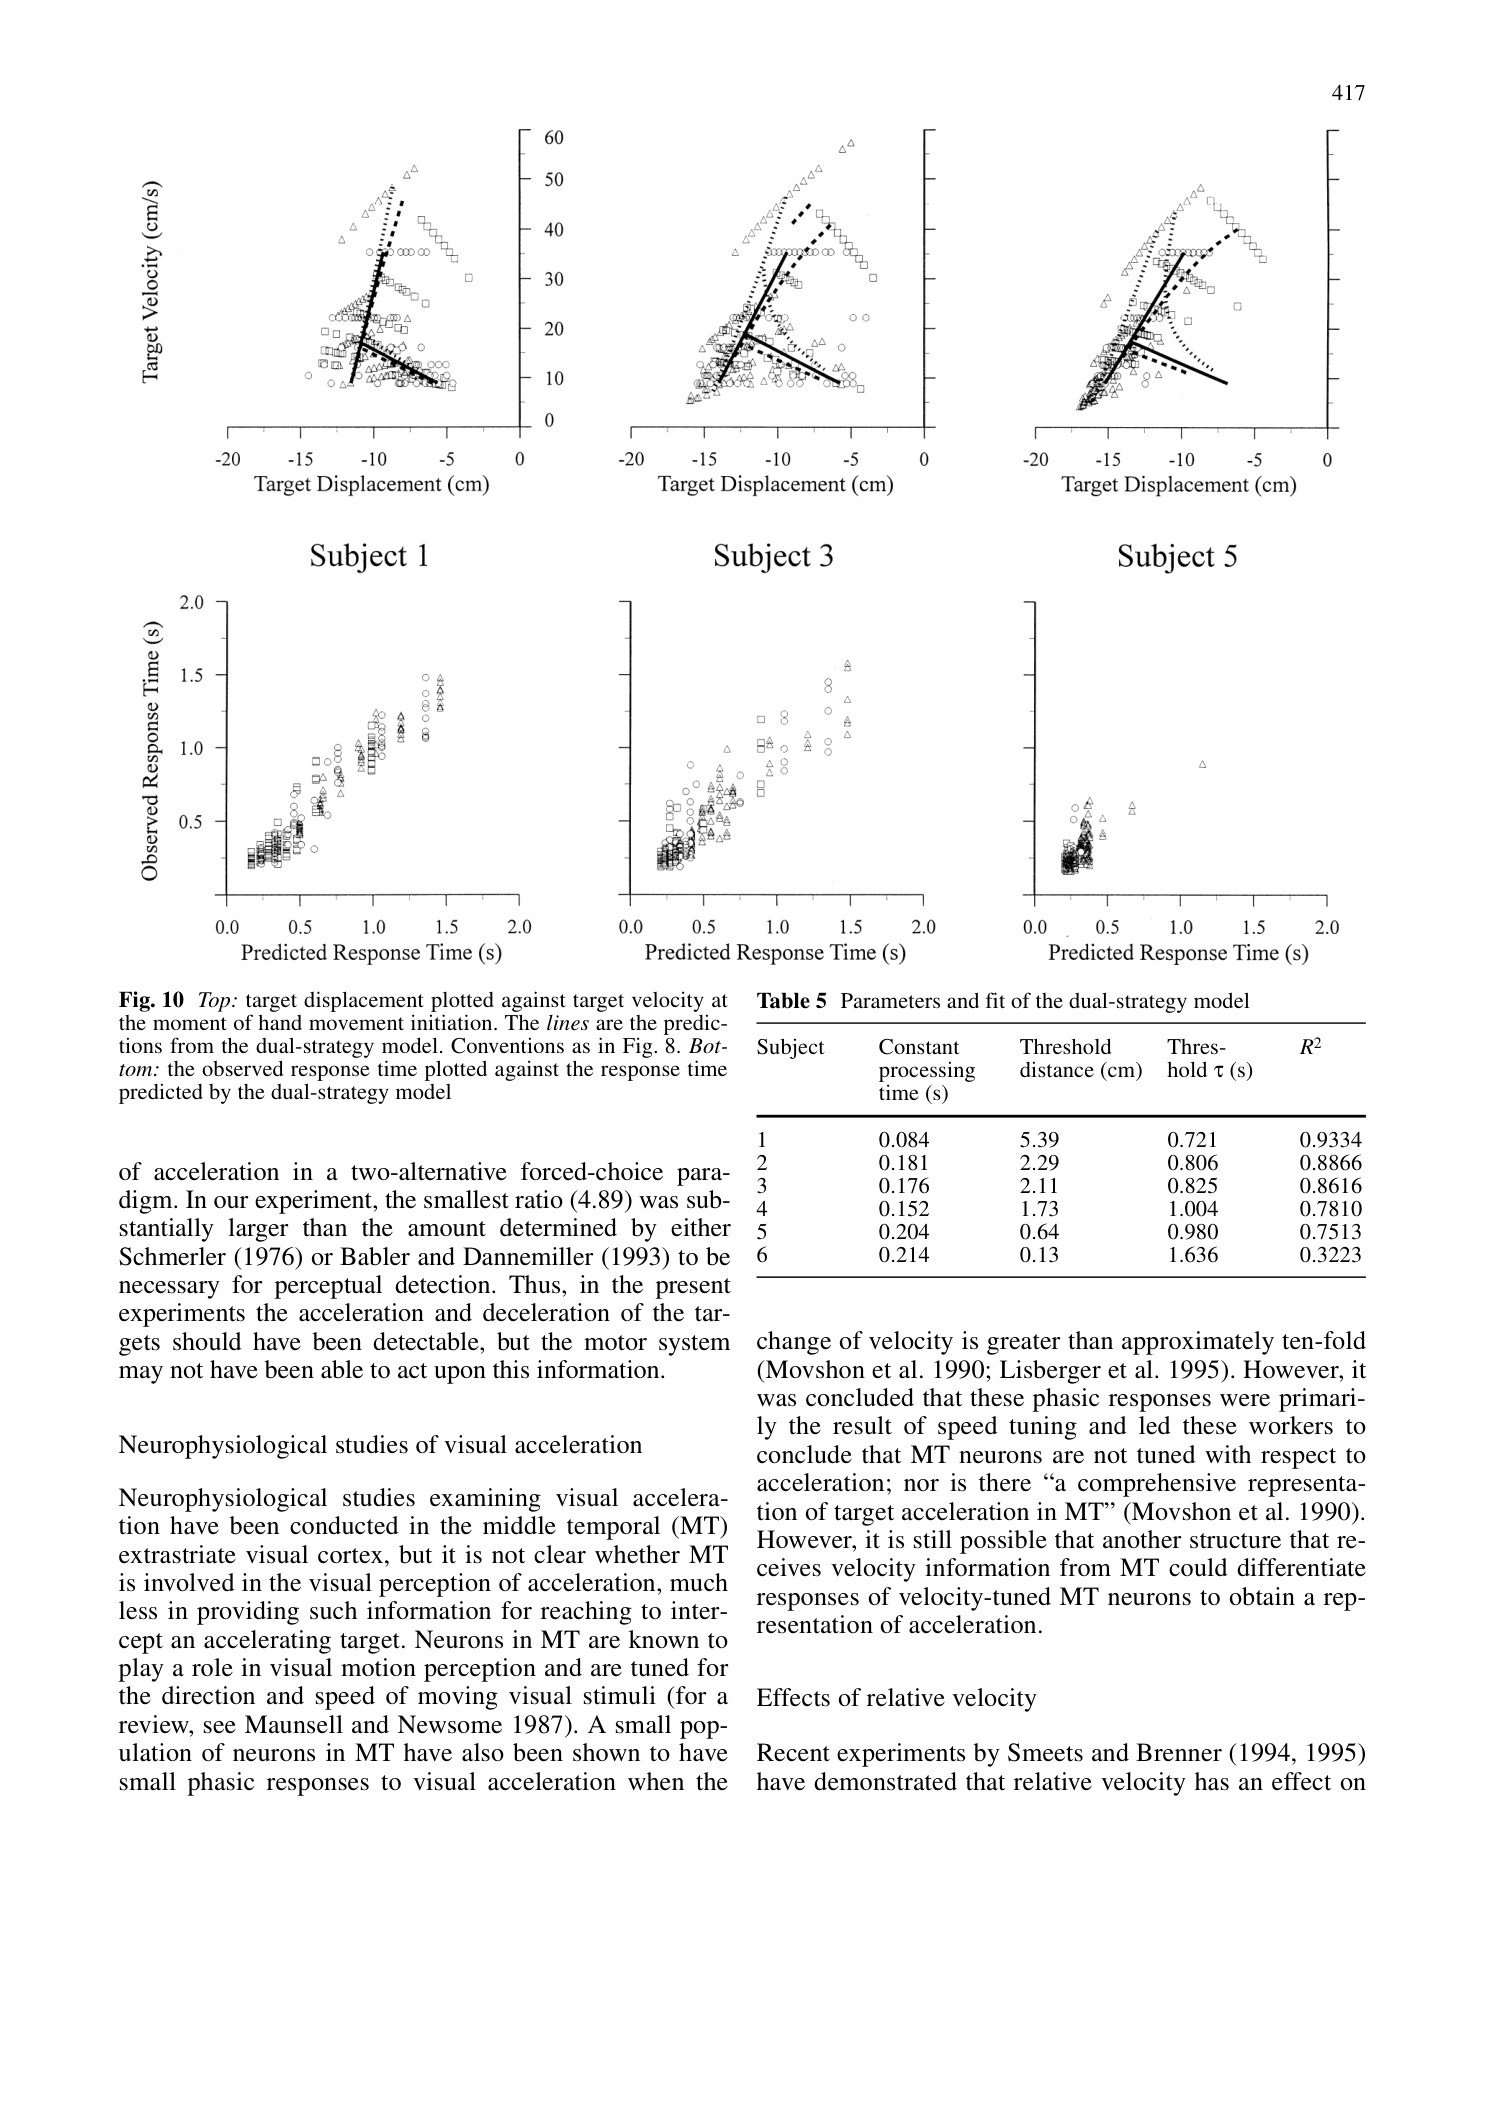 原文 Fig. 10 · PDF 第 12 页
图10 · 双策略拟合。 增加灵活性改善拟合,但机制和泛化仍待独立检验。
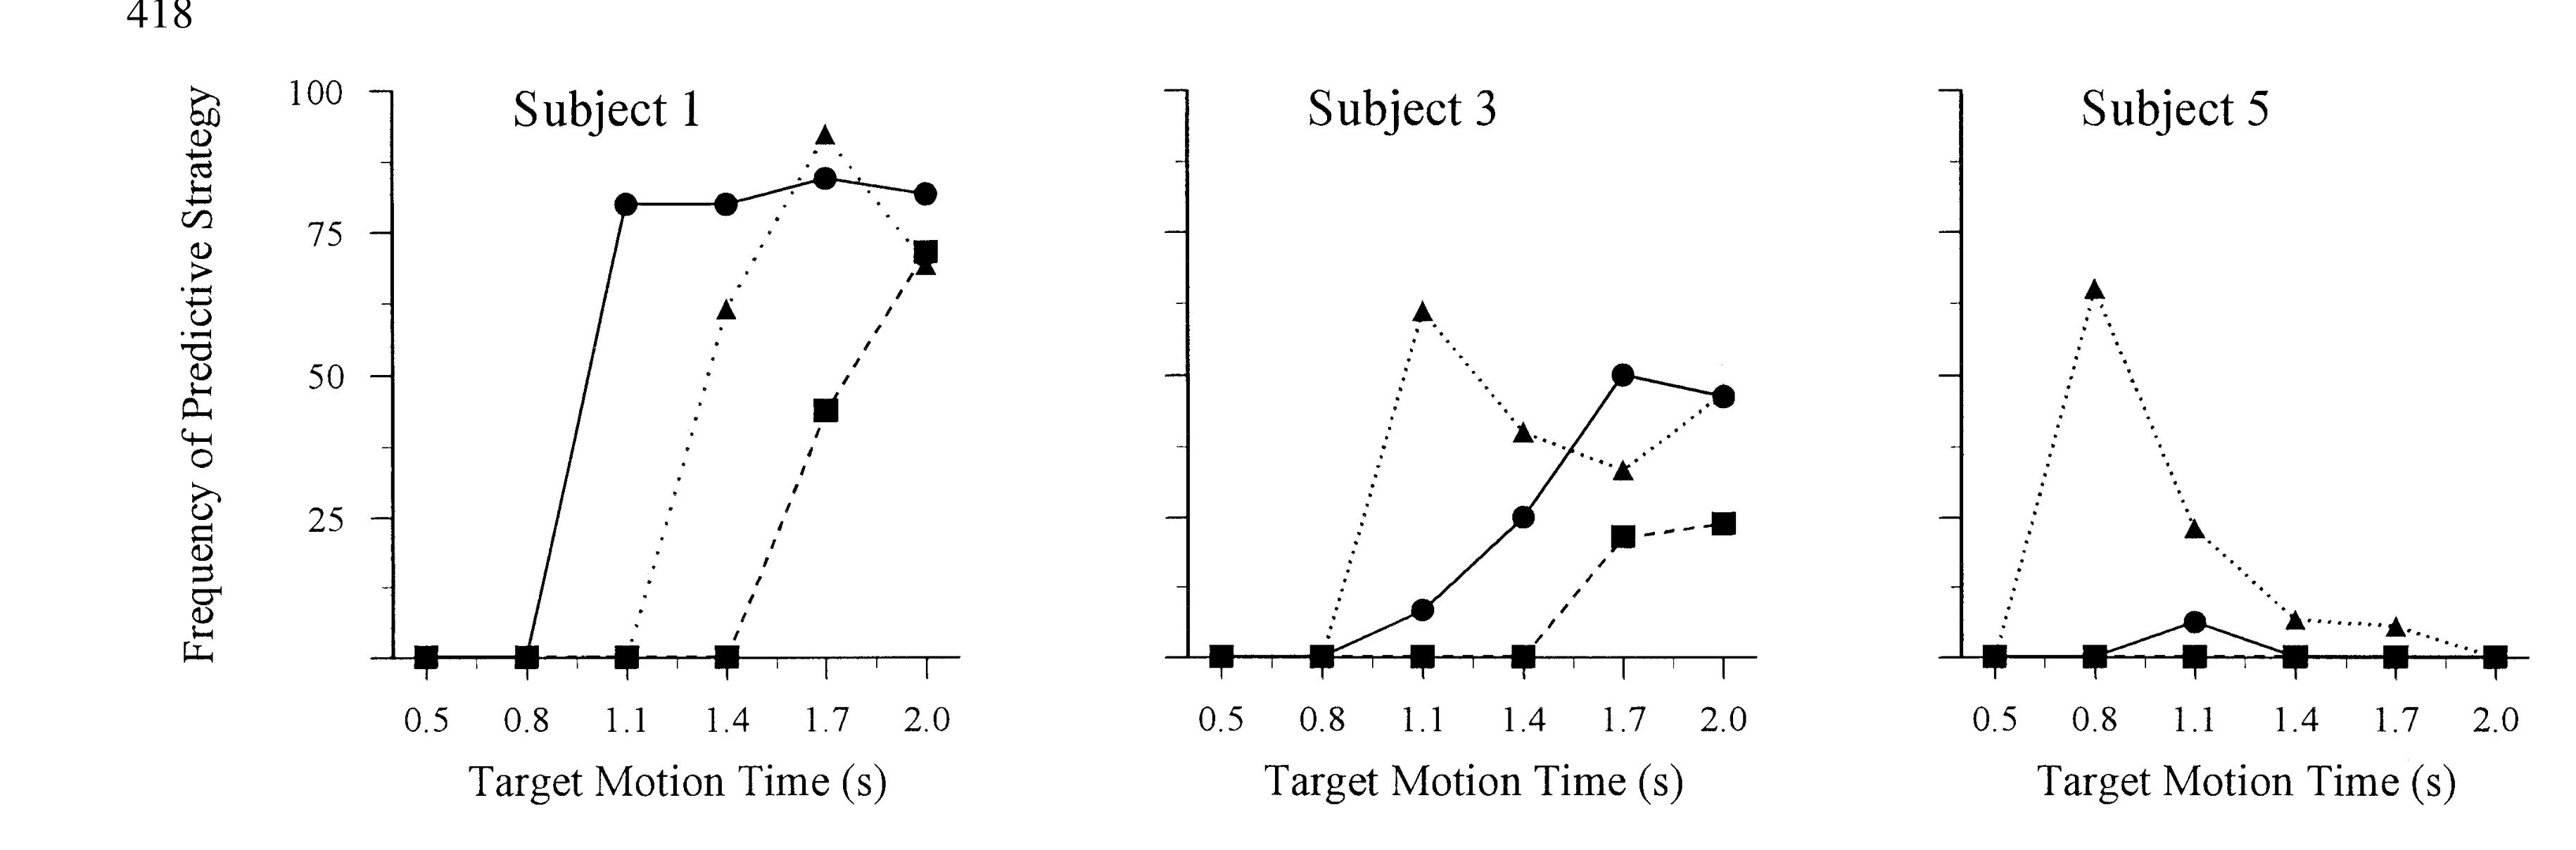 原文 Fig. 11 · PDF 第 13 页
图11 · 模型推定策略比例。 是由双策略模型分类得到的比例,不是参与者报告或神经观测。
讨论与解读边界
模型复杂度、参数可辨识性及任务固定终点限制推广。拟合优势不是独立测试性能,未检出的练习效应也不证明无法学习。本研究未记录MT或运动皮层,不能由行为误差定位加速度信息在哪一级丢失。
思考问题
- 在同一被试中同时测量加速度辨别和拦截,感知能力与补偿不足如何对应?
- 通过留出条件与奖励规则变化,双策略模型能否优于连续混合或更简单的时序模型?