D04 · Direct visuomotor transformations for reaching
Christopher A. Buneo, Murray R. Jarvis, Aaron P. Batista & Richard A. Andersen (2002) Nature, 416, 632-636. doi:10.1038/416632a
area 5的伸手相关响应同时受目标相对眼和手的位置影响,PRR响应则更偏眼中心。结果支持直接视觉运动变换的可能机制,尚未直接测出神经回路执行“T−H”运算。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
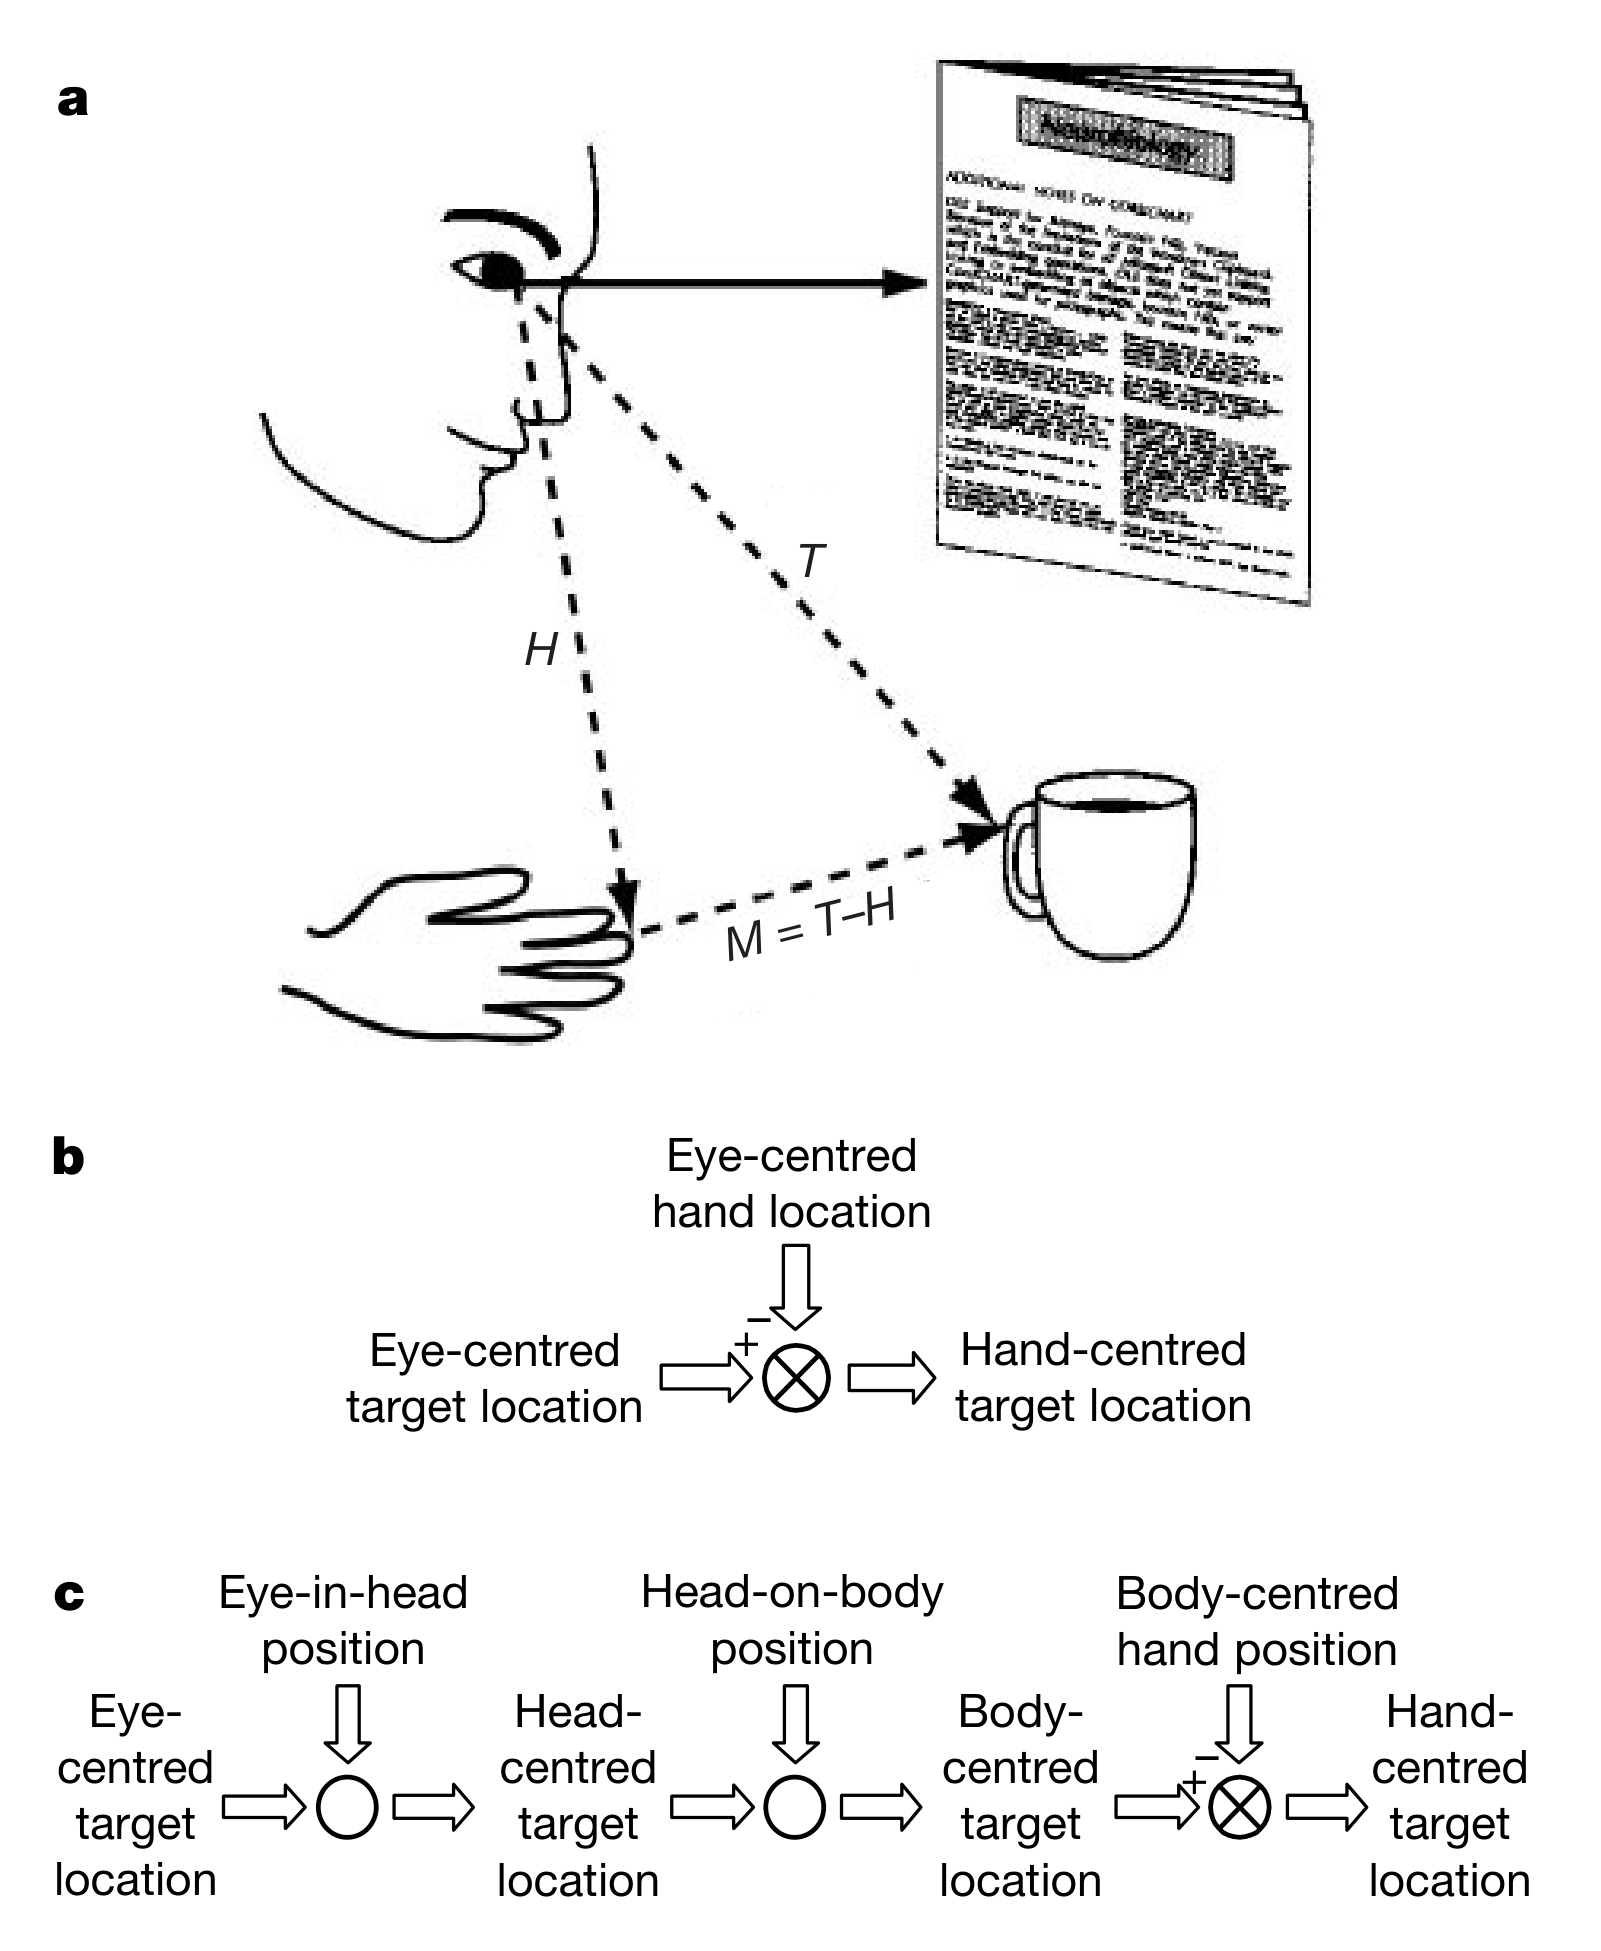
伸手所需的空间位移取决于目标在哪里,也取决于手从哪里出发。视觉提供的目标信息若主要以眼为参照,就必须与初始手位建立联系,才能形成适当动作。围绕这一问题,一种解释设想经过头、身体等中间参考系的逐级转换;另一种计算方案更直接:若目标与手的位置能够在共同参考系内表示,两者相减即可得到目标相对手的位置。两种方案都能在几何上成立,但它们对神经活动中应出现哪些位置依赖提出不同要求。先前PRR眼中心目标表征的结果因此留下了关键问题:手位信息如何进入,以及后顶叶其他伸手相关区域是否表现出不同的组合形式。
仅发现某细胞受到眼位或手位影响,还不足以说明它采用何种坐标。一方面,初始手位可以改变响应强度而不移动目标调谐的位置;另一方面,眼与手的共同影响可能使反应场呈现混合依赖。把所有变化统称为“坐标变换”,会掩盖纯参考系、增益调节和混合表征之间的差别。本研究通过跨配置的一致性比较,以及系统采样目标位置与初始手位,检验area 5与PRR各自怎样结合这些变量。特别是相同运动向量在不同眼手配置下能否维持相同响应,可以检验仅用手中心位移是否已经足够。
研究先比较area 5在多种眼手条件下的活动,再利用目标与手位的二维反应场分析两区域的位置依赖。area 5更明显的眼手共同依赖,与PRR较强的眼中心目标调谐及部分手位增益调节,共同支持了直接视觉运动变换的一种可能实现:在共同表征中结合目标与手的信息,再经群体读出形成动作相关量。不过,实验并未追踪PRR到area 5的实际计算传递,也没有操纵头部姿势来验证完整串行方案。混合依赖可以为转换提供条件,也可能服务本区其他功能,不能仅凭反应场就宣布找到了执行减法的回路。本文约束的是候选机制所需的表征结构,而非已经证明每个细胞如何完成目标减手位的运算。
研究思路
先比较不同参考系下的跨条件活动一致性,再用目标位置×初始手位的反应场区分纯坐标、增益调节与混合坐标模型。
方法
第一实验为两只恒河猴89个area 5细胞,四种眼手条件。第二实验为同一只猴15个area 5和17个PRR细胞,五个起始手位×五个目标。主要窗口为运动起始前后各200 ms,线索后和延迟期另作分析。
群体相关图合并细胞及多个运动配对,相关系数不是单细胞平均准确率。平移分布中的98个PRR细胞来自既有研究数据分析,与D03的74个相关分析样本不可互换。
主要结果
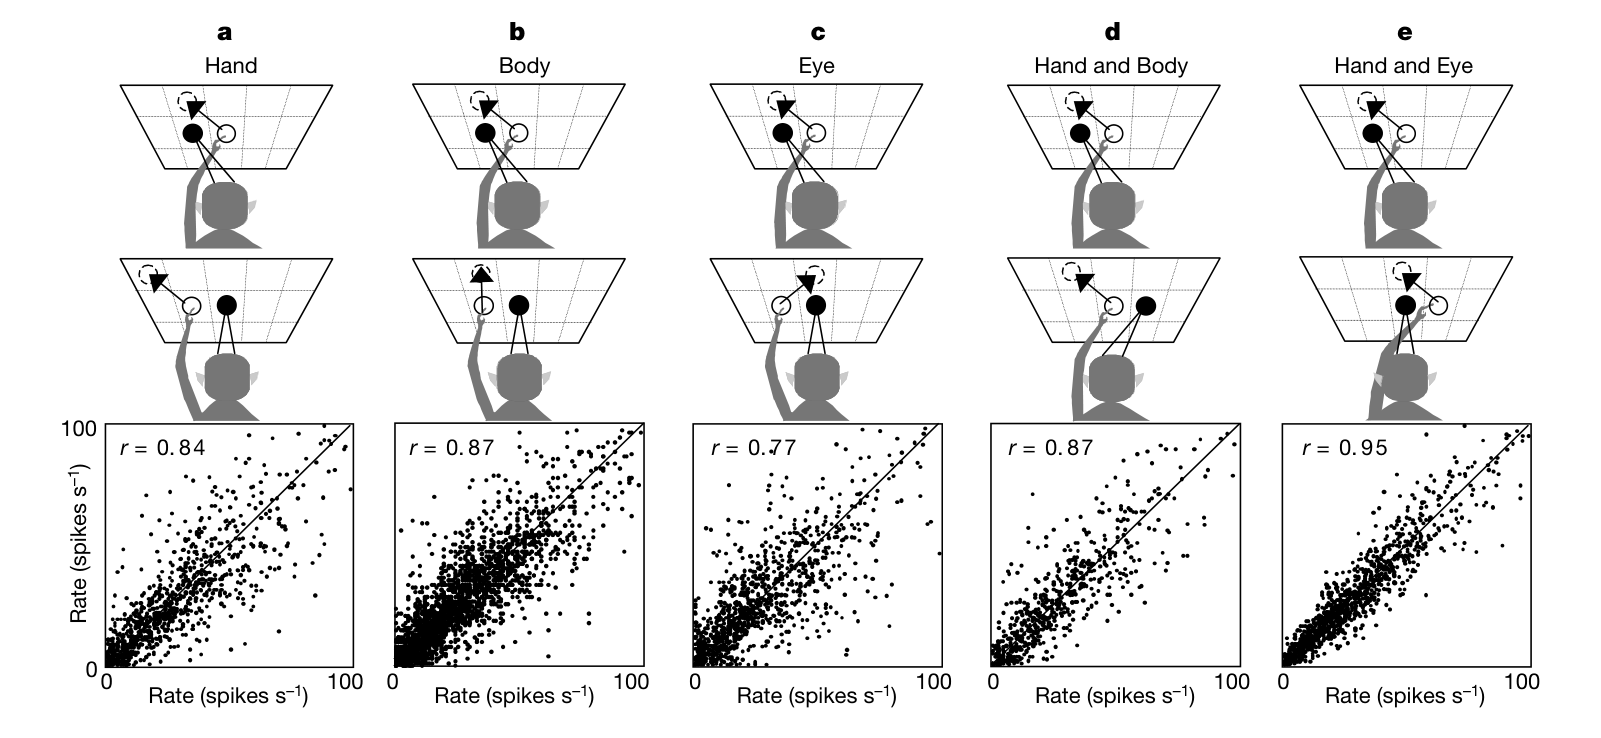
保持目标相对眼和手的位置同时一致时,area 5活动相关最高(汇总r=0.95);其他比较仍有较高相关,并非毫无解释力。
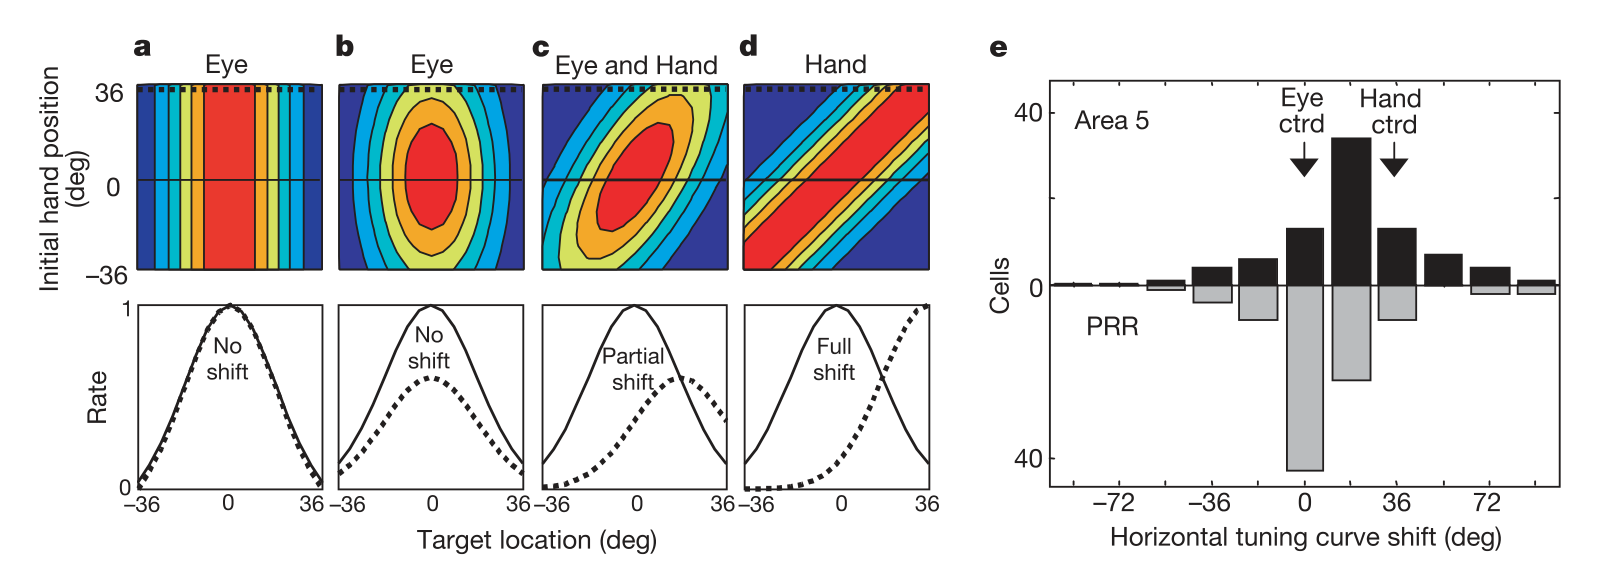
手位改变36°时,area 5调谐平移分布的主峰约18°,PRR约0°。结果更符合area 5混合依赖而非两个纯坐标亚群的简单混合,未证明每个细胞恰好各占一半权重。
第二实验的反应场和梯度方向支持area 5眼手共同依赖与PRR较强眼中心目标调谐。部分PRR细胞受到初始手位增益调节。用共同眼中心表示相减、再由加权汇聚读出手中心向量,是结合数据与既有模型提出的机制。
逐图解读
 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 直接与间接变换。 a/b在共同眼中心坐标下相减,c为串行方案;均是待比较的计算框架。
 原文 Fig. 2 · PDF 第 2 页 · 原文图像 · 查看来源
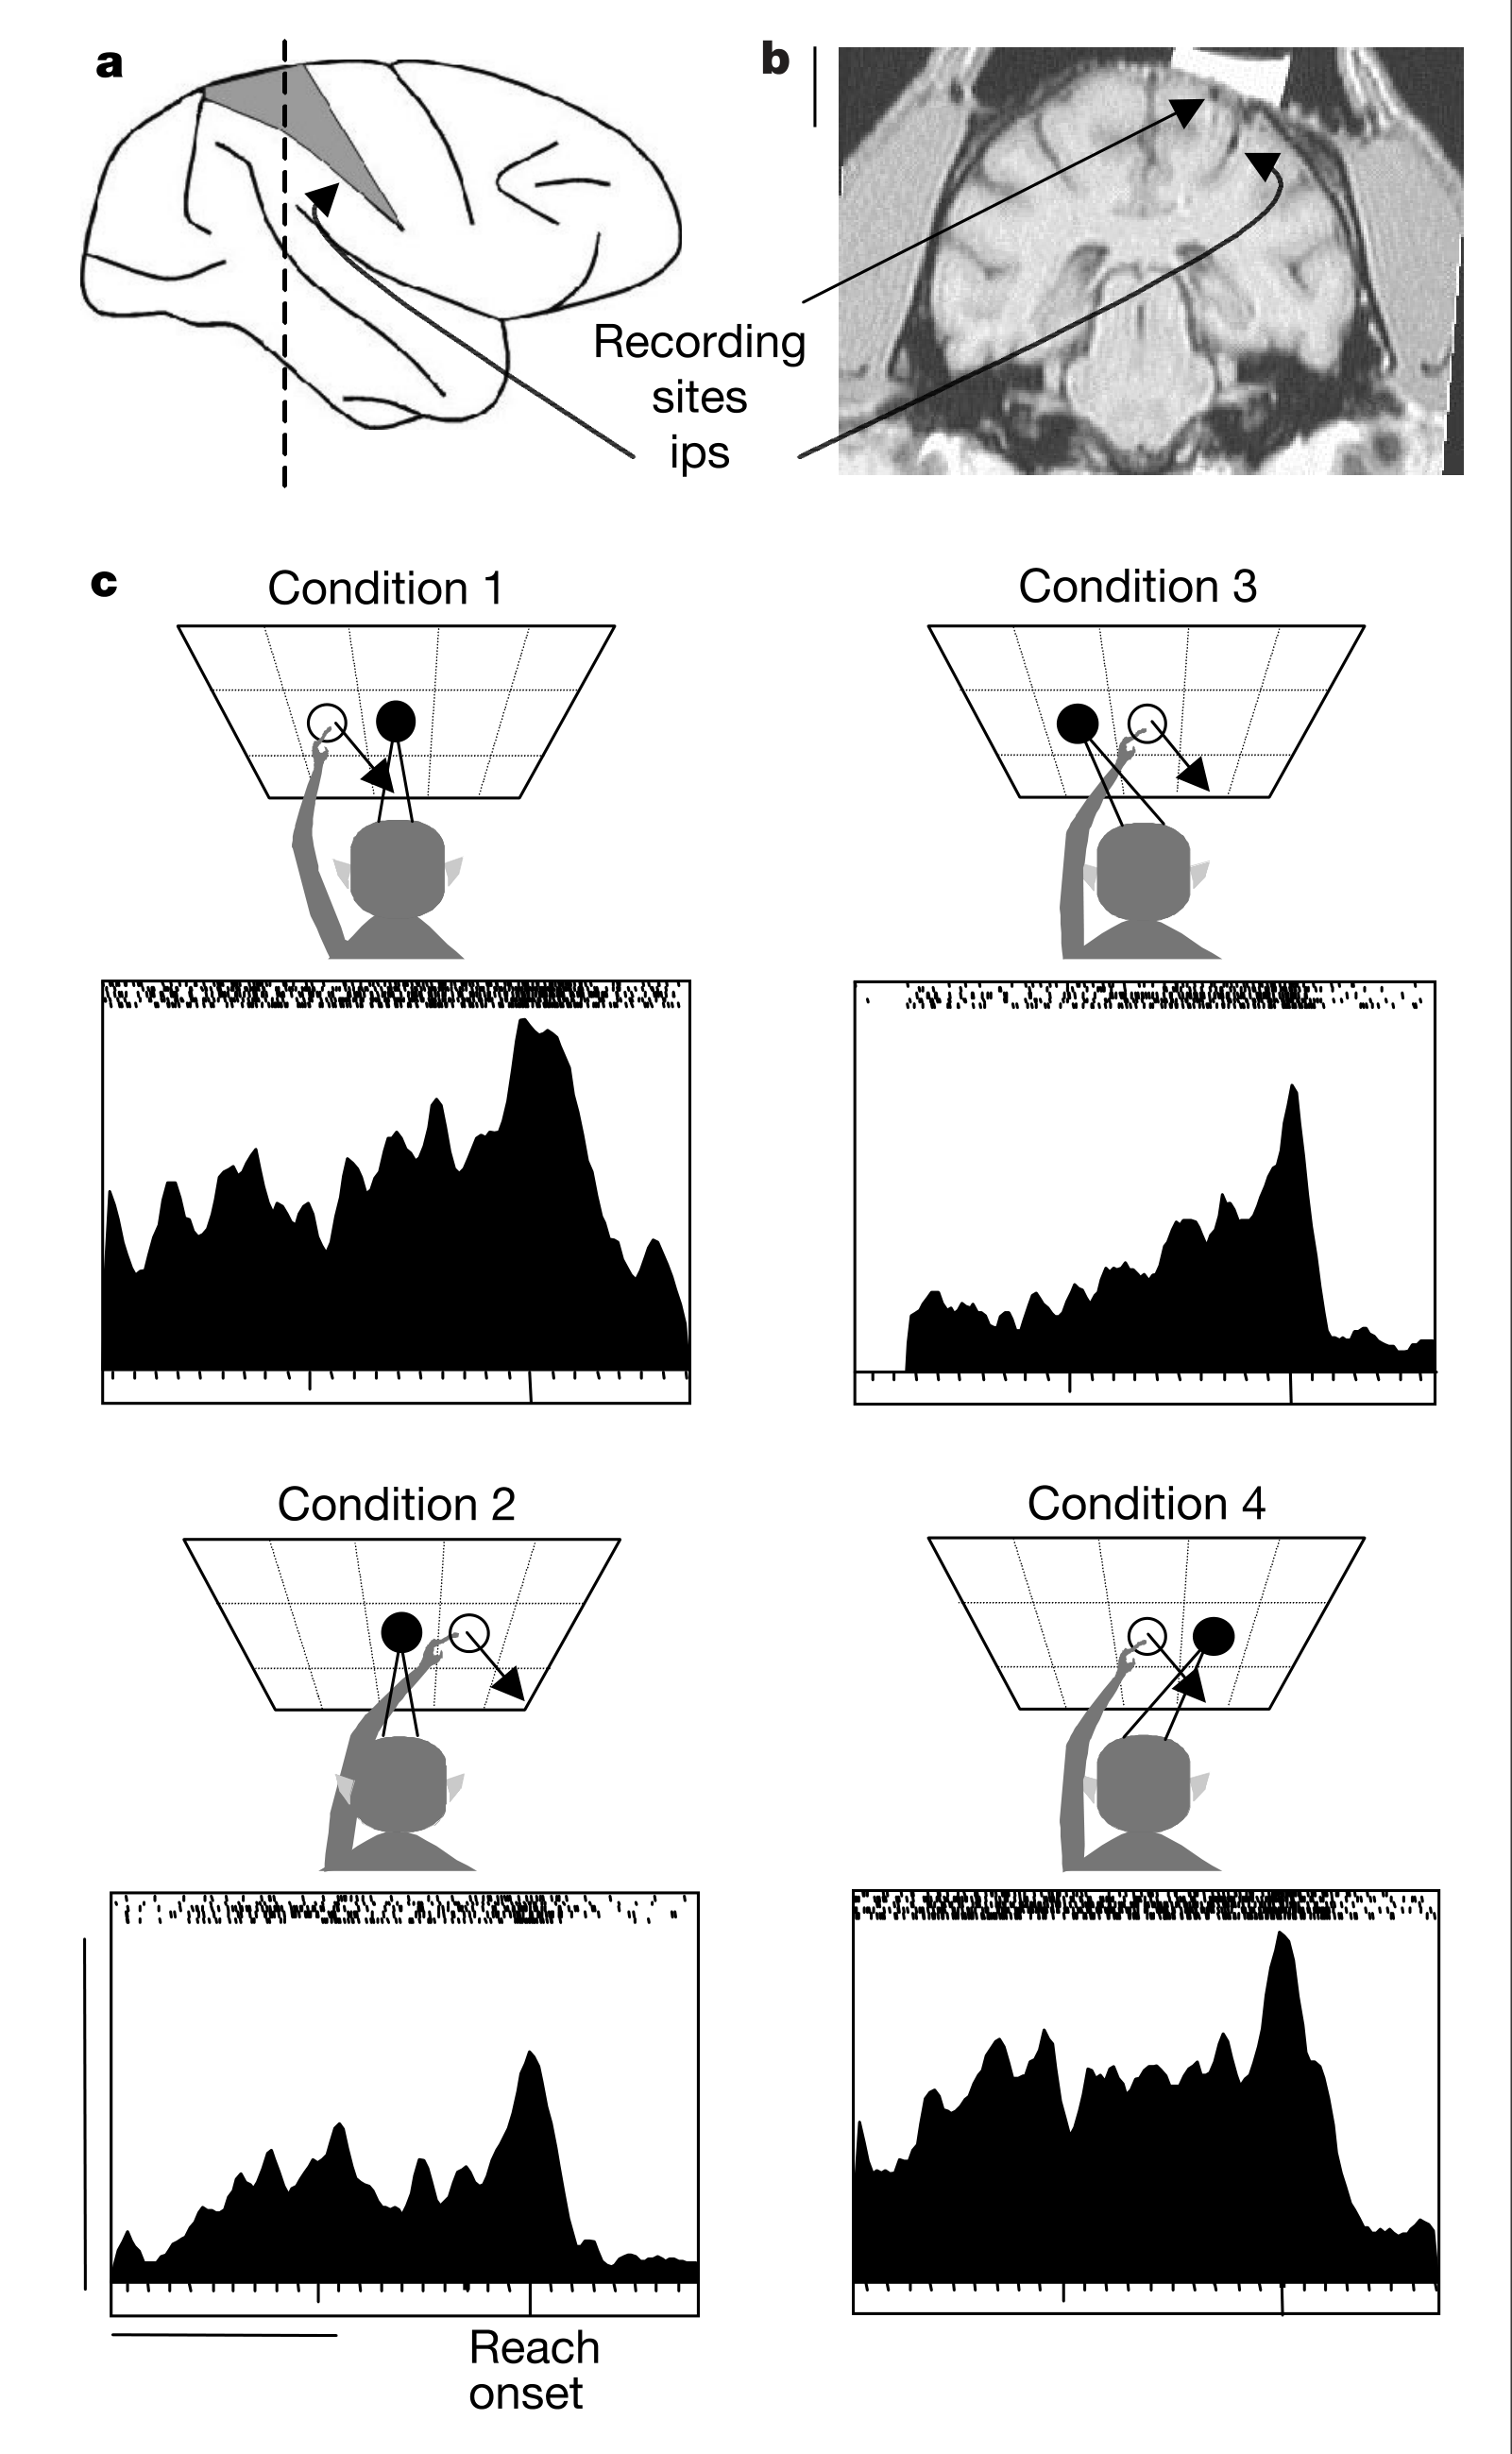
图2 · 定位及单细胞示例。 同一运动向量在不同眼手配置下响应不同,说明只用运动向量不足。
 原文 Fig. 3 · PDF 第 3 页 · 原文图像 · 查看来源
图3 · 汇总跨条件相关。 五种坐标匹配比较,手+眼最高;每点是某细胞的一对运动条件,不是每点一个独立动物。
 原文 Fig. 4 · PDF 第 3 页 · 原文图像 · 查看来源
图4 · 理想反应场与实际平移分布。 a–d是模型,e是细胞分布。area 5的中间主峰支持混合依赖。
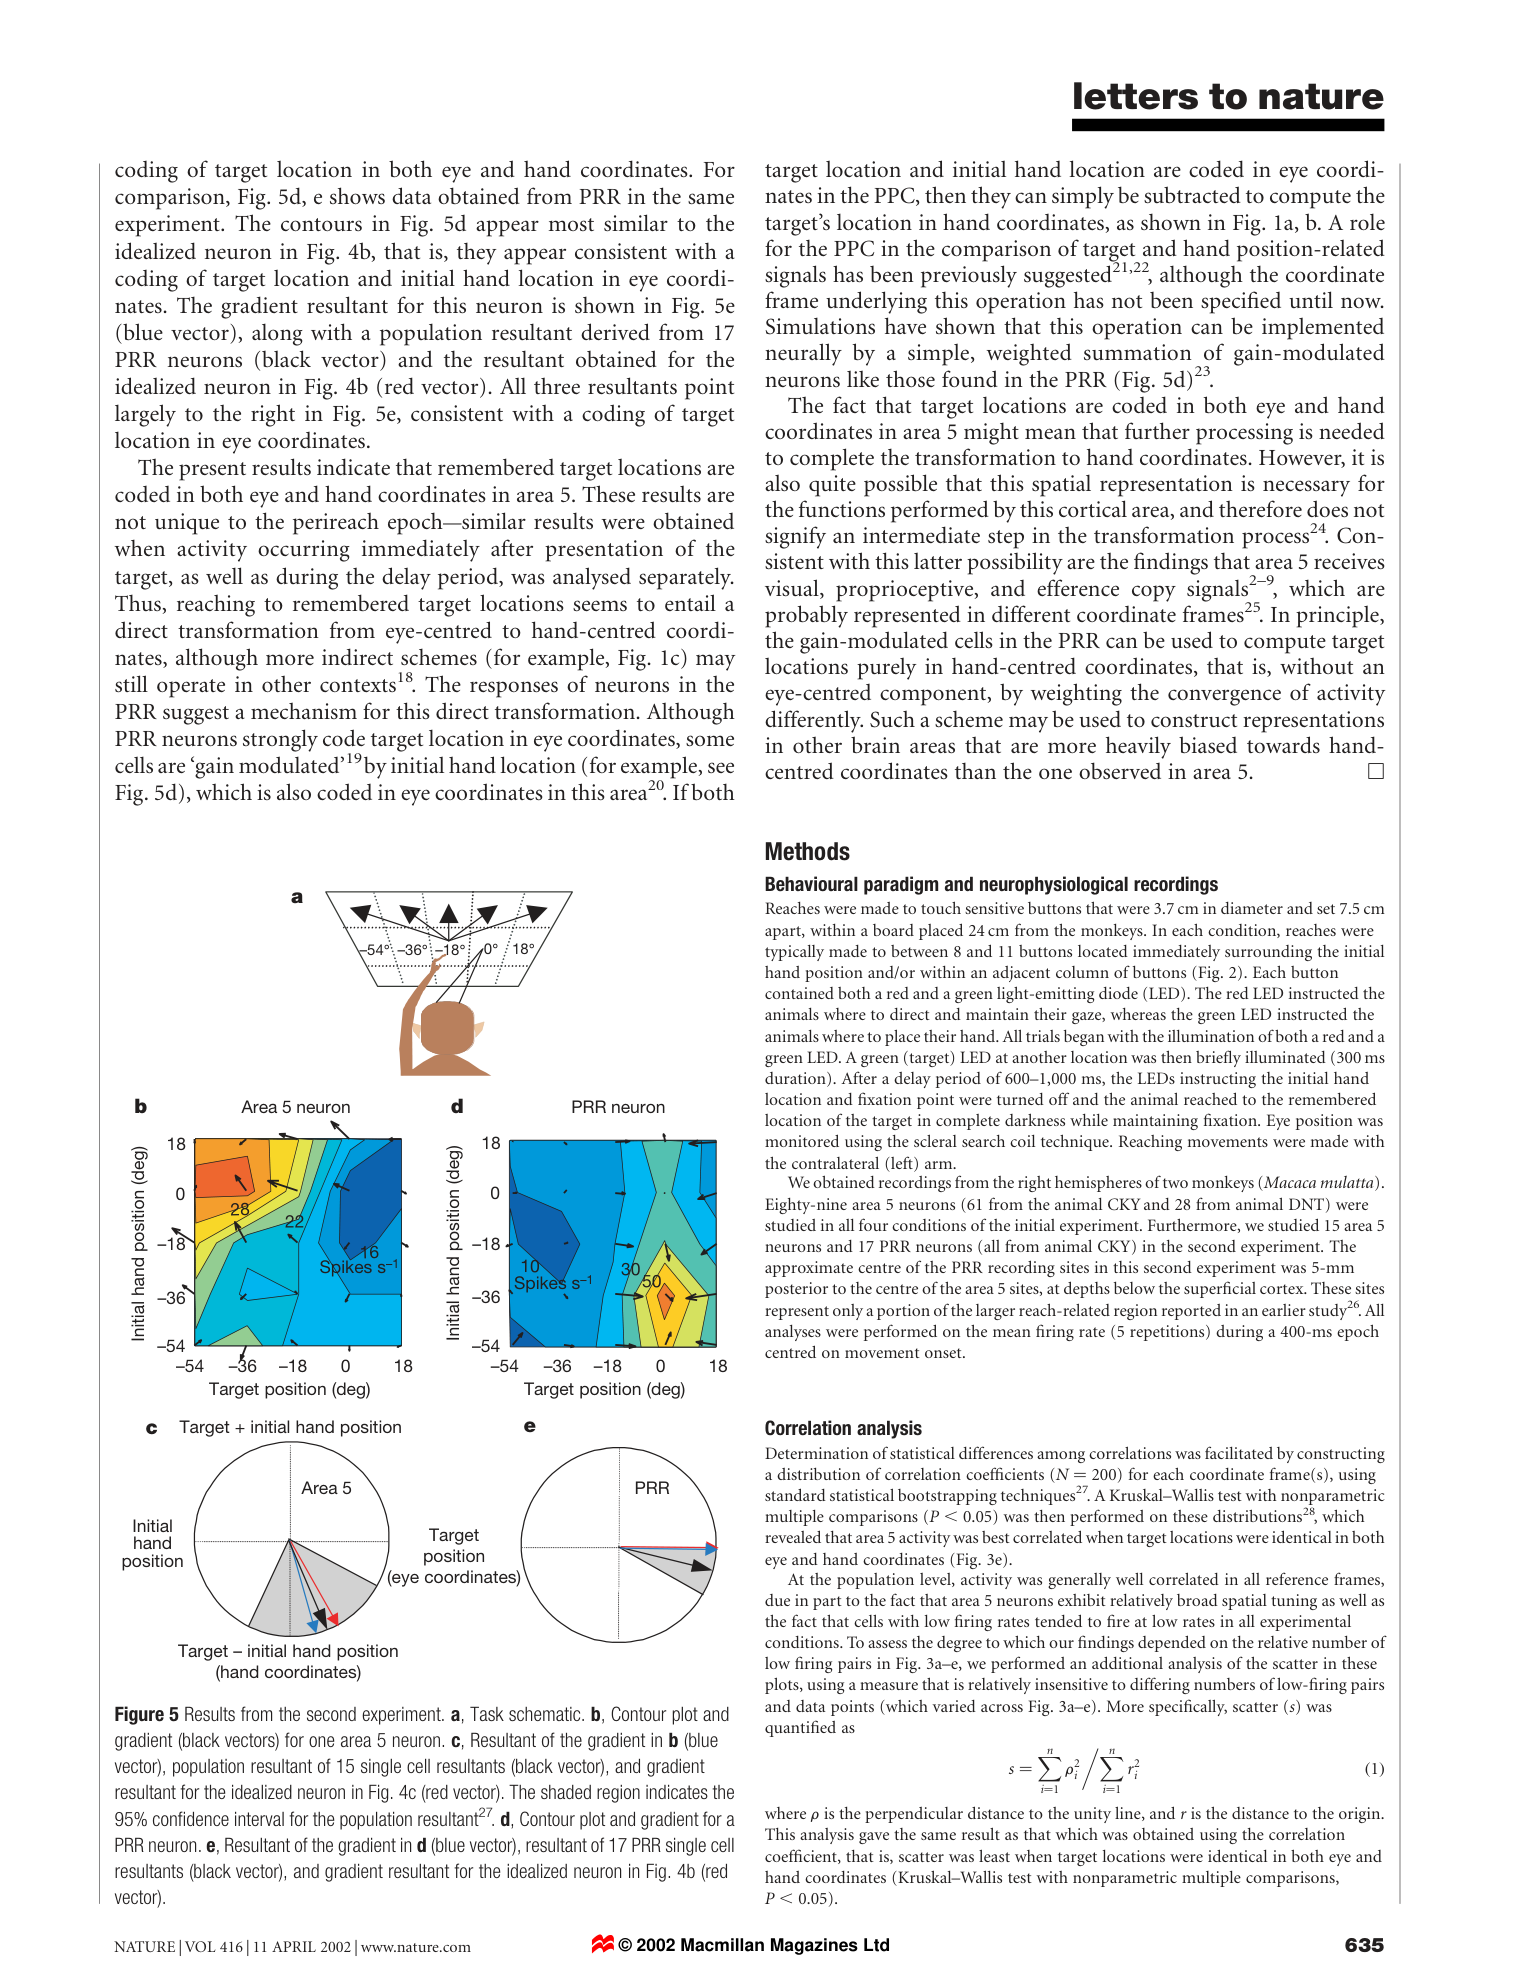 原文 Fig. 5 · PDF 第 4 页 · 原图所在完整页面;可能含正文或邻图 · 查看来源
图5 · 二维条件矩阵及梯度。 b/c为area 5,d/e为PRR;向量经过角度加倍及归一化处理,不能直接当作真实运动方向。
讨论与解读边界
实验没有改变头部姿势,也没有直接追踪PRR到area 5的计算传递。因此不宜写成眼、头、手信号全部被实测组合,或把记录相关性等同于已识别的减法回路。混合坐标既可能是转换中的状态,也可能服务于本区功能,两者可共存。手中心位置是几何参考系概念,并不按定义必须随关节构型变化。
思考问题
- 保持手的空间位置不变而改变关节构型,哪些活动反映几何位置,哪些反映姿态或动力学?
- 对候选输入和读出环节作干预,能否预测性地改变目标与手位权重以及伸手误差?