D03 · Reach Plans in Eye-Centered Coordinates
Aaron P. Batista, Christopher A. Buneo, Lawrence H. Snyder & Richard A. Andersen (1999) Science, 285, 257-260. doi:10.1126/science.285.5425.257
在所测PRR伸手相关细胞中,多数目标调谐更符合眼中心而非手中心坐标;插入扫视后,记忆目标相关活动会更新。数据支持一种早期空间表征,未直接证明完整坐标变换通路。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
伸手的目标最初由视觉获得,但最终动作由肢体完成。本文询问PRR的计划活动更跟随目标相对眼还是相对手的位置。
研究思路
分别改变初始手位与注视位置,比较调谐一致性;随后在记忆延迟内插入扫视,检验活动能否补偿视网膜坐标变化。
方法
坐标分析包含三只猴的74个伸手特异细胞,筛选本身偏向伸手计划响应。四种条件分别改变水平手位或眼位,目标仍分布在二维按钮板上;不是完整的眼位×手位全因子采样。
相关分析使用延迟期平均活动,另做眼中心平移对齐。扫视插入实验分析34个细胞,主要比较扫视后100 ms至go信号的平均放电与目标在场外的对照。
主要结果
74个细胞中84%在眼中心比较中相关更高,平移对齐分析为81%。这是模型一致性的比较,不是每个细胞均达到排除其他坐标系的独立显著性检验。
34个受测细胞均满足作者的扫视补偿判据,即扫视后响应显著高于场外对照。判据并不要求恢复到场内对照的完全相等水平,因此不能称为所有细胞精确、完整补偿。
作者据此提出眼中心计划经眼、头、肢体位置信号调节后转换到动作相关坐标的模型。完整变换、实时更新精度和扫视前预测性重映射均未在本文被直接确立。
逐图解读
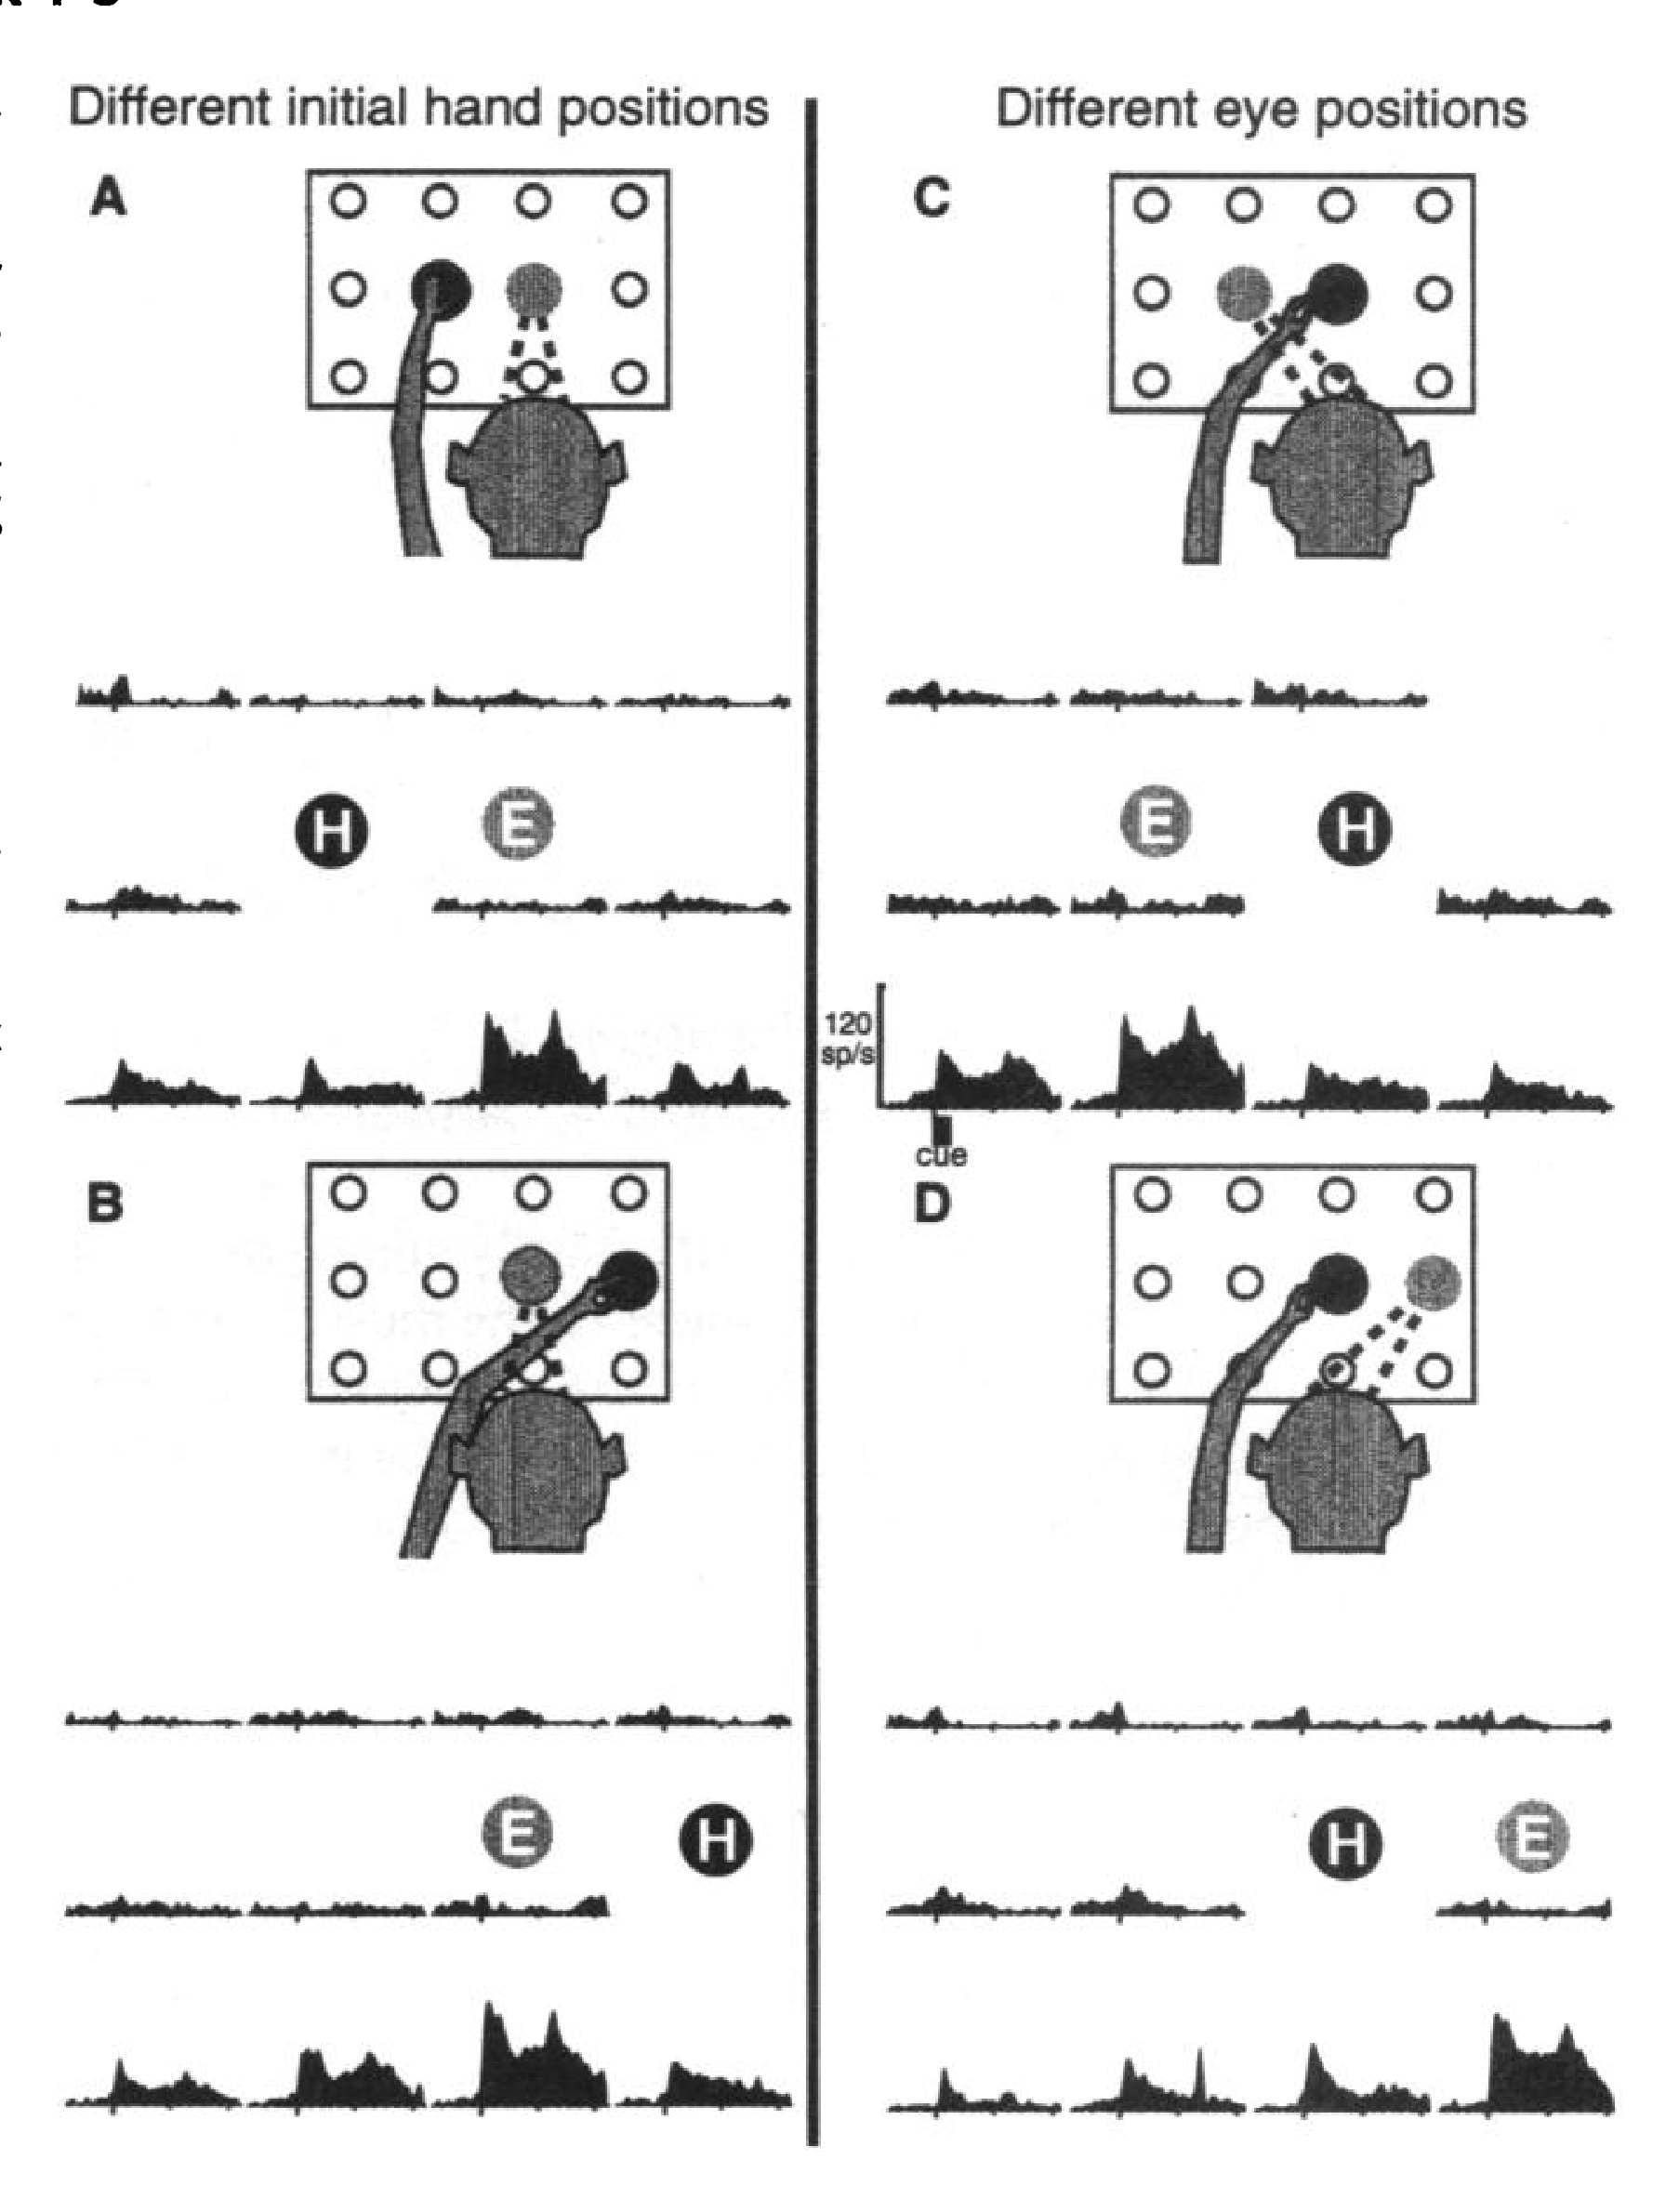 原文 Fig. 1 · PDF 第 2 页
图1 · 四种眼手配置。 A/B改变手位,C/D改变眼位;示例的偏好目标更随注视位置变化。
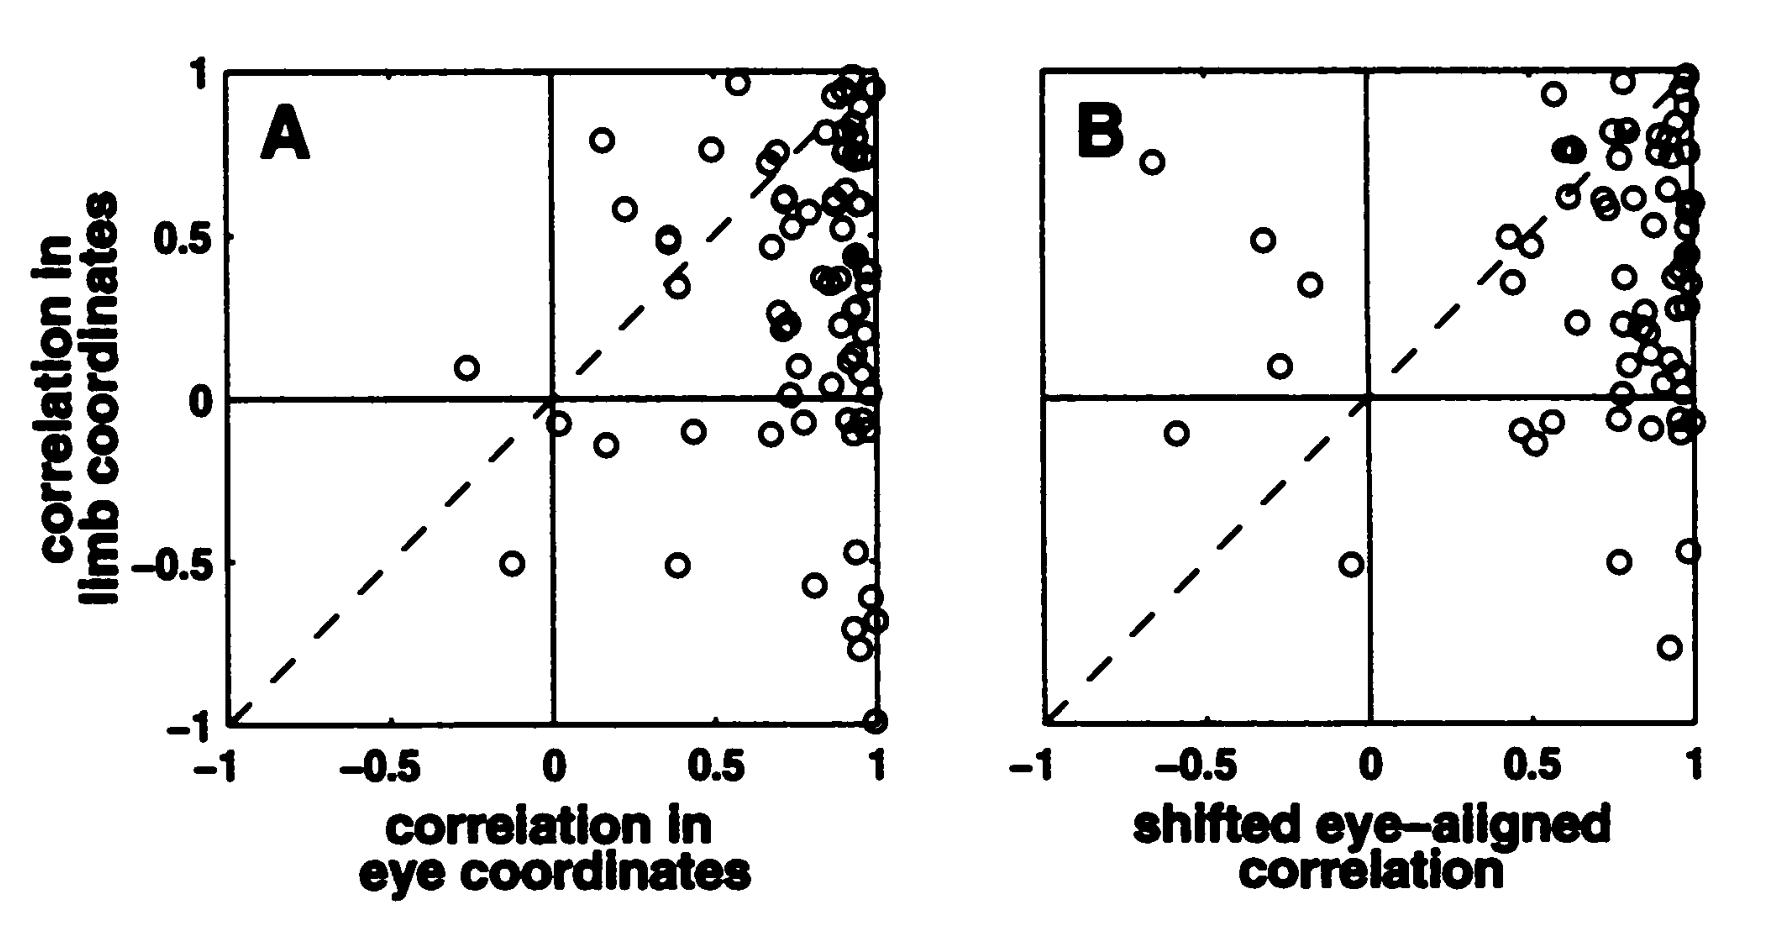 原文 Fig. 2 · PDF 第 2 页
图2 · 群体坐标比较。 A比较两类相关,B比较平移前后相关;每点一个细胞,不能将低于对角线直接等同于个体显著性。
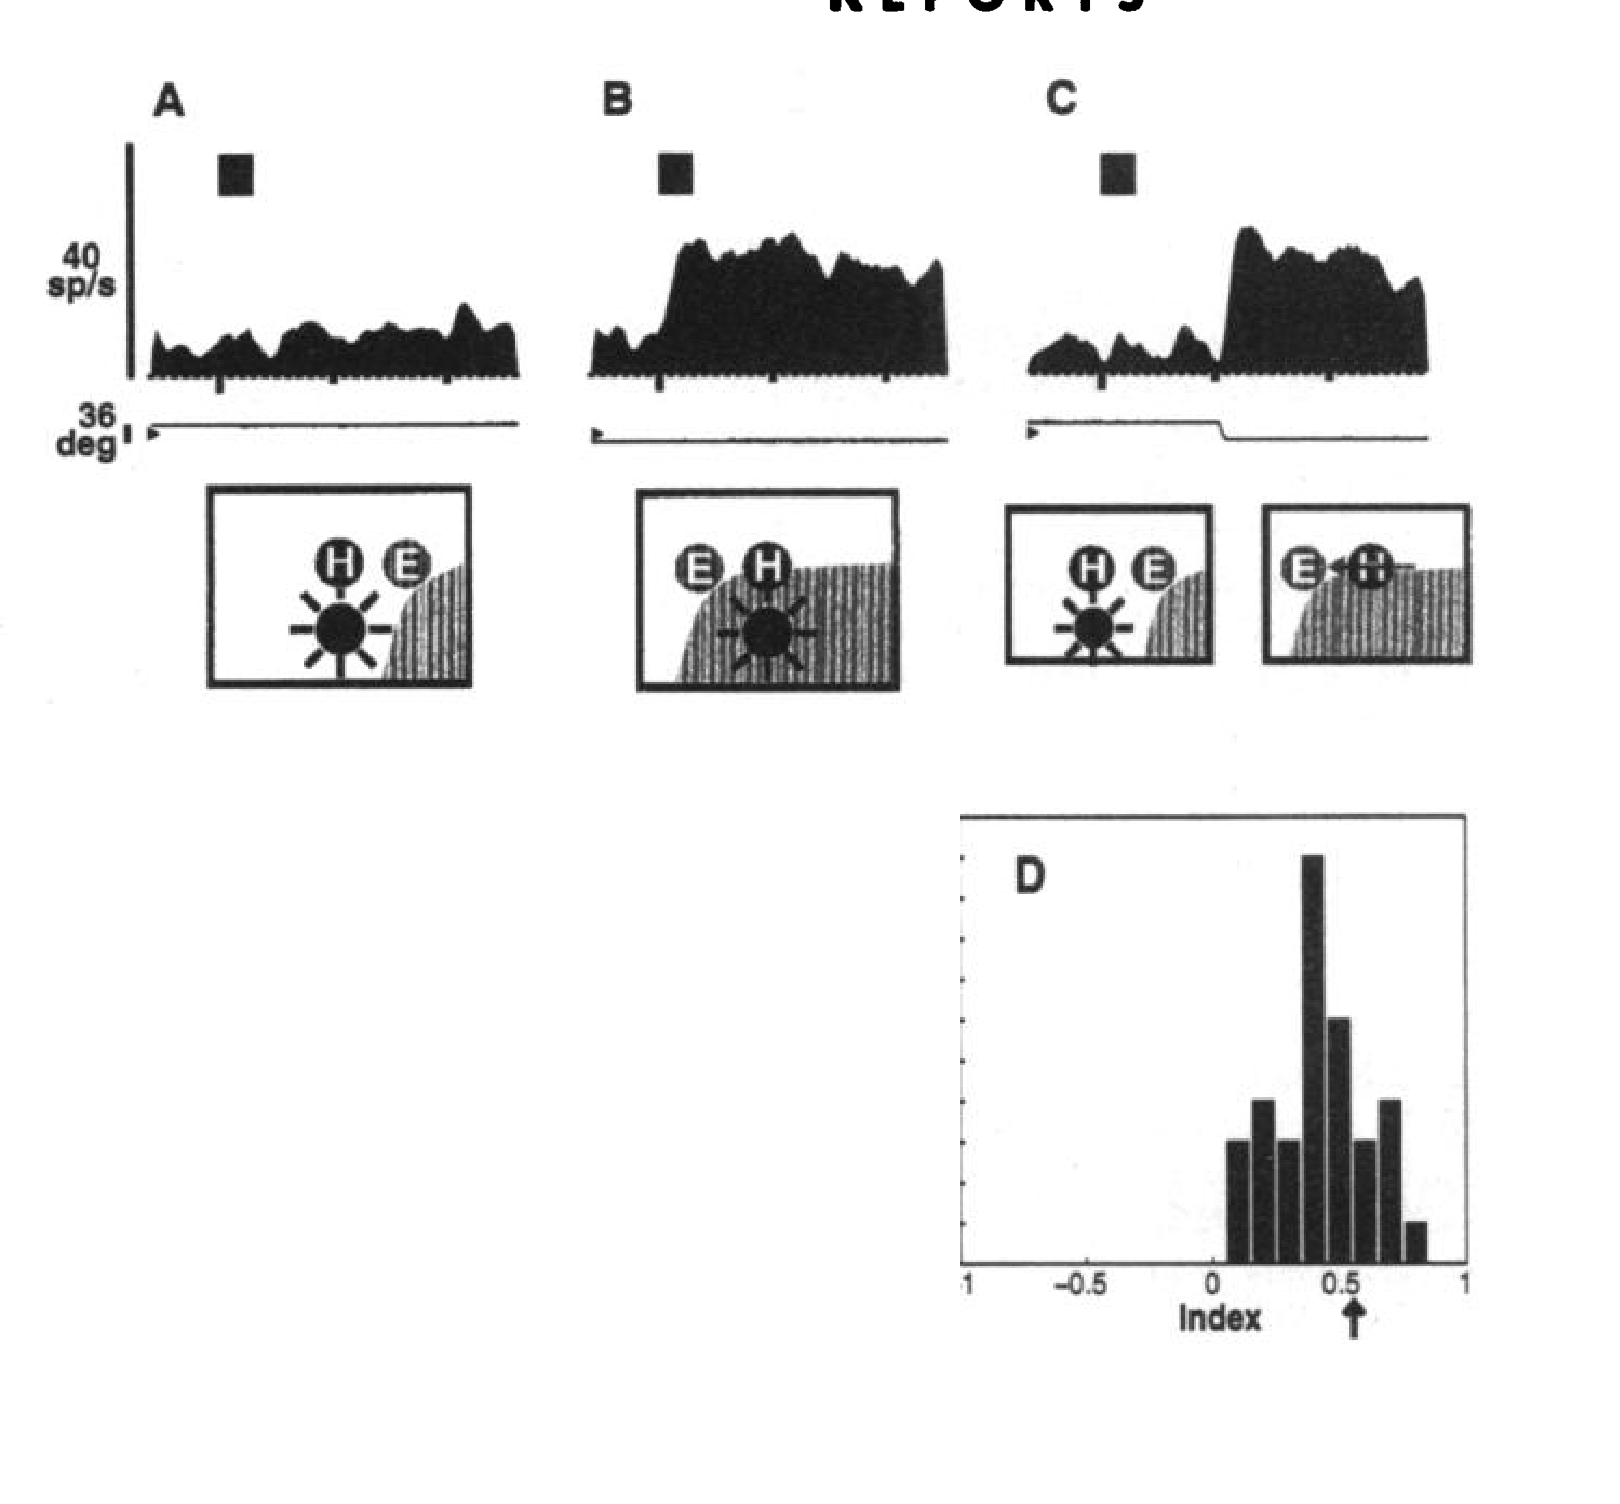 原文 Fig. 3 · PDF 第 3 页
图3 · 插入扫视后的更新。 A–C为示例,D为相对场外条件的响应指标。指标大于零不等于完全恢复场内响应。
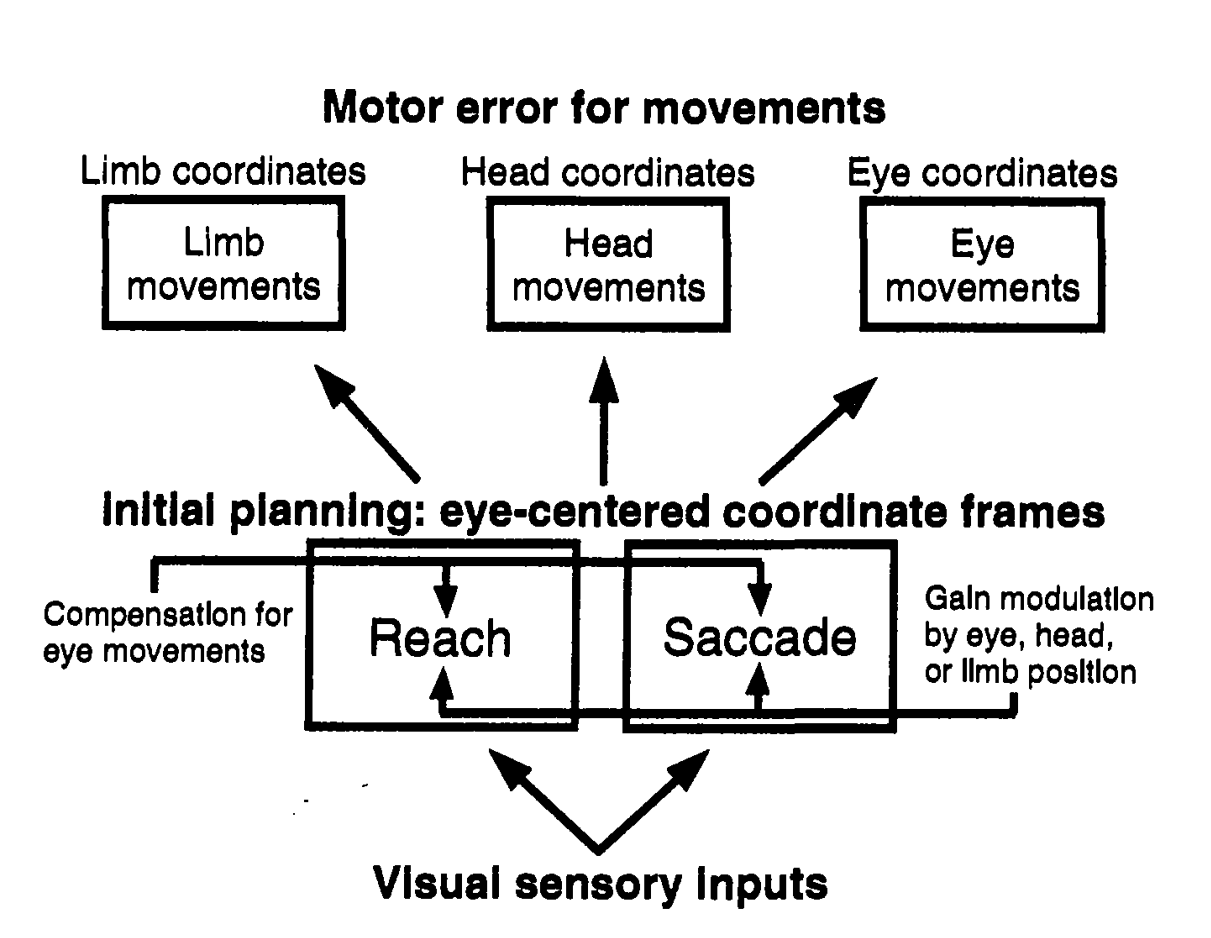 原文 Fig. 4 · PDF 第 3 页
图4 · 作者提出的通路模型。 底部视觉输入向上进入计划与转换环节;箭头与gain modulation是理论解释,不是本文测得的连接权重。
讨论与解读边界
结果限于筛选出的PRR细胞及测试范围,群体仍有异质性。相关系数不能单独分离调谐位置、增益和混合选择性;初始手位改变也改变运动向量。把本研究、D01和D04并读有助于提出模型,却不意味着它们追踪了同一个串行神经环路。
思考问题
- 扩大二维眼位和手位的独立采样后,混合坐标模型是否优于纯眼中心模型?
- 用逐时分析和未见目标位置检验,扫视补偿何时开始,空间精度能达到什么程度?