C01 · Optimal feedback control as a theory of motor coordination
Emanuel Todorov & Michael I. Jordan (2002) Nature Neuroscience, 5, 1226–1235. doi:10.1038/nn963
在所研究的冗余任务中,反馈控制可优先纠正影响目标的偏差,允许其他方向保留变异。理论、简化仿真和人体行为共同支持最小干预解释,但没有证明所有动作都不使用轨迹计划。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
人能用许多不同的关节构型和运动路径完成同一目标。本文将这种冗余视为可利用的资源,关注成功行为中的变异结构,而不仅是平均轨迹。
研究思路
从一个只约束两个状态之和的例子出发,推导任务相关纠正的直觉及局部数学关系;再用模拟和改变任务约束的实验,检验精度是否集中在真正影响目标的维度与时刻。
方法
理论包含任务误差、控制努力和信号依赖噪声。具体模拟采用扩展的线性二次高斯框架及内部状态估计;一般非线性分析依赖局部近似,不能直接等同于任意真实系统的全局定理。
新实验包括8人的多目标穿越、7人的目标大小比较及5人的揉纸任务;另再分析已有路径任务与9人的乒乓击球数据。纸团任务以Cyberglove记录20个关节角,圆柱抓握对照来自其中1人,不能写成5人完整对照组。
穿越任务的变异按路径位置对齐后计算;击球分析采用手位置协方差行列式,并将峰值归一化。不同图中的“变异”指标不同。击球数据与简化投掷仿真比较,因为线性模型没有直接模拟碰撞。
主要结果
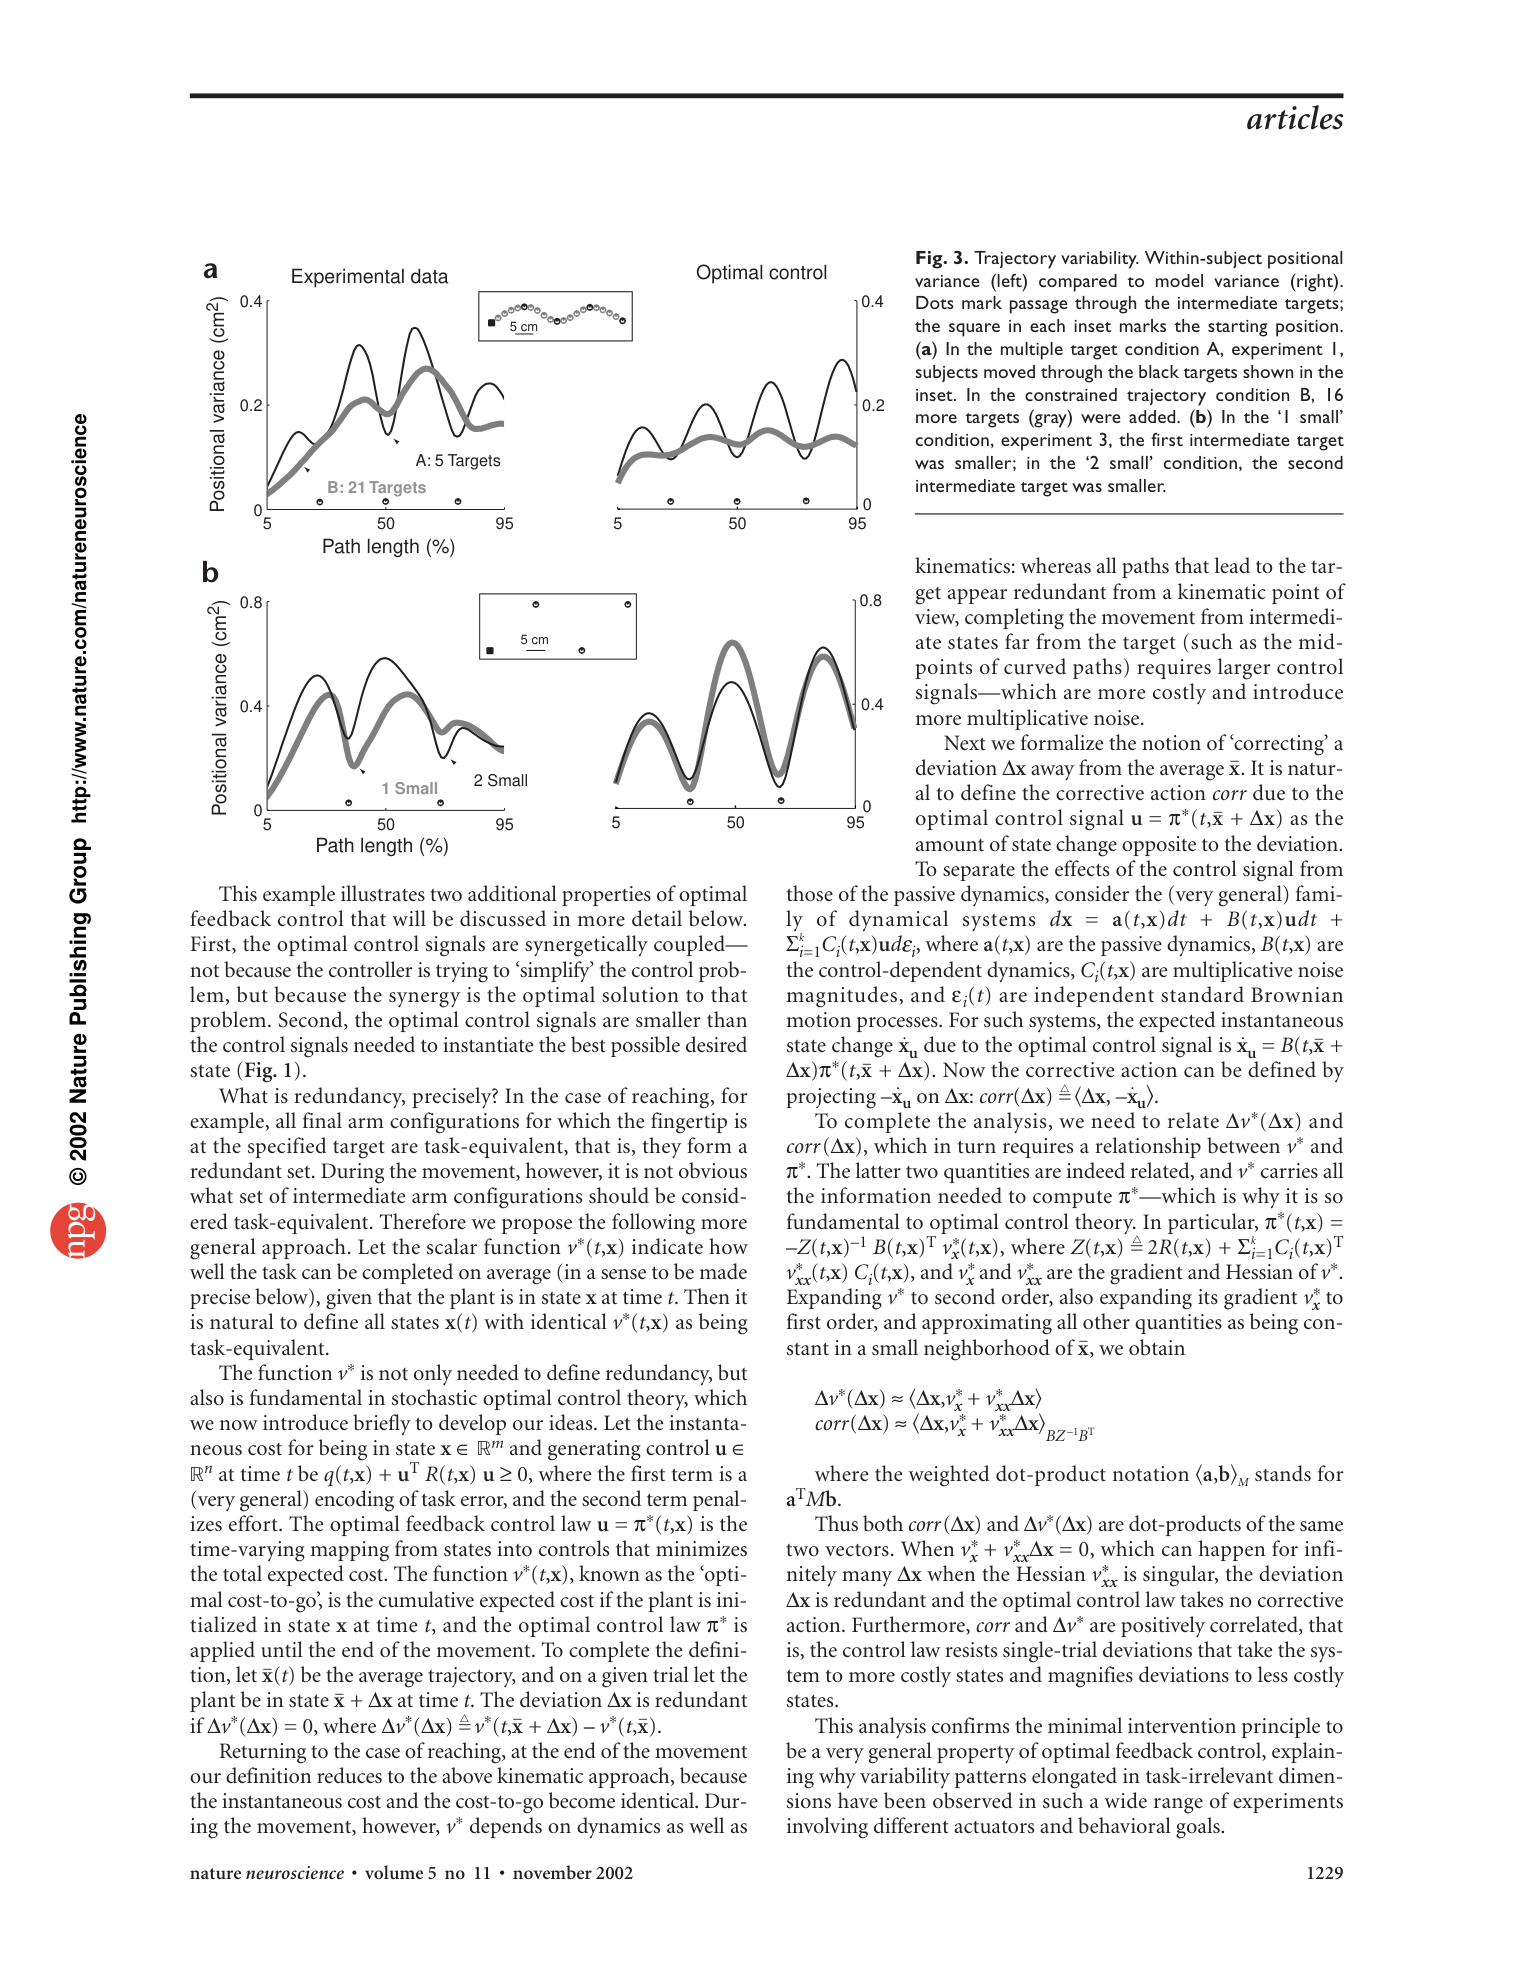
五目标任务中,目标处位置方差为0.14±0.01 cm²,目标间为0.26±0.03 cm²;沿原平均路径加入16个目标后,两处均约0.18 cm²。改变目标大小也重新分配变异,支持精度随任务要求调整,而非始终保持固定的轨迹误差容限。
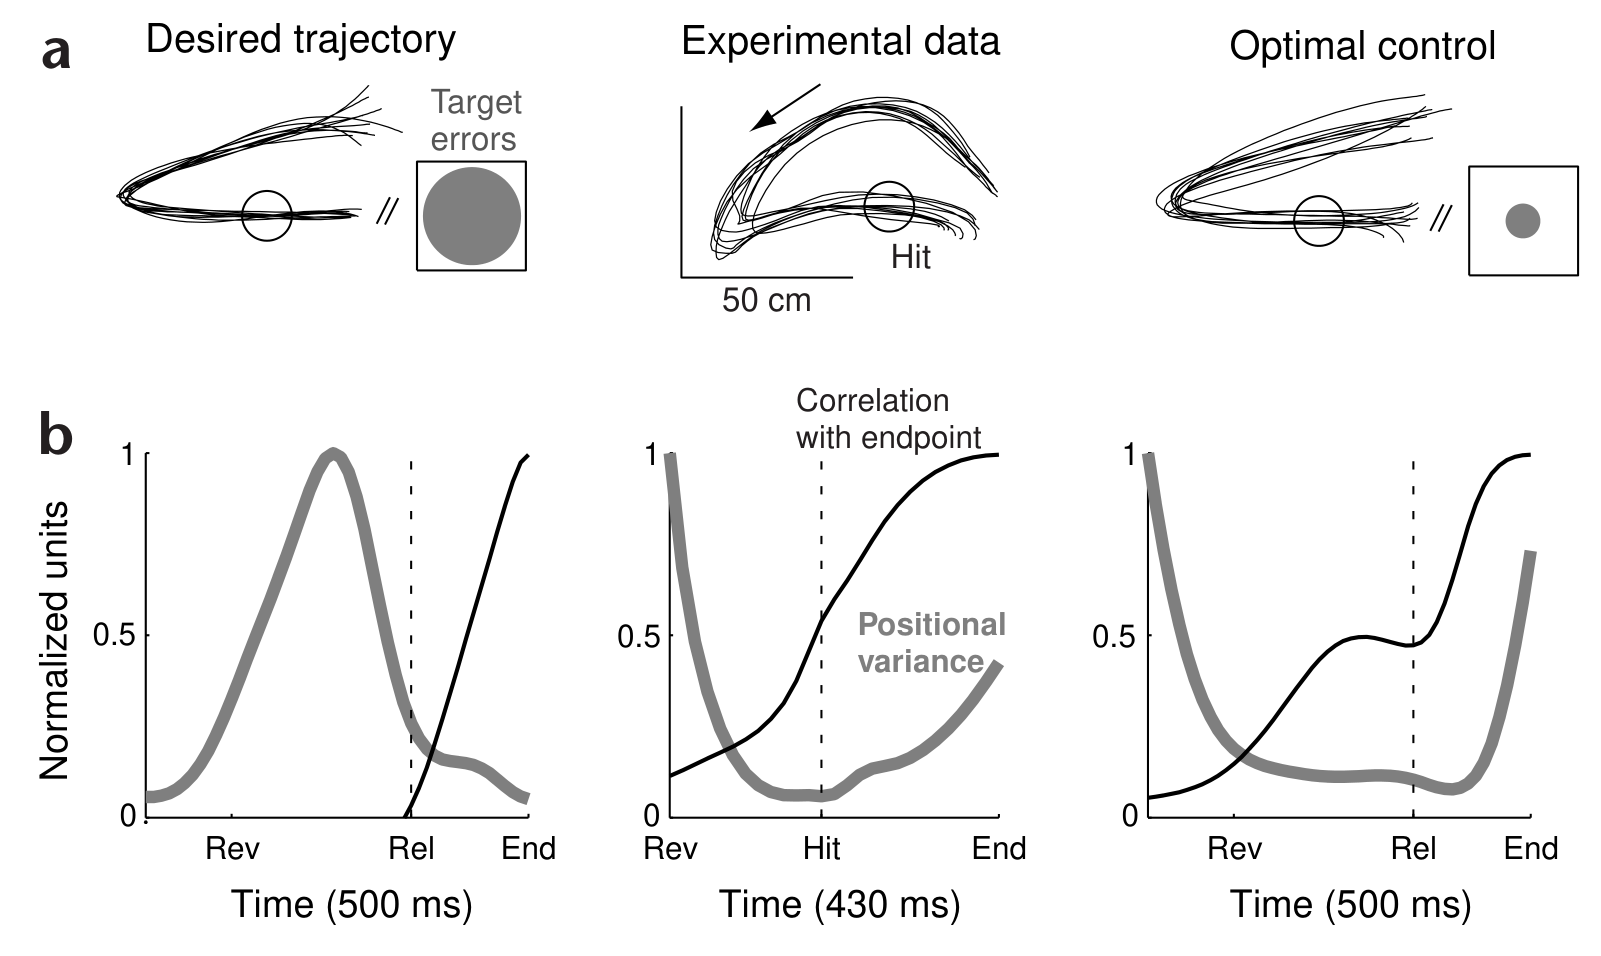
击球后的手位置变异大于击球时,终点与撞击时变异指标的比值为7.6±2.2。任务最优投掷模型能保留这种目标完成后较松的控制,而所比较的轨迹跟踪模型更严格地约束终点。
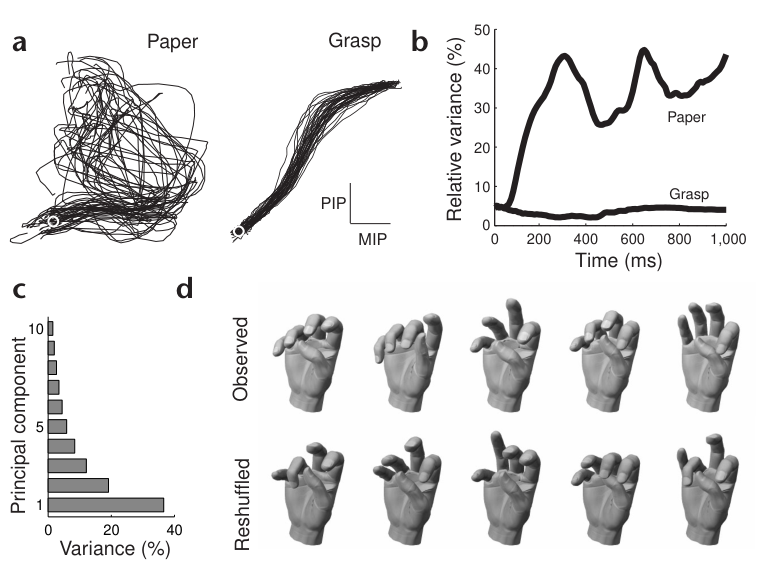
揉纸时单关节轨迹很不重复,但任务仍可完成;打乱跨关节关系会产生不适合任务的合成姿态,提示变异受协调约束。PCA描述协变结构,并未直接测量独立神经协同模块。
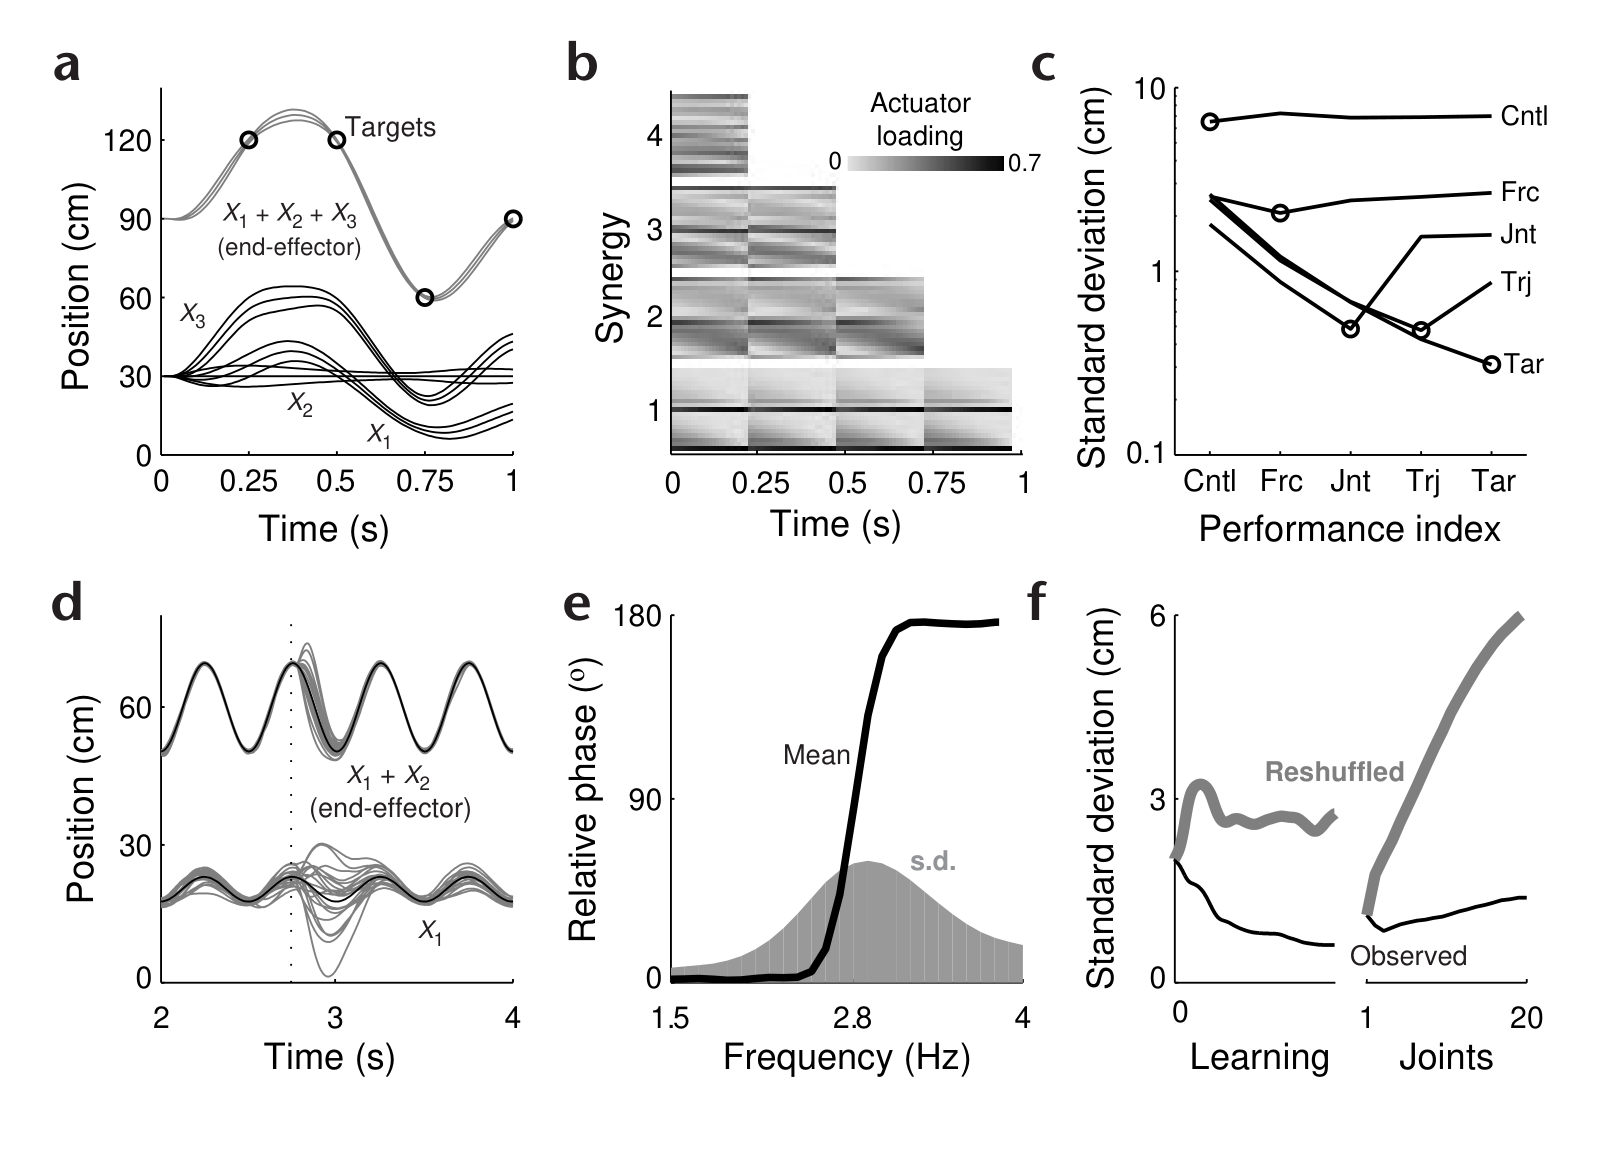
伸缩臂模拟中出现平均轨迹似乎冻结关节、低秩控制及相位转换等现象。这些说明有关现象可由任务和动力学约束产生;M=20时成本比0.22等数值属于特定仿真,不是人体效率测量。
逐图解读
 原文 Fig. 1 · PDF 第 2 页
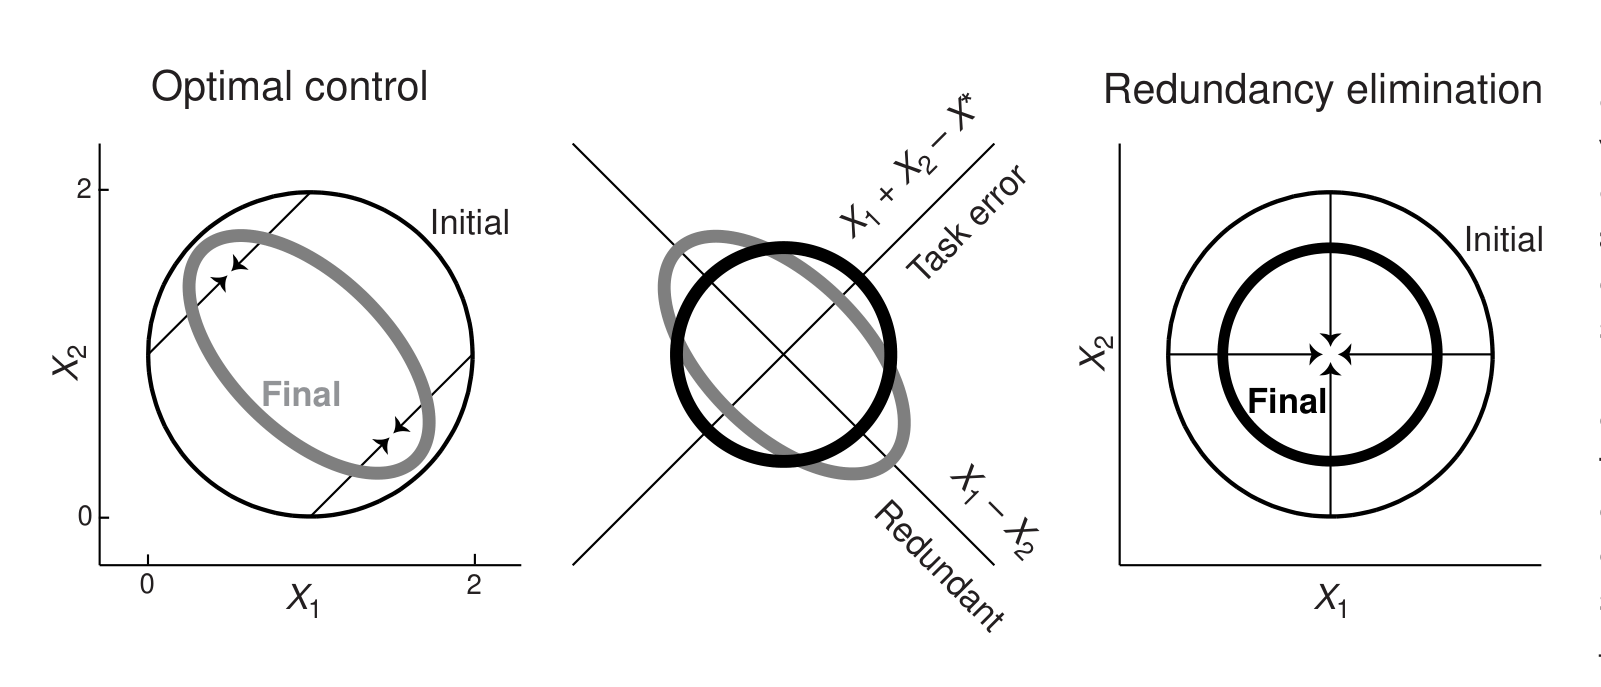
图1 · 简化任务中的冗余。 任务只约束两个状态之和,最优控制与固定终态控制产生不同协方差。图是单步仿真,直观说明代价与噪声如何影响纠正分配。
 原文 Fig. 2 · PDF 第 3 页
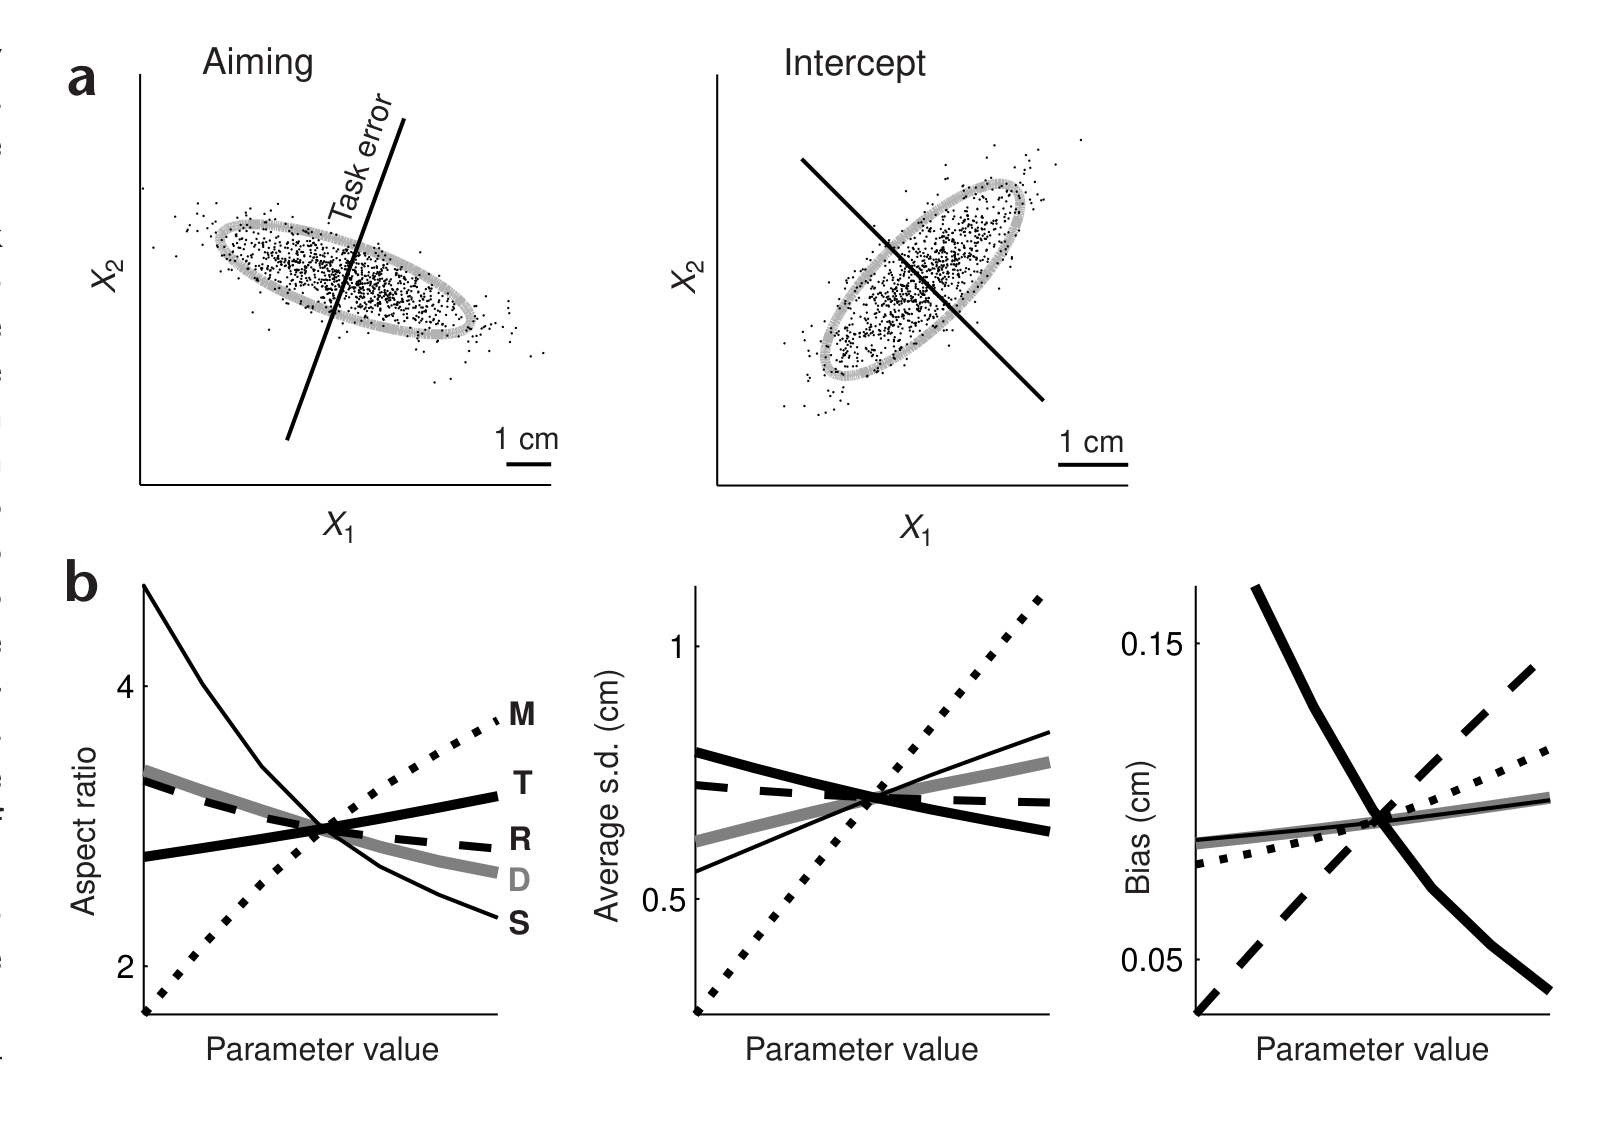
图2 · 终态变异及参数敏感性。 A为瞄准和双质点汇合模拟,B改变噪声、延迟、努力惩罚和时长。所测参数范围内的稳健性不能推广为任意参数下必有同样结果。
 原文 Fig. 3 · PDF 第 4 页
图3 · 目标约束重新分配精度。 左列为人体、右列为模型;A比较5与21个目标,B比较小目标的位置。恢复完整上排后,才能核对增加目标与变异重分配之间的对应。
 原文 Fig. 4 · PDF 第 5 页
图4 · 击球数据与投掷模型。 实验列为击球,其余为简化投掷控制器;撞击时刻由峰值速度估计。下排比较归一化协方差行列式和终点相关,不应与图3的位置方差直接作数值比较。
 原文 Fig. 5 · PDF 第 6 页
图5 · 揉纸中的关节协变。 A/B为轨迹与相对变异,C为PCA,D为真实及重组姿态。完整图应保留所有面板;重组检验提示协调结构,却没有直接定量证明全局最优性。
 原文 Fig. 6 · PDF 第 7 页
图6 · 伸缩臂模拟。 A–F分别展示平均行为与涨落、控制子空间、不同目标下的变异、扰动、相位关系以及学习与冗余度。全部是计算结果,不能直接当作肌肉协同数量或人体相变机制的测量。
讨论与解读边界
“任务无关”不仅取决于终点几何,还取决于动力学、剩余时间和未来代价。较小纠正也不能单独证明该偏差完全无关;噪声结构、被动力学及反馈可用性都影响观察结果。
研究反对的是所比较的固定轨迹执行方案,没有排除轨迹本身就是任务目标的情况,也没有识别唯一神经实现或技能学习算法。局部推导、简化控制器和人体证据相互补充,应避免把它们合并为全面终结另一范式的结论。
思考问题
- 在平均轨迹近似相同的条件下,改变目标容差能否同时预测自发变异与意外扰动后的纠正方向和幅度?
- 将感觉噪声及被动力学纳入独立估计后,任务无关方向的较大变异还有多少能由反馈策略特异地解释?