B09 · Error correction, sensory prediction, and adaptation in motor control
Reza Shadmehr, Maurice A. Smith & John W. Krakauer (2010) Annual Review of Neuroscience, 33, 89–108. doi:10.1146/annurev-neuro-060909-153135
综述把快速纠错、延迟感觉整合和逐次适应联系到前向预测,并讨论多时间尺度记忆。其证据支持预测与感觉预测误差的重要性,同时保留模型识别、结构学习和情境记忆的未解问题。
核对版本:Zotero motor_control_interception_64 集合本地全文(PDF 全文提取,图注与正文互相校订,2026-09-18;图注所标页码均为 PDF 文件页序,非期刊印刷页码);Zotero 条目。
背景
运动控制同时面对感觉延迟、噪声和身体动力学变化。本文讨论对动作后果的预测怎样帮助控制,以及预测怎样在经验中保持准确。
研究思路
先从快速扫视和延迟反馈说明预测的用途,再讨论预测与感觉整合,随后用策略和适应分离的实验分析学习信号,最后考察快慢学习及长期保持。
方法
这是一篇叙述性综述,整合眼动、上肢行为、患者、刺激和计算模型研究,没有新增统一实验样本。卡尔曼式估计和状态空间学习模型用于组织证据;综述引用的原始数据与概念框图需要分别识别。
主要结果
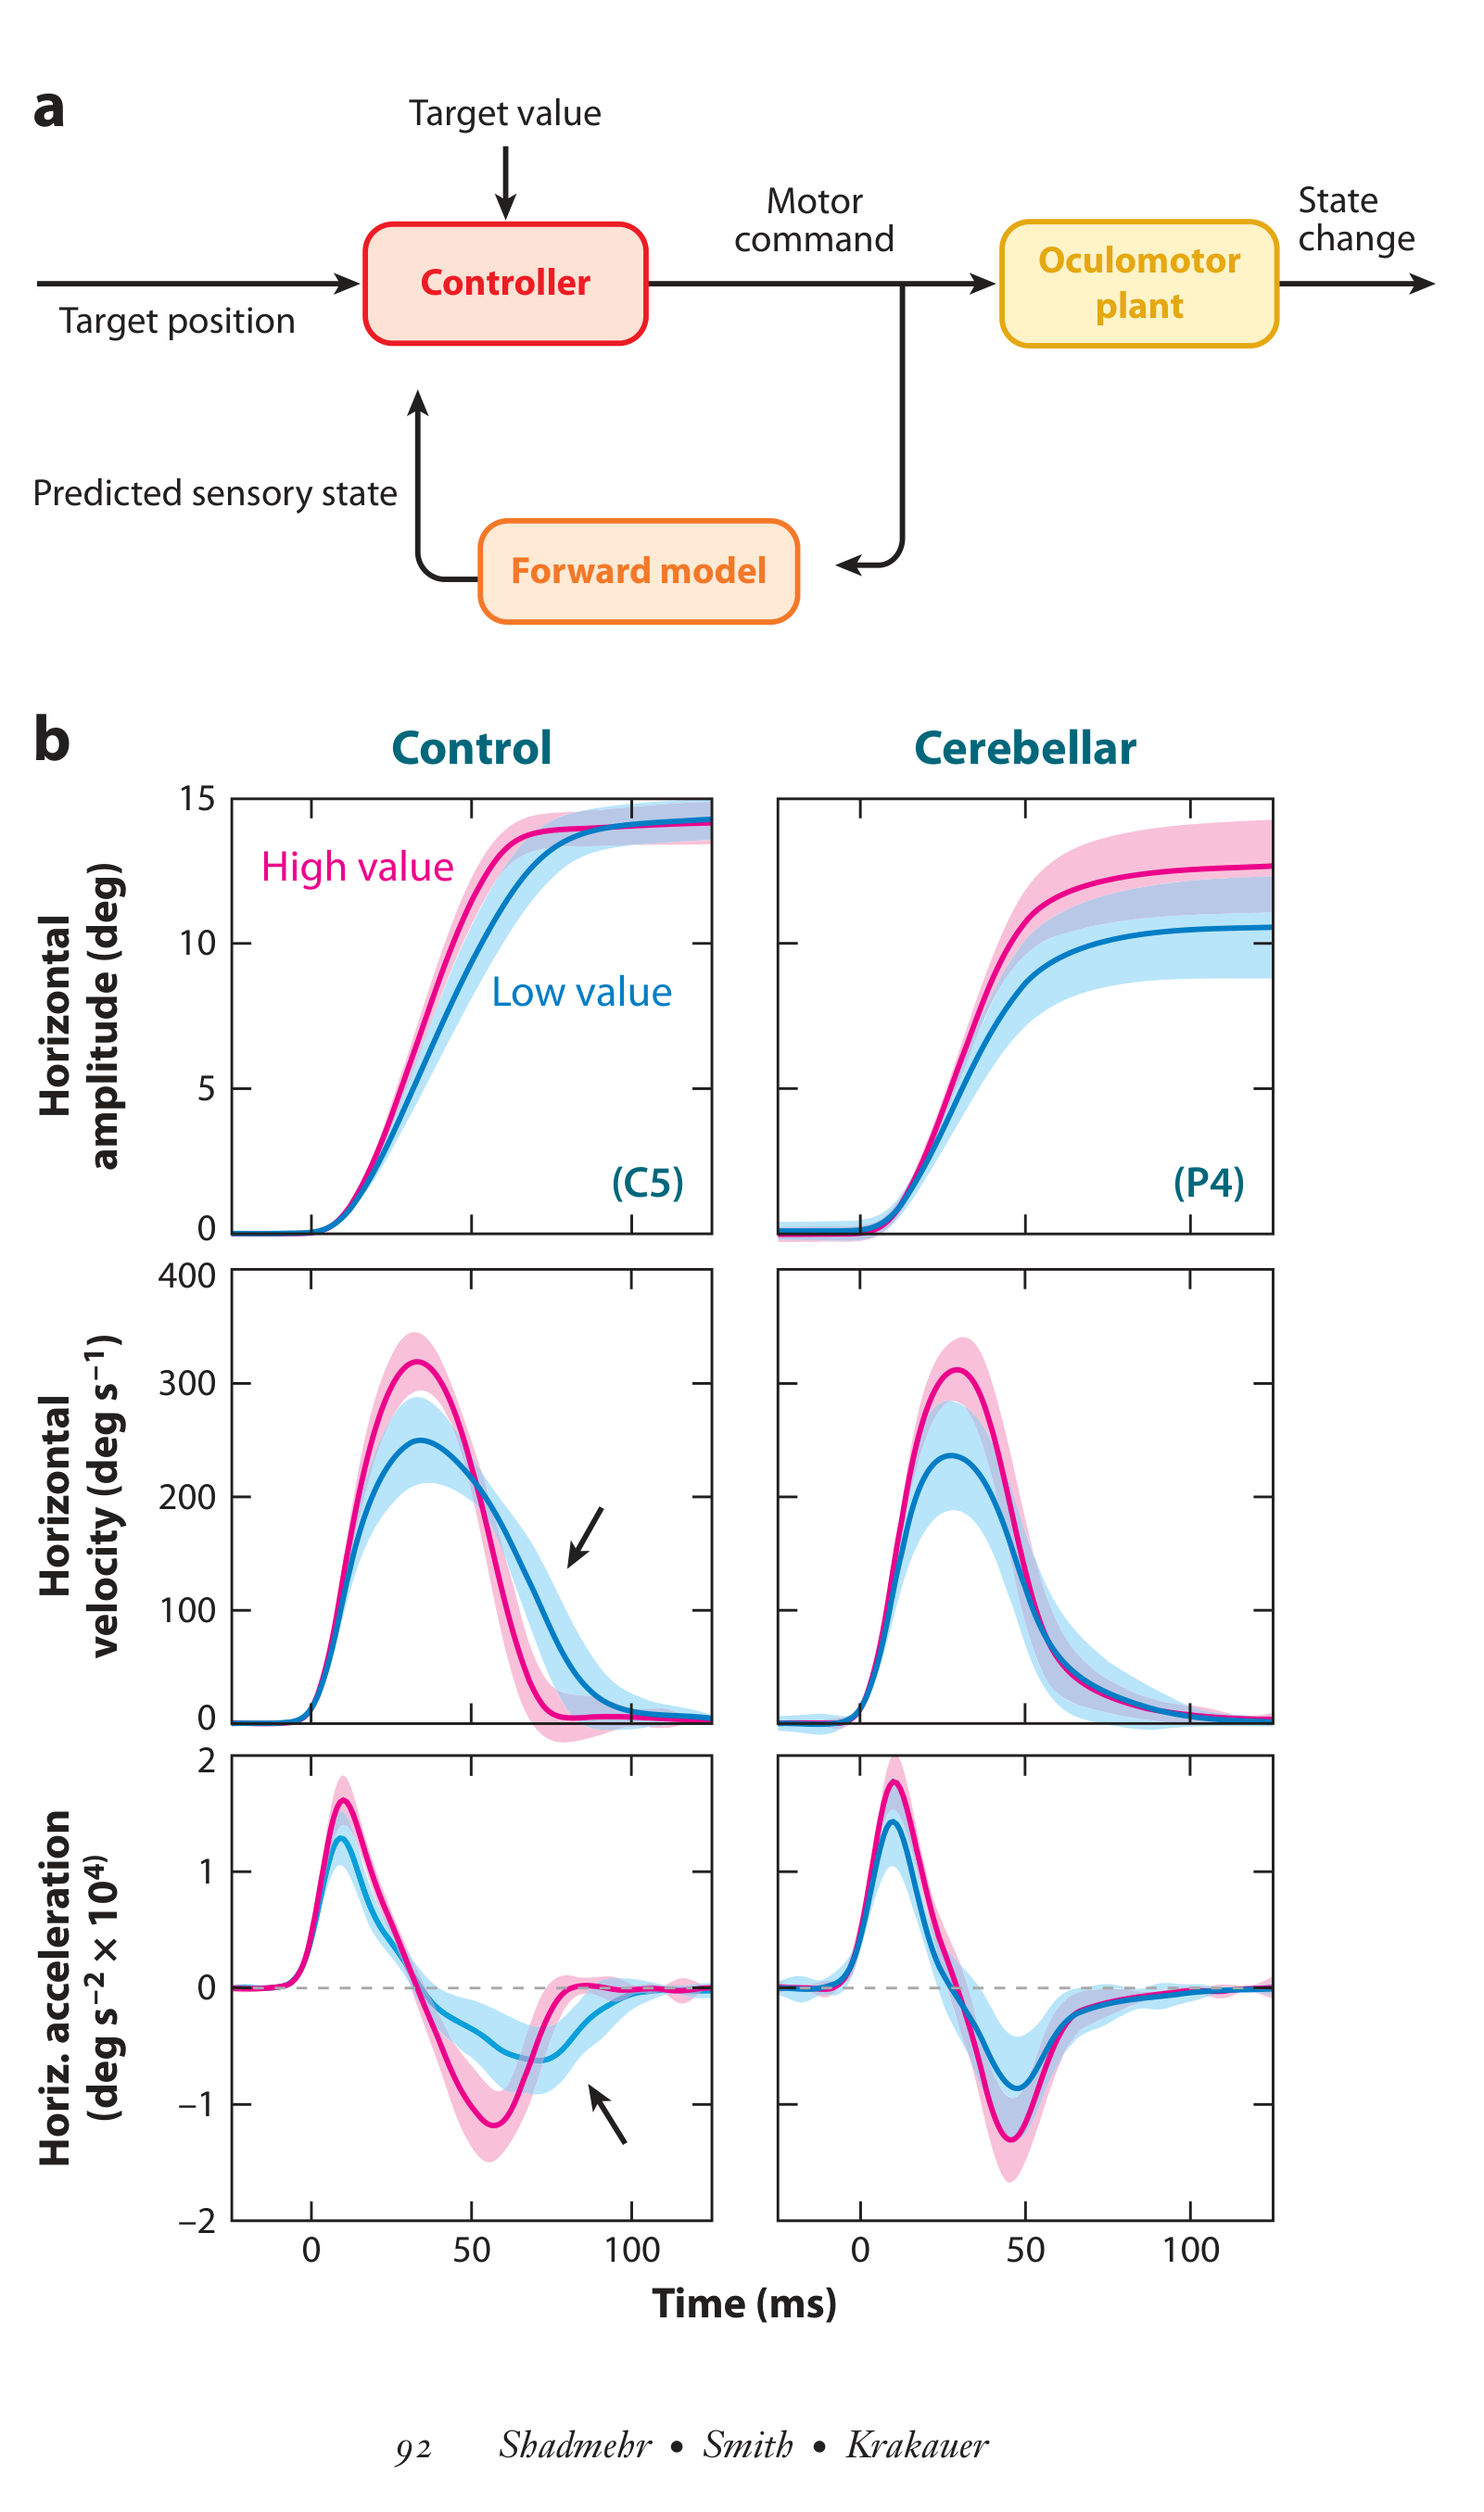
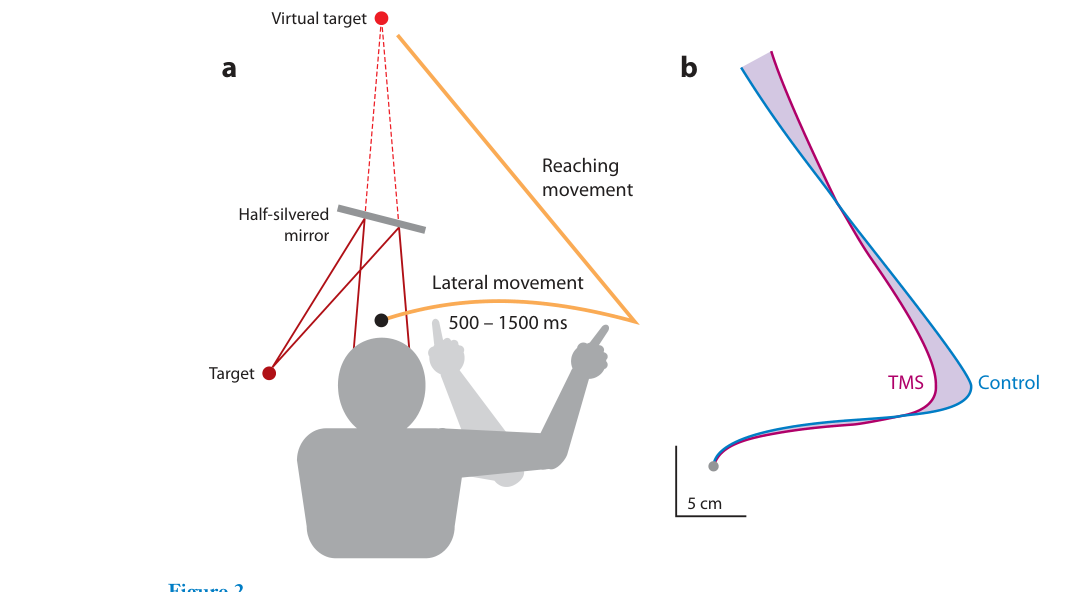
扫视中的补偿、运动中的扰动响应及小脑TMS效应支持快速预测参与控制。作者将小脑视为前向模型的候选位置;TMS偏差被解释为约130 ms过期的状态估计,这个时间来自模型解释,不能直接当作小脑信号的实测延迟。
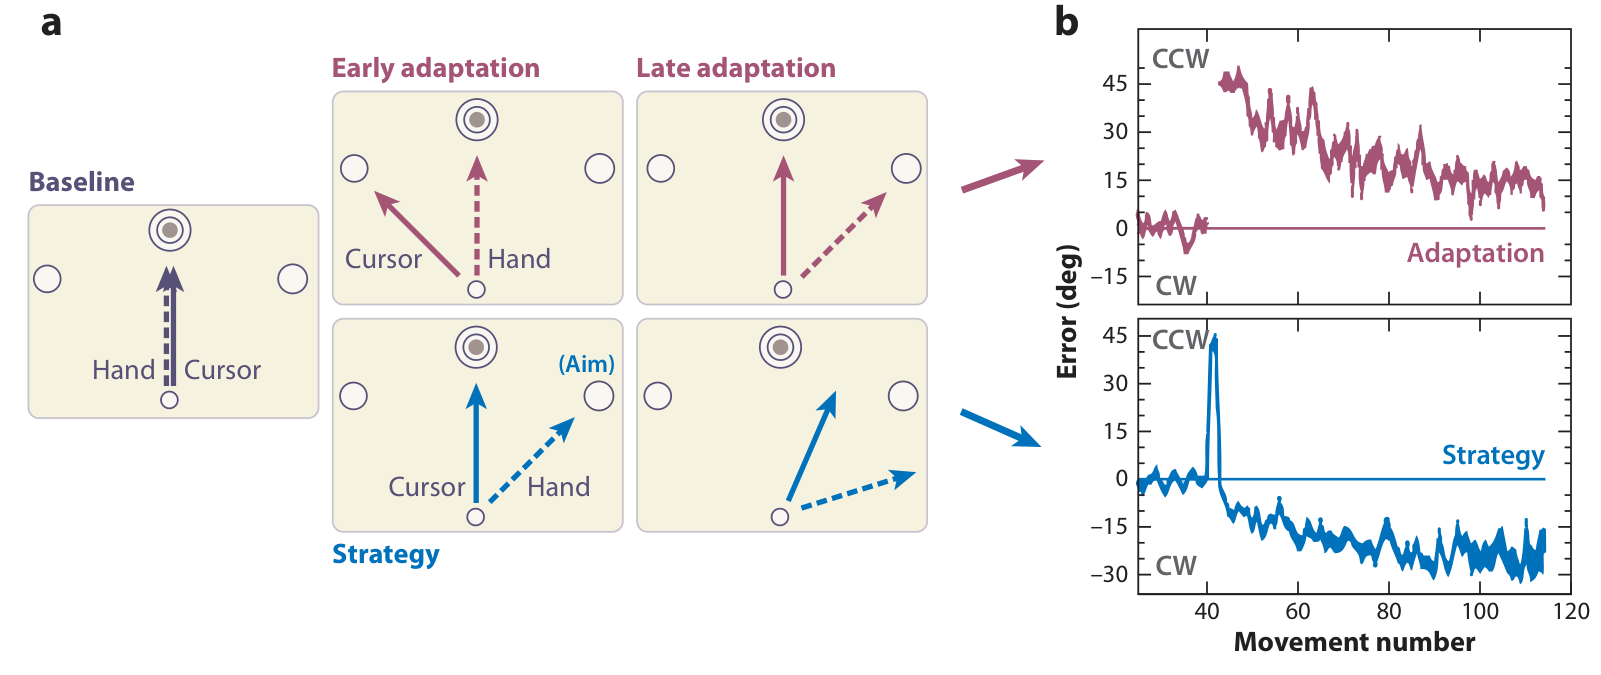
策略可立即减小视觉旋转的目标误差,后续却仍出现渐进适应及漂移。作者据此强调任务成功与感觉预测误差并非同一变量,显性策略不能必然停止适应。此推理支持预测误差作用,并不穷尽其他学习机制。
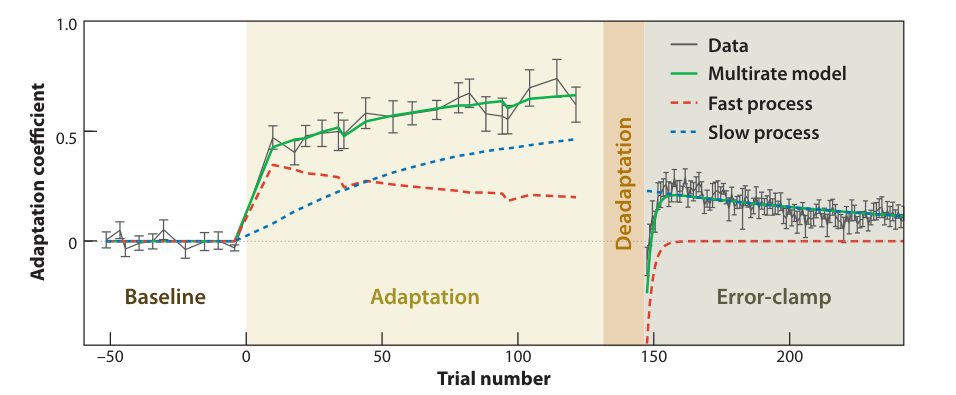
快慢状态模型能解释自发恢复等时间过程,但综述也讨论了单纯双过程不足以解释的savings与情境依赖。图5中四种训练量的24 h保持模式与慢过程估计相关r=0.99;这是组别水平、模型相关的联系,不是每个人都遵循的规律,也未证明只有慢过程能形成长期记忆。
逐图解读
 原文 Fig. 1 · PDF 第 4 页
图1 · 快速扫视的内部补偿。 A为候选控制框图,B为健康者与小脑患者在重复目标条件下的运动时程。数据支持补偿差异,内部模型和目标价值仍是解释变量。
 原文 Fig. 2 · PDF 第 6 页
图2 · 小脑TMS与伸手方向。 从侧向运动转向目标时施加TMS,轨迹偏差与使用较旧状态估计的解释相容。图并未直接记录预测状态或证明小脑独自完成全部估计。
 原文 Fig. 3 · PDF 第 11 页
图3 · 策略成功与继续适应。 示意图和行为曲线来自Mazzoni与Krakauer研究。策略立即减小目标误差,随后出现漂移,说明短期任务成功不能保证适应停止。
 原文 Fig. 4 · PDF 第 13 页
图4 · 自发恢复与多速率拟合。 实测总补偿与模型快慢分量并列。通道减少横向误差,分量是潜在状态估计;不能把两条分量曲线当作直接记录的神经系统。
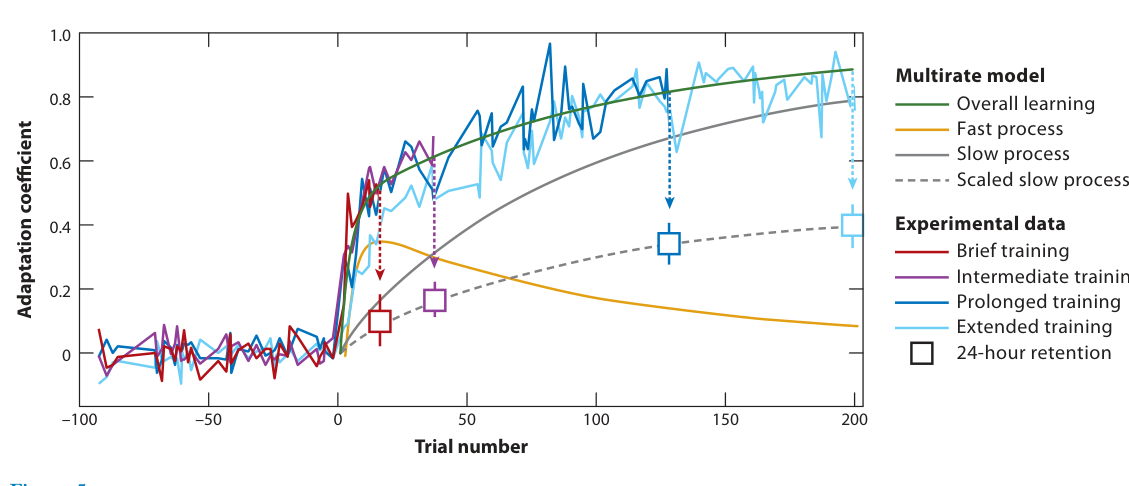 原文 Fig. 5 · PDF 第 15 页
图5 · 训练量与次日保持。 曲线为训练及模型过程,方块为四组24 h保持,误差棒为SEM。慢过程与组别保持模式高度相关,不能推出快速学习一概留不过夜或直接给出普遍训练处方。
讨论与解读边界
文章提供的是一个连贯的解释框架,而不是已经确认所有任务共享同一神经算法。快速动作不依赖及时到达的外部反馈,与动作仍受内部反馈或部分感觉通路影响并不矛盾。
作者明确将结构学习、控制优化及何时形成新记忆列为未充分解决的问题。身体动作后果的前向预测与移动目标预测可以关联,但不能不经检验就视为同一个内模型;将这一综述用于拦截研究时尤其需要守住这一区别。
思考问题
- 在保持目标成绩相近时独立改变预测误差,能否检验模型对逐次更新的定量预测?
- 用独立训练数据估计慢过程后,它对个体24 h保持的预测能否优于总训练量、末期表现及其他记忆模型?