B08 · A computational neuroanatomy for motor control
Reza Shadmehr & John W. Krakauer (2008) Experimental Brain Research, 185, 359–381. doi:10.1007/s00221-008-1280-5
本文用最优反馈控制组织病变、行为和生理证据,提出预测、状态估计、代价评估和控制策略的候选脑区分工。这是一张可供检验的计算解剖图,不能视为已经完成的一一定位。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
运动控制研究长期面临两个密切相关却难以直接衔接的核心问题:在行为层面,需要解释系统如何在感觉延迟、神经噪声和复杂的肢体动力学约束下完成任务目标;在神经层面,则需要阐明不同脑区损伤为何会引发机制截然不同的运动障碍。平均轨迹、运动速度与终点误差能够描述外显的行为异常,却难以直接诊断功能失调究竟发生在哪个计算环节。同样是运动精度受损,既可能源于对当前肢体状态的估计偏差,也可能源于对动作后果的前向预测失准、运动执行输出能力下降,或是目标收益与控制努力之间的权衡发生了改变。因此,若将某种临床表现简单归因于单一脑区的抽象功能标签,容易混淆外观相似但潜在计算机制截然不同的病理过程。
最优反馈控制理论为衔接这些问题提供了连贯的计算框架:控制器依据对当前身体状态的动态估计及具体任务目标来选择控制动作,内部前向预测用于补偿感觉神经通路的传输延迟,滞后的多感觉反馈用于校准状态估计,而反馈控制策略则由精度、努力与期望奖励共同构成的成本函数所决定。心理物理学实验表明,目标几何尺寸、外部力学负荷、奖惩结构以及双手协调关系,均能显著改变肢体轨迹及扰动后的反馈补偿。然而,这些行为规律本身未能揭示各项计算由哪些解剖结构承担,亦无法单纯从行为轨迹反推出唯一的成本函数形式。本文的核心着眼点,正在于将这些抽象的控制组件转化为可借助临床病例、动物电生理与因果干预实验进行检验的神经解剖假说,从而超越彼此孤立的行为与病理描述。
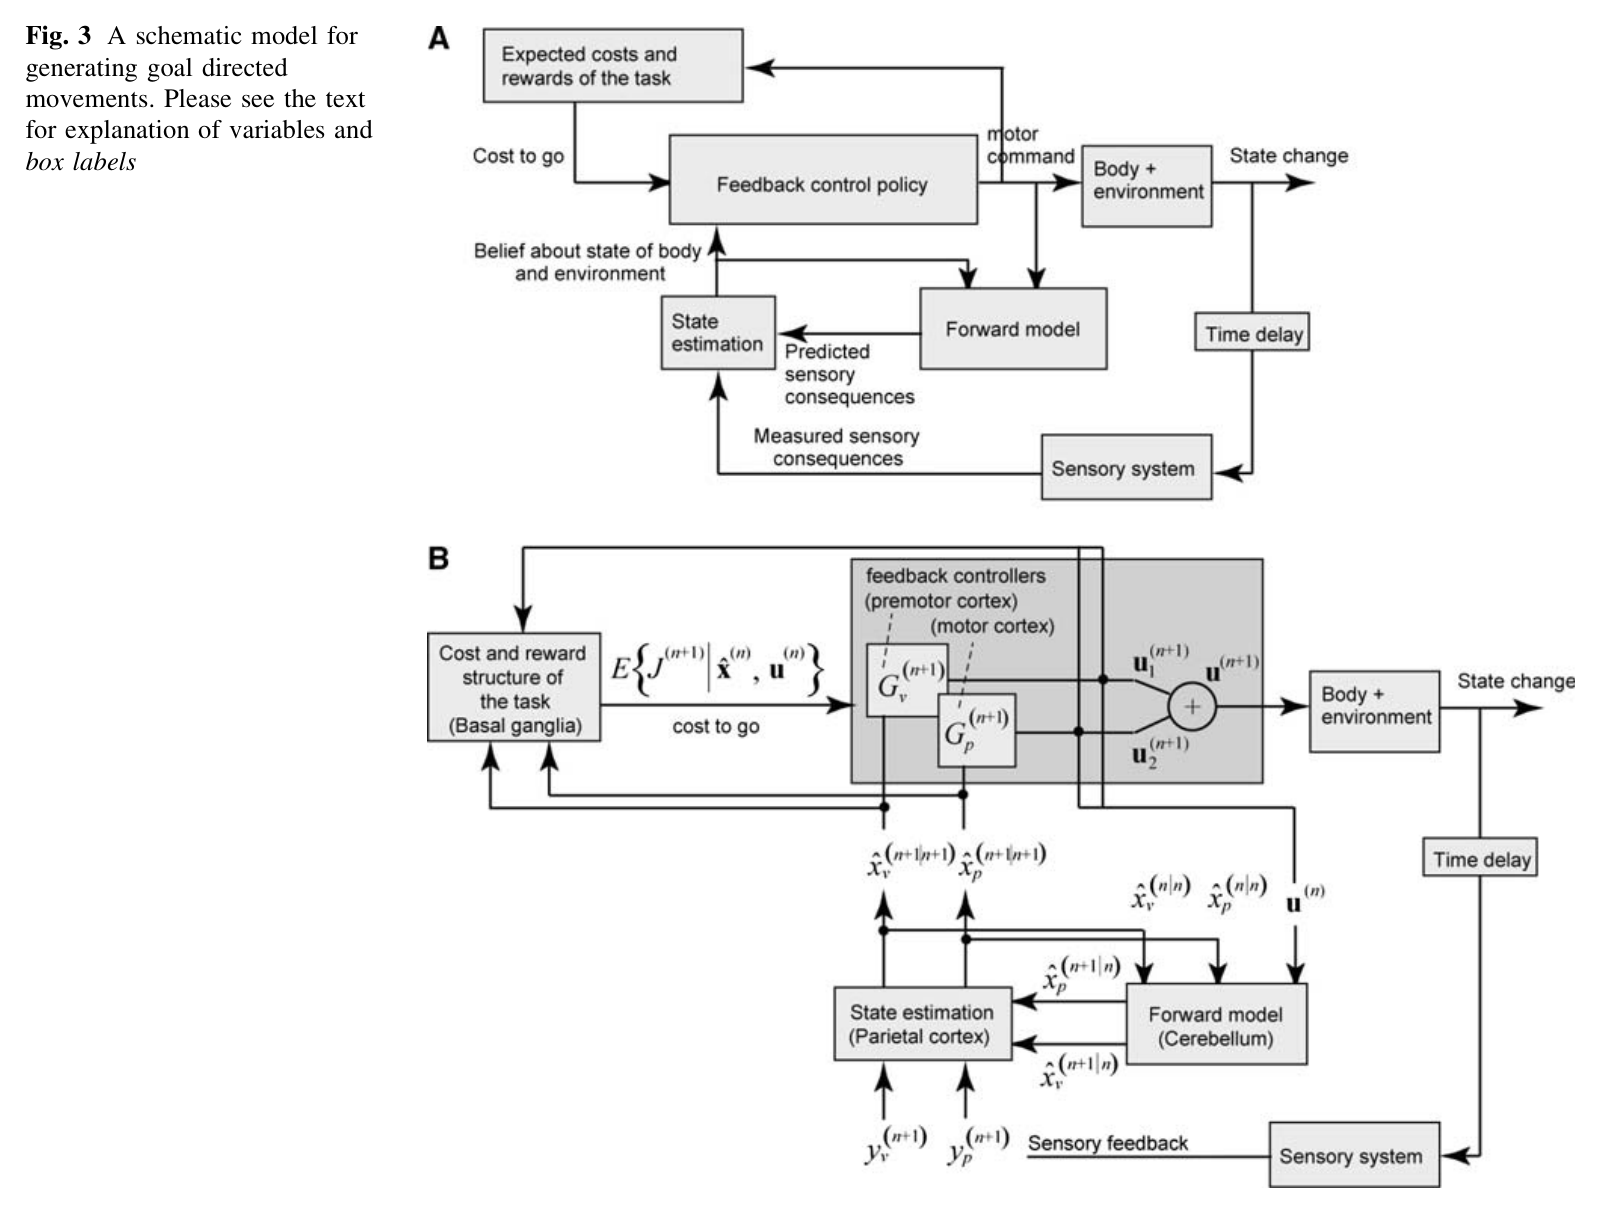
作者据此综合多学科证据,提出了候选的计算神经解剖分工假说:小脑负责系统辨识以及动作感觉后果的前向预测,后顶叶皮层结合感觉反馈与预测完成状态估计,基底节通过评估努力成本与奖励价值参与动作选择,运动皮层与前运动区则负责将状态估计转化为具体的运动控制命令。这种理论组织方式的关键价值在于能够提出具备判别力的实验问题:若病损源于状态估计障碍,调控感觉反馈的可靠性应与改变奖惩结构诱发出不同的行为模式;若病损源于前向预测障碍,则外显损伤应特异性地表现在动作发生前的预期性调节上,而保留事件发生后的延迟反馈反应。需要明确的是,本文是一篇理论性叙述综述,所引用的各实验在范式、样本与损伤病因上存在异质性,脑损伤本身亦伴随复杂的网络代偿;因此,文中的计算解剖映射应理解为指导后续实证检验的假说框架,而非结构与功能已有一一确定对应的既成定论。
研究思路
先建立含噪声、动力学、状态估计和任务代价的反馈控制框架,再讨论病变推断的限制,最后对照小脑、顶叶、基底节、运动皮层和内侧颞叶相关研究。
方法
这是叙述性综述,综合人体行为、单病例与患者组、动物记录和损伤、TMS及刺激研究,并用简化的线性状态空间模型说明计算。不同图来自不同原始研究,不能合并为一个统一样本。
作者特别提醒,病变表现可能包含网络继发变化、任务难度及代偿。双重分离比单一缺陷提供更强约束,但也有推断条件;“功能可分离”与“已经精确定位”是不同命题。
主要结果
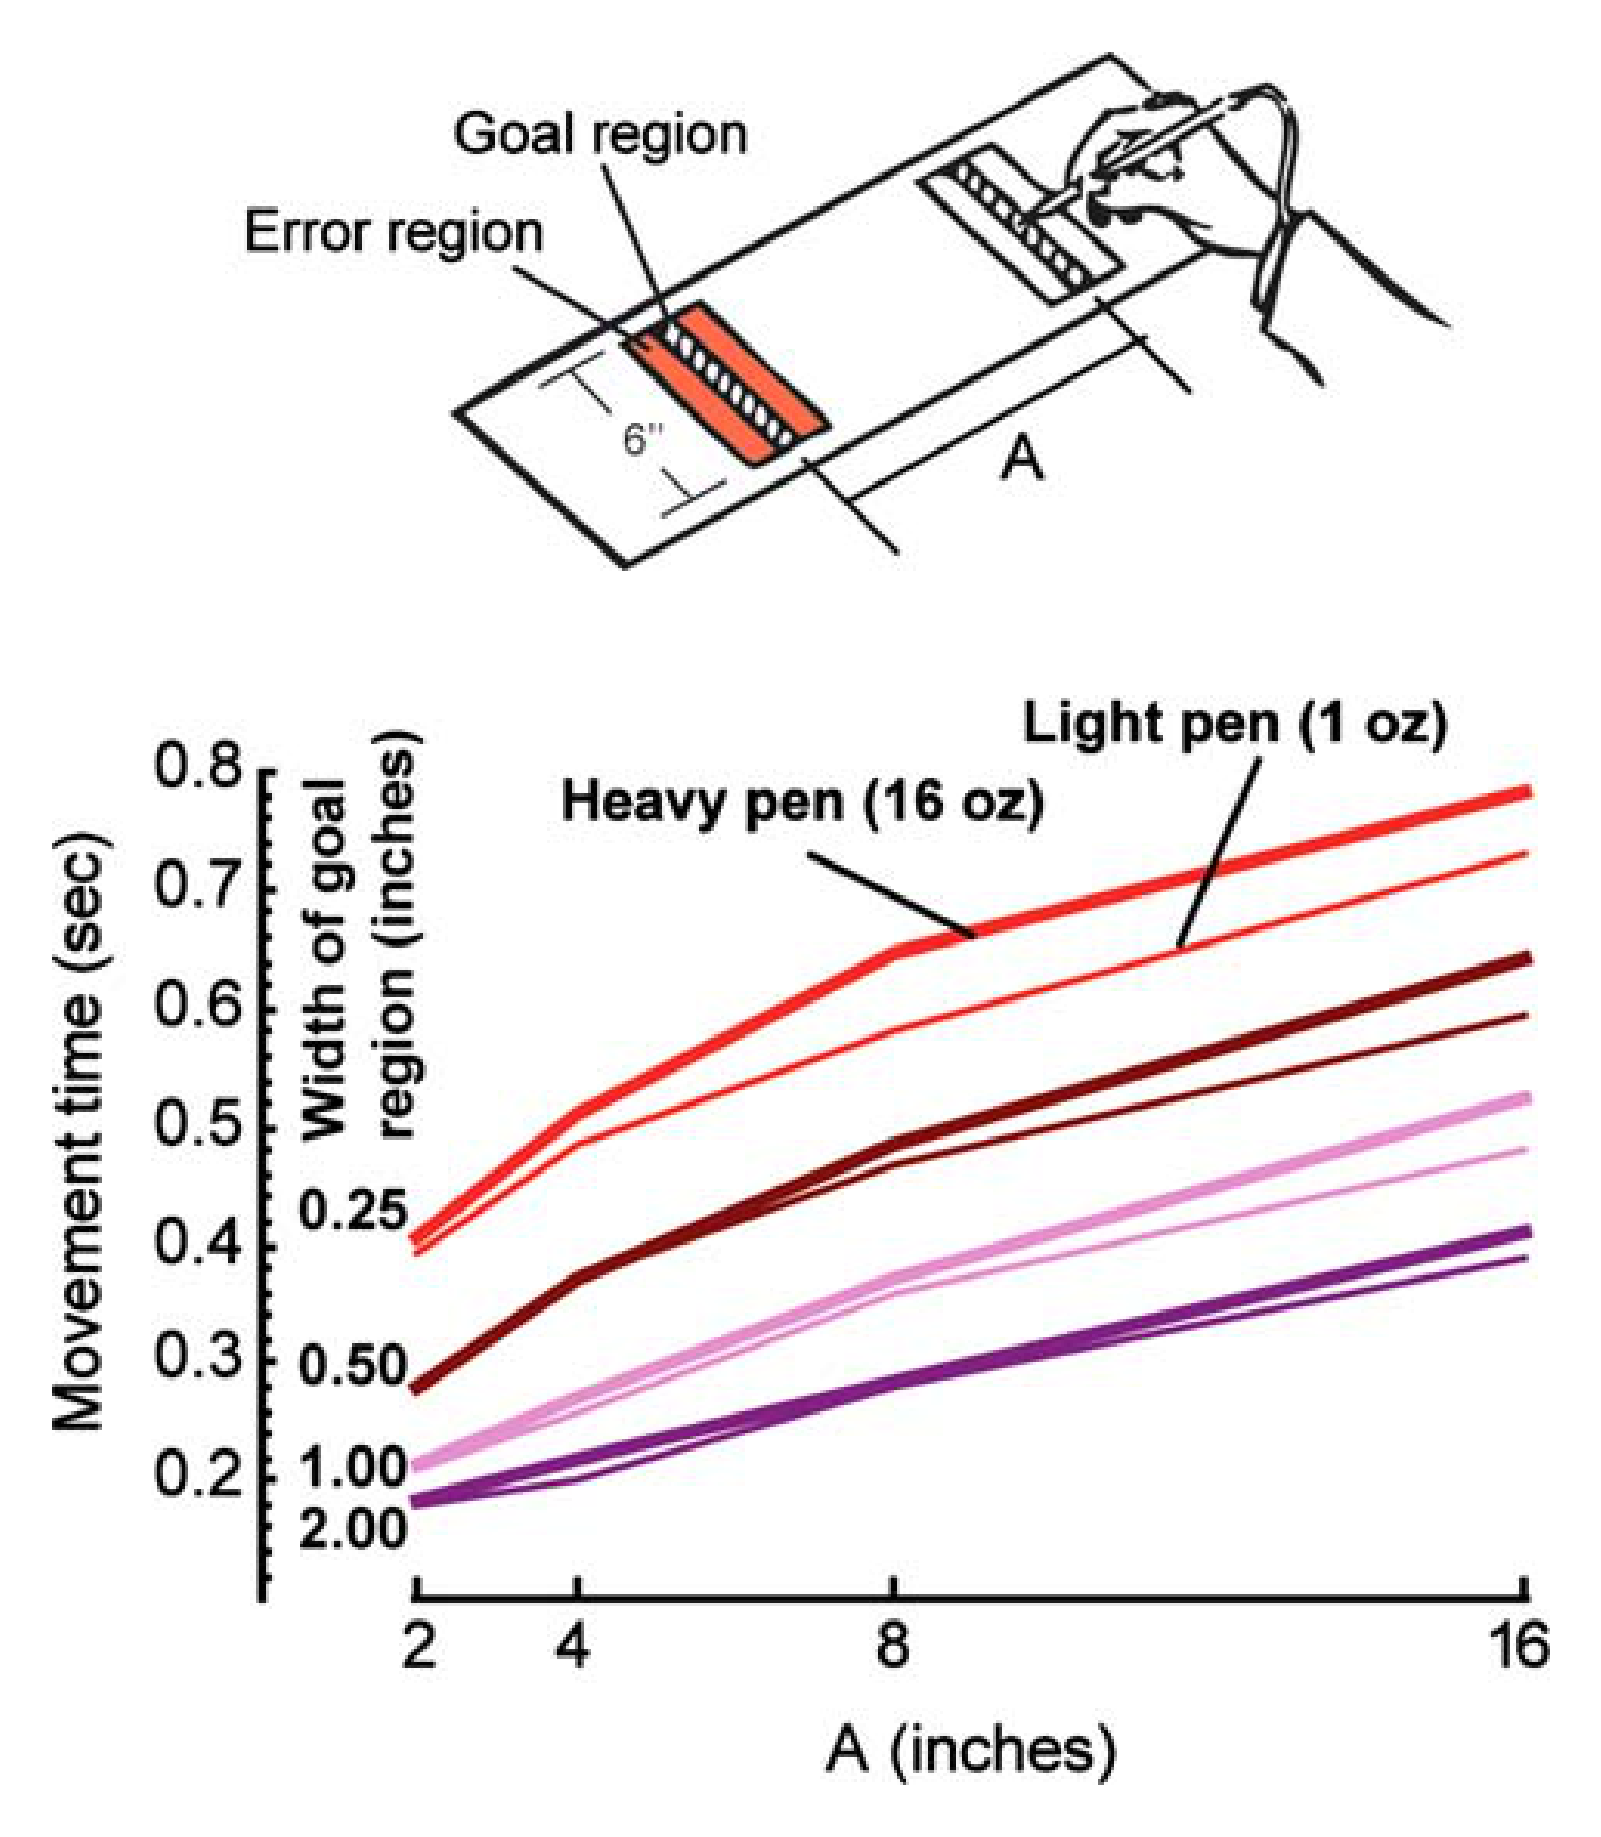
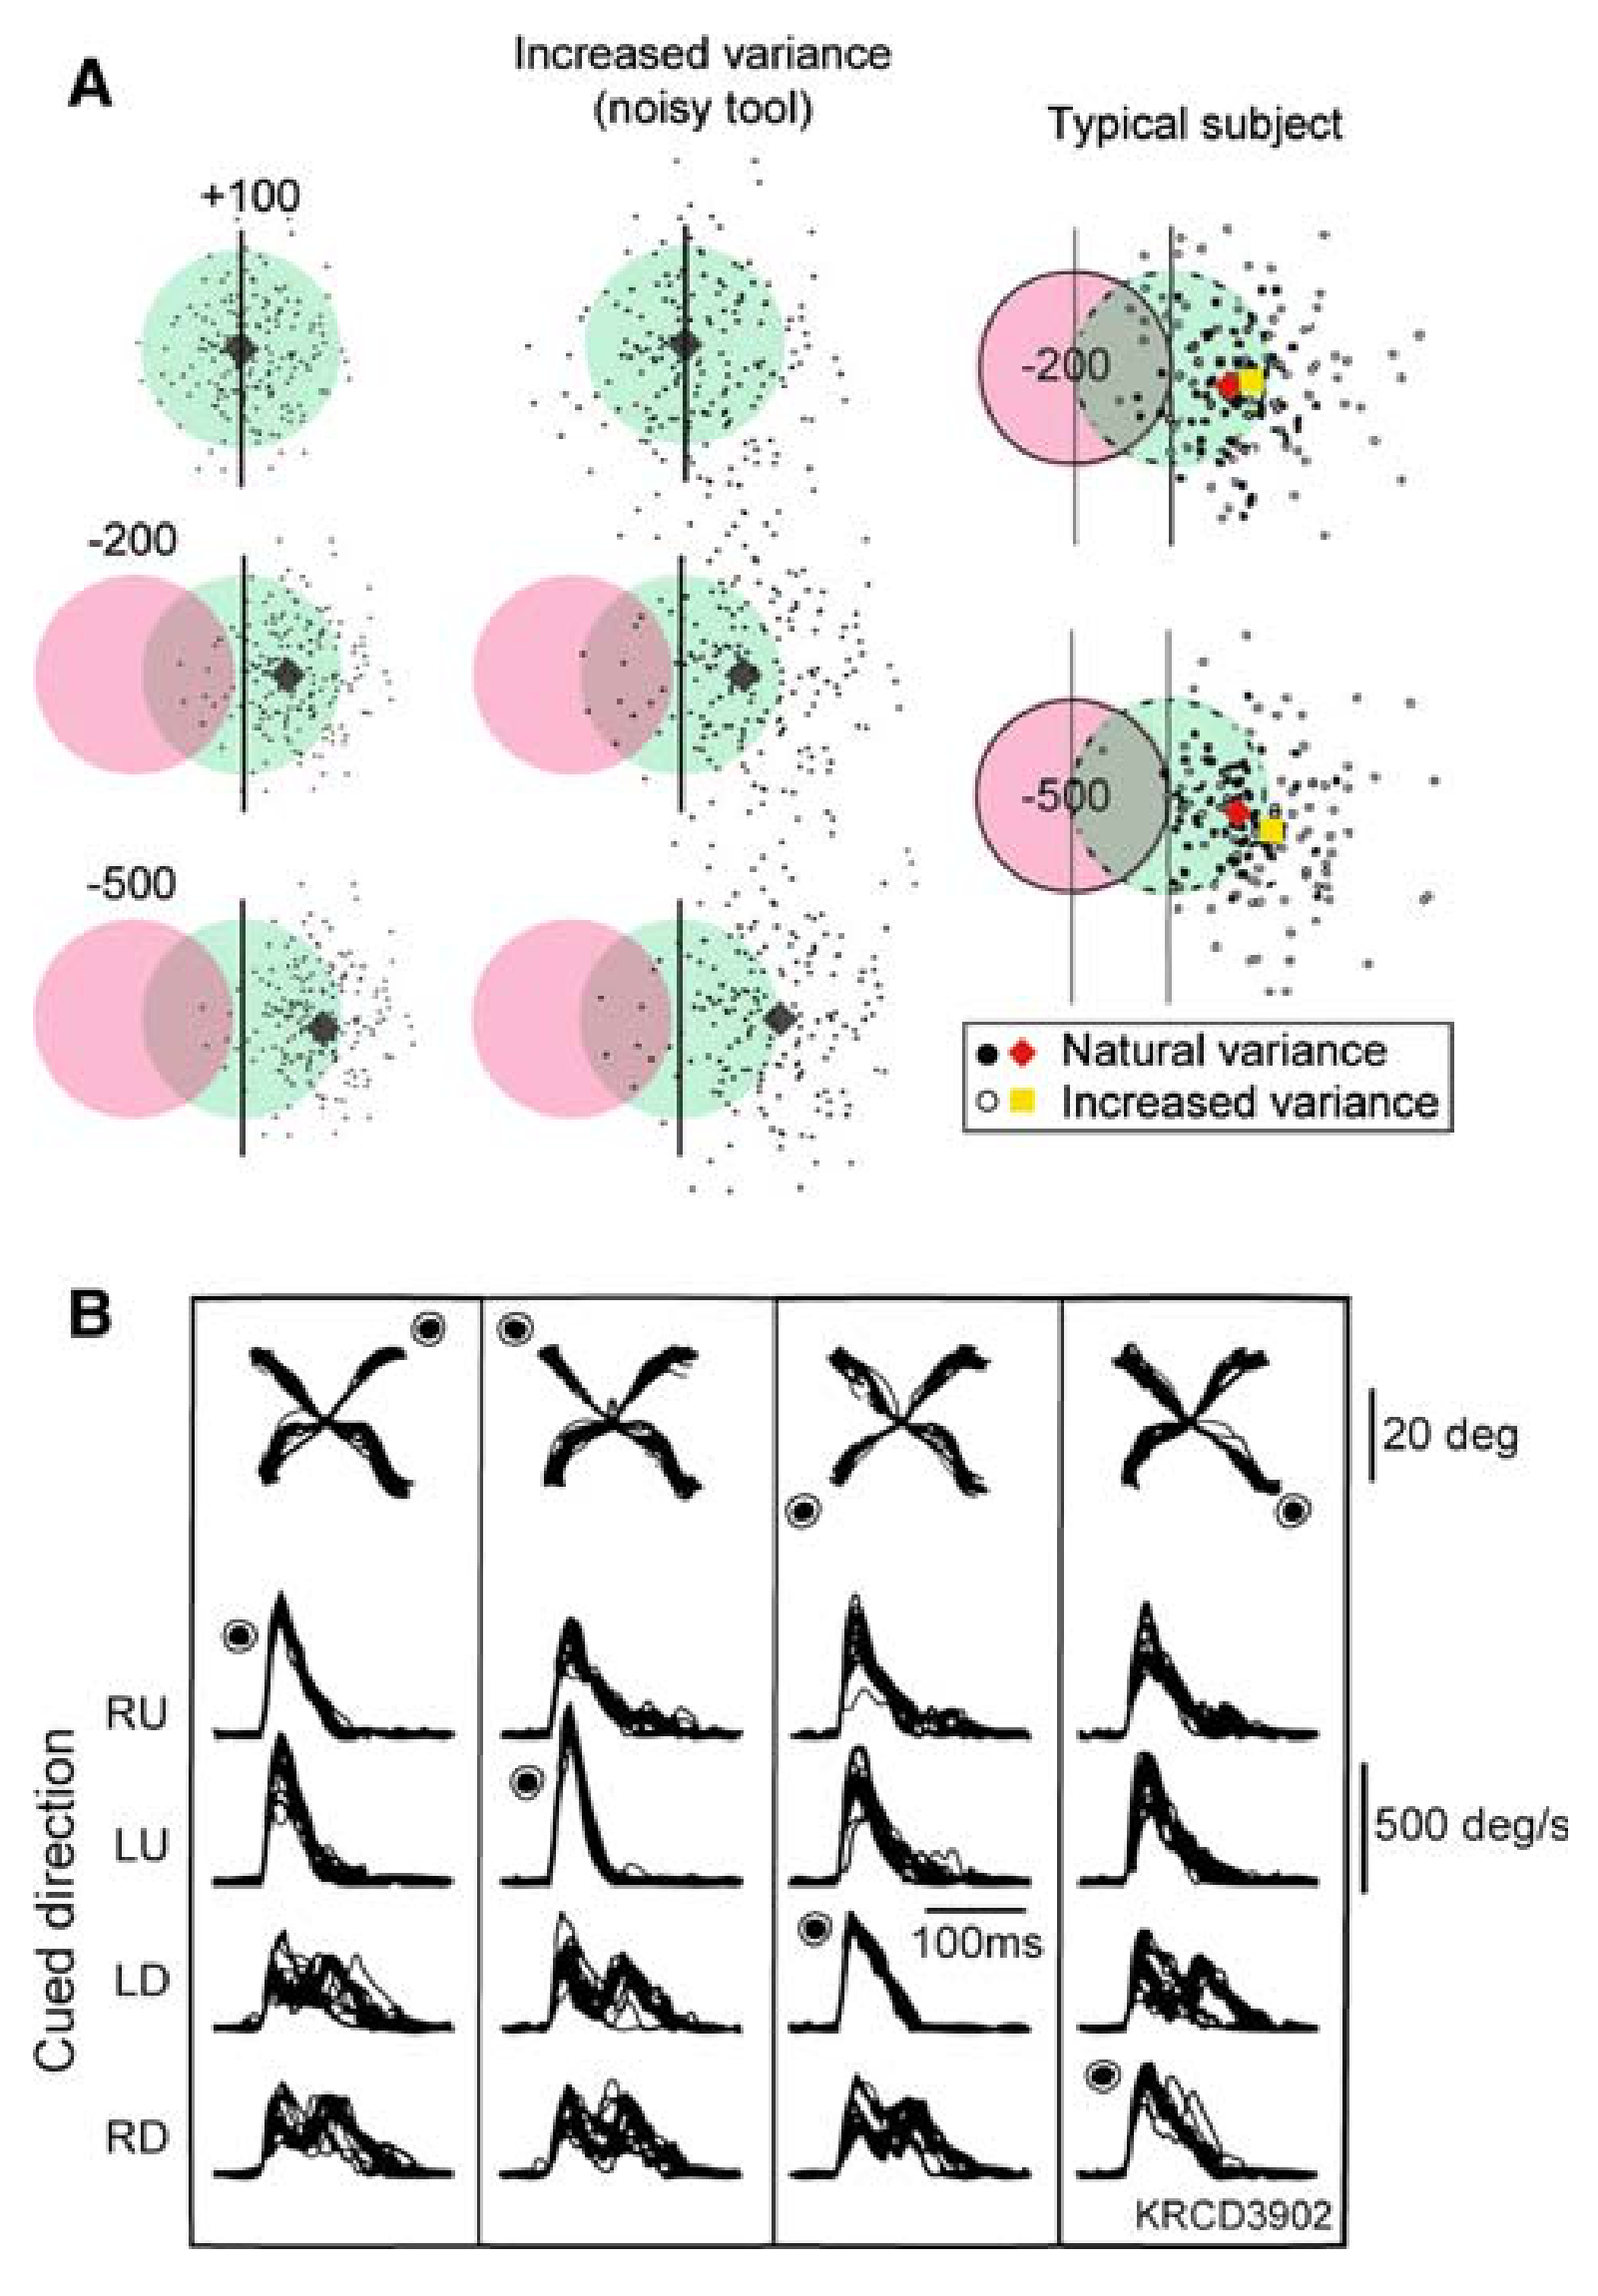
任务精度要求、奖励激励、外部动力学以及双手控制同一目标的几何关系,均能显著改变运动轨迹与突发扰动后的快速补偿响应。最优反馈控制将这些适应性表现统一归结为内部状态估计与任务特异性反馈控制策略的动态调整,从而为多种行为表象提供了连贯的计算解释。
作者提出脑区分工的候选假说:小脑可能参与系统辨识与动作感觉后果的前向预测;后顶叶皮层参与结合前向预测与迟滞感觉反馈的状态估计;基底节参与评估控制努力成本、即时奖励与后续价值;运动皮层及前运动区则负责将整合后的状态估计转化为运动控制命令。图 3 所示的宏观解剖架构属于假说性理论组织,各连接投射在当时的实证支持强度并不相同。
神经病学与临床病例研究为这种计算功能分离提供了重要支撑:内侧颞叶损伤的健忘症患者仍能保留部分运动技能的适应能力;小脑受损患者在前馈适应与物体接触前的预期性抓握调节上表现出选择性缺陷;而基底节病变(如帕金森病的运动迟缓)则可从运动努力成本权重异常过高的角度获得计算层面的解释。这些任务特异性的分离现象支持将运动系统拆解为独立的计算组件,但不能简单推论特定结构完全不参与其他形式的运动学习,亦不能将抽象成本权重的异常直接视作所有临床运动症状的唯一病理原因。
逐图解读
 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 精度和负载约束。 目标宽度、间距和笔重影响运动时间。图中重笔为16 oz,不能写成不到一磅;这些行为约束不直接测量Q、L等模型参数。
 原文 Fig. 2 · PDF 第 3 页 · 原文图像 · 查看来源
图2 · 奖惩与运动选择。 A为奖惩瞄准及人为增大变异的条件,B为奖励相关扫视。行为随收益和不确定性改变,与期望收益解释相容,不是严格最优或实时学习算法的直接证明。
 原文 Fig. 3 · PDF 第 5 页 · 原文图像 · 查看来源
图3 · 计算框架与候选解剖。 A说明估计、预测和反馈控制的关系,B提出脑区分工。上下两个框图是理论组织,不能把每个箭头等同于已由本研究验证的连接。
 原文 Fig. 4 · PDF 第 7 页 · 原文图像 · 查看来源
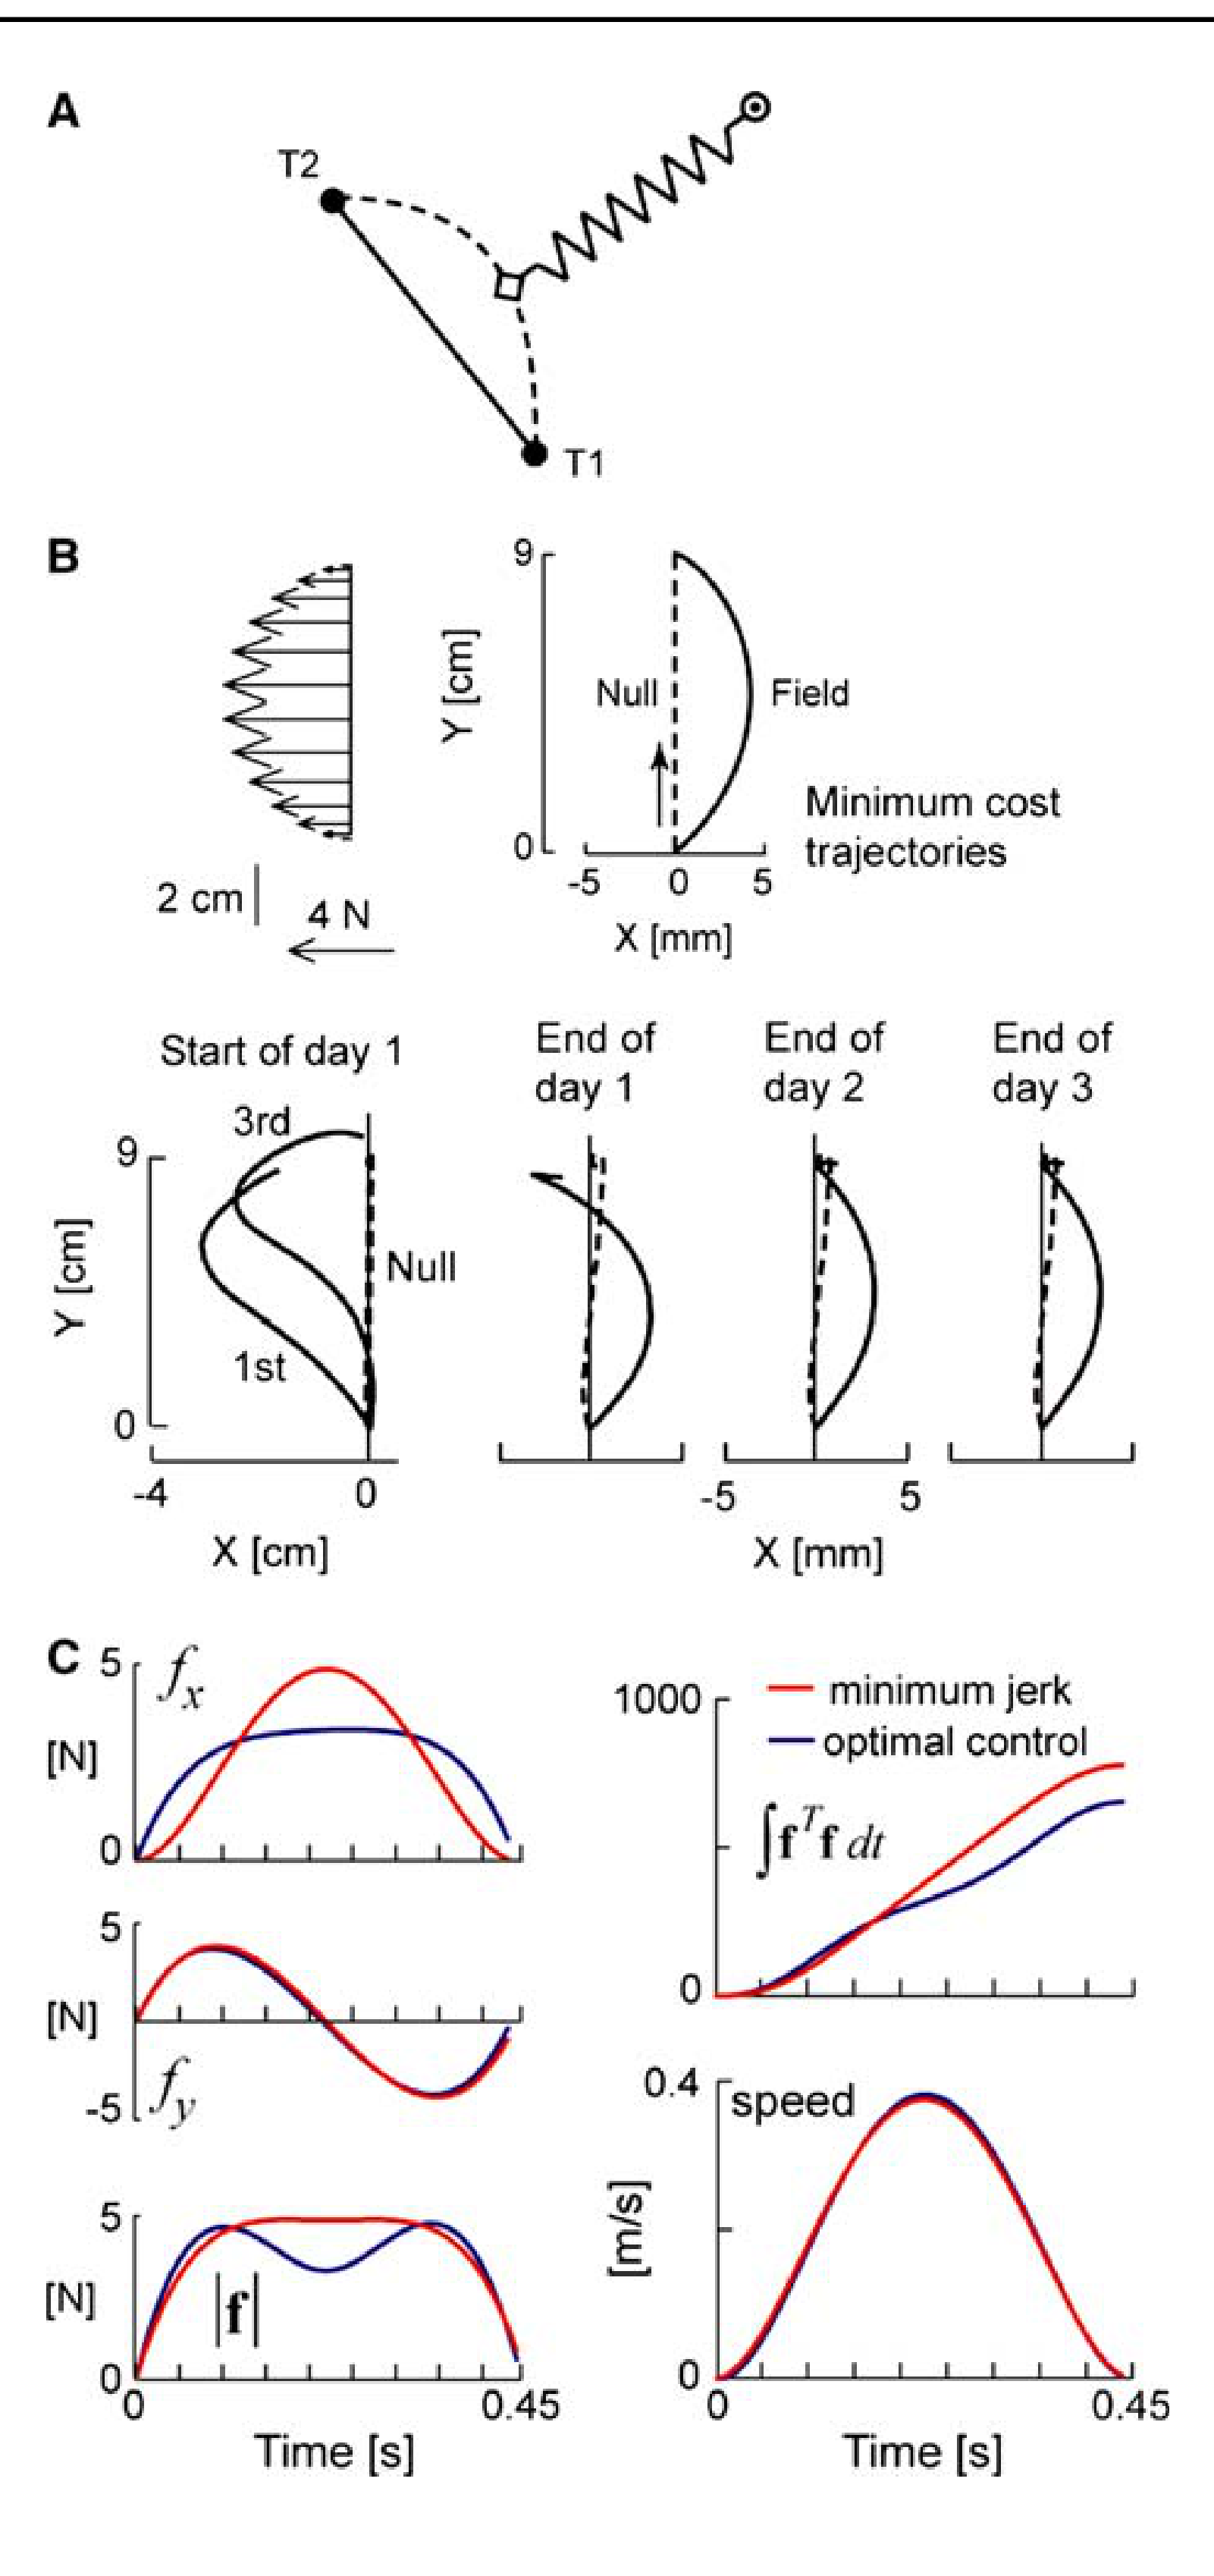
图4 · 动力学影响轨迹。 弹簧及力场条件的轨迹,与不同控制模型比较。弯曲可与努力和精度权衡相容,但不能只凭轨迹断定唯一成本函数。
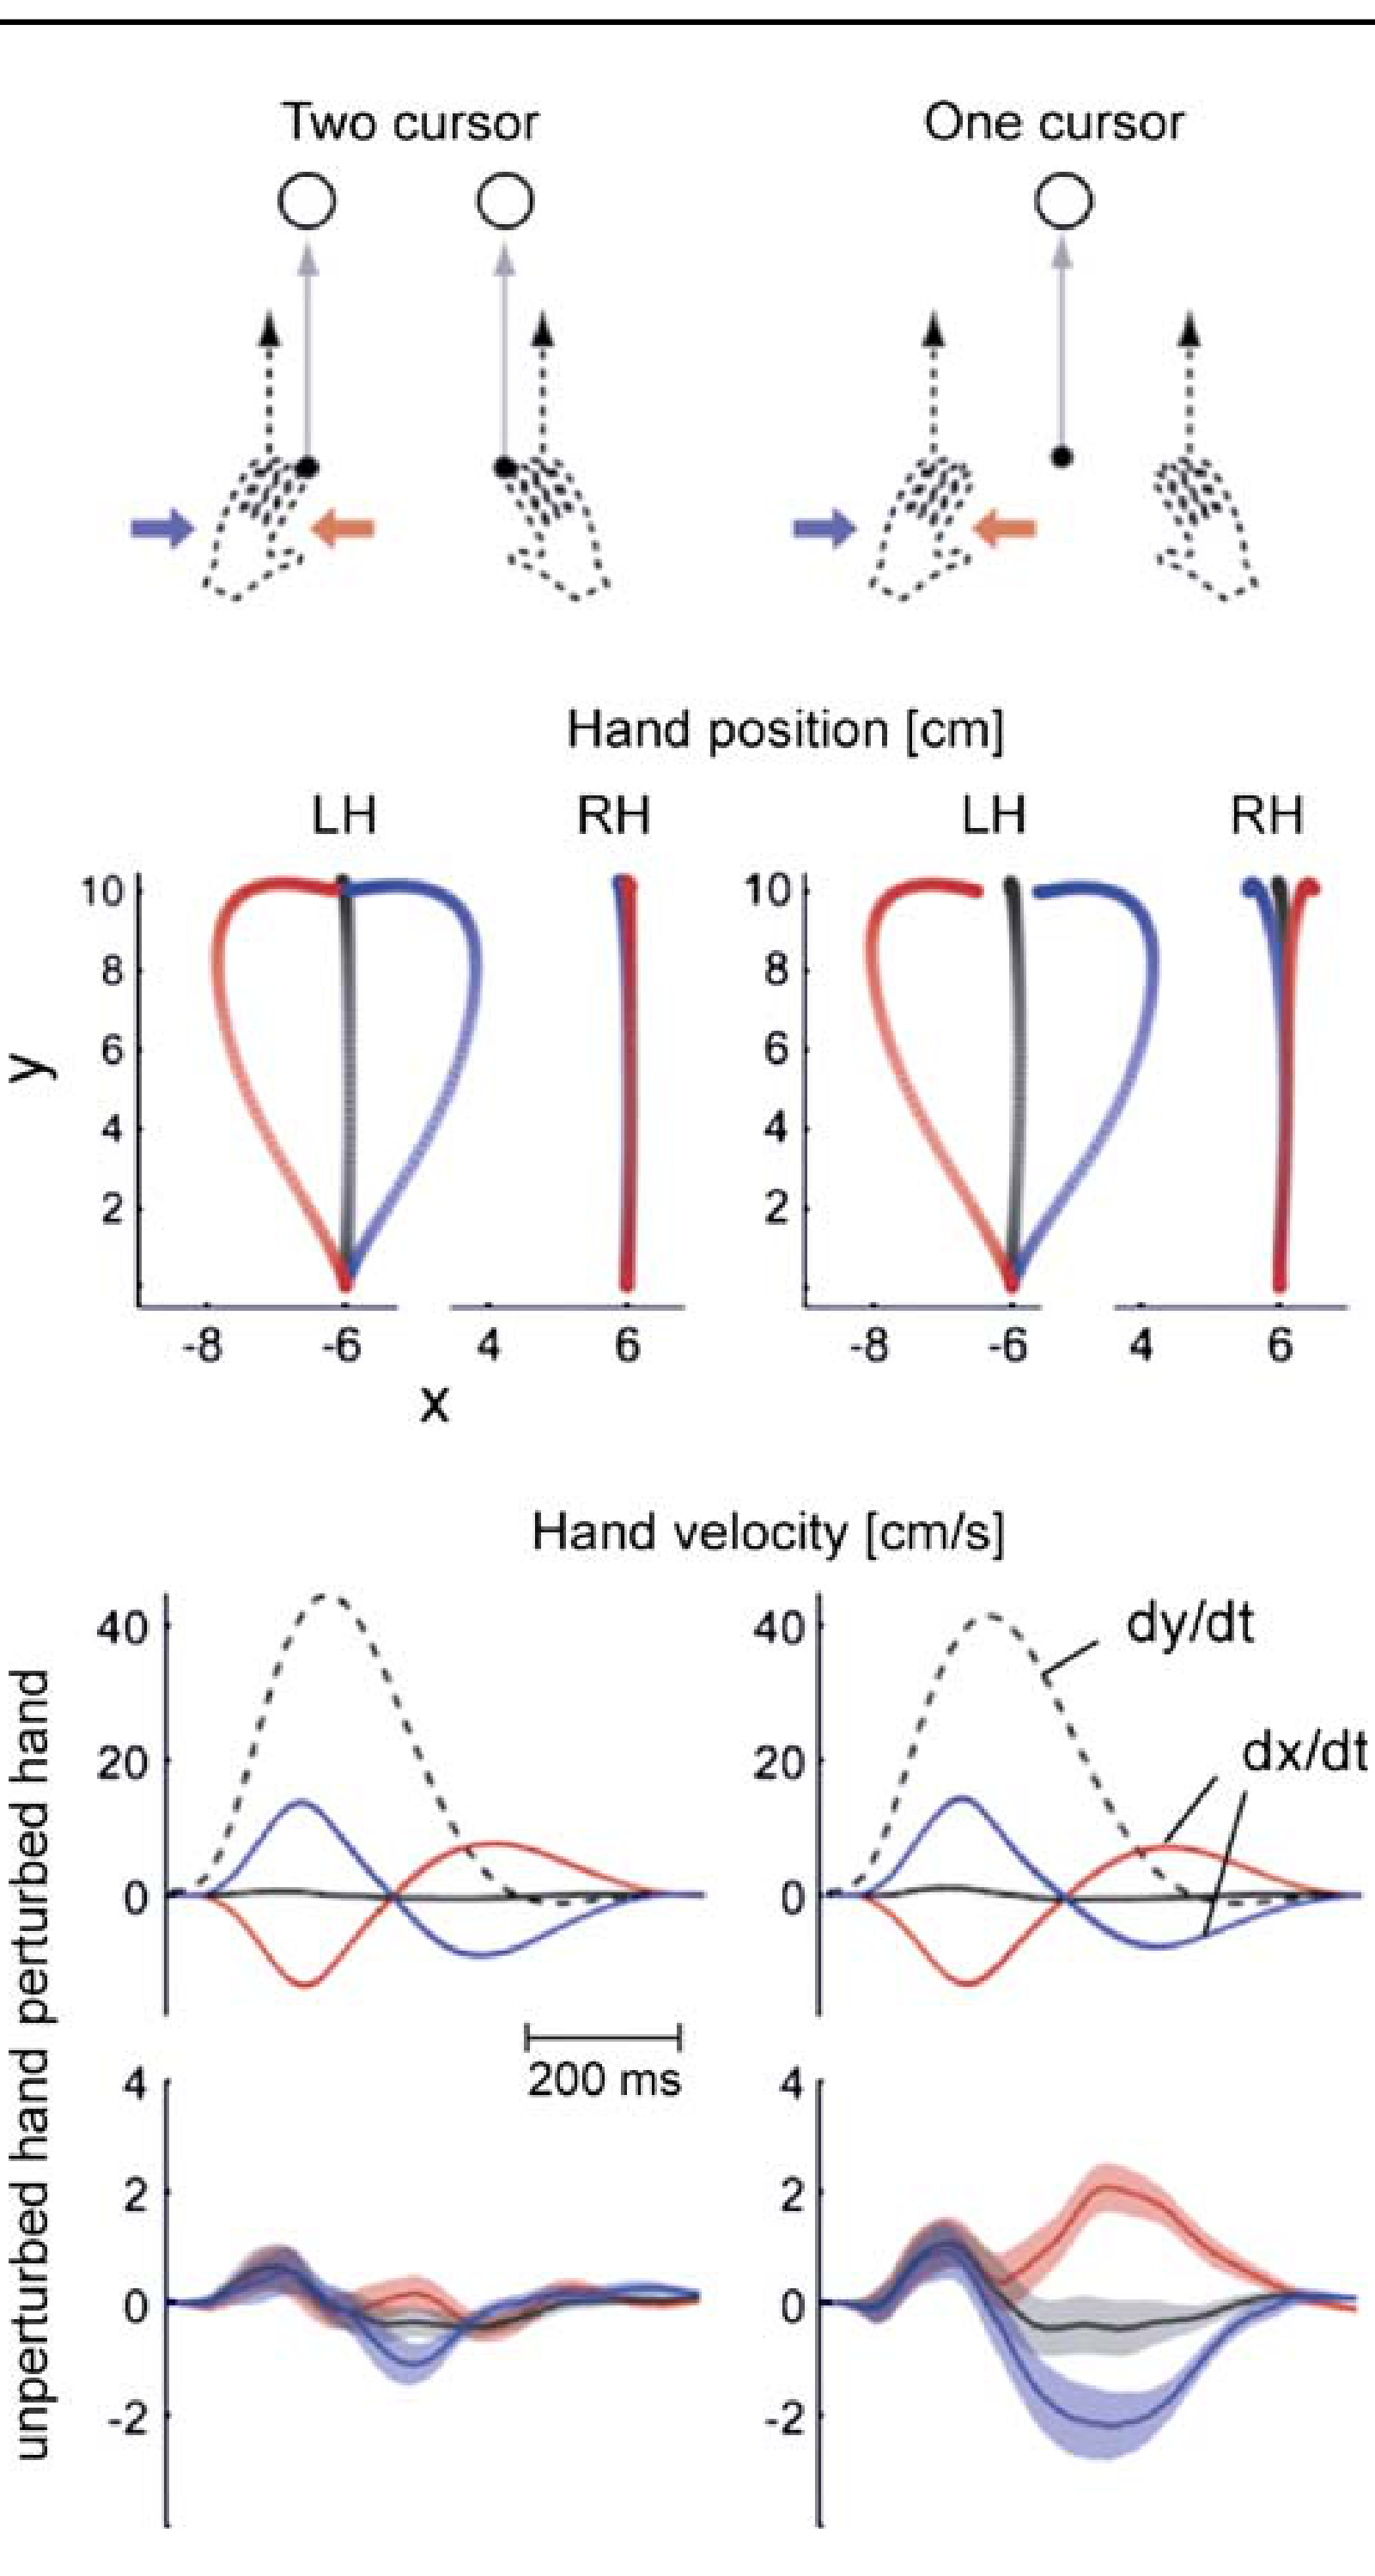 原文 Fig. 5 · PDF 第 8 页 · 原文图像 · 查看来源
图5 · 双手任务的反馈协调。 两个独立光标与一个平均位置光标改变了另一手是否参与补偿。任务相关的反应支持灵活反馈策略;具体幅度仍需定量模型验证。
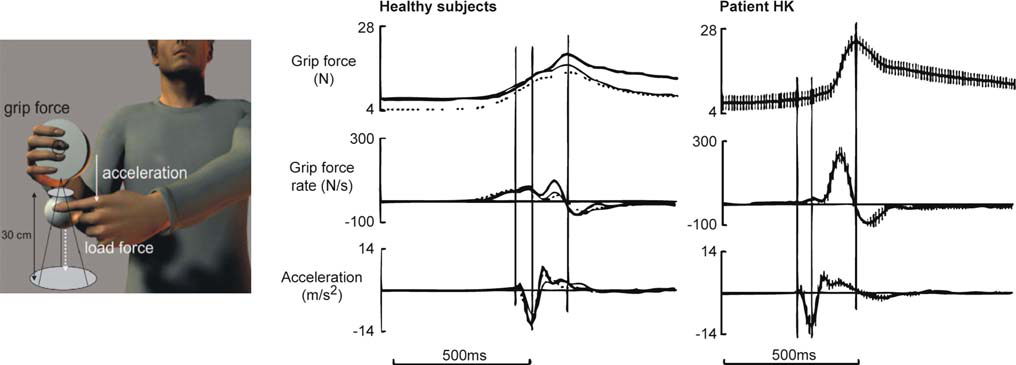 原文 Fig. 6 · PDF 第 11 页 · 原文图像 · 查看来源
图6 · 预期性抓握的病例证据。 比较健康者与HK在自行和外部释放球时的握力时程。病例的预期调节受损支持预测相关贡献,但保留撞击后反应不代表所有感觉过程完全正常。
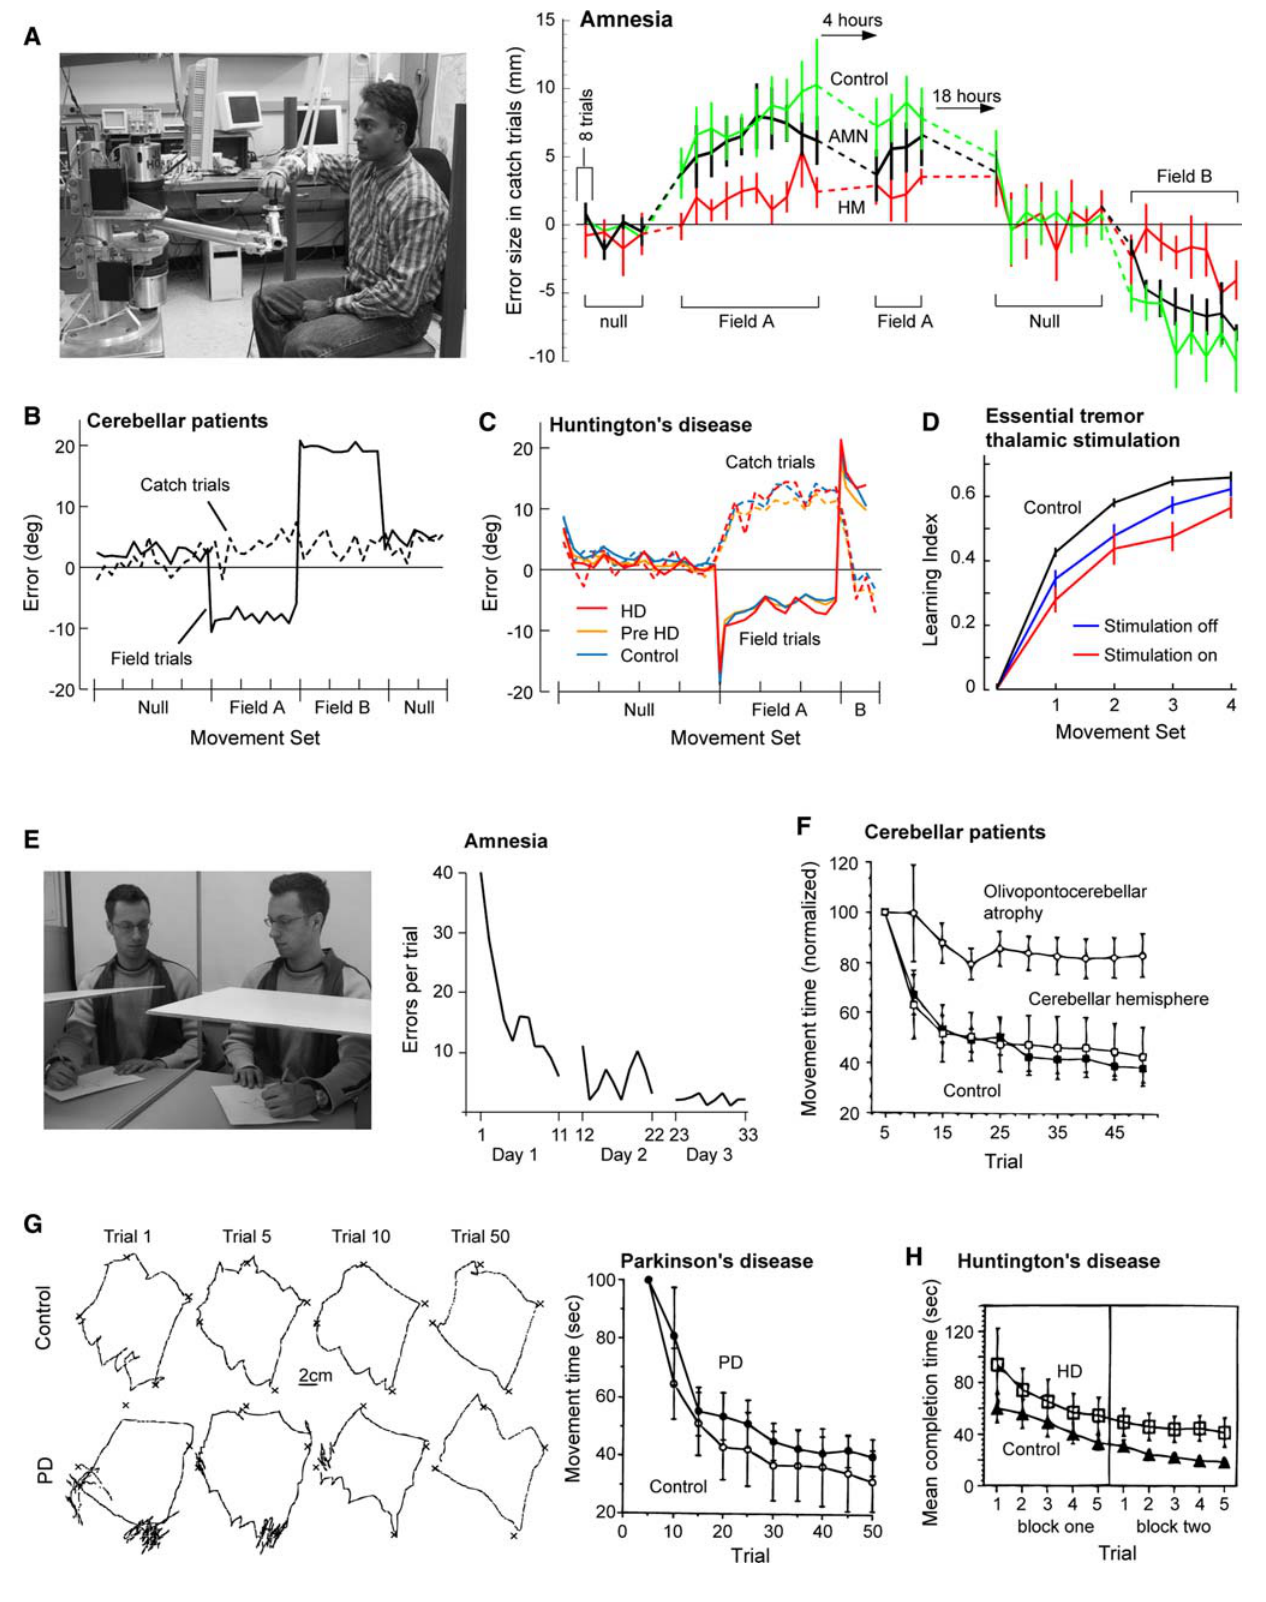 原文 Fig. 7 · PDF 第 12 页 · 原文图像 · 查看来源
图7 · 不同疾病与运动学习。 A–D为力场相关任务,E–H为镜像描画相关研究。多研究并列可提示分离,不能把样本、指标和病变差异忽略后当作统一双重分离实验。图本体在PDF第12页,图注续至第13页。
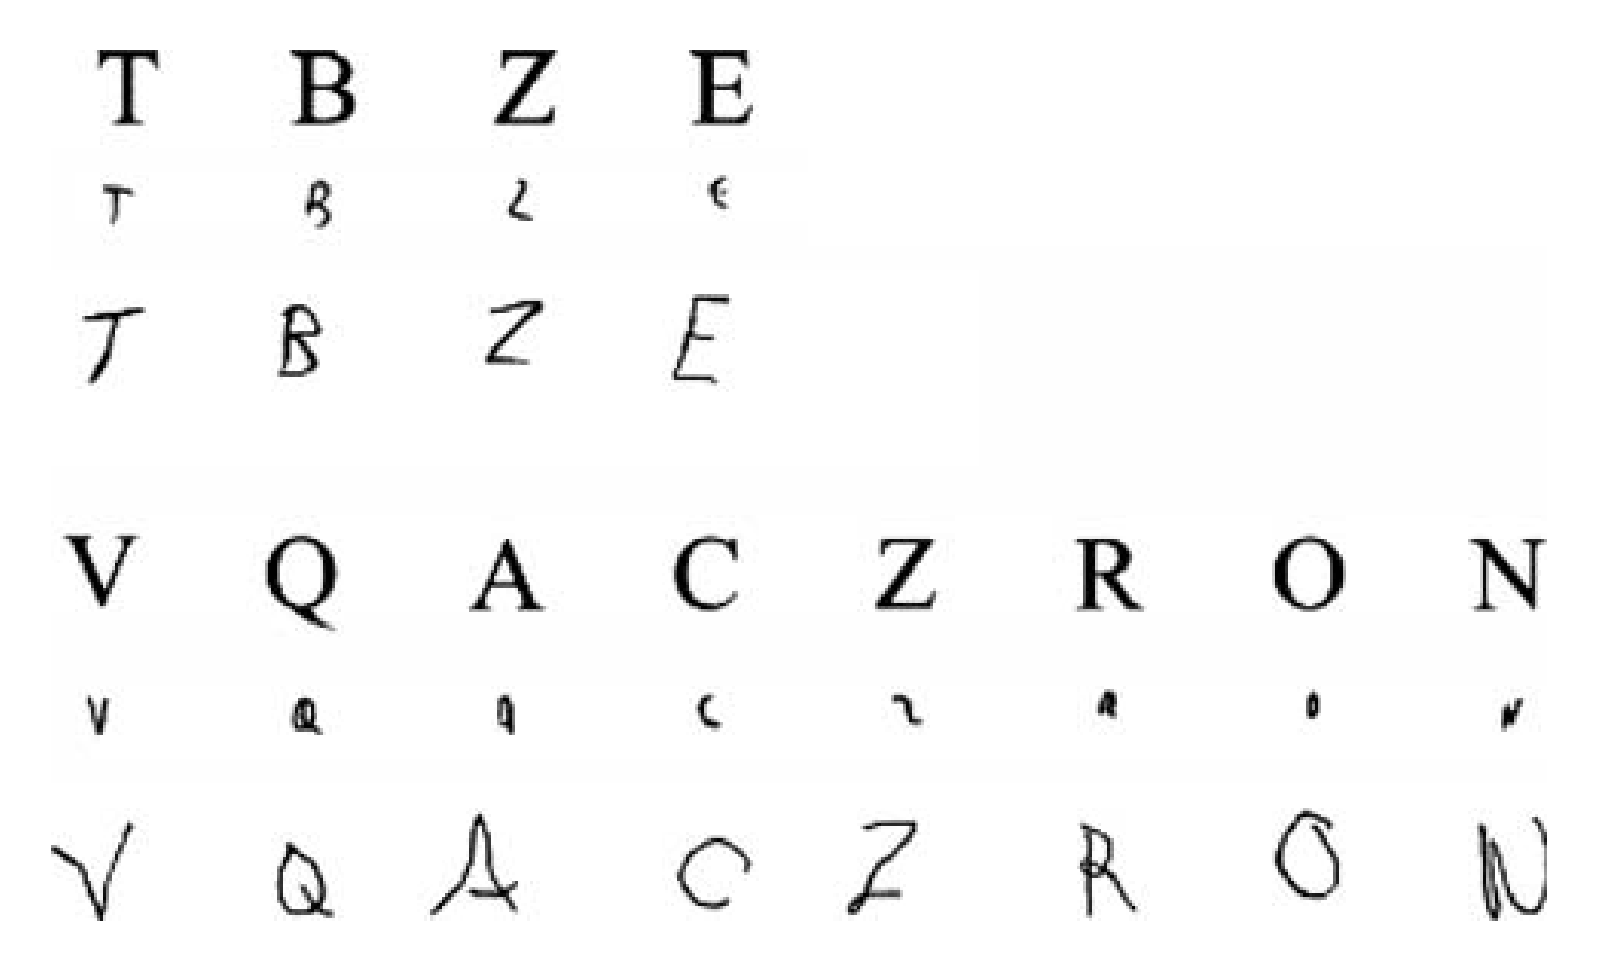 原文 Fig. 8 · PDF 第 15 页 · 原文图像 · 查看来源
图8 · FF的书写样本。 示范字符及左右手书写用于呈现微小症。正文与图注对病变侧别的表述不一致;成本权重增大是解释假说,图未直接测得能量成本。
 原文 Fig. 9 · PDF 第 20 页 · 原文图像 · 查看来源
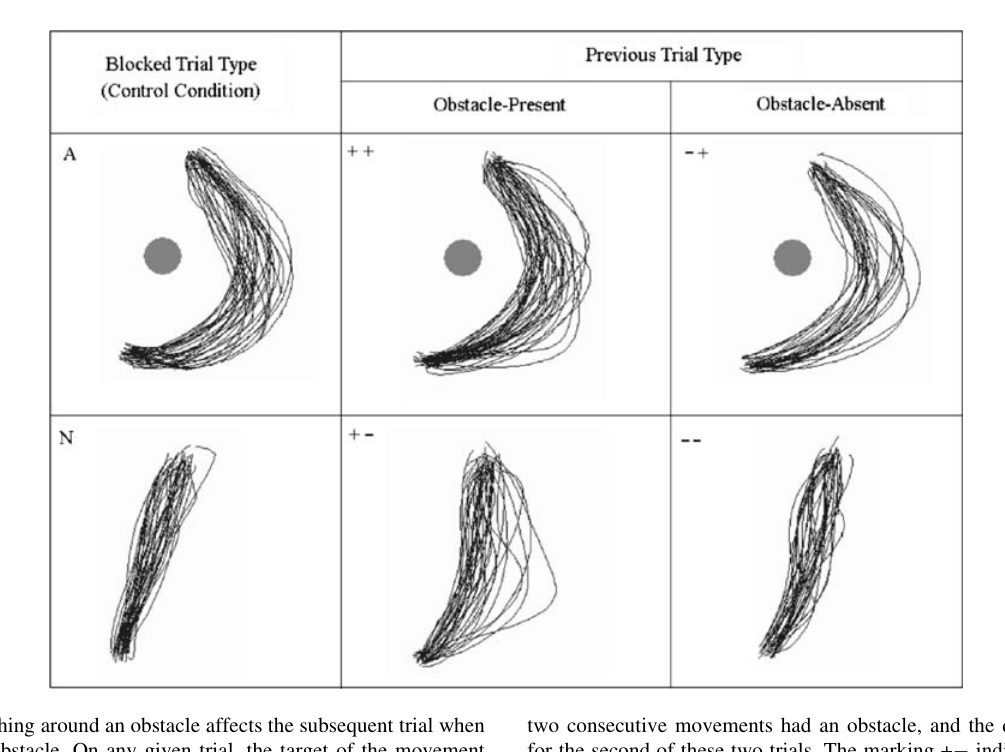
图9 · 前一试次影响当前轨迹。 障碍物经历改变随后无障碍运动,显示历史依赖。结果约束即时重新优化的简化假设,也提示需要考虑策略更新或切换成本,不能据此否定全部反馈控制框架。
讨论与解读边界
该理论框架的关键价值在于能够提出具备可检验性的定量预测,例如区分动作异常究竟源自感觉状态估计的偏差还是反馈控制策略的失调,并预测在调控感觉反馈可靠性或奖励结构时机体应表现出的行为转变。若仅仅在事后通过自由调整成本函数的权重参数来迎合已有数据,模型的解释力与可证伪性将被严重削弱;因此,必须通过独立实验标定关键参数,并在新任务条件下进行前瞻性验证。
综述作者亦明确指出了该模型的局限性,包括对定量反馈增益预测的不足、对动作策略切换历史依赖的简化处理,以及尚未充分纳入姿势稳定性控制。针对图 8 病例报告中正文与图注在病变侧别上存在的不一致,应保持原文客观记载,不应擅自推断修改。在将该计算架构拓展到虚拟现实中的拦截运动时,必须严格区分对机体自身运动状态的预测与对外界移动物体物理轨迹的预测。
思考问题
- 在同一任务中独立改变奖励、感觉可靠性及动力学,能否区分成本权衡异常、状态估计异常和执行能力下降?
- 用基线数据预先估计成本与噪声后,模型能否预测患者对新扰动的方向、幅度和时间过程?