B06 · Interacting adaptive processes with different timescales underlie short-term motor learning
Maurice A. Smith, Alireza Ghazizadeh & Reza Shadmehr (2006) PLoS Biology, 4(6), e179, 1035–1043. doi:10.1371/journal.pbio.0040179
先学习一种力场,再短暂学习反向场后,接近零横向误差的通道试次中出现原学习方向的补偿反弹。快、慢两过程模型能解释这一结果,但两种潜在状态并未被直接定位到两个脑区。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
运动学习后的行为表现回归基线,通常被视作遗忘或去适应,但这也可能是多个学习成分暂时相互抵消的结果。若存在一种快速获得也快速衰减的快过程,以及另一种学习较慢但保留更久的慢过程,那么在先学习一种力场、再短暂学习反向力场时,两者的输出可能在短期内代数相消而使总补偿接近零,但先前的慢状态并未真正消失。随着快状态在后续试次中进一步衰减,原先学习方向的补偿力便会重新显现。Smith、Ghazizadeh 与 Shadmehr 在 2006 年提出这一假设,用于检验短期运动适应是否由不同时间尺度的自适应过程共同构成。
在常规运动轨迹中,当净误差接近零时很难直接观察内部状态,因为受试者并未表现出明显的偏离。力通道技术利用高刚度与高阻尼将侧向位移限制在极小范围内,同时测量受试者向侧向施加的推力,使实验人员能够在不重新施加外加力场的情况下读取内部前馈补偿。如果在连续的通道探测中,侧向力先接近零,随后向最初学习的方向自发反弹并逐步衰减,便与快慢相反状态具有不同保持率的假设相符。力通道虽然大幅削减了轨迹的运动学误差,但仍保留了力和本体感觉反馈,因此“误差钳制”并不能等同于所有感觉学习信号严格归零。
在人体实验中确实观察到了这种自发反弹现象,双时间尺度状态空间模型也能良好拟合其时间动力学过程,并进一步模拟了再学习节省(savings)、顺行干扰以及降幅学习等既有实验现象。本研究直接提供的人体实验新证据是通道中的侧向力变化,并非所有仿真图都对应新开展的受试者实验。此外,模型拟合出的保持率和误差敏感度依赖于具体实验条件与模型形式,不能视作恒定的生理常数;且多种不同的内部环路结构在理论上均可生成相同的输入输出动态,因此快、慢两个潜在状态无法直接对应到小脑皮层、小脑深部核团或初级运动皮层(M1)。实验以试次数表征衰减过程,尚未将试次数与纯粹流逝的时间完全分离开来,后续仍需针对训练间隔与时间操纵开展进一步检验。
研究思路
双过程模型预测:反向学习使快、慢两种相反状态暂时相互抵消;随后快状态由于衰减较快而迅速减弱,慢状态便重新占据主导。检验的核心在于:在不施加外加扰动场的情况下,通道内是否会自发恢复出原学习方向的补偿力。
方法
14 名健康右利手成人使用机械臂完成 10 cm 往返伸手运动,按初始受训力场方向分为两组(各 7 人)。力通道以高刚度和阻尼限制侧向位移,实际侧向偏移小于 0.6 mm(平均约 0.2 mm);通过计算通道内的侧向力与理想补偿力剖面的回归斜率来量化补偿幅度。
在完成初始力场训练并经历 15 次反向场去适应后,实验连续采集同方向的 95 次通道探测运动。文章按运动方向计数的分析试次须与每个组块(block)包含的 120 次往返总运动相区分。模型采用逐试次的记忆保持率及误差敏感度参数,参数由组平均数据拟合获得,并经 1000 次 bootstrap 检验估计置信区间;需要注意的是,用于定性演示的仿真参数与图 3 数据拟合采用的参数并非同一组数值。
主要结果
刚进入连续通道阶段时,受试者的侧向补偿接近零或略偏向反向,随后在约 10–20 次运动内向最初学习的方向显著反弹,之后再随试次逐步衰减。两种不同初始力场方向的受试组均表现出该反弹现象,合并统计检验 P<0.0001,支持行为表面去适应后内部仍保留原有学习记忆的判断。
在图 3 的最优拟合参数中,慢过程的保持率为 0.992、误差敏感度为 0.02;快过程的保持率与误差敏感度分别为 0.59 和 0.21。这些数值是基于特定实验数据与模型结构的估计值,不应视作不变的生理常数。快、慢状态的代数抵消与差异性衰减速率足以在数学上生成所测得的反弹曲线。
该模型还成功仿真了节省现象(savings)、顺行干扰、快速去适应以及降幅学习等经典行为模式。本文直接报告的新增人体证据主要是力通道内的反弹数据,不能将全部理论仿真曲线视作这 14 名受试者的直接测量结果;此外,快速去适应现象在计算上也并非只有多速率模型才能生成。
逐图解读
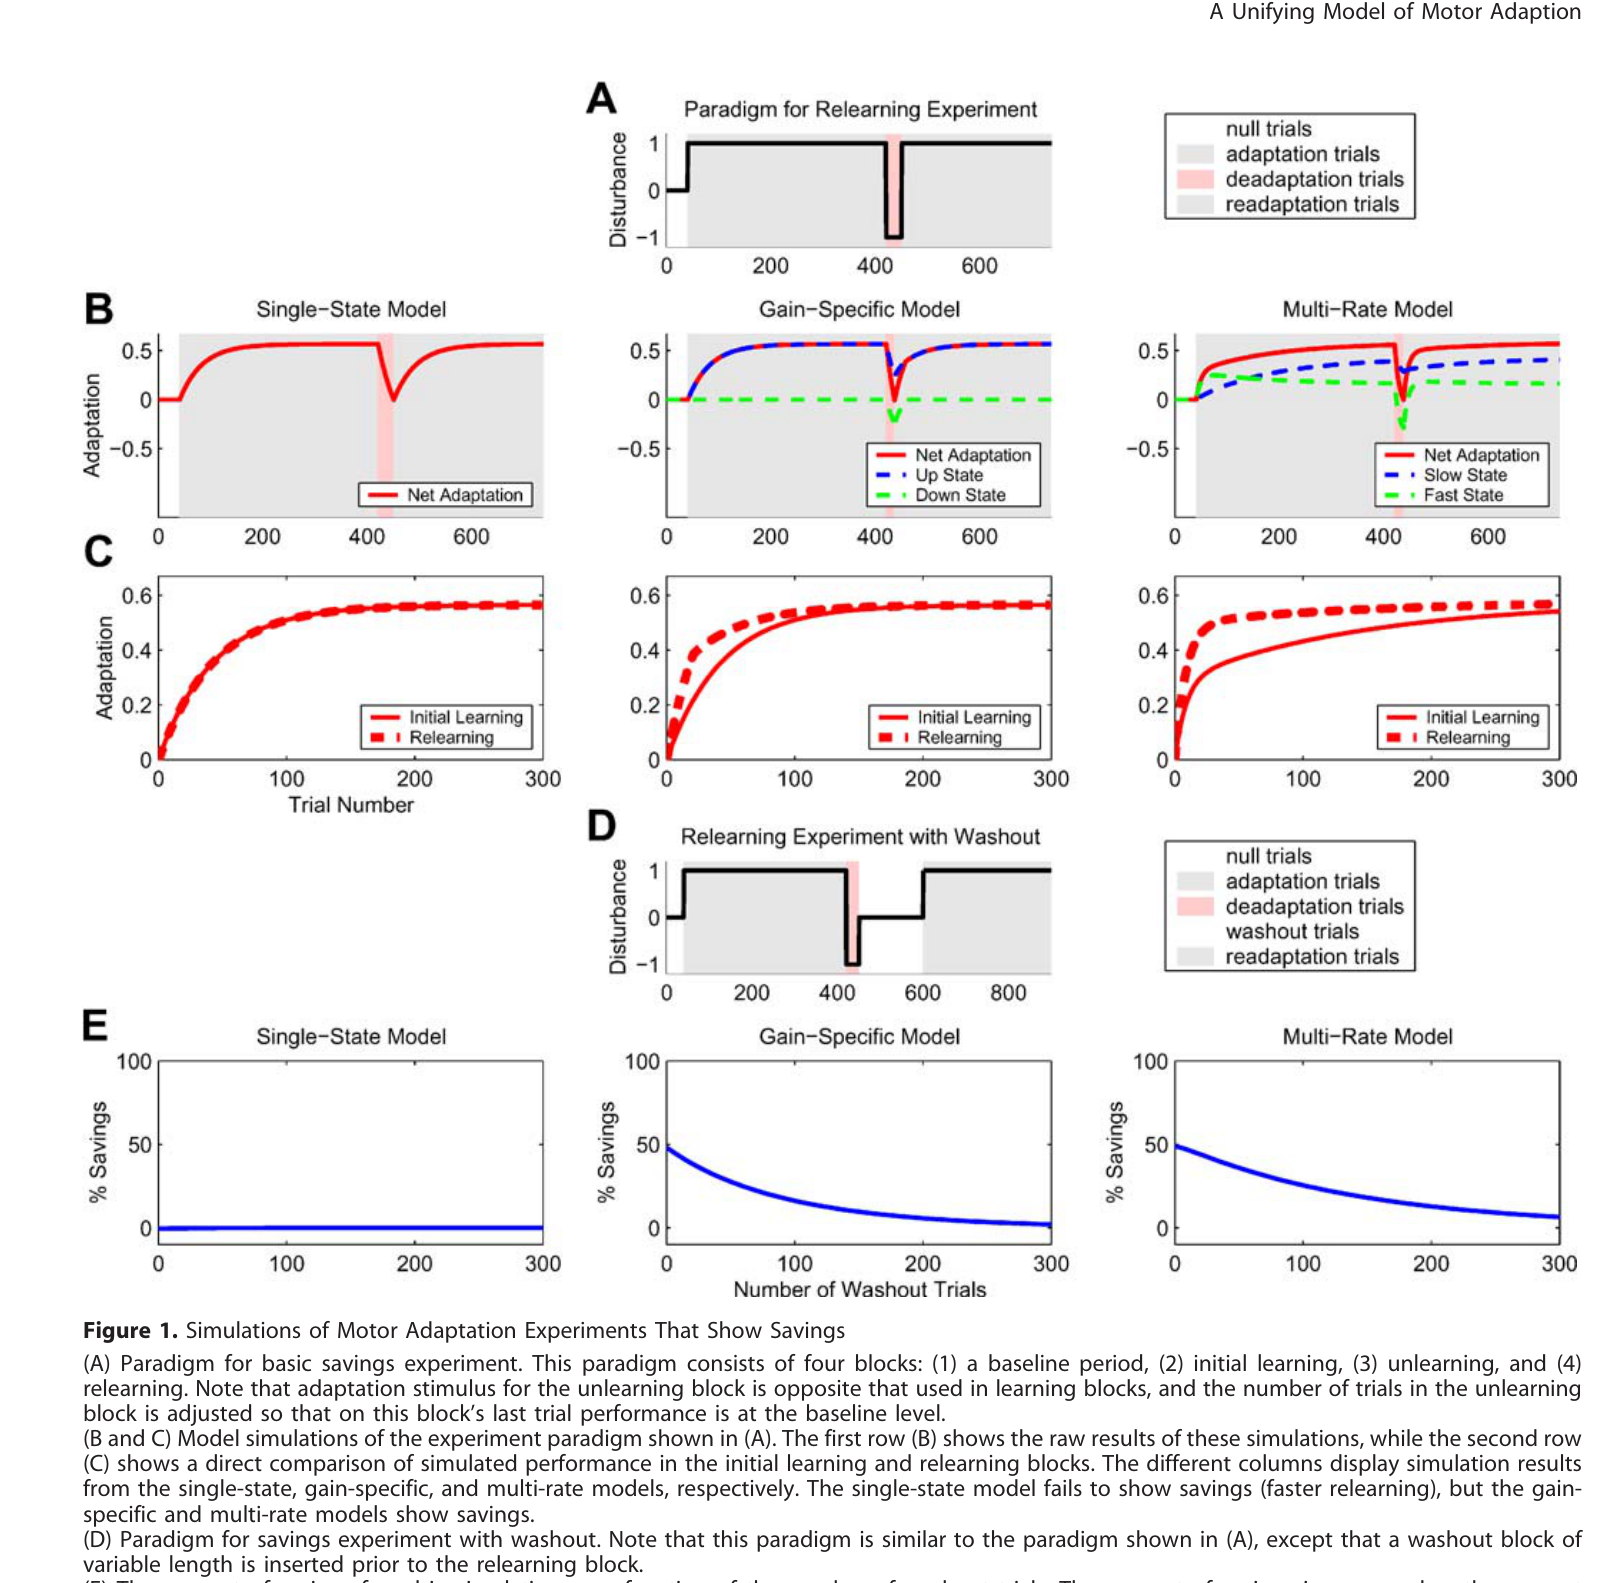 原文 Fig. 1 · PDF 第 3 页 · 原文图像 · 查看来源
图1 · savings的模型比较。 A/D为模拟安排,B/C/E展示模型状态与再学习表现。曲线是仿真,用于说明模型性质,不是本研究新测的神经状态。
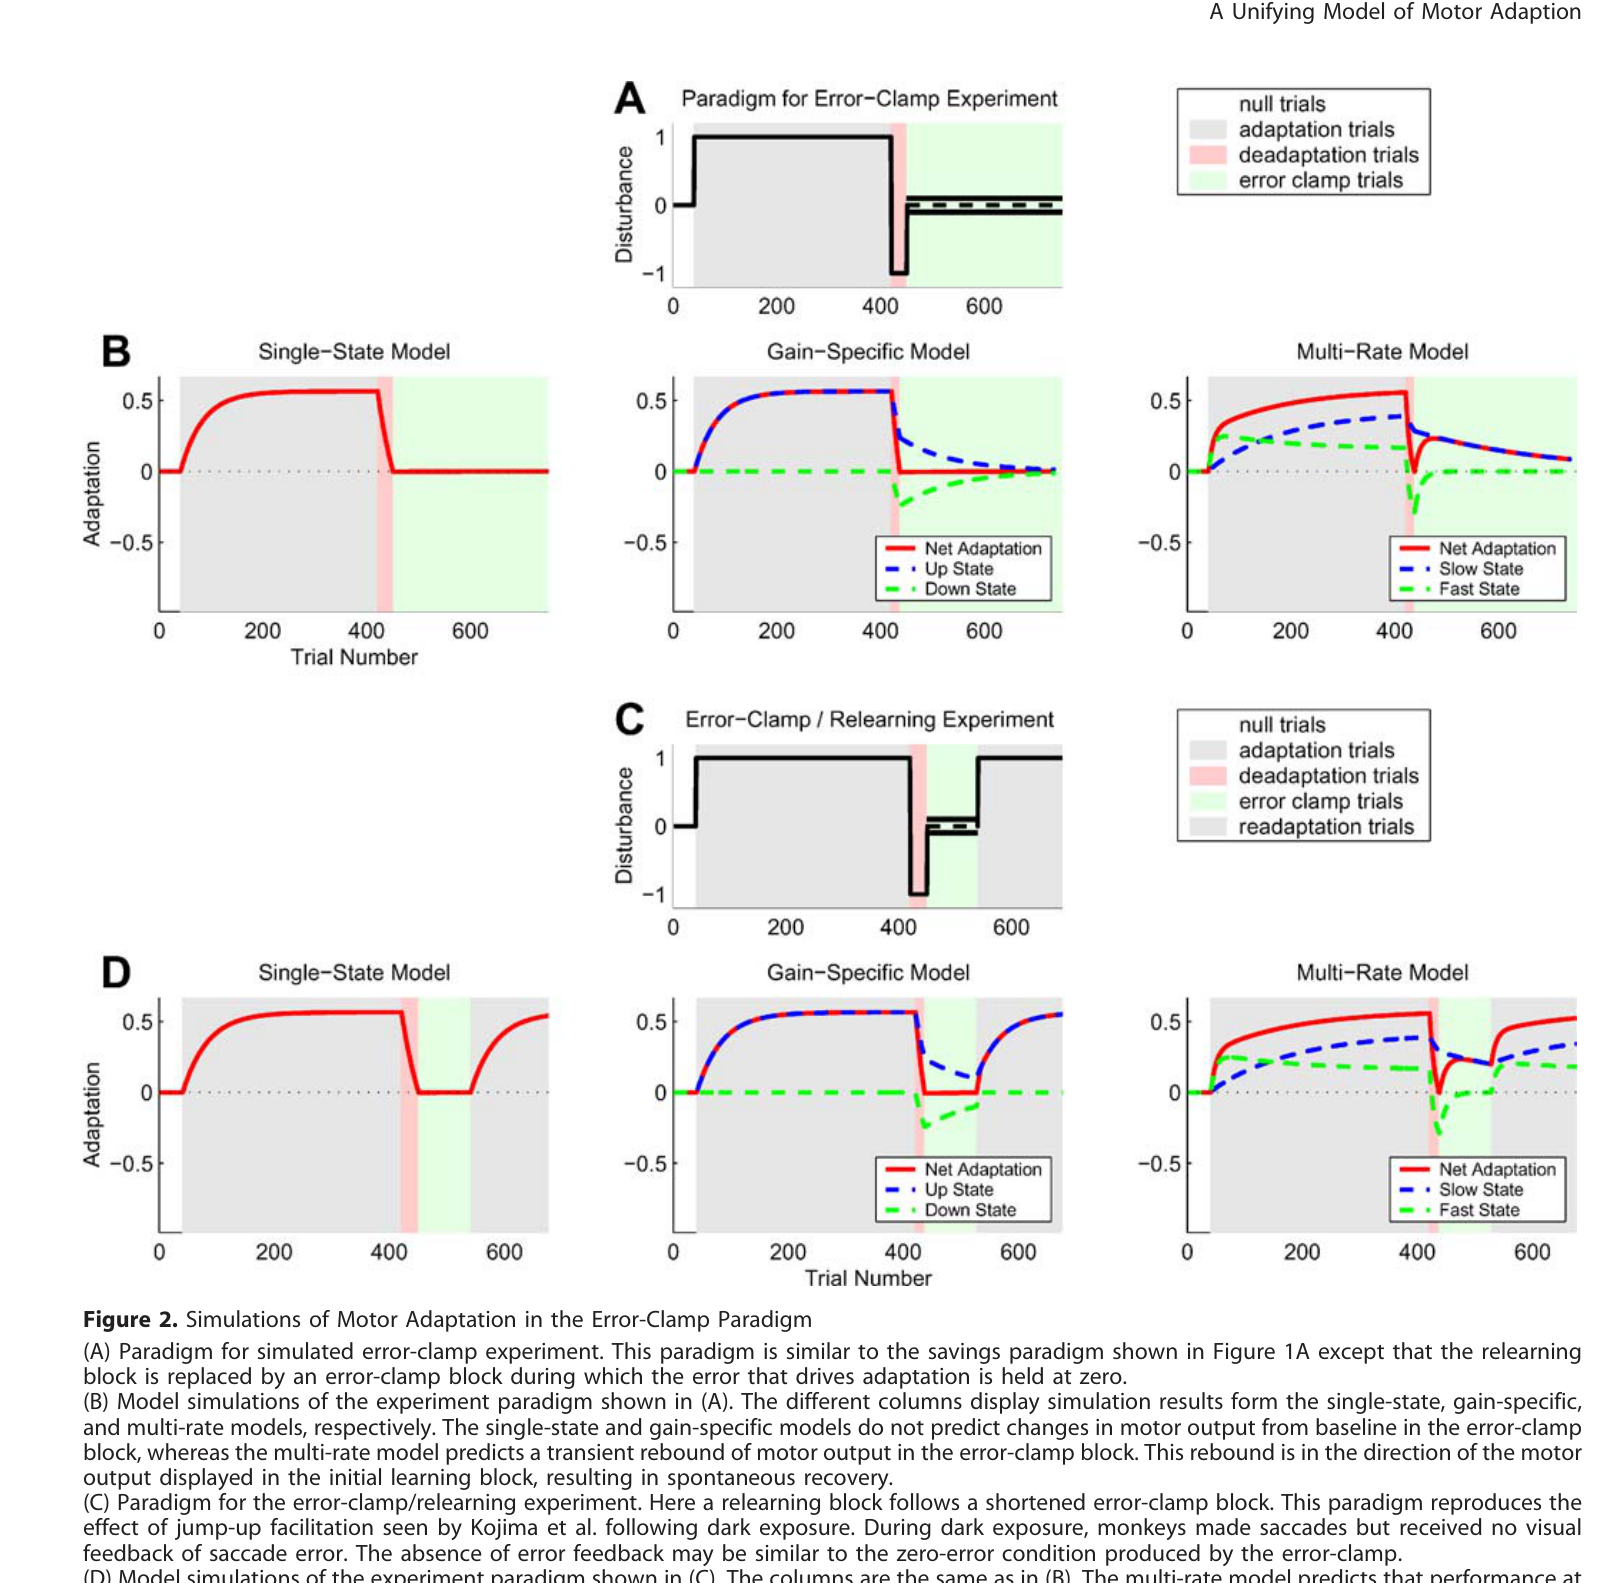 原文 Fig. 2 · PDF 第 4 页 · 原文图像 · 查看来源
图2 · 误差钳制下的模型预测。 多速率模型中两个相反状态的衰减不同,使总输出先回升再下降。图给出待由图3检验的预测。
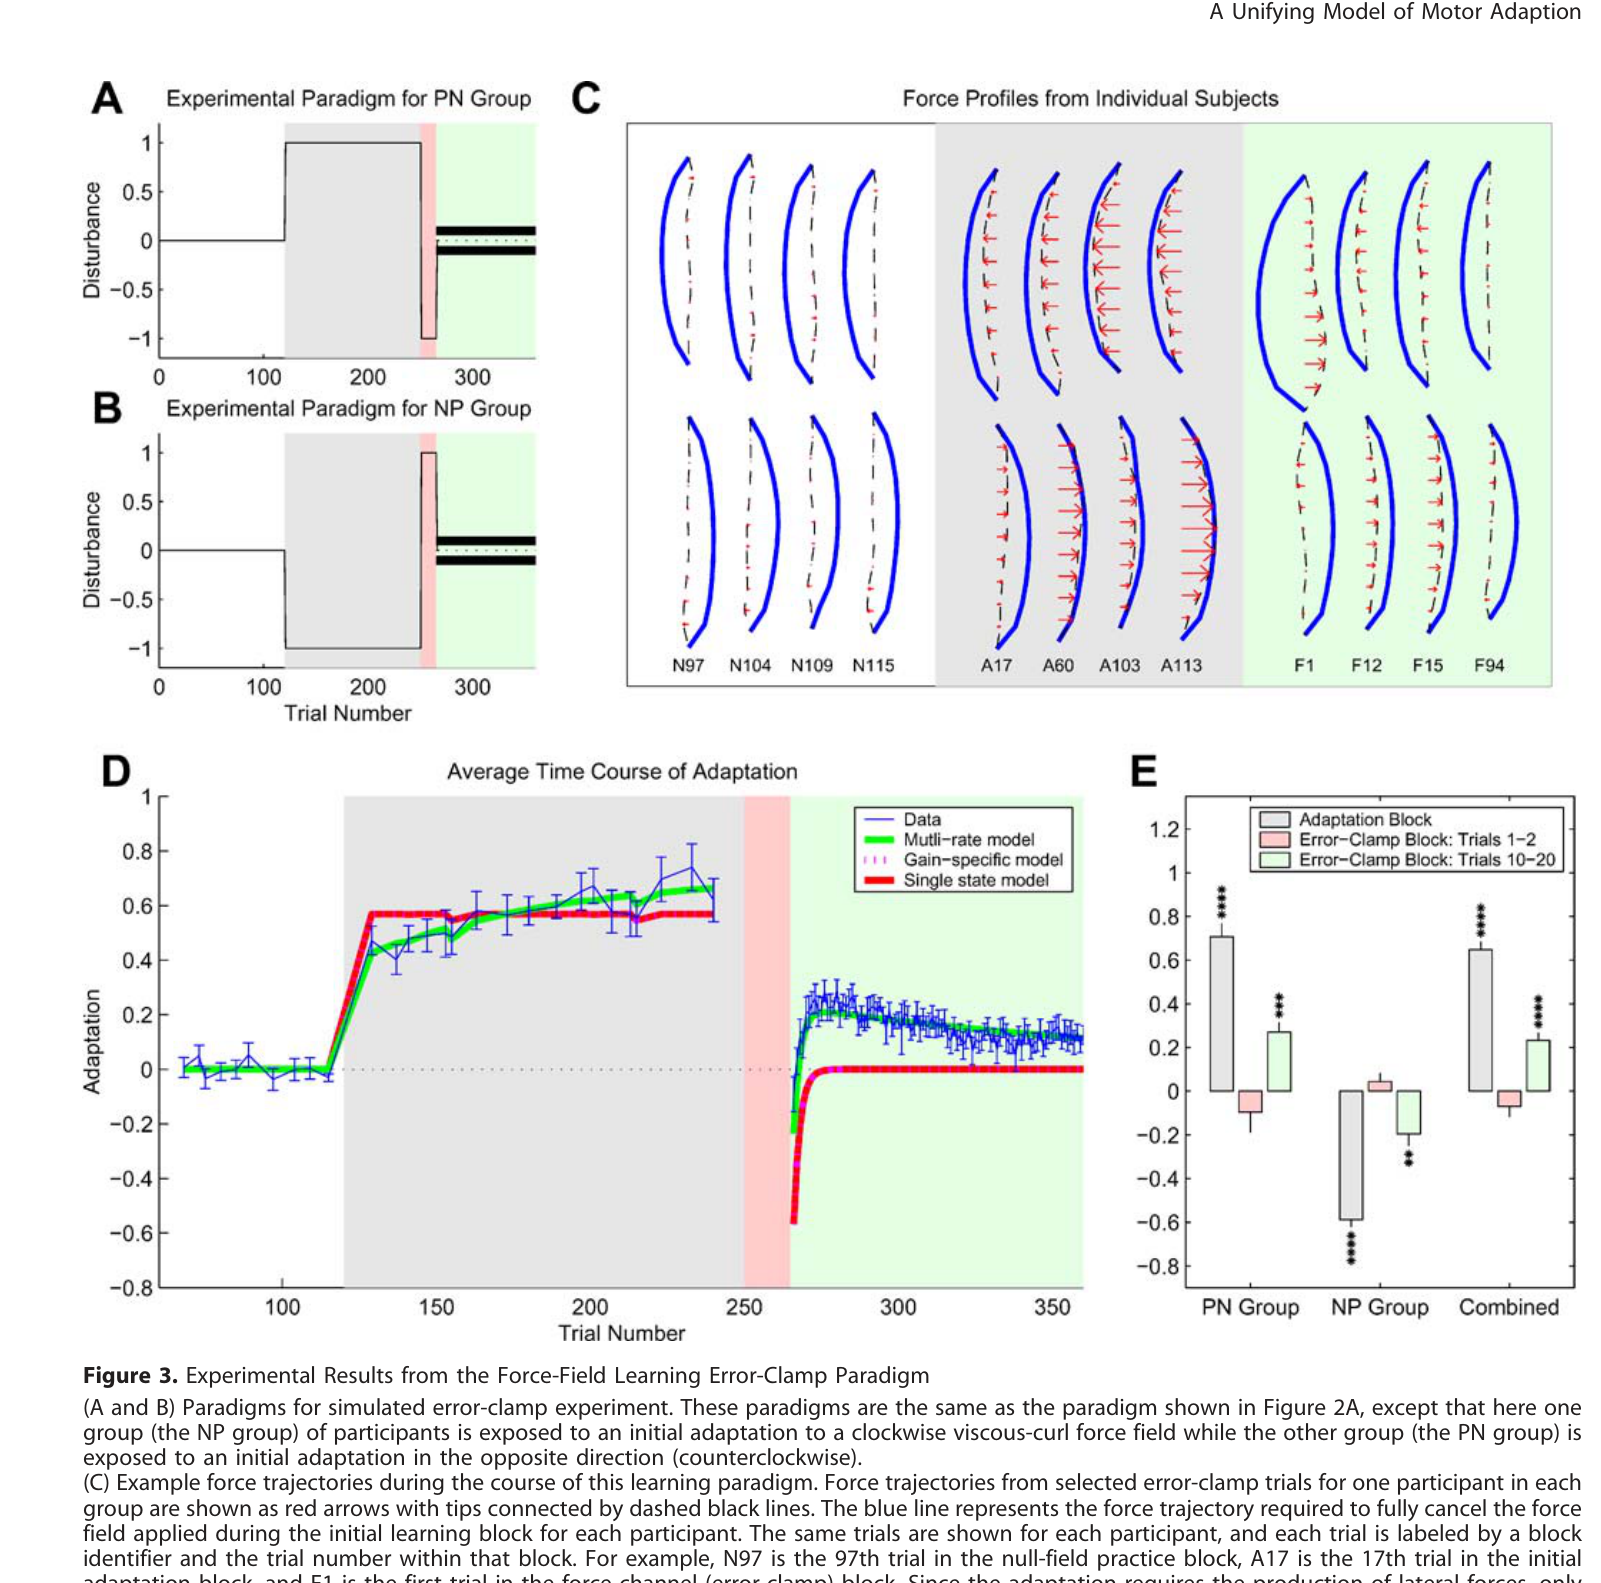 原文 Fig. 3 · PDF 第 5 页 · 原文图像 · 查看来源
图3 · 人体通道实验。 A/B为两种初始方向,C为各组一名受试者的力剖面示例,D为合并数据与拟合,E为组别比较。反弹跟随初始学习方向;图中的快慢分量仍是模型推断。
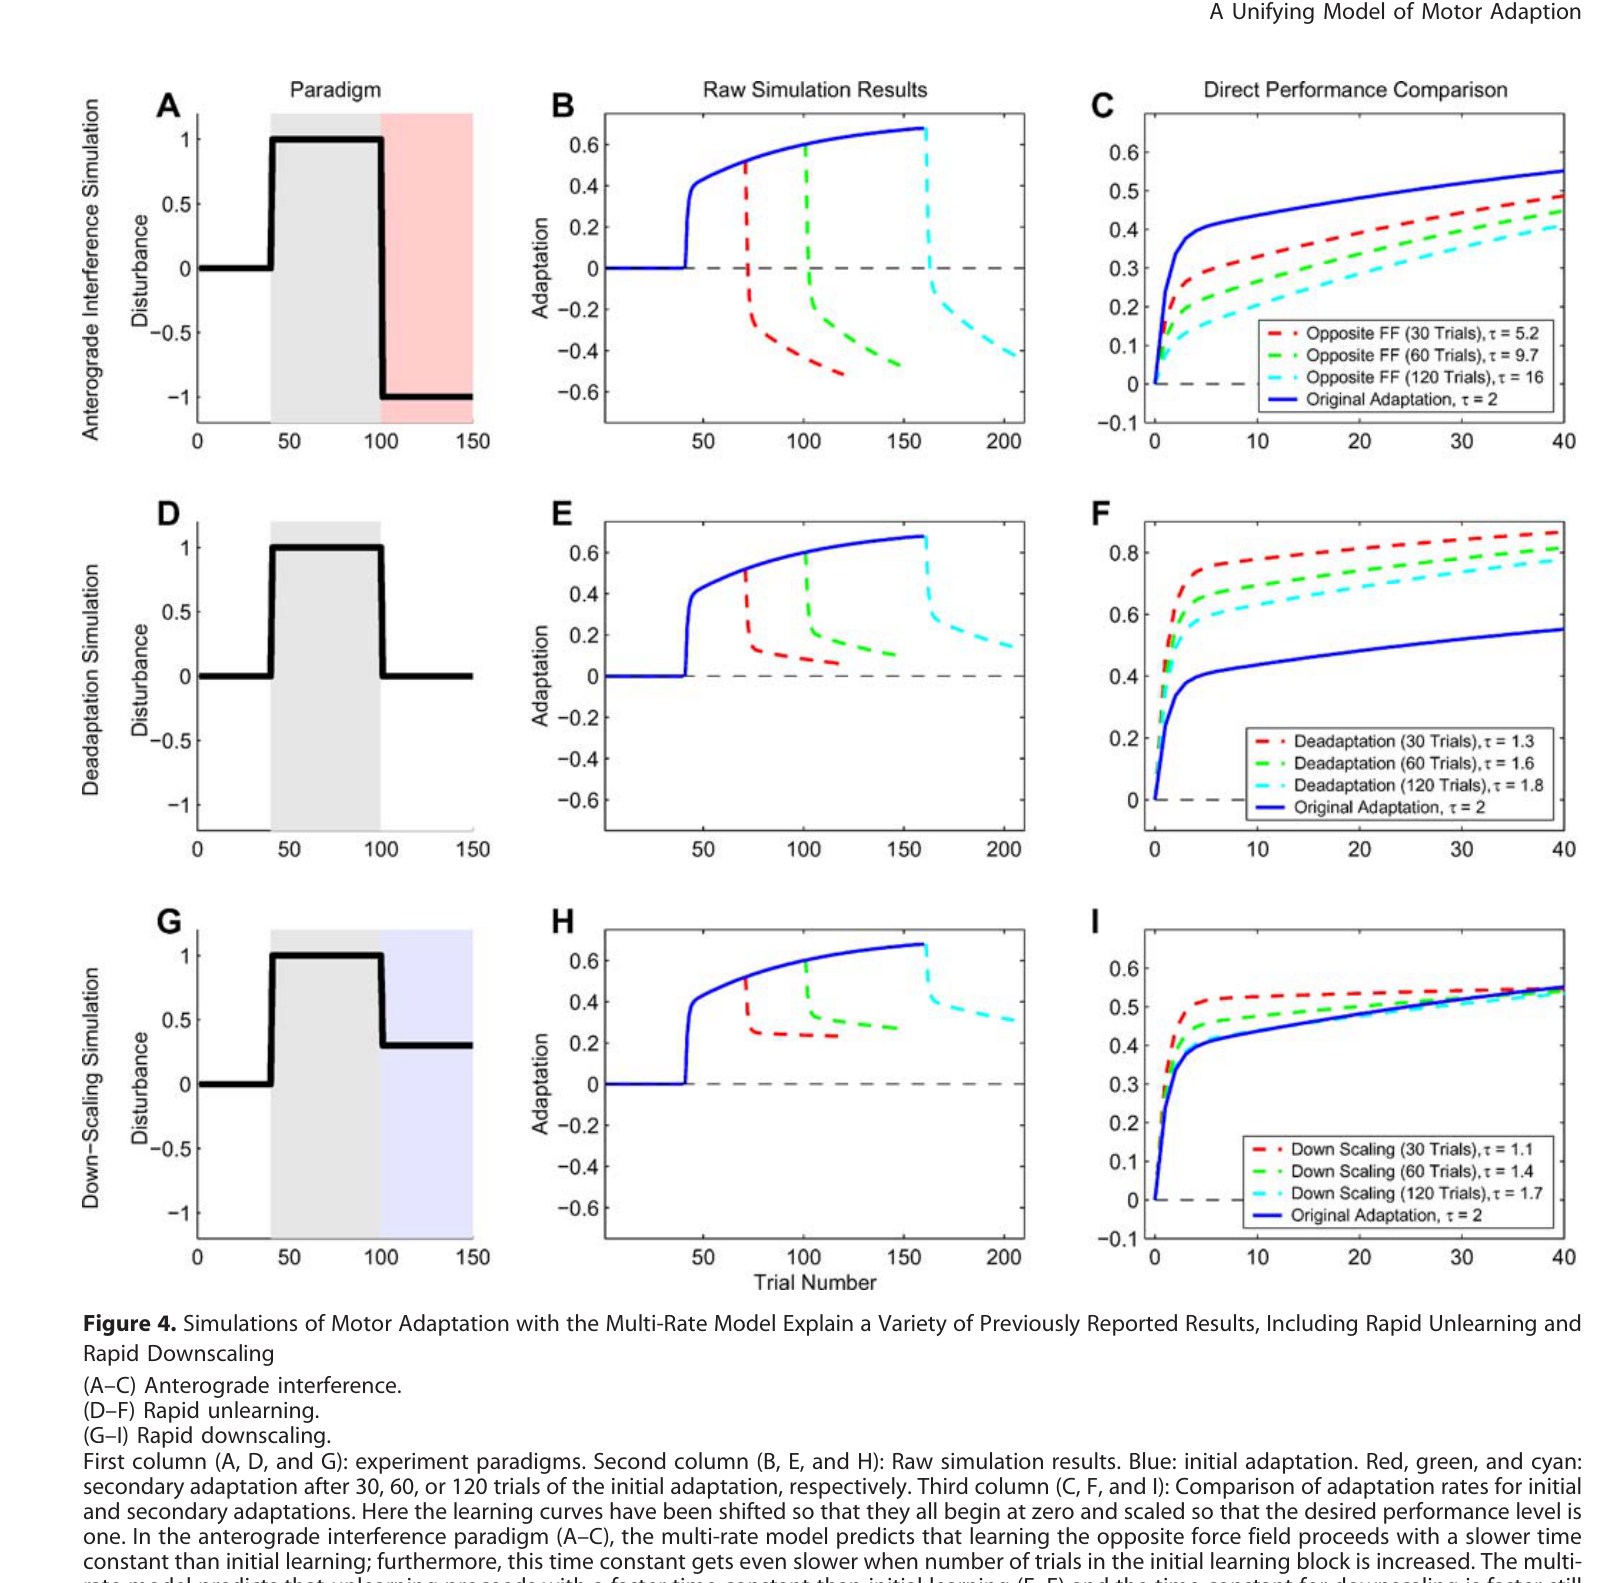 原文 Fig. 4 · PDF 第 7 页 · 原文图像 · 查看来源
图4 · 多种训练历史的模拟。 三行分别讨论顺行干扰、快速去适应和降幅学习,比较不同先前训练长度。这里没有新增对应的人体组别。
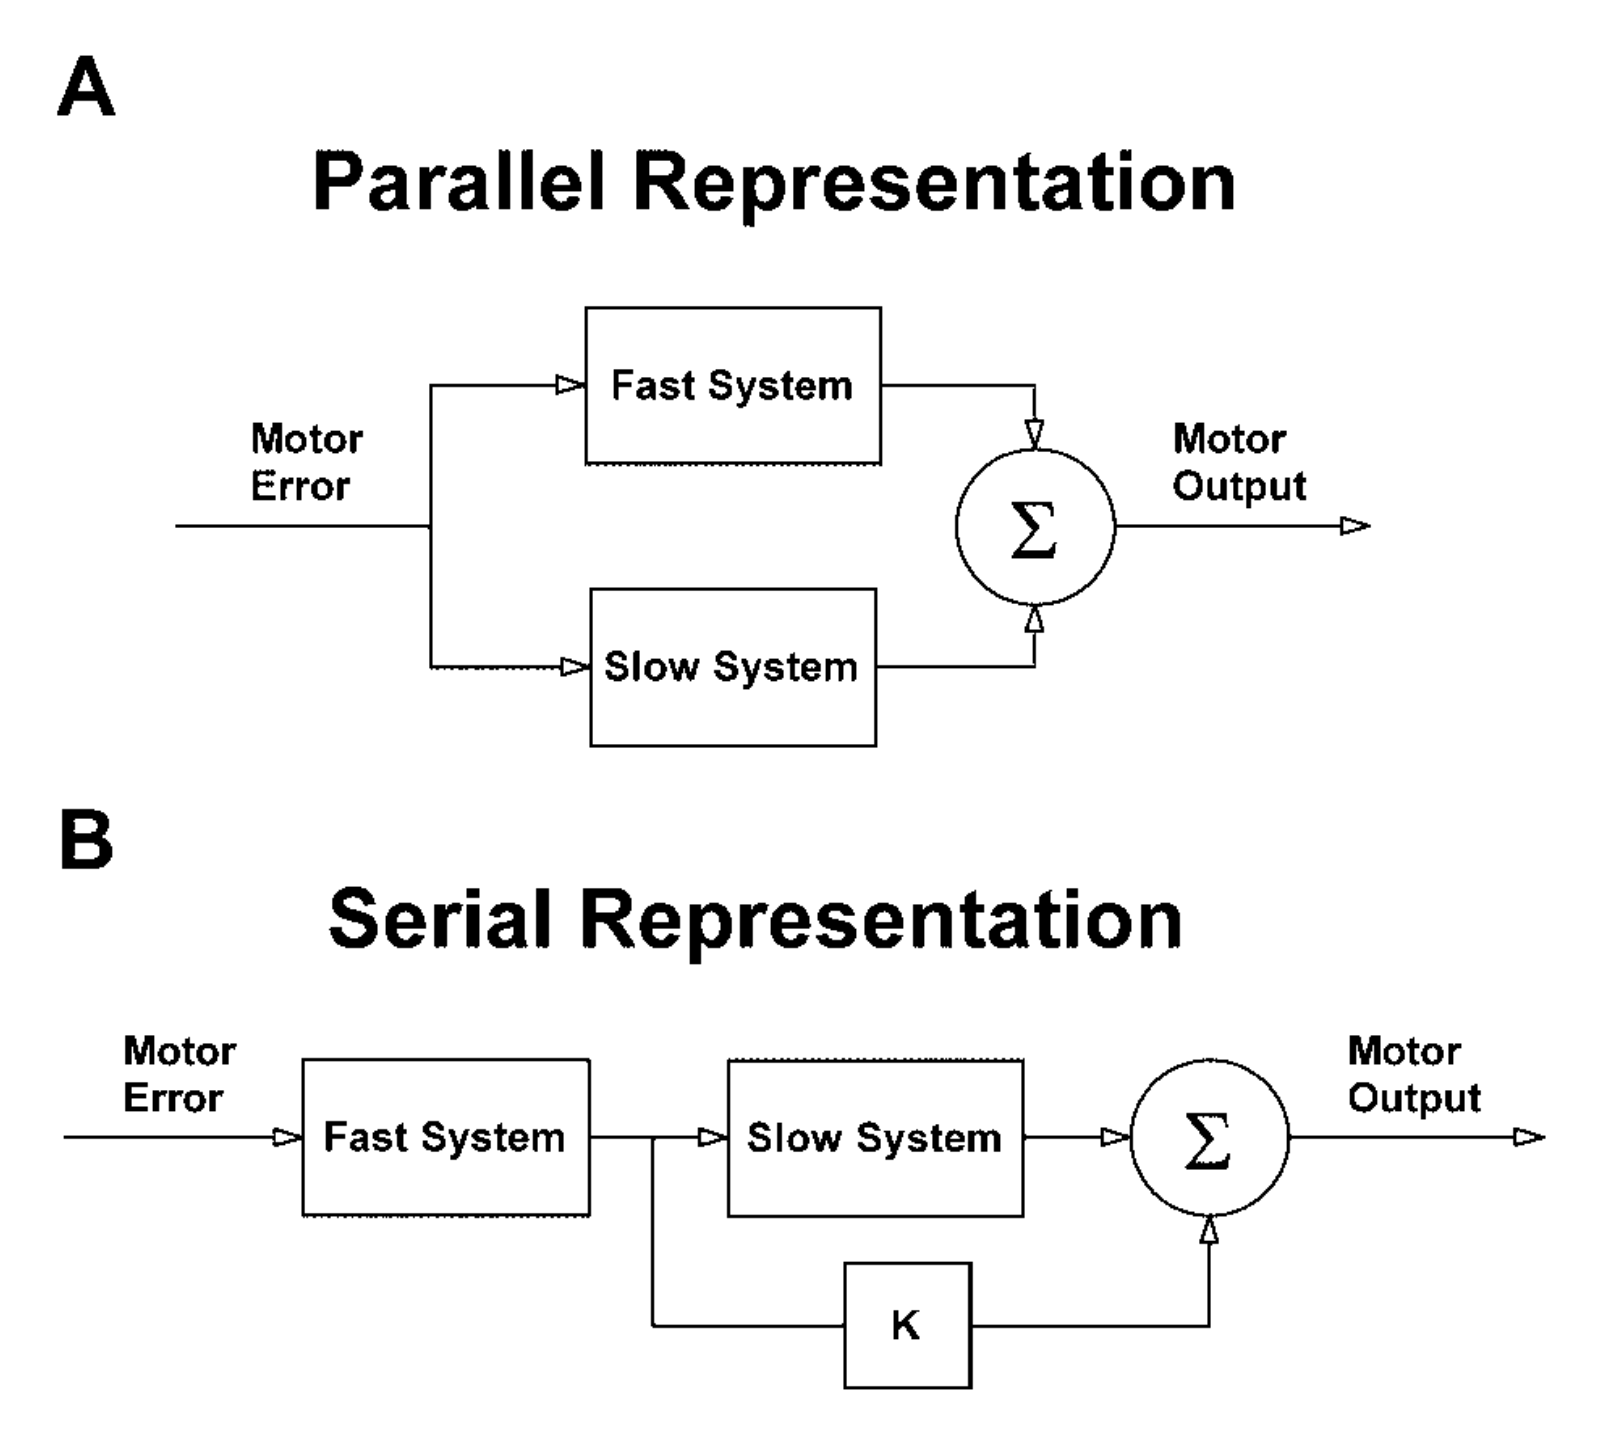 原文 Fig. 5 · PDF 第 8 页 · 原文图像 · 查看来源
图5 · 不同内部实现。 并行和串行系统可以具有相同输入输出关系。行为拟合约束系统动力学,却不能单独确定神经回路连接方式。
讨论与解读边界
力通道试次能够有效抑制运动学上的侧向位移,但肢体接触力和本体感觉信号依然存在,“误差钳制”并不意味着所有神经学习信号完全终止,也不能等同于完全纯粹地提取固定记忆。
图 5 从系统理论上证明,并联与串联等多种内部架构均能产生完全相同的输入输出表现,因此模型中的快、慢潜在变量不能直接映射为具体的神经解剖结构(如小脑皮层与深部核团或皮层)。此外,模型以离散试次数来度量记忆保持,未将试次数与物理时间独立解耦。后续研究需进一步调控时间间隔、误差信号形态和训练历史,以检验模型对个体差异及新条件的预测效力。
思考问题
- 固定试次数而改变间隔,再固定总时长而改变试次数,哪种保持模型能同时预测反弹幅度和时程?
- 在拟合初始学习后,模型能否不重新估参就预测不同反向训练长度的反弹?