B05 · Learning of action through adaptive combination of motor primitives
Kurt A. Thoroughman & Reza Shadmehr (2000) Nature, 407, 742–747. doi:10.1038/35037588
不同运动方向之间的误差传播,可由具有较宽速度调谐的高斯基元模型解释;该模型还预测了特定训练条件下的轨迹过补偿和高频力场学习偏差。基元形状来自行为推断,尚未直接定位到神经元。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
在力场学习中,受试者在一个方向经历的误差会影响其他方向的运动,形成特定的泛化模式。由于不同内部表征对邻近方向、相反方向以及训练之外动力学的预测各有差异,这种泛化模式比单纯的学习曲线能提供更多表征信息。Thoroughman 与 Shadmehr 在 2000 年循此思路,不再只关注误差是否随时间下降,而是探讨运动命令可能由哪些基元组合而成。若基元对速度具有较宽调谐,局部的学习就会扩散至其他运动方向和速度,并在特定条件下产生轨迹过补偿,或使高频力场出现系统性学习偏差。
研究先通过随机撤场试次观察单次误差对后续运动的影响,再用跨方向状态空间模型估计泛化函数。随后,作者比较了不同宽度的速度空间高斯基元,并利用未参与初始拟合的训练安排检验模型预测:考察持续力场是否产生 S 形轨迹、引入撤场试次能否减轻过补偿,以及空间变化更剧烈的力场是否表现出特定的学习偏差。实验测得的肌电信号证实运动命令确实发生了自适应调整,但无法定位学习发生的具体脑区;以运动开始后 250 ms 的早期横向位移作为误差指标,也无法完全排除快速感觉反馈的参与。
实验结果支持具有较宽速度调谐的基元模型,该模型同时解释了跨方向的误差传播与若干非直观的轨迹现象。其论据优势在于利用拟合数据之外的多重行为现象来约束表征结构,而非仅将高斯曲线拟合到平均学习率上。需要明确的是,基元宽度属于行为层面的推断参数,并非直接记录到的神经感受野;模型亦未穷尽其他非线性基函数、替代学习规则或反馈通路。负泛化不能直接等同于神经元受抑,高频力场实验仅有 3 名受试者,所测试的撤场比例亦非普遍的人类生理临界值。将推断出的基元与小脑 Purkinje 细胞相联系属于跨研究类比,并非本研究直接完成的神经定位证据。
研究思路
先用撤场试次检验一次误差怎样改变后续运动,再用跨方向状态空间模型估计泛化函数。随后寻找能解释这一函数的基元,并在不同撤场概率和更高空间频率的力场中检验模型预测。
方法
三组右利手成人握持机器人完成八方向、10 cm伸手,目标时长500±50 ms。40人接受含17%撤场试次的旋转力场训练,其中13人记录四块上臂肌的表面肌电;24人接受持续力场,另外3人测试高空间频率力场。
行为误差以运动开始后 250 ms 处的横向位移量化,作为动力学适应的代理指标;由于采样点仍包含一定时间窗,不能仅因取样较早便断定反馈完全未参与。建模方面,作者先对比方向独立模型与跨方向模型,再结合速度空间高斯基元及权重更新规则构建控制器。基元宽度仅为模型参数,并非脑内感受野的直接生理测量。
主要结果
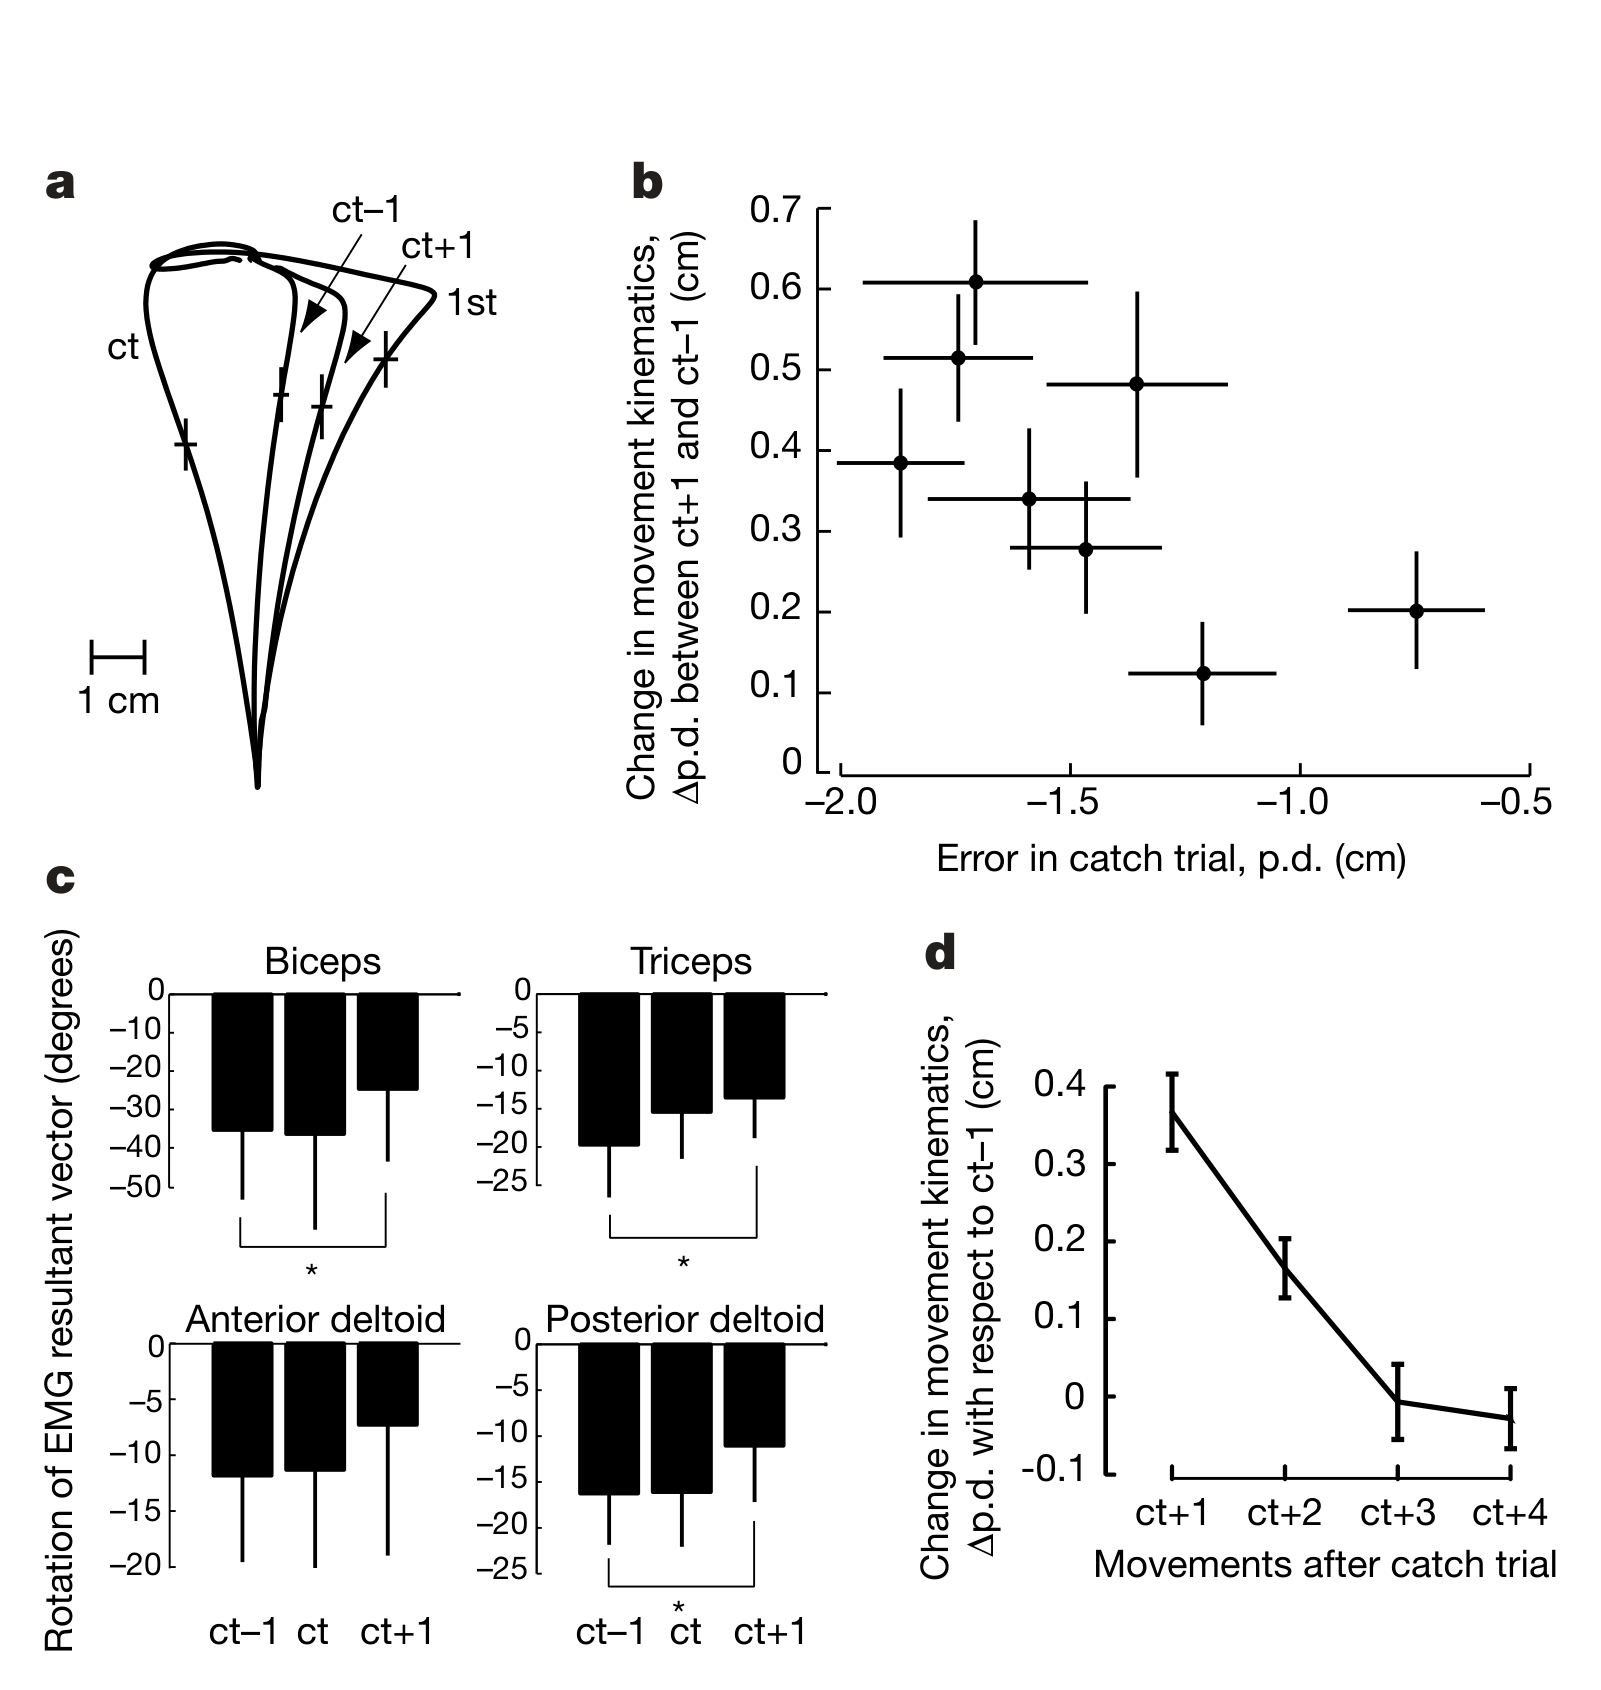
撤场试次后的下一次同向运动误差显著增大,肌电调谐曲线亦向基线方向回转,随后随训练逐步恢复。图 1 中的相关系数 r=0.65 来自按目标方向汇总的跨受试者平均误差关系,并非个体间的相关;且并非四块肌肉都在统计上表现出显著回转。
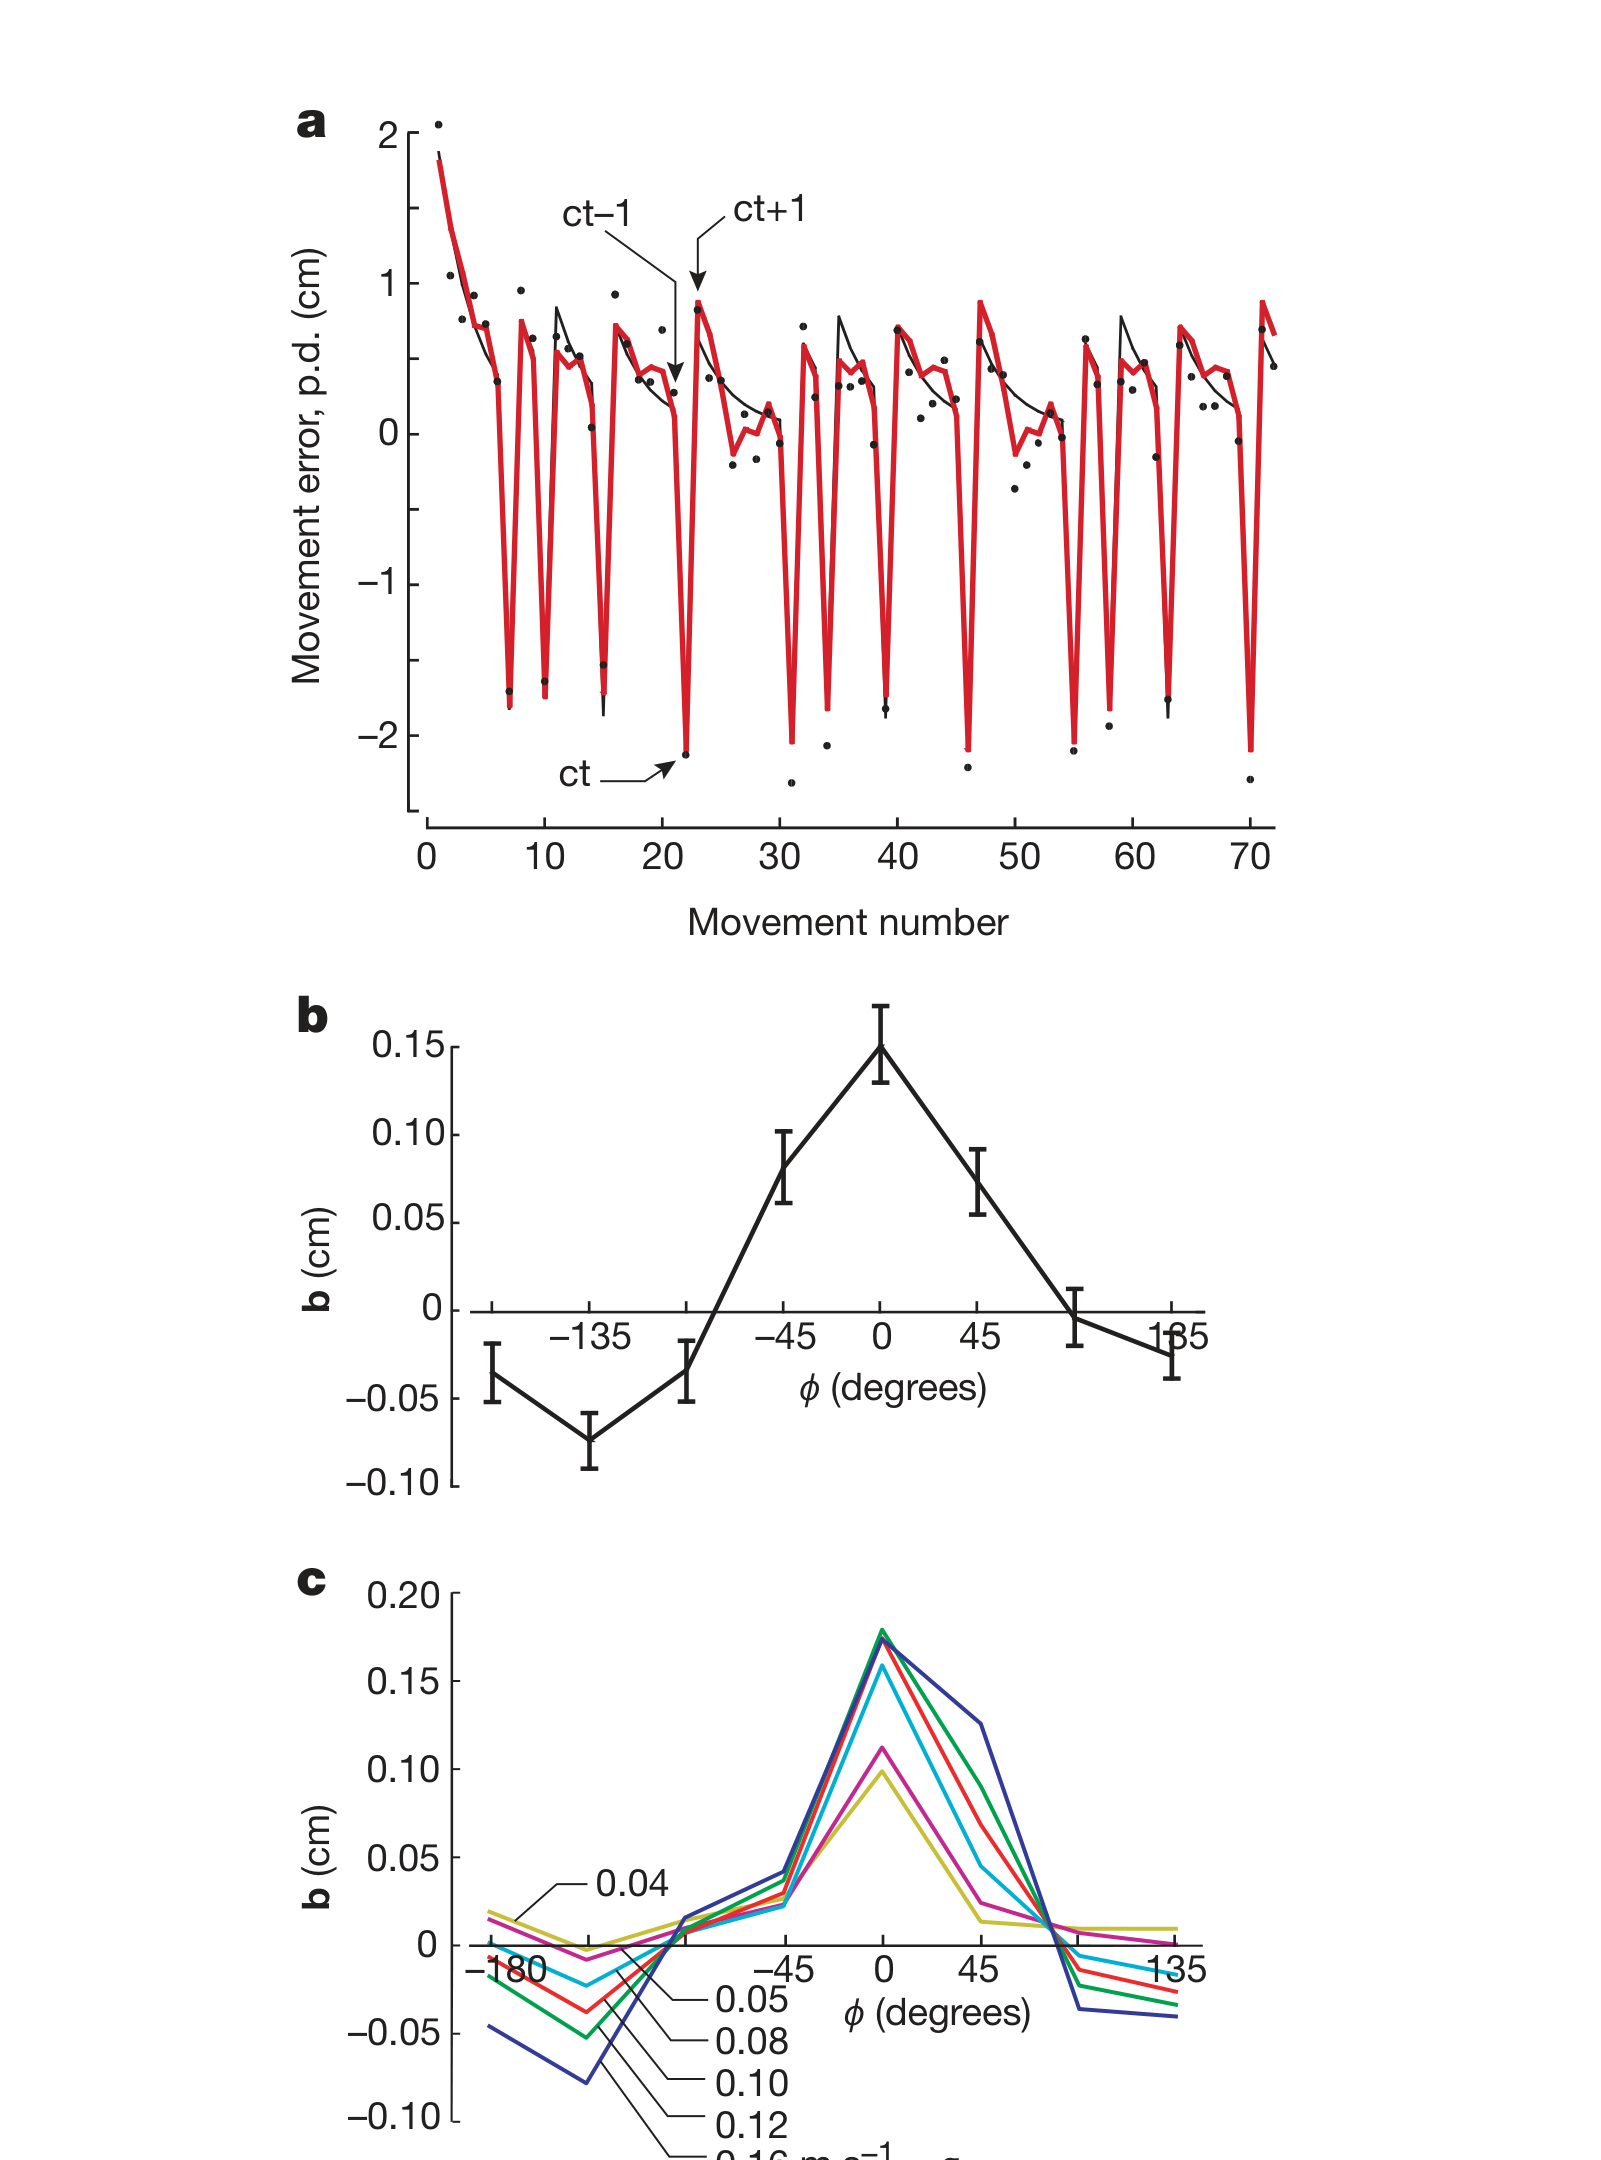
引入跨方向影响后,模型对实测误差序列的平均相关系数从 0.60 提升至 0.81。泛化程度随角度距离增大而衰减,并在较大角距离处转为负值;泛化系数的符号受各方向横向误差定义的影响,不能直接解读为神经基元受到侧向抑制。
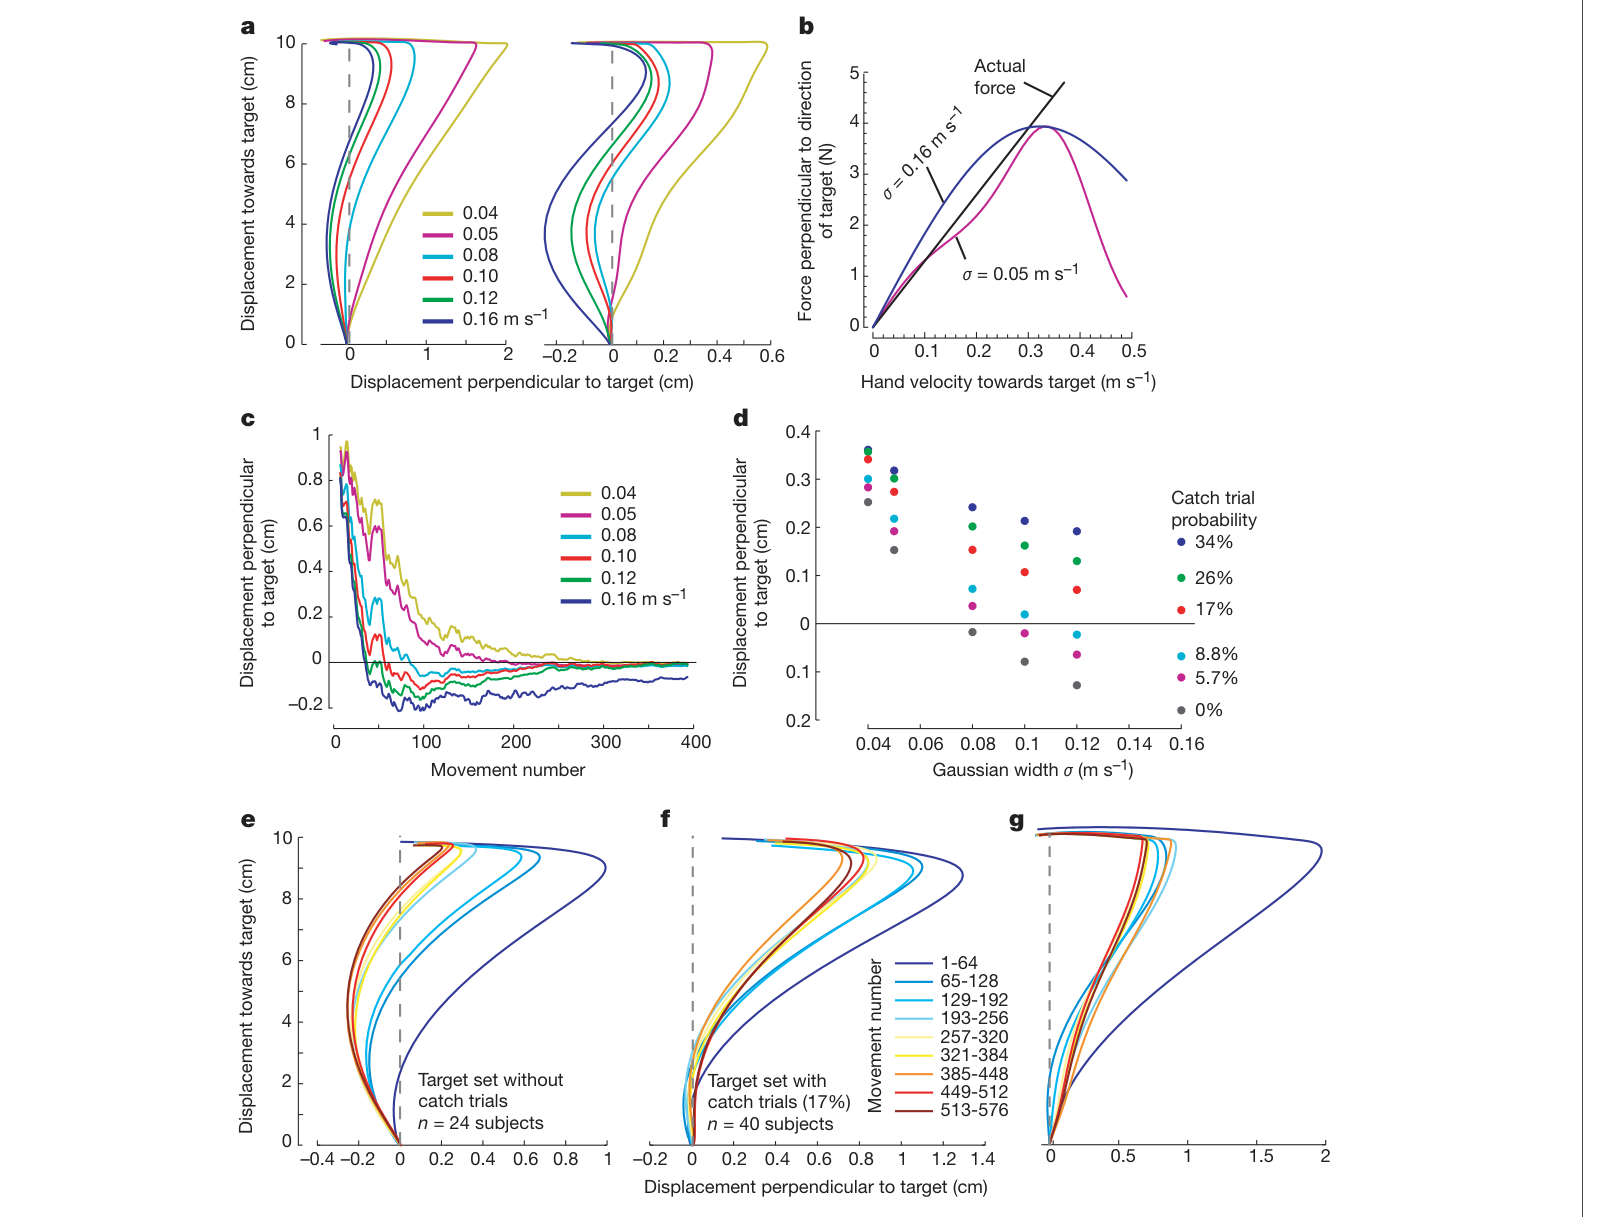
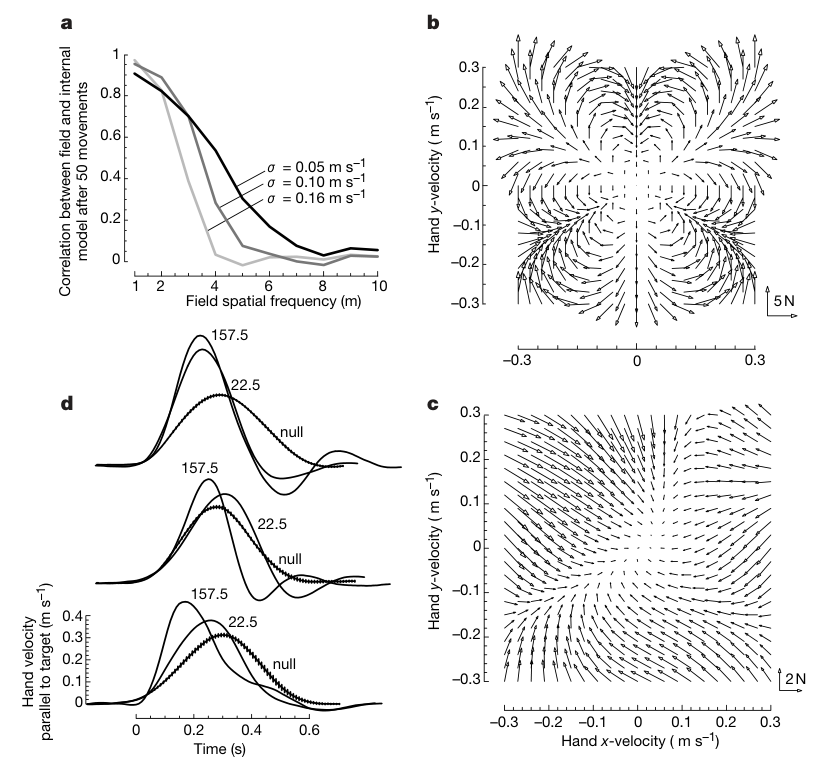
在测试的高斯模型中,宽度约为 0.12 m/s 时最符合估计的泛化函数。该模型预测:持续力场训练会导致轨迹呈 S 形弯曲,而加入一定比例的撤场试次能够缓解过补偿;24 人持续组与 40 人含 17% 撤场组的实测轨迹与该预测一致。在高频力场中,3 名受试者的撤场速度剖面同样符合模型关于特定方向被误学为阻力场的预测。17% 仅为本研究所测试的实验条件,并非独立测定的人类通用临界值。
逐图解读
 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 撤场试次改变后续运动。 A为40人平均轨迹,B为按方向汇总的撤场误差与后续误差变化,C为13人的肌电调谐,D为后续恢复。误差棒为跨受试者均值的95%置信区间;肌电支持命令发生调整,不能定位学习脑区。
 原文 Fig. 2 · PDF 第 2 页 · 原文图像 · 查看来源
图2 · 跨方向误差传播。 A比较标量与向量模型,B是估计的泛化函数,C是不同高斯宽度的模拟。较好的拟合支持跨方向影响,未直接证明高斯是唯一基元形状。
 原文 Fig. 3 · PDF 第 3 页 · 原文图像 · 查看来源
图3 · S形轨迹及撤场概率。 A–D为模型预测,E为24人持续力场,F为40人含17%撤场,G为相应模型。人体只比较了这些训练安排,不能把整条模拟概率曲线当作实测结果。
 原文 Fig. 4 · PDF 第 4 页 · 原文图像 · 查看来源
图4 · 高频动力学的学习限制。 A为不同基元宽度的模型表现,B是真实力场,C为学得的模型场,D为3人的速度。两指定方向的撤场速度与模型预测一致;恢复后的完整图应同时显示B、C力场,避免只看到速度曲线而失去比较依据。
讨论与解读边界
这项研究的关键价值在于利用训练集以外的行为特征约束模型结构。结果支持具有宽速度调谐的基元模型,但并未排除其他非线性基函数、替代性学习规则或反馈通路的可能。
将行为推断出的基元与 Purkinje 细胞的速度调谐相联系,属于跨物种、跨研究的理论类比。本研究仅包含肢体运动学与表面肌电数据,未进行小脑电生理记录或失活干预;B07 等视觉旋转患者研究也不能直接推导此处的高斯宽度。此外,高频力场实验样本仅有 3 人,相应推论应严格限制在所测任务与小样本范畴之内。
思考问题
- 控制基函数数量和拟合自由度后,其他非线性速度基元能否同样预测S形轨迹与高频场偏差?
- 在更多撤场概率及独立受试者中,过补偿随训练安排怎样连续变化,模型能否提前预测而不重新调参?