B04 · Internal models for motor control and trajectory planning
Kawato, M. (1999). Current Opinion in Neurobiology, 9, 718–727. doi:10.1016/S0959-4388(99)00028-8
这篇综述以适应、抓握协调和眼动记录讨论前向、逆向内模型,并提出小脑实现与轨迹优化的联系。证据支持预测和动力学学习的重要性,但不同内模型的神经实现仍有待区分。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
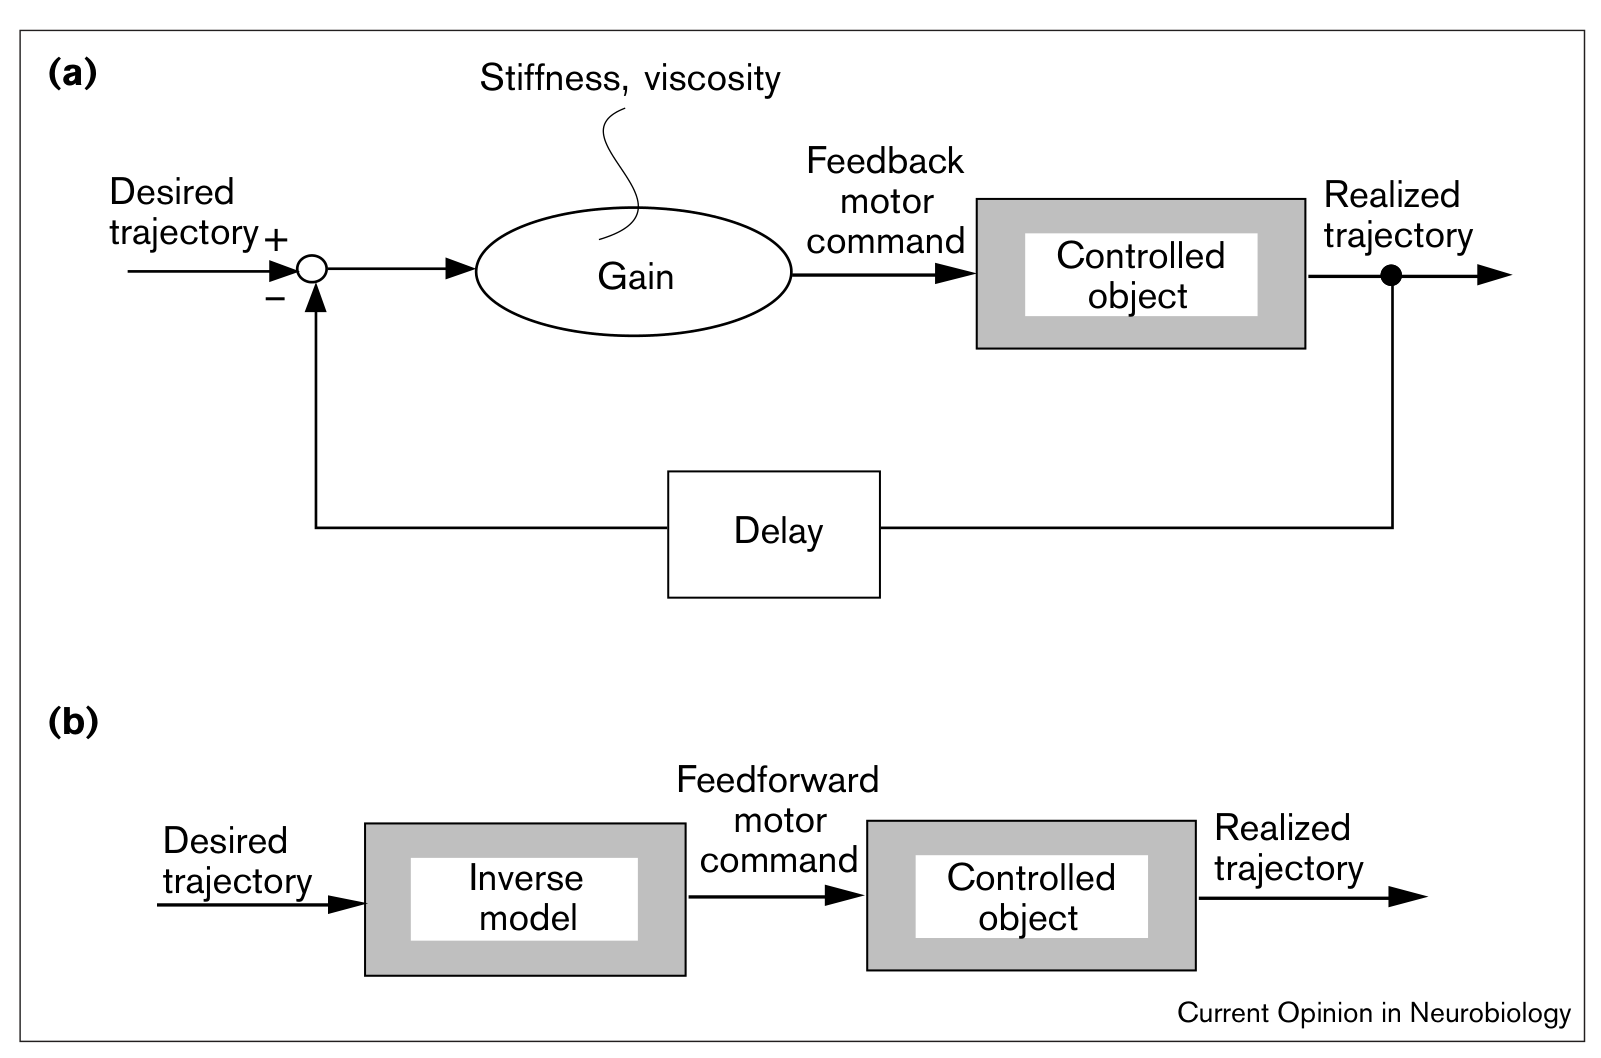
运动控制面临感觉反馈延迟与肢体非线性动力学,单靠出现误差后的在线纠正很难解释快速而协调的动作。内模型假说因此区分两类计算:前向模型根据当前状态与控制命令预测感觉后果,逆模型则根据期望轨迹求取所需命令。20 世纪 90 年代的力场适应、抓握力预判和眼动记录,为这两类计算提供了多层面的实验证据,但也带来归因困难:运动后效、提前调节或神经拟合虽然与内模型假说相容,却不能单独证明某个脑区实现了特定算法。Kawato 在 1999 年的综述正是在这些实证进展与未决问题之间梳理出一条理论脉络。
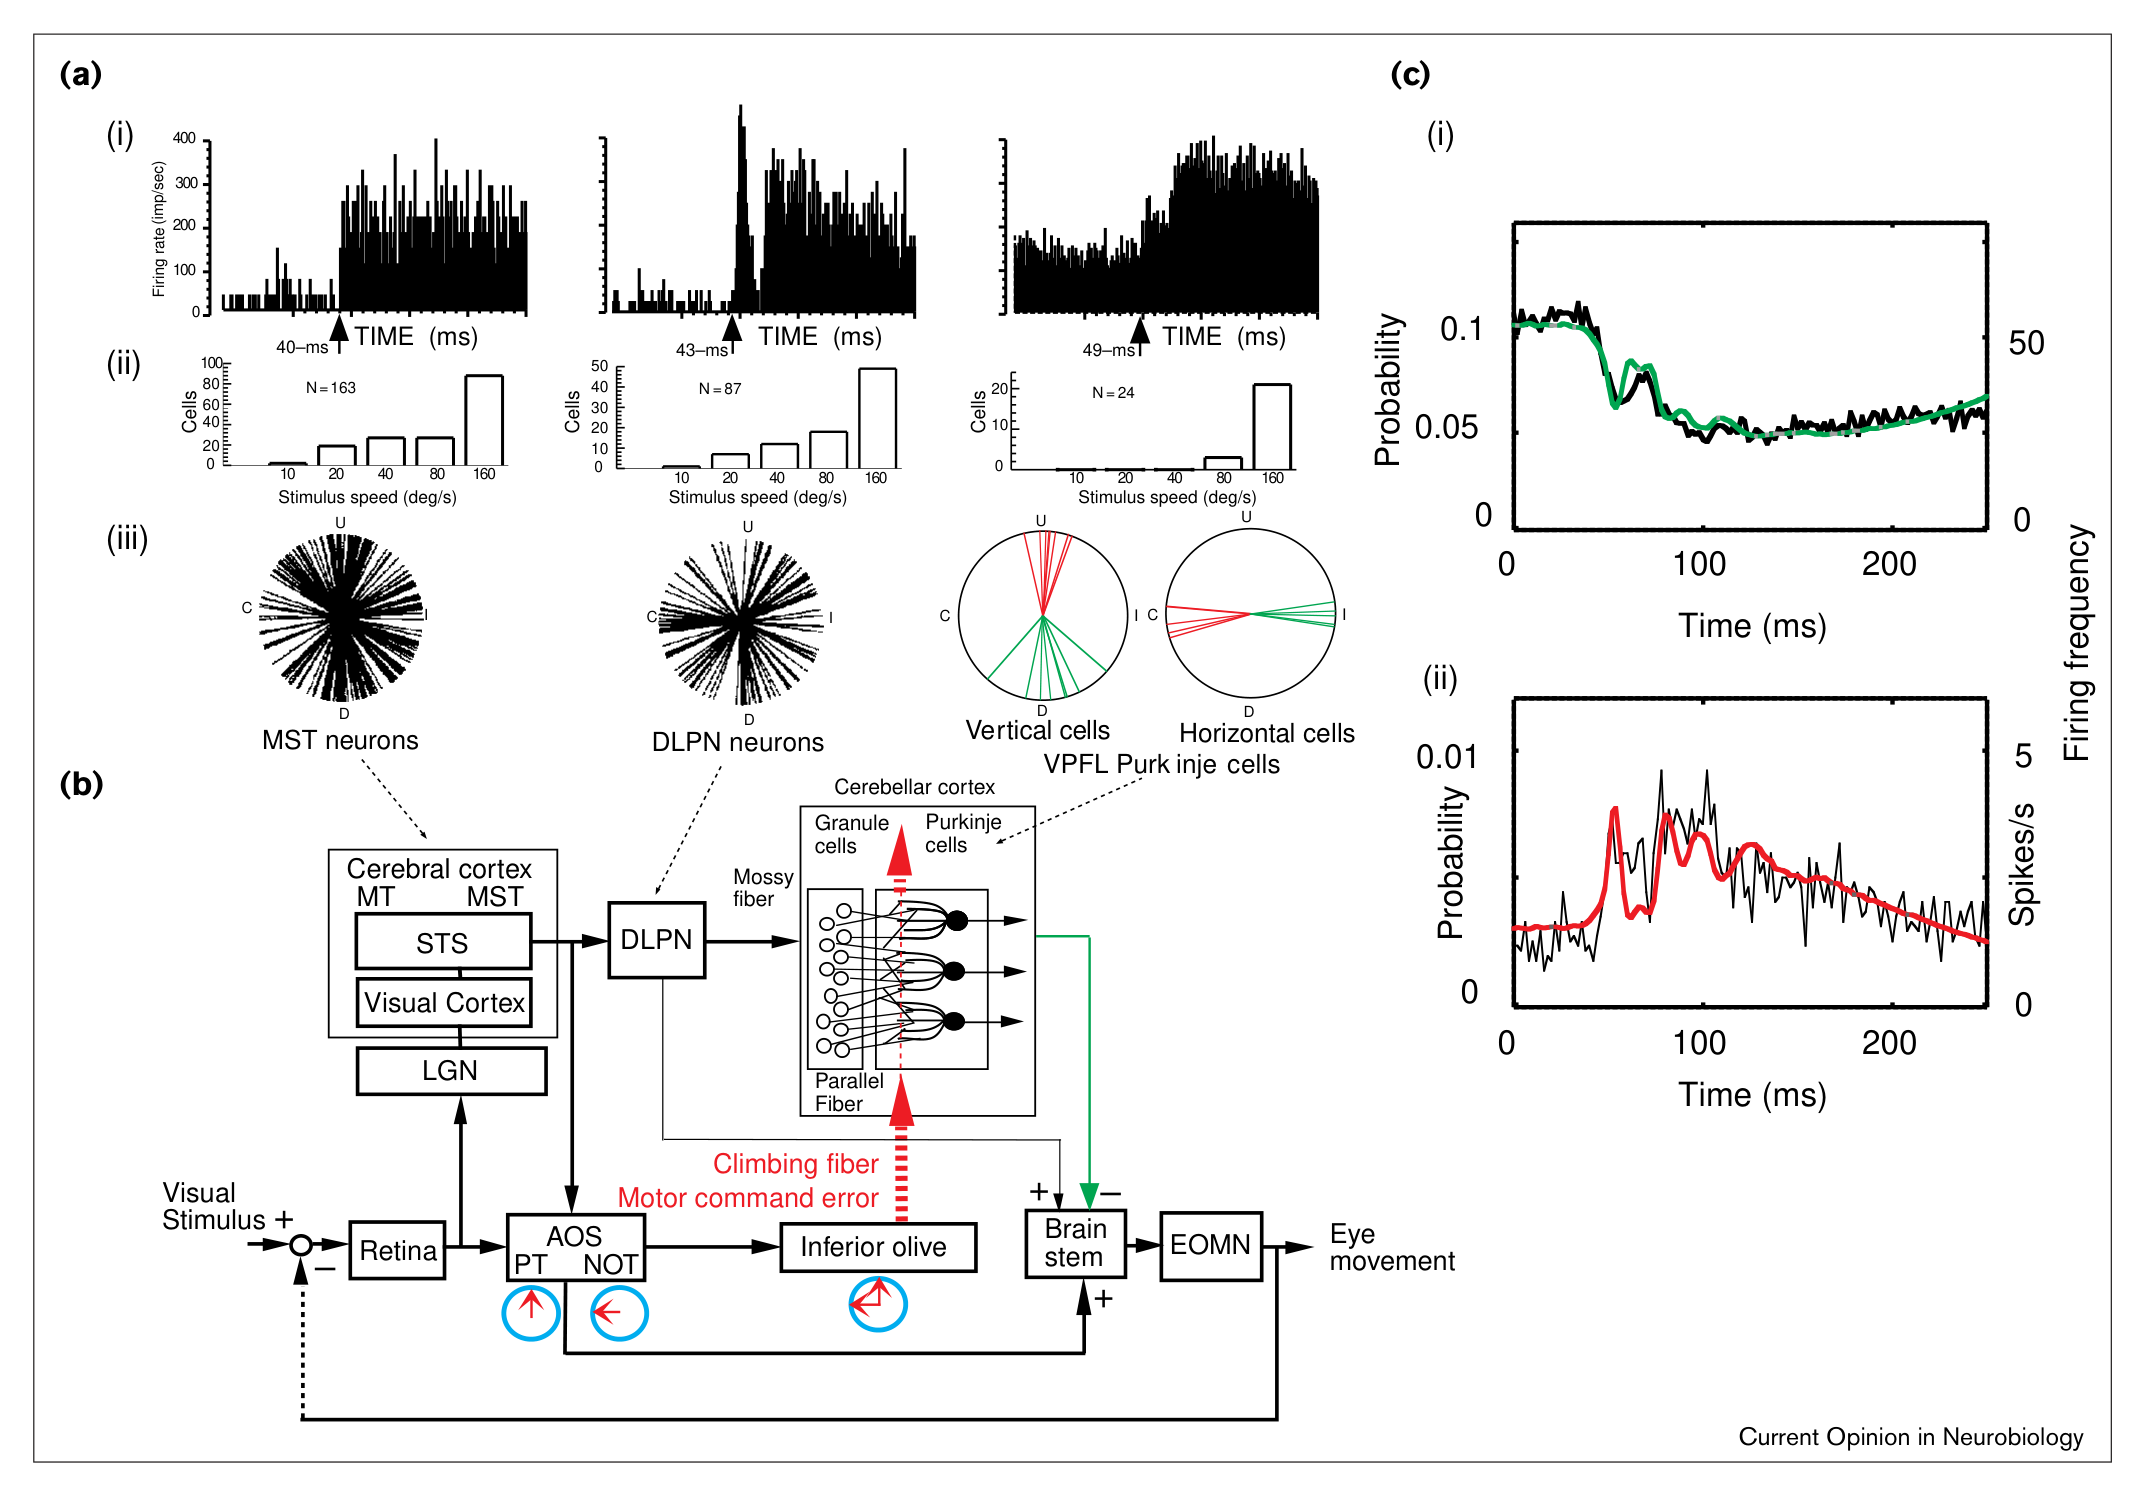
力场学习说明中枢神经系统能够形成针对环境动力学的补偿,抓握力随预期负载提前调整则说明前向预测可参与多关节协调。小脑因同时接收运动与感觉信息、且损伤后特异性阻碍运动适应,成为核心候选结构;眼随动通路从 MST、DLPN 到小脑腹侧小叶旁薄片(VPFL)的响应演化,使研究者得以比较不同加工阶段的神经信号与眼球位置、速度及加速度之间的对应关系。不过,简单峰与复杂峰对动力学项的拟合仍属相关性证据,反馈误差学习假说仍需验证误差信号对突触更新的实际因果作用,不能仅凭群体平均时程下定论。
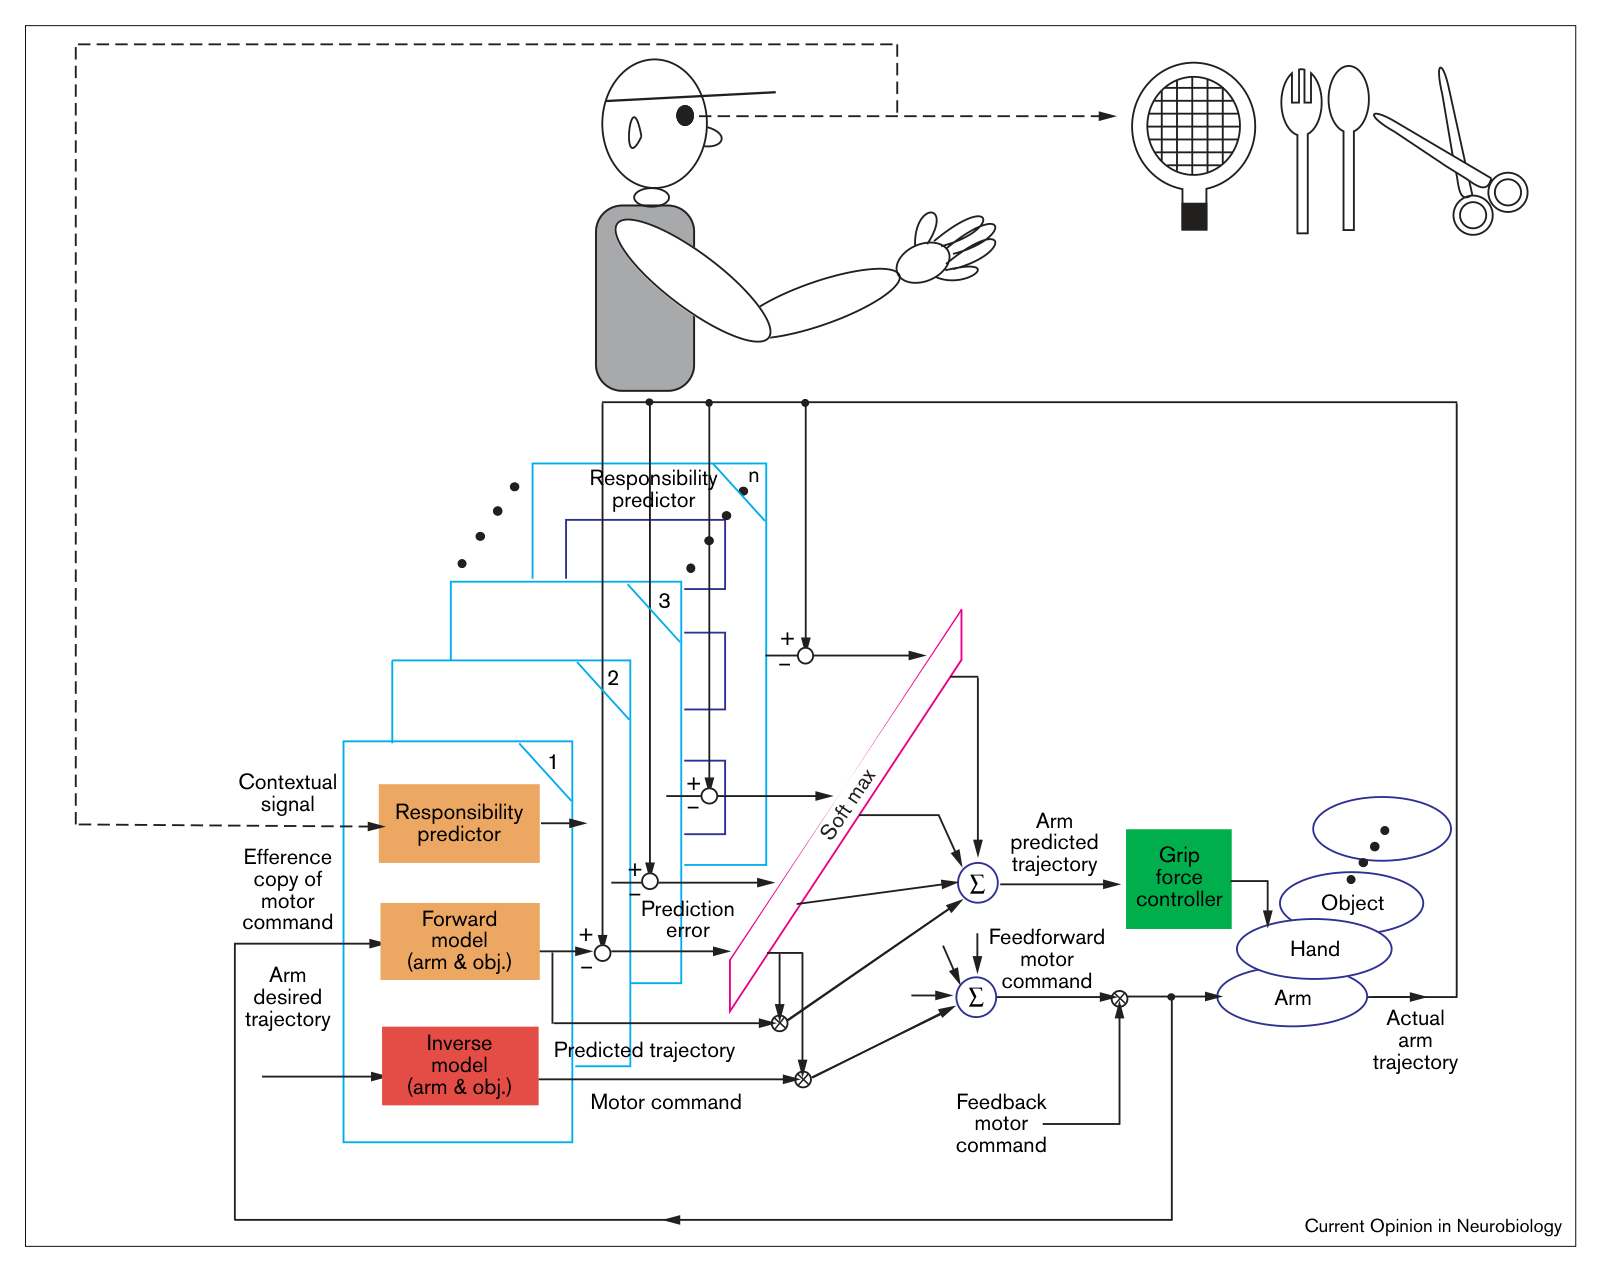
文章还将多重配对模型与轨迹优化理论联系起来。前者结合情境先验与感觉预测误差来选择、混合并更新控制模块,用以解释多物体与多环境下的连续学习;后者则借助终点误差最小化、信号依赖噪声以及被控对象动力学来解释平滑轨迹的成因,把运动学目标与底层动力学计算连接起来。该综述据此支持前向与逆向模型协同参与控制,但这并不意味着感觉反馈不再重要,也不意味着所有轨迹生成理论已经达成一致。不同物种、实验范式与证据层级不能简单混同为单一因果链,相关脑区的功能激活或个人通信同样无法替代对前向预测、逆向控制及伴随任务过程的严格解耦。
研究思路
先从行为适应与预期性抓握调节说明计算需求,再讨论小脑眼动记录、病变与成像证据,最后联系多模块选择及轨迹优化理论。这是一条理论论证脉络,而非由单一实验同时测得的因果链。
方法
本文属于叙述性综述,涵盖人体行为学、猴眼动电生理、功能成像以及计算模型,未引入统一的新增受试者样本,也未系统汇总元分析效应量。各实验范式、研究物种与证据层级需独立评估。
眼动部分将 MST、DLPN 及小脑 VPFL 的神经响应与眼球位置、速度和加速度动力学模型相联系;成像部分讨论了运动学习及抓握—负载力耦合的相关活动。文中亦包含个人通信及当时处于印刷阶段的工作,不能将此类描述视作本文已给出完整方法与开放数据的独立实验。
主要结果
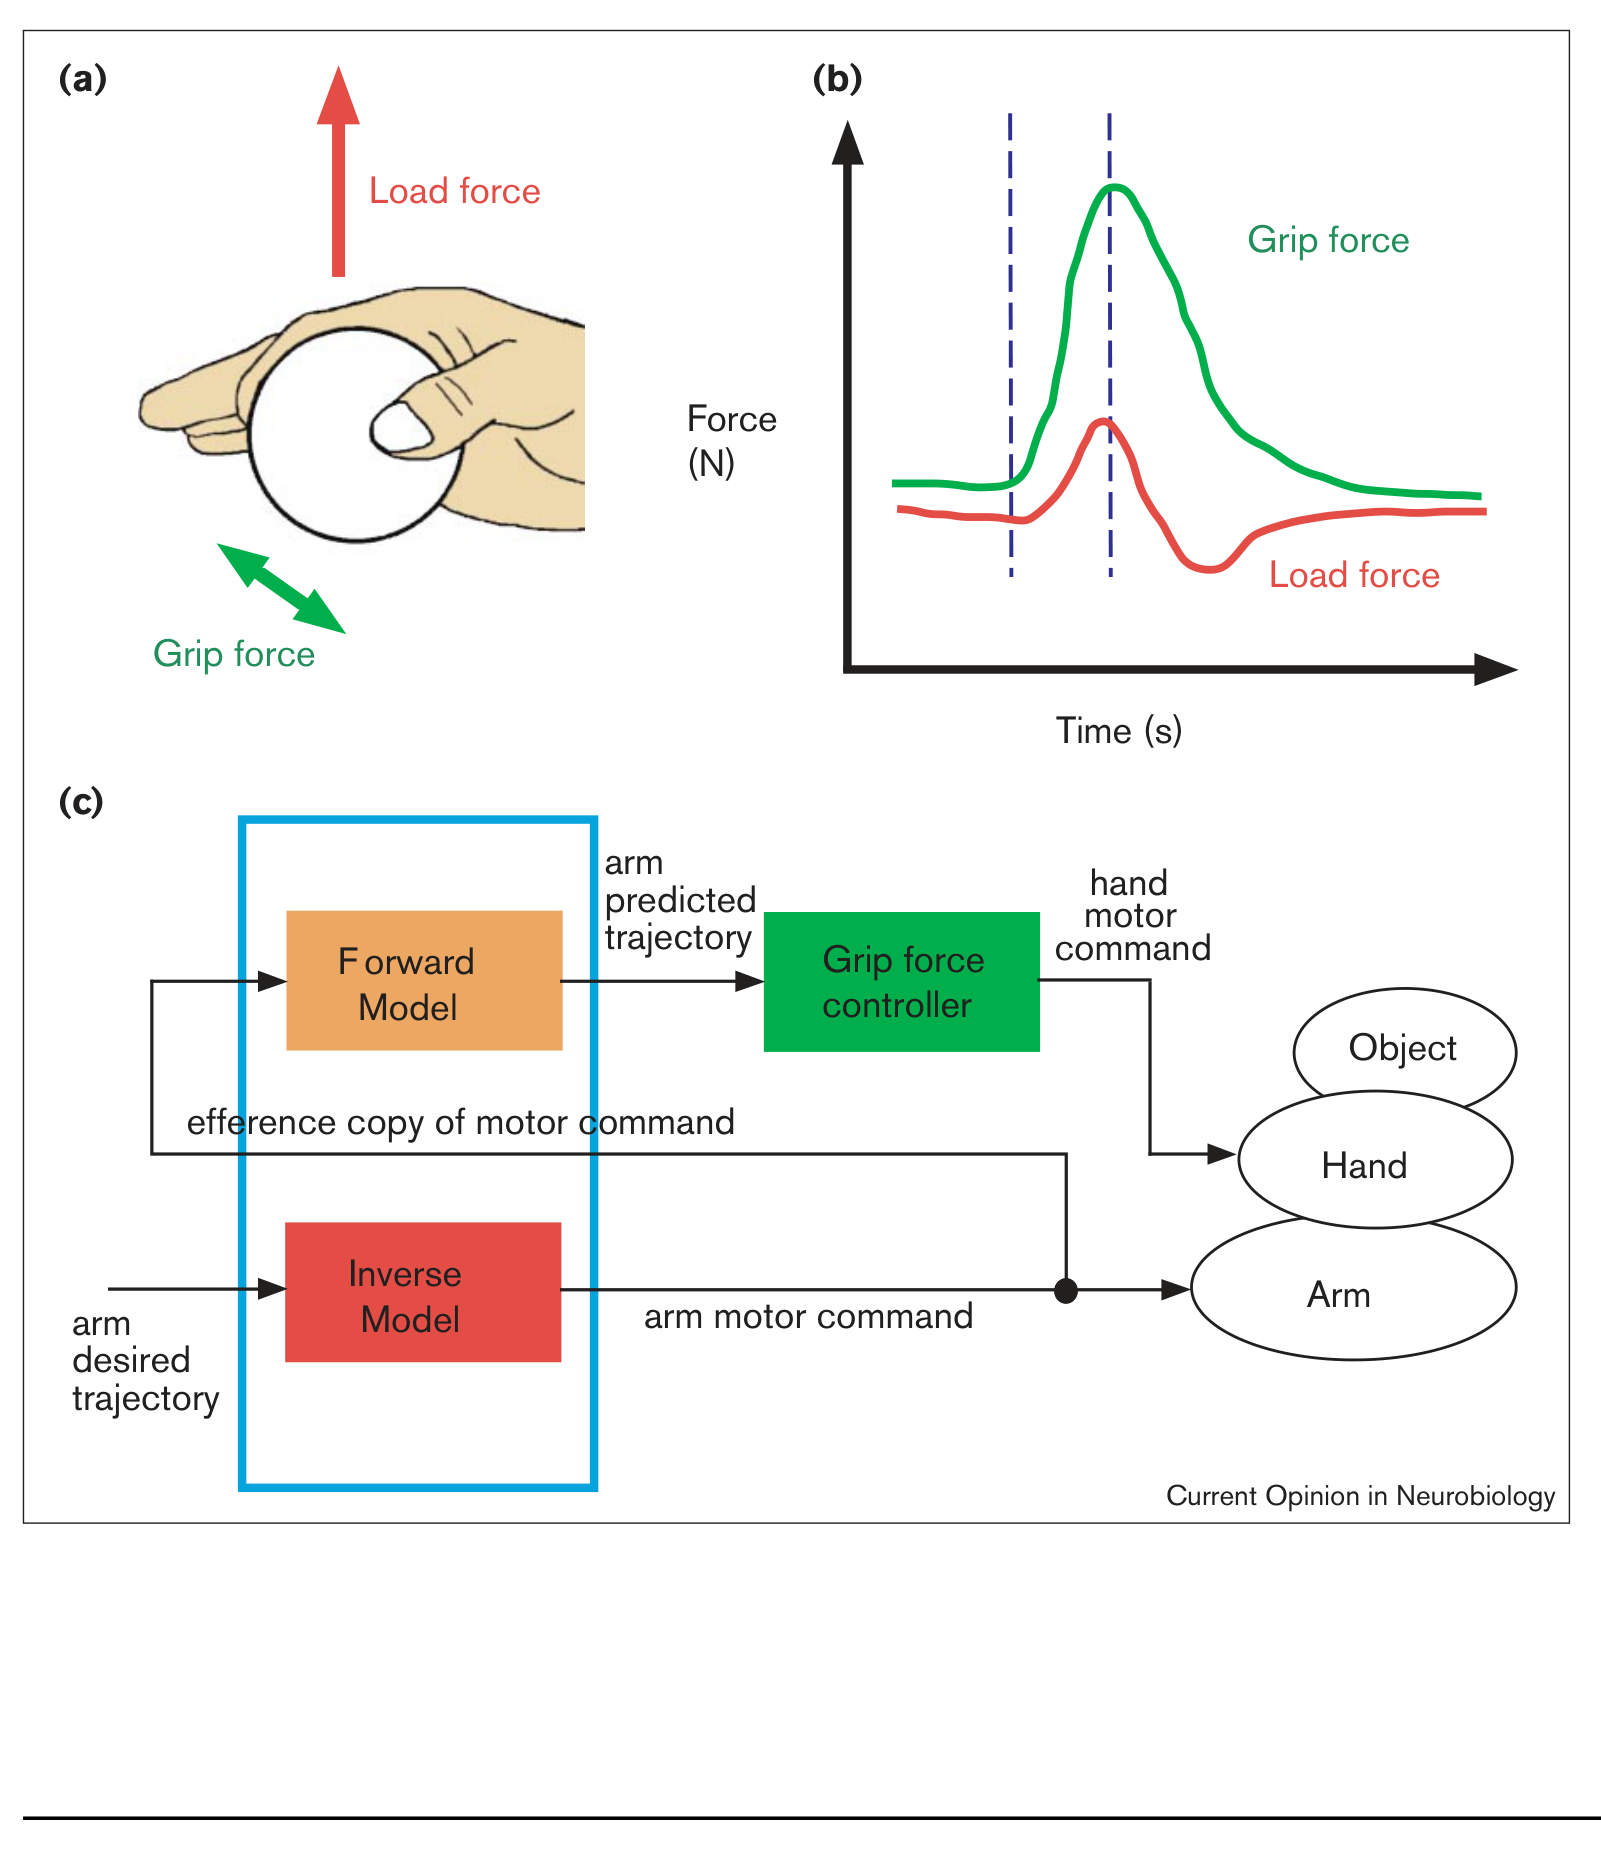
力场适应与撤场后的运动后效,支持神经系统学习了与特定环境动力学相关的补偿量;抓握力随预期负载提前调整,则支持前向预测深度参与动作协调。这些行为表现与内模型假说高度相容,但后效或动作时间上的超前本身并不能唯一反推前向或逆向算法的具体实现。
眼随动通路研究显示,从 MST、DLPN 到 VPFL,神经元群体的空间方向、速度偏好及时间响应特性逐步演变。浦肯野细胞(Purkinje 细胞)简单峰与复杂峰的群体平均时程可由眼动动力学各项定量描述,且二者呈现近似镜像关系。作者据此支持反馈误差学习与部分逆动力学表征假说;不过,这依然需要严格区分统计相关拟合、局部回路实际贡献与教学信号的因果必要性。
多重配对模型将情境先验与感觉预测误差相结合,用以动态选择、混合并更新控制模块。最小方差轨迹模型则将终点运动误差最小化作为优化目标,并受到信号依赖噪声与被控对象物理动力学的双重约束。该理论将运动学层面的轨迹目标与底层动力学计算连接起来,但并不意味着所有轨迹控制模型均已等价或争议已经平息。
逐图解读
 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 反馈与逆模型前馈。 A说明有延迟的反馈回路,B说明理想逆模型与对象串联时可实现目标。理想逆模型是理论条件;图不能证明真实运动没有反馈或反馈控制在生物系统中不可用。
 原文 Fig. 2 · PDF 第 3 页 · 原文图像 · 查看来源
图2 · 抓握力与负载力协调。 A为抓握几何,B为随负载变化的抓握力,C为前向预测和逆向控制参与的解释。抓握需留出防滑余量;图中的计算分工不能仅凭相关成像活动确认为三个已定位的独立内模型。
 原文 Fig. 3 · PDF 第 5 页 · 原文图像 · 查看来源
图3 · 眼随动回路与神经响应。 A为候选回路;B比较MST、DLPN和VPFL的时间响应、最优速度及方向分布,其中速度分布不是方向分布。C比较简单、复杂峰时程与模型重建,显示平均信号的动力学关联,而非单次试验已证实唯一逆模型。
 原文 Fig. 4 · PDF 第 6 页 · 原文图像 · 查看来源
图4 · 多物体的配对模型框架。 情境预测提供先验,动作后果的预测误差修正模块责任,责任再调节控制与学习。物体示意和算法连线表达理论构想,不是本文新测得的模块数量或脑区连接。
讨论与解读边界
作者明确支持内模型假说,解读时在保留其理论主张的同时,需标明各项实验证据所能支撑的实际层级。感觉延迟的物理限制不能被机械简化为“生物反馈控制完全不可行”,前馈预先规划与在线反馈调节完全可以协同共存;小脑皮层的功能激活同样不能单独解耦前向预测、逆向控制或伴随的通用任务加工过程。
图2所展示的抓握力动态关系应结合物体接触面几何形态与摩擦力物理定义来理解,不宜直接简化套用“负载力乘以常规摩擦系数”的静态公式。本文并未给出通用于各类抓握构型的普适定量解析式。此外,眼动系统的参数拟合与群体平均响应,亦不能直接外推为多关节上肢单次复杂运动的完整神经实现。
思考问题
- 怎样分别操纵感觉预测误差与任务纠正需求,检验小脑活动更符合预测器、控制器还是两者共同参与?
- 比较眼动模型时,加入感觉输入与反馈变量后,逆动力学项对独立试次还有多少额外预测能力?