B02 · An internal model for sensorimotor integration
Wolpert, D.M., Ghahramani, Z., & Jordan, M.I. (1995). Science, 269, 1880–1882. doi:10.1126/science.7569931
黑暗中运动后的手位置判断,随运动时长呈现偏差先升后降、方差先升后趋稳的模式。结合运动预测与感觉校正的状态估计模型能定性解释这些结果,但研究没有唯一证明神经系统实现了卡尔曼滤波器。
核对依据:Zotero 条目 · 本地全文。本轮核对原文方法、关键结果、解释边界及所引主图;更新于2026-09-20。图注页码采用本地PDF文件页序,版本与未解决问题见正文及审查记录。
背景
在黑暗中移动手臂时,人仍能大致判断手的位置。这一估计可以来自本体感觉,也可以来自运动指令的副本:神经系统如果知道发出了什么指令,并具备肢体动力学的内部预测能力,就能在感觉反馈到达前预估运动后果。纯感觉方案受传导延迟和噪声制约,纯预测方案又会随模型误差逐渐漂移,因此感觉运动整合需要解释两类信息如何共同修正内部状态。Wolpert、Ghahramani 与 Jordan 在 1995 年将这一理论问题转化为可测量的定位偏差和方差随运动时间的变化。
如果预测在运动中起关键作用,早期误差就不应只是被动积累的感觉噪声,还可能带有系统性的高估或低估;若感觉在后续持续校正,偏差和方差也不会无限增长。研究让受试者先看见初始手位,随后在黑暗中缓慢运动,停下后用另一手指出位置,并改变运动时长以及助力、阻力条件。外力条件用于检验内部动力学映射是否影响估计,时长则提供了误差演化的曲线。位置判断是内部状态的行为读出,还受停止过程与反应环节影响,不能直接视作神经状态的即时快照。
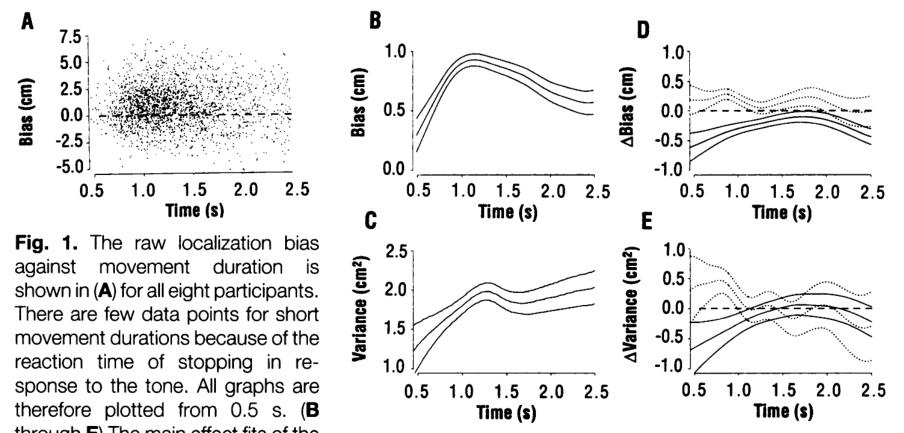
结果显示,定位偏差先上升并在约1秒处见顶,随后缓慢下降;方差则先增加后趋于平稳。包含前向预测和感觉残差校正的状态估计模型定性重现了这些走势,优于文中对比的纯感觉或纯流出方案。这支持预测与感觉共同参与估计,但模型增益等参数经过试选,初始偏差与方差也被理想化处理,并未穷尽其他整合模型。因此,该研究并未证明人脑精确实现了卡尔曼滤波,也未单独确立小脑就是前向模型所在地;其核心价值在于让“内模型参与状态估计”接受了可量化的行为检验。
研究思路
改变黑暗中运动的持续时间以及助力、阻力条件,分别分析定位偏差和方差,再检验预测与感觉整合模型能否同时解释这些模式。这里的位置判断是内部估计的一种行为读出,不是对神经状态的直接测量。
方法
8名未受训男性每人完成300次试次。受试者先看见初始手位,再在黑暗中沿横线缓慢运动,听到音调后停止;条件随机为无外力、3 N助力或3 N阻力。停止后用另一手的轨迹球指认看不见的拇指位置。
广义加性模型同时纳入终点位置、运动时长与受力条件,以减少静态定位偏差的影响。模拟将手近似为一维受阻尼质点,利用前向动力学与感觉校正估计位置和速度;初始零偏差与零方差属于模型的理想化假设。B、Q、R等参数经试选用于定性再现,并非由独立实验唯一确定。
主要结果
定位偏差总体表现为高估运动距离,在约1 s处达到约0.9 cm后缓慢下降;方差起初上升,随后趋于约2 cm²。助力与阻力对偏差的影响不同,而方差差异未达到统计显著;后者不能写成外力完全不影响方差。
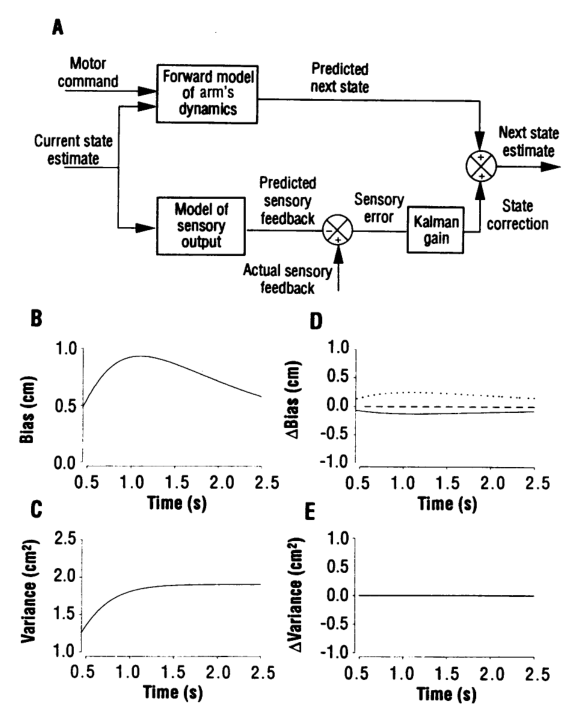
模型通过略微高估外力到运动状态的映射,使早期预测出现距离高估,再借助感觉校正限制误差。内部增益设为真实值的1.4倍,这是作者选取的模拟参数,而非实测的人体增益。该模型能同时重现主要曲线走势,优于文中对比的纯感觉或纯运动流出方案,但未穷尽其他状态估计模型。
连续时间模型应写作d x̂/dt=Âx̂+B̂u+K(t)[y−Ĉx̂]:等号左侧为状态估计的时间导数。运动预测与感觉残差共同决定状态更新;如果省略导数,就会把状态与变化率混为一谈。
逐图解读
 原文 Fig. 1 · PDF 第 2 页 · 原文图像 · 查看来源
图1 · 行为定位误差。 A为原始偏差,B/C为时长相关的偏差与方差拟合,D/E为助力和阻力的差异效应;正偏差表示高估移动距离。图从0.5 s开始,短时长样本较少;方差差异不显著不等于已经证明相等。
 原文 Fig. 2 · PDF 第 2 页 · 原文图像 · 查看来源
图2 · 状态估计模型与模拟。 A连接运动预测和感觉残差校正,B–E依次对应图1的四类汇总。模拟与行为形状相近,参数却经过试选;图支持该结构的解释能力,不提供唯一模型识别或患者结果。
讨论与解读边界
这项研究的贡献在于将状态估计转化为可量化比对的行为偏差、变异与时间关系。它支持预测与感觉共同参与估计,但“精确实现卡尔曼滤波”以及“小脑是前向模型所在地”等更具体的推论仍需额外证据支持。
由于运动缓慢、自由度低,且定位判断发生在停下之后,结果可能受到停止过程与反应环节的影响。此外,不同外力条件也伴随运动速度的变化。作者针对去传入或缺失前向模型所作的预测属于理论推论,本文并未包含患者试验,也未验证后续研究是否全部符合这些推论。
思考问题
- 若在不同停止后延迟进行定位判断,偏差先升后降的模式是否稳定?哪些变化可归因于运动中估计,哪些来自停止后的感觉更新?
- 在独立数据中比较卡尔曼滤波、其他预测—感觉整合模型及纯感觉模型,哪些操纵能给出真正不同的预测?