F05 · An ethologically motivated neurobiology of primate visually-guided reach-to-grasp behavior
Mitchell, J.F., Wang, K.H., Batista, A.P., & Miller, C.T. (2024). Current Opinion in Neurobiology, 86, 102872. doi:10.1016/j.conb.2024.102872
这篇综述以狨猴捕食为例,说明动态目标、主动视觉和身体自由度会改变伸手抓握研究的问题与测量结果。其重点是自然行为中的快速预测性控制及研究机会,不能直接视为猕猴VR实验的同物种验证。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
经典的中心外向伸手范式(center-out task)通常要求动物从单一固定起点向离散静止目标伸手,这种设计便于精确控制变量,但未涵盖灵长类在自然生态环境中的诸多行为需求。在自然捕食场景中,猎物往往具有自主机动与逃逸能力,捕食者必须调动主动视觉、动态重构身体姿态,并在极短时间内根据目标运动连续调整动作输出。猎物种类的不同直接影响了捕食策略的灵活性:对部分静止昆虫可直接就地取食,对高速逃窜的猎物需潜行后爆发扑击,而面对空中飞虫则要求精确的飞行轨迹截击。探讨此类复杂行为有助于拓宽对视觉引导伸手抓握机制的理解,而非仅将实验室受限环境下的平滑轨迹视为唯一的控制形态。
动态目标的追踪过程重构了运动预测与感觉反馈的关系。若连续跟踪完全依赖反应式的视觉反馈闭环,控制响应将不可避免地受制于感觉传导与中枢处理的物理延迟;合理外推猎物的未来运动轨迹,能够显著提高截击捕获的成功概率。验证该控制策略需要精确测量手部与猎物运动之间的时间滞后,并在统一框架下对比纯追踪(pure pursuit)、比例导航(proportional navigation)以及引入时间外推的预测性前向模型,而不能单凭轨迹的弯曲形态推断在线视觉修正的存在。野外高帧率视频提供了行为表型的丰富性描述,实验室活体猎物追踪则为量化感觉运动延迟与模型比较提供了实测数据,两类证据在实验设计上具有不同的方法属性。
Mitchell 等的综述以普通狨猴的捕食行为为例,系统梳理了野外生态观察、实验室追踪实验以及新型记录技术的最新进展,探讨自然行为中快速预测性控制的神经生物学机制。文章引述了约 80 ms 的视觉运动潜伏期以及 80–150 ms 的目标位置前向外推时间窗,表明预测性追踪模型在候选策略中具备更优的解释力。综述提出了研究自然行为的工程工具链与核心神经科学问题,但并非针对猕猴展开的全新实验。由于物种习性、猎物动态特性、实验约束与测量定义存在显著差异,不宜将自然行为简单概括为反应必然更快,亦不能判定经典实验室范式无法研究运动预测;在候选模型中展现拟合优势亦不等于确定了唯一的解剖神经机制。
研究思路
综述系统整合野外自然捕食生态记录、实验室活体昆虫追踪数据与高通量生理测量技术。野外轨迹用于展现行为策略的多样性,实验室活体捕食用于评估感觉运动延迟与预测模型,神经解剖与前沿工具部分用于探讨未来机理研究方向;各部分的证据属性需明确区分。
主要结果
作为理论综述,文章的核心论点可归纳为三个主要维度。
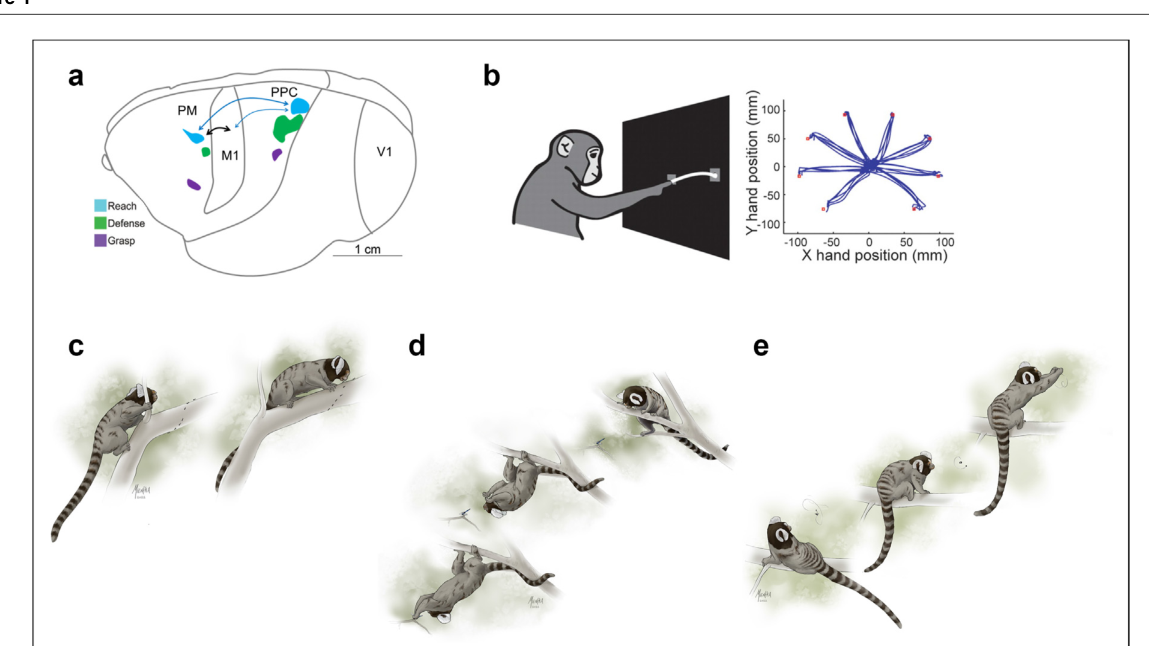
第一,自然野外捕食行为的动态复杂度显著超越传统实验室范式。狨猴能够根据猎物的逃逸特性灵活切换运动策略:面对群居且缺乏逃逸能力的蚂蚁或白蚁,采用直接俯身用嘴捕食(mouth capture);面对善于爆发逃窜的豆娘或竹节虫,采用潜伏接近、短暂停顿后高速双手扑击的策略(stalk/pause and lunge);面对空中飞行昆虫,则先通过主动注视锁定目标,随后起跳进行空中拦截。每次捕食动作均表现出高度的环境自适应特征,而非刻板的预编程轨迹。
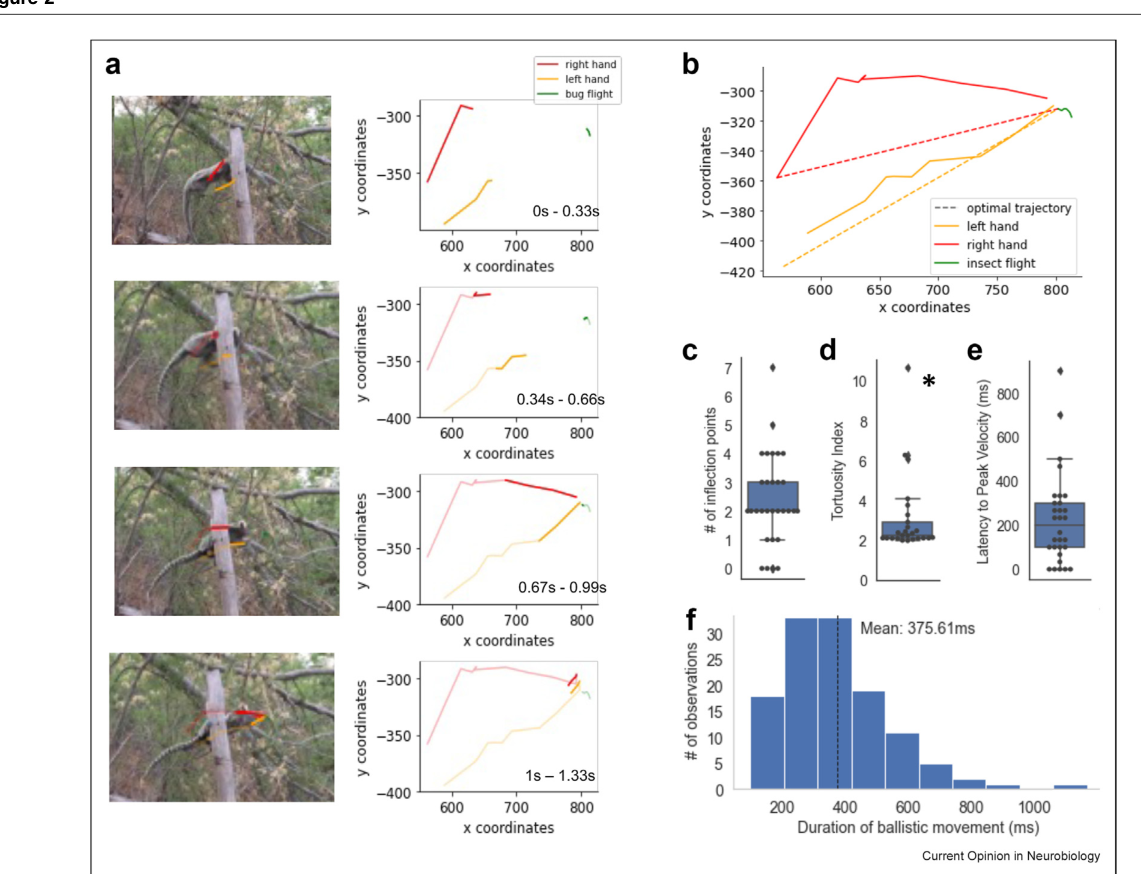
第二,飞虫拦截构成了视觉引导伸手抓握的高难度典型案例,其运动学特征已被高帧率成像量化:注视线与猎物运动通常在捕食前约 1.5 s 达成相位锁定,头部角速度在动作发生前约 400 ms 出现陡增;手部末端轨迹并非单调的最优直线,而是包含多个拐点,路径弯曲度(tortuosity)较高;手部速度峰值潜伏期约为 200 ms,从动作启动至完成捕获的整体耗时通常在 500 ms 以内,表明在手部动作发起后系统仍在根据目标逃逸轨迹实施快速的在线修正。
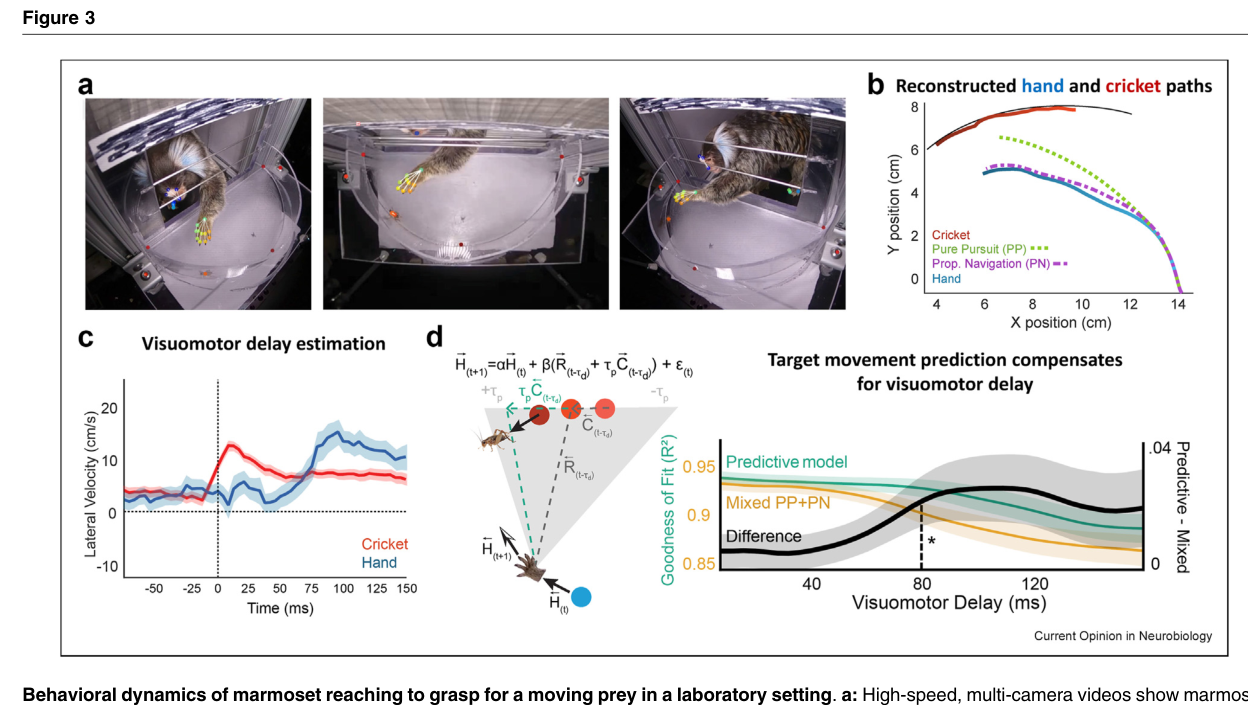
第三,实验室活体蟋蟀捕食实验(Shaw 等,2023)提供了定量的延迟与模型比较:测得狨猴伸手的视觉运动延迟(visuomotor delay)约为 80 ms,不足经典猕猴双步目标跳变范式(double-step,通常为 200–300 ms)的一半,与平滑眼动追踪的响应潜伏期处于相近量级;经典的零延迟反应式模型(如纯追踪模型与比例导航模型)在生理学上无法合理拟合实际数据,而引入 80–150 ms 猎物位置前向外推的预测性追踪模型展现出显著更优的拟合度。该组定量数据表明,在所评估的模型体系内,引入目标运动前向预测能够更有效地解释连续动态截击行为;同时突显了传统离散跳变设计与连续机动追踪对预测控制要求的本质差异。
逐图解读
来源:原文 Fig. 1,PDF 第 2 页。
图 1 · 约束范式与自然语境的对照。 (a) 顶额叶运动子网络示意图:伸手子网络(浅蓝)由整合视觉与体感信号的顶叶区域向前运动区投射并形成反馈环路,抓握子网络(紫色)构成独立的拓扑通络。(b) 经典 center-out 范式:猕猴受限坐姿下从中心向屏幕外周做准平直动作。(c–e) 自然野外捕食策略实拍:就地嘴取、潜伏扑击与空中截击。展示了实验室受限任务与生态行为之间的表型差距,强调顶额叶网络的功能划分不能简化为孤立固定的硬编码模块。
来源:原文 Fig. 2,PDF 第 4 页。
图 2 · 野外捕食的运动学与主动视觉。 (a) 野外捕食事件的连续视频关键帧,叠加双手(红/黄)与昆虫(绿)的空间二维投影轨迹。(b) 抓握轨迹全貌与理论最短位移线的偏离。(c) 伸手运动学拐点数量分布。(d) 路径弯曲度指标。(e) 峰值伸手速度的潜伏期(约 200 ms)。(f) 动作启动至最终抓握的时长统计(普遍在 500 ms 以内)。轨迹多拐点与持续修正假设吻合,但轨迹弯曲度本身不能单一作为在线视觉控制的充要判据。
来源:原文 Fig. 3,PDF 第 5 页。
图 3 · 实验室里的动态猎物伸手。 (a) 三台高速相机同步记录活体蟋蟀捕食,关节点由 DeepLabCut 自动标注。(b) 单试次三维轨迹重建,叠加纯追踪(绿色)与比例导航(紫色)两种经典控制策略的仿真拟合。(c) 猎物侧向速度与手部侧向速度交叉相关分析,显示视觉运动延迟约为 80 ms。(d) 包含外推时间常数的动力学回归分析:预测性追踪模型在对抗系统延迟方面展现出更优的鲁棒性,为连续机动拦截中引入预测控制假说提供了定量支持。
讨论与解读边界
野外轨迹描述和实验室活蟋蟀追踪互相补充:前者说明行为的多样性,后者通过延迟与模型比较检验控制策略。约80 ms反应时及80–150 ms预测范围来自文中引用的狨猴工作,并非本综述新做的一套猕猴实验。
手路径弯曲或有拐点本身不能证明每次变化都由在线视觉纠正造成。预测模型在所比较模型中拟合较好,也不等于唯一神经机制。与猕猴double-step范式的延迟比较同时混入物种、目标运动、行为和测量定义差异;不应概括为自然行为必然更快,或传统范式无法研究预测。技术路线与解剖图提供研究方向,尚非对具体捕食回路的因果验证。
思考问题
- 在同一物种、相同运动范围内比较目标跳变与连续移动,预测项和反应延迟各有多少变化?
- 若在猎物运动中加入不可预测的转向,怎样区分预测误差修正与纯反馈追踪?