A06 · Decoding arm speed during reaching
Inoue, Y., Mao, H., Suway, S.B., Orellana, J., & Schwartz, A.B. (2018). Nature Communications, 9, 5243. doi:10.1038/s41467-018-07647-3
M1 放电中的速度相关加性项,在偏斜的偏好方向采样下会使特定的简化解码器产生漂移和方向偏差。直接回归与混合神经网络在本文的仿真、离线数据及一只猴的闭环实验中改善了控制。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
速度大小对放电率既可产生方向相关的增益作用,也可贡献加性项。若解码器忽略后者,误差可能随记录群体的偏好方向分布而改变。
研究思路
论文先通过仿真分离编码模型和采样分布的影响,再在离线记录及闭环控制中比较解码方法。均匀与偏斜采样、不同编码假设以及直接回归和混合网络构成关键对照,结论针对这些实现和测试条件。
方法
两只雄性恒河猴(N、C),各在 M1 手臂区植入一个 96 通道 Blackrock 阵列,单日隔离 86(N)和 93(C)个单单位。手臂实验是虚拟现实 center-out:手腕上的红外 marker(Optotrak,60 Hz)跟踪手部运动,投影成 3D 显示器上的球形光标——光标是手臂的唯一视觉反馈;16 个目标分布在正前方竖直平面上(距中心 8 cm/7.4 cm),每目标 69(N)/47(C)个 trial。数据按运动学地标(目标出现、运动起始、峰值速度、运动结束、hold off)做时间归一化,每 trial 切成约 30 ms 的 bin(N 为 31 个 bin)。
仿真用 36 个模拟神经元,PD 取均匀分布(10° 间隔)或 von Mises 偏斜分布(μ=180°,κ=1.3),生成模型用 gain-only(m=0.5 Hz per m/s,bs=0)或 offset 模型(m=bs=0.25,offset ratio 0.5),基线 30 Hz,加 Poisson 噪声;速度取猴 N 全部 69×16 trial 的平均钟形 speed profile,16 目标×50 重复共 800 trial。闭环 BCI 只有猴 N:双手约束,8 个目标(半径 6 mm)位于半径 8.5 cm 的虚拟圆上,1500 ms 内到达,中心保持和目标保持各 400–500 ms;每 session 平均 138 个 units(75 单单位+63 多单位)在线排序。校准用 assisted control:自动指令与解码意图按 α 混合,α 从 1 每 block 降 0.2,六个 block 后归零。每天跑两种解码器的配对实验并轮换顺序,六天累计每目标 154(OLE)、181(Direct Regression)、183(hANN)个 trial。hANN 的做法是:把辅助校准阶段拟合出的每个单位的 offset tuning 函数赋给输入层的"虚拟单位",用 16 个方向(含 8 个新方向)的仿真速度生成输入放电率来训练网络——训练只需 9 秒,单次预测 8 ms。
主要结果
先看模型错配。offset model 在最优时间滞后(中位数 90 ms,N;60 ms,C,在 −120 到 270 ms 范围内扫描)下解释了相当可观的方差,中位 R² 达 0.59(N)和 0.62(C)。更关键的是 offset ratio 的分布:中位数 0.57(N)和 0.41(C)——也就是说对典型 M1 单位而言,speed-offset 项对放电率调制的贡献与方向性调制同数量级,绝非可忽略的尾巴。三个示例单位展示了整个谱系:offset ratio −0.082 的单位是典型的方向神经元,preferred 与 anti-preferred 方向的调制正负对称;0.868 的单位则几乎纯粹是"速度计",16 个方向的放电曲线叠在一起只随速度起伏;0.370 的中间型最常见——preferred 附近 90° 内还有方向调制,anti-preferred 方向的曲线则又小又重叠。
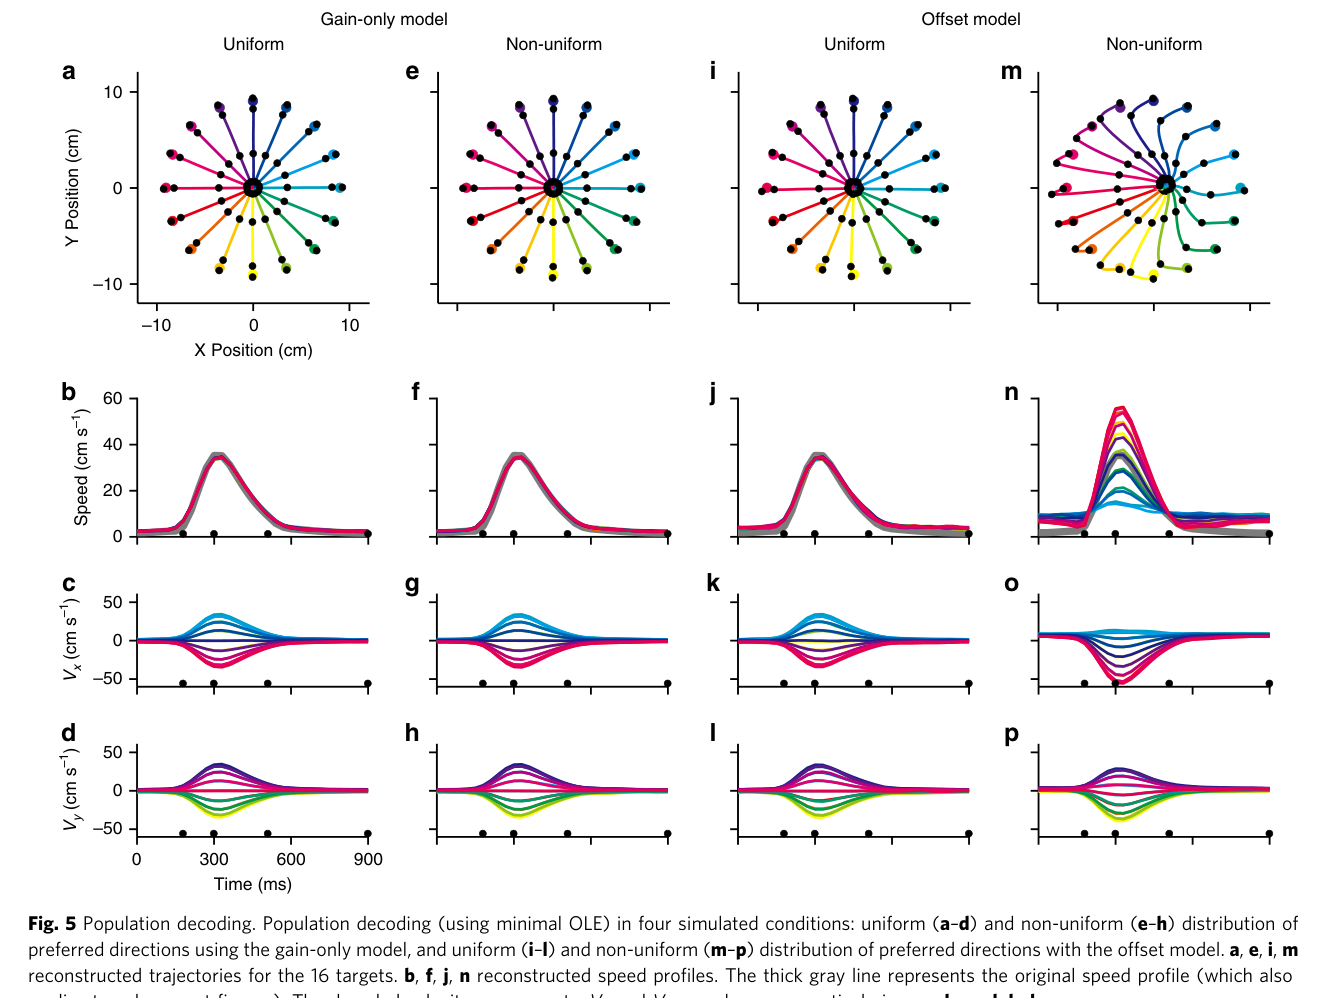
仿真把出错机制演示得清清楚楚。用 gain-only 模型生成的放电率,direction-only 回归几乎无损地复原生成过程(^y = 30.0 + 4.77·cos(θ−90.2°));换成 offset 模型,同样的回归把基线估成了 32.5 Hz 而不是真实的 30 Hz。这一个数字就是全部系统偏差的来源:归一化后所有方向的放电率在运动前后都变成负值,解码器在"应该静止"的时刻输出非零速度——这就是 BCI 用户熟悉的 drift。更隐蔽的是方向失真:offset 神经元在与其 PD 正交的方向上本应零贡献却全程贡献,在 anti-preferred 方向上本应镜像 PD 方向的调制却变成一条平线。这些偏差在 PD 均匀采样的群体里互相抵消,但在偏斜采样下集体爆发——OLE 解码出的轨迹向左 overshoot、速度幅度随方向系统性变化、Vx 分量在右侧目标欠调制而在左侧目标过调制。解析推导进一步显示:这种条件下群体的 speed-offset 系数 X 分量是 Y 分量的四倍,基线偏移也集中在 X 维。
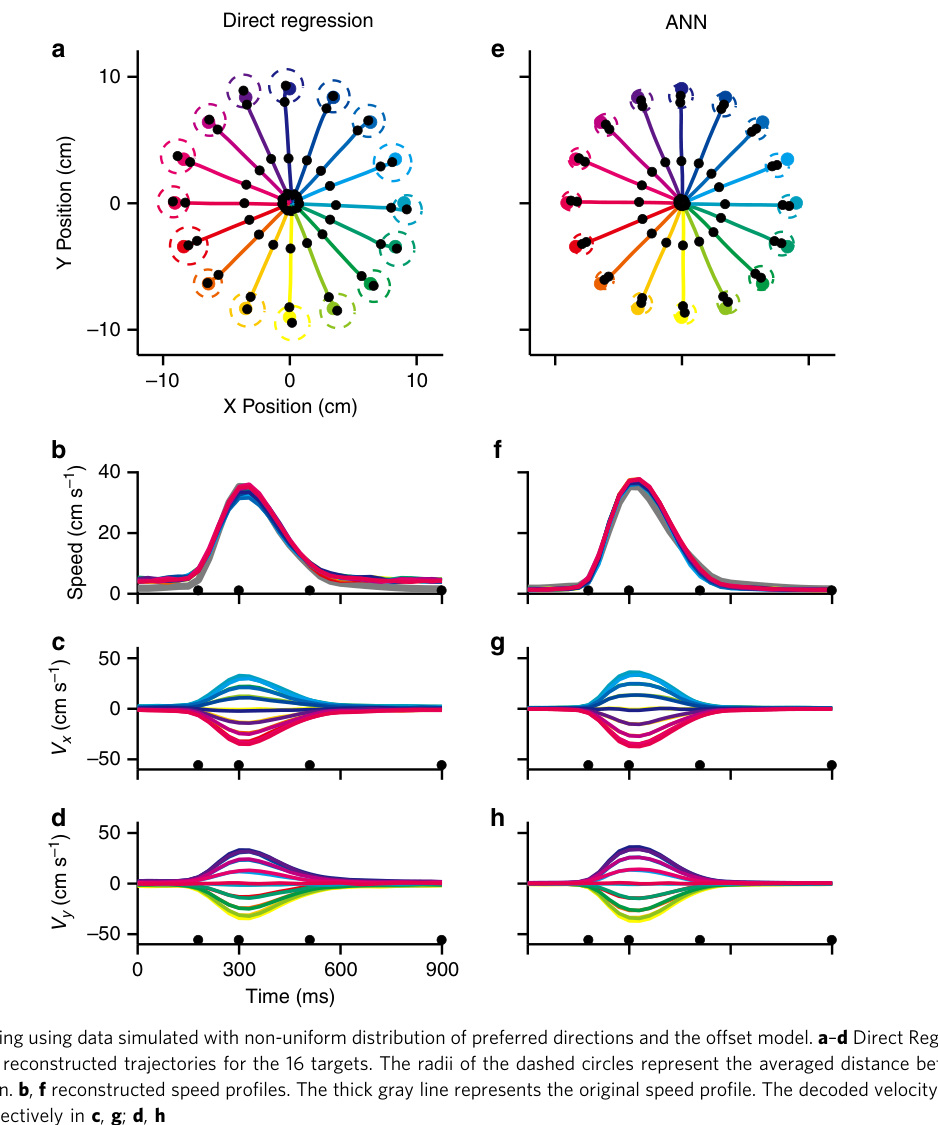
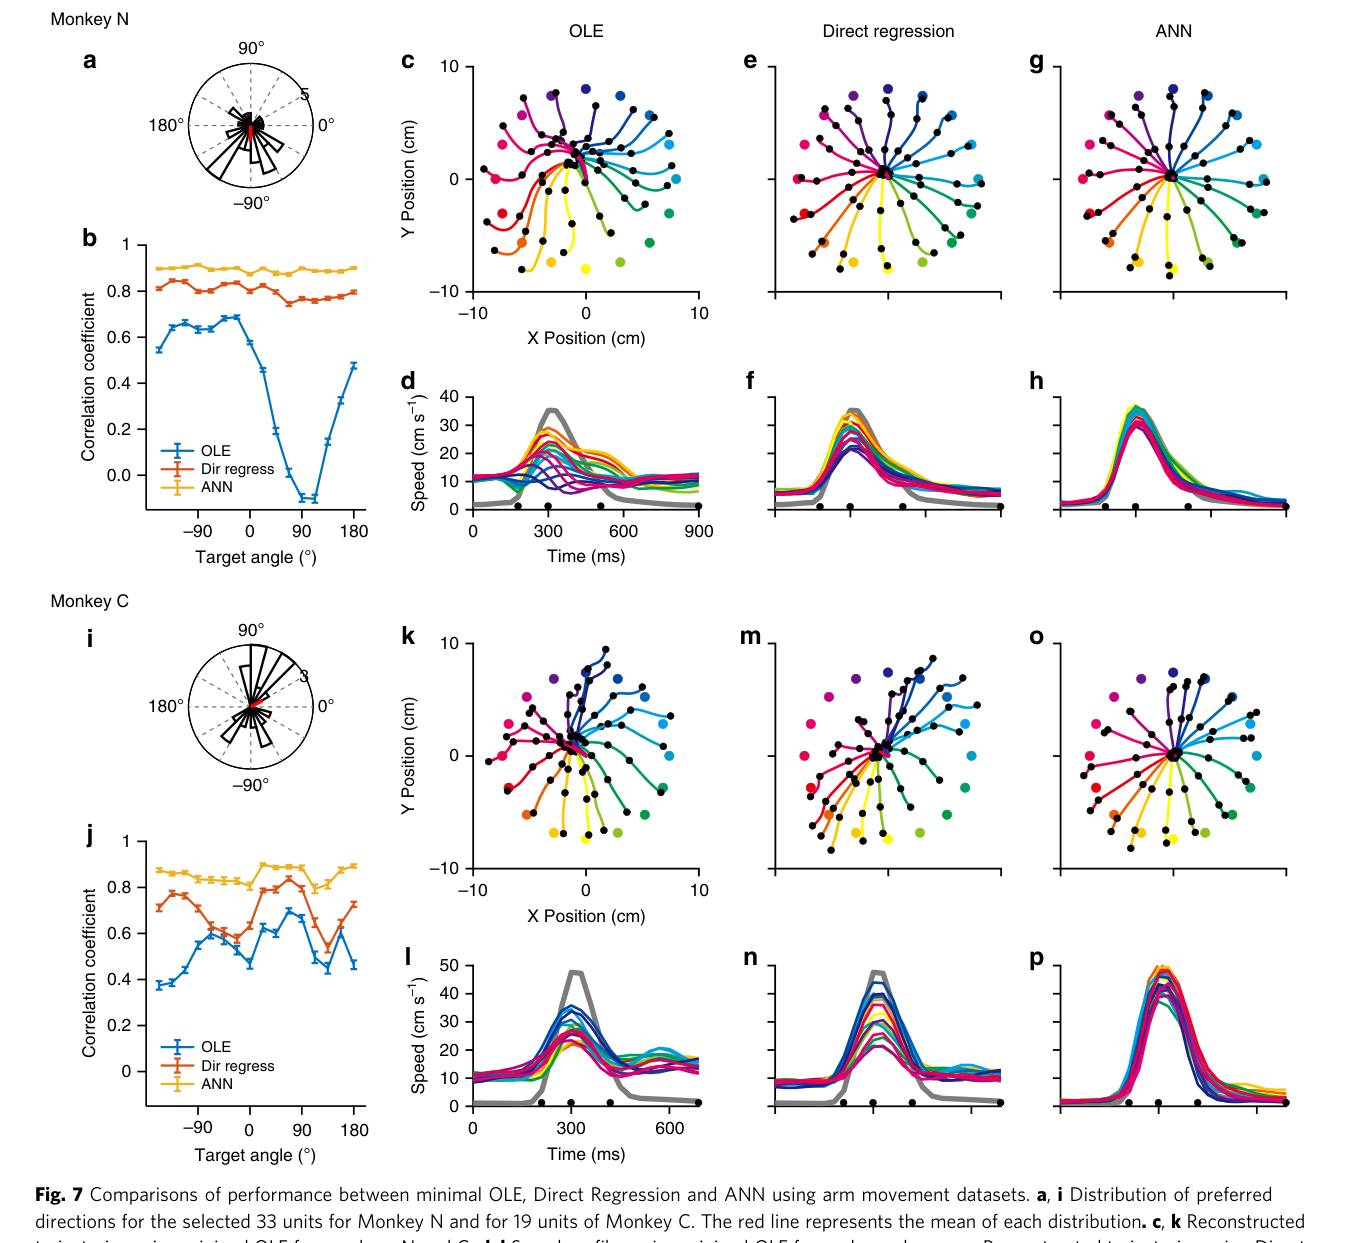
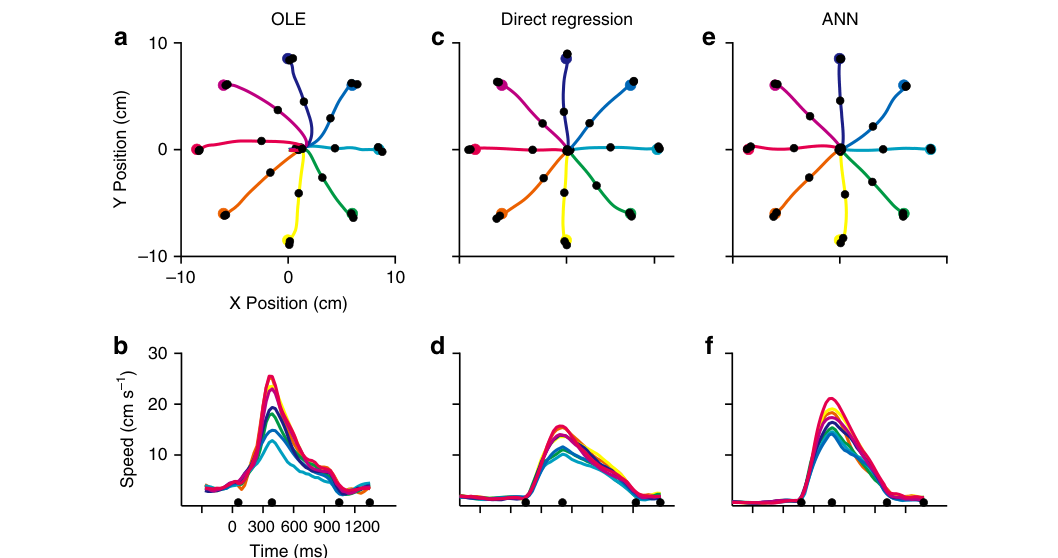
替代解码器改善了表现。在"偏斜 PD + offset 模型"这个最恶劣的仿真条件下,Direct Regression 和 ANN 都解出笔直的轨迹和方向一致的钟形速度曲线,终点散布中位数分别为 1.21 cm 和 0.80 cm(ANN 显著更小,n=16×50×10,p<0.001)。真实手臂数据(按 R²>0.03 筛出 33 个单位给 N、19 个给 C)复现了同样的排序:OLE 轨迹歪斜、速度幅度参差;Direct Regression 有改善;ANN 的速度相关系数达到 r=0.91(Vx)/0.89(Vy)(N)和 0.84/0.86(C),各方向的 vector field correlation 显著高于其他解码器(p<0.001,Bonferroni)。闭环 BCI 是最后的试金石:OLE 光标在运动开始前就明显漂移,猴子得额外发力反向"顶住"才能定住;Direct Regression 和 hANN 则既能快速移动又能在中心保持和目标保持时真正静止——中心保持期的平均运动速度 OLE>DR>hANN 两两显著(p<0.001),目标保持期同理,成功停在目标内的比例 DR 和 hANN 显著高于 OLE(第 1–4 天,chi-square p<0.001),轨迹曲率也更小。值得一提的是 OLE 的中心保持时长被人为缩短、校准参考速度被调低到 80% 来维持猴子的积极性——这些设置有助于维持实验可行性,但也意味着不同条件并非完全等同,比较时应一并考虑。
逐图解读
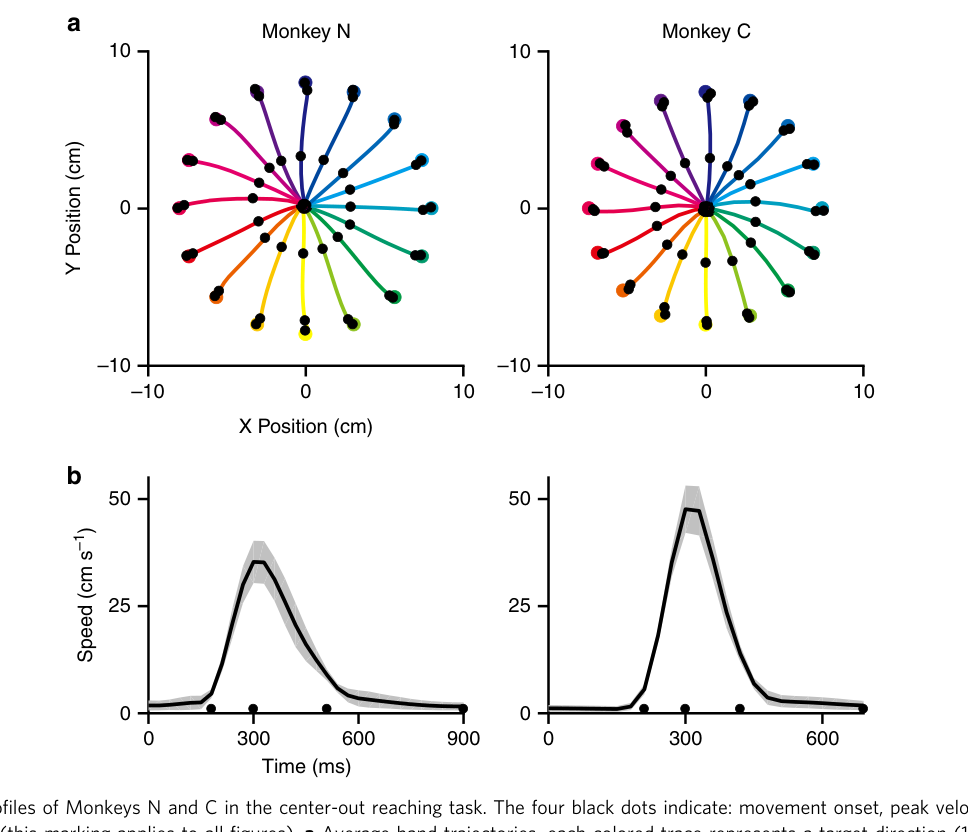
来源:原文 Fig. 1,PDF 第 3 页。
图 1 · 两只猴的 center-out 运动学基线。 (a) 16 个方向的平均手轨迹,笔直、放射状,颜色编码沿用全文;(b) 全方向汇总的 speed profile,黑线为平均、灰色区域为标准差(N:69×16 trial;C:47×16)。四个黑点标记运动起始、峰值速度、运动结束、hold off——这套地标也是全文时间归一化的锚点。峰值速度 N 为 35.3±4.93 cm/s、C 为 47.6±5.51 cm/s,标准钟形曲线。这张图的作用是立好"应该被解出什么"的参照系:后面所有解码器的输出都要和这里的直线与钟形对照。
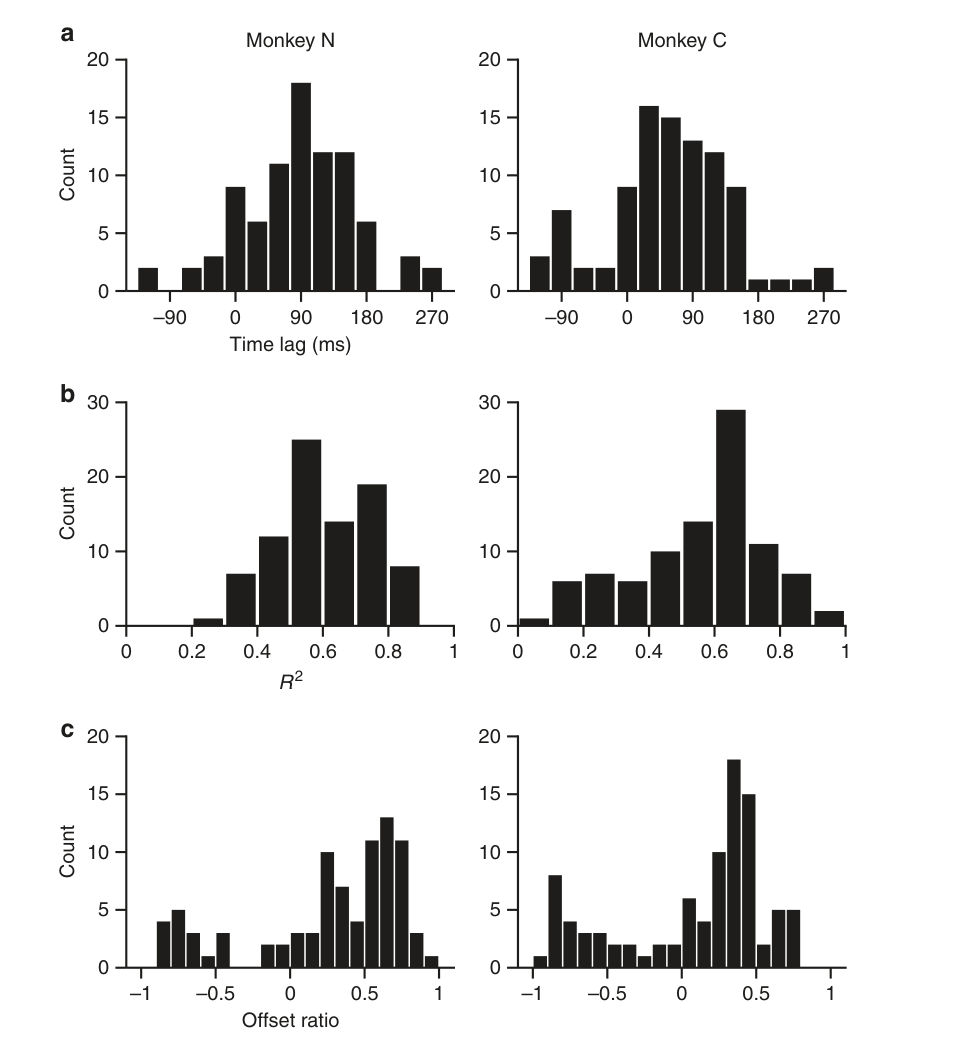
来源:原文 Fig. 2,PDF 第 4 页。
图 2 · 编码模型的回归结果:offset 项真实且不小。 左右两列分别是猴 N(86 units)和猴 C(93 units)。(a) 最优时间滞后直方图,中位 90 ms(N)/60 ms(C)——皮层领先运动约一两个 bin;(b) offset model 的最大 R²,中位 0.59/0.62,说明这个模型真的抓住了放电率的大头;(c) 是全文的立论依据:offset ratio 直方图,中位 0.57/0.41,分布主体落在中间区域。读这张图要抓住一点:如果 speed-offset 只是少数单位的怪癖,后面所有解码问题都不会出现;正是它遍布群体,才让 direction-only 解码器的系统误差无法靠平均消掉。
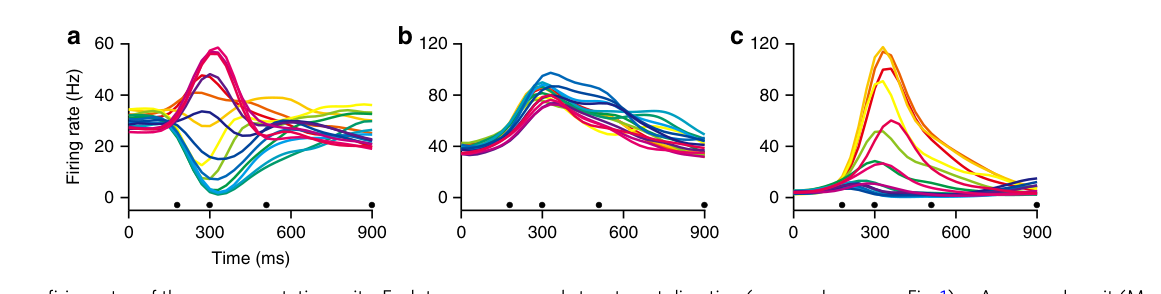
来源:原文 Fig. 3,PDF 第 4 页。
图 3 · 三个代表性单位:从方向神经元到速度计。 每条轨迹是一个目标方向的平均放电率,配色同图 1。(a) 单位 89-1(offset ratio −0.082):经典的方向调谐,preferred 方向升高、anti-preferred 压低,正负对称;(b) 单位 32-2(ratio 0.868):16 条曲线几乎重合,只随速度同步起伏——纯"速度计",方向信息趋近于零;(c) 单位 55-1(ratio 0.370):中间型的典型样貌,PD±90° 内尚有方向调制,反向的曲线又小又挤在一起。对照图 2c 的直方图,大多数单位其实长 (c) 这样——速度和方向绞在一起,这正是线性求逆解不开的死结的细胞学版本。
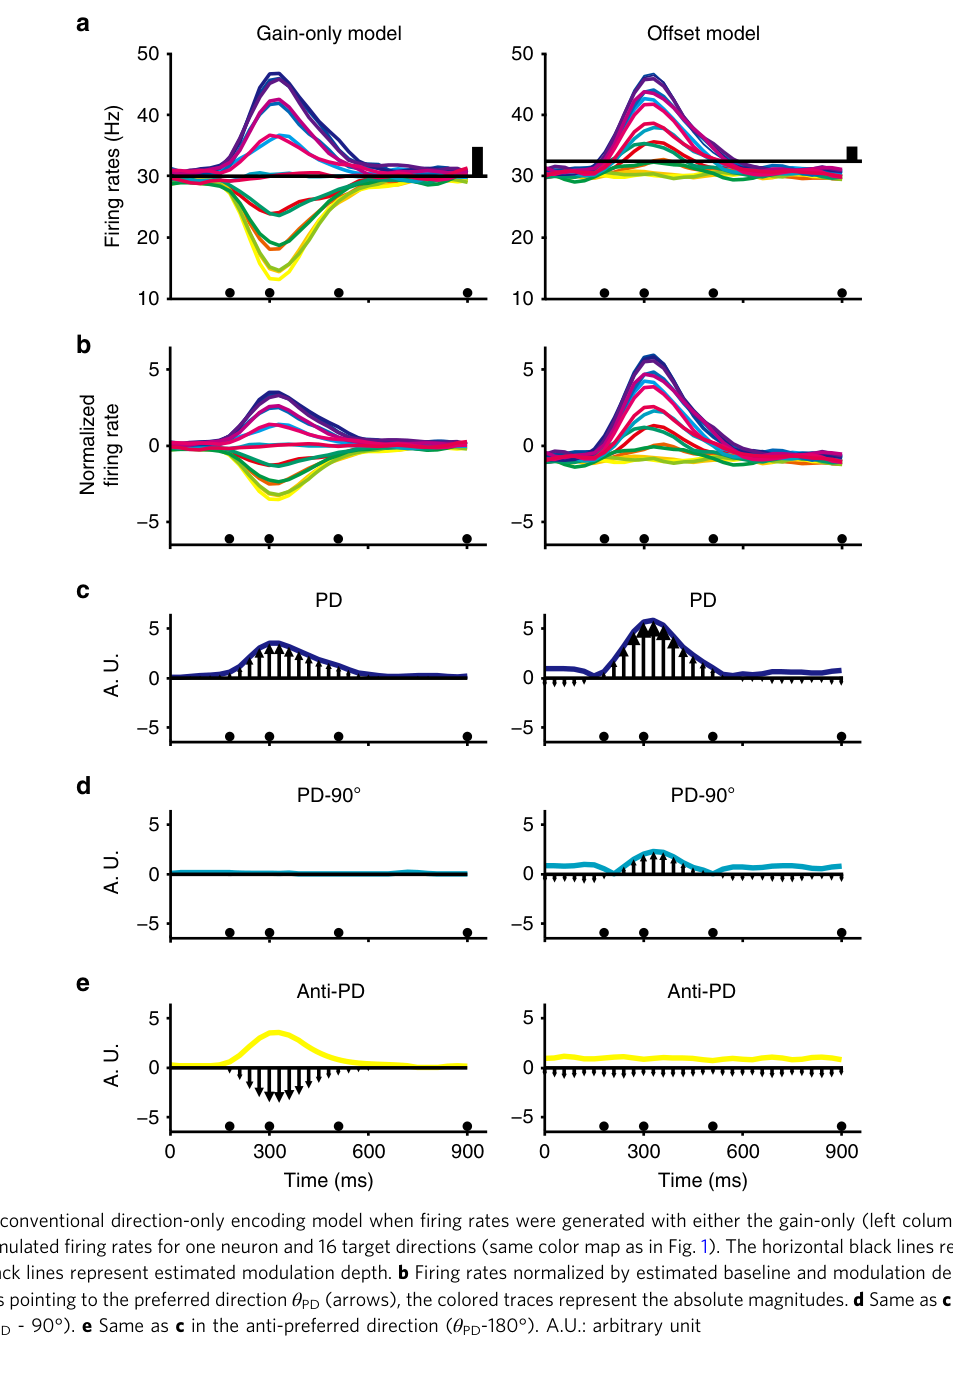
来源:原文 Fig. 4,PDF 第 5 页。
图 4 · 机制图:direction-only 归一化在 offset 编码下如何出错。 左列 gain-only 生成,右列 offset 模型生成(PD=90°)。(a) 16 方向的模拟放电率:左列关于 30 Hz 基线对称,右列不对称且基线被错估为 32.5 Hz(黑横线);(b) 归一化放电率:左列运动前后归零,右列在运动前后出现负值;(c) 沿 PD 方向的单位贡献向量长度:左列完美复刻 speed profile,右列运动前后是负值(指向 anti-PD);(d) PD+90° 正交方向:左列平坦(正确——不该有贡献),右列全程非零;(e) anti-PD 方向:左列是倒置的 speed profile(负向量,同样正确),右列一条平线——速度信息直接丢失。这张图值得反复看:drift、正交方向污染、反向失明三种症状全部从一个被错估的 b0 推出来,是全文最精彩的一步推理。
来源:原文 Fig. 5,PDF 第 6 页。
图 5 · 群体层面:偏斜的 PD 采样让 offset 误差现形。 2×2 设计:PD 均匀/偏斜 × gain-only/offset 模型,每列一个条件的四联图(轨迹、速度、Vx、Vy),全部用 minimal OLE 解码。前三列(均匀+gain-only、偏斜+gain-only、均匀+offset)都解得干净笔直;第四列(m–p,偏斜+offset)轨迹向左 overshoot、速度幅度随方向忽大忽小、Vx 在右侧目标欠调制左侧过调制。这张图论证的是"何时爆发":offset 引入的误差本可以在群体里互相抵消,但本文真实记录中的 PD 采样明显偏斜(对照图 7a 的真实 PD 分布),所以第四列更接近本文所观察的偏斜采样情况。灰色粗线是真实 speed profile,供对照。
来源:原文 Fig. 6,PDF 第 7 页。
图 6 · Direct Regression 与 ANN 在偏斜采样仿真中的表现。 与图 5m–p 完全相同的仿真数据,换解码器。(a–d) Direct Regression:轨迹笔直、速度钟形且方向间一致;(e–h) ANN:同样干净,且终点散布(虚线圆半径)更小——中位 0.80 cm 对 1.21 cm。注意两个解码器都没改数据、没改编码假设,只是绕开了"先拟合编码模型再求逆"这一步:Direct Regression 直接从群体放电率最小二乘回归到速度,ANN 则用一层 tanh 隐单元(10 个)学出非线性映射。图 5 与图 6 放在一起就是全文的因果论证:同一批模拟放电率下,解码模型的选择会影响重建偏差。
来源:原文 Fig. 7,PDF 第 9 页。
图 7 · 真实手臂数据的离线解码三方对比。 (a, i) 入选单位的 PD 分布(N 33 个、C 19 个,红线为均值方向)——注意两群 PD 都明显偏斜,正是图 5 第四列的现实条件。每只猴对应一组轨迹和速度曲线,三种解码器按列排列:OLE(c–d, k–l)轨迹歪斜、速度幅度方向依赖;Direct Regression(e–f, m–n)有所改善;ANN(g–h, o–p)轨迹和速度都最干净。(b, j) 按目标方向统计的解码-真实速度相关系数,ANN 在几乎所有方向上显著优于 OLE(p<0.001)。十折交叉验证重复十次。这张图把仿真结论搬到了真实数据上:编码模型的系统偏差不是仿真的人工产物,真实神经记录下也需要考虑模型错配与采样偏差。
来源:原文 Fig. 8,PDF 第 10 页。
图 8 · 闭环 BCI:闭环控制中的漂移及改善。 从左至右三列分别是 variance-only OLE(第 4 天)、Direct Regression(第 6 天)、hANN(第 6 天)的平均轨迹与速度曲线。(a) OLE 的轨迹还没出发就向外漂,速度曲线在运动前后离零很远;(c) Direct Regression 明显收敛;(e, f) hANN 的中心保持期速度更接近零,到达后也较快回到零附近、运动段是自然的钟形。图注同时说明:OLE 条件的中心保持时长被缩短了(为了维持成功率)、速度做了对齐重采样但幅值未缩放——这些条件差异需要纳入闭环性能比较的解释。速度曲线的幅值没缩放这一点很重要,有助于比较各解码器速度输出的实际幅值。
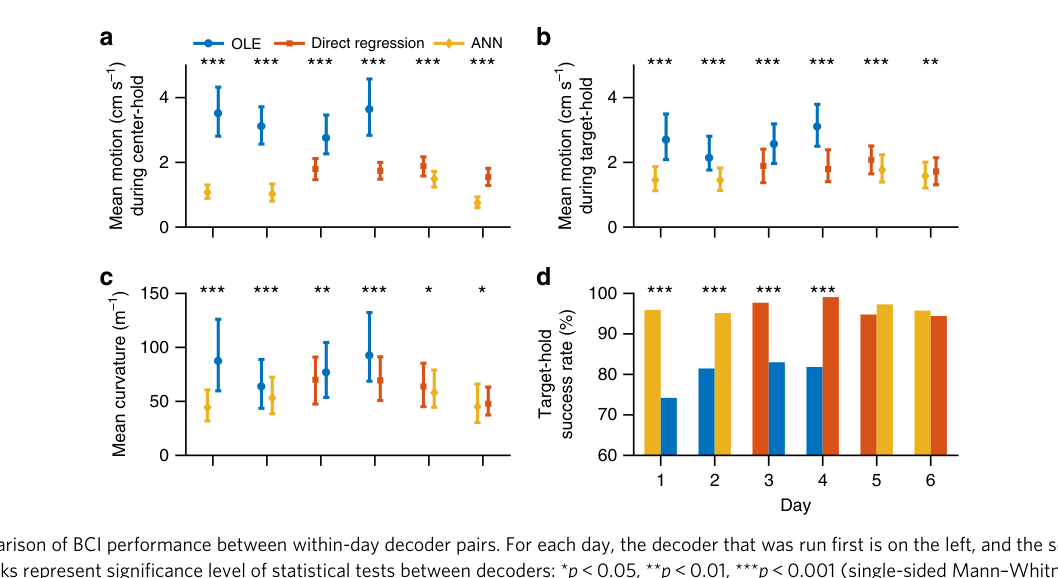
来源:原文 Fig. 9,PDF 第 10 页。
图 9 · 六天逐日配对对比:新解码器的优势稳定存在。 每天跑一对解码器(顺序轮换),四项指标:(a) 中心保持期平均运动速度——drift 的直接量化,OLE>Direct Regression>hANN 两两显著;(b) 目标保持期同理;(c) 轨迹平均曲率,DR 和 hANN 显著更直(第 1–4 天 p<0.01),hANN 在第 5–6 天还略胜 DR(p<0.05);(d) 成功停在目标内的 trial 比例,DR 和 hANN 显著高于 OLE(p<0.001),但 DR 与 hANN 之间第 5–6 天已无显著差异。读这组图要留意实验设计的巧思:同日配对+顺序轮换控制了学习状态的漂移,四项指标全都指向同一结论——offset 感知的解码器让"停住"从一门苦役变成了自然而然的事。
讨论与解读边界
本文将一个具体的解码失效与编码模型错配联系起来:速度不仅调节方向性响应的幅度,也可能贡献与方向无关的加性项。仿真中的均匀与偏斜采样对照说明,偏差是否在群体读出中抵消,取决于采样和解码权重。不能将这一结果扩展为所有线性解码器或所有 Kalman 滤波器必然失败。
闭环验证是论文的重要部分,但仅来自一只猴、六天实验;部分解码器的保持时间和参考速度设置也有调整,应连同结果报告。直接回归和 hANN 的优势适用于本文所测任务,不宜写成“彻底消除漂移”或首次实现稳定 BCI。由刻板中心外向伸手推广到任意速度、曲线路径和长期使用,仍需额外验证。
思考问题
- 若测试速度变化与方向变化相互独立的轨迹,hANN 对未见运动的优势是否仍然存在?
- 在相同保持时长、校准数据量和参考速度下比较各解码器,性能差异会怎样变化?