D08 · Neural coding of intended and executed grasp force in macaque areas AIP, F5, and M1
Intveld, R.W., Dann, B., Michaels, J.A., & Scherberger, H. (2018). Scientific Reports, 8, 17985. doi:10.1038/s41598-018-35488-z
AIP、F5和M1群体都包含抓握力相关信息;运动前预期力信息在F5最为明显。群体分解可区分抓握类型、力和条件共有的时间变化。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
完成抓握需要选择握法及用力水平。本文检验AIP、F5和M1中力相关活动的出现时刻,以及它与握法和肌肉活动的关系。
研究思路
延迟抓握任务交叉两种握法和三档提示力,结合单细胞分析、dPCA与EMG比较。提示和保持阶段有助于区分意向与执行相关成分,但可解码的力信息不能直接等同于独立的力命令通路。
方法
两只恒河猴:B(雄性,13.5 kg,左手操作,右半球埋阵列)和 S(雌性,10.1 kg,右手操作,左半球)。每个目标区各植入 2 个 32 通道 FMA,单 session 同步记录 128 通道:B 记了 11 个 session(平均 639.8 trial/session,正确率 95%),S 记了 5 个(476.4 trial,93%)。B 的通道在不同 session 里组合覆盖 AIP+F5(7 个 session)、AIP+M1(2 个)、F5+M1(1 个)、三区同记(1 个),所以 M1 数据只来自 B。平均每 session 隔出的单元数:B 的 AIP 29.1±5.6、F5 46.3±9.7、M1 51.7±7.1;S 的 AIP 67.0±12.5、F5 63.2±10.5。做群体分析的 best-channel set:AIP B 91 个 / S 112 个单元,F5 B 126 / S 93,M1 B 87。任务流程:手按 rest 键并注视 400–500 ms,cue 800 ms(照亮把手,cue 在左指示 whole-hand grip、在右指示 precision grip,灰条上白框的高低指示 0–5 / 5–9 / 9–12 N 三档力),熄灯后 memory 500–700 ms,GO(注视点闪烁)后猴子在黑暗中伸手抓握,touch 后力反馈滑块出现,把力拉进白框保持 1 s,然后 reward。力由把手内气压变化测量,precision grip 靠双触摸传感器、whole-hand 靠红外对射判定。表面 EMG 记 FDS 和 EDC 两块前臂肌(B 的 2 个 session)。统计上,单神经元调谐用 cluster-based permutation test(10 ms 步进的 two-way ANOVA,1000 次 shuffle,α=0.01),群体层面用 dPCA(Kobak 2016),390 个 10 ms 时间点,算前 30 个成分。
主要结果
行为层面先确认任务成立。低力条件在 touch 后 100 ms 内就与中、高力条件分开(Tukey-Kramer p<0.001),而中、高力之间早期没有差异(whole-hand p=0.77,precision p=0.99),要到 touch 150 ms 之后才分离;EMG 随力档单调升高,GO 之前 EMG 未见明显变化。这个模式说明低力是提前计划好的"省力策略",中高力的区分则可能部分依赖在线反馈——这为后面神经数据里同样的"低力先分离"提供后续分析的依据。
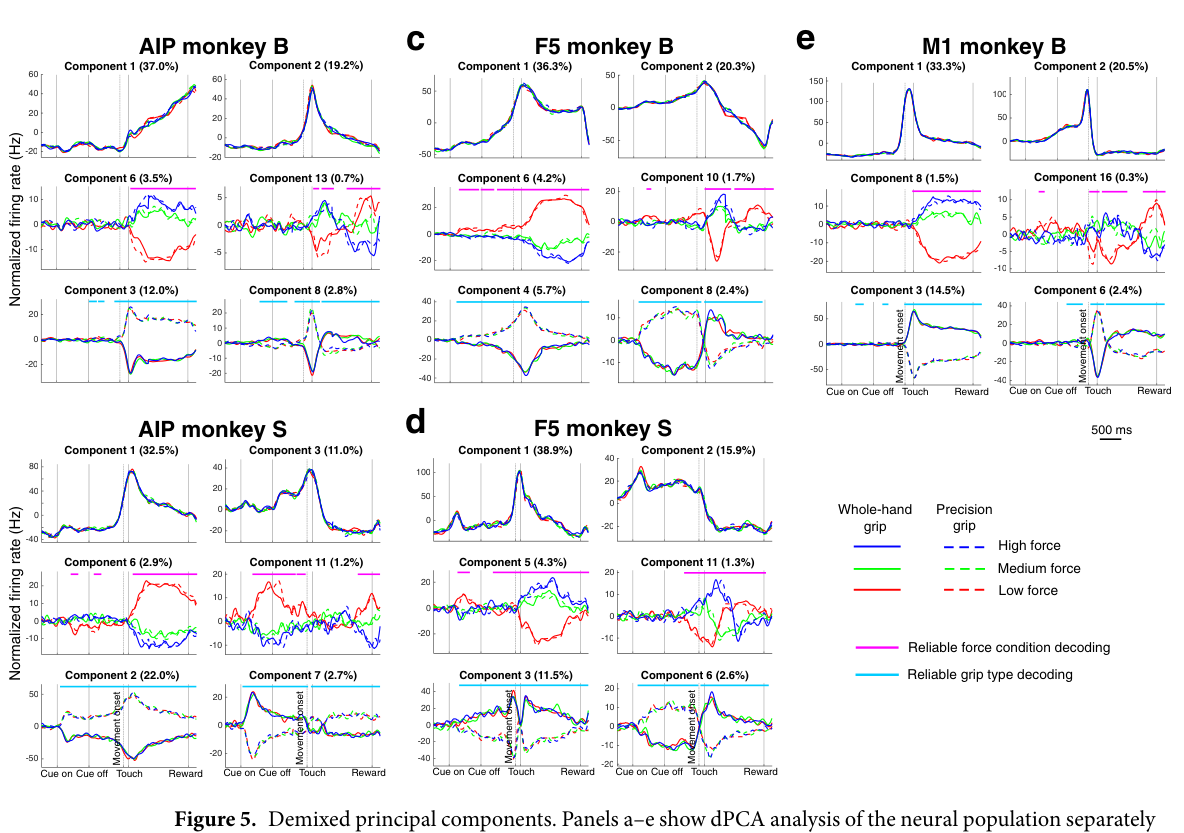
三区都编码力,这是主要结果之一:AIP 的 best-channel set 里 B 有 49/91、S 有 82/112 个单元在某段时间 force-tuned,F5 是 85/126(B)和 81/93(S),M1 是 60/87——作者将 AIP 的力调谐作为本文的新发现,比例与 F5、M1 同量级。时间结构更有意思:hold 期力调谐单元的比例 AIP 约 30%、F5 40%、M1 41%,三区相当;但到了运动前的 memory 期,F5 的力调谐比例从 8% 爬到 24%(B)、从 18% 爬到 27%(S),AIP 在 B 只有 3→6%,M1 的峰值也只有 10%。dPCA 的 pseudo-single-trial 解码给出同样结论:运动开始前能可靠解出力条件的,只有两只猴的 F5 和 S 的 AIP。换句话说,executed force 三区都有,intended force 主要在 F5。
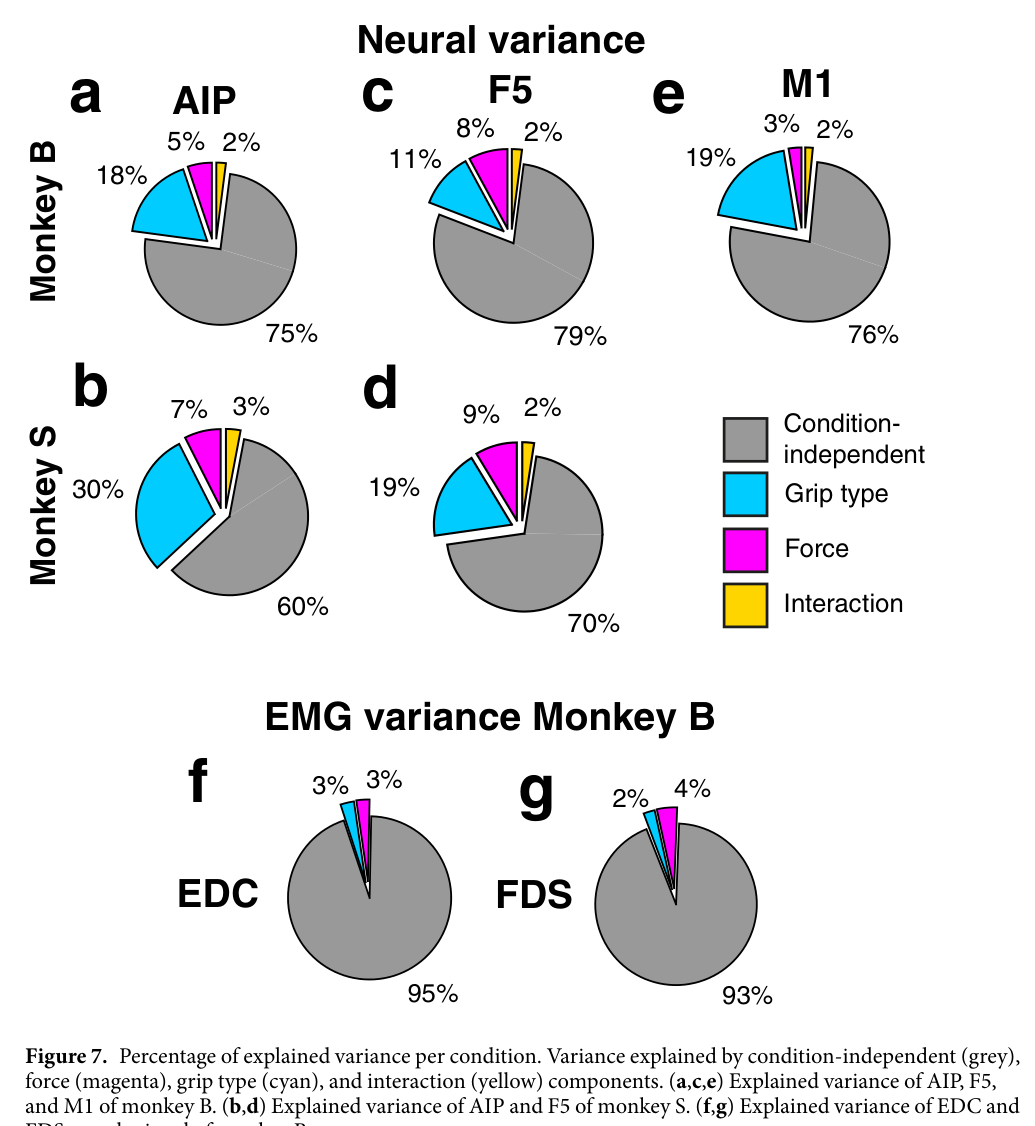
dPCA 的方差分解给这些信息称了重量。condition-independent 成分占大头(各区 60–79%,对应 EMG 的 93–95%),grip type 占 11–29%(EMG 只有 2–3%),force 占 3–9%(F5 最高 8–9%,AIP 5–7%,M1 3%),交互作用只有 0–3%(EMG 不到 0.5%)。两个读数值得停下来看:一是神经群体里 force 的方差占比与 EMG 里力对肌肉活动的方差占比(3–4%)几乎一样,各自归一化后的方差占比有差异,但不能据此估计信息传输量、放大量或直通输出程度;二是交互作用占比低,grip type 和 force 基本可以分开提取,和 Hendrix 2009 在 PMd/M1 的结论对得上。
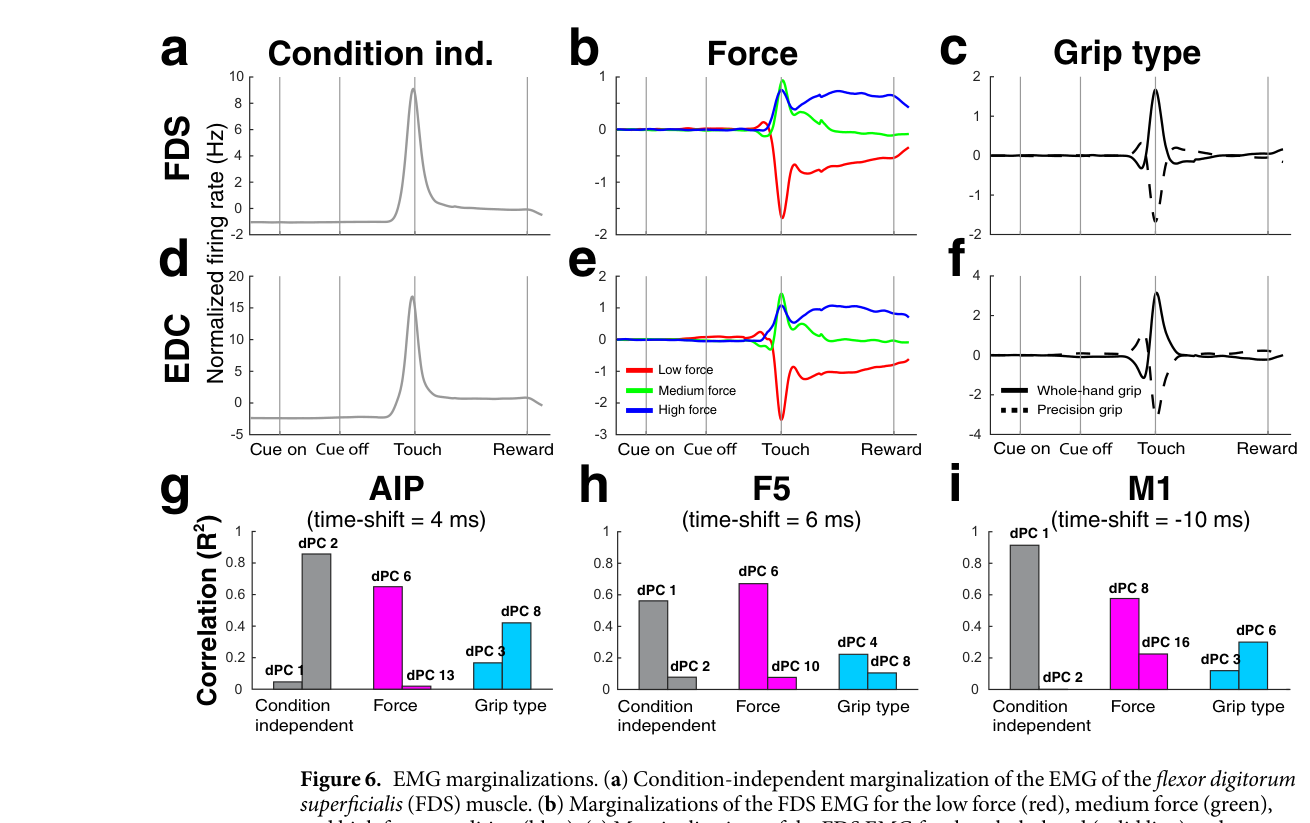
接下来分析神经-肌肉对应。把 EMG 也按同样逻辑做 marginalization 分解,再与 dPC 相关:condition-independent 成分的平方相关指标(R²)较高(AIP 0.86、F5 0.56、M1 0.91),force 成分次之(0.65、0.67、0.58),grip type 最低(0.42、0.22、0.30)。时间平移分析显示 M1 的神经信号平均领先 EMG 10 ms,AIP 和 F5 反而滞后 4–6 ms——作者谨慎地解读为 M1 偏 feedforward、AIP/F5 偏 feedback,但也承认这几个毫秒不足以做因果结论。尤其有意思的是,这种"一部分潜变量像肌肉、一部分不像"的结构在单神经元 PSTH 中不易直接辨认,只有到群体层面才浮现,与 Gallego、Russo 当时在 M1 的发现互相印证。
逐图解读
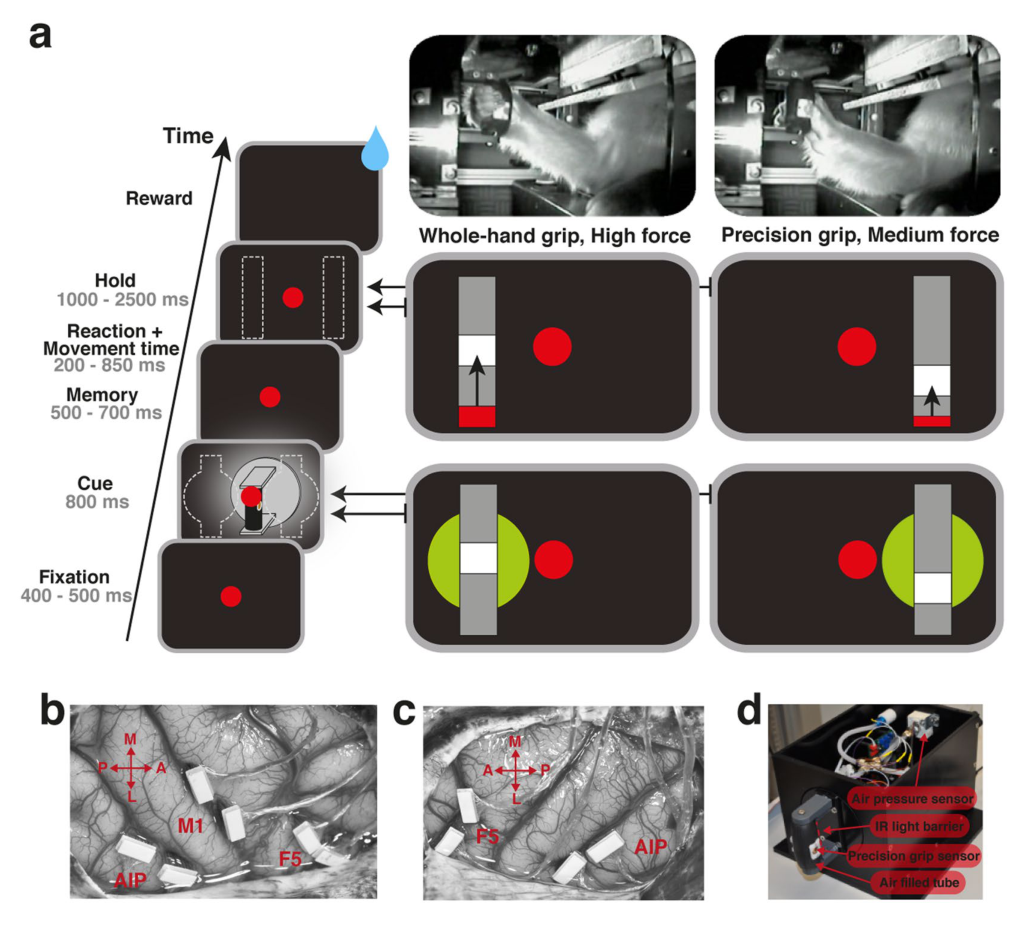
来源:原文 Fig. 1,PDF 第 2 页。
图 1 · 任务范式与记录位置。 全文的设计图。左边一列是各 epoch 屏幕上的画面:cue 期绿盘加灰条,白框在条上的位置指示力档;hold 期出现红色滑块做在线力反馈。上方的照片是 S 做 whole-hand 和 precision grip 的实拍。(b) B 在右半球同时埋了 AIP、M1、F5 三个区的阵列,(c) S 在左半球只有 F5 和 AIP——这个不对称决定了 M1 数据只来自 B 猴,也给后文 AIP 结果的半球差异讨论提供依据。(d) 力传感把手的内部结构,靠管内气压变化测力。
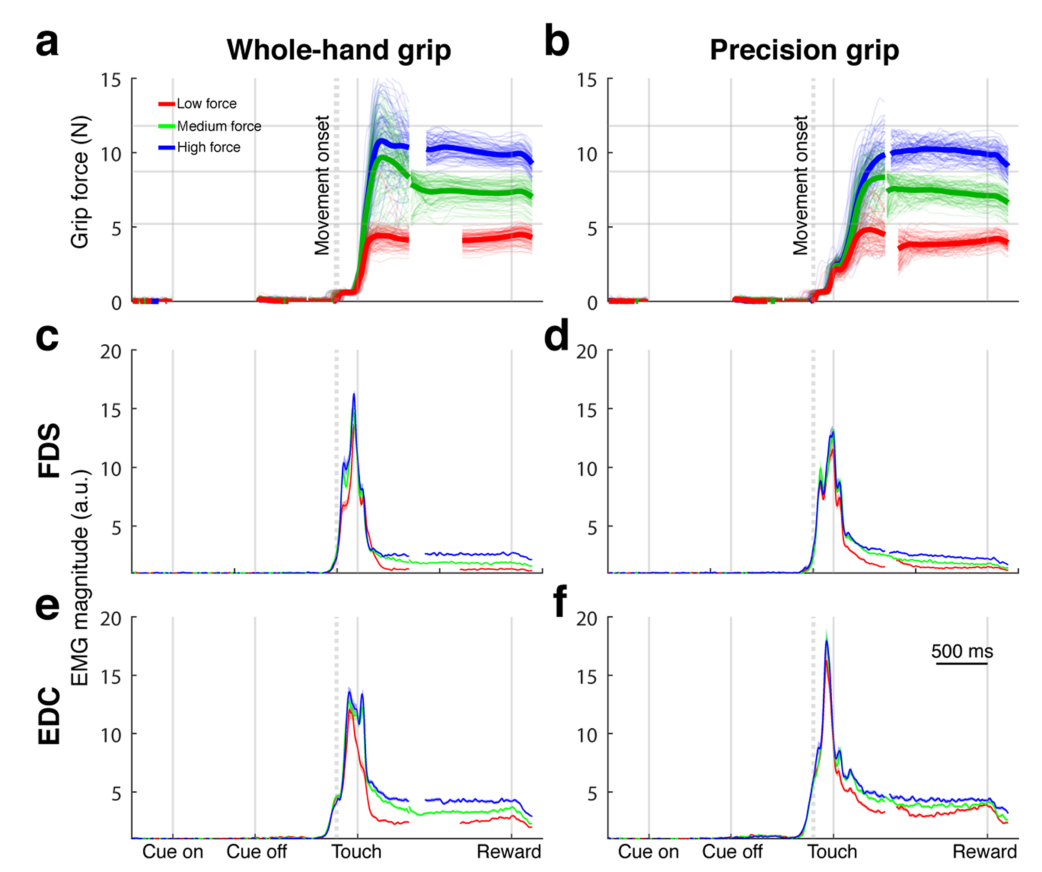
来源:原文 Fig. 2,PDF 第 4 页。
图 2 · 力轨迹与 EMG。 单个 session(B,447 trial)的行为底账。透明细线是单 trial 的力轨迹,粗线是条件平均,灰色横线是 5、9、12 N 的力档边界。最该看的是 touch 后 100 ms 内红色(低力)与绿、蓝的分离,而绿蓝之间要再等 150 ms 才分家——低力在接触早期已可区分,支持预先设定的贡献,中高力较晚分离,与在线调整的可能贡献相容。下面四张是 FDS/EDC 的 EMG:随力单调升高,且 GO 之前没有抬升,减弱了所测肌肉提前发力的解释。
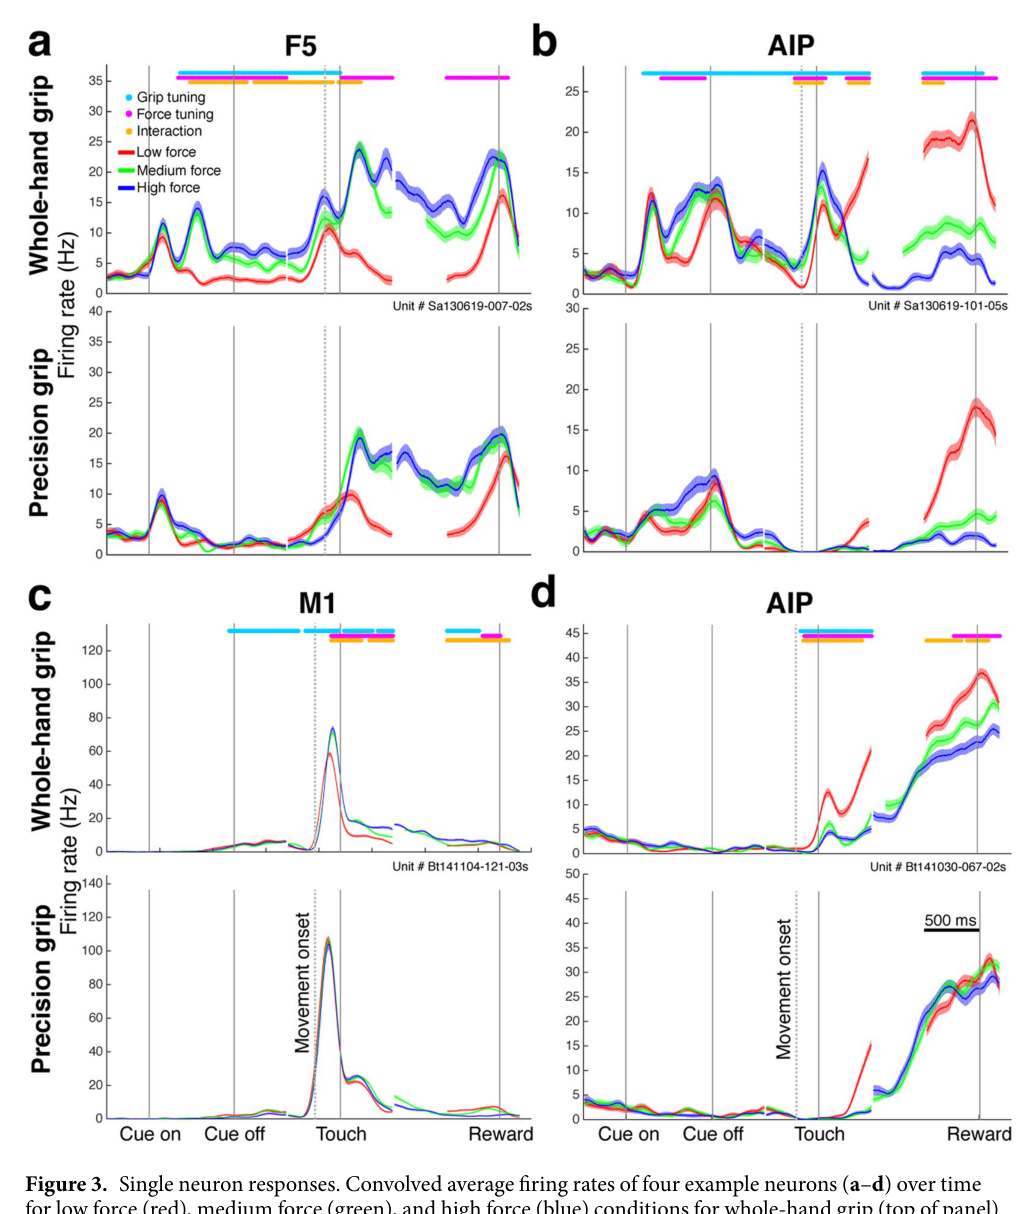
来源:原文 Fig. 3,PDF 第 5 页。
图 3 · 四个示例神经元。 单神经元层面的"乱象展览":每格上排 whole-hand、下排 precision,红绿蓝是三档力,顶部彩色横线标出 cluster-based 检验显著的时段(cyan grip、magenta force、yellow 交互)。(a) 是 S 的 F5 单元,在 cue 和 memory 期就有力调谐——intended force 的细胞学证据;(d) 是 B 的 AIP 单元,低力条件放电反而最高。结合图 2 里"高力总是伴随更强 EMG",这类低力偏好单元说明力的群体编码绝不是"放电随力单调上升"那么简单。
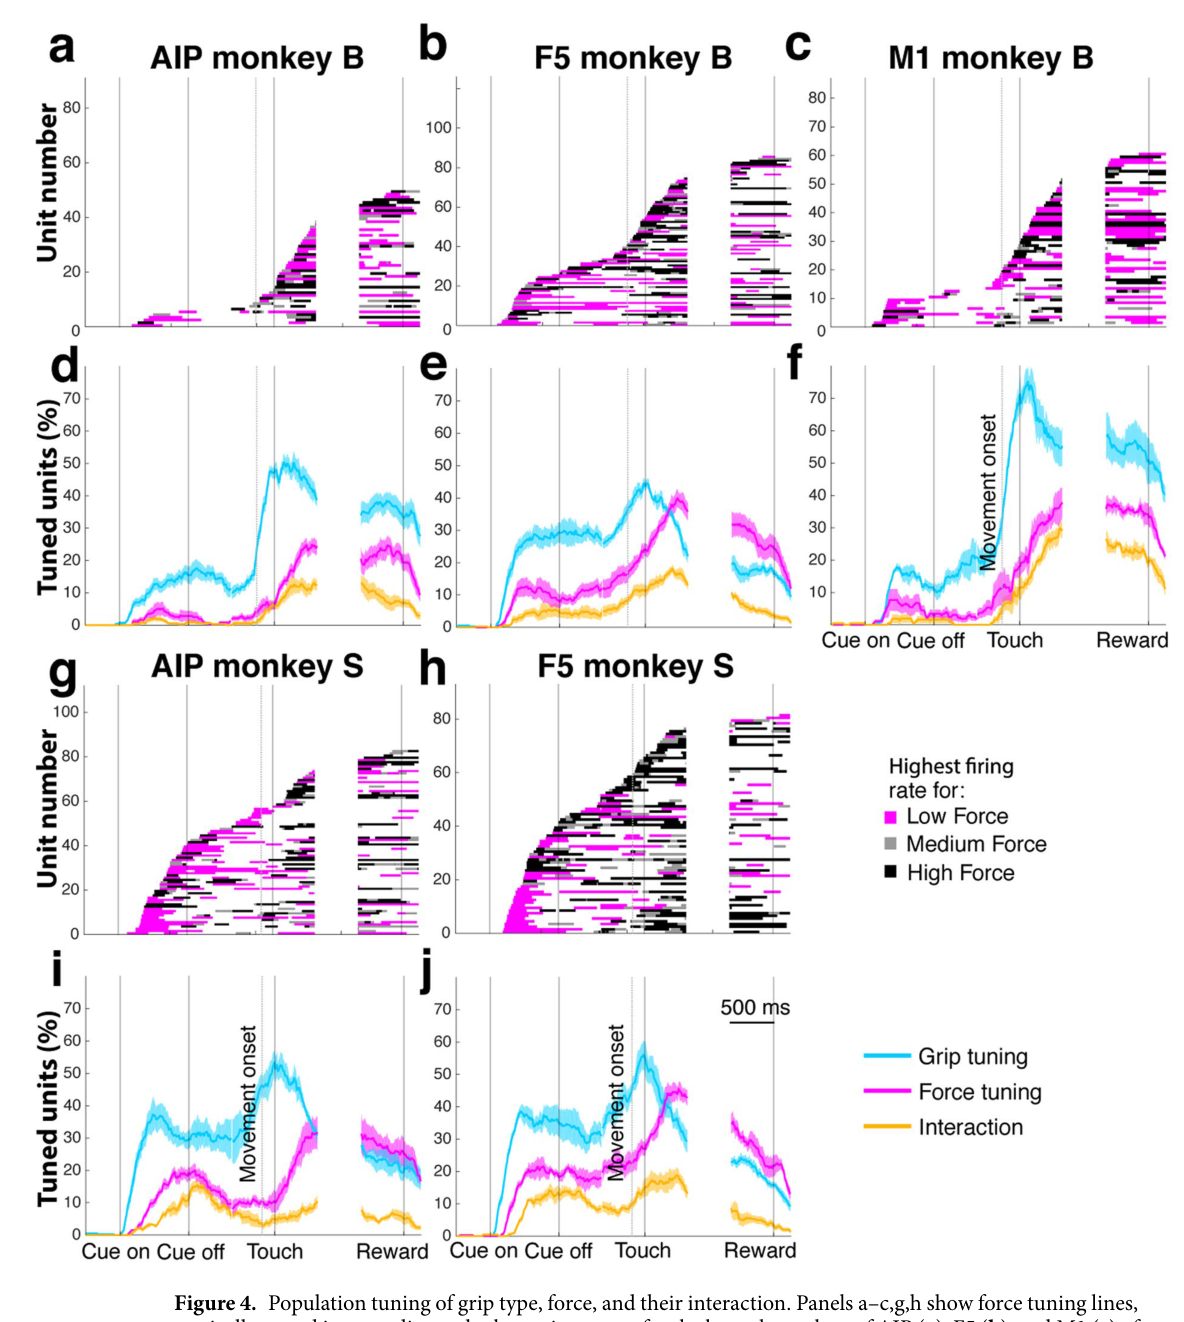
来源:原文 Fig. 4,PDF 第 6 页。
图 4 · 群体调谐的时间结构。 上排(a–c, g, h)是每个单元的力调谐时段,按起始时间排序,线的颜色标放电最高的力档(magenta 低、grey 中、black 高)——三种颜色在每个区都成片出现,低力偏好不是个别现象。下排(d–f, i, j)是逐时刻的调谐单元百分比:grip(cyan)的陡升先于 force(magenta),毕竟手得先塑形再施力;F5 在 memory 期的力调谐爬坡(8→24%、18→27%)明显高于 AIP;M1 的交互作用(yellow)在 hold 期最强、运动前几乎为零,说明 M1 的力编码比 AIP/F5 更依赖 grip type。
来源:原文 Fig. 5,PDF 第 8 页。
图 5 · dPCA 主成分。 每个区取 condition-independent、force、grip type 各自最大的两个 dPC 画时间过程(红绿蓝是三档力,实线 whole-hand、虚线 precision),第二、三行顶部的 magenta/cyan 线是 pseudo-single-trial 解码显著的时段。各数据集最大 dPC 均为 condition-independent(32–39% 方差)。除 S 的 AIP 外,第二大成分也为 condition-independent,两者合计约 53–57%;S 的 AIP 第二大成分则与 grip type 有关。读图要点:force 成分的解码线在运动前只出现在 F5(两猴)和 S 的 AIP;grip 的分离在 touch 时刻最大、force 的分离在 hold 中段最大,与"先塑形、后施力"的任务结构严丝合缝;低力先分、中高力后分的模式在 dPC 里也复现了。
来源:原文 Fig. 6,PDF 第 9 页。
图 6 · EMG marginalization 与 dPC 的相关。 (a–f) 把 FDS/EDC 的 EMG 按同样逻辑分解成 condition-independent、force、grip 三种 marginalization;(g–i) 是它们与各区前两个 dPC 的 R²,标注的 time-shift 是让相关最大的平移量(M1 −10 ms、AIP +4 ms、F5 +6 ms)。AIP 这里用的是第二大 dPC(R²=0.86),因为最大那个和 EMG 几乎不相关(0.05)——dPC 的方差排序和"功能重要性"并不等同,这是个值得记住的细节。
来源:原文 Fig. 7,PDF 第 10 页。
图 7 · 方差分解汇总。 每个区(和每块肌肉)一张饼:灰 condition-independent、magenta force、cyan grip type、yellow 交互。这张图适合横着读:force 这一色在 AIP、F5、M1 和两块肌肉里几乎一样薄(3–9% 对 3–4%),grip type 却是"神经厚、肌肉薄"(11–29% 对 2–3%),condition-independent 则是"神经适中、肌肉绝对主导"(60–79% 对 93–95%)。一句话:这些是不同信号内部的方差分配,不能直接解释为跨脑区和肌肉的信息传输比例。
讨论与解读边界
两个抓握类型与三个力水平的设计帮助区分手形与用力,准备期活动和所测肌电的差异支持运动前存在力相关表征。但准备期信号也可能包含指令、工作记忆或预期反馈,不能只凭可解码性确定其是下行运动命令。
M1数据仅来自一只猴,EMG也仅采样两块肌肉;脑区比较及神经—肌肉时差需结合这一范围理解。方差比例是在各自信号内归一化的统计量,不是信息传输量,不能得出力信息从皮层到肌肉等比例传递。交互项较小支持所测表示部分可分离,不证明两个控制过程独立。
思考问题
- 在改变力指令的视觉形式或取消在线力反馈后,F5的准备期力表征是否保持?
- 加入更多内在手肌和同猴三区同步记录,神经—肌肉时差及分区差异是否稳定?