D02 · Cortical population activity within a preserved neural manifold underlies multiple motor behaviors
Gallego, J.A., Perich, M.G., Naufel, S.N., Ethier, C., Solla, S.A., & Miller, L.E. (2018). Nature Communications, 9, 4233. doi:10.1038/s41467-018-06560-z
不同腕部与伸手抓握任务中,M1 主要协变模式的取向及部分潜在活动具有跨任务相似性。其中目标相关模式比某些高方差模式更有利于预测肌电。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
同一神经元在等长腕力、自由腕部运动、抓球和搬运等不同任务中,响应可以明显改变。由此容易推断,每换一种行为,运动皮层就会重新组织一套活动模式。但单个神经元的变化并不等于整个群体协变结构都被重写:多个单元之间如何共同变化,可能仍保留相似的几何结构。要区分“单元响应改变”与“群体结构改变”,需要同时比较流形的取向和流形内活动,而不能只报告某细胞的任务选择性。
共享结构也有两个容易混淆的层次。流形取向相似,表示不同任务的活动主要落在相近的神经维度上;潜在活动相似,才表示这些维度在任务中的时间使用方式也相近。肌肉活动是必须检查的解释:如果神经群体的共享只是同一套肌肉协同的反映,EMG 流形和解码应表现出类似或更强的跨任务一致性。高方差模式的用途也不能预设,解释最多方差的成分未必最适合预测肌肉,目标相关的高维或低方差成分可能更有功能价值。
Gallego 等在多个熟练上肢任务中同时记录 M1 与 EMG,利用主角度比较流形取向,用 dPCA 和 CCA 比较潜在活动,再测试不同模式对肌电的预测。研究希望回答:不同行为的群体结构是否大体保留,哪些成分跨任务共享,以及共享是否可由肌肉协同解释。结果为保留的神经流形提供了证据,同时显示目标相关模式可以比某些高方差模式更有效地预测 EMG。这里的“保留”不意味着所有任务、维度和时刻完全相同,也不等于这些统计模式就是独立的解剖单元或直接肌肉命令。
研究思路
研究在多任务中记录M1和肌电,利用主角度、dPCA、CCA及读出分析比较群体结构。肌肉相关对照用于检验共同输出能解释多少共享性;结果限于所测任务和记录范围。
方法
三只雄性猕猴(C、T、J,实验开始时 6、14、11 岁),M1 手区植入 96 通道 Utah 阵列(猴 C 前后在不同半球植入过两个阵列),同时埋置肌肉内 EMG 电极(FCR、FCU、ECR、ECU、FDP、FDS、EDC 等腕指肌群,每 session 记录 5–12 块,平均 8.2 ± 2.8)。任务分两套:腕任务给猴 C 和 J(各 3 个 session),含 1-D 等长收缩(用腕力矩控制光标做中心出任务)、无负载运动和弹性负载运动,猴 J 在其中两个 session 还做了 2-D 等长任务;reach-to-grasp 任务给猴 T(2 个 session)和 C(3 个 session),含握力任务(抓握气动软管把光标推到一维力目标)和球任务(抓取 24、35 或 40 mm 的球,搬运后投进容器)。每个 session 用阈值检出识别波形跨任务稳定的 units(含单单元和多单元),平均 65.9 ± 16.9 个(范围 45–91)。对每个任务用 PCA 取前 12 个 PC 张成 12-D manifold,捕获 73.4 ± 6.5% 的群体方差;随机丢掉 40% 的 units 重算,流形取向和 latent activity 都基本不变。跨任务取向比较用 principal angles,显著性阈值由 tensor maximum entropy(TME)方法生成 10,000 对 surrogate 数据确定(P<0.001),辅以 across-task/within-task VAF 比值;latent activity 的参数分解用 dPCA(需要 trial 平均,故只用于目标排布可对齐的腕任务,4 任务 × 6 目标 = 24 个条件);跨任务 latent activity 相似性用 CCA;EMG 预测用 Wiener cascade 解码器,30 s 折的留一交叉验证。
主要结果
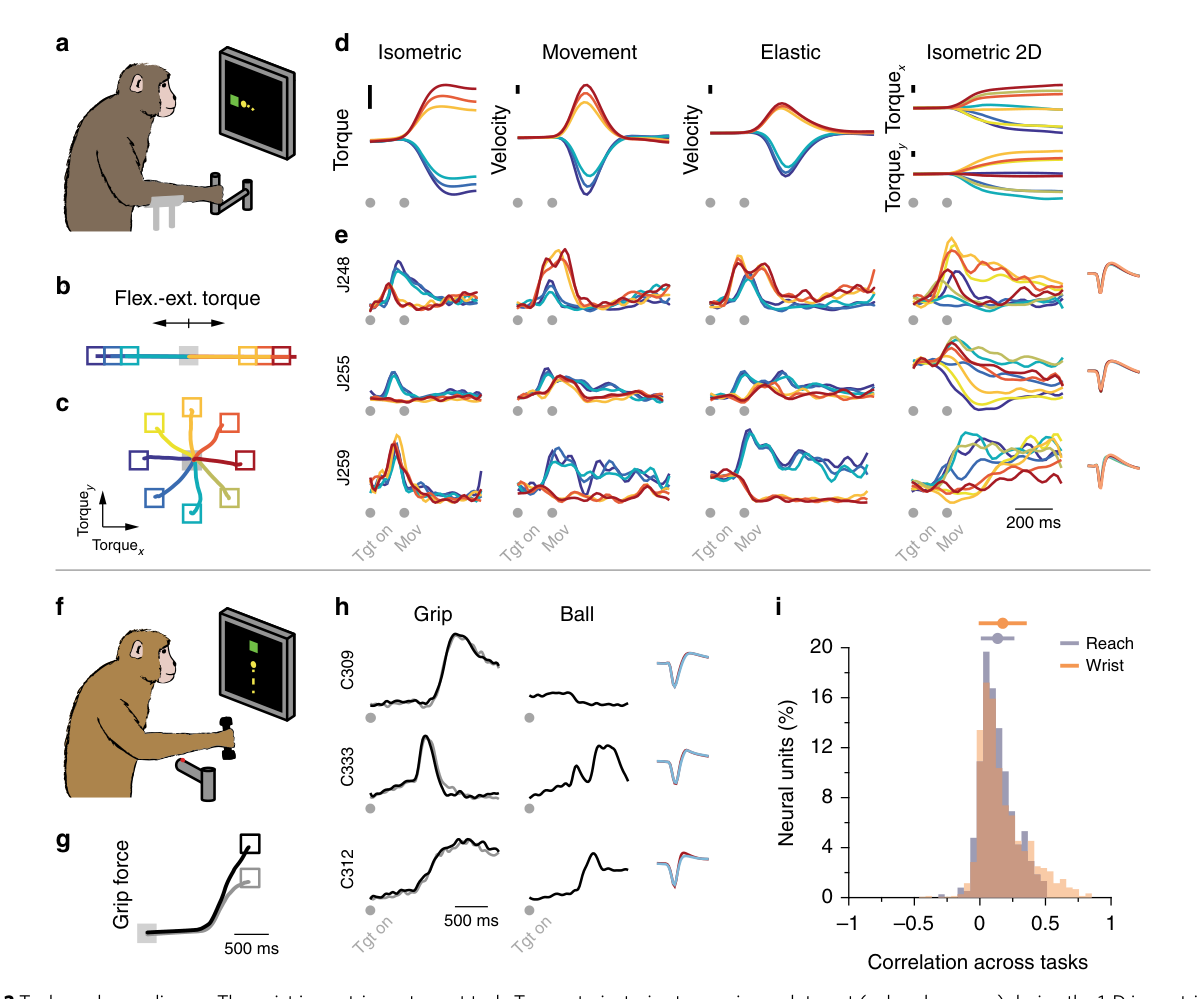
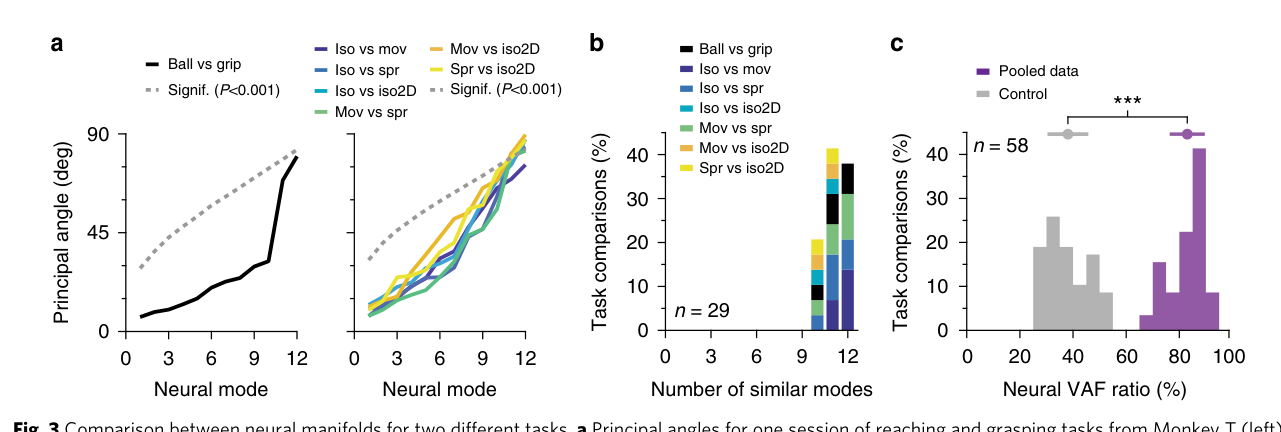
第一层结果直接回应假设:不同任务的 manifold 取向高度一致。前三个 leading principal angles 平均为 8.4 ± 2.3°、11.3 ± 2.9° 和 15.1 ± 4.6°,明显低于 TME surrogate 的显著性阈值(31.0 ± 7.4°、38.9 ± 6.9°、44.6 ± 6.4°);把 A 任务的神经数据投影到 B 任务的流形上,VAF 达到 within-task VAF 的 83.0 ± 6.6%,显著高于随机取向流形对照(P~0)。这一结果在 8–15 维的流形维度选择下保持稳健,用单单元替代多单元结果也一致。与此同时,单个 unit 在不同任务间的活动相关只有 r = 0.15 ± 0.19(腕任务,n = 1476)和 0.11 ± 0.13(抓握任务,n = 376)——单个神经元的活动模式发生了显著改变,但它们之间的协方差结构基本保持未变。
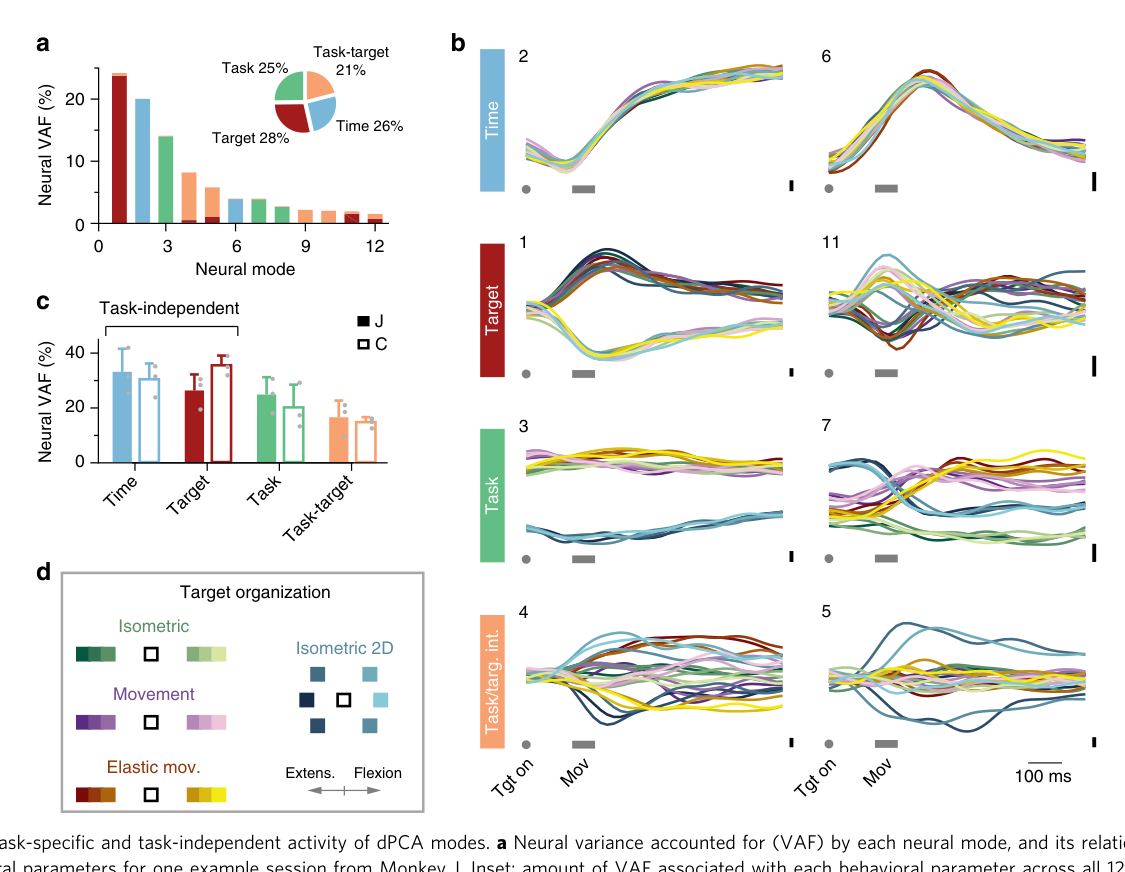
第二层,dPCA 把同一 session 的所有腕任务投影到单一 12-D 流形中(捕获 12-D PCA 方差的 95.5 ± 0.5%),并按行为参数归类。任务无关的 modes(time 类与 target 类)约占总方差的六成(猴 C 65.5%,猴 J 59.0%)。尽管各任务的运动输出时间进程存在明显差异,time-related modes 的活动在 24 个任务-目标组合中几乎完全一致;target-related modes 在各类任务中均按腕伸与腕屈分成两组。任务特异性结构同样存在——例如部分 mode 在运动开始前出现区分 1-D 与 2-D 任务的基线偏移,表现为任务特异的准备活动——该部分占约四成方差。
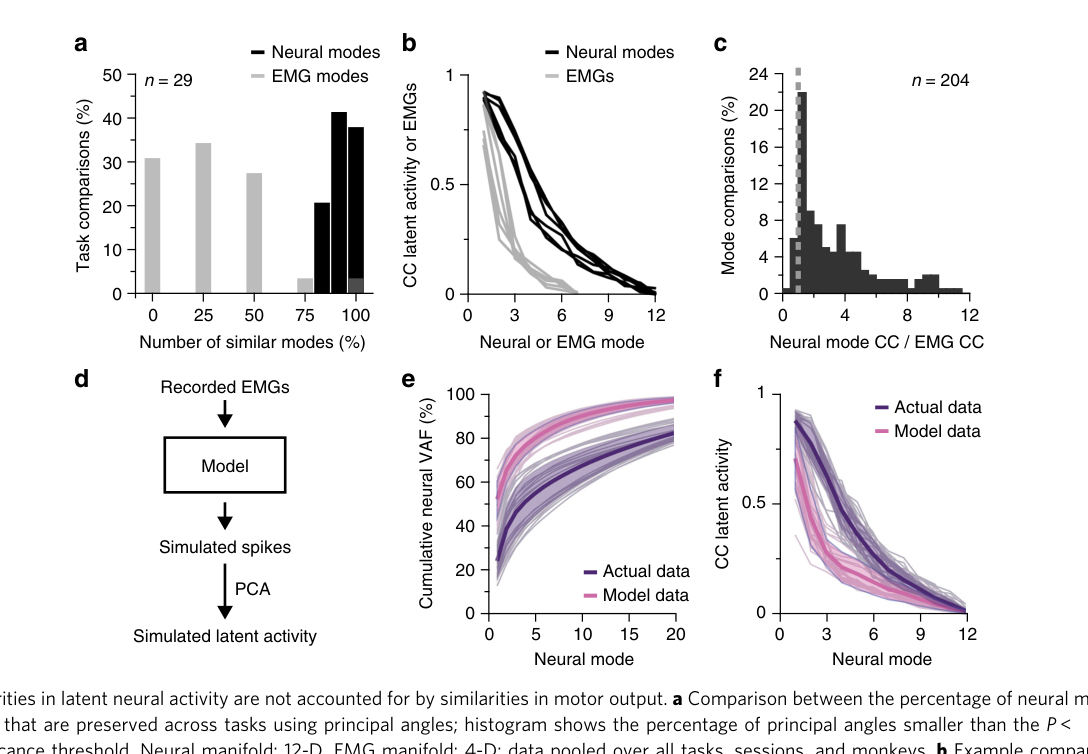
第三层比较肌电能否解释跨任务的共同结构:EMG 群体的 4-D manifold(3.2 ± 0.8 个 modes 即可解释每个腕任务 ≥95% 的 EMG 方差)跨任务对齐程度明显弱于神经流形;神经 latent activity 之间的 canonical correlations 显著高于 EMG 之间的相关性;由各任务真实 EMG 线性组合模拟出的"神经活动"比真实数据更低维,且跨任务 CC 低两倍以上(P~0)。所测肌电的跨任务相似性低于神经群体,表明皮层群体结构包含超出所测肌肉变量的成分。
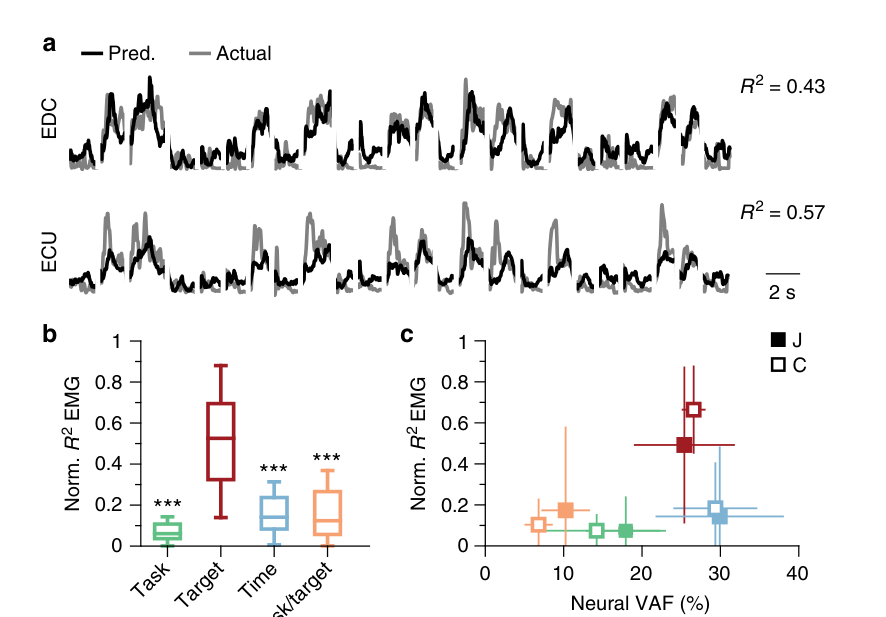
第四层分析任务无关 modes 的功能:仅使用两个 leading target-related modes 进行 EMG 解码,即可达到全部 12 个 modes 解码器一半以上的精度(normalized R2 = 0.52 ± 0.32;全模式解码器 R2 = 0.53 ± 0.21),显著优于基于 time、task 或 task/target 类 modes 的解码表现(P~0)。time-related modes 解释的神经方差虽然更大,但其 EMG 预测精度低约 2.5 倍——预测表现取决于模式类型而非方差大小,target-related modes 反映了一条任务无关的神经-肌肉映射。
逐图解读
来源:原文 Fig. 1,PDF 第 2 页。
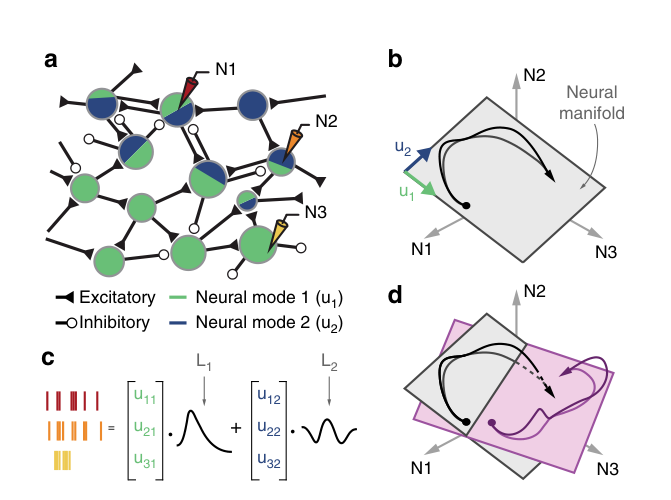
图 1 · 假设的卡通图:三个神经元、两个 neural modes、一个流形。 (a) 皮层网络的兴奋/抑制连接产生 neural modes,其组合活动解释各神经元的放电;(b) 三个神经元张成的神经空间里,群体轨迹(黑线)基本局限在 u1、u2 两个 neural modes 张成的二维流形(灰平面)上;(c) 每个神经元的放电是两个 latent activity(L1、L2)的加权组合——在所采用线性分解中,单元响应可由模式活动的加权组合近似;(d) 提出全文的两个关键问题:不同任务的流形(灰与浅紫)取向是否相似?对应任务的 latent activity(黑与紫)是否相似?这张图把 neural mode、manifold、latent activity 的术语体系一次定义清楚,也是 Gallego 组后来一系列工作(包括 2017 年那篇 manifold 综述和 D03)沿用至今的示意图。
来源:原文 Fig. 2,PDF 第 4 页。
图 2 · 两套任务与跨任务的单单元"乱象"。 (a–d) 腕任务:等长中心出任务中用力矩控制光标,各目标的力矩轨迹、速度轨迹清晰可分;(e) 三个示例 units 在四个腕任务中的活动——右侧插图显示同一 unit 跨任务的动作电位波形完全重合,说明记录稳定,但活动模式大不相同;(f–h) reach-to-grasp 任务:握力任务的光标-力轨迹和球任务,示例 units 同样波形稳定而活动剧变;(i) 汇总所有 units 的跨任务活动相关直方图:腕任务 r = 0.15 ± 0.19,抓握任务 r = 0.11 ± 0.13。波形稳定性降低了记录单元更换对跨任务差异的解释力;单单元活动在不同任务间表现出明显重组,为后续群体层面的稳定性分析提供了对比基础。
来源:原文 Fig. 3,PDF 第 5 页。
图 3 · 核心结果:不同任务的流形取向高度一致。 (a) 两个示例 session 的 principal angles(左:猴 T 的 grip vs ball;右:猴 J 的腕任务两两比较),彩色轨迹是各任务对的 12 个 principal angle,几乎全部远低于 P<0.001 的 surrogate 阈值(虚线),只有最后两个非 leading 角度接近 surrogate 水平;(b) 汇总所有猴、session 和任务对,统计 12 个 modes 中 principal angles 全部显著小的数量——大多数任务对有相当数量的 modes 通过了这一最严格的检验;(c) 换一种语言验证同一结论:A 任务数据投到 B 任务流形上的 VAF 与投到自身流形的 VAF 之比达 83.0 ± 6.6%,远超随机流形对照(P~0)。主角度较小反映空间几何取向相近,高 VAF 比反映方差投影保留充分,两者互为补充支持了流形结构跨任务保守的结论。
来源:原文 Fig. 4,PDF 第 6 页。
图 4 · dPCA 分解:任务无关的 modes 承载大部分方差。 (a) 猴 J 一个 session 中 12 个 modes 各自的方差贡献及其与行为参数的关联,插图汇总四个参数各自关联的总方差;(b) 八个 dPC modes 的 latent activity 按 time、target、task、task/target 四类分组,每个面板 24 条轨迹对应 4 任务 × 6 目标——第一行 time modes 的 24 条线几乎重合,第二行 target modes 按伸/屈分成两组,任务特异的结构要到最后两行才出现;(c) 猴 J 和 C 的各参数总方差:任务无关的(time + target)约占六成;(d) 各任务的目标排布与配色。该图表明流形保守不仅体现在空间几何取向,modes 的动态激活过程也有较大部分在跨任务中保持不变。
来源:原文 Fig. 5,PDF 第 7 页。
图 5 · 对照:肌肉群体解释不了流形的保守性。 (a) 神经 modes(12-D manifold)与 EMG modes(4-D manifold)中 principal angles 通过 P<0.001 检验的比例对比,EMG manifold 的对齐程度明显更差;(b, c) latent activity 之间的 canonical correlations 显著高于 EMG 之间的 CC,多数比较中两者的比值远大于 1;(d–f) 反向模拟:从各任务真实 EMG 线性组合出模拟神经活动,模拟数据用更少的 modes 就能解释更多方差(更低维),跨任务 CC 却比真实数据低两倍以上(P~0)。该分析检验了肌肉输出相似性这一替代假说:若流形保守仅源于肌肉模式的保守性,则 EMG 流形应呈现对应对齐且模拟数据的 CC 也应保持高位,但实验结果并不支持该假说。
来源:原文 Fig. 6,PDF 第 8 页。
图 6 · target-related modes 提供任务无关的神经-肌肉映射。 (a) 猴 J 一个 session 的 1-D 等长任务中两条肌肉(EDC、ECU)的 EMG 预测示例(R2 分别为 0.57 和 0.43),预测仅基于两个 leading target-related modes;(b) 四类参数各取两个 leading modes 构建解码器的 normalized R2 对比:target 类(0.52 ± 0.32)显著优于其他三类(P~0),参考线是全部 12 个 dPCA modes 的解码器(R2 0.53 ± 0.21);(c) 解码精度对 mode 方差作图:time modes 方差更大但 EMG 预测差约 2.5 倍,说明起作用的是模式类型而非方差大小。该分析从功能角度总结了流形特征:保守的 modes 不仅是统计协变现象,其中 target 类模式承载了可用于跨任务肌电预测的信息,不过其是否构成直接运动命令仍需因果实验检验。
讨论与解读边界
同一记录单元跨任务活动可明显改变,而主要群体协变结构仍有重叠。principal angles、跨任务方差保留率和肌电预测提供了互补证据;肌电及模拟对照也说明,这种相似性不容易由所测肌肉活动的简单线性组合解释。
流形“大体保持”不等于所有维度、任务和时间点完全相同。任务被限定为已熟练的上肢行为,不能直接推出全身行为共享一个固定流形。目标相关模式可预测肌电,尚不能认定它们是唯一或直接的肌肉命令通路;PCA/dPCA 模式也不是独立的解剖单元。
思考问题
- 加入从未练习过的新技能后,保留的是流形取向、活动轨迹还是两者都变?
- 在匹配维数和预测方差后,目标相关模式是否仍更有效地跨任务预测肌电?