A07 · Expanding the primate body schema in sensorimotor cortex by virtual touches of an avatar
Shokur, S., O'Doherty, J.E., Winans, J.A., Bleuler, H., Lebedev, M.A., & Nicolelis, M.A.L. (2013). Proceedings of the National Academy of Sciences. doi:10.1073/pnas.1308459110
同步的视觉—触觉配对后,猕猴 S1/M1 出现对单独虚拟触碰的反应。结果支持跨模态可塑性,但未直接证明猴子产生了橡胶手错觉或对虚拟手臂的身体所有权。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
身体图式涉及大脑如何把皮肤、肌肉和视觉中的身体信息组织为“自己的身体”。人类橡胶手错觉研究表明,当看见假手被触碰的同时,真实手部也接受同步触觉,受试者可能逐渐把假手纳入身体体验。这里有两个关键要素:视觉与触觉的时间配准,以及假手与真实身体在位置和姿态上的对应。若刺激不同步,单纯的视觉和触觉同时出现通常不足以产生同样效果。不过,主观拥有感、神经表征改变和一般的跨模态联结学习并不是同一件事,不能相互替代。
把这一范式用于猕猴和虚拟化身,可以进一步追问感觉运动皮层本身是否发生变化。若同步配对后,原本只对真实刷擦有响应的 S1/M1 神经元开始在只有虚拟触碰时放电,就说明视觉中的虚拟身体事件获得了进入感觉运动响应的能力。异步配对则提供必要对照:刺激内容相同而时间关系被破坏时,反应是否仍会出现。配对前后、反应幅度之间的相关以及肌电记录,还能分别检验习得、共享表征和明显肌肉活动等解释。反应潜伏期则可提供视觉信息到达感觉运动皮层可能需要较长通路的线索,但不能仅凭毫秒数确定中继脑区。
Shokur 等据此让猕猴观看与真实手臂位置和纹理相近的虚拟手臂,并用机器人刷将虚拟触碰与真实刷擦同步或异步配对,再测试单独虚拟触碰时的神经活动。研究希望回答:这种跨模态经验能否在短时间内改变 S1/M1 的响应,改变是否依赖同步性,以及虚拟与真实触碰反应在幅度和潜伏期上有何关系。它延续的是身体图式和跨感觉整合问题,而不是直接证明猴子体验了橡胶手错觉。只有神经记录而没有主观所有权或定位行为测验,意味着“身体图式扩展”仍需作为解释框架,与较一般的视觉—触觉联结学习区分。
研究思路
作者安排同步和不同步的视觉—触觉配对,并在配对前后测试仅有虚拟触碰时的S1/M1活动。分析比较响应强度、潜伏期和不同配对条件,以判断跨感觉关联能否在短时间内形成。
方法
两只成年恒河猴(猴 M、猴 N),右侧大脑半球植入 96 通道不锈钢微丝阵列(每半球植入两块微丝阵列,分别对应上肢和下肢代表区),同时记录 M1 和 S1 的神经放电。记录位点通过三重标准确认:术中皮层表面解剖结构标志、术中利用棉签手动探查 S1 的外周感受野(猴 M 的感受野分布在前臂区域,与机械刷擦范围相符;猴 N 的感受野较小且集中于食指基部,刷擦位置相应调整至前臂与食指)、以及皮层内微电极刺激(ICMS,采用双相电刺激,频率 100 Hz,电流 75 μA;原文注明的“100 ms 脉宽”存在物理参数疑点,见讨论部分——以能否诱发外周运动与肌电爆发来鉴别 M1 与 S1)。
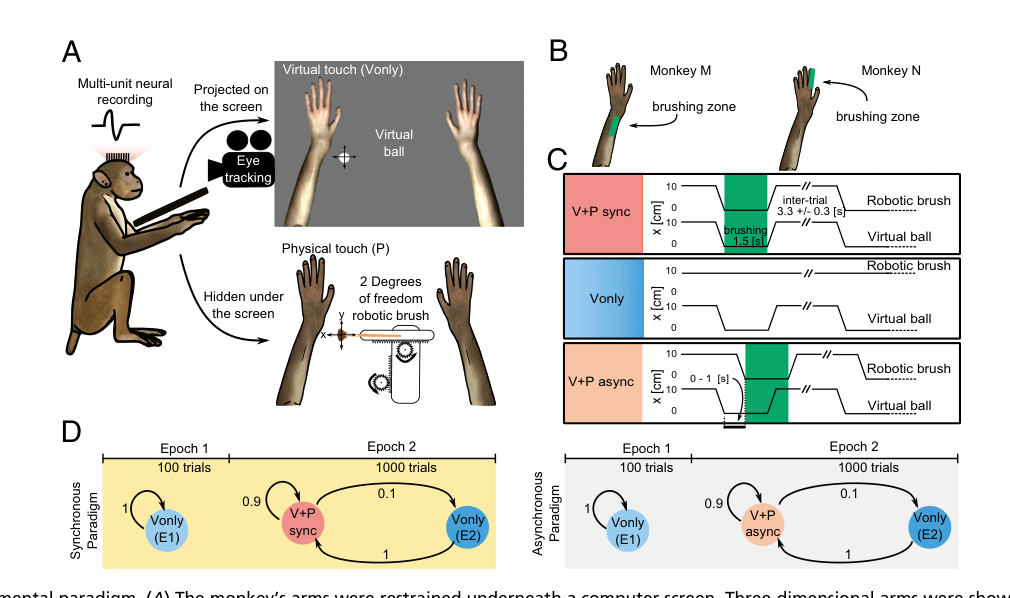
实验装置方面,猴子手臂由柔性绑带固定在与水平面呈 23° 倾角的扶手上并隐蔽于显示屏下方,23° 的倾斜使手臂空间姿态与屏幕中的虚拟手臂保持平行;液晶显示屏距眼 40 cm、高出扶手 10 cm,以维持视野与姿态的一致性。虚拟化身采用 Autodesk 3ds Max 依照猴 M 的前肢形态学建模,贴图混合了两只猴的毛色纹理。实验中猴子头部未作刚性固定,利用基于 TLD 算法的眼动追踪系统持续监控视线注视状态,持续注视屏幕时按 350±50 ms 的间隔随机给予微量果汁奖励,注视时长不足该试次 90% 的数据予以剔除。采用 16 通道 Delsys 表面肌电系统同步监测双臂肱二头肌、三角肌、肱三头肌及腕部屈伸肌群,以排查外周肌肉活动干扰。每次虚拟球体刷擦持续 1.5 s,试次间隔为 3.3±0.3 s;两只猴在不同日期分别完成两个同步实验会话和一个异步实验会话。数据分析以刺激呈现前 −1.2 至 −0.2 s 作为基线放电期,在刺激时间直方图(PSTH)峰值处取 200 ms 时间窗计算放电率增量 ΔR(同时计算原始放电率和 z 分数),放电响应显著性通过 Wilcoxon 秩和检验评估;纯虚拟触碰(Vonly)与同步视触刺激(V+P)的潜伏期差通过 PSTH 互相关函数的峰值延迟确定。
主要结果
同步视触刺激(V+P sync)在两只猴中诱发了 130 个神经元的显著反应(122 个兴奋型,8 个抑制型),验证了电极记录与触觉刺激的有效性。在猴 M 中(S1 记录 62 个神经元,M1 记录 82 个神经元),73% 的 S1 神经元与 79% 的 M1 神经元对同步视触刺激表现出兴奋性响应;在猴 N 中(S1 记录 15 个神经元,M1 记录 34 个神经元),响应比例相对较低(S1 为 33%,M1 为 26%),可能与其感受野主要集中于食指、仅在机械刷扫过末端时受到激活有关。
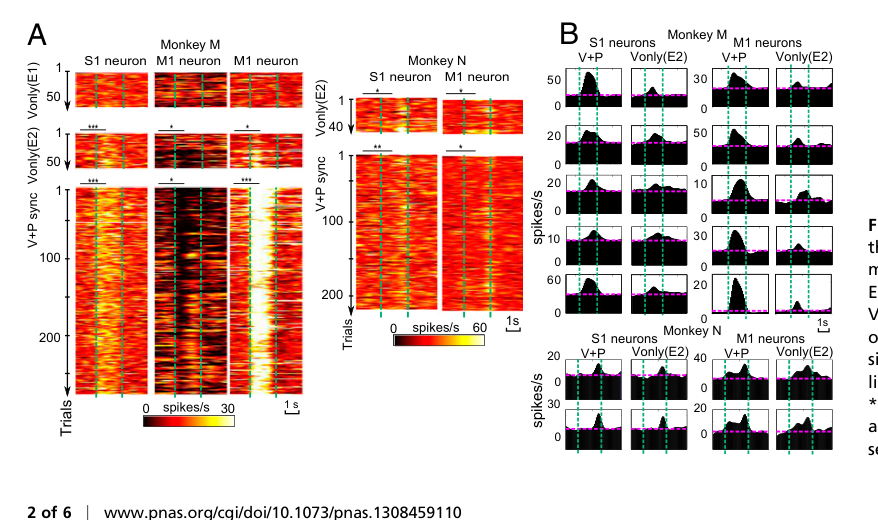
实验的核心观察在于纯虚拟触碰响应的建立。在猴 M 尚未经历配对的阶段 1(E1)中,纯虚拟触碰未诱发明显的群体神经反应;猴 N 未采集阶段 1 基线;而在经历阶段 2(E2)与真实触觉的同步配对后,猴 M 有 50% 的 S1 神经元(31/62,均为兴奋型)与 70% 的 M1 神经元(57/82,包含 51 个兴奋型与 6 个抑制型)开始对纯虚拟触碰产生显著反应,猴 N 中该比例分别为 40%(S1)与 38%(M1)。放电响应幅度方面,猴 M 的纯虚拟触碰反应约为同步真实触觉反应的一半:S1 神经元放电率从基线的 34.9±2.7 次/秒在同步视触刺激下升至 44.8±3.5 次/秒(ΔR 为 9.9±2.7 次/秒),在纯虚拟触碰下升至 39.0±2.9 次/秒(ΔR 为 4.2±2.7 次/秒);M1 神经元放电率从基线的 17.7±2.0 次/秒在同步刺激下升至 29.6±2.9 次/秒(ΔR 为 12.0±2.0 次/秒),在纯虚拟触碰下升至 22.6±2.4 次/秒(ΔR 为 5.5±1.9 次/秒)。在猴 N 中,纯虚拟触碰诱发的反应幅度与真实触觉基本相当(S1 的 ΔR 分别为 6.5 对 7.5 次/秒;M1 的 ΔR 分别为 8.9 对 9.2 次/秒)。肌电监测显示,偶发的外周肌肉电信号与视觉刺激无时间锁相(p > 0.5),且放电频率随着实验进程递减,而皮层神经响应持续存在,排除了外周肌肉收缩引起感觉反馈的解释。
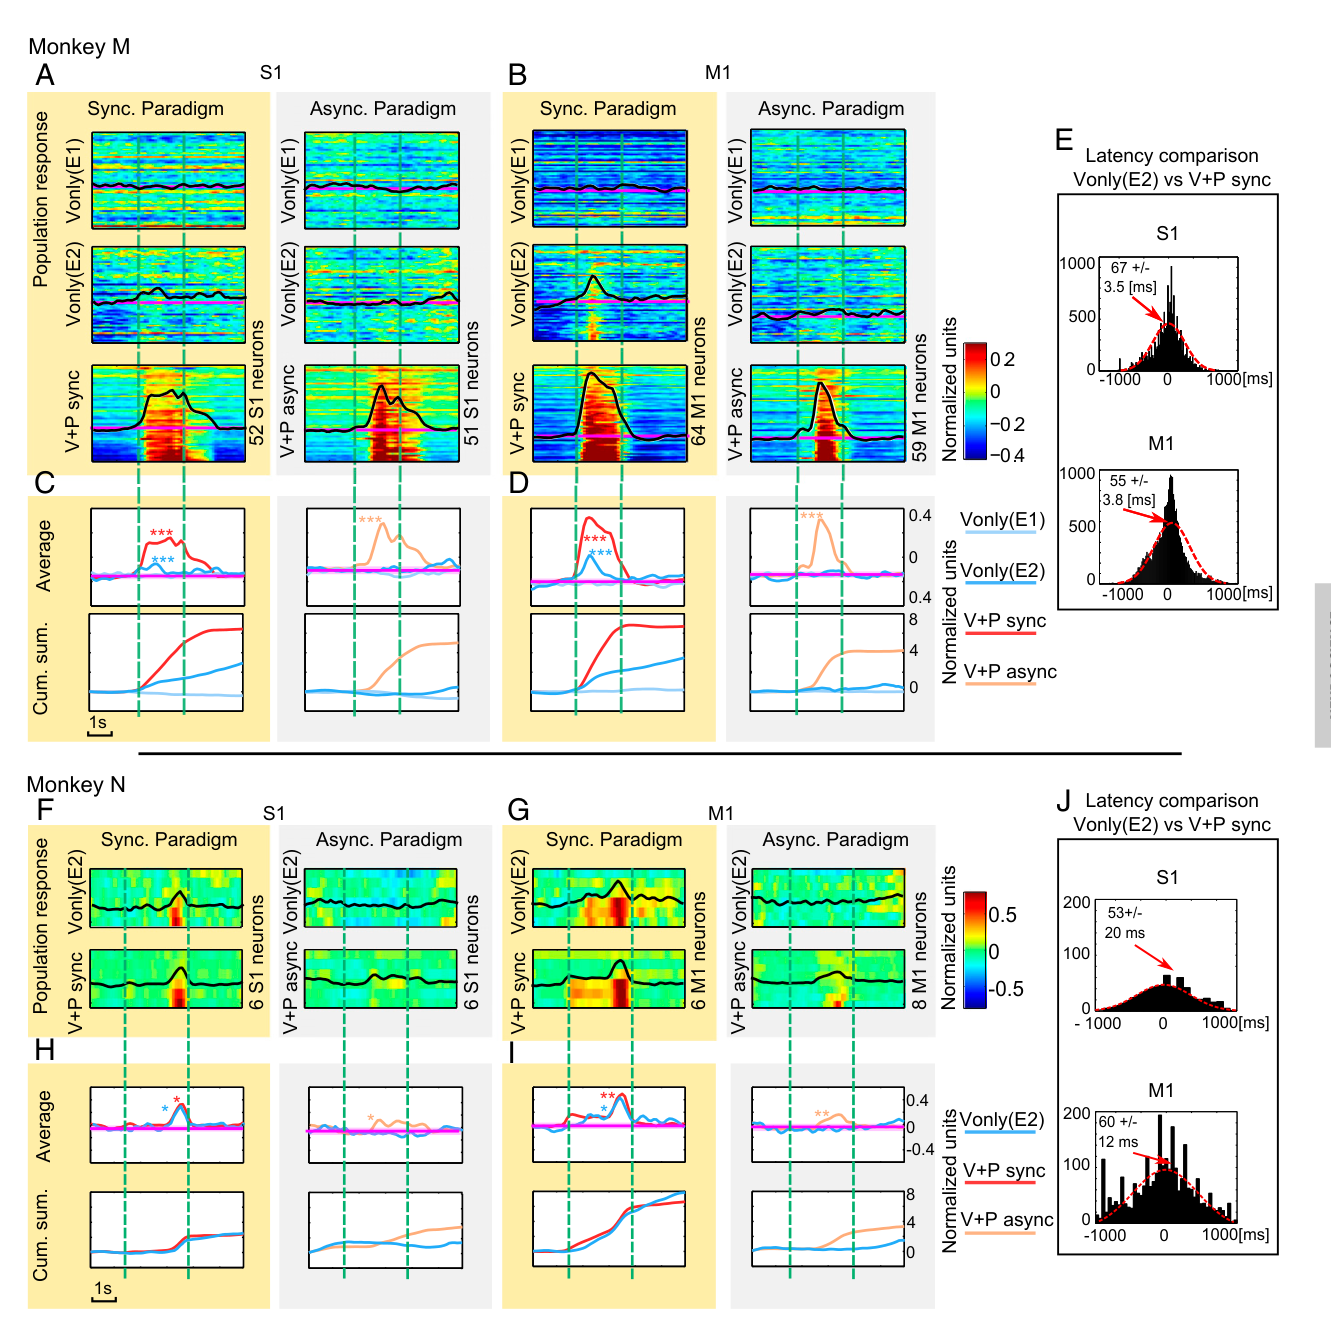
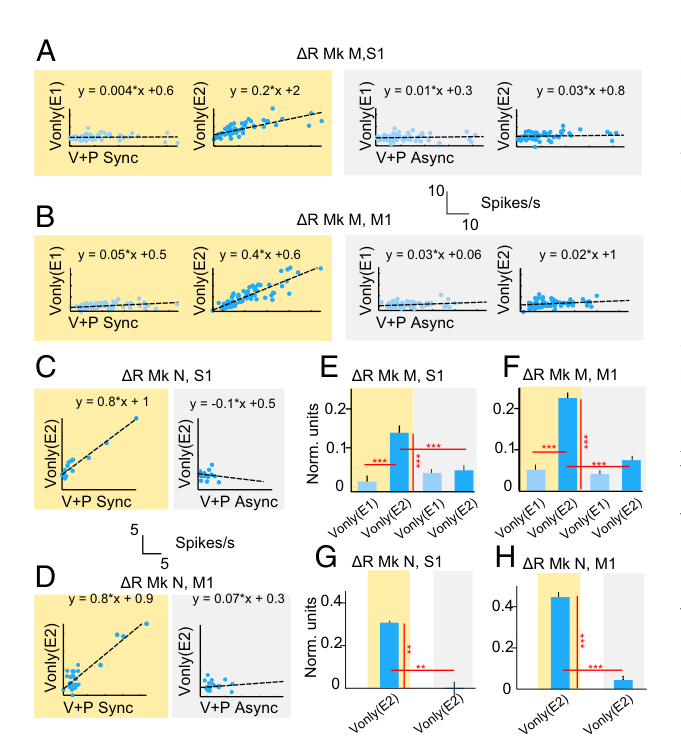
对照条件进一步界定了反应建立的前提。在时间异步的配对模式下,尽管施加了相同的视觉与触觉刺激,纯虚拟触碰反应几乎未在神经群体中诱发(猴 M 的 S1 仅 4/62,M1 仅 4/82;猴 N 各 2 个神经元响应),且纯虚拟触碰与异步视触反应的幅度之间无统计学相关性;而在同步范式下,两者的响应幅度呈现显著正相关(对真实触觉响应较强的神经元,其建立的纯虚拟触碰响应也更强,两只猴的 S1 与 M1 均达 p < 0.001)。潜伏期时序分析表明:纯虚拟触碰反应相较于同步视触反应平均滞后 67±3.5 ms(猴 M,S1)与 55±3.8 ms(猴 M,M1),在猴 N 中分别为 53±20 ms 与 60±12 ms。考虑到皮层对真实外周触觉刺激的基准潜伏期为 30±7 ms(S1)与 25±10 ms(M1),纯虚拟触碰信号经由视觉输入传递至 S1/M1 约需 90 ms,这一额外的 50–70 ms 延迟反映了自视觉皮层经顶下小叶或运动前区中转的多突触通路传输过程。
逐图解读
来源:原文 Fig. 1,PDF 第 2 页。
图 1 · 实验范式与装置设计。 (A) 实验装置全景:猴子真实前臂隐蔽在显示屏下方,屏幕以第一人称视角呈现位置和形态相匹配的三维虚拟手臂;虚拟球体在虚拟手臂表面滚动,屏幕下方的两自由度机械臂驱动毛刷同步刷擦真实手臂,机械轨迹与屏幕球体位置保持严格时间空间配准。(B) 触觉刺激区域依据每只猴的感受野设定:猴 M 为前臂伸侧,猴 N 为食指基部。(C) 三种试次类型的刺激构成:同步视触刺激(V+P sync)、纯虚拟触碰(Vonly)、异步视触刺激(V+P async)——异步条件包含相同的视触刺激要素,仅破坏时间同步性。(D) 试次编排:阶段 1(E1)包含 100 次纯虚拟触碰作为配对前基线,阶段 2(E2)在 900 次视触刺激中随机穿插 100 次纯虚拟触碰试次以检测效应建立。
来源:原文 Fig. 2,PDF 第 2 页。
图 2 · 示例神经元对虚拟触觉刺激的放电变化。 (A) 单试次放电时间直方图热力图,展示猴 M 的 1 个 S1 神经元、2 个 M1 神经元及猴 N 的 2 个神经元;自上而下分别对应阶段 1 的纯虚拟触碰、阶段 2 的纯虚拟触碰及阶段 2 的同步视触刺激。在阶段 1 观看虚拟触碰时未见显著放电,而在阶段 2 经历同步配对后,纯虚拟触碰诱发了清晰的放电响应(中间的 M1 神经元表现为放电抑制)。星号标示 Wilcoxon 检验相对基线的显著偏离。(B) 猴 M 与猴 N 的平均放电时间直方图(粉色横线指示基线):纯虚拟触碰(红)的响应波形与同步视触刺激(黑)相仿,响应幅度适度降低。
来源:原文 Fig. 3,PDF 第 3 页。
图 3 · 群体放电特征与潜伏期时间结构。 (A、B、F、G) 群体 z 分数标准化直方图热图,每行代表一个神经元,依同步视触刺激下的放电强度由弱至强自上而下排列,仅纳入对真实触觉有显著兴奋响应的神经单元(猴 M 同步测试纳入 51 个 S1 与 59 个 M1 神经元;异步测试纳入 52 个 S1 与 64 个 M1 神经元;猴 N 异步测试分别纳入 6 个与 8 个神经元)。在同步测试(黄底)中,对真实触觉响应较强的神经元在阶段 2 对纯虚拟触碰亦呈现明显放电;而在异步测试(灰底)中,阶段 2 的纯虚拟触碰响应微弱。(C、D、H、I) 群体平均直方图及其累积和曲线:同步条件下纯虚拟触碰(红)呈现明确抬升,异步条件下曲线趋于平坦。(E、J) 潜伏期差值分布直方图(以互相关函数的峰值时间计算):红色虚线为高斯拟合,箭头指示均值,猴 M 的延迟在 S1 为 67±3.5 ms,在 M1 为 55±3.8 ms。
来源:原文 Fig. 4,PDF 第 4 页。
图 4 · 响应幅度相关性与同步配对效应量化。 (A–D) 单神经元放电增量散点图:横轴为视触刺激下的放电幅度(次/秒),纵轴为纯虚拟触碰下的放电幅度,分别展示两只猴的 S1 与 M1 神经元。阶段 1 纯虚拟触碰与视触响应无显著相关(p > 0.1);阶段 2 同步测试呈现强相关(斜率显著,p < 0.001);阶段 2 异步测试相关性消失。(E–H) 柱状图统计纯虚拟触碰响应幅度(z 分数)在阶段 1 与阶段 2、同步与异步条件间的差异:阶段 1 与异步阶段 2 均接近于零,而同步阶段 2 表现出显著增高(***p < 0.001)。
讨论与解读边界
同步与异步配对的对照,以及 EMG 记录,使“配对经验改变感觉运动皮层响应”的结论较有说服力。虚拟触碰反应比真实触碰晚约 50–70 ms,与较长的视觉到感觉运动皮层通路相容,但潜伏期不能定位具体中继区域。
身体图式扩展是作者提出的解释,联结学习仍是可行的替代解释。只有猴 M 具有配对前 E1;猴 N 仅做 E2,不能把两只猴都写成完整前后对照。本文没有测量主观身体所有权,也未证明这些响应对错觉或假肢使用必需。方法中刺激脉宽原文写作 100 ms,与 100 Hz 的脉冲频率存在明显疑点;本笔记保留该疑点,不擅自改成另一单位,也不将其作为可复用刺激参数。
思考问题
- 加入虚拟手位置偏移后的定位行为测验,能否把身体图式改变与普通视觉—触觉联结学习区分开?
- 同步配对停止后,虚拟触碰响应能保持多久,是否能迁移到不同外观或位置的虚拟手?