F04 · Energy Constraints Determine the Selection of Reaching Movement Trajectories in Macaque Monkeys
Jana, S., Condro, L., Barthélemy, F.V., Ito, J., Riehle, A., Grün, S., & Brochier, T. (2025). eNeuro, 12, ENEURO.0385-24.2025. doi:10.1523/ENEURO.0385-24.2025
两只猕猴长期练习序列伸手时,轨迹并未在手或关节空间中一致变直。模型估计的动能随练习总体下降,动能对曲率变化较不敏感的区域,比单纯最直或最小动能预测更好地解释了所测轨迹变化。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
伸手轨迹随练习改变,可能受到几何、动力学和任务要求共同约束。本文比较轨迹直线性、最小机械动能及动能变化较平缓区域三类预测。
研究思路
两只动物多session的序列伸手被分解为不同起终点子运动。作者计算观测运动的KE,并在统一时间参数下模拟不同曲率轨迹,比较预测与晚期行为。拟合优势支持候选解释,尚不构成对全部最优控制模型的排除。
方法
两只恒河猴(E 雌性约 6 kg,20 个 session;J 雄性约 9.5 kg,42 个 session),跨越数月,右臂置于 KINARM 外骨骼中做水平面伸手,运动学 1 kHz 采样;同一批数据还同步采集了 V1、V2、7A、DP 与 M1/PMd 五个皮层区的 Utah 阵列电生理(本文只用行为)。任务为六边形顶点间的序列伸手:先够住中心目标 250 ms,随后连续三个外周目标依次点亮、各需保持 150–200 ms,共 8 种目标序列,40 trial 一个 block(每序列 5 次)、每 session 3 个 block 120 trial,两目标间运动限时 1.5 s,命中区隐形放大到 1 cm 半径以鼓励自然快速的轨迹。8 种序列拆解归并为 19 组基本子运动(按起终点对去重),覆盖不同幅度、臂姿与方向。轨迹偏差定义为到起终点连线的最大垂距除以线长;KE 按两臂段刚体近似(上臂 0.13 m、约 220 g,前臂 0.23 m、约 90 g)对关节角速度求和。模型的速度剖面用反高斯生成 501 个点、总时长 1 s(猴子实际平均运动约 840 ms),同一剖面用于所有子运动;预测精度用 5 折×20 次重采样的 RMSE 评估。
主要结果
所检验的手空间或关节空间直线假说未获支持。hand 与 joint 偏差跨子运动强相关(猴 E r=0.64,N=380;猴 J r=0.83,N=798),但两个空间都不存在"普遍低偏差";进一步考察练习效应:早期 10 个 session 与晚期 10 个 session 相比,hand 偏差(p=0.8675)与 joint 偏差(p=0.8790,Wilcoxon 符号秩检验,N=38)都没有系统下降,有的子运动变弯、有的变直。相对地,KE 出现了显著的全面下降(p=7.75×10⁻⁵),逐 session 线性回归中 84%(猴 J)与 68%(猴 E)的子运动斜率为负——练习优先优化的变量里显然有能量,但不是通过"把某个空间拉直"。
模型与观测的比较提供了一种解释。验证先行:对猴 E 一个代表 session,模拟轨迹的KE与由实际运动学计算的KE 相关 r=0.98(p=3.1×10⁻¹⁴)。模型确认 在本文模拟的轨迹族与时间参数下,joint space直线对应Min KE(偏差 0),而 hand space 的 Min KE 对应各种程度的弯曲——两种预测在所测模型中相近,且均不足以解释观测轨迹。真正有解释力的是 KE-LS 的形状:不对称抛物线,78% 的子运动在早期 session 就把偏差放在了坡度平缓的一侧,晚期 session 的偏差演化方向也是朝平缓侧靠拢而非奔向 Min KE 或零偏差。定量上,KE-LS 预测的偏差变化量与实际变化量相关 r=0.696(p=1.2×10⁻⁶,斜率 0.62,N=38);对晚期 session 偏差的 RMSE,KE-LS 预测显著优于最小偏差预测(p=2.4×10⁻²⁸),后者又优于 Min KE 预测(p=2.7×10⁻⁶⁵)。辅助证据来自聚类:k-means(k=2,余弦距离)在两只猴独立聚类得到相同的两类子运动,joint 偏差小的那类平均 KE 更高、KE 随练习的变化也更平缓。作者也报告了一个例外:早期 hand 偏差特别大的子运动,随练习 hand 偏差显著缩小而 joint 偏差不缩——视觉反馈把手往直了拉,KE 与视觉的贡献没能完全解耦。
逐图解读
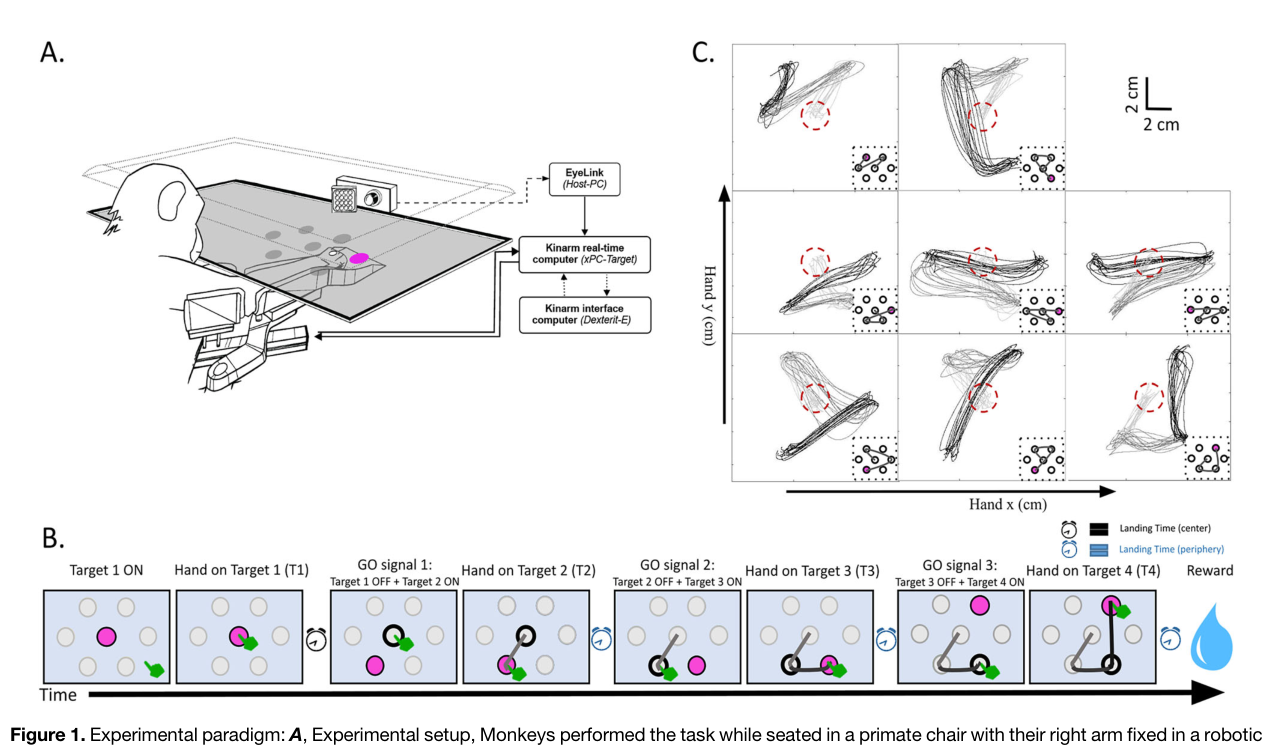
来源:原文 Fig. 1,PDF 第 3 页。
图 1 · 实验范式。 (A) 猴子与 KINARM 外骨骼及投影系统的布置;(B) 单个成功 trial 的事件序列:中心目标、三个依次点亮的子运动目标;(C) 一个 session 里 8 种运动序列的实际轨迹(三种灰度区分第一、二、三段子运动),inset 标目标序列。这张图交代了数据的"体量感":8 种序列、跨数月、每 session 120 trial,为后面的跨 session 演化分析提供弹药。
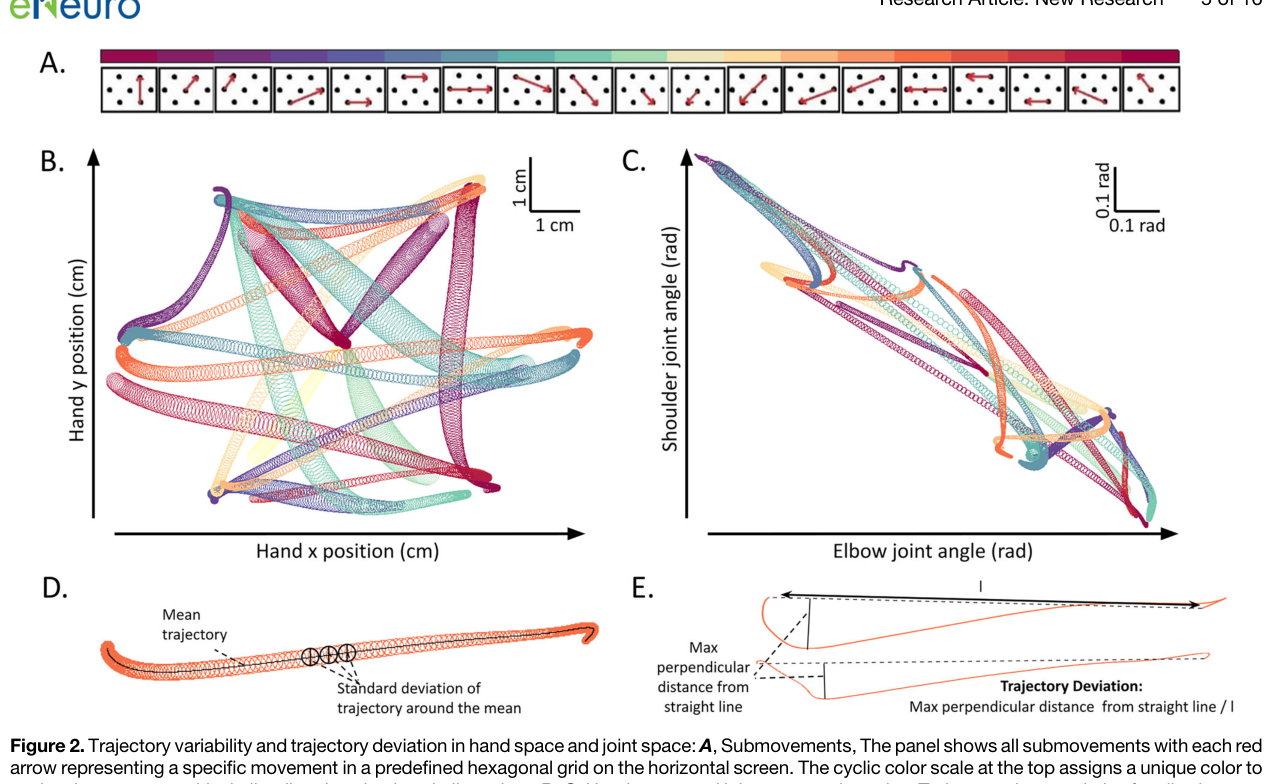
来源:原文 Fig. 2,PDF 第 5 页。
图 2 · 两个空间里的轨迹变异性与偏差度量。 (A) 19 个子运动的方向编码与环形色标;(B、C) hand space 与 joint space 的全部子运动轨迹,圆圈直径标 10 ms 间隔的跨 trial SD;(D) 单个示例子运动的变异性刻画;(E) 轨迹偏差的定义——到两端点连线的最大垂距,按线长归一。从正文看这张图主要建立了全文的度量语言:颜色编码贯穿后续所有图,偏差这个单一标量是后续一切比较的基本单位。
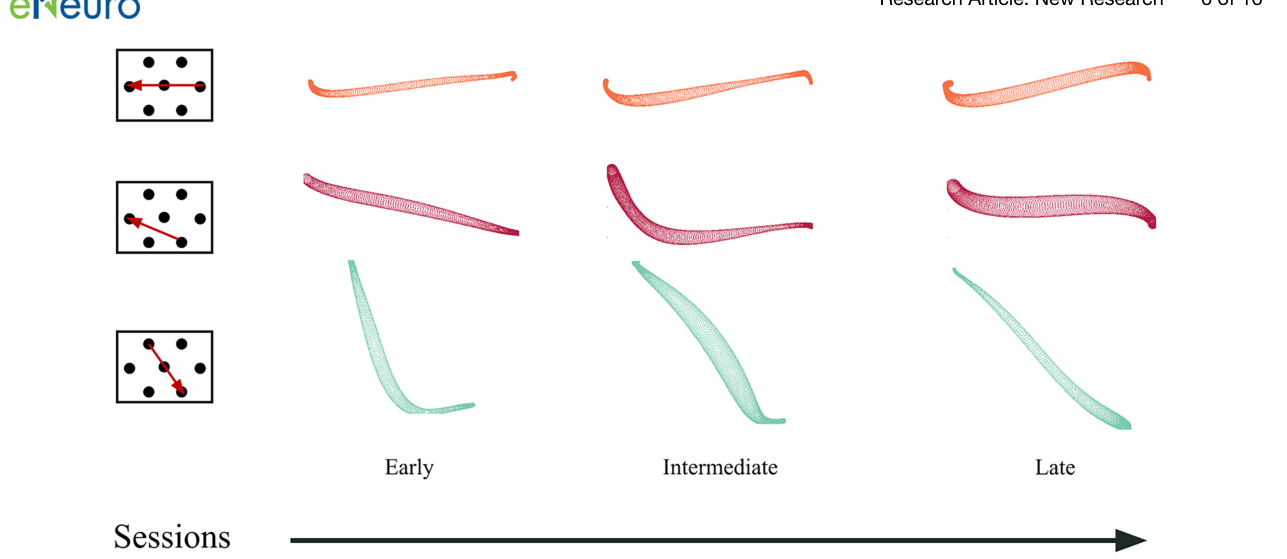
来源:原文 Fig. 3,PDF 第 6 页。
图 3 · 轨迹随练习的三种演化模式。 三个示例子运动各占一行,从左到右依次为早期、中期、晚期 session 的 hand space 轨迹:第一行几乎不变,第二行从近直经高度弯曲再回到中度弯曲(非单调),第三行则单调变直。这张图的用意是先展示"没有统一方向"的经验事实——正是这种五花八门,逼着作者去寻找比 planning space 更深层的解释变量。
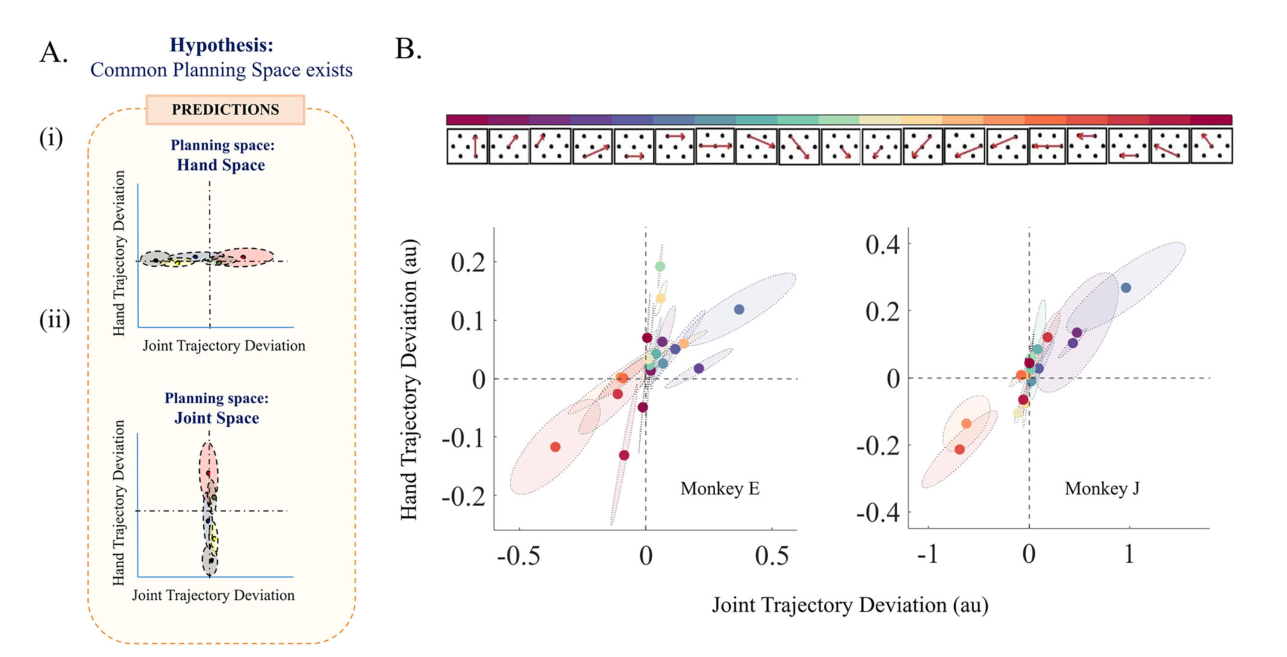
来源:原文 Fig. 4,PDF 第 6 页。
图 4 · 对两种直线计划空间假说的检验。 (A) 若存在普遍计划空间,joint-hand 偏差平面上数据应贴着某一根零偏差轴(i、ii 两种假设);(B) 实际数据:每个子运动的跨 session 偏差椭圆与均值点散布在平面对角线附近,既不贴 hand 轴也不贴 joint 轴,且两只猴一致。读这张图的方式是把 A 的预测与 B 的现实对照——预期中的"贴边"完全没发生,数据不支持本文所检验的两种普遍直线路径预测,不能据此否定所有手空间或关节空间规划模型。
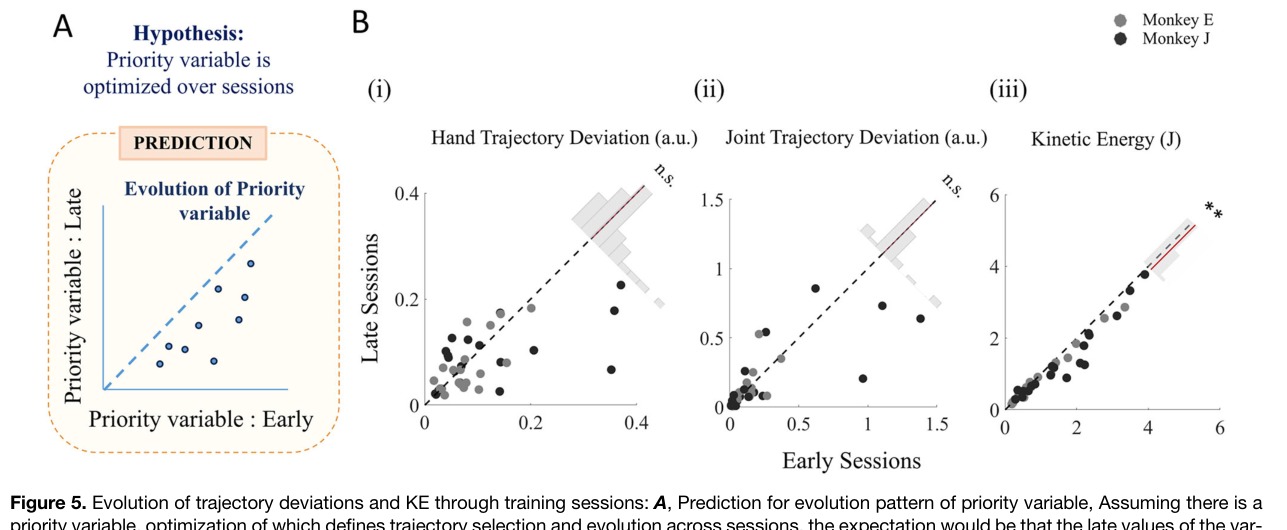
来源:原文 Fig. 5,PDF 第 7 页。
图 5 · 练习改变了什么:不是偏差,是能量。 (A) 若存在某个被优先优化的变量,晚期值应低于早期值的示意;(Bi、ii) hand 与 joint 偏差的早晚期对比,点落在对角线两侧没有系统偏移(p=0.8675、p=0.8790);(iii) KE 的早晚期对比,点系统性地落在对角线之下(p=7.75×10⁻⁵)。三个面板的对照就是文章的转折点:练习既不拉直手也不拉直关节,而模型估计的机械动能总体降低。
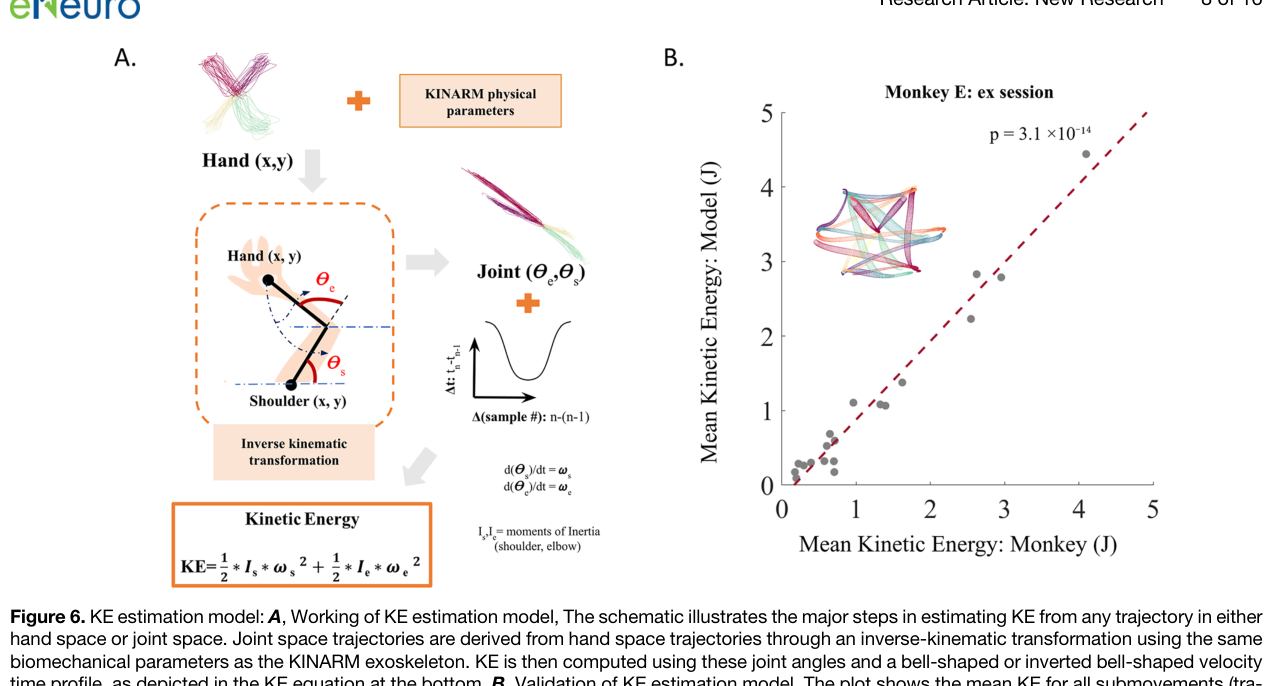
来源:原文 Fig. 6,PDF 第 8 页。
图 6 · KE estimation model。 (A) 建模流水线:任意空间的轨迹→逆向运动学(KINARM 几何参数)→关节角速度→KE 方程;(B) 验证:猴 E 代表 session 各子运动的模拟轨迹KE与实际运动学计算的KE,相关 r=0.98。这张图解决的是"反事实从哪来"的方法学问题——这一检验支持模型复现观测趋势,但未完整验证未执行轨迹的外推误差。
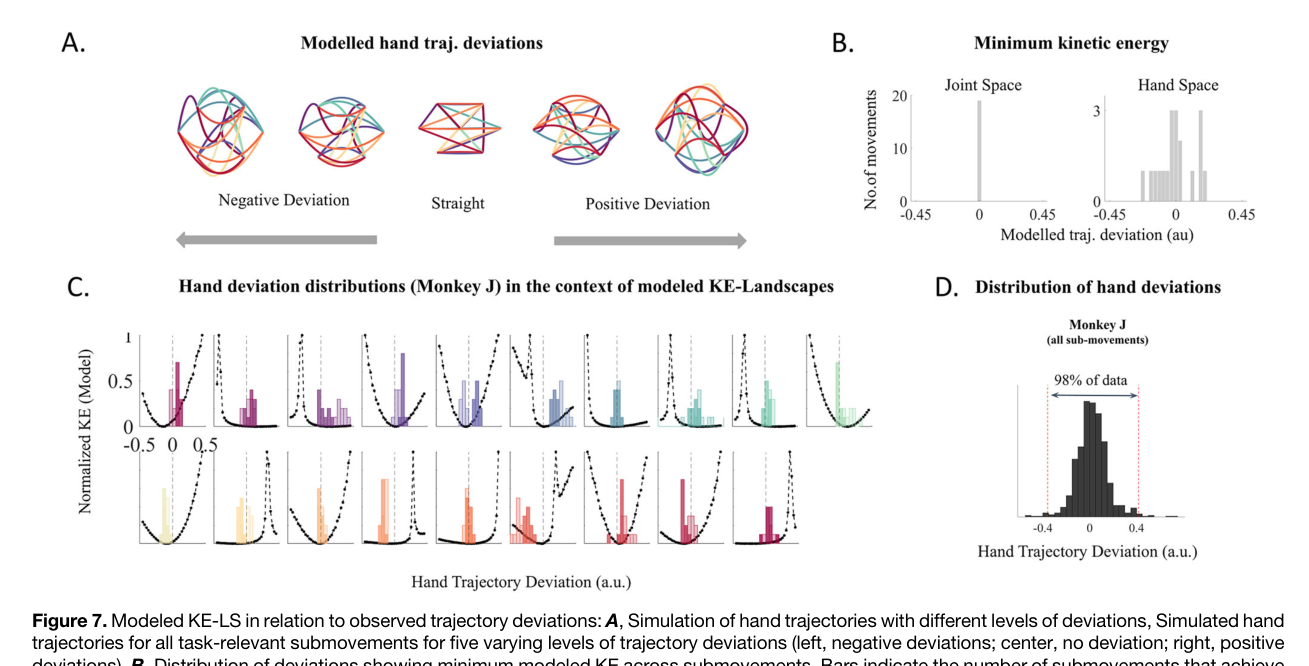
来源:原文 Fig. 7,PDF 第 9 页。
图 7 · KE-landscape 与观测偏差的拼接。 (A) 各子运动在五个偏差等级上的模拟轨迹;(B) Min KE 对应的偏差分布:joint space 全部聚在零偏差(左),hand space 则散布各种弯曲(右);(C) 每个子运动一张小图:KE-LS 曲线叠加早期(浅色)与晚期(深色)hand 偏差的分布直方图;(D) 猴 J 的 hand 偏差全局分布与 98% 中央区间(有效偏差范围 -0.4 到 0.4 a.u.)。读 (C) 是重点:多数直方图落在抛物线的缓坡侧而非谷底,这个直觉印象正是 safe range 假设的来源。
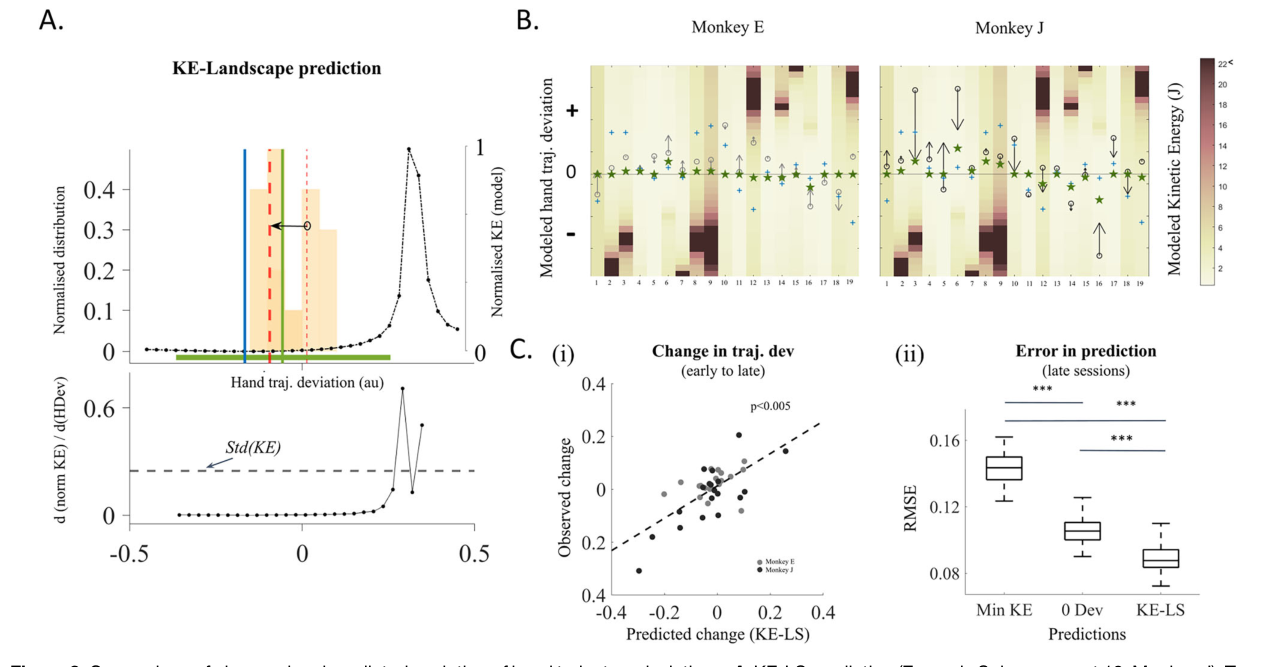
来源:原文 Fig. 8,PDF 第 10 页。
图 8 · 三种预测的对决。 (A) 示例子运动(猴 J 第 12 号):KE-LS 曲线、导数阈值确定的最优偏差区间(绿条与绿线)、Min KE(蓝线),叠加早晚期偏差直方图与演化箭头;(B) 全部子运动的 KE 热图(列为子运动、行为偏差等级),绿色星标 KE-LS 预测、蓝色加号标 Min KE,黑箭头从早期均值指向晚期均值——许多箭头恰好扎向绿星;(Ci) 预测变化量与实际变化量的相关(r=0.696);(Cii) 三种预测的 RMSE 对比,KE-LS 显著最优。这张图是结论的落点:能量地形预测的不是"最优点"而是"安全区",而猴子真的往那儿走。
讨论与解读边界
这项研究把跨session行为与生物力学模型相结合,比较了明确的候选预测。其结果不支持用手空间或关节空间的直线最优假说统一解释本任务,提出了“动能对轨迹变化不太敏感的范围”这一可检验解释。
KE是由运动学及简化质量和惯量计算的机械动能,不是直接测得的代谢消耗。模型验证中的两组KE同样依赖模型与运动学;高相关不保证任意反事实轨迹都准确。关节空间直线对应最小KE是本文所测轨迹族和时间参数下的结果,不能写成普遍力学定律。只有两只动物,多session或多子运动不是独立动物重复;因果机制、视觉贡献及自由三维运动的适用性仍需验证。
思考问题
- 改变外部负载而保持目标和视觉反馈不变时,轨迹是否按新动能曲面的缓坡区迁移?
- 使用各试次真实速度剖面、更完整的肢体动力学和独立留出session后,KE-LS优势是否保持?