E02 · The computational and neural basis of voluntary motor control and planning
Scott, S.H. (2012). Trends in Cognitive Sciences, 16, 541–549. doi:10.1016/j.tics.2012.09.008
这篇综述用最优反馈控制解释任务相关的快速纠正,并梳理人和猕猴实验对目标依赖、状态估计及肢体动力学处理的支持。所提出的脑区分工是计算框架下的工作假说。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
反馈纠正会随目标、肢体动力学和环境变化。最优反馈控制为这些现象提供计算解释,并提出状态估计、控制策略和任务选择等可区分的问题。
研究思路
综述按目标依赖、多关节处理、学习与神经通路组织人和猕猴证据。机械或视觉扰动后的肌电时序是主要比较线索,脑区分工图则是工作假说;不能仅按某个潜伏期窗口唯一确定回路。
主要结果
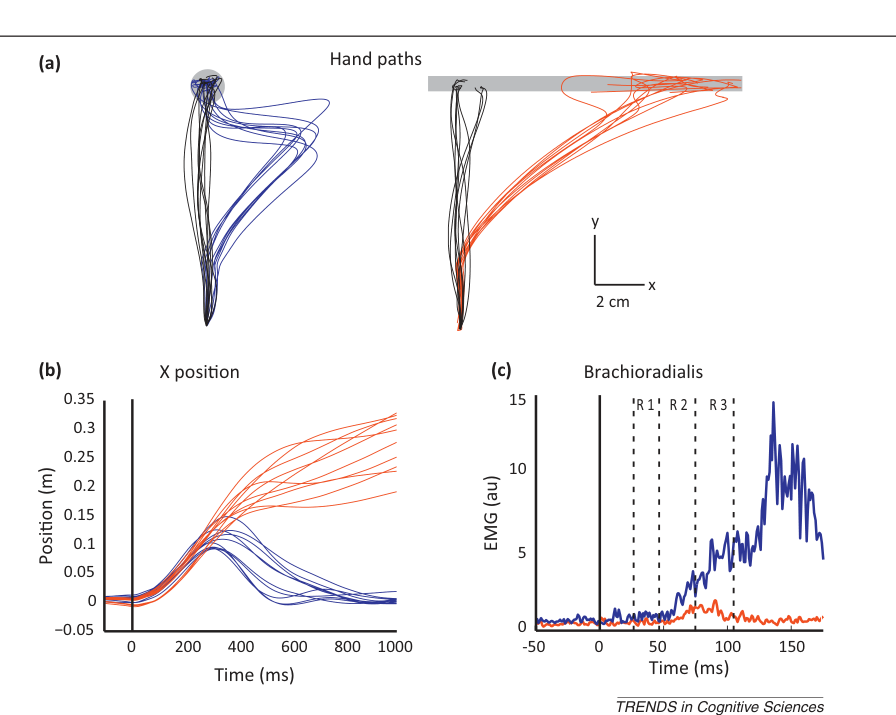
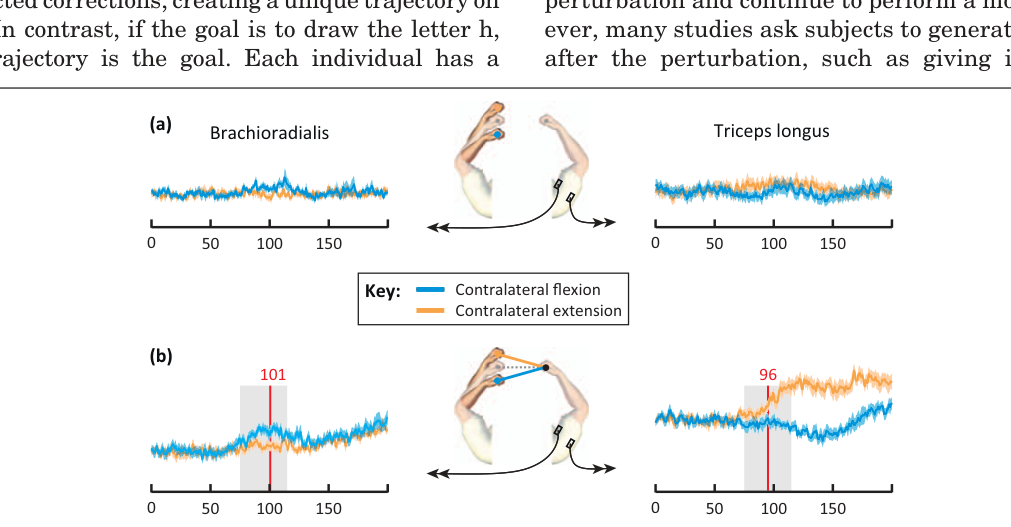
第一个论点:反馈纠正是 goal-directed 的,而且是"在线"的。伸手到圆形目标时施加关节扰动,纠正把手拉回圆心;同样的扰动施加在伸向长条形目标的运动上,纠正只把手带到离扰动后位置最近的条上一点,两种条件的 EMG 差异在扰动后 70 ms 内就出现。视觉扰动同样遵循目标几何,而且纠错的幅度还会按"误差是否会持续影响任务"来调。双手任务更说明问题:两手的控制回路分属两个半球,但当两手共持一根杆时,扰动一只手,另一只手不到 100 ms 就出现方向正确的补偿 EMG;两手各做各的任务时未检出同样的跨肢肌肉响应。这些结果合起来否定了"预存轨迹加刻板反射"的组合——纠正的形状由当下任务目标实时决定,并不要求所有纠正都回到一条固定的desired trajectory;curl force field 里运动早期的过度补偿,恰是 optimal control 预测的最省力策略。
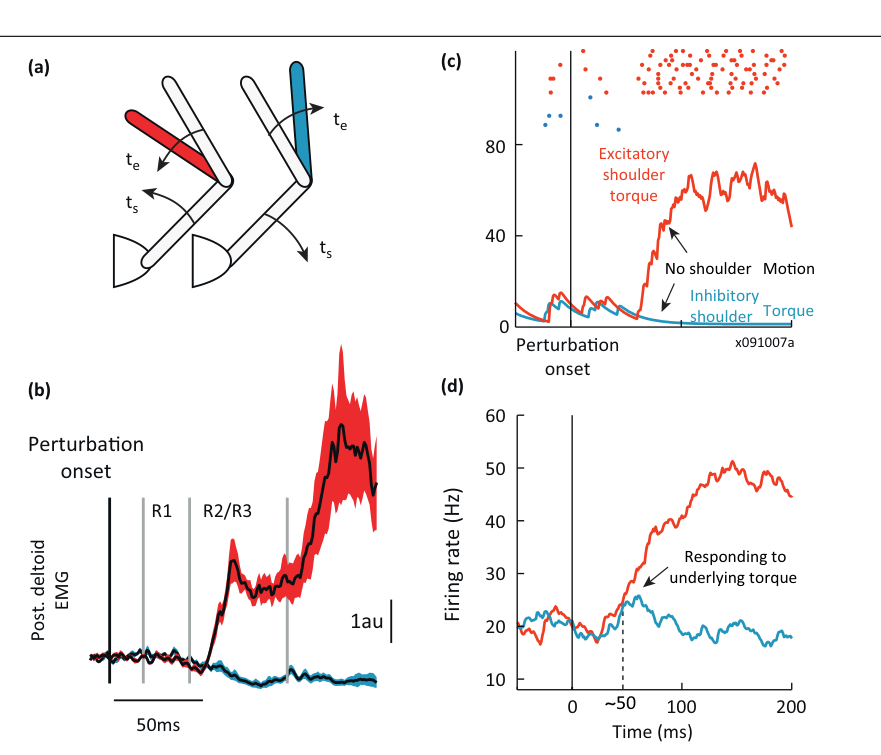
第二个论点:反馈纠正携带 internal model。Kurtzer 的实验把肩肘关节力矩设计成"肘大幅运动而肩几乎不动",肩部单关节肌在完全没有被牵拉的情况下,long latency 窗口内照样出现对抗 underlying 肩力矩的响应——short latency 只跟着局部关节运动走,long latency 却"算出"了产生运动的力。M1 里有对应证据:肩相关神经元在扰动后 20–50 ms 只反映扰动本身,到约 50 ms 就开始对肩部力矩选择性放电,比肩部肌肉的分化响应还早约 20 ms,说明经皮层通路在做真正的多关节积分。环境适应的证据同样指向 internal model:力场学习同时更新前馈和反馈增益,甚至在手还没进入力场区域之前,long latency 增益就预先调好了;扰动若与任务成功无关,纠正反而会被调小。
第三个论点:这些响应不是被大扰动"触发"出来的特殊反射。把扰动幅度缩到接近自然运动变异的水平,perturbation–EMG 的线性回归仍然过原点,支持反馈过程连续参与正常运动,但并未直接证明回路完全相同。随机点运动决策实验里,long latency 增益随证据积累被实时调制;空间目标改变后 100 ms 内,反馈纠正就能整体改道。所以 Scott 的立场相当激进:反馈纠正和"自愿控制"不是两类东西,前者就是后者在扰动下的直接采样——扰动只是把一直在线的控制器照亮了。
最后是神经实现的草图:几乎所有精致的反馈行为都落在 long latency 而非 short latency 窗口,说明脊髓之上(transcortical 及皮层–小脑回路)才是主力;进化上,灵长类运动技能的扩张可能正是控制重心上移的驱动力;而 M1 只提供 corticospinal tract 约四成的轴突,控制不能简化为"M1 发号施令"。文中还引用了同期的 Churchland et al. 2012(本系列 D01),Scott 顺势说了一句很重的话:感觉反馈对 M1 活动的影响,让"M1 在编码什么"的问题让位于"M1 的动力学如何被反馈塑造"。
逐图解读
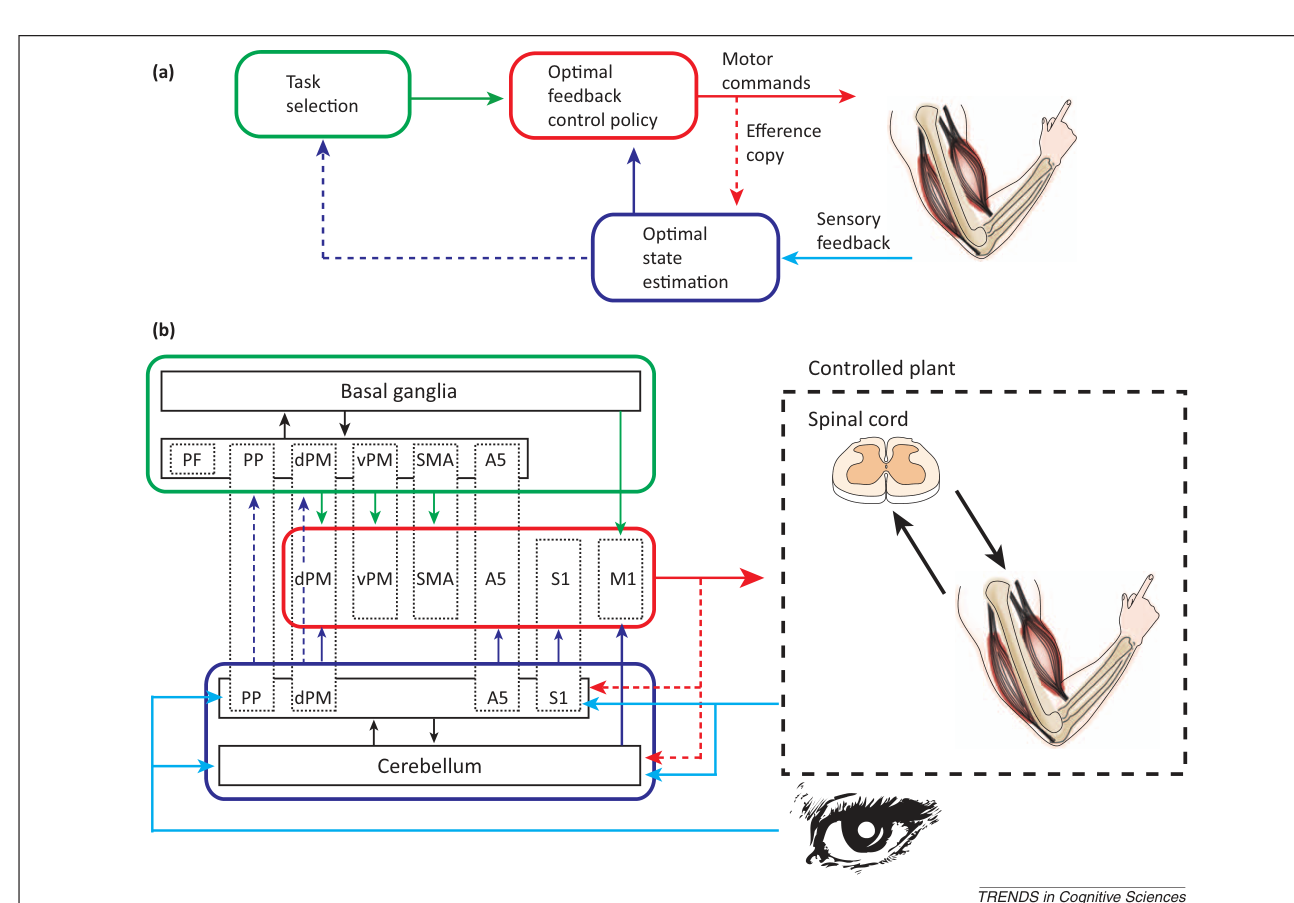
来源:原文 Fig. 1,PDF 第 2 页。
图 1 · OFC 框架图与神经实现草图。 (a) 是标准控制框图:control policy 把状态变量转成运动指令,optimal state estimation 用 efference copy 加延迟的感觉反馈估计状态,task selection 决定行为目标从而选定控制策略。(b) 是全文的"地图":三个计算过程摊在一张高度分布式的脑图上——基底节经皮层环路参与 task selection,小脑参与 state estimation,PF、PP、dPM、vPM、SMA、A5、S1、M1 多数同时参与两三个过程,脊髓和肢体一起被归入受控的 plant。读这张图要记住它是假说而非结果,Scott 自己也承认这"at best a sketch",但它定义了此后十年"哪个脑区贡献哪个计算过程"这类问题的提问方式。
来源:原文 Fig. 2,PDF 第 4 页。
图 2 · 目标形状决定纠正方向。 Nashed 等的实验:黑线是未扰动的伸手,蓝线是伸向圆形目标受扰后的纠正(回到圆心),红线是伸向长条目标的纠正(回到条上离扰动后手位置最近的一点)。(b、c) 显示两种条件的手路径在扰动后 200 ms 出头就分道扬镳,肘屈肌的 EMG 差异更是 60–70 ms 就能检出。这张图是"反馈纠正尊重任务目标"最直观的证据,也是 minimum intervention 原则在时间尺度上的落地——纠正的目标不是某条预设轨迹,而是满足任务要求的任意位置。
来源:原文 Fig. 3,PDF 第 4 页。
图 3 · 双手任务中的跨肢纠正。 (a) 对照:两手做不耦合的任务,扰动左手,右手(肱桡肌、肱三头肌长头)毫无统计可见的反应;(b) 实验:两手共持一杆并保持空间目标,扰动左手,右手在约 100 ms 内(红线标记两块肌肉各自的最早分化时刻)出现方向正确的 EMG 改变。两半脑各自控制一只手,却能在几十毫秒内根据任务耦合与否切换跨肢通路,说明反馈增益是在全局任务层面设定的,而不是每条手臂各自为政。
来源:原文 Fig. 4,PDF 第 6 页。
图 4 · Long latency 懂肢体动力学。 (a) 实验设计:肩肘同时施加阶跃力矩,力矩幅度和手臂几何经过精心选择,造成肘关节大幅运动而肩关节几乎不动。(b) 尽管肩部伸肌(三角肌后部)既没被拉长也没缩短,long latency 窗口仍有清晰的兴奋性和抑制性响应,方向对应 underlying 的肩力矩;short latency 则只跟随局部关节运动。(c、d) 是猕猴 M1 的对应记录:单个肩相关神经元和群体都在约 50 ms 开始对肩力矩选择性放电,比肌肉早约 20 ms。上下两排合起来论证:经皮层通路里跑的是 limb dynamics 的 internal model,而不只是感觉信号的转发。
讨论与解读边界
目标形状、双手协同规则和机械扰动改变快速反馈响应,说明反馈增益具有任务依赖性。长潜伏期响应还反映多关节动力学,支持反馈控制利用身体与环境信息,而不仅是局部肌肉牵张。
图2、图3主要是人的实验,图4将人的肌肉响应与猕猴M1记录并置,不能全部写成猕猴VR证据。最优反馈控制是对行为的计算解释,拟合良好不等于已定位其唯一神经实现。小扰动响应的连续性支持正常运动与纠正共享控制过程,但不能单凭过原点的回归证明两个条件使用完全相同的回路。
思考问题
- 同一反馈扰动在不同任务代价下引发不同响应时,怎样区分控制策略变化与状态估计变化?
- 在猕猴VR中分别改变视觉延迟和目标容许范围,快速纠正的时序与幅度会如何变化?