C05 · Learning by neural reassociation
Golub, M.D., Sadtler, P.T., Oby, E.R., Quick, K.M., Ryu, S.I., Tyler-Kabara, E.C., Batista, A.P., Chase, S.M., & Yu, B.M. (2018). Nature Neuroscience, 21, 607–616. doi:10.1038/s41593-018-0095-3
在成功适应流形内 BCI 扰动的实验中,学习主要表现为把原有群体活动模式重新关联到运动方向。整体活动集合和若干协变指标变化较小,较符合 reassociation 模型。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
流形内扰动能够较快学会,但表现改善既可能来自新活动模式,也可能来自旧模式的新用途。已知的BCI映射允许对这些候选方案作定量比较。
研究思路
论文建立realignment、rescaling和reassociation三类预测,再检验群体活动范围、各维协变程度和行为表现。其主要结论适用于所分析的短期成功学习session,不应写成任何学习都只能使用既有模式。
方法
三只成年雄性恒河猴(J、L、N,7–8 岁),M1 手臂区 96 通道阵列,threshold crossing 按 45 ms bin 计数,每天 86.5–93.5 个单元。任务与 C04 一脉相承:8 目标 center-out BCI,光标半径 18 mm、目标半径 20 mm,限时 7.5 s。每天 80 个校准 trial 用 FA 拟合 10 维流形并标定 intuitive mapping(vt = A·vt−1 + B·zt + c 的 Kalman filter 形式),随后是 intuitive 块(猴 J 平均 382 trial、猴 L 269、猴 N 193)、within-manifold 扰动块(J 871、L 360、N 620),扰动方式是置换 10 个 factor 的顺序(等价于置换 B 的列)。只分析学得动的实验:要求成功率与获取时间在扰动块内有显著改善,猴 J 27/28、猴 L 11/14、猴 N 10/11 个实验入选,合计 48 个。学习前取最后 50 个成功 intuitive trial,学习后取表现最好的连续 50 个扰动 trial,并把各方向活动云的模式数配平。分析全部在 10 维 factor 空间进行,repertoire 改变量用"学习后每个模式到学习前 repertoire 的 K 近邻距离(Mahalanobis 距离),再除以学习前 repertoire 自身的 KNN 距离"来度量,零附近意味着 repertoire 保持,正值是扩张或平移,负值是收缩。
主要结果
第一组证据是 repertoire 保持。例示实验里(Fig. 3),学习前(黑)与学习后(红)的活动模式透过扰动映射投影到速度平面上,两个 98% 轮廓几乎完全重叠;分方向看,各运动云的改善主要靠"丢弃本方向旧云里不再合适的模式"和"吸纳其他方向旧云里的模式"完成——这正是 reassociation 的签名。定量的 KNN 距离分析(Fig. 4)显示数据分布贴着零,与 reassociation 的预测无显著差异(P=0.55,n=384,即 48 实验×8 方向),而 realignment 和 rescaling 都预测显著的正向 repertoire 改变(P<10⁻¹⁰),与数据明显不符。
第二组证据看协方差结构。沿 intuitive 映射和扰动映射所张维度的群体协变程度在学习前后都不变(P=0.19 和 P=0.069,n=48),而 realignment 预测沿扰动映射维度协变程度大增、rescaling 预测沿 intuitive 映射维度大增(两者与数据的差异 P<10⁻⁸)。更细致的一刀(Fig. 6):把每个 factor 的 pushing magnitude(B 矩阵列向量的长度,即该维度活动"推"光标的力度)因扰动而发生的变化,与该维度方差的变化放在同一张散点图上——realignment 预测正相关,rescaling 预测负相关,reassociation 预测斜率为零,数据的斜率与零无异,与 reassociation 的预测无显著差异(P=0.76)。
第三组证据回到行为(Fig. 7)。学习后动物的表现确实大幅回升,但没有回到 intuitive 水平——这个不完全恢复本身就有信息量。realignment 预测的获取时间远好于动物实际达到的水平(P=1.6×10⁻⁹),rescaling 略好于实际(P=0.011),reassociation 的预测与实际行为几乎严丝合缝(P=0.46),连恢复不完全这一点都一并预测到了。最后,作者还堵了两个变种假设的退路(Fig. 8):partial realignment(只需向最优位置迁移约 15% 就能匹配行为表现)预测的运动云位移远小于实测;subselection(每个运动只保留旧云里仍然合适的模式)预测运动云收缩,而数据显示的是大幅位移。综合起来,在本文短时流形内学习中,reassociation 是最符合所测结果的主要解释,尽管协变程度的细微波动里藏着一点 realignment 的影子,暗示两种过程可能并行、只是时间尺度悬殊。
逐图解读
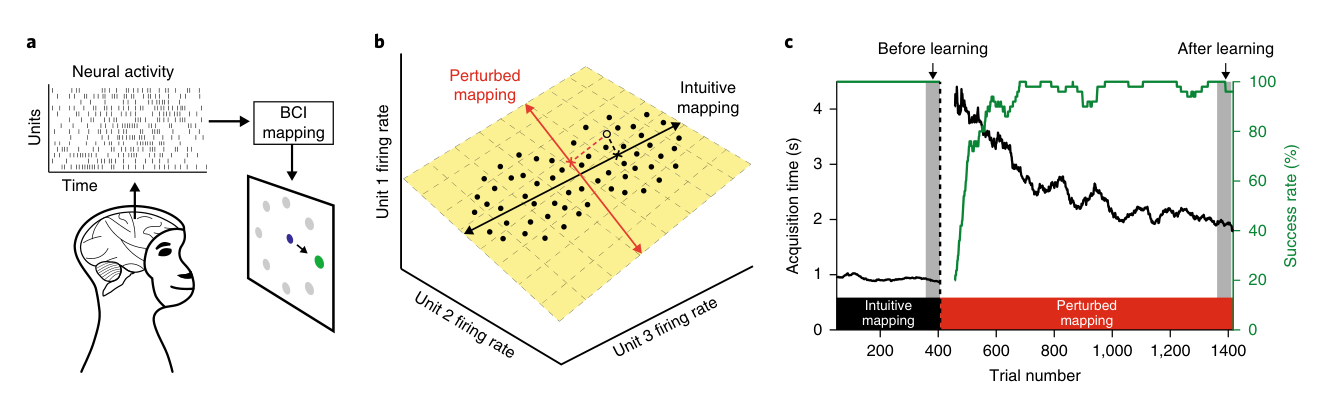
来源:原文 Fig. 1,PDF 第 2 页。
图 1 · 实验范式与学习曲线。 (a) BCI 系统示意:动物调制群体活动驱动光标取目标,视觉反馈闭环。(b) 群体活动模式(黑点)分布在低维 intrinsic manifold(黄平面)内,intuitive 映射(黑线)与 perturbed 映射(红线)都被设计在流形之内——这篇只研究 within-manifold 扰动。(c) 例示实验(J20120525)的行为:获取时间与成功率的 50-trial 滑动曲线,黑窗是 intuitive 映射、红窗是扰动映射,映射切换瞬间表现跳水,随后几百个 trial 内回升;左右两个灰窗分别是"学习前""学习后"各 50 trial 的分析窗口。这张图交代了全部分析的时间骨架。
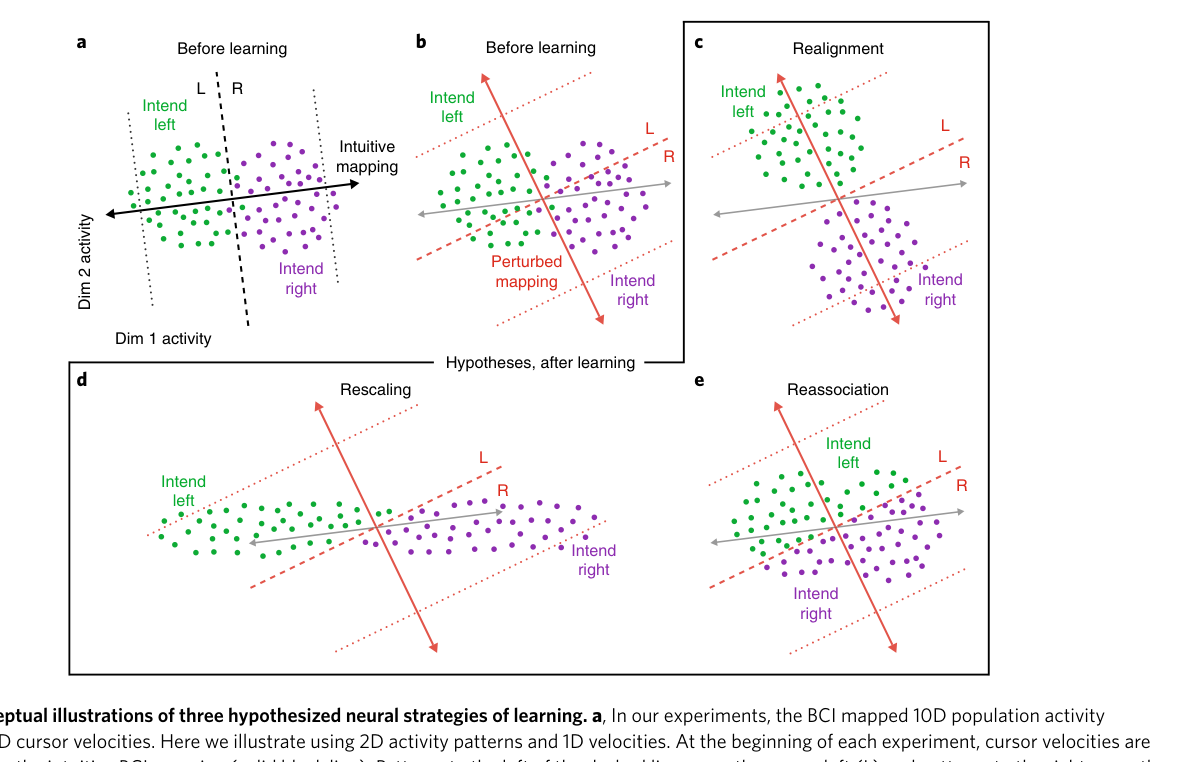
来源:原文 Fig. 2,PDF 第 3 页。
图 2 · 三个假设的概念图。 用 2 维活动、1 维速度做示意:(a) 学习前动物凭 intuitive 映射熟练控制,绿云对应"想向左"、紫云对应"想向右",外侧虚线是高速模式的界线;(b) 换成扰动映射(红线)后,同样的云产生错误运动。(c) realignment:各云整体迁到新映射下的最优位置,长出虚线之外的新模式;(d) rescaling:扰动削弱了维度 1 的影响力,方差就沿维度 1 放大、沿维度 2 缩小,去恢复旧的输入输出关系;(e) reassociation:点的位置与 (b) 完全相同,但绿紫标签互换——模式被重新关联到不同意图。读图的关键是 (c)(d) 都动了总 repertoire,(e) 没动,后面所有定量检验都围绕这个分野展开。
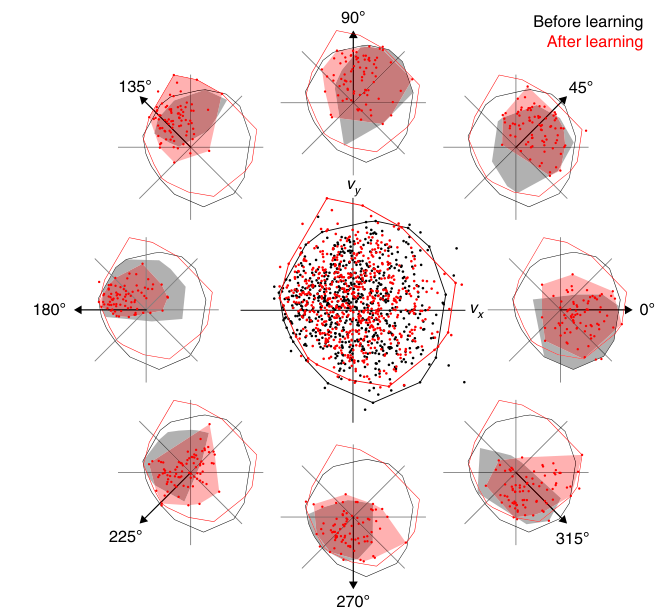
来源:原文 Fig. 3,PDF 第 4 页。
图 3 · 例示实验:学习前后的活动云几乎完全重叠。 中央面板把学习前(黑)和学习后(红)的活动模式透过扰动映射投成 2 维速度——每个点是一个 45 ms 模式对光标速度的贡献,黑白轮廓各包住 98% 的点,两团几乎重合,直观呈现 repertoire 保持。周围八个小图按运动意图分方向展示学习后的云:例如 45° 方向学习前的模式平均产生接近零的速度,学习后则指向 45°;仔细看这些云的构成,改善主要来自丢掉旧模式、并入原本属于其他方向的云的模式,而不是长出新点。这张图是 reassociation 结论的定性源头,也是全文最值得盯着看的一张。
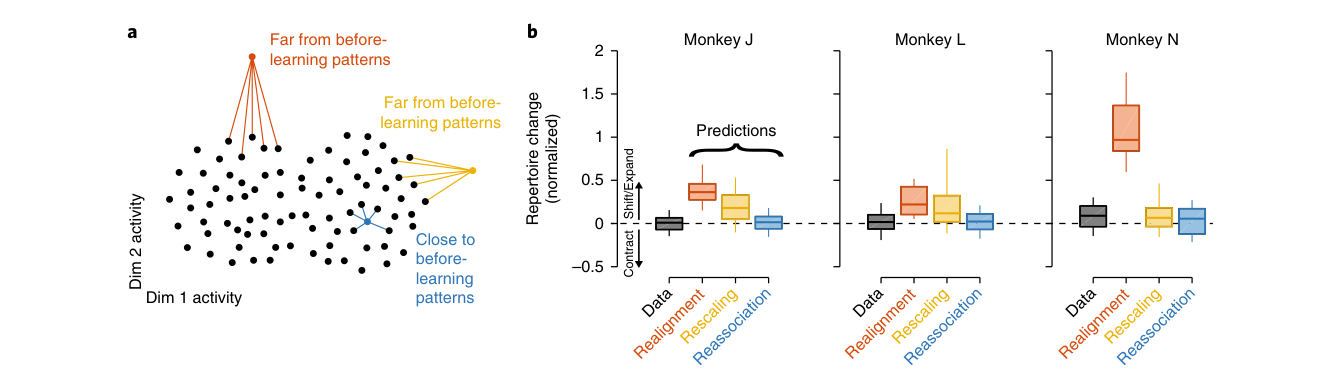
来源:原文 Fig. 4,PDF 第 5 页。
图 4 · repertoire 改变量的定量检验。 (a) 度量方法示意:对每个学习后的模式(彩色点),找它在学习前 repertoire(黑点)中的 K 近邻(彩色连线),距离按学习前 repertoire 自身的离散度归一。(b) 三只猴的数据(灰)与三个假设的预测并列:数据的中位数紧贴零线,与 reassociation 预测无差异(P=0.55,n=384),而 realignment(红)和 rescaling(黄)预测的扩张量远高于数据(P<10⁻¹⁰)。这张图是"整体活动集合变化较小"这一命题的主定量证据,K 取 1、2、5、10、20 结论都一样,说明不是近邻数选出来的 artifact。
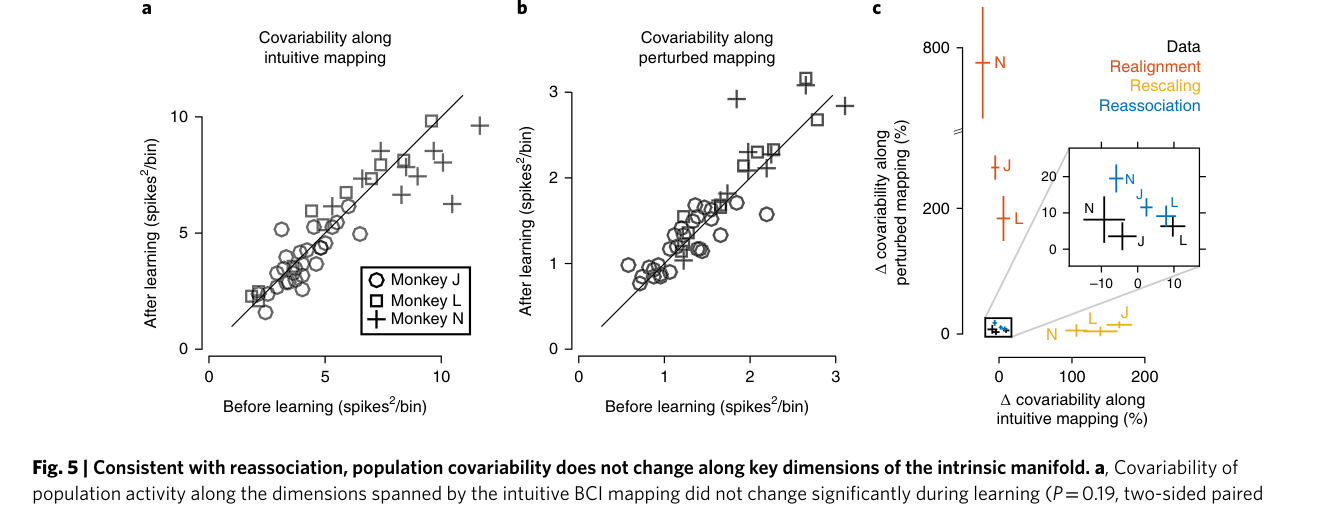
来源:原文 Fig. 5,PDF 第 5 页。
图 5 · 沿映射维度的协变程度不变。 (a) 学习前后沿 intuitive 映射维度的协变程度散点贴着对角线(P=0.19,n=48);(b) 沿扰动映射维度同样不变(P=0.069)。(c) 三个假设的预测落在不同的角落:realignment 预测沿扰动映射维度协变程度大增(要有更多活动在新控制空间方向上使劲),rescaling 预测沿 intuitive 映射维度大增,而数据的实际变化(插图放大区)与 reassociation 的预测挤在一起。这组分析与图 4 互补:图 4 看 repertoire 的"形状",这里看它在两个功能方向上的"投影",两条路都指向 repertoire 保持。
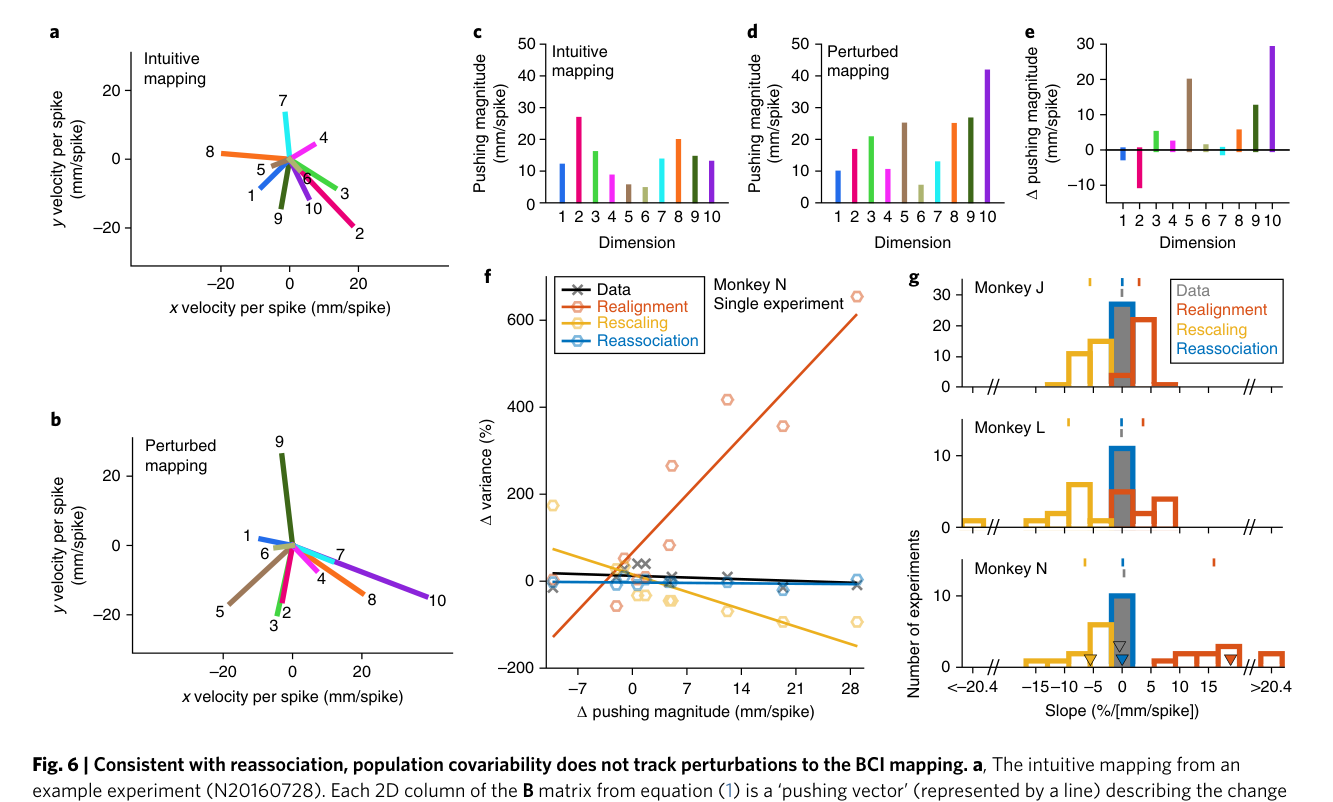
来源:原文 Fig. 6,PDF 第 6 页。
图 6 · 逐维度的方差变化不追随扰动。 (a, b) 例示实验中 intuitive 与扰动映射的 pushing vector(B 的列向量):方向是该维度活动推光标的方向,长度是 pushing magnitude,十个维度按校准期解释的 shared variance 排序。(c, d) 两映射下各维度的 pushing magnitude,(e) 其逐维度变化量。(f) 把每个维度的方差变化对 pushing magnitude 变化作散点:数据(灰)看不出趋势,而 realignment(红)预测正相关(变化方向取决于模型如何重新配置活动)、rescaling(黄)预测负相关、reassociation(蓝)预测水平线。(g) 逐实验回归斜率的汇总:数据与 reassociation 的斜率无差异(P=0.76),与另外两者都显著不同(P<10⁻⁸)。这张图把检验下探到十个维度逐一对照,用于检验 rescaling 的维度特异预测。
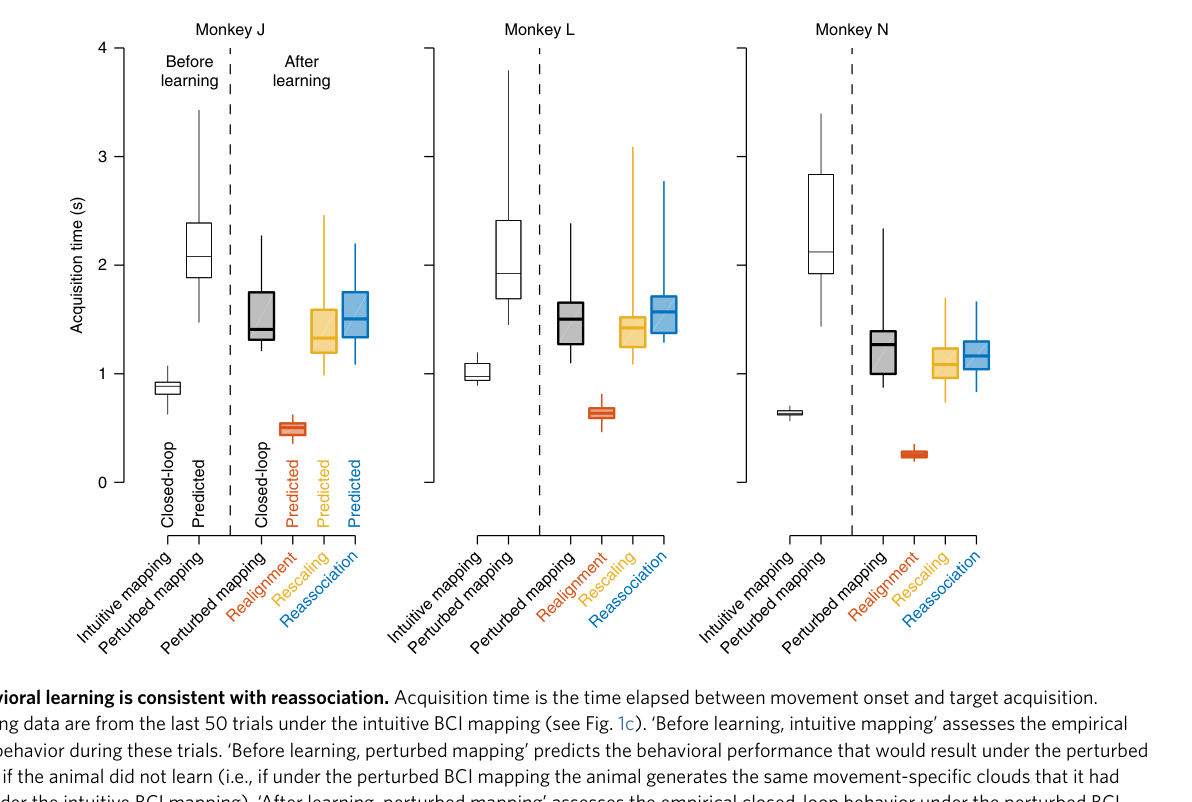
来源:原文 Fig. 7,PDF 第 7 页。
图 7 · 行为表现更符合 reassociation 的预测。 每只猴一组柱状图:获取时间从"学习前 + intuitive 映射"的闭环实测(中位数猴 J 885 ms、L 974 ms、N 636 ms),到"学习前 + 扰动映射"的开环预测(不学习会有多差),再到"学习后 + 扰动映射"的闭环实测(学到了什么程度)。realignment 预测的学习后表现远好于实际(P=1.6×10⁻⁹),rescaling 略偏乐观(P=0.011),reassociation 的预测与实际数据无显著差异(P=0.46)。关键细节是动物学习后并未恢复到 intuitive 水平,而 reassociation 恰好预测了这种不完全恢复——既有活动范围约束下的再关联可以解释部分恢复,并不代表生物系统不可突破这一范围。
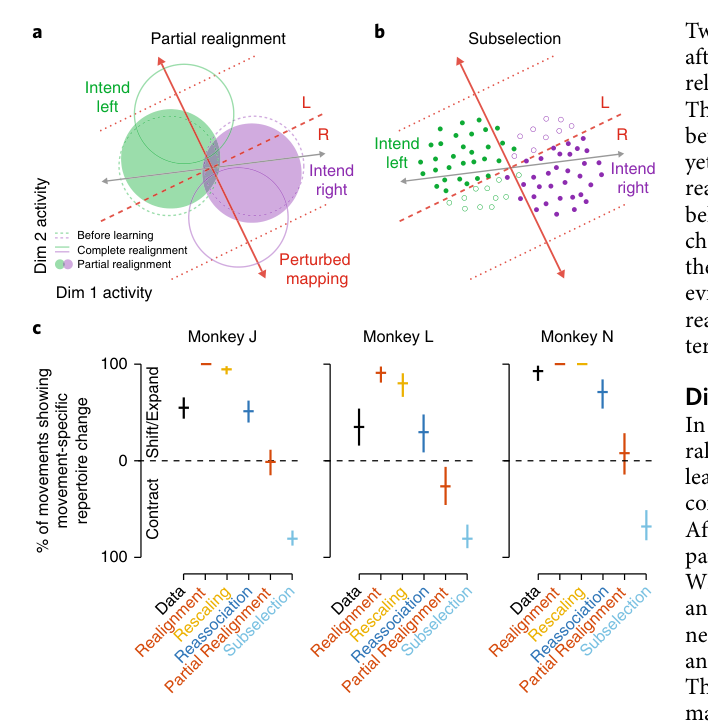
来源:原文 Fig. 8,PDF 第 8 页。
图 8 · 两个变种假设与所测数据不符。 (a) partial realignment 概念图:运动云只向最优位置迁移一部分——注意只需迁移约 15% 就能匹配动物的实际行为表现,所以行为数据本身区分不了它和 reassociation;(b) subselection 概念图:每个运动只保留旧云中在新映射下仍然合适的模式(实心点),其余弃用(空心点)。(c) 用与图 4 相同的的运动特异 repertoire 改变量做比较:实测(灰)的云位移远大于 partial realignment 的预测,而 subselection 预测的收缩模式与数据相反,两者都与数据差异显著(P<10⁻¹⁰,n=384)。这张图体现了作者的谨慎——检验了两种具体替代模型,但并未穷尽所有混合策略。
讨论与解读边界
文章区分了“仍在同一流形”与“仍使用原有活动集合”这两层约束。活动集合、协变结构和行为预测的联合比较支持 reassociation,而非所检验的完整 realignment 或 rescaling。这里的意图方向是依据任务和光标—目标关系估计的变量,不是直接读取的主观意图。
分析只纳入学习显著的48次实验,结论需限定于数小时、流形内扰动和这一筛选样本。未检出显著改变不等于每一个神经模式严格不变,也不排除较弱的混合策略。384个方向观测来自48次实验,不能当作384个独立动物或独立实验。
思考问题
- 将学习较弱或失败的实验纳入后,reassociation 对行为改善的解释力是否保持?
- 在多日训练中,活动重新关联与活动集合扩张是否有不同的出现时间?