C06 · New neural activity patterns emerge with long-term learning
Oby, E.R., Golub, M.D., Hennig, J.A., Degenhart, A.D., Tyler-Kabara, E.C., Yu, B.M., Chase, S.M., & Batista, A.P. (2019). Proceedings of the National Academy of Sciences, 116, 15210–15215. doi:10.1073/pnas.1820296116
多日渐进 BCI 训练后,猴子能够更好地控制流形外映射,并产生超出基线活动集合所能支持速度范围的模式。已知解码映射使这些新模式对光标输出的贡献可以直接计算。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
短时难以学习的BCI映射,经过多天训练后可能逐渐可用。关键问题是这种改善是否包含超出基线活动范围的新模式,以及它们实际贡献多少输出。
研究思路
作者用渐进训练引导流形外映射学习,将基线活动经新映射投影后定义经验速度范围,再量化范围外活动及其目标方向进展。经验边界依赖采样与阈值,并非所有旧活动可能性的严格上界。
方法
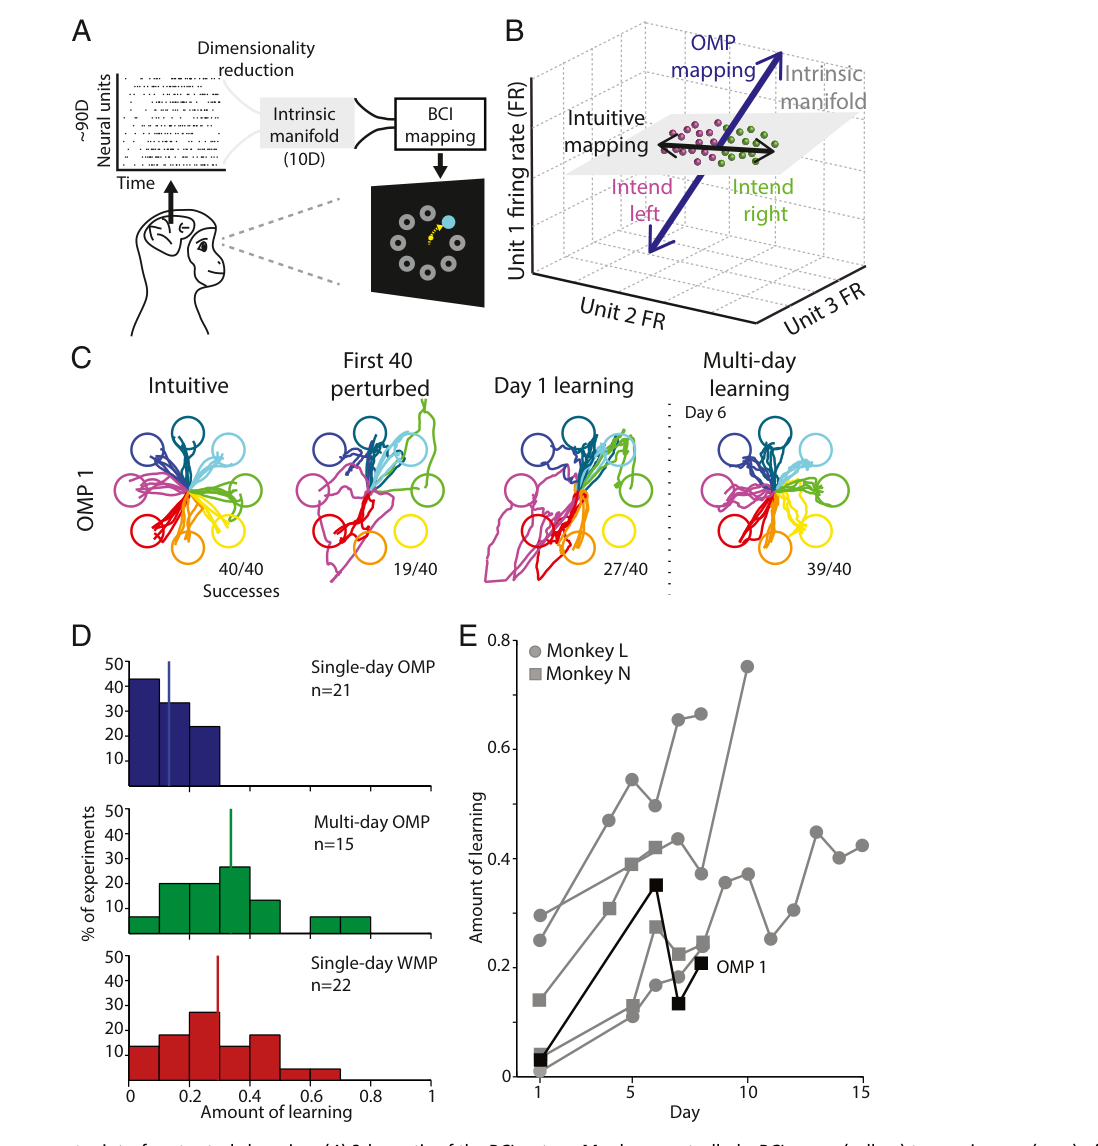
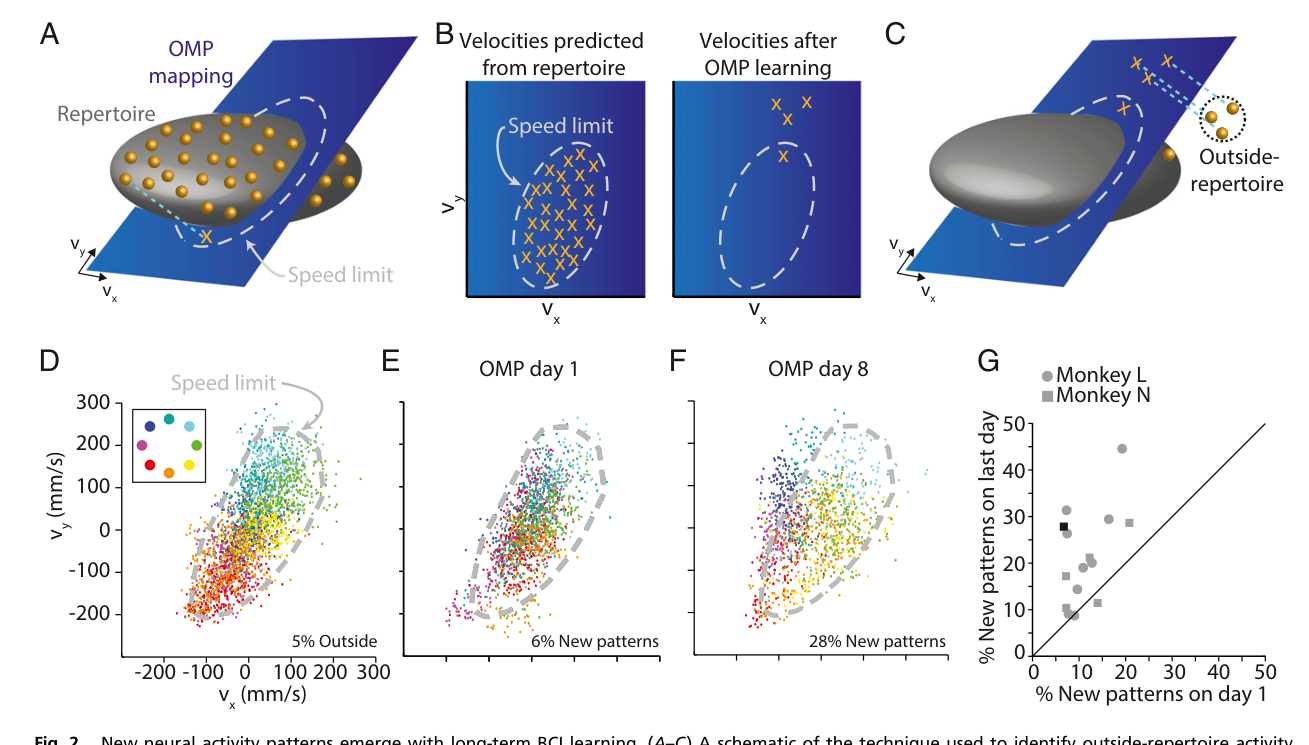
两只猴(L、N),M1 手臂区植入 96 通道阵列,每天取约 90 个 threshold-crossing 单元,做 8 目标 center-out 的 BCI 光标控制;与 C04/C05 同一套两步 decoder(FA 提 10 维 intrinsic manifold,再映射到 2 维光标速度)。共 15 个多天 OMP 实验,每个持续 6–16 天(平均 9.2 天),同一 OMP 映射跨天保持。关键操作是引入 incremental training:不直接上全强度 OMP,而是分小步逐渐加大扰动(借鉴 Linkenhoker & Knudsen 在仓鸮听觉空间图上的做法)。作为对照,文中还调了 C04 时代的单日 OMP(n=21 个实验)和单日 WMP(n=22 个实验)数据。学习量沿用了 C04 的复合指标(0 为没学,1 为完全恢复)。行为检测窗口取各天表现最好的连续 40 个 trial,"新模式百分比"按超出 speed limit(95% convex hull)的模式比例计算——按定义学习前就有 5% 的模式在外侧,这是之后所有比较的基线。
主要结果
多天练习确实把 OMP 学出来了。多天 OMP 的学习量显著大于单日 OMP(t 检验 P<10⁻⁴),而且达到了与单日 WMP 相当的水平(P=0.53)——两类训练在本文学习指标上未见显著差异,但并非等效性证明。学习曲线是典型的 skill learning 样式:多天渐进改善,中间有回落和反弹(作者归因于技能学习过程本身、任务难度下的动机波动、以及跨天记录不稳定性的混合)。值得注意的是,没有 incremental training 的多天 OMP 学习很不稳定,而 incremental training 在单日内也不起效——本文所测条件下,多日与渐进训练的结合最能支持稳定学习,尚非普遍必要性证明。
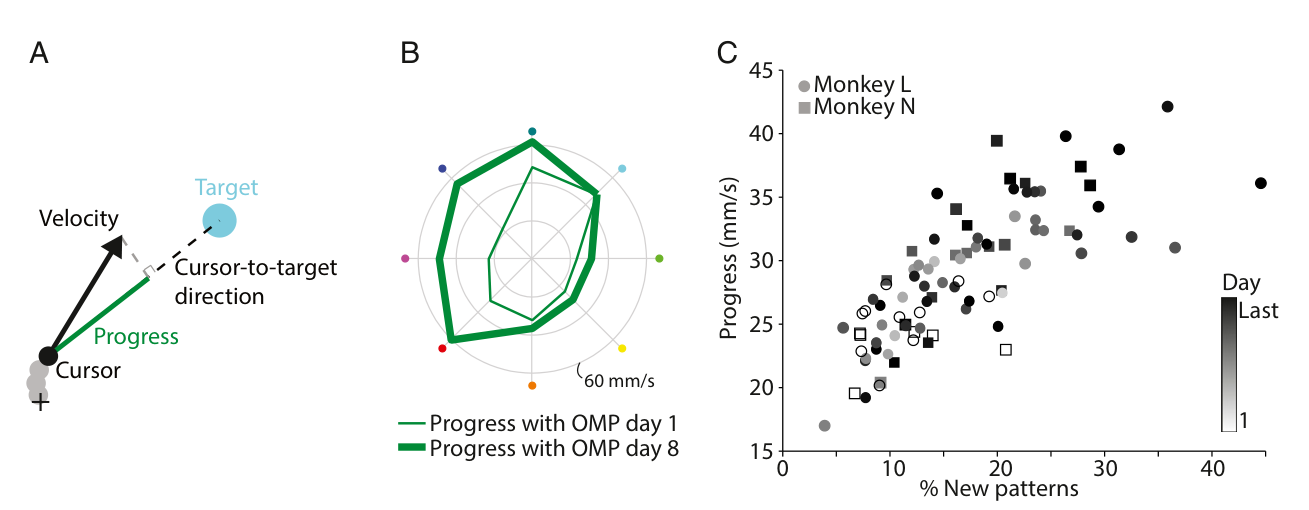
新模式的出现有清楚的剂量关系。例示实验(OMP 1,始于 2016 年 6 月 17 日)里,学习第 1 天只有 6% 的模式超出 speed limit(跟 5% 的定义基线几乎没差别),到第 8 天达到 28%;跨全部 15 个实验,新模式百分比在最后一天显著高于第一天(P=0.0015)。进一步的行为关联分析显示,progress 随练习逐日提高,而且一天的平均 progress 与当天新模式百分比高度相关(Pearson r=0.76,P=6×10⁻¹⁶)。三个对照检验了映射特异性与记录不稳定性等替代解释:把学习后的活动穿过 500 个从未经历过的随机 OMP 映射,"表面学习量"很少超过实际学的那一个,说明新模式是特异于所学的映射而非通用策略;让猴子连续多天用同一个 intuitive mapping(学习压力极低的对照),记录不稳定性的幅度与学习实验无异,却没有新模式的涌现;新模式离 speed limit 的距离也随学习增大,说明是 repertoire 在定向扩张,不是在边界上蹭来蹭去的噪声。
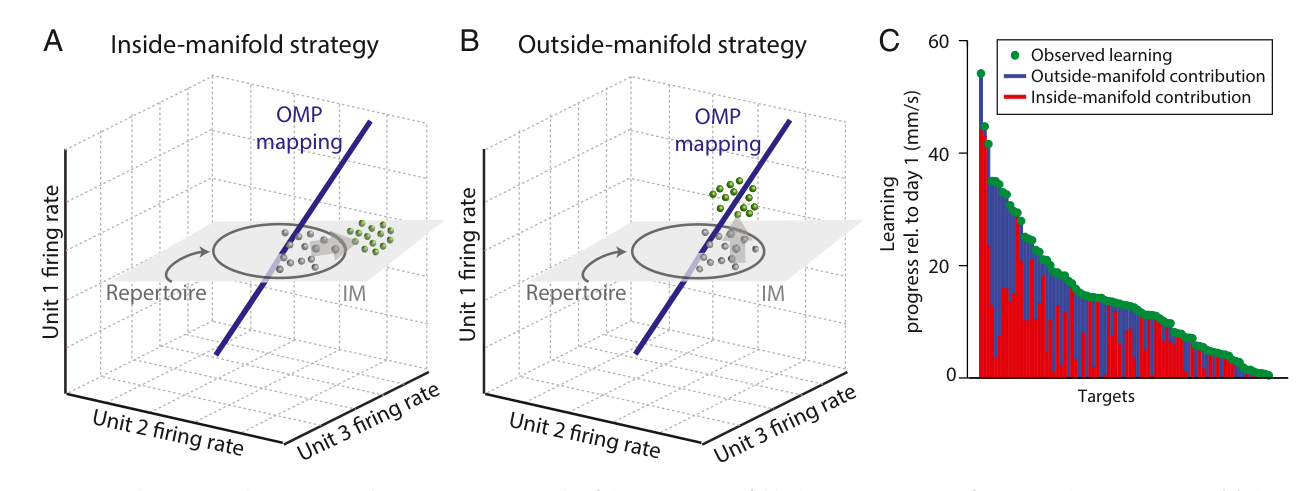
最后一刀把新模式按"相对流形的位置"切开:把每个活动模式分解为 inside-manifold 分量和 outside-manifold 分量,分别计算对 progress 的贡献。结果两种都有——有些目标的新模式仍符合既有相关结构(repertoire 外、manifold 内),另一些目标的新模式则连相关结构都改了(manifold 外)。也就是说,多天学习既动了放电率,也动了神经元之间的相关性,C04 观察到的流形约束不是铁板一块,只是突破它需要以天计的时间。
逐图解读
来源:原文 Fig. 1,PDF 第 2 页。
图 1 · 范式与多天学习的总览。 (A) BCI 系统示意:约 90 维神经活动先进 10 维 intrinsic manifold,再进 2 维光标速度。(B) 概念图:活动模式(绿/紫点)分布在流形(灰平面)内,intuitive 映射(黑箭头)换成 OMP 映射(蓝箭头)后同样模式推出不同速度。(C) 例示实验 OMP 1 的成功 trial 轨迹:intuitive 时 40/40 成功,切换 OMP 后跌到 19/40,第一天最好时 27/40,练到第 6 天 39/40——从散乱到规整的过程可以看出。(D) 学习量分布:单日 OMP(蓝,n=21)趴在低位,多天 OMP(绿,n=15)整体上移到与单日 WMP(红,n=22)重合的位置,这是全文的行为学基石。(E) 学习量最大的六个实验的逐天学习曲线,黑线是 (C) 那个实验,可见 skill learning 式的渐进与波动。
来源:原文 Fig. 2,PDF 第 3 页。
图 2 · 用 speed limit 检测新模式的涌现。 (A–C) 方法示意:intuitive repertoire(灰椭球)透过 OMP 映射投到速度平面,旧模式能达成的速度范围定义出 speed limit(虚线椭圆);学习后超出它的速度(三个 X)表示超出所定义基线速度边界的活动输出。(D) 例示实验里 intuitive repertoire 投影出的速度分布(按目标着色,95% convex hull 为界,按定义 5% 在外)。(E) 学习第 1 天:6% 的模式在外——与基线无异,说明当天基本没长新模式。(F) 第 8 天:28% 在外,紫、蓝、青等方向的速度明显越界。(G) 15 个实验逐个对照首末两天的新模式百分比,绝大多数点落在对角线上方。读这张图的要害是理解 speed limit 的逻辑——它把"高维空间里的新颖性检测"转化为"2 维速度空间里的越界判定",提供了在已知映射下检测新颖输出的操作性标准,但仍依赖基线采样和边界定义。
来源:原文 Fig. 3,PDF 第 4 页。
图 3 · 新模式驱动行为改善。 (A) progress 的定义:光标速度在当前"光标→目标"方向上的分量,+60 mm/s 的例子标出量级。(B) 例示实验第 1 天(细线)与第 8 天(粗线)各目标方向的平均 progress:几乎所有方向都变快变直了。(C) 全部多天实验逐日汇总:一天的平均 progress 与当天新模式百分比高度相关(r=0.76,P=6×10⁻¹⁶),符号颜色深浅表示实验内的天数——早期天(浅色)挤在左下角(少新模式、低 progress),后期天(深色)向右上角迁移。这张图承担了论文的第三个目标:新模式的出现与行为改善在定量上绑定在一起,而三个对照实验(500 个随机映射、多天 intuitive 控制、越界距离)在正文里减弱了单纯记录漂移及随机映射解释的可能性。
来源:原文 Fig. 4,PDF 第 5 页。
图 4 · 新模式既有流形内的,也有流形外的。 (A, B) 概念图区分两类新模式:一类在 repertoire 之外但仍在流形之内(放电率重组、相关结构保留,A),一类直接越出流形(相关结构本身改变,B)。(C) 把学习带来的 progress 增量按目标分解:每根柱是一个多天 OMP 实验的一个目标,绿点是总学习量,红/蓝分别是 inside-/outside-manifold 分量的贡献——不同目标用的策略不同,两类贡献都真实存在(此处只画了有改善的目标和有利贡献,完整数据在 SI)。该图显示,多日学习的新活动模式伴随放电率和协变结构的变化。结合 C04,结果支持学习的时间尺度及训练安排会影响既有活动范围所形成的约束。
讨论与解读边界
这项结果补充了短时学习的约束:既有活动集合并非永久固定,较长训练可伴随新模式出现。基线速度边界是经验分布的95%凸包,少量基线样本本来就在边界外;“新”应理解为相对于基线采样及其映射定义的新颖性,不能等同于以前从未发生过的神经状态。
BCI 的已知输入输出映射提供了对行为贡献的直接计算依据,但新模式比例与进展的相关本身不是对突触可塑性的因果检验。多天与渐进训练在本文条件下共同支持学习,不足以证明它们是任何流形外任务的普遍必要条件。流形内外贡献的分解也没有定位到具体突触或细胞机制。
思考问题
- 增加基线采样量并匹配运动速度后,新模式比例与学习进展的关系是否保持?
- 采用不同的渐进路径而保持最终映射相同,会形成相同的流形外活动方向吗?