A05 · Visual target and task-critical feedback uncertainty impair different stages of reach planning in motor cortex
Amann, L.K., Casasnovas, V., & Gail, A. (2025). Nature Communications, 16, 3372. doi:10.1038/s41467-025-58738-x
目标不确定性与效应器视觉反馈不确定性对运动目标表征的影响出现在不同阶段;后者在依赖视觉反馈的 BCI 条件下更明显。编码出不确定性,并不意味着它在所有阶段都损害方向信息。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
规划伸手需要估计目标位置与效应器状态,但两类信息的不确定性未必在同一阶段影响神经表征。本体感觉还可能减弱视觉反馈不确定性的行为后果。
研究思路
作者比较目标不确定性手动控制、反馈不确定性手动控制及反馈不确定性BCI控制三个条件。早晚轨迹误差、同水平和跨水平解码、dPCA分别评估行为影响、方向信息及不确定性相关成分。该设计并非完整交叉的所有条件组合。
方法
两只雄性恒河猴(Y,16 岁;Z,15 岁),32 通道 floating microelectrode array(FMA)慢性植入。monkey Y 植入 M1 和 PMd(由于 PMd 产量低,两者合并分析),monkey Z 只有 PMd 进入分析(M1 产量太低被剔除)。每 session 群体规模为 35–83 个 units(Y)和 32–54 个 units(Z),单、多单位都算,剔除各方向平均放电率均低于 2 Hz 的 unit。
任务是 memory-guided center-out:手和眼固视中央 200 ms 后,外环上闪现 300 ms 的目标弧(20 mm),经过 400–1200 ms 的可变记忆延迟(期间目标不可见,以剥离视刺激的即时加工),go 音后 2000 ms 内到达并保持 200 ms。眼动用 EyeLink 1000 plus(1 kHz)监控。target 不确定性实验用 16 个方向(22.5° 间隔):低水平就是真目标弧,高水平换成 5 条 2 mm 的小弧,位置从以真目标为中心、SD 25° 的一维高斯中抽取,只在 cue 期呈现。feedback 不确定性实验里目标恒定可见参考环,变化的是效应器表征:低水平是单个 1.5 mm 光标,高水平是 5 个同样大小的小点组成的"云",各点初始位置从 SD 20 mm 的二维高斯中抽取,每点以 30 mm/s 的随机方向速度漂移、寿命 300 ms 后重新初始化,整个 trial 都在。BC 用速度 Kalman filter(ReFIT 校准:先 80 试次观察光标自动到达做初步校准,再 80 试次递增控制的闭环校准,最后 40 试次全控制校准),50 ms 更新间隔,并人为引入 50 ms 的神经-光标延迟以模拟自然传感器传导。BC 为降低难度采用块设计,每 48 trial 切换不确定性水平;MC 中两个水平逐 trial 伪随机交错。正式分析共 8 session/猴(target MC)和 10 session/猴(feedback MC 与 BC 各自)。SVM 解码 8 个 45° 方向 bin,100 ms 窗、50 ms 步进滑动,5 折交叉验证,平均每折 105±6 个训练 trial、26±3 个测试 trial;dPCA 取前 20 个 dPC,任务参数为方向、不确定性水平及其交互。
主要结果
行为的分化已经把剧本演了一遍。高 target 不确定性把成功率砍掉一半左右(Y:62%→31%;Z:77%→38%),feedback 不确定性在 MC 下只造成轻微下降(Y:94%→84%;Z:94%→89%),在 BC 下同样温和(Y:95%→87%;Z:94%→82%)。reach 误差的分解更干净:高 target 不确定性同时抬高 early 和 late 角度误差(Y 的 early 误差 t(7)=13.09,p=3.53e-06;late 误差 t(7)=17.8,p=4.36e-07),而 feedback 不确定性在 MC 下对两者皆无影响,只在 BC 下抬高 late 误差(Y:t(9)=5.83,p=2.51e-04;Z:t(9)=5.26,p=5.22e-04)。速度剖面解释了为什么:MC 的速度曲线是一个陡峭的初始脉冲加末端的小幅修正——先弹道式地冲向目标,没进再靠反馈慢慢归位;BC 的速度和距离曲线则全程平缓渐进,提示更持续地依赖反馈,但仅凭速度曲线不能判定其完全由反馈驱动。反应时和运动时几乎在所有条件下随不确定性变长,其中 movement time 在六个 monkey×条件组合里全部显著增加。
神经解码与行为严丝合缝。within-level 解码(chance 12.5%)显示:target MC 中高不确定性试次的方向解码在 planning(cue 后 200–400 ms)和 movement initiation(go 后 150–400 ms)显著变差;feedback MC 全程无差异;feedback BC 只在 movement initiation(go 后 300–500 ms)变差。cross-level 解码补上另一半证据:target MC 在 early planning、late planning、movement initiation 三个 epoch 全部泛化受损(如 movement initiation:t(15)=−6.79,p=2.99e-06),feedback BC 在后两个 epoch 受损,feedback MC 则与参考性能无异。反馈不确定性相关活动可被 dPCA 检出;在本文三个条件中,它对方向解码的明显影响主要出现在 BCI 的运动发起阶段。该比较支持任务相关性的重要作用,但并未单独操纵所有感觉来源。
dPCA 给出了第三层、也是最微妙的一层结果。在方向 dPC 平面上,各 reach 方向的神经状态呈放射状组织;与此同时,所有方向的状态都沿第一根 uncertainty dPC 按不确定性水平分开——三个条件无一例外。但这根维度占的方差很小:target MC 中 3.1%(Y)/7.2%(Z),feedback MC 中 3.1%/5.3%,feedback BC 中 5.6%/4.3%;方向×不确定性交互占 11–15%,大头仍是方向本身。时间进程的分化更有信息量:feedback 条件下高低水平的分离在 baseline(目标尚未出现)就存在——云或光标的外形本身就是不确定性线索,猴子在计划开始前就知道;target MC 的分离在 cue 之后才长出来,峰值在 early planning;feedback BC 的分离从 baseline 起持续存在,并在 early planning 之后向 movement onset 逐渐增大(时间效应 F(3,57)=10.5,p=1.35e-05)。三种条件下不确定性各自在"它变得 task-critical 的那个阶段"占据最大的神经分离——编码的时间进程本身就是行为相关性的镜像。
逐图解读
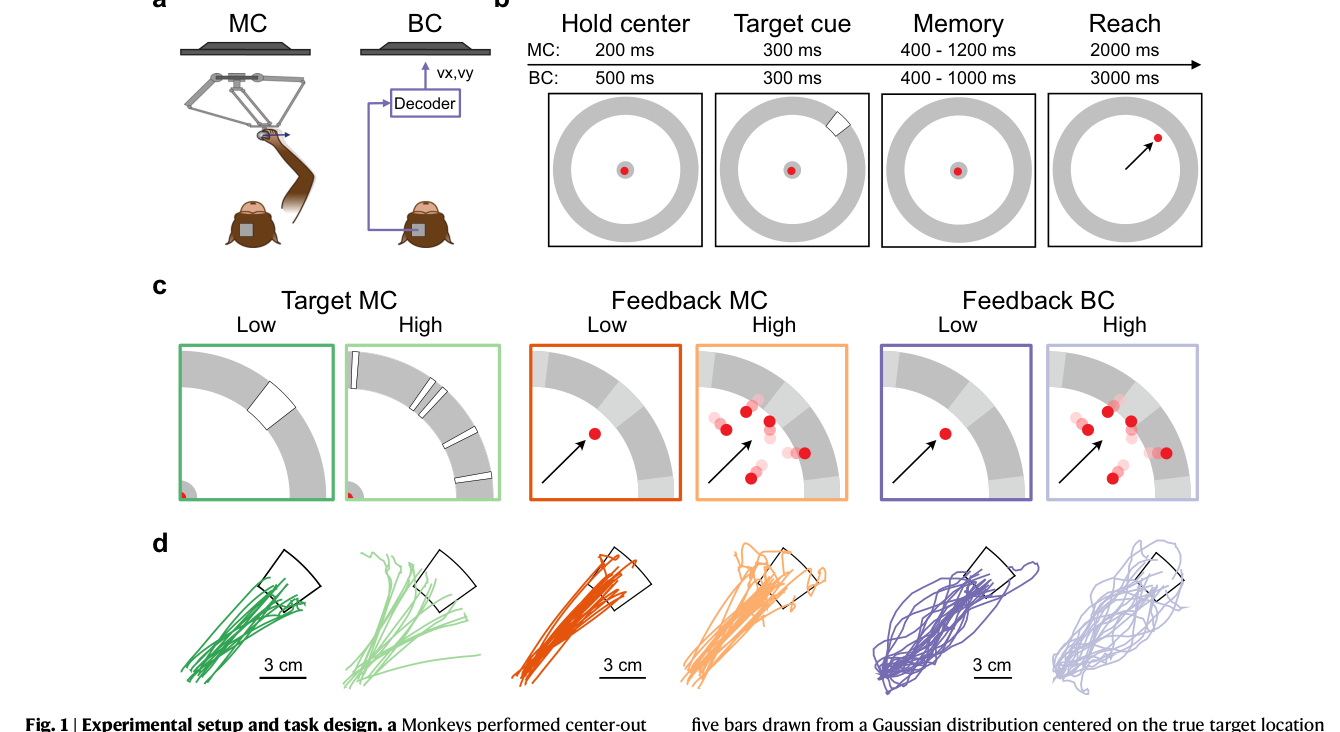
来源:原文 Fig. 1,PDF 第 3 页。
图 1 · 实验设置与任务设计。 全文的"地图"。(a) 猴子要么握 haptic manipulandum 直接控制光标(MC),要么由 M1/PMd spike 经速度解码器驱动光标(BC)。(b) trial 结构:中央手+眼固视,目标弧在注视环上闪现 300 ms,记忆延迟后 go 音触发 reach。(c) 是设计的核心:target 不确定性用 5 条高斯散布的小弧(浅绿)对照单一真目标(深绿);feedback 不确定性用 5 个漂移小点的云(浅橙/浅紫)对照单光标(深色),MC 和 BC 两种控制方式都施加 feedback 操纵。(d) 猴 Z 朝 45° 目标的示例轨迹,三种条件各一列,能直观看到高 target 不确定性下轨迹角度的散布明显更大,而 feedback 云只在 BC 下造成末端的晃动。读这张图时值得注意云和光标的点大小完全相同——设计上保持点大小一致,以减少这一视觉属性的混淆。
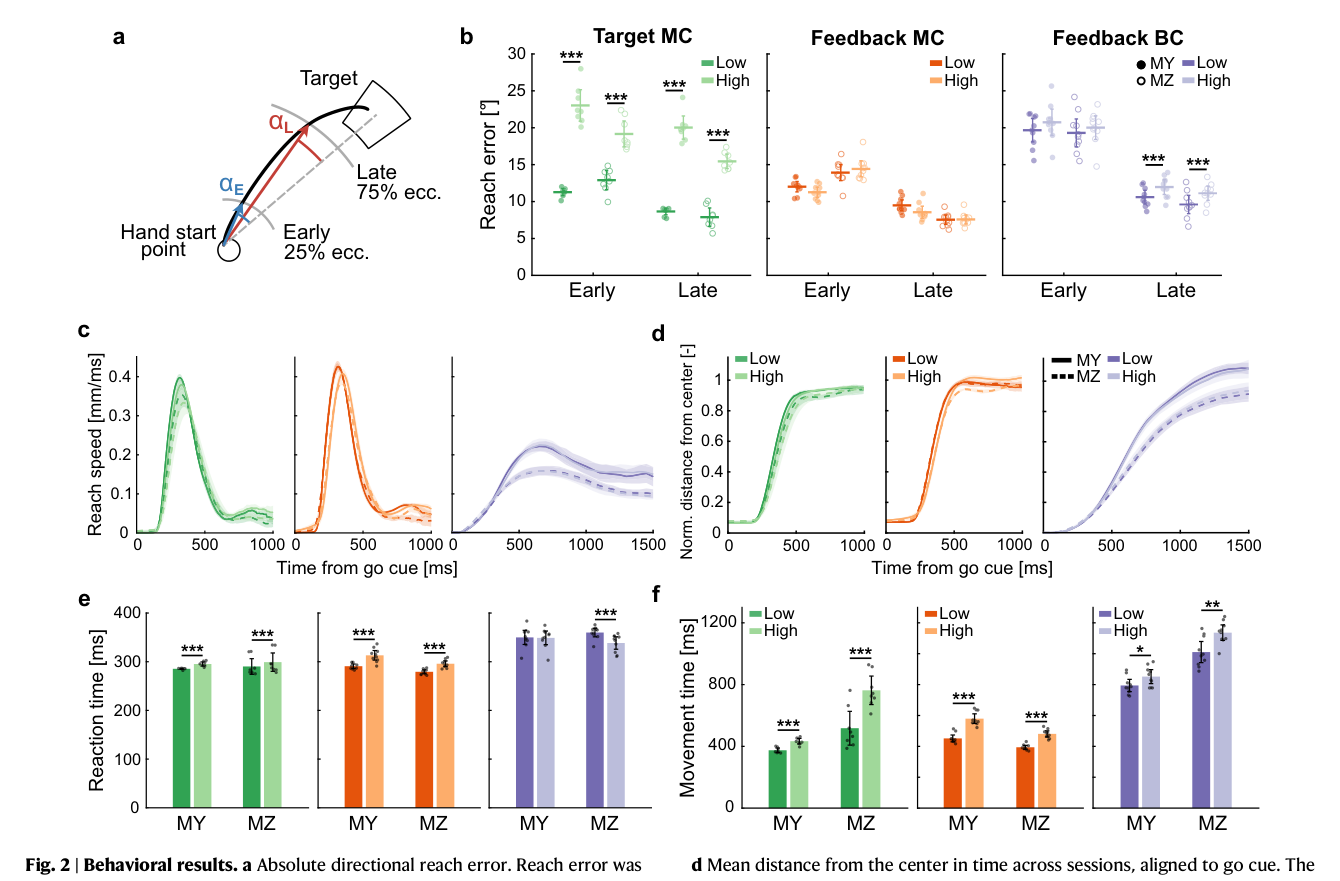
来源:原文 Fig. 2,PDF 第 4 页。
图 2 · 行为结果:误差、速度、时间。 (a) 定义 early(25% 偏心距,蓝)和 late(75%,红)角度误差——这是把 planning error 与 execution error 在行为层面拆开的关键操作。(b) 是主结果图:target MC 中高不确定性(浅绿)的 early 和 late 误差都显著抬升;feedback MC(橙)两个误差未见明显变化;feedback BC(紫)只有 late 误差显著增加。六组 monkey×条件里星号的分布就是全文行为结论的浓缩。(c, d) 速度与距中心距离的时间曲线:MC 是陡脉冲后平台的两段式,BC 是平缓渐进——提示两种控制模式的运动时程和反馈使用不同,这既是 BC 操纵的代价,也是"task-critical"的来源。注意高低不确定性下这两条曲线几乎重合,不确定性不改变运动的整体时空结构,只改变精度。(e, f) 反应时与运动时几乎全线随不确定性增加。每点是一个 session,N=8(target MC)/10(feedback MC、BC)session 每猴。
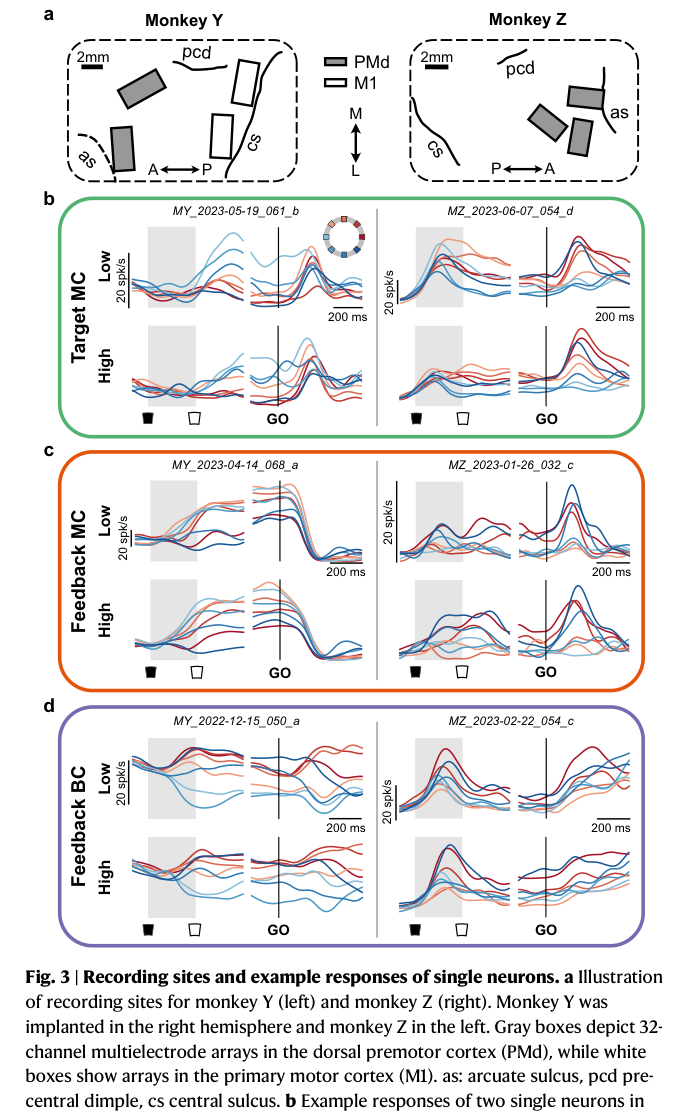
来源:原文 Fig. 3,PDF 第 5 页。
图 3 · 记录位点与示例神经元。 (a) 两猴的阵列位置(灰框 PMd、白框 M1),标注 arcuate sulcus、precentral dimple、central sulcus。(b–d) 每格一个示例神经元在低(上排)/高(下排)不确定性下的方向调谐放电率(按目标方向着色)。target MC(b)的例子最直观:高不确定性下 cue 后的放电幅度和方向选择性都明显缩水;feedback MC(c)里差异就弱得多;feedback BC(d)则介于两者之间。这些单细胞印象是后面群体解码的预告片——但作者很清楚单细胞响应的多样性不足以支撑结论,真正的证据都在图 4、图 5 的群体层面。
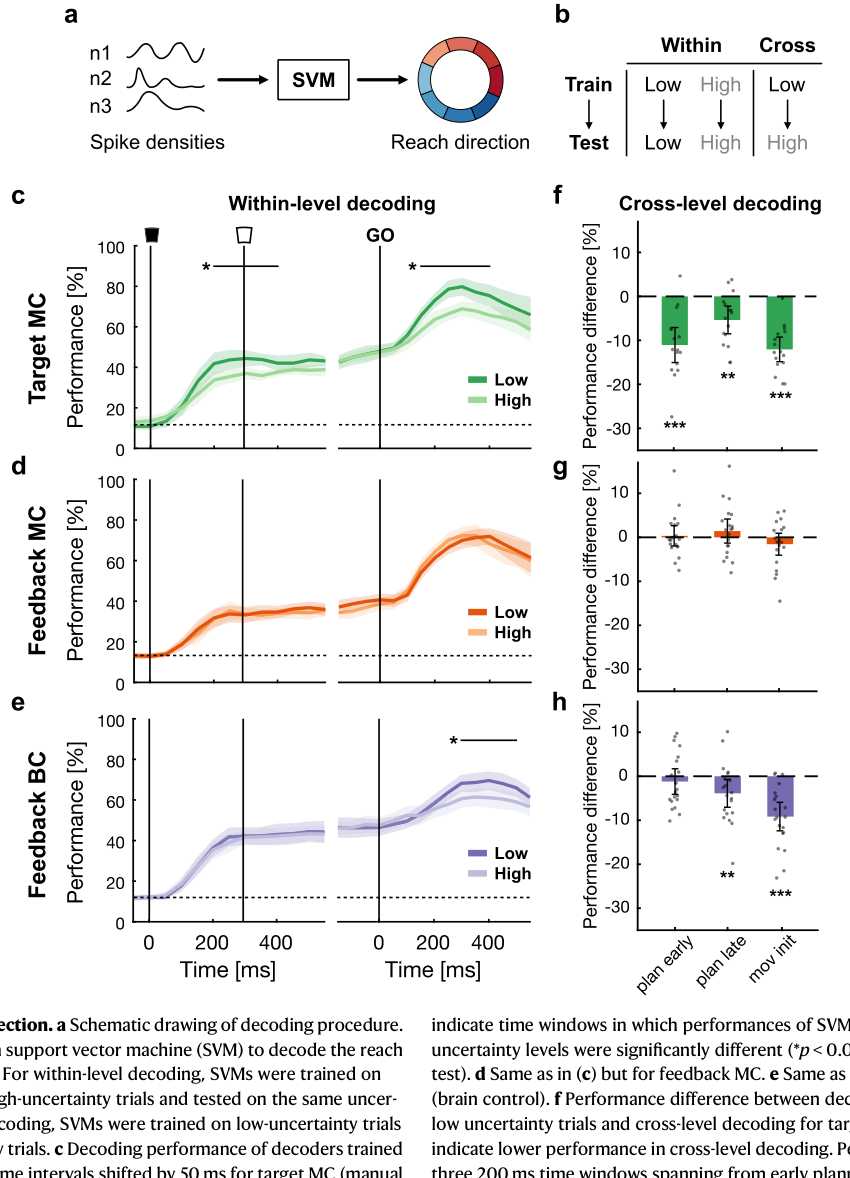
来源:原文 Fig. 4,PDF 第 6 页。
图 4 · 方向解码:within-level 与 cross-level。 (a, b) 方法示意:spike density 进 SVM 解码 8 个方向;within-level 在同一不确定性水平内训练测试,cross-level 用低不确定性训练、高不确定性测试——后者检验方向表征在两个水平之间是否保留。(c–e) within-level 解码的时间过程(对齐 target cue 和 go cue):target MC 中高水平(浅色)的解码率在 planning 和 movement initiation 出现显著凹陷(横条标出 permutation test 显著窗);feedback MC 两条线全程贴住;feedback BC 只在 go 后 300–500 ms 分出高下。(f–h) cross-level 的三个 epoch 汇总,负值表示泛化损失:target MC 三个 epoch 全负(全显著),feedback BC 后两个 epoch 显著为负,feedback MC 全部贴零。这张图是用于比较解码性能的图,(c–e) 回答"方向信息是否变弱",(f–h) 回答"方向表征能否跨不确定性水平泛化"——两个问题答案的组合恰好只在 target MC 和 feedback BC 中同时出现相应的解码下降。
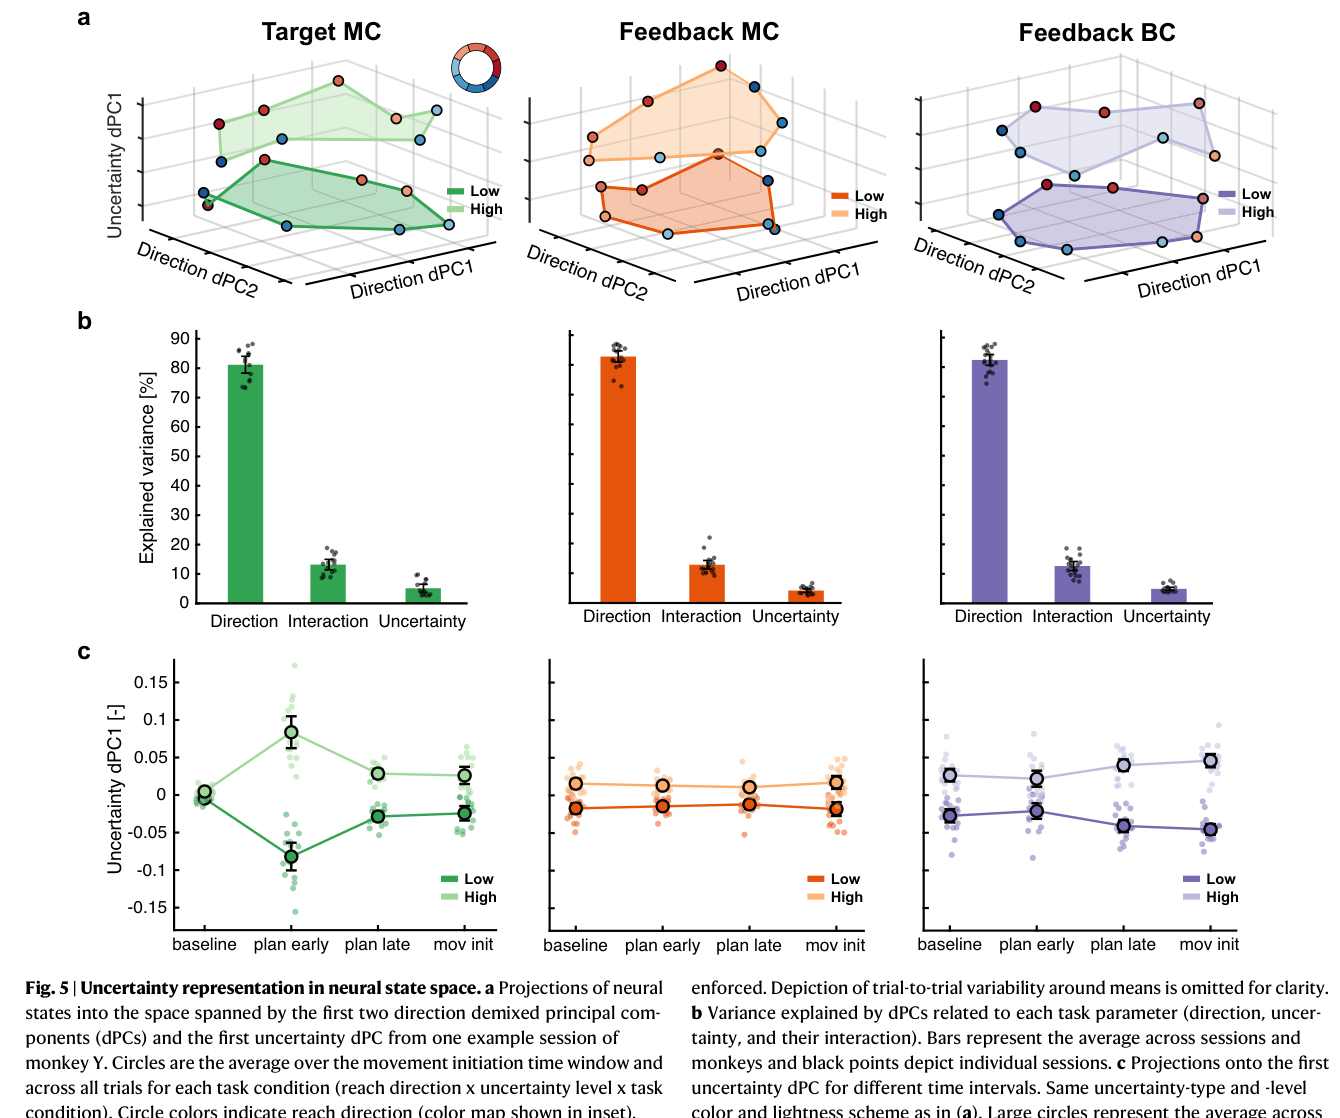
来源:原文 Fig. 5,PDF 第 7 页。
图 5 · 状态空间中的不确定性维度。 (a) 一个示例 session 的神经状态投影到两根方向 dPC 加一根 uncertainty dPC 的三维空间(movement initiation 窗平均):方向 dPC 平面上 8 个方向呈放射状排布(颜色),同时每个方向的高低不确定性状态(深浅)沿第三根轴分开——方向组织和不确定性分离同时存在,而且三个条件都如此。(b) 各任务参数的方差占比:方向(深色)占绝对大头,uncertainty dPC 只占百分之几,交互约 11–15%——不确定性是真实编码但微弱的成分,不是群体活动的主结构。(c) 展示不同阶段的群体投影:uncertainty dPC1 投影按 epoch 展开(baseline、early/late planning、movement initiation),三条曲线的时间形状各不相同——feedback 条件在 baseline 就分开(云的外形提前泄密),target MC 从 cue 后开始分离并在 early planning 达峰,feedback BC 的分离向 movement initiation 逐渐拉大。不确定性的"编码时间 course"与它"变得行为关键的时间 course"对齐,这是题目里"different stages"的直接可视化。
讨论与解读边界
这篇文章把感觉信息的类型、行为相关性和神经表征的时间过程放在同一设计中比较。其关键结果是:目标不确定性在早期规划即影响方向信息,而反馈不确定性的明显影响集中在 BCI 运动发起附近。状态空间中可区分不确定性水平的成分,则在更多条件下存在。
BCI 去掉的是与受控光标运动相对应的本体反馈,并没有消除动物身体全部本体感觉。MC 与 BC 还在控制策略、试次安排和反应时定义上不同,因此跨模态补偿是合理解释,尚不是被独立操纵证实的唯一机制。早期轨迹误差是规划质量的操作性指标,不能泛化为所有条件下“绝无在线修正”。跨不确定性解码下降也应与同水平解码结合解释,避免直接将其写成表征被破坏。
思考问题
- 若在手动与 BCI 条件中统一不确定性的交错方式和运动时程,反馈不确定性的差异还会保留多少?
- 提供与光标运动一致的人工躯体感觉反馈,能否改善方向表征和行为精度?