B07 · Closed-loop decoder adaptation shapes neural plasticity for skillful neuroprosthetic control
Orsborn, A.L., Moorman, H.G., Overduin, S.A., Shanechi, M.M., Dimitrov, D.F., & Carmena, J.M. (2014). Neuron, 82, 1380–1393. doi:10.1016/j.neuron.2014.04.048
在本文有限、按需的闭环解码器适应方案下,猕猴仍能形成并保留 BMI 技能。神经调谐的变化与行为改善及解码器参数有关,但并非由这两个因素完全决定。
核对版本:Zotero VR 集合中的本地 PDF(2026-09-18);Zotero 条目 · 打开原文。图下页码均为该 PDF 的文件页序,从 1 开始,可能不同于期刊印刷页码。
背景
解码器适应能够补偿控制困难,但频繁变化的映射也可能影响稳定技能形成。本文检验有限的算法更新与较长的固定映射练习能否共同支持技能保持。
研究思路
CLDA主要用于初始化及性能明显下降时的短暂修复,其余时段保持解码器固定。跨天行为和调谐、重训对照及同时等长用力任务,分别检验改善、稳定性和与自然运动的兼容性。
方法
两只雄性恒河猴(J、S),双侧 M1 手臂区植入 128 通道微丝阵列;monkey S 用 spike-sorted multi-unit、monkey J 用通道级 threshold crossing(5.5 SD 自动阈值),统称 units。任务为 2D 自定步调延迟 center-out(8 目标):先在 KINARM 外骨骼里用手臂过度训练(manual control),BMI 控制时手臂收进猴椅、不出现在任务空间。解码器为 position-velocity Kalman filter,100 ms bin,ensemble 规模 11–23 个单元(均值和众数都是 16);初始参数一般从被动观察光标的数据经最大似然估计得到。CLDA 用 SmoothBatch(J,只重估观测模型 C 和 Q、更新带平滑约束)或 ReFIT(S,重估全部 KF 参数),两者都靠任务目标反推意图再重估参数。day 1 初始 CLDA 跑 5–15 min,中途 CLDA 只在成功率跌约 10–20% 或丢单元时跑 3–5 min,ensemble 每次只换 1–2 个单元(约 10%)。行为分析取每天前 300 个 trial 的 percent correct、success rate 和 movement error;神经分析限于 ≥3 天且固定解码器 ≥2 天的 series(J 10 个、S 4 个),早晚期按行为学标准(晚期 = 三项指标都在最佳成绩 20% 以内)划分。每个单元每天拟合余弦方向调谐得到 MDU 和 PDU,早晚期变化以 95% 置信区间不重叠为显著;群体层面的"tuning map"由当天全部单元的拟合曲线构成,做逐日配对相关。解码器自身的调谐参数(MDCv、PDCv 等)直接从 C 矩阵读出,用于检验"算法性质塑造神经适应"。
主要结果
行为上,双学习者系统照样出技能。两只猴跨天稳定改善(monkey J 共 13 个 series、monkey S 6 个),day 1 CLDA 把 Seed 解码器的性能迅速拉起,冻结后成绩继续爬坡,轨迹越来越直(movement error 下降);series 内当天的学习保留到次日,几乎无需重学;Early(day 1 CLDA 后)与 Late(系列最佳)之间所有行为指标都显著改善。对照实验说明这不是练习效应:每天用 CLDA 从不同初始解码器和不同 ensemble 顶满性能的系列里,运动学毫无改善、逐日性能波动大;而换用未经练习的新解码器性能立刻崩、换回学过的解码器又迅速恢复——学习是解码器特异的。有意思的是,给 monkey J 做的"连续 CLDA"补充实验(每天接着昨天的参数继续适应、ensemble 半稳定)里性能仍逐步改善,说明频繁 CLDA 本身不破坏学习,两学习者甚至可能比单独任何一者做得更好。
神经层面,map 照样形成。示例单元的调谐曲线逐日漂移(MDU、PDU 渐变),群体的 tuning map 在系列后期彼此越来越像,逐日平均 map 相关的时间进程与任务成绩的爬升几乎同步。这不能归咎于记录稳定性:同样的单元在手臂运动和视觉观察任务里的 map 没有稳定化趋势,小规模 ensemble 更换也不妨碍 map 稳定。学习改善与调谐变化的相关:不同 series 的初始 CLDA 程度不同,自然造成了各系列"剩余性能缺口"的差异——把 14 个 series 摊开,性能改善越大,初始 map 与后续各天的平均相似度偏离越远(R = 0.8,p < 0.0007);ensemble 平均的 ΔMDU 与改善量的相关达 R = 0.84(p < 0.0002),ΔPDU 为 R = 0.67(p < 0.009),同时改变 MDU 和 PDU 的单元比例与改善量相关 R = 0.74(p < 0.004)。也就是说,神经不是逢学必改,而是"改善量较大的系列伴随较大的神经变化"。更进一步,改谁、怎么改还听解码器的:被解码器赋予更大速度调谐深度(MDCv)的单元更倾向于增大 MDU(R = 0.26,p < 10⁻⁴),初始解码器给的 preferred direction 与单元实际偏差越大、该单元的 PD 变化也越大(R = 0.22,p < 10⁻⁴)。学习还改了时间维度:晚期单元更早出现方向调谐、更早到达峰值发放(两猴均 p < 10⁻⁴ 量级),而光标速度剖面也同步前移——神经与运动时程随学习提前;是否早于 go-cue 需依照任务事件定义判断。
抗干扰实验把"技能"的成色补齐。monkey J 在 BMI 控制的同时用右臂做等长用力任务(BMI-SC,5 个 series,解码器同左半球):如预期,手臂用力显著拖累 BMI 成绩,单元调谐被扰动——PD 扰动各方向均匀、无净旋转,MD 则一致变浅。穿插 BMI-SC 训练时,未观察到 BMI-only 学习和保留明显受损;BMI-SC 自身的成绩在 series 内也改善(且与训练时间无显著相关,未发现与所用训练时间指标的显著关联,不能排除所有熟悉度因素);晚期 BMI-SC 与 BMI-only 的调谐差异中 PD 扰动显著缩小(p < 0.03)。技能形成不仅抗干扰,似乎还反过来削弱了自然运动网络对 BMI 控制的干扰。
逐图解读
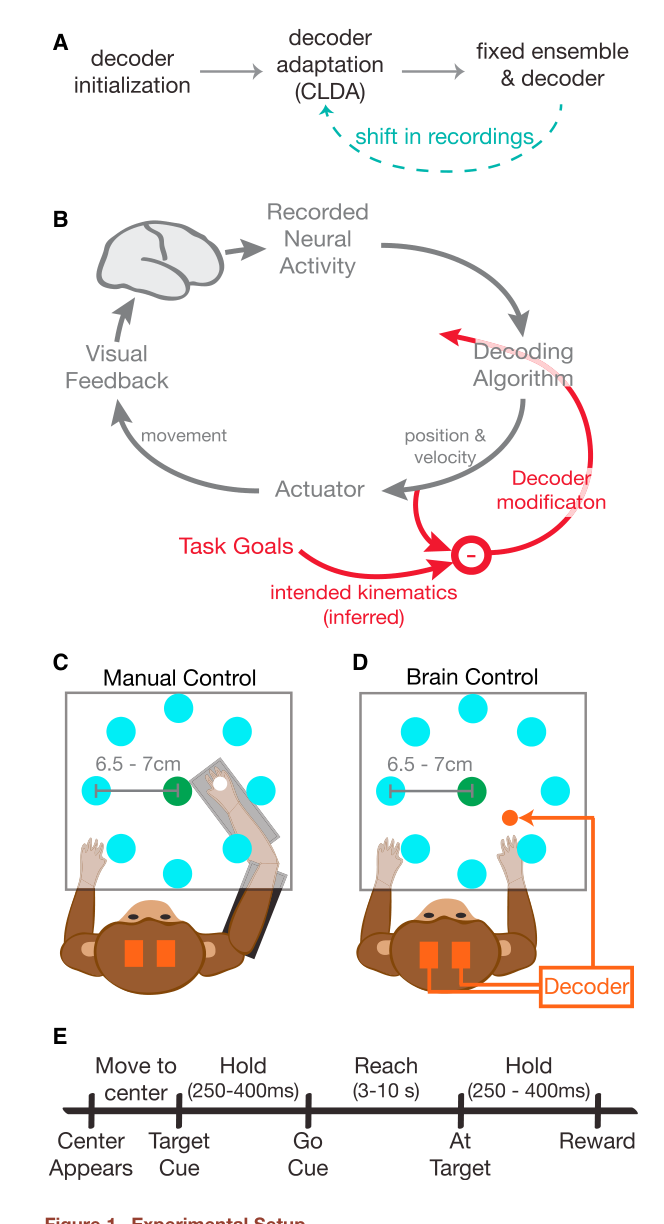
来源:原文 Fig. 1,PDF 第 3 页。
图 1 · "双学习者"范式。 (A) 范式流程:每个 series 从初始解码器(通常由观察光标训练)出发,day 1 做 CLDA 提升性能,之后解码器冻结给神经适应留出空间;只在丢单元或性能下跌时插入短暂 CLDA。(B) CLDA 示意:闭环系统(灰)运行中,算法(红)根据估计意图实时修改解码器参数。(C, D) 两只猴分别在 KINARM 外骨骼里做手动控制(C)与手臂收进猴椅做脑控(D)。(E) 自定步调延迟 center-out 的时间线。这张图是全文的"宪法":CLDA 的每一次出手都被刻意限制在"救场"而非"代劳",让两个学习者的贡献可以被分离。
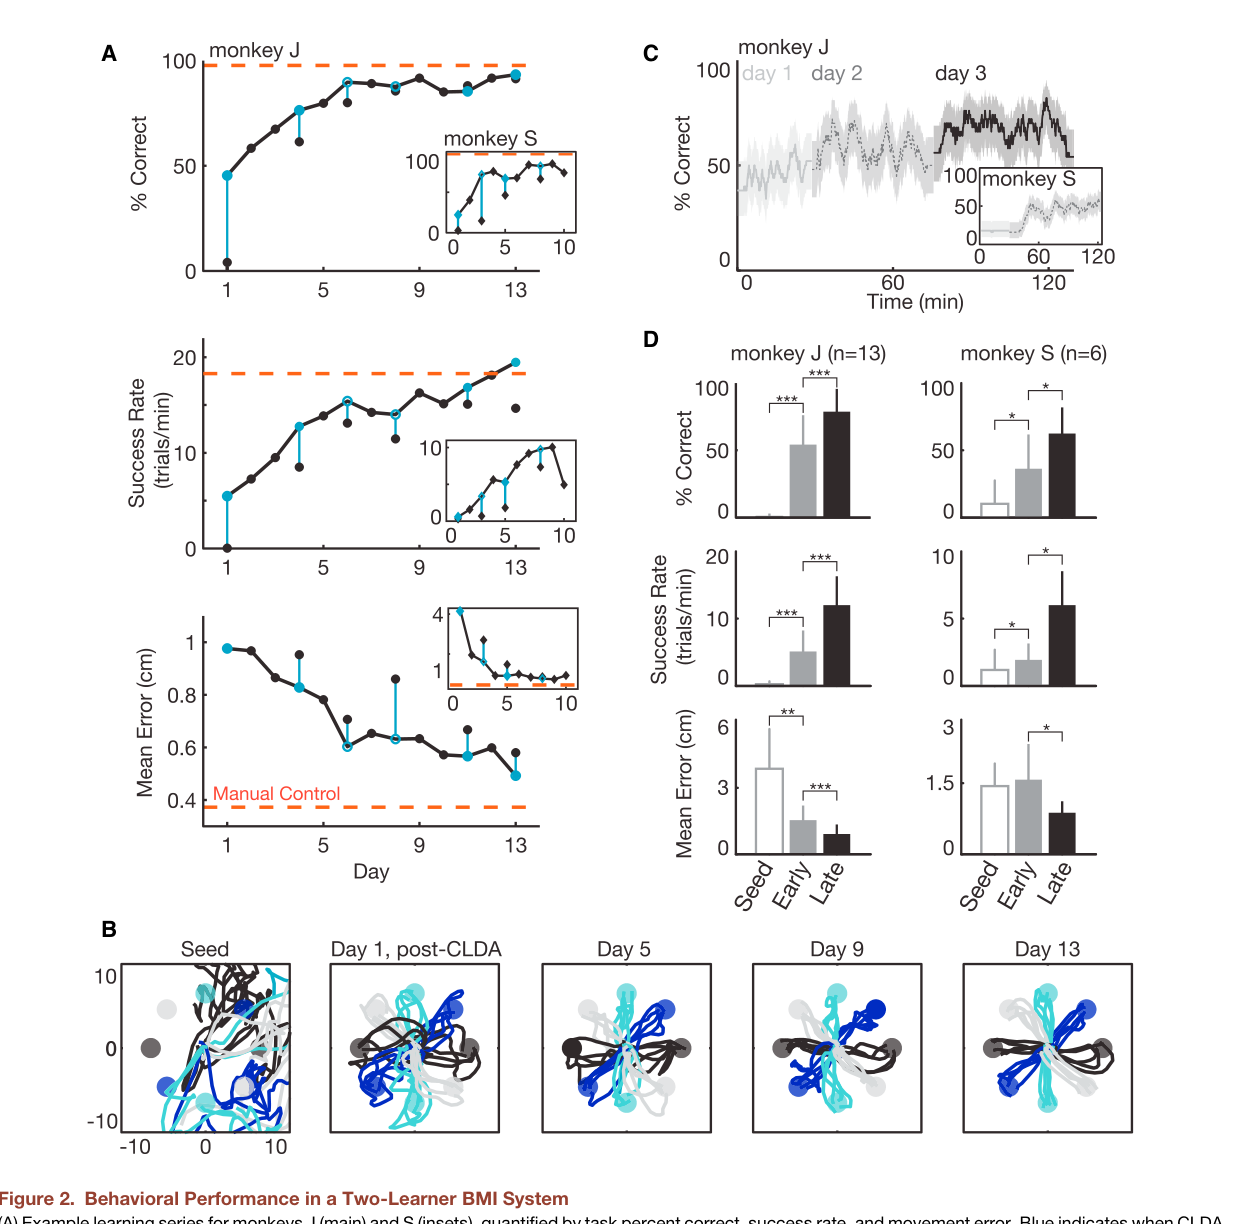
来源:原文 Fig. 2,PDF 第 4 页。
图 2 · 双学习者系统中的技能形成。 (A) 示例 series(monkey J 主图、monkey S 内嵌)的 percent correct、success rate 与 movement error:蓝色标记 CLDA 时段、空心圈标记伴随单元更换的 CLDA,橙色线是各自的手臂控制水平——CLDA 后成绩持续爬升,中途 CLDA 的短暂打断也拦不住改善。(B) 同一 series 逐日的代表性轨迹(每方向 5 条,Seed 阶段因控制太差无足够轨迹):从大面积溃散收敛为干净的直线到达。(C) 天与天之间的保留:day 1–3(J)的 50-trial 滑动平均显示当天内部学习、次日开局即高位,无需重学。(D) 全部 series(J 13 个、S 6 个)的汇总:Seed、Early(day 1 CLDA 后)、Late(系列最佳)三点的三项指标全部显著改善。这张图回答存在性问题:解码器边用边改,技能照样形成并保留。
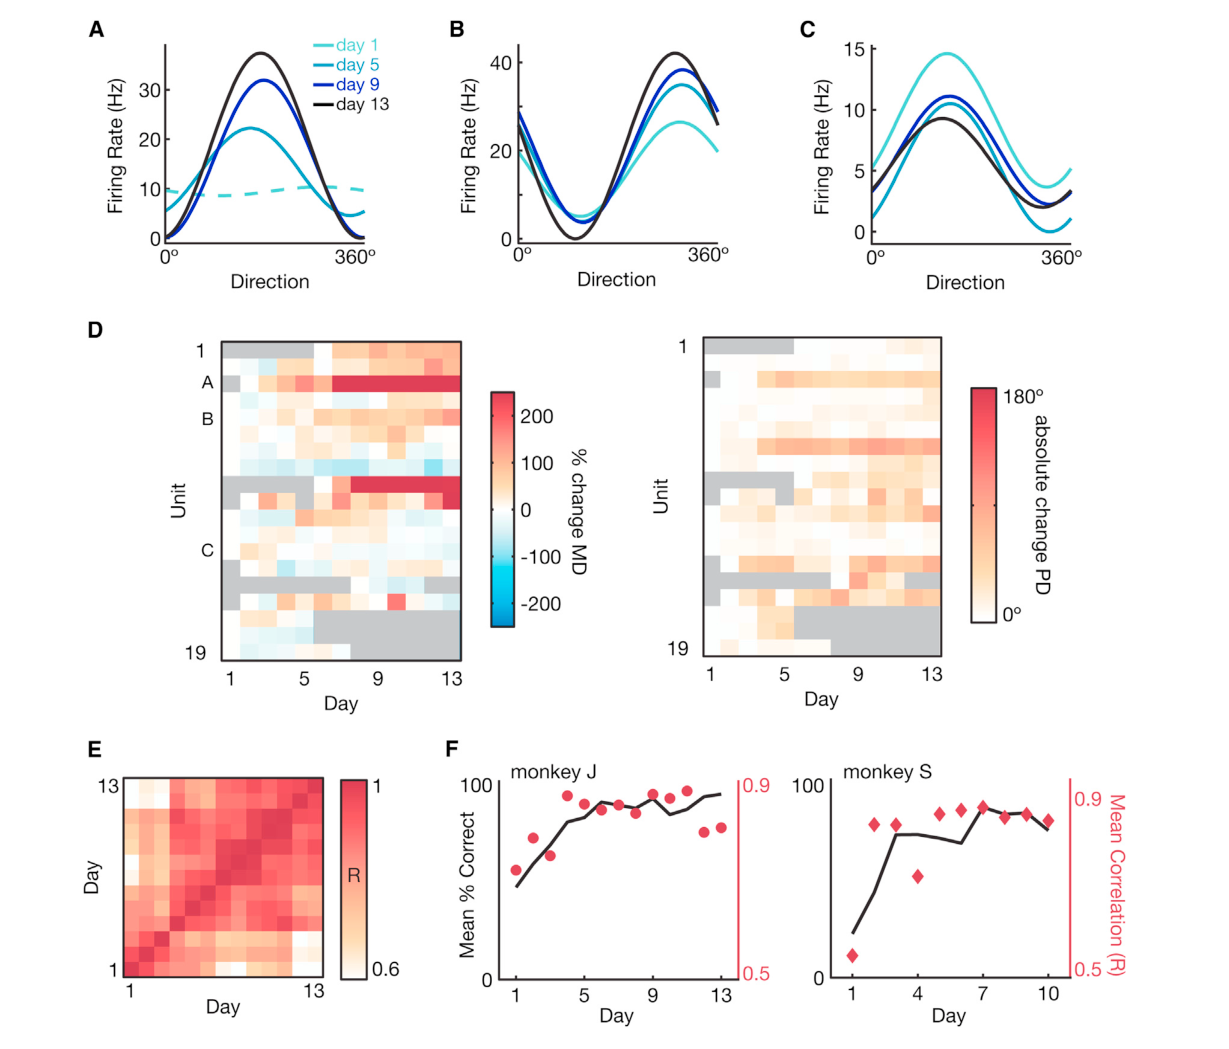
来源:原文 Fig. 3,PDF 第 5 页。
图 3 · 调谐变化与 map 巩固。 (A–C) 三个示例单元在 13 天 series 中的余弦调谐拟合,颜色由浅到深表示天数:MDU、PDU 都在缓慢漂移,虚线为不显著的拟合。(D) 全部 BMI 单元的 ΔMDU 与 ΔPDU(相对首日,按末日调制深度排序,灰色为中途缺席或不显著):变化是普遍的但幅度参差。(E) 逐日 tuning map 的两两相关矩阵:后期行与列彼此更亮,群体表征在收敛。(F) 逐日平均 map 相关(红)叠加在 percent correct(黑)上,两条曲线的时间进程几乎重合——行为改善与表征稳定化同时出现。这张图确立了"map 在双学习者系统里照样巩固",也为图 4 的机制分析搭好舞台。
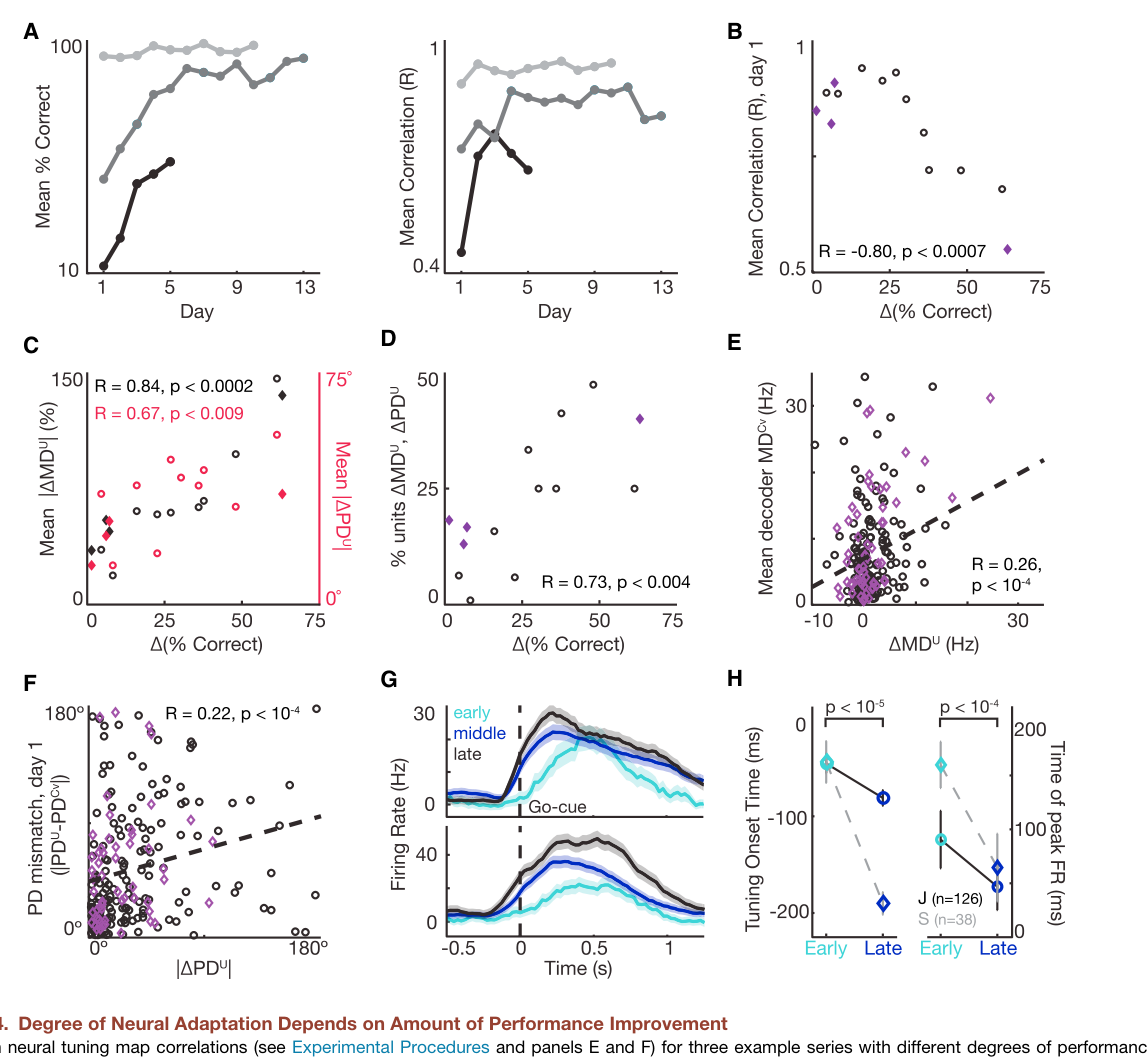
来源:原文 Fig. 4,PDF 第 7 页。
图 4 · 神经适应幅度与性能改善及解码器性质相关。 (A) 三个改善量(及 CLDA 量)不同的示例 series 的平均 map 相关:改善小的 series 地图从一开始就稳,改善大的 series 地图逐渐偏离初始状态;黑线来自一个无 CLDA 的 Wiener filter 系列(仅作示意)。(B) 汇总 14 个 series:初始 map 与后续各天的平均相似度随该 series 行为改善量系统性变化(R = 0.8,p < 0.0007)。(C) ensemble 平均的 ΔMDU(黑)、ΔPDU(红)与改善量的关系:R = 0.84 与 0.67,改善量与神经变化量相关。(D) 同时改变 MDU 与 PDU 的单元比例与改善量相关(R = 0.74)。(E) 单元 MDU 的增幅与解码器赋予它的速度调谐深度 MDCv 正相关(R = 0.26,p < 10⁻⁴)——被算法"重用"的单元被大脑加强,credit assignment 的迹象。(F) PD 变化量与初始解码器 PD 误差正相关(R = 0.22):算法指错了方向,大脑就改方向。(G) 示例单元在 early/mid/late 的 go-cue 对齐 PSTH:发放峰值更高也更早。(H) 全体单元的调谐起始时间与峰值时间早晚期对比(J 圆点、S 菱形),两项都显著提前。这张图是全文机制密度最高的一张:神经可塑性不是无差别的增益,而是按误差和算法结构定向分配的。
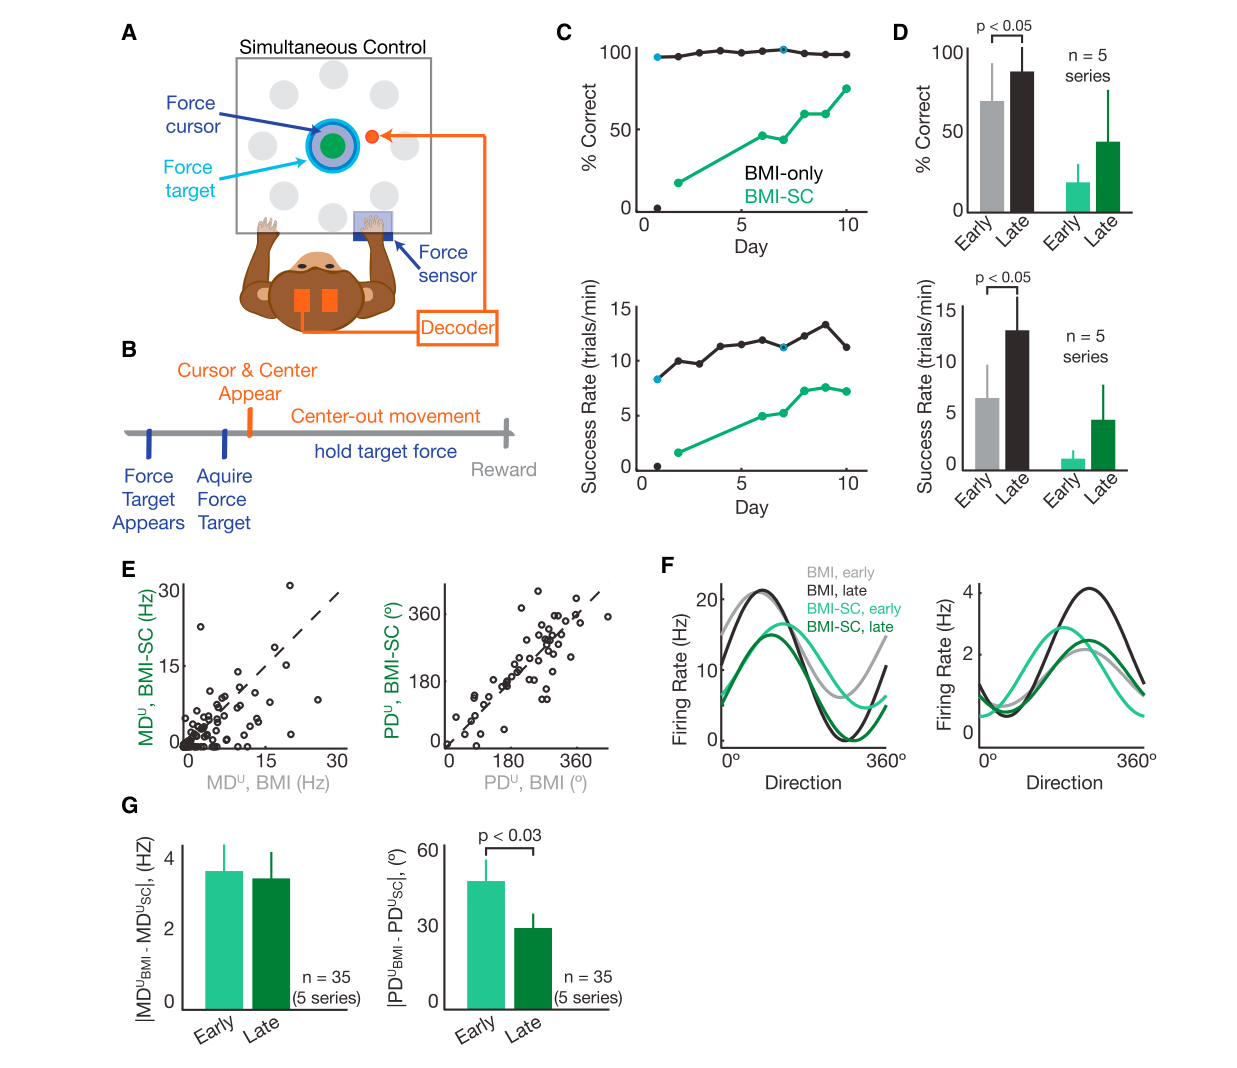
来源:原文 Fig. 5,PDF 第 9 页。
图 5 · 对自然运动网络干扰的抵抗。 (A, B) BMI-SC 任务:monkey J 右臂等长用力维持力目标(力光标与力环),达标后触发 BMI 光标出现,在持续用力的同时完成 center-out 到达。(C) 示例 series:黑为 BMI-only 成绩(蓝为 CLDA 时段)、绿为 BMI-SC 成绩——用力任务确实拖累 BMI,但 BMI-only 的改善与保留不受影响,BMI-SC 自身也在 series 内好转。(D) 5 个 series 的平均 early/late 对比。(E) 首日 BMI-SC 与 BMI-only 的调谐参数对比:PD 扰动方向均匀分布,MD 一致变浅——手臂活动确实在扰动 BMI 的神经地图。(F) 两个示例单元 early/late 在两种情境下的调谐拟合:晚期的 BMI-SC 调谐向 BMI-only 靠拢。(G) 定量结果(限于双任务双阶段都显著调谐的 35/78 个单元):PD 扰动随学习显著缩小(p < 0.03),MD 扰动无显著变化。这张图把"技能"最实用的性质——在干扰环境下仍可用——落到了数据上,也顺手指出这层保护并不完整。
讨论与解读边界
主要实验采用初始 CLDA 加按需短时修补,随后留出固定映射的练习期。“双学习者”因此不是解码器每个时刻都在持续变化,也不意味着任意更新策略都不影响技能形成。本文同时显示:算法维持可用性时,动物仍可继续学习并形成相对稳定的调谐结构。
性能改善量与神经变化的关系主要来自跨学习系列的相关,解码器参数与单元适应的相关也只解释部分差异。单只动物的双任务实验中,手臂用力仍会损害 BMI 表现;学习减弱了部分干扰,未消除所有干扰。准备活动和运动时间提前,更不能直接解释为动物违反指令、提前抢动。
思考问题
- 如何在相同初始性能下随机分配 CLDA 更新频率,以区分算法收益与动物练习的作用?
- 技能保持能否迁移到更复杂的自然手臂动作,而不只是在等长用力中保持部分稳定?