一句话定位:这是一篇理论综述,核心论点在于重新审视人脑三大场景选择性脑区的功能分工:提出旁海马位置区(PPA)主要支持场景分类,枕叶位置区(OPA)支持即时视觉引导导航,而压后皮层复合体(RSC)支持基于认知地图的全局导航;并进一步提出三者在个体发育中遵循差异化的时间线,场景分类系统的成熟早于两类空间导航系统。
研究背景
看到一处环境时,人既要判断“这是海滩还是厨房”,也要绕过眼前障碍,还能依据熟悉地标前往视野之外的目的地。过去三十年的 fMRI 研究找到了三个对场景图片反应较强的区域:旁海马位置区(PPA)、枕叶位置区(OPA)和压后皮层复合体(RSC)。由于场景知觉与导航紧密相关,这些区域长期常被放在同一“空间导航”框架下讨论。PPA 对完整房间和空间布局的敏感性尤其容易被解释为导航基础,但布局也能用于场景分类:开阔与封闭、主要表面和物体的安排,都能帮助判断环境类别。因此,某区代表空间信息并不足以推出它专门服务导航。
要把不同功能拆开,需要同时比较任务调节、表征内容和因果证据。若 PPA 主要支持分类,它应在分类任务和场景类别信息上表现突出,而不必编码自身朝向或具体位置;OPA 若支持视觉引导导航,则应更关注眼前边界、障碍、可通行路径、自我中心距离和运动;RSC 若支持地图式导航,则更可能把熟悉地标与记忆中的一般环境位置、朝向联系起来。既往一些 PPA 地标研究还存在多重比较、区域选择和行为匹配等方法问题,不能仅凭激活重叠结束争论。成人损伤、TMS 与多体素模式证据因此需要放在一起检验。
发育为这种分工提供另一条独立线索。如果三个区域都执行同一种导航计算,它们可能沿相近轨迹成熟;若分类和两类导航目标不同,其功能表征就可能有不同时间线。此前研究多只测 PPA,或只比较各年龄组内选择性,缺少区域与年龄的直接比较。本文据此提出三个场景系统及“分类较早、导航较晚”的发育假说,并用儿童场景选择性和第一人称运动表征加以论证。作者也保留关键限制:PPA 与 OPA 的局灶损伤双分离尚不充分,跨物种同源未定,因此这是一套证据整合后的可检验框架,而不是已经完成的定论。
研究思路
文章的论证框架按照“功能解耦—神经表征检验—发育时间线推导”展开。首先,梳理采用相同视觉刺激但操作不同任务(场景分类 vs. 视觉引导导航 vs. 知觉基线)的实验研究,确立任务调控水平的双分离模式;其次,利用多体素模式分析(MVPA)考察各脑区对空间几何属性、自我中心参数、航向方向与抽象语义类别的多维编码差异;同时结合经颅磁刺激(TMS)和局灶脑损伤病理学,确立各区域在特定认知成分中的因果必要性。在功能分立的基础上,文章将物体加工中的“识别/感知(what)”与“即时动作(how)”双通路框架拓展至场景认知领域,并结合纵向与横断面发育神经影像数据,评估分类与导航表征在学龄前至儿童期不同时间节点的成熟顺序。
方法
作为观点综述,文章通过系统整合多类实证范式确立证据链条:
- 同刺激任务分离范式:以 Persichetti & Dilks(2018)研究为基准,被试在呈现相同室内场景图像时,分别执行三种不同认知任务:场景分类任务(判断房间类别如厨房或卧室)、视觉引导导航任务(想象在地板上沿可行路径走向指定房门并判断出口可行性)以及单背知觉基线任务,从而在感觉输入完全一致的前提下析离任务驱动的功能激活。
- 多变量模式表征分析(MVPA):汇总跨实验的解码数据,系统检测 PPA、OPA 与 RSC 对场景类别、特定地理位置、航向朝向、左右视知觉对称性(sense)、自我中心距离以及第一人称视角运动(FPP motion)的解码能力。
- 因果干预与神经心理学证据:整合针对 OPA 的连续 Theta 节律 TMS 抑制实验(评估其对基于物理边界距离判断的空间导航行为的影响),以及压后皮层损伤导致的地标失认症(landmark agnosia)与 PPA 局灶脑卒中病例。
- 儿童发育成像:评估 5 岁与 8 岁儿童群体中各场景区的范畴选择性(场景 vs. 物体/面孔),并通过呈现第一人称视角动态漫游视频测量 OPA 对导航相关自运动信息的表征成熟时程。
主要结果
-
任务需求在 PPA 与 OPA 间呈现明确的双重分离:在控制感觉输入完全相同的条件下,PPA 在场景分类任务中的激活显著高于视觉引导导航任务,且其在导航任务中的反应强度并未显著高于知觉基线;OPA 则呈现完全相反的反应特征,在视觉引导导航任务中的激活显著高于场景分类与基线;RSC 对三类任务的反应无显著差异。该双分离在系统水平确立了场景分类与视觉引导导航在神经回路上的相对独立性。
-
多变量信息表征表现出特定的分工模式:MVPA 解码显示,PPA 显著表征高阶场景类别(如“餐厅”或“海滩”),但不表征具体的地理位置与观察者朝向;RSC 显著编码具体地理位置与全局航向朝向,但不表征场景类别;OPA 则特异性编码即时视空间几何与导航要素,而不表征具体地点身份或抽象类别。
-
PPA 的表征属性符合场景分类的功能需求:PPA 神经活动对场景中具有强环境共现性的标志性物体、大型不可移动结构表面、物体群集纹理以及整体三维边界空间布局(开阔与封闭度)保持敏感,其多体素模式可有效解码环境类别且与行为分类成绩显著相关。局灶性 PPA 损伤患者表现出新场景类别辨识障碍,而识别已知特定地标的能力保持完好。
-
OPA 与 RSC 在空间导航中分管不同尺度:OPA 显著表征左右方位、自我中心相对距离、第一人称自运动信号、可通行路径以及视野下方的即时物理障碍物,其激活在主动与被动视觉位移中均稳定存在,表现出即时自我中心导航的自动化处理特征。RSC 则高度依赖长期记忆表征,对熟悉环境地标的反应约为新异场景的两倍,并在主动认知导航任务中表现出显著更强的调用,反映出其将当前视觉线索对齐至外包络全局认知地图的功能定位。
-
场景分类系统在发育时间线上早于空间导航系统:PPA、OPA 与 RSC 的基础场景范畴选择性(场景 > 物体)在 5 岁儿童中均已建立且在 5 至 8 岁间无显著差异;然而,OPA 中表征视觉引导导航所必需的第一人称视角运动(FPP motion)的信息模式在 5 岁时无法检出,至 8 岁时才显现成熟模式;在行为学上,依赖 OPA 的基于边界距离的导航辨别任务同样在 8 岁后才趋于成熟。该时间序列表明,支持“这是何种环境”的场景分类表征先于支持“如何在环境中移动”的导航系统完成功能特化。
图注解读
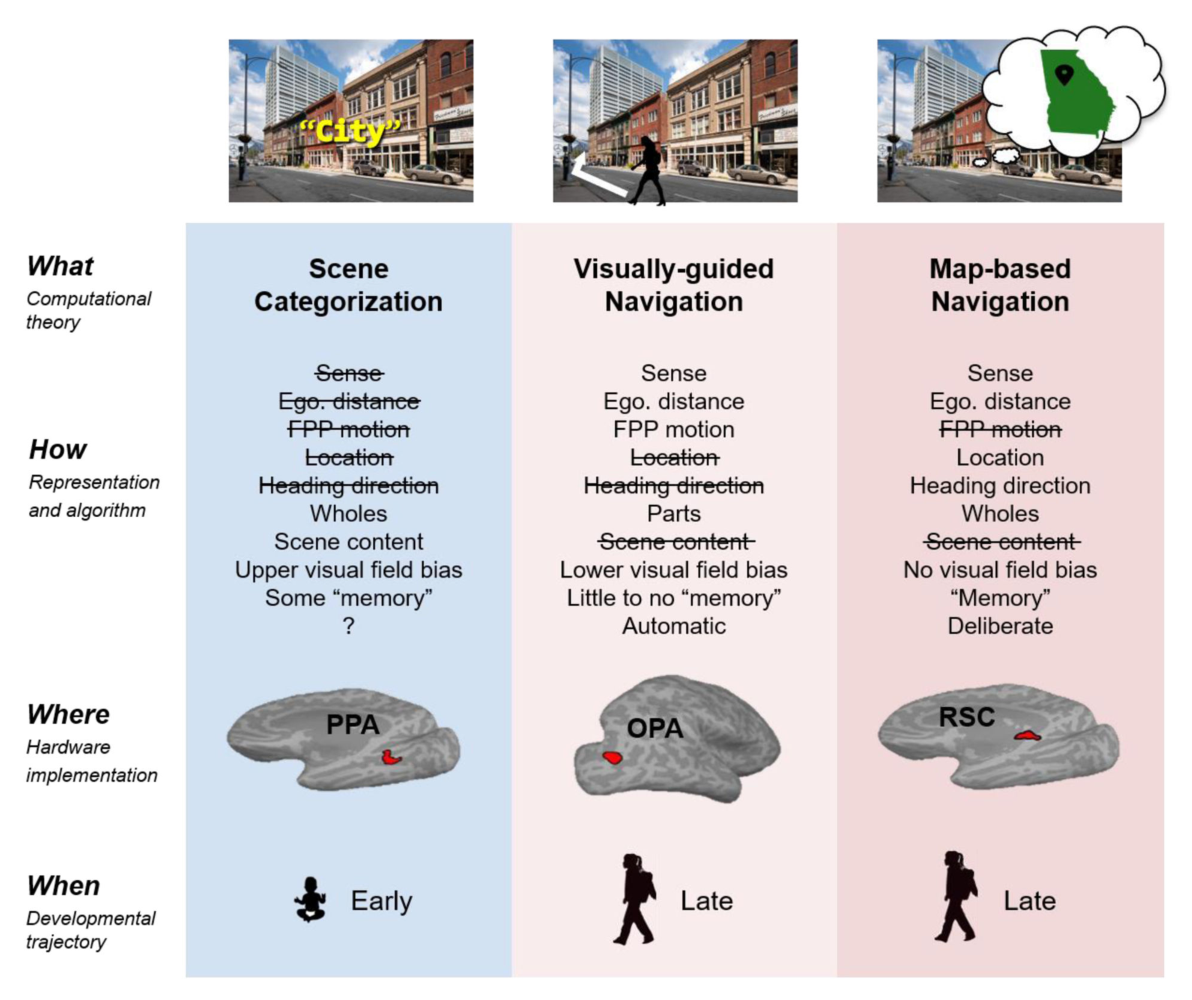
图 1 · 三个场景系统:计算目标、表征内容与发育时间线
原文图注:Figure 1, Key Figure. The three scene systems (a la Marr's levels of analysis) and their development. For example, the "scene categorization" system (including PPA) supports our ability to recognize the kind of place we are in (e.g., a city versus a beach), not a specific place, and is not involved in navigation. Accordingly, it does not represent information critical for navigation: sense (left/right), egocentric distance (near/far), first-person perspective (FPP) motion, location, or heading direction. Instead, it represents two kinds of information critical for categorizing scenes: i) spatial layout or "wholes" (i.e., the spatial arrangement of the major surfaces that make up the overall shape of a scene, and ii) scene content (e.g., the particular objects and textures that fill that space). By contrast, the "visually-guided" and "map-based" navigation systems (including OPA and RSC, respectively) do represent information essential for navigation. However, they do so differently, with the visually-guided navigation system representing information critical to guiding navigation through the immediately visible environment (i.e., sense, egocentric distance, FPP motion, and the local "parts" of a scene that constitute boundaries or obstacles), and the map-based navigation system representing information critical to guiding navigation from a specific place to some distant, out-of-sight place (i.e., sense, egocentric distance, location, heading direction, and the overall shape of a scene). Each system is further dissociated based on visual field bias, memory requirements, and the automaticity of the process they support. Finally, consistent with the distinct computational goals, representations, and cortical regions across the three scene systems, each is further hypothesized to develop along a different timeline. In particular, the scene categorization system is hypothesized to develop earlier than both the visually-guided navigation and map-based navigation systems.
依据 Marr 计算视觉分析层次构建的综合理论架构图:自左向右横向对比场景分类系统(含 PPA)、视觉引导导航系统(含 OPA)与基于地图的导航系统(含 RSC)。自上而下系统对照各系统的计算目标、支持脑区、表征的核心特征维度(PPA 编码整体布局与物体内容,不编码左右感与朝向;OPA 编码即时边界、自我中心距离与自运动;RSC 编码具体地理位置与航向)、视野偏好、记忆依赖度、处理自动化程度以及各自分立的发育成熟时间线。
讨论
作者就三个核心视皮层场景区的功能假说进行了深入的理论辨析。长期以来将 PPA 假定为导航中继站的推论,混淆了“三维空间布局表征”与“空间导航功能”之间的逻辑边界:空间整体结构(如开阔或封闭环境的大尺度表面构型)是判别环境属性(如海滩 vs. 森林)的核心视觉线索,因而对空间布局敏感并不直接等同于参与导航计算。
关于三个系统之间的相互关系,作者借鉴视知觉腹侧流(用于识别辨别)与背侧流(用于动作指导)的功能解离框架,阐明场景认知同样存在用于场景语义分类的腹侧成分(PPA)与用于空间动作交互的背顶侧成分(OPA)。尽管静息态功能连接显示两系统间存在信息交换,但其功能计算可独立进行。
作者同时指出了理论框架的局限性与待决问题:在神经病理学证据方面,严格局限于 PPA 或 OPA 的纯粹局灶损伤且伴有任务双分离的双盲临床病例尚不够丰富,许多经典地标失认症病例损伤波及海马或海马旁深部白质;在进化神经生物学方面,人类场景三系统在非人灵长类中的解剖与功能同源性仍未完全确认;关于内部表征结构,PPA 对场景类别的组织是否遵循类似于物体识别的“基本水平”(basic level)层级,以及该三系统结构能否在任务驱动的人工神经网络中自发涌现,仍是该领域的开放性课题。
一句话总结
本研究系统重塑了场景认知神经回路的理论模型,确立了 PPA 专司场景分类、OPA 专司即时视觉引导导航、RSC 专司全局认知地图导航的功能解离,并揭示了场景分类表征在儿童发育进程中显著早于空间导航表征成熟的异时序特征。