本研究结合功能磁共振成像(fMRI)与动态因果模型(dynamic causal modeling, DCM),探讨人类对日常物品执行模仿抓握(pantomimed grasping)时,多种候选手形表征的神经选择机制与有效信息流向。实验通过行为操纵调整选择负荷:当同一物体二次呈递时要求受试者改变抓握模式。结果表明,抓握模式的切换显著增强了背侧与腹侧视觉流之间的功能耦合,且来自前顶内沟区(AIP)、颞下回后部(pITG)与背外侧前额叶(DLPFC)的有效连接汇聚于腹侧运动前区(PMv),揭示了动作选择过程中的网络动态整合机制。
研究背景
抓握物体时,视觉系统需将目标的形状、尺度与空间朝向映射为相适宜的手部构型。非人灵长类电生理与人类神经影像研究表明,顶内沟前区(AIP)与腹侧运动前区(PMv)在这一视动转换中发挥核心作用:AIP 主要负责抽取物体的三维几何属性与潜在可抓握特征,PMv 则参与具体动作图式的前期编码。然而,经典通路主要解释了单个预设手形的运动学计算,尚不足以完全阐明当同一物体面临多种可选握法时,中枢神经系统如何从竞争性候选动作中实现决策裁决。实际抓握决策同时受制于物体用途、重量预期、任务意图及即时行为历史,单纯依赖几何参数往往难以唯一确定最佳手形。
双视觉通路理论将背侧流界定为视觉引导动作(“如何做”),将腹侧流通路界定为知觉识别(“是什么”),神经心理学双分离病例也证实实体抓握在腹侧识别受损时仍可部分保留。但在日常情境下,抓握行为通常服务于语义目标(例如依据杯中是否含有热饮决定握持手柄或托住杯身),物体的语义概念知识直接参与手形遴选。示踪解剖研究发现 AIP 与腹侧颞叶皮层之间存在双向直接投射,为两流通路的功能交互提供了结构基础,但人类活体大脑中缺乏与具体任务相关的动态连接证据。单纯的平均激活强度比较亦难以界定选择裁决的确切解剖节点,亟需通过有效连接分析检验网络内部的信息流向。
基于此,本研究设计了日常物品的模仿抓握范式,要求受试者在物体重复出现时分别维持相同握法或切换握法,通过选择竞争负荷与神经适应效应形成对比,并应用动态因果模型量化网络节点间的效应连接。研究预期抓握切换将强化物体语义、动作候选与任务控制节点间的耦合强度并在 PMv 形成信息汇聚。该结果为背腹双流协同调控动作选择提供了实证支持,但模仿动作与真实实体抓握在神经机制上存在差异,且 DCM 分析依赖预设的先验网络节点,其效应连接包含潜在的非直接多突触环路。
研究思路
研究设计通过认知操纵放大选择竞争负荷,并借助动态因果模型解析网络信息流。行为任务基于刺激重复范式构建:每个物体在同一扫描单元内呈现两次,第二次呈递时要求受试者重复初始握法(same 条件,预期表现出重复抑制效应),或改用另一种握法(diff 条件,初次动作记忆痕迹对新选择形成干扰,诱发选择竞争)。该设计将手形选择的加工负载从基础运动执行中有效解耦。
在视觉刺激层面,实验选用 168 张日常物品彩色照片而非抽象几何体,促使受试者必须提取物体语义属性方能确定动作模式,从而激活腹侧视觉流的参与。在分析模型层面,作者通过比较不同网络拓扑在任务情境(保持 vs. 切换握法;力量握持 vs. 精确捏握)调制下的耦合强度变化,检验信息汇聚的具体中枢。当动作选择负荷升高时,脑区间的因果相互作用发生系统性重构,构成了采用动态因果模型评估有效连接的理论依据。
方法
实验招募 16 名年轻右利手健康受试者(平均年龄约 22 岁)。刺激材料为 168 张家用物品彩色照片(涵盖工业工具、餐具、器皿及果蔬),黑色背景拍摄并去除商标标识,图像视角统一固定为 5°×5° 视角张角以消除物理大小线索,受试者需借助物体认知判断抓握孔径或手掌包络幅度。实验包含六种动作条件与中心注视基线:首次精确捏握 PRE1(食指与拇指对捏,捏握位点由图像黄色星号标注)、首次力量握持 POW1(全手掌包络抓握,掌心位置由黄色横线指示)、以及二次呈递的四类衍生条件 PRE2same、POW2same(维持初始握法)与 PRE2diff、POW2diff(切换握法)。实验采用组块设计:每块呈递 7 个物体,每个呈递 4 s,结合 2 s 空白间隔总计时长 30 s;每个扫描单元包含 20 个组块,共完成 3 个连续单元(采集 1440 个 EPI 体积,耗时约 40 分钟)。动作过程通过视频记录进行离线核验:11 名受试者全程无误,平均行为错误率为 2.0%±3.3%。
脑成像采用 3.0 T Siemens Allegra 扫描仪,轴向采集 20 层功能图像(层厚 5 mm,TR=1.2 s);结构像采用高分辨率 MPRAGE 序列。图像在 SPM8 中处理,结构像经由 DARTEL 算法配准至标准空间,功能像重采样至 3×3×3 mm³ 并施加 6 mm FWHM 高斯平滑。一阶模型估计各动作条件相对基线的激活以及二次呈递相对首次呈递的差异对比,二阶采用 2×2 被试内双因素方差分析(因素包括:GRIP-CHANGE 抓握切换与否;TYPE 力量/精确类型),采用体素 p<0.001 联合团块水平校正 p<0.05(最小团块阈值 ≥50 体素)。动态因果模型选取左半球 5 个核心感兴趣区(VOI):PMv、AIP、DLPFC、pITG 及初级视皮层 V1,以个体激活极值点为中心构建半径 6 mm 的球体,提取第一主成分时间序列。构建包含 28 个候选拓扑的模型空间:固定存在 PMv–AIP、V1–AIP 与 V1–pITG 双向连接,DLPFC 与 AIP/PMv/pITG 之间的投射保留 7 种组合,pITG 与 AIP/PMv 之间设定 4 种组合。V1 设定为视觉驱动输入节点,DLPFC 接收任务指令输入;各连接均接受任务因子的情境调制。通过随机效应贝叶斯模型选择(BMS)确定最优模型,其连接参数经单样本 t 检验完成 Bonferroni 多重比较校正。
主要结果
- 首次呈递阶段,精确握与力量握激活了高度重叠的额顶动作网络——包括 PMv、AIP、初级运动皮层 M1、PMd、中央后回、下顶叶、pITG、辅助运动区 SMA、丘脑及小脑(图 2A, B);两者的直接减法对比显示 POW1 > PRE1 在 PMv、AIP 及 pITG 显著,而反向对比 PRE1 > POW1 未见显著激活(图 2C),提示力量抓握涉及更多肌肉协同与动作规划负荷。
- 重复效应的双因素方差分析显示,在 PMv、DLPFC、AIP 及顶内沟沿线皮层存在显著的 GRIP-CHANGE × TYPE 交互作用(图 2E)。进一步分析表明(图 3):在四个二次呈递条件中,仅有 PRE2diff(初次力量握、二次切换为精确捏)表现为 BOLD 信号显著增强,其余三个实验条件均表现为典型的重复抑制效应。
- 抓握切换主效应(DIFF > SAME)显著定位于左侧 pITG(极值坐标 −48, −52, −8,T=6.23,包含侧枕复合体 LOC 部分区域)、左侧 pIPS/IPS、左侧 AIP、左侧 PMv、左侧小脑及左侧梭状回(图 2F、图 2H 左侧,原文表 II);反向对比(SAME > DIFF)仅在右侧舌回观察到局灶激活(图 2H 右侧)。pITG 的切换敏感性呈现左半球偏侧化。
- 抓握类型主效应(PRE > POW)在双侧枕颞区、右侧 pIPS/上顶叶及基底节显著(图 2G,原文表 III),而相反对比(POW > PRE)在二阶水平未达显著阈值。
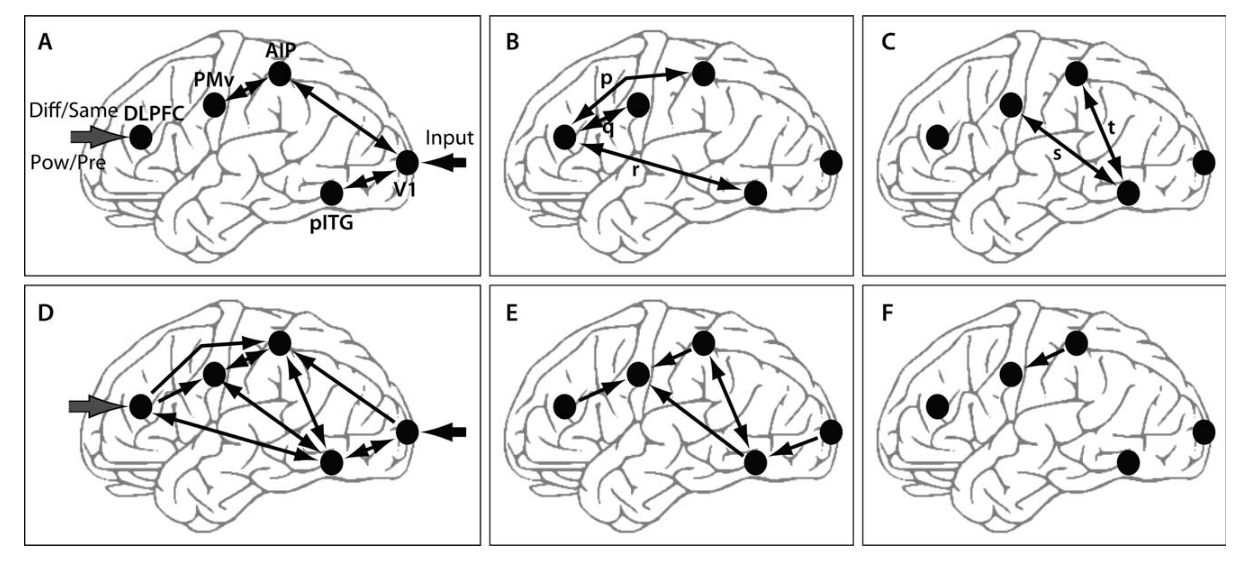
- 动态因果模型分析:三个扫描单元的贝叶斯模型选择一致确认全连接模型为最优拓扑(在 28 个候选模型中胜出,图 4)。基础固有连接中,除 AIP→DLPFC、AIP→V1 与 PMv→DLPFC 外均达到统计学显著(原文表 IV)。抓握切换调制效应显示:DIFF 条件显著增强了向 PMv 汇聚的三路输入(DLPFC→PMv 调制系数 0.067,AIP→PMv 0.087,pITG→PMv 0.071),同时提升了 V1→pITG 的前馈传导强度(0.068)以及 AIP 与 pITG 之间的双向交互耦合(pITG→AIP 0.043,AIP→pITG 0.040)(图 4E,原文表 V)。在抓握类型调制中,仅有 AIP→PMv 表现出力量握强于精确握的效应(0.055)(图 4F,原文表 VI)。
图注解读
图 1 · 刺激示例与任务块设计
原文图注:Figure 1. Examples of the stimuli and the grips. The diagram at the bottom represents task blocks. In each block, seven objects are shown with duration of 4 s. Here we show examples of the stimuli (middle row) and the responses (top row). In the PRE1 condition, an iron kettle and a wrench are presented. One or two asterisks are drawn on the pictures to indicate where to put the index finger and the thumb in a precision grip. In PRE2-same condition, the same picture (the wrench with two asterisks) is shown again and the subject performs the same miming of grasping. By contrast, the same objects (an iron kettle) is shown in POW2diff condition but with different symbols (a bar), which indicates the part to be grasped with the power grip. The subject is requested to change the grip type in "diff" conditions as opposed to repeating the same grip in "same" conditions.
图示明确了实验范式结构:图像上的视觉标记(精确捏握标注星号指示触碰点,力量握持标注横线指示受力中心)界定了动作的空间接触位点,受试者需依据物体属性输出相应手部构型。中栏与顶部分别展示刺激示例与对应的手形输出,底栏标注了每个组块包含 7 个刺激、各呈现 4 s 的时间流程。对比 same 与 diff 条件构成了分析的核心:在 PRE2same 条件下,相同物体伴随相同标记再次呈现,动作模式保持重复;在 POW2diff 条件下,同一物体伴随新标记呈递,要求抑制前序记忆并完成动作切换。
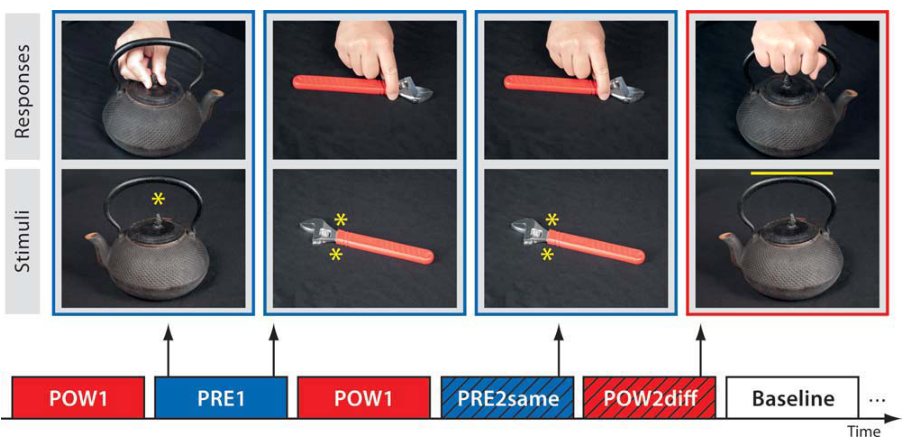
图 2 · 脑激活图谱与重复效应 ANOVA
原文图注:Figure 2. Brain activation revealed by the contrasts for the first presentation (A-C) against base line and the ANOVA for the difference Images (D-H). A-C. Brain activation by power grip and precision grip at the first presentation. A: POW1, B: PRE1, C: POW1 > PRE1. The reverse contrast, namely PRE1 > POW1, did not reveal significant activation. D-H: ANOVA results. D, Effect of interest. E, Interaction of GRIP-CHANGE and TYPE. F, DIFF > SAME. G, PRE > POW. H left, left pITG activation by the DIFF > SAME contrast. Right, right lingual gyrus activation by the SAME > DIFF contrast. All the maps were corrected P < 0.05. D is an F map, and others are t maps.
面板 A–C 显示初次呈递时精确握与力量握均激活经典的额顶动作执行网络,POW1 > PRE1 的显著对比反映了全手掌包络在运动规划上的更高负载;面板 D–H 展示基于重复差异像的双因素方差分析结果:D 为主效应及交互的整体 F 图,E 定位了 PMv、DLPFC 及 AIP 中的交互作用团块;F 与 H 左侧的 DIFF > SAME 对比突显了左侧 pITG 的特异性激活,提供了腹侧通路直接卷入动作选择的实证证据;H 右侧的反向对比显示仅舌回表现出反向效应。统计图谱均经过团块水平多重比较校正。
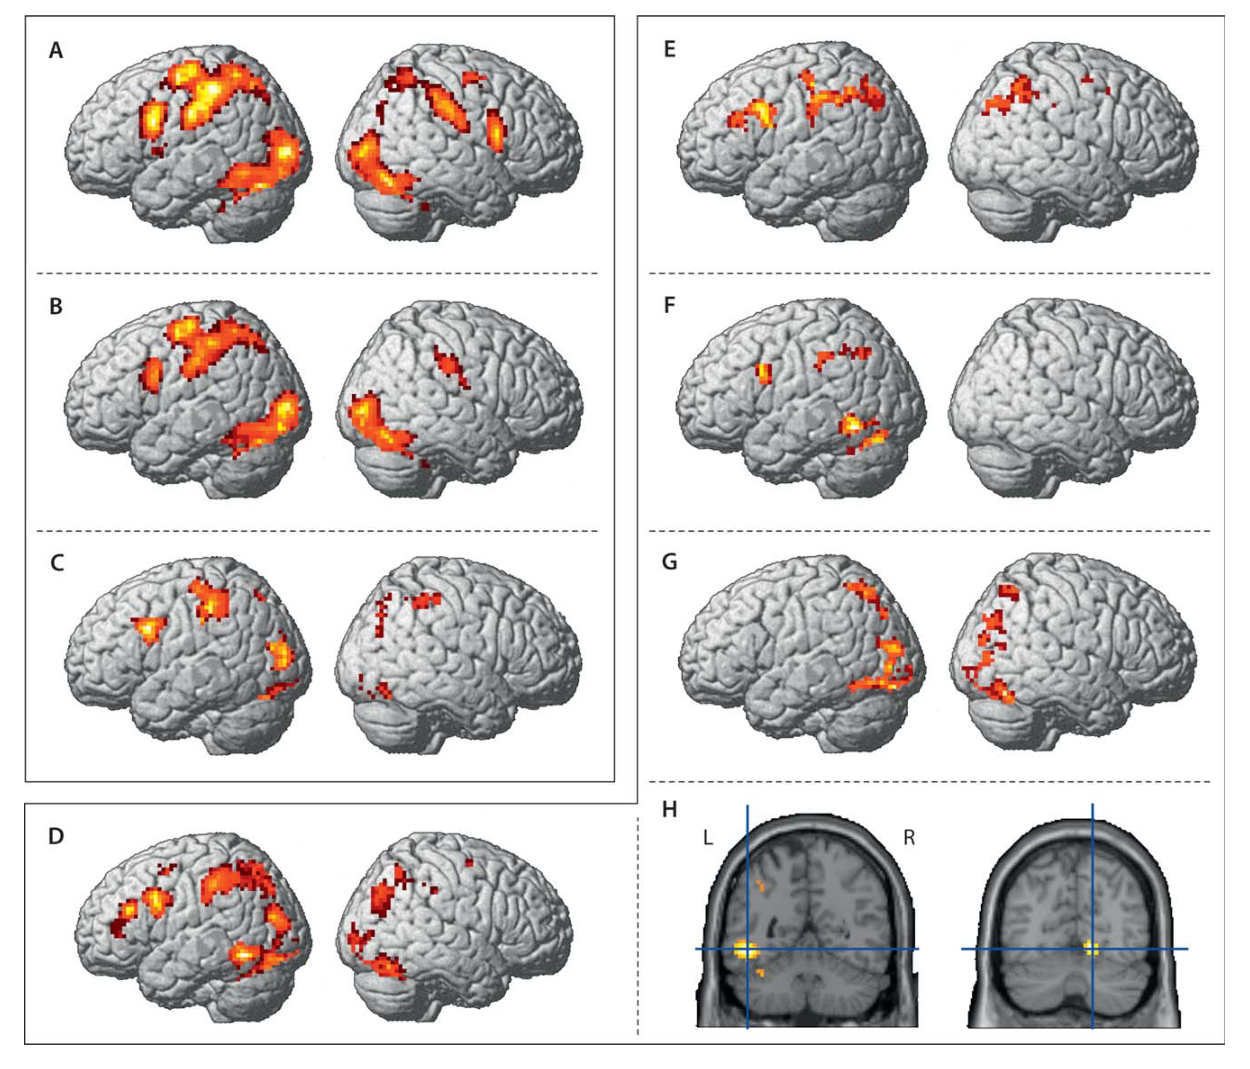
图 3 · 五个 VOI 的重复效应信号
原文图注:Figure 3. Mean VOI signals for the repetition effect. The BOLD signal difference between the first and the second presentation (i.e., BOLD signals in the second presentation minus those in the first). BOLD signal enhancement is found only in the PRE2diff condition, and other conditions show signal suppression. Signals are represented in an arbitrary unit, but common to all VOIs.
横轴列出 5 个核心分析节点(PMv、AIP、DLPFC、pITG、V1),纵轴表示二次呈递相对于初次呈递的 BOLD 信号差值(单位归一化且跨节点可比)。在数值方向上,两类同动作重复条件以及由精确向力量切换的条件均位于零刻度线下方(呈现神经适应性的重复抑制),唯有 PRE2diff 条件(由力量切换为精确捏握)表现出正向差值,揭示了 GRIP-CHANGE × TYPE 交互作用的局灶反应特征。
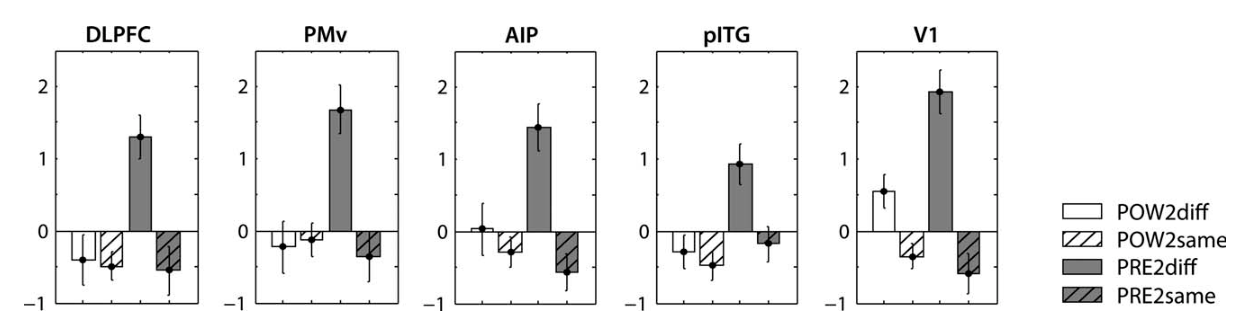
图 4 · DCM 模型族与最优模型的连接结果
原文图注:Figure 4. DCM analysis. Top: Models. A: Fixed connections throughout all the models. The V1 receives the visual input, while the DLPFC receives the instruction that specifies the grip type. The bidirectional connections PMv-AIP, V1-AIP, and V1-pITG were fixed to exist in all the models. B: The bidirectional connections between DLPFC-AIP, DLPFC-PMv, and DLPFC-pITG were allowed seven variations, namely [p q r] = [1 1 1],[1 1 0],[1 0 1],[0 1 1],[1 0 0],[0 1 0],or [0 0 1], where 0 means no connection is supposed and 1 means bidirectional connection is supposed. C: Similar to B, the bidirectional connection between pITG-AIP and pITG-PMv had four variations, namely [s t] = [1 1],[1 0],[0 1],[0 0]. Combination of A–C makes a total of 28 models. ……
上半部分展示了构建 28 个候选动态因果模型的拓扑组合逻辑:包含基础感觉运动核心投射(A),结合 DLPFC 的 7 类投射变异(B)与 pITG 的 4 类连接变异(C)。下半部分 D–F 给出最优模型(全连接架构)的贝叶斯参数估计:D 为基线固有连接强度,E 展示抓握切换的情境调制参数——DIFF 条件显著强化了 DLPFC、AIP 及 pITG 向 PMv 的汇聚输入,并协同增强了 V1→pITG 前馈通路与 AIP–pITG 的双向耦合;F 展示抓握类型对 AIP→PMv 投射的特异性调制。图 E 的连接增强与图 3 的局灶信号变化在动作切换情境下高度一致。
讨论
本研究将发现整合为动态网络模型:抓握切换一方面强化了 V1→pITG→PMv 的前馈通路,表明手形改变需调动物体局部语义特征的重新解析;另一方面增强了 AIP 与 pITG 之间的横向交互,表明背侧视动转化过程受到腹侧物体语义表征的自上而下调制。最终,编码控制指令的 DLPFC、表征可供动作图式的 AIP 与解析物体属性的 pITG 汇聚至 PMv,促成多源信息的整合与手形裁决。该机制与认知语言学中左侧前额叶在语义竞争中执行选取的调节模式具有相似性。
作者指出研究存在以下局限:第一,POW2diff 条件未表现出显著的信号增强,作者将其归因于力量抓握自由度受限及基线负荷较高导致的非对称性,该机制属于事后解释;第二,效应显著偏侧化于左半球,除受试者均使用右手操作外,亦与神经心理学中左半球在动作模仿与工具概念整合中的优势相吻合;第三,模仿动作与作用于实体的真实抓握在神经病理学上存在双分离表现,其网络动力学向真实实体交互情境的外推效度仍有待验证,且 DCM 估计的有效连接可能包含未纳入先验模型的间接解剖中继。
一句话总结
本研究利用动作切换范式与动态因果模型,证实人类在执行模仿抓握动作决策时,腹侧与背侧视觉流通过功能耦合实现协同,并将感觉、语义与控制信号汇聚于腹侧运动前区以实现手形选择。