本研究结合真实工具操作与多体素模式分析(multi-voxel pattern analysis, MVPA),在人类受试者的延迟运动任务中,逐时间点解码“抓握还是触碰”的动作计划,旨在厘清工具使用在皮层中究竟是以手、工具还是抽象目标为核心进行表征。实验结果表明三类表征并存且呈分层分布:后顶叶与前运动皮层的高位区域(pIPS、midIPS、PMd、PMv)采用跨效应器的共享编码表征最终行动目标;而低位区域则显现出效应器特异性——SPOC 与 EBA 仅编码手部动作,SMG 与 pMTG 仅编码工具动作,aIPS 与初级运动皮层虽均能解码两类动作,但各自采用相互独立的神经表征模式。作为早期探讨实体工具操作而非虚拟模拟的神经影像工作之一,该研究将工具使用理论从单一的“身体图式同化”拓展为更具层次的分布式网络模型。
研究背景
工具使用把一个普通的动作控制问题变得复杂:同样是抓住物体,徒手操作与持钳操作需要不同的手部运动,最终目标却可以相同。猕猴训练研究显示,原本参与手抓握的运动和前运动神经元,也可能参与学会后的工具动作。反钳尤其提供了区分层次的条件,因为手握紧时钳口张开,近端运动与远端作用方向相反。结合工具可改变身体图式的行为和神经心理学线索,这些发现支持动作表征有超越具体肌肉活动的可能。然而,少数细胞能够响应两种操作,并不意味着工具使用涉及的所有脑区都会把手与工具视为同一种效应器。
人类成像已发现工具、身体和手部动作各自相关的区域,但证据大多来自不同任务。观看工具图片、提取工具知识或想象操作,可使后中颞回、缘上回及前运动区域参与;身体选择性的枕颞皮层与手部抓握相关的额顶区,又形成另一组研究传统。它们在真实使用工具时如何协作,尤其在动作尚未发生时各自准备了什么,仍不清楚。平均激活不能区分一个区域是表征手、表征工具,还是在两种条件下编码同一个行动目标;两种效应器都引起活动,也可能只是同一区域内存在相互分离的模式。需要在共同任务中直接比较这些可能,而不能从“工具是身体延伸”的概念推出全网络共享表征。
Gallivan 等人让被试在扫描中准备并执行真实的抓握或触碰,以手和反钳构成效应器维度,再把观看、计划与执行分开。多体素分类既检验某一区域能否预测各效应器内部的动作,也检验用一种效应器训练的分类器是否能迁移到另一种。相反运动学使这种跨条件检验更能约束低层运动解释,计划期分析则减少了把感觉反馈误作动作意图的可能。研究由此回应共享目标与效应器特异计划能否在网络中并存的问题。其证据仍是区域尺度的信息可读出性:解码失败可能受信噪比限制,成功也不能直接证明单细胞机制或因果必要性;共同指令和任务结构的贡献仍须结合时间进程与对照分析判断。
研究思路
该实验设计的核心在于正交操纵:动作类型(抓握 vs 触碰)与效应器(徒手 vs 反钳)构成双因素设计。反钳的机械特性表现为近端手指收缩驱动远端钳口张开,与徒手抓握的运动学形态相反。在此设定下,两类效应器下的动作目标保持一致,但外周肌肉激活模式完全不同;因此,若分类器在徒手试次上训练后能够准确预测反钳试次(跨效应器解码),便可有力排除低级运动学、视觉或触觉特征的简单混淆,支持动作目标水平的高阶不变性表征。在时间结构上,实验采用慢事件相关延迟范式,将试次严格划分为呈现(Preview,静息观察目标)、计划(Plan,听觉指令后的 12 秒延迟等待)与执行(Execute)三个阶段,以分离持续性的动作准备活动与瞬态的视觉输入或肌电执行成分。在分析层面,两条腿走路:逐时间点解码回答"信息何时出现",跨效应器分类回答"编码对效应器是否不变";并以体感皮层、非脑区与听觉皮层作为三级对照,逐一排除头动伪迹与"只是解码了相同听觉指令"的替代解释。
方法
13 名右利手被试(7 女,平均年龄 25.7 岁)参与运动实验,其中 8 人再参与 localizer 实验。3T 扫描(TR 2 s、3 mm 等向体素),被试头部倾斜约 30° 直接俯视胸前倾斜约 15° 的黑色工作台;右上臂被固定、只允许肘部运动,目标物为白色 Lego 块,固定在平台中央线上,run 内位置不变、手与工具 run 之间移位以匹配各自的可及弧长。每个试次 34 s:Preview 6 s→听觉指令"Grasp"或"Touch"开启 Plan 期 12 s→Go 提示执行→熄灯→14 s ITI;每 run 含抓/触各 10 试次,共 8 个 run,手与工具 run 交替。ROI 在每个被试内用 [Plan & Execute > 2*Preview] 对比(t=3,p<0.005 簇校正)在左半球定义 10 个区域:SPOC、pIPS、midIPS、post. aIPS、aIPS、SMG、SS 皮层(感觉对照)、M1、PMd、PMv;localizer 实验用工具/无头身体/非工具物体/打乱图的块设计(one-back 任务维持注意),以联合对比定义工具选择性的 t-aIPS 与 pMTG、身体选择性的 EBA。MVPA 用线性 SVM:时间分辨解码逐 TR 提取相对基线(volume −1)的百分比信号变化;plan-epoch 解码取 Plan 期末两个体素(运动前 4 s)的平均模式;效应器内判别用留一试次对 N−1 交叉验证,跨效应器判别用全部数据训练—测试并双向平均;显著性用相对 50% 水平的双尾 t 检验加 FDR 校正(q≤0.05),并以置换检验复核。
主要结果
- 时间进程合理且对照干净:预测性运动信息(若出现)一般在运动发起前两个时间点达到显著,绝不出现在被试听到指令之前;计划期解码与数个体素之后的执行期解码可完全分离。体感皮层只在执行期(手部机械感受器受刺激时)才解码动作;两个非脑对照区(右脑室、颅外)全程无解码(图 3B 及图 3 补充 1)。全体解码准确率的跨被试均值约 55%——显著但幅度不大。
- 效应器特异编码出现在低位区:SPOC 与 EBA 的准备期模式只预测即将进行的手部抓/触(不预测工具),SMG 与 pMTG 只预测工具动作(图 3、图 6)。逐区统计支持这一分工:L-SPOC 手显著高于工具与跨效应器(F=6.084,p=0.014);L-SMG 工具显著高于手与跨效应器(F=10.016,p<0.001);L-pMTG 工具高于手(p=0.037);L-EBA 手优于工具仅呈趋势(p=0.078,未达显著)。
- 双效应器但编码分离:post. aIPS、aIPS、t-aIPS 与 M1 对手和工具的计划都能解码,但用手训练的分类器不能预测工具试次(反之亦然)——这些区域对手与工具各持独立的编码方案,最自然的解释是分别编码了两种效应器所需的相反运动学(图 3A、图 5)。值得注意 t-aIPS 虽由纯视觉工具选择性对比定义,却对两种效应器的计划都可解码。
- 效应器无关(共享)编码只出现在四个区:pIPS、midIPS(后顶叶)与 PMd、PMv(前运动)的准备期模式存在显著的跨效应器分类,且训练方向(手→工具 vs 工具→手)无不对称(图 4)。由于反钳运动学相反、目标物视网膜位置在 run 间也不同,这种不变性只能归因于对动作目标本身(抓握 vs 触碰)的编码。
- 听觉指令解释被排除:初级听觉皮层(Heschl 回)确实也能跨效应器解码,但其解码出现在 Plan 期第 4 个时间点、伴随瞬态 BOLD 反应,而额顶区的跨效应器解码出现在第 5–6 个时间点、伴随持续性计划反应——时间上的分离使"跨效应器解码只是解码了共同听觉词'Grasp'/'Touch'"的解释难以成立(图 4 补充 3)。体素权重分析则未见跨被试或跨成对比较的一致拓扑,作者归因于约 55% 的低解码率所隐含的信噪限制。
图注解读
图 1 · 实验装置与试次时间结构
原文图注:Figure 1. Experimental methods and evoked neural activity. (A) Subject setup shown from side view. (B) (Left) experimental apparatus and target object shown from the subject's point of view for experimental runs where Figure 1. Continued on next page
(图注跨页续,续文为:手与反钳两种 run 下装置与目标物的被试视角图、目标物(白块)在 run 类型间移位、绿色星标为注视 LED;C 为试次时间:Preview 6 s、Plan 12 s、Execute、14 s ITI;D 为左 PMd 的平均 BOLD 时程与两种解码方式示意。)这张图是理解全部结果的时间脚手架:A 侧视图展示头倾与工作台;B 说明手 run 与工具 run 里目标物位置不同但 run 内恒定——这一细节正是后文"跨效应器解码不可能来自视网膜相似性"的依据;C 的三段式试次让 Plan 期的持续反应与 Preview/Execute 的瞬态反应在时间上可分;D 展示时间分辨解码与 plan-epoch 解码(灰条,运动前 2 个体素)的提取方式。支撑方法部分的全部核心设计。
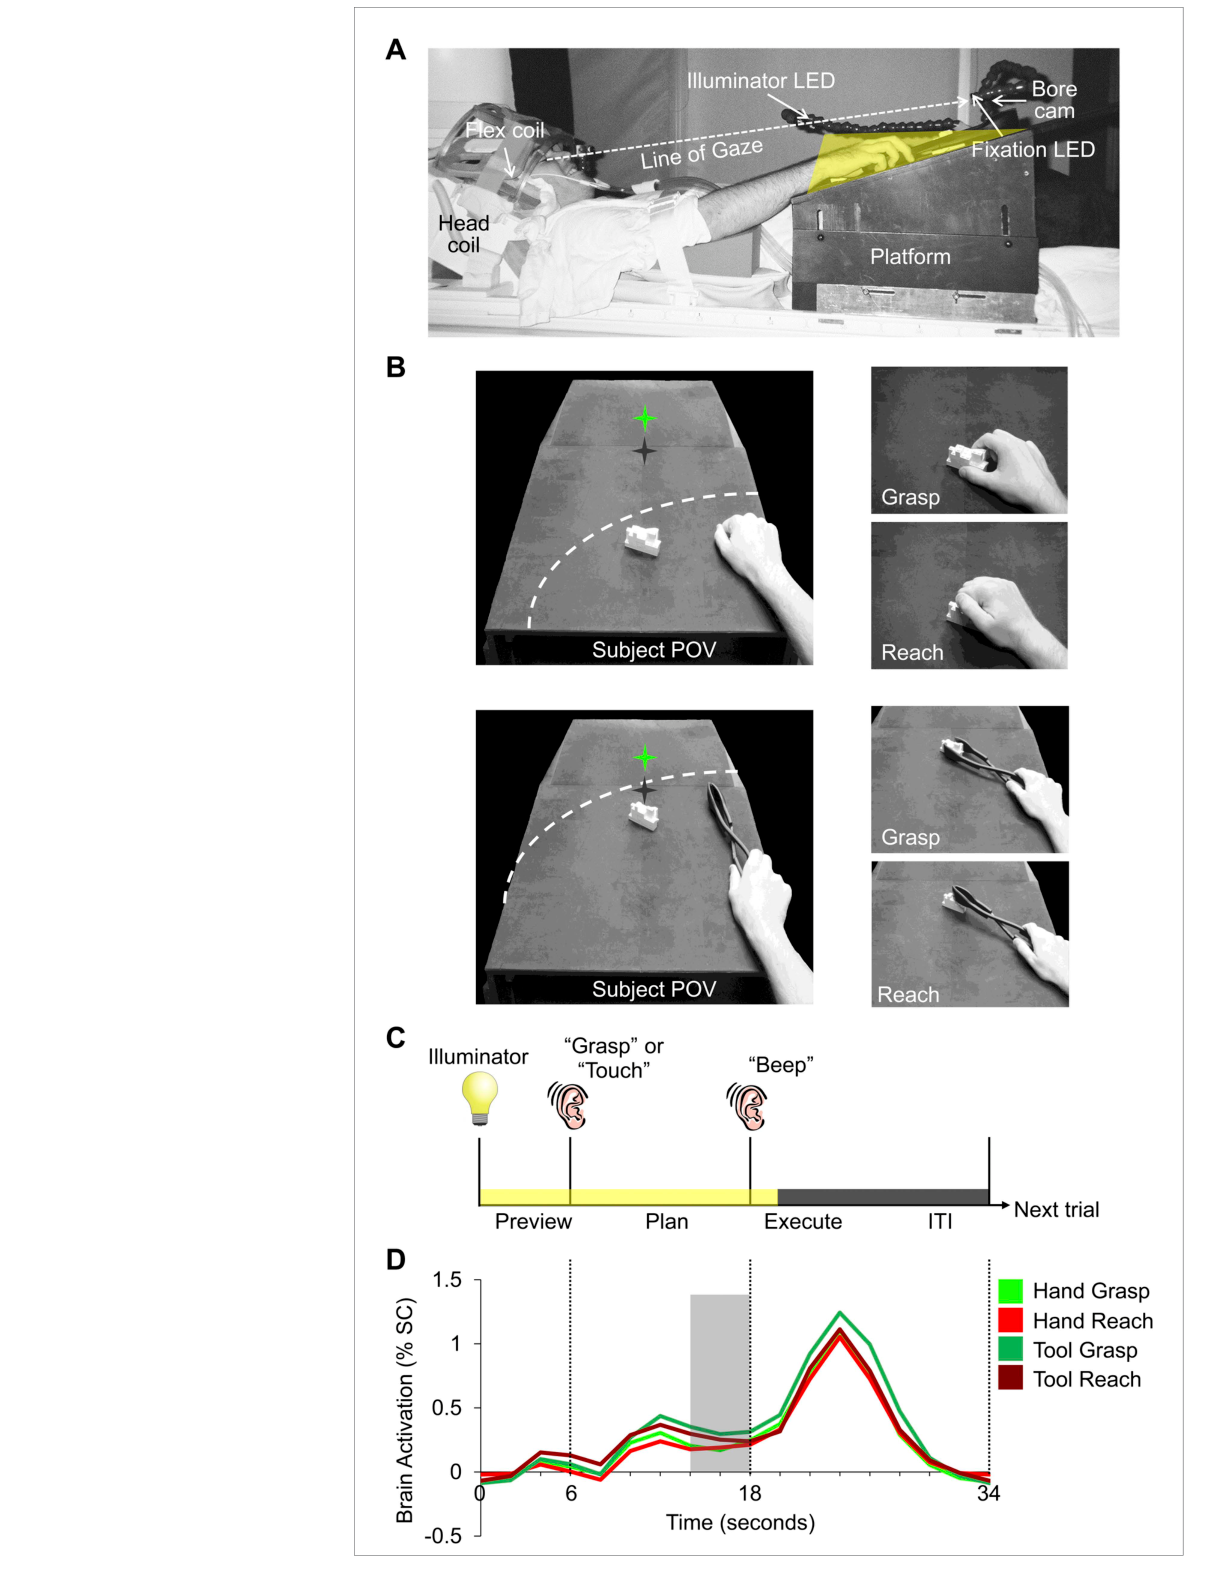
图 2 · 额顶网络 ROI 的定位与时程
原文图注:Figure 2. Frontoparietal brain areas selected for movement plan decoding. Cortical areas that exhibited larger responses during movement preparation and/or execution than the preceding visual phase [(Plan + Execute) > 2*(Preview)] are shown as orange/yellow activation. Results calculated across all subjects (Random Effects GLM) are displayed on one representative subject's inflated cortical hemispheres. The general locations of the selected ROIs are outlined in circles (actual ROIs were anatomically defined separately in each subject). Linked to each ROI is the corresponding % SC BOLD activity averaged across voxels, trials, and subjects within each ROI and plotted according to trial length. This time course activity clearly delineates the sustained preparatory responses that form prior to ……(后略:纵线对应 Plan 与 Execute 相位起始,脑沟以白线标示)
上图是一个代表性被试的膨胀皮层上叠群组激活(橙/黄),圆圈勾出 10 个 ROI 的大致位置;下排每个 ROI 配一条按试次长度对齐的 % 信号变化时程。读图要点:所有额顶区在 Plan 期都出现高于基线的持续爬升反应,说明这些区域确实被运动生成征用(而非零活动的空洞 ROI)——这为讨论部分处理"零解码效应"的解释提供了前提。同时这些时程是图 1D 所述"持续性计划反应"的群体证据。
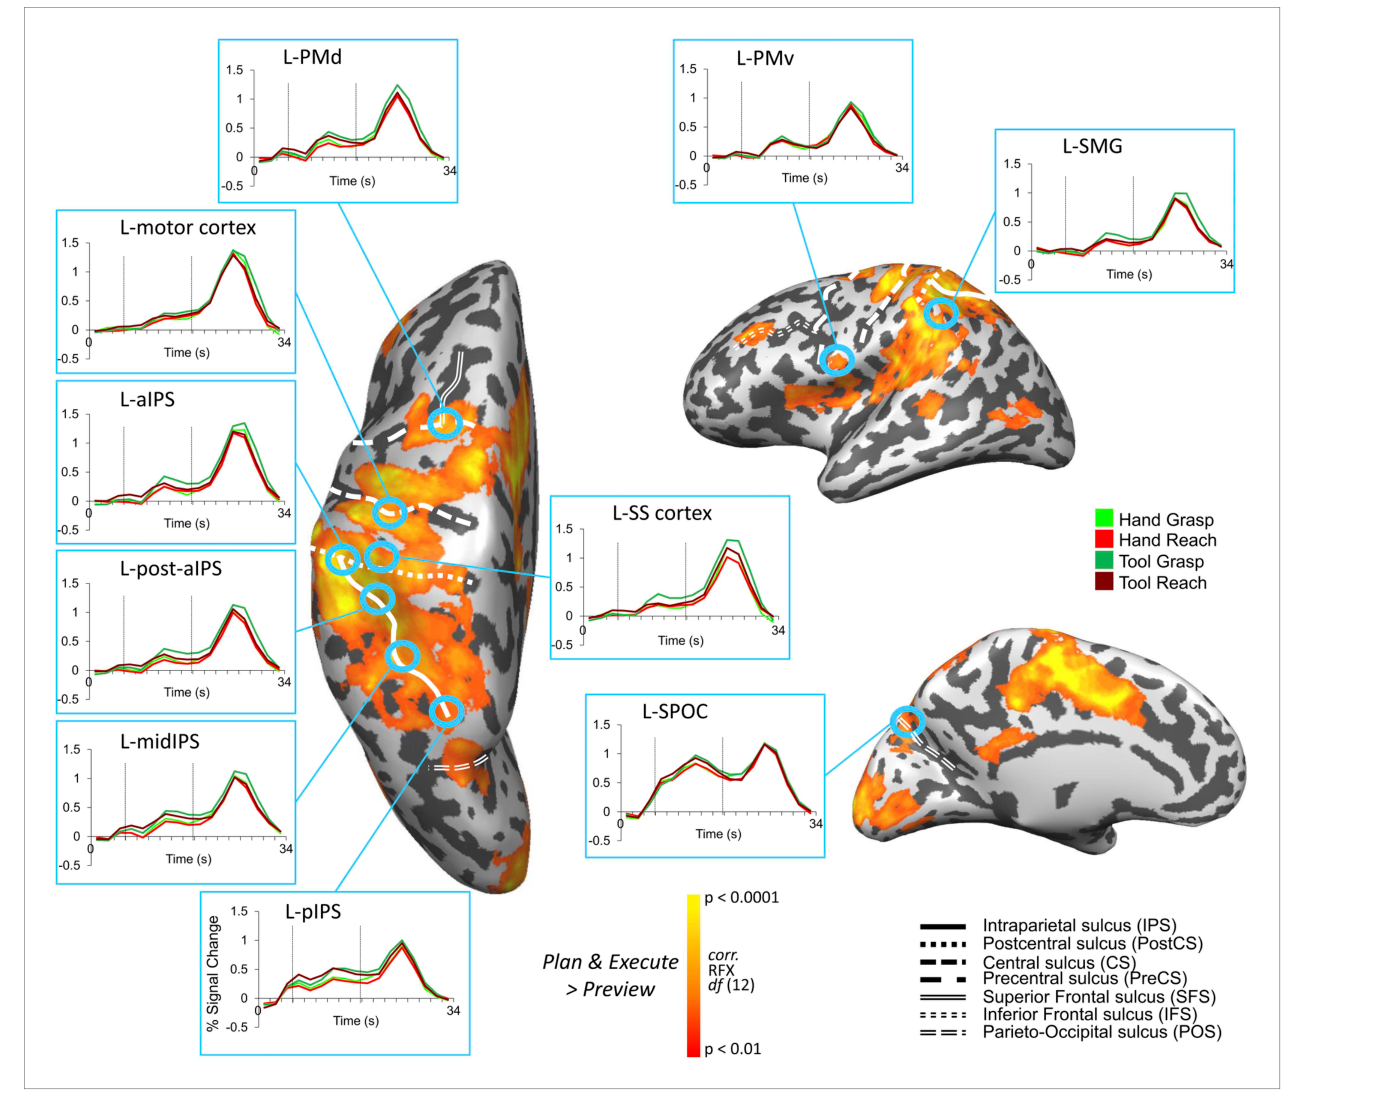
图 3 · 效应器特异的分离计划(额顶区与 SS 对照)
原文图注:Figure 3. Separate movement plans for the hand and tool decoded from frontoparietal cortex. Decoding accuracies are shown for each time point in the trial (time-resolved decoding) and for the Plan-epoch only, the latter based on a windowed average of the spatial activity patterns denoted by the gray shaded bars in the time-resolved decoding plots. In the time-resolved decoding plots, vertical lines correspond to the onset of the Plan and Execute phases of each trial (from left to right). For decoding accuracies discriminating grasp vs reach actions with the Hand (in red) and Tool (in blue) classifier training and testing was done using a single trial N-1 cross-validation approach. Across-effector decoding accuracies (in purple) were computed using all the available data and from training c ……(后略:A 为无跨效应器解码的额顶区,B 为 SS 皮层——只在动作发起后显著解码;实线为 50% 水平,星号/四角星分别对应 t 检验与 FDR 校正)
每个 ROI 一小格:曲线是逐时间点的解码准确率,灰条区间给出 Plan-epoch 的柱状结果;红线=手内判别、蓝线=工具内判别、紫线=跨效应器判别。读图要点:SPOC 只红线高(只编码手部计划);aIPS、post. aIPS 红蓝都高但紫色贴在 50%(两种效应器都能解码却不能互译);SS 皮层在 Plan 期全程平坦、只在 Execute 期抬头——既是阳性方法的阴性对照,也证明解码信号确实来自计划而非残留运动。此图支撑主要结果 1、2、3。
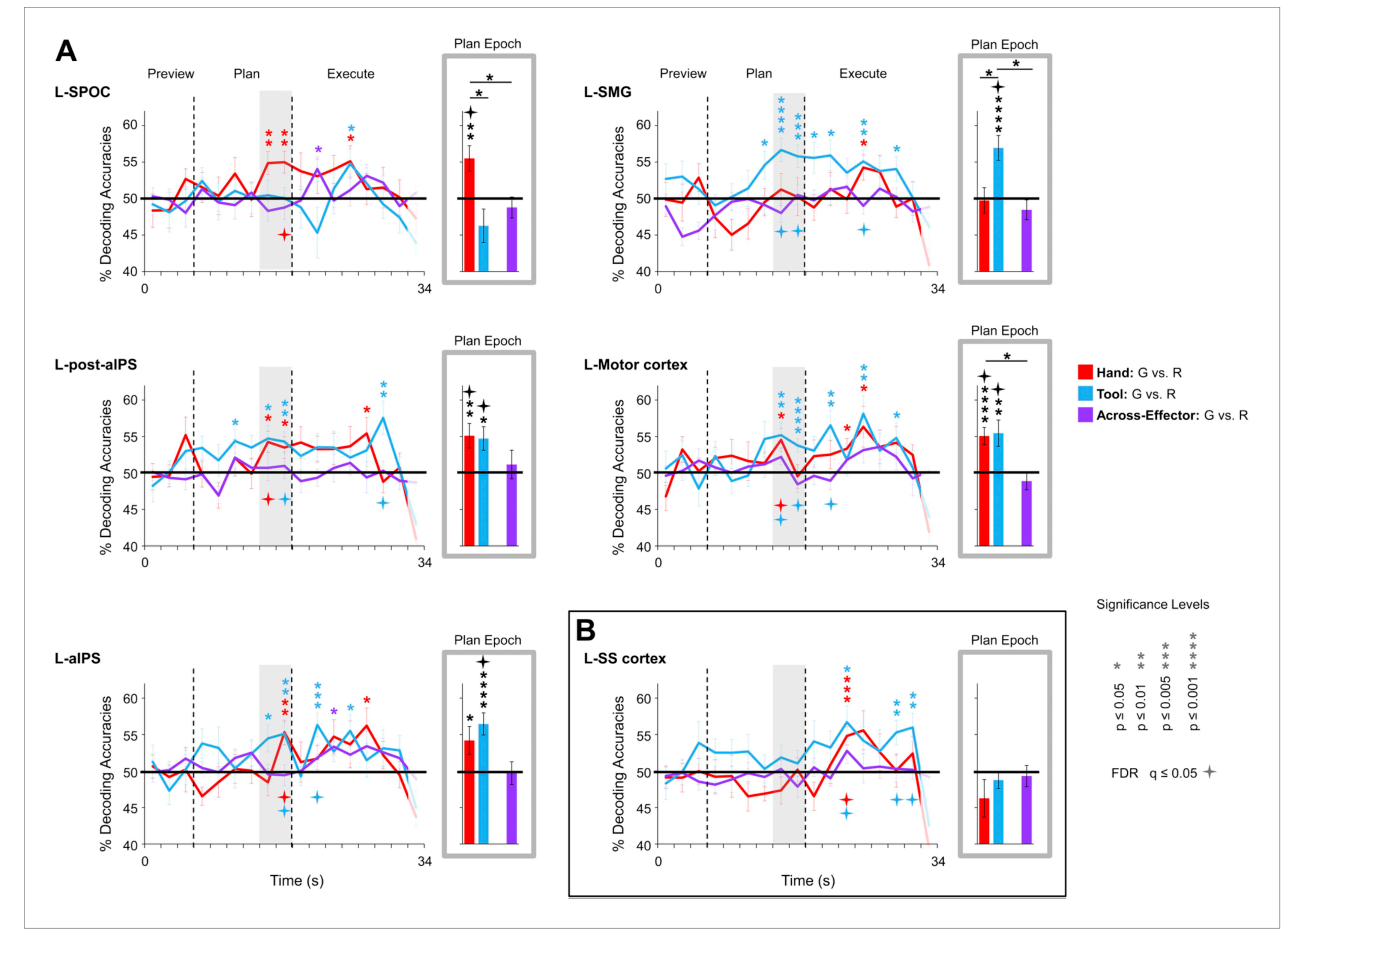
图 4 · 效应器无关的共享计划
原文图注:Figure 4. Shared movement plans for the hand and tool decoded from frontoparietal cortex. Decoding accuracies are plotted and computed the same as in Figure 3. Significant across-effector decoding (purple traces) shows where and when the movement action (Grasp vs Reach) is being represented with some invariance to the acting effector (Hand vs Tool). See Figure 3 caption for format. DOI: 10.7554/eLife.00425.008
格式与图 3 相同,展示的是四个出现显著跨效应器解码的区域(pIPS、midIPS、PMd、PMv;正文中提及 midIPS)。读图要点:紫色曲线在 Plan 期后段爬过 50% 并通过 FDR 校正,且与红/蓝曲线的时间进程基本重合——说明"抓握 vs 触碰"这一目标表征先于效应器细节存在;两种训练方向合并后无不对称(补充 1),排除某一方向驱动的可能。这是全文最核心的一张结果图,支撑主要结果 4。
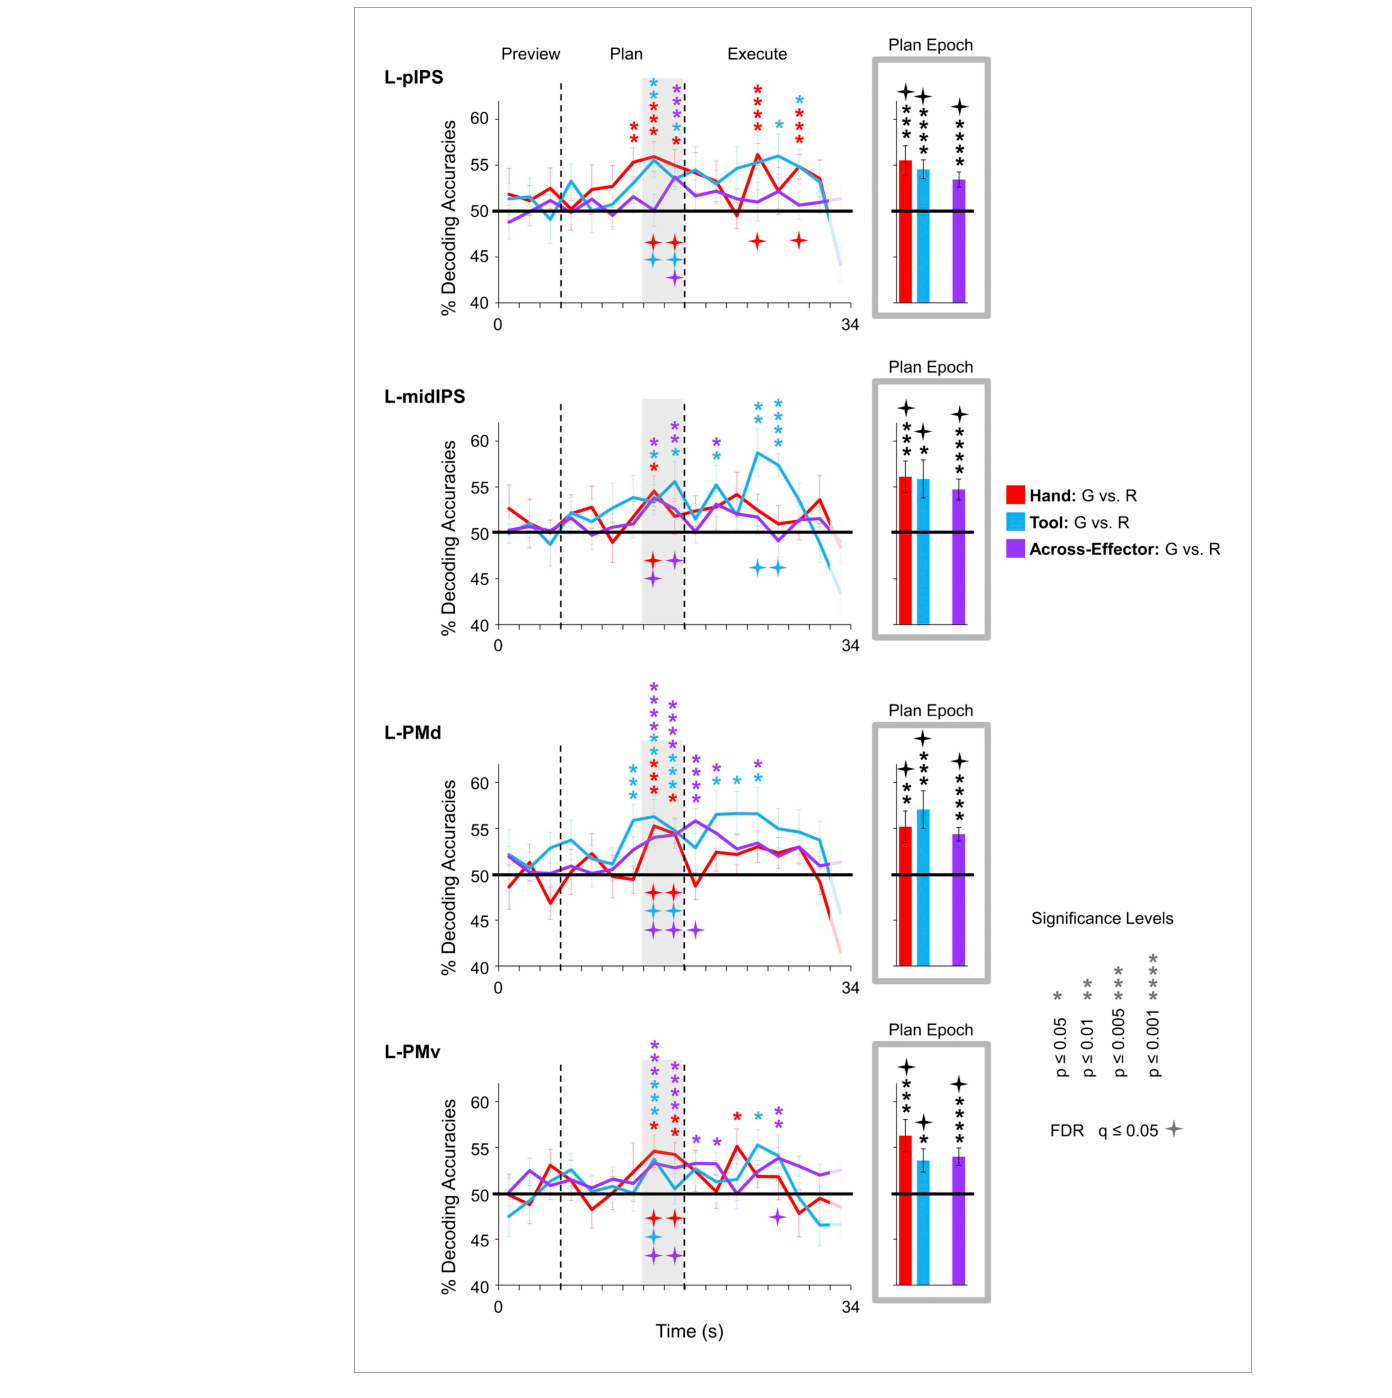
图 5 · localizer 定义的 t-aIPS 的双重解码
原文图注:Figure 5. Hand and Tool movement plans decoded from the localizer-defined t-aIPS. (A) Block-design protocol and experimental timing of the Bodies, Objects, and Tools (BOT) localizer. (B) Overlay of tool and anterior parietal ROIs. The Motor experiment-defined anterior parietal ROIs (post. aIPS and aIPS; defined by the Figure 5. Continued on next page ……(续页:[(Plan + Execute) > 2*(Preview)] 对比定义的 post. aIPS 与 aIPS,同工具联合对比定义的 t-aIPS 叠加在三个代表性被试的横断面上,两者有相当程度的重叠;C 为 t-aIPS 的时程与解码,格式同图 3)
A 面板交代 BOT localizer 的块设计流程,B 面板把运动实验与 localizer 实验各自定义的前顶叶 ROI 叠加,可见合理重叠,C 面板给 t-aIPS 的时程与解码。读图要点:一个用"看工具照片"定义的视觉区,竟能解码即将发生的工具动作与手部动作——工具选择性区参与真实工具使用的计划(与其观察任务激活一致),手部解码则与其紧邻手部塑形区(aIPS)的位置一致。这张图支撑主要结果 3 的 t-aIPS 部分,也支撑讨论中"手与工具计划到顶叶层才开始共用神经结构"的推论。
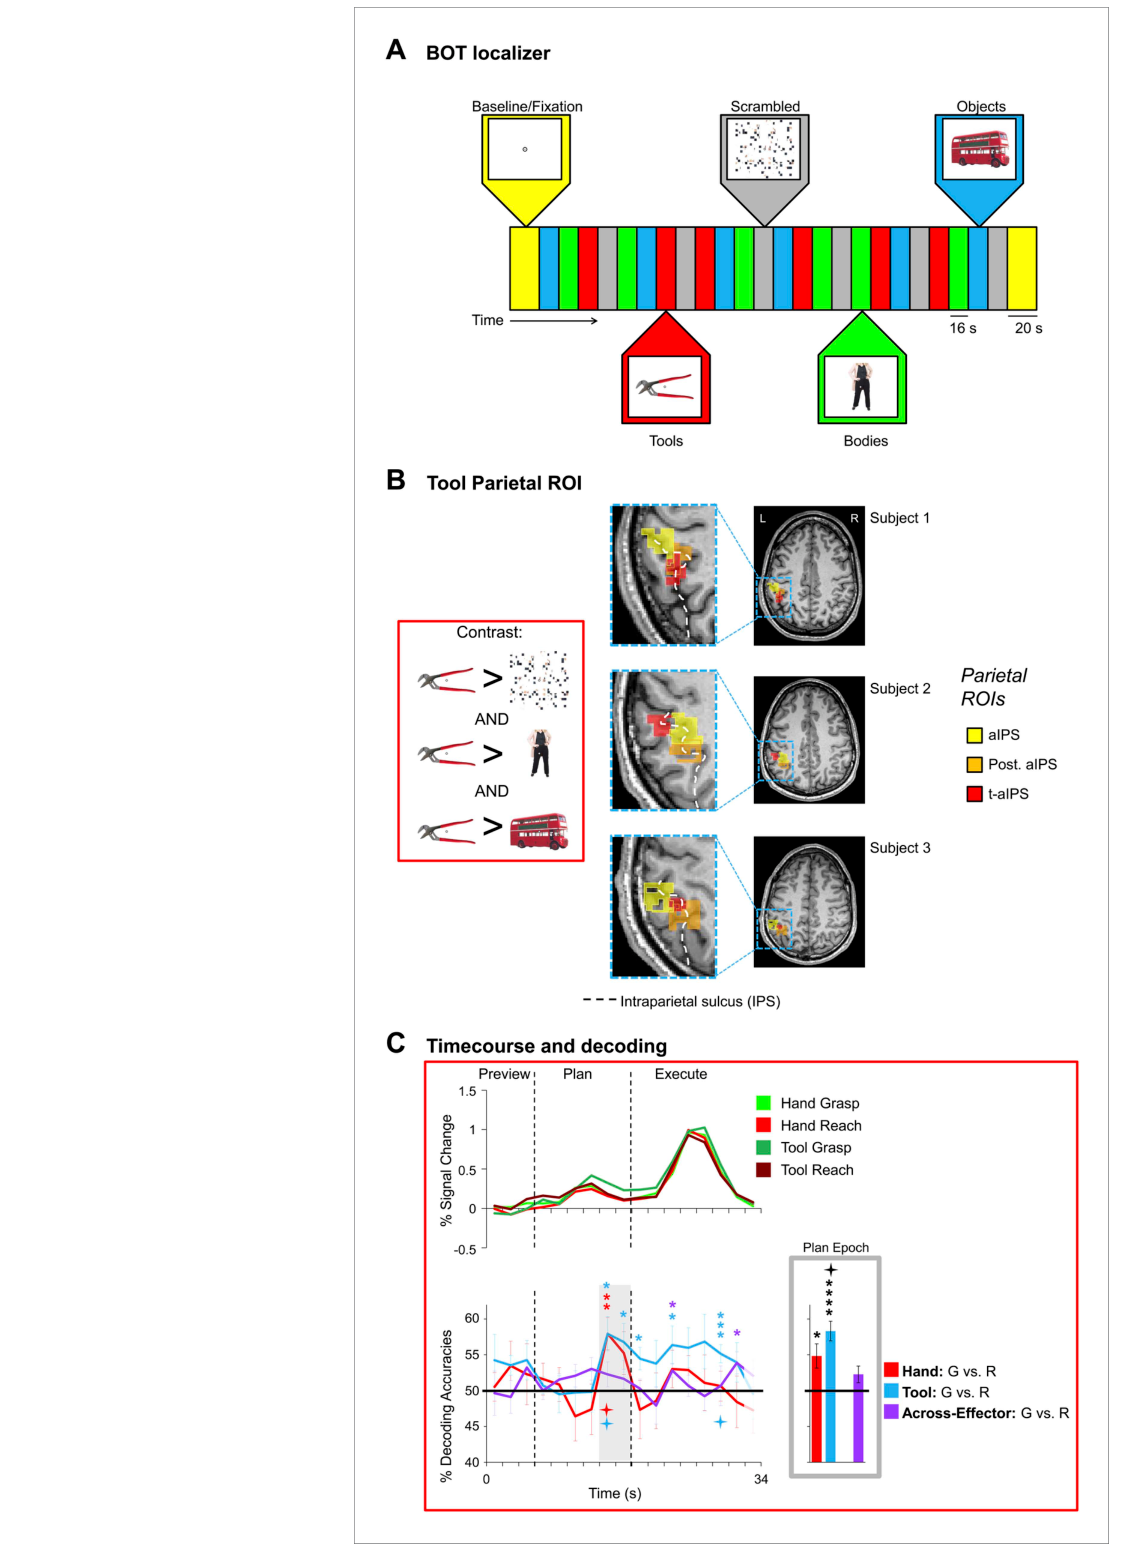
图 6 · 枕颞区的分工:pMTG 编码工具、EBA 编码手
原文图注:Figure 6. Tool and hand movement plans decoded from the localizer-defined pMTG and EBA, respectively. (Top) The pMTG (in red) and EBA (in green) are shown in the same three representative subjects as in Figure 5. pMTG was defined using the conjunction contrast of [(Tools > Scrambled) AND (Tools > Bodies) AND (Tools > Objects)] in each subject. EBA was defined using the conjunction contrast of [(Bodies > Scrambled) AND (Bodies > Tools) AND (Bodies > Objects)]. (Below) % SC time-course activity and time-resolved and plan-epoch decoding accuracies shown for pMTG (bordered in red) and EBA (bordered in green). See Figure 3 caption for format. DOI: 10.7554/eLife.00425.013
上图在三个代表性被试上展示由纯视觉联合对比定义的 pMTG(红)与 EBA(绿),两者空间关系稳定(pMTG 在 EBA 的前、下、外侧);下图为两区的时程与解码,格式同图 3。读图要点:EBA 只有红线(手)显著、pMTG 只有蓝线(工具)显著,且两区在 Plan 期都有高于基线的持续活动——即"看身体/看工具"的类别选择区确实在真实动作的计划期携带效应器特异的意图信息。此图是主要结果 2 的枕颞部分,也是讨论中"知觉类别选择与行为角色强耦合"论点的直接证据。
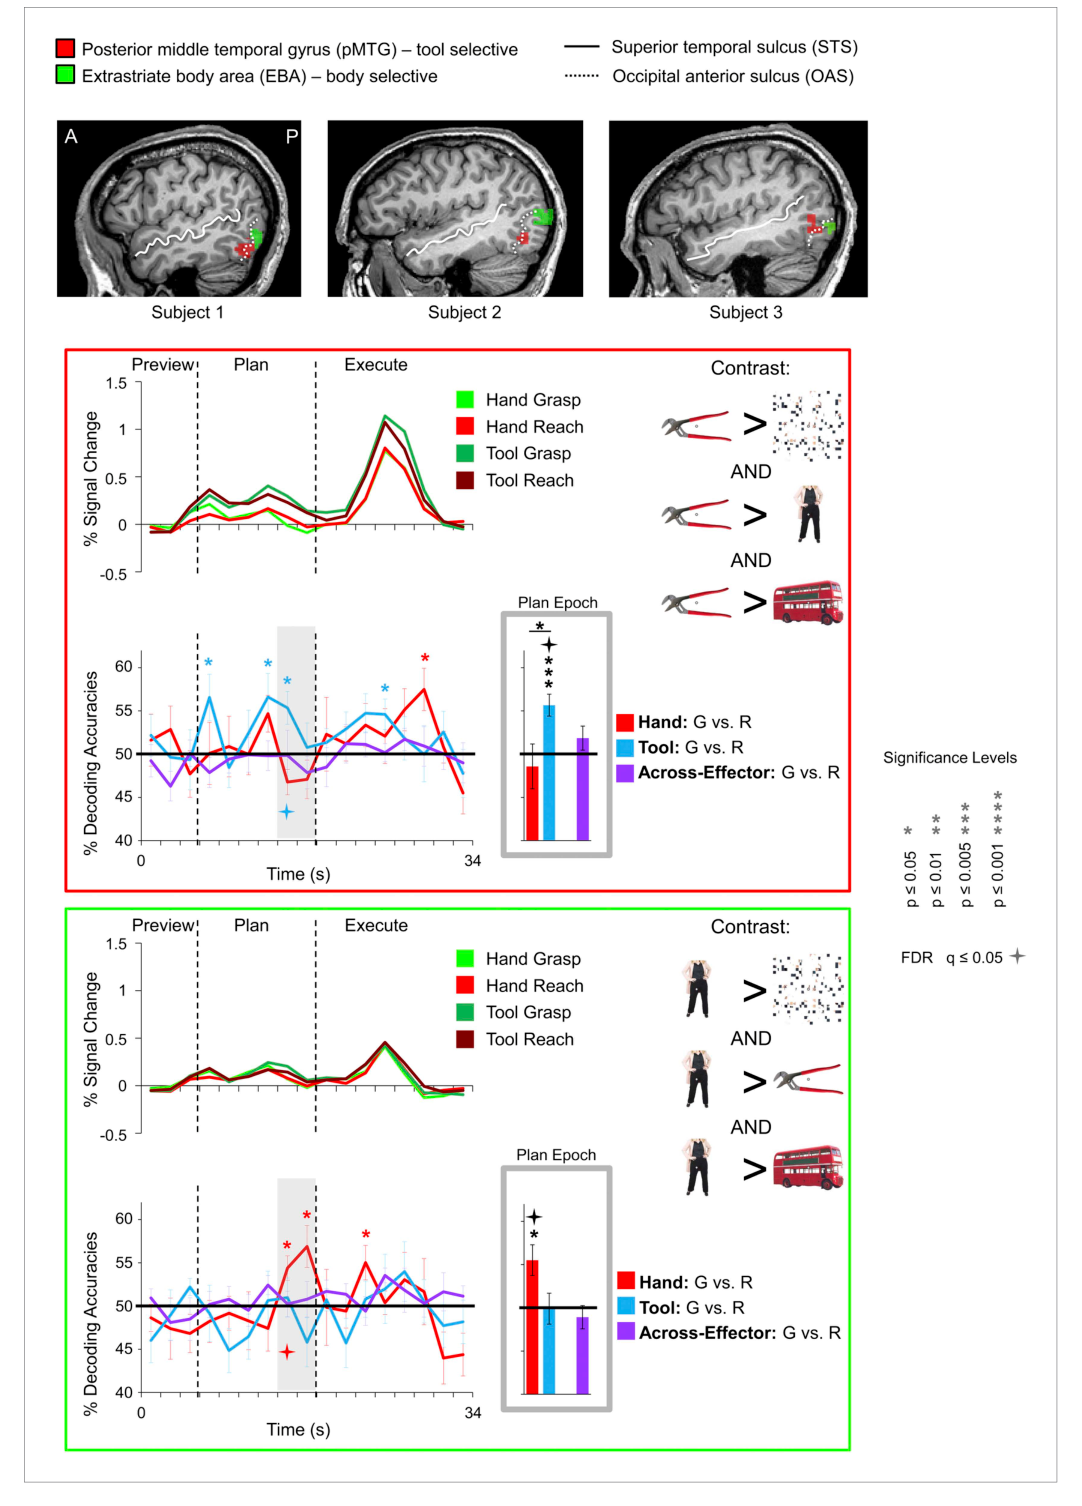
图 7 · 全脑解码格局总结
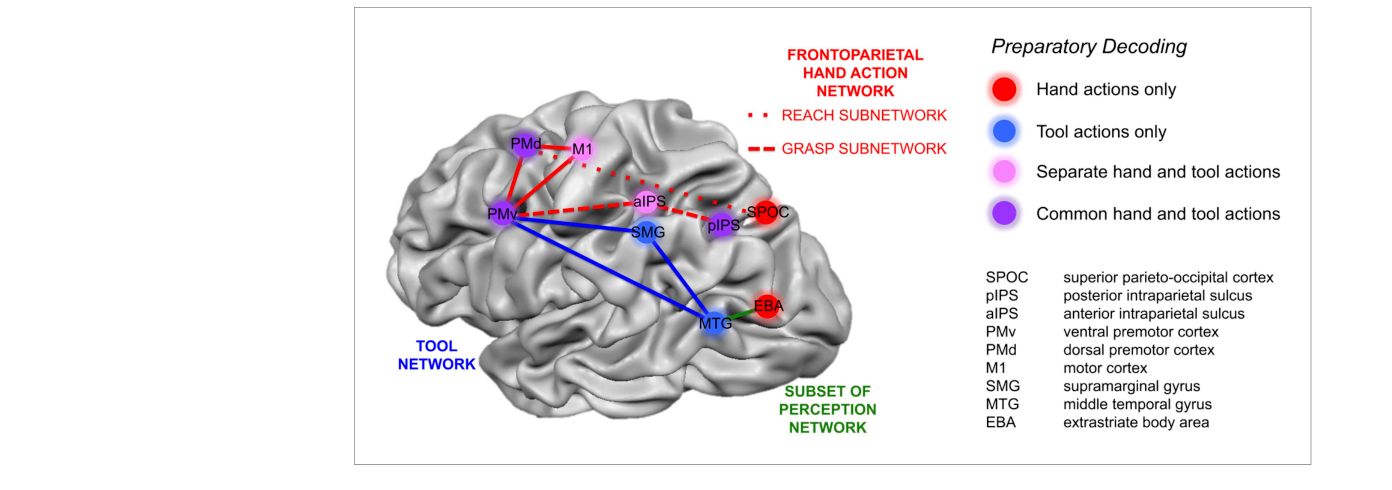
原文图注:Figure 7. Summary of action plan decoding in the human brain for hand and tool movements. Pattern classification revealed a wide range of activity profiles across motor and sensory cortices within networks implicated in hand actions, tool understanding, and perception. Some regions (SPOC and EBA) coded planned actions with the hand but not the tool (areas in red). Some regions (SMG and MTG) coded planned actions with the tool but not the hand (areas in blue). Other regions (aIPS and M1) coded planned actions with both effectors (areas in pink) but did so using different neural representations. A final set of brain areas (pIPS, PMd and PMv) instead coded the final type of action to be performed with invariance as to whether the hand or tool was to be used (areas in purple). DOI: 10.7554/eLi ……(图注末尾截断)
一图总括全文:红色 = 手特异(SPOC、EBA),蓝色 = 工具特异(SMG、pMTG),粉色 = 双效应器但编码不同(aIPS、M1),紫色 = 效应器不变(pIPS、PMd、PMv;正文补充 midIPS)。读图要点是从后到前颜色由红/蓝分化走向紫色统一——这正是作者"低位感觉运动区分别编码、到额顶高位区整合"层级假说的视觉化,也是全文结论的速查表。
讨论
作者用运动控制的层级理论(自 Jackson、Sherrington 以来的经典框架,区分肌肉、关节、运动学与动作目标不同抽象层级)来安放这些发现。在层级的低端,SPOC/EBA 与 SMG/pMTG 分别是手选择区与工具选择区——EBA 不能把工具并入身体图式,而 SMG/pMTG 损伤会造成工具使用与模仿困难,本文证明它们还能"预测"真实工具动作,把这批观察性文献的结论推进到了行动者视角。在中层,aIPS 与 M1 对两种效应器分别编码——M1 的大部分活动本就可以用肌肉控制来解释,而 aIPS 的贡献是澄清了旧文献的歧义:aIPS 同时参与手与工具的计划,但这不等于两者共用同一表征(跨解码失败说明恰恰相反)。在高层,pIPS/midIPS/PMd/PMv 的共享编码可能源于对抓握相关物体特征(接触点、朝向、质量分布)的共同编码——这些特征用手抓与用工具抓同样重要;这也与猕猴后顶叶整合目标与效应器信息的角色一致。作者同时强调,与"工具通过使用并入身体图式"的具身理论相容,但在测过的大多数区域里表征仍与效应器绑定。另一个亮点是把知觉与行动接起来:EBA/pMTG 解码的是动作"意图"而非感觉反馈(信息出现在指令之后、运动之前),提示枕颞区可能在做动作感觉后果的前向估计(forward-state estimation,von Helmholtz 传统),并为 Mahon 与 Caramazza 的"OTC 类别组织源于与下游运动结构的连接"观点提供了行动者侧的证据;这也更新了 Milner & Goodale 式"计划仅需访问腹侧流资源"的简单说法。
局限方面作者相当坦率:解码准确率仅约 55%,体素权重无稳定拓扑,说明计划信号噪声大;"零解码"有三种可能解释(区域未参与、模式存在但算法不可分、等量而无差别地参与),作者以 SS 皮层与 M1 在预期位置出现零效应来为不变性解释背书,但承认无法完全排除方法学极限;此外手/工具试次分属不同 run(为避免装卸工具带来的伪迹),使跨 run 的手—工具直接比较存在固有的视觉与体感差异,作者正是把这种差异反用为跨效应器解码的纯化条件;被试头倾导致严格眼动追踪不可行,只能靠红外录像离线核查。
一句话总结
该研究利用反向运动学钳具的正交操纵,通过跨效应器模式解码将动作目标的抽象表征与外周运动学特征进行了严格剥离。结果显示,高阶动作目标表征局限于特定的额顶联合区,而大多数相关皮层仍表现出明显的效应器选择性或分离编码,呈现出兼具抽象目标与执行细节的分层神经构筑。