这篇文章回答一个非常具体的问题:要让群体水平的位置与杂乱"不变"物体识别(position- and clutter-invariant object recognition)成立,单个神经元最需要保住的是什么性质?作者先用 68 个猴下颞叶皮层(inferior temporal cortex, IT)神经元证明:即使每个神经元的反应幅度对位置和杂乱(clutter)都很敏感,线性读出(linear read-out)这一群神经元也足以支持两种识别任务;随后用大量模拟群体把"必要的单细胞性质"和"多余的性质"拆开,发现关键不是保持反应幅度,而是在保持身份的图像变换下(如加入杂乱)保持每个神经元的等级序物体偏好(rank-order object preference)。这为"IT 神经元对变化敏感不算缺陷,而是优点"提供了第一个系统性的计算论证。
研究背景
灵长类能在视网膜像大范围变化下识别同一个物体,这种不变性(invariance/tolerance)被普遍认为依赖 IT 神经元:它们对孤立物体有形状选择性,且偏好随位置变化保持稳定。但当时的数据其实很尴尬:单个 IT 神经元的反应幅度对位置变化常常相当敏感(Ito 等 1995;Op de Beeck & Vogels 2000;Zoccolan 等 2007),感受野(receptive field, RF)往往只有几度视角(DiCarlo & Maunsell 2003);对多物体场景反应更强受抑制——加入其他物体常把preferred物体的反应压掉一半之多(Rolls & Tovee 1995 等)。直觉上这两件事是矛盾甚至恶化的:不变性需要大感受野,而大感受野会让邻近物体的干扰范围更大。于是文献里常见两条"外援"路线:让 IT 感受野在自然场景中收缩(Rolls 等 2003),或求助于注意机制压制旁侧物体的抑制(Moran & Desimone 1985;Chelazzi 等 1998)。缺口在于:虽然 Gross(1993)、Logothetis & Sheinberg(1996)、Vogels & Orban(1996)早提出过"反应幅度可以变、物体偏好等级序不变"可能有救 IT,但这个假设从未被解码真实或模拟神经群体来系统检验,更没人想到它能否外推到杂乱场景。
研究思路
作者采取"先存在性证明、后拆解要素"的两步逻辑。第一步,记录被动注视猴子(无注意线索、只用反应最早段)的 IT 群体在含多物体场景下的反应,用线性判别分类器读出,看这一小群(n=68)本身就够不够支持两种任务:"位置不变任务"(不管位置报告什么物体在场)与"位置特异任务"(在指定位置报告什么物体)。第二步,既然真实数据只能证明"可以",就用模拟来找"哪些单细胞性质是充分的、哪些根本无关":在同一个抽象二维刺激空间(物体身份 × 位置)上,构造高斯调谐的假想 IT 神经元,系统变化位置敏感性(σp)与四种多物体组合规则(CCI 取最大、LIN 求和、AVG 取平均、DIV 除法归一化,外加随机规则 RAND 作阴性对照),再构造一批更抽象的反应函数——半数经构造保持了跨变换的等级序偏好,半数不具备——最后回归性地对比"哪种单细胞指标最能预测群体表现"。这样就把真实数据(不能操纵)、模拟数据(可以操纵)与单细胞指标三者连成一条因果链。
方法
电生理部分:两只恒河猴 anterior IT 记录(共 68 个分离良好的神经元,猴 1 为 35 个、猴 2 为 33 个),猴子事先受过这三物体的识别训练(正确率 >90%)。刺激为星形、三角形、十字三种白色图形(1.5° 大小)出现在注视点上、上方 2°、下方 2° 三个位置,组合成 33 个"场景"(9 个单物体、18 个双物体、6 个三物体),以 5 幅/秒的快速呈现(100 ms 刺激 + 100 ms 空白)随机顺序播放,被动注视、无任何注意线索;每场景重复 10–30 次;反应取刺激 onset 后 100–200 ms 的 spike 计数。分析上用 Fisher 线性判别做多类分类(每任务若干个二分类器,报告平均正确率),留一法交叉验证;由于各神经元不是同时记录,通过在真实试次中随机抽取每个神经元的一次反应来拼装"伪同步"群体反应向量(该做法无法利用试次间相关性,作者在讨论中说明)。模拟部分:每个假想神经元的反应函数是二维高斯(中心 = 偏好物体 × 偏好位置,σs 固定 0.3 控制形状选择性,σp 控制感受野大小),多物体反应按规则合成(CCI/LIN/AVG/DIV/RAND),噪声取与均值成比例的高斯(相当于 4 个泊松神经元的平均),每个条件至少 15 次独立建群、训练 3000 个场景、测试 300 个场景;另以 Gabor 算子模拟 V1 简单细胞群体作基线,并构造高斯以外的抽象反应函数族,把"保持等级序"与"保持反应幅度"两个因素明确分开。
主要结果
- 真实 IT 群体(n=68)在无杂乱时支持位置不变识别的平均正确率 69.1%(机会 50%,p≪10⁻⁶);加入双、三物体场景后仍有 68.9%,与无杂乱无显著差异(p=0.59)——尽管这批神经元对位置的敏感度中位数达 35.9%(best 到 worst 位置)、对杂乱的抑制中位数 36.4%;单个神经元的位置/杂乱敏感度与其分类器权重无系统关系(r=0.19,p=0.3)(图 1B)。位置特异任务反而更好,平均 73.6%(图 1B),说明 IT 群体在同一表示中同时携带"什么"与"哪里"信息;同规模的模拟 V1(Gabor 单元)群体在两个任务上都不如 IT。
- 用合成泊松神经元扩大群体规模时,两个任务的表现随规模按相近速度增长,几百个神经元(如 n=680)即饱和到 80% 以上(位置特异 >85%,位置不变 >80%)(附图 1 的结果在正文中引用)。
- 模拟 IT 群体:单细胞位置敏感性在很宽范围内几乎不改变位置不变任务的表现(只要不至于因感受野过窄而失去刺激空间覆盖),且位置敏感神经元是支持位置特异任务所必需的(图 3A);四种系统性杂乱规则(CCI/LIN/AVG/DIV)的群体表现差不多(归一化后位置不变任务分别为 75%/76%/67%/73%),只有 RAND 明显掉下来(图 3C 插图)——单细胞杂乱敏感程度本身不重要。
- 关键的性质差异在等级序保持:真实 IT 神经元在位置变化下(可分性指数,p<10⁻¹⁴)和杂乱条件下(p<10⁻²²)的物体偏好等级序保持度都远高于模拟 V1 单元(图 4B、D);V1 单元因物体局部与感受野相互作用,偏好顺序会翻转。
- 抽象群体的模拟直接验因果:保序群体在位置不变与杂乱不变任务上大幅优于非保序群体(图 5B、5E);高斯形状并非必需(正弦调谐的保序群体接近 IT;图 5C);在所有模拟群体中,等级序保持度是群体表现的强预测因子,而位置/杂乱敏感度指标不是(图 6A);严格可分调谐并不比单纯保序更好(图 6B);即使把 V1 群体单元数加大到排除覆盖差异,其表现仍早早饱和在低位(图 6C)。不同杂乱规则下学出的分类器权重几乎相同(规则间相关 0.975,规则内 0.988;表 1)。
图注解读
图 1 · 真实 IT 群体与模拟 V1 群体的任务表现
原文图注:Figure 1 (A) Visual recognition tasks. Three objects (star, triangle, cross) were shown at three possible positions (-2°, 0°, and +2° relative to the fovea) either in isolation or in combinations of pairs or triplets. Using the IT population response data to each visual "scene", linear discriminant classifiers were used to measure how well the population had solved two different visual recognition tasks. One task required the linear discriminants to classify object identity irrespective of its position, ("position-invariant task"). ……(截断)
读法:A 面板定义两种任务——上排是"位置不变任务"(只要星形在画面里就答"是",不管在哪),下排是"位置特异任务"(只在星形出现在顶部时答"是",星形在别处要答"否");B 面板把任务正确率画成柱状,三条关键柱是 IT 的两个任务表现与模拟 V1 的对比。此图支撑结果 1:68 个 IT 神经元线性读出即达约 69–74%,明显高于 50% 的机会水平,且全面高于模拟 V1 群体。
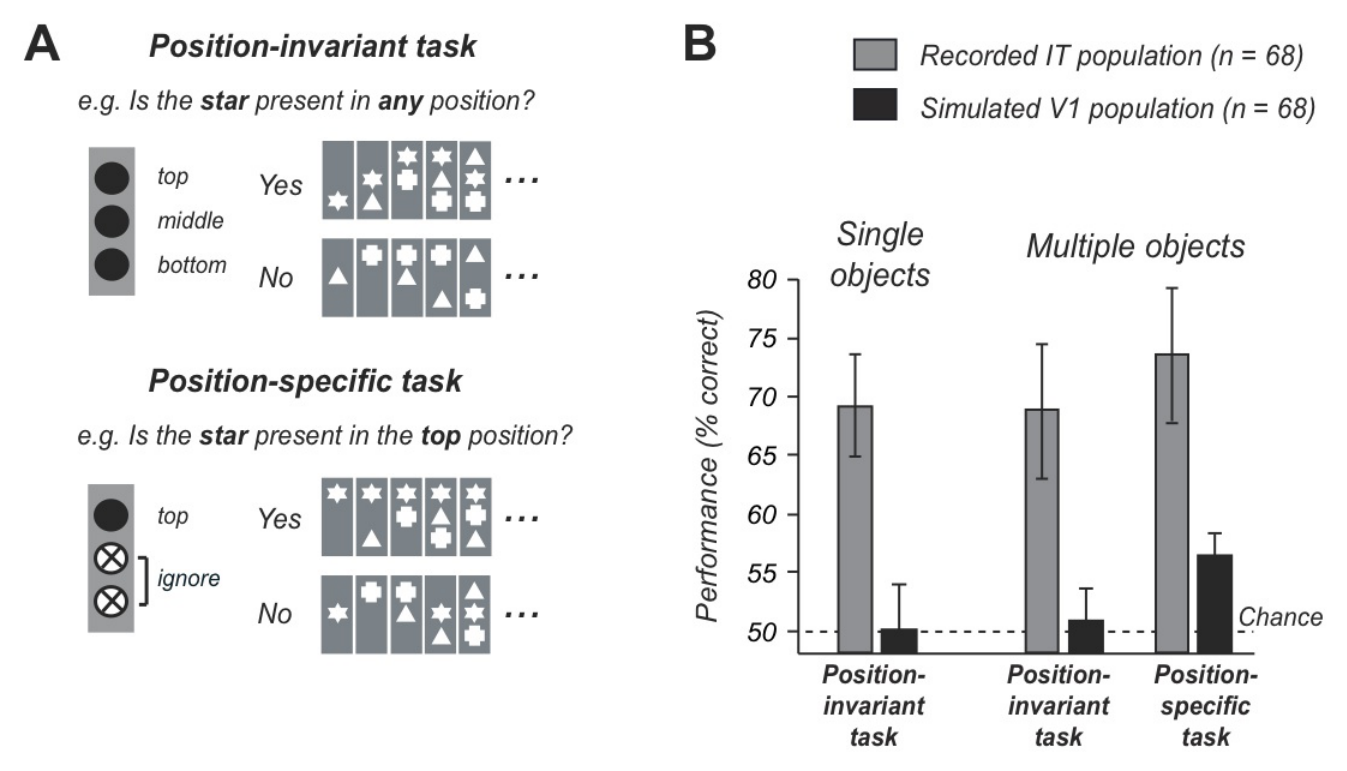
图 2 · 模拟设计与二维刺激空间示意
原文图注:Figure 2 A schematic drawing of the simulation design and tasks. (A) The two recognition tasks that each simulated population was asked to solve. The tasks are analogous to those tested for the real IT population (c.f. Fig. 1A). On the left, the "2D stimulus space" is displayed: the y-axis shows a dimension of object shape (identity) and the x-axis shows a dimension of retinal position, and a point in the space corresponds to the presence of a single visual object at some position (in a scene). ……(截断)
读法:左列是把任务翻译到"身份×位置"二维平面里的示意(黑色矩形区域代表某二分类器应答"是"的刺激集合,九个虚线方格对应三个物体 A/B/C × 三个位置 X/Y/Z);B 给出一个模拟 IT 单元的二维高斯反应面(中心即偏好刺激,σp 决定沿位置轴的宽度);C 展示一个随机铺满空间的示例群体(每个彩色圆点一个单元,颜色深浅代表反应强度)。此图是理解后面第 3、5 条结果的空间框架。
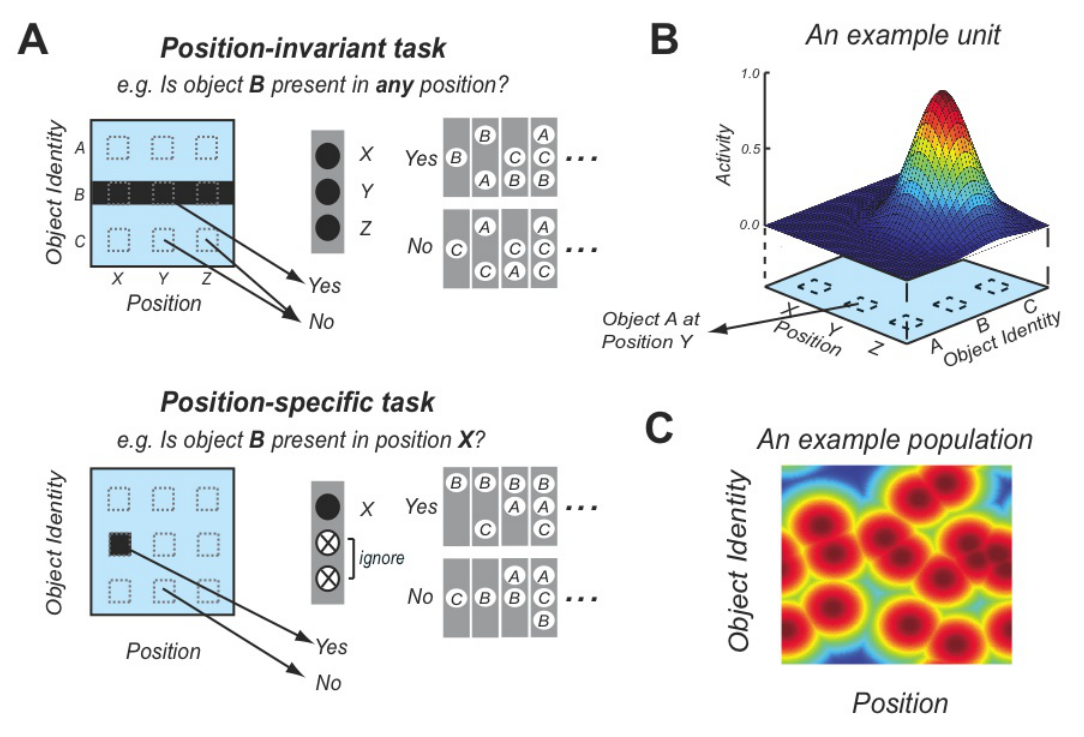
图 3 · 单细胞位置/杂乱敏感性对群体表现的影响
原文图注:Figure 3 The effect of single-neuron position and clutter sensitivity on population recognition performance. (A) Population performance on the recognition tasks with visual scenes containing single objects. Performance was averaged over multiple simulation runs; error bars indicate standard deviation. The dash line indicates the performance from shuffled runs (i.e. chance). ……(截断)
读法:A 面板横轴是单细胞位置敏感性(σp 从窄到宽),虚线为位置不变任务、实线为位置特异任务:虚线几乎水平(位置敏感性大小不重要),实线只在感受野足够窄(位置足够敏感)时才能上到高水平;σp 太小(过窄)时两线一起掉,因为失去了刺激空间覆盖。C 面板比较四种杂乱规则加 RAND 在含杂乱场景下的表现,插图放大 σp=0.3 时的对比(CCI 75%、LIN 76%、AVG 67%、DIV 73%);D 面板用单细胞波形展示各规则如何从单物体反应合成多物体反应。此图支撑结果 3。
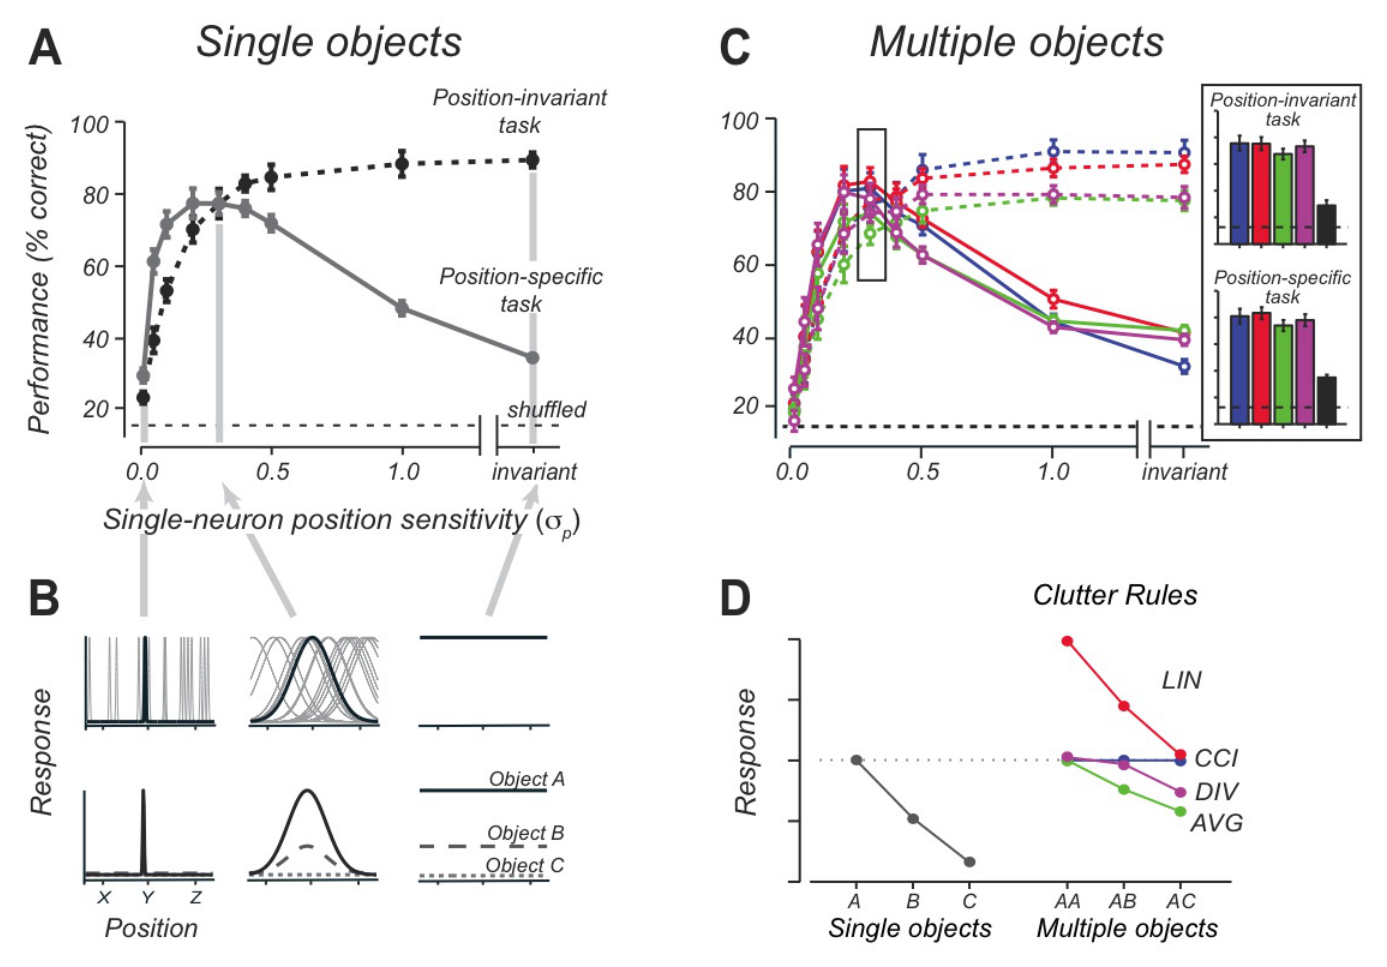
图 4 · 真实 IT 神经元比模拟 V1 单元更保持等级序偏好
原文图注:Figure 4 Real IT neurons show more preserved rank-order object preference than simulated V1 units. (A) Neuronal responses to two objects at three positions for an example simulated V1 unit and a real IT neuron. (B) Distributions of rank order preservation across position for the V1 and IT population. The rank order preservation was quantified using a standard separability index metric (Brincat and Connor 2004; Janssen et al. 2008). The distributions contain 68 cases for V1 and 32 cases for IT. ……(截断)
读法:A 是示例对比——IT 神经元在三个位置上对两个物体的反应虽幅度改变但排序不变,而 V1 型局部算子因物体局部与感受野的交接,排序会颠倒;B、D 分别给出位置与杂乱两种变换下的可分性指数分布(IT 灰色 vs V1 另一色,分布整体右移),统计检验分别为 p<10⁻¹⁴(B;32 个 IT 选择性神经元)与 p<10⁻²²(D;25 个神经元,双尾 t 检验)。此图把"IT 群体好"转译成"IT 单细胞保序好",是全文承上启下的实证环节,支撑结果 4。
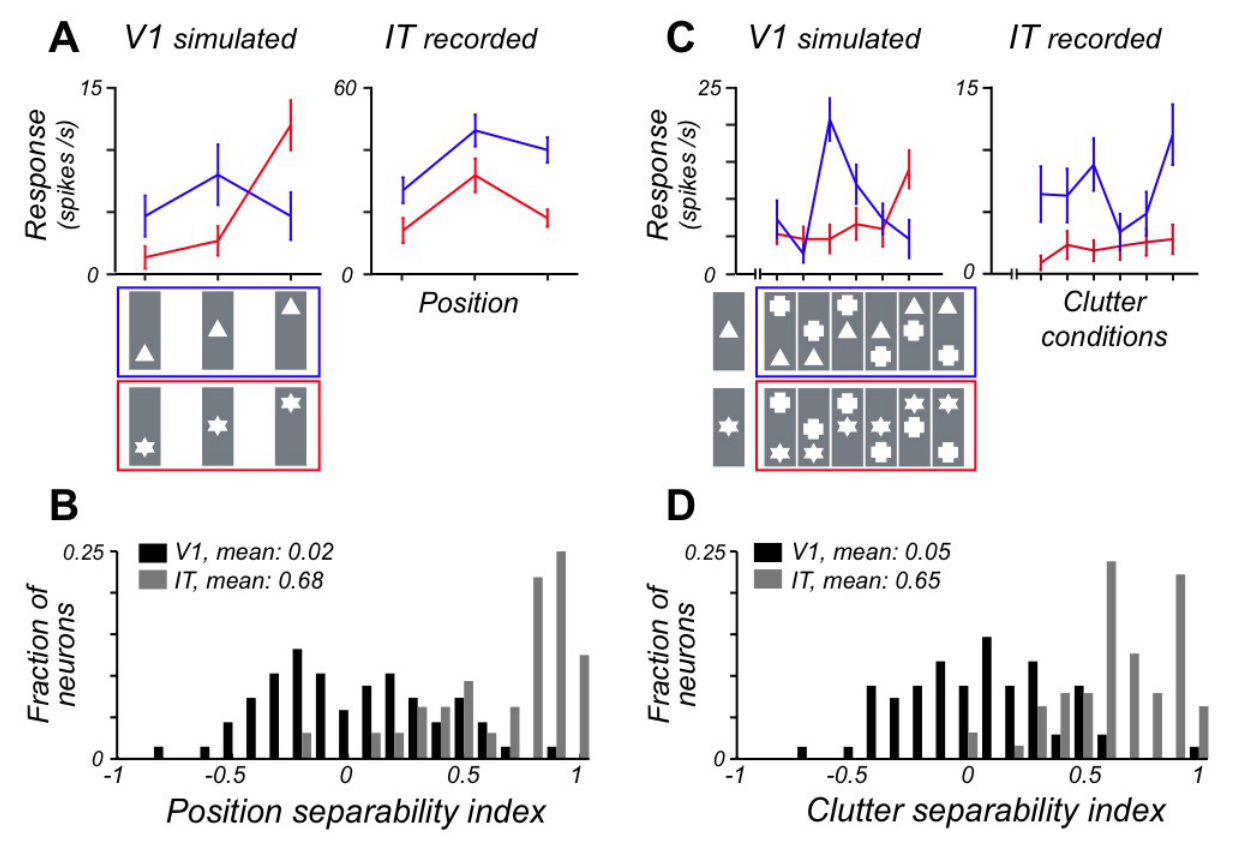
图 5 · 保序反应函数的群体大幅优于非保序
原文图注:Figure 5 The effect of single-unit rank-order preservation on population recognition performance. (A) Example single-units that maintained rank-order object preference (e.g. IT) or not (e.g. V1) across position. (B) Averaged population performance on position-invariant task. (C) Example units from the populations in (B). All units in each population had similarly "shaped" response functions, but positioned randomly to cover the 2D stimulus space, see Methods. ……(截断)
读法:A、D 分别展示跨位置、跨杂乱"保序 vs 不保序"的示例单细胞反应函数(不保序的通过在刺激空间里旋转反应函数构造出局部的偏好翻转);B 与 E 是两组群体在位置不变、杂乱不变任务上的平均正确率对比,保序组显著更高。C 显示保序家族里高斯形状不是唯一解——正弦调谐的保序群体 ((iii)P) 表现接近 IT 群体。此图支撑结果 5 的前半部分:就把群体表现而言,"保序"比"反应函数的具体形状"重要。
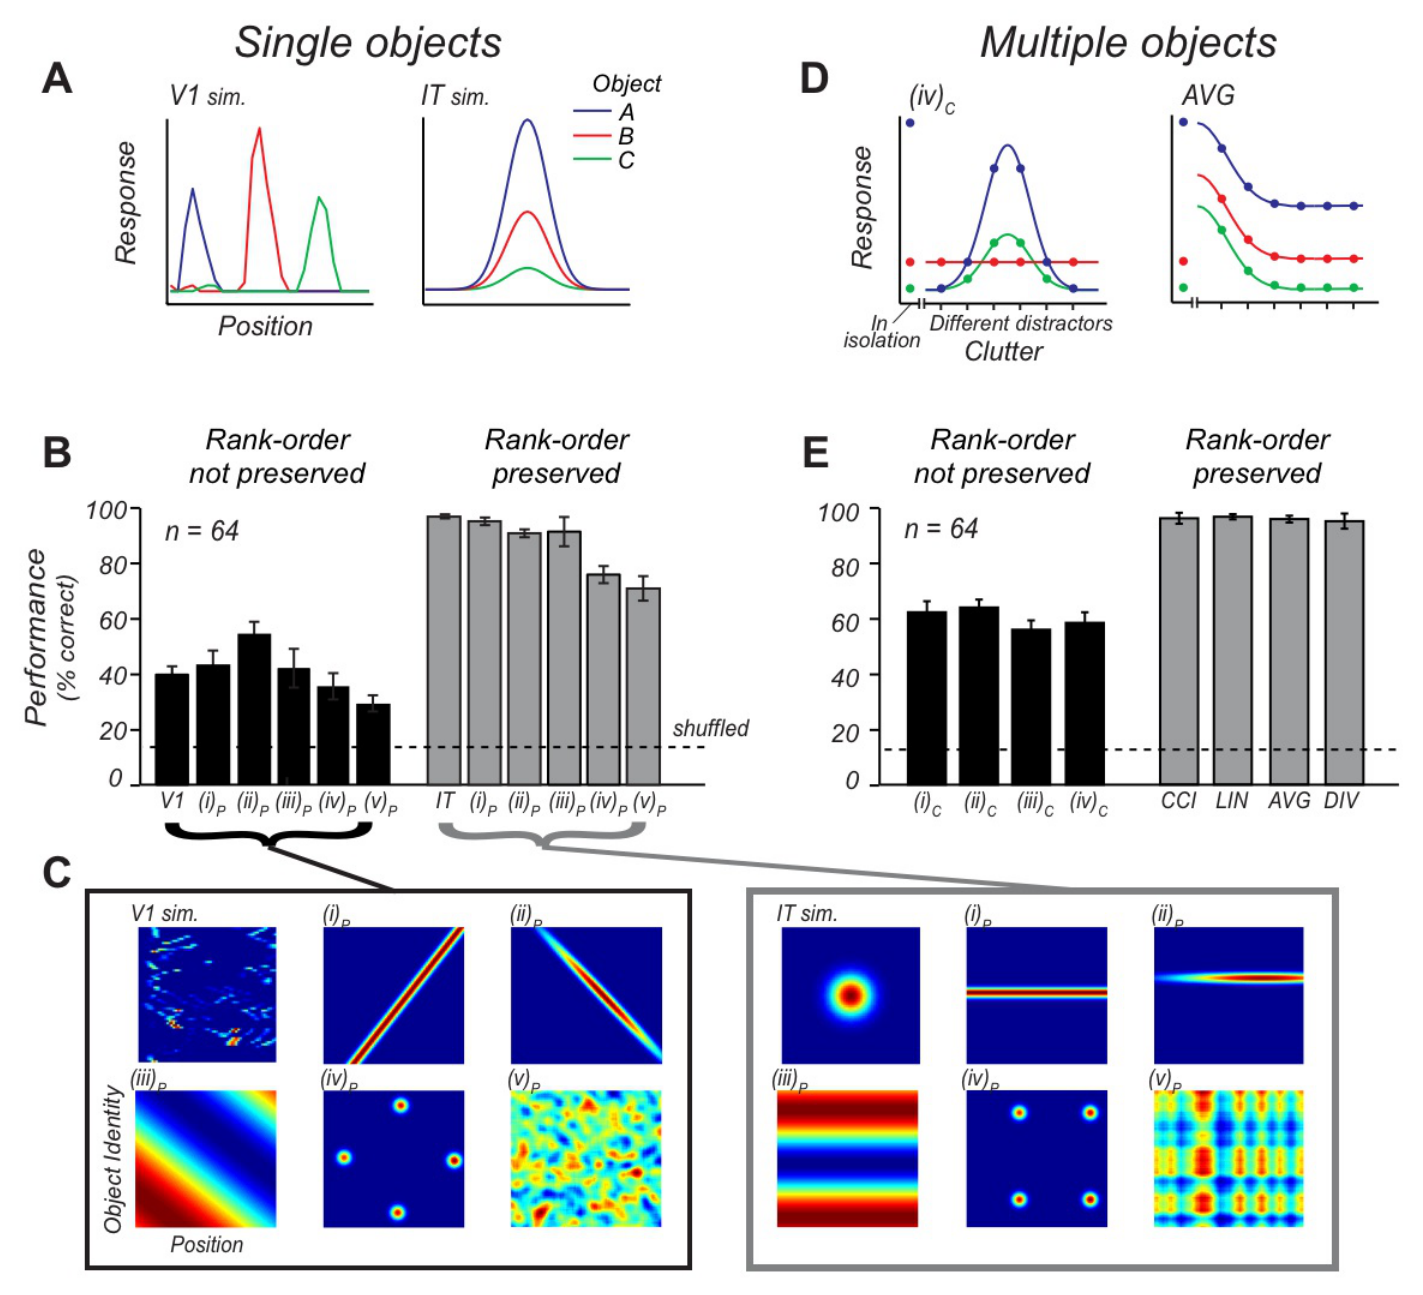
图 6 · 保序而非幅度保持预测群体表现
原文图注:Figure 6 Rank-order preservation of single-units, not sensitivity to transformations, predicts population performance on invariant recognition tasks. (A) Combined average performance on the invariant recognition tasks across all the simulated populations when they are sorted by their single-unit rank-order preservation or single-unit sensitivity to position or clutter. The degree of sensitivity was a measure of a neuron's average response reduction from its preferred stimulus, (see Methods). Each dot on the plot is the performance from one population. ……(截断)
读法:A 是全文的核心回归图——把所有模拟群体按三种单细胞指标(保序、位置敏感性、杂乱敏感性)分别排序,与群体平均表现作散点;只有按保序排序时点云呈明显的单调上开趋势,位置/杂乱敏感性与表现几乎没有关系(图注还解释了为何杂乱敏感组看似略好:LIN/AVG/DIV 恰好都算法敏感组)。B 比较保序与"严格可分(独立)调谐"两种编码方案,两者表现相当;C 是 IT 与 V1 群体表现随单元数变化的曲线,V1 很快触顶。此图支撑结果 5 的量化部分。
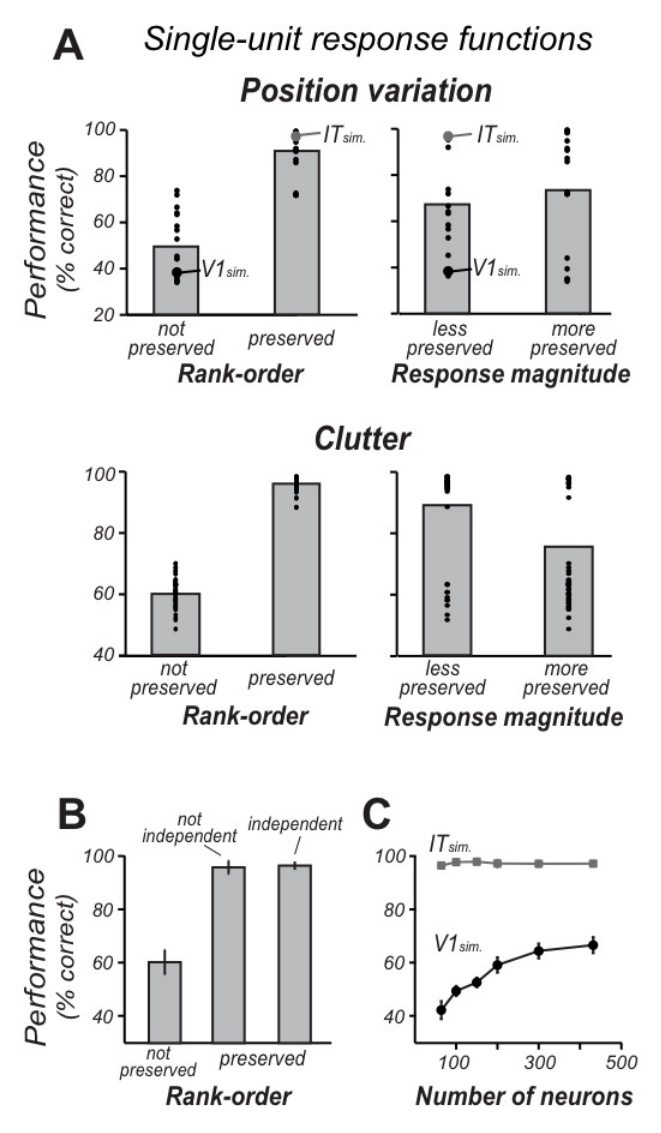
图 7 · 单细胞性质与群体能力关系的总结图
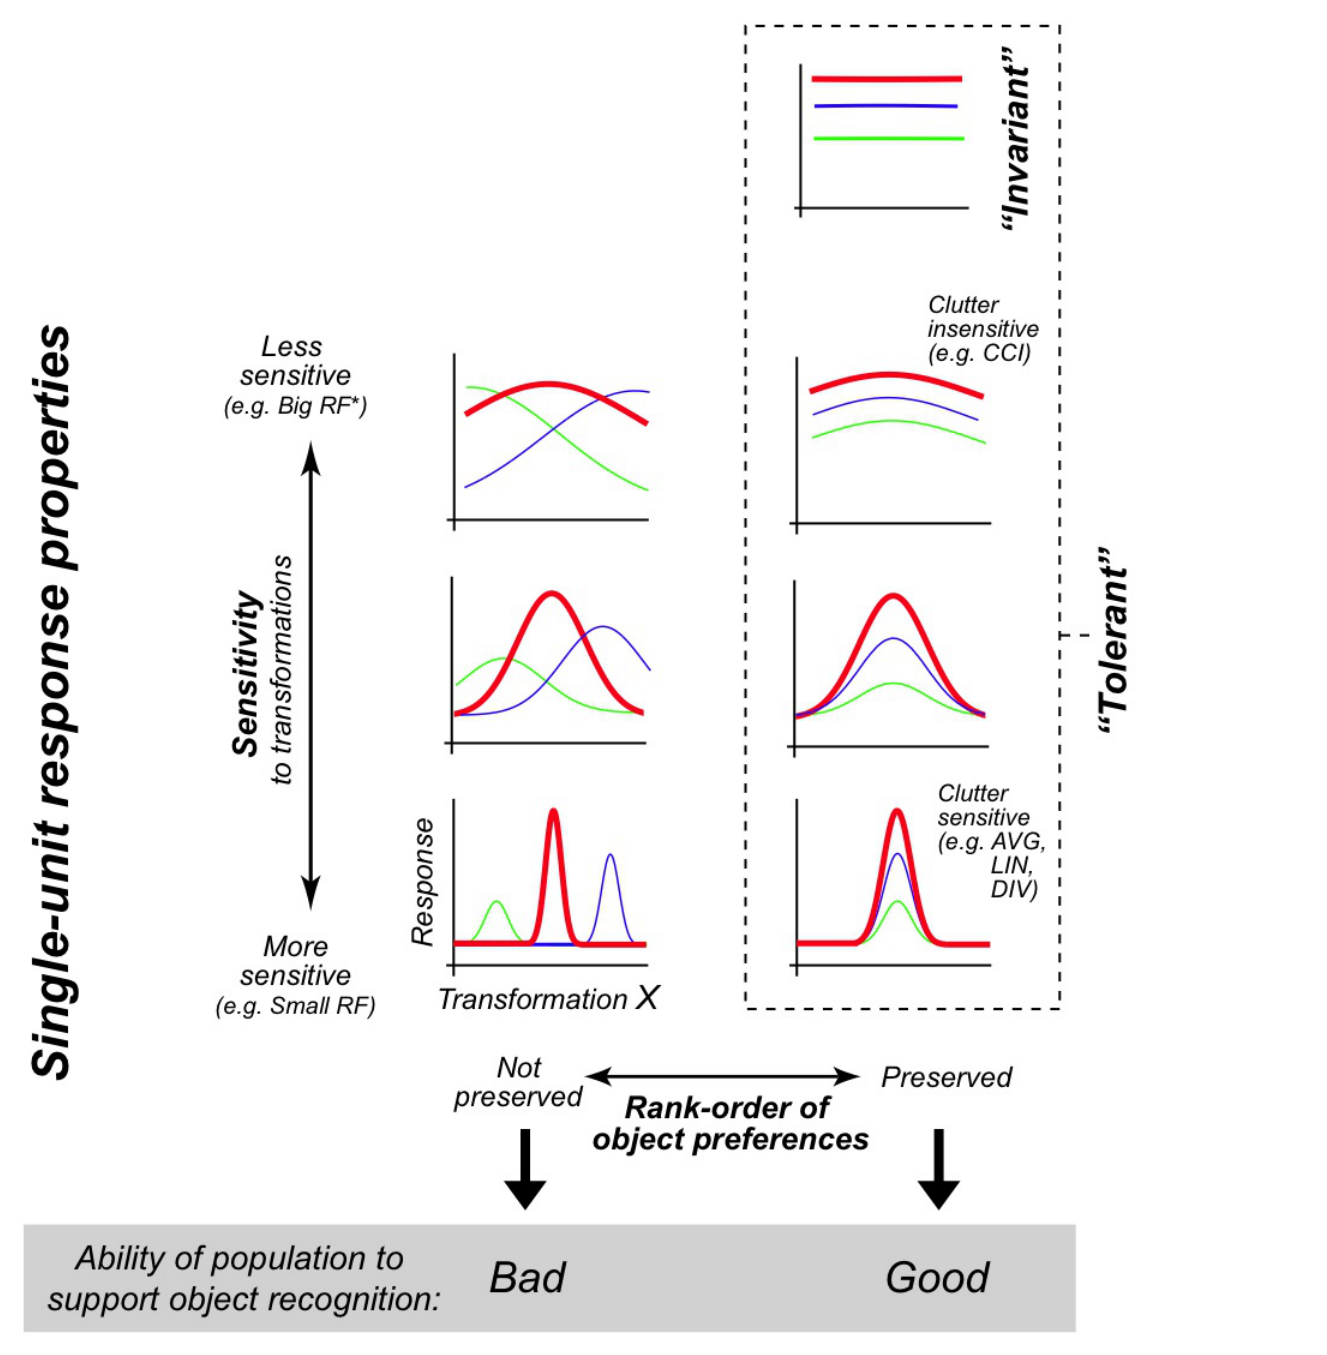
原文图注:Figure 7 Summary of the goodness of different single-unit response properties for supporting invariant object recognition tasks at the population level. In each subplot, the x-axis shows the values of some identity-preserving transformation (e.g. object retinal position, or the presence of different distractor objects, see Fig. 5); the y-axis shows the response of hypothetical single neurons to three different objects (red, blue and green; red is the "preferred" object in all cases). ……(截断)
读法:这是把全文结论画成 2×2 逻辑矩阵的总结图:每个小图中三条彩色曲线是某神经元对三个物体的反应,横轴表示一种保身份变换(位置或杂乱),纵轴是放电反应。决定群体好坏的主轴是"三个物体的排序是否随横轴保持不变",而不是"曲线幅度是否随横轴压扁"。作者借右侧象限说明术语:"invariant"指理想化的极端情况,真实神经元与真实行为对应的是"tolerant"。此图支撑结果 3、5 的整体表述,也是作者建议后继研究改测量的那把尺子。
讨论
作者的对话对象主要是"注意救援论"。他们承认单 IT 神经元对变换敏感、对杂乱抑制强烈是事实,但认为由此推出"必须靠注意反馈才能在杂乱下识别"是把单细胞性质与群体能力画了等号;本文显示,至少在有限杂乱、反应早期、无注意线索的条件下,前馈线性读出就够用,而且 IT 同时表示身份与位置,使"what/where 绑定问题"在这一层面根本不存在。对结果的解释核心是:任务约束决定什么样的反应函数"格式好"——下游要做的只是独立读出身份与位置,而保序反应函数恰好与线性读出器想构造的输出函数匹配(Ma 等 2006;Salinas 2006)。局限作者列得很具体:这些是描述性而非机制性模型;分类器用全部条件训练,测的是表示能力的上界而非泛化能力——不容忍变换的神经元也许更利于把识别泛化到没见过的位置和新杂乱物,这可能解释 IT 中敏感与不敏感神经元混合存在(Zoccolan 等 2007),也仍为注意力机制保留了一席之地;等级序保持很可能不是唯一决定因素,哪个函数类在数学上最优、不同下游读出如何在脑内实现(作者猜测在前额叶动态调用),都超出了本文范围。
一句话总结
这篇文章把一个老直觉(Gross 等人上世纪就提过)第一次做成了硬证据:群体层面根本不需要单细胞"守恒",需要的是单细胞在变换下"不换队"。我觉得它最大的贡献其实是让我重新校准了对 IT 单个神经元"敏感、易受抑制"的评价——那不是不变性机器的 bug,而是顺手携带了位置信息的 feature;当然,上界式的分类器设置和有限杂乱的刺激集也让"注意反馈是否多余"这个反命题只能算部分被撼动。
审校与证据追溯 (Verification & Evidence)
图表审计结果
- Fig1: 提取质量
good,对齐度full,识别面板[] - Fig2: 提取质量
good,对齐度full,识别面板[A] - Fig3: 提取质量
good,对齐度full,识别面板[] - Fig4: 提取质量
good,对齐度full,识别面板[] - Fig5: 提取质量
good,对齐度full,识别面板[] - Fig6: 提取质量
good,对齐度full,识别面板[] - Fig7: 提取质量
good,对齐度full,识别面板[]